
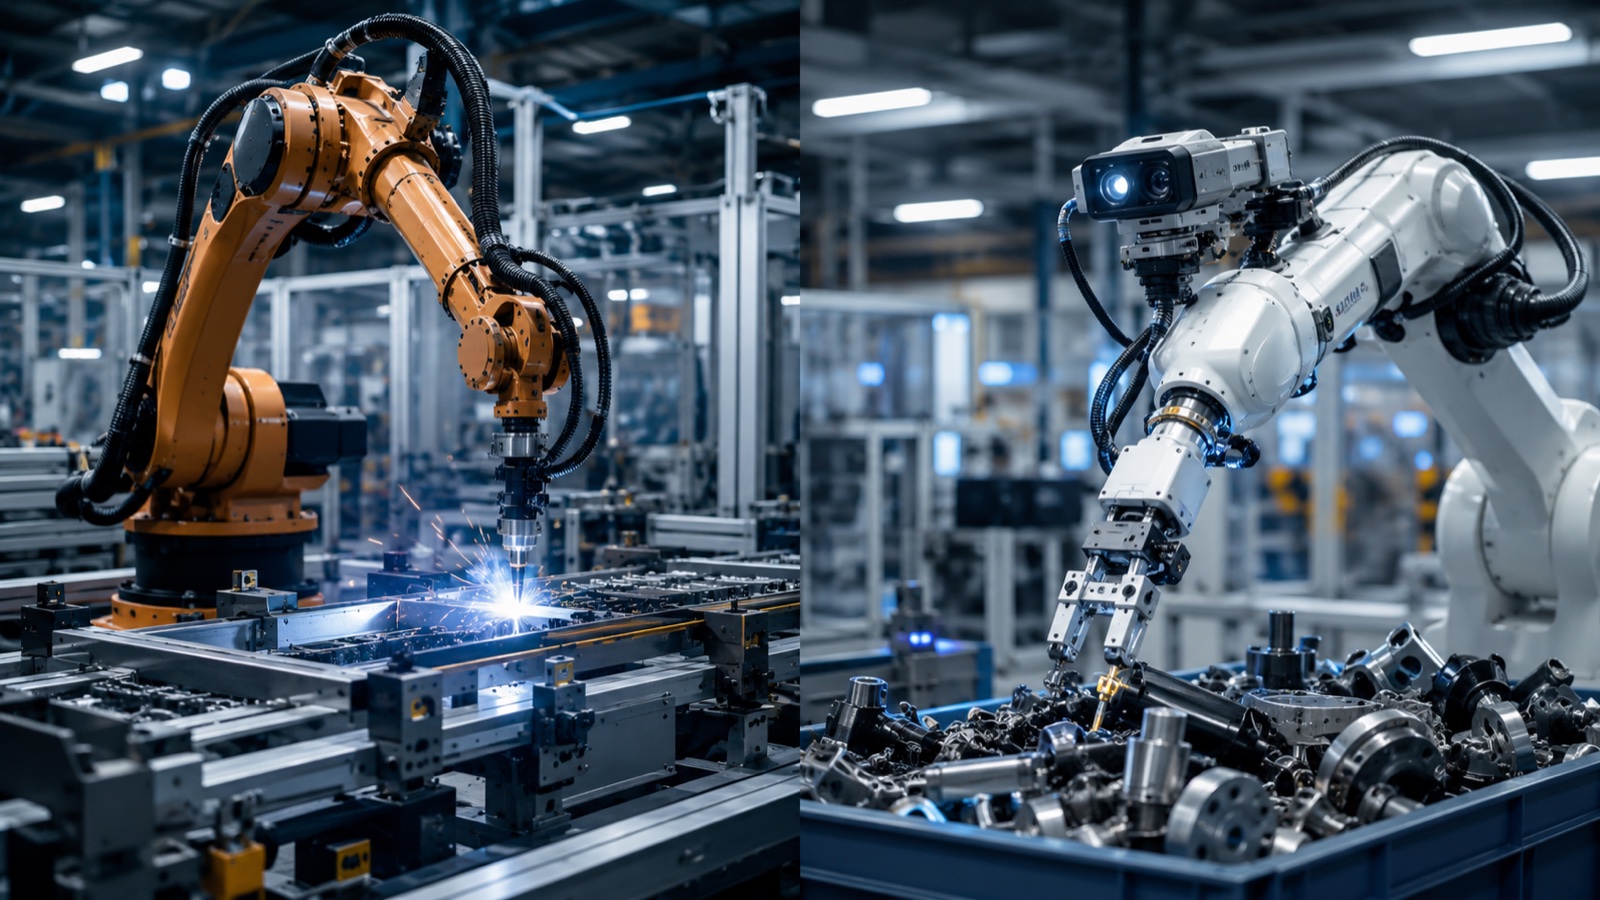
作者:EVST 编辑团队 · 最后更新:2026 年 6 月 3 日
传统工业机器人遵循预先设定的路径并精确重复执行,而具身人工智能机器人则利用学习到的视觉-语言-动作模型来感知场景并决定如何行动。到2026年,这两者尚不可互换:程序控制的机器人仍然主导着高速、固定、高精度的生产,而具身人工智能则正在兴起,用于执行可变、小批量或非结构化的任务。本指南将对比它们的工作原理以及它们各自对工厂车间产生的实际影响。
核心区别:程序化学习与后天习得。
传统的工业机器人执行的是固定的程序。工程师定义路径点、速度和逻辑,机器人便能无限期地以毫米级的精度重复执行这些操作。它不具备适应性:零件一旦更换,就必须重新编程。具身人工智能则颠覆了这一传统。视觉-语言-动作(VLA)模型基于大量的演示和仿真数据进行训练,能够接收摄像头和传感器的输入,并实时生成运动指令,从而处理程序中未明确预设的零件和结构。
根据行业观察,2026 年的实际边界在于任务的结构性。对于结构化且重复性高的任务,程序控制的机器人速度更快、成本更低、可靠性更高。而对于非结构化、多样化或变化频繁的任务,具身人工智能的泛化能力开始发挥作用,尽管其精确度仍然较低,且在生产规模上尚未得到充分验证。
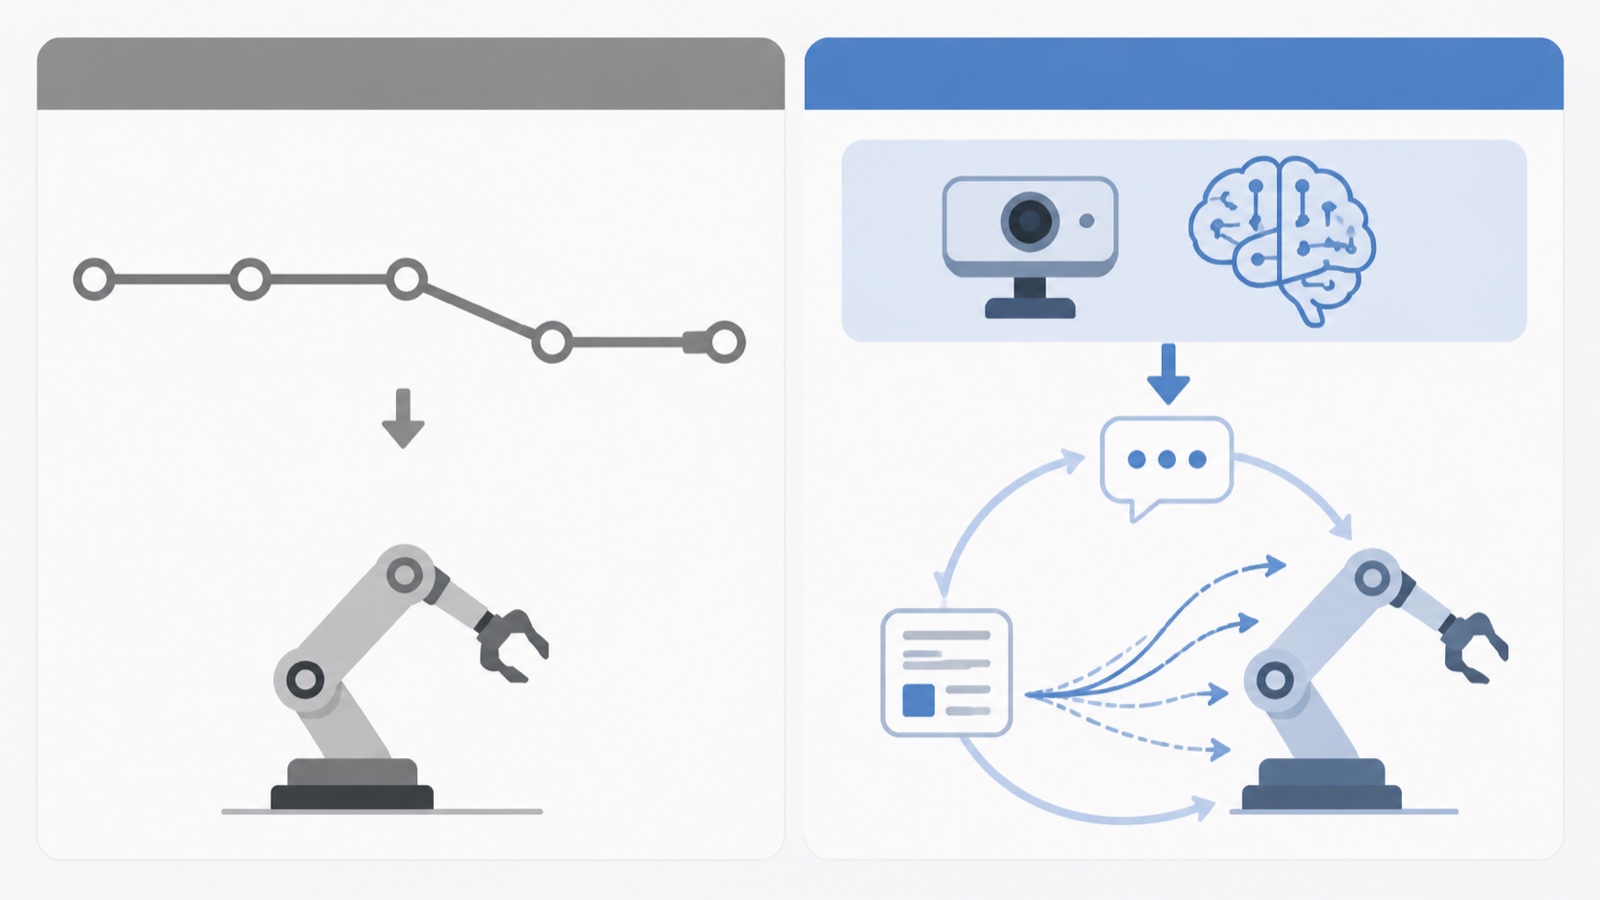
并排比较
| 维度 | 传统工业机器人 | 具身人工智能机器人 |
|---|---|---|
| 通过积极争取让商标与其相匹配的域名优先注册来维护 | 显式编程路径 | 习得的视觉-语言-行动政策 |
| 适应性 | 低;按部件重新编程 | 高;可推广到新部分 |
| 平台精度 | 非常高(±0.02-0.1 毫米) | 降低,改善 |
| 规模速度 | 高,经证实 | 中等,成熟 |
| 完美贴合 | 大量、固定、精确的任务 | 工作量不大、性质不规则、非结构化的任务 |
| 设置 | 工程和编程 | 数据收集和培训 |
根据国际机器人联合会的数据,工业机器人的装机量在结构化生产的推动下持续增长,而具身人工智能则处于早期快速发展阶段。两者并非相互取代,而是从相反的方向融合。
工厂车间发生了哪些变化
最显著的变化在于部署所需的技能。程序化单元需要机器人编程和机械集成。而具身人工智能单元则将工作重心转移到数据上:通过远程操作收集演示数据,在仿真环境中生成各种变化,并验证学习到的策略在它将遇到的各种情况下都能安全运行。机器人硬件可能类似;工作重点从编写路径转向数据管理。
实际上,短期内最有可能胜出的是混合型方案。传统的精密机器人负责生产线中固定、高速的核心部分,而人工智能驱动的工作站则负责处理那些变化多端的环节,例如混合包装的卸垛、不同零件的组装或未分类物品的拣选,这些环节以前很难在不使用大型夹具的情况下实现自动化。有关底层数据采集方式,请参阅我们的指南。 具身人工智能数据采集、远程操作和仿真到现实.
硬件制造商的定位
基础型实验室提供人工智能;但这些部件仍然需要一个可靠的物理机械臂,并辅以真实世界的操作数据。工业制造商正是在此基础上进入具身人工智能领域,贡献工厂级硬件以及多年实际生产中积累的结构化操作数据。EVST 也属于这一行列,它将其全系列机器人平台和现场部署经验应用于具身系统的数据和硬件方面,而非模型研究。如需了解更全面的信息,请参阅我们的排名。 2026 年顶级机器人基金会模型和具身人工智能公司.
根据行业观察,应用型具身人工智能的持久优势并非在于任何单一模型,而在于能否获取大量真实操作数据以及运行策略所需的可靠硬件。这有利于那些已经大规模构建和部署机器人的公司。
2026年如何决定一个真正的项目
- 结构化、大批量、高精度: 可编程的工业机器人仍然是正确的选择。
- 零部件种类繁多,频繁换型,产量低: 评估具身人工智能,但在投入生产前先进行试点。
- 混合线: 2026 年的切实解决方案是采用混合架构,核心部分使用程序控制单元,可变边缘部分使用人工智能站。
- 无论哪种方式: 硬件必须可靠且易于维护;型号的功能并不能弥补机械臂的不可靠性。
常見問題解答
具身人工智能与传统工业机器人有何区别?
传统的工业机器人遵循预先设定的路径,并以极高的精度重复执行,但无法进行自适应调整。而具身人工智能机器人则利用学习到的视觉-语言-动作模型来感知场景并实时生成动作,因此能够处理程序中未预先设定的零件和布局,但代价是精度较低,且在2026年时规模化应用的能力尚待验证。
具身人工智能会取代工业机器人吗?
2026年还不行,而且也无法简单地替代。对于结构化、大批量、高精度的工作,程序控制的机器人仍然更快、更便宜、更可靠。而具身人工智能正在兴起,用于处理多变、小批量或非结构化的任务。近期的发展趋势是采用混合生产线,将两者的优势结合起来。
具身人工智能的部署会带来哪些变化?
工作重点从编程转向数据。团队不再编写机器人路径,而是通过远程操作收集演示数据,在仿真环境中生成各种变化,并验证学习到的策略在可能遇到的各种情况下都能安全运行。硬件可能与以往类似;新的工作重点在于数据的整理和验证。
如今哪些任务适合采用具身人工智能?
难以固定工位且零件种类繁多的任务包括:混装货物的拆垛、不同零件的套件组装以及未分类物品的拣选。这些任务以前需要笨重的夹具或只能人工完成。而结构化、重复性强、高速运转的任务仍然属于程序控制机器人的范畴。
机器人制造商在具身人工智能中扮演什么角色?
基础模型实验室提供人工智能,但具身系统仍然需要可靠的、工厂级的机械臂以及大量的真实操作数据。像EVST这样已经大规模制造和部署机器人的制造商,贡献的是硬件和数据,而不是模型研究,而模型研究才是应用优势的关键所在。
关于作者:本分析由EVST编辑团队撰写。EVST(成都EVS科技有限公司)是一家总部位于成都的机器人制造商,成立于2018年,生产工业机器人、协作机器人、焊接定位器和直线轨道等产品,出口到100多个国家,并拥有CE、SGS和TUV等第三方认证。
最后更新:2026 年 6 月 3 日。这是对快速发展领域的总体比较;所描述的能力反映了 2026 年具身人工智能的现状,并且正在不断发展。