
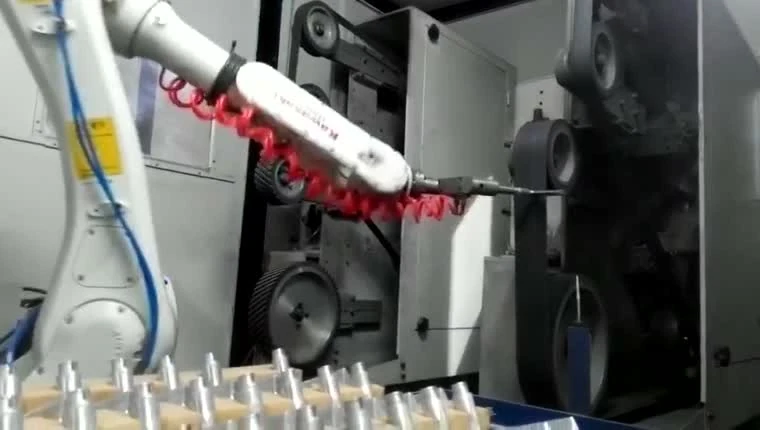
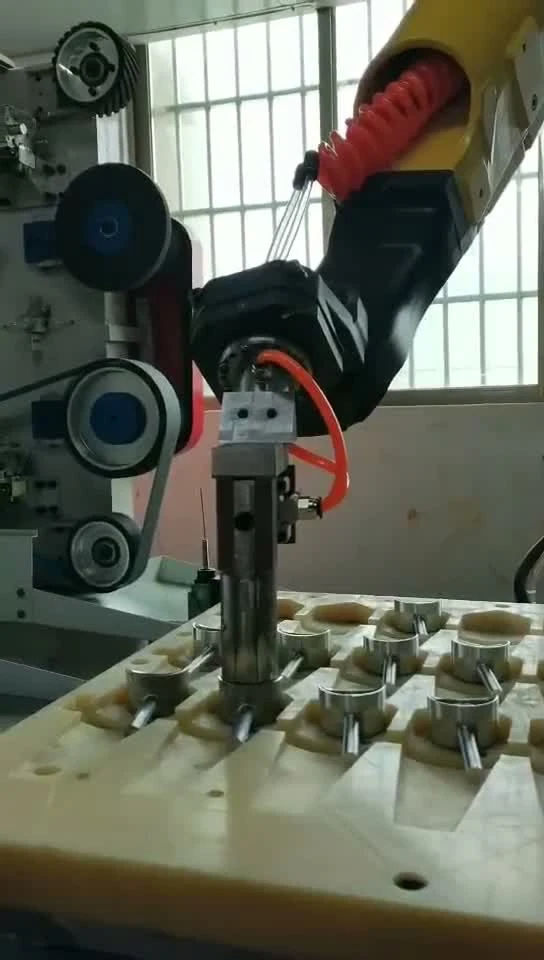
机器人夹持零件,实现稳定高效的研磨。
机器人将产品运送到耗材工位进行研磨和抛光;对于大型产品,机器人则握住工具并对固定部分进行加工。
单元格布局、力控选项和选择大型产品由机器人操控的工具进行研磨和抛光,工具耗材可自动更换。
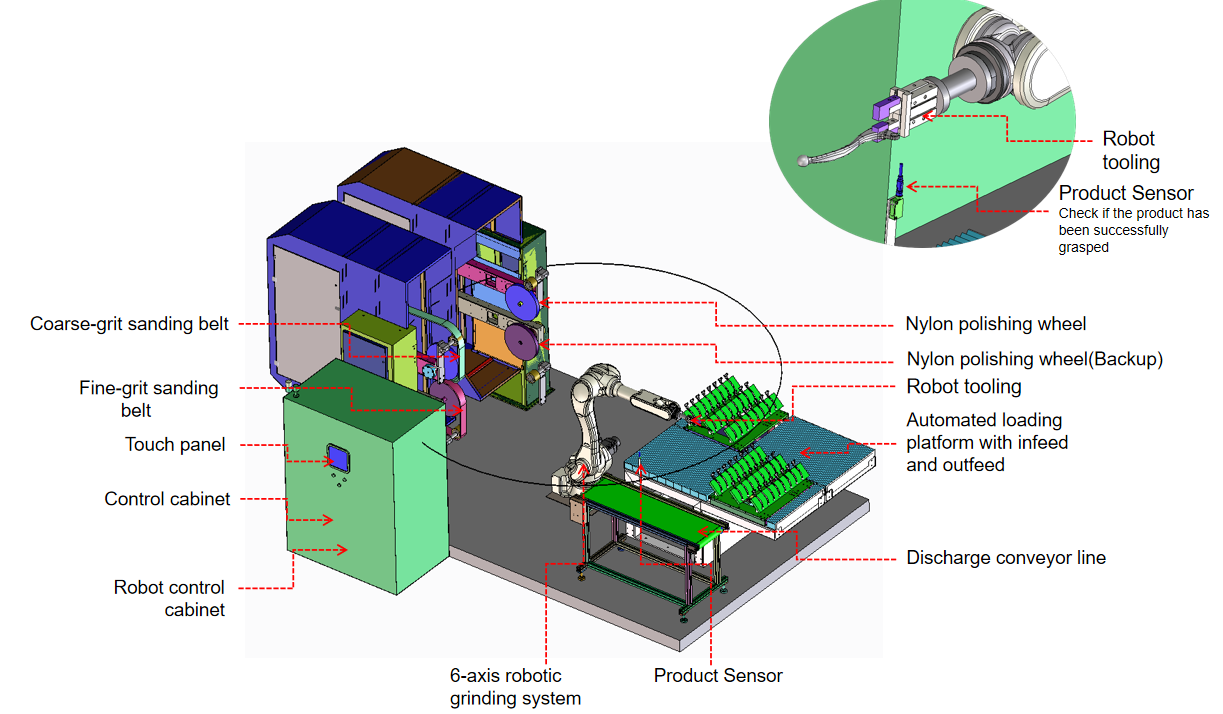
重型铸件去毛刺单元关键部件围绕您的部分排列
六轴机器人和研磨夹具
机器人尺寸与研磨过程相匹配,因此该工序能够稳定、连续地运行。
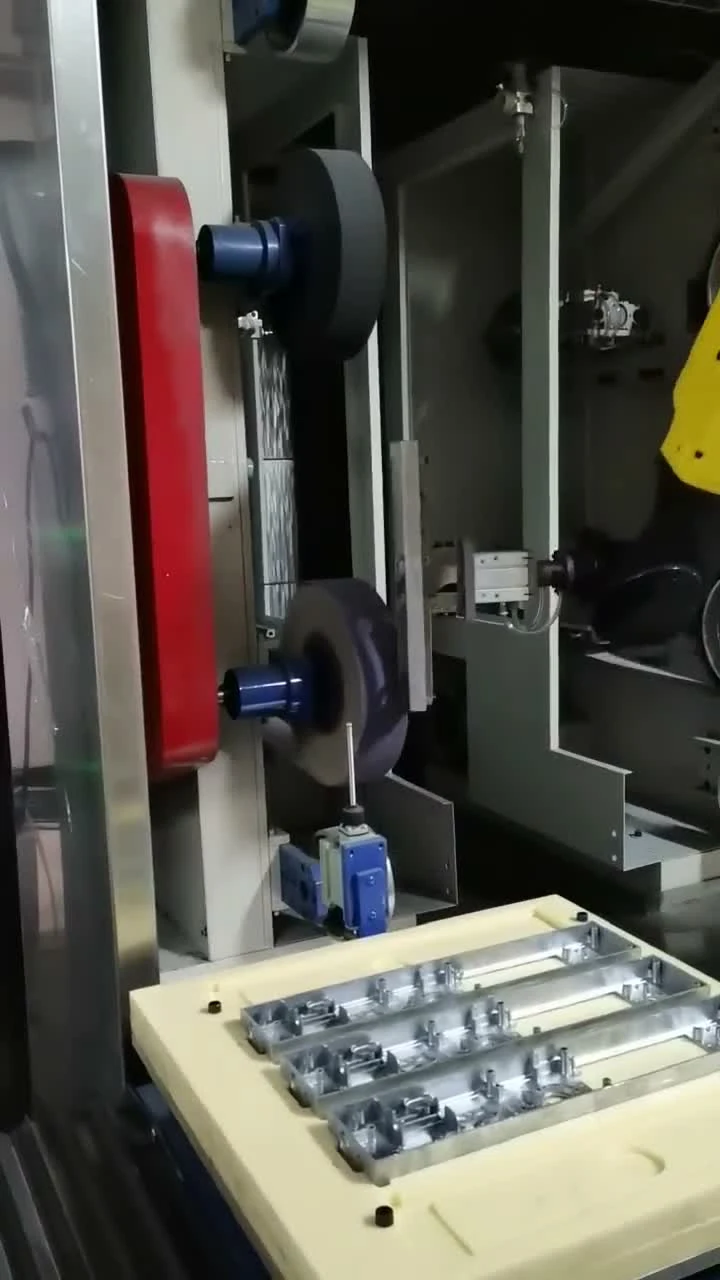
耗材站
根据研磨工艺,可配置两工位、四工位或六工位布局,并根据工作需要更换耗材——砂带、百叶轮、尼龙轮、剑麻轮和布质抛光轮。
堆叠式耗材站
上下工位布置缩短了机器人在工位之间的移动距离,从而实现了快速、连续的生产。
装卸装置
一进一出:每个零件研磨后都会回到其托盘位置;当托盘完成研磨后,单元会自动切换到下一个托盘,操作员负责装卸托盘。
三种研磨工具安装方式
固定安装
研磨工具通过螺栓牢固地固定在机器人法兰上,形成牢固、高强度的连接。
单元格布局、力控选项和选择悬浮式安装
研磨工具可随产品表面浮动,从而获得更平整、更均匀的表面。
单元格布局、力控选项和选择带扭矩感应的浮动式安装座
该工具能够以稳定的力输出跟随产品表面,适用于曲面、拐角、极薄零件和高规格零件。
单元格布局、力控选项和选择多种产品类型,一种研磨工艺
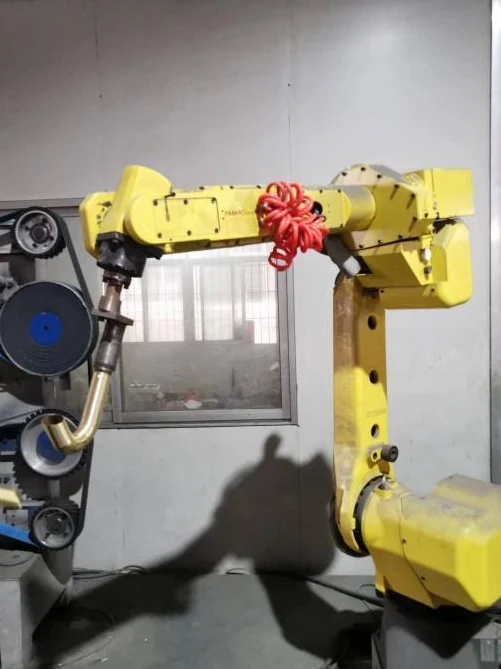
卫浴洁具:水龙头和淋浴配件
锌合金水龙头盖、铜合金水龙头主体、不锈钢水龙头、弧形出水嘴和淋浴臂均适用于工件夹持式精加工工艺。工件在机器人将所需表面呈现给刀具的过程中,于固定工位之间移动。
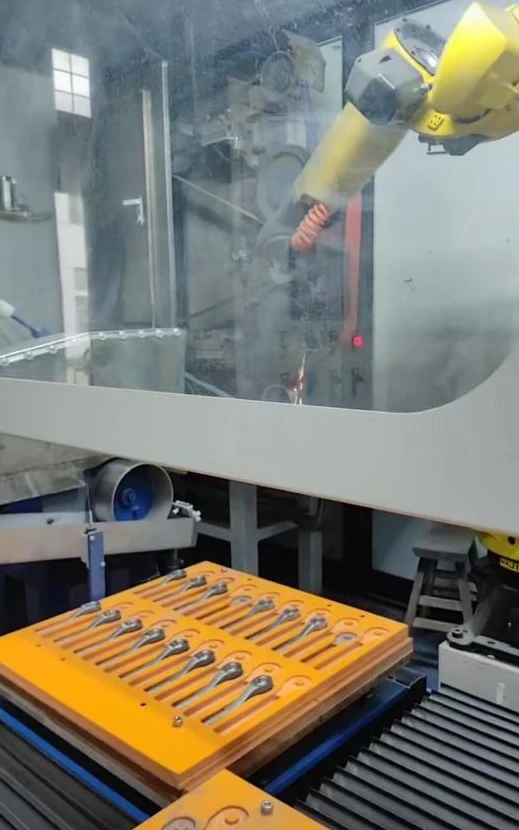
五金工具:把手和扳手
门把手和工具钢扳手是典型的应用对象。异形托盘用于整理送来的零件,而夹具则将每个零件运送到研磨或抛光工位。一项典型的工作是在抛光前去除锌合金压铸把手的分型线和飞边。
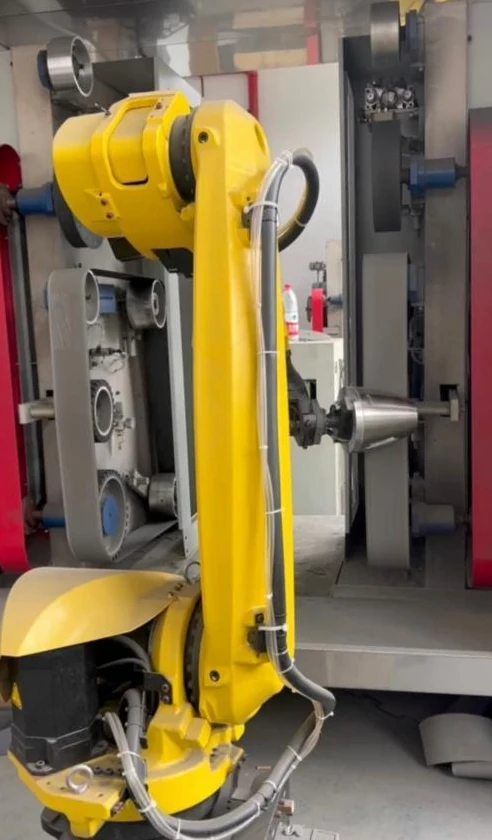
家用电器:水壶壶身和把手
不锈钢水壶壶身和铝制微波炉把手虽然形状不同,但都属于同一握持方式:一个是圆形薄壁壶身,另一个是长柄。两者都需要与其形状相匹配的握持方式。
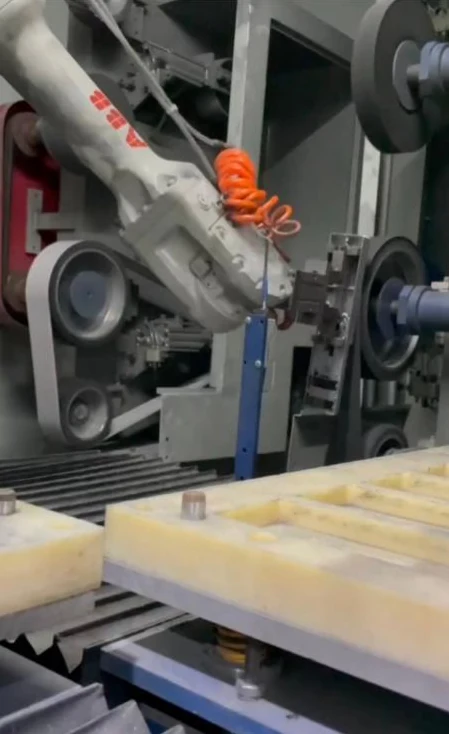
智能锁:小巧的盖子和细长的部件
锌合金智能锁盖可放置在定位托盘中。对于长盖和手柄式组件,也可采用封闭式单元布局,机器人在机器外壳内工作。
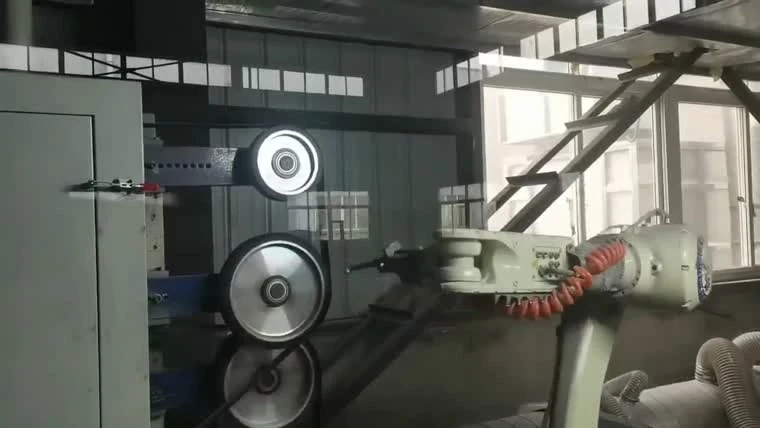
摩托车部件:刹车杆和车架
铝制手刹和刹车杆经过固定接触轮进行研磨和抛光。焊接管状后车架是另一类典型的零件,采用针对特定工件的夹具进行固定。典型的用于研磨和抛光的铝压铸件包括轮毂、行李架、后视镜外壳、后货架、油箱、减震器本体和脚踏板。
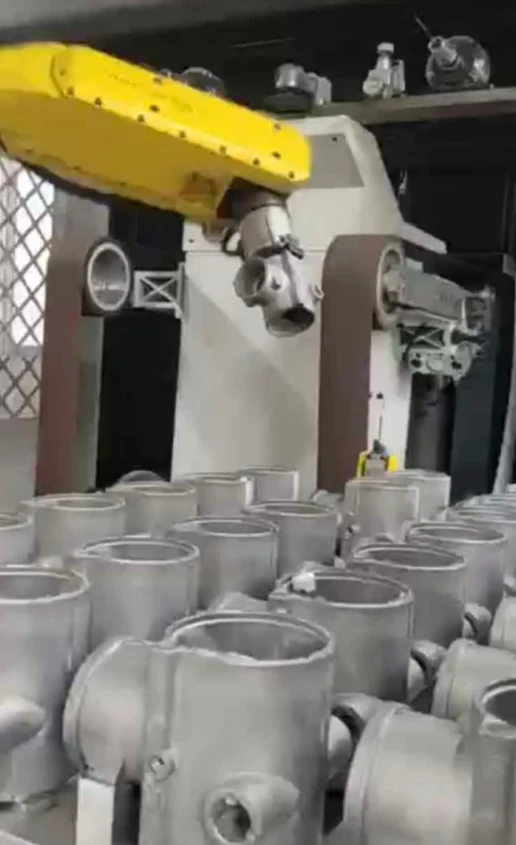
阀门和铸件:铝制阀体和铸造阀壳
铝制三通和四通阀体,以及扁平铝铸壳体,是该工艺典型的去毛刺应用。机器人夹持工件,并将所需边缘送至固定的精加工设备。
针对产品配置的研磨方法
使用工件族来展开布局讨论。以下组合仅为配置示例,并非通用设备规格。
| 工件系列 | 保持法 | 车站组合 | 装载安排 | 典型流程 |
|---|---|---|---|---|
| 卫生级水龙头和配件 | 机器人抓取产品 | 砂带、尼龙轮和布轮 | 定位托盘 | 研磨抛光 |
| 门把手和智能锁盖 | 机器人抓取产品 | 砂带、尼龙轮和布轮 | 异形托盘阵列 | 研磨抛光 |
| 扳手和五金件 | 机器人抓取产品 | 砂带、尼龙轮和布轮 | 成排排列的装载托盘 | 研磨抛光 |
| 壶体、壶套和衬套 | 机器人抓取产品 | 砂带、尼龙轮和布轮 | 与工件相匹配的托盘 | 研磨抛光 |
| 铝压铸刹车杆和后货架 | 机器人抓取产品 | 砂带、尼龙轮和布轮 | 定位托盘或固定装置 | 研磨抛光 |
| 铝制阀体和铸造壳体 | 机器人抓取产品 | 砂带、尼龙轮和布轮 | 从料仓批量装载 | 研磨和去毛刺 |
请提供产品图纸或照片以及您目前的手工研磨和抛光工艺,以便我们规划设备和工艺。
讨论单元布局请将小零件准备好以便取货。
为什么部分控制细胞
持续一致
程序化路径将工件按可重复的顺序送至固定的精加工工位;夹持和耗材状态仍然是工艺设置的一部分。
安全
独立的装载和精加工位置有助于在加工过程中让操作人员远离刀具,同时为加工单元规划了防护装置和通道。
生产能力
有序的托盘和装载位置能够确保零件的稳定流转。产量取决于工件、精加工工序和装载方式。
指定单元格前的问题
哪些零件适合采用零件固定式单元而不是工具固定式单元?
本页重点介绍可牢固抓取并固定到精加工位置的硬件。对于较大的零件,可以反过来,使零件保持固定,由机器人携带刀具进行加工。
一个单元格可以组合哪些消耗品站?
一个加工单元可以将机器人周围的固定研磨和抛光工位组合在一起。所需的精加工步骤决定了工位组合;设备布局与工件相匹配。
小零件是如何装载的——托盘、升降料仓还是传送带?
对于小型零件,可采用定位托盘和升降料仓等布置方式。交替装载位置和双层物料台也是可行的布局方案。如果上游工艺需要,可以讨论输送机接口方案。
一个工位能否在不重新改造夹具的情况下加工多个零件编号?
不要想当然地认为不同零件编号的夹具相同。首先要比较它们的夹持面、定位点和加工路径。发送图纸或样品,以便评估共同特征和所需的转换工作。
该单元涵盖哪些精加工步骤——去毛刺、研磨、抛光?
该部分加工路线涵盖硬件的研磨和抛光,以及适用于铝铸件的去毛刺。可根据所需的表面光洁度增加抛光工序。加工顺序的选择取决于材料、几何形状和表面光洁度目标。
明确零件的定义。讨论加工工艺。
请提供图纸或样品、材料、待加工表面以及预期效果。EVST 可以根据这些信息讨论夹具布置、工位组合和装载方式。