机器人研磨抛光工作站——型号、力控和除尘
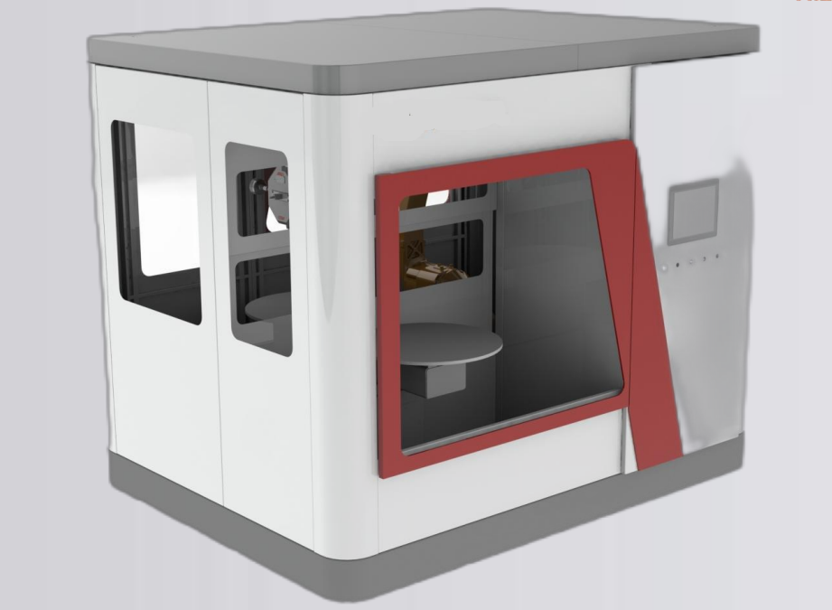
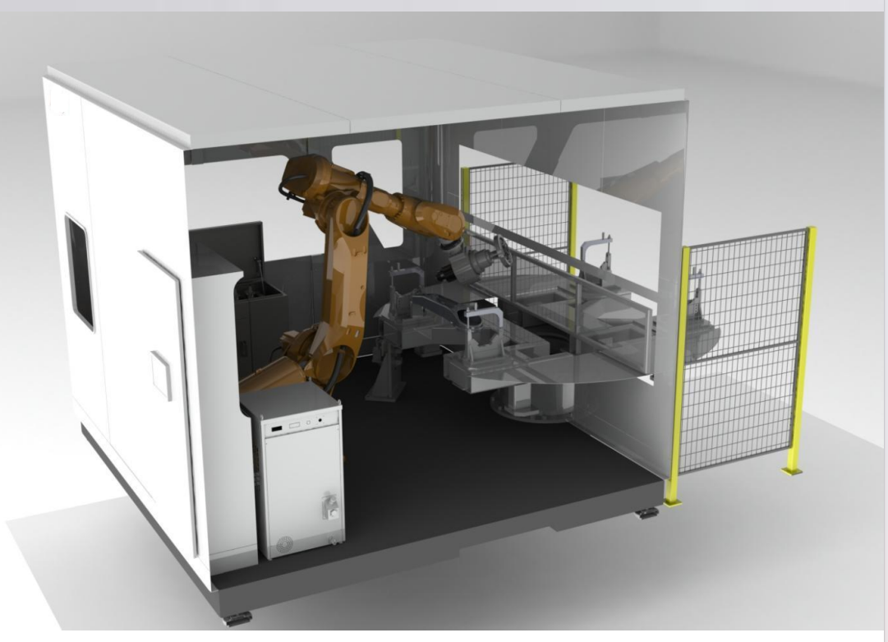
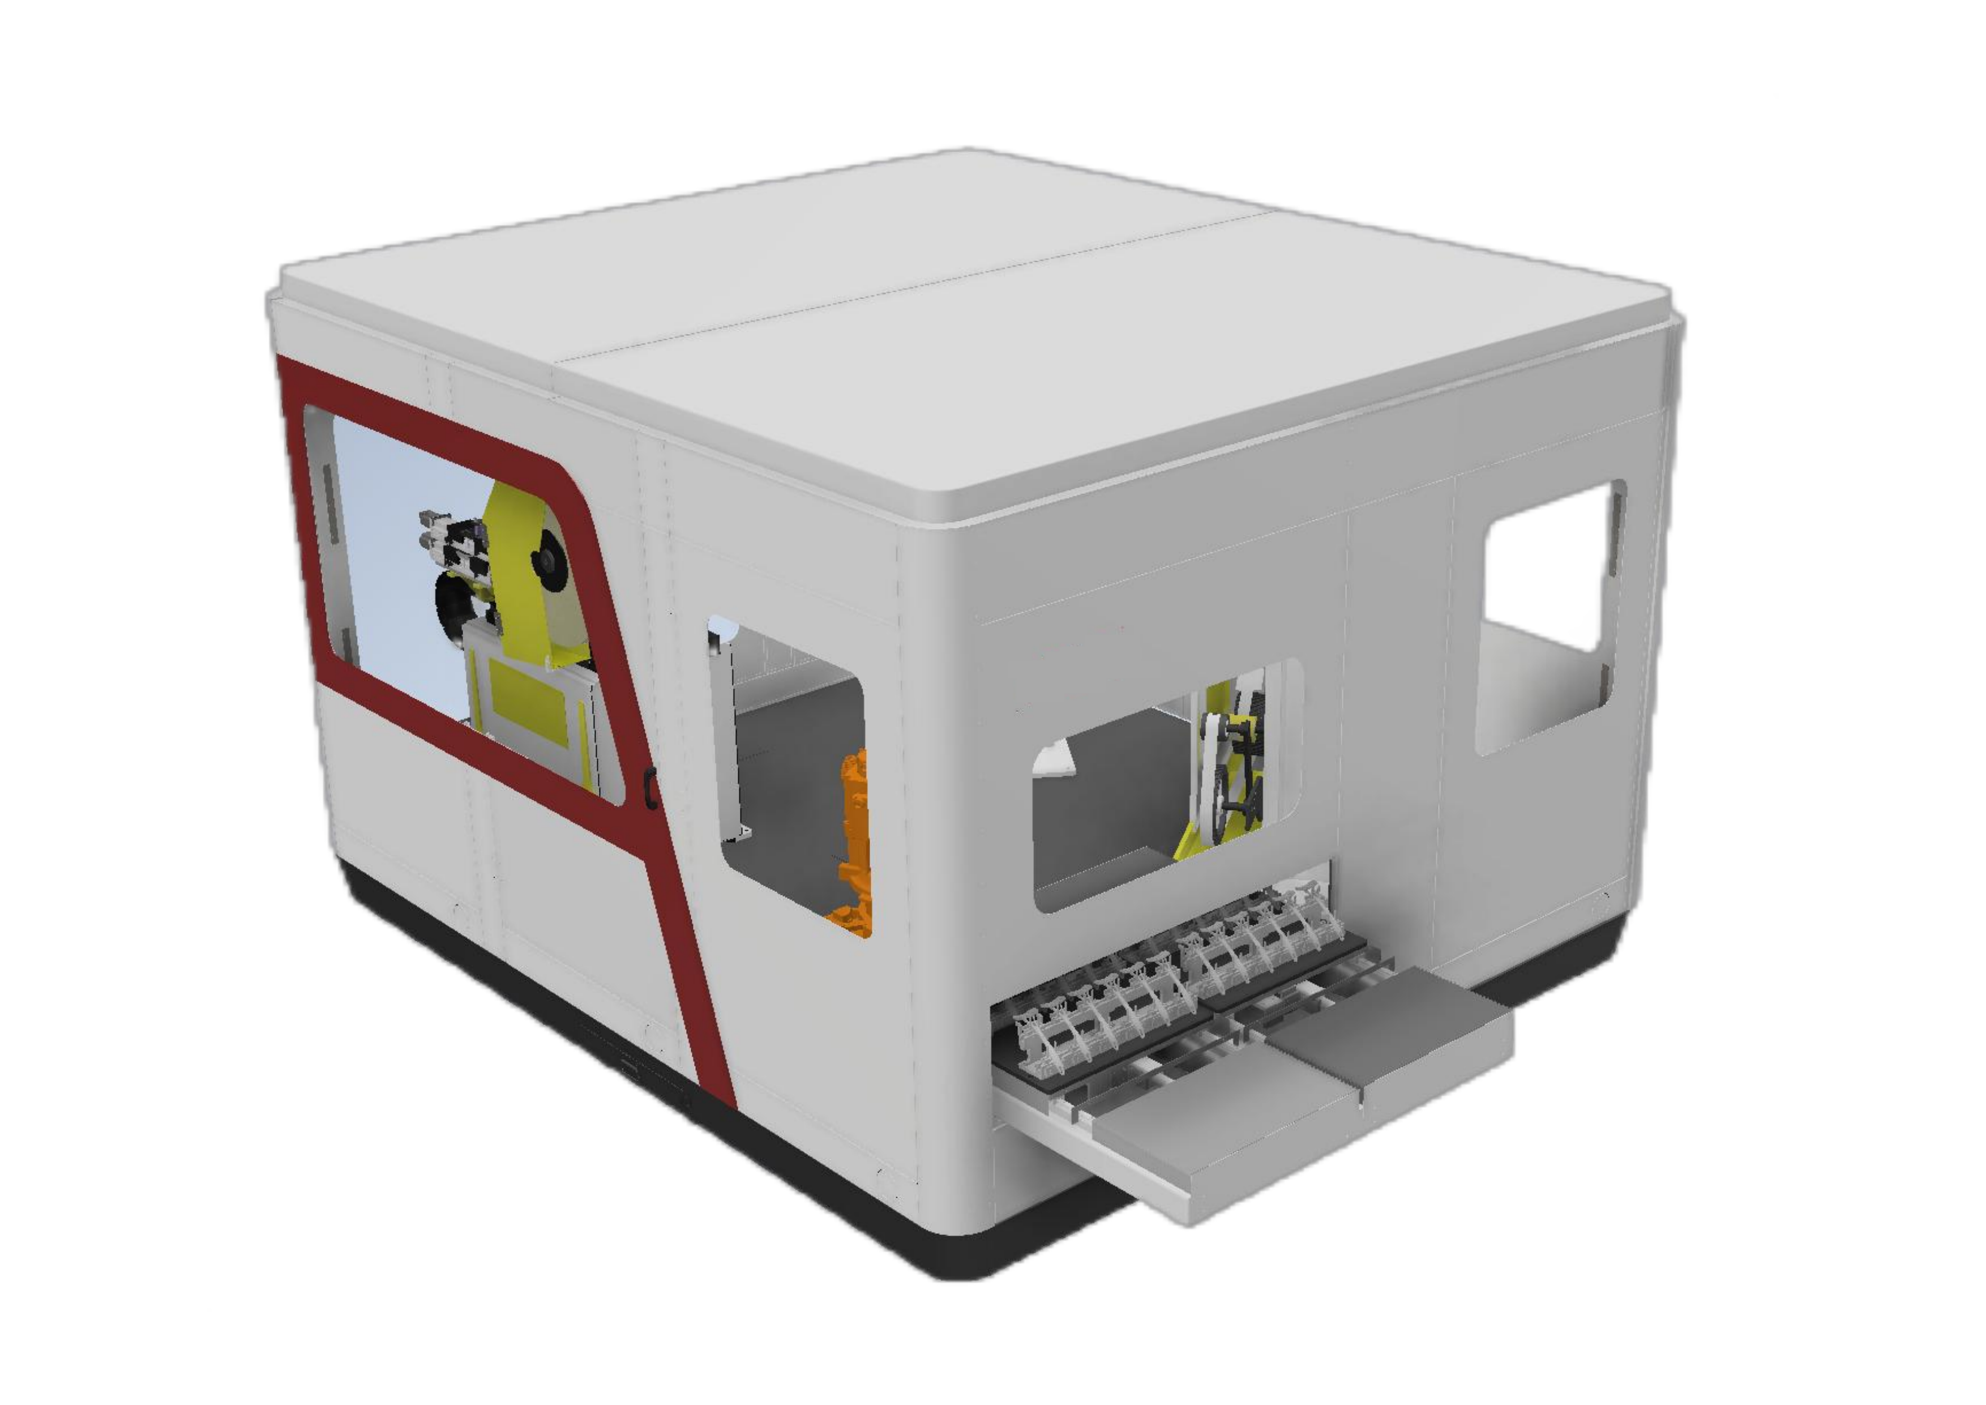
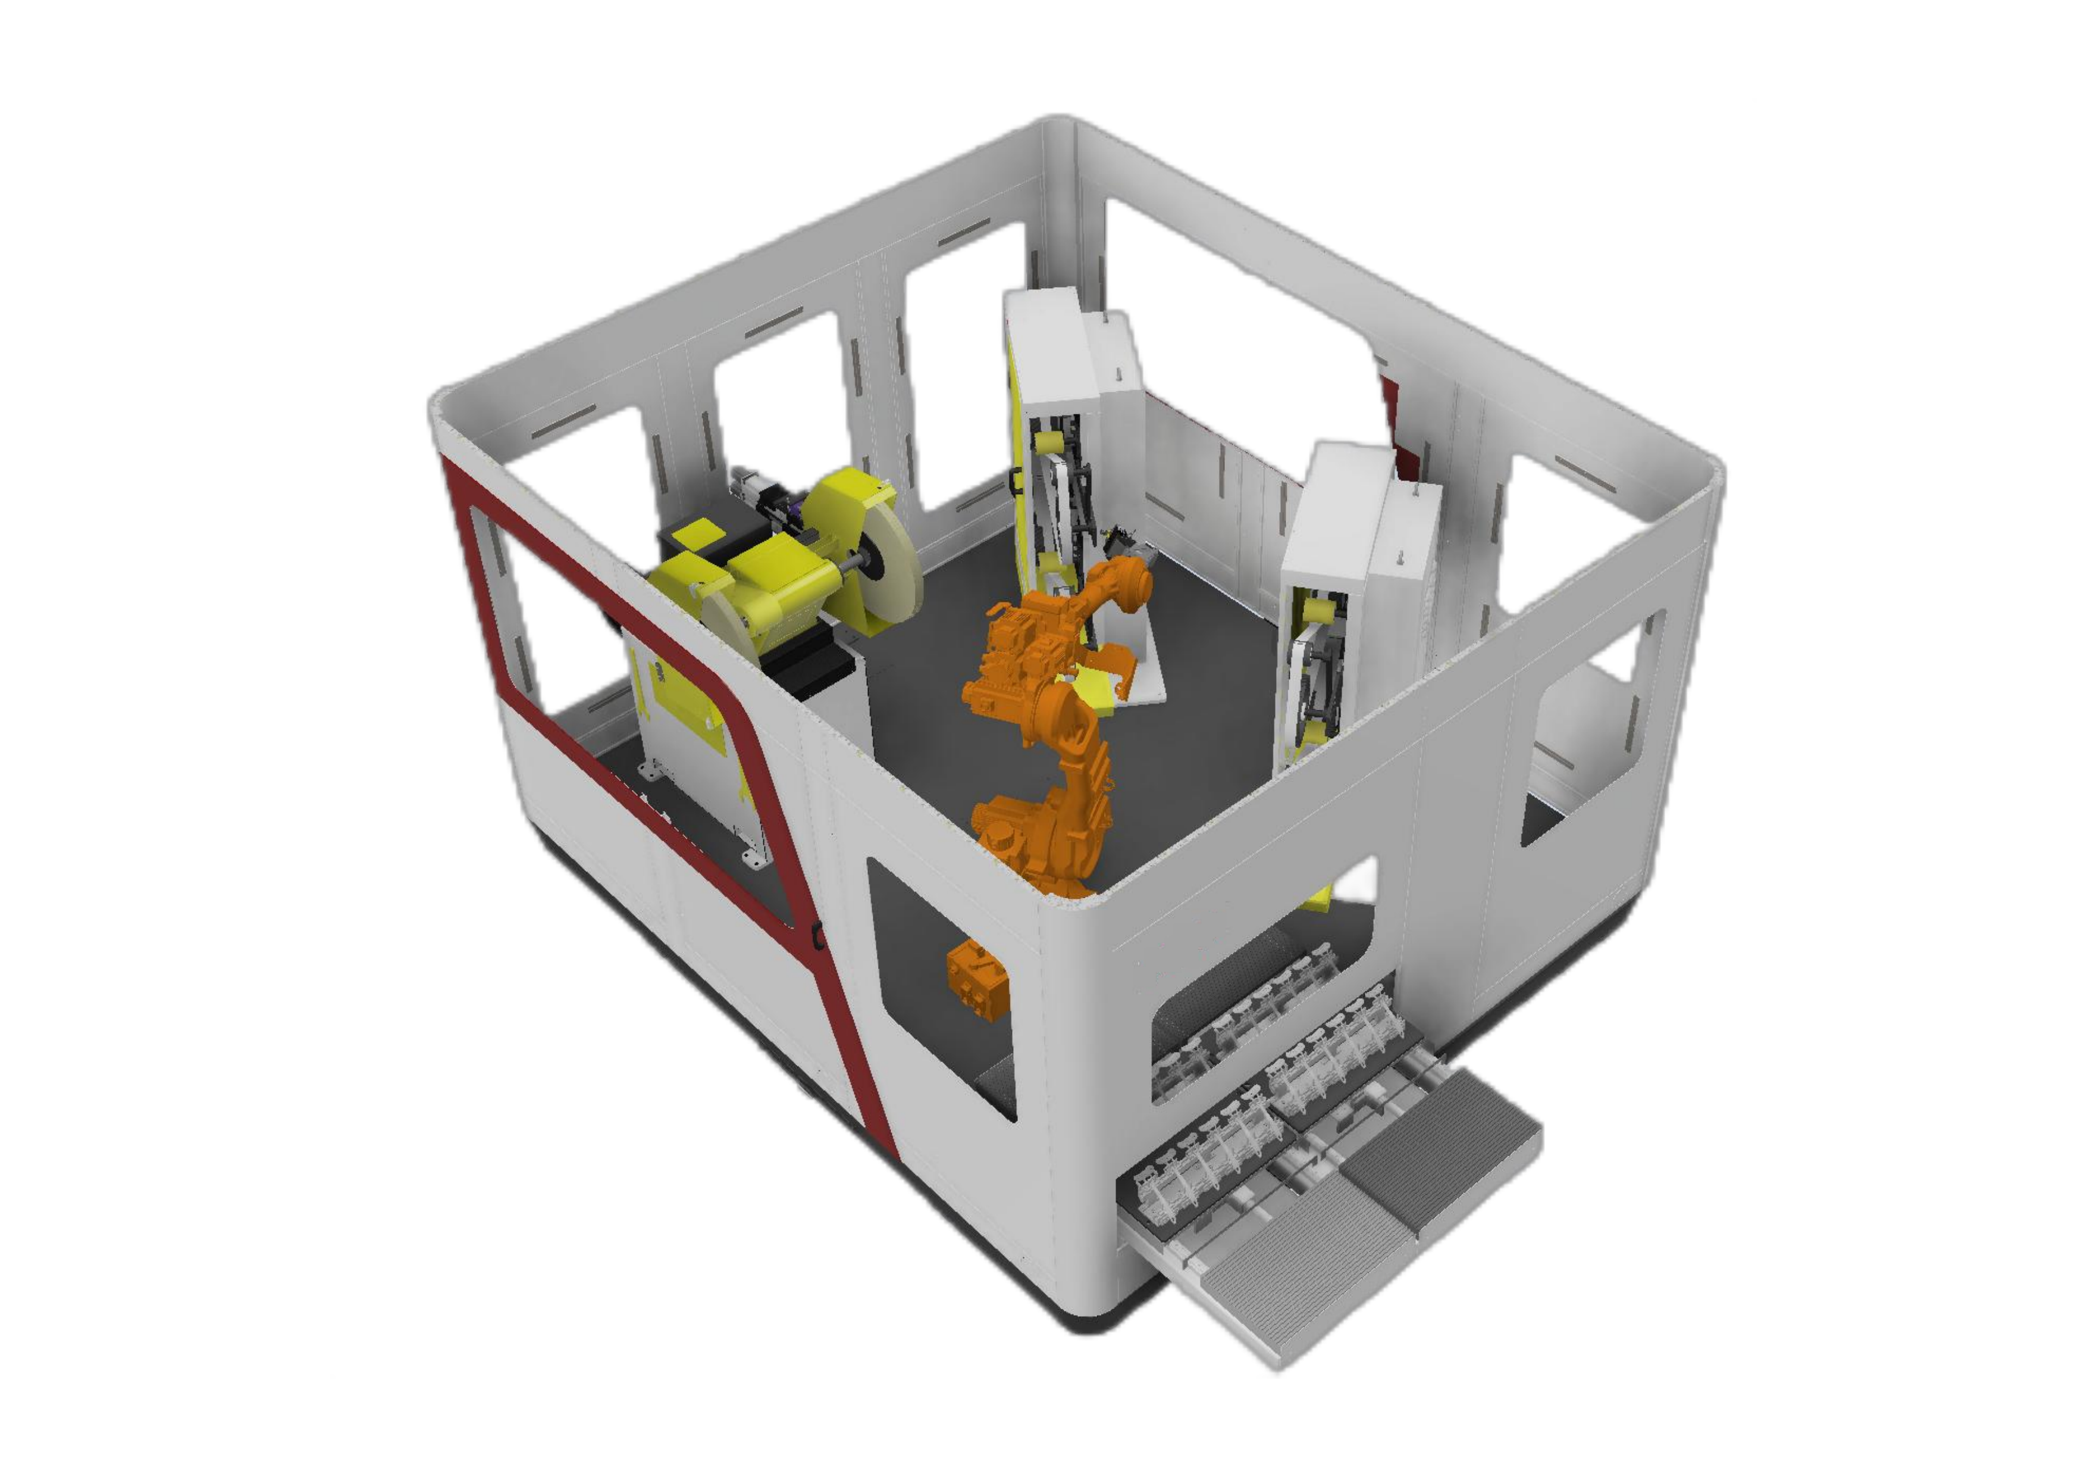
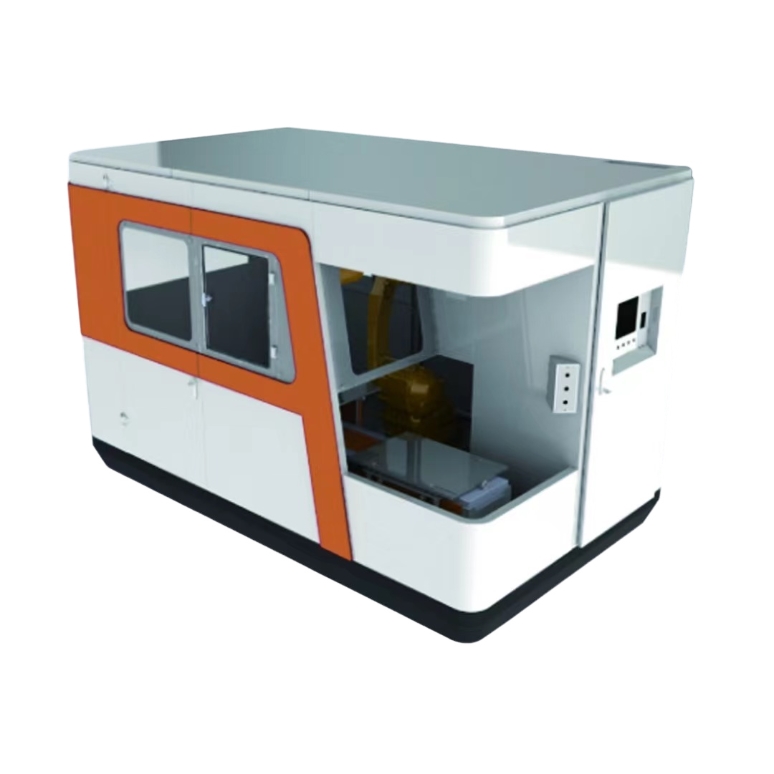
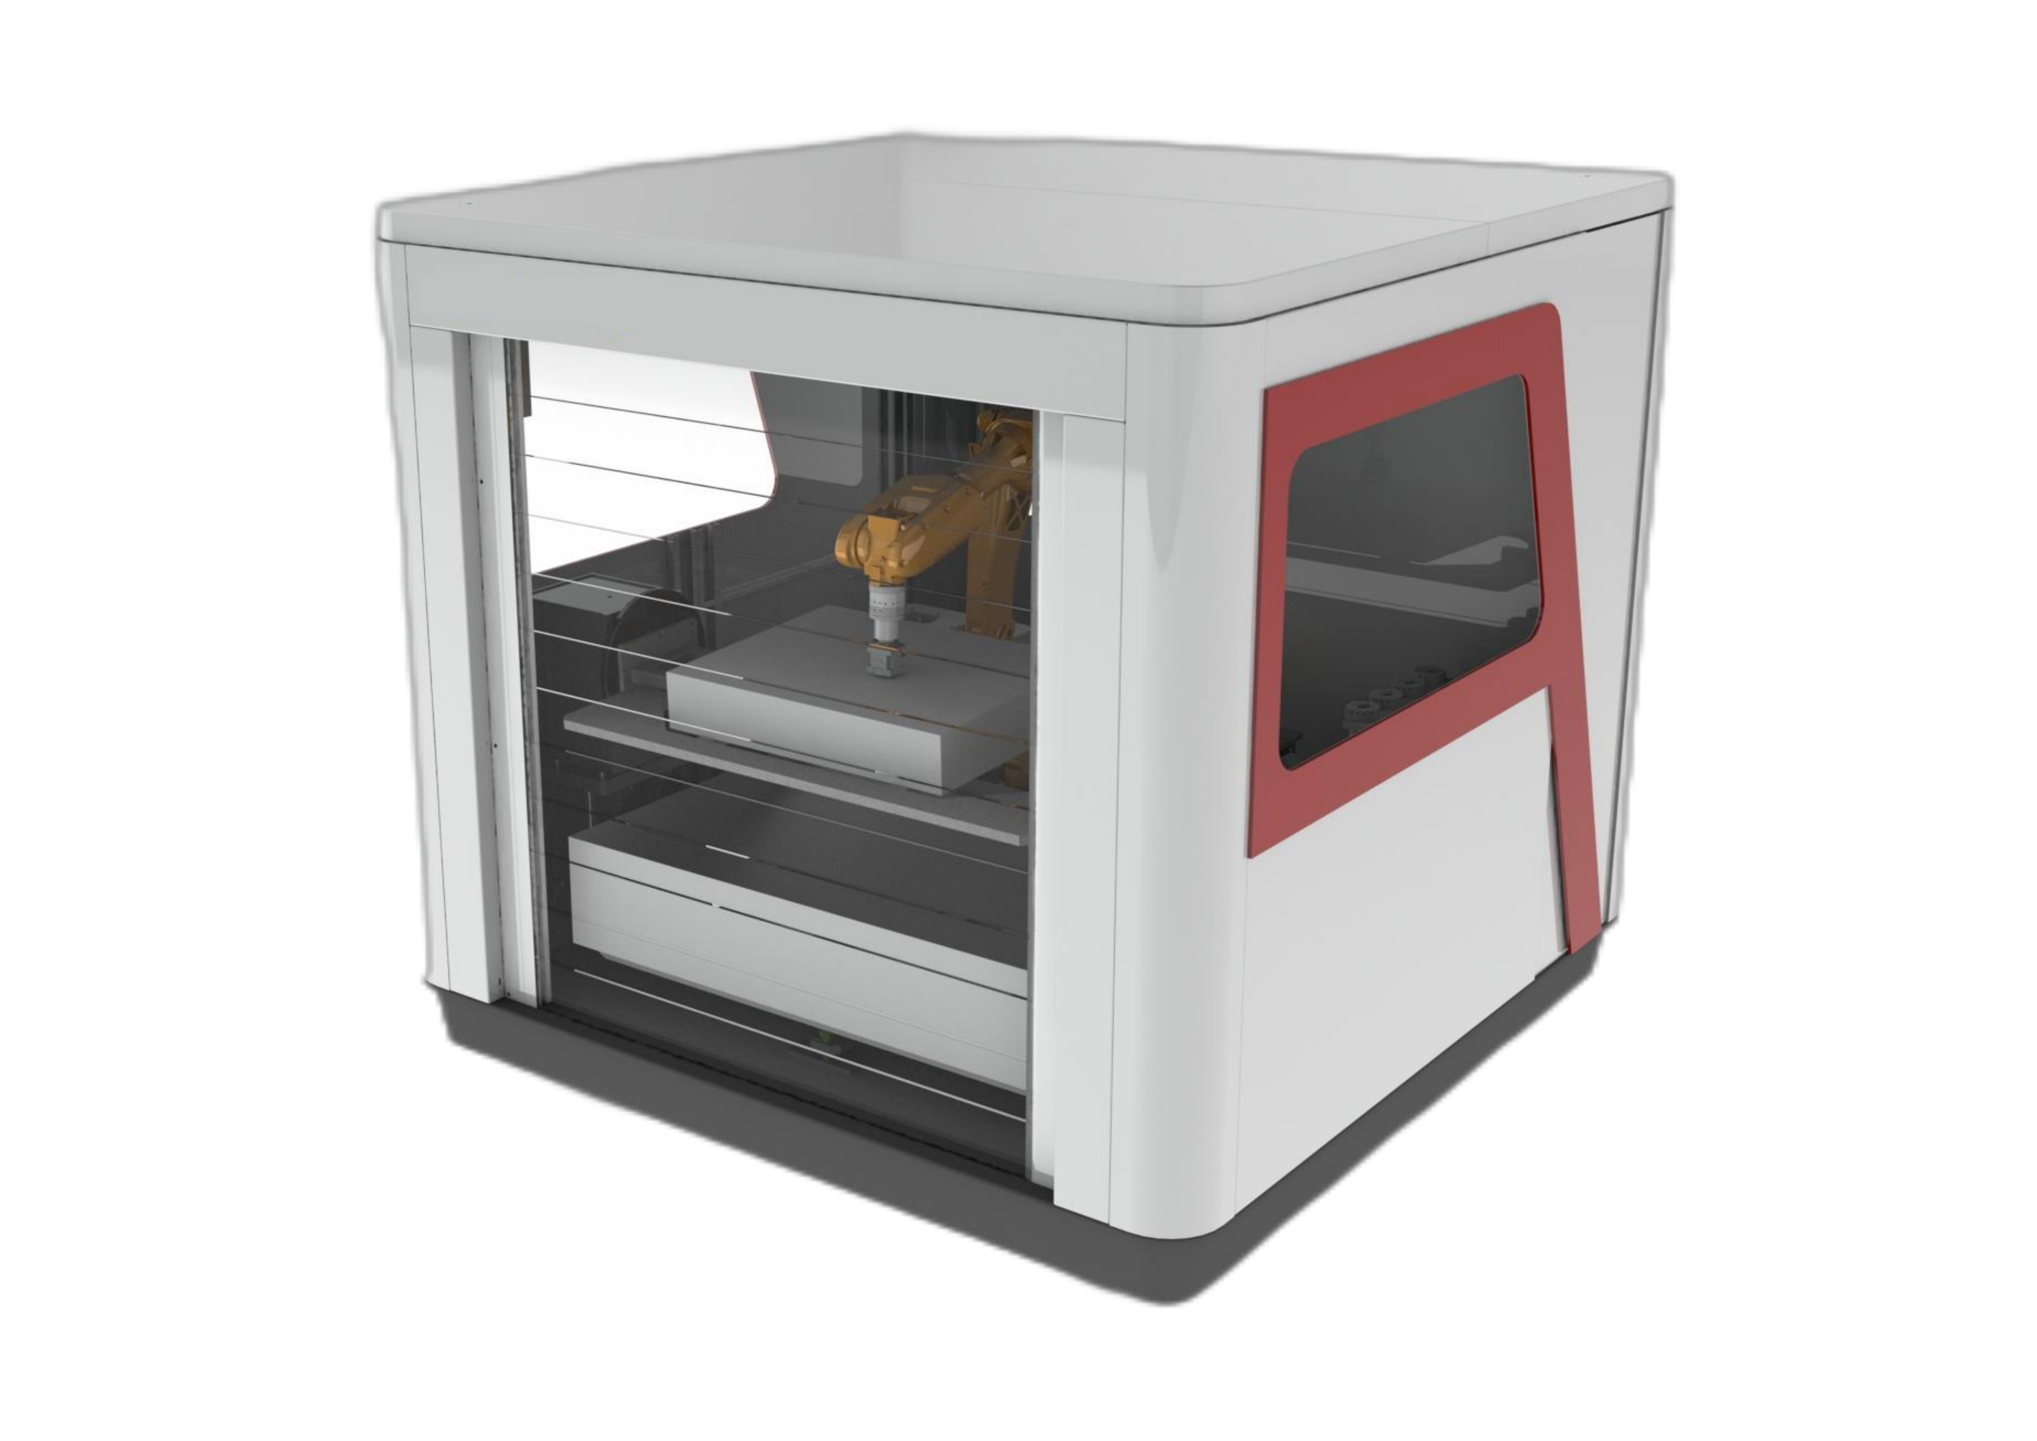
机器人研磨抛光工作站采用封闭式机身来控制粉尘,并采用模块化布局进行维护、修改和升级,将机器人引导的精加工与合适的力控制和除尘设备相结合。
- 封闭式机身有助于防止加工过程中产生灰尘。
- 模块化布局便于维护、改造和后续升级。
- 机器人负责搬运工件进行精加工,并支持去毛刺功能。
- 监控功能包括工具和皮带的损坏、工具寿命和生产能力。
- 带式砂光机标配气动浮动,可升级为电子控制恒力浮动。
- 双层材质的桌子采用了防尘设计。
工件夹持式或刀具夹持式:从工件开始。
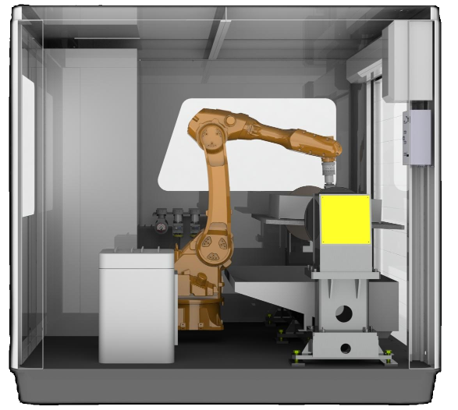
机器人携带零件
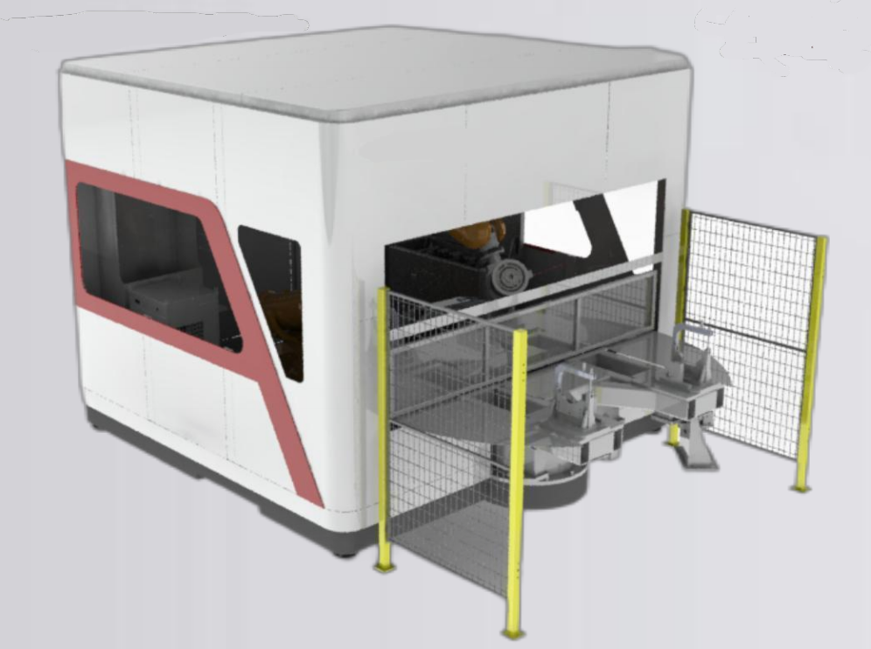
对于重量不超过 30 公斤的零件,零件固定装置可直接将工件从装载位置运送到固定的精加工工位。这可以减少每个零件的搬运步骤,但周围的工位需要占用更多空间。
机器人携带工具
在刀具夹持式结构中,机器人将刀具移动到更大或更重的工件上。这种布局可以更加紧凑,但更换刀具和磨料会增加单件加工周期的步骤。
30公斤是路线选择的限值,并非每款型号允许的零件重量。下表分别列出了机器人有效载荷和推荐零件重量。
工作站型号规格
比较零件夹持配置支持的型号范围。零件尺寸、零件重量和机器人有效载荷是不同的限制条件;请选择能够容纳工件的行。
水平滚动即可比较每个字段。
| 型号 | 机器人有效载荷 | 零件重量 | 部分包 | 外形尺寸 | 电源/额定功率 | 磨削精度 |
|---|---|---|---|---|---|---|
| EVSPG-10A | 10 kg | ≤3公斤 | 100×100×50毫米 | 3450×2200×2260毫米 | 交流电 380 伏 / 11.5 千瓦 | ±0.1–0.2 毫米 |
| EVSPG-20A | 20 kg | ≤7公斤 | 200×200×100毫米 | 3450×2200×2260毫米 | 交流电 380 伏 / 12.5 千瓦 | ±0.1–0.2 毫米 |
| EVSPG-30A | 30 kg | ≤15公斤 | 300×300×150毫米 | 3450×2200×2260毫米 | 交流电 380 伏 / 13.5 千瓦 | ±0.1–0.2 毫米 |
| 适用材料 | 铝铸件、小五金件 | |||||
| 工业机器人 | 埃夫斯特 | |||||
精度字段描述了研磨精度。机器人运动要求将在下文单独比较。
标准研磨和抛光模块
标准模块包括双工位带式砂磨机、单工位带式砂磨机和单工位抛光机。宽带抛光模块、大型零件抛光模块和小型零件抛光模块支持模块化组合,并配备浮动式和自动补偿装置。
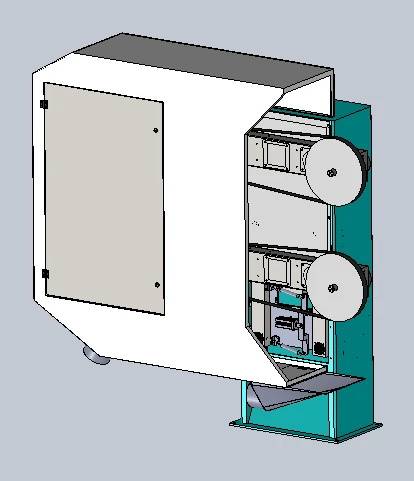
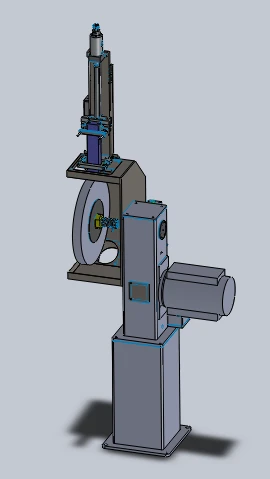
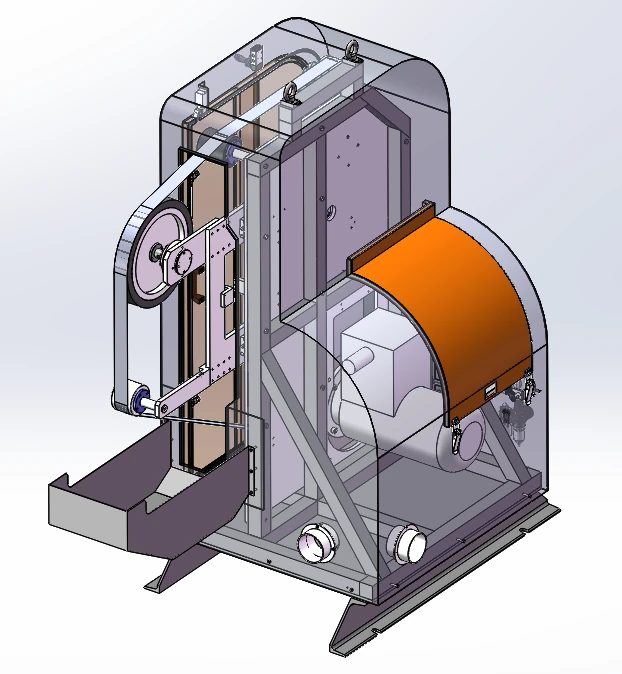
其中一款皮带机配置采用 4 kW 防爆驱动电机,最大转速为 2800 rpm,使用 2800 mm × 70 mm 的砂带。它包括皮带跟踪装置、集尘斗接口、标配气动浮动装置(可选配电子恒力浮动装置)以及浮动主轴安装位。
七种消费品家族及其角色
耗材的选择取决于所需的操作和接触形状。不同的工位可以组合使用,以实现磨料去除和抛光步骤之间的切换。
砂带
沿选定的接触路径进行带式研磨。
翻板轮
使用轮状耗材进行研磨精加工。
尼龙轮
使用尼龙轮进行表面抛光。
剑麻轮
按照规定的精加工顺序进行轮毂抛光。
布质抛光轮
使用布轮抛光机进行抛光。
档
局部锉削和边缘去毛刺。
铣刀
铣削和材料去除,然后进行后续精加工。
力控机器人研磨
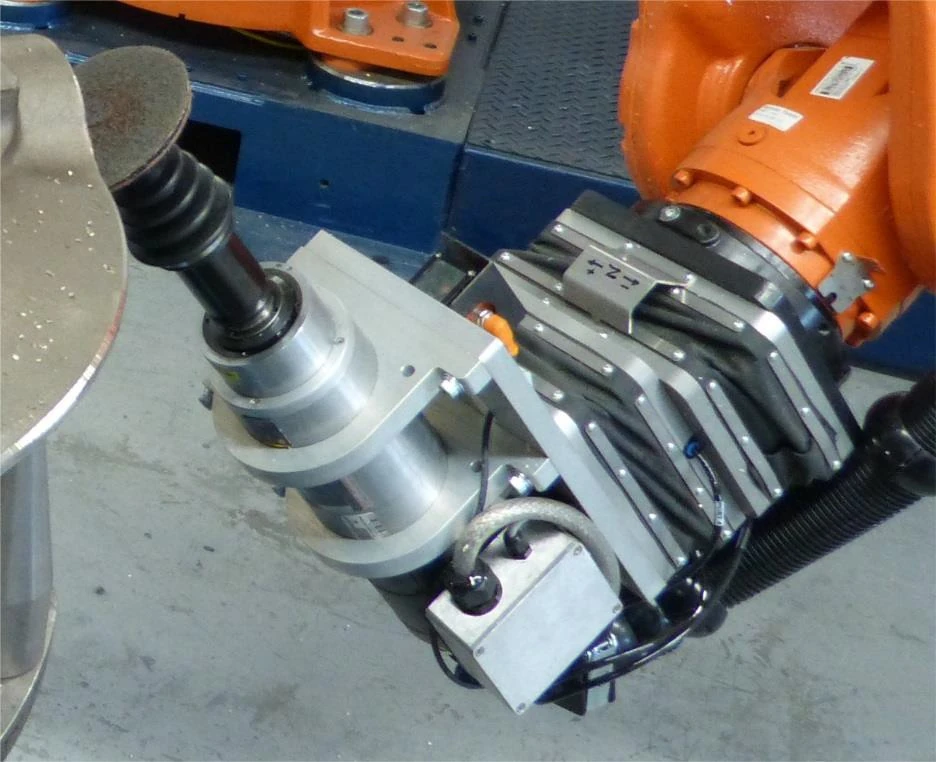
被动气动顺应性
比例阀控制浮动机构内部的压力,控制设定值根据机器人姿态进行调整。机械柔性提供了±10毫米的浮动范围。
主动力反馈
力反馈功能可根据零件位置、零件公差或磨损情况的变化,前后调节浮动装置以保持接触。可控力范围可根据要求定制。
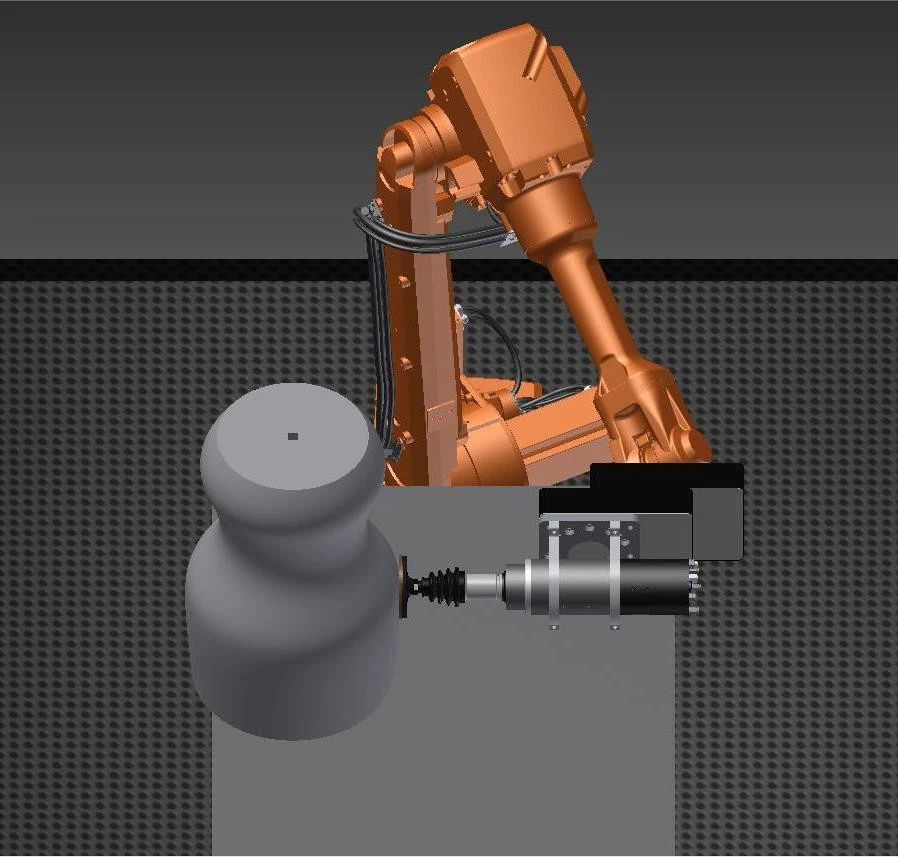
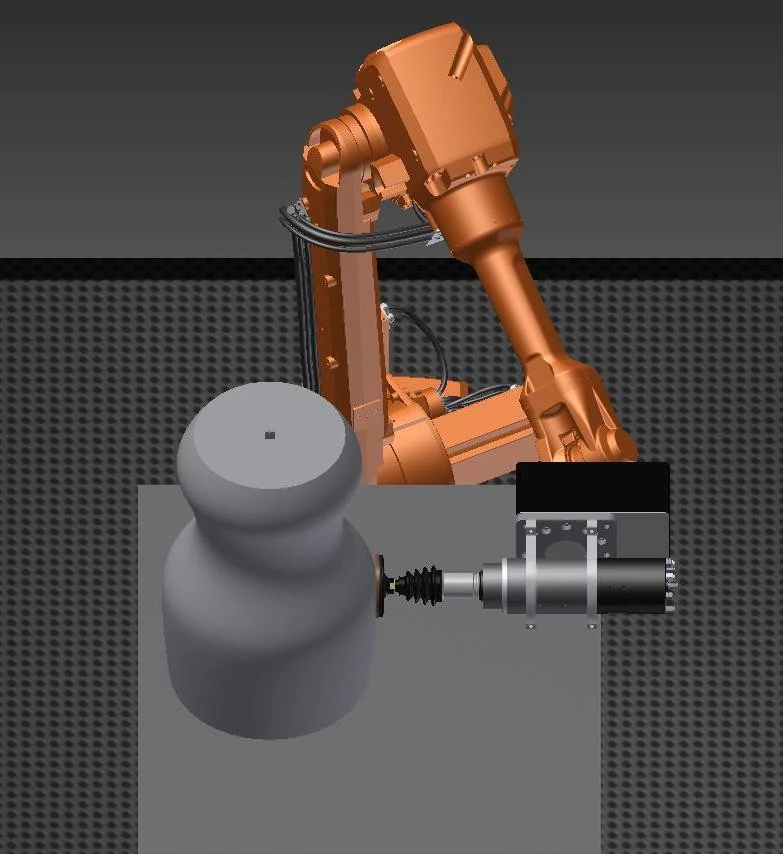
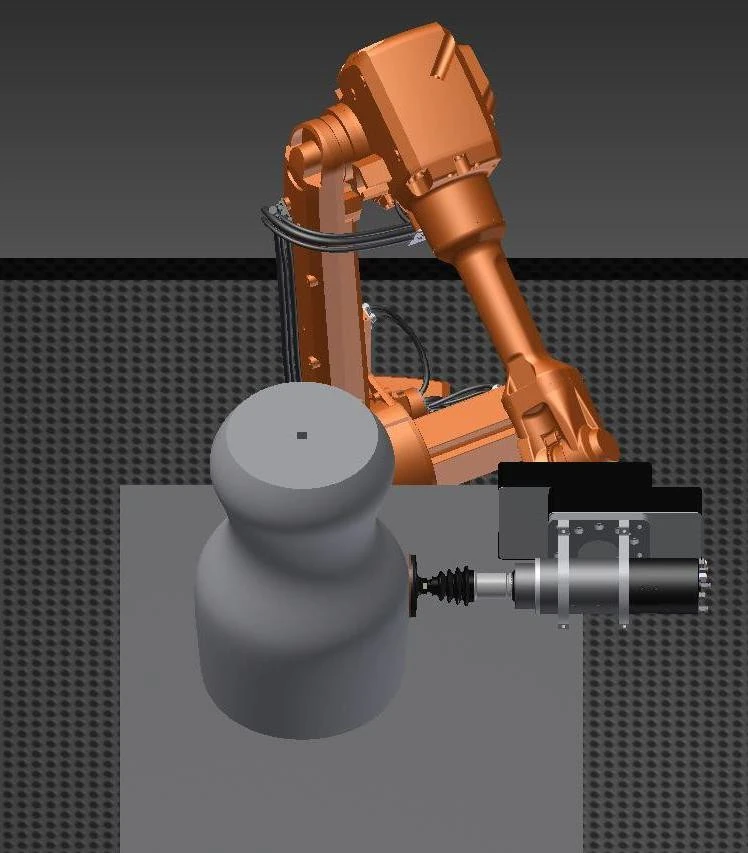
全位置力/位置控制工具选件支持自动换刀,并符合 IP65 防护等级,适用于连续工作。这些是工具选件的规格,与机器人本体的要求无关。
工具和力控制设备选项
工具系列
- 摆动式浮动主轴
- 摆动主轴
- 浮动旋转锉
- 力控浮动式重型研磨机
- 力控式皮带砂光机
- 固定式皮带研磨机
武力控制装备形式
- 全方位力控设备
- 单向力控研磨机
- 双向双工位力控磨床
- 力控式去毛刺设备
径向浮动式电动主轴是另一种刀具接口选择。根据加工需求、接触方向和可用空间选择合适的刀具系列。
除尘装置和工作围护结构
该滤芯过滤器采用负压过滤、PTFE涂层滤材和脉冲清洗,并配备抽屉式收集装置。其技术参数如下所示。
| 技术项目 | 参数值 | 单位 |
|---|---|---|
| 电力 | 7.5 | kW |
| 气流 | 8500 | 立方米/小时 |
| 滤芯 | 6 | 墨盒 |
| 过滤面积 | 66 | 平方米 |
| 过滤尺寸 | 0.3-1 | 微米 |
| 过滤效率 | 99 | % |
| 压缩空气压力 | 0.4-0.6 | MPa |
| 收集箱 | 40×2 | L |
| 噪音水平 | 78± 2 | dB |
| 入口连接 | 4×200 | mm |
| 外形尺寸 | 1350×1100×2280 | mm |
| 电源电压 | 380 | V |
| 供应频率 | 50 | Hz |
外壳和防尘接口
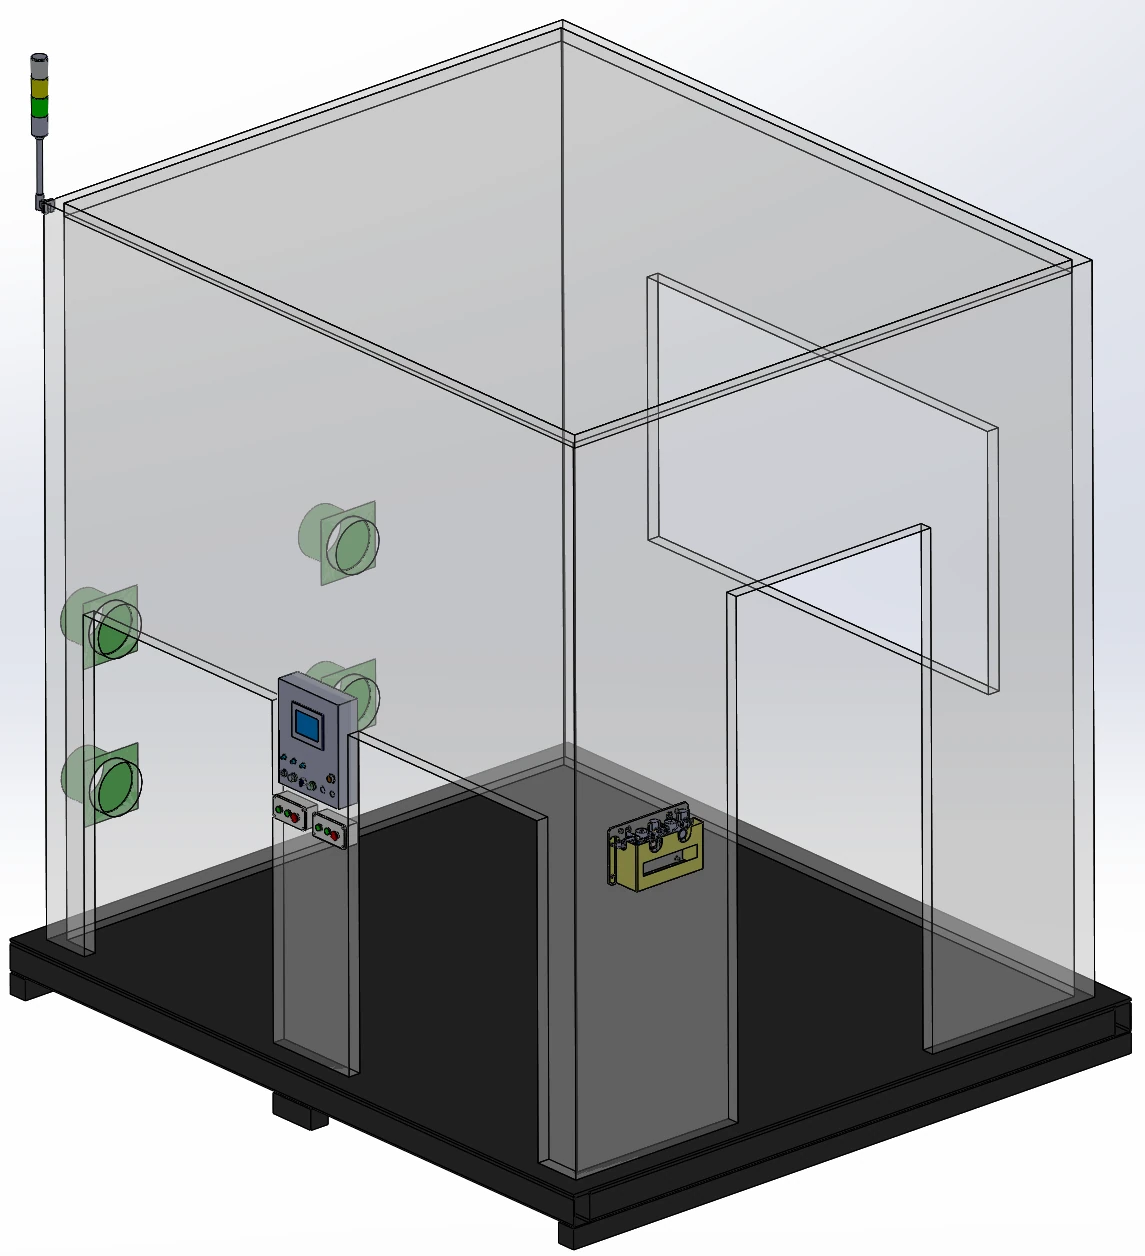
铝型材外壳搭配金属板材,包含一个5毫米厚的亚克力观察窗、照明灯和4个排气接口。此外,还包括显示面板、装载确认按钮盒、维护门以及带叉车通道的Q235碳钢底座。
湿式抽吸和集成式粉尘控制
湿式抽吸是铝镁粉尘的有效处理方法。工作站机身可通过外壳、防尘双层工作台设计和集尘斗接口来控制粉尘;粉尘检测和报警功能为可选配置。
机器人运动和保护要求
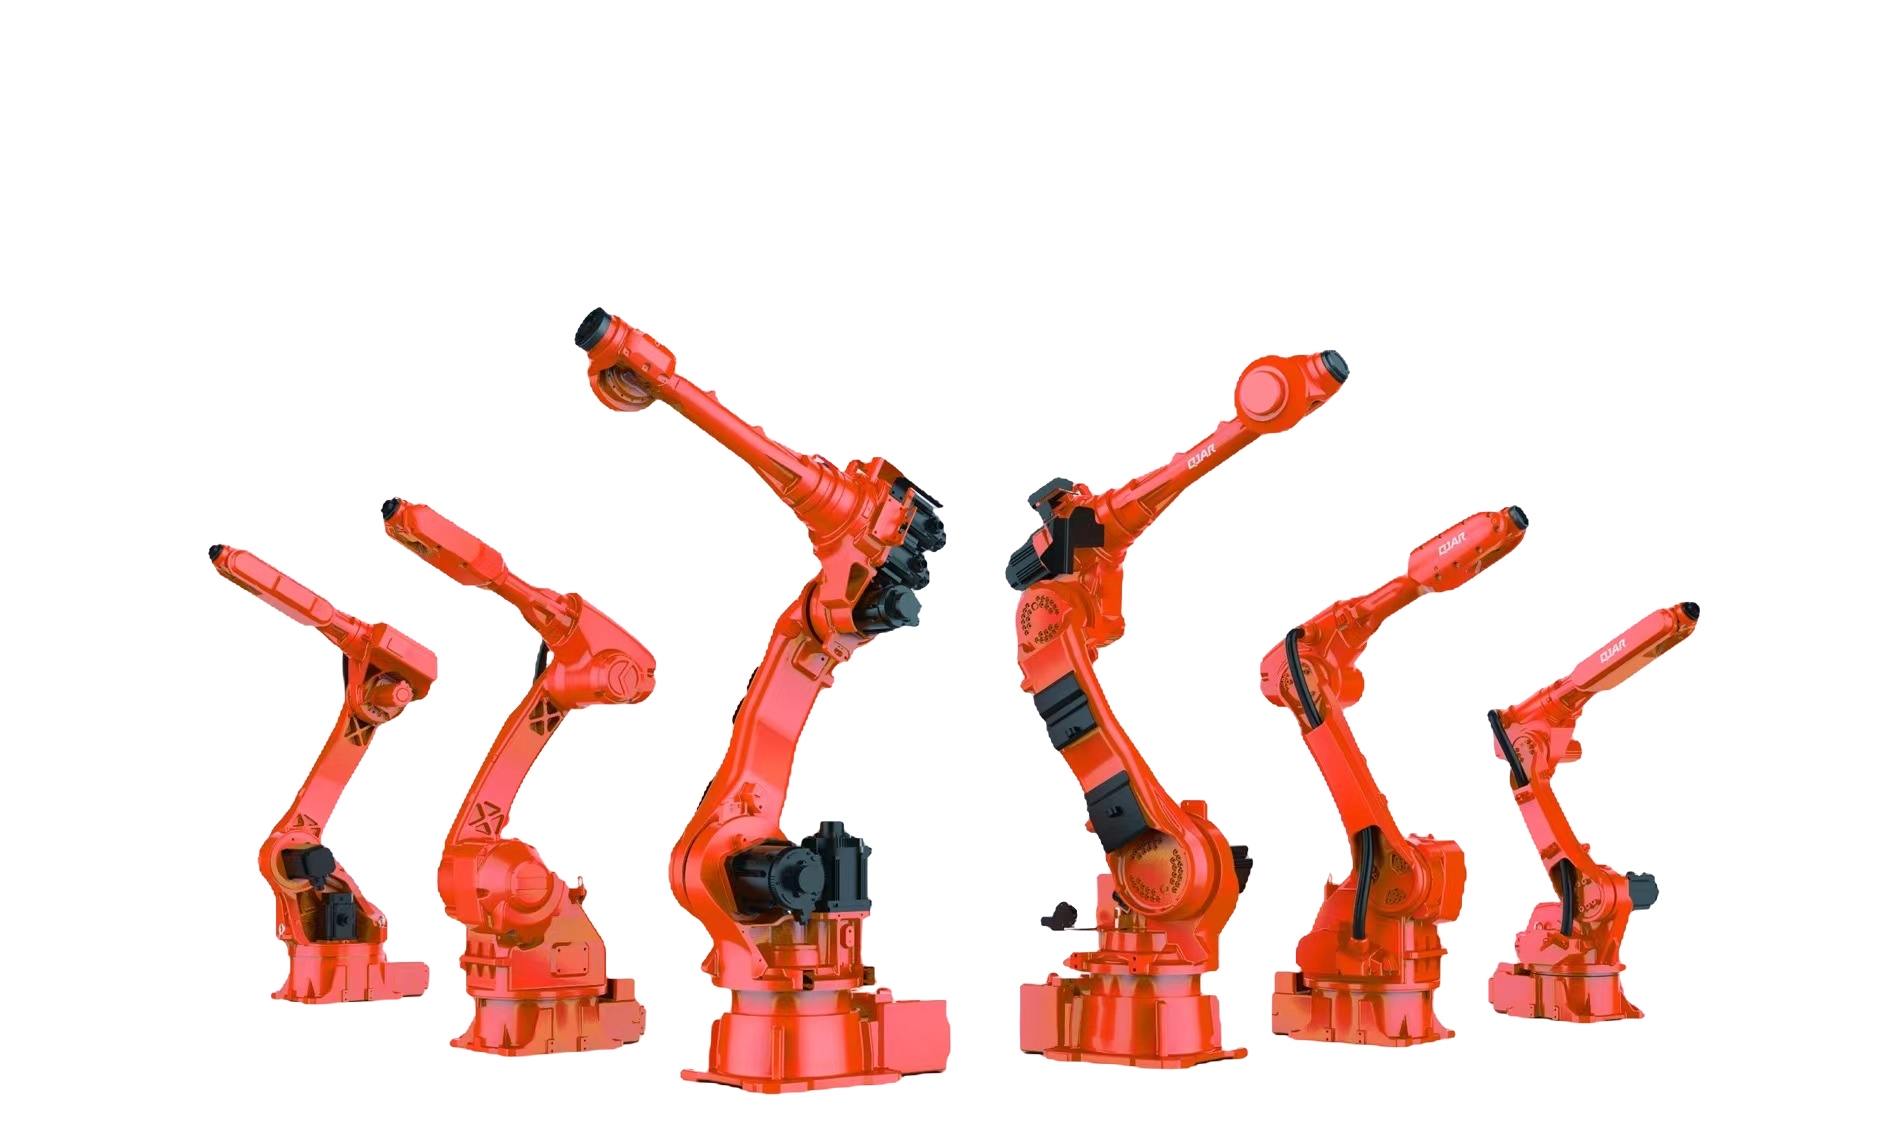
根据这些运动和保护要求作为对比清单,为应用选择合适的六轴机器人。这些是机器人选择条件,与工作站磨削精度和受控接触力范围无关。
- 机器人重复性
- ±0.02毫米
- 有效线速度
- ≥5米/秒
- TCP 准确性
- 0.2 毫米
- 路径精度
- ≤0.2mm 研磨速度最高可达 300 毫米/秒
- 机器人保护
- IP67
- 接触负载参考
- 3-10 kg
在线状态监测
耗材和工具状况
可用功能包括断带检测、断刀检测和刀具寿命管理。对于选定的磨削刀具配置,还可以包含刀具润滑功能。
生产状况
生产能力管理是对耗材监控的补充。请结合所选工具和外壳布局,审查所需的信号和维护通道。
FSW缝合收尾
铝制电池托盘FSW接缝
一个典型的应用是机器人引导打磨铝电池托盘上的摩擦搅拌焊接缝。
双面摩擦搅拌焊接精加工
另一台双面应用设备结合了力控主轴、旋转定位器和湿式抽吸装置,用于打磨 6 条 FSW 焊缝:正面 3 条,背面 3 条。
相关车架精加工工序
相关的电池框架加工工序包括焊缝铣削、去毛刺以及铣削后密封面的研磨。
自动化研磨生产线:工作站接口
规划自动化磨削生产线时,首先要考虑工作站界面:进料位置、传送通道、吸料连接以及与周围设备共享的信号。布局应与加工顺序以及刀具更换和维护所需的通道相匹配。
零件手持式还是工具手持式——我该如何选择适合我的零件?
对于重量不超过 30 公斤的零件,可先采用夹持方式进行选择,然后根据具体型号检查零件重量、夹持方式和加工路径。更大或更重的零件则更适合采用刀柄夹持方式。型号表中的零件限制比此通用路径标准更为严格。
每款工作站型号分别能覆盖多大的机器人有效载荷和零件重量?
这三行模型分别对应 10、20 和 30 kg 的机器人有效载荷,以及推荐的零件重量上限分别为 3、7 和 15 kg。机器人有效载荷和零件重量是不同的选择字段;请将两者与零件尺寸范围结合使用。
被动浮动控制还是主动力控制——我的部件需要哪一种?
被动式气动顺应性提供机械浮动行程。主动力反馈调节位移,以补偿零件位置变化、零件公差和耗材磨损,同时保持接触。选择围绕表面及其变化的加工方式。
可承受的接触力范围是多少?
可控接触力范围可根据需求定制。选择力控配置前,请与加工人员讨论工件材料、几何形状、精加工刀具和目标表面。
铝镁粉尘需要怎样的除尘措施?
湿式抽吸是铝镁粉尘的一种可行处理方法。选择抽吸和密封设备时,应考虑材料和工艺;滤芯过滤器规格描述的是另一种配置。