
固定摄像头或机器人安装摄像头:首先选择零件视图
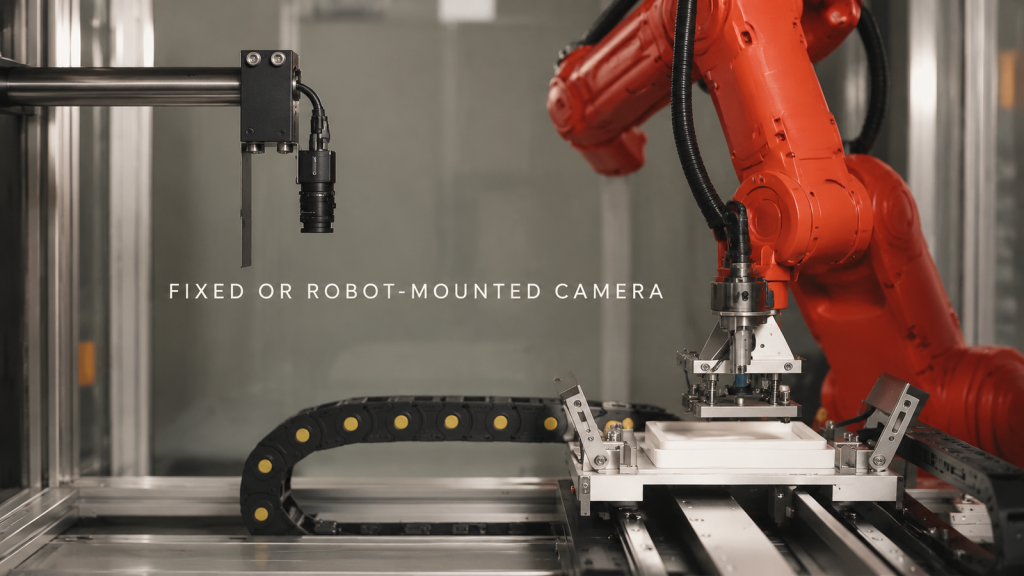
固定摄像头或机器人安装摄像头:首先选择零件视图
成型塑料外壳的修边方式:手动还是程序控制?
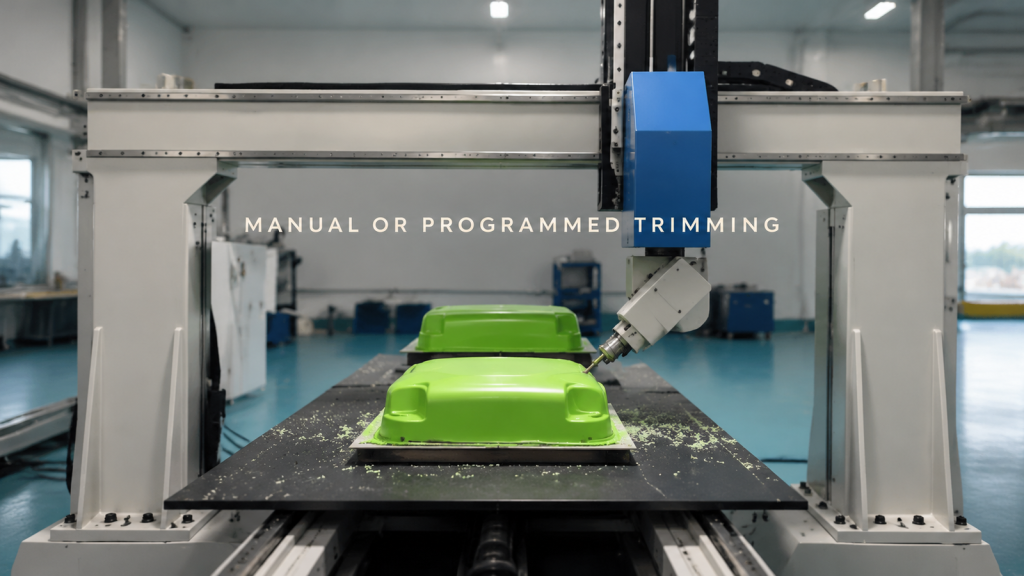
通过批次重复性、修订频率、夹具重复使用和自由状态边缘检查,比较成型塑料壳体的手动修边和程序修边。
采购机器人点焊单元:影响采购范围的问题
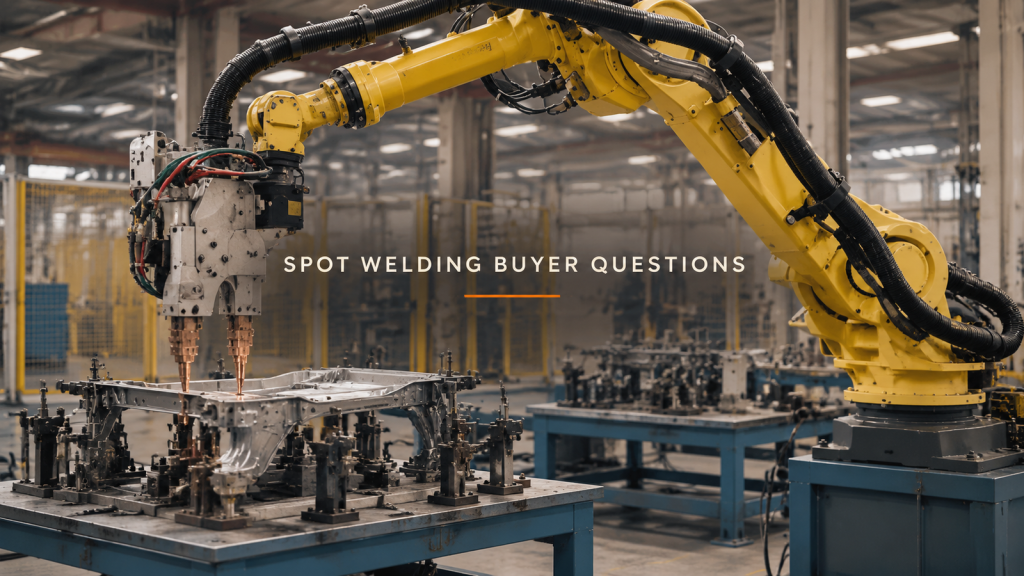
提出能够改变机器人点焊单元范围的问题:焊枪完全可操作性、电极维护和接头验收测试。
自动螺丝刀:扭矩结果可能误导买家的三种方式
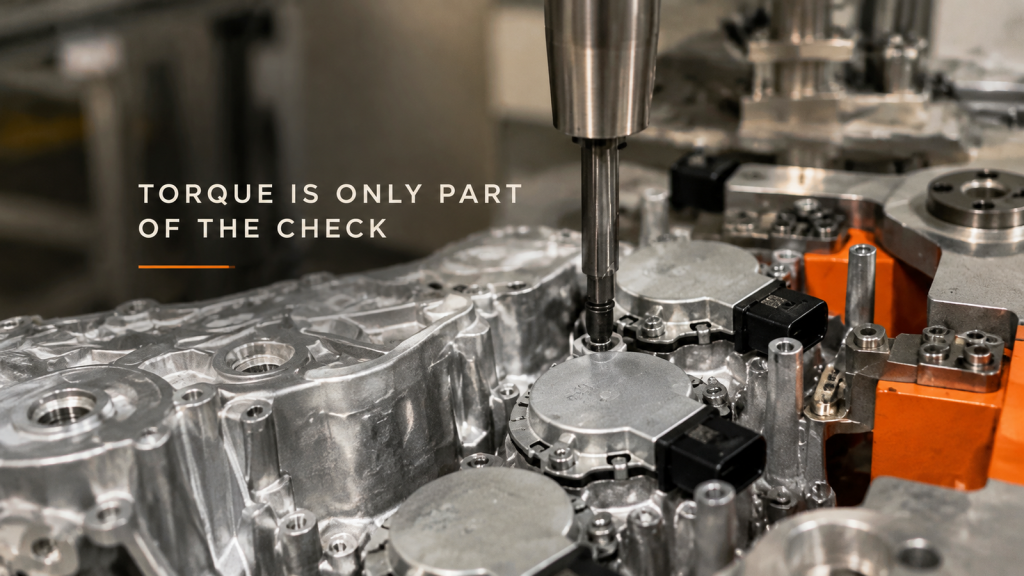
自动螺丝刀扭矩结果可能以三种方式误导人:早期阻力、位置错误以及成功的重试掩盖了早期的失败。
人工开箱还是自动开箱:哪些工作会真正消失?
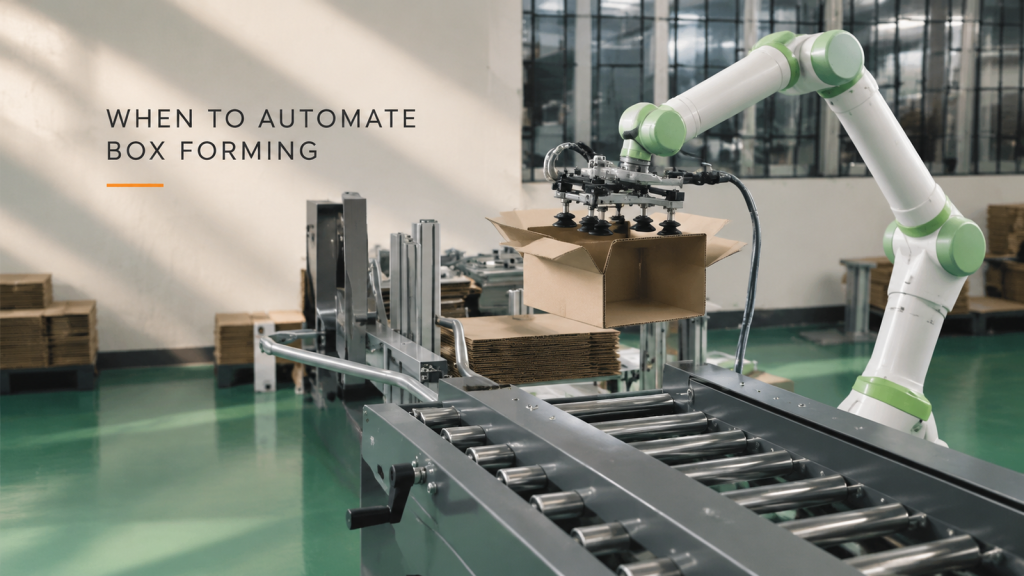
比较人工和自动开箱方式,考察剩余工作量、纸箱交接情况、换线次数以及节省的时间是否能释放可用劳动力时间。
托盘处理自动化:何时值得增加第二个机器人?
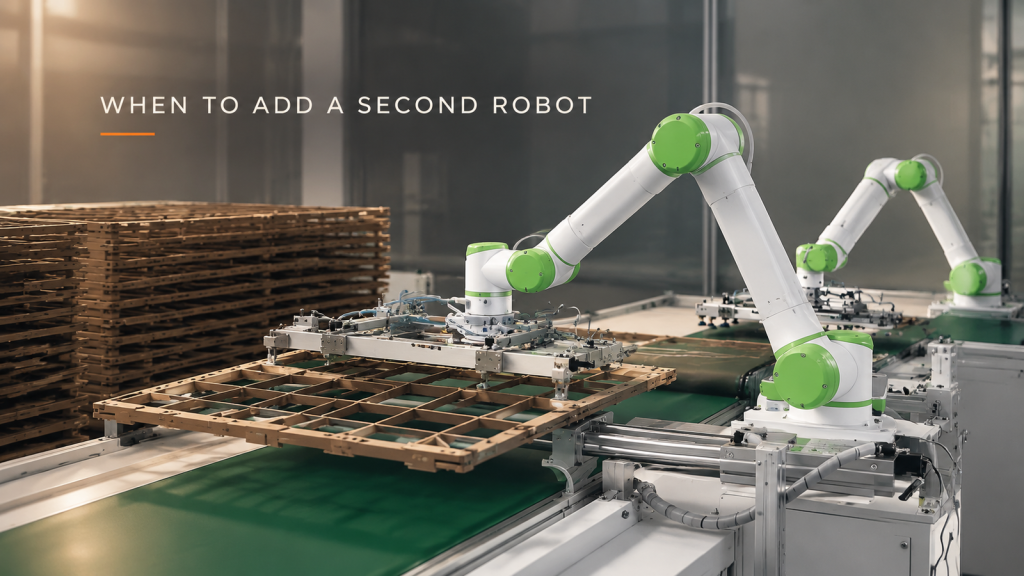
比较一台机器人、一台托盘送料器和两台机器人。了解哪些托盘更换延迟可以重叠,以及在添加第二个搬运设备之前需要测试哪些内容。
印刷机料堆垛自动化:买家在订购码垛机器人前会问的七个问题
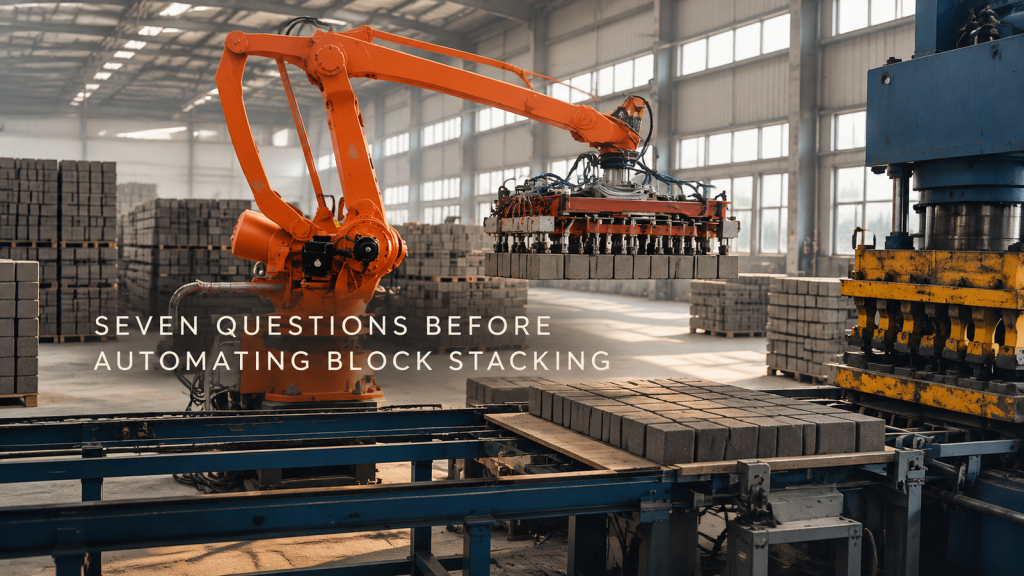
在订购用于印刷机块堆垛的码垛机器人之前,需要解决以下七个问题:初始强度、夹爪、有效载荷、循环、堆垛模式和故障。
汽车门铰链机器人皮带抛光:购买前需测试的五种故障模式
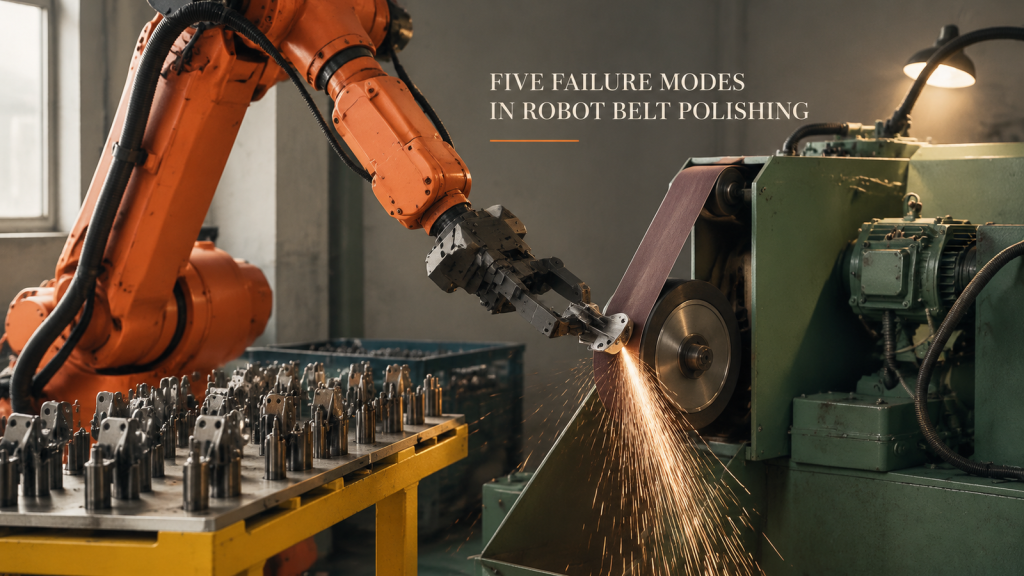
导致汽车门铰链机器人皮带抛光失败的五种失效模式,从零件差异和皮带磨损到力控制、灰尘和夹具打滑,以及如何测试每一种失效模式。
机器人搬运和堆垛钢丝网板:控制柔性围护结构
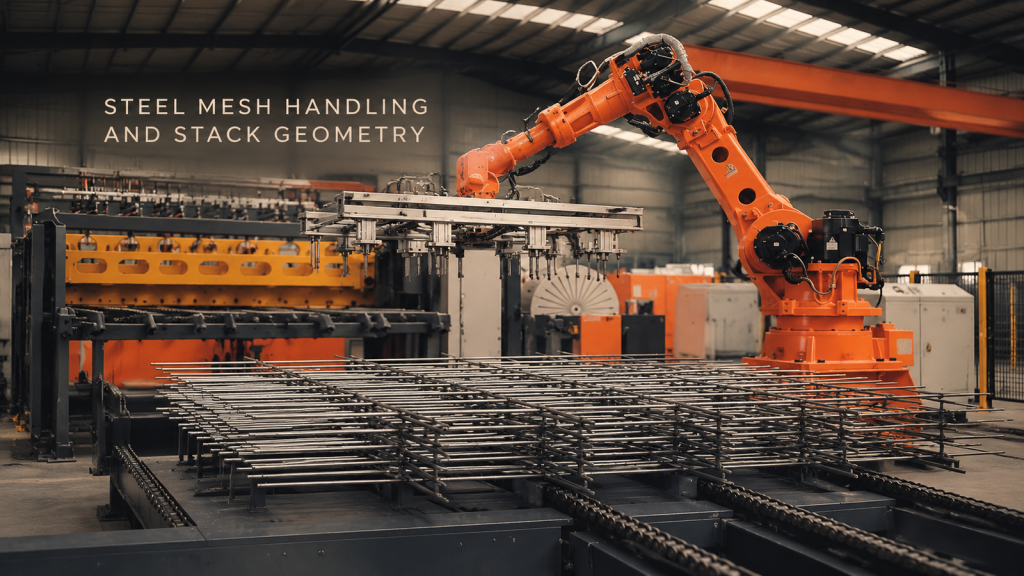
机器人搬运和堆垛钢丝网板:控制柔性围护结构
电机定子绕组的机器人照管:定义交接状态
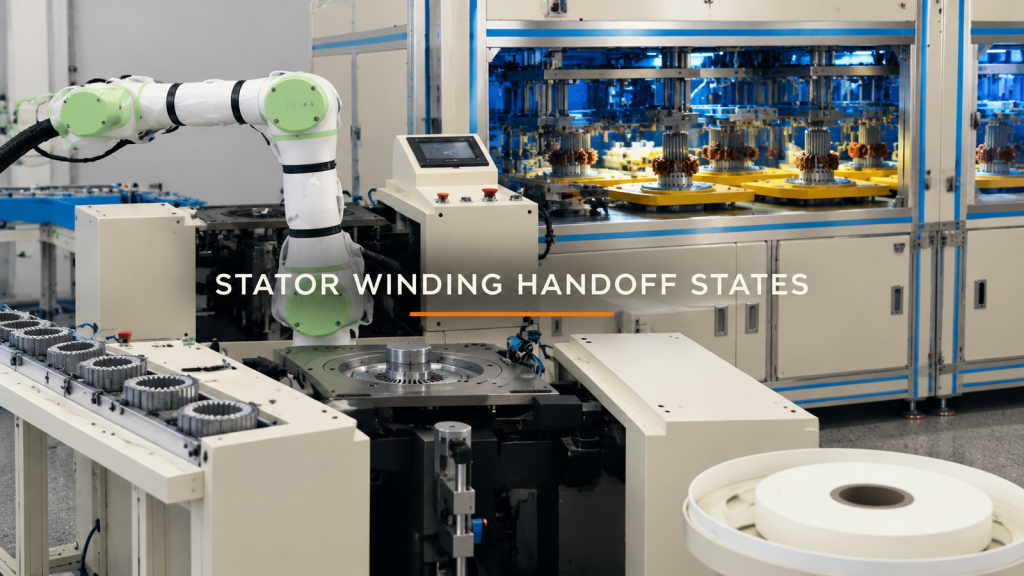
定义电机定子绕组机器人照管的交接状态、载体几何形状、转移通道和边界试验。
机器人操作冲压机:编程前检查模具交接
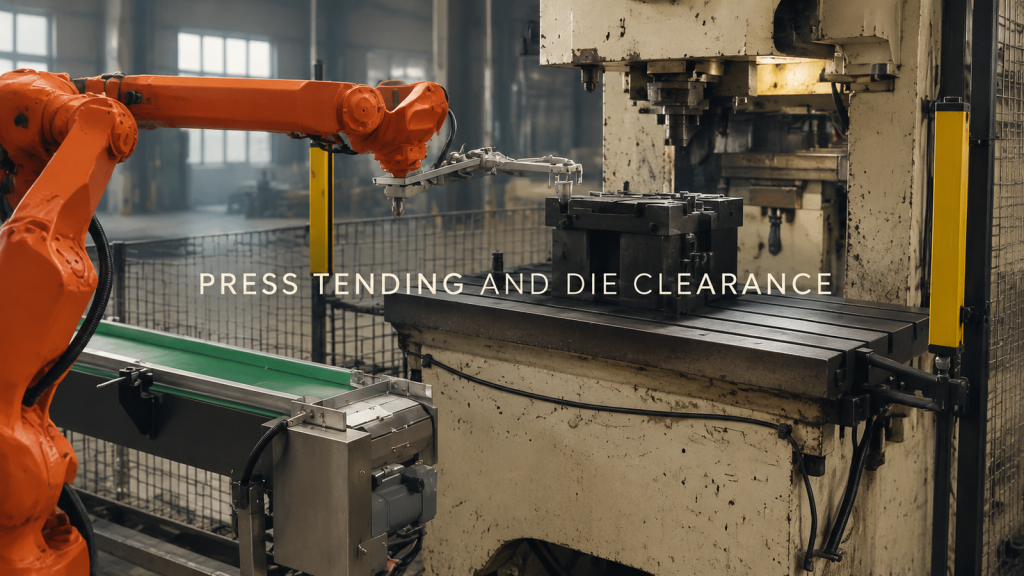
将机器人冲压操作规划为两次交接。编程前,检查传送带和模具区域的接近、抓取或释放以及离开间隙。
纸箱从托盘卸到传送带:定义层数、夹持和释放逻辑
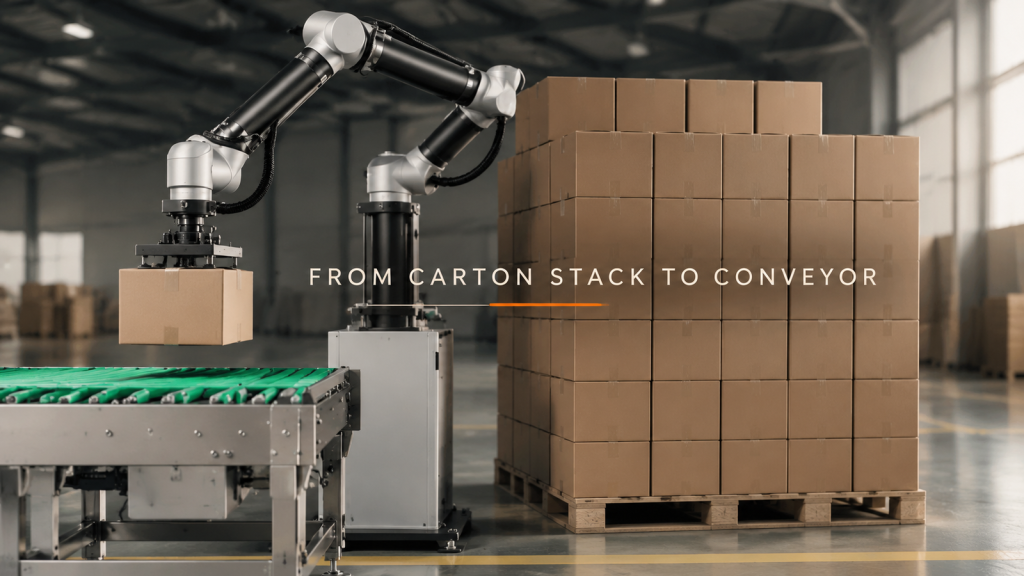
将一个纸箱从堆叠的货物中移到出库传送带上看起来很重复,但随着层数的减少,交接方式也会发生变化。在这种情况下,机器人会……