
首先将申请表放入以下四个家庭之一。
每张类别卡片都使用相同的字段来标识选择路径。数值和工程条件则保留在下方的相关部分。
轻细胞和中细胞
- 开始合身
- 可重复使用的轻型和中型零件系列
- 定义运动
- 局部翻转、旋转或多轴定位
- 下次评测
- 继续执行灯光配置路线
大型高负荷车站
- 开始合身
- 长而大体积或质量大的工件
- 定义运动
- 高负载定位和扩展机器人臂展
- 下次评测
- 继续进行大件工程路线
地面、空中轨道和龙门系统
- 开始合身
- 超出一个固定机器人位置的长、宽或高区域
- 定义运动
- 机器人沿线性外轴运动
- 下次评测
- 比较四种移动系统架构
定位器和夹具
- 开始合身
- 需要稳定方向和可重复定位的零件
- 定义运动
- 移动部件并保持连接关系
- 下次评测
- 检查工件运动和夹持边界
四个约束条件决定了最有用的起始路线
首先确定工件的轮廓和长度,然后将工件和夹具的组合载荷纳入定位计算。接下来,定义焊接焊缝图上所需的运动轴和机器人覆盖范围。最后,根据焊接工艺和接头形状缩小架构范围;配置名称仅作为项目确认的起点。
信封和长度
确定一个固定的机器人位置是否可以覆盖所有需要的接缝。
定位负载
将工件、夹具和动态方向视为一个载荷问题。
运动轴
区分移动零件、移动机器人或组合外部轴。
适用的焊接工艺
对气体保护焊、氩弧焊或激光焊的接头和设备边界进行屏蔽。
可重复零件系列的封闭式配置
当工件尺寸和负载适合局部翻转、水平旋转、多轴定位或主轴尾架支撑时,首先要进行单元级配置。该页面专门比较了六种方案,同时兼顾了夹具、机器人数量和安全防护等方面的具体项目决策。
适用于轻型和中型工件的机器人焊接单元配置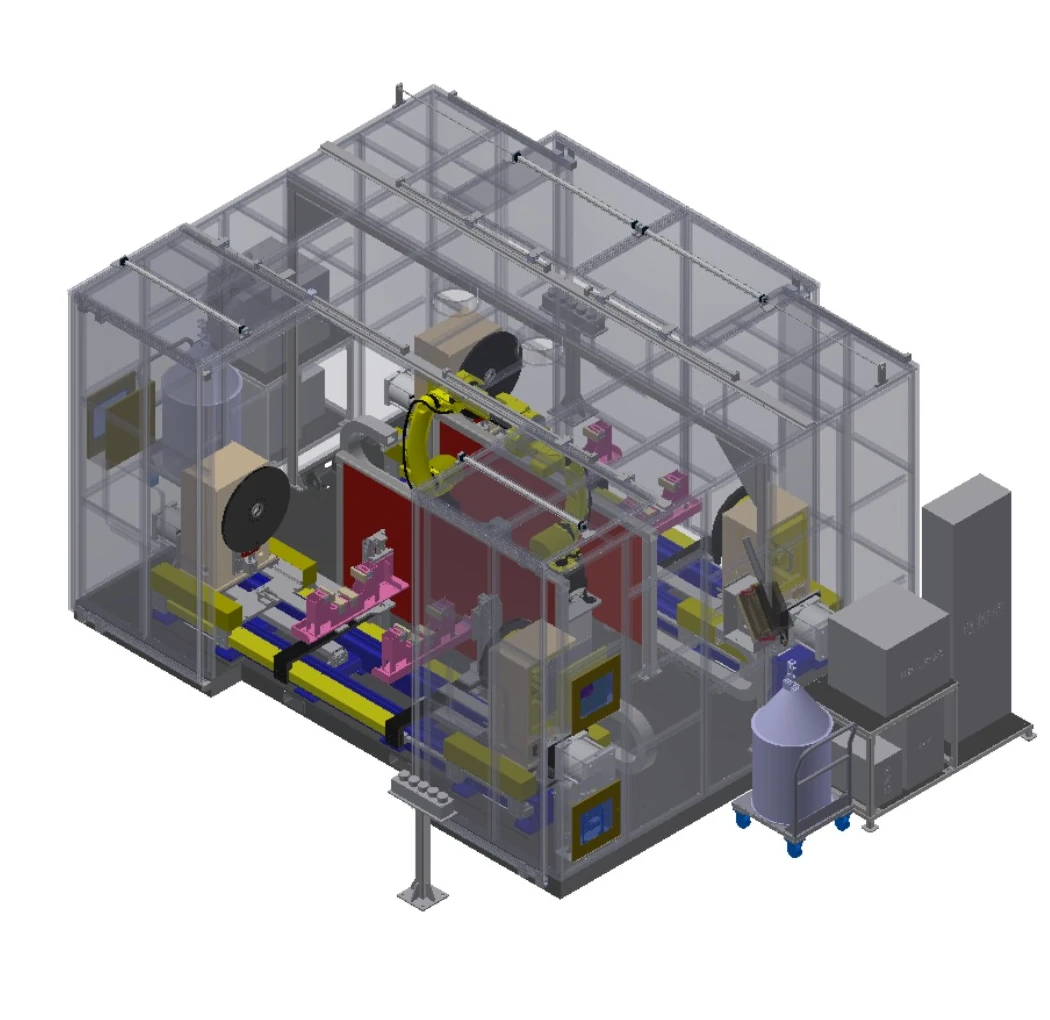
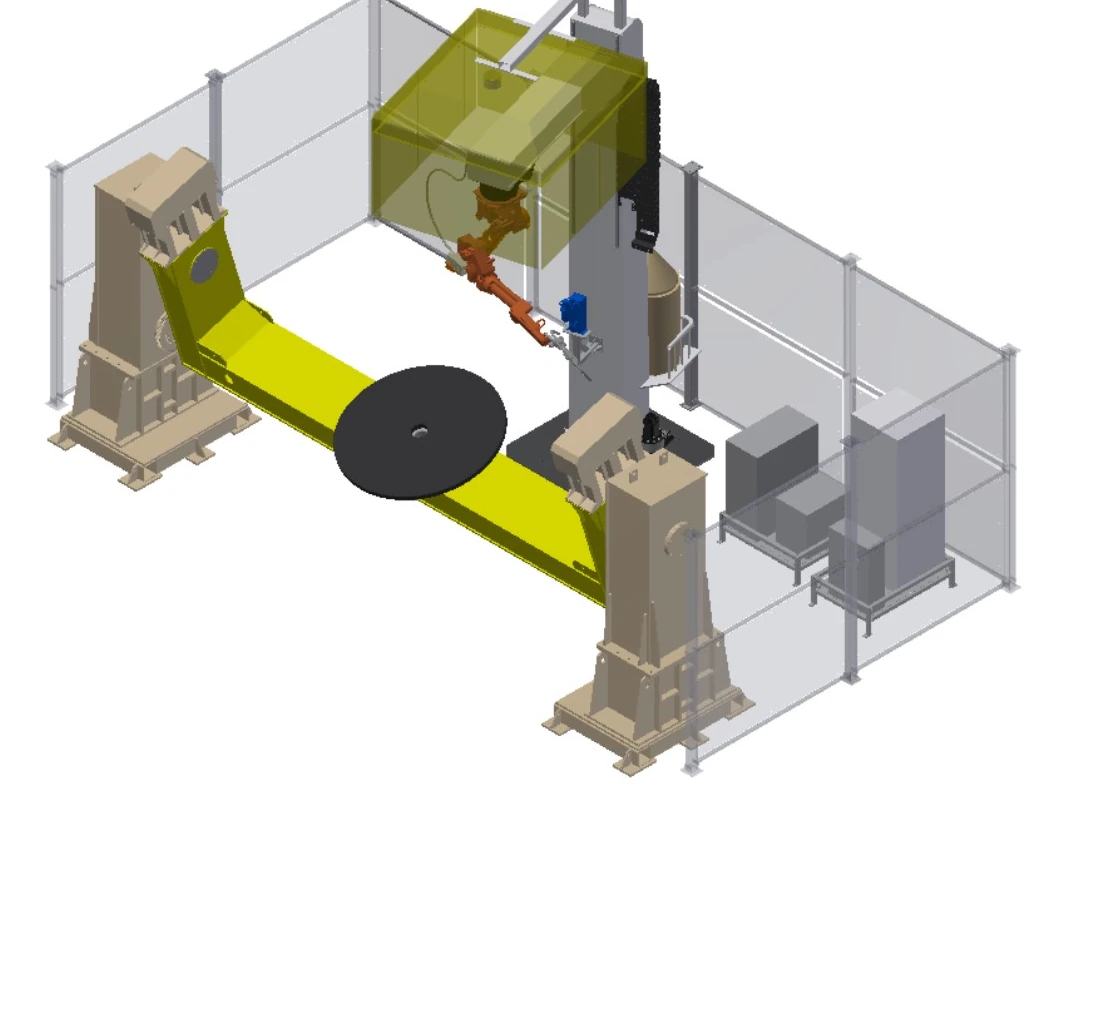
专为长、大型或高质量部件设计的工程工作站
当长度、质量、旋转直径或加载方式超出传统电池单元的承载范围时,应从支撑、定位、外部运动和保护约束等方面着手。本页面专门介绍八个工程设计出发点,而非固定的设备方案。
用于大型重型零件的重型焊接机器人工作站四种地面轨道、空中轨道和龙门架架构
当单个固定机器人位置无法覆盖所需的长度、高度或跨度时,线性外部轴可将机器人移动到接缝区域。这四种架构分别适用于直立地面移动、倒置地面移动、多轴高空移动和宽龙门架覆盖。
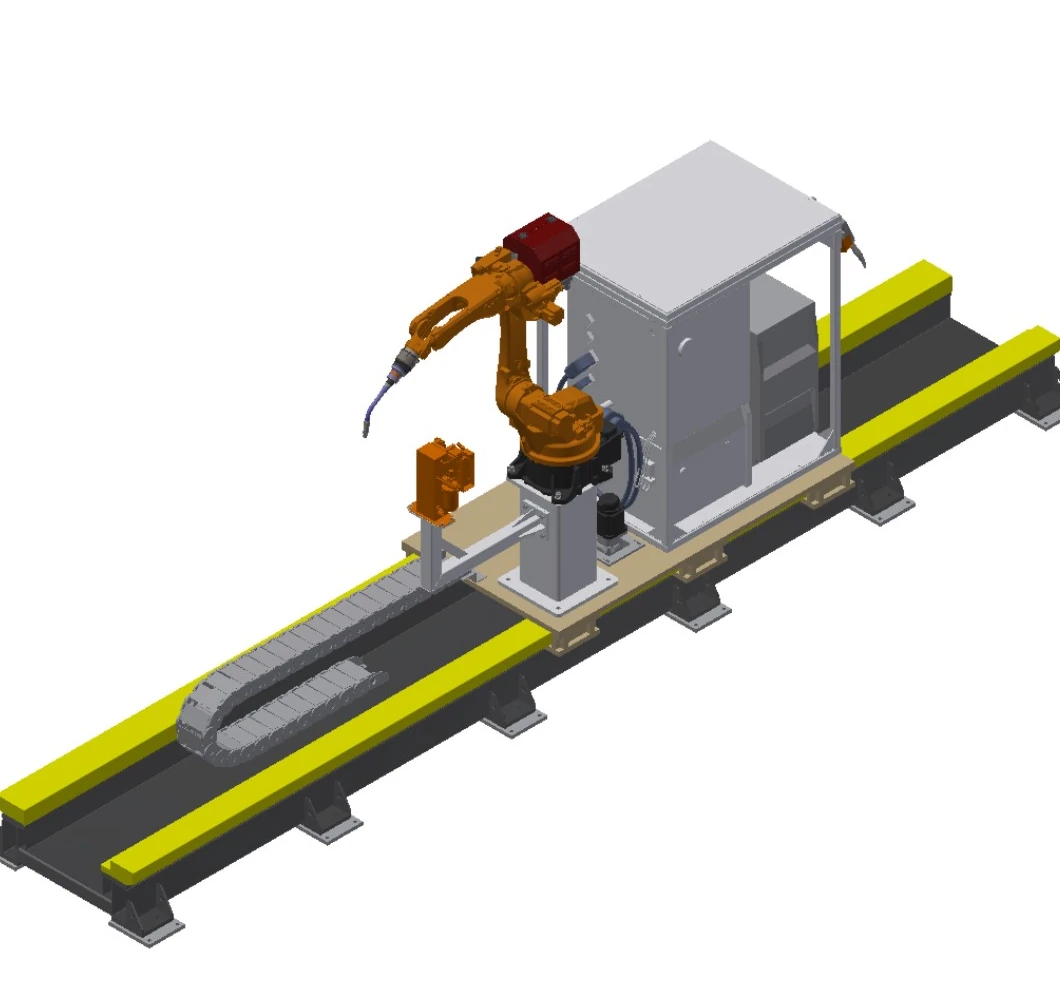
立式地面轨道焊接系统
扩大机器人沿长工件的覆盖范围,同时保持机器人直立在地面安装的托架上。
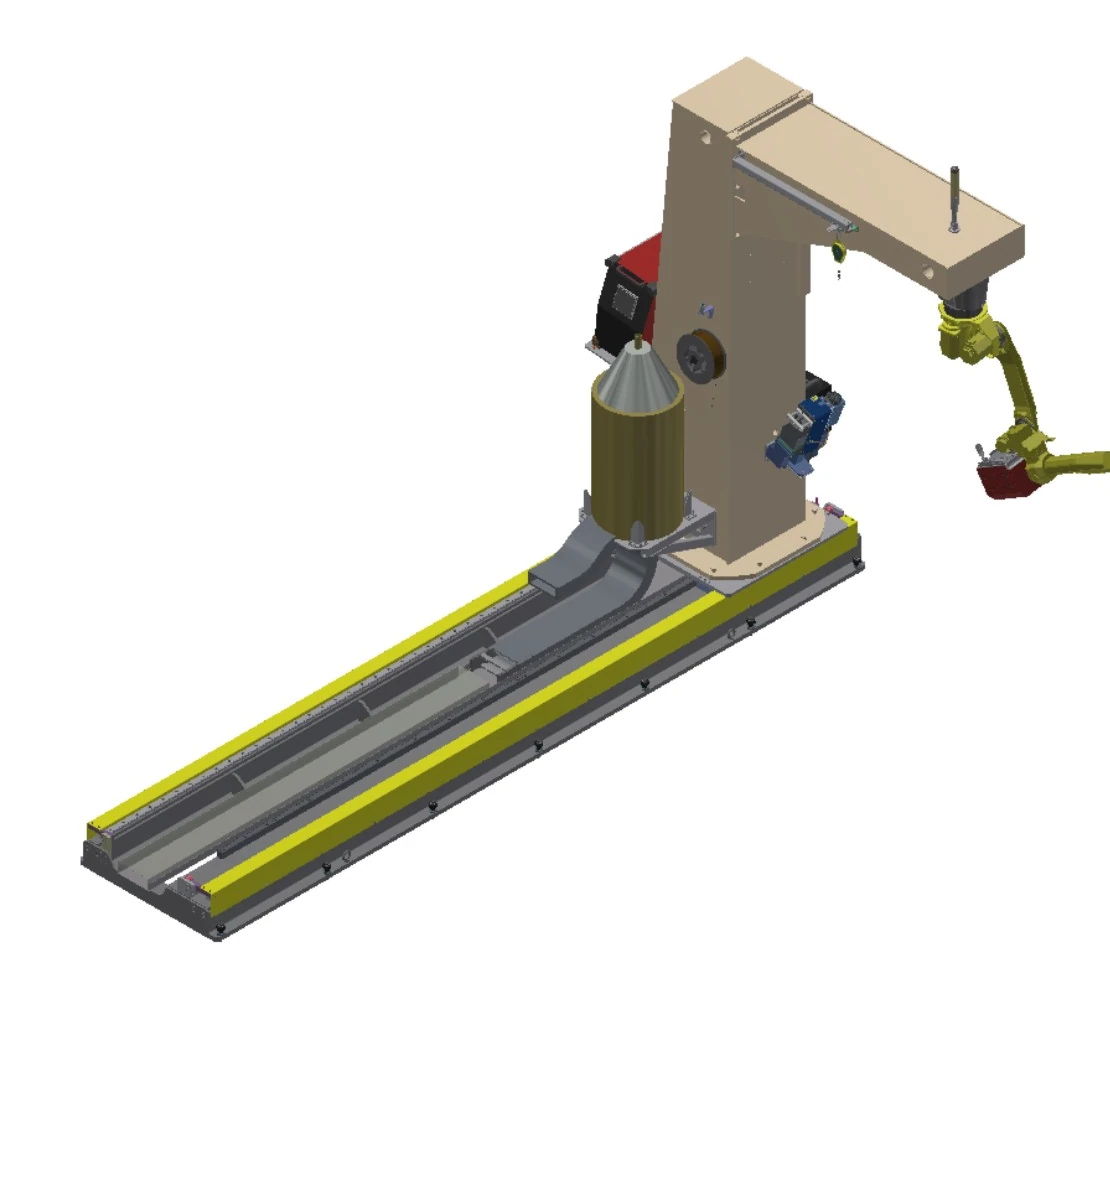
倒置式地轨焊接系统
当需要沿长工件进行高空作业时,可将地面移动与倒 C 形框架相结合。
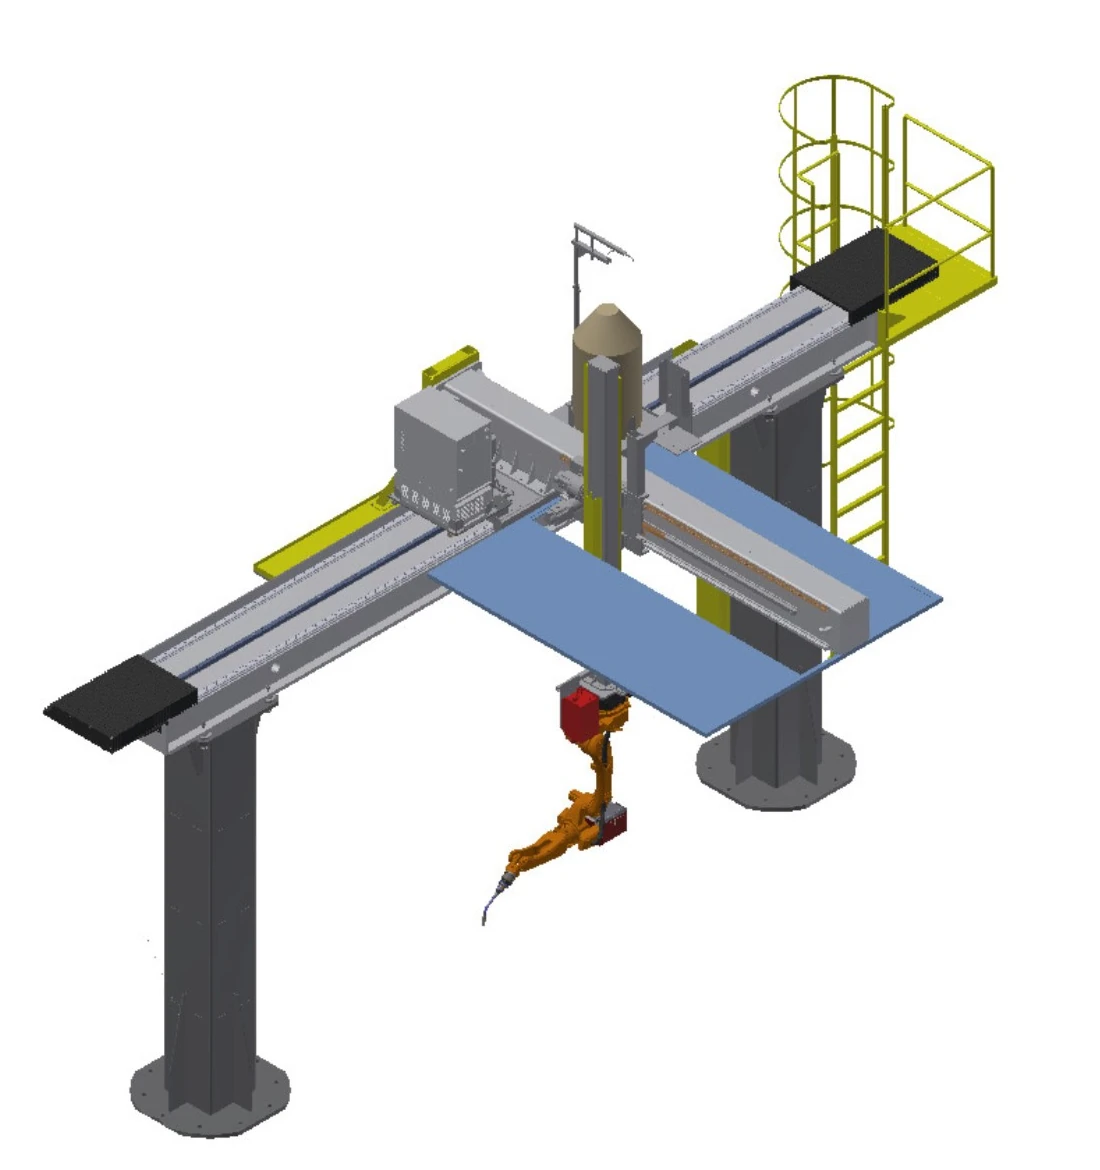
倒置式空中轨道焊接系统
使倒置机器人能够在工作区域上方移动,并可选择轴组合来控制长度、横向范围和高度。
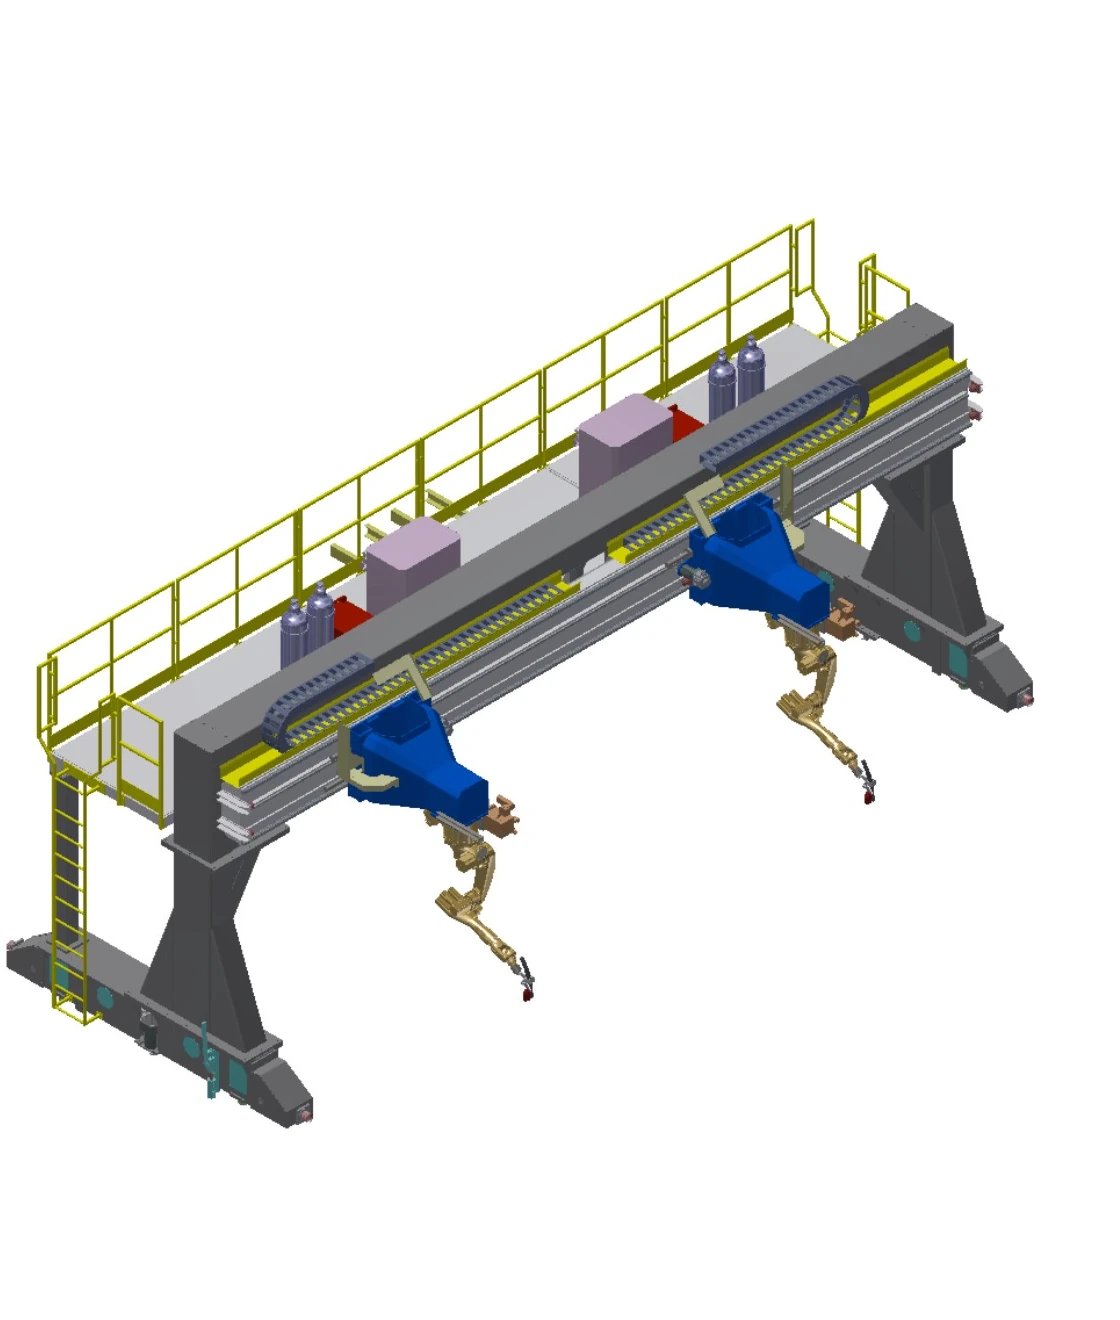
倒置式龙门焊接系统
具有长 Y 轴行程和同步双驱动,可创建宽阔的顶部作业范围,适用于大型作业区域。
在同一组数据上比较四种移动系统
行程值是可选范围。最终的轴组合、载荷、基础、工艺软件和跟踪范围仍取决于具体项目。
| 行 | 系统 | 议案 | 行进 | 额定负荷 | 速度 | 重复性 | 外轴 | 选项和工程条件 |
|---|---|---|---|---|---|---|---|---|
| A | 立式地面轨道焊接系统 | 地面轨道;一个线性外轴 | 有效行程 2–30 米,可选 | 1吨 | 0–15 米/分钟 | ±0.15毫米 | 1集 | 机器人底座和支架,用于控制、焊接设备、线盘和焊枪清洁器;加长型柔性电缆;接触传感、电弧跟踪和多层多道焊接软件;激光焊缝跟踪 |
| B | 倒置式地轨焊接系统 | 重型地面轨道,带倒C形框架;一个线性外轴 | 有效行程 2–30 米,可选 | 3.5吨 | 0–15 米/分钟 | ±0.15毫米 | 1集 | 倒置C型框架,带机器人底座和用于控制装置、焊接设备、线盘和焊枪清洁器的支架;加长柔性电缆;接触传感、电弧跟踪和多层多道焊接软件;激光焊缝跟踪 |
| C | 倒置式空中轨道焊接系统 | 顶部 X/Y/Z 轴行程;轴可以组合为 1X、2Y 或 3Z。 | X 轴 2–30 米;Y 轴 1–2 米;Z 轴 1–2 米(可选) | 0.4吨 | 各轴速度 0–15 米/分钟 | 每个轴±0.15毫米 | 3套 | 控制装置、焊接设备、线盘和焊枪清洁器支架;检查梯和平台;加长柔性电缆;可选配顶置式通风橱;接触式感应、电弧跟踪和多层多道焊接软件;激光焊缝跟踪 |
| D | 倒置式龙门焊接系统 | 龙门架X/Y/Z轴行程;轴可组合为1X、2Y或3Z;Y轴采用同步双驱动 | 跨度 <10 米;X ≤9 米;Y ≤100 米;Z 1–2 米(可选) | 每台机器人0.4吨 | 各轴速度 0–15 米/分钟 | 每个轴±0.15毫米 | 4套 | P43精密研磨重型钢轨及项目基础(用户提供);控制装置、焊接设备、线盘和焊枪清洁器支架;检查梯和平台;加长柔性电缆;接触传感、电弧跟踪和多层多道焊接软件;激光焊缝跟踪 |
将定位器和夹具视为一个工件链
定位器将每个接头调整到可焊接方向;夹具定位部件并反复保持其相对位置。这两项工作都必须通过机器人操作、焊接顺序、装载和安全防护措施来确认。
定位概念
屏幕固定工作台、水平旋转工作台、翻转单元、主轴箱-尾架支撑和多轴定位器。工件和夹具的总质量、重心、旋转范围和割炬间隙决定了适用方案。
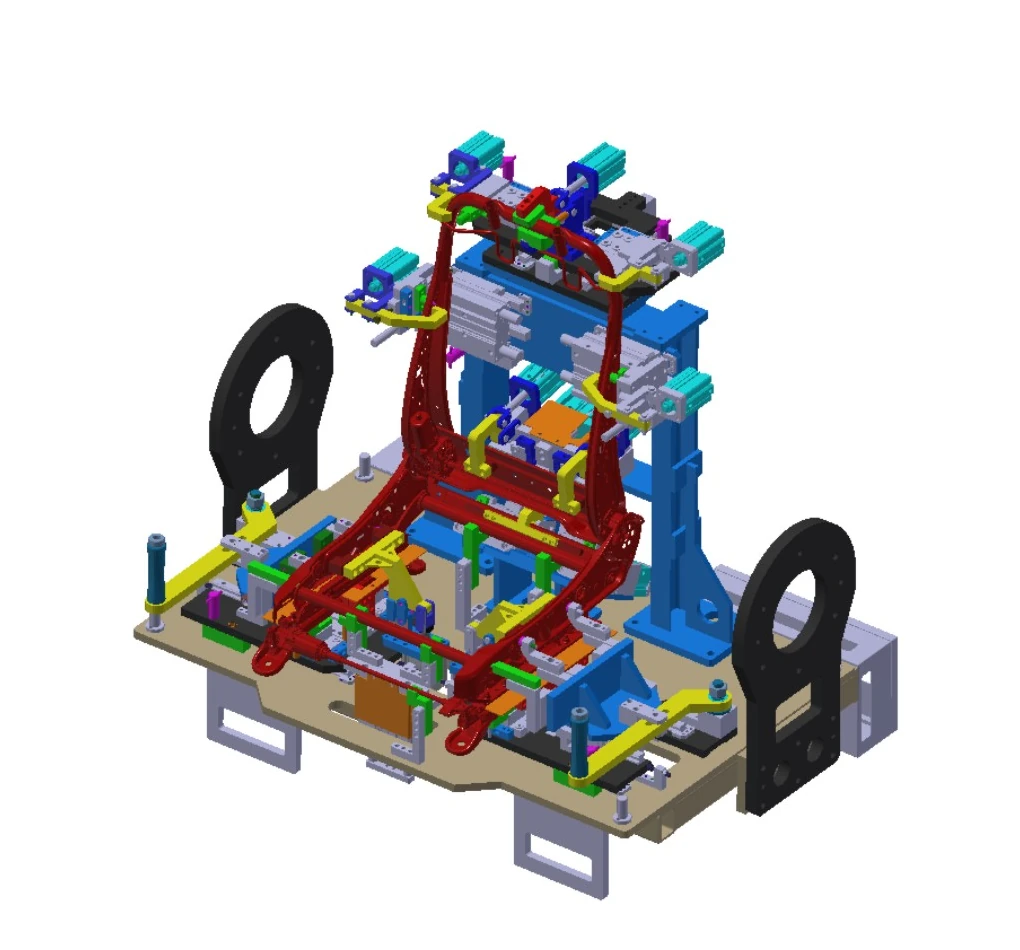
夹具工程
快速更换设计可以保留产品更新所需的接口。结构框架需要足够的刚度和强度,焊接结构需要进行老化处理,并且每个部件都独立定位和夹紧,以保持图纸上的关系。
选择要先查看哪个家庭。
小型或中型重复零件属于哪个类别?
首先从轻型和中型封闭单元开始,然后通过翻转、旋转或多轴零件定位来缩小路径。
哪个类别适合长而大尺寸或高负载的零件?
首先采用大型工件工程方法,提供质量、重心、支撑、载荷和焊缝分布数据。
何时应该比较地面轨道系统、空中轨道系统或龙门架系统?
当一个固定机器人位置无法覆盖所需的长度、高度或跨度时,可以使用移动系统进行比较。
复杂的工件夹持和夹具问题应该归入哪个范畴?
当方向、可重复定位或更改接口是主要限制时,请从定位器和夹具部分开始。
从应用层过渡到下一层信息层
请使用此页面选择配置系列,然后打开相关的产品或技术页面。如果图纸已准备就绪,即可直接开始应用讨论。
从实际零件和接缝图开始
分享图纸、尺寸和质量范围、接头、工艺、节拍预期、加载方法和场地限制,以便 EVST 可以构建初始配置。