
柴福工业机器人:型号及选型指南
比较柴福机器人在 SCARA、六轴、码垛、冲压、焊接等工业领域的应用。首先选择应用类别,然后筛选目标单元所需的轴数、有效载荷、工作范围、安装方式和防护性能。
55 个可搜索模型九个应用类别机器人和细胞级综述
如何选择柴福机器人类别
在比较各项规格之前,首先要根据生产任务选择机器人类别。轴数、有效载荷和臂展是初步筛选的关键,而安装方式、防护性能、工艺设备和循环要求则决定了某个型号是否适合生产单元。
首先从类别开始将 SCARA、六轴、码垛、冲压、焊接和其他任务类型分开。
在同类产品中进行比较利用轴数、有效载荷、臂展、重复性和安装方式来缩小合适的型号范围。
定义完整解决方案确认工装、工艺设备、控制系统、安全装置、接口和调试情况。
配置确认: 已确认柴福机器人的可用性、具体型号、控制器、选件、工具、安全性能、价格、交货期、目的地、保修、服务和合规性均符合所请求的配置要求。型号表本身并不包含完整的自动化软件包。
按类别比较 CHAIFU 机器人型号
按型号、类别、轴数、有效载荷和作业范围筛选。比较同一应用类别中的候选方案,然后验证实际生产任务的安装、防护、工具和周期要求。
共显示 55 个模型中的 55 个
将桌子水平移动
| 产品图片 | 型号 | 类别 | 轴 | Payload | 网络 | 重复性 | 身体质量 | 保护性能 | 安装 | 关节活动范围/最大速度 | 允许的腕部负荷 | 环境 | 底座/高度/功率 | 下一步行动 |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
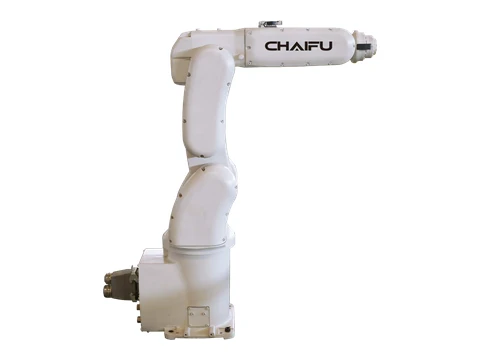 | SF7-K759 | PRENTIC桌面机器人 | 6 | 7 kg | 737.5 毫米 | ±0.03毫米 | 48 kg | IP65 | 地板 | J1 ±171° @ 305°/s;J2 +65°/-141° @ 280°/s;J3 +170°/-66° @ 300°/s;J4 ±180° @ 300°/s;J5 ±119° @ 406°/s;J6 ±360° @ 600°/秒 | 片刻 - J4 15.6 N·m;J5 15.6 N·m;J6 8.5 牛·米 |惯性—— J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0°C-45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 210*235mm;机身高度880毫米;功率容量 1.5kVA | 请求此模型 |
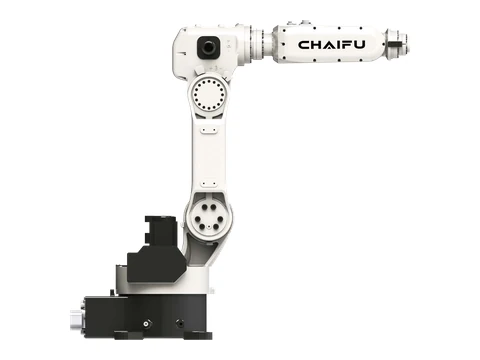 | SF8-K950 | PRENTIC桌面机器人 | 6 | 8 kg | 956 毫米 | ±0.03毫米 | 66 kg | IP65 | 任意方向 | J1 ±165° @ 230°/s;J2 +90°/-160° @ 230°/s;J3 +148°/-89° @ 200°/s;J4 ±180° @ 240°/s;J5 ±119° @ 400°/s;J6 ±360° @ 600°/秒 | 片刻 - J4 15.6 N·m;J5 15.6 N·m;J6 8.5 牛·米 |惯性—— J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0°C-45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 280*362mm;机身高度911.5毫米;功率容量 1.5kVA | 请求此模型 |
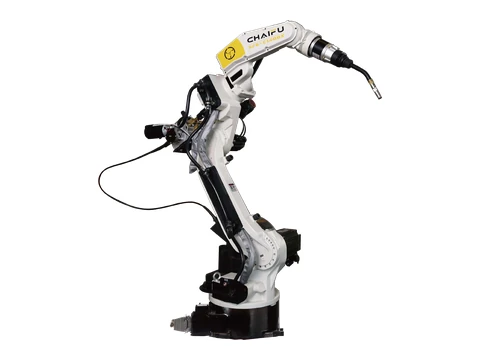 | ARC6-140-6 | 弧焊机器人 | 6 | 6 kg | 1440 毫米 | ±0.05毫米 | 150 kg | IP65 | 任意方向 | J1 ±170° @ 240°/s;J2 +90°/-155° @ 240°/s;J3 +169°/-86° @ 260°/s;J4 ±155° @ 400°/s;J5 +134°/-137° @ 400°/s;J6 ±220° @ 700°/秒 | 片刻 - J4 15.6 N·m;J5 15.6 N·m;J6 8.5 牛·米 |惯性—— J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0°C-45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 355*355mm;机身高度1375毫米;功率容量 3kVA | 请求此模型 |
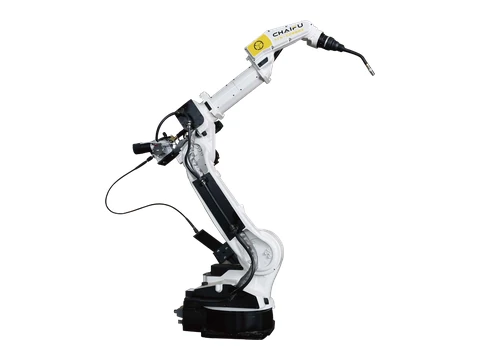 | ARC6-208-6 | 弧焊机器人 | 6 | 6 kg | 2008 毫米 | ±0.05毫米 | 280 kg | IP65 | 任意方向 | J1 ±170° @ 190°/s;J2 +100°/-157° @ 190°/s;J3 +90°/-80° @ 190°/s;J4 ±155° @ 400°/s;J5 +134°/-137° @ 400°/s;J6 ±220° @ 700°/秒 | 片刻 - J4 10 N·m;J5 10 N·m;J6 5.5 牛·米 |惯性—— J4 0.28 kg·m²;J5 0.28 kg·m²;J6 0.06 kg·m² | 0°C-45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 396*396mm;机身高度1640毫米;功率容量 3.8kVA | 请求此模型 |
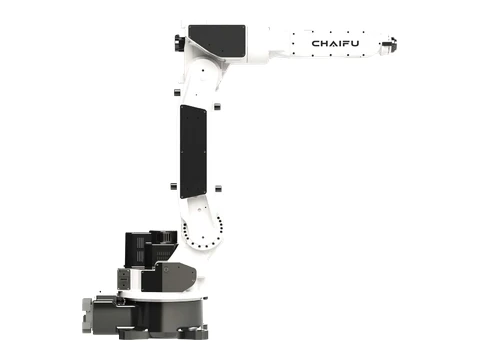 | ARC10-145-6 | 弧焊机器人 | 6 | 10 kg | 1450 毫米 | ±0.08毫米 | 160 kg | IP65 | 任意方向 | J1 ±170° @ 240°/s;J2 +90°/-155° @ 240°/s;J3 +98°/-82° @ 200°/s;J4 ±170° @ 200°/s;J5 ±119° @ 360°/s;J6 ±220° @ 600°/秒 | 片刻 - J4 20.5 N·m;J5 10 牛·米 |惯性—— J4 0.43 kg·m²;J5 0.12 kg·m² | 0°C-45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 355*355mm;机身高度1269毫米;功率容量 3.8kVA | 请求此模型 |
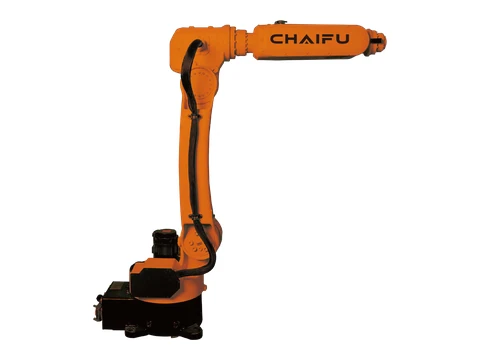 | SF6-C1200 | LOTIC 低有效载荷机器人 | 6 | 6 kg | 1200 毫米 | ±0.05毫米 | 72 kg | IP65 | 任意方向 | J1 ±165° @ 230°/s;J2 +90°/-165° @ 230°/s;J3 +150°/-90° @ 200°/s;J4 ±180° @ 240°/s;J5 ±120° @ 400°/s;J6 ±360° @ 600°/秒 | 片刻 - J4 15.6 N·m;J5 15.6 N·m;J6 8.5 牛·米 |惯性—— J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0°C-45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 280*362mm;机身高度1096毫米;功率容量 1.5kVA | 请求此模型 |
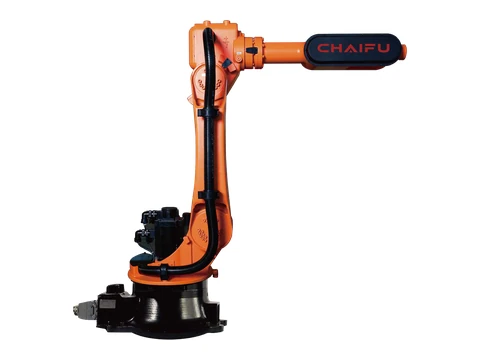 | SF10-C1650 | LOTIC 低有效载荷机器人 | 6 | 10 kg | 1651 毫米 | ±0.05毫米 | 196 kg | IP65 | 任意方向 | J1 ±165° @ 150°/s;J2 +75°/-125° @ 160°/s;J3 +145°/-75° @ 148°/s;J4 ±178° @ 300°/s;J5 ±125° @ 300°/s;J6 ±720° @ 500°/秒 | 片刻 - J4 22 N·m;J5 22 N·m;J6 10 牛·米 |惯性—— J4 1 kg·m²;J5 1 kg·m²;J6 0.2 kg·m² | 0°C-45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 384*384mm;机身高度1407毫米;功率容量 2.5kVA | 请求此模型 |
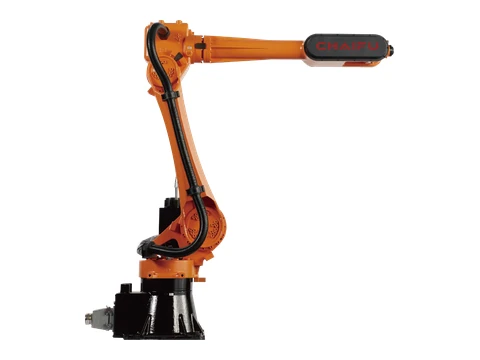 | SF10-K2032 | LOTIC 低有效载荷机器人 | 6 | 10 kg | 2032 毫米 | ±0.05毫米 | 208 kg | IP65 | 任意方向 | J1 ±175° @ 135°/s;J2 +68°/-150° @ 135°/s;J3 +150°/-75° @ 135°/s;J4 ±178° @ 300°/s;J5 +135/-125° @ 300°/s;J6 ±720° @ 500°/秒 | 片刻 - J4 22 N·m;J5 22 N·m;J6 10 牛·米 |惯性—— J4 1 kg·m²;J5 1 kg·m²;J6 0.2 kg·m² | 0°C-45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 370*370mm;机身高度1560毫米;功率容量 3.25kVA | 请求此模型 |
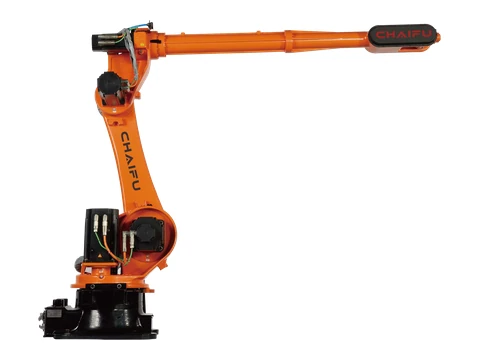 | SF10-K3100 | LOTIC 低有效载荷机器人 | 6 | 10 kg | 3100 毫米 | ±0.05毫米 | 596 kg | IP65 | 任意方向 | J1 ±172° @ 125°/s;J2 +72°/-140° @ 125°/s;J3 +150°/-80° @ 140°/s;J4 ±360° @ 200°/s;J5 ±125° @ 210°/s;J6 ±360° @ 290°/秒 | 片刻 - J4 22 N·m;J5 22 N·m;J6 10 牛·米 |惯性—— J4 1 kg·m²;J5 1 kg·m²;J6 0.2 kg·m² | 0°C-45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 573*629mm;机身高度1899毫米;功率容量 4.5kVA | 请求此模型 |
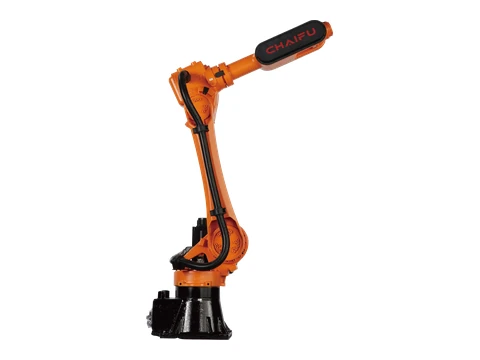 | SF20-K1735 | 仿生中型有效载荷机器人 | 6 | 20 kg | 1735 毫米 | ±0.06毫米 | 206 kg | IP65 | 任意方向 | J1 ±175° @ 135°/s;J2 +68°/-150° @ 135°/s;J3 +150°/-75° @ 135°/s;J4 ±178° @ 300°/s;J5 +135°/-125° @ 300°/s;J6 ±720° @ 500°/秒 | 片刻 - J4 42 N·m;J5 42 N·m;J6 23 牛·米 |惯性—— J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0°C-45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 370*370mm;机身高度1560毫米;功率容量 3.25kVA | 请求此模型 |
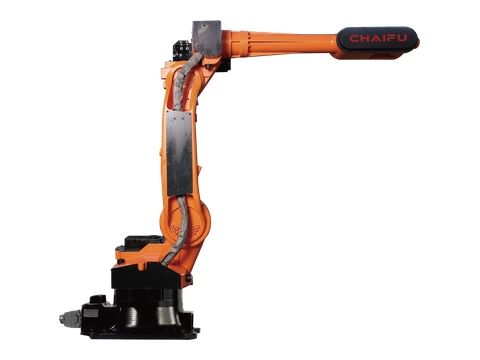 | SF20-C2150 | 仿生中型有效载荷机器人 | 6 | 20 kg | 2150 毫米 | ±0.06毫米 | 246 kg | IP65 | 任意方向 | J1 ±170° @ 140°/s;J2 +100°/-157° @ 140°/s;J3 +95°/-80° @ 140°/s;J4 ±180° @ 350°/s;J5 +125°/-125° @ 230°/s;J6 ±720° @ 250°/秒 | 片刻 - J4 42 N·m;J5 42 N·m;J6 23 牛·米 |惯性—— J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0°C-45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 396*396mm;机身高度1618.5毫米;功率容量 3.8kVA | 请求此模型 |
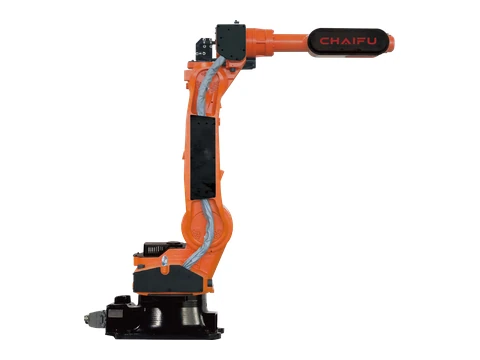 | ARC25-183-6 | 仿生中型有效载荷机器人 | 6 | 25 kg | 1830 毫米 | ±0.06毫米 | 227 kg | IP65 | 任意方向 | J1 ±170° @ 170°/s;J2 +100°/-157° @ 170°/s;J3 +98°/-76° @ 170°/s;J4 ±180° @ 350°/s;J5 +125°/-125° @ 230°/s;J6 ±720° @ 230°/秒 | 片刻 - J4 42 N·m;J5 42 N·m;J6 23 牛·米 |惯性—— J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0°C-45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 396*396mm;机身高度1602.5毫米;功率容量 4kVA | 请求此模型 |
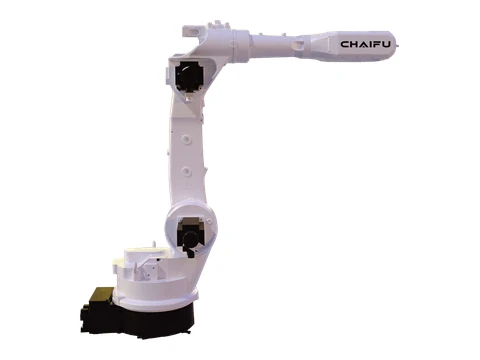 | SF25-C1887 | 仿生中型有效载荷机器人 | 6 | 25 kg | 1887 毫米 | ±0.06毫米 | 293 kg | 底座轴防护等级 IP65 / 腕部轴防护等级 IP67 | 地板 | J1 ±170° @ 185°/s;J2 +100°/-157° @ 185°/s;J3 +90°/-80° @ 210°/s;J4 ±170° @ 380°/s;J5 ±130° @ 300°/s;J6 ±220° @ 350°/秒 | / | 0°C-45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 396*396mm;机身高度1561毫米;功率容量 3.8kVA | 请求此模型 |
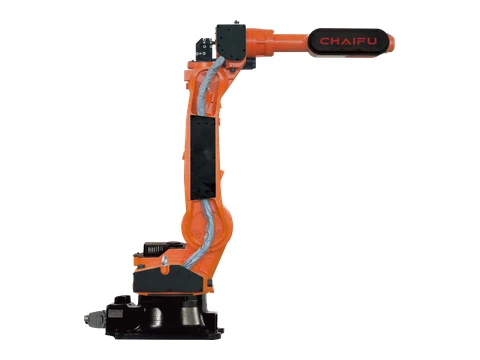 | SF30-C1850 | 仿生中型有效载荷机器人 | 6 | 30 kg | 1856 毫米 | ±0.06毫米 | 228 kg | IP65 | 任意方向 | J1 ±170° @ 170°/s;J2 +100°/-157° @ 170°/s;J3 +98°/-76° @ 170°/s;J4 ±180° @ 350°/s;J5 +125°/-125° @ 230°/s;J6 ±720° @ 230°/秒 | 片刻 - J4 42 N·m;J5 42 N·m;J6 23 牛·米 |惯性—— J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0°C-45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 396*396mm;机身高度1602.5毫米;功率容量 3.8kVA | 请求此模型 |
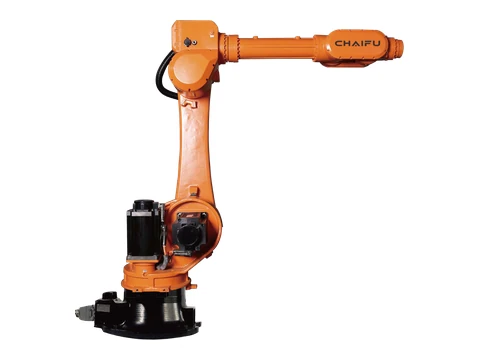 | SF50-C2185 | 仿生中型有效载荷机器人 | 6 | 50 kg | 2185 毫米 | ±0.06毫米 | 550 kg | IP65 | 任意方向 | J1 ±172° @ 109°/s;J2 +72°/-140° @ 125°/s;J3 +172°/-78° @ 140°/s;J4 ±360° @ 200°/s;J5 +124°/-121° @ 210°/s;J6 ±360° @ 190°/秒 | 片刻 - J4 185 N·m;J5 185 N·m;J6 126 牛·米 |惯性—— J4 12 kg·m²;J5 12 kg·m²;J6 9.6 kg·m² | 0°C-45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 630*570mm;机身高度1820毫米;功率容量 5kVA | 请求此模型 |
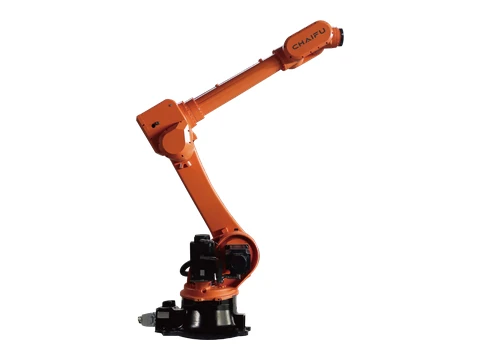 | SF80-C2600 | 仿生中型有效载荷机器人 | 6 | 80 kg | 2600 毫米 | ±0.06毫米 | 726 kg | IP65 | 任意方向 | J1 ±172° @ 160°/s;J2 +72°/-140° @ 110°/s;J3 +160°/-78° @ 120°/s;J4 ±360° @ 162°/s;J5 +120°/-120° @ 180°/s;J6 ±360° @ 300°/秒 | 片刻 - J4 360 N·m;J5 360 N·m;J6 186 牛·米 |惯性—— J4 52 kg·m²;J5 52 kg·m²;J6 26 kg·m² | 0°C-45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 578x573 毫米;机身高度1898毫米;功率容量 5.5千伏安 | 请求此模型 |
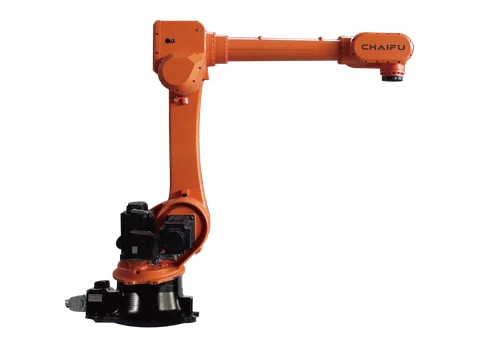 | SF120-C2269 | 仿生中型有效载荷机器人 | 6 | 120 kg | 2269 毫米 | ±0.06毫米 | 720 kg | IP65 | 任意方向 | J1 ±172° @ 160°/s;J2 +72°/-140° @ 110°/s;J3 +160°/-78° @ 120°/s;J4 ±360° @ 162°/s;J5 +120°/-120° @ 180°/s;J6 ±360° @ 200°/秒 | 片刻 - J4 360 N·m;J5 360 N·m;J6 186 牛·米 |惯性—— J4 52 kg·m²;J5 52 kg·m²;J6 26 kg·m² | 0°C-45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 573*629mm;机身高度1939毫米;功率容量 5.5千伏安 | 请求此模型 |
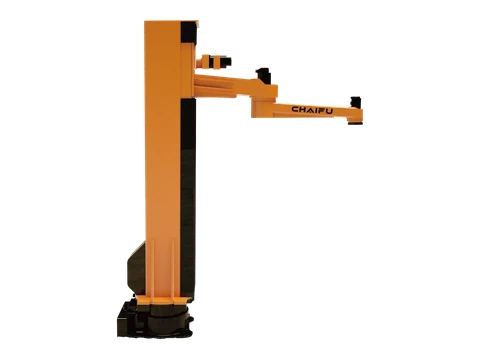 | CF120-C1900 PM | 仿生中型有效载荷机器人 | 4 | 120 kg | 1900 毫米 | ±0.06毫米 | 1536 kg | 底座轴防护等级 IP65 / 腕部轴防护等级 IP67 | 任意方向 | J1 ±180° @ 115°/s;J2 -140°/+150° @ 176°/s;J3 ±180° @ / | / | 0°C - 45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 750*520mm;机身高度3117.5毫米;功率容量 5kVA | 请求此模型 |
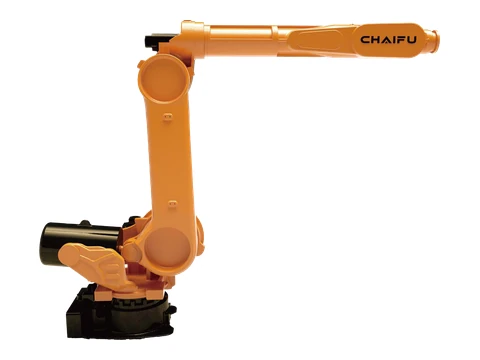 | SF125-C3100 | 仿生中型有效载荷机器人 | 6 | 125 kg | 3100.7 毫米 | ±0.06毫米 | 1476 kg | 底座轴防护等级 IP65 / 腕部轴防护等级 IP67 | 任意方向 | J1 +50°/-75° @ 110°/s;J2 +90°/-1095mm @ 83°/s;J3 ±185° @ 99°/s;J4 ±144° @ 158°/s;J5 ±360° @ 150°/秒 | / | 0°C - 45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 750*520mm;机身高度2343.5毫米;功率容量 8.4kVA | 请求此模型 |
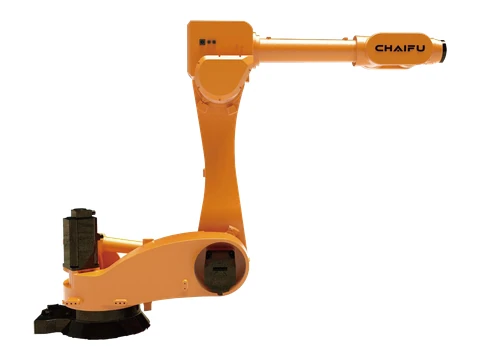 | SF125-C3100D | 仿生中型有效载荷机器人 | 6 | 125 kg | 3100 毫米 | ±0.05毫米 | 1109 kg | 底座轴防护等级 IP65 / 腕部轴防护等级 IP67 | 任意方向 | J1 +170°/-40° @ 110°/s;J2 +90°/-83° @ 100°/s;J3 ±360° @ 110°/s;J4 ±120° @ 162°/s;J5 ±360° @ 180°/秒 | / | 0°C - 45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 660*726mm;机身高度1953.5毫米;功率容量 8.4kVA | 请求此模型 |
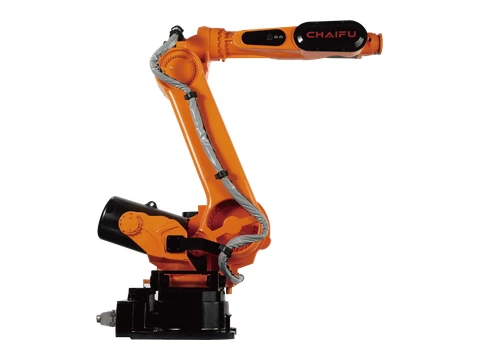 | SF210-K2650 | 生物高有效载荷机器人 | 6 | 210 kg | 2650 毫米 | ±0.06毫米 | 1460 kg | IP65 | 地板 | J1 ±180° @ 110°/s;J2 +50°/-75° @ 83°/s;J3 +90°/-70° @ 99°/s;J4 ±185° @ 158°/s;J5 ±120° @ 206°/s;J6 ±360° @ 300°/秒 | 片刻 - J4 1301 N·m;J5 1301 N·m;J6 706 牛·米 |惯性—— J4 138 kg·m²;J5 138 kg·m²;J6 70 kg·m² | 0°C-45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 750*520mm;机身高度2257.5毫米;功率容量 7.5千伏安 | 请求此模型 |
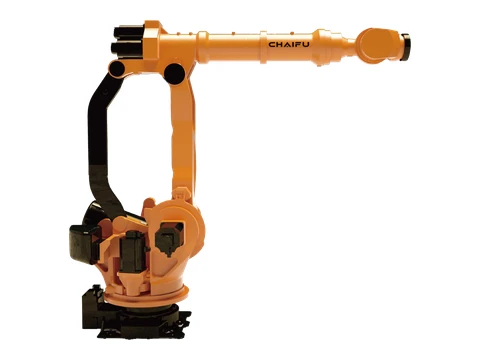 | SF300-C3100 | 生物高有效载荷机器人 | 6 | 300 kg | 3100 毫米 | ±0.06毫米 | 1970 kg | 底座轴防护等级 IP65 / 腕部轴防护等级 IP67 | 地板 | J1 ±180° @ 110°/s;J2 +45°/-80° @ 106°/s;J3 +15.5°/-120° @ 106°/s;J4 ±360° @ 130°/s;J5 ±115° @ 120°/s;J6 ±360° @ 165°/秒 | 片刻 - J4 865 牛·米 |惯性—— J4 152 kg·m²;J5 152 kg·m²;J6 122 kg·m² | 0°C-45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 710*700mm;机身高度2568毫米;功率容量 8.5kVA | 请求此模型 |
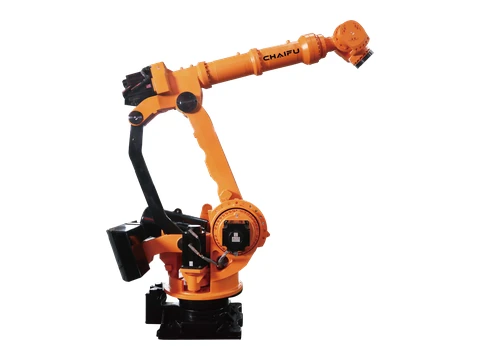 | SF500-C3100 | ALPHTIC 重型六轴机器人 | 6 | 500 kg | 3273.6 毫米 | ±0.1毫米 | 2780 kg | 底座轴防护等级 IP65 / 腕部轴防护等级 IP67 | 地板 | J1 ±180° @ 100°/s;J2 +50°/-85° @ 85°/s;J3 +25°/-120° @ 85°/s;J4 ±360° @ 80°/s;J5 ±115° @ 80°/s;J6 ±360° @ 160°/秒 | 片刻 - J4 1980 N·m;J5 1980 N·m;J6 865 牛·米 |惯性—— J4 152 kg·m²;J5 152 kg·m²;J6 122 kg·m² | 0°C-45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 910*739mm;机身高度2755.5毫米;功率容量 8.5kVA | 请求此模型 |
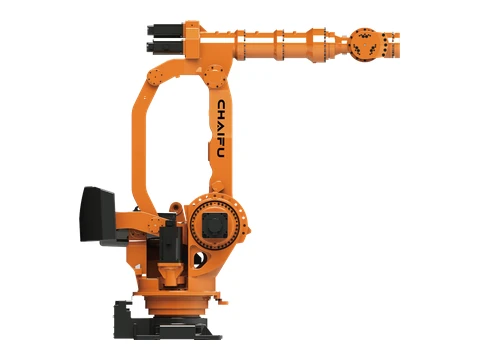 | SF800-C2850 | ALPHTIC 重型六轴机器人 | 6 | 800 kg | 2850 毫米 | ±0.1毫米 | 2965 kg | 底座轴防护等级 IP65 / 腕部轴防护等级 IP67 | 地板 | J1 ±180° @ 93°/s;J2 +50°/-85° @ 64°/s;J3 +25°/-120° @ 65°/s;J4 ±360° @ 100°/s;J5 ±115° @ 88°/s;J6 ±360° @ 133°/秒 | 片刻 - J4 865 牛·米 |惯性—— J4 152 kg·m²;J5 152 kg·m²;J6 122 kg·m² | 0°C-45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 910*739mm;机身高度2695毫米;功率容量 8.7kVA | 请求此模型 |
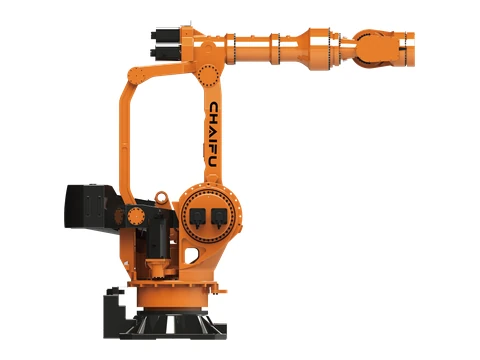 | SF1200-C3765 | ALPHTIC 重型六轴机器人 | 6 | 1200 kg | 3765 毫米 | ±0.2毫米 | 8160 kg | 底座轴防护等级 IP65 / 腕部轴防护等级 IP67 | 地板 | J1 ±180° @ 45°/s;J2 +50°/-90° @ 30°/s;J3 +20°/-126° @ 30°/s;J4 ±360° @ 50°/s;J5 ±115° @ 52°/s;J6 ±360° @ 72°/秒 | 片刻 - J4 14600 N·m;J5 14600 N·m;J6 4850 牛·米 |惯性—— J4 2960 kg·m²;J5 2916 kg·m²;J6 2089 kg·m² | 0°C-45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 1180*1180mm;机身高度3548毫米;功率容量 16kVA | 请求此模型 |
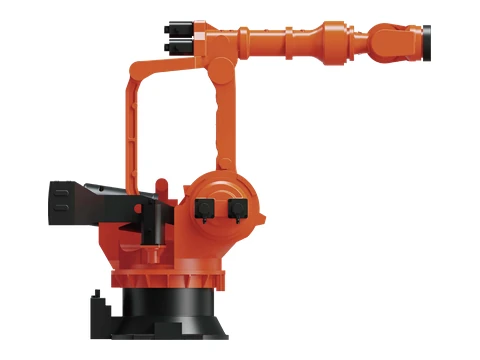 | SF1500-C3870 | ALPHTIC 重型六轴机器人 | 6 | 1500 kg | 3872 毫米 | ±0.23毫米 | 11200 kg | 底座轴防护等级 IP65 / 腕部轴防护等级 IP67 | 地板 | J1 ±180° @ 43°/s;J2 +50°/-85° @ 25°/s;J3 -20°/-120° @ 25°/s;J4 ±360° @ 43°/s;J5 ±115° @ 40°/s;J6 ±360° @ 56°/秒 | 片刻 - J4 14380 N·m;J5 14380 N·m;J6 4980 牛·米 |惯性—— J4 2916 kg·m²;J5 2916 kg·m²;J6 2089 kg·m² | 0°C-45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 1280*1380mm;机身高度3483毫米;功率容量 17kVA | 请求此模型 |
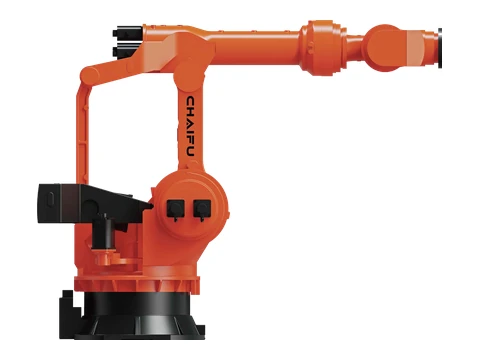 | SF1800-C4600 | ALPHTIC 重型六轴机器人 | 6 | 1800 kg | 4600 毫米 | ±0.3毫米 | 17880 kg | 底座轴防护等级 IP65 / 腕部轴防护等级 IP67 | 地板 | J1 ±180° @ 20°/s;J2 +50°/-85° @ 12°/s;J3 +20°/-120° @ 12°/s;J4 ±360° @ 19°/s;J5 ±115° @ 19°/s;J6 ±360° @ 40°/秒 | 片刻 - J4 29500 N·m;J5 29500 N·m;J6 8930 牛·米 |惯性—— J4 7650 kg·m²;J5 7650 kg·m²;J6 5620 kg·m² | 0°C-45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 1580*1670mm;机身高度3875毫米;功率容量 22.5kVA | 请求此模型 |
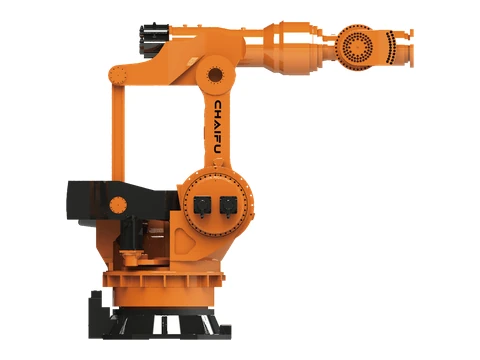 | SF2000-C4000 | ALPHTIC 重型六轴机器人 | 6 | 2000 kg | 4000 毫米 | ±0.3毫米 | 17820 kg | 底座轴防护等级 IP65 / 腕部轴防护等级 IP67 | 地板 | J1 ±180° @ 20°/s;J2 +50°/-85° @ 12°/s;J3 -120°/+20° @ 12°/s;J4 ±360° @ 19°/s;J5 ±115° @ 19°/s;J6 ±360° @ 40°/秒 | / | 0°C - 45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 1580*1670mm;机身高度3875毫米;功率容量 18.2kVA | 请求此模型 |
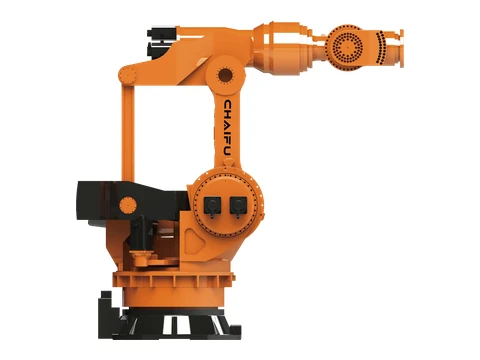 | SF2400-C3760 | ALPHTIC 重型六轴机器人 | 6 | 2400 kg | 3758.8 毫米 | ±0.3毫米 | 17600 kg | 底座轴防护等级 IP65 / 腕部轴防护等级 IP67 | 地板 | J1 ±180° @ 20°/s;J2 +53°/-85° @ 12°/s;J3 -113°/+22.5° @ 12°/s;J4 ±360° @ 19°/s;J5 ±115° @ 19°/s;J6 ±360° @ / | / | 0°C - 45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 1580*1670mm;机身高度3875毫米;功率容量 20.5kVA | 请求此模型 |
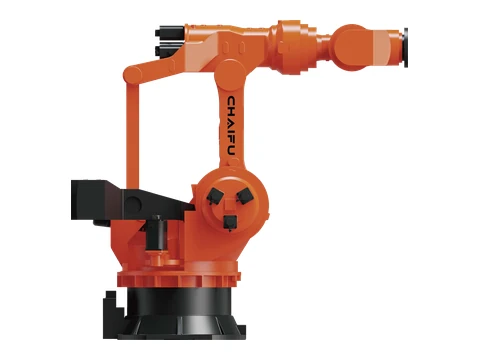 | SF3000-C3760 | ALPHTIC 重型六轴机器人 | 6 | 3000 kg | 3758.8 毫米 | ±0.3毫米 | 17660 kg | 底座轴防护等级 IP65 / 腕部轴防护等级 IP67 | 地板 | J1 ±180° @ 16°/s;J2 +53°/-80° @ 12°/s;J3 +22.5°/-113° @ 12°/s;J4 ±360° @ 16°/s;J5 ±115° @ 16°/s;J6 ±360° @ 32°/秒 | 片刻 - J4 31500 N·m;J5 31500 N·m;J6 8980 牛·米 |惯性—— J4 7680 kg·m²;J5 7680 kg·m²;J6 5680 kg·m² | 0°C-45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 1580*1670mm;机身高度3875毫米;功率容量 23.5kVA | 请求此模型 |
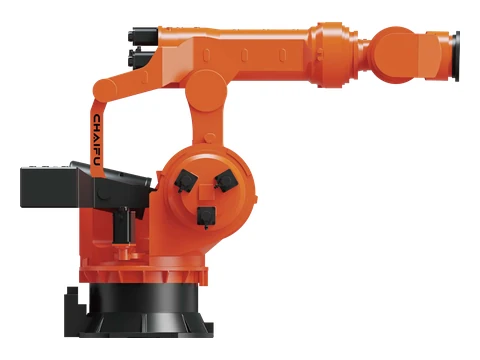 | SF4000-C4200 | ALPHTIC 重型六轴机器人 | 6 | 4000 kg | 4198 毫米 | ±0.3毫米 | 19182 kg | 底座轴防护等级 IP65 / 腕部轴防护等级 IP67 | 地板 | J1 ±180° @ 10°/s;J2 +53°/-80° @ 8°/s;J3 +22°/-115° @ 8°/s;J4 ±360° @ 9°/s;J5 ±115° @ 8°/s;J6 ±360° @ 15°/秒 | 片刻 - J4 63520 N·m;J5 63520 N·m;J6 17262 牛·米 |惯性—— J4 15265 kg·m²;J5 15265 kg·m²;J6 11366 kg·m² | 0°C-45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 1580*1670mm;机身高度3660毫米;功率容量 23.5kVA | 请求此模型 |
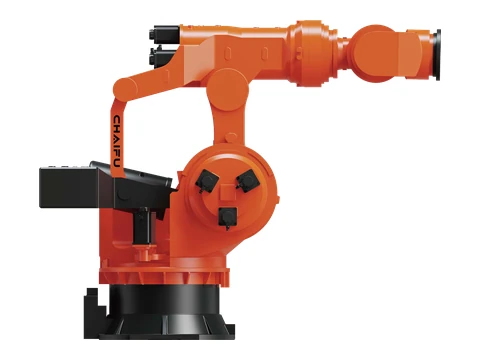 | SF5000-C3700 | ALPHTIC 重型六轴机器人 | 6 | 5000 kg | 3700 毫米 | ±0.3毫米 | 26800 kg | 底座轴防护等级 IP65 / 腕部轴防护等级 IP67 | 地板 | J1 ±180° @ 10°/s;J2 +53°/-80° @ 8°/s;J3 +22°/-115° @ 8°/s;J4 ±360° @ 9°/s;J5 ±115° @ 8°/s;J6 ±360° @ 15°/秒 | 片刻 - J4 63520 N·m;J5 63520 N·m;J6 17262 牛·米 |惯性—— J4 15265 kg·m²;J5 15265 kg·m²;J6 11366 kg·m² | 0°C-45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 1580*1670mm;机身高度3660毫米;功率容量 23.5kVA | 请求此模型 |
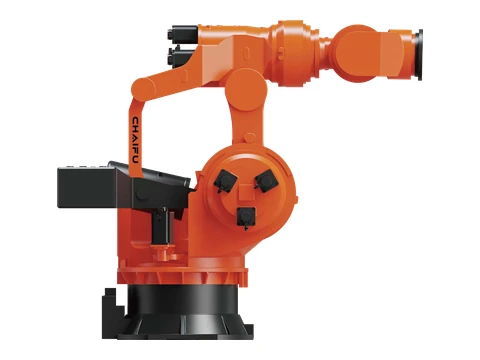 | SF6000-C3285 | ALPHTIC 重型六轴机器人 | 6 | 6000 kg | 3285 毫米 | ±0.3毫米 | 26700 kg | 底座轴防护等级 IP65 / 腕部轴防护等级 IP67 | 地板 | J1 ±180° @ 10°/s;J2 +53°/-80° @ 8°/s;J3 +22°/-115° @ 8°/s;J4 ±360° @ 9°/s;J5 ±115° @ 8°/s;J6 ±360° @ 15°/秒 | 片刻 - J4 63520 N·m;J5 63520 N·m;J6 17262 牛·米 |惯性—— J4 15265 kg·m²;J5 15265 kg·m²;J6 11366 kg·m² | 0°C-45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 1580*1670mm;机身高度3660毫米;功率容量 23.5kVA | 请求此模型 |
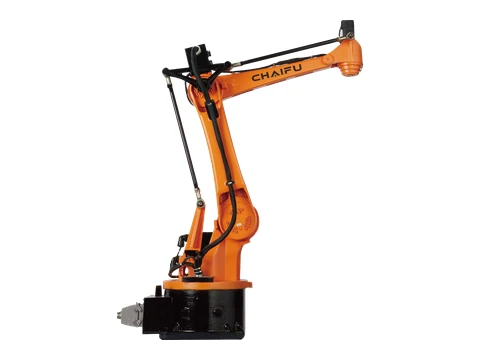 | SF15-C1538 PA | 冲压机器人 | 4 | 15 kg | 1610 毫米 | ±0.06毫米 | 181 kg | IP65 | 任意方向 | J1 ±165° @ 150°/s;J2 +40°/-82° @ 150°/s;J3 +78°/-75° @ 160°/s;J4 ±360° @ 300°/s;J5 -100°SJ2+J3<+30° @ / | 片刻 - J4 196 牛·米 |惯性—— J4 0.52 kg·m² | 0°C-45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 384*384mm;机身高度1421毫米;功率容量 2.5kVA | 请求此模型 |
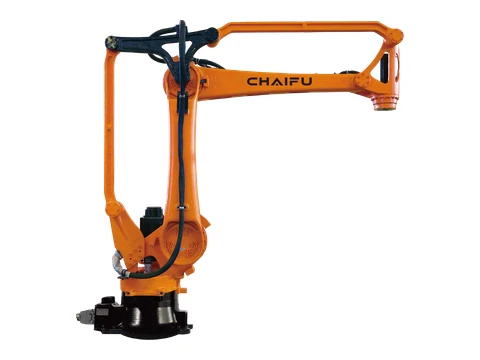 | SF25-C1760 PA | 冲压机器人 | 4 | 25 kg | 1772 毫米 | ±0.07毫米 | 260 kg | IP65 | 任意方向 | J1 ±175° @ 130°/s;J2 +48°/-95° @ 107°/s;J3 +80°/-75° @ 135°/s;J4 ±360° @ 175°/s;J5 -110°SJ2+J3<+40° @ / | 片刻 - J4 882 牛·米 |惯性—— J4 0.62 kg·m² | 0°C-45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 370*370mm;机身高度1458毫米;功率容量 3kVA | 请求此模型 |
| SF25-C1900 PA | 冲压机器人 | 4 | 25 kg | 1900 毫米 | ±0.07毫米 | 262.5 kg | IP65 | 任意方向 | J1 ±175° @ 130°/s;J2 +48°/-95° @ 107°/s;J3 +50°/-75° @ 135°/s;J4 ±360° @ 175°/秒 | 片刻 - J4 882 牛·米 |惯性—— J4 0.62 kg·m² | 0°C-45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 370*370mm;机身高度1495毫米;功率容量 3kVA | 请求此模型 |
| SF40-C1900 PA | 冲压机器人 | 4 | 40 kg | 1900 毫米 | ±0.07毫米 | 262.5 kg | IP65 | 任意方向 | J1 ±175° @ 130°/s;J2 +48°/-95° @ 107°/s;J3 +50°/-75° @ 135°/s;J4 ±360° @ 175°/s;J5 -110°SJ2+J3<+50° @ / | / | 0°C-45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 370*370mm;机身高度1495毫米;功率容量 3kVA | 请求此模型 |
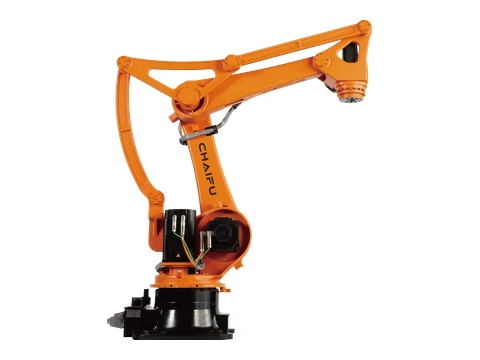 | SF50-C2220 PA | PA码垛机器人 | 4 | 50 kg | 2220 毫米 | ±0.1毫米 | 616 kg | IP65 | 地板 | J1 ±178° @ 125°/s;J2 +50°/-95° @ 125°/s;J3 +85°/-72° @ 140°/s;J4 ±360° @ 200°/秒 | 片刻 - J4 1666 牛·米 |惯性—— J4 9.6 kg·m² | 0°C-45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 573x573 毫米;机身高度1791毫米;功率容量 4kVA | 请求此模型 |
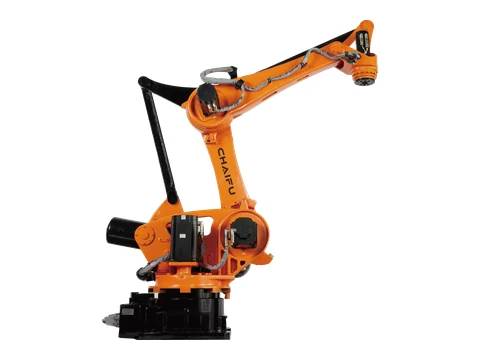 | SF130-C2700 PA | PA码垛机器人 | 4 | 130 kg | 2735 毫米 | ±0.12毫米 | 1160 kg | IP65 | 地板 | J1 +/-180° @ 178°/s;J2 +45°/-90° @ 112°/s;J3 +85°/-55° @ 105°/s;J4 +/-360° @ 340°/s;J5 -105°SJ2+J3<+25° @ / | 片刻 - J4 1764 牛·米 |惯性—— J4 36 kg·m² | 0°C-45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 620*620mm;机身高度2050毫米;功率容量 5.5kVA | 请求此模型 |
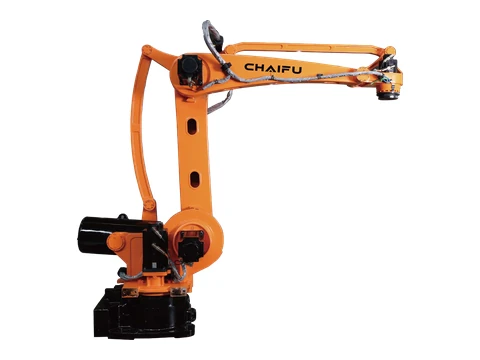 | SF180-C3200 PA | PA码垛机器人 | 4 | 180 kg | 3245.5 毫米 | ±0.25毫米 | 1380 kg | IP65 | 地板 | J1 +/-180° @ 105°/s;J2 -90°/+45° @ 105°/s;J3 -75°/+110° @ 105°/s;J4 ±360° @ 260°/s;J5 -115°SJ2+J3<+22.5° @ / | 片刻 - J4 1764 牛·米 |惯性—— J4 36 kg·m² | 0°C-45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 750*520mm;机身高度2401毫米;功率容量 6kVA | 请求此模型 |
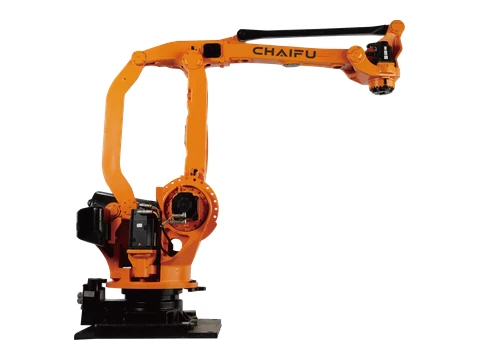 | SF210-K3200 PA | PA码垛机器人 | 4 | 210 kg | 3200 毫米 | ±0.12毫米 | 1950 kg | IP65 | 地板 | J1 ±180° @ 120°/s;J2 +44°/-80° @ 140°/s;J3 +15.5°/-115° @ 140°/s;J4 ±360° @ 305°/s;J5 -72°SJ3+J2<+67.5° @ / | 片刻 - J4 1666 牛·米 |惯性—— J4 80 kg·m² | 0°C-45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 710*700mm;机身高度2463毫米;功率容量 6.5kVA | 请求此模型 |
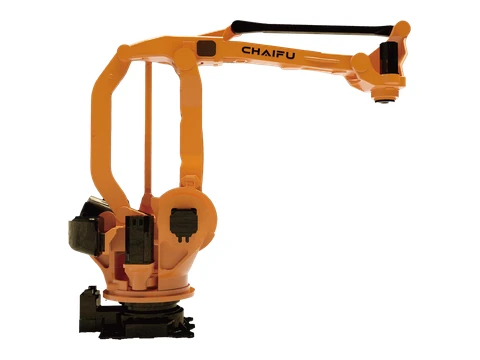 | SF300-C3200 PA | PA码垛机器人 | 4 | 300 kg | 3200 毫米 | ±0.15毫米 | 1950 kg | 底座轴防护等级 IP65 / 腕部轴防护等级 IP67 | 地板 | J1 +44°/-80 @ 90°/s;J2 +15,59°/-115° @ 100°/s;J3 ±360° @ 100°/s;J4 -155°SJ2+J3<+25° @ 300°/s;J5 -72° | / | 0°C - 45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 710*700mm;机身高度2463毫米;功率容量 8.2kVA | 请求此模型 |
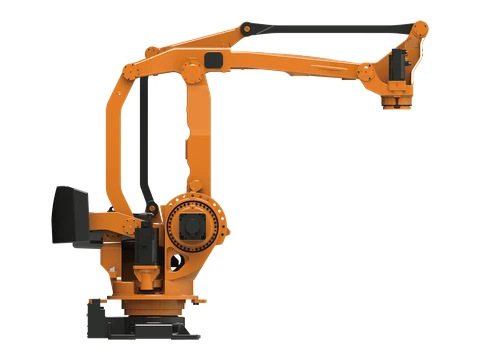 | SF500-C3200 PA | ALPHTIC PA 重型四轴机器人 | 4 | 500 kg | 3177 毫米 | ±0.2毫米 | 2960 kg | 底座轴防护等级 IP65 / 腕部轴防护等级 IP67 | 地板 | J1 ±180° @ 90°/s;J2 +53°/-85° @ 90°/s;J3 +15.5°/-113° @ 90°/s;J4 ±360° @ 125°/s;J5 -130°SJ2+J3S+60° @ /;J6 -68°SJ3-J2S+75° @ / | / | 0°C - 45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 910*739mm;机身高度2629毫米;功率容量 SkVA | 请求此模型 |
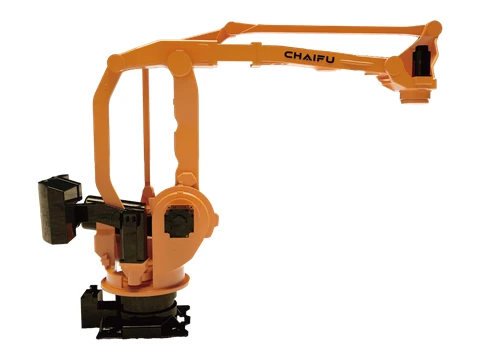 | SF600-C3500 PA | ALPHTIC PA 重型四轴机器人 | 4 | 600 kg | 3500 毫米 | ±0.2毫米 | 3006 kg | 底座轴防护等级 IP65 / 腕部轴防护等级 IP67 | 地板 | J1 ±180° @ 60°/s;J2 +53°/-85° @ 60°/s;J3 +15.5°/-113° @ 60°/s;J4 ±360° @ 125°/s;J5 -130°SJ2+J35+60° @ /;J6 -68°SJ3-J25+75° @ / | / | 0°C - 45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 910*739mm;机身高度2629毫米;功率容量 SkVA | 请求此模型 |
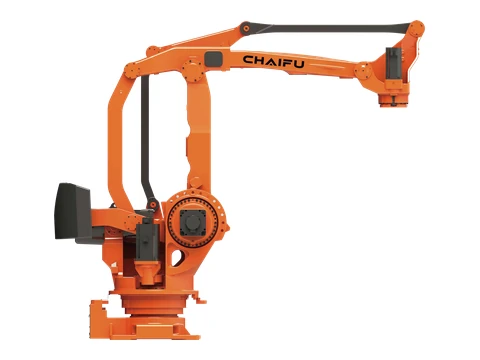 | SF800-C3200 PA | ALPHTIC PA 重型四轴机器人 | 4 | 800 kg | 3177 毫米 | 0.3 毫米 | 2968 kg | 底座轴防护等级 IP65 / 腕部轴防护等级 IP67 | 地板 | J1 ±180° @ 60°/s;J2 +53°/-85° @ 60°/s;J3 +15.5°/-113° @ 60°/s;J4 ±360° @ 125°/s;J5 -130°SJ2+J3=+60° @ /;J6 -68°S]3-J2S+75° @ / | / | 0°C - 45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 910*739mm;机身高度2629毫米;功率容量 SkVA | 请求此模型 |
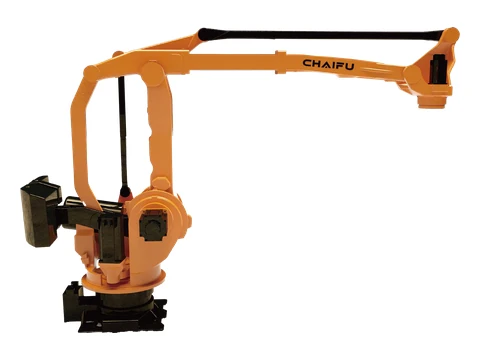 | SF800-C4000 PA | ALPHTIC PA 重型四轴机器人 | 4 | 800 kg | 4000 毫米 | 0.3 毫米 | 3096 kg | 底座轴防护等级 IP65 / 腕部轴防护等级 IP67 | 地板 | J1 +53°/-85 @ 58°/s;J2 +15.5°/-113 @ 45°/s;J3 -130°SJ2+J3<+60 @ 45°/s;J4 -68°SJ3-J2<5+75 @ 141°/s | / | 0°C - 45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 910*739mm;机身高度2621毫米;功率容量 SkVA | 请求此模型 |
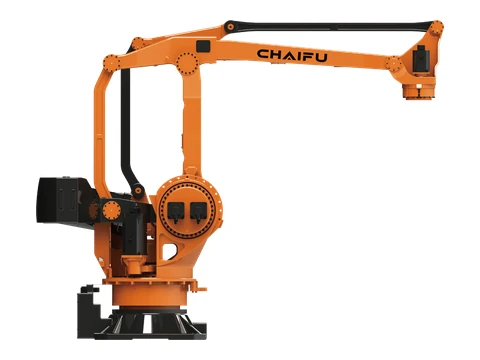 | SF1200-C4360 PA | ALPHTIC PA 重型四轴机器人 | 4 | 1200 kg | 4360 毫米 | ±0.5毫米 | 6302 kg | 底座轴防护等级 IP65 / 腕部轴防护等级 IP67 | 任意方向 | J1 ±180° @ 56°/s;J2 +50°/-90° @ 58°/s;J3 +20°/-115° @ 60°/s;J4 ±360° @ 125°/s;J5 -70°S}3-J2=+70° @ / | / | 0°C - 45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 1180*1180mm;机身高度3387毫米;功率容量 14.5kVA | 请求此模型 |
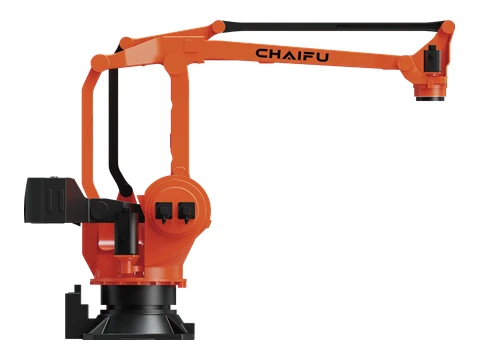 | SF1200-C4600 PA | ALPHTIC PA 重型四轴机器人 | 4 | 1200 kg | 4600 毫米 | ±0.5毫米 | 7192 kg | 底座轴防护等级 IP65 / 腕部轴防护等级 IP67 | 地板 | J1 ±180° @ 50°/s;J2 +50°/-90° @ 52°/s;J3 +23°/-115° @ 58°/s;J4 ±360° @ 115°/s;J5 -70°SJ3-J2S+70° @ / | 片刻 - J4 8820 牛·米 |惯性—— J4 2608 kg·m² | 0°C-45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 1180*1180mm;机身高度3386毫米;功率容量 14.5kVA | 请求此模型 |
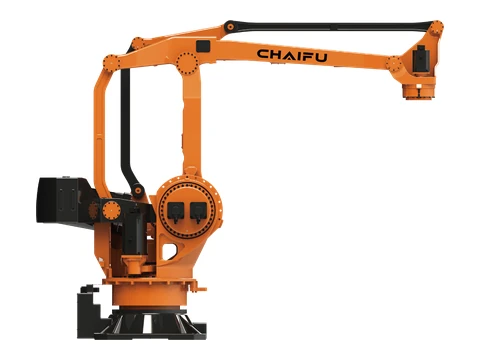 | SF1600-C4000 PA | ALPHTIC PA 重型四轴机器人 | 4 | 1600 kg | 3966 毫米 | ±0.8毫米 | 6116 kg | 底座轴防护等级 IP65 / 腕部轴防护等级 IP67 | 地板 | J1 ±180° @ 45°/s;J2 +50°/-90° @ 30°/s;J3 +20°/-115° @ 30°/s;J4 ±360° @ 70°/秒 | 片刻 - J4 8550 牛·米 |惯性—— J4 5340 kg·m² | 0°C-45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 1180*1180mm;机身高度3386毫米;功率容量 15kVA | 请求此模型 |
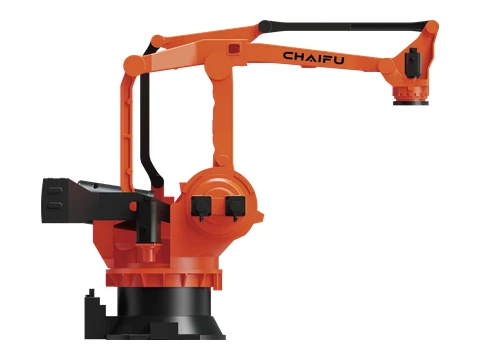 | SF2000-C4090 PA | ALPHTIC PA 重型四轴机器人 | 4 | 2000 kg | 4090 毫米 | ±0.8毫米 | 10460 kg | 底座轴防护等级 IP65 / 腕部轴防护等级 IP67 | 地板 | J1 ±180° @ 43°/s;J2 +50°/-82° @ 25°/s;J3 +20°/-115° @ 25°/s;J4 ±360° @ 60°/s;J5 -72°S)3-J2S+72° @ / | 片刻 - J4 12740 牛·米 |惯性—— J4 3260 kg·m² | 0°C-45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 1280*1380mm;机身高度3418毫米;功率容量 15.5kVA | 请求此模型 |
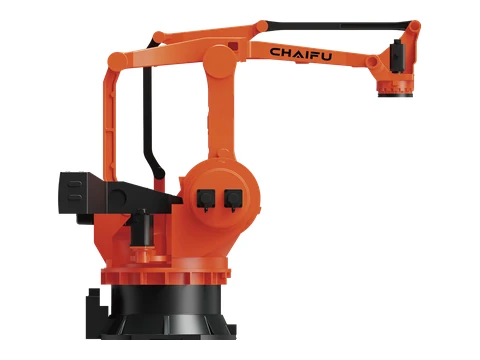 | SF2400-C4200 PA | ALPHTIC PA 重型四轴机器人 | 4 | 2400 kg | 4200 毫米 | ±0.8毫米 | 12590 kg | 底座轴防护等级 IP65 / 腕部轴防护等级 IP67 | 地板 | J1 ±180° @ 20°/s;J2 +53°/-85° @ 12°/s;J3 +20°/-110° @ 12°/s;J4 ±360° @ 40°/s;J5 -63°SJ3-J2S+65° @ / | 片刻 - J4 20580 牛·米 |惯性—— J4 3912 kg·m² | 0°C-45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 1580*1660mm;机身高度3683毫米;功率容量 16.5kVA | 请求此模型 |
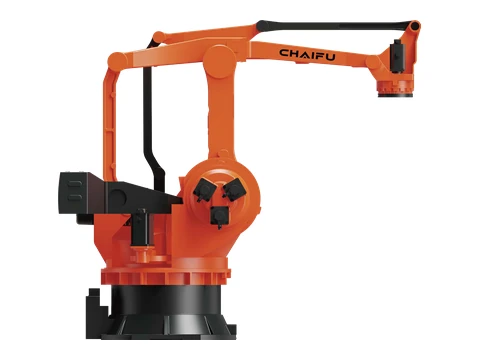 | SF3000-C4200 PA | ALPHTIC PA 重型四轴机器人 | 4 | 3000 kg | 4200 毫米 | ±0.8毫米 | 12600 kg | 底座轴防护等级 IP65 / 腕部轴防护等级 IP67 | 地板 | J1 ±180° @ 20°/s;J2 +53°/-85° @ 12°/s;J3 +20°/-110° @ 12°/s;J4 ±360° @ 40°/s;J5 -63°S)]3-J2=+65° @ / | 惯性 — J4 4890 kg·m² | 0°C-45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 1580*1660mm;机身高度3683毫米;功率容量 18kVA | 请求此模型 |
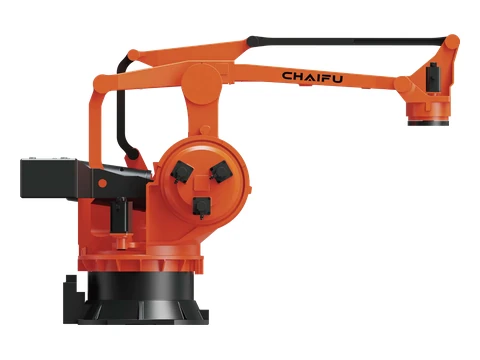 | SF4000-C4600 PA | ALPHTIC PA 重型四轴机器人 | 4 | 4000 kg | 4600.8 毫米 | ±0.8毫米 | 17220 kg | 底座轴防护等级 IP65 / 腕部轴防护等级 IP67 | 地板 | J1 ±180° @ 10°/s;J2 +50°/-80° @ 8°/s;J3 -118°/+22° @ 8°/s;J4 ±360° @ 15°/s;J5 -60°S}]3-J2=+60° @ / | 片刻 - J4 46890 牛·米 |惯性—— J4 6357 kg·m² | 0°C-45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 1580*1660mm;机身高度3683毫米;功率容量 18kVA | 请求此模型 |
 | SF5000-C4000 PA | ALPHTIC PA 重型四轴机器人 | 4 | 5000 kg | 3994 毫米 | ±1毫米 | 17120 kg | 底座轴防护等级 IP65 / 腕部轴防护等级 IP67 | 地板 | J1 ±180° @ 10°/s;J2 +50°/-80° @ 8°/s;J3 -118°/+22° @ 8°/s;J4 ±360° @ 15°/s;J5 -60°SJ3-J2=+60° @ / | 片刻 - J4 46890 牛·米 |惯性—— J4 7628 kg·m² | 0°C-45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 1580*1660mm;机身高度3683毫米;功率容量 18kVA | 请求此模型 |
 | SF6000-C3700 PA | ALPHTIC PA 重型四轴机器人 | 4 | 6000 kg | 3701 毫米 | ±1毫米 | 16690 kg | 底座轴防护等级 IP65 / 腕部轴防护等级 IP67 | 地板 | J1 ±180° @ 10°/s;J2 +50°/-80° @ 8°/s;J3 -118°/+22° @ 8°/s;J4 ±360° @ 15°/s;J5 -60°S)]3-J2=+60° @ / | 片刻 - J4 46890 牛·米 |惯性—— J4 9156 kg·m² | 0°C-45°C;相对湿度≤95%(无冷凝)振动≤4.9 m/s² | 底座尺寸 1580*1660mm;机身高度3683毫米;功率容量 18kVA | 请求此模型 |
未找到匹配的 CHAIFU 型号。请清除筛选条件或发送所需的有效载荷、传输距离和应用场景。
选材说明: 在比较轴数、有效载荷和臂展之前,请先选择应用类别;安装和工艺设备可能会改变最终选择。
柴福机器人及自动化解决方案常见问题解答
柴福机器人的哪些系列适用于焊接、码垛、冲压或重型搬运?
该页面包含电弧焊、PA码垛、冲压成型以及多种低、中、高和重载铰接式设备系列。请使用包含有效载荷、工作范围、关节性能、安装方式和腕部负载要求的应用分组来创建候选清单。
除了柴福机器人的有效载荷和臂展之外,还应该检查哪些方面?
在确认模型之前,检查工具和零件的重心、惯性、所需姿势、腕力矩、关节范围和速度、安装、防护、环境、控制器、工艺设备、安全性和循环目标。
EVST 能否对 CHAIFU 机器人作为焊接、码垛或搬运单元的一部分进行评估?
是的。范围可以包括机器人和控制器、工装、焊接或搬运设备、夹具、PLC和网络、视觉系统、安全系统、调试和交付责任。
我需要提供哪些信息才能获得 CHAIFU 机器人的报价?
请提供确切的型号或应用、总有效载荷、飞行距离和姿态、循环目标、安装方式、环境、控制器和接口需求、工具、数量、目的地和要求的交付时间。