
轮胎内抓地力还是外抓地力?首先考虑接触面积和释放空间。
使用实际轮胎变体,通过允许的接触、变形、进入间隙和释放空间来比较轮胎的内部和外部抓地力。
无人值守加工:数控加工车间需要哪些设备才能实现无人值守运行
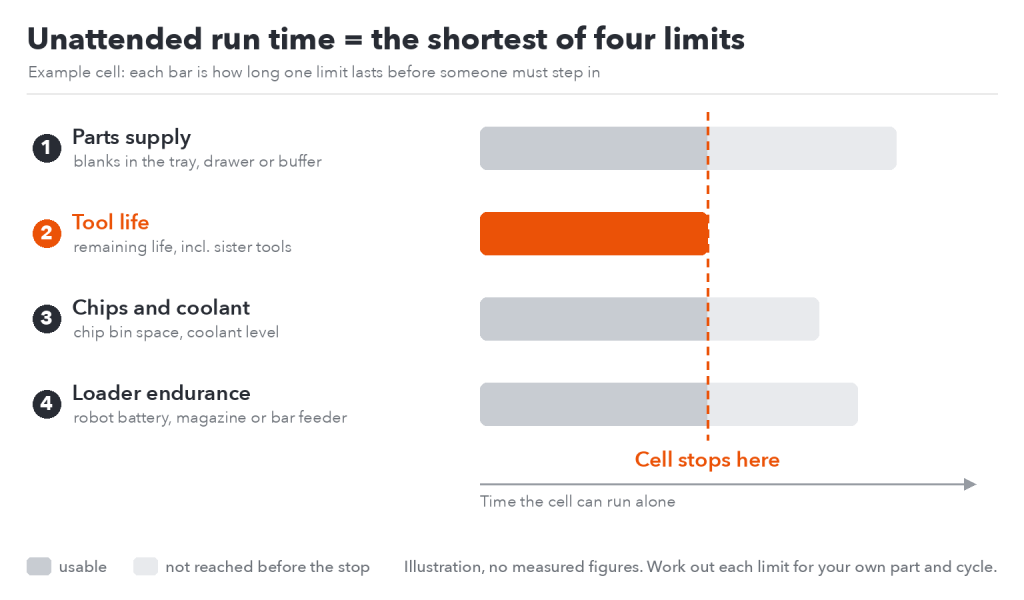
无人值守加工:数控单元可以无人值守运行多长时间,通常是什么原因导致其停止运行,如何装载工件以及停止运行时该怎么做。
更换喷嘴或液体:哪些机器人设置需要重新试验?
更换喷嘴或喷洒液体会改变有效的喷雾模式。建议针对凹陷目标、接近角度和实际覆盖范围进行测试。
机器人孔加工:估算整个板材,而非单个孔
估算机器人孔加工工作量,包括切割、转移、搬运和设置;区分钻孔公式和完整的零件加工周期。
管架焊接夹具:预留焊枪和成品零件的空间
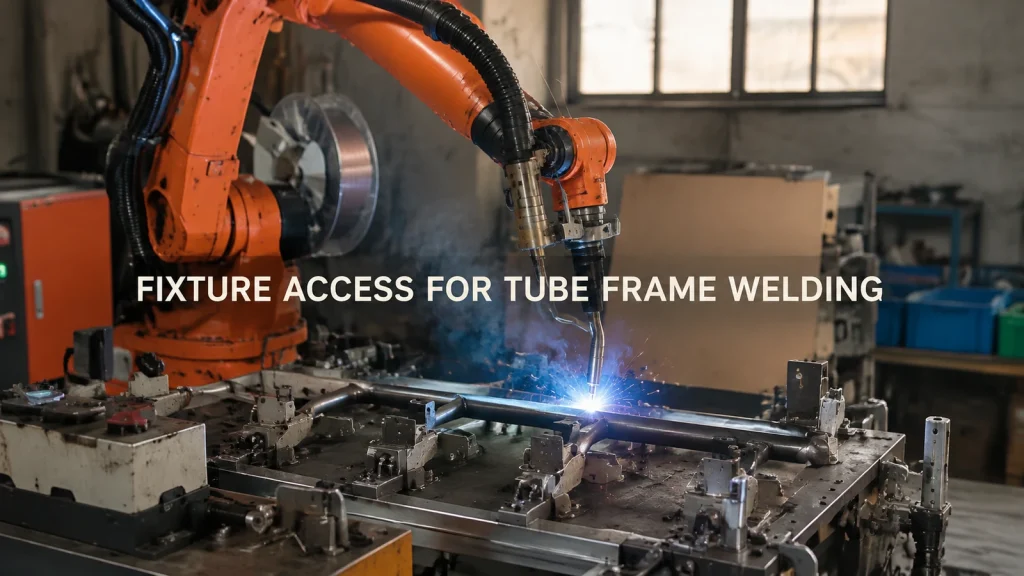
在完整的管架夹具样品试验中,暴露出阻塞的焊炬路径、强制就位和被困的成品框架。
人工装箱还是机器人装箱?在箱口处测试包装情况。
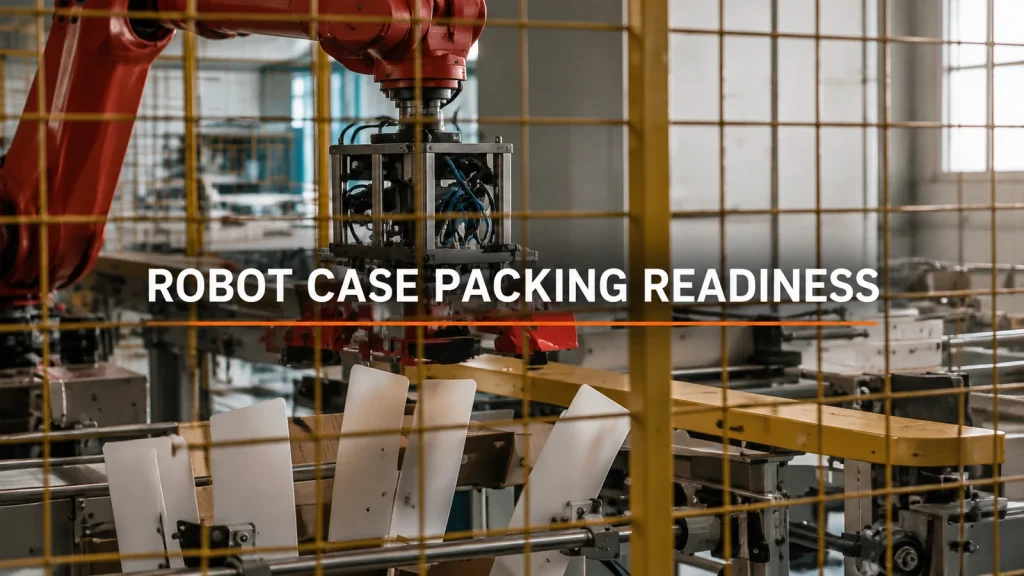
在选择要自动化的手动装箱任务之前,先测试已装满包装的变形、纸箱口干涉、格式变化和恢复情况。
机器人操作标记:成品标记应检查哪些方面?
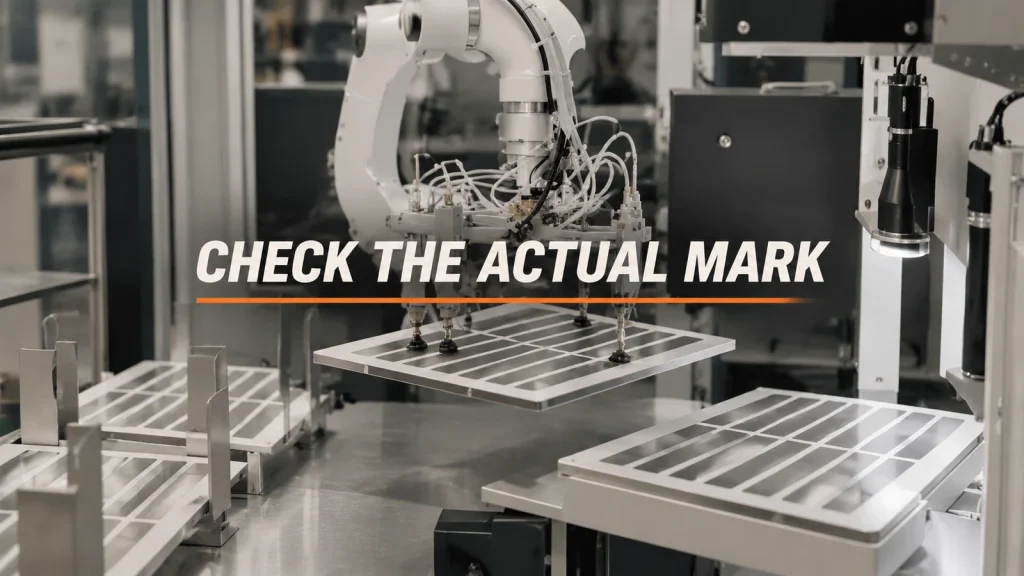
在为机器人操作的打标单元选择检测方式之前,请先确定标记是否存在、正确内容、回读以及任何必要的代码质量检查。
悬挂式喷雾能力:究竟哪个环节限制了生产线?
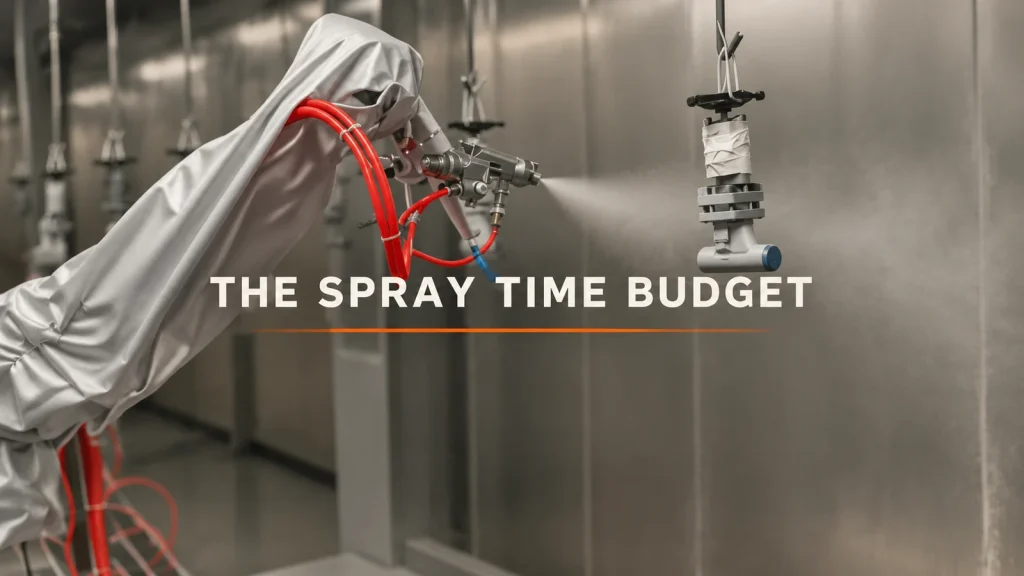
在估算拟建的悬挂部件喷涂单元时,应分别考虑吊架到达时间、可达到的工作时间和机器人完全占用率。
长管输送采用龙门架还是关节型机器人?
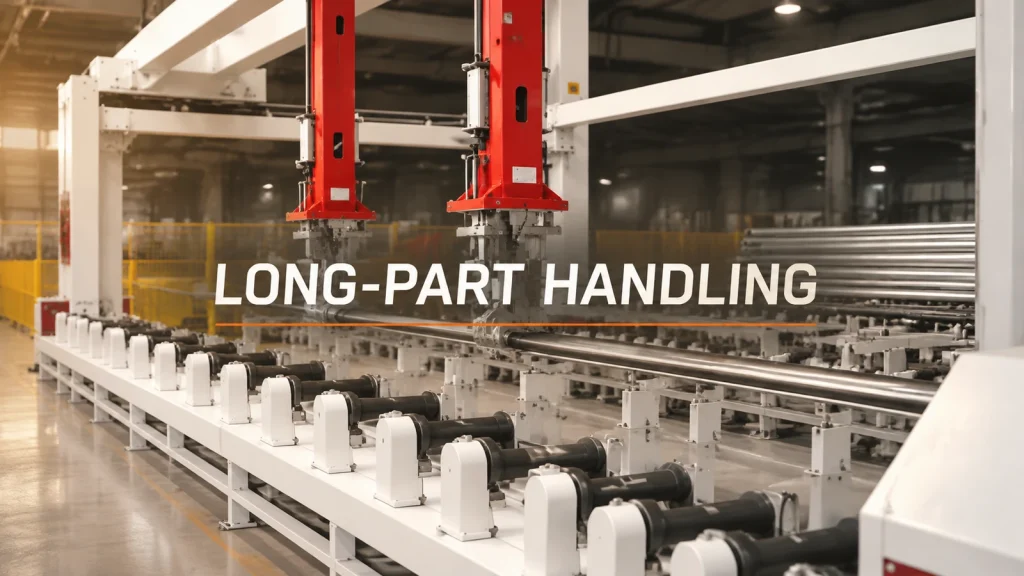
在选择龙门架、铰接臂或组合系统之前,请比较长管道输送路线、支撑、方向和滚轮交接。
杯体喷涂:按批次比较人工操作和机器人操作。
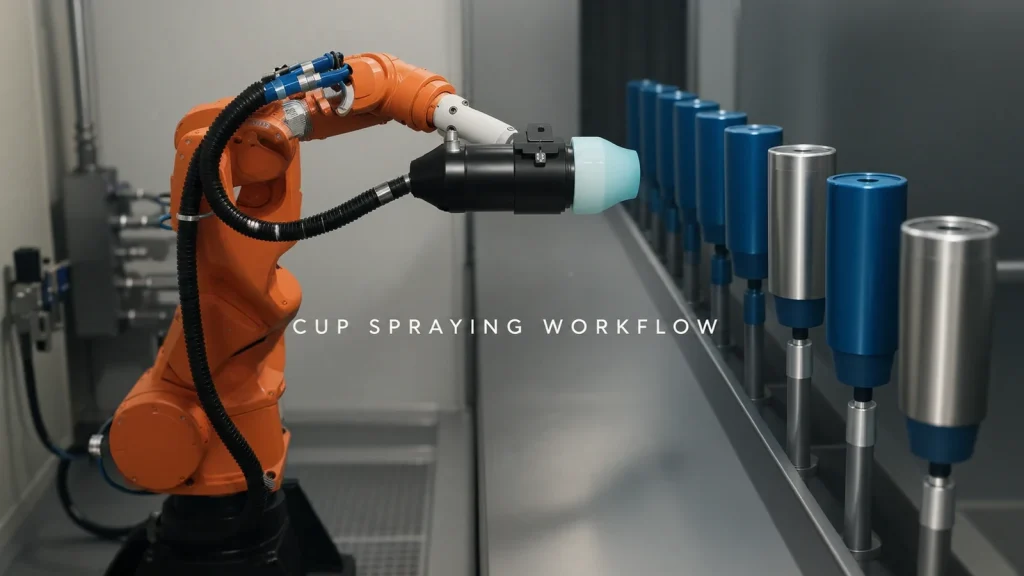
比较使用可重复使用容器、受保护的表面、准备、清洁和代表性批次试验的手动和机器人杯喷涂。
框架焊接夹具更换:检查安装、夹持和操作通道

验证框架焊接夹具在冷焊、闭合和释放状态下的变化,然后分别检查焊枪路径和焊接样品。
厨具手柄抛光:如何就抛光效果达成一致

使用参考样品、观察条件、受保护的几何形状和试运行中的比较,确定炊具手柄抛光表面处理方法。