
川崎工业机器人:型号及选型指南
比较川崎机器人系列,适用于通用搬运、焊接、码垛、高负载和并联应用。首先选择工艺系列,然后查看有效载荷、工作范围、腕部负载、安装方式和控制器要求。
48 个可搜索模型通用至高有效载荷系列机器人和控制器评测
如何选择川崎机器人系列
川崎的产品系列根据不同的工艺流程和负载等级进行划分。在比较标称有效载荷和工作范围之前,应先根据任务需求选择合适的产品系列,因为腕部限制、安装方式、环境和控制器要求都可能影响最终的选择。
按工艺系列选择将通用任务、焊接任务、码垛任务、高载荷任务和并联任务分开。
检查手腕限制验证工具的重心、力矩和惯性以及总质量。
匹配控制器和电池审查控制器、工艺设备、安装、安全性和应用接口。
配置确认: 已确认所请求配置的川崎机器人供货情况、具体型号、控制器、选件、工具、安全性能、价格、交货周期、目的地、保修、服务和合规性。型号表本身并不包含完整的自动化软件包。
按系列比较川崎机器人型号
在选择工艺类别后,按型号、系列、轴数、有效载荷和行程进行筛选。使用腕部负载、安装方式、环境和控制器字段来区分仅有效载荷相似的候选产品。
共显示 48 个模型中的 48 个
将桌子水平移动
| 图片 | 型号 | 机器人家族 | 轴 | Payload | 最大活动范围/运动范围 | 重复性 | 质量 | 安装 | 应用领域 | 保护性能 | 关节活动范围/最大速度 | 允许的腕部负荷 | 安装环境 | 控制器/电源 | 特别演出 | 下一步行动 |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
 | RS003N | R系列通用机器人 | 6 | 3 kg | 620 毫米 | ±0.02毫米 | 20 kg | 地板,天花板 | 组装、搬运、密封、机床操作、研磨和去毛刺 | IP54或同等级别 | 范围 - JT1 ±160°;JT2 +150°至-60°;JT3 +120°至-150°;JT4 ±360°;JT5 ±135°;JT6 ±360° |最高速度—— JT1 360°/秒;JT2 250°/秒;JT3 225°/秒;JT4 540°/秒;JT5 225°/秒;JT6 540°/秒 | 片刻 - JT4 5.8 N·m;JT5 5.8 N·m;JT6 2.9 牛·米 |惯性—— JT4 0.12 kg·m²;JT5 0.12 kg·m²;JT6 0.03 kg·m² | 0 - 45 °C;35 - 85%(不允许有露水,也不允许有霜冻) | F60/2.0kVA | / | 请求此模型 |
 | RS007N | R系列通用机器人 | 6 | 7 kg | 730 毫米 | ±0.02毫米 | 35 kg | 地板,天花板 | 组装、搬运、密封、机床操作、研磨和去毛刺 | 腕部:IP67 或同等防护等级;底座轴:IP65 或同等防护等级 | 范围 - JT1 ±180°;JT2 ±135°;JT3 ±155°;JT4 ±200°;JT5 ±125°;JT6 ±360° |最高速度—— JT1 470°/秒;JT2 380°/秒;JT3 520°/秒;JT4 550°/秒;JT5 550°/秒;JT6 1,000°/秒 | 片刻 - JT4 17 N·m;JT5 17 N·m;JT6 10 牛·米 |惯性—— JT4 0.5 kg·m²;JT5 0.5 kg·m²;JT6 0.2 kg·m² | 0 - 45 °C;35 - 85%(不允许有露水,也不允许有霜冻) | F60/2.0kVA | / | 请求此模型 |
 | RS007L | R系列通用机器人 | 6 | 7 kg | 930 毫米 | ±0.03毫米 | 36 kg | 地板、天花板、墙壁 | 组装、搬运、密封、机床操作、研磨和去毛刺 | 腕部:IP67 或同等防护等级;底座轴:IP65 或同等防护等级 | 范围 - JT1 ±180°;JT2 ±135°;JT3 ±157°;JT4 ±200°;JT5 ±125°;JT6 ±360° |最高速度—— JT1 370°/秒;JT2 310°/秒;JT3 410°/秒;JT4 550°/秒;JT5 550°/秒;JT6 1,000°/秒 | 片刻 - JT4 17 N·m;JT5 17 N·m;JT6 10 牛·米 |惯性—— JT4 0.5 kg·m²;JT5 0.5 kg·m²;JT6 0.2 kg·m² | 0 - 45 °C;35 - 85%(不允许有露水,也不允许有霜冻) | F60/2.0kVA | / | 请求此模型 |
 | RS013N | R系列通用机器人 | 6 | 13 kg | 1,460 毫米 | ±0.03毫米 | 170 kg | 地板,天花板 | 组装、搬运、密封、机床操作、研磨和去毛刺 | IP67或同等级别 | 范围 - JT1 ±180°;JT2 +138°至-105°;JT3 +135°至-159°;JT4 ±200°;JT5 ±125°;JT6 ±360° |最高速度—— JT1 265°/秒;JT2 250°/秒;JT3 265°/秒;JT4 475°/秒;JT5 475°/秒;JT6 730°/秒 | 片刻 - JT4 26 N·m;JT5 26 N·m;JT6 10 牛·米 |惯性—— JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0 - 45 °C;35 - 85%(不允许有露水,也不允许有霜冻) | F60/2.0kVA,F01/5.6kVA | / | 请求此模型 |
 | RS015X | R系列通用机器人 | 6 | 15 kg | 3,150 毫米 | ±0.06毫米 | 545 kg | 地板,天花板 | 组装、搬运、密封、机床操作、研磨和去毛刺 | 腕部:IP67 或同等防护等级;底座轴:IP65 或同等防护等级 | 范围 - JT1 ±180°;JT2 +140°至-105°;JT3 +135°至-155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |最高速度—— JT1 180°/秒;JT2 180°/秒;JT3 200°/秒;JT4 410°/秒;JT5 360°/秒;JT6 610°/秒 | 片刻 - JT4 34 N·m;JT5 34 N·m;JT6 22 牛·米 |惯性—— JT4 0.8 kg·m²;JT5 0.8 kg·m²;JT6 0.25 kg·m² | 0 - 45 °C;35 - 85%(不允许有露水,也不允许有霜冻) | F02/7.5kVA | / | 请求此模型 |
 | RS020N | R系列通用机器人 | 6 | 20 kg | 1,725 毫米 | ±0.04毫米 | 230 kg | 地板,天花板 | 组装、搬运、密封、机床操作、研磨和去毛刺 | IP67或同等级别 | 范围 - JT1 ±180°;JT2 +155°至-105°;JT3 +150°至-163°;JT4 ±270°;JT5 ±145°;JT6 ±360° |最高速度—— JT1 190°/秒;JT2 205°/秒;JT3 210°/秒;JT4 400°/秒;JT5 360°/秒;JT6 610°/秒 | 片刻 - JT4 45 N·m;JT5 45 N·m;JT6 29 牛·米 |惯性—— JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0 - 45 °C;35 - 85%(不允许有露水,也不允许有霜冻) | F02/7.5kVA | / | 请求此模型 |
 | RS025N | R系列通用机器人 | 6 | 25 kg | 1,885 毫米 | ±0.04毫米 | 270 kg | 地板 | 组装、搬运、密封、机床操作、研磨和去毛刺 | IP67或同等级别 | 范围 - JT1 ±180°;JT2 +131°至-100°;JT3 +145°至-161°;JT4 ±270°;JT5 ±145°;JT6 ±360° |最高速度—— JT1 215°/秒;JT2 215°/秒;JT3 270°/秒;JT4 420°/秒;JT5 420°/秒;JT6 780°/秒 | 片刻 - JT4 60 N·m;JT5 60 N·m;JT6 32 牛·米 |惯性—— JT4 2.6 kg·m²;JT5 2.6 kg·m²;JT6 1.3 kg·m² | 0 - 45 °C;35 - 85%(不允许有露水,也不允许有霜冻) | F02/7.5kVA | / | 请求此模型 |
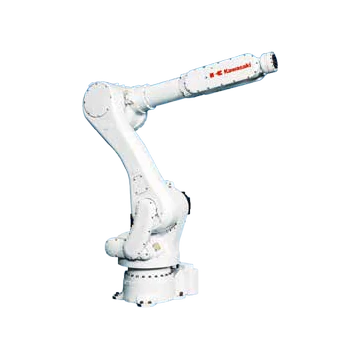 | RS030N | R系列通用机器人 | 6 | 30 kg | 2,100 毫米 | ±0.06毫米 | 555 kg | 地板,天花板 | 组装、搬运、密封、机床操作、研磨和去毛刺 | 腕部:IP67 或同等防护等级;底座轴:IP65 或同等防护等级 | 范围 - JT1 ±180°;JT2 +140°至-105°;JT3 +135°至-155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |最高速度—— JT1 180°/秒;JT2 180°/秒;JT3 185/185/160°/s;JT4 260/260/185°/s;JT5 260/260/165°/s;JT6 360/360/280°/秒 | 片刻 - JT4 210/210/336 N·m;JT5 210/210/336 N·m;JT6 130/130/194 牛·米 |惯性—— JT4 16.8/28/34 kg·m²;JT5 16.8/28/34 kg·m²;JT6 6.6/11/13.7 kg·m² | 0 - 45 °C;35 - 85%(不允许有露水,也不允许有霜冻) | F02/7.5kVA | / | 请求此模型 |
| RS050N | R系列通用机器人 | 6 | 50 kg | 2,100 毫米 | ±0.06毫米 | 555 kg | 地板,天花板 | 组装、搬运、密封、机床操作、研磨和去毛刺 | 腕部:IP67 或同等防护等级;底座轴:IP65 或同等防护等级 | 范围 - JT1 ±180°;JT2 +140°至-105°;JT3 +135°至-155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |最高速度—— JT1 180°/秒;JT2 180°/秒;JT3 185/185/160°/s;JT4 260/260/185°/s;JT5 260/260/165°/s;JT6 360/360/280°/秒 | 片刻 - JT4 210/210/336 N·m;JT5 210/210/336 N·m;JT6 130/130/194 牛·米 |惯性—— JT4 16.8/28/34 kg·m²;JT5 16.8/28/34 kg·m²;JT6 6.6/11/13.7 kg·m² | 0 - 45 °C;35 - 85%(不允许有露水,也不允许有霜冻) | F02/7.5kVA | / | 请求此模型 |
| RS080N | R系列通用机器人 | 6 | 80 kg | 2,100 毫米 | ±0.06毫米 | 555 kg | 地板,天花板 | 组装、搬运、密封、机床操作、研磨和去毛刺 | 腕部:IP67 或同等防护等级;底座轴:IP65 或同等防护等级 | 范围 - JT1 ±180°;JT2 +140°至-105°;JT3 +135°至-155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |最高速度—— JT1 180°/秒;JT2 180°/秒;JT3 185/185/160°/s;JT4 260/260/185°/s;JT5 260/260/165°/s;JT6 360/360/280°/秒 | 片刻 - JT4 210/210/336 N·m;JT5 210/210/336 N·m;JT6 130/130/194 牛·米 |惯性—— JT4 16.8/28/34 kg·m²;JT5 16.8/28/34 kg·m²;JT6 6.6/11/13.7 kg·m² | 0 - 45 °C;35 - 85%(不允许有露水,也不允许有霜冻) | F02/7.5kVA | / | 请求此模型 |
 | BXP110S | BXP/BTP/BX/ZX/ZT 大载荷机器人 | 6 | 110 kg | 1,634 毫米 | ±0.06毫米 | 700 kg | 地板 | 组装、搬运和点焊 | 腕部:IP67 或同等防护等级;底座轴:IP54 或同等防护等级 | 范围 - JT1 ±160°;JT2 +120°至-65°;JT3 +90°至-81°;JT4 ±210°;JT5 ±125°;JT6 ±210° |最高速度—— JT1 140°/秒;JT2 130°/秒;JT3 170°/秒;JT4 220°/秒;JT5 185°/秒;JT6 300°/秒 | 片刻 - JT4 855 N·m;JT5 855 N·m;JT6 445 牛·米 |惯性—— JT4 90 kg·m²;JT5 90 kg·m²;JT6 50 kg·m² | 0 - 45 °C;35 - 85%(不允许有露水,也不允许有霜冻) | F02/7.5kVA | / | 请求此模型 |
 | BXP110L | BXP/BTP/BX/ZX/ZT 大载荷机器人 | 6 | 110 kg | 2,597 毫米 | ±0.06毫米 | 870 kg | 地板 | 组装、搬运和点焊 | 腕部:IP67 或同等防护等级;底座轴:IP54 或同等防护等级 | 范围 - JT1 ±160°;JT2 +76°至-60°;JT3 +90°至-75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |最高速度—— JT1 140°/秒;JT2 130°/秒;JT3 135°/秒;JT4 220°/秒;JT5 200°/秒;JT6 300°/秒 | 片刻 - JT4 855 N·m;JT5 855 N·m;JT6 445 牛·米 |惯性—— JT4 90 kg·m²;JT5 90 kg·m²;JT6 50 kg·m² | 0 - 45 °C;35 - 85%(不允许有露水,也不允许有霜冻) | F02/7.5kVA | / | 请求此模型 |
 | BXP135X | BXP/BTP/BX/ZX/ZT 大载荷机器人 | 6 | 135 kg | 2,991 毫米 | ±0.06毫米 | 880 kg | 地板 | 组装、搬运和点焊 | 腕部:IP67 或同等防护等级;底座轴:IP54 或同等防护等级 | 范围 - JT1 ±160°;JT2 +76°至-60°;JT3 +90°至-75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |最高速度—— JT1 140°/秒;JT2 105°/秒;JT3 140°/秒;JT4 220°/秒;JT5 200°/秒;JT6 300°/秒 | 片刻 - JT4 855 N·m;JT5 855 N·m;JT6 445 牛·米 |惯性—— JT4 90 kg·m²;JT5 90 kg·m²;JT6 50 kg·m² | 0 - 45 °C;35 - 85%(不允许有露水,也不允许有霜冻) | F02/7.5kVA | / | 请求此模型 |
 | BTP210L | BXP/BTP/BX/ZX/ZT 大载荷机器人 | 6 | 210 kg | 3,151 毫米 | ±0.08毫米 | 1030 kg | 架 | 组装、搬运和点焊 | 腕部:IP67 或同等防护等级;底座轴:IP54 或同等防护等级 | 范围 - JT1 ±160°;JT2 +80°至-130°;JT3 +90°至-75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |最高速度—— JT1 115°/秒;JT2 90°/秒;JT3 115°/秒;JT4 140°/秒;JT5 135°/秒;JT6 240°/秒 | 片刻 - JT4 1,380 N·m;JT5 1,380 N·m;JT6 600 牛·米 |惯性—— JT4 205 kg·m²;JT5 205 kg·m²;JT6 160 kg·m² | 0 - 45 °C;35 - 85%(不允许有露水,也不允许有霜冻) | F02/7.5kVA | / | 请求此模型 |
 | BX100S | BXP/BTP/BX/ZX/ZT 大载荷机器人 | 6 | 100 kg | 1,634 毫米 | ±0.06毫米 | 720 kg | 地板 | 组装、搬运和点焊 | 腕部:IP67 或同等防护等级;底座轴:IP54 或同等防护等级 | 范围 - JT1 ±160°;JT2 +120°至-65°;JT3 +90°至-81°;JT4 ±210°;JT5 ±125°;JT6 ±210° |最高速度—— JT1 135°/秒;JT2 125°/秒;JT3 155°/秒;JT4 200°/秒;JT5 160°/秒;JT6 300°/秒 | 片刻 - JT4 830 N·m;JT5 830 N·m;JT6 441 牛·米 |惯性—— JT4 60 kg·m²;JT5 60 kg·m²;JT6 30 kg·m² | 0 - 45 °C;35 - 85%(不允许有露水,也不允许有霜冻) | F02/7.5kVA | / | 请求此模型 |
| BX100N | BXP/BTP/BX/ZX/ZT 大载荷机器人 | 6 | 100 kg | 2,200 毫米 | ±0.06毫米 | 740 kg | 地板 | 组装、搬运和点焊 | 腕部:IP67 或同等防护等级;底座轴:IP54 或同等防护等级 | 范围 - JT1 ±160°;JT2 +120°至-65°;JT3 +90°至-77°;JT4 ±210°;JT5 ±125°;JT6 ±210° |最高速度—— JT1 135°/秒;JT2 110°/秒;JT3 140°/秒;JT4 200°/秒;JT5 200°/秒;JT6 300°/秒 | 片刻 - JT4 588.4 N·m;JT5 588.4 N·m;JT6 294.2 牛·米 |惯性—— JT4 60 kg·m²;JT5 60 kg·m²;JT6 30 kg·m² | 0 - 45 °C;35 - 85%(不允许有露水,也不允许有霜冻) | F02/7.5kVA | / | 请求此模型 |
 | BX100L | BXP/BTP/BX/ZX/ZT 大载荷机器人 | 6 | 100 kg | 2,597 毫米 | ±0.06毫米 | 930 kg | 地板 | 组装、搬运和点焊 | 腕部:IP67 或同等防护等级;底座轴:IP54 或同等防护等级 | 范围 - JT1 ±160°;JT2 +76°至-60°;JT3 +90°至-75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |最高速度—— JT1 105°/秒;JT2 130°/秒;JT3 130°/秒;JT4 200°/秒;JT5 160°/秒;JT6 300°/秒 | 片刻 - JT4 830 N·m;JT5 830 N·m;JT6 441 牛·米 |惯性—— JT4 85 kg·m²;JT5 85 kg·m²;JT6 45 kg·m² | 0 - 45 °C;35 - 85%(不允许有露水,也不允许有霜冻) | F02/7.5kVA | / | 请求此模型 |
| BX200L | BXP/BTP/BX/ZX/ZT 大载荷机器人 | 6 | 200 kg | 2,597 毫米 | ±0.06毫米 | 1460 kg | 地板 | 组装、搬运和点焊 | 腕部:IP67 或同等防护等级;底座轴:IP54 或同等防护等级 | 范围 - JT1 ±160°;JT2 +76°至-60°;JT3 +90°至-75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |最高速度—— JT1 105°/秒;JT2 90°/秒;JT3 100°/秒;JT4 120°/秒;JT5 120°/秒;JT6 200°/秒 | 片刻 - JT4 2,300 N·m;JT5 2,300 N·m;JT6 1,000 牛·米 |惯性—— JT4 240 kg·m²;JT5 240 kg·m²;JT6 200 kg·m² | 0 - 45 °C;35 - 85%(不允许有露水,也不允许有霜冻) | F02/7.5kVA | / | 请求此模型 |
 | BX130X | BXP/BTP/BX/ZX/ZT 大载荷机器人 | 6 | 130 kg | 2,991 毫米 | ±0.06毫米 | 920 kg | 地板 | 组装、搬运和点焊 | 腕部:IP67 或同等防护等级;底座轴:IP54 或同等防护等级 | 范围 - JT1 ±180°;JT2 +76°至-60°;JT3 +76°至-60°;JT4 ±210°;JT5 ±125°;JT6 ±210° |最高速度—— JT1 105°/秒;JT2 90°/秒;JT3 130°/秒;JT4 200°/秒;JT5 160°/秒;JT6 300°/秒 | 片刻 - JT4 830 N·m;JT5 830 N·m;JT6 441 牛·米 |惯性—— JT4 85 kg·m²;JT5 85 kg·m²;JT6 45 kg·m² | 0 - 45 °C;35 - 85%(不允许有露水,也不允许有霜冻) | F02/7.5kVA | / | 请求此模型 |
| BX200X | BXP/BTP/BX/ZX/ZT 大载荷机器人 | 6 | 200 kg | 2,812 毫米 | ±0.07毫米 | 1460 kg | 地板 | 组装、搬运和点焊 | 腕部:IP67 或同等防护等级;底座轴:IP54 或同等防护等级 | 范围 - JT1 ±180°;JT2 +76°至-60°;JT3 +90°至-120°;JT4 ±210°;JT5 ±125°;JT6 ±210° |最高速度—— JT1 125°/秒;JT2 102°/秒;JT3 85°/秒;JT4 105°/秒;JT5 110°/秒;JT6 180°/秒 | 片刻 - JT4 2,300 N·m;JT5 2,300 N·m;JT6 1,000 牛·米 |惯性—— JT4 240 kg·m²;JT5 240 kg·m²;JT6 200 kg·m² | 0 - 45 °C;35 - 85%(不允许有露水,也不允许有霜冻) | F02/7.5kVA | / | 请求此模型 |
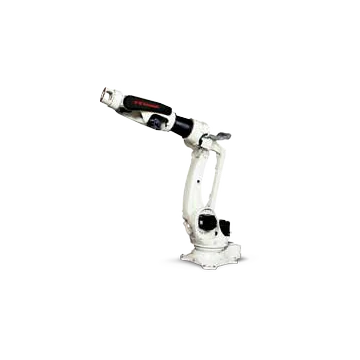 | BX300L | BXP/BTP/BX/ZX/ZT 大载荷机器人 | 6 | 300 kg | 2,812 毫米 | ±0.07毫米 | 1460 kg | 地板 | 组装、搬运和点焊 | 腕部:IP67 或同等防护等级;底座轴:IP54 或同等防护等级 | 范围 - JT1 ±180°;JT2 +76°至-60°;JT3 +90°至-120°;JT4 ±210°;JT5 ±125°;JT6 ±210° |最高速度—— JT1 125°/秒;JT2 102°/秒;JT3 85°/秒;JT4 105°/秒;JT5 110°/秒;JT6 180°/秒 | 片刻 - JT4 2,300 N·m;JT5 2,300 N·m;JT6 1,000 牛·米 |惯性—— JT4 240 kg·m²;JT5 240 kg·m²;JT6 200 kg·m² | 0 - 45 °C;35 - 85%(不允许有露水,也不允许有霜冻) | F02/7.5kVA | / | 请求此模型 |
 | ZX130L | BXP/BTP/BX/ZX/ZT 大载荷机器人 | 6 | 130 kg | 2,951 毫米 | ±0.3毫米 | 1400 kg | 地板 | 组装、搬运和点焊 | / | 范围 - JT1 ±180°;JT2 +75°至-60°;JT3 +250°至-120°;JT4 ±360°;JT5 ±130°;JT6 ±360° |最高速度—— JT1 110°/秒;JT2 110°/秒;JT3 110°/秒;JT4 140°/秒;JT5 135°/秒;JT6 230°/秒 | 片刻 - JT4 735 N·m;JT5 735 N·m;JT6 421 牛·米 |惯性—— JT4 51.9 kg·m²;JT5 51.9 kg·m²;JT6 27.4 kg·m² | 0 - 45 °C;35 - 85%(不允许有露水,也不允许有霜冻) | E02/7.5千伏安 | / | 请求此模型 |
 | ZX165U | BXP/BTP/BX/ZX/ZT 大载荷机器人 | 6 | 165 kg | 2,651 毫米 | ±0.3毫米 | 1350 kg | 地板 | 组装、搬运和点焊 | / | 范围 - JT1 ±180°;JT2 +75°至-60°;JT3 +250°至-120°;JT4 ±360°;JT5 ±130°;JT6 ±360° |最高速度—— JT1 110°/秒;JT2 110°/秒;JT3 115°/秒;JT4 140°/秒;JT5 155°/秒;JT6 260°/秒 | 片刻 - JT4 911.4 N·m;JT5 911.4 N·m;JT6 450.8 牛·米 |惯性—— JT4 78.4 kg·m²;JT5 78.4 kg·m²;JT6 40.2 kg·m² | 0 - 45 °C;35 - 85%(不允许有露水,也不允许有霜冻) | E02/7.5千伏安 | / | 请求此模型 |
 | ZX200S | BXP/BTP/BX/ZX/ZT 大载荷机器人 | 6 | 200 kg | 2,651 毫米 | ±0.3毫米 | 1400 kg | 地板 | 组装、搬运和点焊 | / | 范围 - JT1 ±180°;JT2 +75°至-60°;JT3 +250°至-120°;JT4 ±360°;JT5 ±130°;JT6 ±360° |最高速度—— JT1 105°/秒;JT2 110°/秒;JT3 105°/秒;JT4 120°/秒;JT5 120°/秒;JT6 200°/秒 | 片刻 - JT4 1,274 N·m;JT5 1,274 N·m;JT6 686 牛·米 |惯性—— JT4 117.6 kg·m²;JT5 117.6 kg·m²;JT6 63.7 kg·m² | 0 - 45 °C;35 - 85%(不允许有露水,也不允许有霜冻) | E02/7.5千伏安 | / | 请求此模型 |
 | ZX300S | BXP/BTP/BX/ZX/ZT 大载荷机器人 | 6 | 300 kg | 2,501 毫米 | ±0.3毫米 | 1400 kg | 地板 | 组装、搬运和点焊 | / | 范围 - JT1 ±180°;JT2 +75°至-60°;JT3 +250°至-120°;JT4 ±360°;JT5 ±130°;JT6 ±360° |最高速度—— JT1 100°/秒;JT2 85°/秒;JT3 85°/秒;JT4 90°/秒;JT5 90°/秒;JT6 150°/秒 | 片刻 - JT4 1,715 N·m;JT5 1,715 N·m;JT6 862 牛·米 |惯性—— JT4 166.6 kg·m²;JT5 166.6 kg·m²;JT6 107.8 kg·m² | 0 - 45 °C;35 - 85%(不允许有露水,也不允许有霜冻) | E02/7.5千伏安 | / | 请求此模型 |
 | ZT165U | BXP/BTP/BX/ZX/ZT 大载荷机器人 | 6 | 165 kg | 3,230 毫米 | ±0.3毫米 | 1550 kg | 架 | 组装、搬运和点焊 | / | 范围 - JT1 ±180°;JT2 +60 - -75°;JT3 +165 - -95°;JT4 ±360°;JT5 ±130°;JT6 ±360° |最高速度—— JT1 105°/秒;JT2 105°/秒;JT3 105°/秒;JT4 135°/秒;JT5 135°/秒;JT6 210°/秒 | 片刻 - JT4 911.4 N·m;JT5 911.4 N·m;JT6 450.8 牛·米 |惯性—— JT4 78.4 kg·m²;JT5 78.4 kg·m²;JT6 40.2 kg·m² | 0 - 45 °C;35 - 85%(不允许有露水,也不允许有霜冻) | E02/7.5千伏安 | / | 请求此模型 |
 | BA006N | BA/RA 弧焊机器人 | 6 | 6 kg | 1,445 毫米 | ±0.06毫米 | 150 kg | 地板,天花板 | 电弧焊 | / | 范围 - JT1 ±165°;JT2 +150°至-90°;JT3 +90°至-175°;JT4 ±180°;JT5 ±135°;JT6 ±360° |最高速度—— JT1 240°/秒;JT2 240°/秒;JT3 220°/秒;JT4 430°/秒;JT5 430°/秒;JT6 650°/秒 | 片刻 - JT4 12 N·m;JT5 12 N·m;JT6 3.75 牛·米 |惯性—— JT4 0.4 kg·m²;JT5 0.4 kg·m²;JT6 0.07 kg·m² | 0 - 45 °C;35 - 85%(不允许有露水,也不允许有霜冻) | F60/2.0kVA、F01/5.6kVA | / | 请求此模型 |
 | 巴006L | BA/RA 弧焊机器人 | 6 | 6 kg | 2,036 毫米 | ±0.08毫米 | 160 kg | 地板,天花板 | 电弧焊 | / | 范围 - JT1 ±165°;JT2 +150°至-90°;JT3 +90°至-175°;JT4 ±180°;JT5 ±135°;JT6 ±360° |最高速度—— JT1 210°/秒;JT2 210°/秒;JT3 220°/秒;JT4 430°/秒;JT5 430°/秒;JT6 650°/秒 | 片刻 - JT4 12 N·m;JT5 12 N·m;JT6 3.75 牛·米 |惯性—— JT4 0.4 kg·m²;JT5 0.4 kg·m²;JT6 0.07 kg·m² | 0 - 45 °C;35 - 85%(不允许有露水,也不允许有霜冻) | F60/2.0kVA、F01/5.6kVA | / | 请求此模型 |
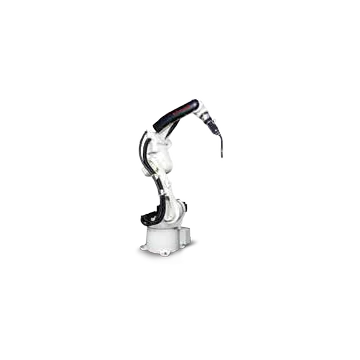 | BA013N | BA/RA 弧焊机器人 | 6 | 13 kg | 1,492 毫米 | ±0.04毫米 | 260 kg | 地板 | 电弧焊 | / | 范围 - JT1 ±165°;JT2 +150°至-95°;JT3 +90°至-185°;JT4 ±200°;JT5 ±135°;JT6 ±360° |最高速度—— JT1 265°/秒;JT2 250°/秒;JT3 265°/秒;JT4 470°/秒;JT5 475°/秒;JT6 730°/秒 | 片刻 - JT4 26 N·m;JT5 26 N·m;JT6 10 牛·米 |惯性—— JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0 - 45 °C;25 - 85%(不允许有露水,也不允许有霜冻) | F01/5.6kVA | / | 请求此模型 |
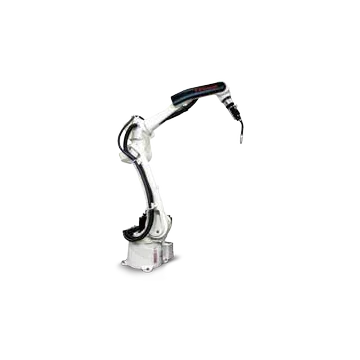 | 巴013L | BA/RA 弧焊机器人 | 6 | 13 kg | 2,093 毫米 | ±0.06毫米 | 280 kg | 地板 | 电弧焊 | / | 范围 - JT1 ±165°;JT2 +150°至-95°;JT3 +90°至-185°;JT4 ±200°;JT5 ±135°;JT6 ±360° |最高速度—— JT1 215°/秒;JT2 215°/秒;JT3 270°/秒;JT4 440°/秒;JT5 475°/秒;JT6 730°/秒 | 片刻 - JT4 26 N·m;JT5 26 N·m;JT6 10 牛·米 |惯性—— JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0 - 45 °C;25 - 85%(不允许有露水,也不允许有霜冻) | F02/7.5kVA | / | 请求此模型 |
 | RA005L | BA/RA 弧焊机器人 | 6 | 5 kg | 903 毫米 | ±0.03毫米 | 37 kg | 地板,天花板 | 电弧焊 | / | 范围 - JT1 ±180°;JT2 +135°至-80°;JT3 +118°至-172°;JT4 ±360°;JT5 ±145°;JT6 ±360° |最高速度—— JT1 300°/秒;JT2 300°/秒;JT3 300°/秒;JT4 460°/秒;JT5 460°/秒;JT6 740°/秒 | 片刻 - JT4 12.3 N·m;JT5 12.3 N·m;JT6 7 牛·米 |惯性—— JT4 0.4 kg·m²;JT5 0.4 kg·m²;JT6 0.12 kg·m² | 0 - 45 °C;35 - 85%(不允许有露水,也不允许有霜冻) | F60/2.0kVA | / | 请求此模型 |
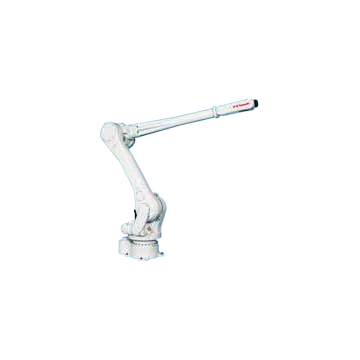 | RA015X | BA/RA 弧焊机器人 | 6 | 15 kg | 3,150 毫米 | ±0.06毫米 | 545 kg | 地板,天花板 | 电弧焊 | / | 范围 - JT1 ±180°;JT2 +140°至-105°;JT3 +135°至-155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |最高速度—— JT1 180°/秒;JT2 180°/秒;JT3 200°/秒;JT4 410°/秒;JT5 360°/秒;JT6 610°/秒 | 片刻 - JT4 34 N·m;JT5 34 N·m;JT6 22 牛·米 |惯性—— JT4 0.8 kg·m²;JT5 0.8 kg·m²;JT6 0.25 kg·m² | 0 - 45 °C;35 - 85%(不允许有露水,也不允许有霜冻) | F02/7.5kVA | / | 请求此模型 |
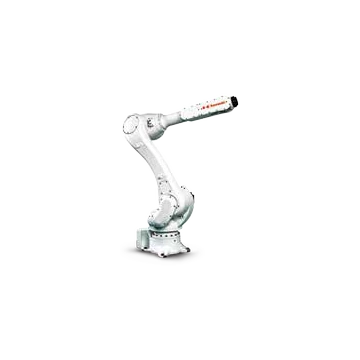 | RA020N | BA/RA 弧焊机器人 | 6 | 20 kg | 1,725 毫米 | ±0.04毫米 | 230 kg | 地板,天花板 | 电弧焊 | / | 范围 - JT1 ±180°;JT2 +155°至-105°;JT3 +150°至-163°;JT4 ±270°;JT5 ±145°;JT6 ±360° |最高速度—— JT1 190°/秒;JT2 205°/秒;JT3 210°/秒;JT4 400°/秒;JT5 360°/秒;JT6 610°/秒 | 片刻 - JT4 45 N·m;JT5 45 N·m;JT6 29 牛·米 |惯性—— JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0 - 45 °C;35 - 85%(不允许有露水,也不允许有霜冻) | F01/5.6kVA | / | 请求此模型 |
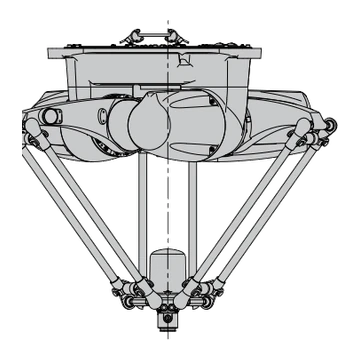 | YF002N | YF delta 机器人 | 4 | 2 kg | 直径600毫米 × 高200毫米 | ±0.04毫米 | 60 kg | 天花板 | 组装和搬运 | IP65或同等级别 | / | / | 10 - 35 °C;35 - 85%(不允许有露水,也不允许有霜冻) | F01/5.6千伏安 | 角度重复性±0.1;循环时间*2(有效载荷)0.3秒(0.5千克),0.36秒(2kg) | 请求此模型 |
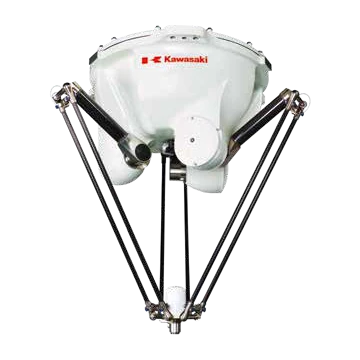 | YF003N | YF delta 机器人 | 4 | 3 kg | 直径1300毫米 × 高500毫米 | ±0.1毫米 | 145 kg | 天花板 | 组装和搬运 | IP65或同等级别 | / | / | 0 - 45 °C;35 - 85%(不允许有露水,也不允许有霜冻) | F01/5.6kVA | 角度重复性±0.1;循环时间*2(有效载荷)0.27秒(1千克),0.45秒(3kg) | 请求此模型 |
 | MX350L | MX/MT/MG 超大型机器人 | 6 | 360 kg | 3,018 毫米 | ±0.1毫米 | 2800 kg | 地板 | 搬运和机器操作 | / | 范围 - JT1 ±180°;JT2 +90°至-45°;JT3 +20°至-115°;JT4 ±360°;JT5 ±110°;JT6 ±360° |最高速度—— JT1 80°/秒;JT2 70°/秒;JT3 70°/秒;JT4 80°/秒;JT5 80°/秒;JT6 120°/秒 | 片刻 - JT4 2,740 N·m;JT5 2,740 N·m;JT6 1,960 牛·米 |惯性—— JT4 400 kg·m²;JT5 400 kg·m²;JT6 259 kg·m² | 0 - 45 °C;35 - 85%(不允许有露水,也不允许有霜冻) | F02/7.5kVA | / | 请求此模型 |
 | MX420L | MX/MT/MG 超大型机器人 | 6 | 420 kg | 2,778 毫米 | ±0.1毫米 | 2800 kg | 地板 | 搬运和机器操作 | / | 范围 - JT1 ±180°;JT2 +90°至-45°;JT3 +20°至-125°;JT4 ±360°;JT5 ±110°;JT6 ±360° |最高速度—— JT1 80°/秒;JT2 70°/秒;JT3 70°/秒;JT4 80°/秒;JT5 80°/秒;JT6 120°/秒 | 片刻 - JT4 3,920 N·m;JT5 3,920 N·m;JT6 1,960 牛·米 |惯性—— JT4 400 kg·m²;JT5 400 kg·m²;JT6 259 kg·m² | 0 - 45 °C;35 - 85%(不允许有露水,也不允许有霜冻) | F04/12kVA | / | 请求此模型 |
 | MX500N | MX/MT/MG 超大型机器人 | 6 | 500 kg | 2,540 毫米 | ±0.1毫米 | 2750 kg | 地板 | 搬运和机器操作 | / | 范围 - JT1 ±180°;JT2 +90°至-45°;JT3 +20°至-130°;JT4 ±360°;JT5 ±120°;JT6 ±360° |最高速度—— JT1 80°/秒;JT2 70°/秒;JT3 70°/秒;JT4 80°/秒;JT5 80°/秒;JT6 120°/秒 | 片刻 - JT4 3,920 N·m;JT5 3,920 N·m;JT6 1,960 牛·米 |惯性—— JT4 400 kg·m²;JT5 400 kg·m²;JT6 259 kg·m² | 0 - 45 °C;35 - 85%(不允许有露水,也不允许有霜冻) | F04/12kVA | / | 请求此模型 |
 | MX700N | MX/MT/MG 超大型机器人 | 6 | 700 kg | 2,540 毫米 | ±0.1毫米 | 2860 kg | 地板 | 搬运和机器操作 | / | 范围 - / |最高速度—— / | 片刻 - / |惯性—— / | 0 - 45 °C;35 - 85%(不允许有露水,也不允许有霜冻) | F04/12kVA | / | 请求此模型 |
 | MT400N | MX/MT/MG 超大型机器人 | 6 | 400 kg | 3,503 毫米 | ±0.5毫米 | 2600 kg | 地板 | 搬运和机器操作 | / | 范围 - / |最高速度—— / | 片刻 - / |惯性—— / | 0 - 45 °C;35 - 85%(不允许有露水,也不允许有霜冻) | E58/15千伏安 | / | 请求此模型 |
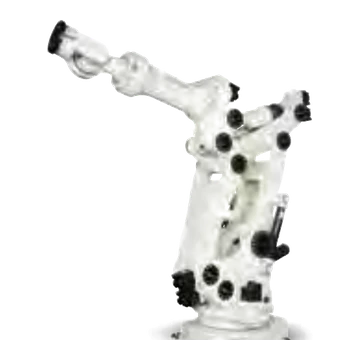 | MG15HL | MX/MT/MG 超大型机器人 | 6 | 1500 kg | 4,005 毫米 | ±0.1毫米 | 6550 kg | 地板 | 搬运和机器操作 | / | 范围 - / |最高速度—— / | 片刻 - / |惯性—— / | 0 - 45 °C;35 - 85%(不允许有露水,也不允许有霜冻) | E58/15千伏安 | / | 请求此模型 |
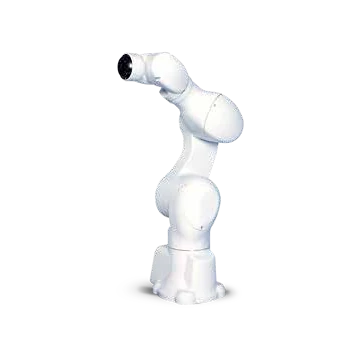 | MC004N | MC医疗和制药机器人 | 6 | 4 kg | 505.8 毫米 | ±0.05毫米 | 25 kg | 地板,天花板 | 制药 | / | 范围 - JT1 ±180°;JT2 +135°至-95°;JT3 +60°至-155°;JT4 ±270°;JT5 ±120°;JT6 ±270° |最高速度—— JT1 200°/秒;JT2 180°/秒;JT3 225°/秒;JT4 700°/秒;JT5 500°/秒;JT6 350°/秒 | 片刻 - JT4 8.5 N·m;JT5 8.5 N·m;JT6 4.0 牛·米 |惯性—— JT4 0.2 kg·m²;JT5 0.2 kg·m²;JT6 0.1 kg·m² | 10 - 35 °C;35 - 85%(不允许有露水,也不允许有霜冻) | F60/2.0kVA | / | 请求此模型 |
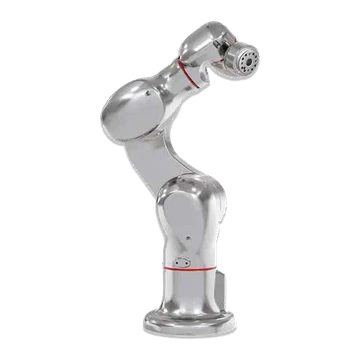 | MC004V | MC医疗和制药机器人 | 6 | 4 kg | 505.8 毫米 | ±0.05毫米 | 25 kg | 地板,天花板 | 制药 | / | 范围 - JT1 ±180°;JT2 +135°至-95°;JT3 +60°至-155°;JT4 ±270°;JT5 ±120°;JT6 ±270° |最高速度—— JT1 200°/秒;JT2 180°/秒;JT3 225°/秒;JT4 700°/秒;JT5 500°/秒;JT6 350°/秒 | 片刻 - JT4 8.5 N·m;JT5 8.5 N·m;JT6 4.0 牛·米 |惯性—— JT4 0.2 kg·m²;JT5 0.2 kg·m²;JT6 0.1 kg·m² | 10 - 35 °C;35 - 85%(不允许有露水,也不允许有霜冻) | F60/2.0kVA | / | 请求此模型 |
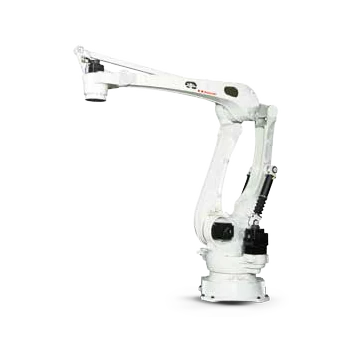 | CP180L | CP/RD码垛机器人 | 4 | 180 kg | 3,255 毫米 | ±0.5毫米 | 1600 kg | 地板 | 码垛 | / | 范围 - JT1 ±160°;JT2 +95°至-46°;JT3 +15°至-110°;JT4 ±360° |最高速度—— JT1 130/100°/s;JT2 125/90°/s;JT3 125/90°/s;JT4 330/220°/秒 | 惯性 — JT4 85/140 kg·m² | 0 - 45 °C;35 - 85%(不允许有露水,也不允许有霜冻) | F03/12kVA | / | 请求此模型 |
| CP300L | CP/RD码垛机器人 | 4 | 300 kg | 3,255 毫米 | ±0.5毫米 | 1600 kg | 地板 | 码垛 | / | 范围 - JT1 ±160°;JT2 +95°至-46°;JT3 +15°至-110°;JT4 ±360° |最高速度—— JT1 130/100°/s;JT2 125/90°/s;JT3 125/90°/s;JT4 330/220°/秒 | 惯性 — JT4 85/140 kg·m² | 0 - 45 °C;35 - 85%(不允许有露水,也不允许有霜冻) | F03/12kVA | / | 请求此模型 |
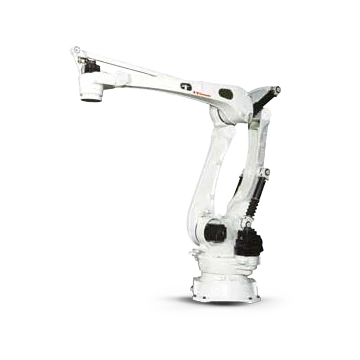 | CP500L | CP/RD码垛机器人 | 4 | 500 kg | 3,255 毫米 | ±0.5毫米 | 1650 kg | 地板 | 码垛 | / | 范围 - JT1 ±160°;JT2 +95°至-46°;JT3 +15°至-110°;JT4 ±360° |最高速度—— JT1 85°/秒;JT2 80°/秒;JT3 80°/秒;JT4 180°/秒 | 惯性 — JT4 250 kg·m² | 0 - 45 °C;35 - 85%(不允许有露水,也不允许有霜冻) | F03/12kVA | / | 请求此模型 |
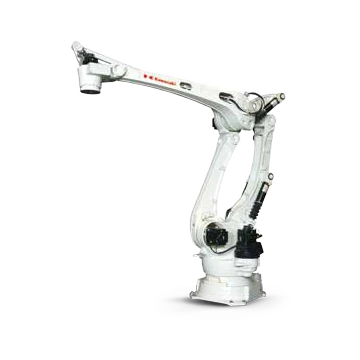 | CP700L | CP/RD码垛机器人 | 4 | 700 kg | 3,255 毫米 | ±0.5毫米 | 1650 kg | 地板 | 码垛 | / | 范围 - JT1 ±160°;JT2 +95°至-46°;JT3 +15°至-110°;JT4 ±360° |最高速度—— JT1 75°/秒;JT2 65°/秒;JT3 65°/秒;JT4 170°/秒 | 惯性 — / | 0 - 45 °C;35 - 85%(不允许有露水,也不允许有霜冻) | F03/12kVA | / | 请求此模型 |
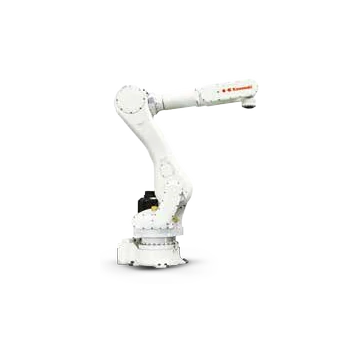 | RD080N | CP/RD码垛机器人 | 5 | 80 kg | 2,100 毫米 | ±0.07毫米 | 540 kg | 地板 | 码垛 | / | 范围 - JT1 ±180°;JT2 +140°至-105°;JT3 +40°至-205°;JT4 ±360°;JT5 ±10° |最高速度—— JT1 180°/秒;JT2 180°/秒;JT3 175°/秒;JT4 360°/秒 | 惯性 — JT4 13.7 kg·m² | 0 - 45 °C;35 - 85%(不允许有露水,也不允许有霜冻) | F03/12kVA | / | 请求此模型 |
未找到匹配的川崎型号。请清除一个或多个筛选条件,或发送所需的有效载荷、工作范围、应用和安装方式以进行项目审核。
选材说明: 在优化有效载荷和臂展之前,先确定应用领域;工艺设备和控制器要求可以决定最终的机器人。
川崎机器人及自动化解决方案常见问题解答
川崎机器人的哪些系列适合搬运、焊接或码垛应用?
该页面包含通用型R系列机器人、BA和RA焊接机器人、CP和RD码垛机器人、YF Delta机器人以及多个大负载系列机器人。请使用应用字段,输入有效载荷、臂展、腕部负载、安装方式和循环次数等要求,以创建候选清单。
除了有效载荷之外,为什么还要检查川崎机器人的腕部载荷?
机器人有效载荷只是其中一个限制因素。即使总质量低于标称有效载荷,工具和工件的重心、腕部力矩和惯性、机器人姿态和加速度也会影响负载情况是否可接受。
EVST能否使用川崎机器人对控制器和自动化单元进行检修?
是的。审查内容可以包括机器人和控制器、工具、工艺设备、夹具、安全装置、PLC和网络接口、安装环境、调试和服务范围。
川崎机器人报价需要哪些信息?
请提供确切的型号或应用、工具和产品负载、重心、所需范围和姿态、循环目标、安装方式、环境、控制器和接口需求、数量、目的地和时间。