
用于大型重型零件的重型焊接机器人工作站
重型工作站的设计首先要考虑零件重量、尺寸、旋转角度、接缝处理和多道工序要求。本页对比了八种方案,以便项目团队能够将工件定位和外部运动方案的范围缩小到工程候选名单。
在选择设备运动之前,先确定大型零件系列。
使用这些工件系列来定义长度、直径、重量、载荷和接缝通道要求。
使用四个约束条件来决定零件的呈现方式。
载荷和包络
检查工件和夹具的质量,然后确定长度、宽度和旋转直径。
轮换和支撑
根据重心和支撑点选择主轴箱-尾架、双立柱或 L 型定位方案。
通道和外部运动
只有当固定机器人位置无法覆盖所需的长度或高度时,才考虑地面、头顶或倒置移动。
多遍工艺
重型设备组提供可选的电弧焊接软件,包括接触感应、电弧跟踪和多层多道焊接功能。
按位置、行程和顶部通道对八个选项进行排序
这是一条受约束条件驱动的工程路径,而不是等效产品卡片的矩阵。
定位器主导的演示
首先要考虑零件的旋转或倾斜方式。
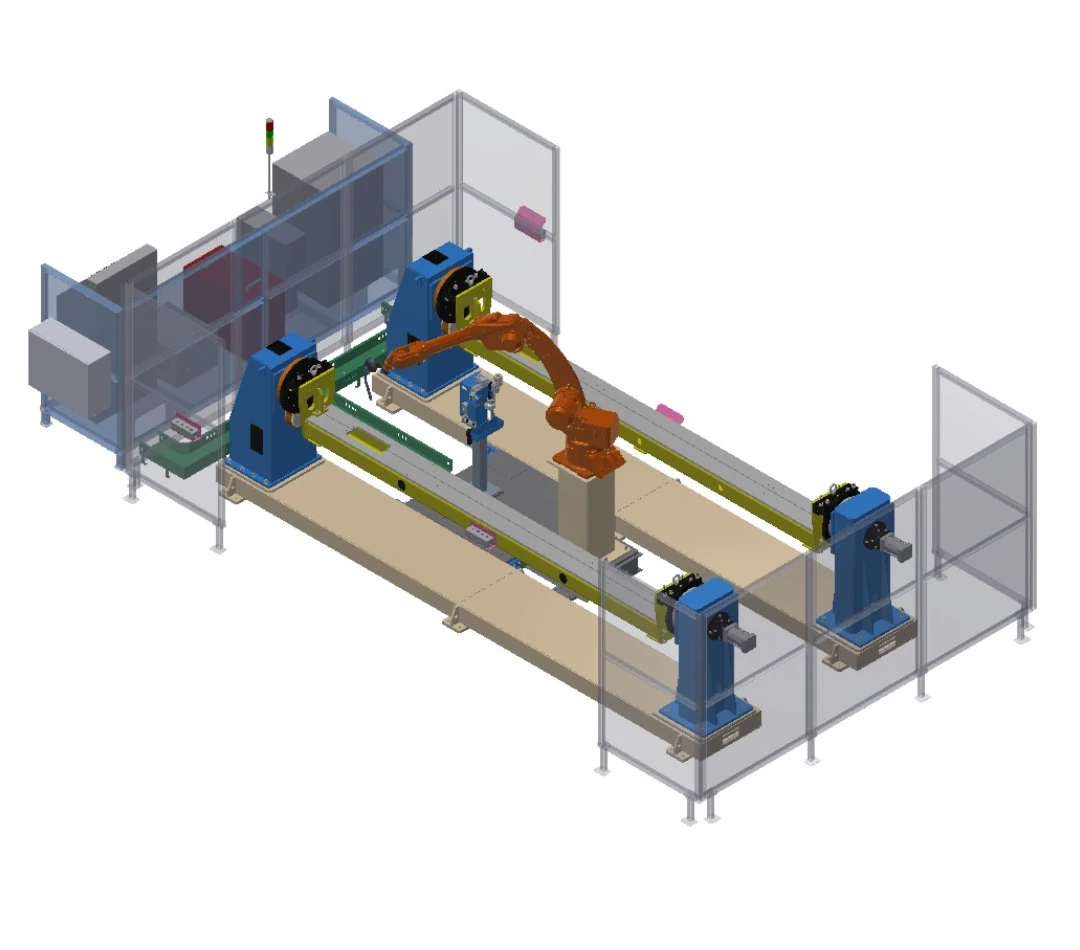
双工位主轴箱-尾架工作站
两个主轴箱-尾架定位器通过气动尾架夹紧实现零件的交替展示。
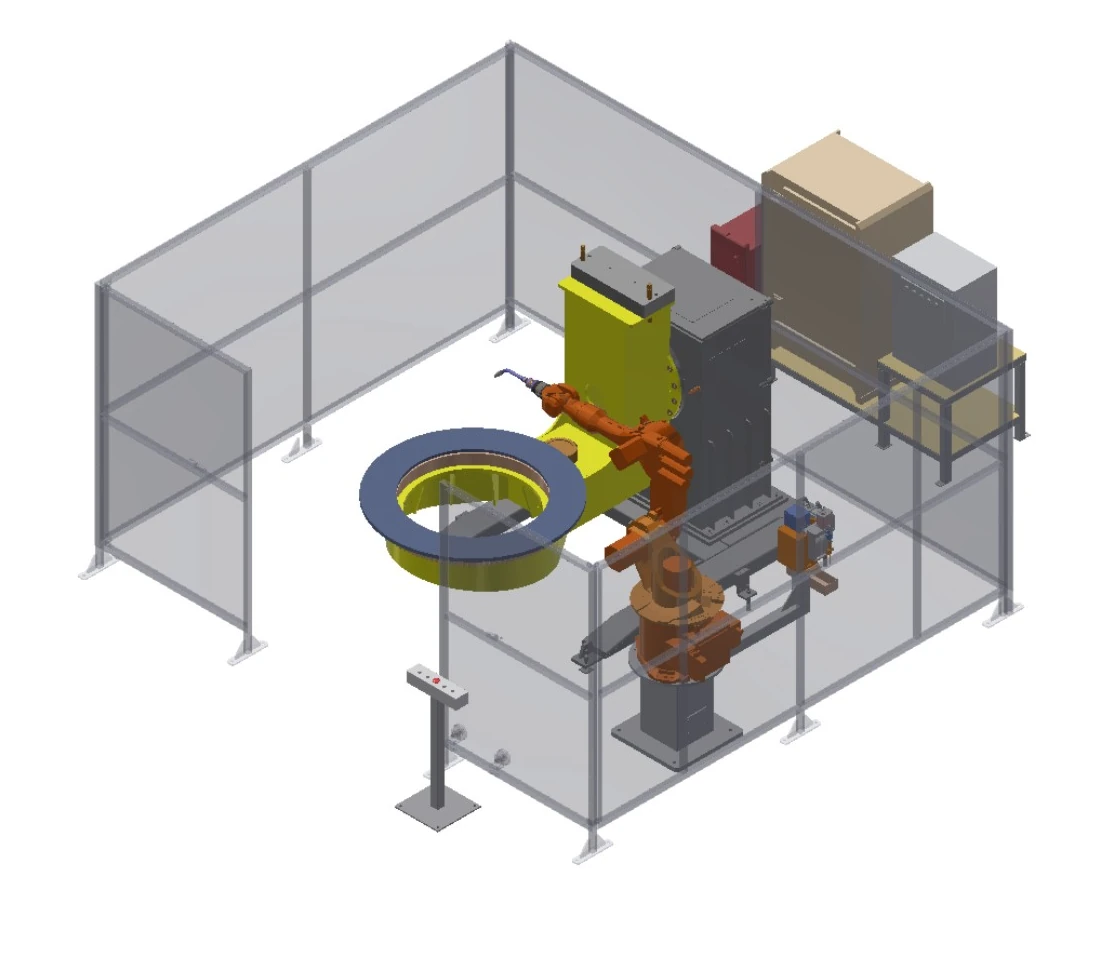
双轴L型定位工作站
双轴 L 型定位器可旋转和倾斜夹具,以便进行多面焊接作业。
旅行援助保险
当一个机器人位置无法覆盖所需的长度或高度时,增加可控运动。
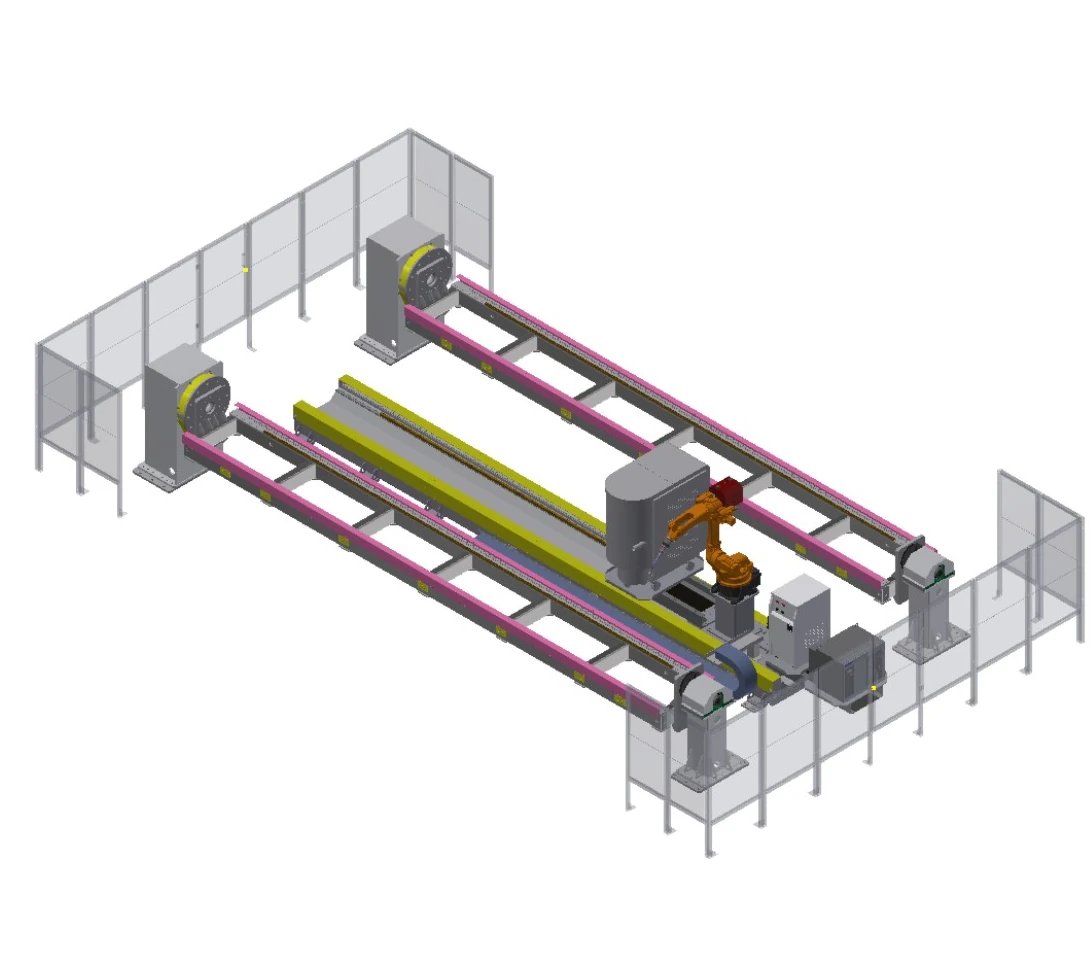
长工件行程轴工作站
地面移动轴扩展了机器人的覆盖范围,沿着由两个主轴尾架定位器服务的六米夹具范围。
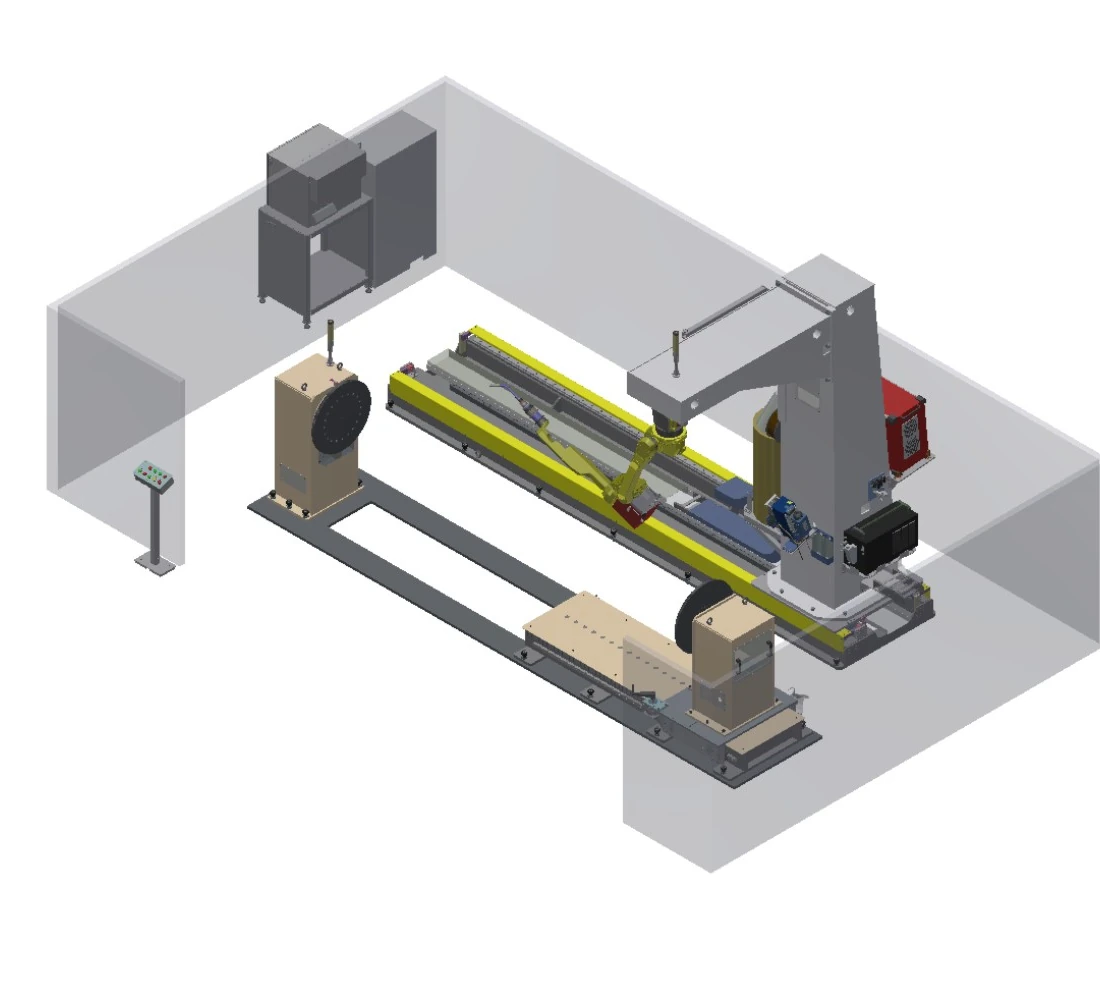
倒置C型框架旅行工作站
倒置的 C 形框架和移动轴可以沿工件方向扩展操作空间,而尾座则可进行长度调整。
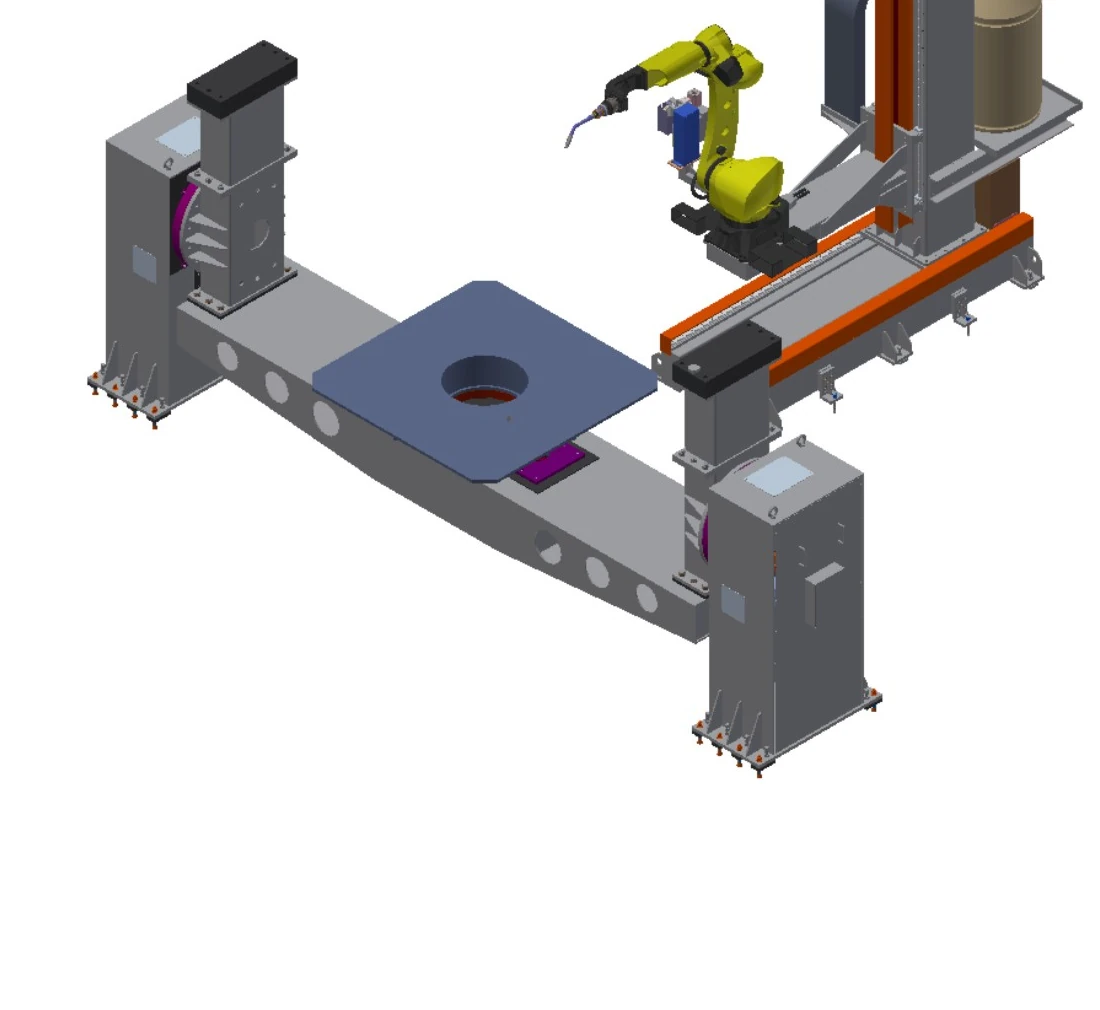
双轴落地式移动工作站
Y轴和Z轴运动与双柱定位器相结合,额定载荷范围为2至5吨。
架空和倒置通道
当空间和通道限制了机器人的架构设计时,可以将机器人移动到工件上方或周围。
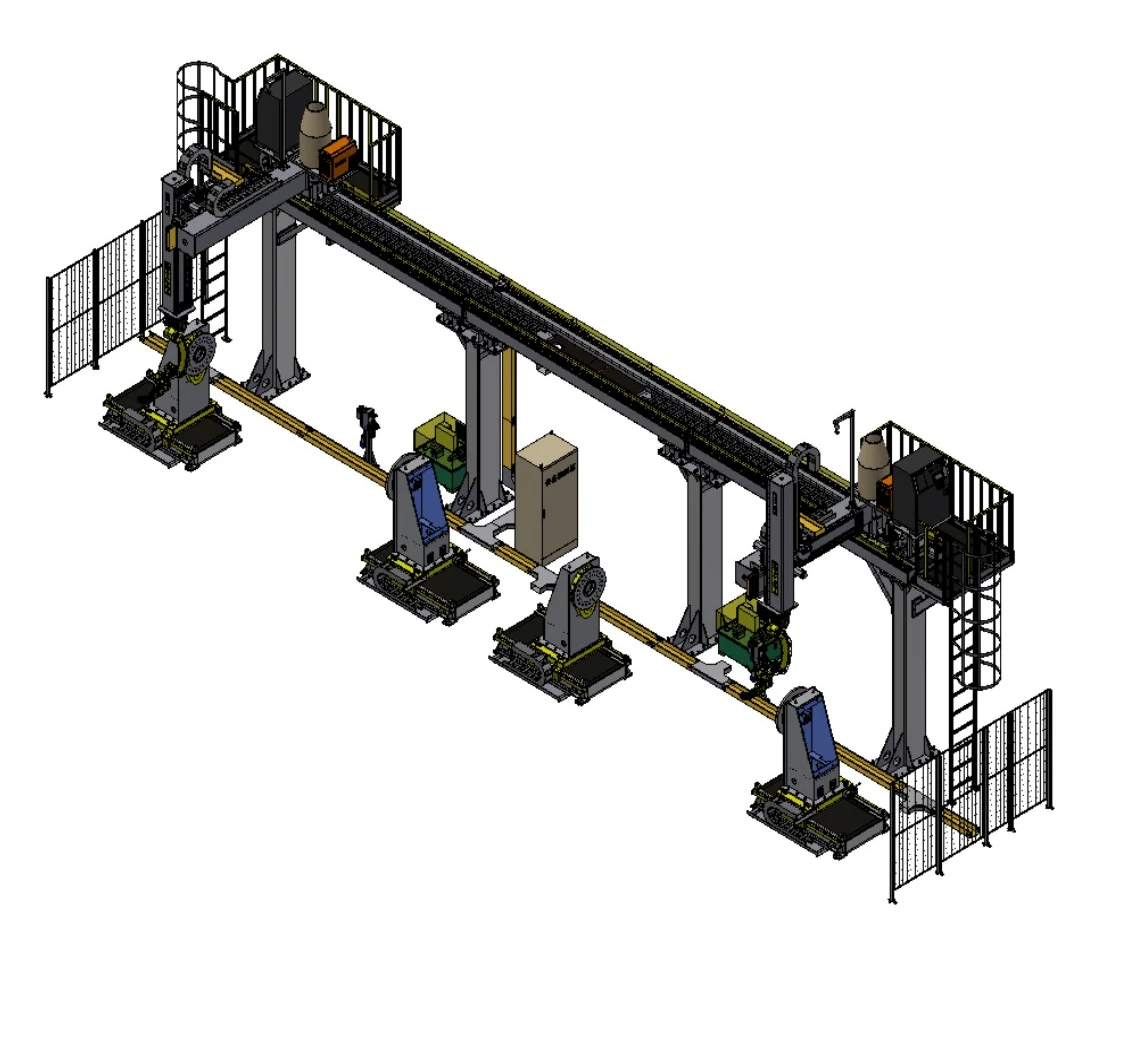
多轴高架移动工作站
可选择的顶部运动轴与一个或两个重型主轴箱尾架定位器相结合,用于大型旋转工件。
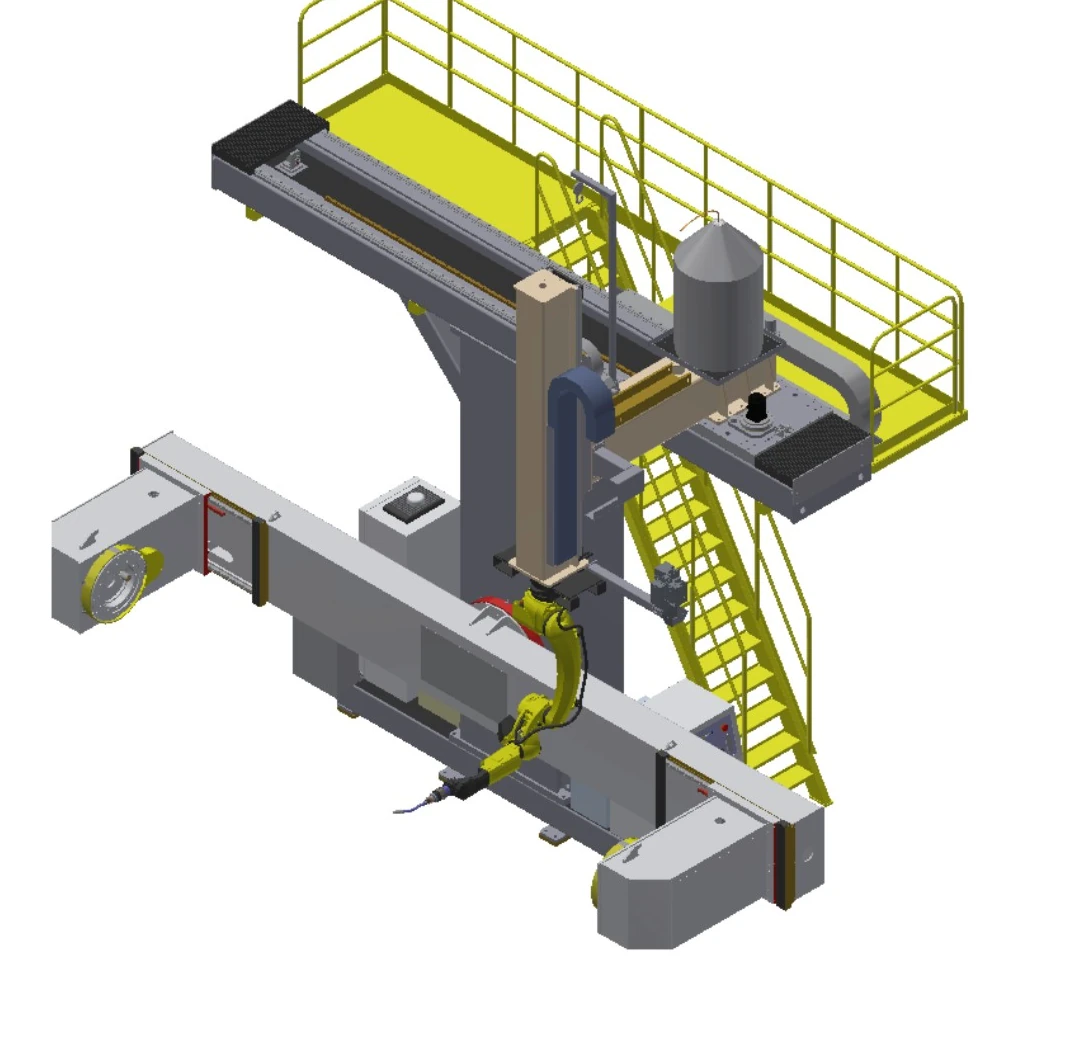
T 型架空式工作站
双轴顶置运动装置用于中直径旋转零件的侧装定位器。

旋转式倒置C型框架工作站
旋转倒置 C 形框架增加了垂直行程和角度调节能力,使定位器负载范围达到该组的最高水平。
比较负载、包络、外部运动和保护场
| 行 | 描述性配置 | 手臂伸展 | 定位器负载 | 工件包 | 外部运动 | 定位安排 | 防护场 |
|---|---|---|---|---|---|---|---|
| A | 长工件行程轴工作站 | 2 m | 1–3卷 | 固定装置 6 米 × 1.5 米 | 行程 5 m | 主轴箱-尾架,2 个单元 | 半封闭式围栏 |
| B | 双工位主轴箱-尾架工作站 | 2 m | 1–3卷 | 固定装置 3 米 × 1.5 米 | 主轴箱-尾架,2 个单元 | 半封闭式围栏 | |
| C | 倒置C型框架旅行工作站 | 1.4米/2米(可选) | 1–3卷 | 固定装置 4 米 × 1 米 | 行程 4 m | 主轴箱-尾架;尾架调节范围 1.5 米 | 半封闭式围栏 |
| D | 双轴L型定位工作站 | 1.4米/2米(可选) | 1吨/2吨可选 | 双轴L型定位器 | 半封闭式围栏 | ||
| E | 多轴高架移动工作站 | 1.4米/2米(可选) | 1–5卷 | 旋转≤3米 | X 轴 2–30 米;Y 轴 1–2 米;Z 轴 1–2 米 | 主轴箱-尾架,1 或 2 个单元 | 半封闭式围栏 |
| F | T 型架空式工作站 | 1.4米/2米(可选) | 1–3卷 | 旋转≤1.8米 | X 轴 3–4 米;Z 轴 1–2 米 | 侧装式主轴箱/尾架;调节范围0.5米 | |
| G | 双轴落地式移动工作站 | 1.4米/2米(可选) | 2–5卷 | 旋转≤3米 | Y轴1.5米;Z轴1.5米 | 双轴双柱;调节范围0.5米 | |
| H | 旋转式倒置C型框架工作站 | 1.4米/2米(可选) | 3–10卷 | 旋转≤3米 | Z轴方向1–2米;旋转角度±90° | 双轴双柱;调节范围0.5米 | 半封闭式围栏 |
围绕物流和外部运动构建保护理念
重型部件防护措施并非标准附件清单的一部分。必须将其与起重、装载、维修作业、烟雾控制和受控移动等措施一并审查。
隔离和联锁
明确最大移动范围、定位器、装卸区和人员入口的防护措施。
起重和大型部件检修
确认起重机路径、闸门或开口区域、工件转移和异常拆卸情况。
烟气和工艺接口
将焊接烟尘捕集、公用设施、工艺介质和设备冷却纳入整体设计方案。
维护和验证
为维修、焊枪清洁、夹具调整和安全功能验证提供受控条件。
在确定设备范围之前,先定义零件定位和接缝图。
部分回顾
图纸、质量、重心、关节、变体和来料状态。
定位概念
支撑、旋转、加载和夹具接口边界。
访问研究
机器人姿态、外部运动、碰撞和服务访问。
过程和保护
焊接工艺、传感、烟雾、联锁装置和人员互动。
验收定义
确定零件、接缝、测试条件、文件和决策方法。
四种具有不同约束条件的重型焊接场景
案例仅说明零件系列、排列和工艺重点;不涉及客户、固定设备包或性能承诺。
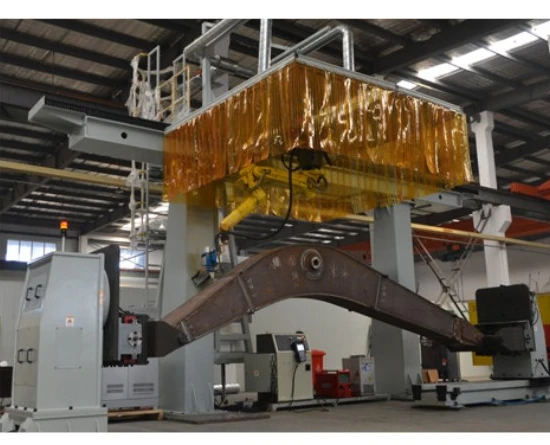
建筑设备吊臂和横梁
支撑长加工部件,协调外部运动,并使焊接通道与实际接头图保持一致。
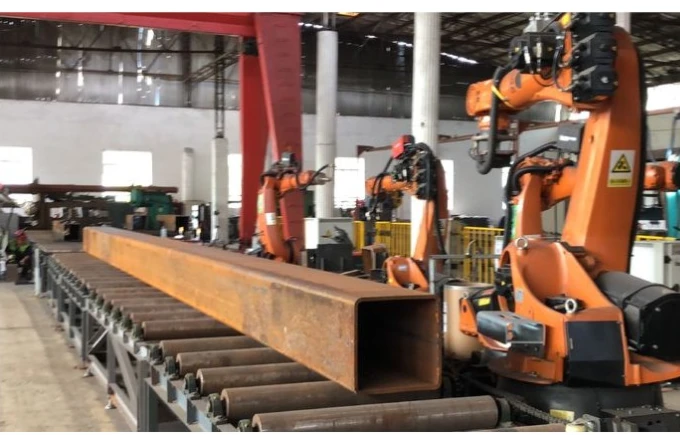
钢结构截面
规划箱形截面和结构型材的多面检修,不要将单一装置视为通用装置。
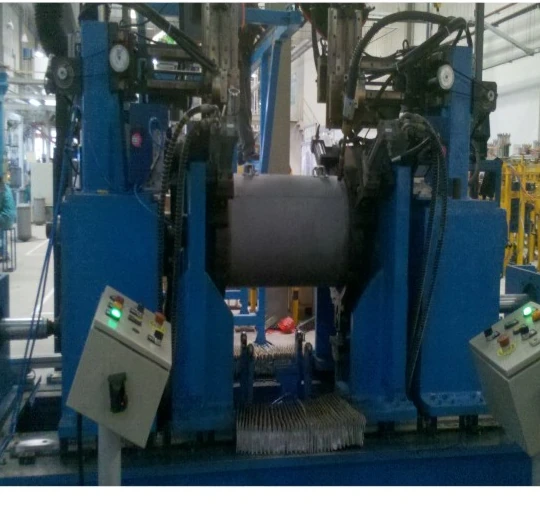
压力容器壳体
在确认直径、支撑和加载方法的同时,对圆柱形接缝进行可控旋转展示。
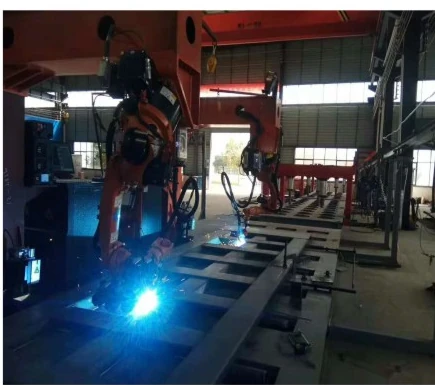
商用车制造
在选择工装夹具和工位流程之前,将储罐、框架和车身结构划分为清晰的零件族。
概念设计之前需要解决的工程问题
如何筛选容量范围?
提供工件质量、夹具质量、重心位置、支撑方式和动态方向。项目工程计算确定适用范围。
何时应考虑机器人的外部运动?
当一个安装位置无法满足所需的长度、高度或接缝角度时,请考虑碰撞、刚度和维护通道问题。
如何展示长而大直径的零件?
比较主轴箱-尾架、双柱和其他定位概念与支撑、旋转直径、长度调整、装载和夹具接口。
多道焊接检验需要哪些条件?
提供接头准备、材料、厚度、填料、道次顺序、预热或层间要求,以及传感和编程策略。
重型部件防护措施是如何制定的?
根据最大运动量、载荷、起重、人员进出、烟雾控制和维护任务进行风险评估。
展示的这些作品可以作为固定套餐订购吗?
这些是工程设计的出发点。机械、电气、工艺、夹具、防护和验收范围必须与实物进行比对确认。
首先从工件数据和焊缝图入手。
分享零件范围、质量、重心、关节、加载方式和场地限制,以便 EVST 可以构建重型焊接机器人工作站的起点。