
机器人 车桥焊接工作站
EVST 根据实际车轴组件、关节几何形状和生产路线配置机器人、焊接组件、定位器和夹具。
先从一个工作站开始,根据工厂需要添加防护单元功能,或者在确定装载、检验和物料流之后,将多个工作站连接成一条生产线。
车轴焊接工作站的定义
围绕车轴及其关节构建电池
当组件定义主导设计时,车轴焊接自动化效果最佳。EVST 在确定设备布局之前,会先绘制焊缝、搬运点、夹具基准和检测路线图。
明确该焊接站必须焊接的内容
确定轴组件的名称,识别每个生产接头,并记录焊炬的接近位置。壳体几何形状、支架、接缝和操作限制会影响机器人的姿态以及工件旋转的必要性。
- 图纸修改和组件方向
- 联合序列、过程和验收标准
- 装配偏差和点焊条件
呈现可重复的工件
该夹具用于确定定位基准,并在加载和焊接过程中保持组件的稳定性。定位器可将每条焊缝调整到合适的角度,同时方便焊枪、电缆和维护人员操作。
- 装载方向和操作员操作范围
- 夹紧顺序和切换方法
- 旋转、间隙和电缆布线
与焊接软件包协调运动
机器人路径、工件运动和焊接参数必须作为一个整体流程协同工作。EVST 围绕焊接顺序规划启动、停止、过渡、焊枪进出、清洁和恢复等步骤,而不是将机器人视为孤立的设备。
- 机器人和定位器协调
- 手电筒服务和耗材供应
- 关节需要时的感知策略
商定如何核查结果
有效的验收计划将设备功能与零件质量和生产产量分开。EVST 将运行测试方法与客户的焊接检验、尺寸检查、加载方式和约定的循环范围相匹配。
- 焊接和尺寸检验路线
- 生产试验和恢复方案
- 安全和操作员交互检查
选择工作站、单元或生产线
合适的规模取决于需要连接多少道工序、零件如何进出以及检验或手工操作属于哪个环节。
| 格式 | 最合适 | 典型的整合重点 | 规划问题 |
|---|---|---|---|
| 车轴焊接工作站 | 一次明确的焊接作业,包括本地装卸。 | 机器人、焊接设备、定位器、夹具和工位控制系统。 | 一个单元能否完成所需的连接组合,并且易于装载? |
| 机器人焊接单元 | 具有协调生产功能的受保护自动化区域。 | 防护、联锁、操作员访问、工艺服务和恢复。 | 哪些交互、服务点和安全功能属于单元格内部? |
| 车轴焊接生产线 | 多个相互关联的作业,有计划的转移和线路控制。 | 物料流、缓冲、工位平衡、检验路线和监督。 | 哪道工序控制生产线的输出,零件应该如何在工位之间移动? |
焊接站的四个组成要素
EVST 将运动、工艺和工件夹持要素围绕所需的焊接路径结合在一起。
焊接机器人
提供指定关节的运动范围和焊枪方向。选择依据所需的姿态、操作空间和刀具负载。
焊接组件
集成了所选焊接方法所需的电源、焊枪、送丝装置和工艺接口。
工件定位器
支撑并旋转轴组件,使机器人能够以高效的焊接方向到达焊缝。
专用灯具
定位实际部件,建立基准,并支持受控的夹紧和装载顺序。
从图纸到公认的生产流程
每一步都将应用程序输入转换为可测试的站点决策。
应该送检哪些有用的轴室电池?
紧凑的应用包使 EVST 能够将第一个概念集中在实际工件上,而不是假设上。
工件定义
分享装配图、零件清单、连接图、材料、厚度以及预期装配状态。标记关键基准点和必须保持可访问的表面。
生产路线
描述装卸、点焊、清洁、换班、检验和维修流程。包括预定的轮班模式和生产目标的界定范围。
质量计划
明确焊接验收方法、尺寸检验、抽样方法和外观要求。这些要求将指导工艺试验和工位试运行。
工厂一体化
提供可用厂房面积、公用设施、上下游接口、操作人员通道和维护路线。注明任何计划中的转运或线路级控制装置。
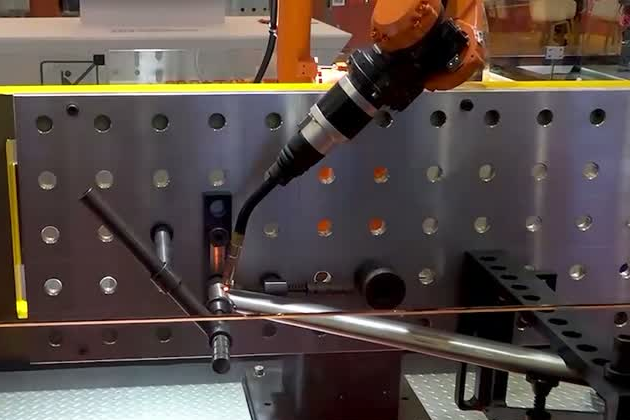
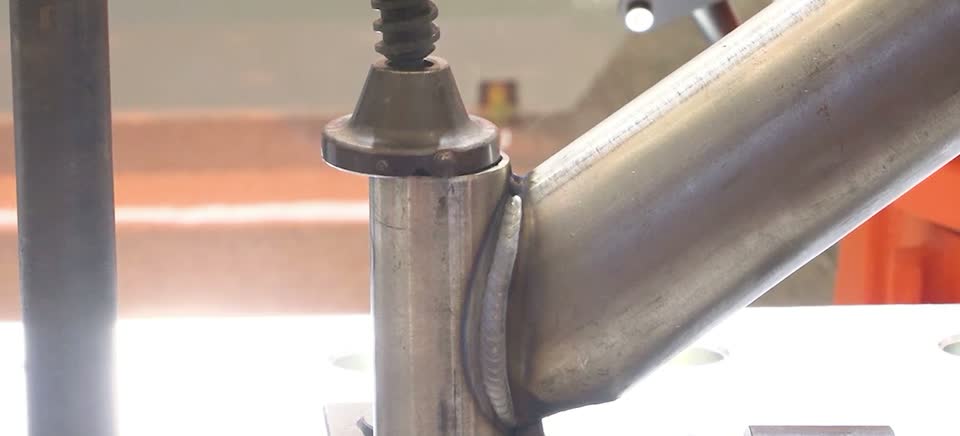
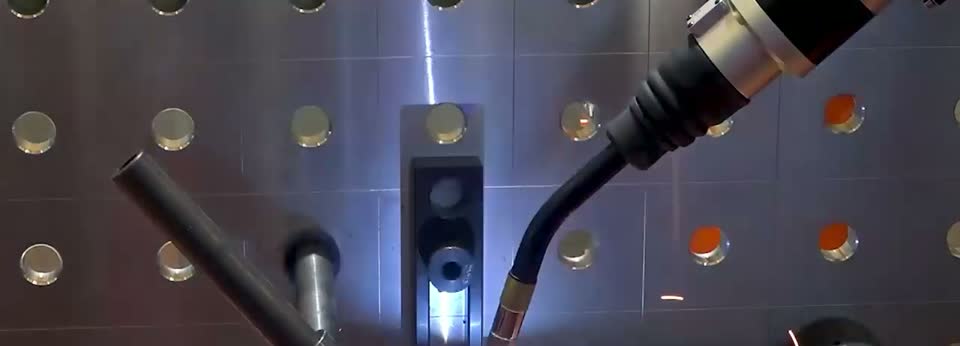
用于管状自行车、电动汽车和摩托车车架的机器人焊接
EVST采用机器人和定位器协同运动技术,应用于管状框架接头周围紧凑且不断变化的路径。该工艺的重点在于稳定地接近焊枪、在过渡区域进行可控运动,以及达到约定的验收标准。
在实际工件上确认性能
最终概念和验收计划将机器人行为与客户的零件、流程和生产路线联系起来。
生产进度
使用双方认可的统一时钟。 包括适用的装载、焊接、清洁、换型、检验和恢复步骤,以便结果能够代表计划的站点。
焊接和尺寸
查看完整流程。 装配、夹具行为、刀具中心点、热输入、传感和检测都会对最终零件的质量产生影响。
自动化职责
分配所有操作。 明确哪些装载、点焊、检验、修理、打磨和维护任务属于自动化,哪些任务仍由操作员完成。
车轴焊接工作站问题
工作站、单元和生产线之间有什么区别?
工作站是一个独立的生产单元。焊接单元则增加了受保护的自动化区域、控制系统和预先规划的操作人员交互。生产线通过物料流和线级协调,将多个装载、焊接、检验或转运站连接起来。
EVST需要哪些信息来配置车轴焊接单元?
请提供零件图、组件和连接图、材料、厚度、装配条件、焊接工艺、加载方式、生产目标、检验方法、工厂布局和公用设施信息。这些信息有助于概念设计反映实际的车轴和生产路线。
定位器如何辅助车轴焊接?
定位器支撑并旋转工件,使机器人能够保持焊枪的对准位置和合适的焊接方向。EVST 选择定位器的形式和围绕轴组件的运动、夹具、所需姿态和操作顺序。
EVST如何确认循环时间和焊接质量?
项目首先定义了循环边界和验收方法。然后,EVST 使用代表性零件验证运动、焊接工艺、加载顺序和检验路线,以便将结果与约定的要求进行比较。
机器人焊接能否减少管状框架的二次打磨?
当调整后的焊接工艺、接头状况、飞溅程度和焊缝外观均符合客户验收标准时,可以减少手工精修。最终确认需通过实际车架材料和外观标准的工艺试验来完成。
首先从车轴图纸和验收方法入手。
请提供组件图纸、连接图、材料信息、装配条件、载荷路线、生产目标、检验计划和可用场地空间。EVST 将根据这些信息制定工作站、防护单元或连接生产线方案。