
机器人配件、维修零件和服装套装
请提供特定型号的机器人电机、伺服驱动器、示教器、外轴电缆和通信电缆、电缆组件、接口盒、焊枪及耗材,以及包装盒和线缆管理部件。报价前,我们会根据机器人、控制器、应用、连接器和目的地确认兼容性、产品状况和供货范围。
可供审核的机器人配件类别
首先确定机器人的确切品牌、型号和控制器,然后确定所需的零件或组件。零件编号、连接器照片、电缆长度和应用详情有助于区分外观相似的组件,并支持有效的兼容性审查。
机器人焊接焊枪、耗材和焊枪清洗
机器人MIG/MAG焊枪可用于中空腕式和外置式安装,可选风冷或水冷,并配备碰撞传感器、电缆组件、易损件和焊枪清洁设备。可根据客户要求提供OEM或兼容选项;报价前,我们会根据机器人和焊接工艺确认焊枪等级、安装方式、电缆长度和送丝机连接方式。
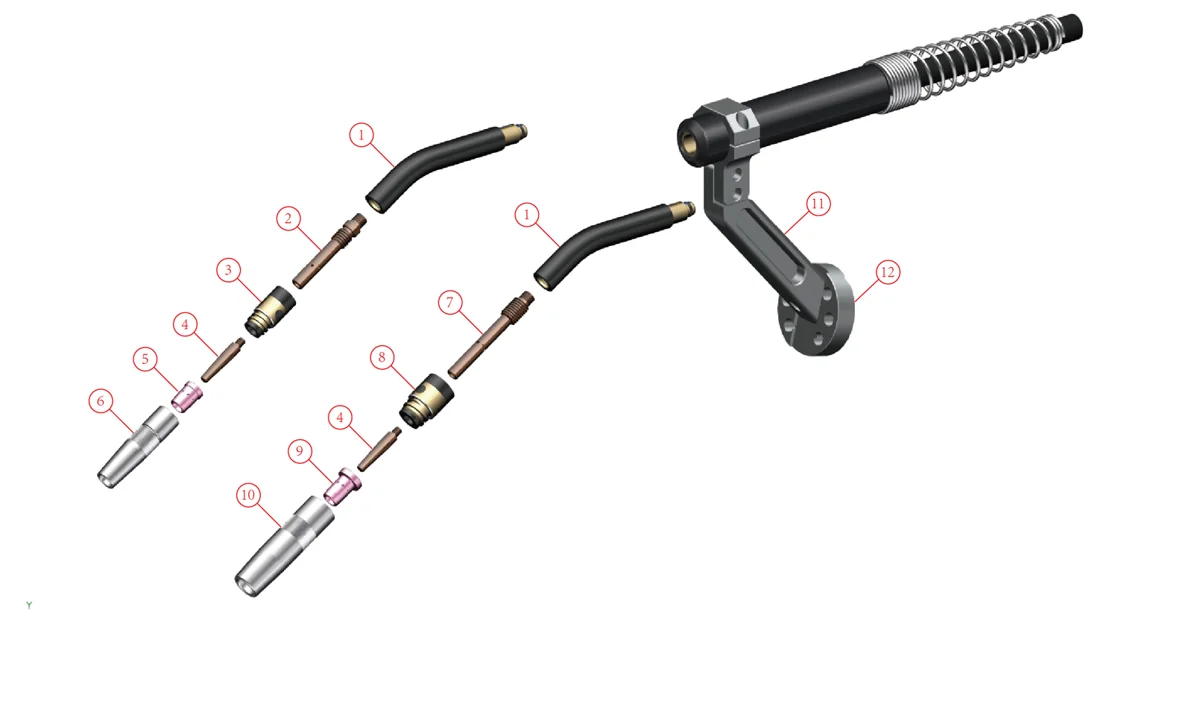
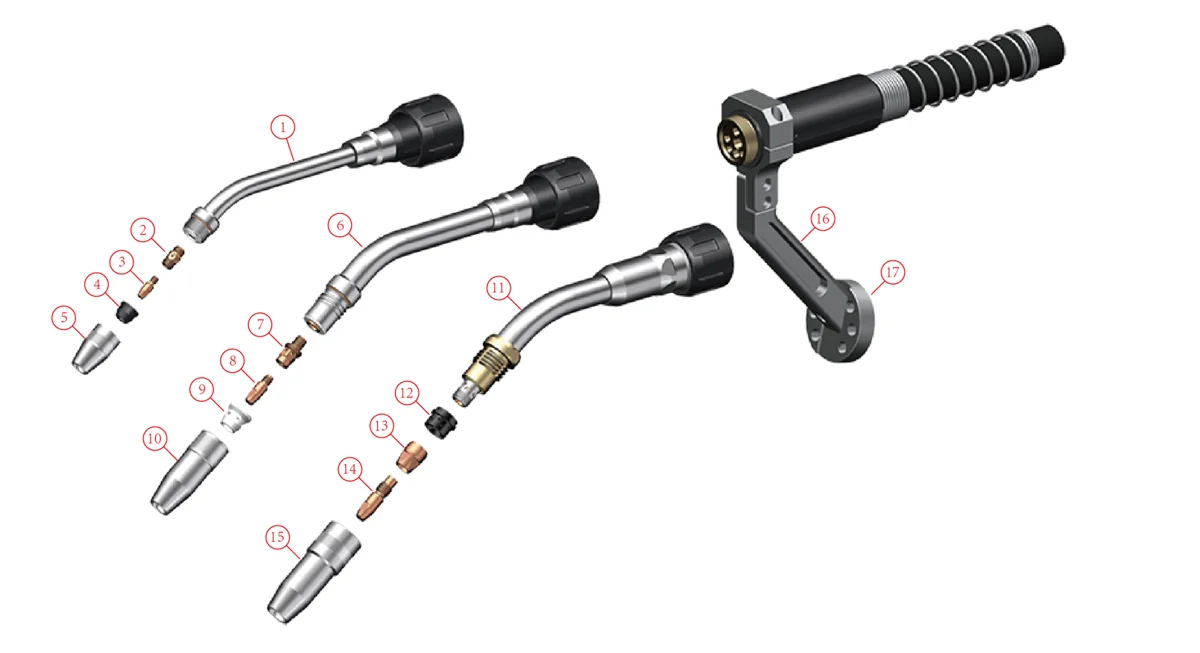
机器人 MIG/MAG 焊炬额定值
| 火炬级 | 散热器 | 安装 | 额定电流(MIG) | 额定电流(MAG) | 占空比 | 线径 |
|---|---|---|---|---|---|---|
| 150 窄 | 空运 | 空心腕或外腕 | 150A | 100A | 60% | 0.8–1.0毫米 |
| 300 窄 | 空运 | 空心腕或外腕 | 300A | 250A | 60% | 0.8–1.2毫米 |
| 350A | 空运 | 空心腕或外腕 | 350A | 300A | 60% | 0.6–1.2毫米 |
| 430A | 空运 | 空心手腕 | 430A | 380A | 50% | 0.8–1.2毫米 |
| 500A | 空运 | 空心腕或外腕 | 500A | 400A | 50% | 1.2–1.6毫米 |
| 300A | 水 | 空心腕或外腕 | 300A | 250A | 100% | 0.8–1.2毫米 |
| 500A | 水 | 空心腕或外腕 | 500A | 450A | 100% | 0.8–1.6毫米 |
| 650A | 水 | 空心腕或外腕 | 650A | 600A | 100% | 0.8–1.6毫米 |
| 500A 推挽式 | 水 | 外置 | 500A | 450A | 100% | 0.8–1.6毫米 |
另有额定电流为 400 A、占空比为 80% 的水冷式机器人 TIG 焊枪可供选择,配备用于 0.8–1.2 毫米焊丝的自动送丝框架。
按火炬类别划分的耗材
| 火炬级 | 颈部角度 | 联系提示 | 吸头架 | 喷嘴 |
|---|---|---|---|---|
| 350 空气 | 直角、22°、31°、35°、36°、45°(按系列) | M6 × 45 mm,CuCrZr;适用于 0.8、1.0、1.2 和 1.6 mm 线径的焊丝;铝线版本 | CuCrZr,M10 × M6,74.5 毫米 | 直径 20 毫米 × 73 毫米;孔径 13 或 16 毫米 |
| 500 空气 | 直角、22°、31°、35°、36°、45°(按系列) | M6 × 45 mm,CuCrZr;适用于 0.8、1.0、1.2 和 1.6 mm 线径的焊丝;铝线版本 | CuCrZr,M10 × M6,88.5 毫米 | 直径 25 毫米 × 88 毫米;孔径 16 或 19 毫米 |
| 430 空气 | 直角、22°、36°、45° | M8 × 35 mm,CuCrZr;适用于 0.8、1.0、1.2 和 1.6 mm 线径的焊丝;铝线版本 | 黄铜,M8,43毫米 | 长度70毫米;孔径13或16毫米 |
| 150 狭窄的空气 | 45° | M6 × 13 mm,CuCrZr;适用于 0.8、1.0、1.2 和 1.6 mm 线径的焊丝 | 铜,M6 × M6,18 毫米 | 直径 18 毫米 × 30 毫米;孔径 13 毫米 |
| 300 狭窄的空气 | 45° | M6 × 28 mm,CuCrZr;适用于 0.8、1.0、1.2 和 1.6 mm 线径的焊丝 | 铜,M10-1 × M6,38.5 毫米 | Ø24 × 44.5mm |
| 300 安培水 | 直角、22°、36°、45° | M6 × 22 mm,CuCrZr;适用于 0.8、1.0 和 1.2 mm 线径的焊丝;铝线版本 | CuCrZr,M10-1 × M6,20 毫米 | 直径 25 毫米 × 40 毫米;孔径 11、13 或 15 毫米 |
| 500 安培水 | 直角、22°、36°、45° | M8 × 30 mm,CuCrZr;适用于 1.0、1.2 和 1.6 mm 线径的焊丝;铝线版本 | CuCrZr,M10-1.25 × M8,29 毫米 | 直径 28 毫米 × 73.5 毫米;孔径 15、18 或 21 毫米 |
| 650 安培水 | 直角、22°、36°、45° | M12 × 45 mm,CuCrZr;适用于 1.2、1.4、1.6 和 2.0 mm 线径的焊丝;铝线版本 | CuCrZr,M16-1 × M12,23 毫米 | 直径 30 毫米;孔径 18 或 21.5 毫米 |
我们还提供气体扩散器、绝缘套管和按图纸定制的鹅颈管。较长的鹅颈管会改变焊枪的TCP值,因此鹅颈管的长度和角度需要根据机器人程序进行确认。
碰撞传感器
碰撞(冲击)传感器会在割炬撞击工件或夹具时停止机器人,然后复位。以下数据符合 IEC 60974-7 标准。所有列出的传感器均可将 TCP 复位至距法兰 300 mm 处 ±0.2 mm 的横向精度,空心腕部传感器允许从零位旋转 ±220°。另有集成线夹的版本可供选择。
| 传感器 | 最大挠度 | 紧急停止触发器(X 和 Y 平面) |
|---|---|---|
| 中空腕,风冷(1型) | 11° | 1.3° |
| 中空腕,风冷(2型) | 17° | 3° |
| 中空腕,风冷(3型) | 13° | 3.5° |
| 中空腕部,水冷式 | 11° | 1.3° |
| 外置式,风冷(1 型) | 17° | 3° |
| 外置式,风冷(2 型) | 13° | 3.5° |
| 外部水冷 | 10° | 1.2-1.5日 |
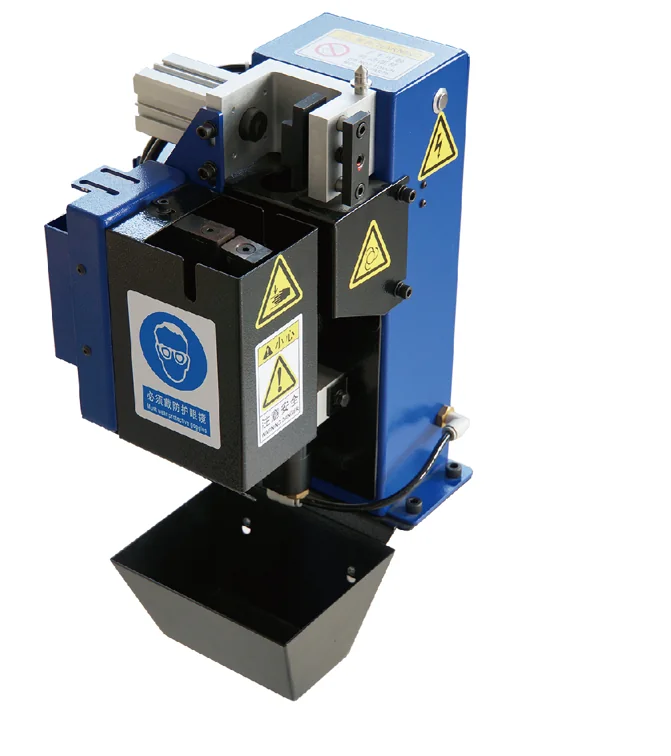
带钢丝钳的火炬清洗站
| 参数 | 价值 |
|---|---|
| 压缩空气 | G1/4" 进水口;软管内径至少 6 毫米;额定压力 6 巴,工作压力 6–8 巴 |
| 空气消耗 | 约 400 升/分钟 |
| 气动马达转速 | 约650转/分 |
| 控制信号 | NPN(0V 直流)或 PNP(24V 直流) |
| 工作电压 | 10–30 伏直流电;电子管功率 2.8 瓦 |
| 线切割 | 切割直径最大 1.2 毫米的实心焊丝,压力为 6 巴;切割时间 1 秒 |
| 防溅瓶 | 500毫升 |
| 站 | 高700毫米;底板尺寸240×240毫米 |
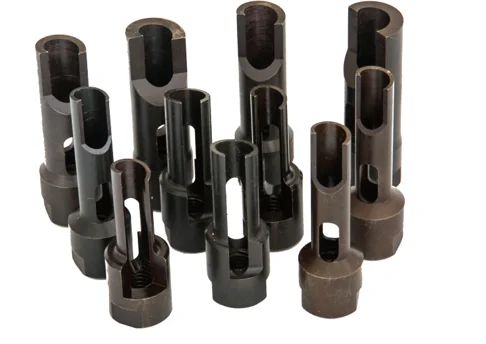
铰刀的尺寸与焊枪相匹配:铰刀内径为接触嘴外径加 1 毫米,铰刀外径为喷嘴内径减 1 毫米。我们提供水基防溅液,适用于钢、不锈钢和铝的焊接。
申请手电筒或耗材报价时需要发送哪些信息
- 机器人品牌和型号,以及手电筒电缆是穿过空心腕部还是安装在外部。
- 焊接工艺、电流和占空比,以及是否需要空气冷却或水冷却。
- 线材类型和直径,包括铝线(如果使用)。
- 送丝机连接方式,例如 Euro、Panasonic、OTC 或 Lincoln。
- 电缆长度。对于空心腕机器人,测量方法为:从轴 6 法兰面到轴 5 中心,从轴 5 中心到轴 3 孔端面,再从该端面到送丝器适配器。对于外置焊炬,测量方法为:从轴 6 法兰面到轴 5 中心,再从轴 5 中心到送丝器适配器。
- 颈部角度和长度、碰撞传感器或线刹要求以及耗材数量。
机器人服装套装
机器人线缆包将从底座延伸至工具的电缆和软管捆扎到一根保护性波纹软管中,并通过支架、夹具和防撞环固定并沿机械臂引导。可选配弹簧回缩系统,使软管在手腕运动时保持紧绷。线缆包可以作为空套件提供,也可以根据客户提供的电缆和软管清单进行配置。软管尺寸为:紧凑型和协作型机器人使用 36 毫米软管,工业机器人使用 48 毫米或 70 毫米软管;软管可以从 1 轴到 6 轴连续运行(A1–A6),也可以在 3 轴处分段运行(A1–A3–A6)。
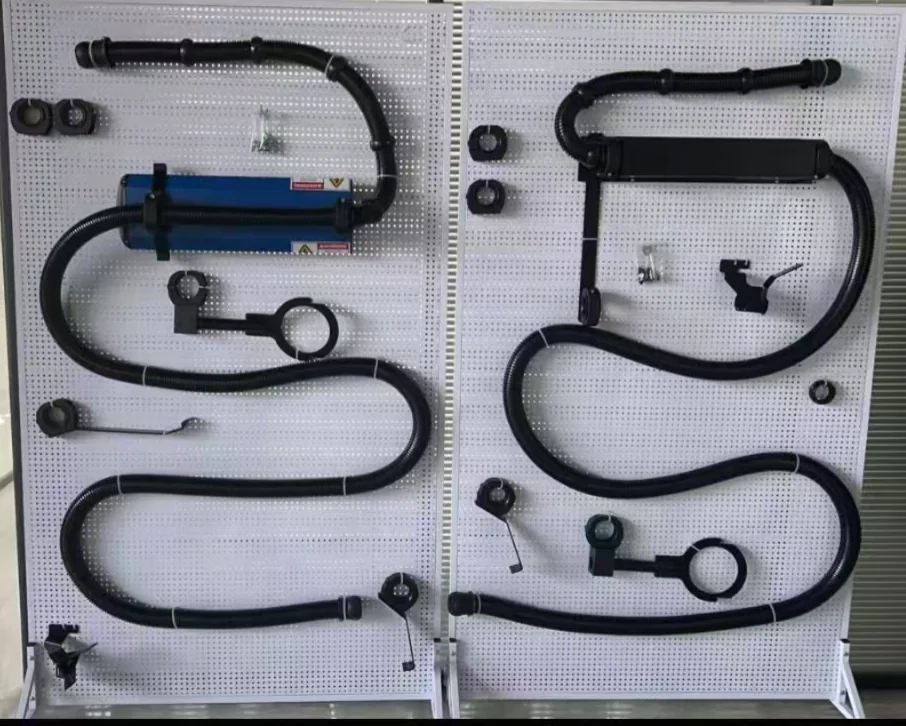
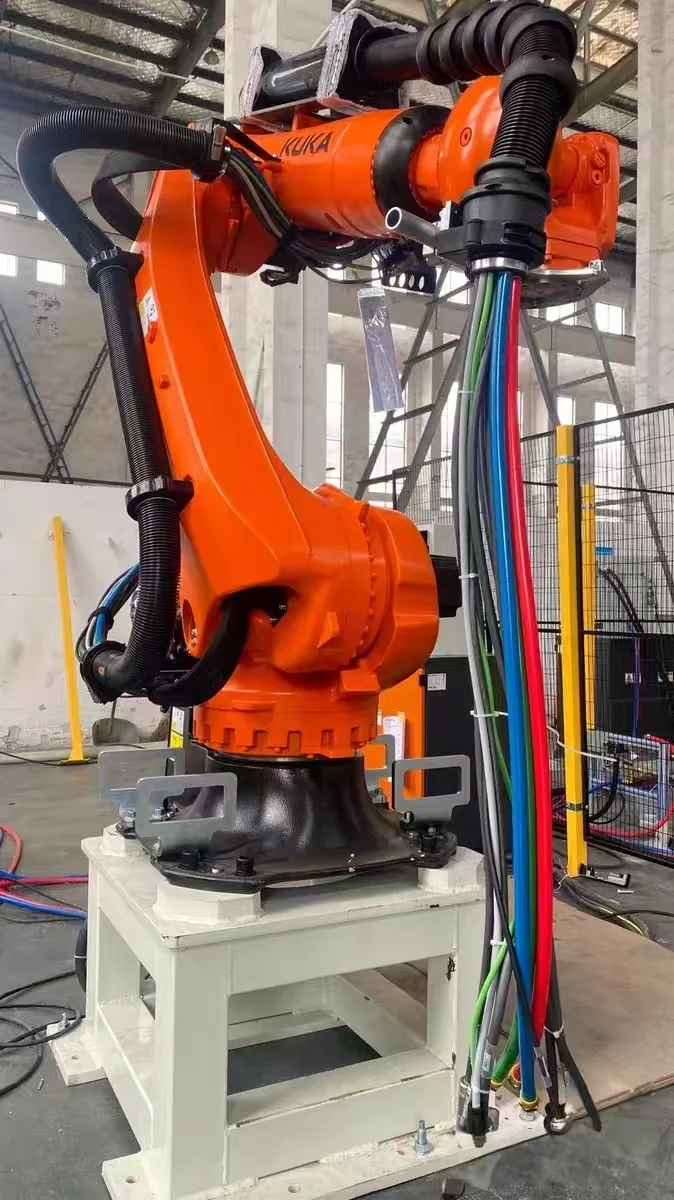
参考服装套装配置
| 机器人品牌 | 机器人模型 | 软管 | 路由 | 弹簧回缩 |
|---|---|---|---|---|
| KUKA | KR 4 R600 | 36 毫米 | A1-A6 | 没有 |
| KUKA | KR 20 R1810-2、KR 70 R2100、KR 210 R2700-2、KR 360 R2830 | 48 毫米 70 毫米 | A1-A6 A1–A3–A6 | 有还是没有 与 |
| ABB | IRB 6700-200/2.60 | 48 毫米 70 毫米 | A1-A6 A1–A3–A6 | 有还是没有 与 |
| 发那科 | R-2000iC/210F | 48 毫米 70 毫米 | A1-A6 A1–A3–A6 | 有还是没有 与 |
| 安川 | GP180 | 48 毫米 70 毫米 | A1-A6 A1–A3–A6 | 有还是没有 与 |
| 发那科、优傲机器人、奥博 | CRX-10iA、UR10、i5(合作) | 36 毫米 | A1-A6 | 没有 |
参考配置以空包形式提供,可以进行定制;最终设计将根据确切的机器人型号、工艺介质和工作姿态进行确认。
新增更多配件类别
我们正在准备此页面上其他类别(包括机器人电机、伺服驱动器、示教器、外轴和通信电缆以及接口盒)的详细数据。您现在即可提交这些零件的兼容性请求:请使用上方的配件兼容性请求功能,发送机器人和控制器型号、零件名称或编号以及连接器照片。
机器人配件常见问题解答
EVST可以审核哪些机器人配件和备件类别?
EVST 可以审核针对特定品牌机器人电机、伺服驱动器、示教器、外轴和通信电缆、电缆组件、接口盒、焊枪、鹅颈管、接触嘴、气体扩散器或嘴座、喷嘴、剪线钳、线缆整理包和线缆管理部件的需求。我们会对每项需求进行准确的兼容性、状况和供货情况确认。
什么是机器人服装包?为什么电缆和软管管理很重要?
机器人线缆护套用于布置和保护随机器人移动的电缆、气动管路和工艺软管。正确的布线有助于控制机器人运动过程中的弯曲、扭转、磨损、钩挂和碰撞风险,同时确保检查和维护的便捷性。
如何选择用于电缆和软管布线的机器人防护服组件?
选择机器人首先要确定具体的机器人和工艺流程,然后检查电缆和软管类型、连接器位置、腕部运动、弯曲半径、回缩功能、碰撞间隙、安装方式、环境以及维护便利性。仅凭机器人品牌不足以确定布线方案。
机器人配件兼容性审查需要哪些信息?
请提供机器人品牌、确切型号和控制器、安装方向、工艺流程、工装、工作姿态、接口和介质要求、环境、数量和目的地。如果路径规划或空间要求非常严格,照片或布局图将很有帮助。
能否将配件纳入整个机器人自动化项目的审查范围?
是的。评审可以协调机器人、整套设备、工装、工艺设备、控制系统、安全措施、单元布局、调试和服务要求,以便根据完整的运动和系统范围来检查配件的选择。
我需要提供哪些信息才能获得机器人服装包或配件报价?
请提供机器人品牌和确切型号、控制器、应用场景、承载介质、电缆和软管规格、连接点、安装和工作姿态、环境、数量、目的地以及所需时间。当布线和间隙影响配置时,布局图或运动信息将非常有用。
如何选择机器人 MIG/MAG 焊枪等级和冷却方式?
首先考虑焊接电流和占空比。上表中的风冷式机器人焊枪额定电流为 150 A 至 500 A,占空比为 50% 至 60%;水冷式焊枪额定电流为 300 A 至 650 A,占空比为 100%,适用于长时间通电或高电流焊接。然后根据机器人选择中空腕式或外置式安装方式,并检查各级别焊枪的焊丝直径范围。
如何测量机器人焊接炬的电缆长度?
对于空心腕机器人,测量三个部分:从轴 6 法兰面到轴 5 中心,从轴 5 中心到轴 3 孔端面,以及从该端面到送丝器适配器。对于外置焊炬,测量从轴 6 法兰面到轴 5 中心,以及从轴 5 中心到送丝器适配器。
是否有原厂或兼容的机器人焊枪耗材?
两者均可报价。焊嘴、焊嘴座、喷嘴、气体扩散器和焊颈均与焊枪等级、螺纹和焊丝直径相匹配,因此请提供焊枪型号或现有部件的照片,以及焊丝类型和数量。
在机器人服装包装规格中,48 毫米、70 毫米和 A1–A3–A6 分别代表什么意思?
毫米数值代表波纹软管的尺寸:36 毫米常见于紧凑型和协作机器人,48 毫米和 70 毫米常见于工业机器人,具体取决于组件中包含的电缆和软管数量。A1–A6 是从轴 1 到轴 6 的连续管路;A1–A3–A6 将轴 3 处的管路分成两段。