
QJAR工业机器人:型号和选型指南
比较 QJAR 机器人在焊接、搬运、码垛和其他工业自动化任务中的应用。首先考虑应用场景、工具和工件总负载、工作范围和安装方式,然后查看表格中列出的候选型号。
24 个可搜索模型焊接、搬运和托盘堆垛机器人和细胞级综述
如何筛选 QJAR 机器人
首先选择工艺系列,然后验证有效载荷和作业范围是否涵盖实际的刀具、工件和工作姿态。在确定控制器、刀具和单元范围之前,应检查安装、保护措施以及任何工艺特定版本。
从流程开始在比较规格之前,先将焊接、搬运和码垛方面的候选人分开考虑。
计算实际负荷应将刀具、工件、适配器和载荷偏移量考虑在内,而不仅仅使用零件重量。
确认细胞完整一起审查控制器、工艺包、夹具、安全装置、接口和调试情况。
配置确认: QJAR机器人的可用性、具体型号、控制器、选件、工具、安全性能、价格、交货周期、目的地、保修、服务和合规性均已针对所请求的配置进行确认。型号表本身并不包含完整的自动化软件包。
比较 QJAR 机器人模型
使用筛选器按型号、应用类别、轴向、有效载荷和臂展缩小候选范围。将列出的值视为筛选限制,并验证腕部载荷、循环时间和应用所需的姿态。
共显示 24 个模型中的 24 个
将桌子水平移动
| 图片 | 型号 | 轴 | Payload | 最大臂展 | 重复定位 | 体重 | 电源供应 | 安装 | 应用领域 | 控制柜 | 关节活动范围/最大速度 | 允许的腕部负荷 | 下一步行动 |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
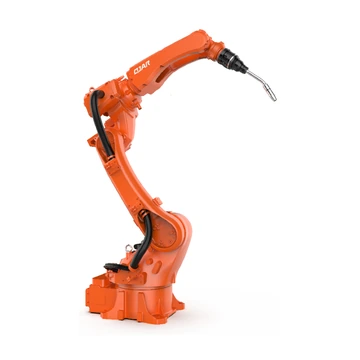 | QJR6-1400H | 6 | 6 kg | 1,461 毫米 | ±0.08毫米 | 150 kg | 单相 220 伏 ±10% | 地面或天花板安装 | 焊接(含焊接设备:奥泰 NBC-350RL 或 Megmeet Ehave 2 CM350R,送丝机,防碰撞焊枪) | 机器人 2.6kVA;机柜 2.6kVA;柜体尺寸 600*480*920mm;柜体重量80公斤 | 范围 - J1 ±174°;J2 +159°,-93°;J3 +95°,-125°;J4 ±183°;J5 +129°,-126°;J6 ±360° |最高速度—— J1 235°/秒;J2 235°/秒;J3 240°/秒;J4 361°/秒;J5 361°/秒;J6 974°/秒 | 扭矩—— J4 28N·m;J5 14.4N·m;J6 5牛·米 |惯性—— J4 1.2kg·m²;J5 0.8kg·m²;J6 0.1kg·m² | 请求此模型 |
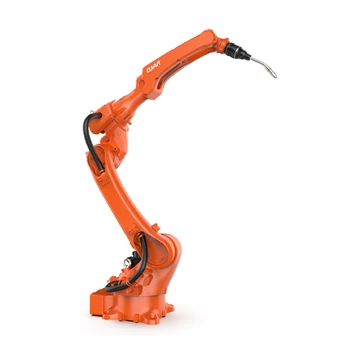 | QJR6-2000H | 6 | 6 kg | 2,014 毫米 | ±0.08毫米 | 230 kg | 单相 220 伏 ±10% | 地面或天花板安装 | 焊接(含焊接设备:奥泰 NBC-350RL 或 Megmeet Ehave 2 CM350R,送丝机,防碰撞焊枪) | 机器人 3.4kVA;机柜 3.4kVA;柜体尺寸 600*480*920mm;柜体重量80公斤 | 范围 - J1 ±175°;J2 +159°,-95°;J3 +95°,-125°;J4 ±183°;J5 +129°,-126°;J6 ±360° |最高速度—— J1 189.1 °/s;J2 189.1 °/s;J3 189.1 °/s;J4 378.2 °/s;J5 378.2 °/s;J6 974 °/秒 | 扭矩—— J4 28N·m;J5 14.4N·m;J6 5.1牛·米 |惯性—— J4 1.2kg·m²;J5 0.8kg·m²;J6 0.1kg·m² | 请求此模型 |
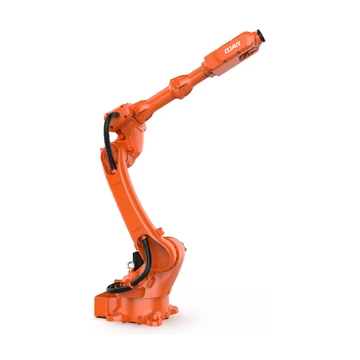 | QJR6-2100 | 6 | 6 kg | 2,121 毫米 | ±0.05毫米 | 245 kg | 单相 220 伏 ±10% | 地面或天花板安装 | 搬运、组装、分拣、装卸等。 | 机器人 3.6kVA;机柜 3.6kVA;柜体尺寸 600*480*920mm;柜体重量95公斤 | 范围 - J1 ±175°;J2 +159°,-95°;J3 +92°,-125°;J4 ±185°;J5 ±115°;J6 ±360° |最高速度—— J1 189°/秒;J2 189°/秒;J3 189°/秒;J4 372°/秒;J5 573°/秒;J6 687°/秒 | 扭矩—— J4 28牛米;J5 28牛米;J6 26.4牛米 |惯性—— J4 1.1kg·m²;J5 1kg·m²;J6 0.7kg·m² | 请求此模型 |
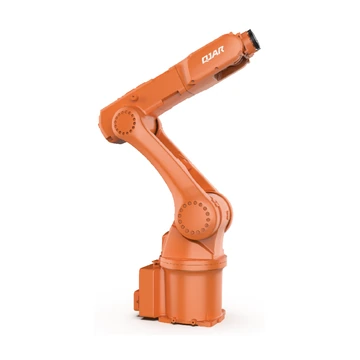 | QJR7-900 | 6 | 7 kg | 903.5 毫米 | ±0.03毫米 | 47 kg | 单相 220 伏 ±10% | 地面或天花板安装 | 搬运、组装、分拣、装卸等。 | 机器人 1.4kVA;机柜 7.5kVA;柜体尺寸 422*420*210mm;柜体重量20公斤 | 范围 - J1 ±182°;J2 +132°,-94°;J3 +74°,-187°;J4 ±172°;J5 ±125°;J6 ±360° |最高速度—— J1 320°/秒;J2 258°/秒;J3 401°/秒;J4 429°/秒;J5 429°/秒;J6 687°/秒 | 扭矩—— J4 33.6牛米;J5 18.4牛米;J6 15.8牛米 |惯性—— J4 1.61kg·m²;J5 0.97kg·m²;J6 0.42kg·m² | 请求此模型 |
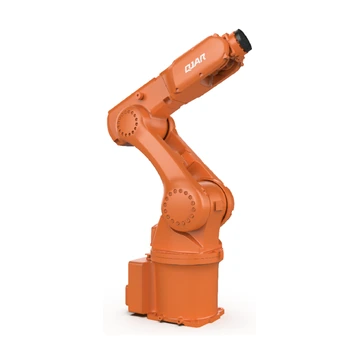 | QJR8-700 | 6 | 8 kg | 744 毫米 | ±0.03毫米 | 45 kg | 单相 220 伏 ±10% | 地面或天花板安装 | 搬运、组装、分拣、装卸等。 | 机器人 1.4kVA;机柜 7.5kVA;柜体尺寸 422*420*210mm;柜体重量20公斤 | 范围 - J1 ±182°;J2 +132°,-98°;J3 +70°,-190°;J4 ±172°;J5 ±125°;J6 ±360° |最高速度—— J1 320°/秒;J2 320°/秒;J3 401°/秒;J4 429°/秒;J5 429°/秒;J6 687°/秒 | 扭矩—— J4 33.6牛米;J5 18.4牛米;J6 15.8牛米 |惯性—— J4 1.21kg·m²;J5 0.87kg·m²;J6 0.42kg·m² | 请求此模型 |
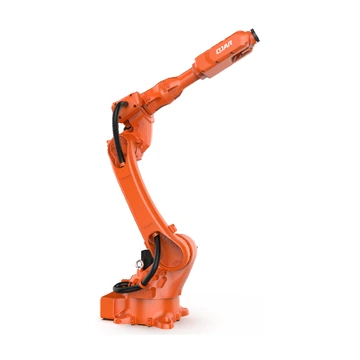 | QJR10-1900 | 6 | 10 kg | 1,943 毫米 | ±0.05毫米 | 245 kg | 单相 220 伏 ±10% | 地面或天花板安装 | 搬运、组装、分拣、装卸、抛光、研磨等。 | 机器人 3.6kVA;机柜 3.6kVA;柜体尺寸 600*480*920mm;柜体重量95公斤 | 范围 - J1 ±175°;J2 +159°,-95°;J3+95°,-125°;J4 ±185°;J5 ±115°;J6 ±360° |最高速度—— J1 189°/秒;J2 189°/秒;J3 189°/秒;J4 372°/秒;J5 573°/秒;J6 687°/秒 | 扭矩—— J4 28牛米;J5 28牛米;J6 26.4牛·米 |惯性—— J4 1.1kg·m²;J5 1kg·m²;J6 0.7kg·m² | 请求此模型 |
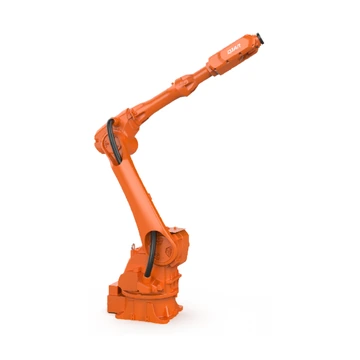 | QJR12-2300 | 6 | 12 kg | 2,304.8 毫米 | ±0.05毫米 | 275 kg | 单相 220 伏 ±10% | 地面或天花板安装 | 搬运、组装、分拣、装卸等。 | 机器人 3.7kVA;机柜 3.7kVA;柜体尺寸 600*480*920mm;柜体重量85公斤 | 范围 - J1 ±172°;J2 +150°,-110°;J3+85°,-150°;J4 ±185°;J5 ±115°;J6 ±360° |最高速度—— J1 177°/秒;J2 177°/秒;J3 189°/秒;J4 458°/秒;J5 515°/秒;J6 630°/秒 | 扭矩—— J4 88.3N·m;J5 28.05N·m;J6 28.05牛米 |惯性—— J4 4.09kg·m²;J5 1.61kg·m²;J6 0.93kg·m² | 请求此模型 |
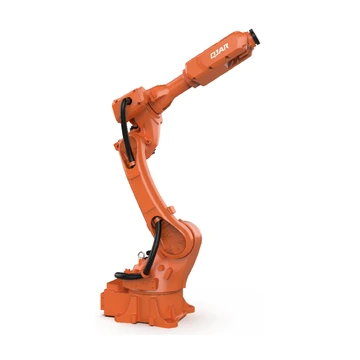 | QJR15-1500 | 6 | 15 kg | 1,538 毫米 | ±0.05毫米 | 170 kg | 单相 220 伏 ±10% | 地面或天花板安装 | 搬运、组装、分拣、装卸、抛光、研磨等。 | 机器人 2.9kVA;机柜 2.9kVA;柜体尺寸 600*480*920mm;柜体重量90公斤 | 范围 - J1 ±168°;J2 +159°,-93°;J3+92°,-125°;J4 ±185°;J5 ±115°;J6 ±360° |最高速度—— J1 234°/秒;J2 234°/秒;J3 240°/秒;J4 372°/秒;J5 630°/秒;J6 687°/秒 | 扭矩—— J4 28N·m;J5 28N·m;J6 26.4牛·米 |惯性—— J4 1.9kg·m²;J5 1.9kg·m²;J6 0.7kg·m² | 请求此模型 |
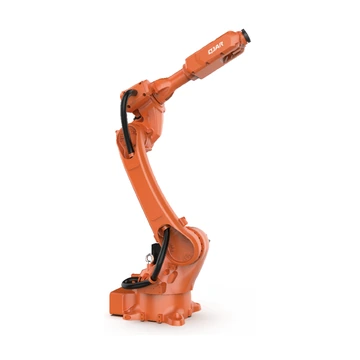 | QJR15-1700 | 6 | 15 kg | 1,792 毫米 | ±0.05毫米 | 240 kg | 单相 220 伏 ±10% | 地面或天花板安装 | 搬运、组装、分拣、装卸等。 | 机器人 3.6kVA;机柜 3.6kVA;柜体尺寸 600*480*920mm;柜体重量85公斤 | 范围 - J1 ±175°;J2 +159°,-95°;J3+92°,-125°;J4 ±185°;J5 ±115°;J6 ±360° |最高速度—— J1 189°/秒;J2 189°/秒;J3 189°/秒;J4 372°/秒;J5 573°/秒;J6 687°/秒 | 扭矩—— J4 28N·m;J5 28N·m;J6 26.4牛·米 |惯性—— J4 1.8kg·m²;J5 1.9kg·m²;J6 0.7kg·m² | 请求此模型 |
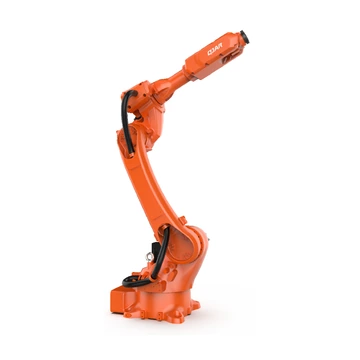 | QJR20-1700 | 6 | 20 kg | 1,792 毫米 | ±0.05毫米 | 240 kg | 单相 220 伏 ±10% | 地面或天花板安装 | 码垛、搬运、装卸、激光切割、喷漆、抛光和研磨等。 | 机器人 3.6kVA;机柜 3.7kVA;柜体尺寸 600*480*1270mm;柜体重量120公斤 | 范围 - J1 ±175°;J2 +159°,-95°;J3 +92°,-125°;J4 ±185°;J5 ±115°;J6 ±360° |最高速度—— J1 189°/秒;J2 189°/秒;J3 189°/秒;J4 372°/秒;J5 429°/秒;J6 544°/秒 | 扭矩—— J4 26.4N·m;J5 32N·m;J6 26.4牛·米 |惯性—— J4 1.75kg·m²;J5 3.43kg·m²;J6 0.97kg·m² | 请求此模型 |
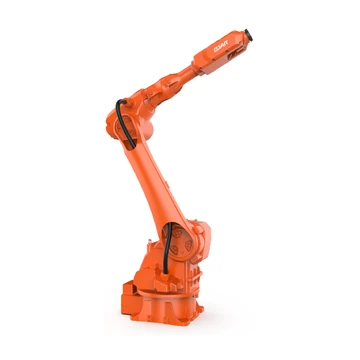 | QJR20-2000(非防爆型) | 6 | 20 kg | 2,001.7 毫米 | ±0.05毫米 | 270 kg | 单相 220 伏 ±10% | 地面或天花板安装 | 搬运、组装、分拣、装卸等。 | 机器人 3.7kVA;机柜 3.7kVA;柜体尺寸 600*480*920mm;柜体重量95公斤 | 范围 - J1 +172°;J2 +150°,-110°;J3 +85°,-150°;J4 ±185°;J5 ±115°;J6 ±360° |最高速度—— J1 177°/秒;J2 177°/秒;J3 189°/秒;J4 429°/秒;J5 412°/秒;J6 515°/秒 | 扭矩—— J4 83.3N·m;J5 34牛米;J6 28牛·米 |惯性—— J4 4.1kg·m²;J5 3.8kg·m²;J6 1.1公斤米 | 请求此模型 |
| QJR20-2000(防爆型) | 6 | 20 kg | 2,001.7 毫米 | ±0.05毫米 | 270 kg | 单相 220 伏 ±10% | 地面或天花板安装 | 搬运、装卸、分拣、组装等。 | 机器人 3.7kVA;机柜 3.7kVA;柜体尺寸 600*480*1270mm;柜体重量120公斤 | 范围 - J1 ±172°;J2 +150°,-110°;J3 +85°,-150°;J4 ±185°;J5 ±115°;J6 ±360° |最高速度—— J1 177°/秒;J2 177°/秒;J3 189°/秒;J4 429°/秒;J5 412°/秒;J6 515°/秒 | 扭矩—— J4 83.3 海里;J5 34 海里;J6 28 牛米 |惯性—— J4 4.1 kg.m²;J5 3.8 kg.m²;J6 1.1 kg·m² | 请求此模型 |
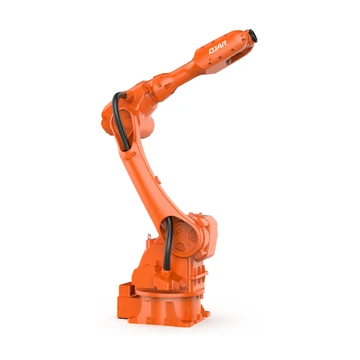 | QJR25-1800 | 6 | 25 kg | 1,852 毫米 | ±0.05毫米 | 270 kg | 单相 220 伏 ±10% | 地面或天花板安装 | 用于搬运、组装、研磨和去毛刺等,广泛应用于金属制品、光伏、仓储物流、食品饮料等行业。 | 机器人 3.8kVA;机柜 3.7kVA;柜体尺寸 600*480*1270mm;柜体重量120公斤 | 范围 - J1 ±172°;J2 +165°,-100°;J3+83°,-130°;J4 ±185°;J5 ±126°;J6 ±360° |最高速度—— J1 177°/秒;J2 177°/秒;J3 189°/秒;J4 429°/秒;J5 412°/秒;J6 429°/秒 | 扭矩—— J4 83.3N·m;J5 43.35N·m;J6 37.4牛米 |惯性—— J4 5.40kg·m²;J5 5.37kg·m²;J6 1.44kg·m² | 请求此模型 |
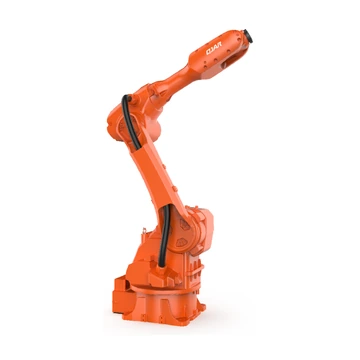 | QJR30-1600(非防爆型) | 6 | 30 kg | 1,668 毫米 | ±0.05毫米 | 270 kg | 单相 220 伏 ±10% | 地面或天花板安装 | 码垛、搬运、装卸、激光切割、喷漆、抛光和研磨等。 | 机器人 3.7kVA;机柜 3.7kVA;柜体尺寸 600*480*920mm;柜体重量85公斤 | 范围 - J1 ±172°;J2 +147°,-115°;J3+83°,-98°;J4 ±185°;J5 ±126°;J6 ±360° |最高速度—— J1 172°/秒;J2 177°/秒;J3 189°/秒;J4 429°/秒;J5 412°/秒;J6 429°/秒 | 扭矩—— J4 83.3N·m;J5 43.3N·m;J6 37.4牛米 |惯性—— J4 6.8kg·m²;J5 6.8kg·m²;J6 2.2kg·m² | 请求此模型 |
| QJR30-1600(防爆型) | 6 | 30 kg | 1,668 毫米 | ±0.05毫米 | 270 kg | 单相 220 伏 ±10% | 地面或天花板安装 | 码垛、搬运、装卸、激光切割、喷漆、抛光和研磨等。 | 机器人 3.7kVA;机柜 3.7kVA;柜体尺寸 600*480*1270mm;柜体重量90公斤 | 范围 - J1 ±172°;J2 +147°,-115°;J3+83°,-98°;J4 ±185°;J5 ±126°;J6 ±360° |最高速度—— J1 172°/秒;J2 177°/秒;J3 189°/秒;J4 429°/秒;J5 412°/秒;J6 429°/秒 | 扭矩—— J4 83.3N·m;J5 43.3N·m;J6 37.4牛米 |惯性—— J4 6.8kg·m²;J5 6.8kg·m²;J6 2.2kg·m² | 请求此模型 |
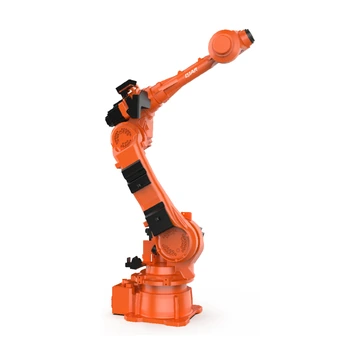 | QJR50-1 | 6 | 50 kg | 2,012.4 毫米 | ±0.07毫米 | 580 kg | 三相五线制,380V±10% | 地面或天花板安装 | 焊接、喷漆、装卸、搬运、分拣、组装等。 | 机器人 14.5kVA;机柜 14.5kVA;柜体尺寸 600*480*920mm;柜体重量110公斤 | 范围 - J1 ±180°;J2 +135°,-90°;J3 +82°,-205°;J4 ±360°;J5 ±120°;J6 ±360° |最高速度—— J1 154°/秒;J2 120°/秒;J3 154°/秒;J4 249°/秒;J5 249°/秒;J6 349°/秒 | 扭矩—— J4 245 N·m;J5 245 N·m;J6 147 牛·米 |惯性—— J4 12.5 kg·m²;J5 12.5 kg·m²;J6 4.5 kg·m² | 请求此模型 |
| QJR70-2000 | 6 | 70 kg | 2,012 毫米 | ±0.07毫米 | 630 kg | 三相五线制,380V±10% | 地面或天花板安装 | 去毛刺、装卸、搬运、组装等。 | 机器人 21kVA;机柜 21kVA;柜体尺寸 650*750*1150mm;柜体重量140公斤 | 范围 - J1 ±180°;J2 +140°,-91°;J3 +82°,-208°;J4 ±360°;J5 ±120°;J6 ±360° |最高速度—— J1 154°/秒;J2 131°/秒;J3 160°/秒;J4 286°/秒;J5 257°/秒;J6 395°/秒 | 扭矩—— J4 480 N·m;J5 430.4 N·m;J6 190.4牛·米 |惯性—— J4 59.78 kg·m²;J5 60.26 kg·m²;J6 19.04 kg·m² | 请求此模型 |
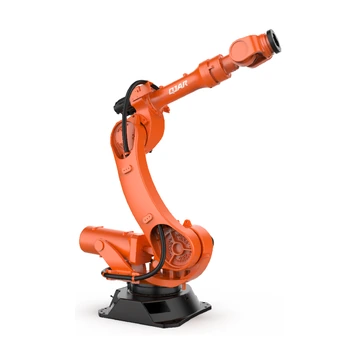 | QJR210-1 | 6 | 210 kg | 2,683.4 毫米 | ±0.2毫米 | 1,200 kg | 三相五线制,380V±10% | 地面安装 | 焊接、码垛、装卸、搬运、抛光、组装等。 | 机器人 25.9kVA;机柜 25.9kVA;柜体尺寸 600*480*920mm;柜体重量110公斤 | 范围 - J1 ±167°;J2 +86°,-51°;J3 +82°,-168°;J4 ±360°;J5 ±121°;J6 ±360° |最高速度—— J1 80.2 °/s;J2 68.8 °/s;J3 80.2 °/s;J4 183 °/s;J5 171.9 °/s;J6 257.8 °/秒 | 扭矩—— J4 1200N·m;J5 1200N·m;J6 650牛·米 |惯性—— J4 84kg·m²;J5 84kg·m²;J6 55kg·m² | 请求此模型 |
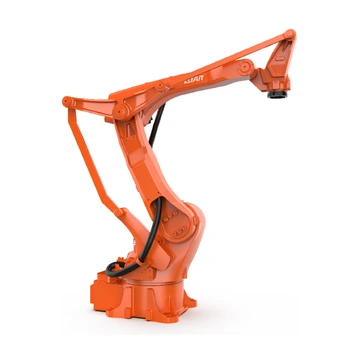 | QJRB15-1(版本 B) | 4 | 15 kg | 1,510 毫米 | ±0.05毫米 | 160 kg | 单相 220 伏 ±10% | 地面安装 | 高速、高精度码垛、拣选、包装、物料搬运、装卸等操作适用于家具、食品饮料、3C等各种行业。 | 机器人 2.5kVA;机柜 2.5kVA;柜体尺寸 600*480*920mm;柜体重量95公斤 | 范围 - J1 ±174°;J2 +97°,-50°;J3 全球:+105°,-25° 耦合:+76°,-133°;J4 ±360°;J5 /;J6 / |最高速度—— J1 234 °/s;J2 234 °/s;J3 263 °/s;J4 630 °/s;J5 /;J6 / | 扭矩—— J4 29.4N·m;J5 /;J6 / |惯性—— J4 0.6kg·m²;J5 /;J6 / | 请求此模型 |
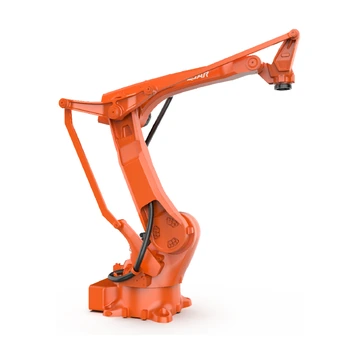 | QJRB30-1(版本 B) | 4 | 30 kg | 1,825 毫米 | ±0.05毫米 | 205 kg | 单相 220 伏 ±10% | 地面安装 | 高速、高精度码垛、拣选、包装、物料搬运、装卸等操作适用于家具、食品饮料、3C等各种行业。 | 机器人 3.2kVA;机柜 2.9kVA;柜体尺寸 600*480*920mm;柜体重量95公斤 | 范围 - J1 ±175°;J2 +97°,-50°;J3 全球:+105°,-25° 耦合:+77°,-134°;J4 ±360°;J5 /;J6 / |最高速度—— J1 171 °/s;J2 189 °/s;J3 211 °/s;J4 355 °/s;J5 /;J6 / | 扭矩—— J4 36N·m;J5 /;J6 / |惯性—— J4 2.6kg·m²;J5 /;J6 / | 请求此模型 |
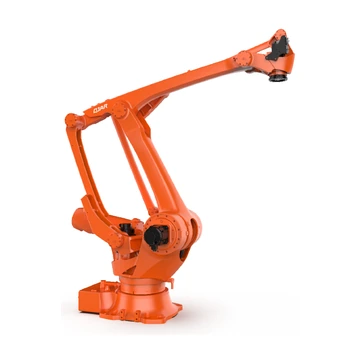 | QJR100-2500M | 4 | 100 kg | 2,512 毫米 | ±0.1毫米 | 715 kg | 三相五线制,380V±10% | 地面安装 | 高速、高精度码垛、拣选、包装、物料搬运、装卸等操作适用于家具、食品饮料、3C等各种行业。 | 机器人 7.65kVA;机柜 7.65kVA;柜体尺寸 600*480*920mm;柜体重量120公斤 | 范围 - J1 ±185°;J2 +97°,-49°;J3 全球:+122°,-22° 耦合:+69°,-82°;J4 ±360°;J5 /;J6 / |最高速度—— J1 134°/秒;J2 148°/秒;J3 160°/秒;J4 349°/秒;J5 /;J6 / | 扭矩—— J4 167 海里;J5 /;J6 / |惯性—— J4 7.9kg·m²;J5 /;J6 / | 请求此模型 |
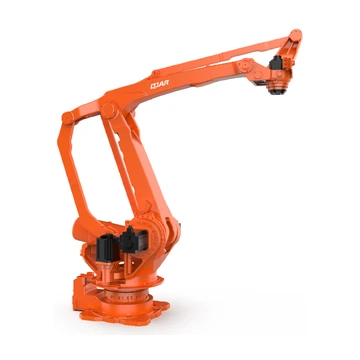 | QJRB180-1 | 4 | 180 kg | 3,157 毫米 | ±0.5毫米 | 1,400 kg | 三相五线制,380V±10% | 地面安装 | 高速、高精度码垛、拣选、包装、物料搬运、装卸等操作适用于家具、食品饮料、3C等各种行业。 | 机器人 17.4kVA;机柜 17.4kVA;柜体尺寸 600*480*920mm;柜体重量90公斤 | 范围 - J1 ±182°;J2 +97°,-50°;J3 全球:+122°,-22° 耦合:+71°,-82°;J4 ±360°;J5 /;J6 / |最高速度—— J1 129 °/s;J2 132 °/s;J3 132 °/s;J4 299 °/s;J5 /;J6 / | 扭矩—— J4 350.2N·m;J5 /;J6 / |惯性—— J4 43.6kg·m²;J5 /;J6 / | 请求此模型 |
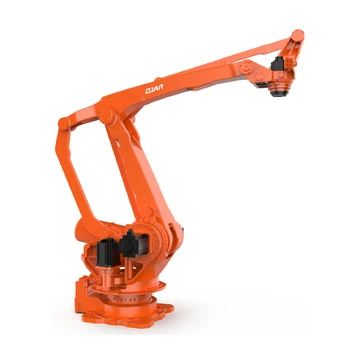 | QJR260-3100M | 4 | 260 kg | 3,157 毫米 | ±0.5毫米 | 1,400 kg | 三相五线制,380V±10% | 地面安装 | 码垛、拣货、包装、搬运、装卸等。 | 机器人 19.2kVA;机柜 19.2kVA;柜体尺寸 600*480*920mm;柜体重量90公斤 | 范围 - J1 ±182°;J2 +97°,-50°;J3 全球:+122°,-22° 耦合:+71°,-82°;J4 ±360°;J5 /;J6 / |最高速度—— J1 97.4 °/s;J2 97.4 °/s;J3 97.4 °/s;J4 297.9 °/s;J5 /;J6 / | 扭矩—— J4 350.2N·m;J5 /;J6 / |惯性—— J4 43.6kg·m²;J5 /;J6 / | 请求此模型 |
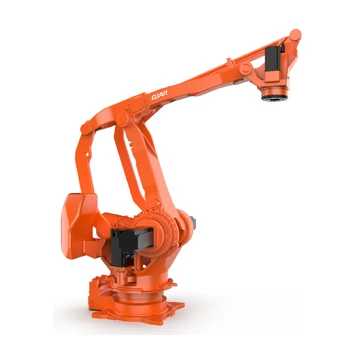 | QJRB800-1 | 4 | 800 kg | 3,155 毫米 | ±0.5毫米 | 2,550 kg | 三相五线制,380V±10% | 地面安装 | 例如,砖厂中的重型托盘堆垛应用。 | 机器人 21.9kVA;机柜 21.9kVA;柜体尺寸 600*480*920mm;柜体重量90公斤 | 范围 - J1 ±185°;J2 +94°,-48°;J3 全球:+112°,-17° 耦合:+71°,-81°;J4 ±360°;J5 /;J6 / |最高速度—— J1 64 °/s;J2 64 °/s;J3 64 °/s;J4 114 °/s;J5 /;J6 / | 扭矩—— J4 999.6N·m;J5 /;J6 / |惯性—— J4 286.6kg·m²;J5 /;J6 / | 请求此模型 |
未找到匹配的 QJAR 模型。请清除一个或多个筛选条件,或发送所需的有效载荷、臂展、应用和安装信息以进行项目审核。
选材说明: 防爆型或工艺专用型需要根据运行环境和所需配置进行确认。
QJAR 机器人和自动化解决方案常见问题解答
哪些 QJAR 机器人可以入选焊接、搬运或码垛作业的候选名单?
结合应用领域、有效载荷、臂展、轴数和安装方式,从列出的 24 款机型中筛选出合适的型号。焊接、搬运和码垛作业对工具、腕部负载、路径、工作范围和循环次数的要求各不相同,因此最终的候选名单应与实际工艺流程布局进行比对。
QJAR机器人的有效载荷和臂展应该如何计算?
有效载荷必须包括机械臂末端执行器、产品以及机器人携带的任何工艺设备。机械臂跨度必须覆盖所有必需的TCP点,并确保工具方向正确,同时还要考虑重心、惯性、腕部限位、夹具、障碍物和维护空间。
QJAR 列出的哪些型号有防爆版本?
该页面列出了 QJR20-2000 和 QJR30-1600 的防爆型和非防爆型产品。在使用任何一种型号之前,请确认实际项目的危险区域分类、工艺介质、所需认证、控制器组件和安装条件。
EVST能否将QJAR机器人集成到完整的自动化系统中?
是的。项目评审可以涵盖所选机器人、控制器柜、末端执行器、工艺设备、夹具、安全装置、PLC 和网络接口、调试和交付责任。
我需要提供哪些信息才能获得 QJAR 机器人的报价?
请提供确切的型号或应用、总有效载荷、所需臂展和姿态、安装方式、控制器和接口需求、数量、目的地以及要求的交货时间。之后,我们将根据适用的配置确认价格、交货周期和服务条款。