
变压器油箱 焊接自动化
围绕实际变压器油箱协调接缝定位、编程、机器人访问和材料转移,而不是围绕通用设备清单。
EVST 为变压器油箱工件配置外部和内部焊接工位,然后将最终架构、焊接工艺和验收方法与项目输入绑定。
在确定项目规模之前,先明确项目范围。
在确定设备尺寸之前,应先明确储罐、接头、物料流向和验收方法。然后,根据选定的项目架构确认有效载荷、输送距离、厚度、速度和吞吐量。
每张表格都根据其实际接缝图和装配图进行审核。
该顺序根据实际的坦克建造和进出计划进行调整。
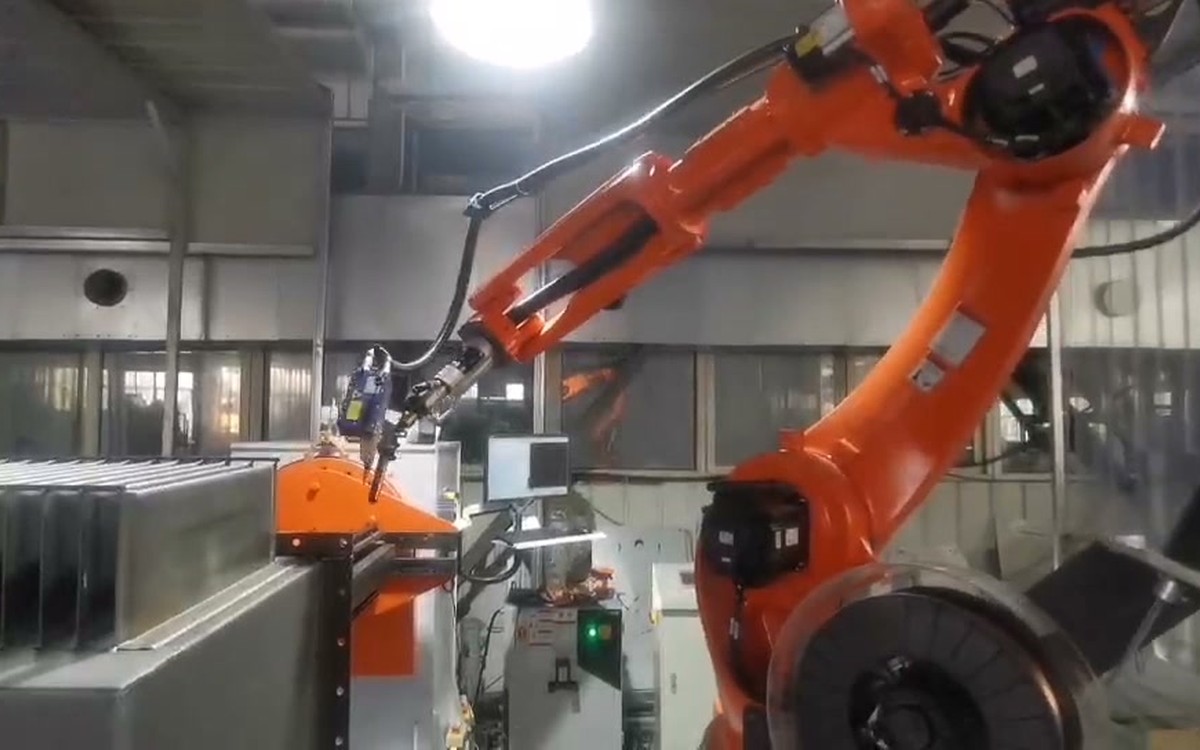
该工作流程包括从外部焊接到内部焊接的整个储罐焊接过程。
在装配变化需要时,传感技术可用于寻找焊接路径。
选择的方法取决于几何形状、夹具、校准和更换范围。
建筑设计是根据出入便利性、朝向和物料流动需求而选择的。
储罐系列申请审核可以分开
每个工件系列都会改变焊缝的进给方式、夹具、方向以及内外焊接的路径。
矩形水箱
检查侧壁接缝、拐角、波纹部分以及稳定焊枪操作所需的方位。
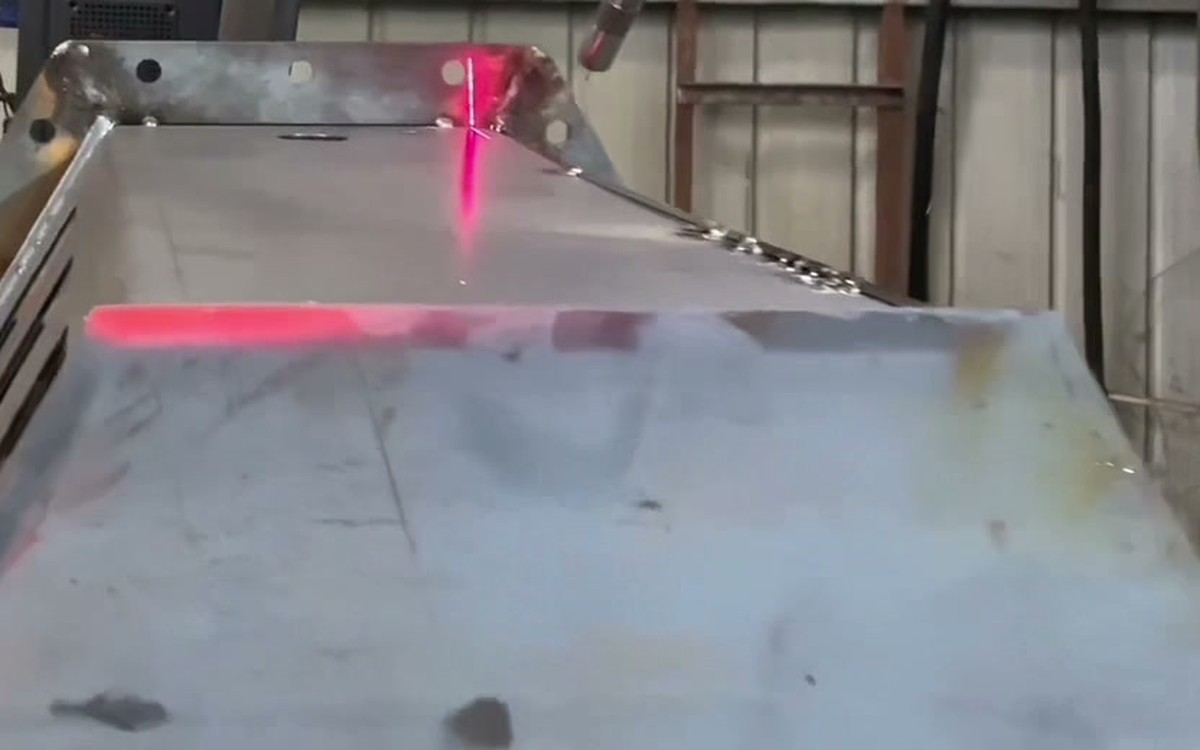
三角形储罐
规划路径生成、激光定位以及绕过不断变化的表面和内部几何形状的路径访问。
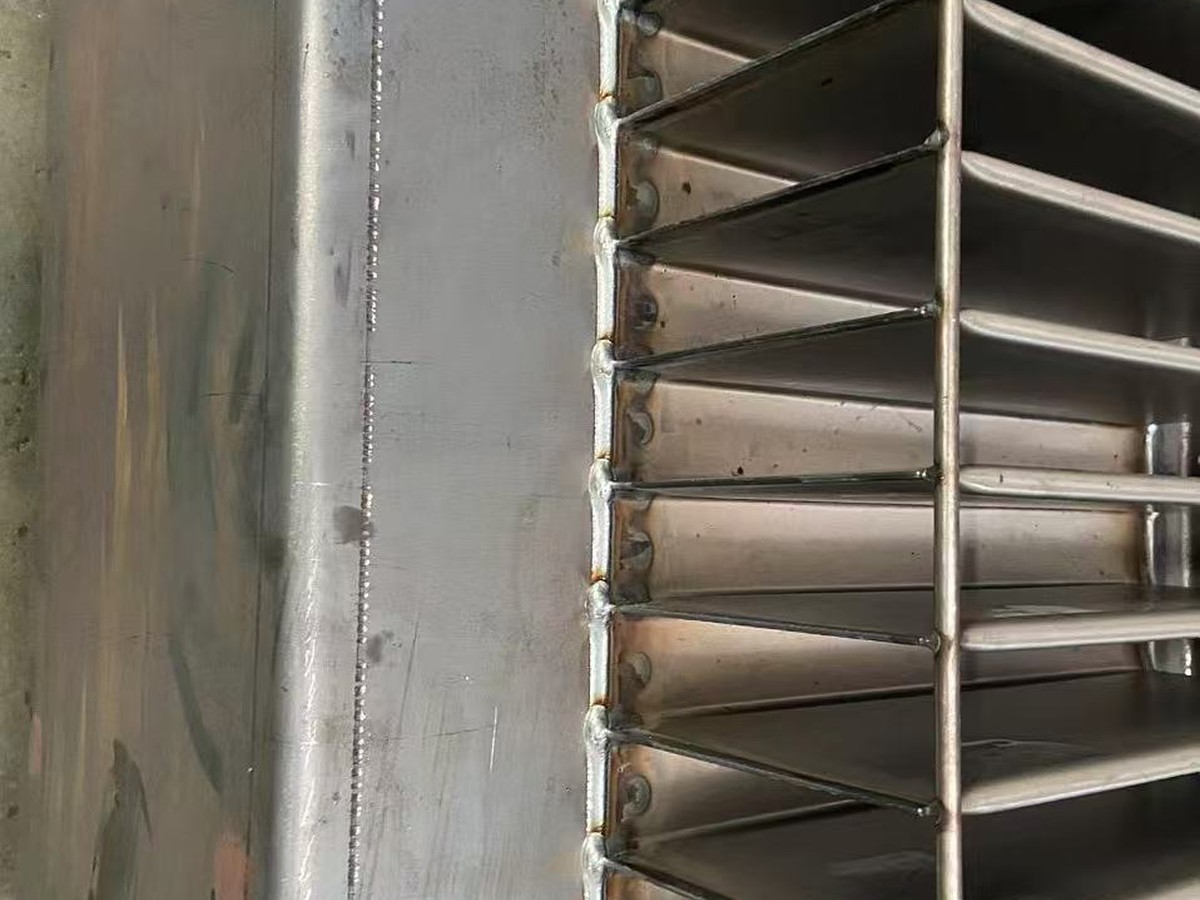
波纹壁罐
将连续壁缝与翅片端接头分开,并保持焊接路径在重复几何形状上对齐。
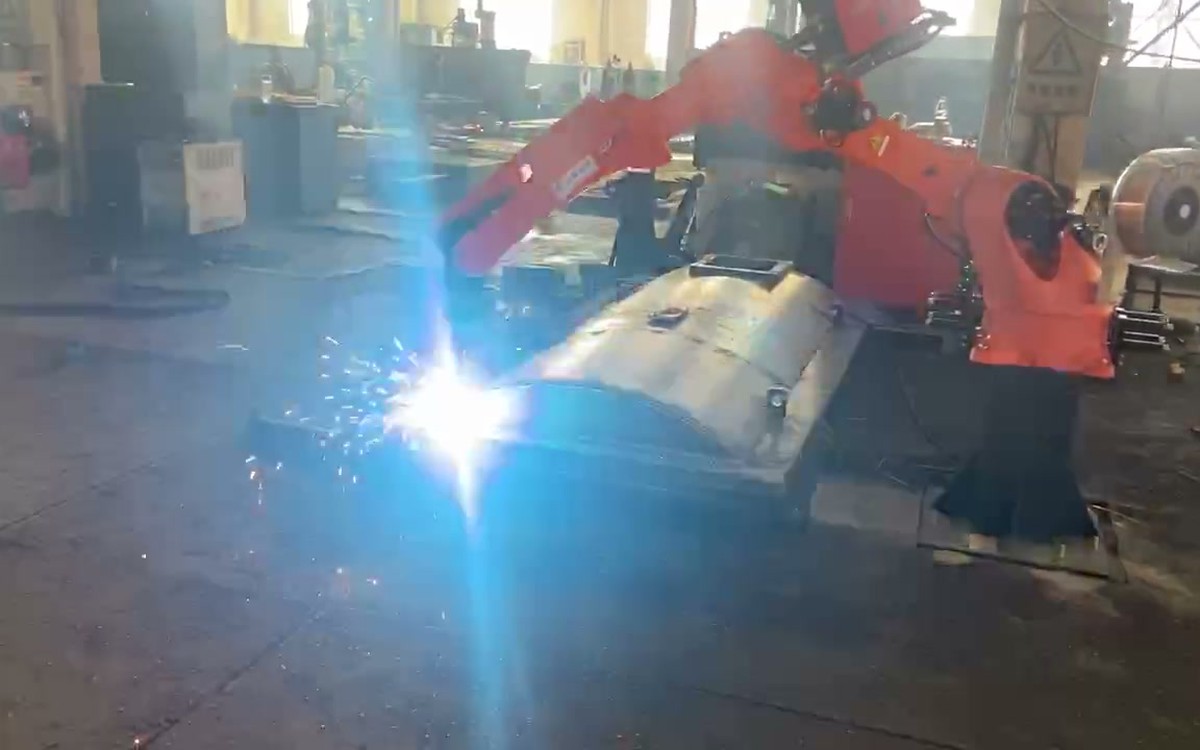
油箱盖
检查所选盖板设计所需的弧形盖板接缝、开口、凸缘和固定装置方向。
将油箱建造过程分解为可观察的焊接阶段
该流程被分解为工件阶段,因此可以在每个阶段检查机器人访问、夹具和验收情况,而不是将其隐藏在一个冗长的生产描述中。
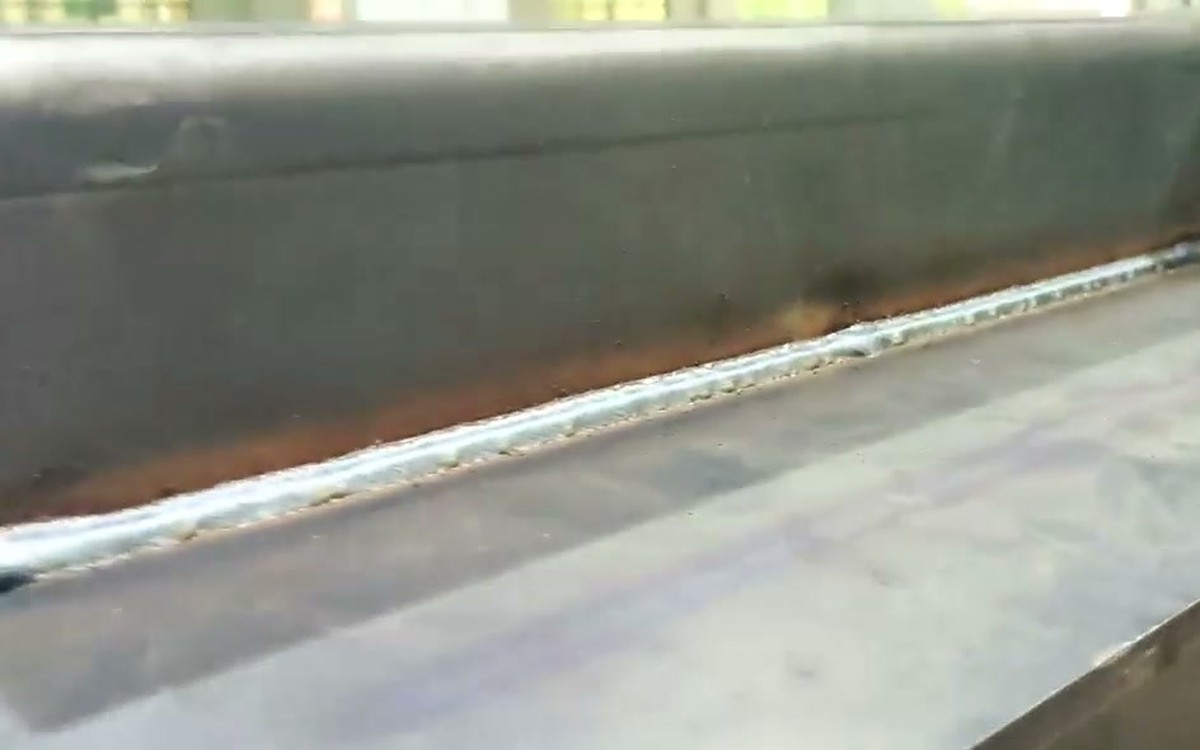
罐底焊接
在后续的储罐几何形状限制施工之前,确定基准面并完成计划的底部接缝。
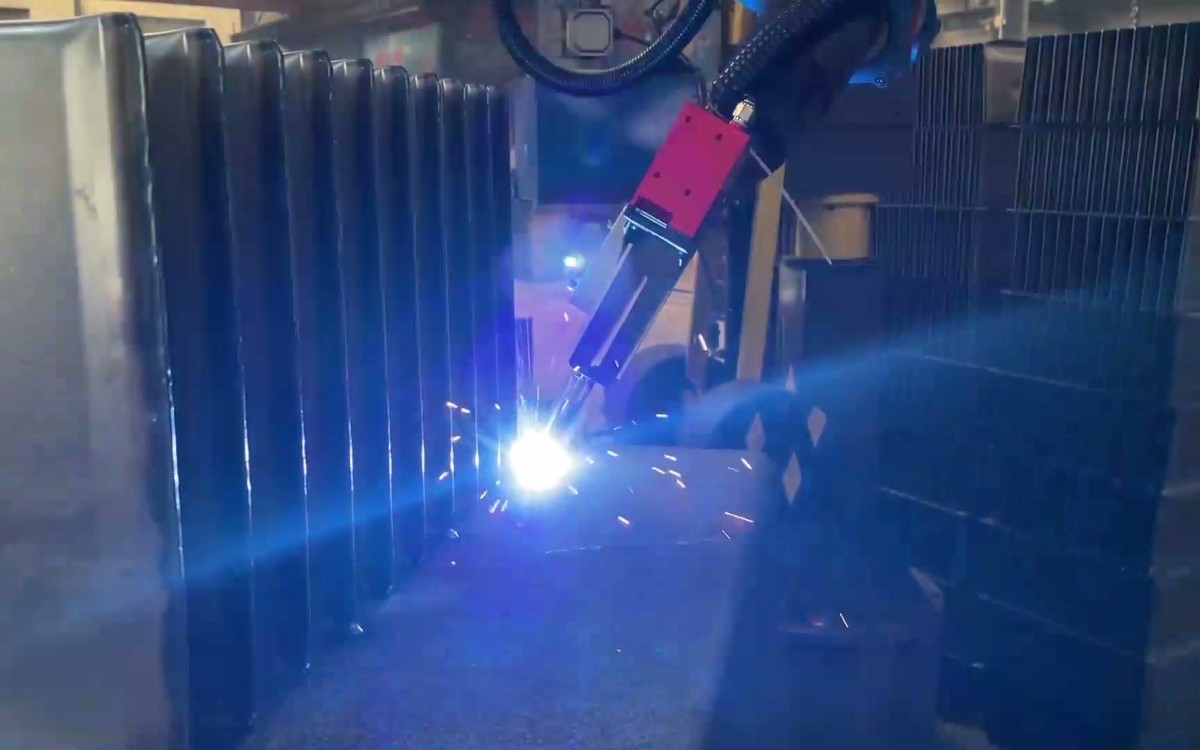
墙体和加强筋
协调墙体、钢筋和波纹板部分,并进行夹具控制和可及焊接方向的调整。
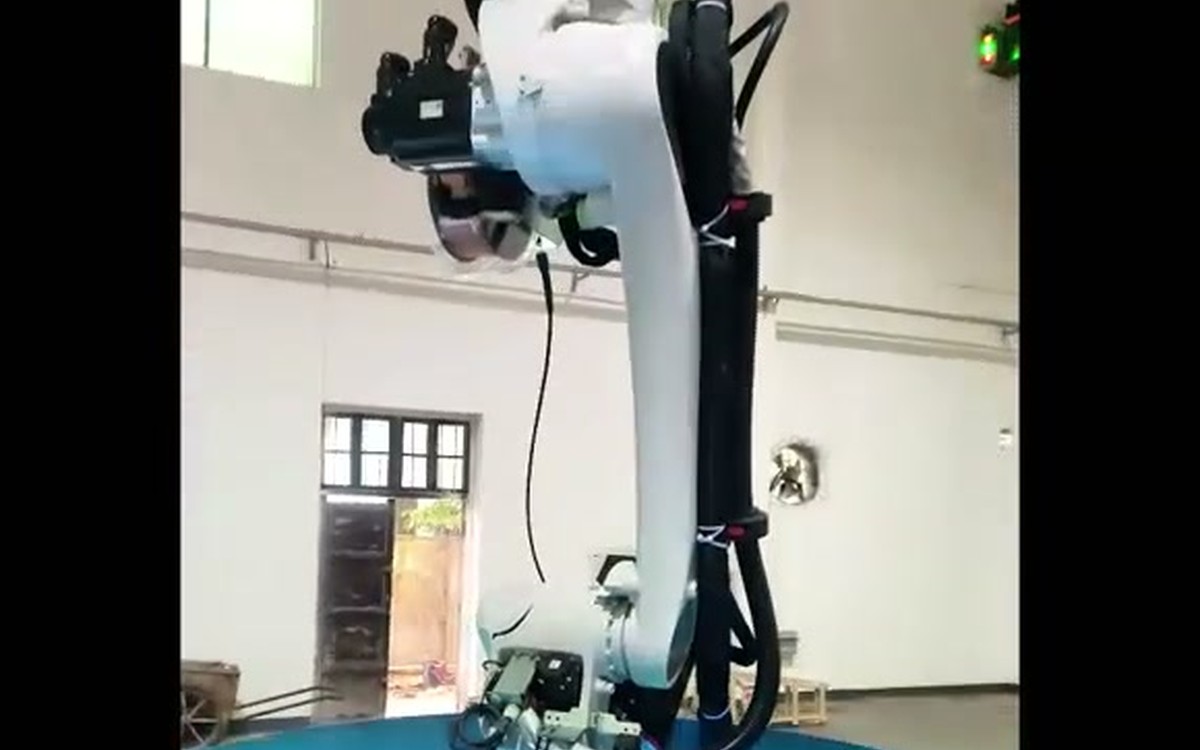
内焊
使用选定的倒置、立柱或行进轴布置方式到达工艺计划中确定的内部接缝。
外部焊接、过渡焊接和内部焊接
从点焊和码垛到 AGV 输送、起重机卸货、维修焊接和泄漏测试,保持手动和自动化阶段的可见性。
整个油箱和加强筋需要手工点焊,并放置在专用托盘上的指定位置。
特殊托盘放置在指定的托盘架上,等待 AGV 将其转移到外部焊接工位机器人进行全面焊接。
外部焊接完成后,AGV 会将工件转移到内部焊接工位机器人进行内部焊接。
内部焊接完成后,AGV将其运送至卸货位置,人工起重机将油箱吊起并放置于维修焊接区域,然后进行人工维修焊接泄漏测试。AGV自动返回装载区等待。
根据其功能定义每个组件
最终的设备清单是针对特定项目的。这些组件的角色说明了在确认型号、数量和性能值之前必须协调哪些方面。
| 元件 | 申请中的责任 |
|---|---|
| 焊接机器人和工艺包 | 保持预定的焊枪路径和选定的气体保护电弧焊工艺,围绕预定的焊缝进行焊接。 |
| 激光接缝定位或跟踪 | 在约定的装配条件需要传感时,定位焊接特征并支撑路径修正。 |
| 立柱、龙门架或行程轴 | 将通道延伸至罐体表面和内部焊接区域。 |
| 定位器和专用夹具 | 按照约定的基准面固定油箱,并将接缝调整到合适的方向。 |
| 托盘和AGV流量 | 将工件在装载、外部焊接、内部焊接和卸载位置之间移动。 |
| 控制和安全边界 | 协调运动、联锁、恢复状态和最终保护操作范围。 |
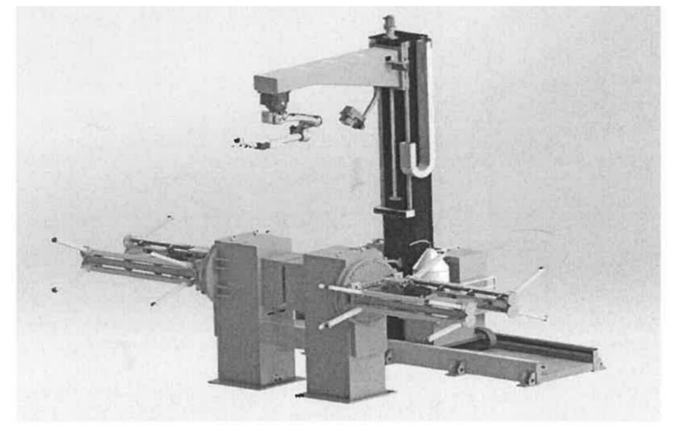
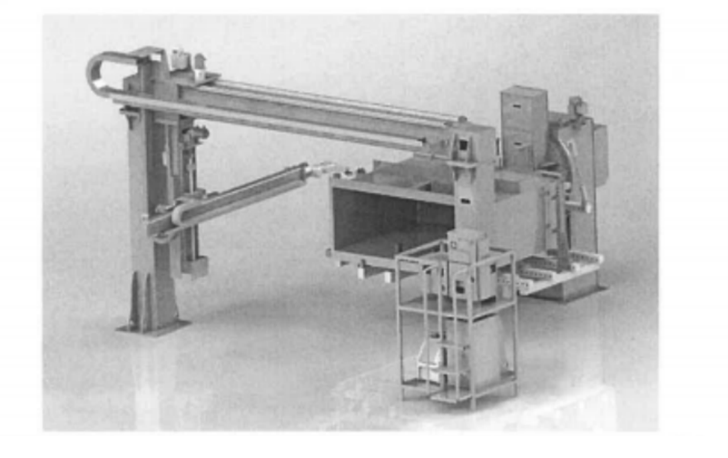
泄漏测试属于生产计划的一部分。
不要将焊接与泄漏密封性验证分开。
现有工作流程是将人工修补焊接和泄漏测试安排在卸货之后。因此,项目应明确如何记录焊缝外观、焊缝连续性、尺寸要求、修补方案和泄漏测试结果。
测试方法、压力、持续时间和验收记录均与客户规范和已批准的项目文件一起确定。
需要进行内外焊接结构审查吗?
请提供储罐图纸、接头顺序、装载方法、验收方案和可用空间。
明确自动化边界
申请优先审核
在选择设备之前,先从储罐、接头、装配和验收方法入手。
集成架构
将机器人访问、传感、定位、移动轴和物料流协调为一个系统。
验证主导的目标
将循环、焊接和换型目标与实际零件和约定的测试边界绑定。
清晰的手动步骤
确保点焊、起重机操作、维修焊接和泄漏测试都在工作范围内。
变压器油箱焊接问题
这种自动化方案可以涵盖哪些类型的变压器油箱?
该解决方案可应用于矩形储罐、三角形储罐、波纹壁储罐和储罐盖的焊接作业。最终的焊接方案取决于图纸、焊缝图、夹具设计以及可实现的焊接方向。
外部焊接工位和内部焊接工位是如何连接的?
该工作流程采用专用托盘和AGV(自动导引车)进行输送。AGV将储罐运送至外部焊接处,再运送至内部焊接处,最后运送至卸料处,以便进行维修焊接和泄漏测试。
新型坦克是否需要完全重新训练?
不一定。离线编程、接缝节点扫描和激光定位可以减少单元内的示教工作量,但结果取决于模型质量、夹具重复性、校准、传感以及约定的换型范围。
焊接后如何验证密封性?
该工艺流程包括卸载后的手工修复焊接和泄漏测试阶段。测试方法、压力、持续时间、验收阈值和记录格式必须由经批准的客户和项目要求确定。
我应该提交哪些材料进行申请审核?
请提供储罐图纸、接头图、材料和厚度、装配和点焊情况、预期变型、装载方法、目标产量定义、检验和泄漏测试计划、公用设施和可用占地面积。
首先从变压器油箱图开始。
在确定项目具体参数之前,EVST 可以利用工件、焊缝顺序、材料流和验收计划来审查实际的内外焊接结构。