
MOKA工业机器人:型号及选型指南
比较 MOKA SCARA、协作机器人、六轴机器人、焊接机器人、码垛机器人和重型有效载荷机器人。首先根据工艺流程选择合适的机器人类型,然后根据实际操作条件筛选有效载荷、工作范围、安装方式和防护措施。
33 个可搜索模型SCARA 到重型有效载荷机器人应用导向型选择
如何选择 MOKA 机器人系列
SCARA机器人适用于紧凑的平面任务,协作型机器人支持人机协同应用,而工业六轴或码垛型机器人则适用于更广泛的运动范围和更高的负载。只有在选择合适的机器人架构后才能比较各项参数。
选择架构分别介绍 SCARA、协作、工业六轴、焊接和码垛等应用案例。
正确读取有效载荷当额定值和最大值不同时,应使用连续工作值进行初始选择。
检查安装条件确认安装、防护、工作空间、控制器和工艺设备是否齐全。
配置确认: MOKA机器人的可用性、具体型号、控制器、选件、工具、安全性能、价格、交货周期、目的地、保修、服务和合规性均已针对所请求的配置进行确认。型号表本身并不包含完整的自动化软件包。
按应用比较 MOKA 机器人型号
选择所需的运动类型后,按型号、机器人类别、轴数、有效载荷和臂展进行筛选。仔细查看额定值和最大值(如有显示),并在购买前确认安装和流程说明。
共显示 33 个模型中的 33 个
将桌子水平移动
| 图片 | 型号 | 类别 | 轴 | Payload | 运动半径 | 重复性 | 保护性能 | 功率/机器人质量 | 气动/I/O | 安装 | 关节活动范围/速度 | 手腕扭矩 | 下一步行动 |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
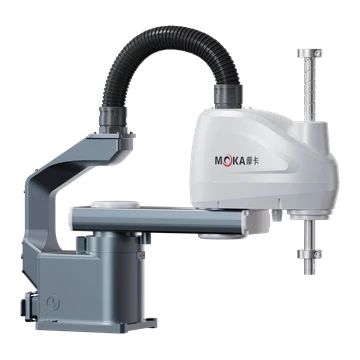 | MB07SC-400 | SCARA机器人 | 4 | 额定承重4公斤/最大承重7公斤 | 400 毫米 | ±0.02毫米 | / | 功率容量 2.0 kVA;机器人质量 18 公斤 | 内置管Φ6毫米;信号输入:16路数字输入/16路数字输出,24V直流 | 落地式 | J1+J2 组合速度 6600mm/s;J1 范围 ±135°;J2 范围 ±145°;J3 范围 200 毫米,速度 1600 毫米/秒;J4 量程 ±360°,速度 2600°/秒 | / | 请求此模型 |
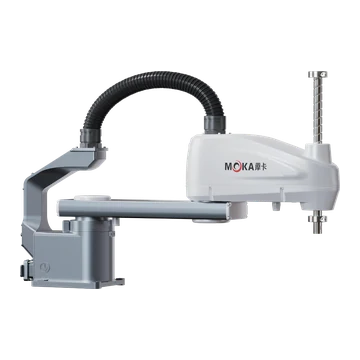 | MB07SC-600 | SCARA机器人 | 4 | 额定承重4公斤/最大承重7公斤 | 600 毫米 | ±0.02毫米 | / | 功率容量 2.0 kVA;机器人质量 19 公斤 | 内置管Φ6毫米;信号输入:16路数字输入/16路数字输出,24V直流 | 落地式 | J1+J2 组合速度 8000mm/s;J1 范围 ±135°;J2 范围 ±155°;J3 范围 200 毫米,速度 1600 毫米/秒;J4 量程 ±360°,速度 2600°/秒 | / | 请求此模型 |
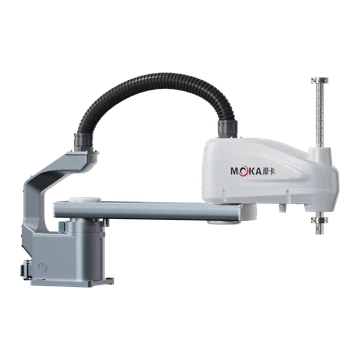 | MB07SC-700 | SCARA机器人 | 4 | 额定承重4公斤/最大承重7公斤 | 700 毫米 | ±0.02毫米 | / | 功率容量 2.0 kVA;机器人质量 19.5 公斤 | 内置管Φ6毫米;信号输入:16路数字输入/16路数字输出,24V直流 | 落地式 | J1+J2 组合速度 8600mm/s;J1 范围 ±135°;J2 范围 ±155°;J3 范围 200 毫米,速度 1600 毫米/秒;J4 量程 ±360°,速度 2600°/秒 | / | 请求此模型 |
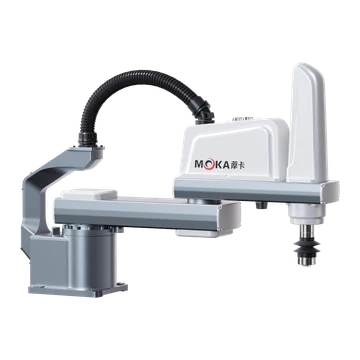 | MB10SC-600 | SCARA机器人 | 4 | 额定承重5公斤/最大承重10公斤 | 600 毫米 | ±0.02毫米 | / | 功率容量 2.0 kVA;机器人质量 28 公斤 | 内置管Φ6毫米;信号输入:16路数字输入/16路数字输出,24V直流 | 落地式 | J1+J2 组合速度 8100mm/s;J1 范围 ±135°;J2 范围 ±150°;J3 范围 200 毫米,速度 1100 毫米/秒;J4 量程 ±360°,速度 880°/秒 | / | 请求此模型 |
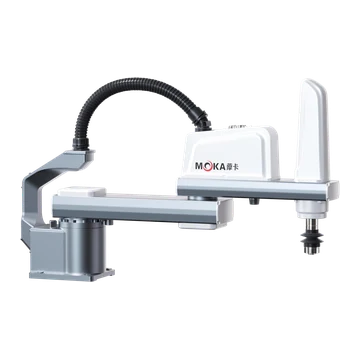 | MB10SC-700 | SCARA机器人 | 4 | 额定承重5公斤/最大承重10公斤 | 700 毫米 | ±0.02毫米 | / | 功率容量 2.0 kVA;机器人质量 29 公斤 | 内置管Φ6毫米;信号输入:16路数字输入/16路数字输出,24V直流 | 落地式 | J1+J2 组合速度 9580mm/s;J1 范围 ±135°;J2 范围 ±150°;J3 范围 200 毫米,速度 1100 毫米/秒;J4 量程 ±360°,速度 880°/秒 | / | 请求此模型 |
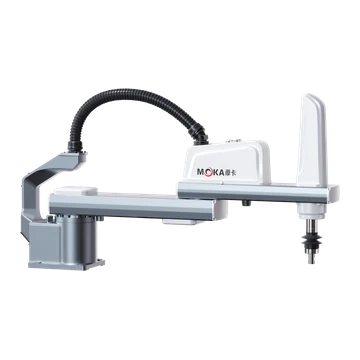 | MB10SC-800 | SCARA机器人 | 4 | 额定承重5公斤/最大承重10公斤 | 800 毫米 | ±0.02毫米 | / | 功率容量 2.0 kVA;机器人质量 32 公斤 | 内置管Φ6毫米;信号输入:16路数字输入/16路数字输出,24V直流 | 落地式 | J1+J2 组合速度 10927.2mm/s;J1 范围 ±135°;J2 范围 ±150°;J3 范围 200 毫米,速度 1100 毫米/秒;J4 量程 ±360°,速度 880°/秒 | / | 请求此模型 |
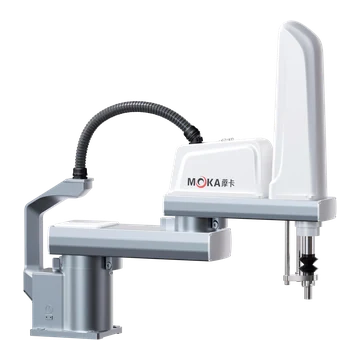 | MB25SC-800 | SCARA机器人 | 4 | 额定承重10公斤/最大承重25公斤 | 800 毫米 | ±0.025毫米 | / | 功率容量 3.0 kVA;机器人质量 63 公斤 | 内置管Φ8毫米;信号输入:16路数字输入/16路数字输出,24V直流 | 落地式 | J1+J2 组合速度 9210mm/s;J1 范围 ±135°;J2 范围 ±150°;J3 范围 420 毫米,速度 2020 毫米/秒;J4 量程 ±360°,速度 720°/秒 | / | 请求此模型 |
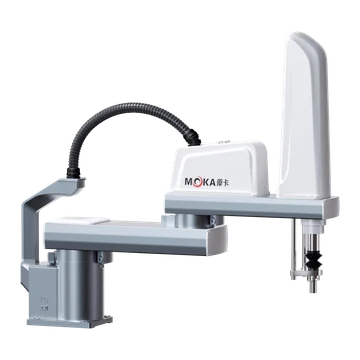 | MB25SC-900 | SCARA机器人 | 4 | 额定承重10公斤/最大承重25公斤 | 900 毫米 | ±0.025毫米 | / | 功率容量 3.0 kVA;机器人质量 64.5 公斤 | 内置管Φ8毫米;信号输入:16路数字输入/16路数字输出,24V直流 | 落地式 | J1+J2 组合速度 10360mm/s;J1 范围 ±135°;J2 范围 ±150°;J3 范围 420 毫米,速度 2020 毫米/秒;J4 量程 ±360°,速度 720°/秒 | / | 请求此模型 |
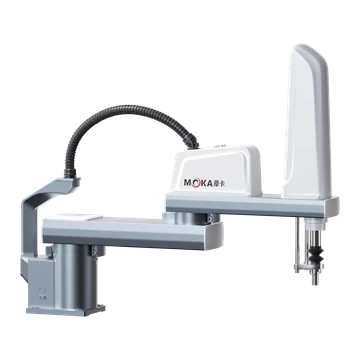 | MB25SC-1000 | SCARA机器人 | 4 | 额定承重10公斤/最大承重25公斤 | 1000 毫米 | ±0.025毫米 | / | 功率容量 3.0 kVA;机器人质量 66 公斤 | 内置管Φ8毫米;信号输入:16路数字输入/16路数字输出,24V直流 | 落地式 | J1+J2 组合速度 11520mm/s;J1 范围 ±135°;J2 范围 ±150°;J3 范围 420 毫米,速度 2020 毫米/秒;J4 量程 ±360°,速度 720°/秒 | / | 请求此模型 |
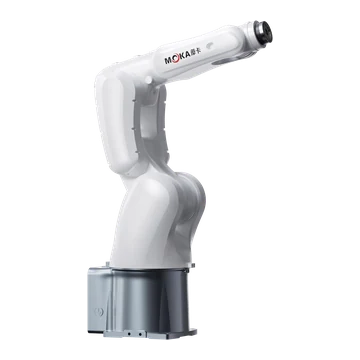 | MB10S-740 | 小型六轴/协作机器人 | 6 | 10 kg | 740 毫米 | ±0.02毫米 | IP67 | 功率容量 3.0 kVA;机器人质量 45 公斤 | 内置管Φ6毫米;信号输入:16路数字输入/16路数字输出,24V直流 | 地板/支架/倒置 | J1 范围 ±170°,速度 300°/秒;J2 范围 -140° 至 +70°,速度 300°/s;J3 范围 -75° 至 +200°,速度 400°/s;J4 范围 ±190°,速度 550°/秒;J5 范围 ±130°,速度 560°/秒;J6 量程 ±360°,速度 975°/秒 | / | 请求此模型 |
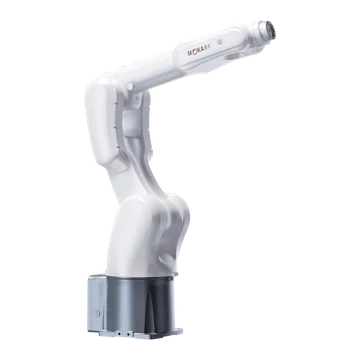 | MB08S-1000 | 小型六轴/协作机器人 | 6 | 8 kg | 1002 毫米 | ±0.02毫米 | IP67 | 功率容量 3.0 kVA;机器人质量 49 公斤 | 内置管Φ6毫米;信号输入:16路数字输入/16路数字输出,24V直流 | 地板/支架/倒置 | J1 范围 ±170°,速度 300°/秒;J2 范围 -140° 至 +80°,速度 300°/s;J3 范围 -75° 至 +200°,速度 400°/s;J4 范围 ±190°,速度 550°/秒;J5 范围 ±130°,速度 560°/秒;J6 量程 ±360°,速度 975°/秒 | J4 18 N·m;J5 18 N·m;J6 9 牛·米 | 请求此模型 |
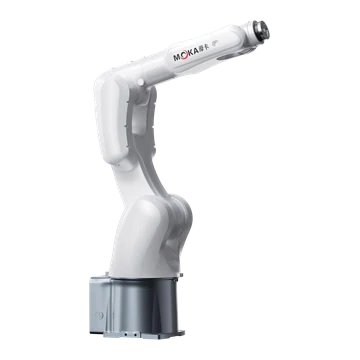 | MB10S-920 | 小型六轴/协作机器人 | 6 | 10 kg | 920 毫米 | ±0.02毫米 | IP67 | 功率容量 3.0 kVA;机器人质量 47 公斤 | 内置管Φ6毫米;信号输入:16路数字输入/16路数字输出,24V直流 | 地板/支架/倒置 | J1 范围 ±170°,速度 300°/秒;J2 范围 -140° 至 +80°,速度 300°/s;J3 范围 -75° 至 +200°,速度 400°/s;J4 范围 ±190°,速度 550°/秒;J5 范围 ±130°,速度 560°/秒;J6 量程 ±360°,速度 975°/秒 | / | 请求此模型 |
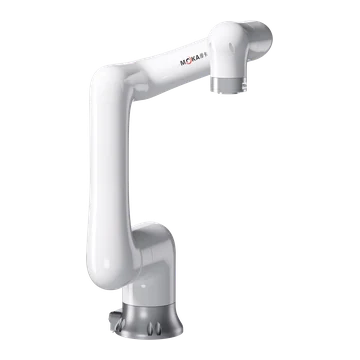 | MB07CP-990 | 小型六轴/协作机器人 | 6 | 7 kg | 990 毫米 | ±0.04毫米 | IP67 | 功率容量 4.5 kVA;机器人质量 26 公斤 | 内置管Φ10毫米;信号输入:16路数字输入/16路数字输出,24V直流 | 地板/支架/倒置 | J1 范围 ±180°,速度 180°/秒;J2 范围 ±180°,速度 180°/秒;J3 范围 ±180°,速度 240°/秒;J4 范围 ±190°,速度 240°/秒;J5 范围 ±180°,速度 240°/秒;J6 量程 ±360°,速度 240°/秒 | J4 22 N·m;J5 17 N·m;J6 8 牛·米 | 请求此模型 |
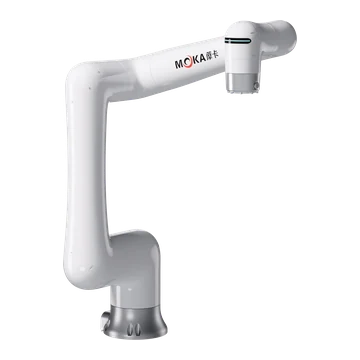 | MB12CP-1250 | 小型六轴/协作机器人 | 6 | 12 kg | 1250 毫米 | ±0.04毫米 | IP67 | 功率容量 4.5 kVA;机器人质量 43 公斤 | 内置管Φ10毫米;信号输入:16路数字输入/16路数字输出,24V直流 | 地板/支架/倒置 | J1 范围 ±180°,速度 120°/秒;J2 范围 ±180°,速度 120°/秒;J3 范围 ±180°,速度 180°/秒;J4 范围 ±190°,速度 180°/秒;J5 范围 ±180°,速度 180°/秒;J6 量程 ±360°,速度 180°/秒 | J4 35 N·m;J5 25 N·m;J6 11 牛·米 | 请求此模型 |
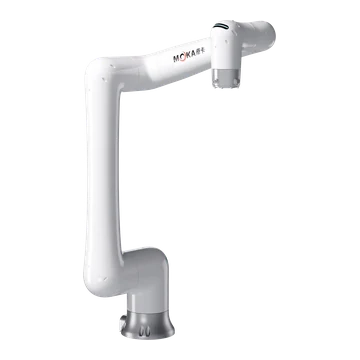 | MB20CP-1420 | 小型六轴/协作机器人 | 6 | 20 kg | 1420 毫米 | ±0.04毫米 | IP67 | 功率容量 4.5 kVA;机器人质量 45 公斤 | 内置管Φ10毫米;信号输入:16路数字输入/16路数字输出,24V直流 | 地板/支架/倒置 | J1 范围 ±180°,速度 80°/秒;J2 范围 ±180°,速度 80°/秒;J3 范围 ±180°,速度 120°/秒;J4 范围 ±190°,速度 120°/秒;J5 范围 ±180°,速度 100°/秒;J6 量程 ±360°,速度 120°/秒 | J4 65 N·m;J5 60 N·m;J6 28 牛·米 | 请求此模型 |
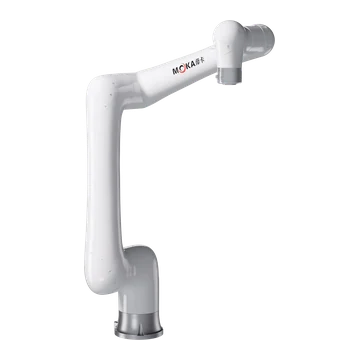 | MB40CP-1800 | 小型六轴/协作机器人 | 6 | 40 kg | 1800 毫米 | ±0.05毫米 | IP67 | 功率容量 4.5 kVA;机器人质量 137 公斤 | 内置管Φ10毫米;信号输入:16路数字输入/16路数字输出,24V直流 | 地板/支架/倒置 | J1 范围 ±180°,速度 120°/秒;J2 范围 ±180°,速度 120°/秒;J3 范围 ±220°,速度 120°/秒;J4 范围 ±180°,速度 235°/秒;J5 范围 ±180°,速度 235°/秒;J6 量程 ±270°,速度 235°/秒 | J4 102 N·m;J5 86 N·m;J6 32 牛·米 | 请求此模型 |
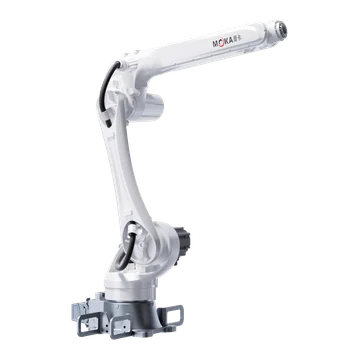 | MB15-1550 | 通用六轴机器人 | 6 | 15 kg | 1550 毫米 | ±0.03毫米 | IP65 / IP67 | 功率容量 4.5 kVA;机器人质量 147 公斤 | 内置管Φ8毫米;信号输入:16路数字输入/16路数字输出,24V直流 | 落地式 | J1 范围 ±180°,速度 290°/秒;J2 范围 +90° 至 -170°,速度 237°/秒;J3 范围 +155° 至 -90°,速度 270°/秒;J4 范围 ±190°,速度 360°/秒;J5 范围 ±135°,速度 360°/秒;J6 量程 ±360°,速度 700°/秒 | J4 23 N·m;J5 23 N·m;J6 10 牛·米 | 请求此模型 |
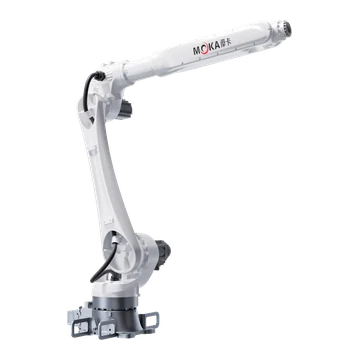 | MB20-2060 | 通用六轴机器人 | 6 | 20 kg | 2060 毫米 | ±0.05毫米 | IP65 / IP67 | 功率容量 4.5 kVA;机器人质量 207 公斤 | 内置管Φ10毫米;信号输入:16路数字输入/16路数字输出,24V直流 | 地板/支架/倒置 | J1 范围 ±180°,速度 227°/秒;J2 范围 +90° 至 -160°,速度 223°/秒;J3 范围 +85° 至 -155°,速度 285°/秒;J4 范围 ±190°,速度 360°/秒;J5 范围 ±135°,速度 409°/秒;J6 量程 ±360°,速度 654°/秒 | J4 45 N·m;J5 45 N·m;J6 28 牛·米 | 请求此模型 |
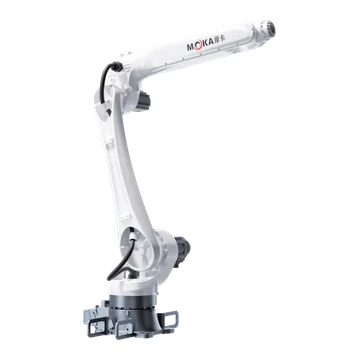 | MB25-1840 | 通用六轴机器人 | 6 | 25 kg | 1840 毫米 | ±0.05毫米 | IP65 / IP67 | 功率容量 4.5 kVA;机器人质量 203 公斤 | 内置管Φ10毫米;信号输入:16路数字输入/16路数字输出,24V直流 | 地板/支架/倒置 | J1 范围 ±180°,速度 227°/秒;J2 范围 +90° 至 -160°,速度 223°/秒;J3 范围 +85° 至 -155°,速度 285°/秒;J4 范围 ±190°,速度 360°/秒;J5 范围 ±135°,速度 409°/秒;J6 量程 ±360°,速度 654°/秒 | J4 50 N·m;J5 50 N·m;J6 30 牛·米 | 请求此模型 |
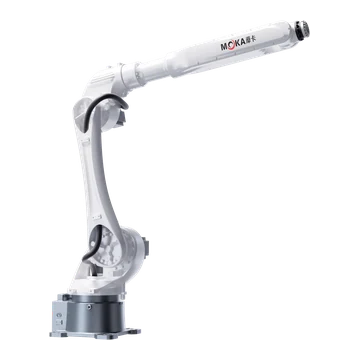 | MB30-2100 | 通用六轴机器人 | 6 | 30 kg | 2100 毫米 | ±0.05毫米 | IP54 / IP67 | 功率容量 8.0 kVA;机器人质量 264 公斤 | 内置管Φ8毫米;信号输入:16路数字输入/16路数字输出,24V直流 | 地板/支架/倒置 | J1 范围 ±180°,速度 202°/秒;J2 范围 +98° 至 -160°,速度 212°/秒;J3 范围 +200° 至 -80°,速度 270°/秒;J4 范围 ±200°,速度 470°/秒;J5 范围 ±130°,速度 405°/秒;J6 量程 ±360°,速度 650°/秒 | J4 80 N·m;J5 80 N·m;J6 50 牛·米 | 请求此模型 |
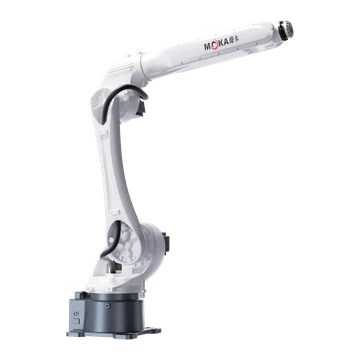 | MB35-1870 | 通用六轴机器人 | 6 | 35 kg | 1870 毫米 | ±0.05毫米 | IP54 / IP67 | 功率容量 8.0 kVA;机器人质量 260 公斤 | 内置管Φ8毫米;信号输入:16路数字输入/16路数字输出,24V直流 | 地板/支架/倒置 | J1 范围 ±180°,速度 202°/秒;J2 范围 +98° 至 -160°,速度 211°/秒;J3 范围 +200° 至 -80°,速度 234°/秒;J4 范围 ±200°,速度 470°/秒;J5 范围 ±130°,速度 405°/秒;J6 量程 ±360°,速度 535°/秒 | J4 80 N·m;J5 80 N·m;J6 50 牛·米 | 请求此模型 |
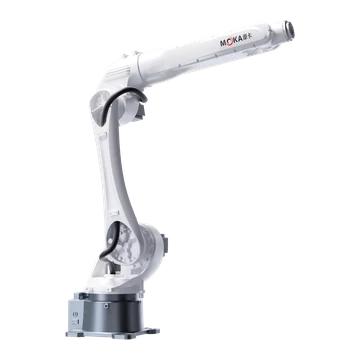 | MB45-1870 | 通用六轴机器人 | 6 | 45 kg | 1870 毫米 | ±0.05毫米 | IP54 / IP67 | 功率容量 8.0 kVA;机器人质量 286 公斤 | 内置管Φ8毫米;信号输入:16路数字输入/16路数字输出,24V直流 | 地板/支架/倒置 | J1 范围 ±180°,速度 202°/秒;J2 范围 +98° 至 -160°,速度 211°/秒;J3 范围 +200° 至 -80°,速度 210°/秒;J4 范围 ±200°,速度 420°/秒;J5 范围 ±125°,速度 285°/秒;J6 量程 ±360°,速度 410°/秒 | J4 103 N·m;J5 103 N·m;J6 100 牛·米 | 请求此模型 |
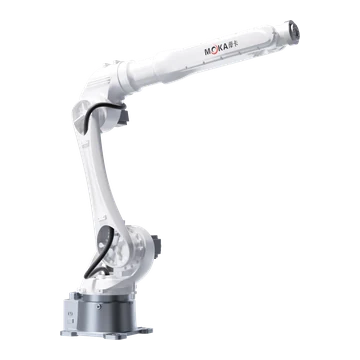 | MB50-2050 | 重型机器人 | 6 | 50 kg | 2050 毫米 | ±0.03毫米 | IP65 | 功率容量 8.0 kVA;机器人质量 290 公斤 | 内置管Φ8毫米;信号输入:16路数字输入/16路数字输出,24V直流 | 落地式 | J1 范围 ±180°,速度 180°/秒;J2 范围 +98° 至 -160°,速度 185°/秒;J3 范围 +200° 至 -80°,速度 190°/秒;J4 范围 ±200°,速度 310°/秒;J5 范围 ±125°,速度 280°/秒;J6 量程 ±360°,速度 400°/秒 | J4 112 N·m;J5 112 N·m;J6 103 牛·米 | 请求此模型 |
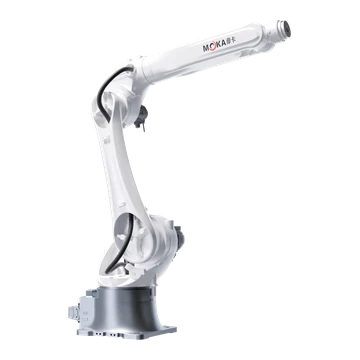 | MB70-2150 | 重型机器人 | 6 | 70 kg | 2150 毫米 | ±0.05毫米 | IP67 | 功率容量 8.0 kVA;机器人质量 545 公斤 | 内置管Φ8毫米;信号输入:16路数字输入/16路数字输出,24V直流 | 落地式 | J1 范围 ±180°,速度 180°/秒;J2 范围 +120° 至 -150°,速度 155°/秒;J3 范围 +190° 至 -80°,速度 200°/秒;J4 范围 ±190°,速度 260°/秒;J5 范围 ±125°,速度 260°/秒;J6 量程 ±360°,速度 370°/秒 | J4 262 N·m;J5 262 N·m;J6 193 牛·米 | 请求此模型 |
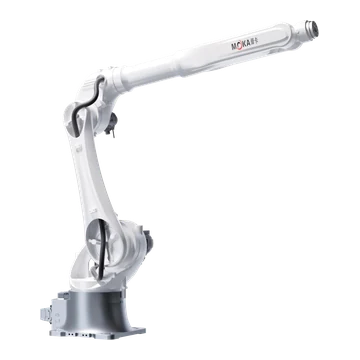 | MB70-2650 | 重型机器人 | 6 | 70 kg | 2610 毫米 | ±0.06毫米 | IP65 | 功率容量 8.0 kVA;机器人质量 552 公斤 | 内置管Φ8毫米;信号输入:16路数字输入/16路数字输出,24V直流 | 落地式 | J1 范围 ±180°,速度 165°/秒;J2 范围 +120° 至 -150°,速度 125°/秒;J3 范围 +190° 至 -80°,速度 175°/秒;J4 范围 ±190°,速度 250°/秒;J5 范围 ±125°,速度 260°/秒;J6 量程 ±360°,速度 370°/秒 | J4 262 N·m;J5 262 N·m;J6 193 牛·米 | 请求此模型 |
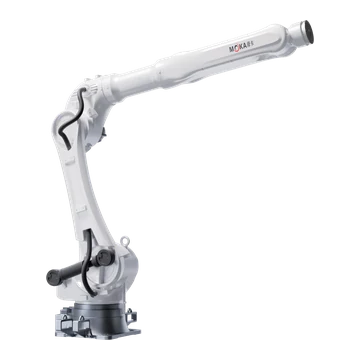 | MB150-3200 | 重型机器人 | 6 | 150 kg | 3200 毫米 | ±0.06毫米 | IP54 / IP65 | 功率容量 25.0 kVA;机器人质量 1260 公斤 | 内置管Φ10毫米;信号输入:16路数字输入/16路数字输出,24V直流 | 落地式 | J1 范围 ±180°,速度 114°/秒;J2 范围 +60° 至 -85°,速度 95°/秒;J3 范围 +157.5° 至 -80°,速度 130°/秒;J4 范围 ±190°,速度 300°/秒;J5 范围 ±125°,速度 243°/秒;J6 量程 ±360°,速度 357°/秒 | J4 1045 N·m;J5 1045 N·m;J6 858 牛·米 | 请求此模型 |
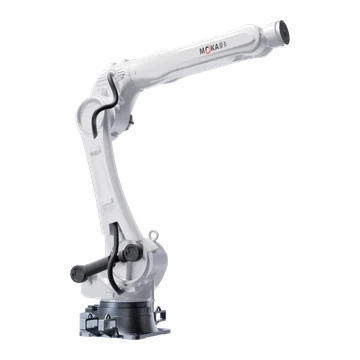 | MB220-2700 | 重型机器人 | 6 | 220 kg | 2700 毫米 | ±0.06毫米 | IP65 | 功率容量 25.0 kVA;机器人质量 1220 公斤 | 内置管Φ10毫米;信号输入:16路数字输入/16路数字输出,24V直流 | 落地式 | J1 范围 ±180°,速度 114°/秒;J2 范围 +60° 至 -85°,速度 95°/秒;J3 范围 +157.5° 至 -80°,速度 130°/秒;J4 范围 ±190°,速度 300°/秒;J5 范围 ±125°,速度 243°/秒;J6 量程 ±360°,速度 357°/秒 | J4 1045 N·m;J5 1045 N·m;J6 858 牛·米 | 请求此模型 |
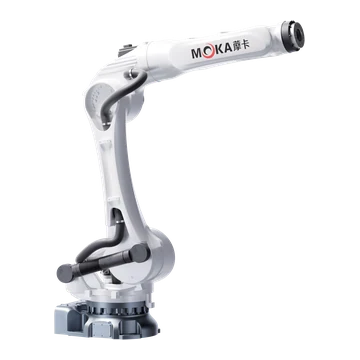 | MB280-2650 | 重型机器人 | 6 | 280 kg | 2650 毫米 | ±0.08毫米 | IP54 / IP67 | 功率容量 25.0 kVA;机器人质量 1320 公斤 | 内置管Φ10毫米;信号输入:16路数字输入/16路数字输出,24V直流 | 落地式 | J1 范围 ±180°,速度 120°/秒;J2 范围 +60° 至 -80°,速度 110°/秒;J3 范围 +95° 至 -80°,速度 115°/秒;J4 范围 ±210°,速度 190°/秒;J5 范围 ±125°,速度 135°/秒;J6 量程 ±360°,速度 220°/秒 | J4 1134 N·m;J5 1134 N·m;J6 752 牛·米 | 请求此模型 |
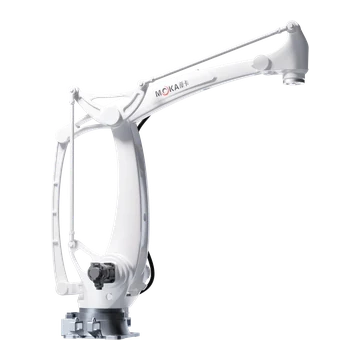 | MB180C-3200 | 重型机器人 | 4 | 180 kg | 3200 毫米 | ±0.06毫米 | IP65 | 功率容量 25.0 kVA;机器人质量 1060 公斤 | 内置管Φ10毫米;信号输入:16路数字输入/16路数字输出,24V直流 | 落地式 | J1 范围 ±180°,速度 115°/秒;J2 范围 +40° 至 -85°,速度 95°/秒;J3 范围 +48° 至 -70°,速度 115°/秒;J4 量程 ±360°,速度 210°/秒 | / | 请求此模型 |
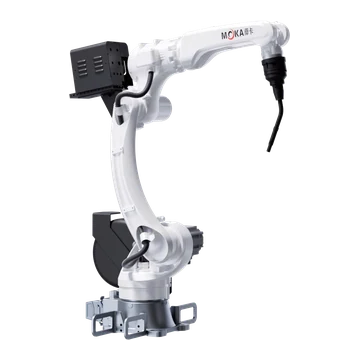 | MB10W-1500 | 焊接机器人 | 6 | 10 kg | 1500 毫米 | ±0.03毫米 | IP65 / IP67 | 功率容量 4.5 kVA;机器人质量 145 公斤 | 内置管Φ8毫米;信号输入:16路数字输入/16路数字输出,24V直流 | 落地式 | J1 范围 ±180°,速度 300°/秒;J2 范围 +90° 至 -170°,速度 342°/秒;J3 范围 +160° 至 -92°,速度 285°/秒;J4 范围 ±150°,速度 390°/秒;J5 范围 +90° 至 -135°,速度 460°/秒;J6 量程 ±220°,速度 700°/秒 | J4 22 N·m;J5 22 N·m;J6 10 牛·米 | 请求此模型 |
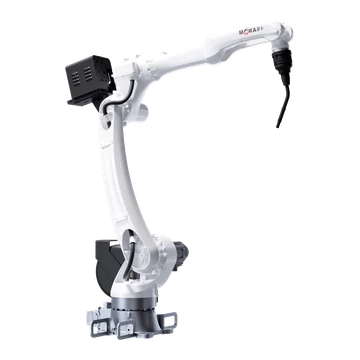 | MB10W-2050 | 焊接机器人 | 6 | 10 kg | 2050 毫米 | ±0.03毫米 | IP65 / IP67 | 功率容量 4.5 kVA;机器人质量 268 公斤 | 内置管Φ10毫米;信号输入:16路数字输入/16路数字输出,24V直流 | 落地式 | J1 范围 ±180°,速度 302°/秒;J2 范围 -90° 至 +170°,速度 298°/s;J3 范围 +160° 至 -92°,速度 285°/秒;J4 范围 ±150°,速度 390°/秒;J5 范围 +90° 至 -135°,速度 460°/秒;J6 量程 ±220°,速度 700°/秒 | J4 22 N·m;J5 22 N·m;J6 10 牛·米 | 请求此模型 |
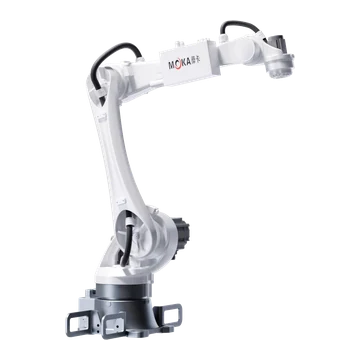 | MB15C-1500 | 焊接机器人 | 5 | 15 kg | 1500 毫米 | ±0.03毫米 | IP65 / IP67 | 功率容量 4.5 kVA;机器人质量 140 公斤 | 内置管Φ10毫米;信号输入:16路数字输入/16路数字输出,24V直流 | 地板/支架 | J1 范围 ±180°,速度 245°/秒;J2 范围 -85° 至 +165°,速度 210°/s;J3 范围 -85° 至 +150°,速度 270°/s;J5 范围 ±180°,速度 360°/秒;J6 量程 ±210°,速度 720°/秒 | J4 22 N·m;J5 22 N·m;J6 12 牛·米 | 请求此模型 |
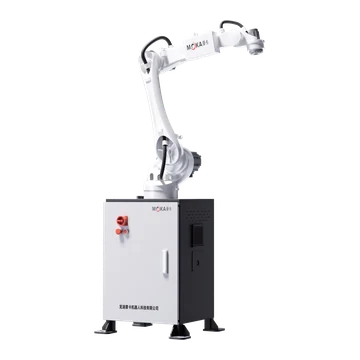 | MB15CD-1500 | 焊接机器人 | 5 | 15 kg | 1500 毫米 | ±0.03毫米 | IP65 / IP67 | 功率容量 4.5 kVA;机器人质量 300 公斤 | 内置管Φ10毫米;信号输入:16路数字输入/16路数字输出,24V直流 | 地板/支架 | J1 范围 ±180°,速度 245°/秒;J2 范围 -85° 至 +165°,速度 210°/s;J3 范围 -85° 至 +150°,速度 270°/s;J5 范围 ±180°,速度 360°/秒;J6 量程 ±210°,速度 720°/秒 | J4 22 N·m;J5 22 N·m;J6 12 牛·米 | 请求此模型 |
未找到匹配的 MOKA 型号。请清除一个或多个筛选条件,或发送所需的有效载荷、覆盖范围和应用信息以进行采购审核。
选材说明: 对于连续作业筛分,应使用额定有效载荷,并同时列出额定有效载荷和最大有效载荷;任何更高的值都必须在规定的条件下进行验证。
MOKA 机器人和自动化解决方案常见问题解答
MOKA 哪种机器人型号适合 SCARA、焊接或重型应用?
对于紧凑型水平装配或搬运任务,可使用 SCARA 型号;而当工艺需要更大的方向自由度、工艺工装或更高的负载时,则应考虑六轴、焊接和重型系列机型。最终选择仍取决于有效载荷、运动半径、重复精度、安装方式以及实际工作单元布局。
如何选择所需的 MOKA 机器人有效载荷和运动半径?
将工具、产品和任何携带的工艺设备相加,计算总有效载荷。根据运动半径检查每个必需的TCP点和方向,然后验证重心、惯性、腕部扭矩、夹具、障碍物和维护间隙。
EVST 能否围绕 MOKA 机器人配置工具、控制和安全系统?
是的。项目范围可以包括机械臂末端执行器、控制器和接口、夹具、工艺设备、PLC 和网络、防护装置或其他安全措施、调试和交付责任。
如何获取 MOKA 机器人的价格和交货时间?
请选择型号或提供应用场景、总有效载荷、所需传输距离和姿态、安装方式、控制器需求、数量、目的地和所需时间。EVST 将在确定适用配置后,准备报价、交货周期和服务条款。