
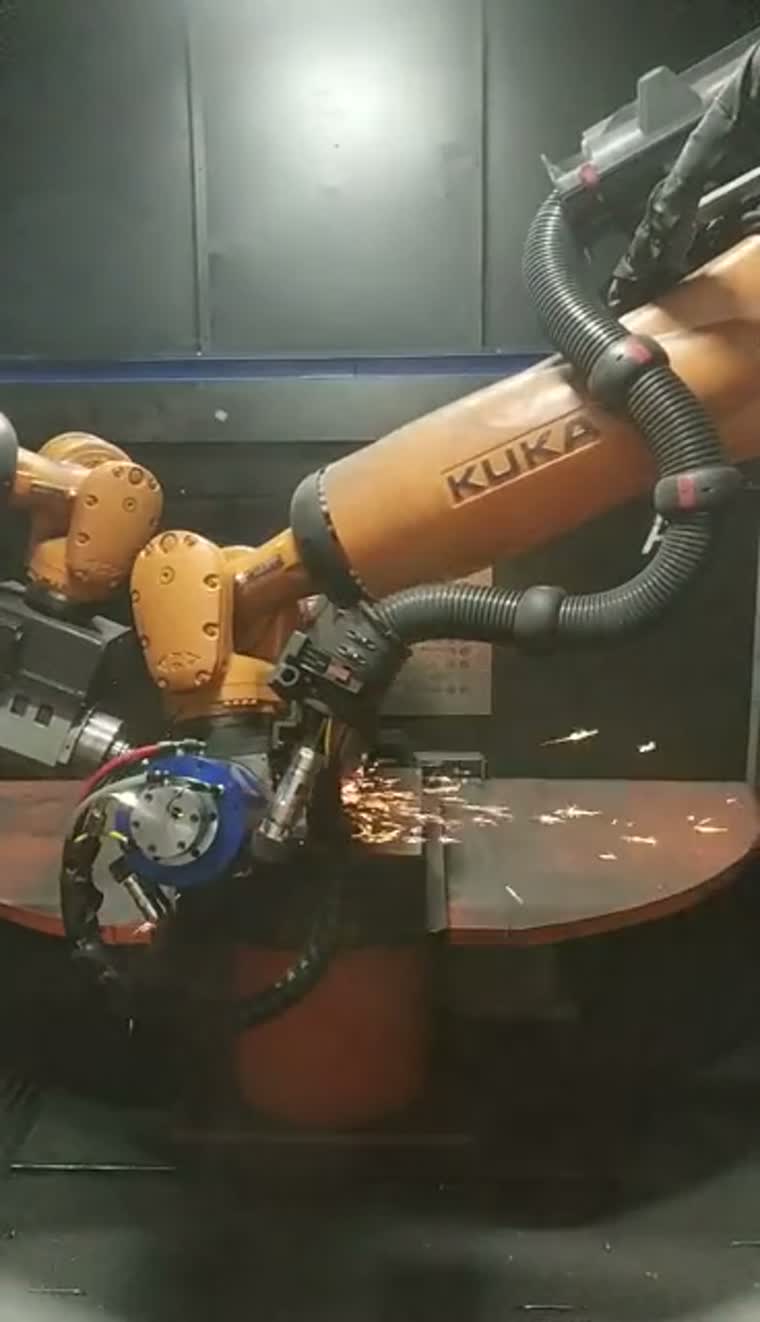
首先从铸造及其限制条件入手。
典型的工件类型包括发动机缸体、气缸盖、变速箱壳体和电机壳体。夹具安装空间、车削间隙和刀具进给方式决定了加工单元的布局。
来料铸件的轮廓和分型线位置可能存在差异。在选择加工路线之前,请检查代表性铸件、夹具基准以及待加工区域。
最大工件质量:按需提供。
最大工件尺寸和车削范围:可根据要求提供。
对于难以通过固定精加工工具搬运的工件,可以使用工具夹持装置;搬运路线的选择还取决于通道和夹具。
单元布局、力控选项和除尘单元配置和工具访问
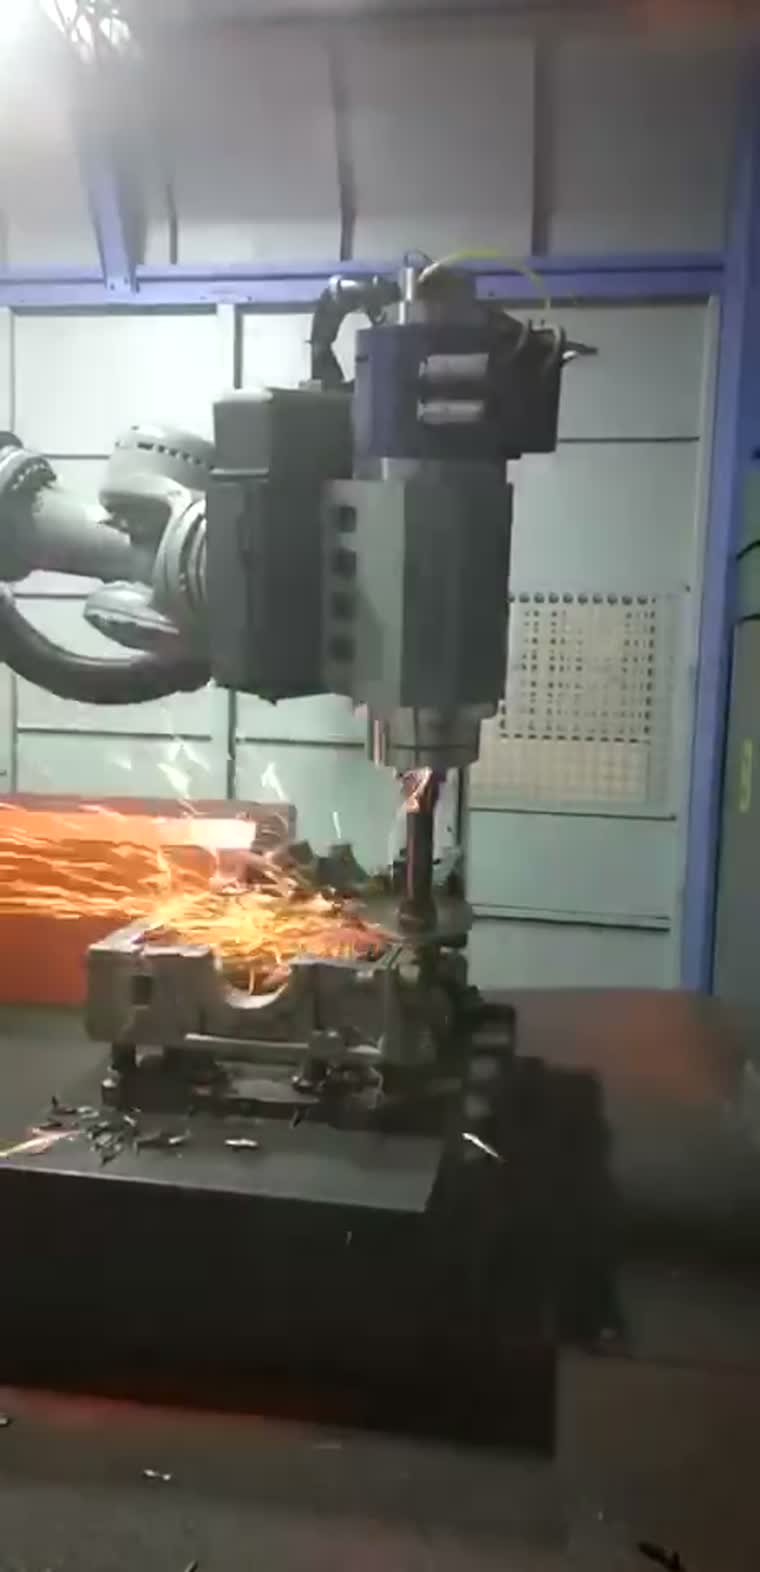
单元配置将机器人控制的工具与固定夹具、定位器或交替旋转工作台相结合。工具的接近方式和对铸件的加工通道决定了这种配置方式。
可以根据所需的操作和工件组合来指定浮动主轴选项、自动换刀装置和刀具库。
可控接触力范围:按需提供。
单元布局、力控选项和除尘压铸外壳
去毛刺工艺可去除铸造外壳上的飞边、分型线和浇口残余物;进料偏差和刀具进给情况决定了该工艺。
发动机和动力系统
发动机缸体和缸盖可能需要不同的工具来加工外边缘和侧孔,加工过程中需要进行视觉定位和工具更换。
汽车和摩托车零部件
可以评估铸造零件系列是否适合机器人单元或专用机器,同时考虑夹具的通用性和产品变更的频率。
汽车制造
电机外壳去毛刺是机器人和专用机器集成的一个典型应用,每个外壳系列都定义了夹紧基准和边缘访问。
机器人单元与专用机器
| 工件系列 | 配置 | 轴和位置 | 转换灵活性 | 生产组合 |
|---|---|---|---|---|
| 大型铸造外壳 | 机器人单元 | 铰接式刀具运动;固定或定位工件 | 不同外壳所需的工具和夹具更换 | 具有不同特征的混合家庭 |
| 重复铸造组件系列 | 专用机械 | 坐标轴;单一或交替位置 | 专用设施及计划更换时间 | 在特定家族中重复运行 |
| 小型轮廓组件 | 专用机械 | 坐标轴和索引位置 | 支持的组件范围内的模具变更 | 重复的轮廓处理任务 |
| 中型和大型部件 | 专用机械 | 线性或旋转分度装置 | 零件专用夹具和工艺设置 | 定义的处理序列 |
水平滚动即可比较所有字段。
解决方案级别的专用机器
专用机床可实现刀具的协调运动,加工位置可以是单工位、交替工位或分度工位。它们在解决方案层面上根据零件系列和夹具布置进行评估。
例如,工件包括手机外壳、摄像头模块、机顶盒外壳、门把手和汽车塑料部件。
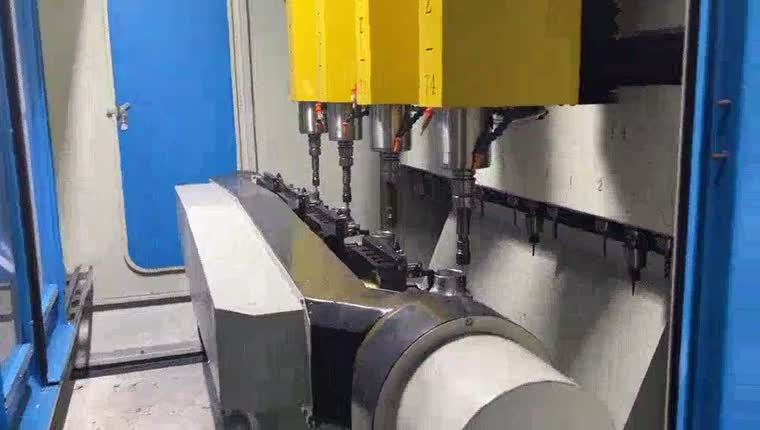
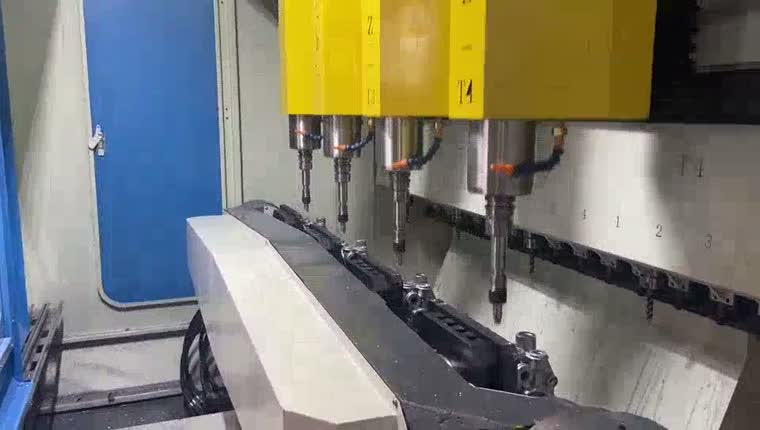
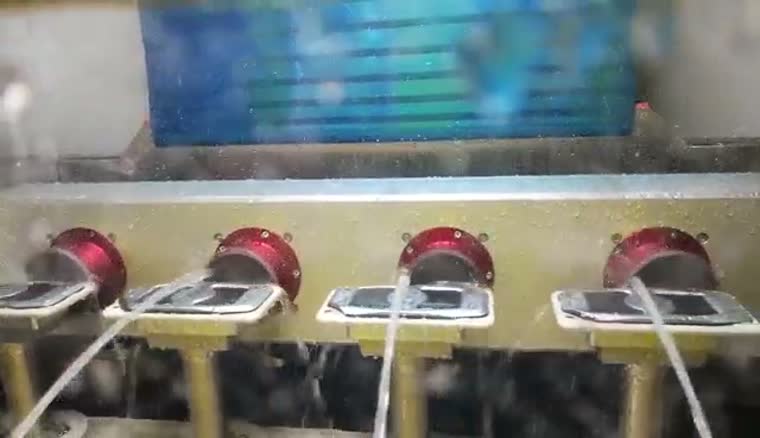
对于合适的轮廓精加工任务,可采用湿法加工工艺,即在刀具周围使用液体和旋转夹具。其适用性取决于材料和所需的表面光洁度。
对于车轴部件,在规划夹具和加工顺序时,要考虑从焊接到去毛刺的过渡。
车轴焊接及焊后处理EVST扫描路径研磨
EVST 扫描路径磨削技术可根据扫描的工件轮廓在定义的加工区域内生成磨削路径;它并不能消除定义工艺、验证夹具或检查成品零件的需要。
对于免编程磨削机器人而言,预期的简化方案是手动逐点路径示教。刀具选择、扫描覆盖范围、工艺边界和验收标准仍需确定。
讨论您的作品 →从扫描轮廓到执行
扫描工件,识别定义加工区域内的轮廓,并生成机器人执行路径。该路径必须与夹具的可达性和所选刀具相匹配。
在选定区域内捕捉工件轮廓。
确定加工边缘并生成刀具路径。
使用选定的接触工具执行已检查的路径。
概念图 · 步骤需要对工件和单元进行验证。
力控执行支持在生成的路径中保持接触;力控选项及其规范通过更广泛的单元配置进行选择。
单元布局、力控选项和除尘三维视觉和自适应路径
三维成像和处理可以构建工件模型,并根据空间变化调整加工路径。无需CAD的加工方式是可选的,它可以从扫描数据中确定轮廓和加工工艺;产品检测也是可选的。
在约定的覆盖范围和测试条件下,扫描持续时间:根据要求。
在约定的材料、几何形状和测试条件下,扫描精度:可按需提供。
激光检测和偏差补偿
点激光检测可以将当前零件与前一个零件进行比较,并补偿分型线处的位置偏差。这种比较针对的是零件之间的偏差,而不是与CAD模型的偏差。
激光测量焊缝凸起量可以为位置补偿提供信息,并在焊缝加工过程中与精加工工具协调配合。测量和去除策略必须与接头相匹配。
离线编程和仿真
离线编程预先设定了机器人离开工作单元的路径。碰撞检测和代码仿真支持在后处理器生成控制器特定程序之前进行审查。
定义工具、夹具和机器人路径。
检查碰撞情况并模拟程序。
输出控制器代码,然后在单元上进行验证。
概念图 · 步骤需要对工件和单元进行验证。
仿真有助于准备工作;机器人程序、工具几何形状和夹具仍需在实际单元上进行验证。
焊后及焊缝打磨
机器人焊缝打磨可以使用机器人操控的精修头,该精修头固定在铝制框架上。该夹具便于接近焊缝,同时工具沿预定的去除路径运行。
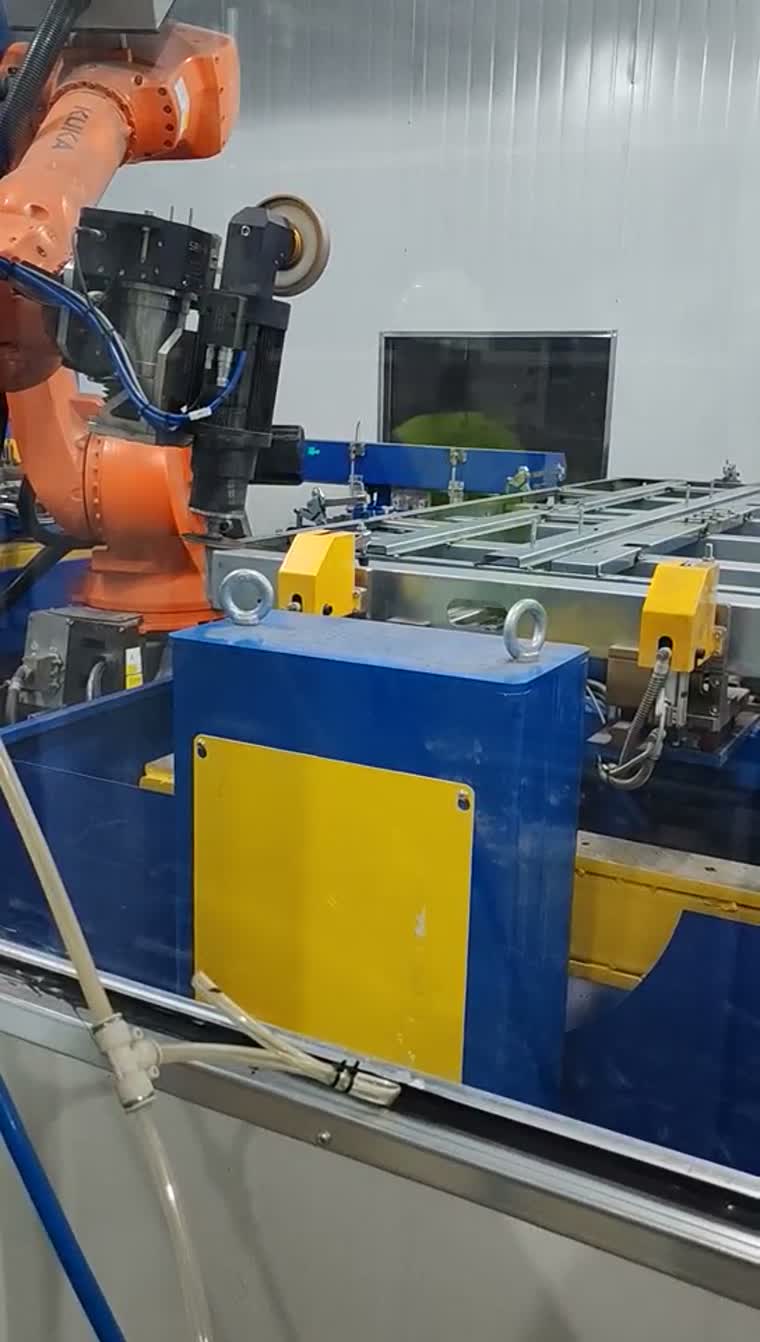
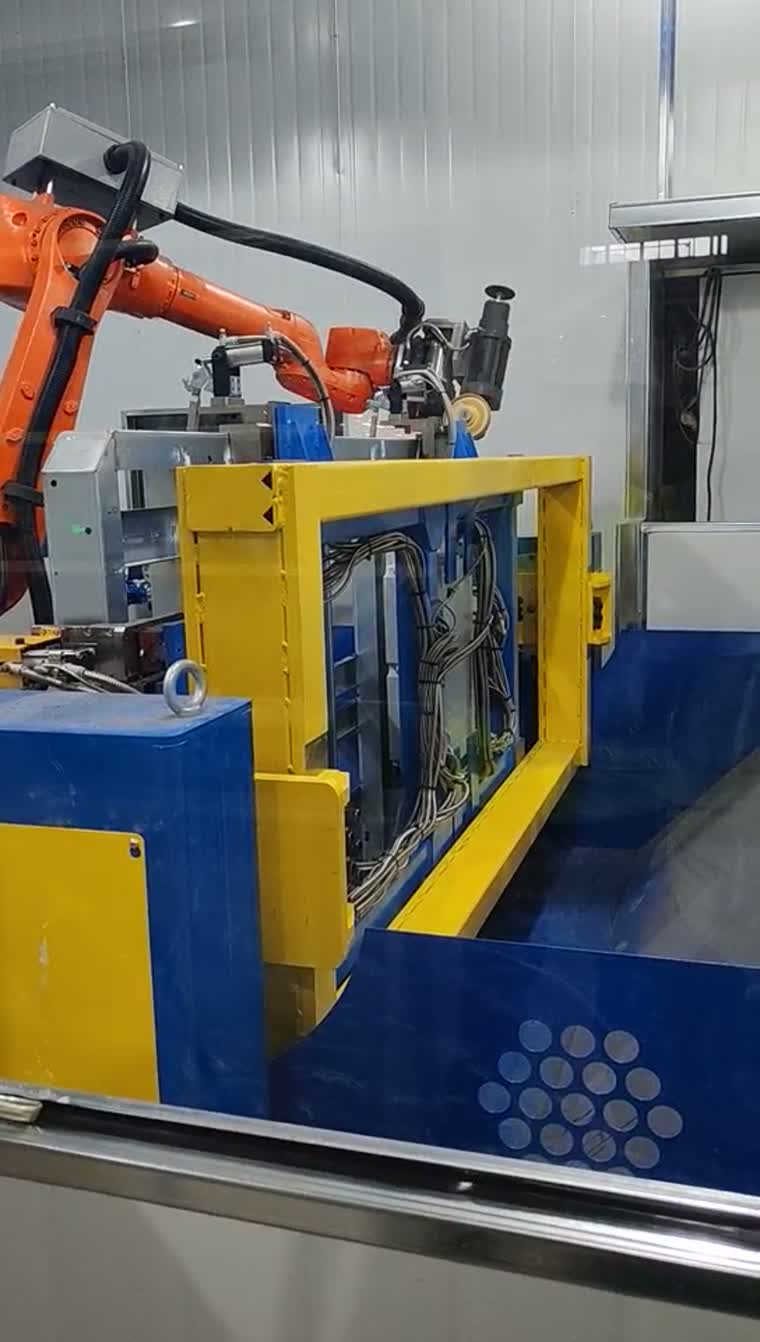
电池托盘摩擦搅拌焊接精加工是一个相关工艺,有其自身的夹具和工艺要求。
电池托盘精加工及相关工艺选项典型应用及集成范围
典型应用包括铸件外壳边缘清理、发动机部件去毛刺和车架焊缝精加工。交付范围涵盖夹具、工具、机器人集成和工艺验证。
装卸接口与上游和下游设备相关联。
分享代表性工件、待加工的边缘或焊缝、夹具基准和验收标准,以开始配置评审。
选择去毛刺单元前需要考虑的问题
“无需编程”究竟是什么意思——无需教学,还是无需CAD模型?
这意味着根据检测到的轮廓生成工艺路径,从而减少逐点示教。不使用产品 CAD 模型是一种可选配置;夹具、工具和工艺验收仍需验证。
当铸件各部分形状不同时,如何生成刀具路径?
扫描过程可识别指定加工区域内的相关轮廓。路径生成基于该轮廓,而合适的检测装置可以补偿零件间的差异。超出范围的几何形状需要进行工艺审查。
专用去毛刺机何时能胜过机器人工作站?
当零件系列、夹具和加工顺序重复出现时,专用机床值得考虑。当加工通道、刀具进给方式或产品组合需要不同的布局时,机器人单元则值得考虑;应在实际工件上进行比较。
去毛刺和焊后打磨可以在同一工位进行吗?
如果夹具、工具使用和工艺要求兼容,则可以将它们纳入同一概念框架。将它们结合起来是一个项目决策,而不是每个布局都默认具备的标准功能。
混合车型生产需要更换哪些工具?
首先确定每个零件族的操作步骤和所需工具。然后可以根据这些组合配置自动换刀和刀具库,包括访问和夹具间隙检查。
能否将视觉路径生成功能改造到现有单元中?
改造适用性需根据具体情况进行评估。在确定升级方案之前,应检查机器人控制器接口、扫描访问、校准、工具几何形状和夹具兼容性;仅凭扫描演示无法确定单元兼容性。