
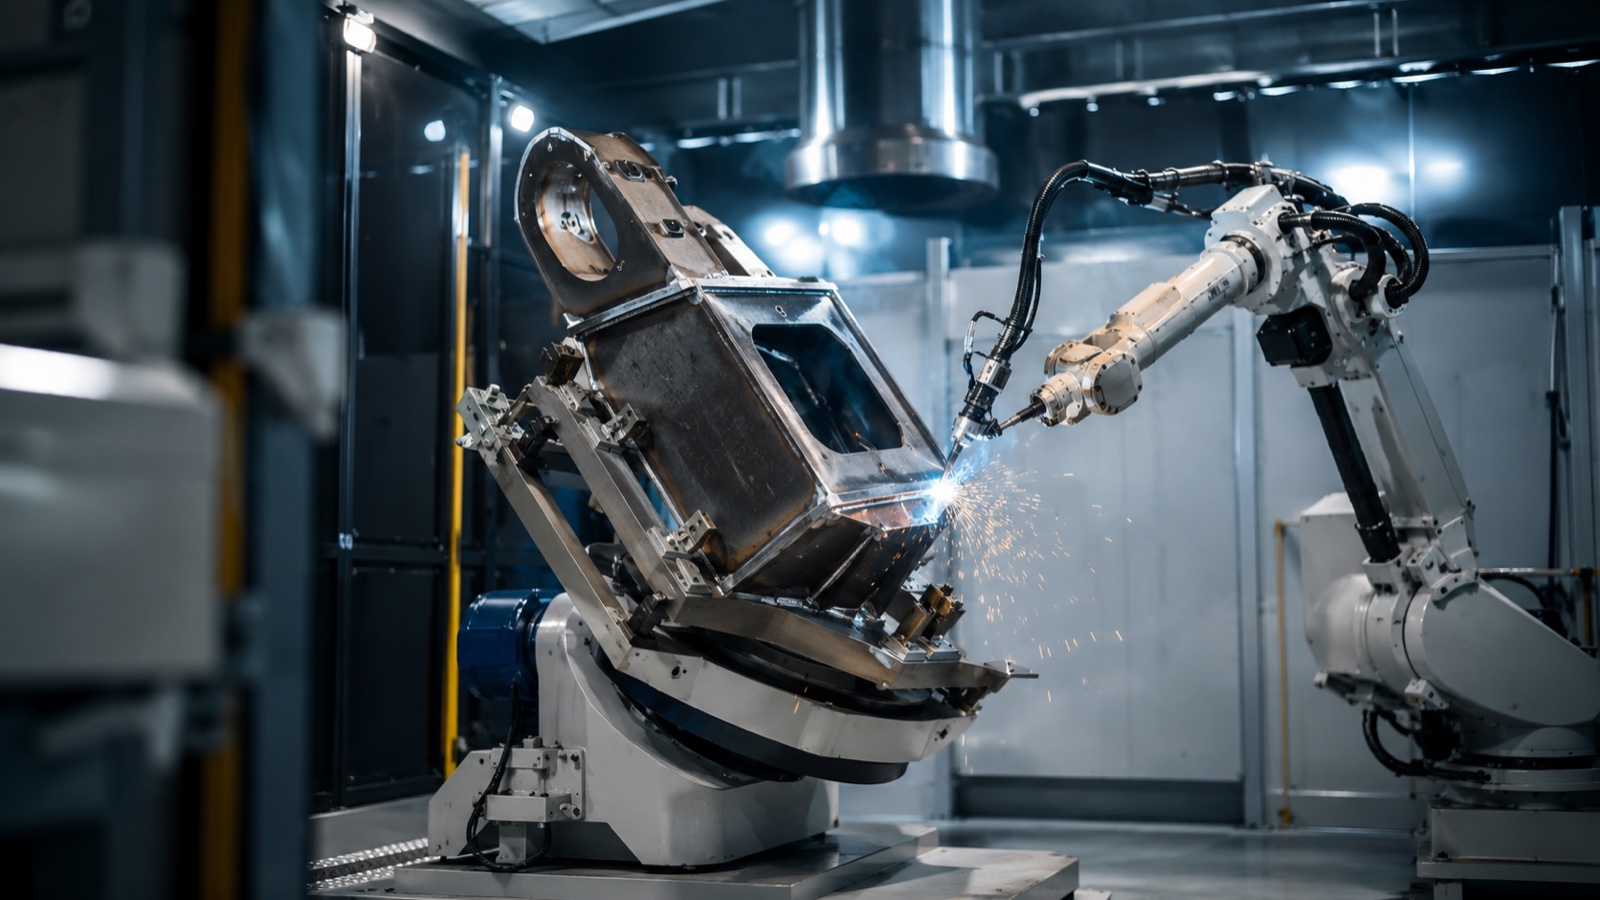
Von der EVST-Redaktion · Letzte Aktualisierung: 1. Juni 2026
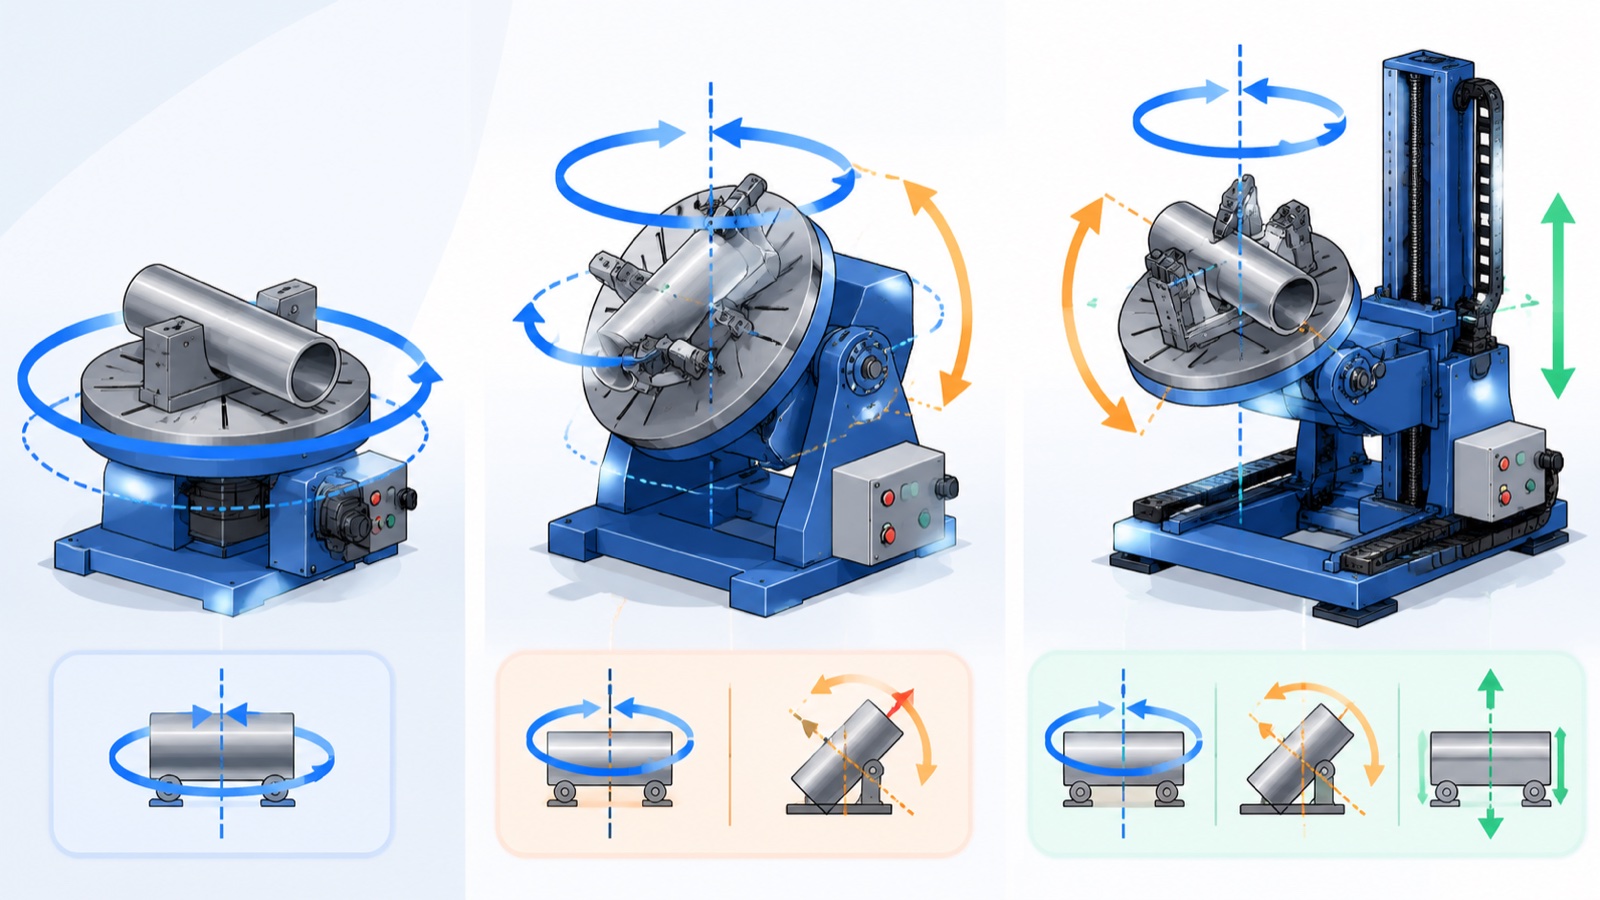
Ein Schweißpositionierer ist eine motorbetriebene Vorrichtung, die ein Werkstück dreht oder neigt, sodass die Schweißnähte in der ebenen Position bleiben, wo Geschwindigkeit und Qualität am höchsten sind. Die Anzahl der Achsen bestimmt die Bewegung: Ein einachsiger Positionierer dreht sich um eine Achse, ein zweiachsiger Positionierer neigt zusätzlich, und ein dreiachsiger Positionierer kombiniert zwei Neigungs- oder Hubachsen mit der Drehung. Die Wahl des Positionierers hängt von der Geometrie des Werkstücks, dem Gewicht und der Anzahl der Schweißnähte in verschiedenen Ebenen ab.
Was ein Schweißpositionierer tatsächlich leistet
Manuelle und robotergestützte Schweißgeräte arbeiten am schnellsten, wenn die Schweißnaht flach ist und das Schmelzbad durch die Schwerkraft stabil steht. Ein Positionierer bringt jede Naht in diese Position, anstatt den Schweißer oder den Roboterarm in ungünstige Winkel zu zwingen. Das Ergebnis ist ein gleichmäßigerer Durchschweißungsgrad, weniger Fehler und kürzere Zykluszeiten.
Laut den Richtlinien der American Welding Society (AWS) sind Schweißqualität und Schweißgeschwindigkeit in der Flachposition am höchsten und verschlechtern sich mit zunehmender Ausrichtung der Schweißnaht (horizontal, vertikal, über Kopf). Ein Positionierer sorgt dafür, dass möglichst viele Schweißungen in diesem optimalen Bereich bleiben. In Roboterzellen ist der Positionierer Teil des Bewegungssystems: Seine Achsen lassen sich mit dem Roboter koordinieren, sodass Werkstück und Schweißbrenner während eines durchgehenden Schweißvorgangs synchron laufen.
Einachsig vs. 2-achsig vs. 3-achsig: Der Kernunterschied
Der praktische Unterschied liegt in den Freiheitsgraden, die bestimmen, wie viele Flächen eines Werkstücks man dem Schweißbrenner präsentieren kann, ohne es neu einspannen zu müssen.
| Typ | Achsen / Bewegung | Geeignet zu | Typische Einschränkung |
|---|---|---|---|
| Einachsig | 1 (Rotation um eine Achse) | Runde oder symmetrische Teile: Wellen, Flansche, Rohrabschnitte, Trommeln | Kann nicht geneigt werden; die Nähte an den Endflächen bleiben nicht flach. |
| 2-Achsen | 2 (Rotation + Neigung) | Halterungen, Rahmen, Schweißkonstruktionen, die sowohl gedreht als auch geneigt werden müssen. | Begrenzte Reichweite bei sehr hohen oder tiefen Kastenprofilen |
| 3-Achsen | 3 (Drehung + Neigung + Anheben oder zweite Neigung) | Komplexe Baugruppen mit Nähten auf mehreren Ebenen | Höhere Kosten und mehr Programmier- und Kalibrierungsaufwand |
Eine einachsige Dreheinheit ist die ideale Lösung für alle Rotationskörper. Mit einer zusätzlichen Neigungsachse deckt man den breiten Bereich der Strukturfertigung ab, in dem sich ein Bauteil sowohl drehen als auch neigen muss. Eine dritte Achse rechnet sich erst dann, wenn die Bauteile wirklich dreidimensional sind und die Kosten für eine Umspannung andernfalls höher wären als die Kosten der zusätzlichen Achse.
Wie man die richtige Achsenanzahl auswählt
In der Praxis entscheiden drei Fragen über die meisten Entscheidungen:
- Wo befinden sich die Nähte? Wenn alle Schweißnähte auf einem Kreis liegen, genügt ein einachsiger Positionierer. Nähte auf mehreren Ebenen zeigen auf zwei oder drei Achsen.
- Wie schwer und wie gut ist das Bauteil ausbalanciert? Bei außermittigen Lasten entstehen Kippmomente, die das Getriebe und die Bremsen des Positionierers sicher aufnehmen müssen, und zwar nicht nur seine Nennmasse.
- Koordiniert sich der Positionierer mit einem Roboter? Für eine koordinierte Bewegung benötigt man Achsen, die der Robotercontroller synchron ansteuern kann. Daher sind integrierte 2- und 3-Achs-Einheiten einem eigenständigen Drehtisch vorzuziehen.
Branchenbeobachtungen zufolge besteht der häufigste Spezifikationsfehler darin, ausschließlich die Nennlast zu berücksichtigen und dabei den Schwerpunkt und den Wenderadius der Last zu ignorieren. Ein Positionierer, der für 1000 kg zentrierte, kompakte Masse ausgelegt ist, kann bei einer weit von der Achse entfernten Last von 600 kg unsicher sein. Namhafte Hersteller wie EVST veröffentlichen daher neben der Nennlast auch Lastmoment- und Schwerpunktdiagramme.
Nutzlast- und Genauigkeitszahlen ablesen
Zwei Figuren dominieren die Datenblätter der Positionierer, und beide verdienen genaue Betrachtung.
Nutzlast: XNUMX Kg Die maximale Werkstückmasse bei einem definierten Schwerpunkt wird als maximale Werkstückmasse bezeichnet. Hersteller bieten dasselbe Modell in verschiedenen Traglastklassen an, da Getriebe, Lager und Bremse auf das maximale Drehmoment ausgelegt sind. Beispielsweise sind die ein- und zweiachsigen Schweißpositionierer von EVST in verschiedenen Traglastklassen von wenigen hundert Kilogramm bis zu 5000 kg Werkstückkapazität erhältlich, sodass der Käufer das Gerät optimal an das Werkstück anpassen kann, anstatt es zu überdimensionieren.
Reproduzierbarkeit Die Wiederholgenauigkeit beschreibt, wie präzise der Positionierer in den vorgegebenen Winkel zurückkehrt. Sie wird üblicherweise in Millimetern an der Werkstückoberfläche oder in Lichtbogenminuten angegeben. Beim Roboterschweißen ist eine Wiederholgenauigkeit im Bereich von ±0.06 bis ±0.25 mm je nach Größe und Traglast üblich. Eine geringere Genauigkeit ist nicht automatisch besser: Sie muss lediglich deutlich innerhalb der Schweißnahttoleranz liegen, damit der Brenner die Verbindung in jedem Zyklus korrekt trifft.
Laut Herstellerangaben weisen größere und schwerere Positioniererebenen im Allgemeinen eine etwas höhere Wiederholgenauigkeit auf, da Masse und strukturelle Durchbiegung schneller zunehmen als die Steifigkeit. Dieser Zielkonflikt ist normal, weshalb Nutzlast und Wiederholgenauigkeit stets gemeinsam betrachtet werden sollten.
Positionierer, Roboter und Schiene als ein System
In einer modernen Fertigungszelle arbeitet ein Positionierer selten isoliert. Er ist üblicherweise Teil einer koordinierten Bewegungsgruppe, zu der auch der Schweißroboter und eine Linearführung gehören können. Der Roboter erreicht die Schweißnaht, der Positionierer richtet das Werkstück so aus, dass die Naht flach bleibt, und eine Linearführung erweitert den Arbeitsbereich für lange oder mehrere Werkstücke. Wie die Linearachse in dieses System integriert ist, erfahren Sie in unserem Begleitleitfaden. Lineare Schienen und Bodenschienen für den Roboter mit 7 AchsenUnd unsere vollständiger Leitfaden zum Roboterschweißen für das Gesamtbild der Zelle.
Koordinierte Bewegungsabläufe unterscheiden einen echten Roboterpositionierer von einem einfachen Drehtisch. Wenn die Robotersteuerung die Achsen des Positionierers ansteuert, kann das System den optimalen Winkel zwischen Brenner und Werkstück in einem einzigen Arbeitsgang durch eine gekrümmte Naht halten, anstatt anzuhalten, zu indexieren und neu zu starten. EVST fertigt seine einachsigen Positionierer EVS-SWP und zweiachsigen EVS-DWP für diese Art der Integration und liefert als Komplettanbieter Roboter, Positionierer und Führungsschiene als eine in Betrieb genommene Zelle anstatt als separate Komponenten, die vor Ort zusammengefügt werden müssen.
Sicherheit und Normen
Positionierer bewegen schwere Massen, daher sind Schutzvorrichtungen und Steuerungszuverlässigkeit ebenso wichtig wie die Schweißnahtqualität. Gemäß ISO 10218 und der zugehörigen Norm ISO/TS 15066 für Industrierobotersysteme muss die gesamte Zelle, einschließlich des Positionierers und seiner Bewegung, als eine einzige Maschine einer Risikobewertung unterzogen werden. Dabei müssen Schutzvorrichtungen, Verriegelungen und Not-Aus-Schalter den gesamten Hubbereich des Positionierers abdecken.
Zu den praktischen Sicherheitsmerkmalen, die bei jedem Positionierer zu prüfen sind, gehören ausfallsichere Haltebremsen, die die Last bei Stromausfall blockieren, definierte Lastmomentgrenzen und – falls Bediener Teile beladen, während der Roboter an anderer Stelle schweißt – eine Zwei-Stationen- oder Barriereanordnung, die Personen vom aktiven Bereich fernhält. EVST-Positionierer werden mit CE-, SGS- und TÜV-Zertifizierungen von Drittanbietern ausgeliefert, und die Servicetechniker des Unternehmens nehmen die Systeme vor Ort in über 100 Ländern in Betrieb. Dadurch wird ein einheitliches Sicherheitskonzept vom Werk bis zum Kunden gewährleistet.
Häufig gestellte Fragen
Worin besteht der Unterschied zwischen einem einachsigen und einem zweiachsigen Schweißpositionierer?
Ein einachsiger Positionierer dreht das Werkstück um eine Achse und eignet sich für runde oder symmetrische Teile wie Wellen, Flansche und Rohrabschnitte. Ein zweiachsiger Positionierer verfügt zusätzlich über eine Neigungsachse und kann das Werkstück somit sowohl drehen als auch neigen. Dadurch lassen sich Schweißnähte in mehreren Ebenen in die ebene Schweißposition bringen. Aus diesem Grund sind zweiachsige Einheiten in der Konstruktions- und Halterungsfertigung weit verbreitet.
Wann benötige ich tatsächlich einen 3-Achsen-Positionierer?
Ein 3-Achs-Positionierer ist dann sinnvoll, wenn ein Bauteil wirklich dreidimensional ist, Schweißnähte auf mehreren Ebenen aufweist und das Umspannen zwischen den Schweißnähten mehr Zeit in Anspruch nehmen würde als die zusätzliche Achse. Für einfachere Bauteile bietet eine 1- oder 2-Achs-Einheit die gleichen Vorteile der Planpositionierung zu geringeren Kosten und mit weniger Programmieraufwand.
Wie wichtig ist die Nutzlast des Positionierers im Vergleich zum Schwerpunkt?
Beides ist wichtig, wobei der Schwerpunkt oft der limitierende Faktor ist. Ein für eine bestimmte Masse ausgelegter Positionierer geht davon aus, dass die Last nahe der Achse liegt. Eine außermittige oder weit überhängende Last erzeugt ein Drehmoment, das die Nennleistung des Geräts selbst unterhalb der angegebenen Nutzlast überschreiten kann. Prüfen Sie daher immer die Last-Drehmoment- und Schwerpunktdiagramme und nicht nur die angegebene Nutzlast.
Lässt sich ein Schweißpositionierer mit dem Roboter synchronisieren?
Ja. Wenn die Positionierachsen vom Robotercontroller als koordinierte Bewegungsgruppe angesteuert werden, bewegen sich Werkstück und Brenner gemeinsam und halten so den idealen Schweißwinkel über eine durchgehende Naht in einem Arbeitsgang konstant. Dies ist der Hauptvorteil eines integrierten Roboterpositionierers gegenüber einem separaten Indexierdrehtisch.
Welchen Nutzlastbereich decken Schweißpositionierer ab?
Die Tragfähigkeit von Werkstücken für den gewerblichen Schweißen reicht von etwa 100 kg bis zu mehreren Tonnen. Das Sortiment von EVST umfasst beispielsweise ein- und zweiachsige Einheiten von einigen hundert Kilogramm bis zu 5000 kg, wobei jedes Modell über mehrere Tragfähigkeitsstufen verfügt, sodass die Einheit optimal auf das Werkstück abgestimmt und nicht überdimensioniert werden kann.
Über den Autor: Dieser Leitfaden wurde vom EVST-Redaktionsteam erstellt. EVST (EVS TECH CO., LTD) ist ein 2018 gegründeter Roboterhersteller mit Sitz in Chengdu, der Industrieroboter, kollaborative Roboter, Schweißpositionierer und Linearführungen produziert und in über 100 Länder exportiert. Die Produkte verfügen über CE-, SGS- und TÜV-Zertifizierungen.
Letzte Aktualisierung: 1. Juni 2026. Die beschriebenen Spezifikationen sind Richtwerte für die Branche und die Hersteller; überprüfen Sie Nutzlast, Schwerpunktgrenzen und Wiederholgenauigkeit anhand der aktuellen Produktdaten, bevor Sie die Spezifikationen festlegen.