SWP-P
Horizontale Drehteller
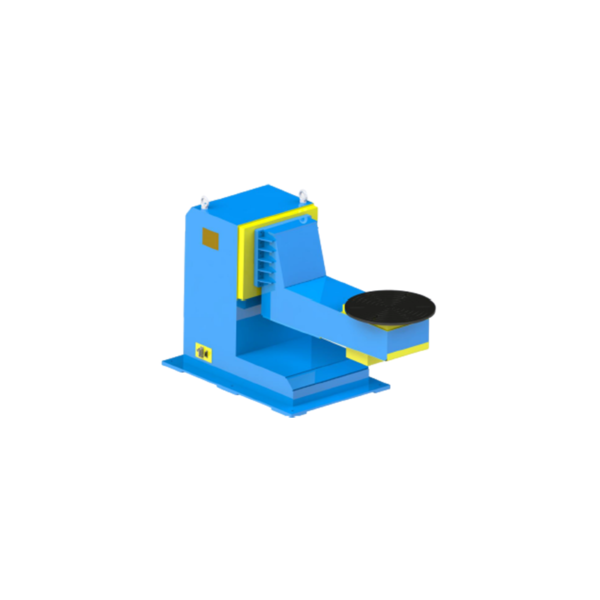
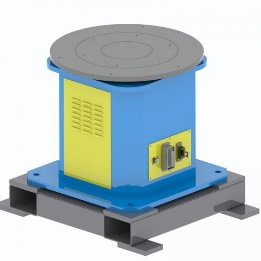
Das Werkstück liegt auf einer horizontalen Tischplatte und kann um eine Achse gedreht werden.
Nutzlastoptionen: 300 / 500 kg
Benutzerdefinierte Konfigurationen verfügbar
Seriendetails ansehen →
Standardserie + kundenspezifische Konfigurationen
Vergleichen Sie die 1-, 2- und 3-Achs-Positioniererfamilien und wählen Sie die passende Konfiguration für Ihr Werkstück, Ihre Vorrichtung, Ihren Schwerpunkt, Ihre Bewegungsabläufe und Ihr Zellenlayout. EVST bietet Standardserien und kundenspezifische Konfigurationen nach technischer Prüfung an.
Was es ist
Ein Schweißpositionierer ist eine servogesteuerte Außenachse, die ein Werkstück für den Schweißvorgang hält und neu ausrichtet. Im Gegensatz zu einem einfachen Drehtisch kann er Dreh-, Neige- oder Wechselbewegungen kombinieren. Drehrollen stützen zylindrische Behälter durch Reibung; Positionierer fixieren das Werkstück an speziell dafür vorgesehenen Werkzeugen.
Neun Produktserien
Die unten aufgeführten Nennlastoptionen ermöglichen einen ersten Vergleich der Produktfamilien. Die Nennlast bezeichnet das Gesamtgewicht von Werkstück und Vorrichtung; die endgültige Auswahl hängt zudem von Schwerpunkt, Abmessungen, Bewegungsabläufen und Zellenbedingungen ab. Kundenspezifische Konfigurationen sind nach technischer Prüfung für jede Serie erhältlich.
Für eine einzelne Drehbewegung oder Spindelstock-Reitstock-Unterstützung
SWP-P
Das Werkstück liegt auf einer horizontalen Tischplatte und kann um eine Achse gedreht werden.
Nutzlastoptionen: 300 / 500 kg
Benutzerdefinierte Konfigurationen verfügbar
Seriendetails ansehen →
SWP-Z
Die Vorrichtung wird an einer vertikalen Spindel-Planplatte verschraubt und dreht sich um eine horizontale Achse.
Nutzlastoptionen: 300 / 500 kg
Benutzerdefinierte Konfigurationen verfügbar
Seriendetails ansehen →
SWP-ZW
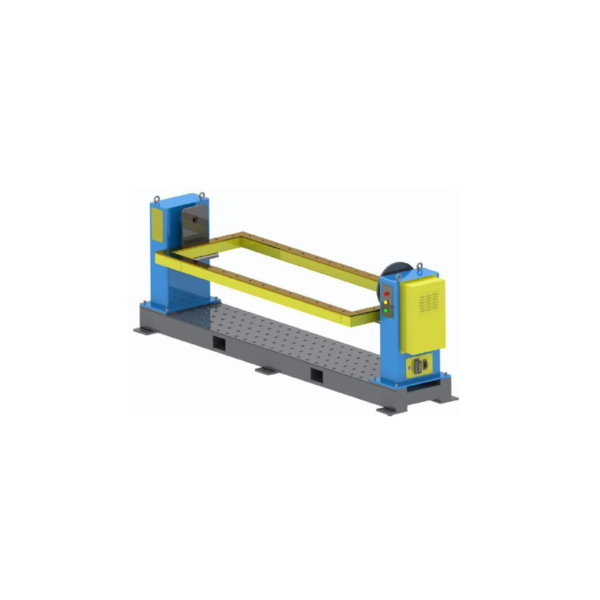
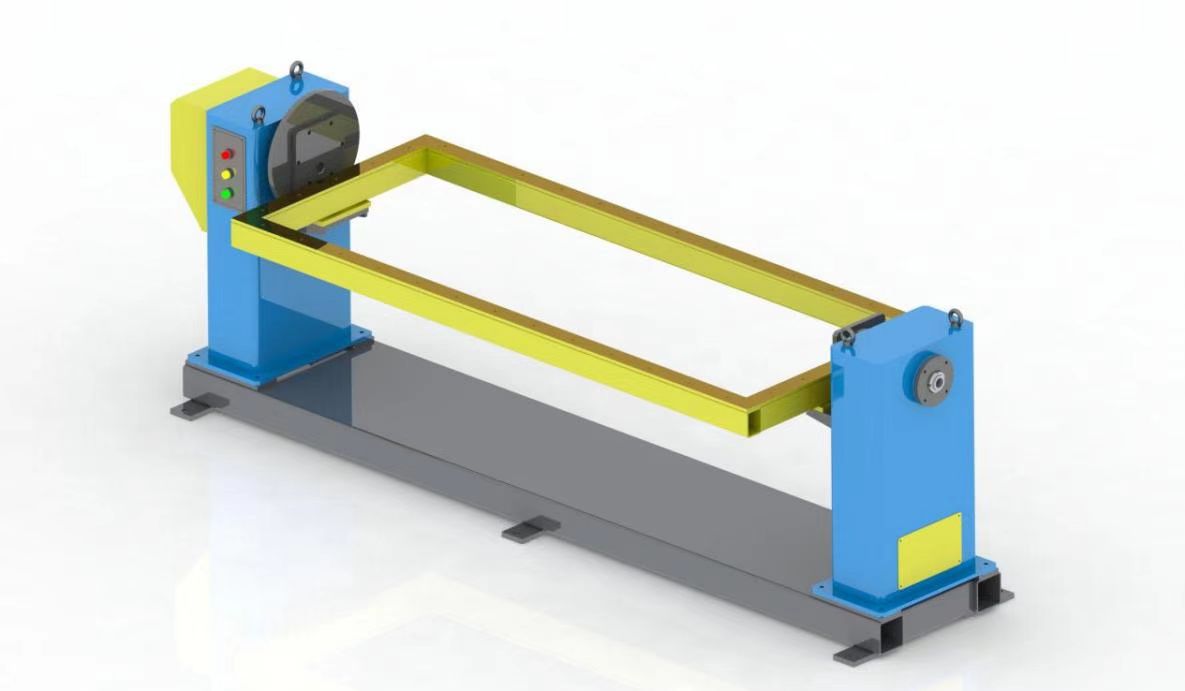
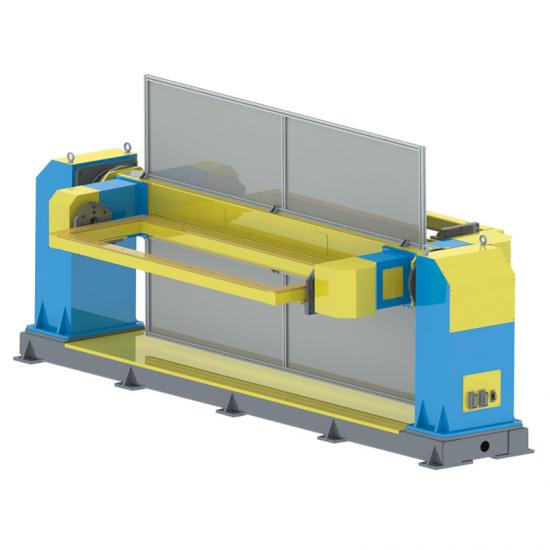
Unterstützt längere Vorrichtungen oder Rahmen zwischen angetriebenem Spindelstock und Reitstock für die Drehung um die horizontale Achse.
Nutzlastoptionen: 300 / 500 / 800 / 1,200 kg
Benutzerdefinierte Konfigurationen verfügbar
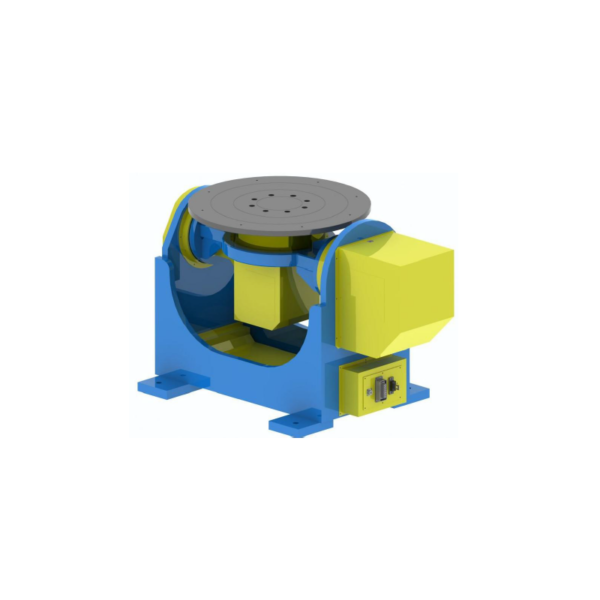
Seriendetails ansehen →Kombiniert Rotation und Neigung zur Verbesserung der Nahtausrichtung und des Zugangs
DWP-C
Eine offene Seite ermöglicht den Zugang zum Werkzeugbereich für die Beladung.
Nutzlastoptionen: 200 / 500 / 1,000 kg
Benutzerdefinierte Konfigurationen verfügbar
Seriendetails ansehen →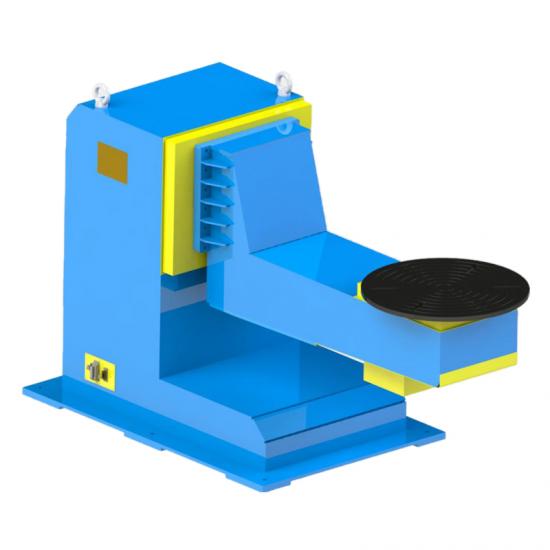
DWP-L
Der versetzte L-förmige Rahmen lässt Platz um die Vorrichtung herum, damit der Roboter heranfahren kann.
Nutzlastoptionen: 500 / 1,000 / 2,000 kg
Benutzerdefinierte Konfigurationen verfügbar
Seriendetails ansehen →
DWP-U
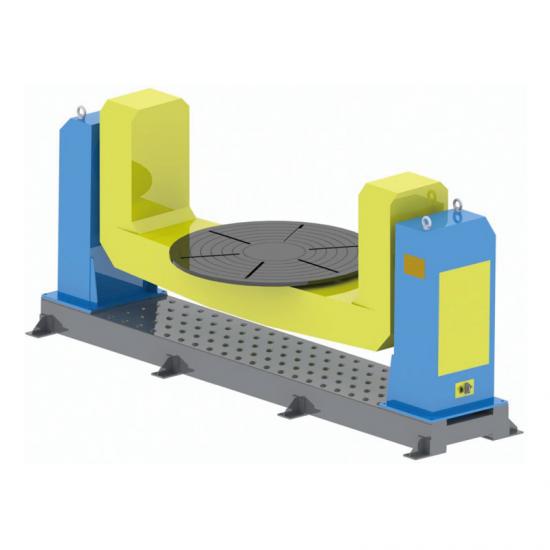
Zwei aufrechte Stützen tragen ein mittig angebrachtes größeres Bauteil oder eine Konstruktion durch Drehung und Neigung.
Nutzlastoptionen: 1,000 / 3,000 / 5,000 kg
Benutzerdefinierte Konfigurationen verfügbar
Seriendetails ansehen →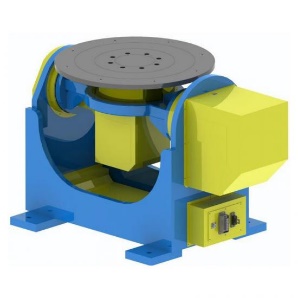
DWP-P
Eine auf einer Plattform montierte Vorrichtung dreht und neigt sich als eine Einheit.
Nutzlastoptionen: 300 / 500 / 1,000 kg
Benutzerdefinierte Konfigurationen verfügbar
Seriendetails ansehen →Fügt Stationsindexierung oder Austauschbewegung hinzu; Zellenlayout wird pro Projekt bestätigt.
TWP-C
Durch die vertikale Stationsindexierung wird die Arbeitsposition verändert, während der Positionierer jedes Teil zum Schweißen ausrichtet.
Nutzlastoptionen: 500 / 1,000 kg
Benutzerdefinierte Konfigurationen verfügbar
Seriendetails ansehen →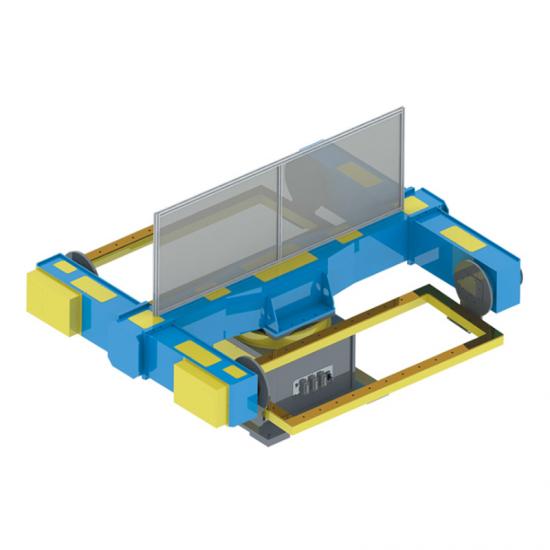
TWP-S
Die horizontale Stationsindexierung zeigt abwechselnde Last- und Schweißpositionen an.
Nutzlastoptionen: 500 / 1,000 kg
Benutzerdefinierte Konfigurationen verfügbar
Seriendetails ansehen →Lichtauswahl
Sie benötigen keine fertige Spezifikation, um zu beginnen. Diese Angaben genügen, um die Produktfamilie zu sichten; verwenden Sie den separaten Leitfaden für eine detailliertere Auswahl.
Beschreiben Sie, ob das Werkstück eine Drehung, Neigung, Stationsindexierung oder Austauschbewegung erfordert.
Geben Sie das Gesamtgewicht von Werkstück und Vorrichtung sowie die Schwerpunktlage relativ zu den Achsen an.
Teilen Sie uns die Werkstückabmessungen, die Befestigungsmethode der Vorrichtung, die Schnittstellen und die Belastungsanforderungen mit.
Geben Sie die Roboterposition, den Schweißzugang, den Bedienerweg, den Sicherheitsabstand und die Stationsreihenfolge an.
Bitte geben Sie die Marke/das Modell des Roboters sowie die erforderlichen koordinierten Bewegungsabläufe, Steuerungen und Schnittstellen zum Einsatzort an.
Einen umfassenderen Vergleich der Achsenanzahl, L/C/U-Layouts und Auswahleingänge finden Sie in der folgenden Dokumentation: Schweißpositioniererführung.
Standardserien bilden den Ausgangspunkt; endgültige Schnittstellen und Layouts werden projektbezogen festgelegt.
Anpassung und Integration
Wenn ein Positionierer als externe Roboterachse fungiert, müssen die mechanischen Schnittstellen, die Bewegungsabläufe, die Steuerungsgrenzen und die Sicherheitsplanung mit dem Roboter und der Zelle abgestimmt werden. Kundenspezifische Konfigurationen werden nach Festlegung der Projektparameter bestätigt.
Bestätigt durch das Werkstück, die Vorrichtung und die Belastungsmethode.
Definiert aus dem Schweißnahtzugang und der Stationsreihenfolge.
Im Rahmen der technischen Überprüfung werden das Robotermodell und die Steuerungsanforderungen geprüft.
Layout, Bedienerzugang und Sicherheitsanforderungen gehören in den Zellenplan.
Anwendungen
Dies sind typische Anwendungen, keine festen Konfigurationen. Die Baureihe, die Nennlast und die Werkzeuge müssen weiterhin anhand des jeweiligen Werkstücks und der Zelle ausgewählt werden.
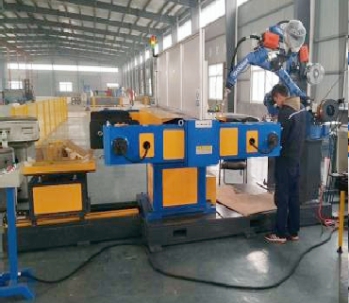
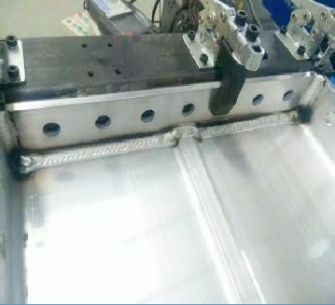
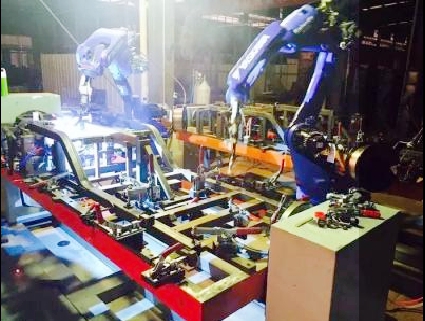
Durch kontrollierte Rotation werden die umlaufenden Nähte in den Arbeitsbereich des Roboters gebracht.
Die Spindelstock-Reitstock-Anordnung ermöglicht die Aufnahme längerer Vorrichtungen zwischen den beiden Enden.
Durch die Kombination von Rotation und Neigung lassen sich die Anfahrtswinkel für verschiedene Nähte verbessern.
Wählen Sie aus dem Vorrichtungs-, Schwerpunkt- und Roboterlayout ein ein- oder mehrachsiges Konzept.
Mehrere Schweißflächen in geeignetere Positionen innerhalb der Zelle umorientieren.
Dreiachsige Stationsindexierungs-Layouts können den Ausgangspunkt für ein Mehrstationenkonzept bilden; die endgültige Anordnung ist projektspezifisch.
Warum EVST
Von den Projekteingaben und der Serienauswahl bis hin zu den Kontrollen in der Produktionsphase bleiben die genauen Konfigurations- und Abnahmeanforderungen projektspezifisch.
Werkstück, Vorrichtung, Gesamtgewicht, Schwerpunkt, Bewegung und Zellenbedingungen werden überprüft, bevor die endgültige Konfiguration bestätigt wird.
Prozessprüfungen in wichtigen Produktionsphasen helfen, Probleme vor der Auslieferung zu erkennen.
Die Bearbeitungsressourcen unterstützen die Maßkontrolle für Montageflächen, Bohrungen und Drehschnittstellen.
Die Bauteile werden geglüht, um Eigenspannungen abzubauen und die Dimensionsstabilität zu gewährleisten.
Häufig gestellte Fragen
Es handelt sich um eine gesteuerte Außenachse, die ein Werkstück hält und neu ausrichtet, damit der Roboter die Schweißnähte erreichen kann. Die erforderliche Achsenanzahl hängt von der Werkstückbewegung und dem Zellenlayout ab.
Auf dieser Kategorieseite bezeichnet die Nennlast das Gesamtgewicht von Werkstück und Vorrichtung, nicht das Gewicht des Werkstücks allein. Für die endgültige Auswahl sind außerdem Schwerpunkt, Abmessungen und dynamische Bedingungen zu berücksichtigen.
Eine einzelne Achse ermöglicht eine Drehbewegung; zwei Achsen ermöglichen zusätzlich eine Neigung; drei Achsen können Stationspositionierung oder -wechsel hinzufügen. Die Wahl richtet sich nach der Zugänglichkeit der Schweißnaht und der Stationsreihenfolge. Lesen Sie den Leitfaden für Schweißpositionierer für den ausführlicheren Vergleich.
Die Buchstaben beschreiben die allgemeine Struktur der Stützen und Werkzeuge. Die Auswahl hängt von der Werkstückgröße, der Vorrichtung, dem Laderaum, der Roboteranfahrt und der erforderlichen Nutzlast ab. Vergleichen Sie die Layouts im Schweißpositionierer-Leitfaden..
Dies ist zu berücksichtigen, wenn eine längere Vorrichtung oder ein Rahmen zwischen zwei Enden abgestützt und um eine horizontale Achse gedreht werden muss. Stützabstände und Schnittstellen müssen anhand des Werkstücks ermittelt werden. Siehe den Leitfaden für Schweißpositionierer für weitere Auswahlkontexte.
Das gleiche Gesamtgewicht kann unterschiedliche Bedingungen für die Achsen und die Struktur hervorrufen, wenn sich der Schwerpunkt verlagert. Das Gewicht allein reicht daher für die endgültige Auswahl nicht aus.
Kundenspezifische Konfigurationen sind nach technischer Prüfung möglich. Bitte geben Sie die Marke/das Modell des Roboters, die Werkstück- und Vorrichtungsdaten, die erforderlichen Bewegungsabläufe, das Zellenlayout und die Schnittstellenanforderungen an, damit die passende Konfiguration ermittelt werden kann.