
CHAIFU Industrieroboter: Modelle und Auswahlleitfaden
Vergleichen Sie CHAIFU-Roboter in den Bereichen SCARA, Sechs-Achs, Palettiertechnik, Stanzen, Schweißen und weiteren Industrieanwendungen. Wählen Sie zunächst die Anwendungskategorie und filtern Sie anschließend Achsen, Nutzlast, Reichweite, Montageoptionen und Schutzvorrichtungen für die gewünschte Zelle.
Wie man eine CHAIFU-Roboterkategorie auswählt
Wählen Sie anhand der Produktionsaufgabe die Roboterkategorie, bevor Sie die einzelnen Spezifikationen vergleichen. Achsen, Nutzlast und Reichweite bilden die erste Auswahlliste, während Montage, Schutz, Prozessausrüstung und Zyklusanforderungen bestimmen, ob ein Modell zur Zelle passt.
Vergleichen Sie CHAIFU-Robotermodelle nach Kategorie
Filtern Sie nach Modell, Kategorie, Achsen, Nutzlast und Reichweite. Vergleichen Sie Kandidaten innerhalb derselben Anwendungsklasse und überprüfen Sie anschließend die Anforderungen an Installation, Schutz, Werkzeuge und Zyklus für die reale Produktionsaufgabe.
| Produktbild | Modell | Kategorie | Achsen | Nutzlast: XNUMX Kg | Reichweite | Reproduzierbarkeit | Körpermasse | Schutz | Installation | Gelenkbereich / Höchstgeschwindigkeit | Zulässige Handgelenksbelastung | Arbeitsumfeld | Basis / Höhe / Leistung | Nächste Aktion |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
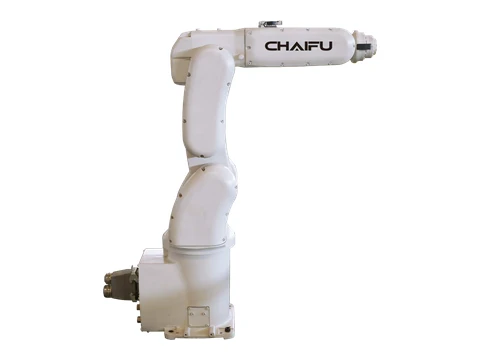 | SF7-K759 | PRENTIC Desktop-Roboter | 6 | 7 kg | 737.5mm | ± 0.03 mm | 48 kg | IP65 | Boden | J1 ±171° @ 305°/s;J2 +65°/-141° @ 280°/s;J3 +170°/-66° @ 300°/s;J4 ±180° @ 300°/s;J5 ±119° @ 406°/s;J6 ±360° @ 600°/s | Moment — J4 15.6 N·m;J5 15.6 N·m;J6 8.5 N·m |Trägheit — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0 °C bis 45 °C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 210 x 235 mm;Gehäusehöhe 880 mm;Leistungskapazität 1.5 kVA | Dieses Modell anfordern |
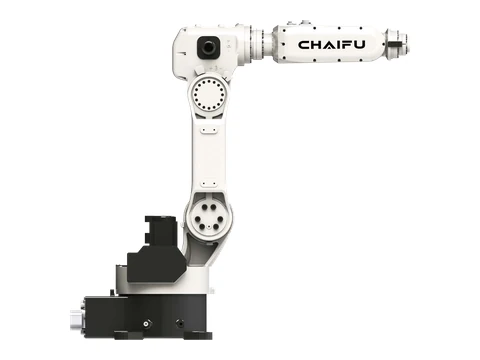 | SF8-K950 | PRENTIC Desktop-Roboter | 6 | 8 kg | 956mm | ± 0.03 mm | 66 kg | IP65 | Beliebige Ausrichtung | J1 ±165° @ 230°/s;J2 +90°/-160° @ 230°/s;J3 +148°/-89° @ 200°/s;J4 ±180° @ 240°/s;J5 ±119° @ 400°/s;J6 ±360° @ 600°/s | Moment — J4 15.6 N·m;J5 15.6 N·m;J6 8.5 N·m |Trägheit — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0 °C bis 45 °C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 280 x 362 mm;Gehäusehöhe 911.5 mm;Leistungskapazität 1.5 kVA | Dieses Modell anfordern |
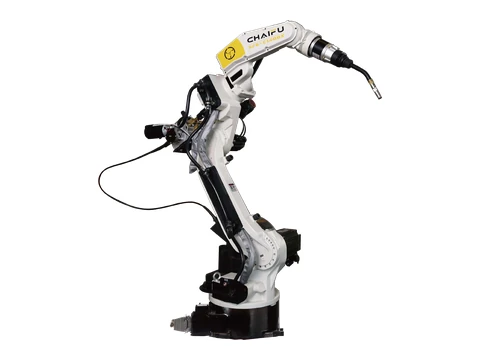 | ARC6-140-6 | Lichtbogenschweißroboter | 6 | 6 kg | 1440mm | ± 0.05 mm | 150 kg | IP65 | Beliebige Ausrichtung | J1 ±170° @ 240°/s;J2 +90°/-155° @ 240°/s;J3 +169°/-86° @ 260°/s;J4 ±155° @ 400°/s;J5 +134°/-137° @ 400°/s;J6 ±220° @ 700°/s | Moment — J4 15.6 N·m;J5 15.6 N·m;J6 8.5 N·m |Trägheit — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0 °C bis 45 °C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 355 x 355 mm;Gehäusehöhe 1375 mm;Leistungskapazität 3 kVA | Dieses Modell anfordern |
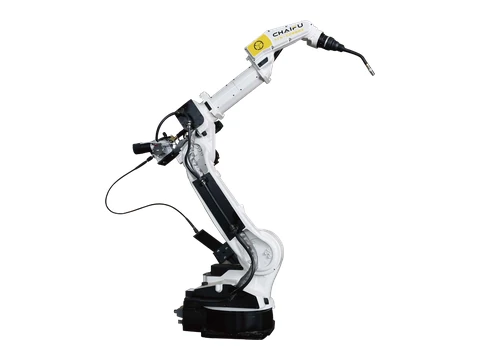 | ARC6-208-6 | Lichtbogenschweißroboter | 6 | 6 kg | 2008mm | ± 0.05 mm | 280 kg | IP65 | Beliebige Ausrichtung | J1 ±170° @ 190°/s;J2 +100°/-157° @ 190°/s;J3 +90°/-80° @ 190°/s;J4 ±155° @ 400°/s;J5 +134°/-137° @ 400°/s;J6 ±220° @ 700°/s | Moment — J4 10 N·m;J5 10 N·m;J6 5.5 N·m |Trägheit — J4 0.28 kg·m²;J5 0.28 kg·m²;J6 0.06 kg·m² | 0 °C bis 45 °C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 396 x 396 mm;Gehäusehöhe 1640 mm;Leistungskapazität 3.8 kVA | Dieses Modell anfordern |
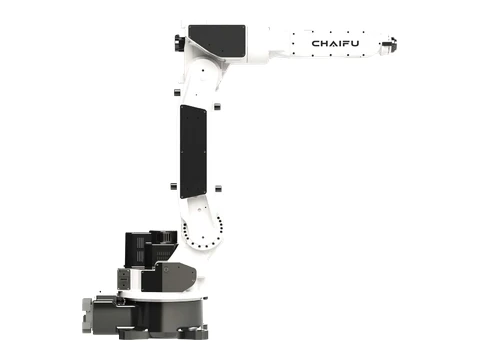 | ARC10-145-6 | Lichtbogenschweißroboter | 6 | 10 kg | 1450mm | ± 0.08 mm | 160 kg | IP65 | Beliebige Ausrichtung | J1 ±170° @ 240°/s;J2 +90°/-155° @ 240°/s;J3 +98°/-82° @ 200°/s;J4 ±170° @ 200°/s;J5 ±119° @ 360°/s;J6 ±220° @ 600°/s | Moment — J4 20.5 N·m;J5 10 N·m |Trägheit — J4 0.43 kg·m²;J5 0.12 kg·m² | 0 °C bis 45 °C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 355 x 355 mm;Gehäusehöhe 1269 mm;Leistungskapazität 3.8 kVA | Dieses Modell anfordern |
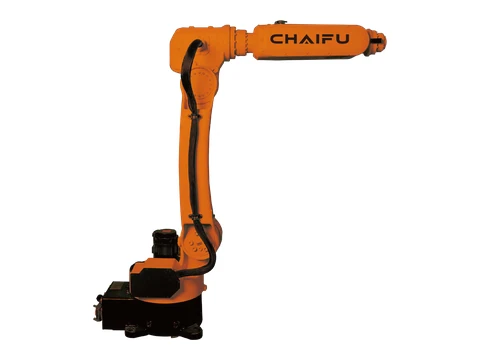 | SF6-C1200 | LOTIC-Roboter mit geringer Nutzlast | 6 | 6 kg | 1200mm | ± 0.05 mm | 72 kg | IP65 | Beliebige Ausrichtung | J1 ±165° @ 230°/s;J2 +90°/-165° @ 230°/s;J3 +150°/-90° @ 200°/s;J4 ±180° @ 240°/s;J5 ±120° @ 400°/s;J6 ±360° @ 600°/s | Moment — J4 15.6 N·m;J5 15.6 N·m;J6 8.5 N·m |Trägheit — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0 °C bis 45 °C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 280 x 362 mm;Gehäusehöhe 1096 mm;Leistungskapazität 1.5 kVA | Dieses Modell anfordern |
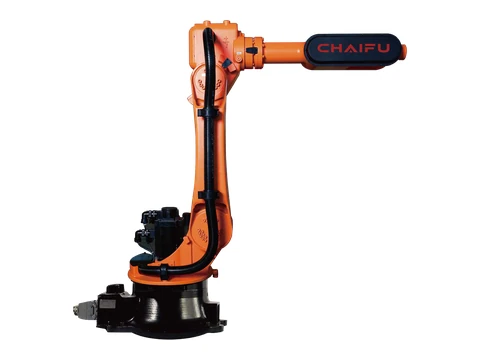 | SF10-C1650 | LOTIC-Roboter mit geringer Nutzlast | 6 | 10 kg | 1651mm | ± 0.05 mm | 196 kg | IP65 | Beliebige Ausrichtung | J1 ±165° @ 150°/s;J2 +75°/-125° @ 160°/s;J3 +145°/-75° @ 148°/s;J4 ±178° @ 300°/s;J5 ±125° @ 300°/s;J6 ±720° @ 500°/s | Moment — J4 22 N·m;J5 22 N·m;J6 10 N·m |Trägheit — J4 1 kg·m²;J5 1 kg·m²;J6 0.2 kg·m² | 0 °C bis 45 °C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 384 x 384 mm;Gehäusehöhe 1407 mm;Leistungskapazität 2.5 kVA | Dieses Modell anfordern |
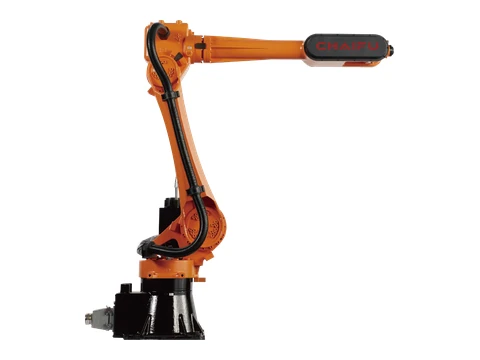 | SF10-K2032 | LOTIC-Roboter mit geringer Nutzlast | 6 | 10 kg | 2032mm | ± 0.05 mm | 208 kg | IP65 | Beliebige Ausrichtung | J1 ±175° @ 135°/s;J2 +68°/-150° @ 135°/s;J3 +150°/-75° @ 135°/s;J4 ±178° @ 300°/s;J5 +135/-125° @ 300°/s;J6 ±720° @ 500°/s | Moment — J4 22 N·m;J5 22 N·m;J6 10 N·m |Trägheit — J4 1 kg·m²;J5 1 kg·m²;J6 0.2 kg·m² | 0 °C bis 45 °C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 370 x 370 mm;Gehäusehöhe 1560 mm;Leistungskapazität 3.25 kVA | Dieses Modell anfordern |
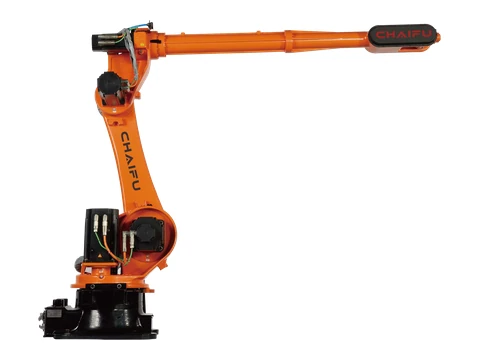 | SF10-K3100 | LOTIC-Roboter mit geringer Nutzlast | 6 | 10 kg | 3100mm | ± 0.05 mm | 596 kg | IP65 | Beliebige Ausrichtung | J1 ±172° @ 125°/s;J2 +72°/-140° @ 125°/s;J3 +150°/-80° @ 140°/s;J4 ±360° @ 200°/s;J5 ±125° @ 210°/s;J6 ±360° @ 290°/s | Moment — J4 22 N·m;J5 22 N·m;J6 10 N·m |Trägheit — J4 1 kg·m²;J5 1 kg·m²;J6 0.2 kg·m² | 0 °C bis 45 °C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 573 x 629 mm;Gehäusehöhe 1899 mm;Leistungskapazität 4.5 kVA | Dieses Modell anfordern |
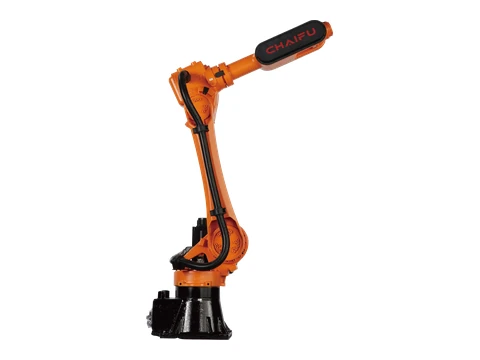 | SF20-K1735 | MIMETIC-Roboter für mittlere Nutzlast | 6 | 20 kg | 1735mm | ± 0.06 mm | 206 kg | IP65 | Beliebige Ausrichtung | J1 ±175° @ 135°/s;J2 +68°/-150° @ 135°/s;J3 +150°/-75° @ 135°/s;J4 ±178° @ 300°/s;J5 +135°/-125° @ 300°/s;J6 ±720° @ 500°/s | Moment — J4 42 N·m;J5 42 N·m;J6 23 N·m |Trägheit — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0 °C bis 45 °C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 370 x 370 mm;Gehäusehöhe 1560 mm;Leistungskapazität 3.25 kVA | Dieses Modell anfordern |
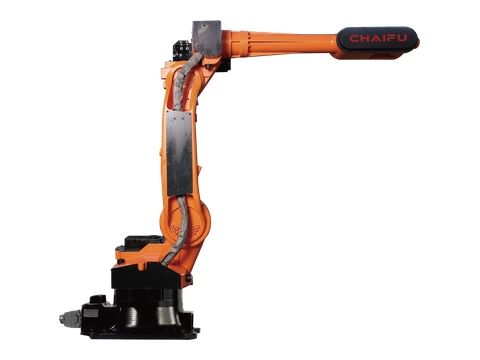 | SF20-C2150 | MIMETIC-Roboter für mittlere Nutzlast | 6 | 20 kg | 2150mm | ± 0.06 mm | 246 kg | IP65 | Beliebige Ausrichtung | J1 ±170° @ 140°/s;J2 +100°/-157° @ 140°/s;J3 +95°/-80° @ 140°/s;J4 ±180° @ 350°/s;J5 +125°/-125° @ 230°/s;J6 ±720° @ 250°/s | Moment — J4 42 N·m;J5 42 N·m;J6 23 N·m |Trägheit — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0 °C bis 45 °C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 396 x 396 mm;Gehäusehöhe 1618.5 mm;Leistungskapazität 3.8 kVA | Dieses Modell anfordern |
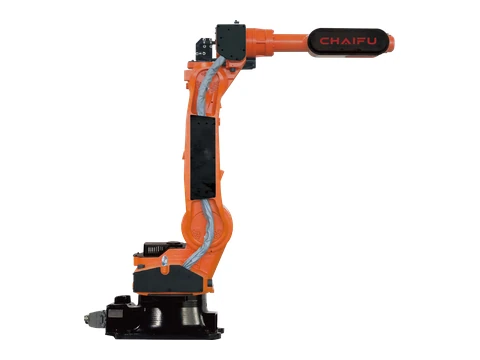 | ARC25-183-6 | MIMETIC-Roboter für mittlere Nutzlast | 6 | 25 kg | 1830mm | ± 0.06 mm | 227 kg | IP65 | Beliebige Ausrichtung | J1 ±170° @ 170°/s;J2 +100°/-157° @ 170°/s;J3 +98°/-76° @ 170°/s;J4 ±180° @ 350°/s;J5 +125°/-125° @ 230°/s;J6 ±720° @ 230°/s | Moment — J4 42 N·m;J5 42 N·m;J6 23 N·m |Trägheit — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0 °C bis 45 °C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 396 x 396 mm;Gehäusehöhe 1602.5 mm;Leistungskapazität 4 kVA | Dieses Modell anfordern |
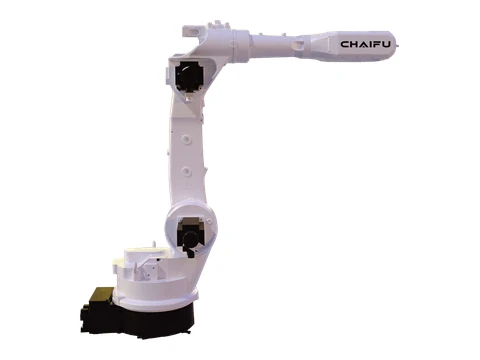 | SF25-C1887 | MIMETIC-Roboter für mittlere Nutzlast | 6 | 25 kg | 1887mm | ± 0.06 mm | 293 kg | Basisachse IP65 / Handgelenkachse IP67 | Boden | J1 ±170° @ 185°/s;J2 +100°/-157° @ 185°/s;J3 +90°/-80° @ 210°/s;J4 ±170° @ 380°/s;J5 ±130° @ 300°/s;J6 ±220° @ 350°/s | / | 0 °C bis 45 °C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 396 x 396 mm;Gehäusehöhe 1561 mm;Leistungskapazität 3.8 kVA | Dieses Modell anfordern |
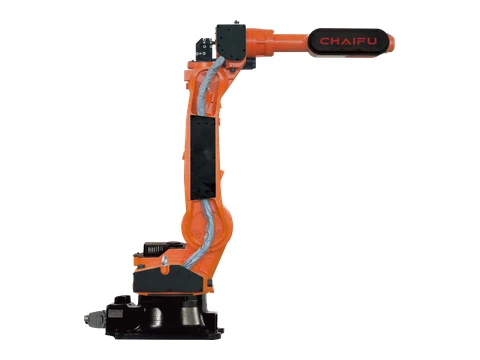 | SF30-C1850 | MIMETIC-Roboter für mittlere Nutzlast | 6 | 30 kg | 1856mm | ± 0.06 mm | 228 kg | IP65 | Beliebige Ausrichtung | J1 ±170° @ 170°/s;J2 +100°/-157° @ 170°/s;J3 +98°/-76° @ 170°/s;J4 ±180° @ 350°/s;J5 +125°/-125° @ 230°/s;J6 ±720° @ 230°/s | Moment — J4 42 N·m;J5 42 N·m;J6 23 N·m |Trägheit — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0 °C bis 45 °C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 396 x 396 mm;Gehäusehöhe 1602.5 mm;Leistungskapazität 3.8 kVA | Dieses Modell anfordern |
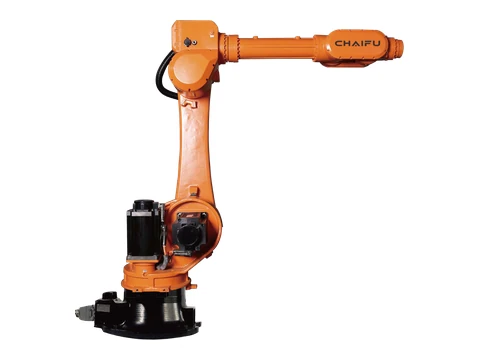 | SF50-C2185 | MIMETIC-Roboter für mittlere Nutzlast | 6 | 50 kg | 2185mm | ± 0.06 mm | 550 kg | IP65 | Beliebige Ausrichtung | J1 ±172° @ 109°/s;J2 +72°/-140° @ 125°/s;J3 +172°/-78° @ 140°/s;J4 ±360° @ 200°/s;J5 +124°/-121° @ 210°/s;J6 ±360° @ 190°/s | Moment — J4 185 N·m;J5 185 N·m;J6 126 N·m |Trägheit — J4 12 kg·m²;J5 12 kg·m²;J6 9.6 kg·m² | 0 °C bis 45 °C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 630 x 570 mm;Gehäusehöhe 1820 mm;Leistungskapazität 5 kVA | Dieses Modell anfordern |
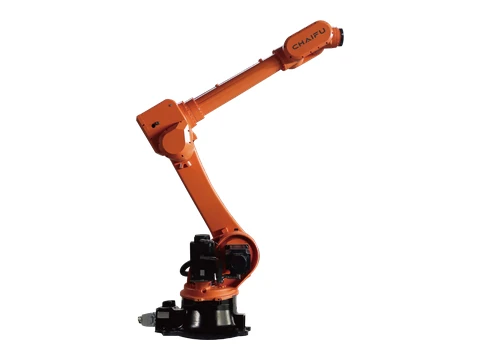 | SF80-C2600 | MIMETIC-Roboter für mittlere Nutzlast | 6 | 80 kg | 2600mm | ± 0.06 mm | 726 kg | IP65 | Beliebige Ausrichtung | J1 ±172° @ 160°/s;J2 +72°/-140° @ 110°/s;J3 +160°/-78° @ 120°/s;J4 ±360° @ 162°/s;J5 +120°/-120° @ 180°/s;J6 ±360° @ 300°/s | Moment — J4 360 N·m;J5 360 N·m;J6 186 N·m |Trägheit — J4 52 kg·m²;J5 52 kg·m²;J6 26 kg·m² | 0 °C bis 45 °C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 578x573mm;Gehäusehöhe 1898 mm;Leistungskapazität 5.5 kKVA | Dieses Modell anfordern |
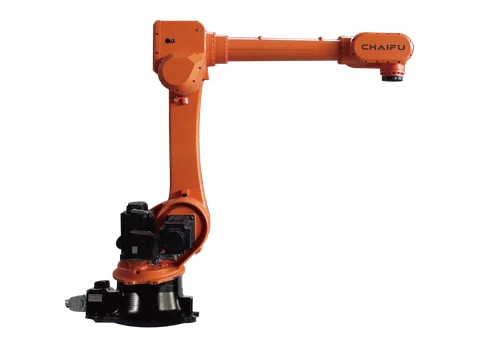 | SF120-C2269 | MIMETIC-Roboter für mittlere Nutzlast | 6 | 120 kg | 2269mm | ± 0.06 mm | 720 kg | IP65 | Beliebige Ausrichtung | J1 ±172° @ 160°/s;J2 +72°/-140° @ 110°/s;J3 +160°/-78° @ 120°/s;J4 ±360° @ 162°/s;J5 +120°/-120° @ 180°/s;J6 ±360° @ 200°/s | Moment — J4 360 N·m;J5 360 N·m;J6 186 N·m |Trägheit — J4 52 kg·m²;J5 52 kg·m²;J6 26 kg·m² | 0 °C bis 45 °C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 573 x 629 mm;Gehäusehöhe 1939 mm;Leistungskapazität 5.5 kKVA | Dieses Modell anfordern |
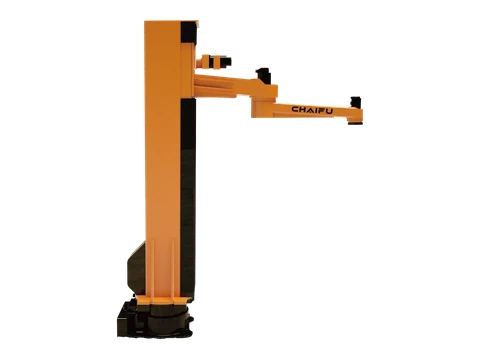 | CF120-C1900 PM | MIMETIC-Roboter für mittlere Nutzlast | 4 | 120 kg | 1900mm | ± 0.06 mm | 1536 kg | Basisachse IP65 / Handgelenkachse IP67 | Beliebige Ausrichtung | J1 ±180° @ 115°/s;J2 -140°/+150° @ 176°/s;J3 ±180° @ / | / | 0°C - 45°C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 750 x 520 mm;Gehäusehöhe 3117.5 mm;Leistungskapazität 5 kVA | Dieses Modell anfordern |
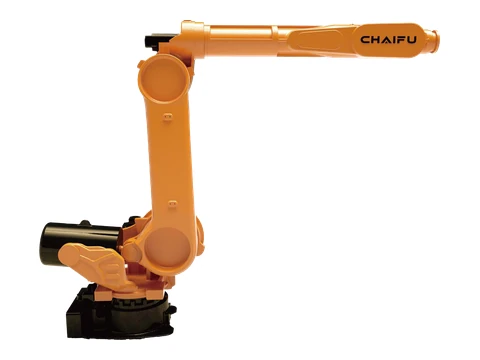 | SF125-C3100 | MIMETIC-Roboter für mittlere Nutzlast | 6 | 125 kg | 3100.7mm | ± 0.06 mm | 1476 kg | Basisachse IP65 / Handgelenkachse IP67 | Beliebige Ausrichtung | J1 +50°/-75° @ 110°/s;J2 +90°/-1095mm @ 83°/s;J3 ±185° @ 99°/s;J4 ±144° @ 158°/s;J5 ±360° @ 150°/s | / | 0°C - 45°C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 750 x 520 mm;Gehäusehöhe 2343.5 mm;Leistungskapazität 8.4 kVA | Dieses Modell anfordern |
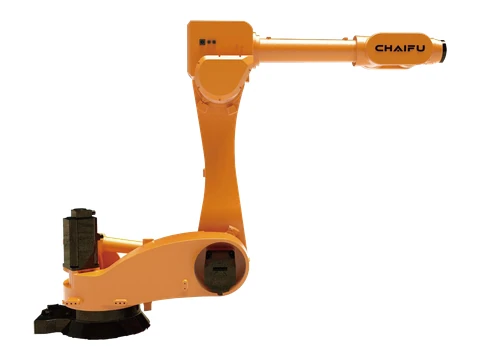 | SF125-C3100D | MIMETIC-Roboter für mittlere Nutzlast | 6 | 125 kg | 3100mm | ± 0.05 mm | 1109 kg | Basisachse IP65 / Handgelenkachse IP67 | Beliebige Ausrichtung | J1 +170°/-40° @ 110°/s;J2 +90°/-83° @ 100°/s;J3 ±360° @ 110°/s;J4 ±120° @ 162°/s;J5 ±360° @ 180°/s | / | 0°C - 45°C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 660 x 726 mm;Gehäusehöhe 1953.5 mm;Leistungskapazität 8.4 kVA | Dieses Modell anfordern |
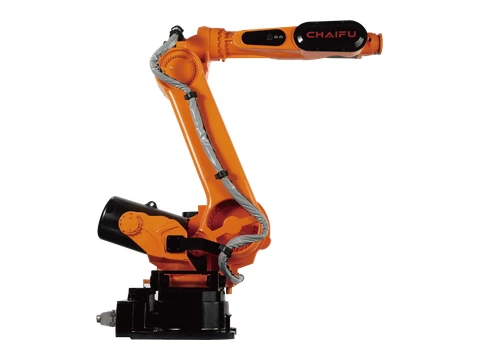 | SF210-K2650 | BIOTIC Hochleistungs-Nutzlastroboter | 6 | 210 kg | 2650mm | ± 0.06 mm | 1460 kg | IP65 | Boden | J1 ±180° @ 110°/s;J2 +50°/-75° @ 83°/s;J3 +90°/-70° @ 99°/s;J4 ±185° @ 158°/s;J5 ±120° @ 206°/s;J6 ±360° @ 300°/s | Moment — J4 1301 N·m;J5 1301 N·m;J6 706 N·m |Trägheit — J4 138 kg·m²;J5 138 kg·m²;J6 70 kg·m² | 0 °C bis 45 °C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 750 x 520 mm;Gehäusehöhe 2257.5 mm;Leistungskapazität 7.5 kKVA | Dieses Modell anfordern |
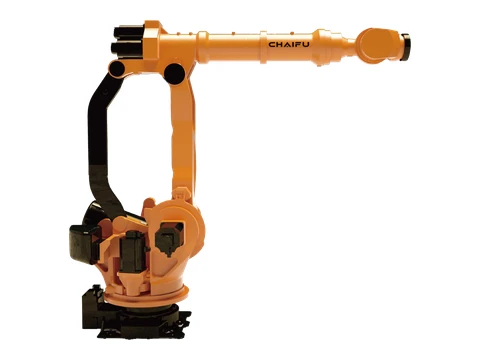 | SF300-C3100 | BIOTIC Hochleistungs-Nutzlastroboter | 6 | 300 kg | 3100mm | ± 0.06 mm | 1970 kg | Basisachse IP65 / Handgelenkachse IP67 | Boden | J1 ±180° @ 110°/s;J2 +45°/-80° @ 106°/s;J3 +15.5°/-120° @ 106°/s;J4 ±360° @ 130°/s;J5 ±115° @ 120°/s;J6 ±360° @ 165°/s | Moment — J4 865 N·m |Trägheit — J4 152 kg·m²;J5 152 kg·m²;J6 122 kg·m² | 0 °C bis 45 °C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 710 x 700 mm;Gehäusehöhe 2568 mm;Leistungskapazität 8.5 kVA | Dieses Modell anfordern |
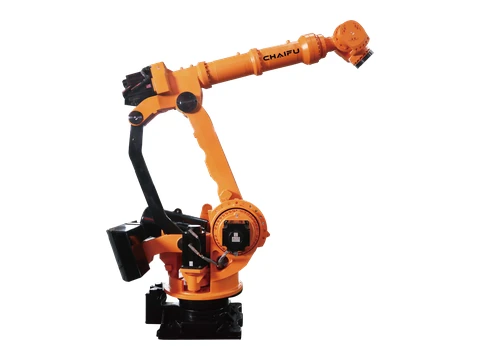 | SF500-C3100 | ALPHTIC Schwerlast-Sechs-Achs-Roboter | 6 | 500 kg | 3273.6mm | ± 0.1 mm | 2780 kg | Basisachse IP65 / Handgelenkachse IP67 | Boden | J1 ±180° @ 100°/s;J2 +50°/-85° @ 85°/s;J3 +25°/-120° @ 85°/s;J4 ±360° @ 80°/s;J5 ±115° @ 80°/s;J6 ±360° @ 160°/s | Moment — J4 1980 N·m;J5 1980 N·m;J6 865 N·m |Trägheit — J4 152 kg·m²;J5 152 kg·m²;J6 122 kg·m² | 0 °C bis 45 °C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 910 x 739 mm;Gehäusehöhe 2755.5 mm;Leistungskapazität 8.5 kVA | Dieses Modell anfordern |
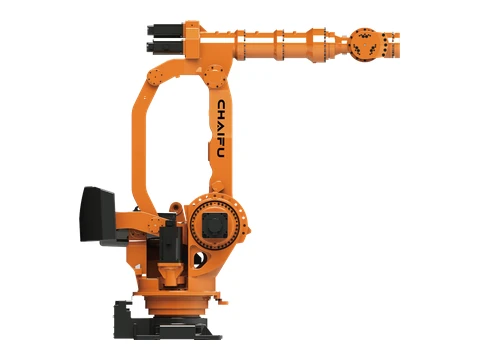 | SF800-C2850 | ALPHTIC Schwerlast-Sechs-Achs-Roboter | 6 | 800 kg | 2850mm | ± 0.1 mm | 2965 kg | Basisachse IP65 / Handgelenkachse IP67 | Boden | J1 ±180° @ 93°/s;J2 +50°/-85° @ 64°/s;J3 +25°/-120° @ 65°/s;J4 ±360° @ 100°/s;J5 ±115° @ 88°/s;J6 ±360° @ 133°/s | Moment — J4 865 N·m |Trägheit — J4 152 kg·m²;J5 152 kg·m²;J6 122 kg·m² | 0 °C bis 45 °C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 910 x 739 mm;Gehäusehöhe 2695 mm;Leistungskapazität 8.7 kVA | Dieses Modell anfordern |
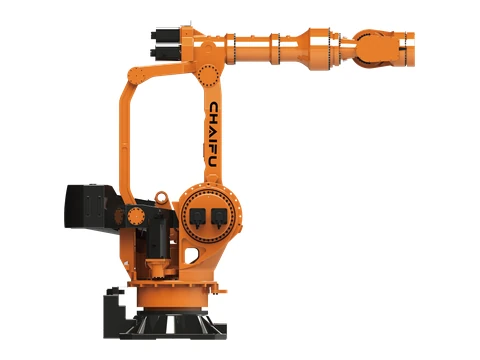 | SF1200-C3765 | ALPHTIC Schwerlast-Sechs-Achs-Roboter | 6 | 1200 kg | 3765mm | ± 0.2 mm | 8160 kg | Basisachse IP65 / Handgelenkachse IP67 | Boden | J1 ±180° @ 45°/s;J2 +50°/-90° @ 30°/s;J3 +20°/-126° @ 30°/s;J4 ±360° @ 50°/s;J5 ±115° @ 52°/s;J6 ±360° @ 72°/s | Moment — J4 14600 N·m;J5 14600 N·m;J6 4850 N·m |Trägheit — J4 2960 kg·m²;J5 2916 kg·m²;J6 2089 kg·m² | 0 °C bis 45 °C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 1180 x 1180 mm;Gehäusehöhe 3548 mm;Leistungskapazität 16 kVA | Dieses Modell anfordern |
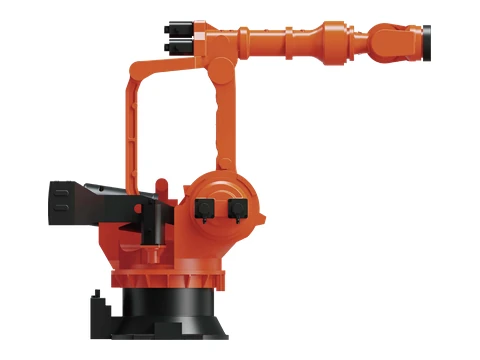 | SF1500-C3870 | ALPHTIC Schwerlast-Sechs-Achs-Roboter | 6 | 1500 kg | 3872mm | ± 0.23 mm | 11200 kg | Basisachse IP65 / Handgelenkachse IP67 | Boden | J1 ±180° @ 43°/s;J2 +50°/-85° @ 25°/s;J3 -20°/-120° @ 25°/s;J4 ±360° @ 43°/s;J5 ±115° @ 40°/s;J6 ±360° @ 56°/s | Moment — J4 14380 N·m;J5 14380 N·m;J6 4980 N·m |Trägheit — J4 2916 kg·m²;J5 2916 kg·m²;J6 2089 kg·m² | 0 °C bis 45 °C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 1280 x 1380 mm;Gehäusehöhe 3483 mm;Leistungskapazität 17 kVA | Dieses Modell anfordern |
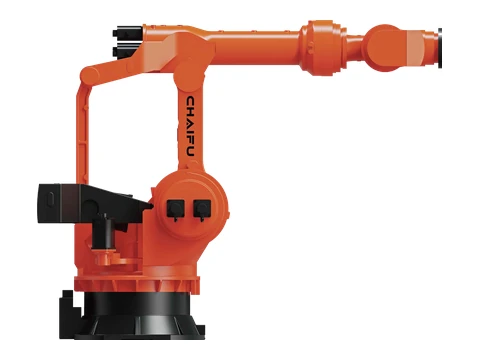 | SF1800-C4600 | ALPHTIC Schwerlast-Sechs-Achs-Roboter | 6 | 1800 kg | 4600mm | ± 0.3 mm | 17880 kg | Basisachse IP65 / Handgelenkachse IP67 | Boden | J1 ±180° @ 20°/s;J2 +50°/-85° @ 12°/s;J3 +20°/-120° @ 12°/s;J4 ±360° @ 19°/s;J5 ±115° @ 19°/s;J6 ±360° @ 40°/s | Moment — J4 29500 N·m;J5 29500 N·m;J6 8930 N·m |Trägheit — J4 7650 kg·m²;J5 7650 kg·m²;J6 5620 kg·m² | 0 °C bis 45 °C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 1580 x 1670 mm;Gehäusehöhe 3875 mm;Leistungskapazität 22.5 kVA | Dieses Modell anfordern |
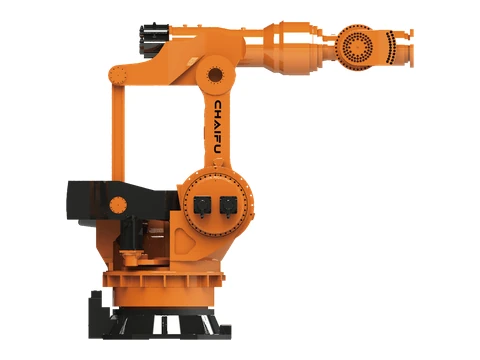 | SF2000-C4000 | ALPHTIC Schwerlast-Sechs-Achs-Roboter | 6 | 2000 kg | 4000mm | ± 0.3 mm | 17820 kg | Basisachse IP65 / Handgelenkachse IP67 | Boden | J1 ±180° @ 20°/s;J2 +50°/-85° @ 12°/s;J3 -120°/+20° @ 12°/s;J4 ±360° @ 19°/s;J5 ±115° @ 19°/s;J6 ±360° @ 40°/s | / | 0°C - 45°C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 1580 x 1670 mm;Gehäusehöhe 3875 mm;Leistungskapazität 18.2 kVA | Dieses Modell anfordern |
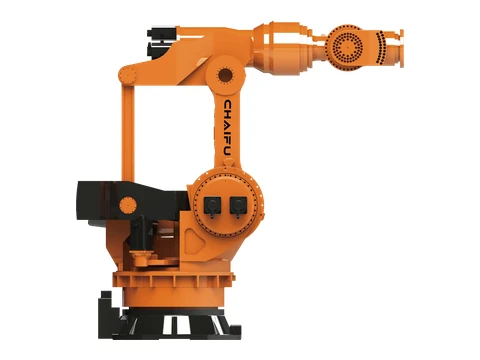 | SF2400-C3760 | ALPHTIC Schwerlast-Sechs-Achs-Roboter | 6 | 2400 kg | 3758.8mm | ± 0.3 mm | 17600 kg | Basisachse IP65 / Handgelenkachse IP67 | Boden | J1 ±180° @ 20°/s;J2 +53°/-85° @ 12°/s;J3 -113°/+22.5° @ 12°/s;J4 ±360° @ 19°/s;J5 ±115° @ 19°/s;J6 ±360° @ / | / | 0°C - 45°C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 1580 x 1670 mm;Gehäusehöhe 3875 mm;Leistungskapazität 20.5 kVA | Dieses Modell anfordern |
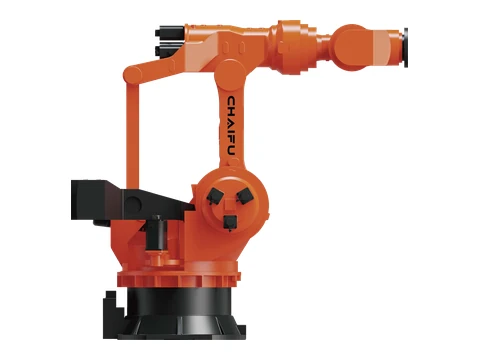 | SF3000-C3760 | ALPHTIC Schwerlast-Sechs-Achs-Roboter | 6 | 3000 kg | 3758.8mm | ± 0.3 mm | 17660 kg | Basisachse IP65 / Handgelenkachse IP67 | Boden | J1 ±180° @ 16°/s;J2 +53°/-80° @ 12°/s;J3 +22.5°/-113° @ 12°/s;J4 ±360° @ 16°/s;J5 ±115° @ 16°/s;J6 ±360° @ 32°/s | Moment — J4 31500 N·m;J5 31500 N·m;J6 8980 N·m |Trägheit — J4 7680 kg·m²;J5 7680 kg·m²;J6 5680 kg·m² | 0 °C bis 45 °C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 1580 x 1670 mm;Gehäusehöhe 3875 mm;Leistungskapazität 23.5 kVA | Dieses Modell anfordern |
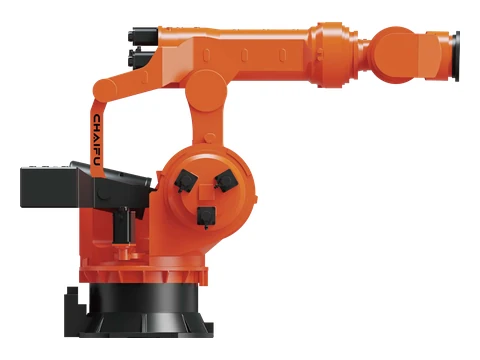 | SF4000-C4200 | ALPHTIC Schwerlast-Sechs-Achs-Roboter | 6 | 4000 kg | 4198mm | ± 0.3 mm | 19182 kg | Basisachse IP65 / Handgelenkachse IP67 | Boden | J1 ±180° @ 10°/s;J2 +53°/-80° @ 8°/s;J3 +22°/-115° @ 8°/s;J4 ±360° @ 9°/s;J5 ±115° @ 8°/s;J6 ±360° @ 15°/s | Moment — J4 63520 N·m;J5 63520 N·m;J6 17262 N·m |Trägheit — J4 15265 kg·m²;J5 15265 kg·m²;J6 11366 kg·m² | 0 °C bis 45 °C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 1580 x 1670 mm;Gehäusehöhe 3660 mm;Leistungskapazität 23.5 kVA | Dieses Modell anfordern |
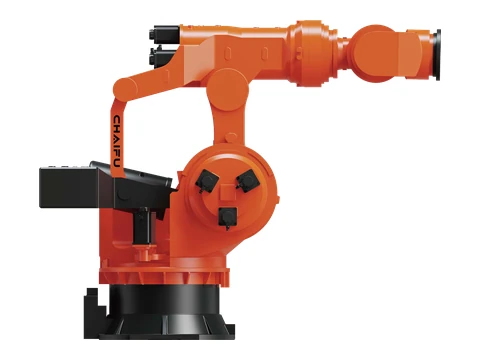 | SF5000-C3700 | ALPHTIC Schwerlast-Sechs-Achs-Roboter | 6 | 5000 kg | 3700mm | ± 0.3 mm | 26800 kg | Basisachse IP65 / Handgelenkachse IP67 | Boden | J1 ±180° @ 10°/s;J2 +53°/-80° @ 8°/s;J3 +22°/-115° @ 8°/s;J4 ±360° @ 9°/s;J5 ±115° @ 8°/s;J6 ±360° @ 15°/s | Moment — J4 63520 N·m;J5 63520 N·m;J6 17262 N·m |Trägheit — J4 15265 kg·m²;J5 15265 kg·m²;J6 11366 kg·m² | 0 °C bis 45 °C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 1580 x 1670 mm;Gehäusehöhe 3660 mm;Leistungskapazität 23.5 kVA | Dieses Modell anfordern |
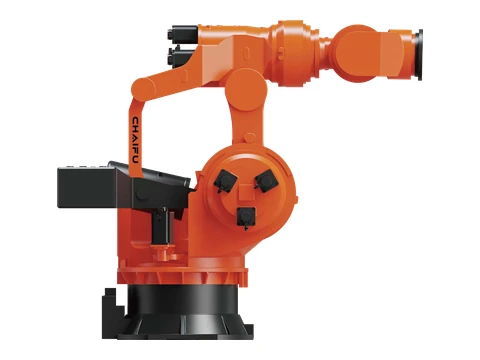 | SF6000-C3285 | ALPHTIC Schwerlast-Sechs-Achs-Roboter | 6 | 6000 kg | 3285mm | ± 0.3 mm | 26700 kg | Basisachse IP65 / Handgelenkachse IP67 | Boden | J1 ±180° @ 10°/s;J2 +53°/-80° @ 8°/s;J3 +22°/-115° @ 8°/s;J4 ±360° @ 9°/s;J5 ±115° @ 8°/s;J6 ±360° @ 15°/s | Moment — J4 63520 N·m;J5 63520 N·m;J6 17262 N·m |Trägheit — J4 15265 kg·m²;J5 15265 kg·m²;J6 11366 kg·m² | 0 °C bis 45 °C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 1580 x 1670 mm;Gehäusehöhe 3660 mm;Leistungskapazität 23.5 kVA | Dieses Modell anfordern |
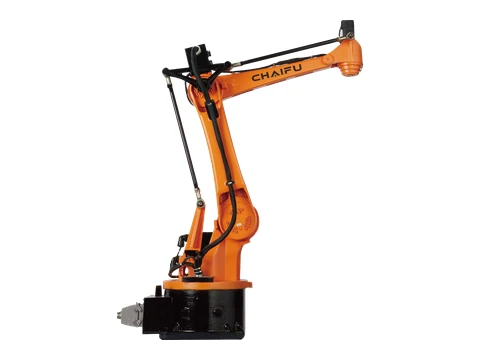 | SF15-C1538 PA | Stanzroboter | 4 | 15 kg | 1610mm | ± 0.06 mm | 181 kg | IP65 | Beliebige Ausrichtung | J1 ±165° @ 150°/s;J2 +40°/-82° @ 150°/s;J3 +78°/-75° @ 160°/s;J4 ±360° @ 300°/s;J5 -100°SJ2+J3<+30° @ / | Moment — J4 196 N·m |Trägheit — J4 0.52 kg·m² | 0 °C bis 45 °C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 384 x 384 mm;Gehäusehöhe 1421 mm;Leistungskapazität 2.5 kVA | Dieses Modell anfordern |
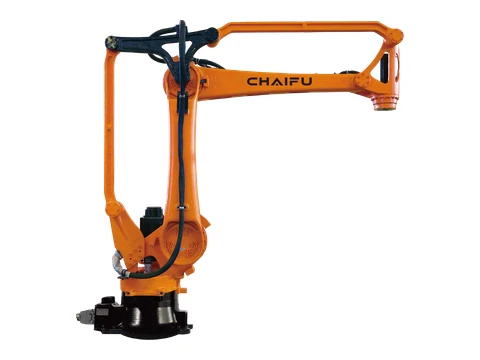 | SF25-C1760 PA | Stanzroboter | 4 | 25 kg | 1772mm | ± 0.07 mm | 260 kg | IP65 | Beliebige Ausrichtung | J1 ±175° @ 130°/s;J2 +48°/-95° @ 107°/s;J3 +80°/-75° @ 135°/s;J4 ±360° @ 175°/s;J5 -110°SJ2+J3<+40° @ / | Moment — J4 882 N·m |Trägheit — J4 0.62 kg·m² | 0 °C bis 45 °C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 370 x 370 mm;Gehäusehöhe 1458 mm;Leistungskapazität 3 kVA | Dieses Modell anfordern |
| SF25-C1900 PA | Stanzroboter | 4 | 25 kg | 1900mm | ± 0.07 mm | 262.5 kg | IP65 | Beliebige Ausrichtung | J1 ±175° @ 130°/s;J2 +48°/-95° @ 107°/s;J3 +50°/-75° @ 135°/s;J4 ±360° @ 175°/s | Moment — J4 882 N·m |Trägheit — J4 0.62 kg·m² | 0 °C bis 45 °C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 370 x 370 mm;Gehäusehöhe 1495 mm;Leistungskapazität 3 kVA | Dieses Modell anfordern |
| SF40-C1900 PA | Stanzroboter | 4 | 40 kg | 1900mm | ± 0.07 mm | 262.5 kg | IP65 | Beliebige Ausrichtung | J1 ±175° @ 130°/s;J2 +48°/-95° @ 107°/s;J3 +50°/-75° @ 135°/s;J4 ±360° @ 175°/s;J5 -110°SJ2+J3<+50° @ / | / | 0 °C bis 45 °C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 370 x 370 mm;Gehäusehöhe 1495 mm;Leistungskapazität 3 kVA | Dieses Modell anfordern |
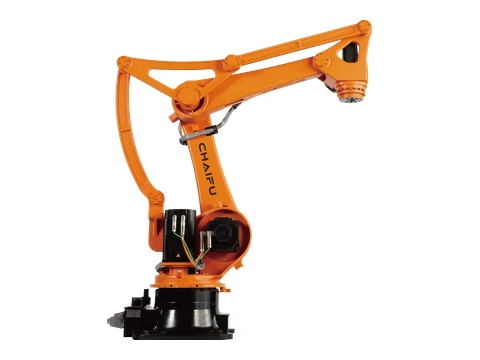 | SF50-C2220 PA | PA-Palettierroboter | 4 | 50 kg | 2220mm | ± 0.1 mm | 616 kg | IP65 | Boden | J1 ±178° @ 125°/s;J2 +50°/-95° @ 125°/s;J3 +85°/-72° @ 140°/s;J4 ±360° @ 200°/s | Moment — J4 1666 N·m |Trägheit — J4 9.6 kg·m² | 0 °C bis 45 °C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 573x573mm;Gehäusehöhe 1791 mm;Leistungskapazität 4 kVA | Dieses Modell anfordern |
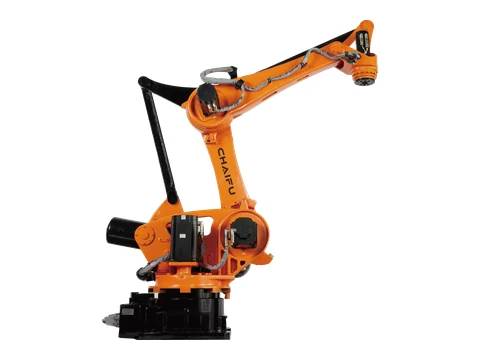 | SF130-C2700 PA | PA-Palettierroboter | 4 | 130 kg | 2735mm | ± 0.12 mm | 1160 kg | IP65 | Boden | J1 +/-180° bei 178°/s;J2 +45°/-90° @ 112°/s;J3 +85°/-55° @ 105°/s;J4 +/-360° bei 340°/s;J5 -105°SJ2+J3<+25° @ / | Moment — J4 1764 N·m |Trägheit — J4 36 kg·m² | 0 °C bis 45 °C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 620 x 620 mm;Gehäusehöhe 2050 mm;Leistungskapazität 5.5 kVA | Dieses Modell anfordern |
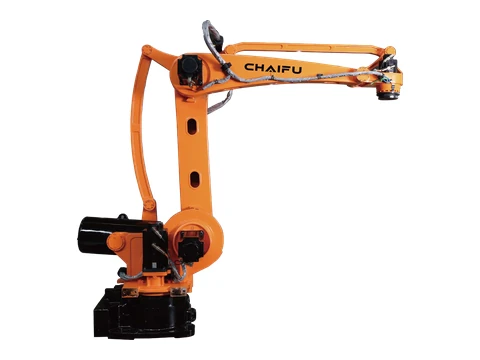 | SF180-C3200 PA | PA-Palettierroboter | 4 | 180 kg | 3245.5mm | ± 0.25 mm | 1380 kg | IP65 | Boden | J1 +/-180° bei 105°/s;J2 -90°/+45° @ 105°/s;J3 -75°/+110° @ 105°/s;J4 ±360° @ 260°/s;J5 -115°SJ2+J3<+22.5° @ / | Moment — J4 1764 N·m |Trägheit — J4 36 kg·m² | 0 °C bis 45 °C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 750 x 520 mm;Gehäusehöhe 2401 mm;Leistungskapazität 6 kVA | Dieses Modell anfordern |
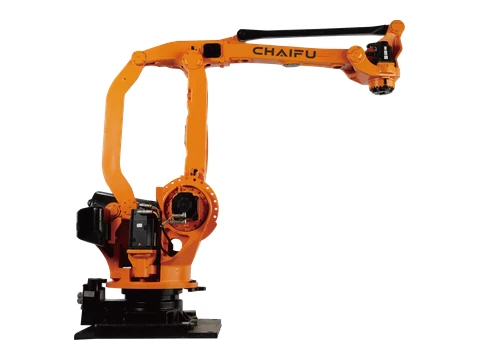 | SF210-K3200 PA | PA-Palettierroboter | 4 | 210 kg | 3200mm | ± 0.12 mm | 1950 kg | IP65 | Boden | J1 ±180° @ 120°/s;J2 +44°/-80° @ 140°/s;J3 +15.5°/-115° @ 140°/s;J4 ±360° @ 305°/s;J5 -72°SJ3+J2<+67.5° @ / | Moment — J4 1666 N·m |Trägheit — J4 80 kg·m² | 0 °C bis 45 °C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 710 x 700 mm;Gehäusehöhe 2463 mm;Leistungskapazität 6.5 kVA | Dieses Modell anfordern |
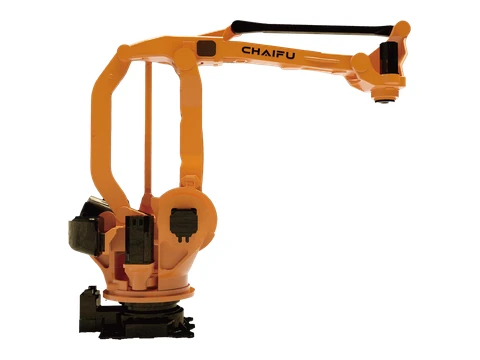 | SF300-C3200 PA | PA-Palettierroboter | 4 | 300 kg | 3200mm | ± 0.15 mm | 1950 kg | Basisachse IP65 / Handgelenkachse IP67 | Boden | J1 +44°/-80 @ 90°/s;J2 +15,59°/-115° @ 100°/s;J3 ±360° @ 100°/s;J4 -155°SJ2+J3<+25° @ 300°/s;J5 -72° | / | 0°C - 45°C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 710 x 700 mm;Gehäusehöhe 2463 mm;Leistungskapazität 8.2 kVA | Dieses Modell anfordern |
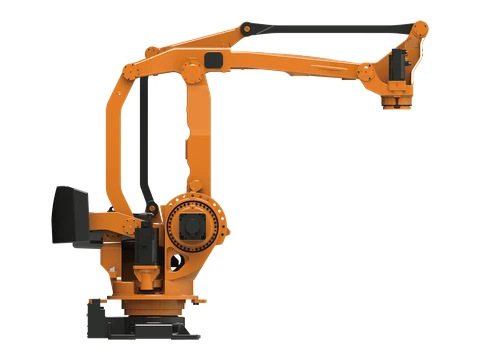 | SF500-C3200 PA | ALPHTIC PA Schwerlast-Vierachsroboter | 4 | 500 kg | 3177mm | ± 0.2 mm | 2960 kg | Basisachse IP65 / Handgelenkachse IP67 | Boden | J1 ±180° @ 90°/s;J2 +53°/-85° @ 90°/s;J3 +15.5°/-113° @ 90°/s;J4 ±360° @ 125°/s;J5 -130°SJ2+J3S+60° @ /;J6 -68°SJ3-J2S+75° @ / | / | 0°C - 45°C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 910 x 739 mm;Gehäusehöhe 2629 mm;Leistungskapazität SkVA | Dieses Modell anfordern |
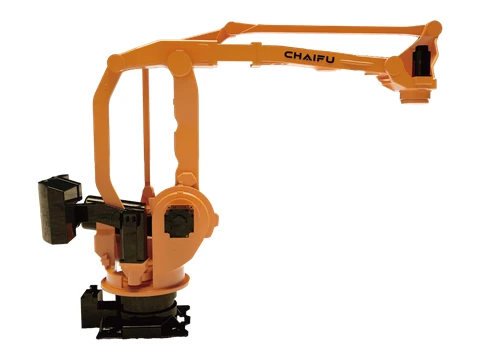 | SF600-C3500 PA | ALPHTIC PA Schwerlast-Vierachsroboter | 4 | 600 kg | 3500mm | ± 0.2 mm | 3006 kg | Basisachse IP65 / Handgelenkachse IP67 | Boden | J1 ±180° @ 60°/s;J2 +53°/-85° @ 60°/s;J3 +15.5°/-113° @ 60°/s;J4 ±360° @ 125°/s;J5 -130°SJ2+J35+60° @ /;J6 -68°SJ3-J25+75° @ / | / | 0°C - 45°C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 910 x 739 mm;Gehäusehöhe 2629 mm;Leistungskapazität SkVA | Dieses Modell anfordern |
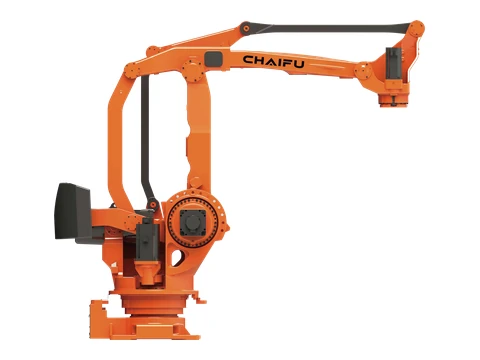 | SF800-C3200 PA | ALPHTIC PA Schwerlast-Vierachsroboter | 4 | 800 kg | 3177mm | 0.3mm | 2968 kg | Basisachse IP65 / Handgelenkachse IP67 | Boden | J1 ±180° @ 60°/s;J2 +53°/-85° @ 60°/s;J3 +15.5°/-113° @ 60°/s;J4 ±360° @ 125°/s;J5 -130°SJ2+J3=+60° @ /;J6 -68°S]3-J2S+75° @ / | / | 0°C - 45°C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 910 x 739 mm;Gehäusehöhe 2629 mm;Leistungskapazität SkVA | Dieses Modell anfordern |
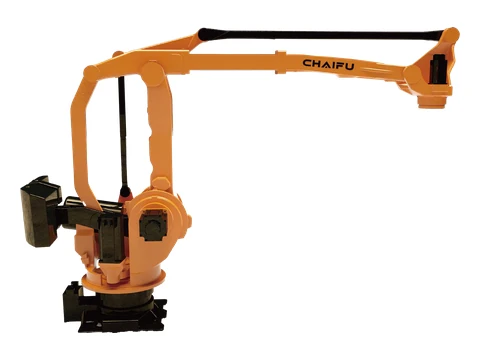 | SF800-C4000 PA | ALPHTIC PA Schwerlast-Vierachsroboter | 4 | 800 kg | 4000mm | 0.3mm | 3096 kg | Basisachse IP65 / Handgelenkachse IP67 | Boden | J1 +53°/-85 @ 58°/s;J2 +15.5°/-113 @ 45°/s;J3 -130°SJ2+J3<+60 @ 45°/s;J4 -68°SJ3-J2<5+75 @ 141°/s | / | 0°C - 45°C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 910 x 739 mm;Gehäusehöhe 2621 mm;Leistungskapazität SkVA | Dieses Modell anfordern |
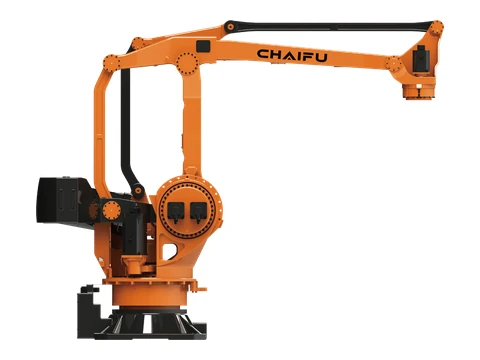 | SF1200-C4360 PA | ALPHTIC PA Schwerlast-Vierachsroboter | 4 | 1200 kg | 4360mm | ± 0.5 mm | 6302 kg | Basisachse IP65 / Handgelenkachse IP67 | Beliebige Ausrichtung | J1 ±180° @ 56°/s;J2 +50°/-90° @ 58°/s;J3 +20°/-115° @ 60°/s;J4 ±360° @ 125°/s;J5 -70°S}3-J2=+70° @ / | / | 0°C - 45°C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 1180 x 1180 mm;Gehäusehöhe 3387 mm;Leistungskapazität 14.5 kVA | Dieses Modell anfordern |
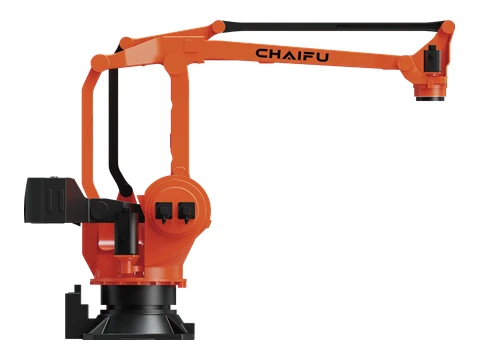 | SF1200-C4600 PA | ALPHTIC PA Schwerlast-Vierachsroboter | 4 | 1200 kg | 4600mm | ± 0.5 mm | 7192 kg | Basisachse IP65 / Handgelenkachse IP67 | Boden | J1 ±180° @ 50°/s;J2 +50°/-90° @ 52°/s;J3 +23°/-115° @ 58°/s;J4 ±360° @ 115°/s;J5 -70°SJ3-J2S+70° @ / | Moment — J4 8820 N·m |Trägheit — J4 2608 kg·m² | 0 °C bis 45 °C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 1180 x 1180 mm;Gehäusehöhe 3386 mm;Leistungskapazität 14.5 kVA | Dieses Modell anfordern |
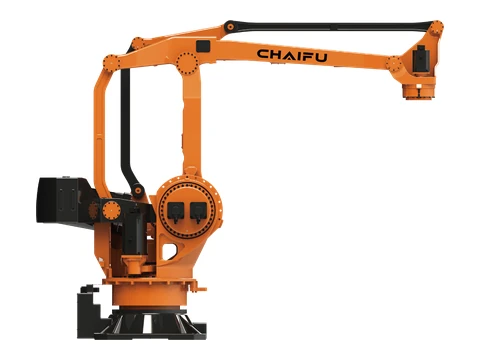 | SF1600-C4000 PA | ALPHTIC PA Schwerlast-Vierachsroboter | 4 | 1600 kg | 3966mm | ± 0.8 mm | 6116 kg | Basisachse IP65 / Handgelenkachse IP67 | Boden | J1 ±180° @ 45°/s;J2 +50°/-90° @ 30°/s;J3 +20°/-115° @ 30°/s;J4 ±360° @ 70°/s | Moment — J4 8550 N·m |Trägheit — J4 5340 kg·m² | 0 °C bis 45 °C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 1180 x 1180 mm;Gehäusehöhe 3386 mm;Leistungskapazität 15 kVA | Dieses Modell anfordern |
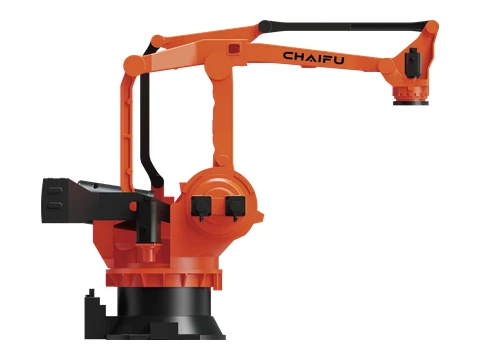 | SF2000-C4090 PA | ALPHTIC PA Schwerlast-Vierachsroboter | 4 | 2000 kg | 4090mm | ± 0.8 mm | 10460 kg | Basisachse IP65 / Handgelenkachse IP67 | Boden | J1 ±180° @ 43°/s;J2 +50°/-82° @ 25°/s;J3 +20°/-115° @ 25°/s;J4 ±360° @ 60°/s;J5 -72°S)3-J2S+72° @ / | Moment — J4 12740 N·m |Trägheit — J4 3260 kg·m² | 0 °C bis 45 °C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 1280 x 1380 mm;Gehäusehöhe 3418 mm;Leistungskapazität 15.5 kVA | Dieses Modell anfordern |
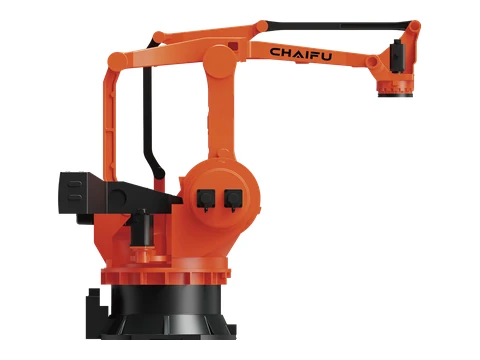 | SF2400-C4200 PA | ALPHTIC PA Schwerlast-Vierachsroboter | 4 | 2400 kg | 4200mm | ± 0.8 mm | 12590 kg | Basisachse IP65 / Handgelenkachse IP67 | Boden | J1 ±180° @ 20°/s;J2 +53°/-85° @ 12°/s;J3 +20°/-110° @ 12°/s;J4 ±360° @ 40°/s;J5 -63°SJ3-J2S+65° @ / | Moment — J4 20580 N·m |Trägheit — J4 3912 kg·m² | 0 °C bis 45 °C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 1580 x 1660 mm;Gehäusehöhe 3683 mm;Leistungskapazität 16.5 kVA | Dieses Modell anfordern |
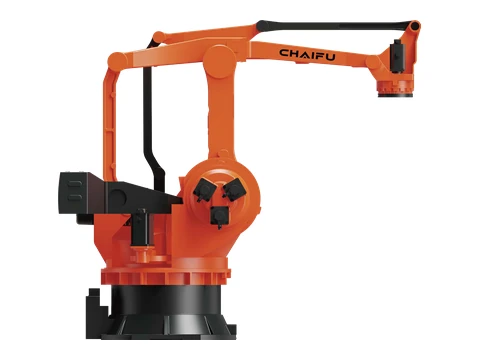 | SF3000-C4200 PA | ALPHTIC PA Schwerlast-Vierachsroboter | 4 | 3000 kg | 4200mm | ± 0.8 mm | 12600 kg | Basisachse IP65 / Handgelenkachse IP67 | Boden | J1 ±180° @ 20°/s;J2 +53°/-85° @ 12°/s;J3 +20°/-110° @ 12°/s;J4 ±360° @ 40°/s;J5 -63°S)]3-J2=+65° @ / | Trägheit — J4 4890 kg·m² | 0 °C bis 45 °C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 1580 x 1660 mm;Gehäusehöhe 3683 mm;Leistungskapazität 18 kVA | Dieses Modell anfordern |
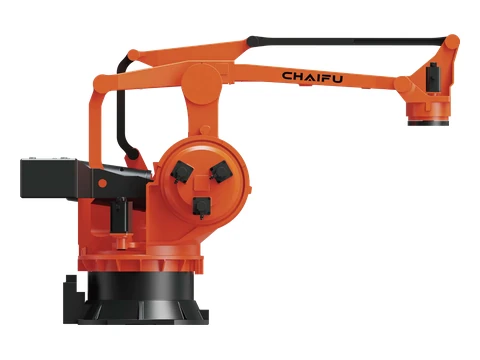 | SF4000-C4600 PA | ALPHTIC PA Schwerlast-Vierachsroboter | 4 | 4000 kg | 4600.8mm | ± 0.8 mm | 17220 kg | Basisachse IP65 / Handgelenkachse IP67 | Boden | J1 ±180° @ 10°/s;J2 +50°/-80° @ 8°/s;J3 -118°/+22° @ 8°/s;J4 ±360° @ 15°/s;J5 -60°S}]3-J2=+60° @ / | Moment — J4 46890 N·m |Trägheit — J4 6357 kg·m² | 0 °C bis 45 °C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 1580 x 1660 mm;Gehäusehöhe 3683 mm;Leistungskapazität 18 kVA | Dieses Modell anfordern |
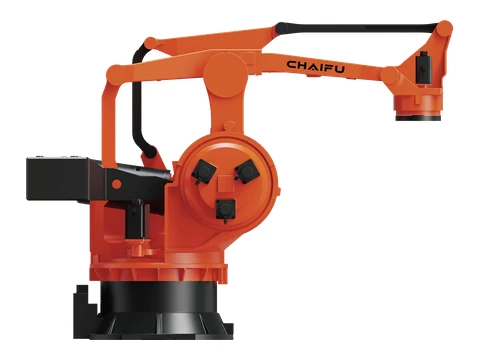 | SF5000-C4000 PA | ALPHTIC PA Schwerlast-Vierachsroboter | 4 | 5000 kg | 3994mm | ± 1 mm | 17120 kg | Basisachse IP65 / Handgelenkachse IP67 | Boden | J1 ±180° @ 10°/s;J2 +50°/-80° @ 8°/s;J3 -118°/+22° @ 8°/s;J4 ±360° @ 15°/s;J5 -60°SJ3-J2=+60° @ / | Moment — J4 46890 N·m |Trägheit — J4 7628 kg·m² | 0 °C bis 45 °C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 1580 x 1660 mm;Gehäusehöhe 3683 mm;Leistungskapazität 18 kVA | Dieses Modell anfordern |
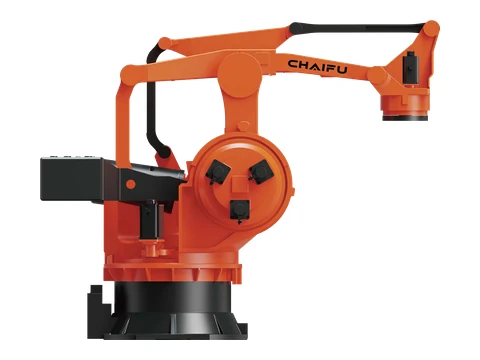 | SF6000-C3700 PA | ALPHTIC PA Schwerlast-Vierachsroboter | 4 | 6000 kg | 3701mm | ± 1 mm | 16690 kg | Basisachse IP65 / Handgelenkachse IP67 | Boden | J1 ±180° @ 10°/s;J2 +50°/-80° @ 8°/s;J3 -118°/+22° @ 8°/s;J4 ±360° @ 15°/s;J5 -60°S)]3-J2=+60° @ / | Moment — J4 46890 N·m |Trägheit — J4 9156 kg·m² | 0 °C bis 45 °C;≤ 95% RH(keine Kondensation);Vibration ≤4.9 m/s² | Grundfläche 1580 x 1660 mm;Gehäusehöhe 3683 mm;Leistungskapazität 18 kVA | Dieses Modell anfordern |
Es wurde kein passendes CHAIFU-Modell gefunden. Löschen Sie einen Filter oder senden Sie die erforderliche Nutzlast, Reichweite und Anwendung.
CHAIFU Roboter und Automatisierungslösungen – Häufig gestellte Fragen
Welche CHAIFU-Roboterserien eignen sich für Schweißen, Palettieren, Stanzen oder Schwerlasthandling?
Die Seite umfasst Lichtbogenschweißen, Palettierung, Pressstanzen und verschiedene Knickgelenkgeräte für niedrige, mittlere, hohe und schwere Nutzlasten. Nutzen Sie die Anwendungsgruppe mit den Anforderungen an Nutzlast, Reichweite, Gelenkleistung, Montage und Handgelenksbelastung, um die Vorauswahl zu treffen.
Was sollte neben der Nutzlast und Reichweite des CHAIFU-Roboters noch überprüft werden?
Vor der Bestätigung eines Modells sollten Werkzeug- und Teileschwerpunkt, Trägheitsmoment, erforderliche Positionen, Handgelenkmoment, Gelenkbereiche und -geschwindigkeiten, Montage, Schutz, Umgebung, Steuerung, Prozessausrüstung, Sicherheit und Zyklusziel geprüft werden.
Kann EVST einen CHAIFU-Roboter als Teil einer Schweiß-, Palettier- oder Handhabungszelle überprüfen?
Ja. Der Leistungsumfang kann Roboter und Steuerung, Werkzeuge, Schweiß- oder Handhabungsgeräte, Vorrichtungen, SPS und Netzwerke, Bildverarbeitung, Sicherheit, Inbetriebnahme und Lieferverantwortung umfassen.
Welche Angaben muss ich für ein Angebot für einen CHAIFU-Roboter machen?
Bitte geben Sie das genaue Modell oder die Anwendung, die Gesamtnutzlast, Reichweite und Positionen, den Zyklusziel, die Montageart, die Umgebungsbedingungen, die Anforderungen an Steuerung und Schnittstelle, die Werkzeuge, die Menge, das Ziel und den gewünschten Zeitpunkt an.
Autor: EVST-Redaktionsteam
Das EVST-Redaktionsteam pflegt diese Seite, um die Roboterauswahl und Projektplanung zu unterstützen. Produktverfügbarkeit, Konfiguration, Sicherheitsvalidierung und Integrationsumfang müssen für die jeweilige Anwendung bestätigt werden.
Redaktionelle Richtlinien · Korrekturrichtlinien · Nutzungsbedingungen
Zuletzt aktualisiert am: