
Robotergestützte Entgratungszelle für Druckgussteile: Roboterzellen, Sondermaschinen und Scan-to-Path-Schleifen
Eine robotische Entgratungszelle ist eine werkzeuggeführte Zelle, in der der Roboter eine Spindel oder einen Schleifkopf um ein Gussteil herumführt, das an einer festen Vorrichtung oder einem Positionierer befestigt ist.
Besprechen Sie Ihr Werkstück →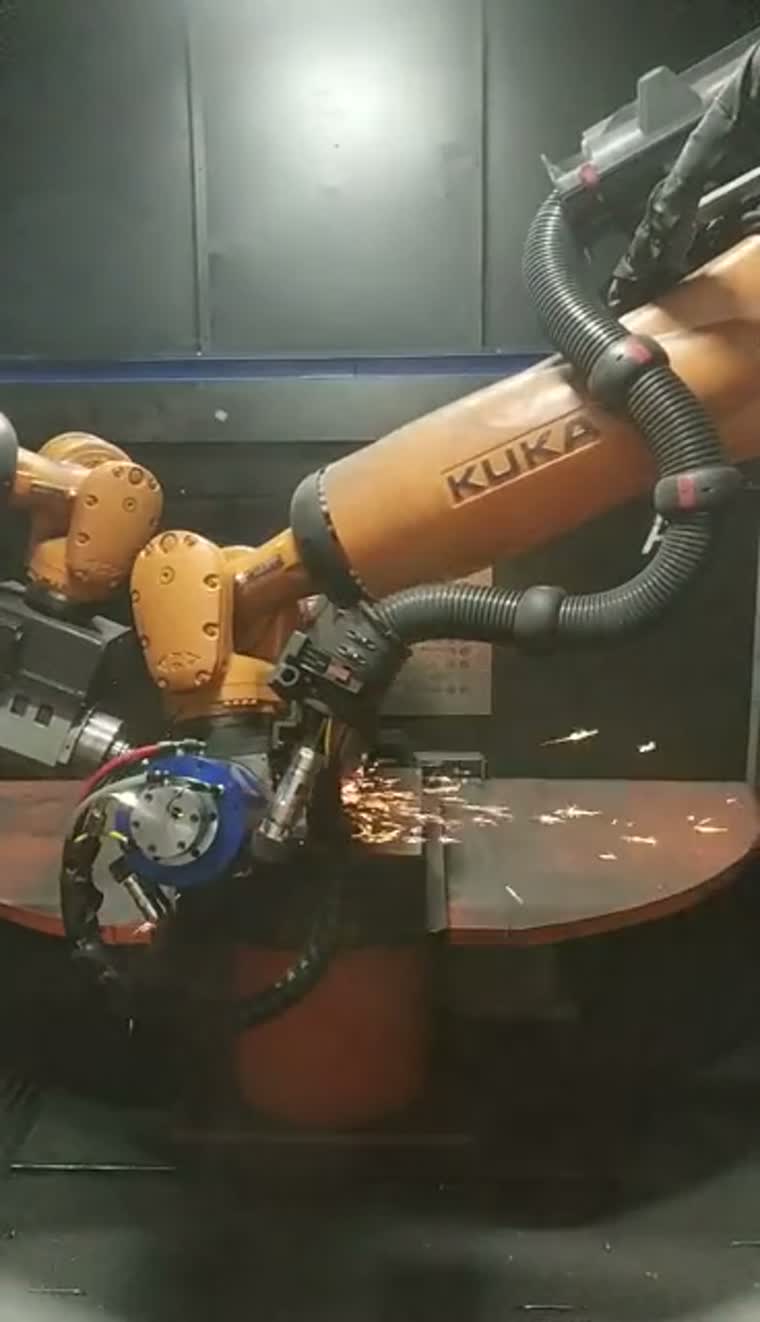
Beginnen wir mit dem Casting und seinen Einschränkungen.
Typische Werkstückfamilien umfassen Motorblöcke, Zylinderköpfe, Getriebegehäuse und Motorgehäuse. Die Spannmöglichkeiten, der Drehspielraum und die Werkzeuganfahrt bestimmen die Zellenanordnung.
Ankommende Gussteile können hinsichtlich Kontur und Trennlinienlage variieren. Prüfen Sie repräsentative Gussteile, Bezugspunkte der Vorrichtung und die zu bearbeitenden Bereiche, bevor Sie den Bearbeitungsweg auswählen.
Maximale Werkstückmasse: auf Anfrage.
Maximale Werkstückabmessungen und Drehbereich: auf Anfrage.
Eine werkzeuggeführte Anordnung eignet sich für Werkstücke, die sich nur schwer durch stationäre Bearbeitungswerkzeuge transportieren lassen; die Entscheidung über den Handhabungsweg hängt auch von der Zugänglichkeit und der Vorrichtung ab.
Zellenlayouts, Kraftregelungsoptionen und StaubabsaugungZellkonfigurationen und Werkzeugzugriff

Die Zellenkonfigurationen kombinieren ein robotergeführtes Werkzeug mit einer festen Vorrichtung, einem Positionierer oder einem Wechseldrehtisch. Werkzeugannäherung und Zugang zum Gussteil bestimmen die Anordnung.
Optionen für schwimmende Spindeln, automatischer Werkzeugwechsel und ein Werkzeuglager können auf die erforderlichen Arbeitsgänge und die Mischung der Werkstücke abgestimmt werden.
Kontrollierter Kontaktkraftbereich: auf Anfrage.
Zellenlayouts, Kraftregelungsoptionen und StaubabsaugungDruckgussgehäuse
Die Entgratungswege dienen der Beseitigung von Grat, Trennfugen und Angussresten an Gussgehäusen; Eingangsabweichungen und Werkzeugzugänglichkeit prägen den Prozess.
Motoren und Antriebsstrang
Für Motorblöcke und Zylinderköpfe können unterschiedliche Werkzeuge für Außenkanten und Seitenbohrungen erforderlich sein, wobei gegebenenfalls Sichtprüfung und Werkzeugwechsel vorgesehen werden.
Automobil- und Motorradkomponenten
Gusskomponentenfamilien können für eine Roboterzelle oder eine dedizierte Maschine bewertet werden, wobei die Gemeinsamkeiten der Vorrichtungen und die Häufigkeit der Produktwechsel zu berücksichtigen sind.
Motorenherstellung
Das Entgraten von Motorgehäusen ist eine typische Anwendung für die Integration von Robotern und Spezialmaschinen, wobei der Spannbezugspunkt und der Kantenzugang für jede Gehäusefamilie definiert werden.
Roboterzelle vs. Spezialmaschine
| Werkstückfamilie | Konfiguration | Achsen und Positionen | Umstellungsflexibilität | Produktionsmix |
|---|---|---|---|---|
| Große Gussgehäuse | Roboterzelle | Gelenkige Werkzeugbewegung; fixiertes oder positioniertes Werkstück | Werkzeug- und Vorrichtungswechsel für verschiedene Gehäuse | Gemischte Familien mit unterschiedlichen Merkmalen |
| Wiederholte Gusskomponentenfamilien | Spezialmaschine | Koordinierte Achsen; einzelne oder abwechselnde Positionen | Spezielle Leuchten mit geplanten Umschaltungen | Wiederholte Durchläufe innerhalb einer definierten Familie |
| Kleine konturierte Komponenten | Spezialmaschine | Koordinierte Achsen und indizierte Positionen | Werkzeugänderungen innerhalb des unterstützten Komponentenbereichs | Wiederholte Konturverarbeitungsaufgaben |
| Mittelgroße und große Komponenten | Spezialmaschine | Lineare oder drehbare Indexanordnungen | Teilespezifische Vorrichtungen und Prozesseinrichtung | Definierte Verarbeitungssequenzen |
Scrollen Sie horizontal, um alle Felder zu vergleichen.
Spezialmaschinen auf Lösungsebene
Sondermaschinen ermöglichen koordinierte Werkzeugbewegungen mit einzelnen, alternierenden oder indexierten Bearbeitungspositionen. Sie werden auf Lösungsebene im Hinblick auf die Teilefamilie und die Vorrichtungsanordnung bewertet.
Beispiele für Werkstücke sind Telefongehäuse, Kameramodule, Set-Top-Box-Gehäuse, Türgriffe und Kunststoffkomponenten für die Automobilindustrie.
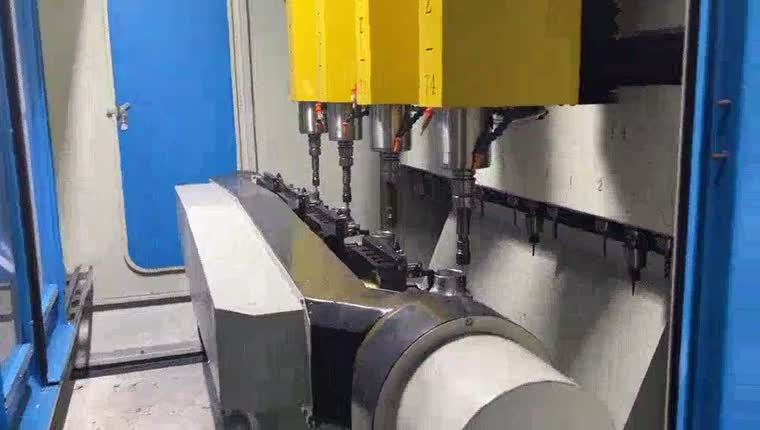
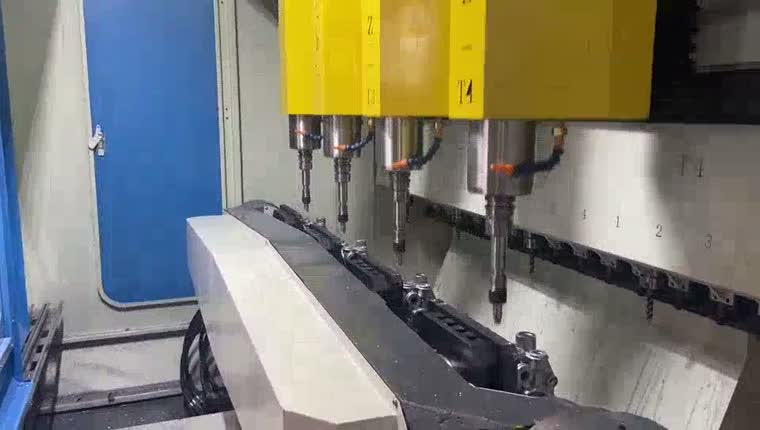
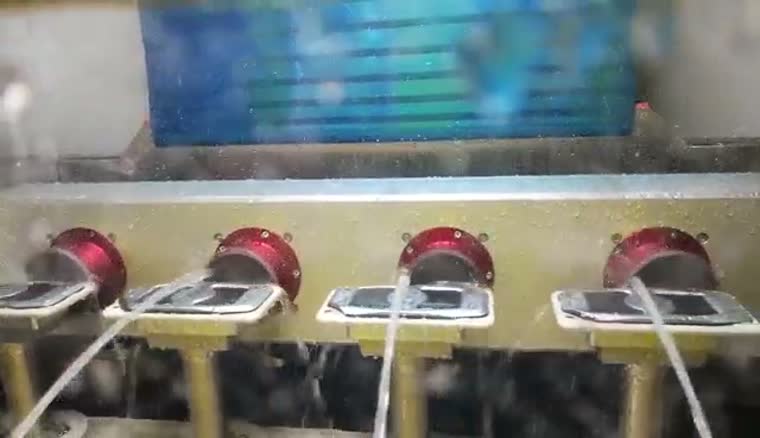
Für geeignete Konturbearbeitungsaufgaben steht ein Nassbearbeitungsverfahren zur Verfügung, bei dem eine Flüssigkeit um das Werkzeug und rotierende Vorrichtungen verwendet wird. Die Eignung hängt vom Material und der gewünschten Oberflächengüte ab.
Bei Achsenkomponenten sollte der Übergang vom Schweißen zum Entgraten bei der Planung der Vorrichtung und der Bearbeitungsreihenfolge berücksichtigt werden.
Achsenschweißen und NachbearbeitungEVST Scan-to-Path Schleifen
EVST Scan-to-Path Grinding erzeugt einen Schleifpfad aus gescannten Werkstückkonturen innerhalb definierter Bearbeitungsbereiche; es ersetzt nicht die Notwendigkeit, den Prozess zu definieren, Vorrichtungen zu validieren oder das fertige Teil zu prüfen.
Bei einem programmierfreien Schleifroboter besteht die angestrebte Reduzierung in der manuellen, punktweisen Bahnprogrammierung. Werkzeugauswahl, Scanbereich, Prozessgrenzen und Akzeptanzkriterien müssen weiterhin festgelegt werden.
Besprechen Sie Ihr Werkstück →Von der gescannten Kontur bis zur Ausführung
Scannen Sie das Werkstück, identifizieren Sie die Kontur innerhalb des definierten Bearbeitungsbereichs und generieren Sie einen Pfad für die Roboterausführung. Der Pfad muss auf die Zugänglichkeit der Vorrichtung und das ausgewählte Werkzeug geprüft werden.
Erfassen Sie die Werkstückkontur im ausgewählten Bereich.
Identifizieren Sie die Bearbeitungskante und generieren Sie den Werkzeugweg.
Führen Sie den markierten Pfad mit dem ausgewählten Kontaktwerkzeug aus.
Konzeptdiagramm · Schritte erfordern Werkstück- und Zellenvalidierung.
Die kraftgesteuerte Ausführung unterstützt den Kontakt während des generierten Pfades; die Optionen für die Kraftsteuerung und ihre Spezifikationen werden mit der breiteren Zellenkonfiguration ausgewählt.
Zellenlayouts, Kraftregelungsoptionen und StaubabsaugungDreidimensionale Sicht und adaptive Wege
Dreidimensionale Bildgebung und Verarbeitung ermöglichen die Erstellung einer Werkstückdarstellung und die Anpassung des Bearbeitungswegs an räumliche Abweichungen. Eine CAD-freie Bearbeitung ist optional, wobei Kontur und Prozess aus dem Scan abgeleitet werden können; eine Produktprüfung ist ebenfalls optional.
Scandauer unter den vereinbarten Abdeckungs- und Testbedingungen: auf Anfrage.
Scangenauigkeit unter den vereinbarten Material-, Geometrie- und Testbedingungen: auf Anfrage.
Lasererkennung und Abweichungskompensation
Die Punktlasererkennung kann das aktuelle Bauteil mit dem vorhergehenden vergleichen und Positionsabweichungen an der Trennebene ausgleichen. Dieser Vergleich bezieht sich auf die Abweichung zwischen den Bauteilen und nicht auf die Abweichung vom CAD-Modell.
Die Lasermessung des Schweißnahtüberstands ermöglicht die Positionskompensation und die Abstimmung mit dem Nachbearbeitungswerkzeug während der Schweißnahtbearbeitung. Die Mess- und Abtragsstrategie muss auf die jeweilige Verbindung abgestimmt sein.
Offline-Programmierung und -Simulation
Die Offline-Programmierung bereitet den Roboterpfad von der Zelle weg vor. Kollisionsprüfung und Code-Simulation unterstützen die Überprüfung, bevor ein Postprozessor das controllerspezifische Programm erzeugt.
Werkzeug, Vorrichtung und Roboterweg definieren.
Kollisionen überprüfen und das Programm simulieren.
Ausgabe des Controller-Codes, anschließend Validierung in der Zelle.
Konzeptdiagramm · Schritte erfordern Werkstück- und Zellenvalidierung.
Die Simulation unterstützt die Vorbereitung; das Roboterprogramm, die Werkzeuggeometrie und die Vorrichtungen müssen jedoch noch an der realen Zelle validiert werden.
Nachschweißen und Schweißnahtschleifen
Beim robotergestützten Schweißnahtschleifen kommt ein robotergeführter Schleifkopf zum Einsatz, der an einem Aluminiumrahmen befestigt ist. Die Vorrichtung ermöglicht den Zugang zur Schweißnaht, während das Werkzeug dem gewählten Abtragspfad folgt.
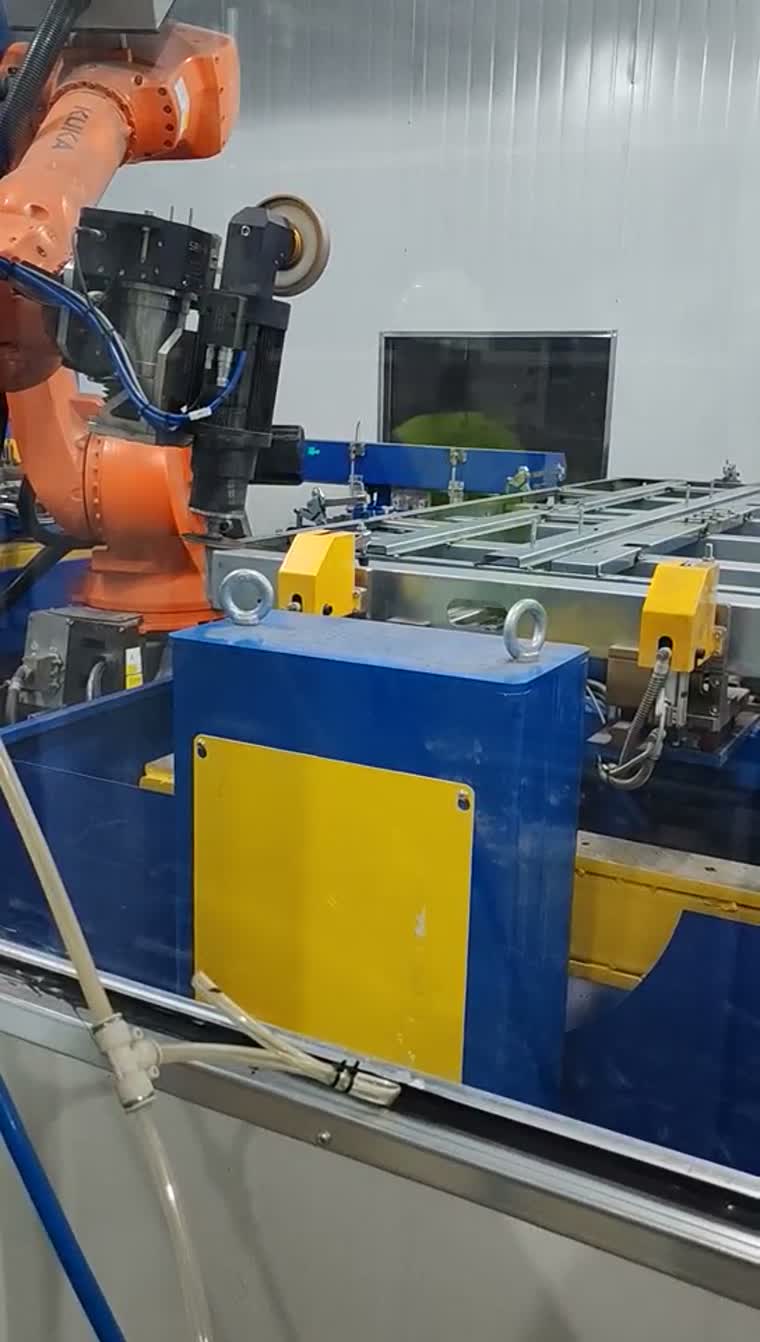
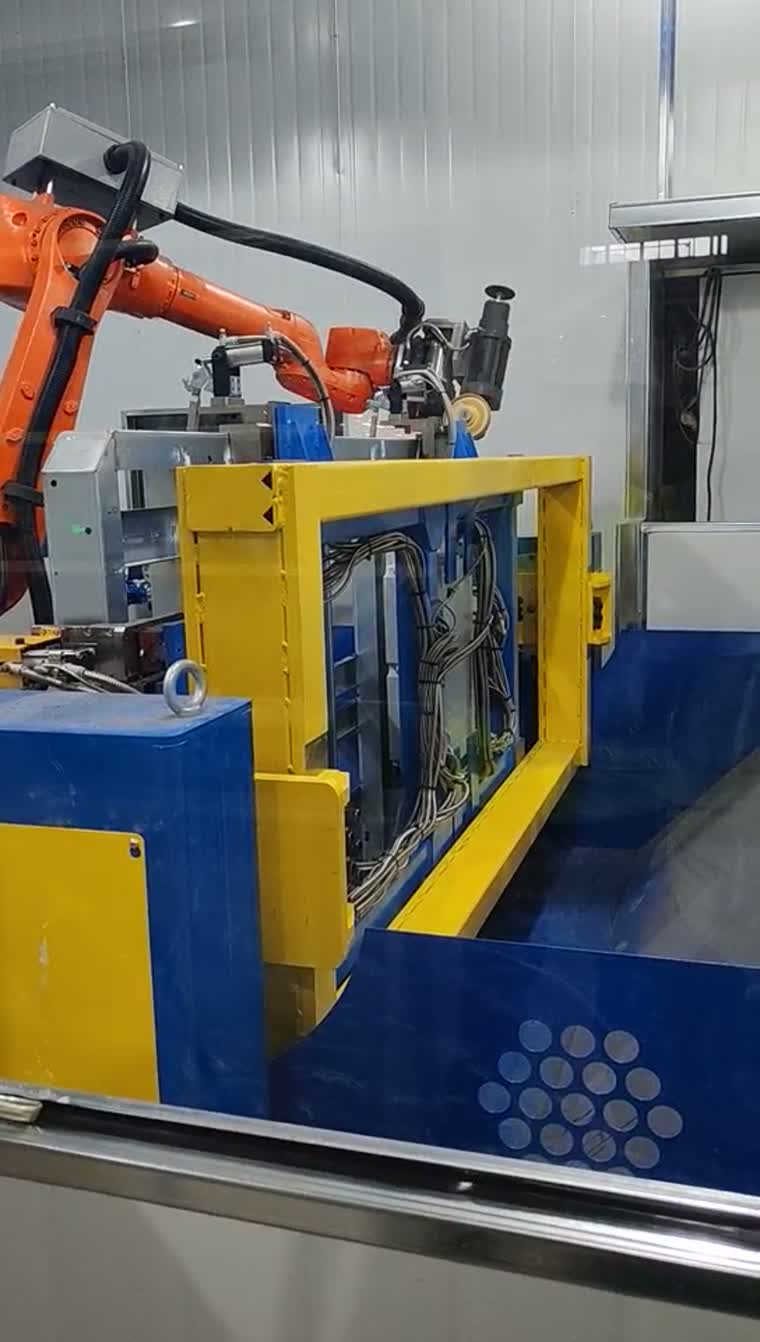
Das Reibrührschweißen von Batterieschalen ist ein verwandtes Verfahren mit eigenen Vorrichtungs- und Prozessanforderungen.
Oberflächenbehandlung von Batteriefächern und zugehörige ProzessoptionenTypische Anwendungen und Integrationsbereich
Typische Anwendungsbereiche sind die Kantenbearbeitung von Gussgehäusen, das Entgraten von Motorkomponenten und die Nachbearbeitung von Schweißnähten an Rahmen. Der Lieferumfang umfasst Vorrichtungen, Werkzeuge, Roboterintegration und Prozessvalidierung.
Die Schnittstellen zum Be- und Entladen werden mit den vorgelagerten und nachgelagerten Anlagen definiert.
Teilen Sie repräsentative Werkstücke, die zu bearbeitenden Kanten oder Schweißnähte, die Bezugspunkte der Vorrichtung und die Akzeptanzkriterien, um eine Konfigurationsprüfung zu starten.
Fragen vor der Auswahl einer Entgratungszelle
Was bedeutet „programmierfrei“ genau – kein Unterricht oder kein CAD-Modell?
Das bedeutet, den Prozesspfad aus erkannten Konturen zu generieren, um die punktweise Einarbeitung zu reduzieren. Das Arbeiten ohne Produkt-CAD-Modell ist eine optionale Konfiguration; Vorrichtungen, Werkzeuge und die Prozessabnahme müssen weiterhin validiert werden.
Wie wird der Werkzeugweg generiert, wenn die Gussform von Teil zu Teil variiert?
Der Scan identifiziert die relevante Kontur innerhalb eines definierten Bearbeitungsbereichs. Die Pfadgenerierung nutzt diese Kontur, während eine geeignete Detektionsanordnung Abweichungen zwischen den Teilen ausgleichen kann. Geometrien außerhalb des Bearbeitungsbereichs erfordern eine Prozessüberprüfung.
Wann ist eine Spezialentgratungsmaschine einer Roboterzelle überlegen?
Eine dedizierte Maschine ist dann sinnvoll, wenn sich Teilefamilien, Vorrichtungen und Bearbeitungsabläufe wiederholen. Eine Roboterzelle kann evaluiert werden, wenn der Zugang, die Werkzeugführung oder der Produktmix eine andere Anordnung erfordern; vergleichen Sie die beiden Systeme an den tatsächlichen Werkstücken.
Können Entgraten und Nachschleifen nach dem Schweißen in derselben Zelle durchgeführt werden?
Sie können in ein gemeinsames Konzept eingebunden werden, wenn Vorrichtungen, Werkzeugzugang und Prozessanforderungen kompatibel sind. Die Kombination dieser Elemente ist eine Projektentscheidung und keine Standardfähigkeit, die für jedes Layout vorausgesetzt wird.
Welcher Werkzeugwechsel ist für die Fertigung von Mischmodellen erforderlich?
Definieren Sie zunächst die Arbeitsgänge und die benötigten Werkzeuge für jede Teilefamilie. Auf dieser Grundlage können dann der automatische Werkzeugwechsel und ein Werkzeuglager konfiguriert werden, einschließlich Zugriffs- und Vorrichtungsfreiheitsprüfungen.
Lässt sich die Bildpfadgenerierung in eine bestehende Zelle nachrüsten?
Die Eignung für eine Nachrüstung wird im Einzelfall geprüft. Vor der Festlegung des Upgrades sind die Schnittstellen der Robotersteuerung, der Scanzugriff, die Kalibrierung, die Werkzeuggeometrie und die Kompatibilität der Vorrichtungen zu überprüfen; eine Scan-Demonstration allein reicht nicht aus, um die Zellenkompatibilität nachzuweisen.