
Konfigurationen von Schweißroboter-Arbeitsplätzen: Zellen-, Schienen- und Portalsysteme
Eine Schweißroboter-Arbeitsstation vereint Roboter, Schweißgeräte, Werkstückhandhabung, Vorrichtungen, Steuerungen und Sicherheitsvorkehrungen für einen definierten Produktionsbedarf. Dieses Auswahlportal vergleicht vier Konfigurationsfamilien und leitet anwendungsspezifische Details auf separate Seiten weiter. Über die Links auf den Seiten gelangen Sie von den Werkstückbeschränkungen zur passenden Architektur.
Beginnen Sie damit, die Bewerbung in einer von vier Familien einzureichen.
Jede Kategoriekarte verwendet dieselben Felder zur Identifizierung einer Auswahlroute. Numerische Werte und technische Bedingungen verbleiben in den entsprechenden Abschnitten weiter unten.
Leichte und mittlere Zellen
- Ausgangspassform
- Wiederholbare leichte und mittlere Teilefamilien
- Bewegung definieren
- Lokale Kipp-, Dreh- oder Mehrachsenpositionierung
- Nächste Rezension
- Weiter zur Route mit Lichtkonfiguration
Große und hochbelastete Stationen
- Ausgangspassform
- Lange, großvolumige oder schwere Werkstücke
- Bewegung definieren
- Positionierung hoher Lasten und erweiterte Roboterreichweite
- Nächste Rezension
- Folgen Sie der größtenteils bebauten Route
Boden-, Seilbahn- und Portalsysteme
- Ausgangspassform
- Lange, breite oder hohe Zonen jenseits einer festen Roboterposition
- Bewegung definieren
- Roboter fährt auf linearen externen Achsen
- Nächste Rezension
- Vergleichen Sie vier Architekturen mobiler Systeme
Positionierer und Befestigungselemente
- Ausgangspassform
- Teile, die eine stabile Ausrichtung und wiederholbare Positionierung erfordern
- Bewegung definieren
- Bewegen Sie das Teil und halten Sie die Gelenkbeziehungen aufrecht
- Nächste Rezension
- Werkstückbewegung und Haltegrenzen prüfen
Vier Einschränkungen bestimmen die sinnvollste Startroute
Beginnen Sie mit der Werkstückabmessung und -länge und berücksichtigen Sie anschließend die kombinierte Werkstück- und Vorrichtungslast in der Positionsberechnung. Definieren Sie danach die Bewegungsachsen und die erforderliche Roboterabdeckung entlang der Naht. Abschließend grenzen Sie die Architektur nach Schweißverfahren und Nahtform ein; der Konfigurationsname dient lediglich als Ausgangspunkt für die Projektbestätigung.
Umschlag und Länge
Entscheiden Sie, ob ein fester Roboterstandort alle erforderlichen Nähte abdecken kann.
Positionierungslast
Behandeln Sie Werkstück, Vorrichtung und dynamische Ausrichtung als ein einziges Lastproblem.
Bewegungsachsen
Unterscheiden Sie zwischen dem Bewegen des Bauteils, dem Bewegen des Roboters oder dem Kombinieren externer Achsen.
Anwendbares Schweißverfahren
Prüfen Sie die Schweißnaht und die Gerätegrenzen für das Schutzgas-, Argon-Lichtbogen- oder Laserschweißen.
Geschlossene Konfigurationen für wiederverwendbare Teilefamilien
Wenn Werkstückgröße und Belastung lokales Wenden, horizontale Drehung, mehrachsige Positionierung oder Spindelstock-Reitstock-Abstützung ermöglichen, beginnen Sie mit einer Konfiguration auf Zellenebene. Die entsprechende Seite vergleicht sechs Anordnungen und berücksichtigt dabei projektspezifische Entscheidungen bezüglich Vorrichtungen, Roboteranzahl und Sicherheitsvorkehrungen.
Konfigurationen von Roboterschweißzellen für leichte und mittelschwere Werkstücke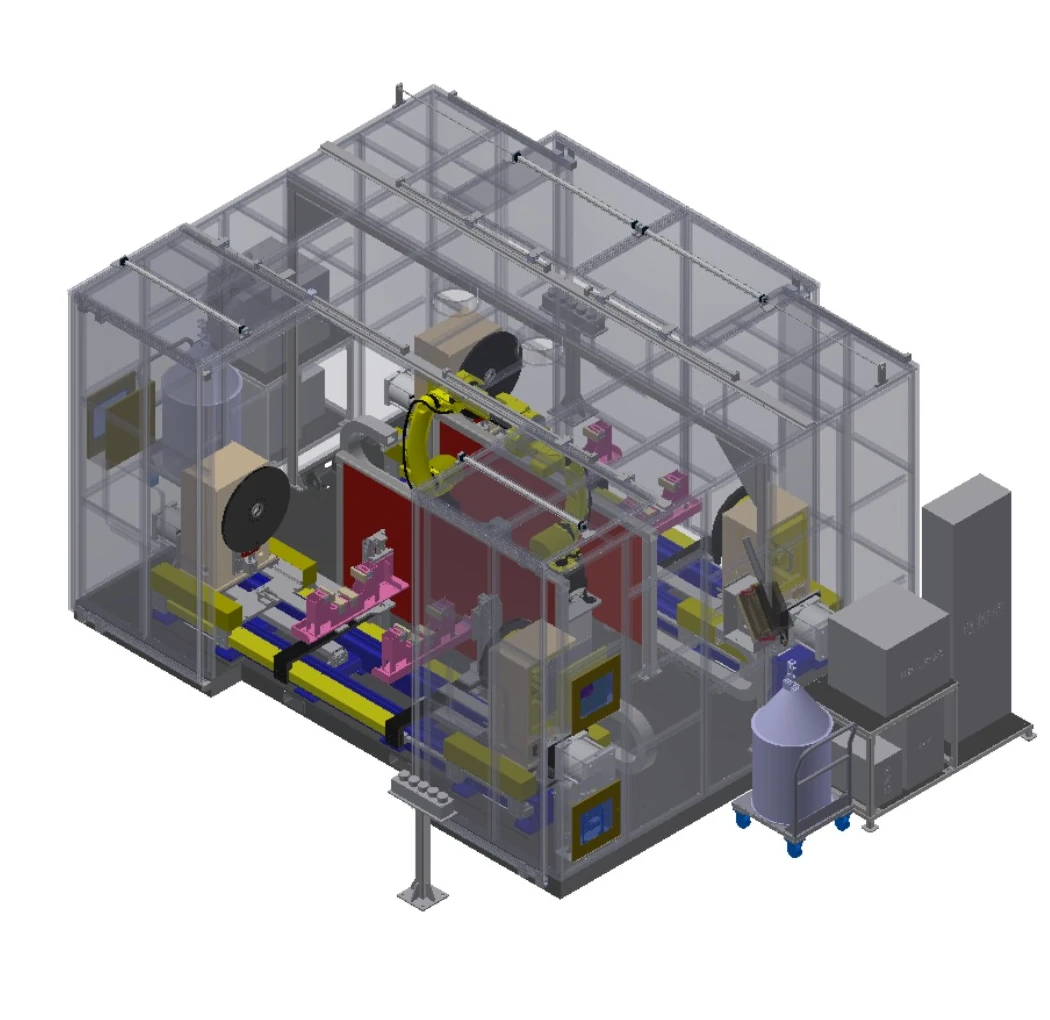
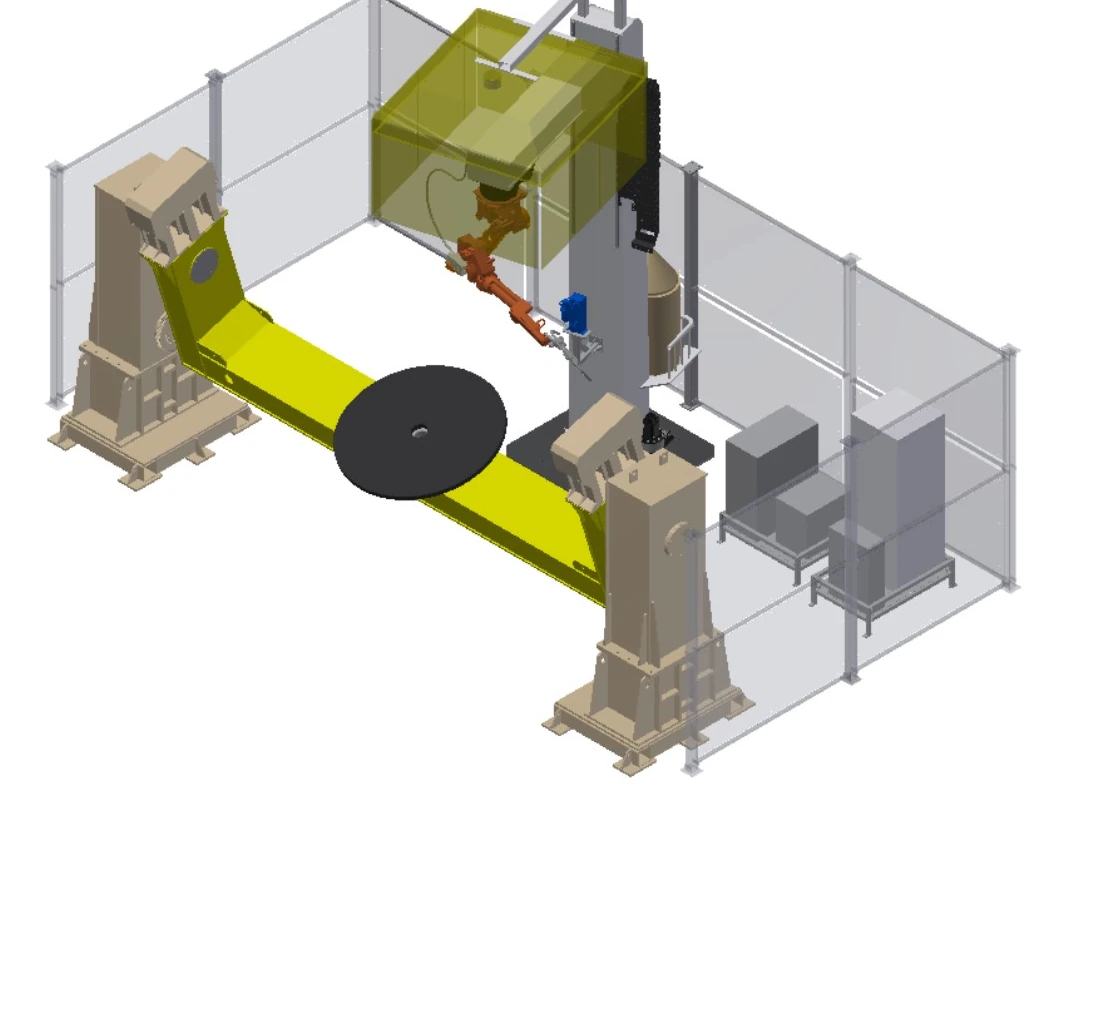
Konstruierte Stationen für lange, große oder schwere Bauteile
Wenn Länge, Masse, Rotationsdurchmesser oder Belastungsmethode die üblichen Abmessungen einer Zelle überschreiten, sollten Sie mit den Einschränkungen hinsichtlich Lagerung, Positionierung, externer Bewegung und Schutz beginnen. Die entsprechende Seite stellt acht technische Ausgangspunkte anstelle von festen Gerätepaketen vor.
Hochleistungs-Schweißroboter-Arbeitsplätze für große und schwere TeileVier Architekturen: Bodenschienen, Himmelsschienen und Portalsysteme
Wenn eine feste Roboterposition die erforderliche Länge, Höhe oder Spannweite nicht abdecken kann, transportieren lineare Außenachsen den Roboter zur Nahtstelle. Diese vier Architekturen ermöglichen aufrechte Bodenfahrten, überkopfgeführte Bodenfahrten, mehrachsige Überkopffahrten und die Abdeckung großer Portalbereiche.
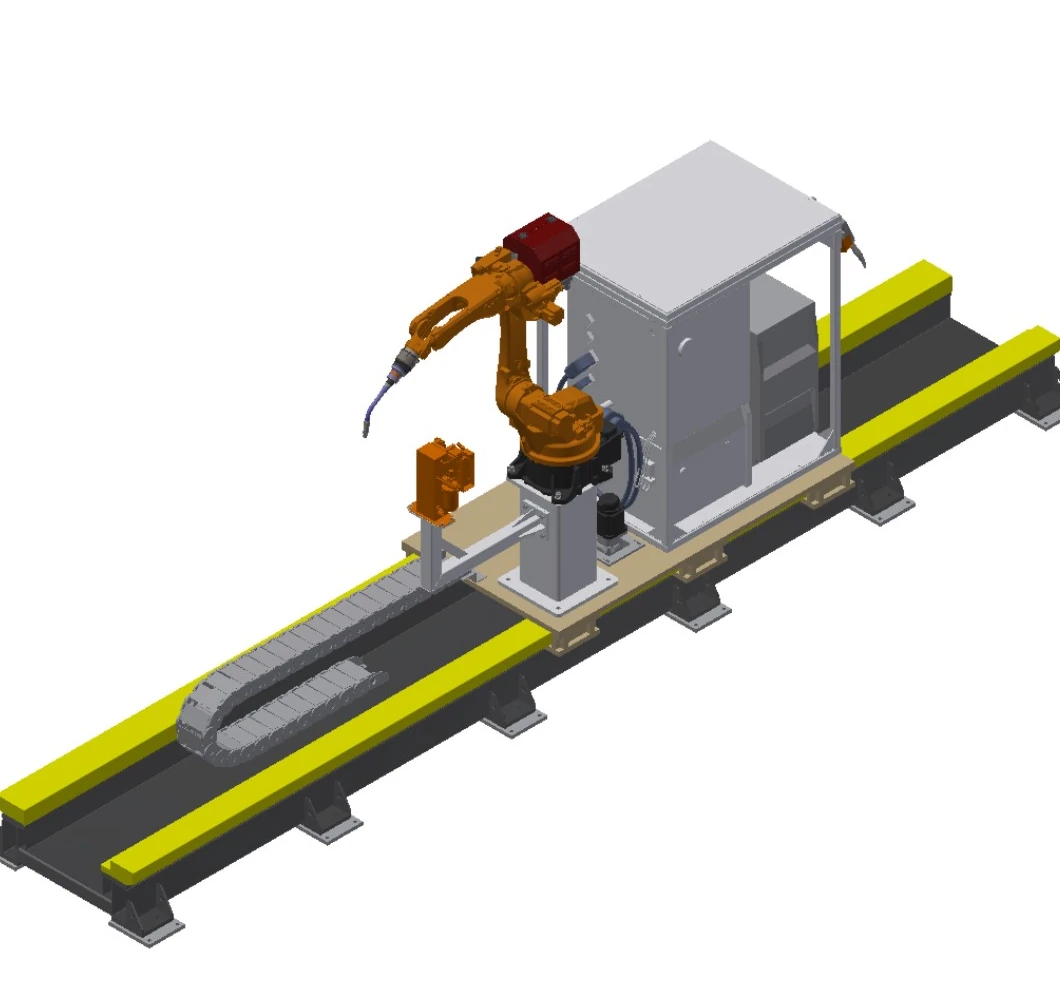
Aufrechtes Bodenschienen-Schweißsystem
Erweitert die Roboterabdeckung entlang langer Werkstücke und hält den Roboter dabei aufrecht auf einem am Boden montierten Schlitten.
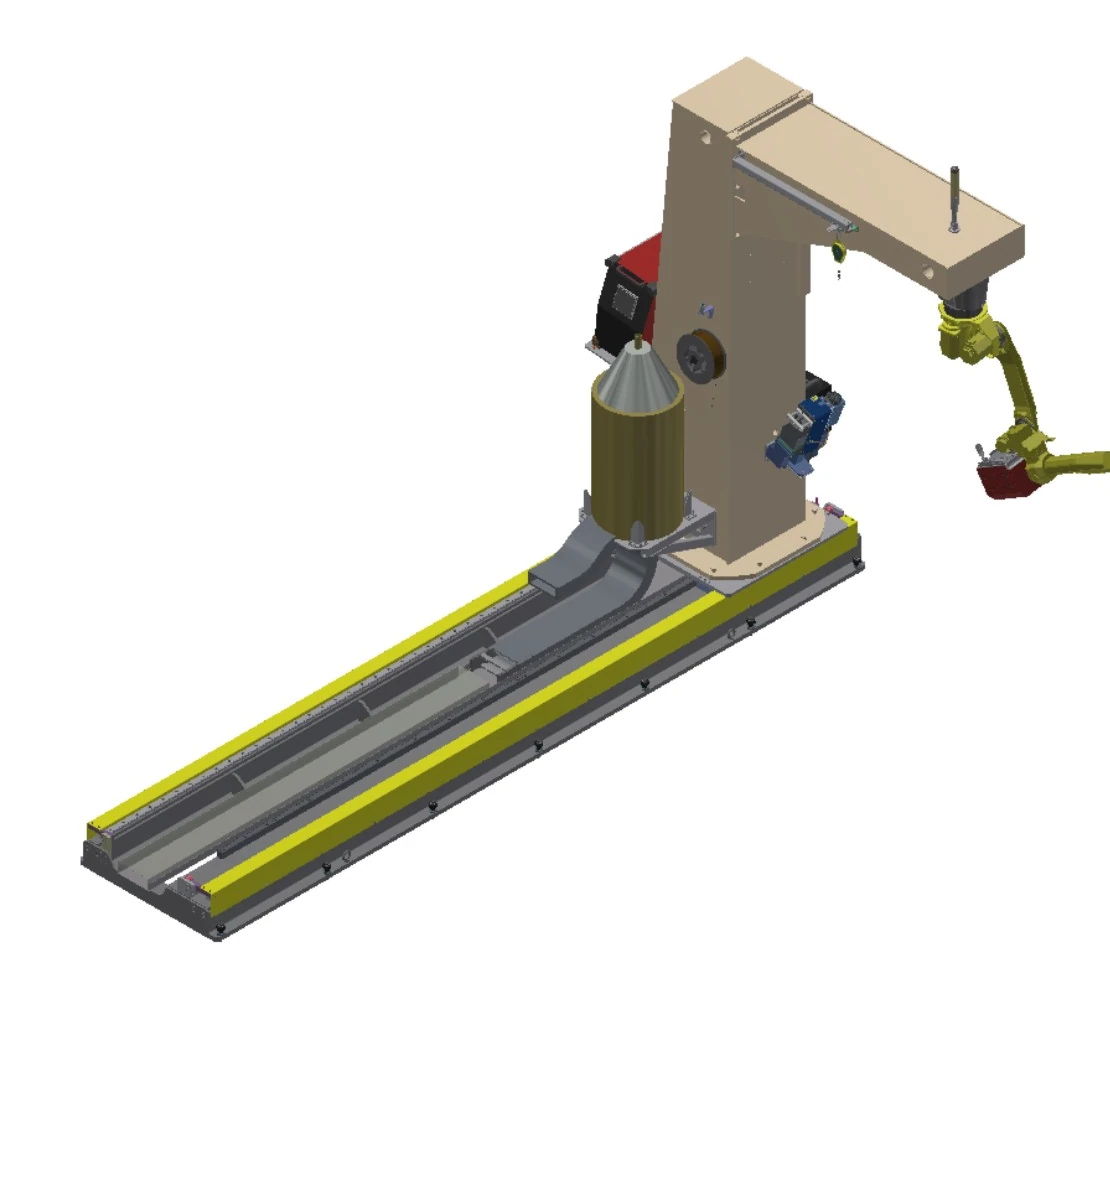
Schweißsystem mit umgekehrter Bodenschiene
Kombiniert Bodenfahrwerk mit einem umgekehrten C-Rahmen, wenn der Zugang von oben entlang eines langen Werkstücks von Vorteil ist.
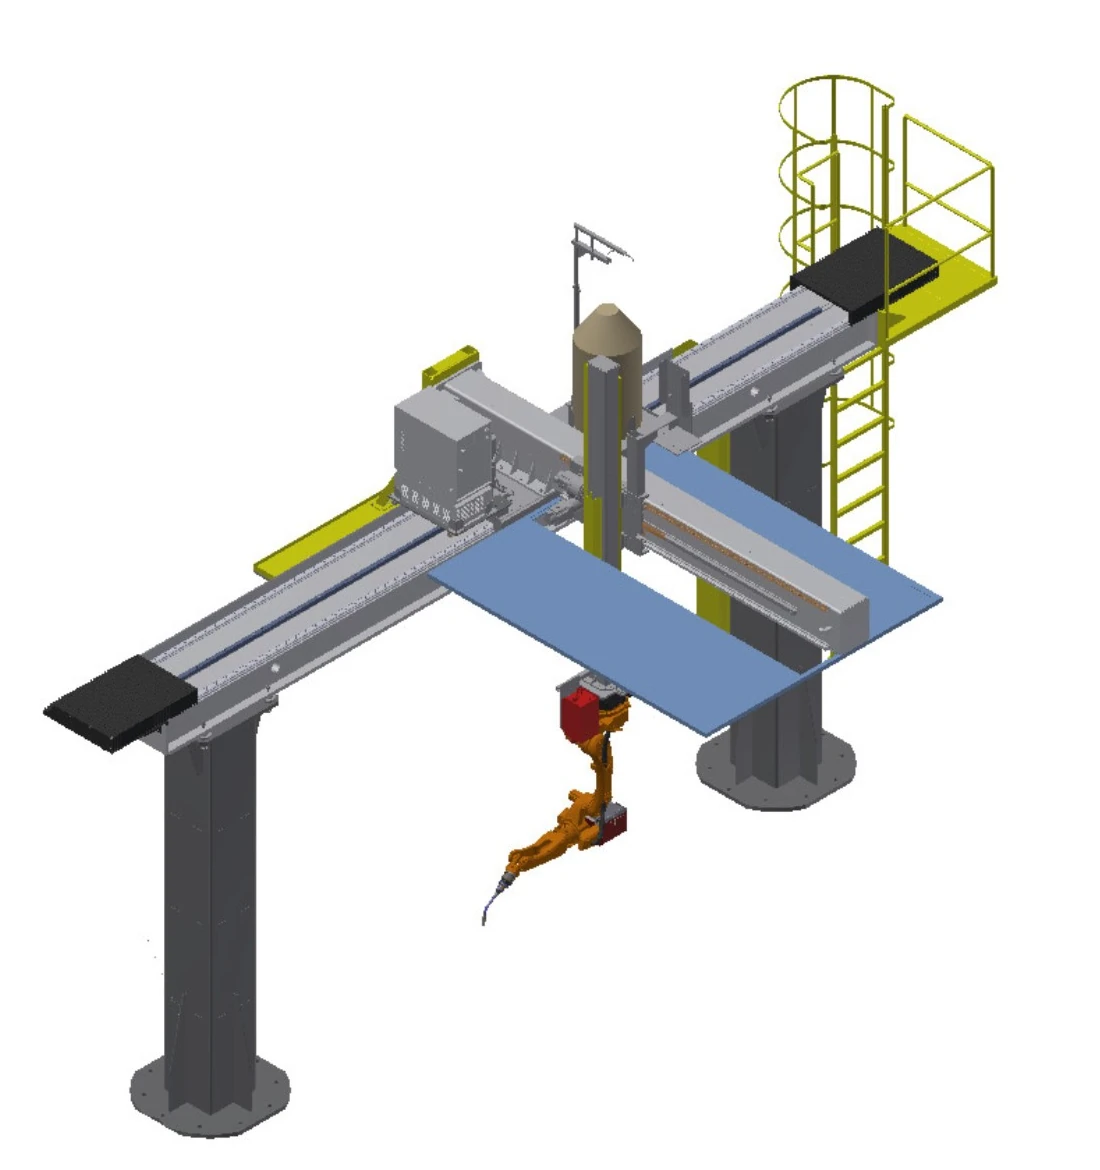
Schweißsystem für umgekehrte Himmelsschienen
Bewegt einen umgekehrten Roboter über dem Arbeitsbereich in wählbaren Achsenkombinationen für Länge, seitliche Reichweite und Höhe.
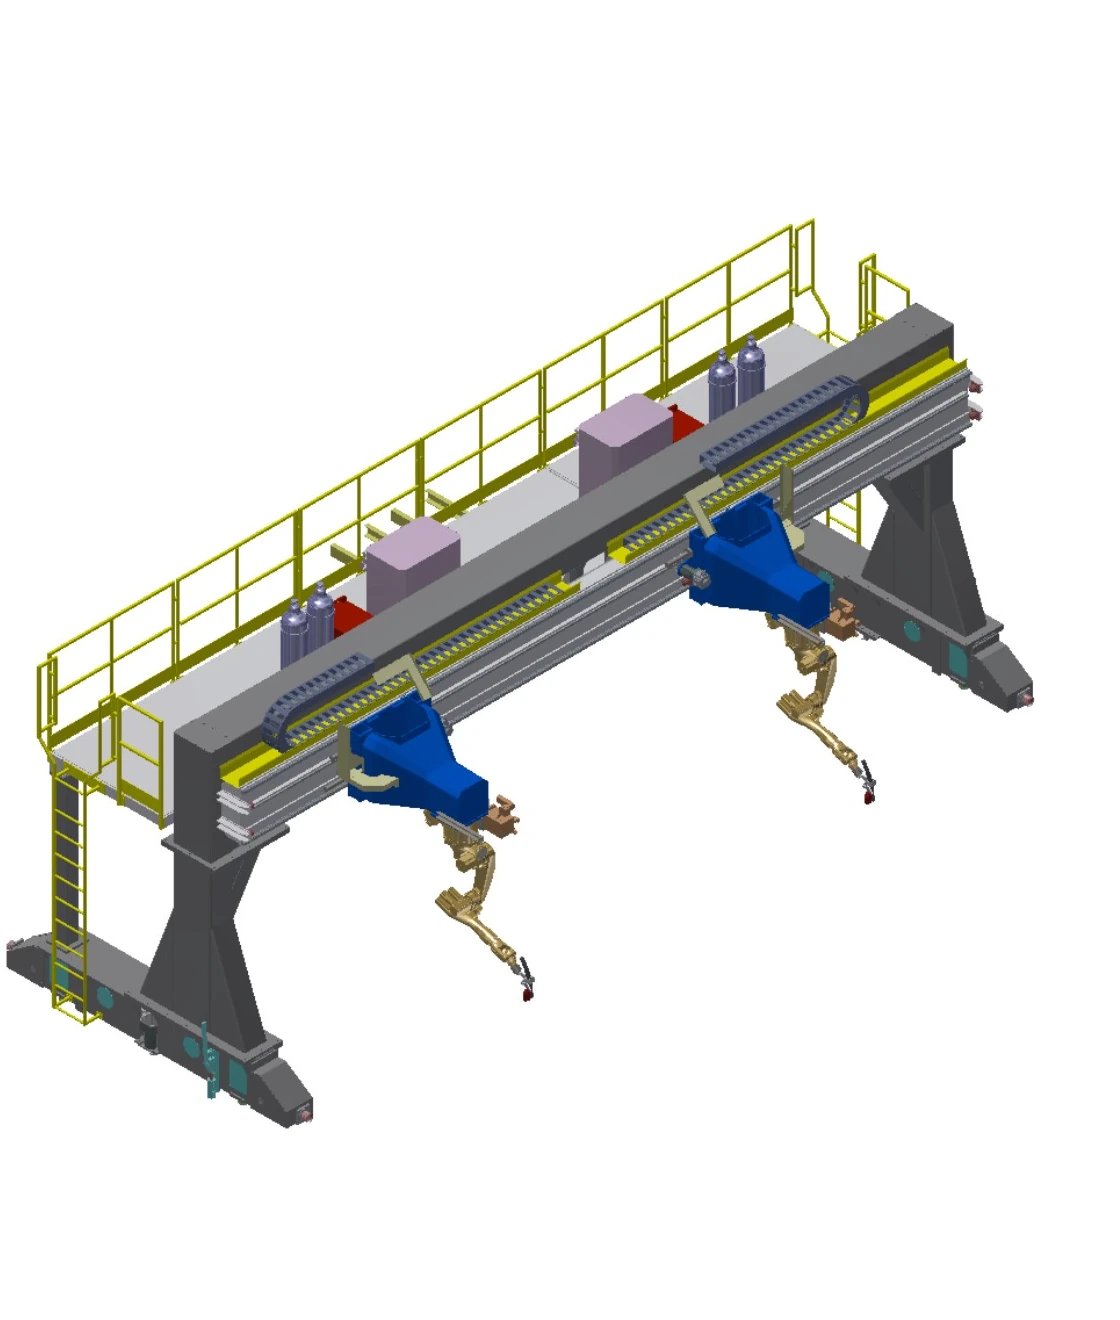
Schweißsystem mit umgekehrtem Portal
Erzeugt einen breiten Überkopf-Arbeitsbereich mit großem Y-Verfahrweg und synchronisiertem Doppelantrieb für große Arbeitsbereiche.
Vergleichen Sie vier mobile Systeme auf einem Satz von Feldern
Die angegebenen Verfahrwege sind optionale Bereiche. Die endgültige Achsenkombination, die Last, das Fundament, die Prozesssoftware und der Umfang der Nachführung bleiben projektspezifisch.
| Reihe | System | Bewegung | Reisen | Nennlast | Schnelligkeit | Reproduzierbarkeit | Äußere Achsen | Optionen und technische Bedingungen |
|---|---|---|---|---|---|---|---|---|
| A | Aufrechtes Bodenschienen-Schweißsystem | Erdungsschiene; eine lineare Außenachse | Effektiver Verfahrweg 2–30 m, optional | 1 t | 0–15 m/Min | ± 0.15 mm | 1 Set | Roboterbasis und Halterungen für Steuerungen, Schweißgeräte, Drahttrommel und Brennerreiniger; verlängertes flexibles Kabel; Kontakterkennung, Lichtbogenverfolgung und Mehrlagen-Mehrpass-Software; Lasernahtverfolgung |
| B | Schweißsystem mit umgekehrter Bodenschiene | Schwere Bodenschiene mit umgekehrtem C-Rahmen; eine lineare Außenachse | Effektiver Verfahrweg 2–30 m, optional | 3.5 t | 0–15 m/Min | ± 0.15 mm | 1 Set | Umgekehrter C-Rahmen mit Roboterbasis und Halterungen für Steuerung, Schweißausrüstung, Drahttrommel und Brennerreiniger; verlängertes flexibles Kabel; Kontakterkennung, Lichtbogenverfolgung und Mehrlagen-Mehrpass-Software; Lasernahtverfolgung |
| C | Schweißsystem für umgekehrte Himmelsschienen | Überkopf-Verfahrweg in X/Y/Z-Richtung; die Achsen können als 1X, 2Y oder 3Z kombiniert werden. | X 2–30 m; Y 1–2 m; Z 1–2 m (optional) | 0.4 t | Jede Achse 0–15 m/min | Jede Achse ±0.15 mm | 3 setzt | Halterungen für Bedienelemente, Schweißgeräte, Drahttrommel und Brennerreiniger; Inspektionsleiter und -plattform; verlängertes flexibles Kabel; optionale Deckenabzugshaube; Kontakterkennung, Lichtbogenverfolgung und Mehrlagen-Mehrpass-Software; Laser-Nahtverfolgung |
| D | Schweißsystem mit umgekehrtem Portal | Portalverfahrweg in X-, Y- und Z-Richtung; Achsen können als 1X, 2Y oder 3Z kombiniert werden; synchroner Doppelantrieb in Y-Richtung | Spannweite <10 m; X ≤9 m; Y ≤100 m; Z 1–2 m (optional) | 0.4 t pro Roboter | Jede Achse 0–15 m/min | Jede Achse ±0.15 mm | 4 setzt | P43 präzisionsgeschliffene Schwerlastschiene und Projektfundament nach Kundenwunsch; Halterungen für Steuerungen, Schweißgeräte, Drahttrommel und Brennerreiniger; Inspektionsleiter und -plattform; verlängertes flexibles Kabel; Kontakterkennung, Lichtbogenverfolgung und Mehrschicht-Mehrpass-Software; Laser-Nahtverfolgung |
Positionierer und Vorrichtungen als eine Werkstückkette behandeln
Der Positionierer bringt jede Verbindung in eine schweißbare Ausrichtung; die Vorrichtung positioniert die Bauteile und sichert deren Anordnung wiederholt. Beides muss hinsichtlich Roboterzugang, Schweißfolge, Belastung und Sicherheitsvorkehrungen überprüft werden.
Positionierungskonzepte
Festtische für Siebaufnahmen, horizontale Drehtische, Wendeeinheiten, Spindelstock-Reitstock-Aufhängung und Mehrachsen-Positionierer. Die kombinierte Werkstück- und Vorrichtungsmasse, der Schwerpunkt, der Rotationsbereich und der Brennerabstand bestimmen das anwendbare Konzept.
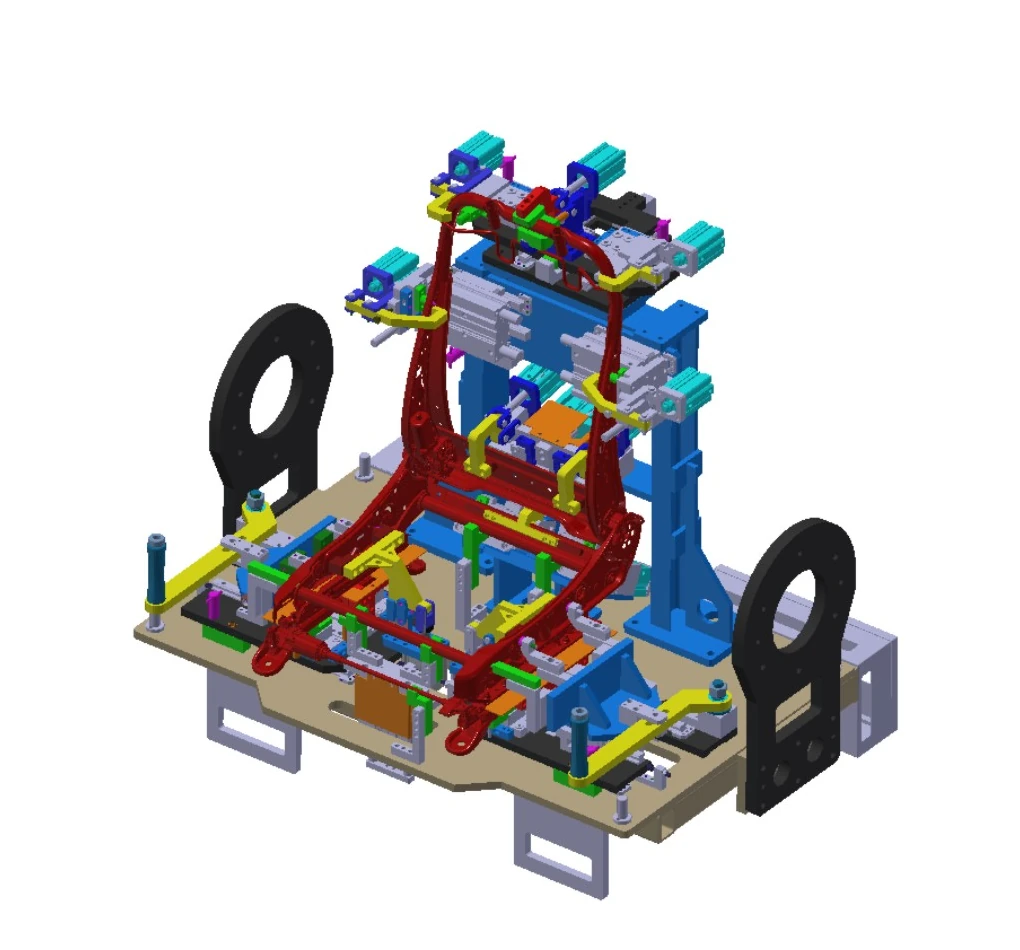
Vorrichtungsbau
Durch die Schnellwechselkonstruktion bleibt die Schnittstelle für Produktaktualisierungen erhalten. Tragwerksrahmen müssen ausreichend steif und fest sein, Schweißkonstruktionen werden einer Alterungsbehandlung unterzogen, und jedes Bauteil wird unabhängig positioniert und fixiert, um die Zeichnungsbeziehungen beizubehalten.
Verwenden Sie vier Fragen, um die nächste technische Skizze zu definieren.
Wie groß ist das Bauteil?
Geben Sie Mindest- und Maximalwerte für Hüllkurve, Länge, Belastungsrichtung und Nahtverteilung an.
Welche Last muss bewegt werden?
Kombinieren Sie die Masse von Werkstück und Vorrichtung und fügen Sie dann den Schwerpunkt und die dynamische Ausrichtung hinzu.
Welche Achsen werden benötigt?
Entscheiden Sie, ob Sie das Teil bewegen, den Roboter bewegen oder eine Bodenschiene, eine Seilbahn oder einen Portalkran verwenden möchten.
Welches Verfahren kommt zum Einsatz?
Gemeinsames Material, Verbindungen, Schweißverfahren, Qualitätsanforderungen und Umrüstmuster.
Wenn der Anwendungsbereich auf Linientakt, stationsübergreifende Übergaben und Systemsteuerung erweitert wird, fahren Sie mit dem Intelligente Schweißproduktionslinie.
Wählen Sie die Familie aus, die Sie zuerst bewerten möchten.
Welche Kategorie eignet sich für kleine oder mittlere sich wiederholende Teile?
Beginnen Sie mit leichten und mittelschweren geschlossenen Zellen und verengen Sie dann den Weg durch Kippen, Drehen oder mehrachsige Teilepositionierung.
Welche Kategorie eignet sich für lange, großformatige oder stark beanspruchte Teile?
Beginnen Sie mit der Bearbeitungsmethode für große Werkstücke und geben Sie Daten zu Masse, Schwerpunkt, Unterstützung, Belastung und Nahtverteilung an.
Wann sollte ich Bodenschienen-, Seilbahn- oder Portalsysteme vergleichen?
Nutzen Sie den Vergleich mobiler Systeme, wenn ein einzelner fester Roboterstandort die erforderliche Länge, Höhe oder Spannweite nicht abdecken kann.
Wo gehören komplexe Fragen zur Werkstückspannung und Vorrichtung hin?
Wenn Ausrichtung, wiederholbare Positionierung oder Wechselschnittstellen die Hauptbeschränkungen darstellen, beginnen Sie mit dem Abschnitt Positionierer und Vorrichtungen.
Wechseln Sie von der Anwendungsfamilie zur nächsten Informationsebene.
Nutzen Sie diese Seite, um eine Konfigurationsfamilie auszuwählen und anschließend die entsprechende Produkt- oder Technikseite zu öffnen. Sobald die Zeichnungen vorliegen, können Sie direkt eine Anwendungsbesprechung starten.
Beginnen Sie mit dem realen Teil und der Nahtkarte.
Teilen Sie Zeichnungen, Größen- und Massenbereich, Verbindungen, Prozess, Taktvorgaben, Belastungsmethode und Standortbeschränkungen mit, damit EVST eine erste Konfiguration erstellen kann.