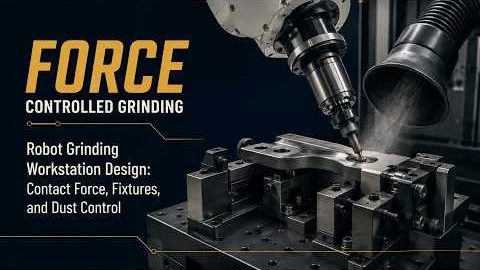
Robotergestützte Schleif- und Polierstation – Modelle, Kraftregelung und Staubabsaugung
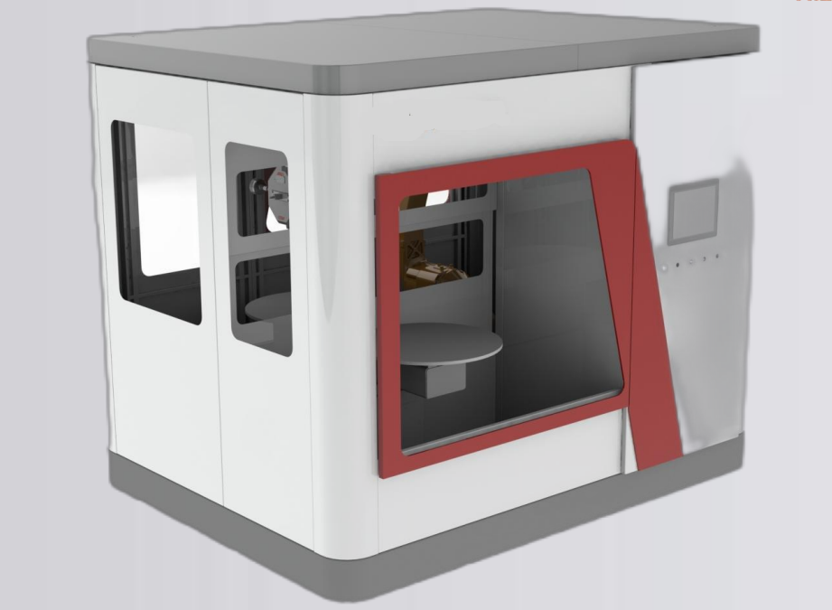
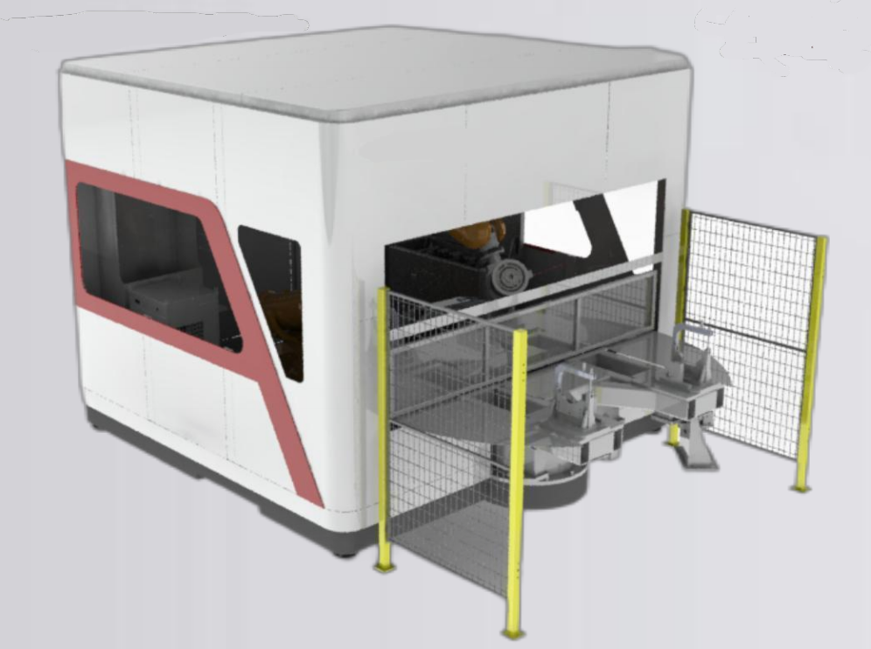
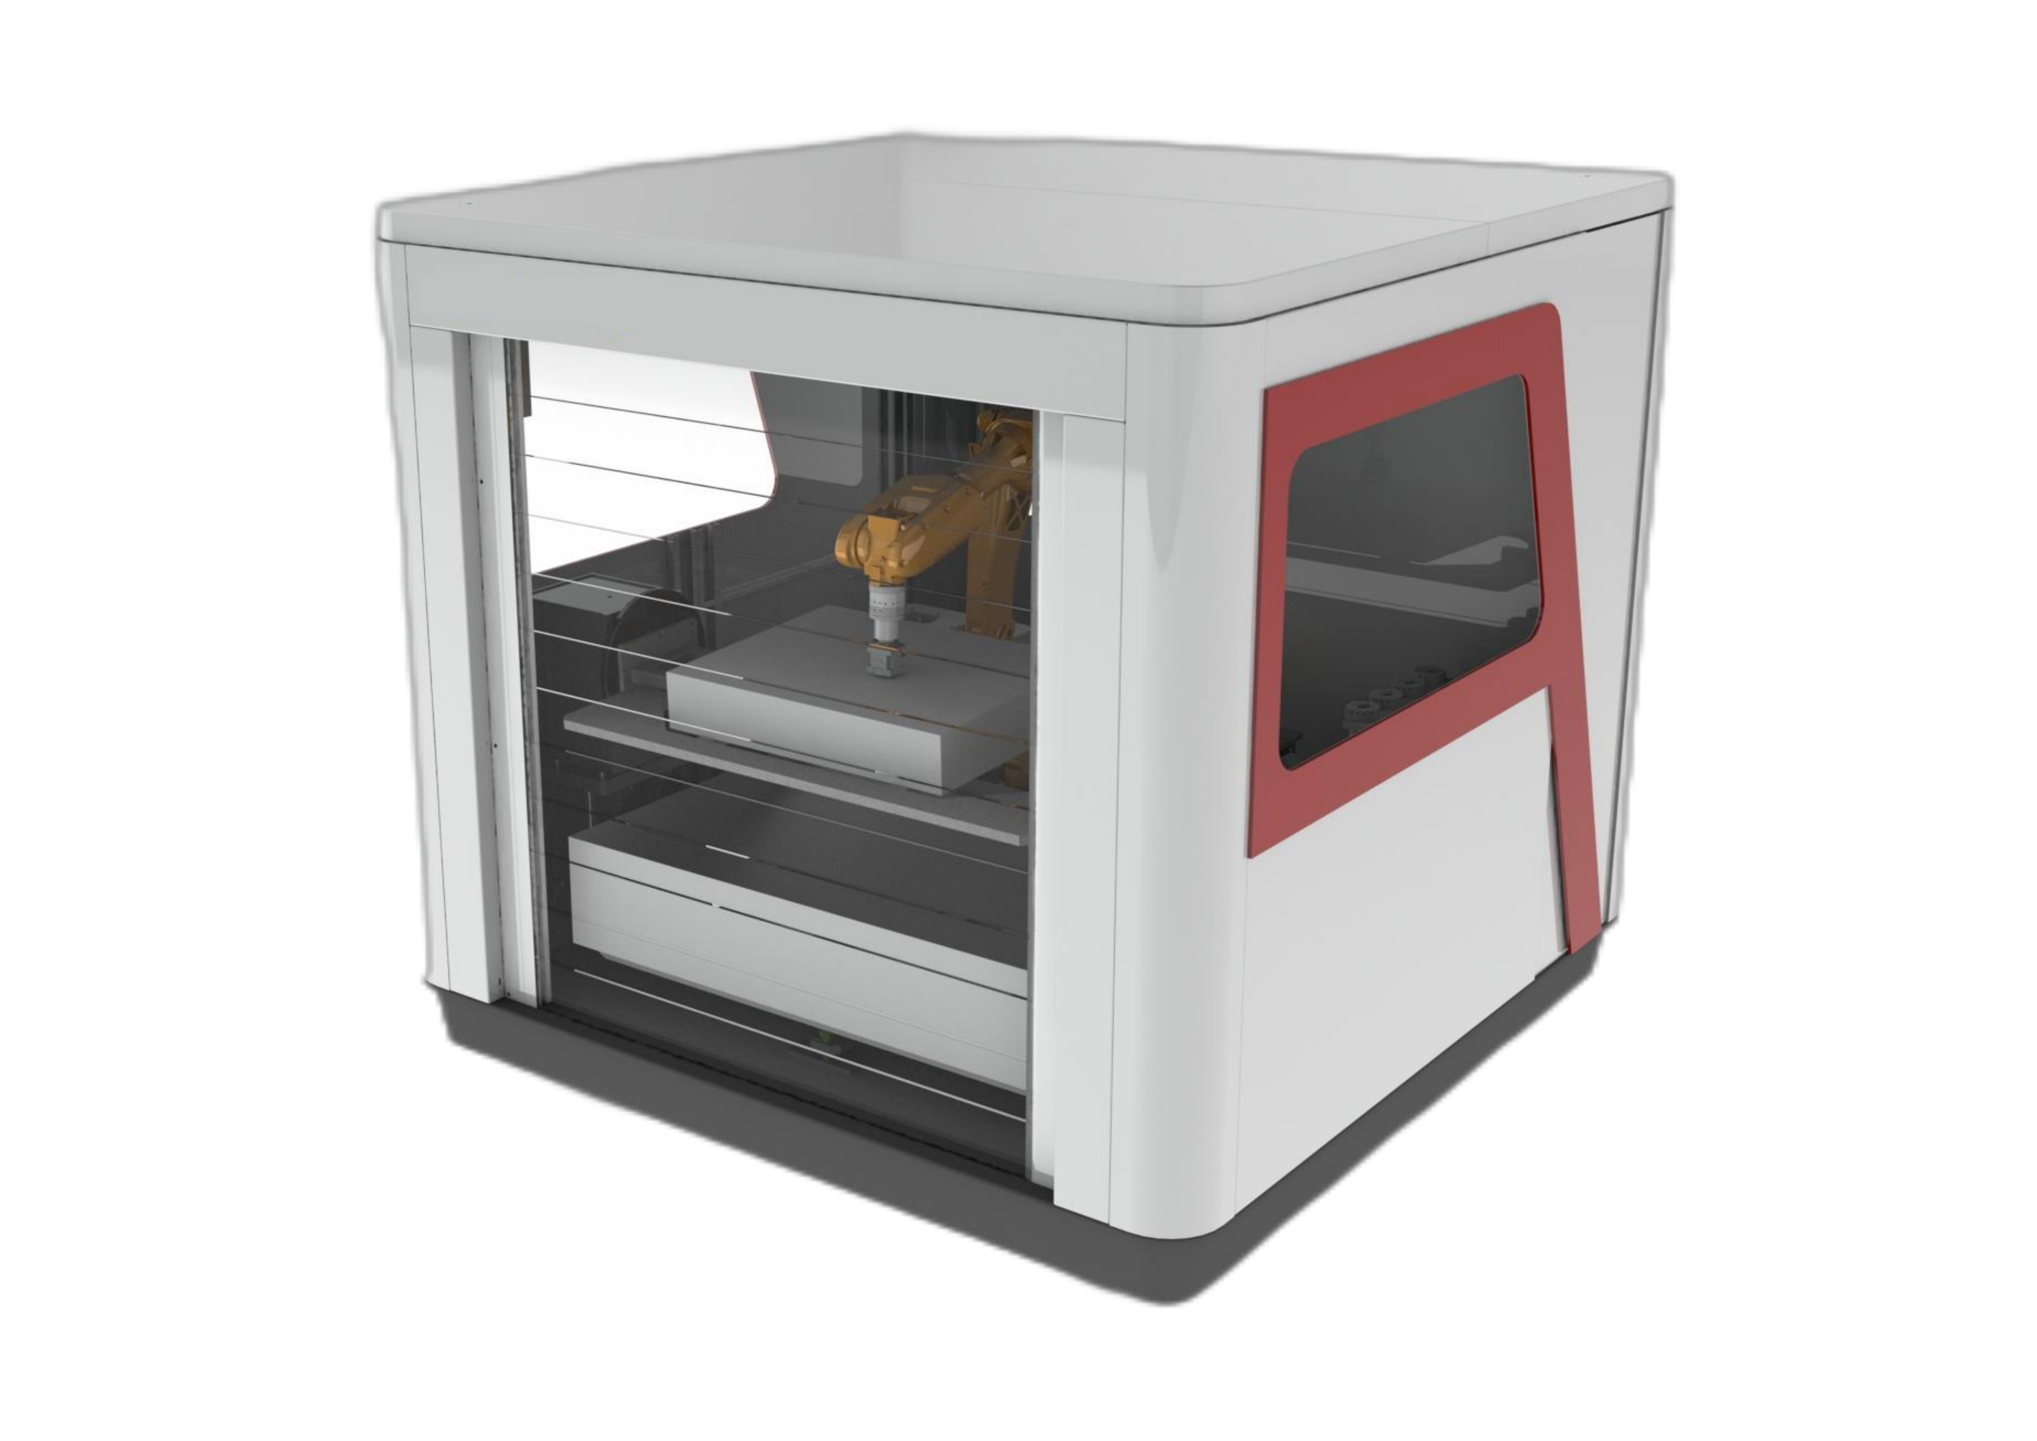
Eine robotergestützte Schleif- und Polierstation verwendet ein geschlossenes Gehäuse zur Staubbindung und einen modularen Aufbau für Wartung, Modifikation und Erweiterung. Sie kombiniert robotergestütztes Finishing mit geeigneter Kraftregelung und Staubabsaugung.
- Die geschlossene Bauweise trägt dazu bei, Staub während des Endbearbeitungsprozesses einzudämmen.
- Ein modularer Aufbau ermöglicht den Zugang für Wartungsarbeiten, Modifikationen und spätere Erweiterungen.
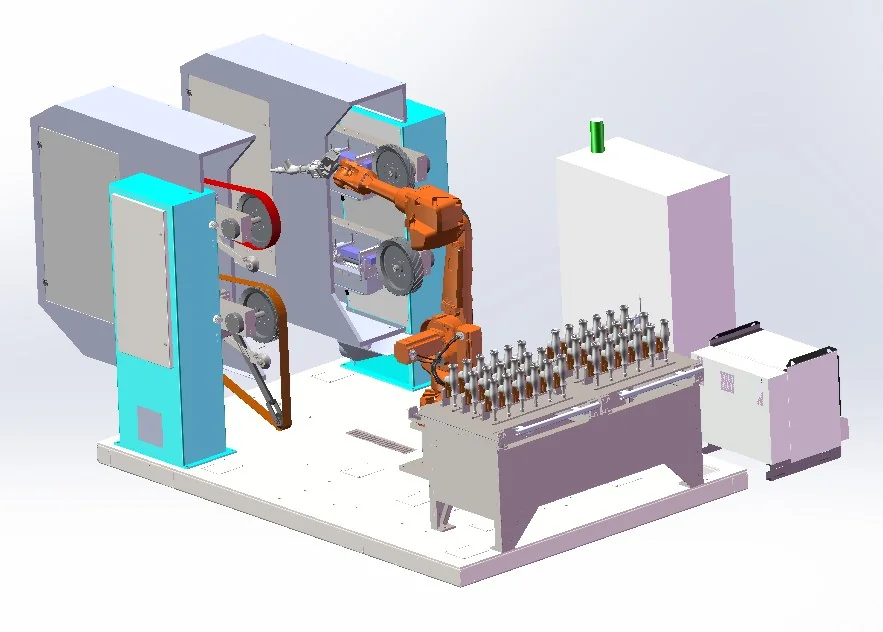
- Der Roboter transportiert das Werkstück zur Endbearbeitung, wobei auch das Entgraten unterstützt wird.
- Die Überwachungsfunktionen umfassen defekte Werkzeuge und Riemen, Werkzeugstandzeit und Produktionskapazität.
- Bandschleifmaschinen arbeiten standardmäßig mit pneumatischer Schwimmstellung; eine elektronisch gesteuerte Schwimmstellung mit konstanter Kraft ist als Upgrade erhältlich.
- Der doppellagige Materialtisch verfügt über ein staubabweisendes Design.
Schleifroboter: Wann man sie einsetzt und wie man sie einrichtet
Ein Schleifroboter ist ein sechsachsiger Industrieroboter, der Material durch Kontakt abträgt. Handhabungs- und Schweißroboter bewegen oder fügen Material hinzu; Schleifen, Entgraten, Anfasen und Schweißnahtentfernung hingegen entfernen es. Daher benötigt der Roboter ein Bearbeitungswerkzeug und eine nachgiebige Kraftregelung, um die jeweilige Aufgabe zu erfüllen.
Roboterschleifen kommt üblicherweise dort zum Einsatz, wo manuelles Schleifen mit hoher Arbeitsbelastung, geringem Durchsatz und Gesundheitsrisiken verbunden ist, insbesondere bei Schweißteilen. Ob es sich in der Produktion bewährt, hängt von drei Faktoren ab: der Abweichung der Teile nach dem Gießen oder Schweißen, der Kontrolle des Abtrags und dem Verschleiß des Schleifmittels. Siehe auch Welche manuellen Schleifarbeiten sollten zuerst an einen Roboter verlagert werden?.
Teil im Greifer oder Werkzeug am Flansch
Teile bis 30 kg werden üblicherweise vom Roboter von der Beladeposition zu festen Band- und Rollenstationen transportiert; größere oder schwerere Teile bleiben eingespannt, während der Roboter das Werkzeug transportiert. Feste Stationen benötigen mehr Stellfläche, ermöglichen aber den direkten Zugang des Roboters vom Beladetisch zum Schleifen. Ein robotergeführtes Werkzeug sorgt für eine kompakte Bauweise, jedoch erfordert jeder Werkzeug- oder Schleifmittelwechsel zusätzliche Arbeitsschritte pro Teil. Daher verwenden werkzeuggeführte Bearbeitungszellen für gemischte Teile einen automatischen Werkzeugwechsel und ein Werkzeuglager, das auch teilespezifische Werkzeuge umfasst. Grenzwerte und Modellbereiche: Auswahl zwischen teil- und werkzeuggeführter Auswahl.
Kontakt unter Kontrolle halten: schwebende und konstante Kraft
Guss- und Schweißteile verlassen die Form oder Schweißvorrichtung mit Maßabweichungen, und das Schleifmittel schrumpft mit zunehmendem Verschleiß. Auf einer festen Bahn beeinflussen beide Faktoren den Anpressdruck des Werkzeugs und den Materialabtrag. Eine passive Schwimmeinheit ermöglicht dem Werkzeug einen mechanischen Verfahrweg von ±10 mm, wobei der Luftdruck für jede Roboterposition individuell eingestellt wird; Bandschleifmaschinen arbeiten standardmäßig mit pneumatischer Schwimmstellung. Die aktive Kraftregelung erfasst den Kontakt und bewegt die Schwimmeinheit vorwärts oder rückwärts, sodass die Kraft bei Änderungen der Werkstückposition, der Toleranz oder des Schleifmittelzustands konstant bleibt; die Konstantkraft-Schwimmung ist eine Weiterentwicklung der Bandschleifmaschinen. Bei der kraftgeregelten Schwerschleifmaschine, die in Werkzeugaufnahmezellen eingesetzt wird, ist die Kontaktkraft von 10 bis 500 N mit einer Regelgenauigkeit von ±5 N einstellbar; die Bereiche für andere Werkzeuge und Konfigurationen werden projektbezogen festgelegt.
Wo die Abweichungen für die alleinige Einhaltung der Normen zu groß sind, messen unsere Systeme zunächst: mit einem Laser-Wegsensor die Schweißnahthöhe, mit einem Punktlaser die Verschiebung der Trennlinie im Vergleich zum vorherigen Gussteil oder mit einem 3D-Scan zur Generierung jedes Pfades. Die benötigten Komponenten werden für jedes Projekt anhand Ihrer Teile und Ausgabeziele ausgewählt. Siehe kraftgesteuertes Roboterschleifen und Überprüfung des Kontakt- und Schleifmittelzustands während der Inbetriebnahme.
Riemen, Räder oder ein Spindelwerkzeug
Die Werkzeugauswahl richtet sich nach den stationären Komponenten. Bei der Werkstückaufnahme bleiben die Stationen statisch, und der Roboter führt das Werkstück zu ihnen: Bänder tragen Material ab, anschließend polieren Nylon-, Sisal- und Gewebescheiben, und Feilen sowie Lamellenscheiben auf schwimmend gelagerten Spindeln an der Station erreichen die Innenkonturen, Lochkanten und Trennfugen, die ein Band nicht bearbeiten kann. Die kraftgesteuerte Bandschleifmaschine dieser Route ist eine Standmaschine mit standardmäßiger pneumatischer und optionaler Konstantkraftlagerung.
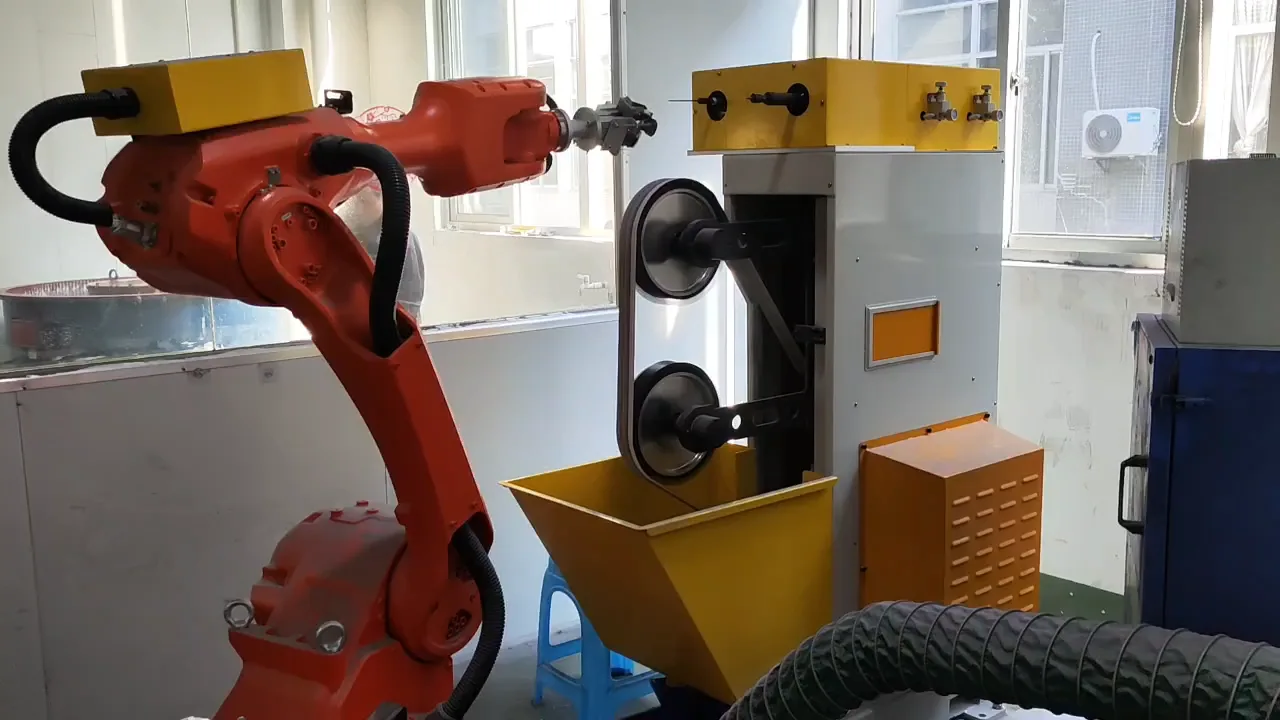
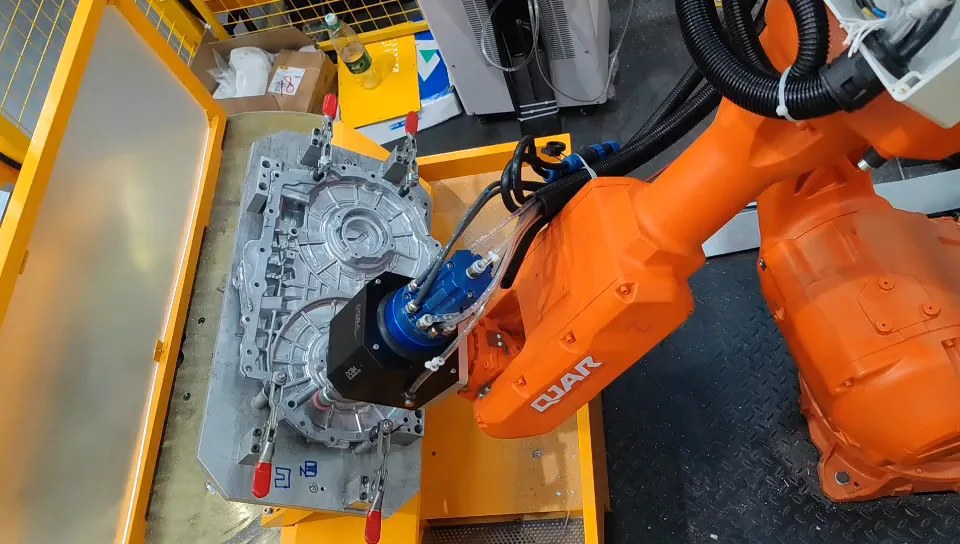
Bei der werkzeuggeführten Bearbeitung bleibt das Werkstück in einer Vorrichtung eingespannt, und der Roboter führt das Werkzeug zum Grat, Anguss oder zur Naht: eine schwimmend gelagerte Spindel oder eine kraftgesteuerte Hochleistungsschleifmaschine, die zwischen Fräsern, Lamellenschleifscheiben und Diamantschleifköpfen aus einem Werkzeuglager wechselt. So wird bei Gusseisen, Stahlguss und Schweißnähten ein hoher Materialabtrag erzielt. Siehe verbrauchbare Familien und Werkzeug- und Kraftsteuerungsoptionen.
Was der Roboterarm selbst benötigt
Ein Schleifroboter drückt das Werkstück über lange Strecken mit einer typischen Kontaktlast von 3–10 kg an, daher muss der Arm ausreichend steif sein, um ein Abdriften zu verhindern. Zudem ist ein größerer Verfahrweg des Handgelenks erforderlich: Achse 6 wurde von den üblichen ±360° auf ±540° oder ±720° erweitert, und Achse 5 mit einer versetzten Konstruktion sogar über 350° hinaus, sodass eine Kontur in einer kontinuierlichen Bewegung ohne Unterbrechungen bearbeitet werden kann. Die Schutzart IP67 schützt vor Staub. Vollständige Liste: Anforderungen an Roboterbewegung und -schutz.
Roboter- oder Spezialschleifmaschine
Bei der Serienfertigung kleiner Druckguss- oder Kosmetikteile eignet sich eine Fünf-Achs-Maschine mit vier oder sechs gleichzeitig arbeitenden Stationen, die flexibel zwischen verschiedenen Produkten umgeschaltet werden kann, besser als ein Roboter. Motorblöcke und Getriebegehäuse können beispielsweise auf einer Sechs-Achs-CNC-Schleifmaschine bearbeitet werden. Ein Roboter eignet sich für große oder variable Teile, einen großen Arbeitsbereich oder eine in eine Fertigungslinie integrierte Zelle und kann die Maschinen auch bestücken. Beide Systeme gehören zu den von uns entwickelten und werden projektspezifisch ausgewählt. Siehe [Link einfügen]. Roboterzellen und Sondermaschinen für Druckguss.
Besprechen Sie Ihre Schleifanwendung ↗Teil- oder werkzeuggeführt: Beginnen Sie mit dem Werkstück.
Der Roboter trägt das Teil
Bei Werkstücken bis 30 kg kann eine Werkstückhaltevorrichtung das Werkstück direkt von der Ladeposition zu einer festen Bearbeitungsstation transportieren. Dadurch werden die Handhabungsschritte pro Werkstück reduziert, allerdings benötigen die umliegenden Stationen mehr Stellfläche.
Der Roboter trägt das Werkzeug
Bei einer werkzeuggeführten Anordnung positioniert der Roboter das Werkzeug an einem größeren oder schwereren Werkstück. Die Bauweise kann kompakter sein, allerdings erfordern Werkzeug- und Schleifmittelwechsel zusätzliche Arbeitsschritte im Einzelteilzyklus.
Die Angabe von 30 kg stellt eine Grenze für die Routenwahl dar und ist nicht das zulässige Bauteilgewicht für jedes Modell. Die untenstehende Modelltabelle definiert die Nutzlast des Roboters und das empfohlene Bauteilgewicht separat.
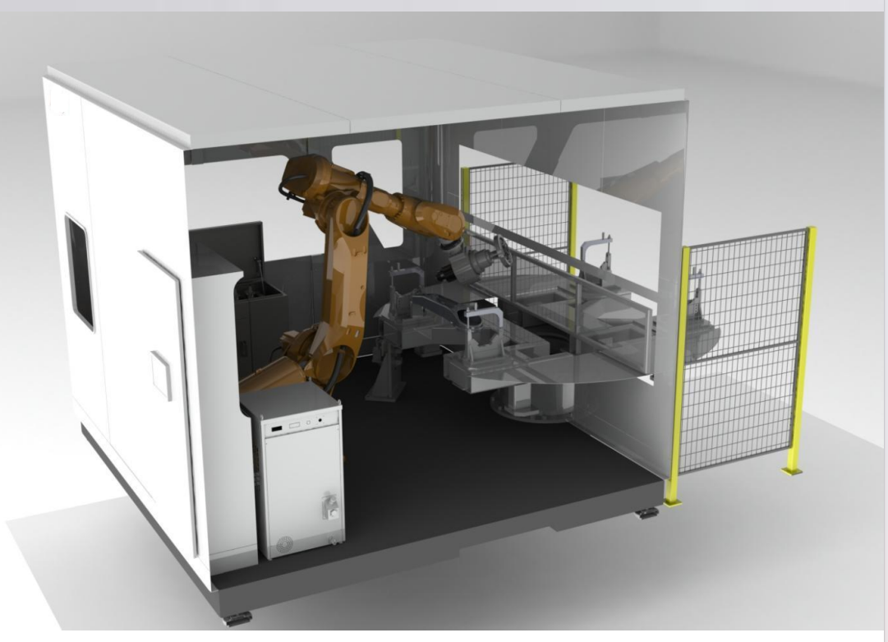
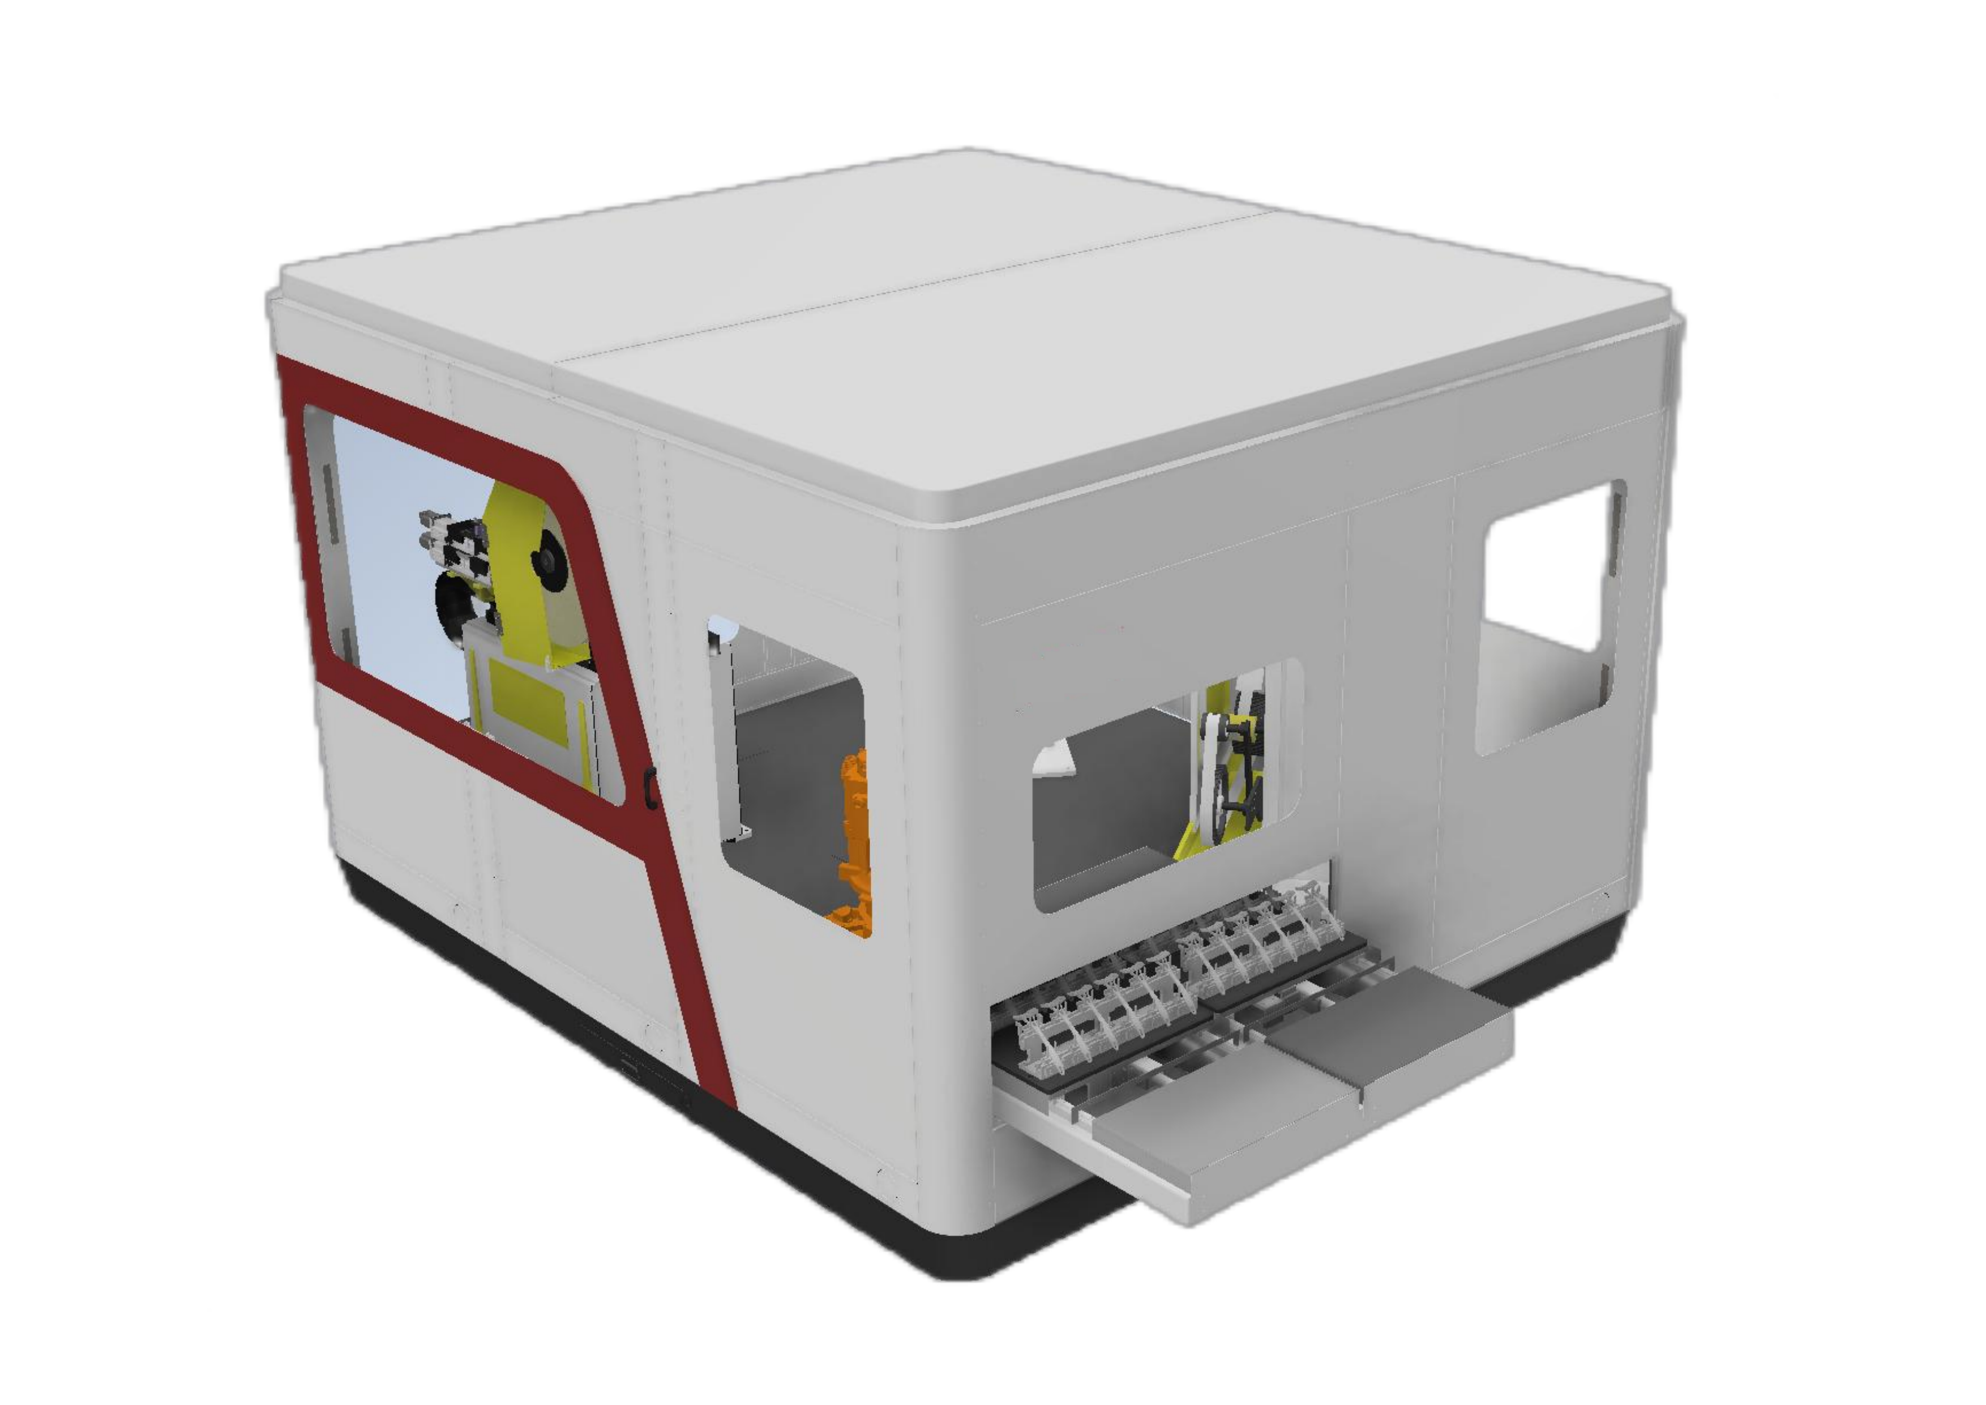
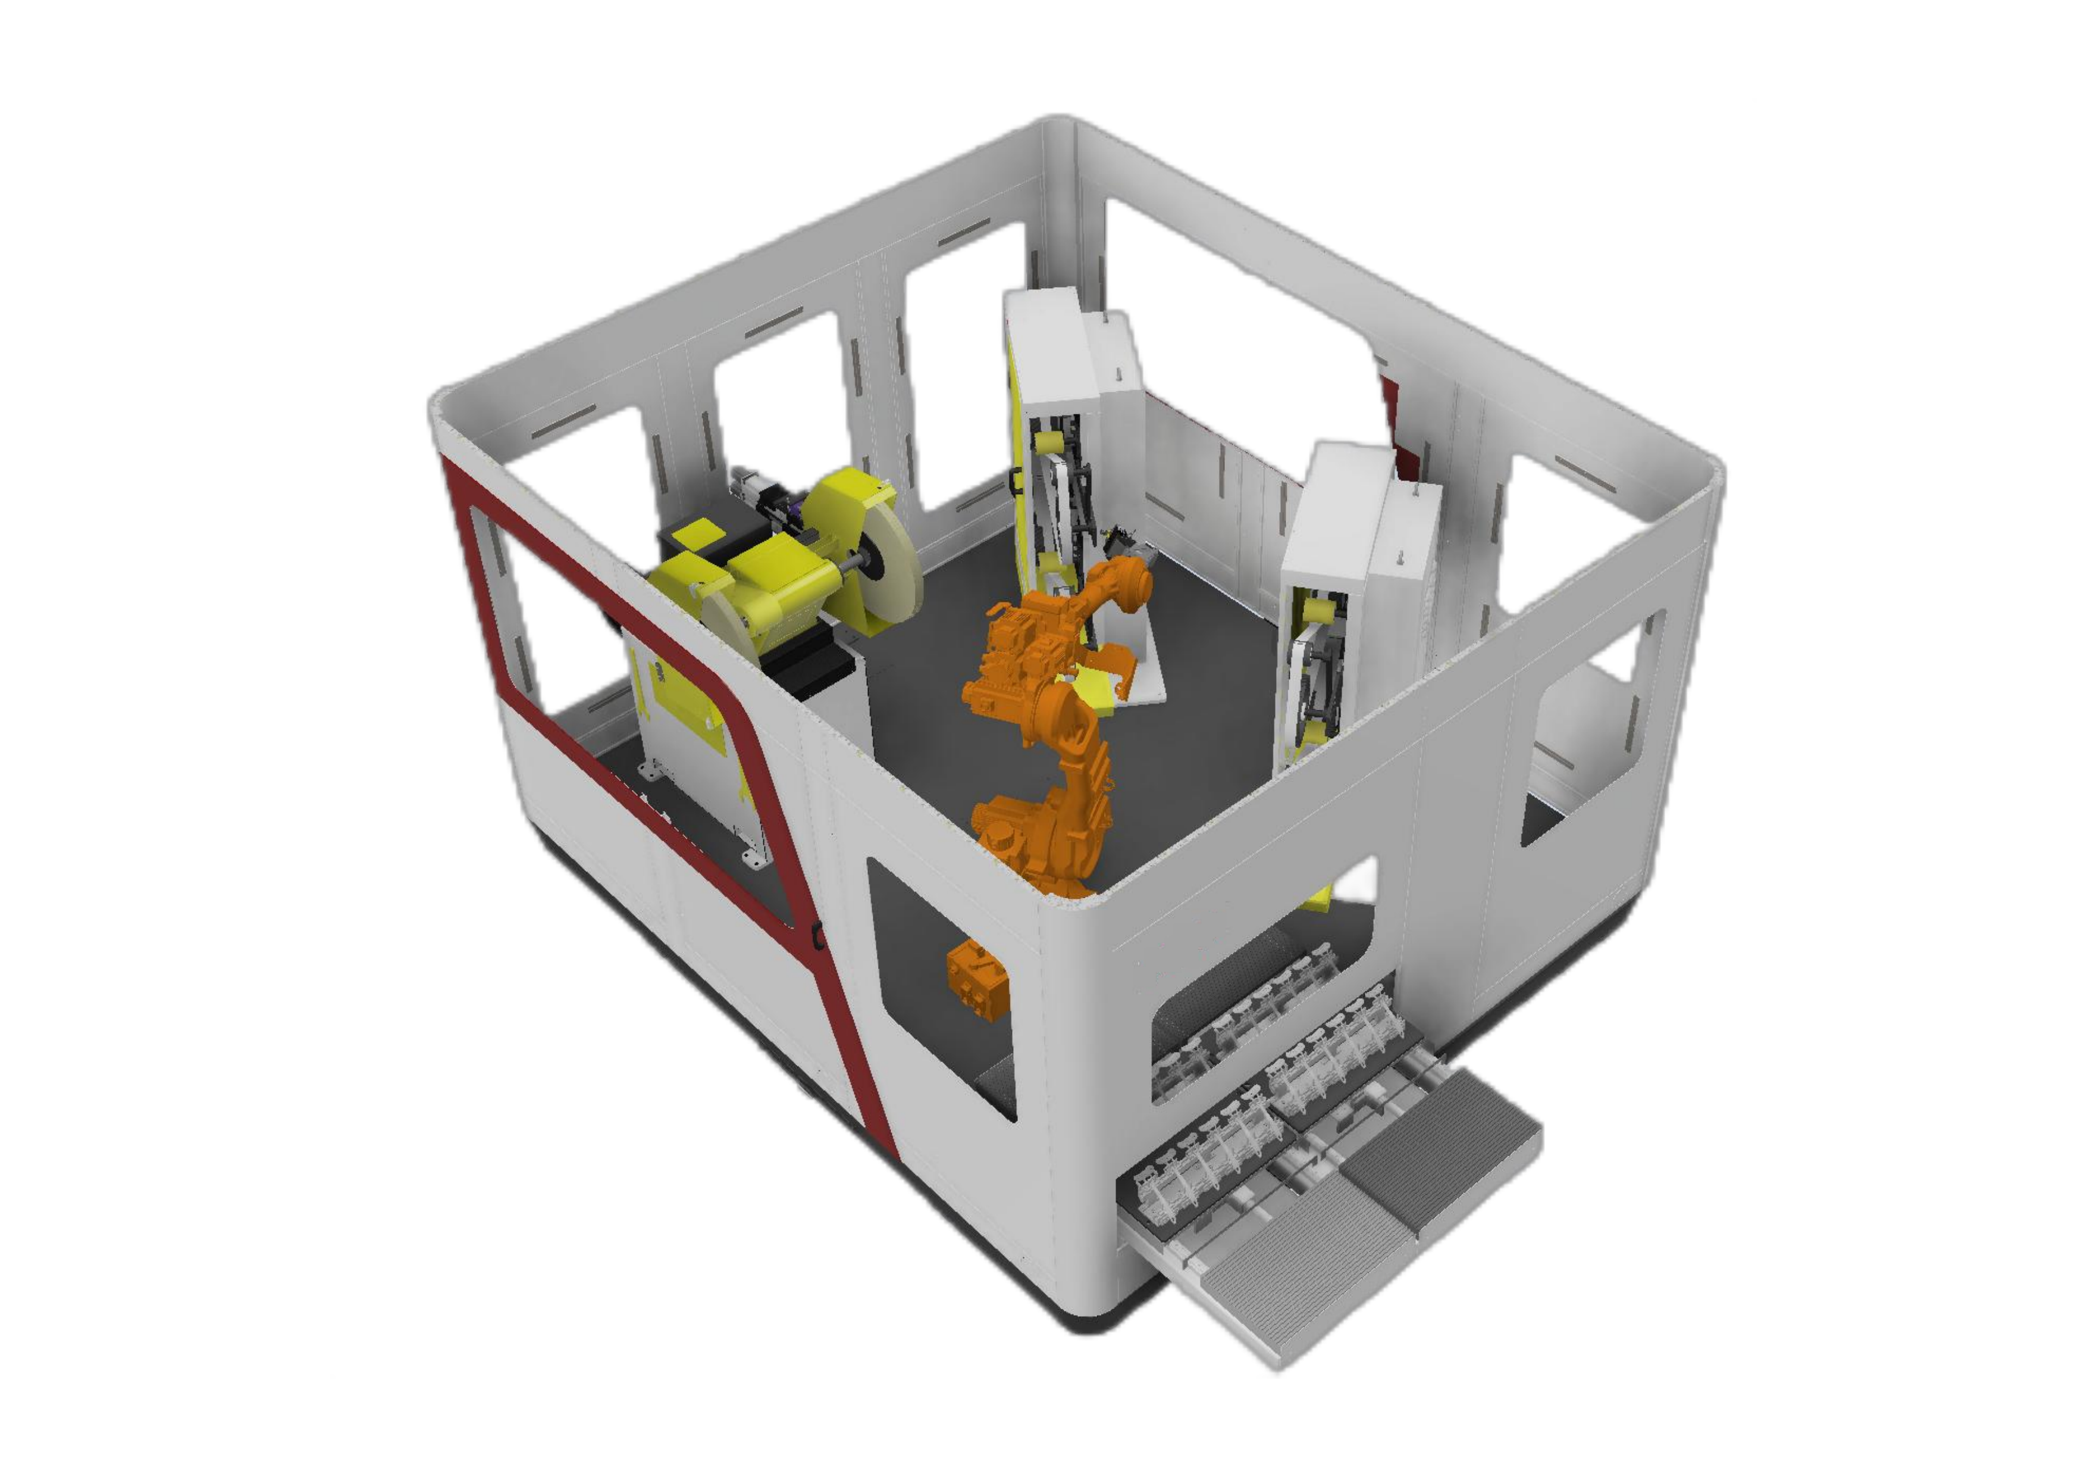
Spezifikationen des Workstation-Modells
Vergleichen Sie die unterstützten Modellbereiche für eine Werkstückaufnahme. Werkstückabmessungen, Werkstückgewicht und Roboterlast stellen separate Grenzwerte dar; wählen Sie eine Zeile, die das Werkstück aufnehmen kann.
Scrollen Sie horizontal, um alle Felder zu vergleichen.
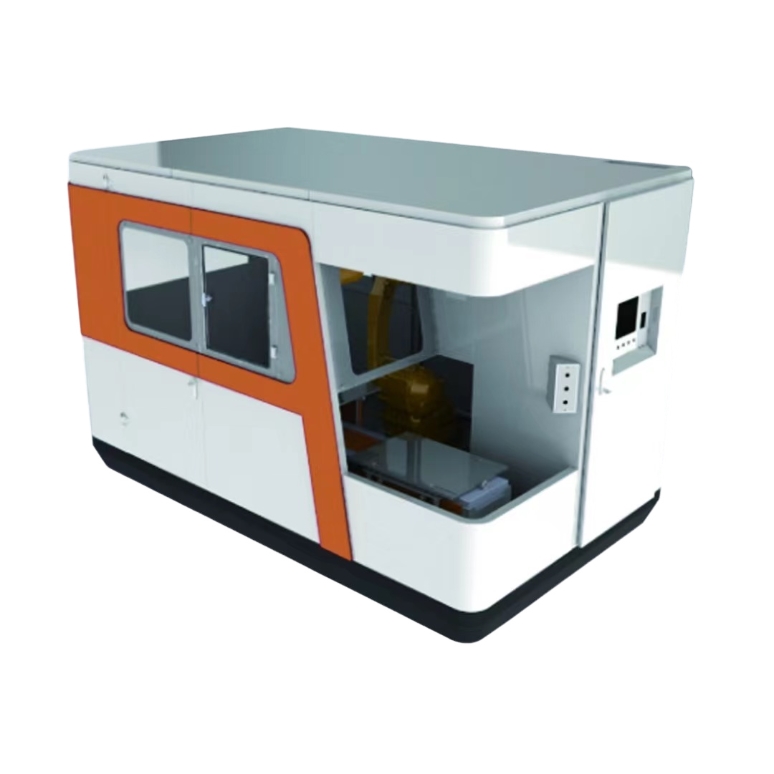
| Modell | Roboternutzlast | Teilgewicht | Teilhülle | Gesamtabmessungen | Stromversorgung / Nennleistung | Schleifgenauigkeit |
|---|---|---|---|---|---|---|
| EVSPG-10A | 10 kg | ≤ 3 kg | 100 × 100 × 50 mm | 3450 × 2200 × 2260 mm | Wechselstrom 380 V / 11.5 kW | ±0.1–0.2 mm |
| EVSPG-20A | 20 kg | ≤ 7 kg | 200 × 200 × 100 mm | 3450 × 2200 × 2260 mm | Wechselstrom 380 V / 12.5 kW | ±0.1–0.2 mm |
| EVSPG-30A | 30 kg | ≤ 15 kg | 300 × 300 × 150 mm | 3450 × 2200 × 2260 mm | Wechselstrom 380 V / 13.5 kW | ±0.1–0.2 mm |
| anwendbar Materialien | Aluminiumgussteile, Kleinteile | |||||
| Industrieroboter | EVST | |||||
Das Genauigkeitsfeld beschreibt die Schleifgenauigkeit. Die Anforderungen an die Roboterbewegung werden weiter unten separat verglichen.
Standard-Schleif- und Poliermodule
Zu den Standardmodulen gehören Doppel- und Einzelbandschleifmaschinen sowie Einzelpoliermaschinen. Module für das Polieren von breiten Bändern, großen und kleinen Werkstücken unterstützen modulare Kombinationen mit schwimmender und automatischer Kompensation.
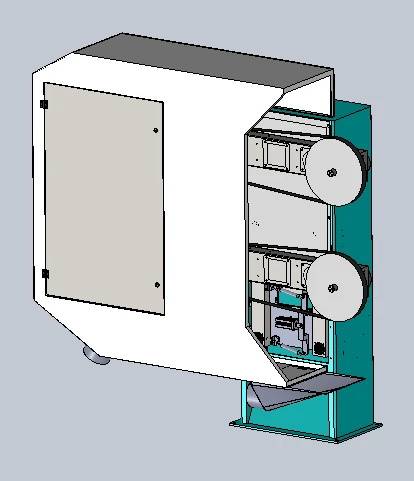
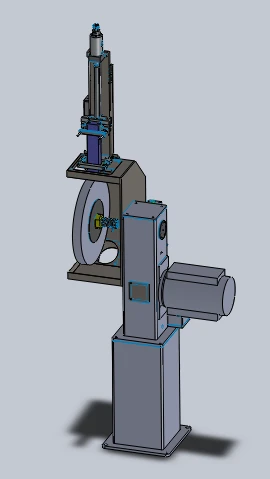
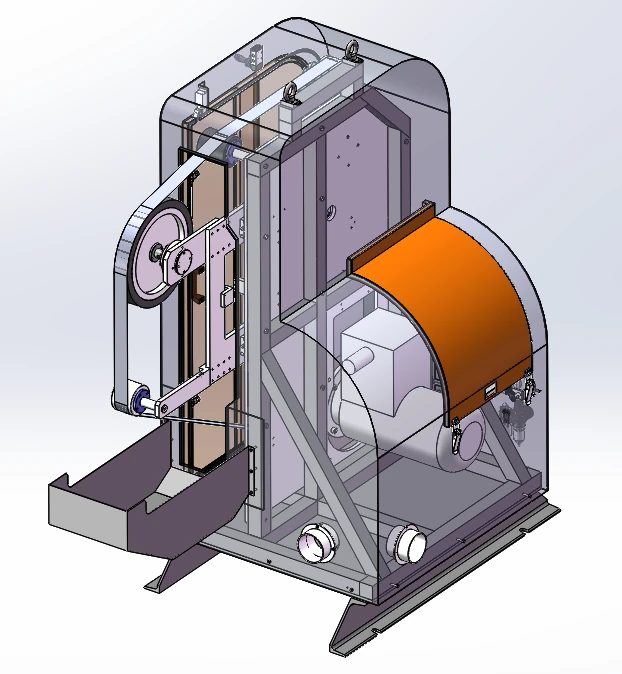
Eine Bandmaschinenkonfiguration verwendet einen explosionsgeschützten 4-kW-Antriebsmotor, eine maximale Drehzahl von 2800 U/min und ein 2800 mm × 70 mm großes Schleifband. Sie umfasst eine Bandführung, einen Staubbehälteranschluss, standardmäßige pneumatische Lagerung mit optionaler elektronischer Konstantkraftregelung sowie die Möglichkeit zur Montage einer schwimmend gelagerten Spindel.
Sieben Konsumgüterfamilien und ihre Rollen
Die Auswahl der Verbrauchsmaterialien richtet sich nach dem erforderlichen Bearbeitungsschritt und der Kontaktform. Verschiedene Stationen können kombiniert werden, um zwischen Abtrags- und Polierschritten zu wechseln.
Schleifbänder
Bandschleifen entlang des gewählten Kontaktpfades.
Fächerräder
Schleifendes Polieren mit einem scheibenförmigen Verbrauchsmaterial.
Nylonräder
Oberflächenpolitur mit einer Nylon-Scheibenpolierstation.
Sisalräder
Felgenpolitur gemäß der vorgeschriebenen Abfolge der Endbearbeitung.
Polierscheiben aus Stoff
Polieren mit einer Polierscheibe.
Mappen
Lokales Feilen und Kantenentgraten.
Fräser
Fräsen und Materialabtrag vor der anschließenden Endbearbeitung.
Kraftgesteuertes Roboterschleifen
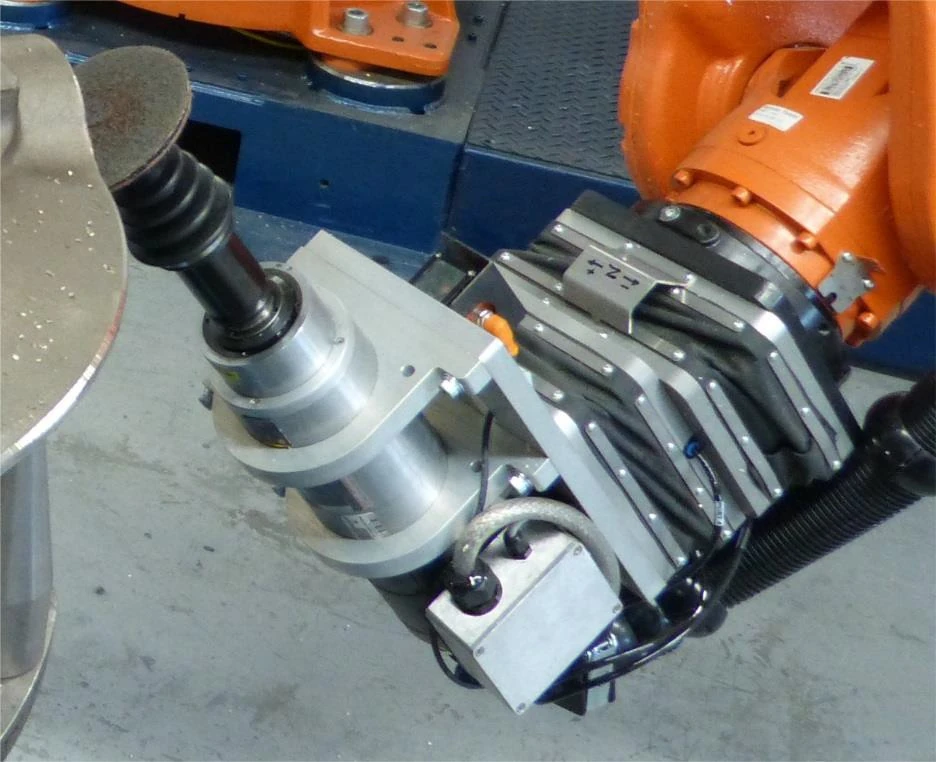
Passive pneumatische Nachgiebigkeit
Ein Proportionalventil regelt den Druck im Inneren des Schwimmmechanismus, wobei die Regeleinstellung an die Roboterposition angepasst wird. Die mechanische Nachgiebigkeit ermöglicht einen Schwimmbereich von ±10 mm.
Aktive Kraftrückkopplung
Die Kraftrückkopplung passt die schwimmende Vorrichtung vorwärts oder rückwärts an, um den Kontakt bei Änderungen der Werkstückposition, der Werkstücktoleranz oder des abrasiven Verschleißes aufrechtzuerhalten. Der regelbare Kraftbereich ist auf Anfrage erhältlich.
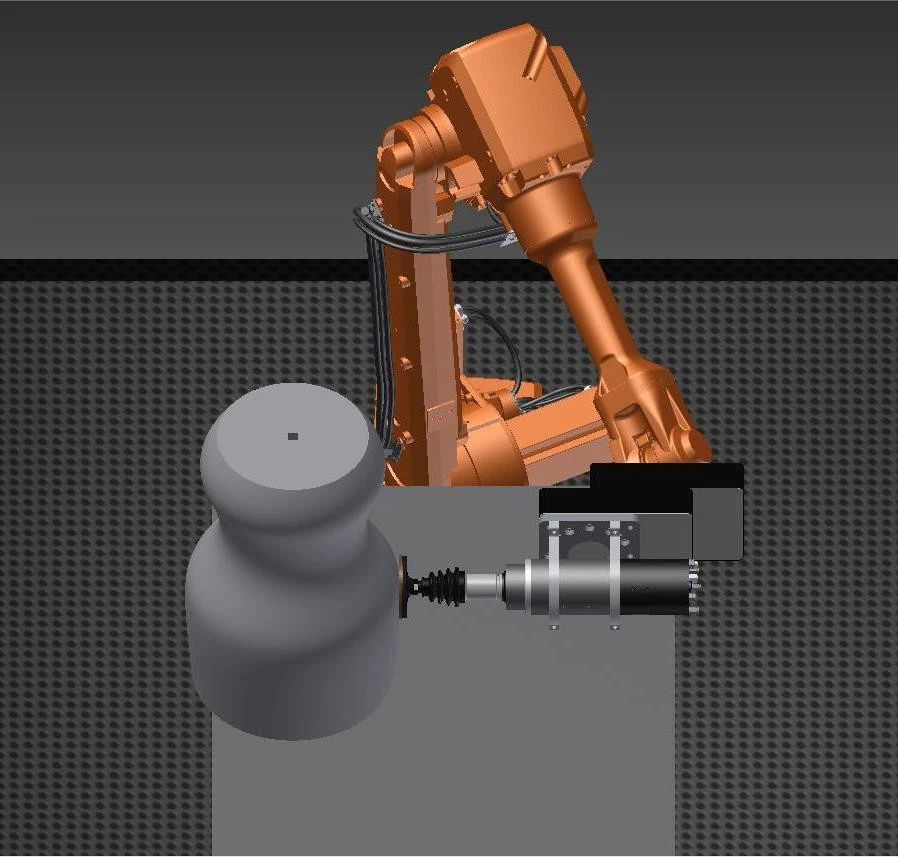
Eine Werkzeugoption mit Kraft- und Positionsregelung für alle Positionen unterstützt automatische Werkzeugwechsel und ist für den Dauerbetrieb mit Schutzart IP65 ausgelegt. Diese Spezifikationen beziehen sich auf die Werkzeugoption und sind unabhängig von den Anforderungen an den Roboterkörper.
Optionen für Werkzeug- und Kraftregelungsausrüstung
Werkzeugfamilien
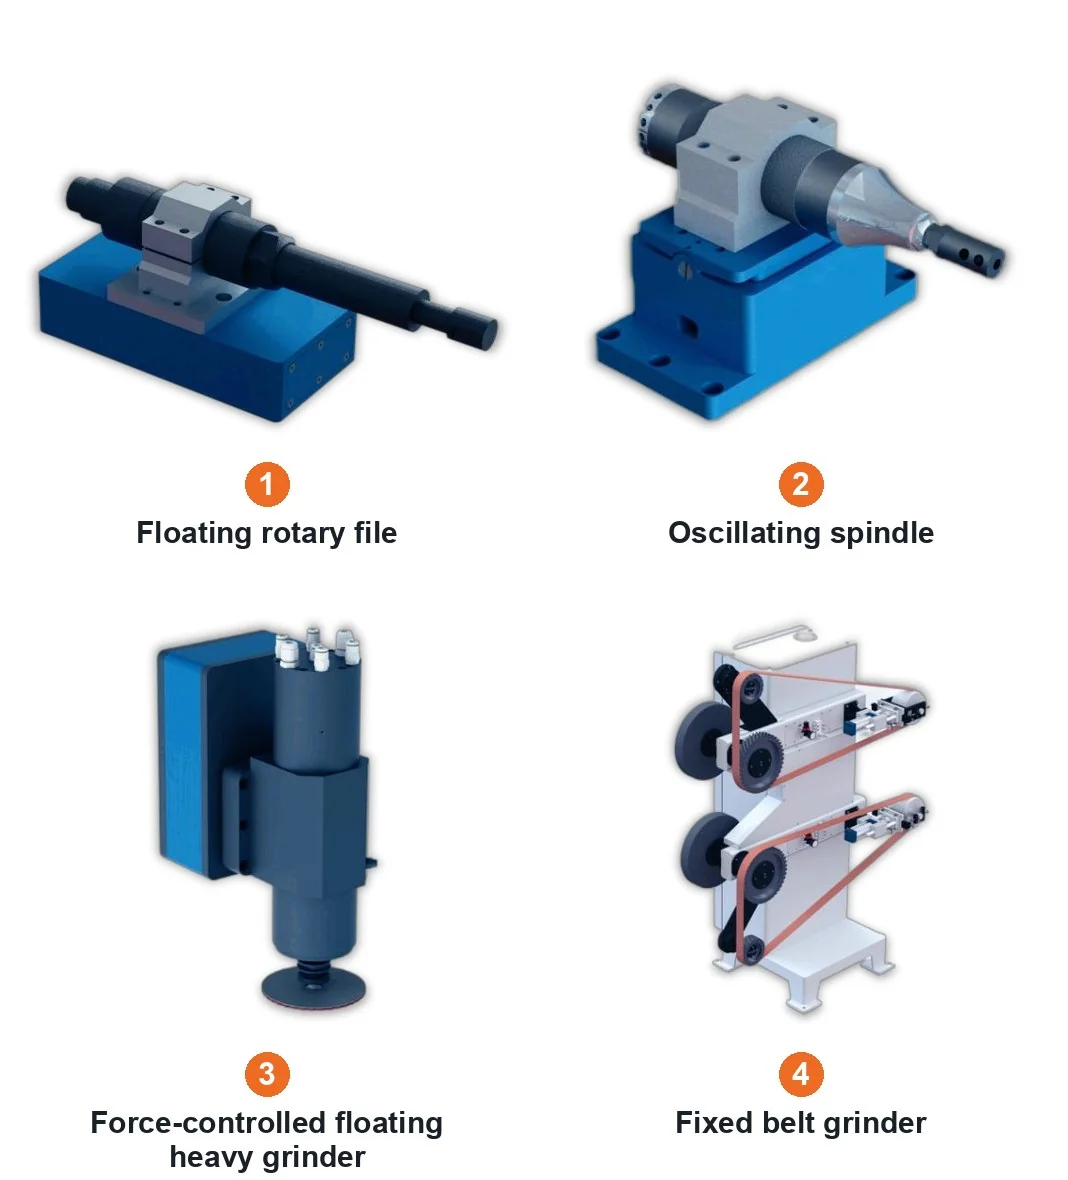
- Oszillierende, schwimmende Spindel
- Oszillierende Spindel
- Schwimmende Rotationsfeile
- Kraftgesteuerte, schwimmende Schwerlastmühle
- Kraftgesteuerter Bandschleifer
- Feststehender Bandschleifer
Formen von Kraftregelungsgeräten
- Kraftregelungsausrüstung für alle Positionen
- Unidirektionale kraftgesteuerte Schleifmaschine
- Bidirektionale, zweistationige, kraftgesteuerte Schleifmaschine
- Kraftgesteuerte Entgratungsanlage
Radial schwimmend gelagerte elektrische Spindeln stellen eine weitere Option für die Werkzeugaufnahme dar. Wählen Sie die Werkzeugfamilie entsprechend der Bearbeitung, der Kontaktrichtung und der verfügbaren Zugänglichkeit.
Staubabsaugung und Arbeitskabine
Die Patronenfilterkonfiguration nutzt Unterdruckfiltration, PTFE-beschichtete Filtermedien und Impulsreinigung mit Schubladensammlung. Ihre technischen Daten sind unten aufgeführt.
| Technologieartikel | Parameterwert | Einheit |
|---|---|---|
| Tuning | 7.5 | kW |
| Airflow | 8500 | m³ / h |
| Filterpatronen | 6 | Kartuschen |
| Filterfläche | 66 | m² |
| Filtrationsgröße | 0.3-1 | & mgr; m |
| Filtrationseffizienz | 99 | % |
| Druckluftdruck | 0.4-0.6 | MPa |
| Sammelbehälter | 40 × 2 | L |
| Geräuschpegel | 78 2 ± | dB |
| Einlassanschlüsse | 4 × 200 | mm |
| Gesamtabmessungen | 1350 × 1100 × 2280 | mm |
| Versorgungsspannung | 380 | V |
| Versorgungsfrequenz | 50 | Hz |
Gehäuse- und Staubschnittstellen
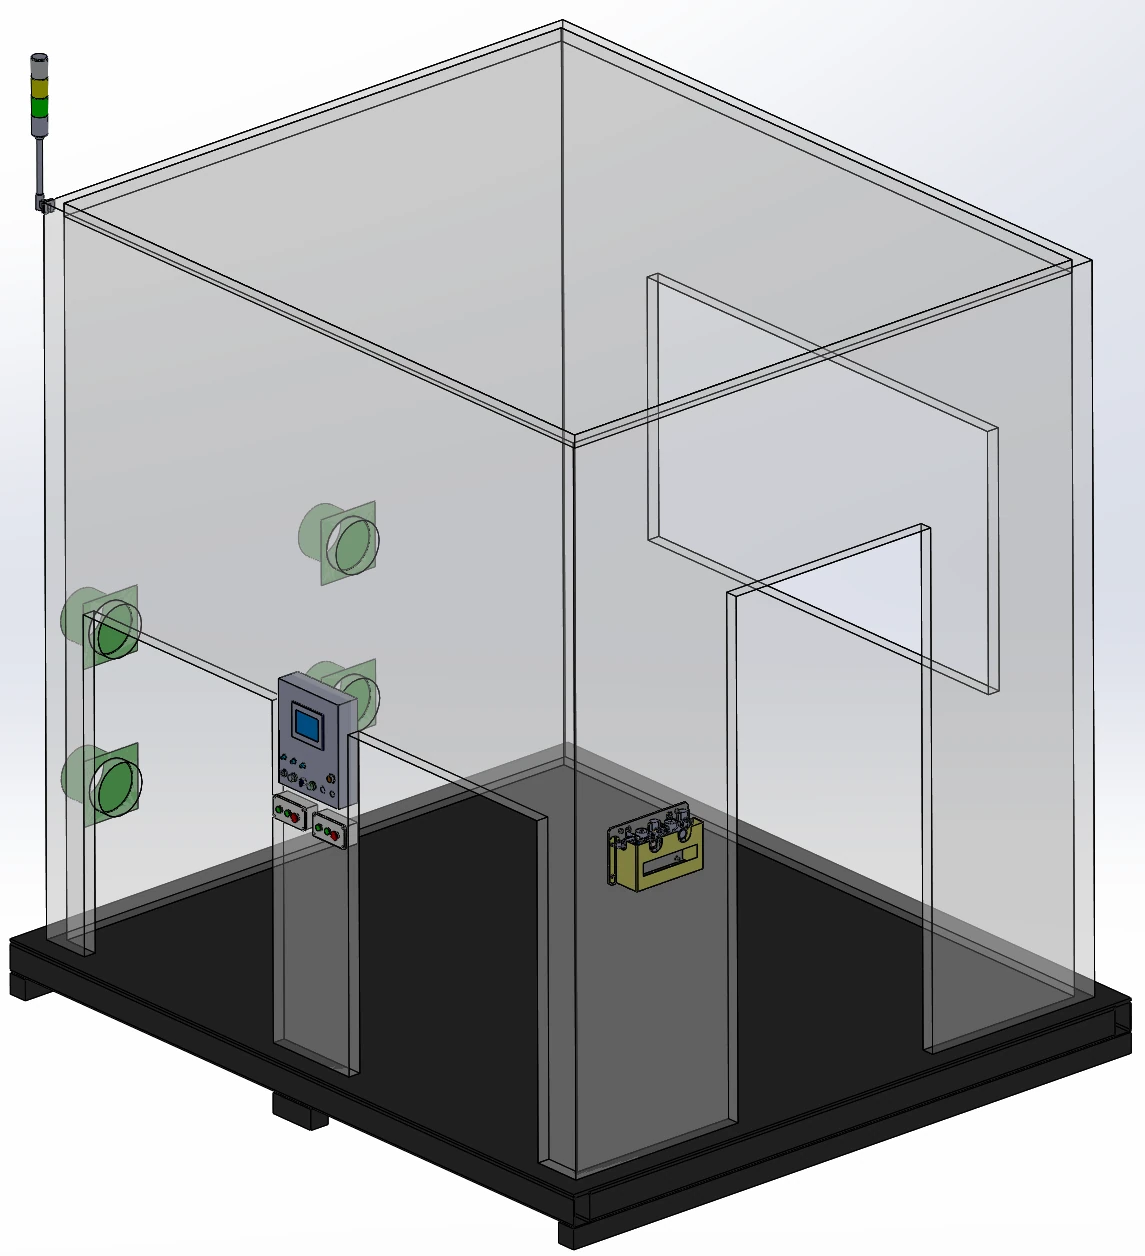
Ein Gehäuse aus Aluminiumprofilen mit Blechpaneelen umfasst ein 5 mm starkes Acrylglas-Sichtfenster, Beleuchtung und vier Absauganschlüsse. Ein Anzeigefeld, ein Beladungsbestätigungsknopf, eine Wartungstür und ein Sockel aus Q235-Kohlenstoffstahl mit Gabelstaplerzugang vervollständigen die Anlage.
Nassabsaugung und integrierte Staubabsaugung
Die Nassabsaugung ist eine gängige Methode zur Entfernung von Aluminium- und Magnesiumstaub. Das Gehäuse der Arbeitsstation kann Staub durch eine Außenhülle, eine staubdichte Doppelwandtischkonstruktion und Anschlüsse für den Staubbehälter zurückhalten; Stauberkennung und Alarmierung sind optional erhältlich.
Anforderungen an Roboterbewegung und -schutz
Wählen Sie anhand dieser Bewegungs- und Schutzanforderungen als Vergleichscheckliste einen Sechs-Achs-Roboter für Ihre Anwendung aus. Diese Auswahlkriterien für den Roboter sind unabhängig von der Schleifgenauigkeit der Arbeitsstation und dem geregelten Kontaktkraftbereich.
- Wiederholgenauigkeit des Roboters
- ± 0.02 mm
- Effektive Lineargeschwindigkeit
- ≥5 m/s
- TCP-Genauigkeit
- 0.2mm
- Pfadgenauigkeit
- ≤0.2 mm Bei Schleifgeschwindigkeiten bis zu 300 mm/s
- Roboterschutz
- IP67
- Kontaktlastbezug
- 3-10 kg
Inline-Zustandsüberwachung
Zustand von Verbrauchsmaterialien und Werkzeugen
Zu den verfügbaren Funktionen gehören die Erkennung von Riemenbrüchen, Werkzeugbrüchen und die Werkzeugstandzeitüberwachung. Die Werkzeugschmierung kann für die gewählte Schleifwerkzeugkonfiguration integriert werden.
Produktionsstatus
Das Produktionskapazitätsmanagement ergänzt die Verbrauchsmaterialüberwachung. Prüfen Sie die erforderlichen Signale und den Wartungszugang in Verbindung mit dem gewählten Werkzeug- und Gehäuselayout.
FSW-Nahtverarbeitung
Aluminium-Batteriefach FSW-Nähte
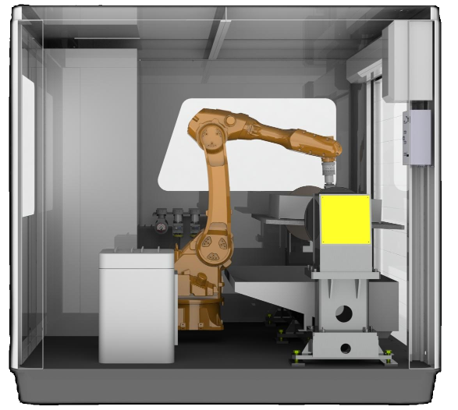
Ein typisches Anwendungsgebiet ist das robotergestützte Schleifen von reibgeschweißten Nähten an Aluminium-Batterieträgern.
Doppelseitige FSW-Bearbeitung
Eine separate doppelseitige Anwendung kombiniert eine kraftgesteuerte Spindel, einen Drehpositionierer und eine Nassabsaugung zum Schleifen von 6 FSW-Nähten: 3 auf der Vorderseite und 3 auf der Rückseite.
Verwandte Rahmenbearbeitungsvorgänge
Zu den damit verbundenen Bearbeitungsschritten am Batterierahmen gehören das Fräsen der Schweißnahtflächen, das Entgraten und das Schleifen der Dichtflächen nach dem Fräsen.
Automatisierte Schleiflinie: Schnittstellen der Arbeitsstationen
Bei der Planung einer automatisierten Schleiflinie beginnen Sie mit der Schnittstelle der Arbeitsstationen: Position des Werkstückeingangs, Zugangswege für die Materialübergabe, Absauganschlüsse und die mit den umliegenden Anlagen ausgetauschten Signale. Passen Sie das Layout an die Bearbeitungssequenz und die erforderlichen Zugänge für Werkzeugwechsel und Wartung an.
Teil- oder werkzeuggeführt – wie wähle ich das passende Teil aus?
Verwenden Sie die teilgehaltene Bearbeitungsroute als Ausgangspunkt für die Auswahl von Teilen bis 30 kg. Prüfen Sie anschließend das modellspezifische Teilegewicht, die Greiferzugänglichkeit und den Bearbeitungsweg. Größere oder schwerere Teile eignen sich für eine werkzeuggehaltene Bearbeitung. Die Modelltabelle bietet engere Teilegrenzen als dieses allgemeine Kriterium.
Welche Roboter-Nutzlast und welches Teilegewicht deckt jedes Workstation-Modell ab?
Die drei Modellreihen kombinieren Roboterlasten von 10, 20 und 30 kg mit empfohlenen Teilegewichten von bis zu 3, 7 bzw. 15 kg. Roboterlast und Teilegewicht sind separate Auswahlfelder; verwenden Sie beide zusammen mit dem Teile-Abdeckungsbereich.
Passive Gleitsteuerung oder aktive Kraftregelung – welche benötigt mein Bauteil?
Die passive pneumatische Nachgiebigkeit ermöglicht eine mechanische Gleitbewegung. Die aktive Kraftrückkopplung passt die Verschiebung an, um Positionsänderungen des Werkstücks, Werkstücktoleranzen und Verschleiß der Verschleißteile auszugleichen und gleichzeitig den Kontakt aufrechtzuerhalten. Wählen Sie den Ansatz entsprechend der Oberfläche und ihren Variationen.
Welcher Kontaktkraftbereich ist möglich?
Der kontrollierte Kontaktkraftbereich ist auf Anfrage erhältlich. Bitte besprechen Sie vor der Auswahl der Kraftregelungskonfiguration das Werkstückmaterial, die Geometrie, das Bearbeitungswerkzeug und die Zieloberfläche.
Welche Staubabsaugung ist für Aluminium- und Magnesiumstaub erforderlich?
Die Nassabsaugung ist eine praktikable Methode zur Entfernung von Aluminium- und Magnesiumstaub. Bei der Auswahl der Absaug- und Gehäuseausrüstung sind das Material und der Prozess zu berücksichtigen; die Spezifikationen der Patronenfilter beschreiben eine separate Konfiguration.
Wann benötigt ein Schleifroboter eine aktive Kraftregelung und wann ist eine pneumatische Schwebefunktion ausreichend?
Pneumatisches Gleiten ist ausreichend, wenn das Werkzeug lediglich geringe mechanische Abweichungen ausgleichen muss: Die Gleiteinheit ermöglicht einen Verfahrweg von ±10 mm, wobei der Luftdruck für jede Roboterposition individuell eingestellt wird. Bandschleifmaschinen arbeiten standardmäßig mit pneumatischer Gleitbewegung. Eine aktive Kraftregelung kommt zum Einsatz, wenn die Werkstückposition, Werkstücktoleranzen oder der abrasive Verschleiß dazu führen würden, dass ein fester, straffer Bahnweg an manchen Stellen zu starkem Druck oder zu hohem Materialabtrag führt. Sie bewegt die Gleiteinheit vor oder zurück, um die Kontaktkraft konstant zu halten. Bei Guss- oder Schweißkonstruktionen, deren Abweichungen die Ausgleichskapazität der Gleiteinheit übersteigen, vermessen unsere Systeme das Werkstück zunächst anhand der Schweißnahthöhe, der Trennlinienposition oder per 3D-Scan und bearbeiten es anschließend. Die Konfiguration wird für jedes Projekt individuell auf Basis Ihrer Werkstücke und Produktionsziele ausgewählt.
Was beinhaltet eine schlüsselfertige Roboter-Schleifzelle von EVST?
Eine schlüsselfertige Fertigungszelle wird entsprechend dem für Ihr Werkstück gewählten Bearbeitungsweg aufgebaut. Sie kombiniert einen Sechs-Achs-Roboter mit Bearbeitungsmodulen, wie z. B. Doppel- oder Einzelstations-Bandschleifmaschinen und Poliermaschinen für die Werkstückaufnahme oder schwimmend und kraftgesteuerte Spindelwerkzeuge für die Werkzeugaufnahme. Hinzu kommen die schwimmende oder kraftgesteuerte Anordnung sowie die Verbrauchsmaterialien für jeden Abtrag- und Polierschritt. Die Kabine umfasst eine Staubabsaugung (Patronenfilter oder Nassabsaugung), und die Inline-Überwachung erfasst Band- und Werkzeugbrüche, Werkzeugstandzeiten und Produktionskapazität. Bei der Integration der Zelle in eine Fertigungslinie werden Werkstückposition, Übergabezugang, Absauganschlüsse und gemeinsame Signale als Schnittstelle der Arbeitsstation geplant. Die Konfiguration wird für jedes Projekt individuell auf Basis Ihrer Werkstücke und Produktionsziele ausgewählt.