
Vier-Stationen-Bearbeitung: Bezugs- und Rotationsspielraum
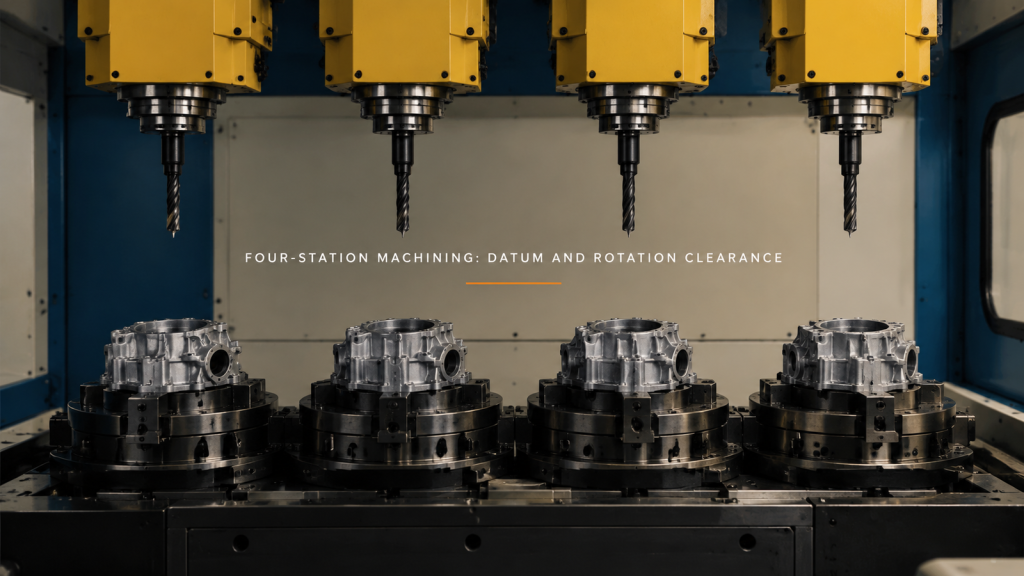
Überprüfen Sie die Vier-Stationen-Bearbeitung hinsichtlich Werkstückpositionierung, Werkzeugrückzug und Vorrichtungsdrehung. Trennen Sie die sichtbare Bewegung von der gemessenen Genauigkeit.
Maschinenübergabe: Teilehalterung und Greiferausgang
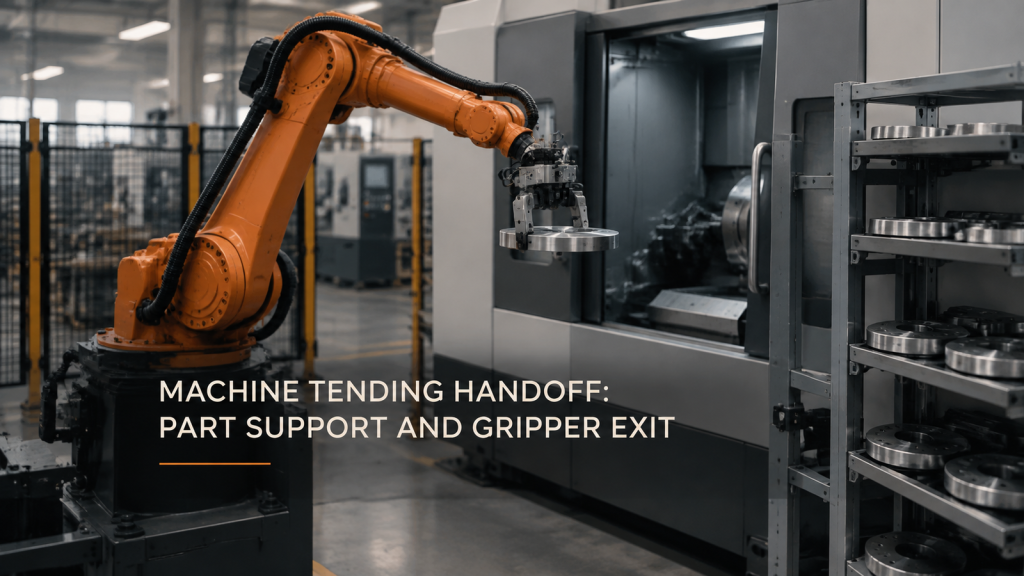
Die Übergabe der Maschinenbedienung hängt von einer kontinuierlichen Werkstückunterstützung, ausreichendem Freiraum für den Aufnahmemechanismus und einem nutzbaren Greiferausgang ab. Prüfen Sie die Scheibe und das Werkzeug gemeinsam.
Gleichmäßige Tropfenverteilung durch Roboter an den Ecken
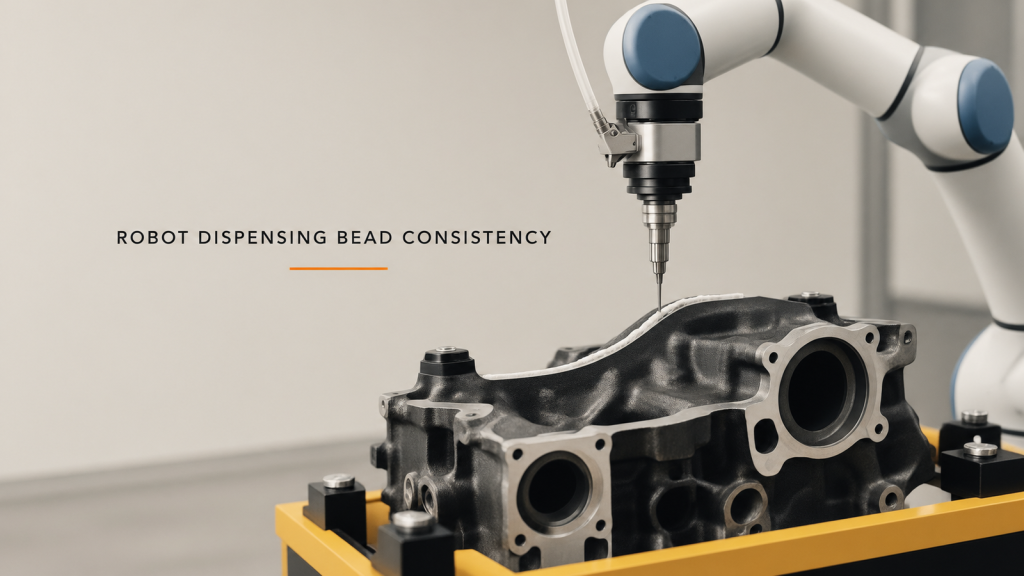
Überprüfen Sie die Konsistenz der vom Roboter aufgetragenen Raupen, indem Sie die Eckgeschwindigkeit, die Durchflussreaktion, die Düsenposition und die Inspektion der tatsächlichen Raupe miteinander verknüpfen.
Bedienung der Gewinderollmaschine: Übergabe ausrichten
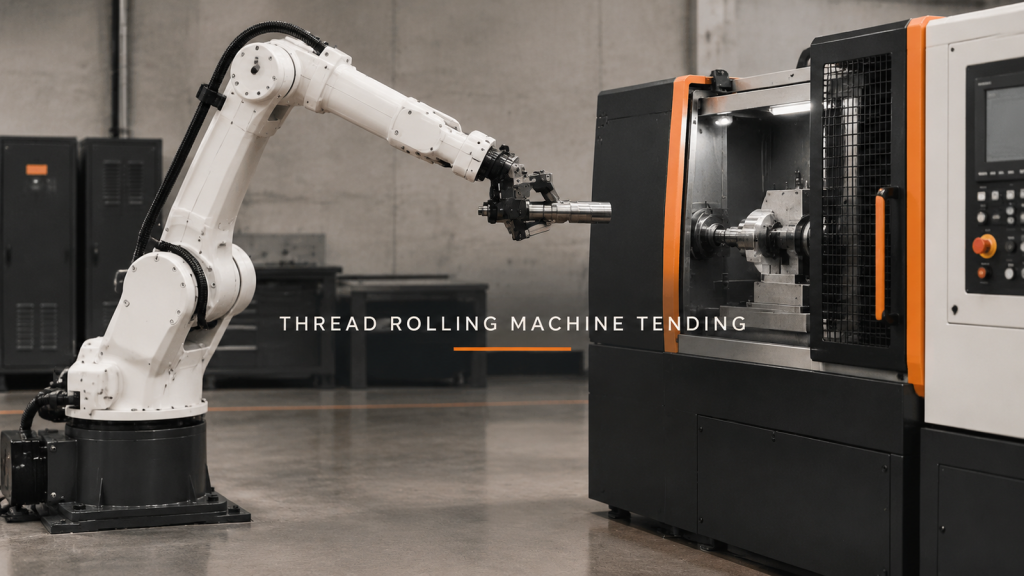
Planen Sie die Gewindewalzmaschine hinsichtlich der Ausrichtung des Rohlings, des Stütztransfers, der Freigabe und des sicheren Rückzugs, bevor Sie das Walzergebnis überprüfen.
Doppelroboterschweißen: Gemeinsame Zone vor Zykluszeit
Beim Schweißen mit zwei Robotern sind separate Arbeitsbereiche, kontrollierter Eintritt in den gemeinsamen Bereich, vorhersehbare Wartepositionen und eine verifizierte Wiederherstellung vor der Geschwindigkeitssteigerung erforderlich.
Robotergestütztes Flammenfasen: Zuerst die Kante lokalisieren
Für das robotergestützte Flammenfasen sind eine stabile Plattenbezugsfläche, eine präzise Messung der Kantenposition, eine kontinuierliche Werkzeughaltung und Nachweise zur Abnahme der Schnittkante erforderlich.
Roboterschweißen von Batteriefächern: Bezugspunkt vor dem Pfad
Das Roboterschweißen von Batterieträgern beginnt mit einer stabilen Vorrichtungsgrundlage, zonierten Schweißnähten, vollem Brennerwegabstand und einem berechneten Verformungsplan.
Polieren von Kochgeschirr: Stabilisieren Sie die Position des Teils
Die Automatisierung des Polierens von Kochgeschirr beginnt mit einer stabilen Griffposition, einem vollständigen Anfahren, einem kontrollierten Oberflächenwinkel und einem klaren Rückzug, bevor die Geschwindigkeit geschätzt wird.
Automatisierte Verarbeitung von Bewehrungsstahl: Positionieren vor dem Transport
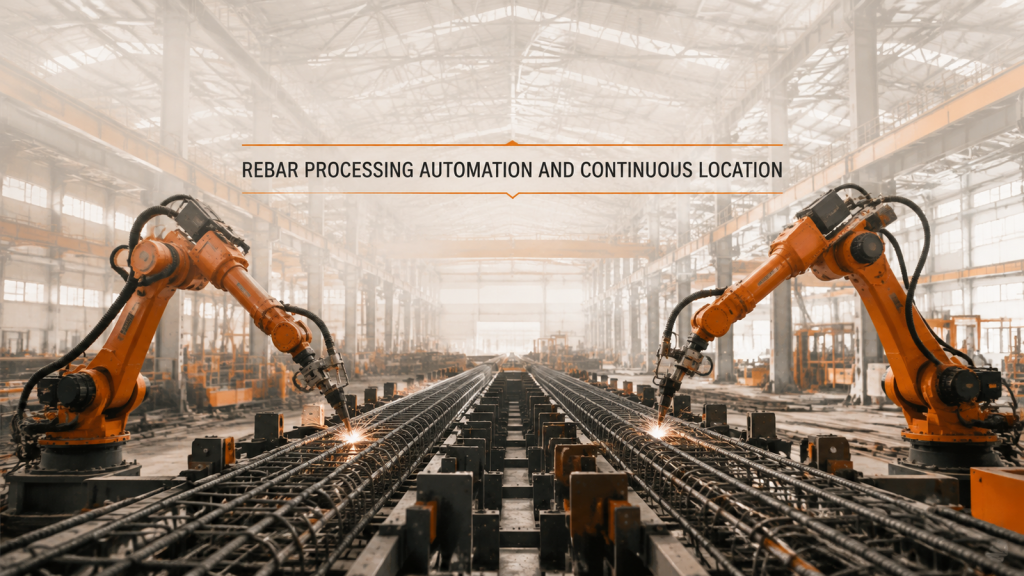
Für die Automatisierung der Bewehrungsverarbeitung wird ein durchgängiges Bezugssystem entlang einer langen Baugruppe benötigt, bevor der Transport und die Abdeckung durch zwei Roboter zuverlässig wiederholt werden können.
Robotergestützte Druckgussbearbeitung: Den Weg zuerst beweisen
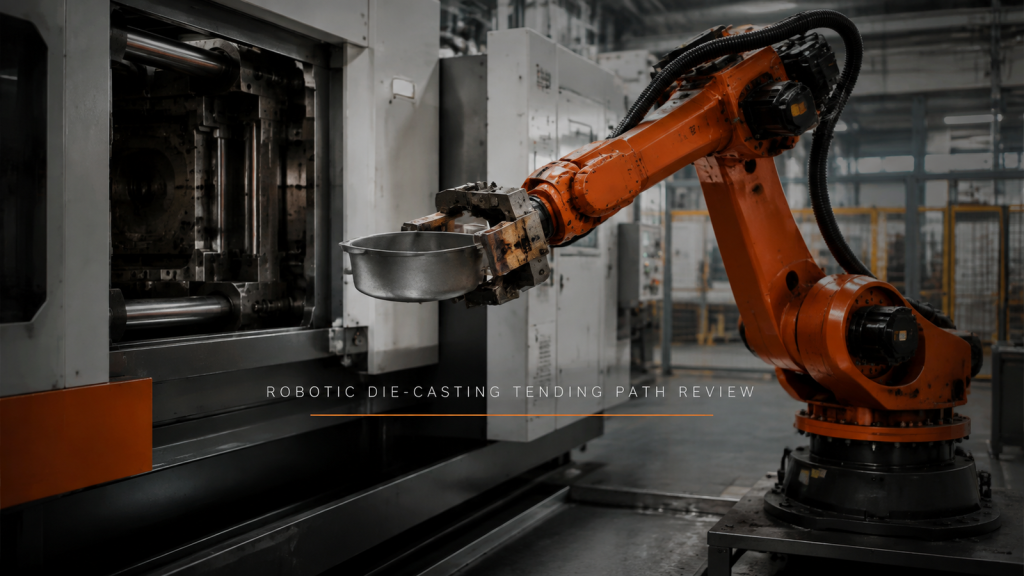
Die robotergestützte Bedienung von Druckgussmaschinen beginnt mit einem verifizierten Annäherungs-, Greif-, freien Austritts- und Abwurfweg, bevor Annahmen über die Zykluszeit getroffen werden.
Reichweite ist eine Reihe von Körperhaltungen, keine Distanz.
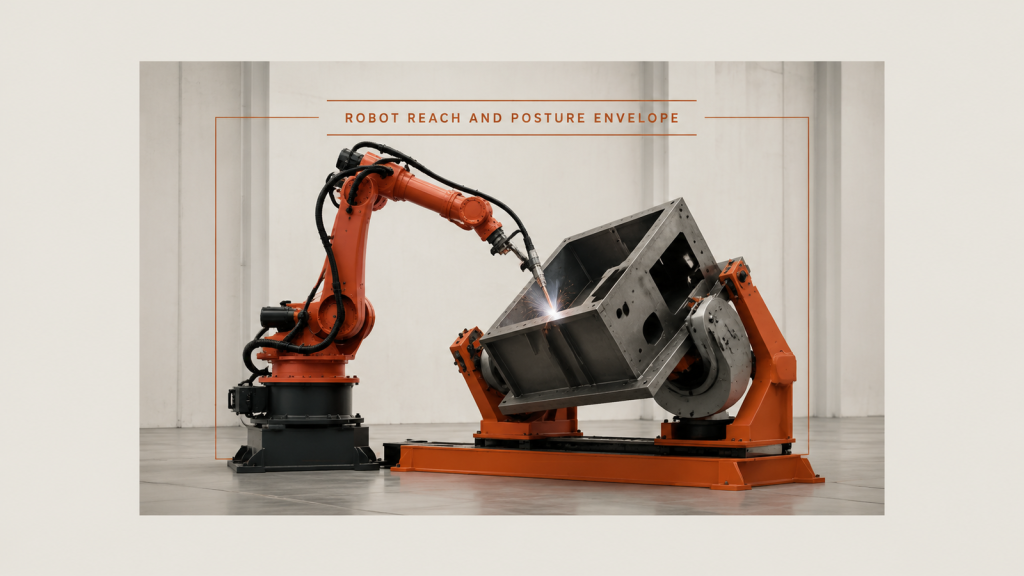
Reichweite und Haltungsbereich des Roboters: Der Zugang wird durch die Haltung bestimmt, die sich entlang einer Naht ändert und an der nächsten wieder von vorne beginnt, nicht durch eine einzige Distanz.
Nach dem Kaltbiegen muss das Teil erneut positioniert werden.
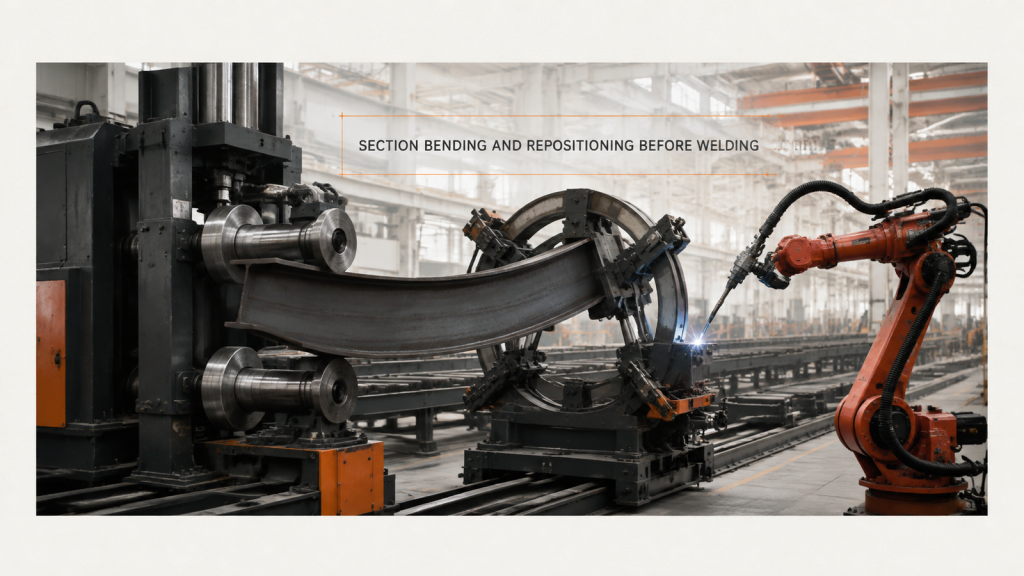
Das Kaltbiegen verbiegt die Fläche, von der aus ein Abschnitt positioniert wurde. Daher muss beim Biegen und Neupositionieren des Abschnitts der Bogen erneut eingespannt werden, bevor irgendeine Naht geschweißt werden kann.