
Manuelles oder robotergestütztes Schleifen: Welche Aufgaben sollten Sie zuerst automatisieren?
Wählen Sie die erste Aufgabe zur Metallbearbeitung für die Roboterautomatisierung anhand der Teileposition, des Kontakts, des abrasiven Verschleißes, der Ausnahmen und der Ausgabemenge der akzeptierten Teile aus.
Cobot-Schweißen eines Serienteils: Warum ein vorgegebener Pfad kein Produktionsprozess ist
Vom straff geführten Schweißpfad zur Fertigung von Wiederholungsteilen: Überprüfung der Vorrichtungsposition, des Fugenspalts, der Zugänglichkeit des gesamten Schweißbrenners und eines repräsentativen Abnahmeprotokolls für Einzelteile.
Befestigungszellen für Motoren: Fertigstellung und Rückverfolgbarkeit
Fragen Sie, wie eine Motorenbefestigungszelle fertige Verbindungen von gesammelten Ergebnissen unterscheidet, fehlende oder wiederholte Arbeiten handhabt und Aufzeichnungen während der Wiederherstellung sichert.
Mehrkopf-Bogenübertragung: Akzeptierte Ausgabekapazität
Schätzen Sie die Mehrkopf-Transferkapazität anhand der angenommenen Teile pro vollständigem Zyklus, definieren Sie, welche Verluste bereits berücksichtigt sind, und vergleichen Sie das Ergebnis mit den Linienbeschränkungen.
Rohr- und Flanschschweißen: Roboter- und Handarbeit
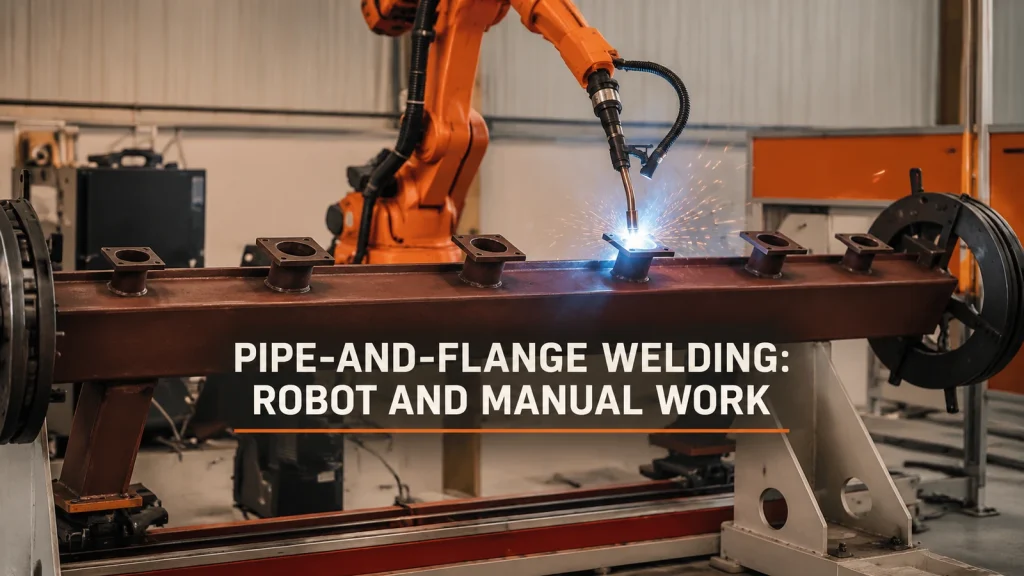
Die Schweißnähte an Rohren und Flanschen sollten nach Zugänglichkeit und Wiederholbarkeit geordnet werden. Anschließend sind Belastung, Ausrichtung und Umrüstung zu berücksichtigen, bevor der Automatisierungsumfang festgelegt wird.
Fehler beim Schraubvorgang mit dem Roboter: Getrennte Schraubenaufnahme, unzureichendes Eindringen ins Bohrloch und falsche Positionierung
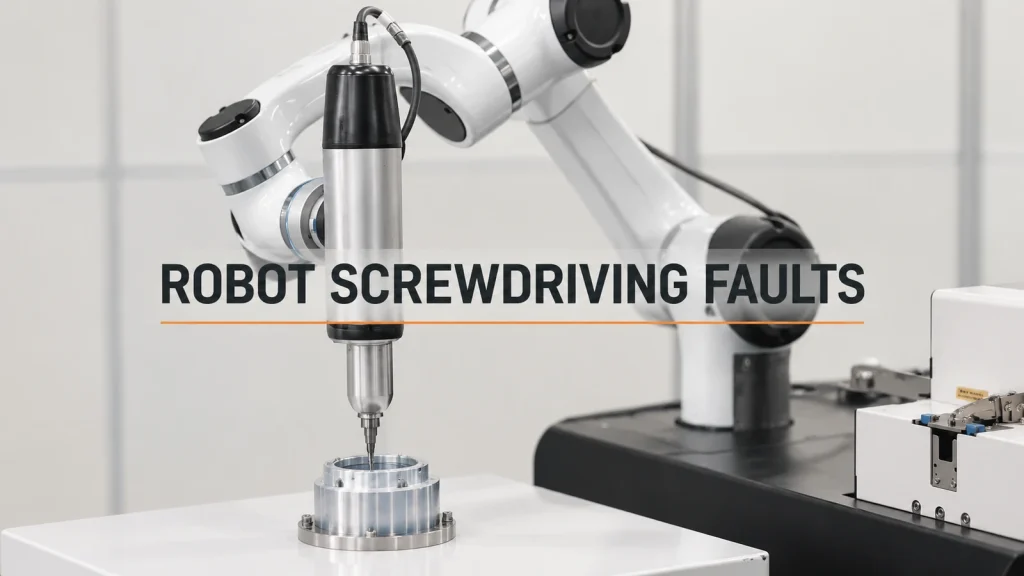
Separate Schraubenaufnahme, Transferfixierung, Locheintritt und -sitzen, damit in einem stufenweisen Versuch festgestellt werden kann, welche Schnittstelle korrigiert werden muss.
Planung des Tauchzyklus für Stiftgestelle: Anzahl der Vorrichtungstransfers vor der Kapselausgabe zählen
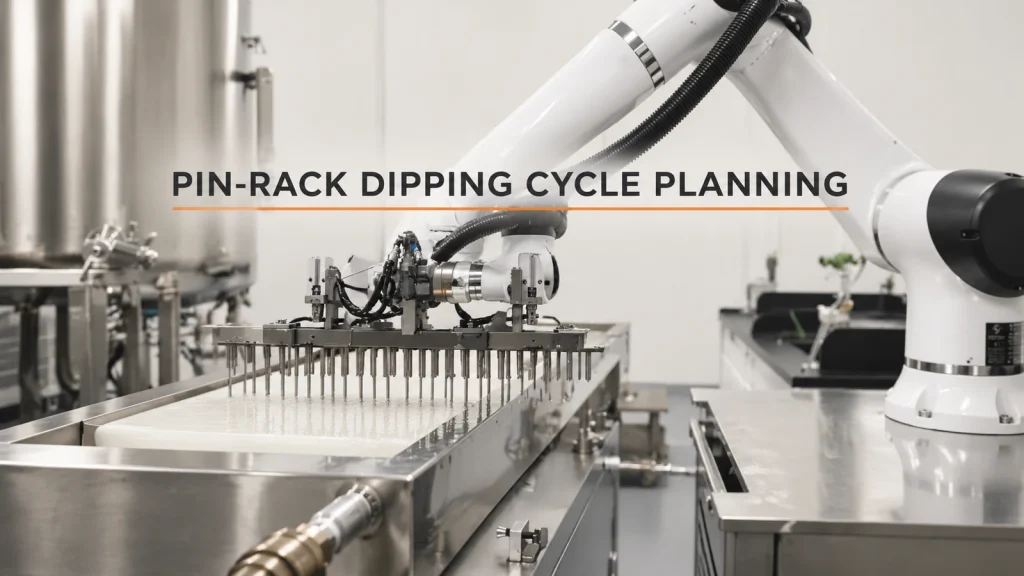
Schätzen Sie die Handhabung der Stifthalterungen und die nachgelagerte Abnahme separat ein, indem Sie ein explizites Beispiel für die Vorrichtungskapazität anstelle von Angaben zu fertigen Kapseln verwenden.
Feste Düsen oder eine robotergeführte Waschlanze: Integration von Abdeckung, Flüssigkeitszufuhr und Nassbereichsschutz
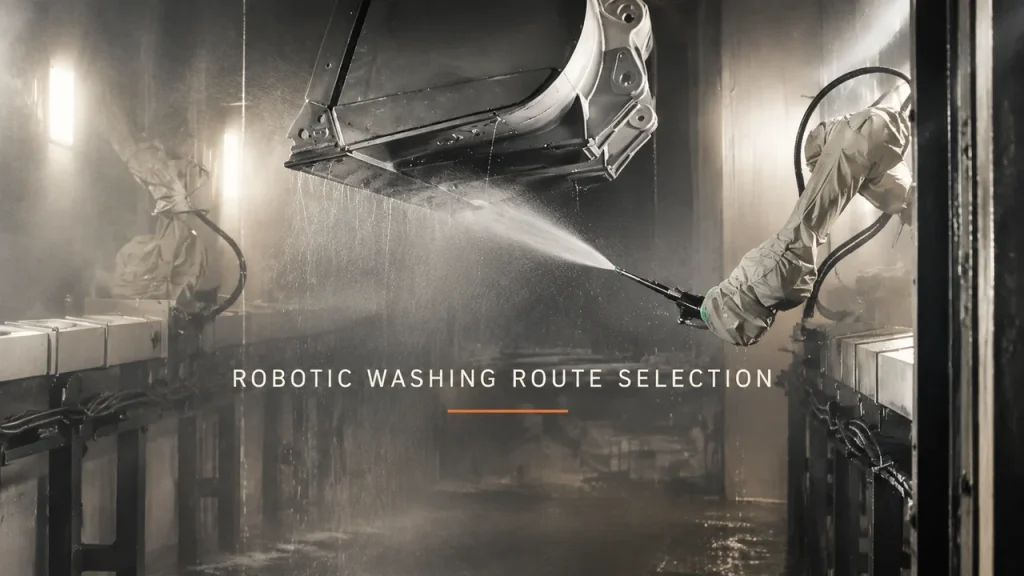
Vergleichen Sie fest installierte Düsen und eine robotergestützte Lanze auf verdeckten Oberflächen, indem Sie tatsächlich hängende Teile verwenden und Abdeckung und Reinigungsergebnis separat überprüfen.
Durchsatz beim Auspacken mit Robotern: Übergabe vor der Zeitmessung der Box definieren
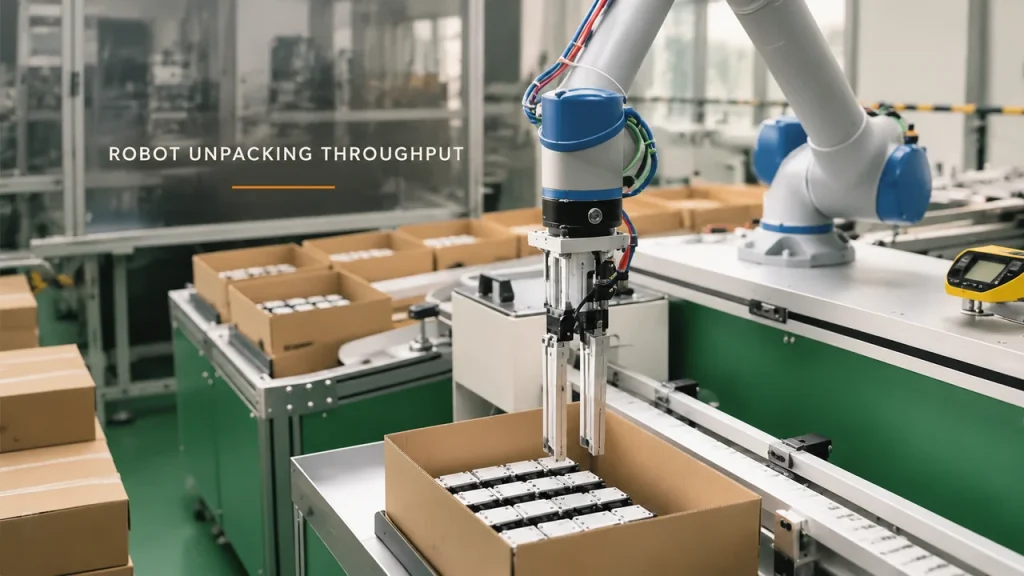
Schätzen Sie die Anzahl der gelieferten Module über den gesamten Kartonzyklus hinweg, einschließlich Restbeständen, Nachschub und Wartezeiten in nachgelagerten Prozessen, ohne Überschneidungen durch Doppelzählungen zu berücksichtigen.
Robotergestütztes Scannen von Gehäusen: Wann rechtfertigt Wiederholung die Automatisierung?
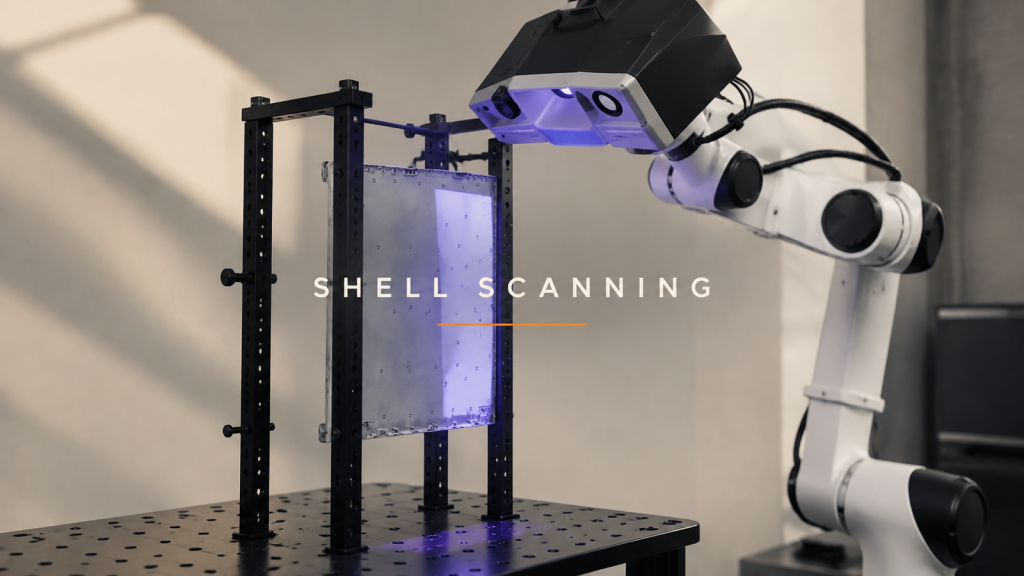
Entscheiden Sie, wann robotergestütztes Scannen von Gehäusen für wiederholte Inspektionen geeignet ist, indem Sie die Messfrage, die Oberflächenbeschaffenheit und die Belastungsvariation definieren.
Kartonentpalettierung: Wann ist ein festes Kommissioniermuster ausreichend?
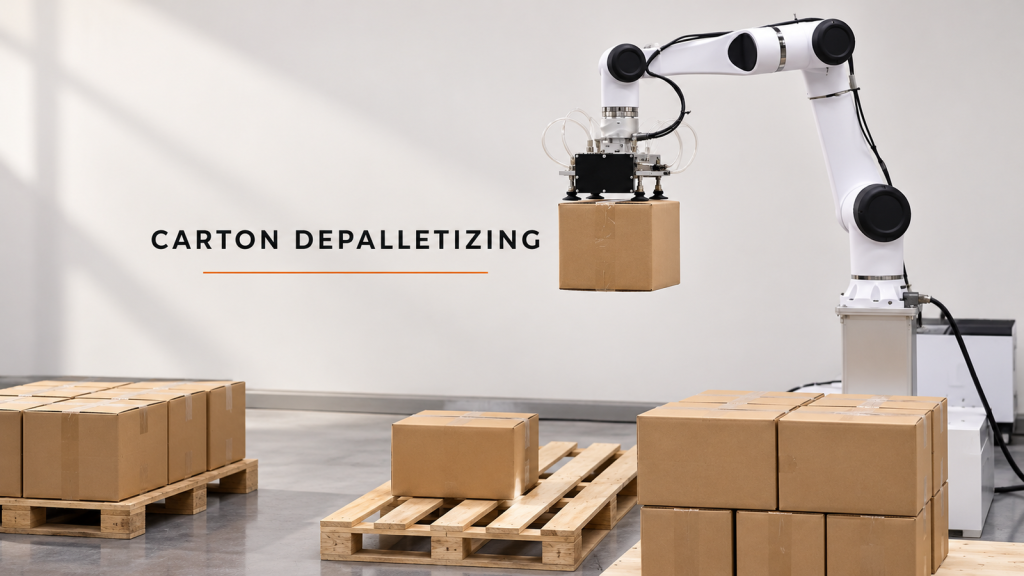
Vergleichen Sie die Depalettierung von Kartons nach festem Muster mit einer Route, die eine variable Palettenanordnung ermöglicht, und testen Sie anschließend beide anhand eingehender Ladungen.
Roboterschweißen von Metallscheiben: Was kann eine wiederholbare Verbindung verhindern?
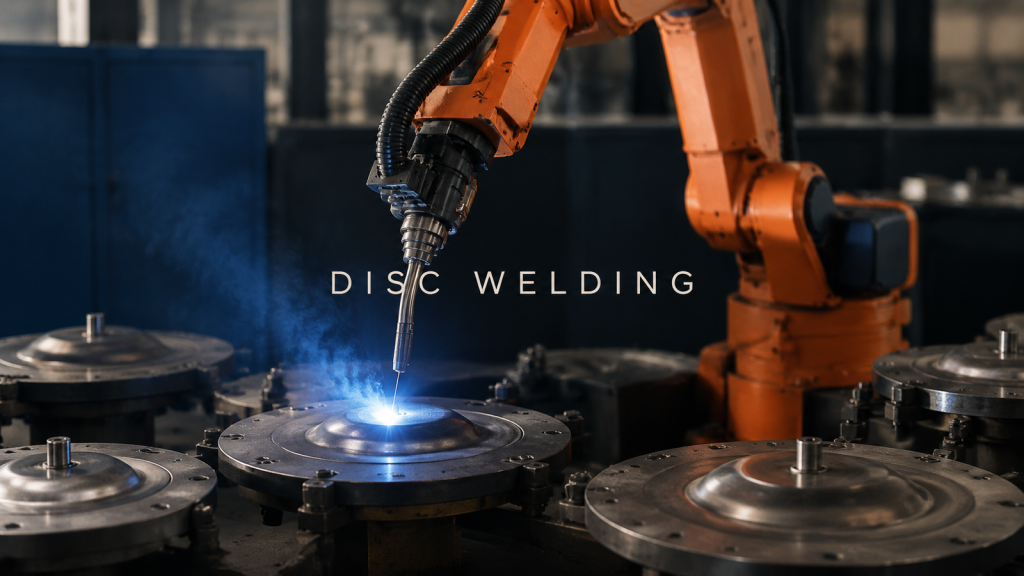
Planen Sie einen robotergestützten Scheibenschweißversuch unter Berücksichtigung der Teilepassung, des Zugangs zum Schweißbrenner und der Schweißsequenz, damit die Verbindung unter wiederholbaren Bedingungen beurteilt werden kann.