
QJAR Industrieroboter: Modelle und Auswahlleitfaden
Vergleichen Sie QJAR-Roboter für Schweißen, Handhabung, Palettierung und andere industrielle Automatisierungsaufgaben. Beginnen Sie mit der Anwendung, der Gesamtwerkzeug- und Werkstücklast, der Arbeitsreichweite und der Installation und prüfen Sie dann das in der Tabelle ausgewählte Modell.
Wie man einen QJAR-Roboter in die engere Auswahl nimmt
Wählen Sie zunächst die Prozessfamilie aus und prüfen Sie anschließend, ob Nutzlast und Reichweite die tatsächlichen Werkzeug-, Werkstück- und Arbeitspositionen abdecken. Installation, Schutzvorrichtungen und prozessspezifische Versionen sollten geprüft werden, bevor Steuerung, Werkzeuge und Zellenumfang festgelegt werden.
Vergleichen Sie die QJAR-Robotermodelle
Nutzen Sie die Filter, um die Kandidaten nach Modell, Anwendungskategorie, Achsen, Nutzlast und Reichweite einzugrenzen. Behandeln Sie die angegebenen Werte als Ausschlusskriterien und überprüfen Sie die Handgelenksbelastung, die Zykluszeit und die für die Anwendung erforderlichen Positionen.
| Bild | Modell | Achsen | Nutzlast: XNUMX Kg | Maximale Armspannweite | Positionierung wiederholen | Körpergewicht | Energieversorgung | Installation | Anwendung | Controller-Schrank | Gelenkbereich / Höchstgeschwindigkeit | Zulässige Handgelenksbelastung | Nächste Aktion |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
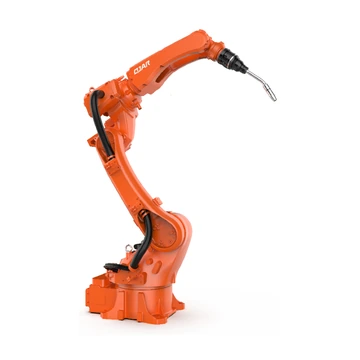 | QJR6-1400H | 6 | 6 kg | 1,461mm | ± 0.08 mm | 150 kg | Einphasig 220 V ±10% | Boden- oder Deckenmontage | Schweißen mit Schweißpaket (Schweißgerät: Aotai NBC-350RL oder Megmeet Ehave 2 CM350R, Drahtvorschubgerät, Antikollisions-Schweißpistole) | Roboter 2.6 kVA;Schaltschrank 2.6 kVA;Schrankgröße 600*480*920mm;Schrankmasse 80 kg | Reichweite - J1 ±174°;J2 +159°, -93°;J3 +95°, -125°;J4 ±183°;J5 +129°, -126°;J6 ±360° |Höchstgeschwindigkeit — J1 235°/s;J2 235°/s;J3 240°/s;J4 361°/s;J5 361°/s;J6 974°/s | Drehmoment — J4 28 N·m;J5 14.4 N·m;J6 5 N·m |Trägheit — J4 1.2 kg·m²;J5 0.8 kg·m²;J6 0.1 kg·m² | Dieses Modell anfordern |
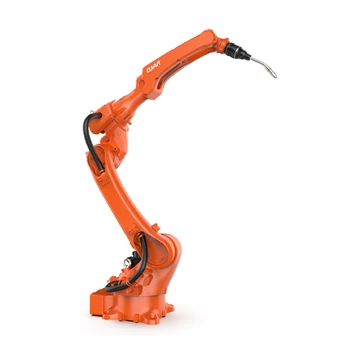 | QJR6-2000H | 6 | 6 kg | 2,014mm | ± 0.08 mm | 230 kg | Einphasig 220 V ±10% | Boden- oder Deckenmontage | Schweißen mit Schweißpaket (Schweißgerät: Aotai NBC-350RL oder Megmeet Ehave 2 CM350R, Drahtvorschubgerät, Antikollisions-Schweißpistole) | Roboter 3.4 kVA;Schaltschrank 3.4 kVA;Schrankgröße 600*480*920mm;Schrankmasse 80 kg | Reichweite - J1 ±175°;J2 +159°, -95°;J3 +95°, -125°;J4 ±183°;J5 +129°, -126°;J6 ±360° |Höchstgeschwindigkeit — J1 189.1 °/s;J2 189.1 °/s;J3 189.1 °/s;J4 378.2 °/s;J5 378.2 °/s;J6 974 °/s | Drehmoment — J4 28 N·m;J5 14.4 N·m;J6 5.1 N·m |Trägheit — J4 1.2 kg·m²;J5 0.8 kg·m²;J6 0.1 kg·m² | Dieses Modell anfordern |
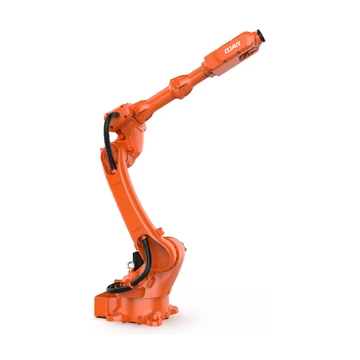 | QJR6-2100 | 6 | 6 kg | 2,121mm | ± 0.05 mm | 245 kg | Einphasig 220 V ±10% | Boden- oder Deckenmontage | Handhabung, Montage, Sortierung, Be- und Entladung usw. | Roboter 3.6 kVA;Schaltschrank 3.6 kVA;Schrankgröße 600*480*920mm;Schrankmasse 95 kg | Reichweite - J1 ±175°;J2 +159°, -95°;J3 +92°, -125°;J4 ±185°;J5 ±115°;J6 ±360° |Höchstgeschwindigkeit — J1 189°/s;J2 189°/s;J3 189°/s;J4 372°/s;J5 573°/s;J6 687°/s | Drehmoment — J4 28 Nm;J5 28 Nm;J6 26.4 Nm |Trägheit — J4 1.1 kg·m²;J5 1 kg·m²;J6 0.7 kg·m² | Dieses Modell anfordern |
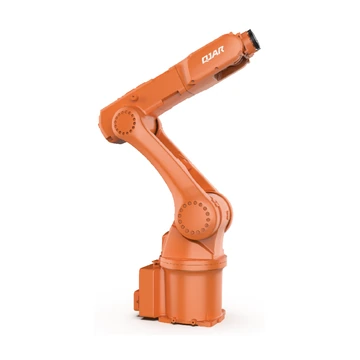 | QJR7-900 | 6 | 7 kg | 903.5mm | ± 0.03 mm | 47 kg | Einphasig 220 V ±10% | Boden- oder Deckenmontage | Handhabung, Montage, Sortierung, Be- und Entladung usw. | Roboter 1.4 kVA;Schaltschrank 7.5 kVA;Schrankgröße 422*420*210mm;Schrankmasse 20 kg | Reichweite - J1 ±182°;J2 +132°, -94°;J3 +74°, -187°;J4 ±172°;J5 ±125°;J6 ±360° |Höchstgeschwindigkeit — J1 320°/s;J2 258°/s;J3 401°/s;J4 429°/s;J5 429°/s;J6 687°/s | Drehmoment — J4 33.6 Nm;J5 18.4 Nm;J6 15.8 Nm |Trägheit — J4 1.61 kg·m²;J5 0.97 kg·m²;J6 0.42 kg·m² | Dieses Modell anfordern |
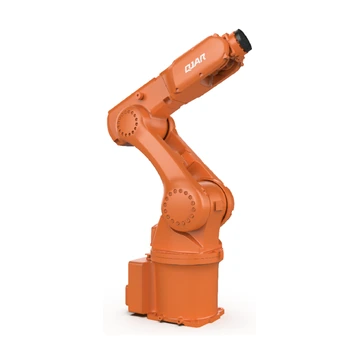 | QJR8-700 | 6 | 8 kg | 744mm | ± 0.03 mm | 45 kg | Einphasig 220 V ±10% | Boden- oder Deckenmontage | Handhabung, Montage, Sortierung, Be- und Entladung usw. | Roboter 1.4 kVA;Schaltschrank 7.5 kVA;Schrankgröße 422*420*210mm;Schrankmasse 20 kg | Reichweite - J1 ±182°;J2 +132°, -98°;J3 +70°, -190°;J4 ±172°;J5 ±125°;J6 ±360° |Höchstgeschwindigkeit — J1 320°/s;J2 320°/s;J3 401°/s;J4 429°/s;J5 429°/s;J6 687°/s | Drehmoment — J4 33.6 Nm;J5 18.4 Nm;J6 15.8 Nm |Trägheit — J4 1.21 kg·m²;J5 0.87 kg·m²;J6 0.42 kg·m² | Dieses Modell anfordern |
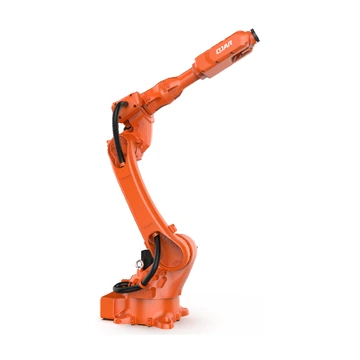 | QJR10-1900 | 6 | 10 kg | 1,943mm | ± 0.05 mm | 245 kg | Einphasig 220 V ±10% | Boden- oder Deckenmontage | Handhabung, Montage, Sortierung, Be- und Entladung, Polieren und Schleifen usw. | Roboter 3.6 kVA;Schaltschrank 3.6 kVA;Schrankgröße 600*480*920mm;Schrankmasse 95 kg | Reichweite - J1 ±175°;J2 +159°, -95°;J3 + 95°, - 125°;J4 ±185°;J5 ±115°;J6 ±360° |Höchstgeschwindigkeit — J1 189°/s;J2 189°/s;J3 189°/s;J4 372°/s;J5 573°/s;J6 687°/s | Drehmoment — J4 28 Nm;J5 28 Nm;J6 26.4 N·m |Trägheit — J4 1.1 kg·m²;J5 1 kg·m²;J6 0.7 kg·m² | Dieses Modell anfordern |
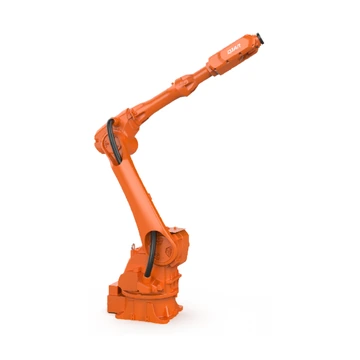 | QJR12-2300 | 6 | 12 kg | 2,304.8mm | ± 0.05 mm | 275 kg | Einphasig 220 V ±10% | Boden- oder Deckenmontage | Handhabung, Montage, Sortierung, Be- und Entladung usw. | Roboter 3.7 kVA;Schaltschrank 3.7 kVA;Schrankgröße 600*480*920mm;Schrankmasse 85 kg | Reichweite - J1 ±172°;J2 +150°, - 110°;J3 + 85°, -150°;J4 ±185°;J5 ±115°;J6 ±360° |Höchstgeschwindigkeit — J1 177°/s;J2 177°/s;J3 189°/s;J4 458°/s;J5 515°/s;J6 630°/s | Drehmoment — J4 88.3 N·m;J5 28.05 N·m;J6 28.05 Nm |Trägheit — J4 4.09 kg·m²;J5 1.61 kg·m²;J6 0.93 kg·m² | Dieses Modell anfordern |
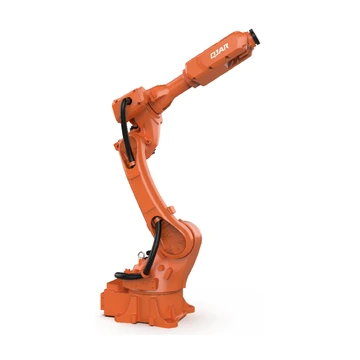 | QJR15-1500 | 6 | 15 kg | 1,538mm | ± 0.05 mm | 170 kg | Einphasig 220 V ±10% | Boden- oder Deckenmontage | Handhabung, Montage, Sortierung, Be- und Entladung, Polieren und Schleifen usw. | Roboter 2.9 kVA;Schaltschrank 2.9 kVA;Schrankgröße 600*480*920mm;Schrankmasse 90 kg | Reichweite - J1 ±168°;J2 +159°, - 93°;J3 + 92°, -125°;J4 ±185°;J5 ±115°;J6 ±360° |Höchstgeschwindigkeit — J1 234°/s;J2 234°/s;J3 240°/s;J4 372°/s;J5 630°/s;J6 687°/s | Drehmoment — J4 28 N·m;J5 28 N·m;J6 26.4 N·m |Trägheit — J4 1.9 kg·m²;J5 1.9 kg·m²;J6 0.7 kg·m² | Dieses Modell anfordern |
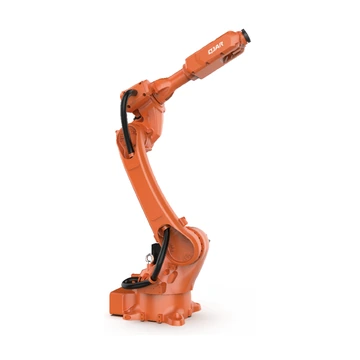 | QJR15-1700 | 6 | 15 kg | 1,792mm | ± 0.05 mm | 240 kg | Einphasig 220 V ±10% | Boden- oder Deckenmontage | Handhabung, Montage, Sortierung, Be- und Entladung usw. | Roboter 3.6 kVA;Schaltschrank 3.6 kVA;Schrankgröße 600*480*920mm;Schrankmasse 85 kg | Reichweite - J1 ±175°;J2 +159°, - 95°;J3 + 92°, -125°;J4 ±185°;J5 ±115°;J6 ±360° |Höchstgeschwindigkeit — J1 189°/s;J2 189°/s;J3 189°/s;J4 372°/s;J5 573°/s;J6 687°/s | Drehmoment — J4 28 N·m;J5 28 N·m;J6 26.4 N·m |Trägheit — J4 1.8 kg·m²;J5 1.9 kg·m²;J6 0.7 kg·m² | Dieses Modell anfordern |
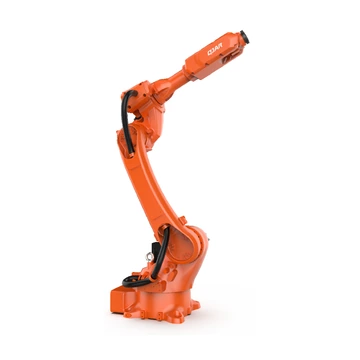 | QJR20-1700 | 6 | 20 kg | 1,792mm | ± 0.05 mm | 240 kg | Einphasig 220 V ±10% | Boden- oder Deckenmontage | Palettieren, Handhaben, Be- und Entladen, Laserschneiden, Lackieren, Polieren und Schleifen usw. | Roboter 3.6 kVA;Schaltschrank 3.7 kVA;Schrankgröße 600*480*1270mm;Schrankmasse 120 kg | Reichweite - J1 ±175°;J2 +159°, -95°;J3 +92°, -125°;J4 ±185°;J5 ±115°;J6 ±360° |Höchstgeschwindigkeit — J1 189°/s;J2 189°/s;J3 189°/s;J4 372°/s;J5 429°/s;J6 544°/s | Drehmoment — J4 26.4 N·m;J5 32 N·m;J6 26.4 N·m |Trägheit — J4 1.75 kg·m²;J5 3.43 kg·m²;J6 0.97 kg·m² | Dieses Modell anfordern |
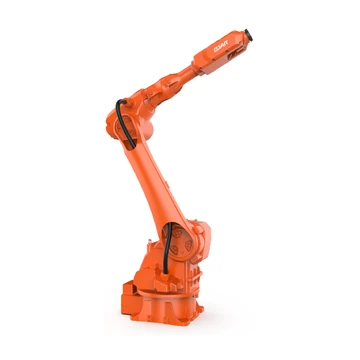 | QJR20-2000 (Nicht explosionsgeschützt) | 6 | 20 kg | 2,001.7mm | ± 0.05 mm | 270 kg | Einphasig 220 V ±10% | Boden- oder Deckenmontage | Handhabung, Montage, Sortierung, Be- und Entladung usw. | Roboter 3.7 kVA;Schaltschrank 3.7 kVA;Schrankgröße 600*480*920mm;Schrankmasse 95 kg | Reichweite - J1 +172°;J2 +150°, -110°;J3 +85°, -150°;J4 ±185°;J5 ±115°;J6 ±360° |Höchstgeschwindigkeit — J1 177°/s;J2 177°/s;J3 189°/s;J4 429°/ s;J5 412°/s;J6 515°/s | Drehmoment — J4 83.3 N·m;J5 34 Nm;J6 28 N·m |Trägheit — J4 4.1 kg·m²;J5 3.8 kg·m²;J6 1.1 kg m | Dieses Modell anfordern |
| QJR20-2000 (Explosionsgeschützt) | 6 | 20 kg | 2,001.7mm | ± 0.05 mm | 270 kg | Einphasig 220 V ±10% | Boden- oder Deckenmontage | Handhabung, Be- und Entladen, Sortieren, Montage usw. | Roboter 3.7 kVA;Schaltschrank 3.7 kVA;Schrankgröße 600*480*1270mm;Schrankmasse 120 kg | Reichweite - J1 ±172°;J2 +150°, -110°;J3 +85°, -150°;J4 ±185°;J5 ±115°;J6 ±360° |Höchstgeschwindigkeit — J1 177 °/ s;J2 177 °/ s;J3 189 °/ s;J4 429 °/ s;J5 412 °/ s;J6 515 °/ s | Drehmoment — J4 83.3 Nm;J5 34 Nm;J6 28 Nm |Trägheit — J4 4.1 kg·m²;J5 3.8 kg·m²;J6 1.1 kg·m² | Dieses Modell anfordern |
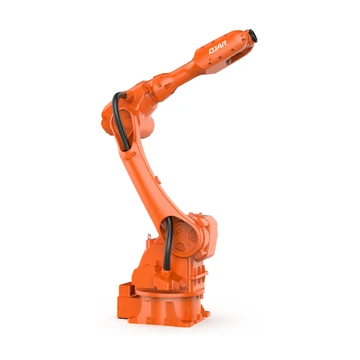 | QJR25-1800 | 6 | 25 kg | 1,852mm | ± 0.05 mm | 270 kg | Einphasig 220 V ±10% | Boden- oder Deckenmontage | Wird zum Handling, zur Montage, zum Schleifen und Entgraten usw. verwendet und findet breite Anwendung in der Metallverarbeitung, der Photovoltaik, der Lagerhaltung und Logistik, der Lebensmittel- und Getränkeindustrie sowie anderen Branchen. | Roboter 3.8 kVA;Schaltschrank 3.7 kVA;Schrankgröße 600*480*1270mm;Schrankmasse 120 kg | Reichweite - J1 ±172°;J2 +165°, - 100°;J3 + 83°, -130°;J4 ±185°;J5 ±126°;J6 ±360° |Höchstgeschwindigkeit — J1 177°/s;J2 177°/s;J3 189°/s;J4 429°/s;J5 412°/s;J6 429°/s | Drehmoment — J4 83.3 N·m;J5 43.35 N·m;J6 37.4 Nm |Trägheit — J4 5.40 kg·m²;J5 5.37 kg·m²;J6 1.44 kg·m² | Dieses Modell anfordern |
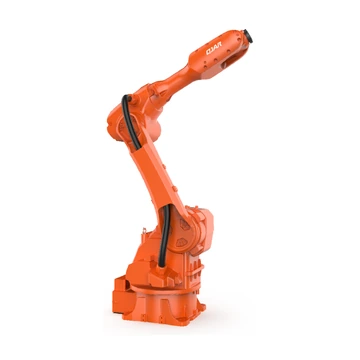 | QJR30-1600 (Nicht explosionsgeschützt) | 6 | 30 kg | 1,668mm | ± 0.05 mm | 270 kg | Einphasig 220 V ±10% | Boden- oder Deckenmontage | Palettieren, Handhaben, Be- und Entladen, Laserschneiden, Lackieren, Polieren und Schleifen usw. | Roboter 3.7 kVA;Schaltschrank 3.7 kVA;Schrankgröße 600*480*920mm;Schrankmasse 85 kg | Reichweite - J1 ±172°;J2 +147°, - 115°;J3 + 83°, -98°;J4 ±185°;J5 ±126°;J6 ±360° |Höchstgeschwindigkeit — J1 172°/s;J2 177°/s;J3 189°/s;J4 429°/s;J5 412°/s;J6 429°/s | Drehmoment — J4 83.3 N·m;J5 43.3 N·m;J6 37.4 Nm |Trägheit — J4 6.8 kg·m²;J5 6.8 kg·m²;J6 2.2 kg·m² | Dieses Modell anfordern |
| QJR30-1600 (Explosionsgeschützt) | 6 | 30 kg | 1,668mm | ± 0.05 mm | 270 kg | Einphasig 220 V ±10% | Boden- oder Deckenmontage | Palettieren, Handhaben, Be- und Entladen, Laserschneiden, Lackieren, Polieren und Schleifen usw. | Roboter 3.7 kVA;Schaltschrank 3.7 kVA;Schrankgröße 600*480*1270mm;Schrankmasse 90 kg | Reichweite - J1 ±172°;J2 +147°, - 115°;J3 + 83°, -98°;J4 ±185°;J5 ±126°;J6 ±360° |Höchstgeschwindigkeit — J1 172°/s;J2 177°/s;J3 189°/s;J4 429°/s;J5 412°/s;J6 429°/s | Drehmoment — J4 83.3 N·m;J5 43.3 N·m;J6 37.4 Nm |Trägheit — J4 6.8 kg·m²;J5 6.8 kg·m²;J6 2.2 kg·m² | Dieses Modell anfordern |
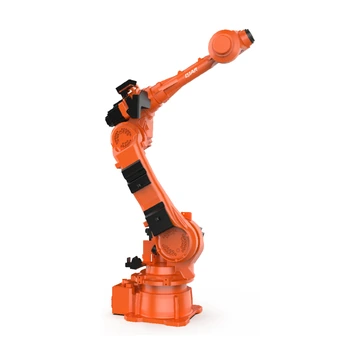 | QJR50-1 | 6 | 50 kg | 2,012.4mm | ± 0.07 mm | 580 kg | Dreiphasig, fünfadrig, 380 V ±10 % | Boden- oder Deckenmontage | Schweißen, Lackieren, Be- und Entladen, Handhaben, Sortieren, Montage usw. | Roboter 14.5 kVA;Schaltschrank 14.5 kVA;Schrankgröße 600*480*920mm;Schrankmasse 110 kg | Reichweite - J1 ±180°;J2 +135°, -90°;J3 +82°, -205°;J4 ±360°;J5 ±120°;J6 ±360° |Höchstgeschwindigkeit — J1 154 °/ s;J2 120 °/ s;J3 154 °/ s;J4 249 °/ s;J5 249 °/ s;J6 349 °/ s | Drehmoment — J4 245 N·m;J5 245 N·m;J6 147 N·m |Trägheit — J4 12.5 kg·m²;J5 12.5 kg·m²;J6 4.5 kg·m² | Dieses Modell anfordern |
| QJR70-2000 | 6 | 70 kg | 2,012mm | ± 0.07 mm | 630 kg | Dreiphasig, fünfadrig, 380 V ±10 % | Boden- oder Deckenmontage | Entgraten, Be- und Entladen, Handhabung, Montage usw. | Roboter 21 kVA;Schaltschrank 21 kVA;Schrankgröße 650*750*1150mm;Schrankmasse 140 kg | Reichweite - J1 ±180°;J2 +140°, -91°;J3 +82°, -208°;J4 ±360°;J5 ±120°;J6 ±360° |Höchstgeschwindigkeit — J1 154 °/ s;J2 131 °/ s;J3 160 °/ s;J4 286 °/ s;J5 257 °/ s;J6 395 °/ s | Drehmoment — J4 480 N·m;J5 430.4 N·m;J6 190.4 N·m |Trägheit — J4 59.78 kg·m²;J5 60.26 kg·m²;J6 19.04 kg·m² | Dieses Modell anfordern |
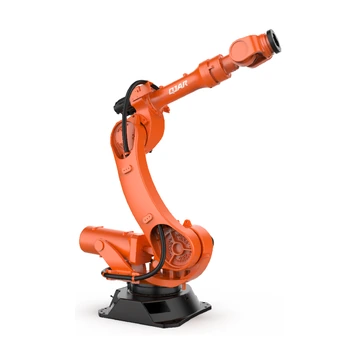 | QJR210-1 | 6 | 210 kg | 2,683.4mm | ± 0.2 mm | 1,200 kg | Dreiphasig, fünfadrig, 380 V ±10 % | Bodenmontiert | Schweißen, Palettieren, Be- und Entladen, Handhaben, Polieren, Montage usw. | Roboter 25.9 kVA;Schaltschrank 25.9 kVA;Schrankgröße 600*480*920mm;Schrankmasse 110 kg | Reichweite - J1 ±167°;J2 +86°, -51°;J3 +82°, -168°;J4 ±360°;J5 ±121°;J6 ±360° |Höchstgeschwindigkeit — J1 80.2 °/s;J2 68.8 °/s;J3 80.2 °/s;J4 183 °/s;J5 171.9 °/s;J6 257.8 °/s | Drehmoment — J4 1200 N·m;J5 1200 N·m;J6 650 N·m |Trägheit — J4 84 kg·m²;J5 84 kg·m²;J6 55 kg·m² | Dieses Modell anfordern |
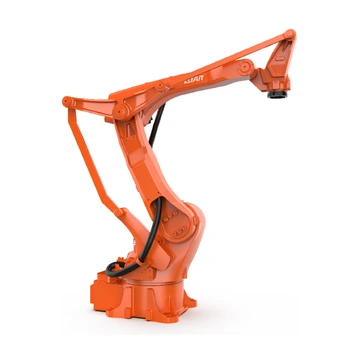 | QJRB15-1 (Version B) | 4 | 15 kg | 1,510mm | ± 0.05 mm | 160 kg | Einphasig 220 V ±10% | Bodenmontiert | Hochgeschwindigkeits- und hochpräzise Palettierung, Kommissionierung, Verpackung, Materialhandhabung, Be- und Entladung sowie andere Vorgänge finden Anwendung in der Möbel-, Lebensmittel- und Getränkeindustrie, der 3C-Branche und verschiedenen anderen Branchen. | Roboter 2.5 kVA;Schaltschrank 2.5 kVA;Schrankgröße 600*480*920mm;Schrankmasse 95 kg | Reichweite - J1 ±174°;J2 +97°, -50°;J3 Global:+105°, -25° Kopplung:+76°, -133°;J4 ±360°;J5 /;J6 / |Höchstgeschwindigkeit — J1 234 °/s;J2 234 °/s;J3 263 °/s;J4 630 °/s;J5 /;J6 / | Drehmoment — J4 29.4 N·m;J5 /;J6 / |Trägheit — J4 0.6 kg·m²;J5 /;J6 / | Dieses Modell anfordern |
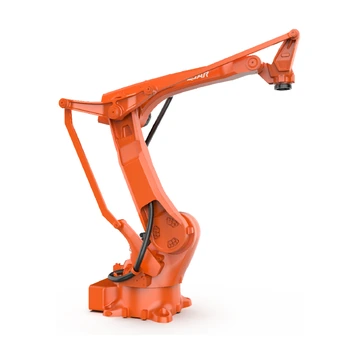 | QJRB30-1 (Version B) | 4 | 30 kg | 1,825mm | ± 0.05 mm | 205 kg | Einphasig 220 V ±10% | Bodenmontiert | Hochgeschwindigkeits- und hochpräzise Palettierung, Kommissionierung, Verpackung, Materialhandhabung, Be- und Entladung sowie andere Vorgänge finden Anwendung in der Möbel-, Lebensmittel- und Getränkeindustrie, der 3C-Branche und verschiedenen anderen Branchen. | Roboter 3.2 kVA;Schaltschrank 2.9 kVA;Schrankgröße 600*480*920mm;Schrankmasse 95 kg | Reichweite - J1 ±175°;J2 +97°, -50°;J3 Global:+105°, -25° Kopplung:+77°, -134°;J4 ±360°;J5 /;J6 / |Höchstgeschwindigkeit — J1 171 °/s;J2 189 °/s;J3 211 °/s;J4 355 °/s;J5 /;J6 / | Drehmoment — J4 36 N·m;J5 /;J6 / |Trägheit — J4 2.6 kg·m²;J5 /;J6 / | Dieses Modell anfordern |
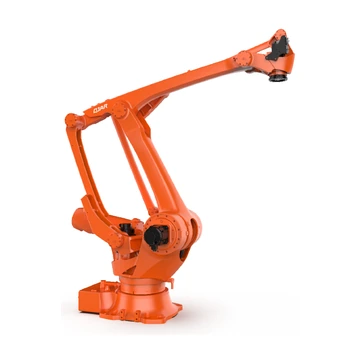 | QJR100-2500M | 4 | 100 kg | 2,512mm | ± 0.1 mm | 715 kg | Dreiphasig, fünfadrig, 380 V ±10 % | Bodenmontiert | Hochgeschwindigkeits- und hochpräzise Palettierung, Kommissionierung, Verpackung, Materialhandhabung, Be- und Entladung sowie andere Vorgänge finden Anwendung in der Möbel-, Lebensmittel- und Getränkeindustrie, der 3C-Branche und verschiedenen anderen Branchen. | Roboter 7.65 kVA;Schaltschrank 7.65 kVA;Schrankgröße 600*480*920mm;Schrankmasse 120 kg | Reichweite - J1 ±185°;J2 +97°, -49°;J3 Global:+122°, -22° Kopplung:+69°, -82°;J4 ±360°;J5 /;J6 / |Höchstgeschwindigkeit — J1 134°/ s;J2 148 °/ s;J3 160 °/ s;J4 349°/ s;J5 /;J6 / | Drehmoment — J4 167 Nm;J5 /;J6 / |Trägheit — J4 7.9 kg·m²;J5 /;J6 / | Dieses Modell anfordern |
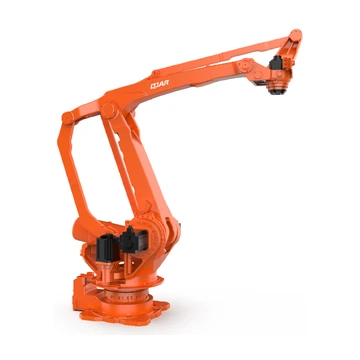 | QJRB180-1 | 4 | 180 kg | 3,157mm | ± 0.5 mm | 1,400 kg | Dreiphasig, fünfadrig, 380 V ±10 % | Bodenmontiert | Hochgeschwindigkeits- und hochpräzise Palettierung, Kommissionierung, Verpackung, Materialhandhabung, Be- und Entladung sowie andere Vorgänge finden Anwendung in der Möbel-, Lebensmittel- und Getränkeindustrie, der 3C-Branche und verschiedenen anderen Branchen. | Roboter 17.4 kVA;Schaltschrank 17.4 kVA;Schrankgröße 600*480*920mm;Schrankmasse 90 kg | Reichweite - J1 ±182°;J2 +97°, -50°;J3 Global:+122°, -22° Kopplung:+71°, -82°;J4 ±360°;J5 /;J6 / |Höchstgeschwindigkeit — J1 129 °/s;J2 132 °/s;J3 132 °/s;J4 299 °/s;J5 /;J6 / | Drehmoment — J4 350.2 N·m;J5 /;J6 / |Trägheit — J4 43.6 kg·m²;J5 /;J6 / | Dieses Modell anfordern |
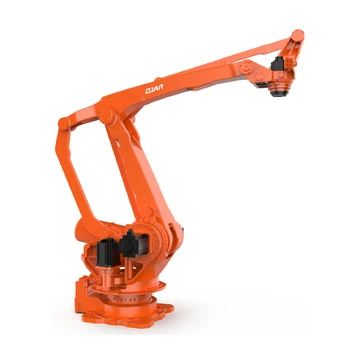 | QJR260-3100M | 4 | 260 kg | 3,157mm | ± 0.5 mm | 1,400 kg | Dreiphasig, fünfadrig, 380 V ±10 % | Bodenmontiert | Palettieren, Kommissionieren, Verpacken, Handhaben, Be- und Entladen usw. | Roboter 19.2 kVA;Schaltschrank 19.2 kVA;Schrankgröße 600*480*920mm;Schrankmasse 90 kg | Reichweite - J1 ±182°;J2 +97°, -50°;J3 Global:+122°, -22° Kopplung:+71°, -82°;J4 ±360°;J5 /;J6 / |Höchstgeschwindigkeit — J1 97.4 °/s;J2 97.4 °/s;J3 97.4 °/s;J4 297.9 °/s;J5 /;J6 / | Drehmoment — J4 350.2 N·m;J5 /;J6 / |Trägheit — J4 43.6 kg·m²;J5 /;J6 / | Dieses Modell anfordern |
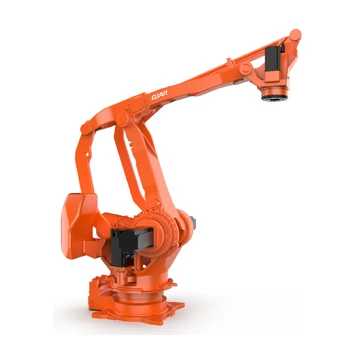 | QJRB800-1 | 4 | 800 kg | 3,155mm | ± 0.5 mm | 2,550 kg | Dreiphasig, fünfadrig, 380 V ±10 % | Bodenmontiert | Schwerlast-Palettieranwendungen, beispielsweise in Ziegeleien. | Roboter 21.9 kVA;Schaltschrank 21.9 kVA;Schrankgröße 600*480*920mm;Schrankmasse 90 kg | Reichweite - J1 ±185°;J2 +94°, -48°;J3 Global:+112°, -17° Kopplung:+71°, -81°;J4 ±360°;J5 /;J6 / |Höchstgeschwindigkeit — J1 64 °/s;J2 64 °/s;J3 64 °/s;J4 114 °/s;J5 /;J6 / | Drehmoment — J4 999.6 N·m;J5 /;J6 / |Trägheit — J4 286.6 kg·m²;J5 /;J6 / | Dieses Modell anfordern |
Es wurde kein passendes QJAR-Modell gefunden. Bitte entfernen Sie einen oder mehrere Filter oder senden Sie uns die erforderliche Nutzlast, Armspannweite, Anwendung und Installation zur Projektprüfung.
Häufig gestellte Fragen zu QJAR-Robotern und Automatisierungslösungen
Welche QJAR-Roboter kommen für Schweiß-, Handhabungs- oder Palettierungsaufgaben in die engere Auswahl?
Nutzen Sie das Anwendungsgebiet zusammen mit Nutzlast, Armspannweite, Achsen und Installationsart, um die 24 aufgeführten Modelle einzugrenzen. Schweißen, Handhabung und Palettierung erfordern unterschiedliche Werkzeuge, Handgelenksbelastung, Wege, Reichweiten und Zyklen. Daher sollte die endgültige Auswahlliste mit dem realen Prozessablauf abgeglichen werden.
Wie sollten Nutzlast und Armspannweite des QJAR-Roboters berechnet werden?
Die Nutzlast muss das Werkzeug am Roboterarm, das Produkt und alle vom Roboter transportierten Prozessanlagen umfassen. Die Armspannweite muss alle erforderlichen TCP-Punkte mit der notwendigen Werkzeugausrichtung abdecken und gleichzeitig den Schwerpunkt, die Trägheit, die Handgelenksgrenzen, Vorrichtungen, Hindernisse und den Wartungsabstand berücksichtigen.
Welche der aufgeführten QJAR-Modelle verfügen über explosionsgeschützte Varianten?
Diese Seite listet explosionsgeschützte und nicht explosionsgeschützte Ausführungen für QJR20-2000 und QJR30-1600 auf. Vor der Verwendung einer der beiden Varianten müssen die Gefahrenbereichseinstufung, die Prozessmedien, die erforderlichen Zertifizierungen, das Steuergerät und die Installationsbedingungen für das jeweilige Projekt geprüft werden.
Kann EVST einen QJAR-Roboter in ein komplettes Automatisierungssystem integrieren?
Ja. Eine Projektprüfung kann den ausgewählten Roboter, den Steuerschrank, die Greifwerkzeuge, die Prozessausrüstung, die Vorrichtungen, die Sicherheitseinrichtungen, die SPS- und Netzwerkschnittstellen sowie die Verantwortlichkeiten für die Inbetriebnahme und Lieferung umfassen.
Welche Angaben benötige ich für ein Angebot für einen QJAR-Roboter?
Bitte geben Sie das genaue Modell bzw. die Anwendung, die Gesamtnutzlast, die benötigte Armspannweite und -positionen, die Montage-, Steuerungs- und Schnittstellenanforderungen, die Menge, den Bestimmungsort und den gewünschten Liefertermin an. Preis, Lieferzeit und Servicebedingungen werden anschließend für die entsprechende Konfiguration bestätigt.
Autor: EVST-Redaktionsteam
Das EVST-Redaktionsteam pflegt diese Seite, um die Roboterauswahl und Projektplanung zu unterstützen. Produktverfügbarkeit, Konfiguration, Sicherheitsvalidierung und Integrationsumfang müssen für die jeweilige Anwendung bestätigt werden.
Redaktionelle Richtlinien · Korrekturrichtlinien · Nutzungsbedingungen
Zuletzt aktualisiert am: