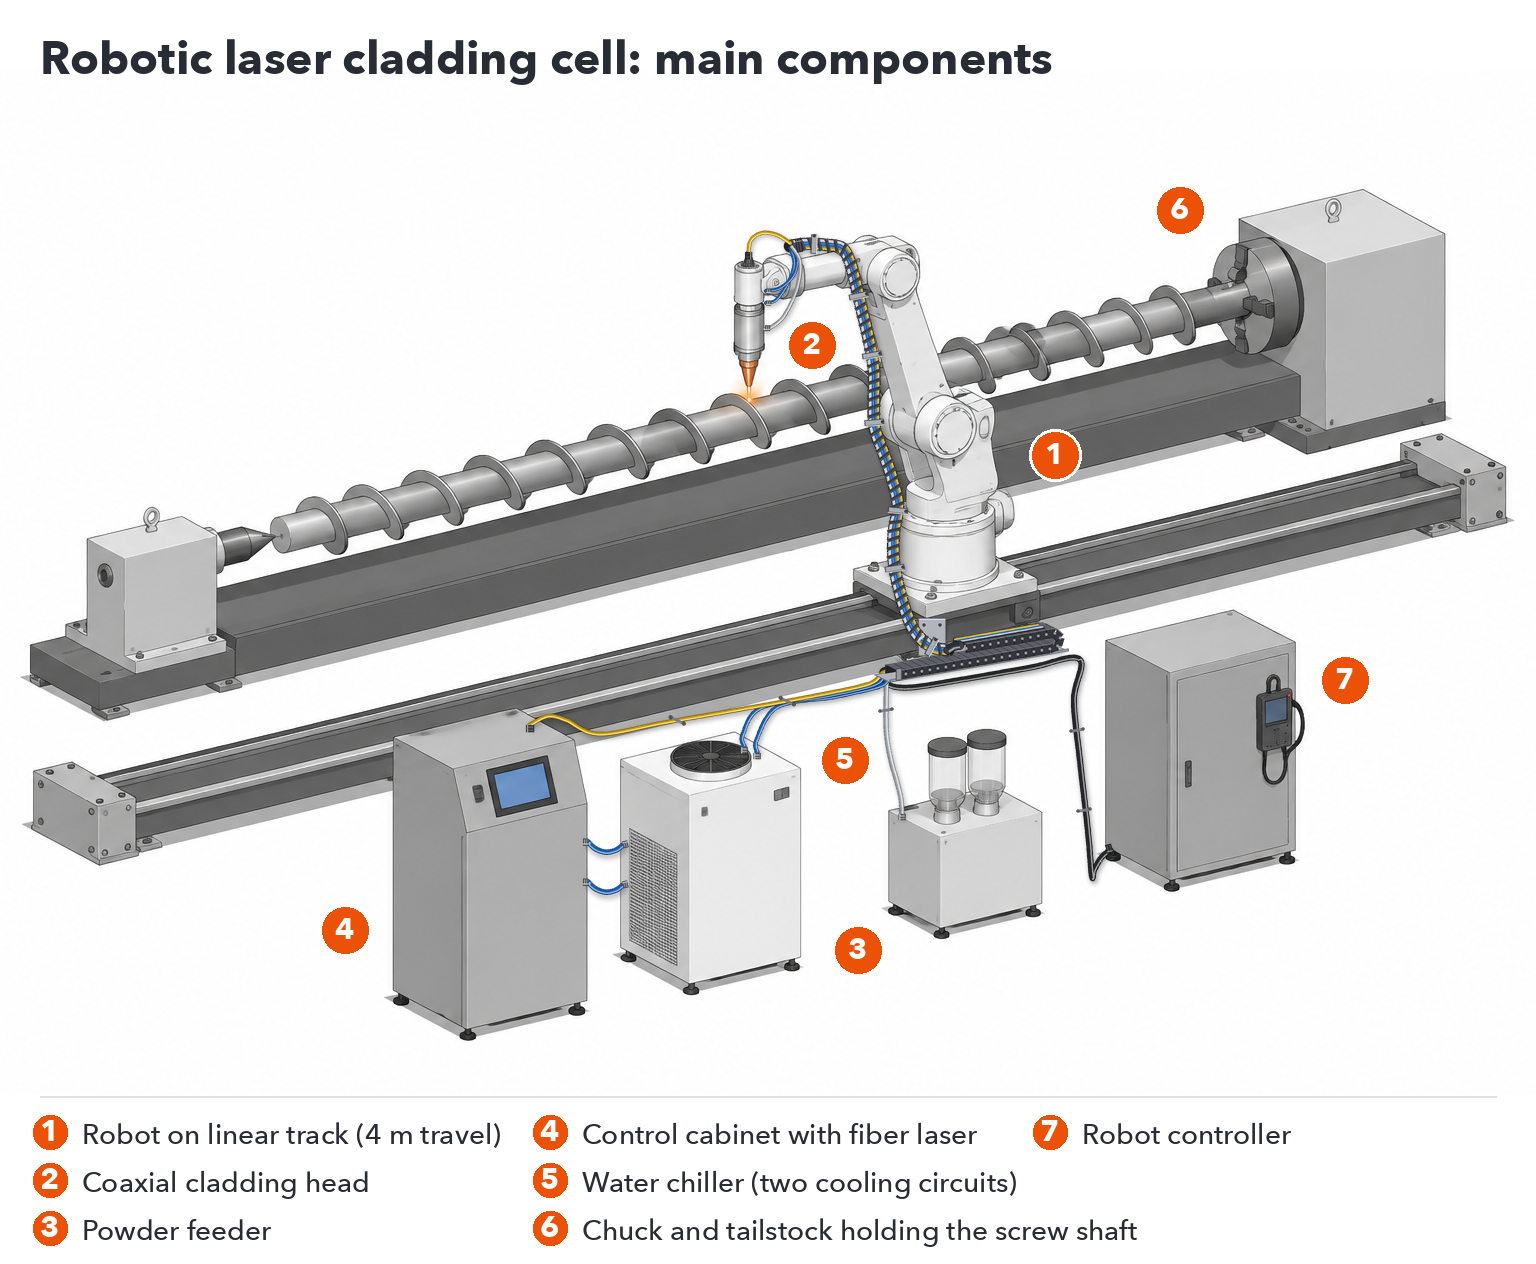
Ein robotergestütztes Laserauftragschweißsystem besteht aus sechs Hauptkomponenten: einem sechsachsigen Industrieroboter, einem Auftragkopf mit koaxialer Pulverzufuhr, einem Pulverförderer, einem kontinuierlichen Faserlaser, einem Wasserkühler und einer Werkstückzuführung, üblicherweise einem Spannfutter für rotierende Teile und einer Linearführung für den Roboter. Roboter, Laser und Kühler sind Standardkomponenten; der Auftragkopf, der Pulverförderer und der integrierte Schaltschrank sind speziell für das Auftragschweißen entwickelt.
| Komponente | Was sie tut, | Standard oder speziell für die Fassadenverkleidung angefertigt |
|---|---|---|
| Sechsachsiger Industrieroboter | Bewegt den Verkleidungskopf entlang des programmierten Pfades | Standard-Industrieroboter |
| Lineare Fahrspur | Verlängert die Reichweite des Roboters entlang langer Abschnitte; 4 m effektiver Verfahrweg in der Standardzelle | Nach dem Zellenlayout aufgebaut |
| Spannfutter / Drehachse | Hält und dreht Wellen, Stangen und Rohre für die Außenmantelbeschichtung | Auf das Teil zugeschnitten |
| Verkleidungskopf | Fokussiert den Laser und führt das Pulver koaxial in das Schmelzbad ein. | Für die Fassadenverkleidung konzipiert |
| Pulverzufuhr | Dosiert das Pulver mit gleichmäßiger Geschwindigkeit auf den Kopf. | Für die Fassadenverkleidung konzipiert |
| Faserlaserquelle | Liefert den kontinuierlichen Laserstrahl (1080 nm) | Standard-Laserquelle, im Steuerschrank untergebracht |
| Wasserkühler | Kühlt sowohl die Laserquelle als auch den Mantelkopf | Standardkühler, dimensioniert auf die Laserleistung |
| Schaltschrank | Integriert Laser, Überwachung und HMI; trägt das IoT-Modul zur Ferndiagnose | Für die Fassadenverkleidung konzipiert |
Für jede Anlage ist eine Laserschutzvorrichtung rund um die Zelle vorgesehen.
Wählen Sie die Konfiguration entsprechend der zu beschichtenden Oberfläche. Die Außenbeschichtung (OD-Beschichtung) umfasst Wellen, Stangen, Rohre und Rohrenden: Ein Spannfutter dreht das Werkstück, während der Roboterkopf entlang des Werkstücks fährt und eine durchgehende Spiralraupe aufträgt. Die Flachbeschichtung (Deckbeschichtung) umfasst Platten und ebene Flächen: Der Roboter trägt parallele Raupen nebeneinander auf, wobei sich die einzelnen Raupen überlappen, bis die Fläche vollständig beschichtet ist. Eine Zelle kann für beide Beschichtungsverfahren eingerichtet werden, sofern das Spannfutter und die ebene Arbeitsfläche in der Planung berücksichtigt sind.
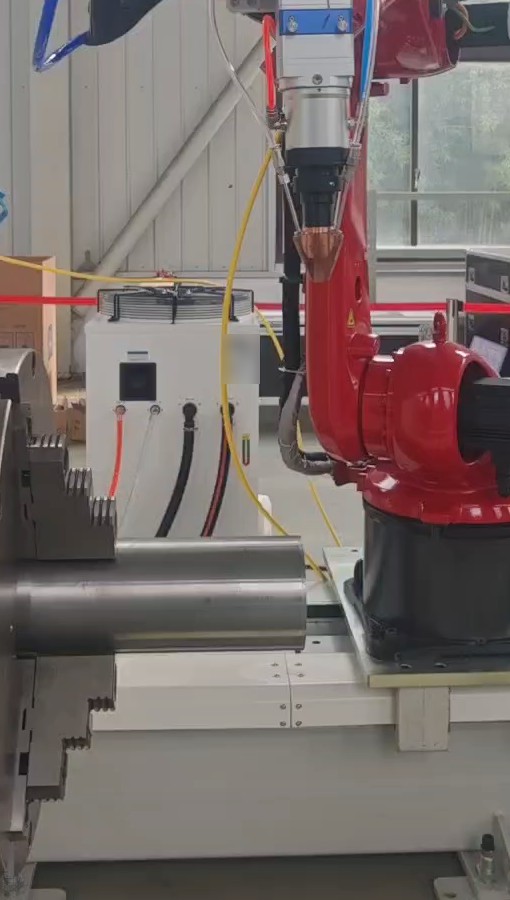
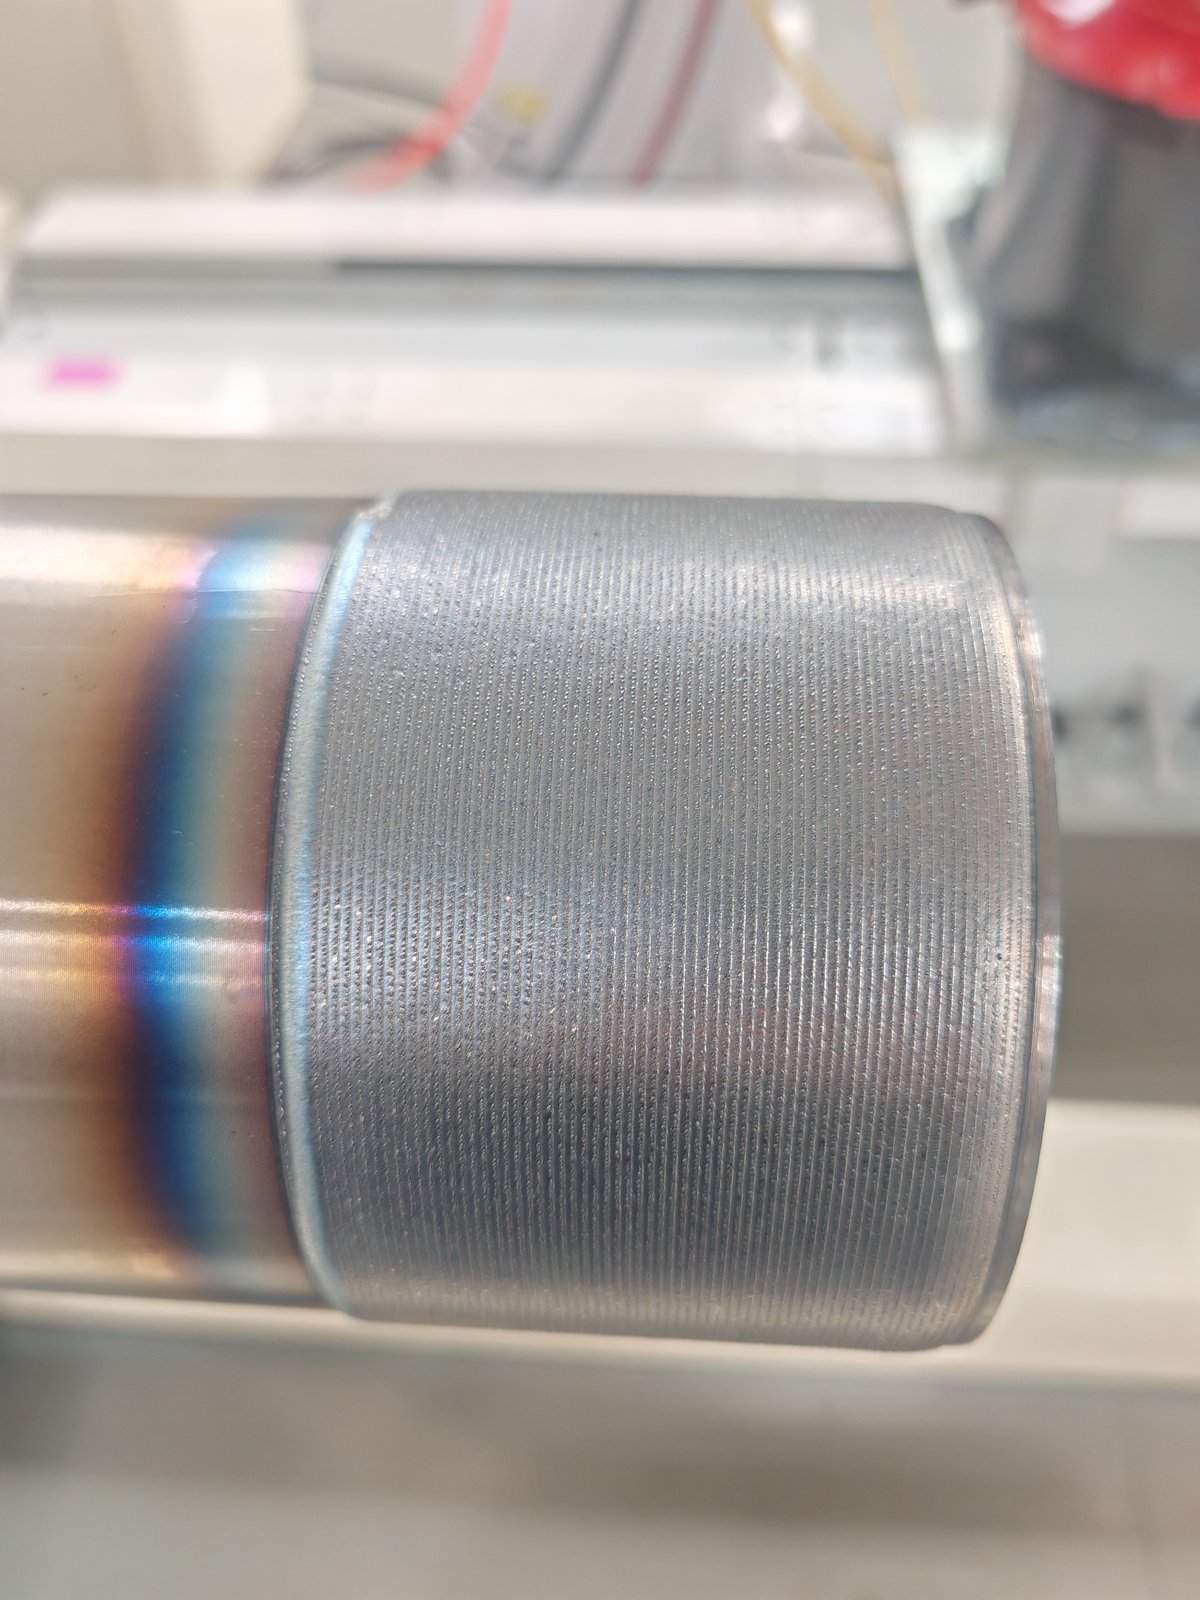
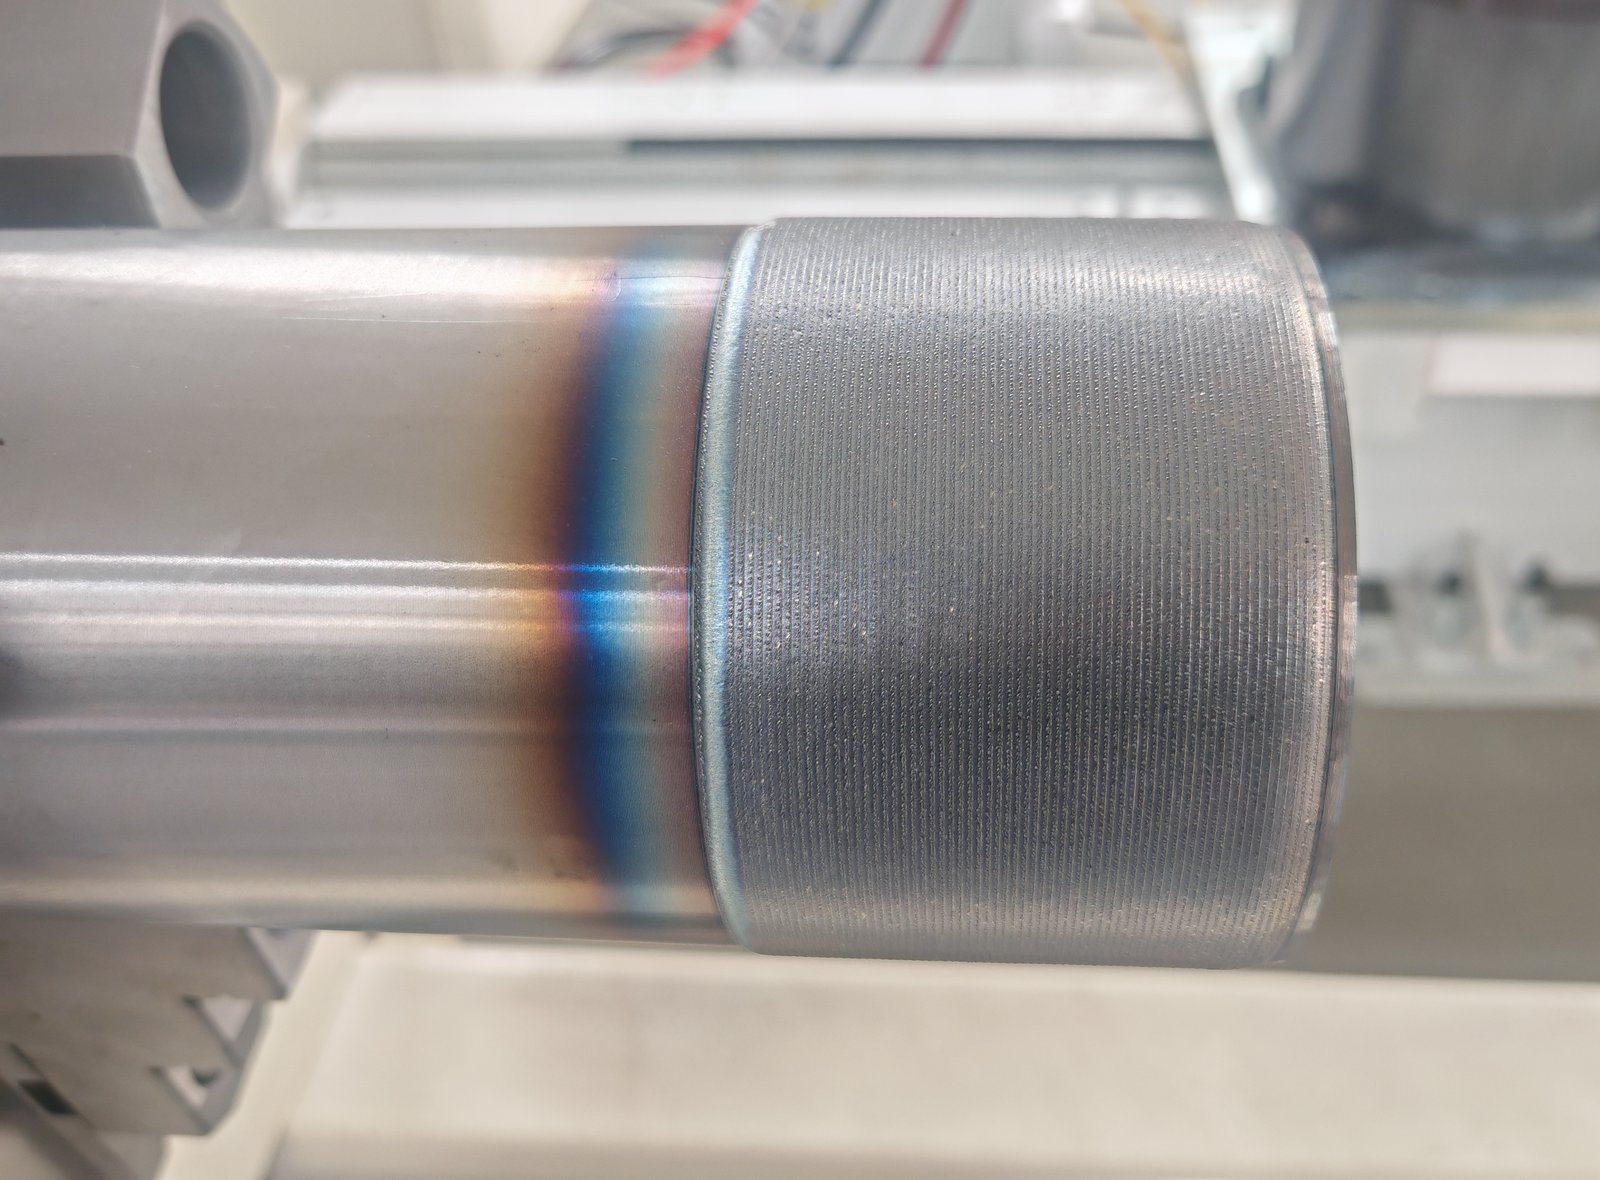
Das Werkstück wird in einem Spannfutter eingespannt und gedreht; der Roboter hält den Beschichtungskopf über der Oberfläche und fährt entlang der Achse. Der Beschichtungsstreifen im unten abgebildeten Versuch ist über seine gesamte Länge gleichmäßig, und der danebenliegende getönte Streifen stellt die Wärmeeinflusszone des Grundmetalls dar.
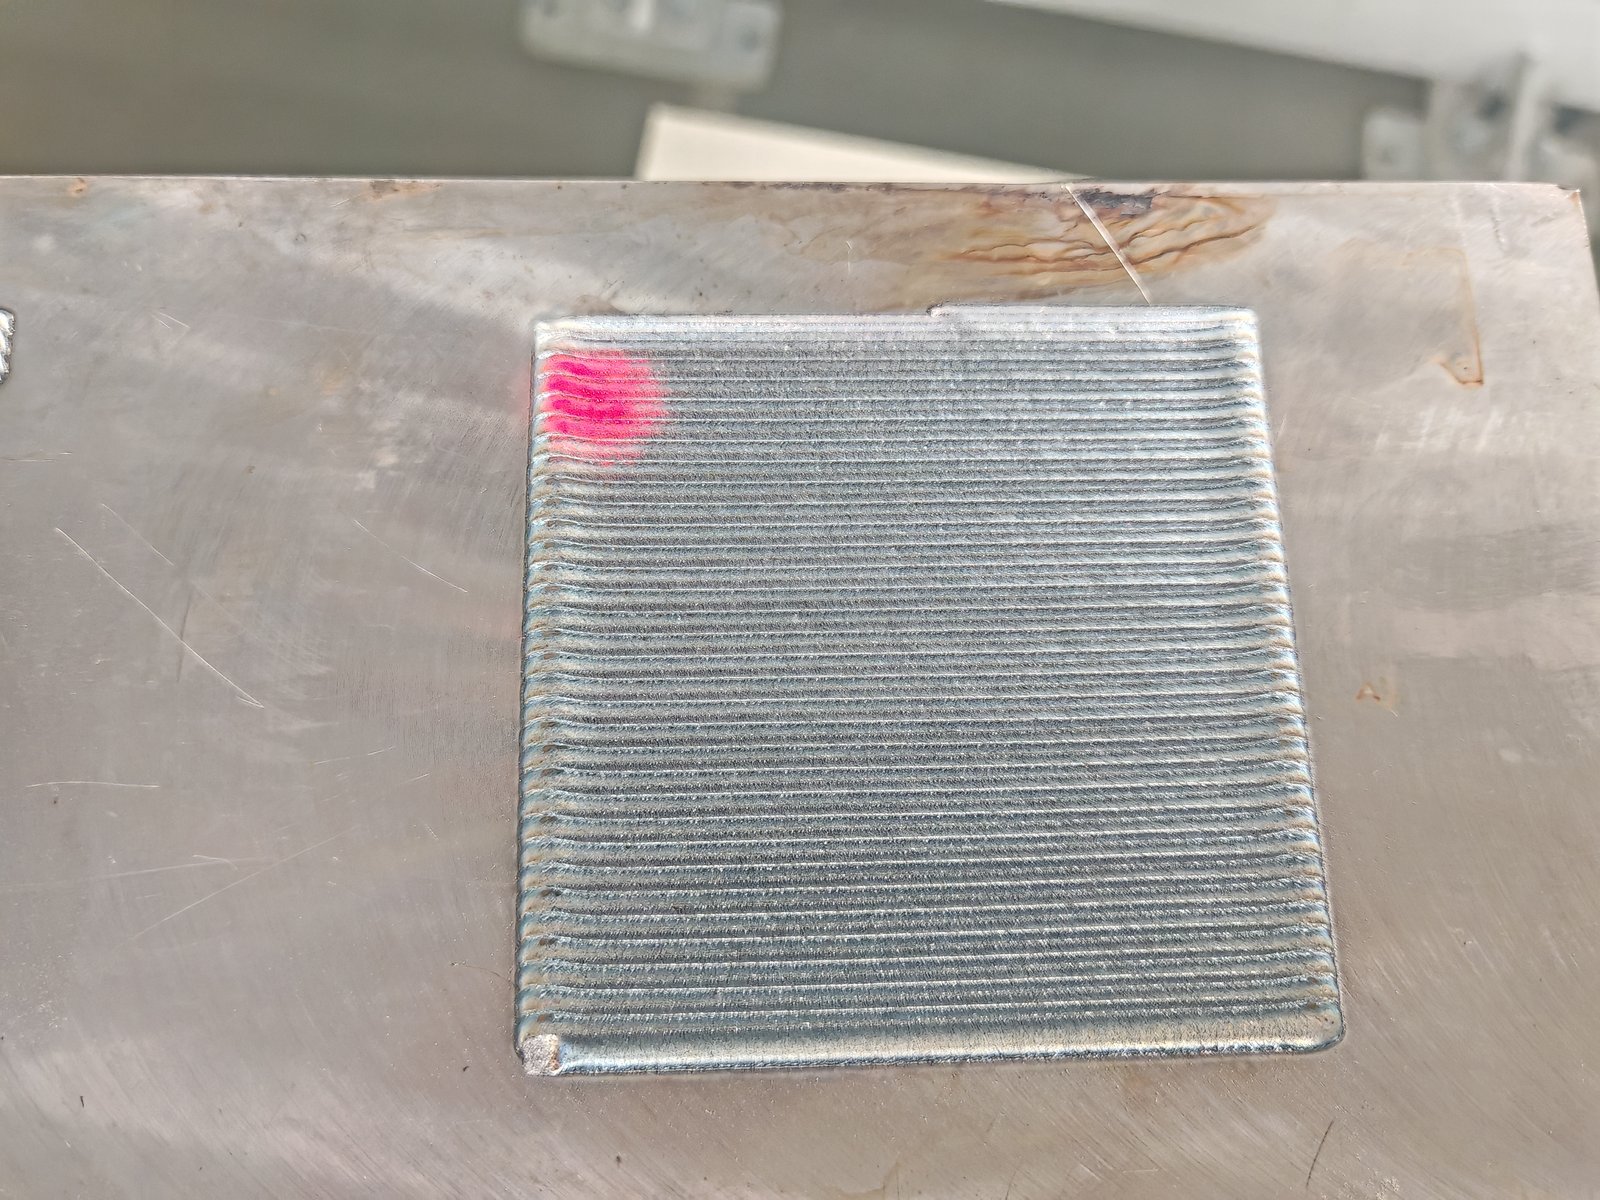
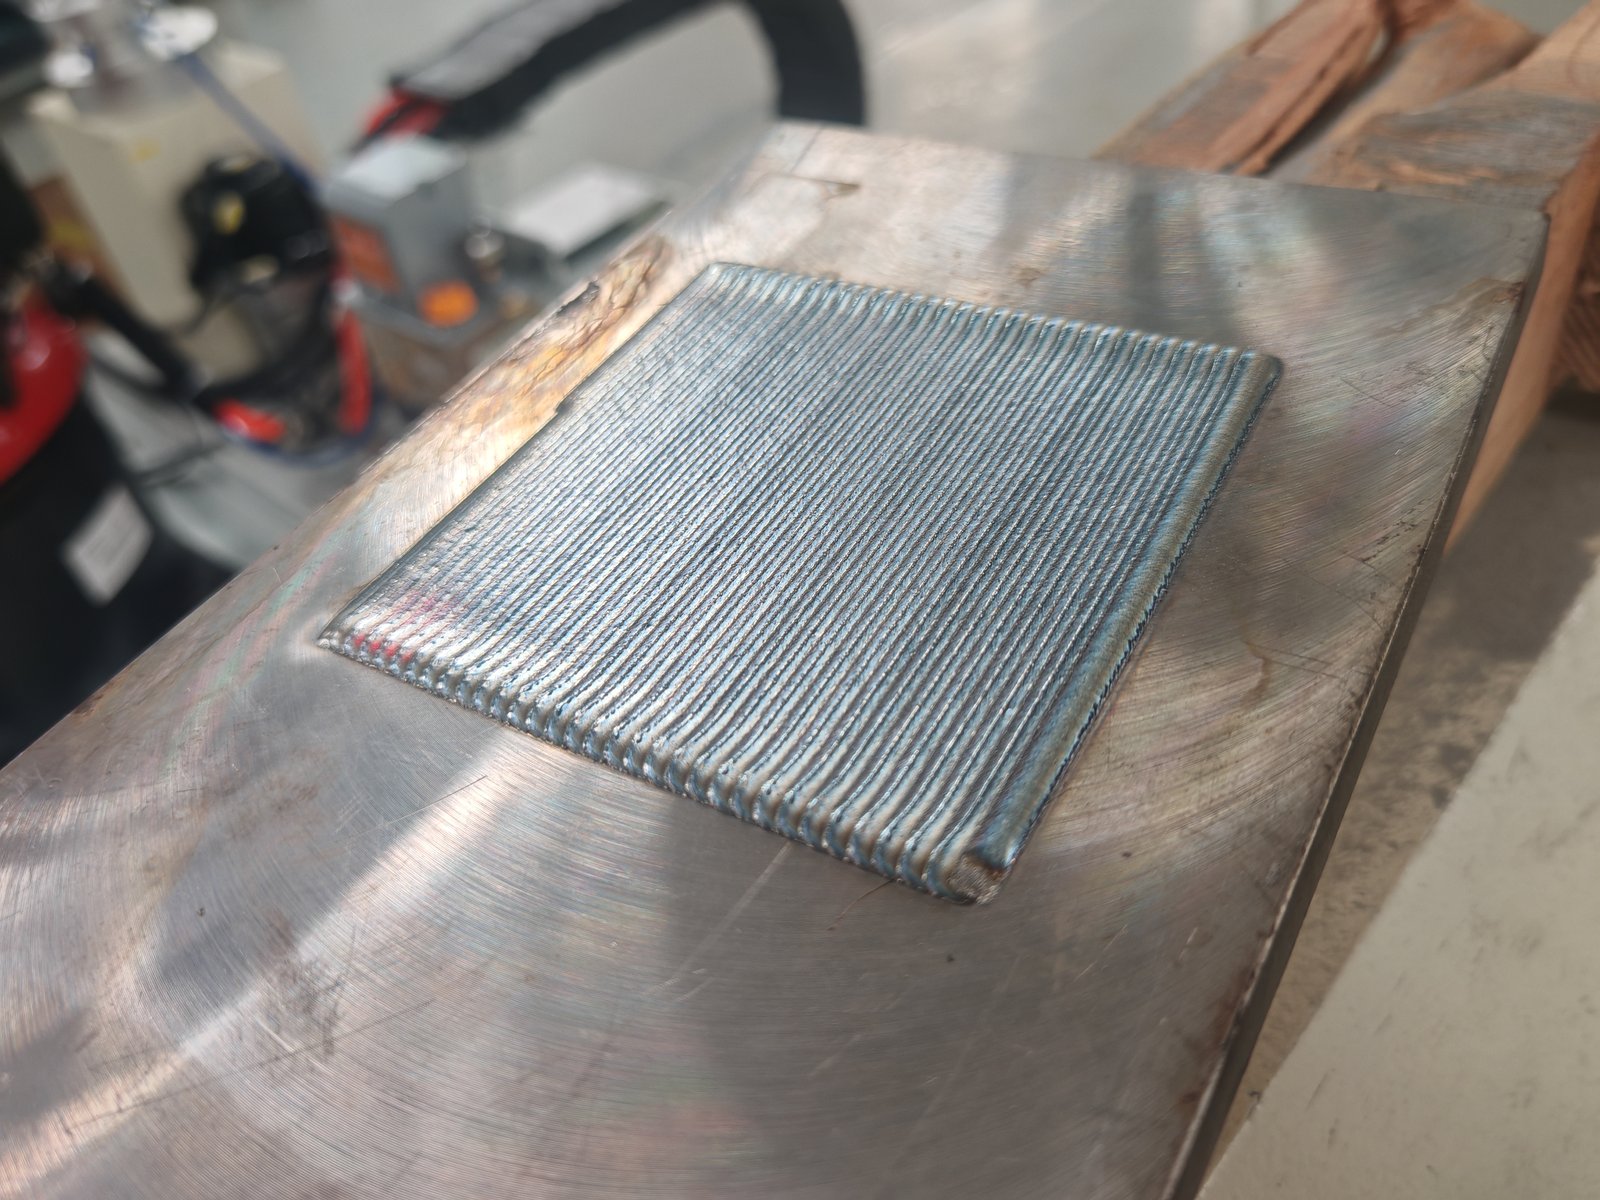
Der Roboter legt Perle für Perle mit einer festgelegten Überlappung und erzeugt so eine gleichmäßige Schicht über die gesamte Fläche. Das unten abgebildete quadratische Testfeld zeigt das mehrstufige Muster.
Wie das Laserauftragschweißen funktioniert und wofür es eingesetzt wird, erfahren Sie in unserer Grundlagen und Demonstration des Laserauftragschweißverfahrens.
Für Innenbohrungen wird ein spezieller Innenplattierungskopf benötigt, der in die Bohrung passt. Die Bohrungsbearbeitung erfolgt üblicherweise auf einer CNC-Plattierungsmaschine; siehe nächster Abschnitt.
Wählen Sie eine Roboterzelle, wenn Ihre Teile unterschiedliche Formen und Größen aufweisen, wenn Sie sowohl Außen- als auch Planflächen bearbeiten müssen oder wenn die Zelle in ein bestehendes Layout integriert werden muss. Entscheiden Sie sich für eine dedizierte CNC-Laserauftragschweißanlage, wenn Sie hauptsächlich Teile einer bestimmten Familie fertigen, wie z. B. Hydraulikzylinderstangen oder Bohrungen in gleichbleibenden Stückzahlen, und wenn Sie die Stabilität einer geschlossenen Werkzeugmaschine und feste Aufspannungen benötigen.
| Robotergestützte Laserauftragschweißzelle | Spezielle CNC-Laserauftragschweißanlage | |
|---|---|---|
| Optimale Bildschirmwahl | Gemischte Teile: Wellen, Stangen, Rohrenden, Platten, Planflächen; Reparatur- und Kleinserien | Eine Teilefamilie im Volumen: Zylinderstangen, Säulen, Bohrungen |
| verarbeitungseffizient | OD- und ebene Flächen in einer Zelle; Freiformbahnen werden auf dem Roboter programmiert | Außendurchmesser (OD) oder Innendurchmesser (ID) mit Innenkopf oder eine kombinierte OD/ID-Maschine |
| Bewegung | Roboterbahn plus Spannfutterdrehung und Linearführung | X/Y/Z-Achsen plus rotierende Spindel; Auflösung und Wiederholgenauigkeit 0.01 mm / 0.01° |
| Teilgröße | Vorgegeben durch das Spannfutter, den Verfahrweg und die Reichweite des Roboters für jedes Projekt | Außendrehmaschine: bis Ø 630 mm × 3,000 mm, 2 t. Innendrehmaschine: Bohrungen Ø 180 mm (Ø 100 mm optional) bis Ø 500 mm, bis zu 2,500 mm Länge, 2 t. Kombinierte Außen-/Innendrehmaschine: Außendurchmesser bis Ø 1,000 mm, Länge 5,000 mm oder mehr |
| Layout | Feste Station, offene Anordnung, angepasst an die Anlage | Geschlossene Maschine mit eigener Stellfläche |
Wenn eine spezielle Maschine besser passt
Wenn Ihre Arbeit in einen dieser Fälle fällt, teilen Sie uns die Teilefamilie mit, wenn Sie ein Angebot anfordern, und EVST wird eine spezielle Maschinenkonfiguration zusammen mit der Roboterzelle prüfen.
Pulver, nicht Draht. Das System führt das Pulver koaxial zu: Die Düse umschließt den Strahl, sodass das Pulver gleichmäßig aus allen Richtungen in das Schmelzbad gelangt. Dadurch kann der Roboter entlang eines Pfades seine Richtung frei ändern. Die Standardkonfiguration ist pulvergeführt; Drahtzufuhr ist nicht vorgesehen.
Hochgeschwindigkeitskopf oder Breitbandkopf für OD-Arbeiten. Beide Varianten eignen sich für die Außenauftragschweißung. Referenzwerte der speziellen Außenauftragschweißmaschinenkonfiguration für eine 1.2 mm dicke Schweißnaht:
| Kopftyp | Verkleidungszeit pro m² (1.2 mm Schicht) | Pulververwendung |
|---|---|---|
| Hochgeschwindigkeits-Hüllrohrkopf | 2–2.5 h/m² | 85-90% |
| Breitband-Hüllkopf | 1.5–3 h/m² | 95% oder mehr |
| Durchgangsbohrungskopf (Innendurchmesser) | 3 h/m² | 85-90% |
| Blindbohrungskopf (Innendurchmesser) | 3.5 h/m² | 85-90% |
Der Breitband-Spritzkopf verbraucht weniger Pulver; der Hochgeschwindigkeits-Spritzkopf arbeitet in einem engeren Zeitfenster. Da Pulver den größten Kostenfaktor darstellt (siehe unten), ist die Pulverausnutzung beim Vergleich der Spritzköpfe ebenso wichtig wie die Geschwindigkeit.
Pulverdosierer. Die von uns gelieferten Zellen verwenden pneumatische (Trägergas-) oder Schwerkraft-Pulverdosierer, die servogesteuert sind und mit einer Förderleistung von 5 bis 100 g/min arbeiten. Die Förderleistung ist stufenlos einstellbar und weist eine Zuführungsstabilität von ±3 % auf.
Laserleistung. Die von uns entwickelten Systeme nutzen kontinuierliche Faserlaser mit einer Leistung von 6 kW bis 12 kW bei 1080 nm und einer von 10 % bis 100 % einstellbaren Leistung. Höhere Leistung steigert die Abscheidungsrate und die pro Stunde bearbeitete Fläche. Die endgültige Laserleistung und die Zuführungskonfiguration werden für jedes Projekt individuell anhand Ihrer Bauteile, der Beschichtungsanforderungen und des gewünschten Ergebnisses ausgewählt und in einem Probeauftrag bestätigt.
Die erste Frage, die EVST stellt, ist, ob die Oberfläche durch Verschleiß oder Korrosion versagt. Diese Entscheidung bestimmt das Beschichtungspulver, und die Prozessparameter ergeben sich daraus. Eine Stange, die an Dichtungen verschleißt, und ein Bauteil, das in Meerwasser korrodiert, erfordern unterschiedliche Pulver und Einstellungen, selbst auf derselben Maschine. Beschreiben Sie uns, wie das Bauteil im Betrieb versagt, nicht nur seine Zeichnung.
Beim Laserauftragschweißen wird über lange Zeiträume mit hoher Leistung gearbeitet, wobei ein Großteil der Energie in Wärme umgewandelt wird. Der Kühler übernimmt daher zwei Kühlaufgaben: die Kühlung der Laserquelle und die Kühlung des Beschichtungskopfes am Roboterhandgelenk. Eine präzise Temperaturregelung ist für einen stabilen Leistungsausstoß entscheidend, und der Kühler ist auf die Laserleistung ausgelegt; kleinere Kühler sind verfügbar, sofern die Laserleistung dies zulässt.
Das Kühlwasser von Faserlasern wird üblicherweise auf etwa 22 °C gehalten. Ist die Umgebungsluft des Lasers warm und feucht genug, dass ihr Taupunkt über die Wassertemperatur steigt, kondensiert die Feuchtigkeit im Inneren des Lasers. In feuchten Klimazonen empfiehlt sich daher der Einsatz einer Klimatisierung oder eines Luftentfeuchters für das Lasergehäuse.
Staub auf Linsen oder Schutzfenstern absorbiert Laserenergie und kann die Optik beschädigen, wodurch der Beschichtungskopf oder die Laserleistung beeinträchtigt werden. Aus diesem Grund ist der Bau von Laserauftragschweißanlagen aufwendiger als der von herkömmlichen Schweißanlagen: Der optische Strahlengang wird in einem Reinraum montiert und vor Pulver und Staub abgedichtet.
Die Ausrüstung ist eine einmalige Anschaffung; das Pulver wird in jeder Schicht verbraucht. Zwei Maschinen können innerhalb von zwei Tagen mehrere zehn Kilogramm Pulver verbrauchen, und regelmäßige Anwender kaufen es tonnenweise. Über die gesamte Lebensdauer der Zelle hinweg wird das Pulver zu einem der größten Kostenfaktoren. Vergleichen Sie beim Systemvergleich daher nicht nur den Maschinenpreis, sondern auch den Pulververbrauch und die Pulverversorgung. EVST liefert auf die jeweilige Anwendung abgestimmtes Beschichtungspulver.
Laserauftragschweißanlagen sind weniger fehlertolerant als Schweißanlagen: Fehlbedienungen können die Laserquelle oder den Auftragschweißkopf beschädigen. Prozesskenntnisse sind wichtiger als die Hardware, weshalb EVST Schulungen vor Ort anbietet und nicht nur auf Fernunterricht setzt (siehe unten).
Der Arbeitsbereich einer Roboter-Laserauftragschweißanlage wird durch vier Faktoren bestimmt: die Spannvorrichtung bzw. Drehachse, die das Werkstück hält, die Linearführung für den Roboter, die Reichweite des Roboters und die Auflagefläche für ebene Werkstücke. EVST dimensioniert diese Faktoren jeweils auf Ihr größtes Werkstück, daher sind die meisten der unten aufgeführten Grenzwerte projektbezogen und nicht fix.
| Arbeitsbereichsartikel | Robotergestützte Laserauftragschweißzelle |
|---|---|
| Maximaler Teiledurchmesser (Außendurchmesser der Verkleidung) | Projektspezifisch konfiguriert: festgelegt durch das Spannfutter und die Reichweite des Roboters. |
| Maximale Verkleidungslänge | Projektspezifisch konfiguriert: Der Roboter fährt entlang des Bauteils auf der Linearführung. |
| Lineare Schienenbewegung | 4 m effektive Reichweite (Standardzelle) |
| Maximales Teilegewicht | Projektspezifisch konfiguriert: festgelegt durch die Nennleistung des Spannfutters und der Drehachse |
| Futter | Dreibackenfutter auf Drehachse für Wellen, Stangen und Rohre; Größe projektbezogen konfiguriert |
| Nutzlast der Drehachse / des Positionierers | Konfiguriert pro Projekt |
| Flachteile | Projektspezifisch konfiguriert: festgelegt durch die Reichweite des Roboters, den Verfahrweg und den Arbeitsbereich im Layout |
| Referenz: dedizierte OD-Plattierungsmaschine | Bis zu Ø630 mm × 3,000 mm plattierte Länge, 2 t |
Zur Dimensionierung der Zelle senden Sie bitte den größten Durchmesser, die zu verkleidende Länge, das Gewicht und den Schwerpunkt des schwersten Teils sowie die Größe aller flachen Teile.
| Artikel | Spezifikation (bisher erstellte Konfigurationen) |
|---|---|
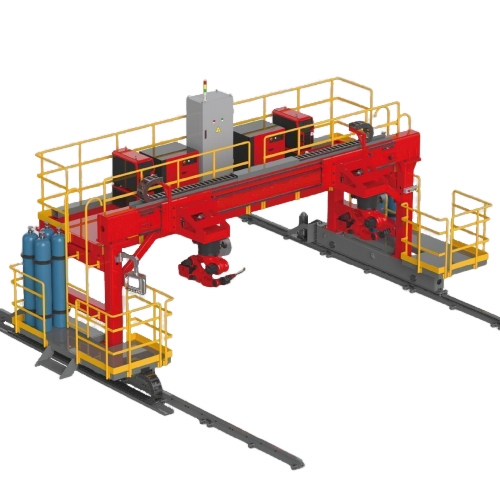
| Zelltyp | Stationäre, robotergestützte Laserauftragschweißanlage ohne mobile Plattform; angepasst an die Anlagenkonfiguration |
| Konfigurationen | Außenauftragschweißen (Drehung des Spannfutters); mehrlagiges Auftragschweißen mit ebener Oberfläche |
| Roboter | Sechsachsiger Industrieroboter; Nutzlast und Reichweite für den Beschichtungskopf und das Bauteil ausgewählt. |
| Lineare Fahrspur | 4 m effektive Reichweite (Standardzelle) |
| Laserquelle | Kontinuierlicher Faserlaser, 1080 nm; 6–12 kW bei bisher gebauten Systemen; Leistung einstellbar von 10–100 %; QBH-Faserausgang; wassergekühlt; 380 V Eingangsspannung; Fern- und Lokalsteuerung |
| Verkleidungskopf | Koaxialer Pulverzuführungskopf; Hochgeschwindigkeits- oder Breitbandkopf für Außendurchmesserarbeiten |
| Pulverzufuhr | Pneumatisch (Trägergas) oder Schwerkraft; Servoantrieb; stufenlos einstellbare Zufuhrrate von 5–100 g/min auf die zugeführten Zellen; Zufuhrstabilität ±3 % |
| Kühlung: | Wasserkühler, dimensioniert auf die Laserleistung; kühlt die Laserquelle und den Hüllrohrkopf |
| Kontrolle | Integrierter Steuerschrank mit Laserquelle und Überwachung; Touchscreen-HMI |
| Ferndiagnose | IoT-Modul zur Fernanzeige der HMI und der Betriebsdaten; kann bei Nichtgebrauch getrennt werden. |
| Laseralarme | Lesen Sie über ein Ethernet-Kabel mit PC-Software (englische Version verfügbar). |
Die Spezifikationen auf dieser Seite sind typische Werte aus bisher realisierten Konfigurationen. Laserleistung und Pulverzuführung werden projektspezifisch angepasst. Beschichtungsrate, Schichtdicke, Schichtqualität und Pulverausnutzung hängen vom Bauteil, Grundmaterial, Pulver und den Beschichtungsanforderungen ab und werden für jedes Projekt in einem Beschichtungsversuch ermittelt.
Die Werksabnahme, die Installation und die Inbetriebnahme vor Ort werden für jedes Projekt individuell vereinbart und im Angebot aufgeführt.
EVST empfiehlt 1–2 Tage Schulung vor Ort bei Lieferung. Diese umfasst die Bedienung des Steuerungssystems, die Einstellung von Parametern für verschleiß- und korrosionsbeständige Anwendungen sowie die routinemäßigen Prüfungen zum Schutz der Optik. Fernschulungen ersetzen keine praktische Schulung an den eigenen Bauteilen.
Das IoT-Modul ermöglicht es EVST-Technikern, den Touchscreen und die Betriebsdaten aus der Ferne einzusehen. Dies hilft, Fehler schnell zu lokalisieren, selbst bei Sprachbarrieren. Das Modul wird mit einer chinesischen SIM-Karte geliefert, die kein internationales Roaming unterstützt. Ersetzen Sie diese nach Erhalt des Systems durch eine lokale SIM-Karte oder verbinden Sie das Modul mit Ihrem Netzwerk.
Wenn Sie verhindern möchten, dass Produktionsdaten das Werk verlassen, betreiben Sie das System ohne SIM-Karte oder mit abgezogenem Netzwerkkabel des IoT-Moduls. Schließen Sie es nur an, wenn eine Ferndiagnose erforderlich ist, und trennen Sie es anschließend wieder.
Wenn die Laserquelle einen Alarm auslöst, wird der Fehlercode ausgelesen, indem ein PC über ein Ethernet-Kabel mit dem Laser verbunden und die Diagnosesoftware des Lasers (in englischer Sprache) geöffnet wird. EVST behandelt diesen Schritt in seinen Schulungen, sodass Ihr Team Fehlercodes selbstständig abrufen kann, ohne auf den Support warten zu müssen.
Die Garantiebedingungen werden im Angebot bestätigt. Für Anlagen im Ausland liefert EVST Ersatzteile für den lokalen Austausch und koordiniert die Arbeiten aus der Ferne; dies ist schneller als die Wartezeit auf einen Techniker, der durch verschiedene Zeitzonen reisen muss. Vor-Ort-Besuche im Ausland können vereinbart werden; Reise- und Servicekosten werden im Vertrag vorab festgelegt.
Die Lieferzeit hängt von der Konfiguration ab und wird im Angebot bestätigt; die Versandzeit hängt vom Bestimmungsort ab.
Für ein Angebot für eine robotergestützte Laserauftragschweißanlage benötigen wir fünf Angaben. Anhand dieser Daten kann EVST vor einer Bestellung Probeauftragschweißversuche an Ihren Teilen durchführen.
Ein robotergestütztes Laserauftragschweißsystem ist eine Zelle, in der ein Industrieroboter einen Laserauftragskopf über ein Werkstück bewegt und Metallpulver in dessen Oberfläche aufschmilzt, um eine dichte, metallurgisch gebundene, verschleiß- und korrosionsbeständige Schicht zu erzeugen. Das EVST-System kombiniert einen Sechs-Achs-Roboter auf einer Linearführung mit einem koaxialen Pulverauftragskopf, einem kontinuierlichen Faserlaser, einer Pulverförderanlage und einem Wasserkühler sowie einem Spannfutter für rotierende Werkstücke.
Eine robotergestützte Laserauftragschweißanlage besteht aus Roboter, Faserlaser, Auftragkopf, Pulverförderer, Wasserkühler und einer Spannvorrichtung oder Linearführung zur Werkstückzuführung. In der EVST-Anlage sind Roboter, Laser und Kühler Standardkomponenten aus der Industrie. Auftragkopf, Pulverförderer, integrierter Schaltschrank und Anlagenfuß sind speziell für das Auftragschweißen gefertigt, Spannvorrichtung, Linearführung und Anlagenlayout sind auf Ihre Werkstücke abgestimmt. EVST integriert diese Komponenten in eine einzige Anlage und konfiguriert Roboterbahnen, Prozessparameter und Pulver für Ihre Werkstücke.
Für gemischte Wellen, Stangen, Rohrenden und Flachteile ist eine Roboterzelle flexibler: Eine Zelle bearbeitet Außendurchmesser und ebene Flächen und eignet sich für eine offene Anordnung. Für eine Teilefamilie mit gleichbleibendem Volumen, wie z. B. Zylinderstangen oder Zylinderbohrungen, ist eine spezialisierte CNC-Maschine besser geeignet.
Eine Roboterzelle kann sowohl Außen- als auch Planflächenbeschichtungen durchführen, sofern das Spannfutter und der ebene Arbeitsbereich in die Planung einbezogen sind. Innenbohrungen erfordern einen Innenbeschichtungskopf und werden üblicherweise auf einer separaten Maschine beschichtet. Bei einem Durchgangsbohrkopf bleiben am Zylinderboden etwa 30 mm unbeschichtet, sofern der Boden nicht abgetrennt wird, während ein Sackbohrkopf die gesamte Tiefe beschichtet.
Das EVST-System nutzt eine koaxiale Pulverzufuhr. Die Düse befördert das Pulver aus allen Richtungen um den Strahl herum, sodass der Roboter seine Richtung entlang eines Pfades ändern kann, ohne die Pulverzufuhr in das Schmelzbad zu beeinflussen. Pulver ermöglicht zudem die Verwendung einer breiten Auswahl an verschleiß- und korrosionsbeständigen Legierungen. Die Drahtzufuhr gehört nicht zur Standardkonfiguration.
Die von EVST entwickelten Systeme nutzen kontinuierliche Faserlaser mit einer Leistung von 6 kW bis 12 kW. Höhere Leistungen ermöglichen die Bearbeitung einer größeren Fläche pro Stunde, die benötigte Leistung für Ihre Zelle wird jedoch projektbezogen anhand des Bauteildurchmessers und der -länge, der Schichtdicke und Ihres Leistungsziels ermittelt und in einem Beschichtungsversuch an Ihren Bauteilen bestätigt.
Bei einer 1.2 mm dicken Schichtdicke im OD-Verfahren benötigt ein Hochgeschwindigkeits-Spritzkopf etwa 2–2.5 Stunden pro m² bei einer Pulverausnutzung von 85–90 %, ein Breitband-Spritzkopf hingegen etwa 1.5–3 Stunden pro m² bei einer Ausnutzung von 95 % oder mehr. Der Breitband-Spritzkopf verbraucht weniger Pulver, was relevant ist, da das Pulver den größten Kostenfaktor darstellt.
Geben Sie den größten Durchmesser, die zu beschichtende Länge, das Gewicht und den Schwerpunkt des schwersten Teils sowie die Abmessungen aller flachen Teile an. EVST dimensioniert das Spannfutter, die Drehachse, die Linearführung und die Reichweite des Roboters entsprechend. Die Linearführung der Standardzelle hat einen effektiven Verfahrweg von 4 m, die übrigen Begrenzungen werden projektbezogen konfiguriert. Zum Vergleich: Eine spezielle Außenbord-Beschichtungsanlage verarbeitet Teile bis zu Ø 630 mm × 3,000 mm und 2 t.
Ja. Hydraulische Stützsäulen, Heber und Zylinder für Kohlebergbaumaschinen sind ein Hauptanwendungsgebiet des Laserauftragschweißens, sowohl für Neuteile als auch für die Überholung verschlissener Teile. Stangen und Säulen werden außen beschichtet; Zylinderbohrungen werden innen beschichtet.
Das Laserauftragschweißen wird für Bauteile in der Bergbauausrüstung, der Energieerzeugung, der Metallurgie, der Petrochemie und im Offshore-Bereich eingesetzt, darunter Ölquellenrohre, Schächte und große Anlagenteile, die repariert oder wiederaufbereitet werden. Produktionslinien für das Auftragschweißen von Ölquellenrohren können kundenspezifisch konzipiert werden.
Klären Sie vor dem Kauf vier Punkte: Kann der Lieferant vor der Bestellung Musterteile gemäß Ihren Beschichtungsanforderungen beschichten? Kann er das für Ihre Einsatzbedingungen passende Beschichtungspulver liefern? Bietet er Schulungen für Ihre Mitarbeiter vor Ort an? Und wie wird er Sie nach der Lieferung unterstützen, einschließlich Ferndiagnose und Ersatzteilen? Aus diesem Grund liefert EVST die Ausrüstung, das passende Pulver und die Prozesskonfiguration komplett.
Planen Sie bei der Auslieferung 1–2 Tage Schulung vor Ort ein, die das Steuerungssystem, die Parametereinstellung für Verschleiß- und Korrosionsschutzarbeiten sowie die Optikpflege umfasst. Anschließend ermöglicht das IoT-Modul den EVST-Technikern die Ferndiagnose von Fehlern. Im Ausland muss eine lokale SIM-Karte eingesetzt werden, da die mitgelieferte SIM-Karte kein internationales Roaming unterstützt.
Ja. EVST liefert Ersatzteile für den lokalen Austausch, leitet die Arbeiten per Fernwartung an und diagnostiziert Fehler über das IoT-Modul des Systems, sobald eine lokale SIM-Karte installiert ist. Aus Gründen der Datensicherheit können die SIM-Karte oder das Netzwerkkabel des Moduls im Normalbetrieb getrennt bleiben und nur dann angeschlossen werden, wenn eine Störung Fernwartung erfordert.
Garantiebedingungen und Lieferzeiten sind abhängig von der Konfiguration und werden im Angebot bestätigt. Nach der Lieferung werden ausländische Werke durch den Versand von Ersatzteilen und Fernwartung unterstützt; Vor-Ort-Besuche im Ausland werden organisiert, wobei Reise- und Servicekosten im Voraus vereinbart werden.
Der Preis einer Laserauftragschweißanlage hängt von der Laserleistung, den Typen der Auftragschweißköpfe, der Spannfuttergröße und der Länge der linearen Führungsbahn, der Art der Bearbeitung (nur Außen- oder auch Planflächenbearbeitung), der Größe des Kühlers sowie der Inbetriebnahme und Schulung vor Ort ab. Die Betriebskosten bestehen hauptsächlich aus dem Pulververbrauch; fragen Sie daher auch nach dem zu erwartenden Pulververbrauch. EVST erstellt Ihnen nach Prüfung Ihrer Teile ein individuelles Angebot. Kontakt aufnehmen mit Zeichnungen und den Anforderungen an die Beschichtung.
Alle Angaben auf dieser Seite sind typische Werte; die tatsächliche Leistung der Fassadenverkleidung wird für jedes Projekt in einem Verkleidungsversuch bestätigt.