Maßgefertigte Linearbewegungssysteme

Roboterbahn – 7. Achse der Robotertransfereinheit (RTU)

Erweitern Sie den Arbeitsbereich eines Roboters über Maschinen, Stationen oder lange Werkstücke hinweg. EVST entwickelt Boden-, Raum- und Gittermast-Roboterschienen, die auf Ihren Roboter, Ihre Fahrstrecke, Last, Ihren Arbeitszyklus, Ihre Umgebung und die Gegebenheiten vor Ort abgestimmt sind.

Maßgeschneidert für jedes Projekt Grund-, Himmels- und Fachwerk-Layouts Bodenkettenkonfigurationen bis zu einer zulässigen Tragfähigkeit von 6,000 kg

Was es ist

Füge deinem Roboter eine koordinierte Linearachse hinzu.

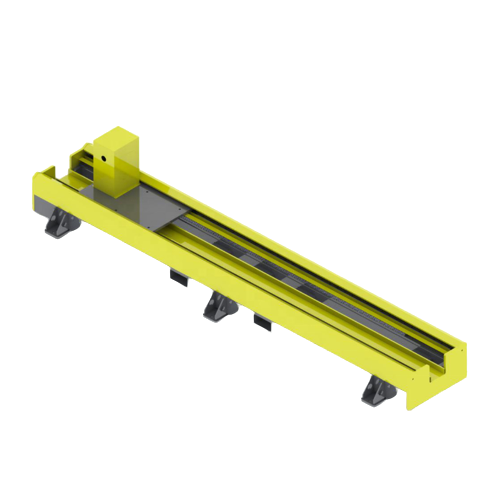
Eine Roboterbahn ist eine angetriebene Linearachse, die einen Industrieroboter zwischen den Arbeitspositionen transportiert. Sie wird auch als 7.-Achs-Robotertransfereinheit bezeichnet und erweitert den Arbeitsbereich des Roboters, sodass ein einzelner Roboter lange Werkstücke, mehrere Maschinen oder getrennte Prozessstationen bedienen kann. Bodenmontierte Ausführungen werden auch als Bodenschiene oder Bodenschiene bezeichnet.

Produktfamilie

Wählen Sie das Layout, das zur Arbeitszelle passt.

Die Schienenkonstruktion wird anhand der verfügbaren Bodenfläche, der Zugänglichkeit der Werkstücke, der Roboterausrichtung und des Prozessablaufs ausgewählt. Boden-, Decken- und Trägersysteme werden entsprechend dem Roboter, der installierten Masse und den Projektbedingungen ausgelegt.

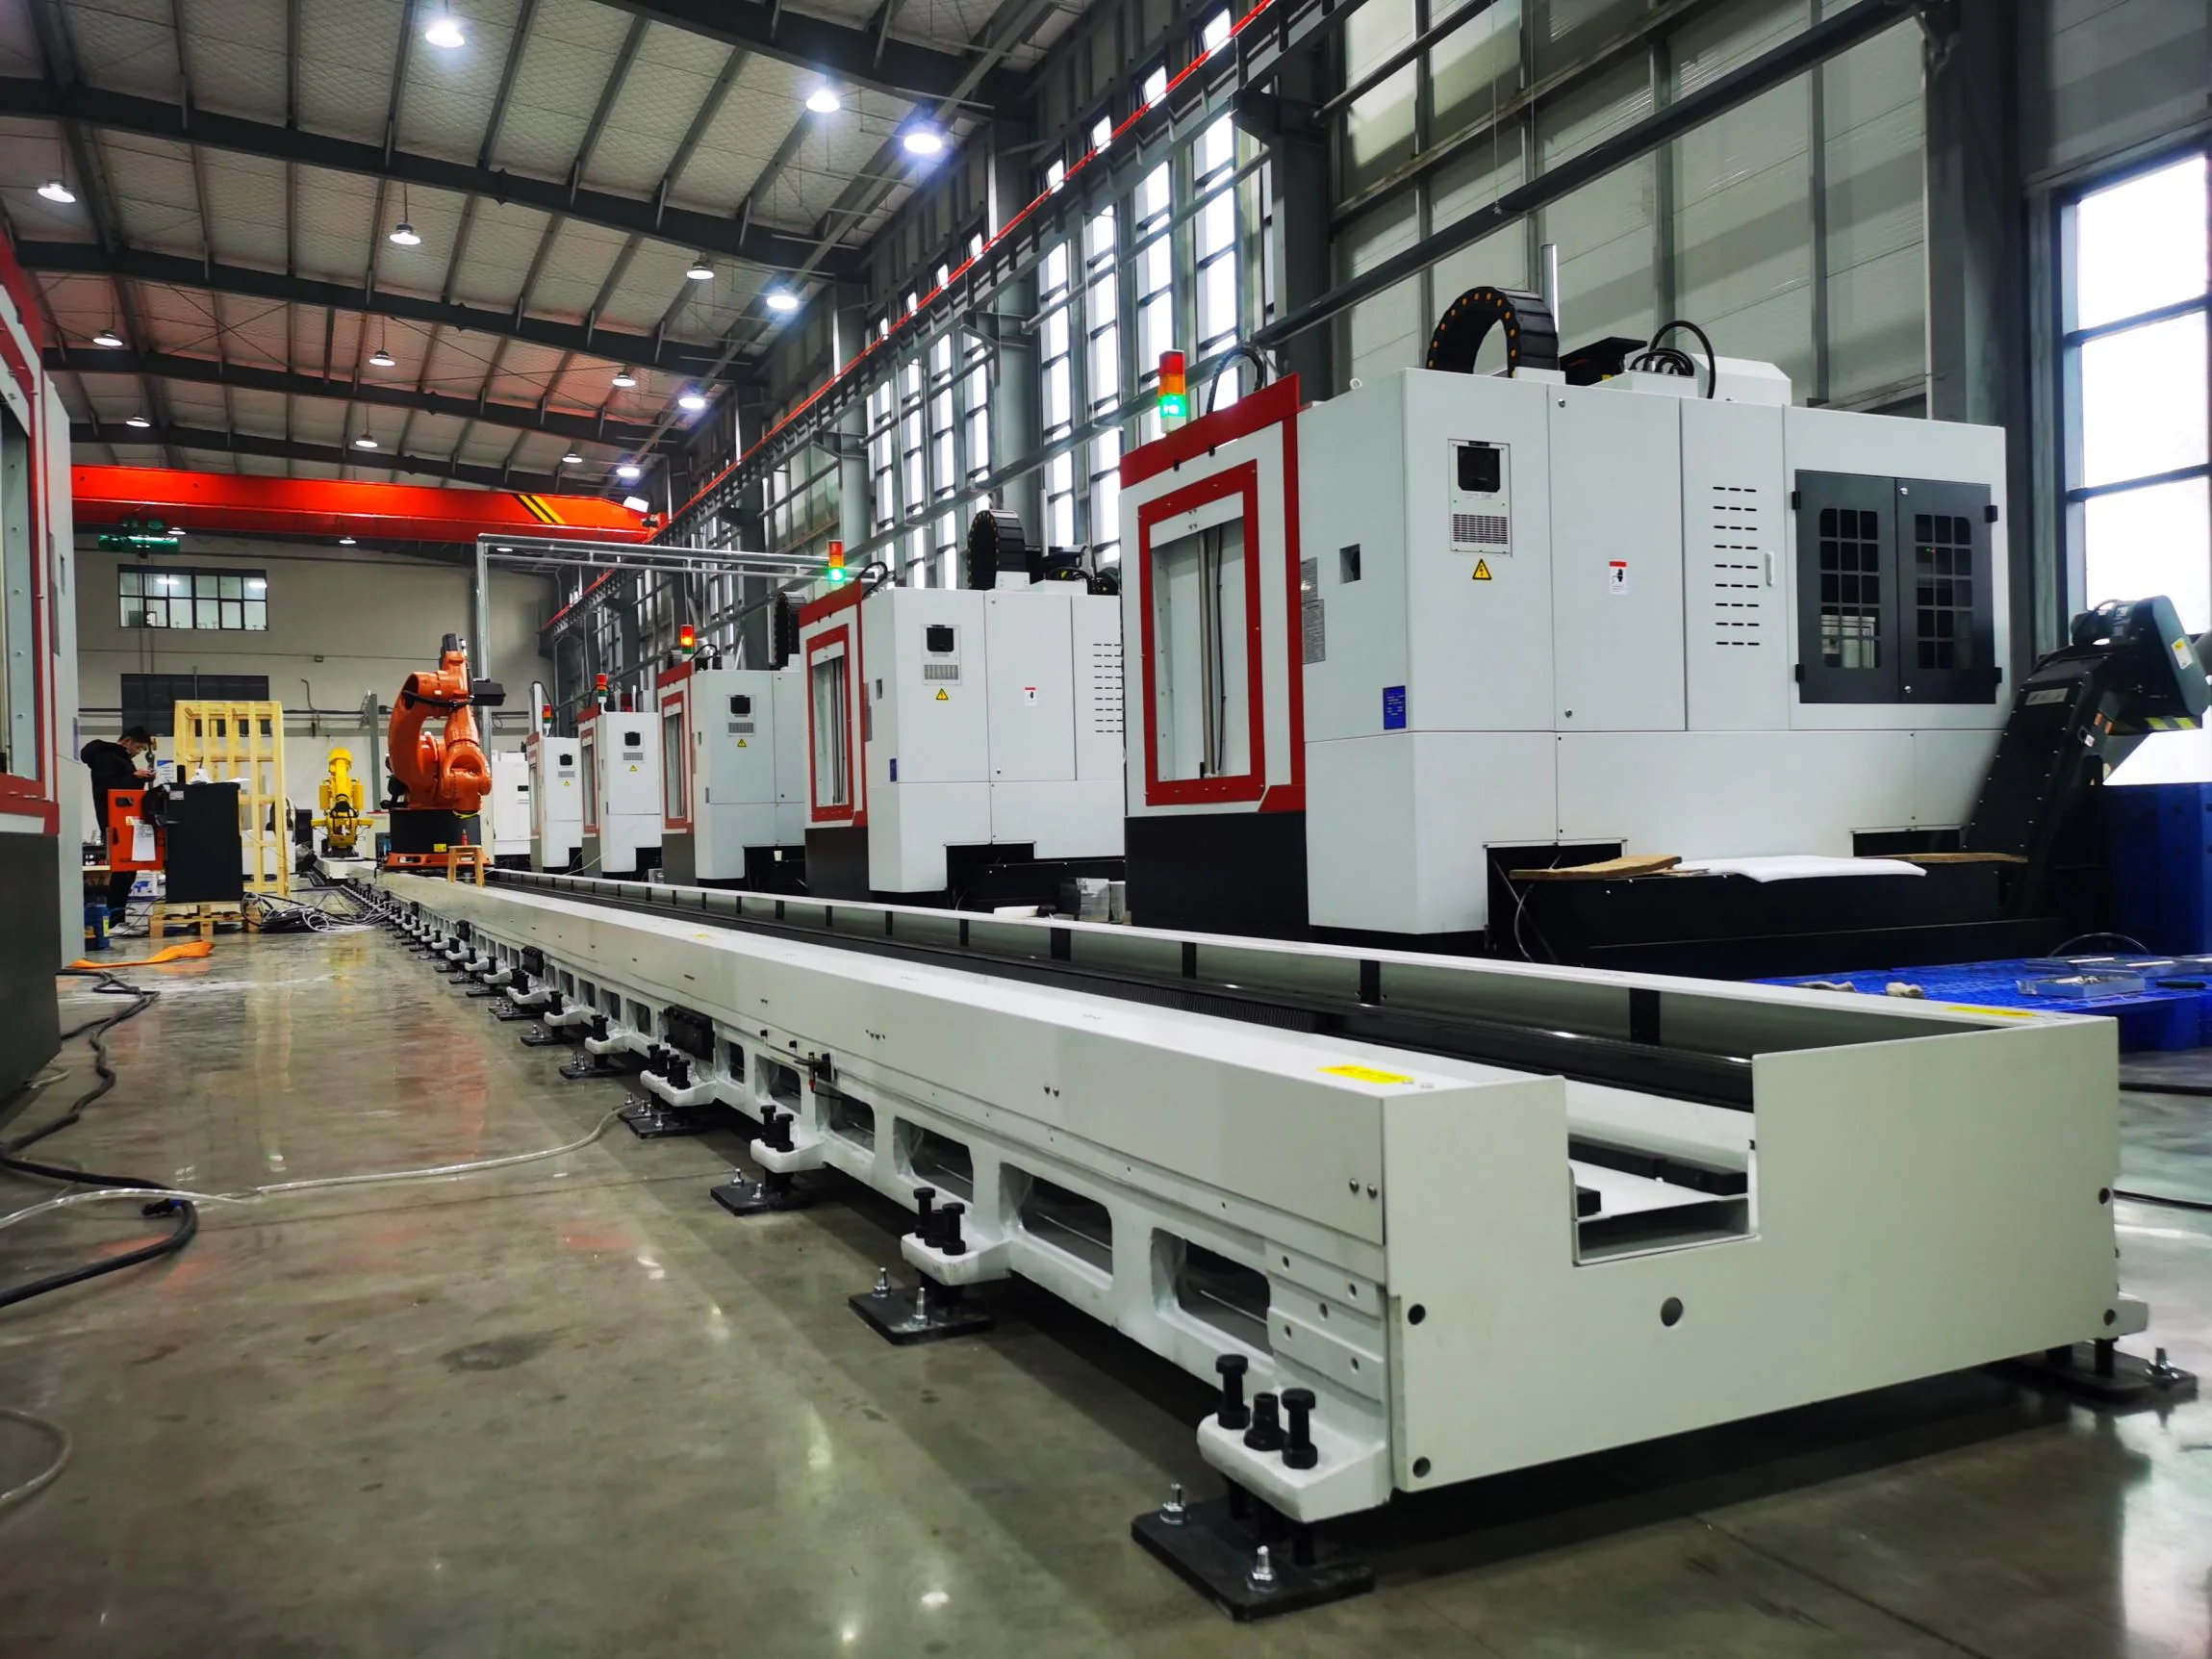
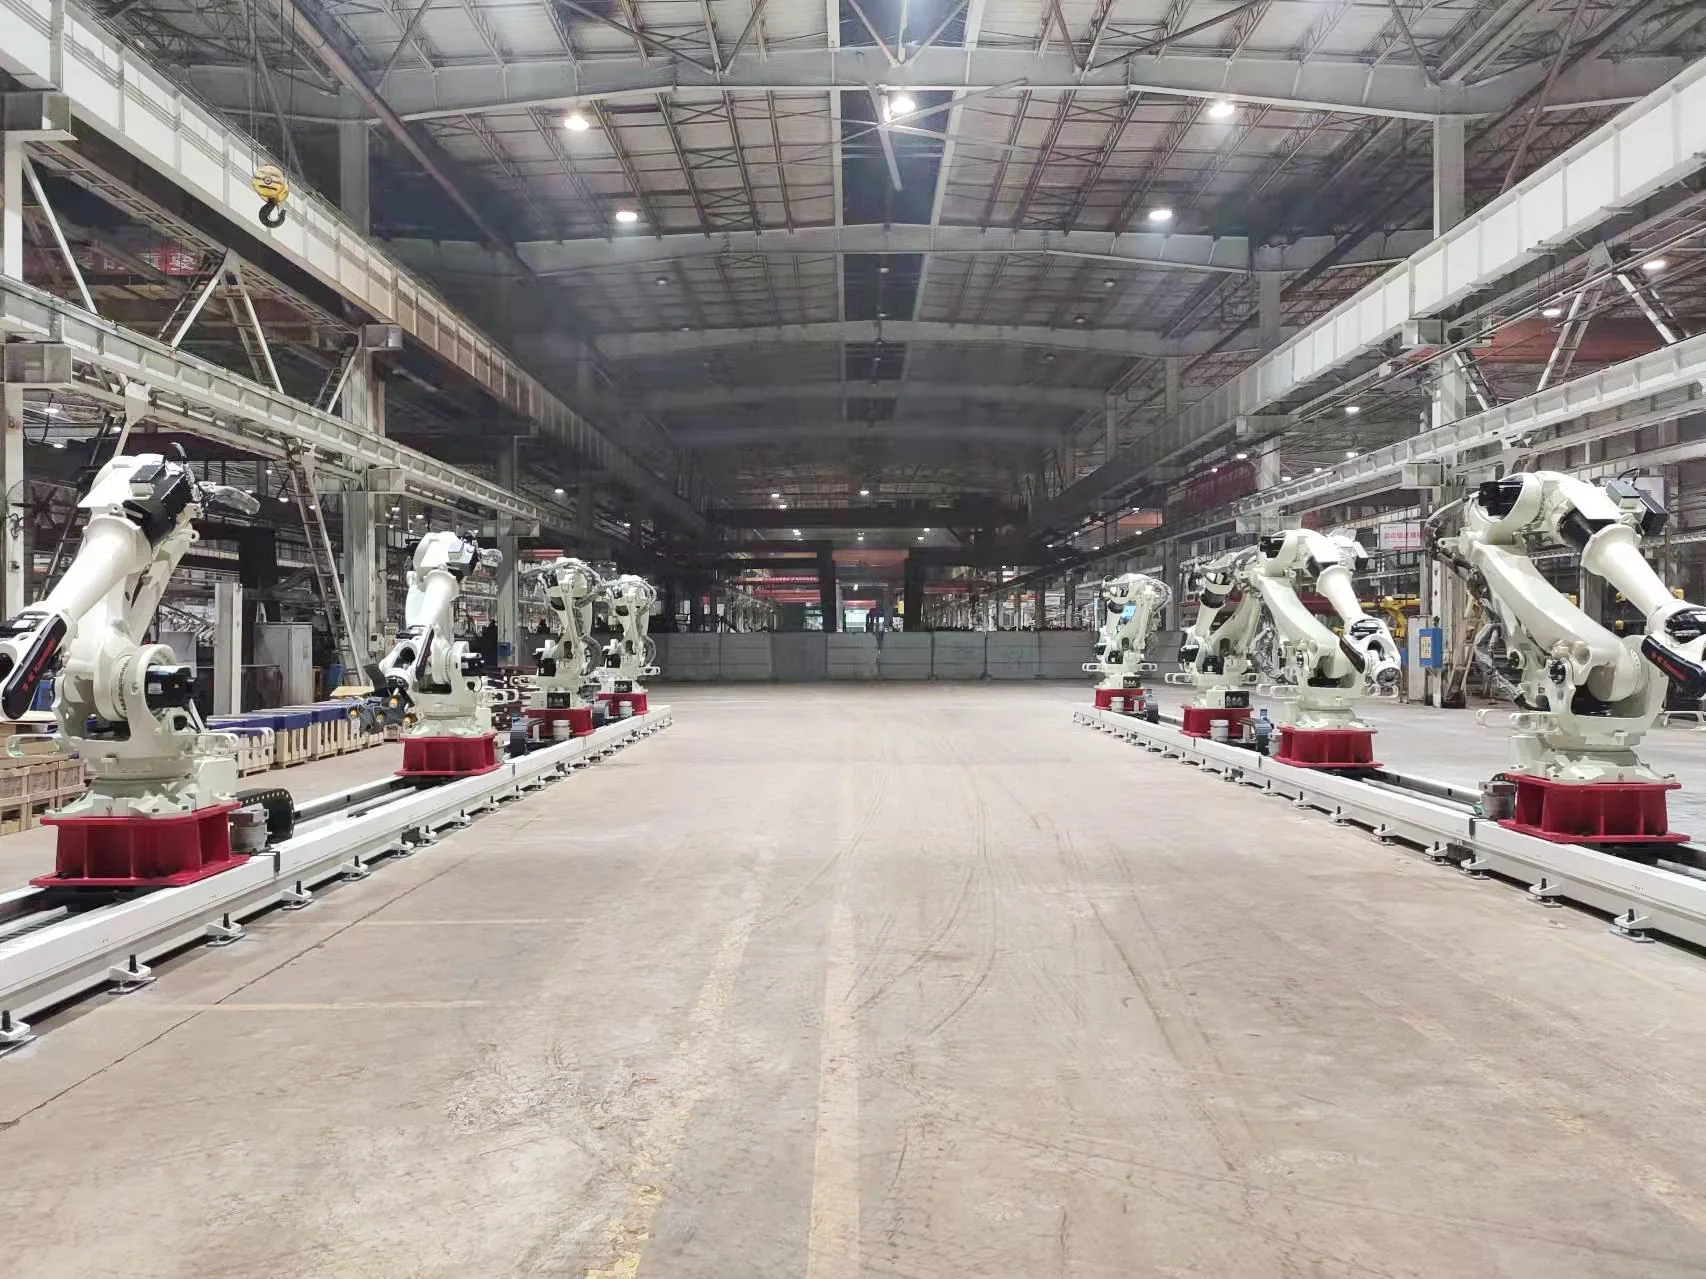
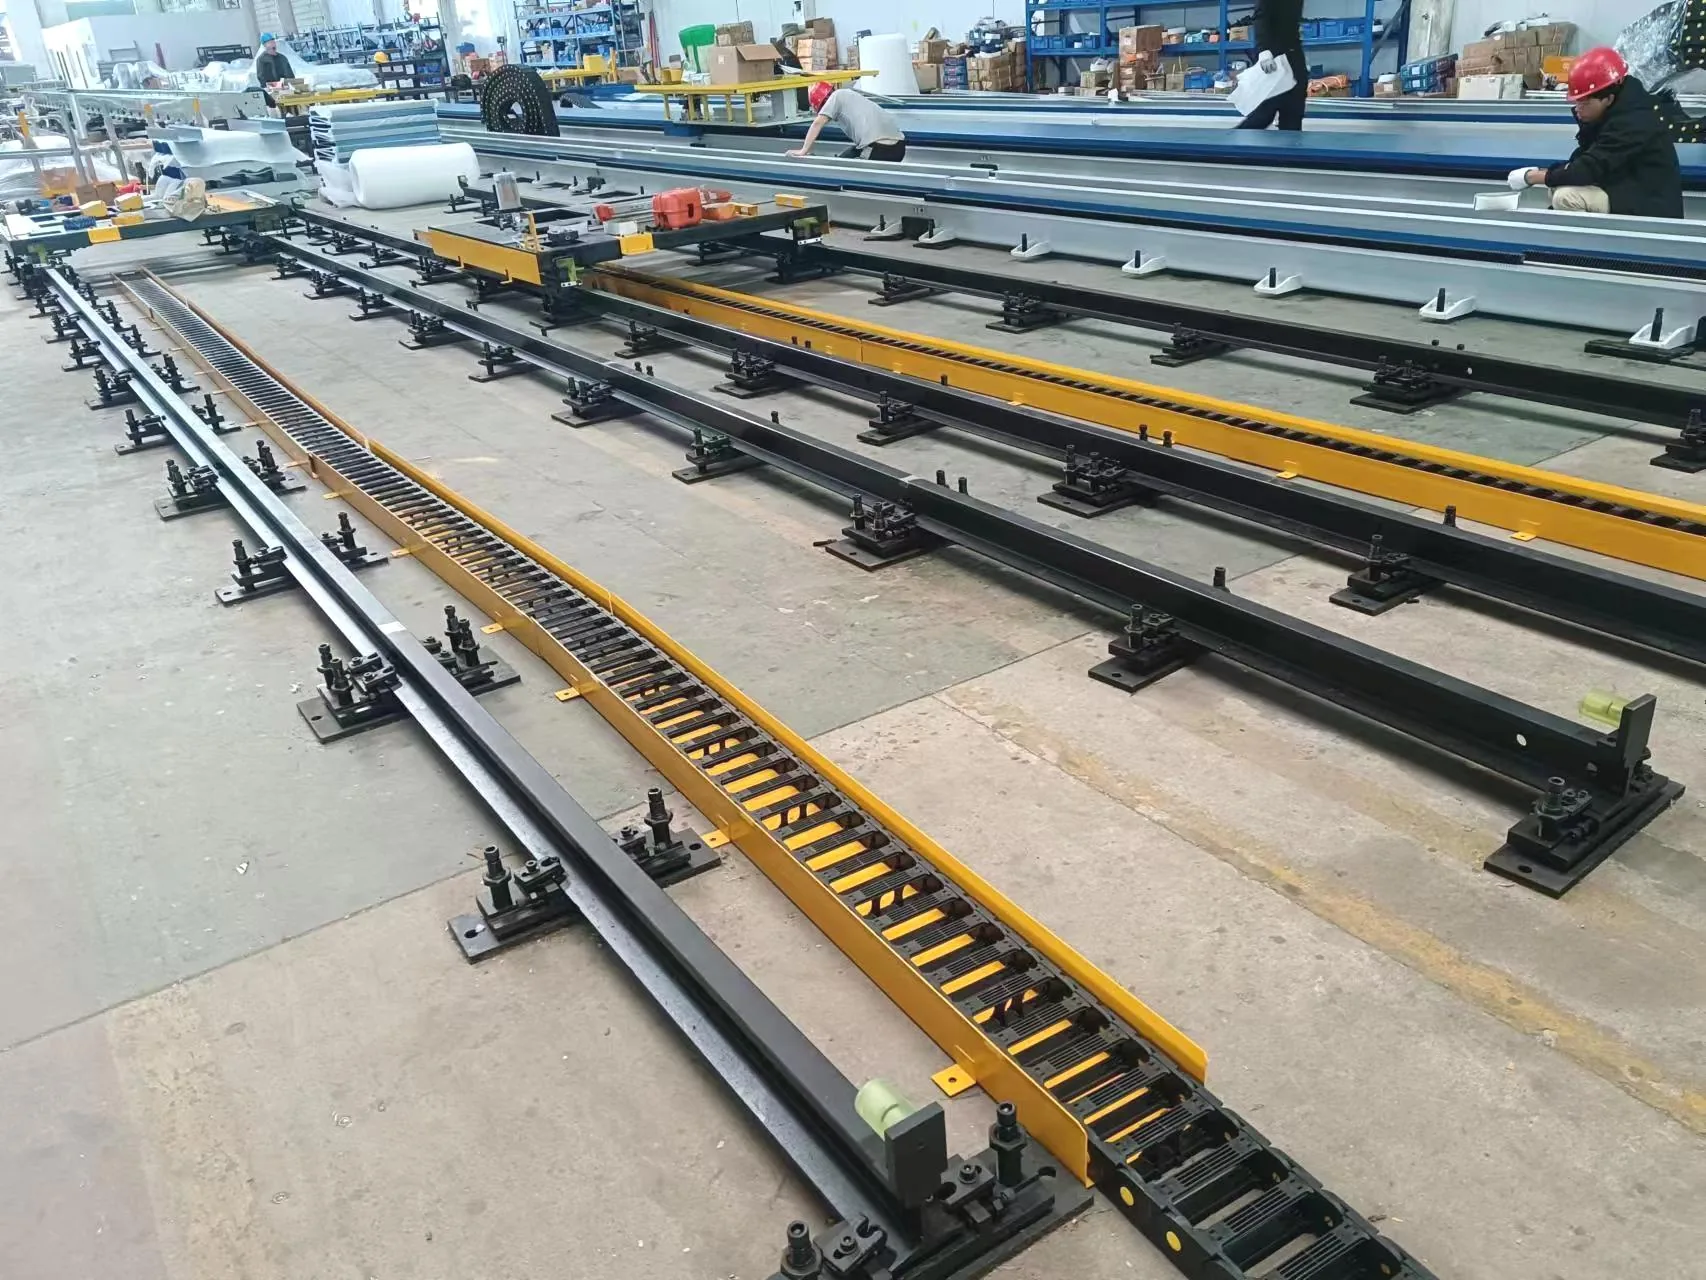
Im Workshop werden bodenmontierte Roboterketten montiert.

Erdungsschiene

Bodenschiene (bodenmontierte Schiene)

Ein praktisches Layout für die Bewegung eines Roboters entlang von Maschinen, Vorrichtungen oder langen Werkstücken. Die Basiskonstruktion, der Fahrweg und der Schutz sind für das Projekt spezifiziert.

Wählen Sie es, wenn: Barrierefreier Service auf Bodenebene und ein direkter Weg neben den Maschinen haben Priorität.
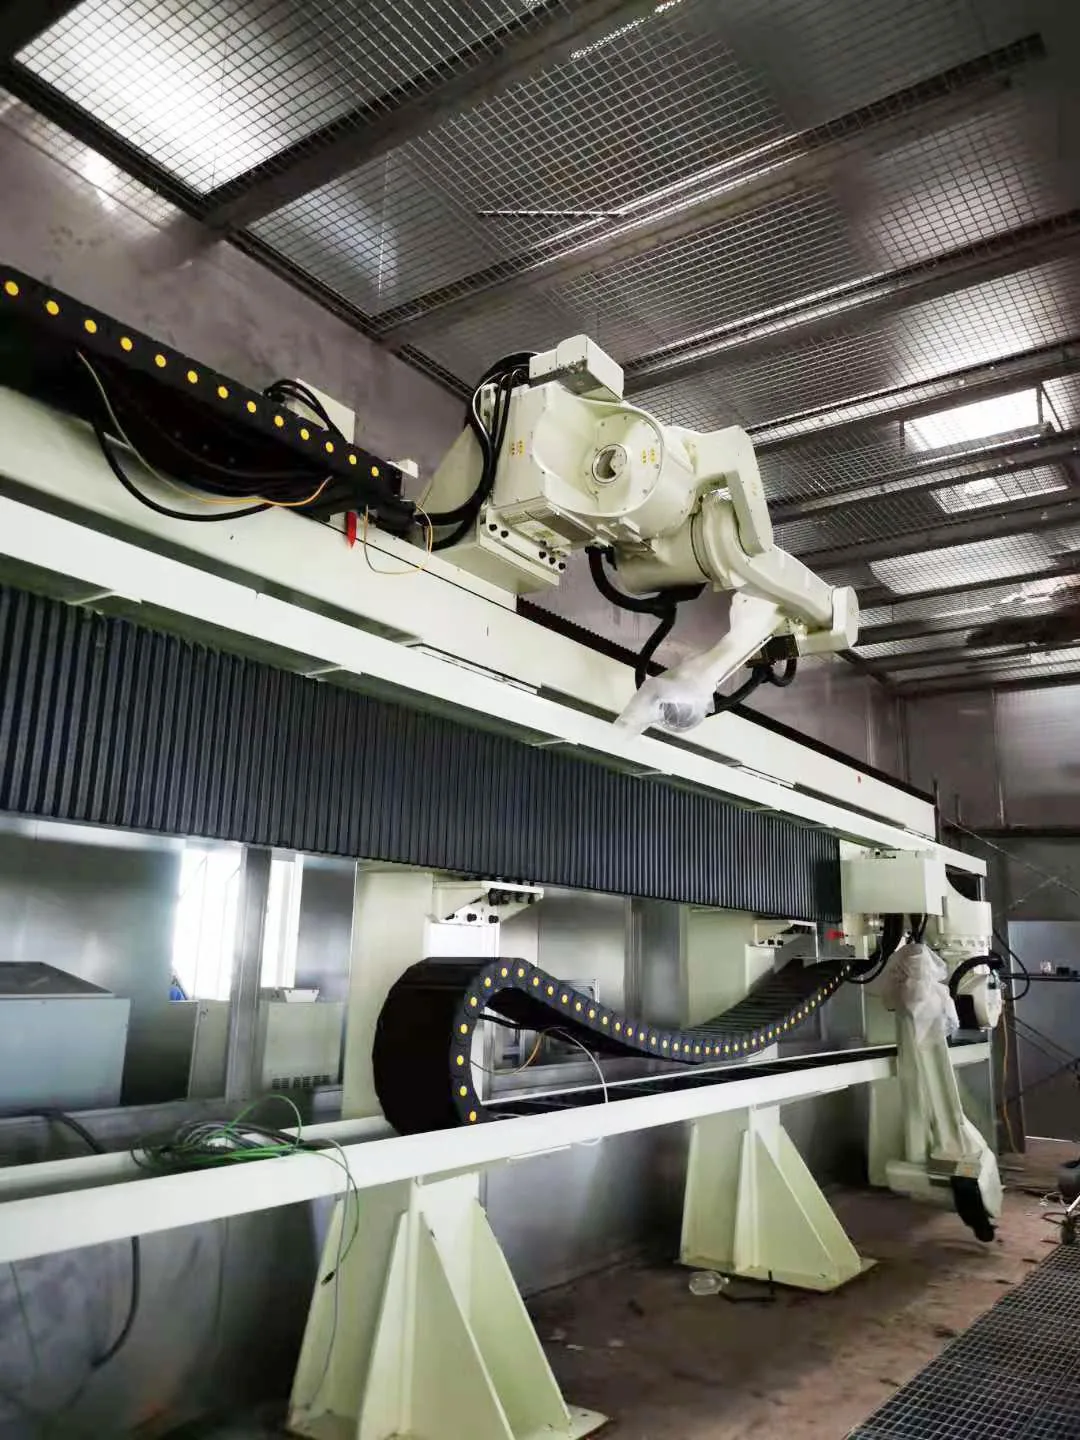
Erhöhte Roboterbahn, die einen Roboter über einem Arbeitsbereich transportiert

Skyrail

Sky Rail (Überführungs-/Hochbahnstrecke)

Der Roboter wird über den Arbeitsbereich positioniert, um den Zugang zum Boden zu gewährleisten oder einen Prozess aus einer erhöhten Position durchzuführen. Struktur und Schnittstellen sind speziell für die Zelle entwickelt.

Wählen Sie es, wenn: Es kommt darauf an, ob man Bodenfläche freigibt oder den Prozess von oben angeht.

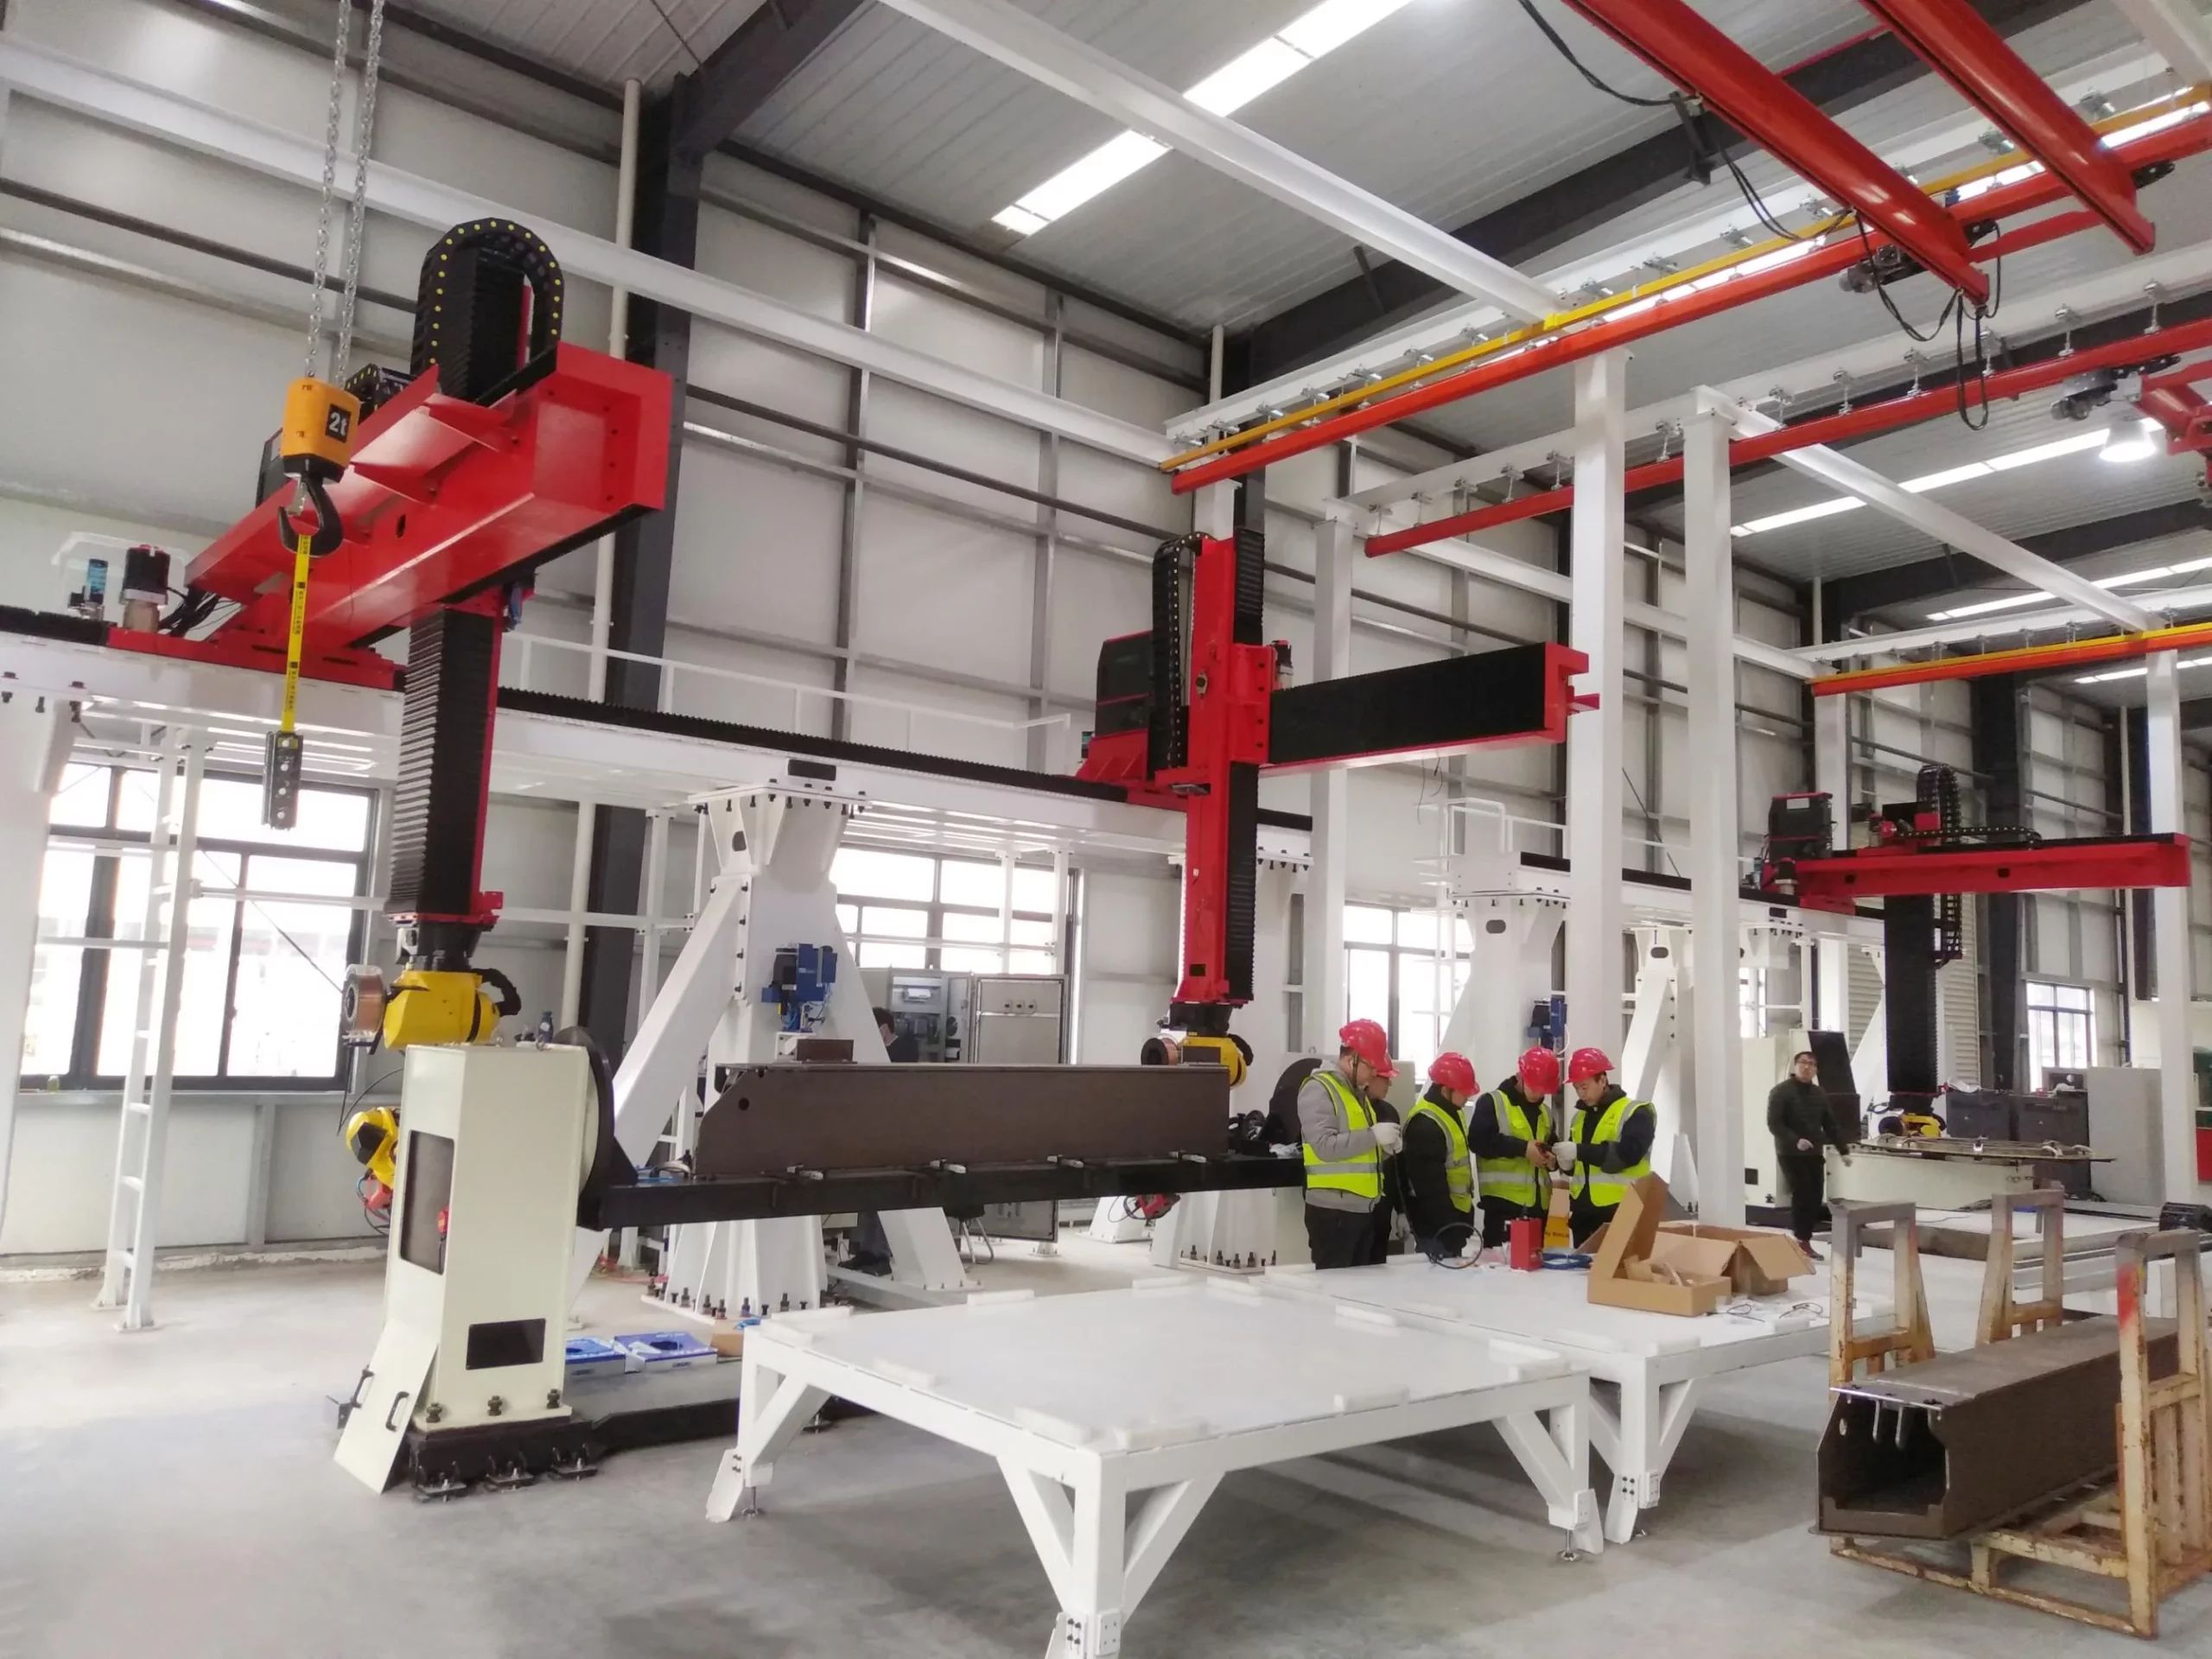
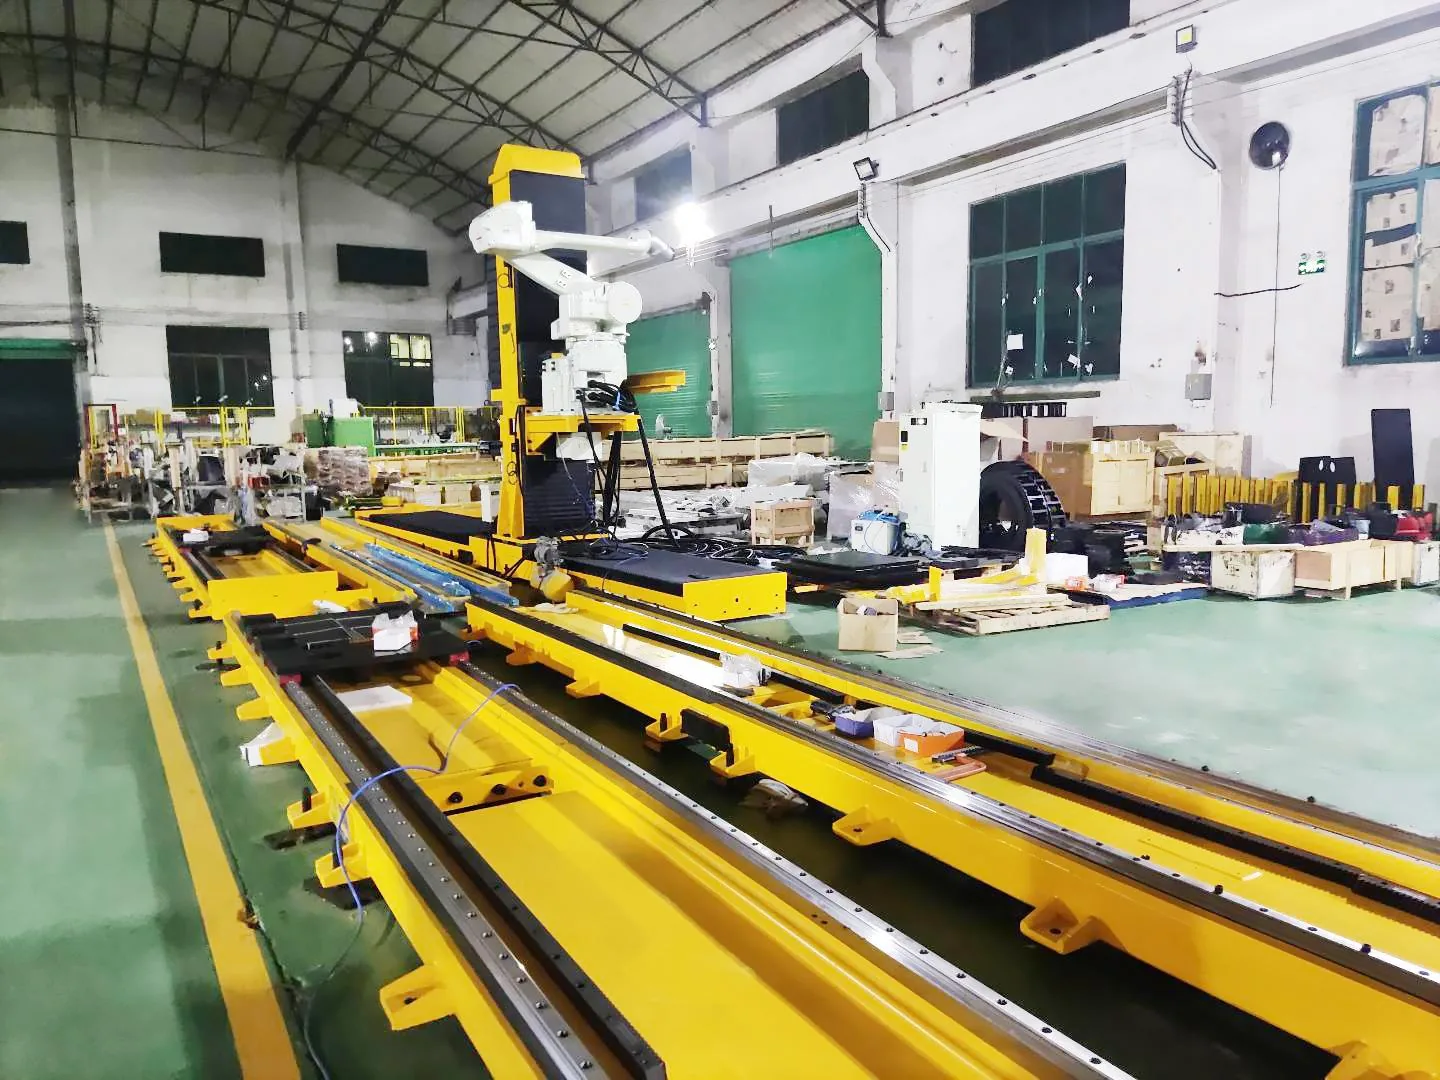
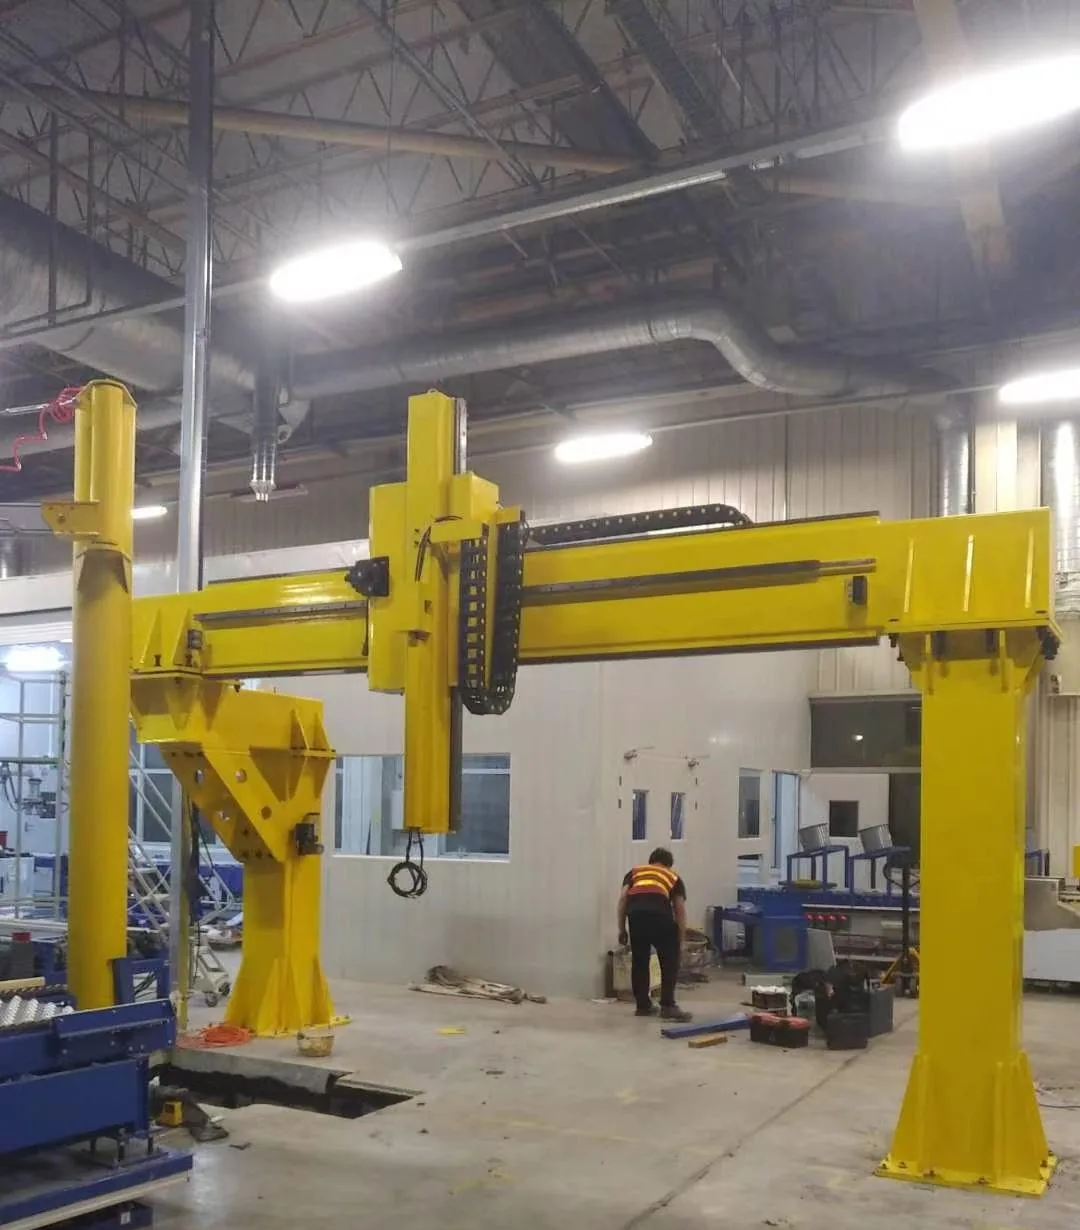
In einer Werkstatt installierte Fachwerk-Roboterschienenstruktur

Fachwerkschiene

Fachwerk- und Portalsysteme

Eine Portalstruktur für größere Arbeitsbereiche und anwendungsspezifische Bewegungsanordnungen. Spannweite, Achsen, Schnittstellen und Konstruktionsdetails werden projektbezogen geplant.

Wählen Sie es, wenn: Eine einzige Bodenachse kann nicht die erforderliche Spannweite oder koordinierte Bewegung in mehr als einer linearen Achse abdecken.

Auswahlverfahren

Sieben Eingaben für eine funktionierende Konfiguration

Eine sinnvolle Anfrage erfordert keine fertige Spezifikation. Beginnen Sie mit den Betriebsanforderungen und den verfügbaren Standortinformationen; die Gleise können dann entsprechend der installierten Masse dimensioniert werden.

Anwendung und Werkstück

Beschreiben Sie den Prozess, die Teilegröße, die Arbeitsstationen und wie der Roboter die Arbeit angehen muss.

Roboter und installierte Masse

Bitte geben Sie die Marke/das Modell des Roboters, die Masse des Roboterkörpers, die am Schlitten montierten Erhöhungen oder Vorrichtungen sowie die Handgelenkslast an.

Reisen und erreichen

Geben Sie den erforderlichen effektiven Verfahrweg an oder teilen Sie einen Zellenplan, damit Endabstände und die Länge der Roboterbasis berücksichtigt werden können.

Bewegungsanforderung

Teilen Sie dem Robotercontroller die Zielgeschwindigkeit, die Wiederholgenauigkeit, den Arbeitszyklus, die Stopps und alle erforderlichen Koordinierungsmaßnahmen mit.

Einbaulage

Wählen Sie basierend auf der Zugangs- und Prozessgeometrie ein erstes Boden-, Hoch-, Überkopf- oder Fachwerkkonzept.

Umwelt und Schutz

Identifizieren Sie Staub, Spritzer, Flüssigkeiten, Temperatur und Reinigungsbedingungen, die die Wahl des Gehäuses und des Materials beeinflussen.

Website und Schnittstellen

Bereitstellung von Informationen zu Fundamentbedingungen, Versorgungsleitungen, verfügbarem Platz, Sicherheitsschnittstellen und Lieferbeschränkungen.

Struktur und Schutz

Die Konstruktion orientiert sich an der Last und der Umwelt.

EVST kann geschweißte oder gegossene Konstruktionen konfigurieren und den externen Schutz an die Arbeitszelle anpassen. Die endgültige Wahl hängt von der bewegten Masse, der Spannweite, den Prozessbedingungen und dem Wartungsbedarf ab.

Vollständig umschlossene Schutzhüllen
Balgschutz
Riffelblechabdeckung
Halbgeschlossene Blechabdeckung
Maßgefertigte Konstruktion aus Edelstahl 304
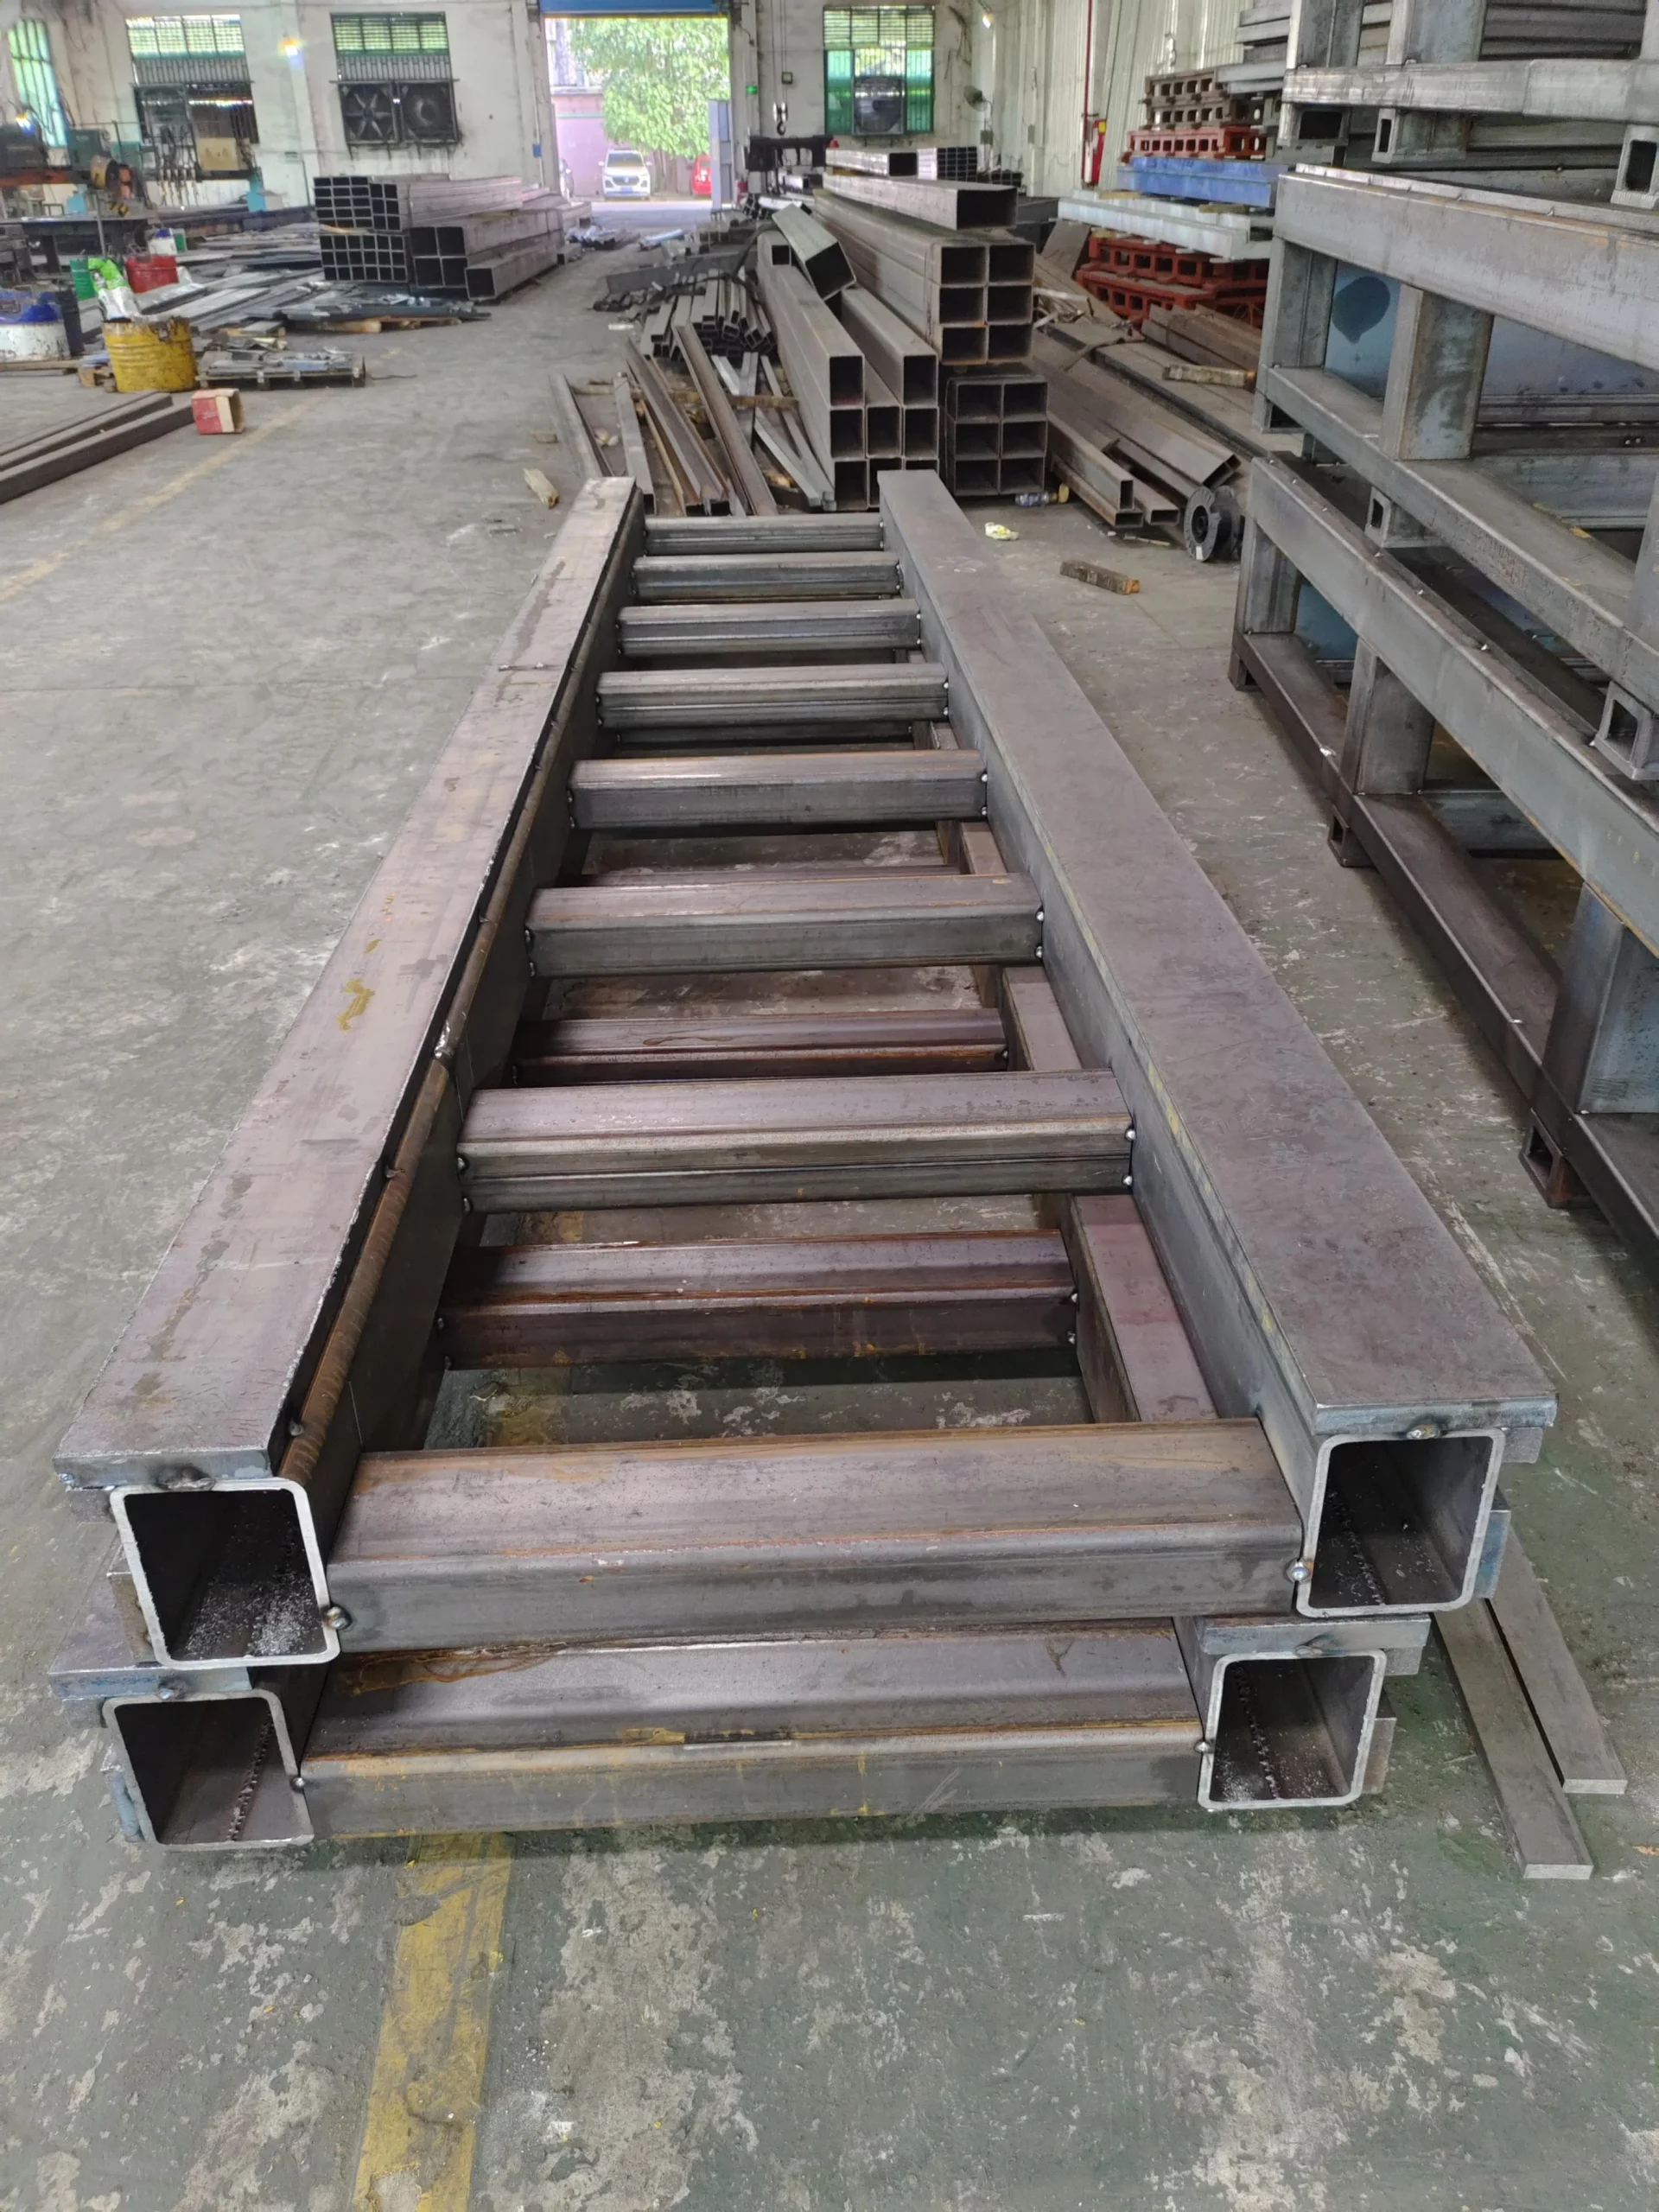
Geschweißter Stahl-Gleisrahmen in Fertigung

Geschweißte Struktur

Gefertigt entsprechend der erforderlichen Länge, den Schnittstellen und dem Lastfall.

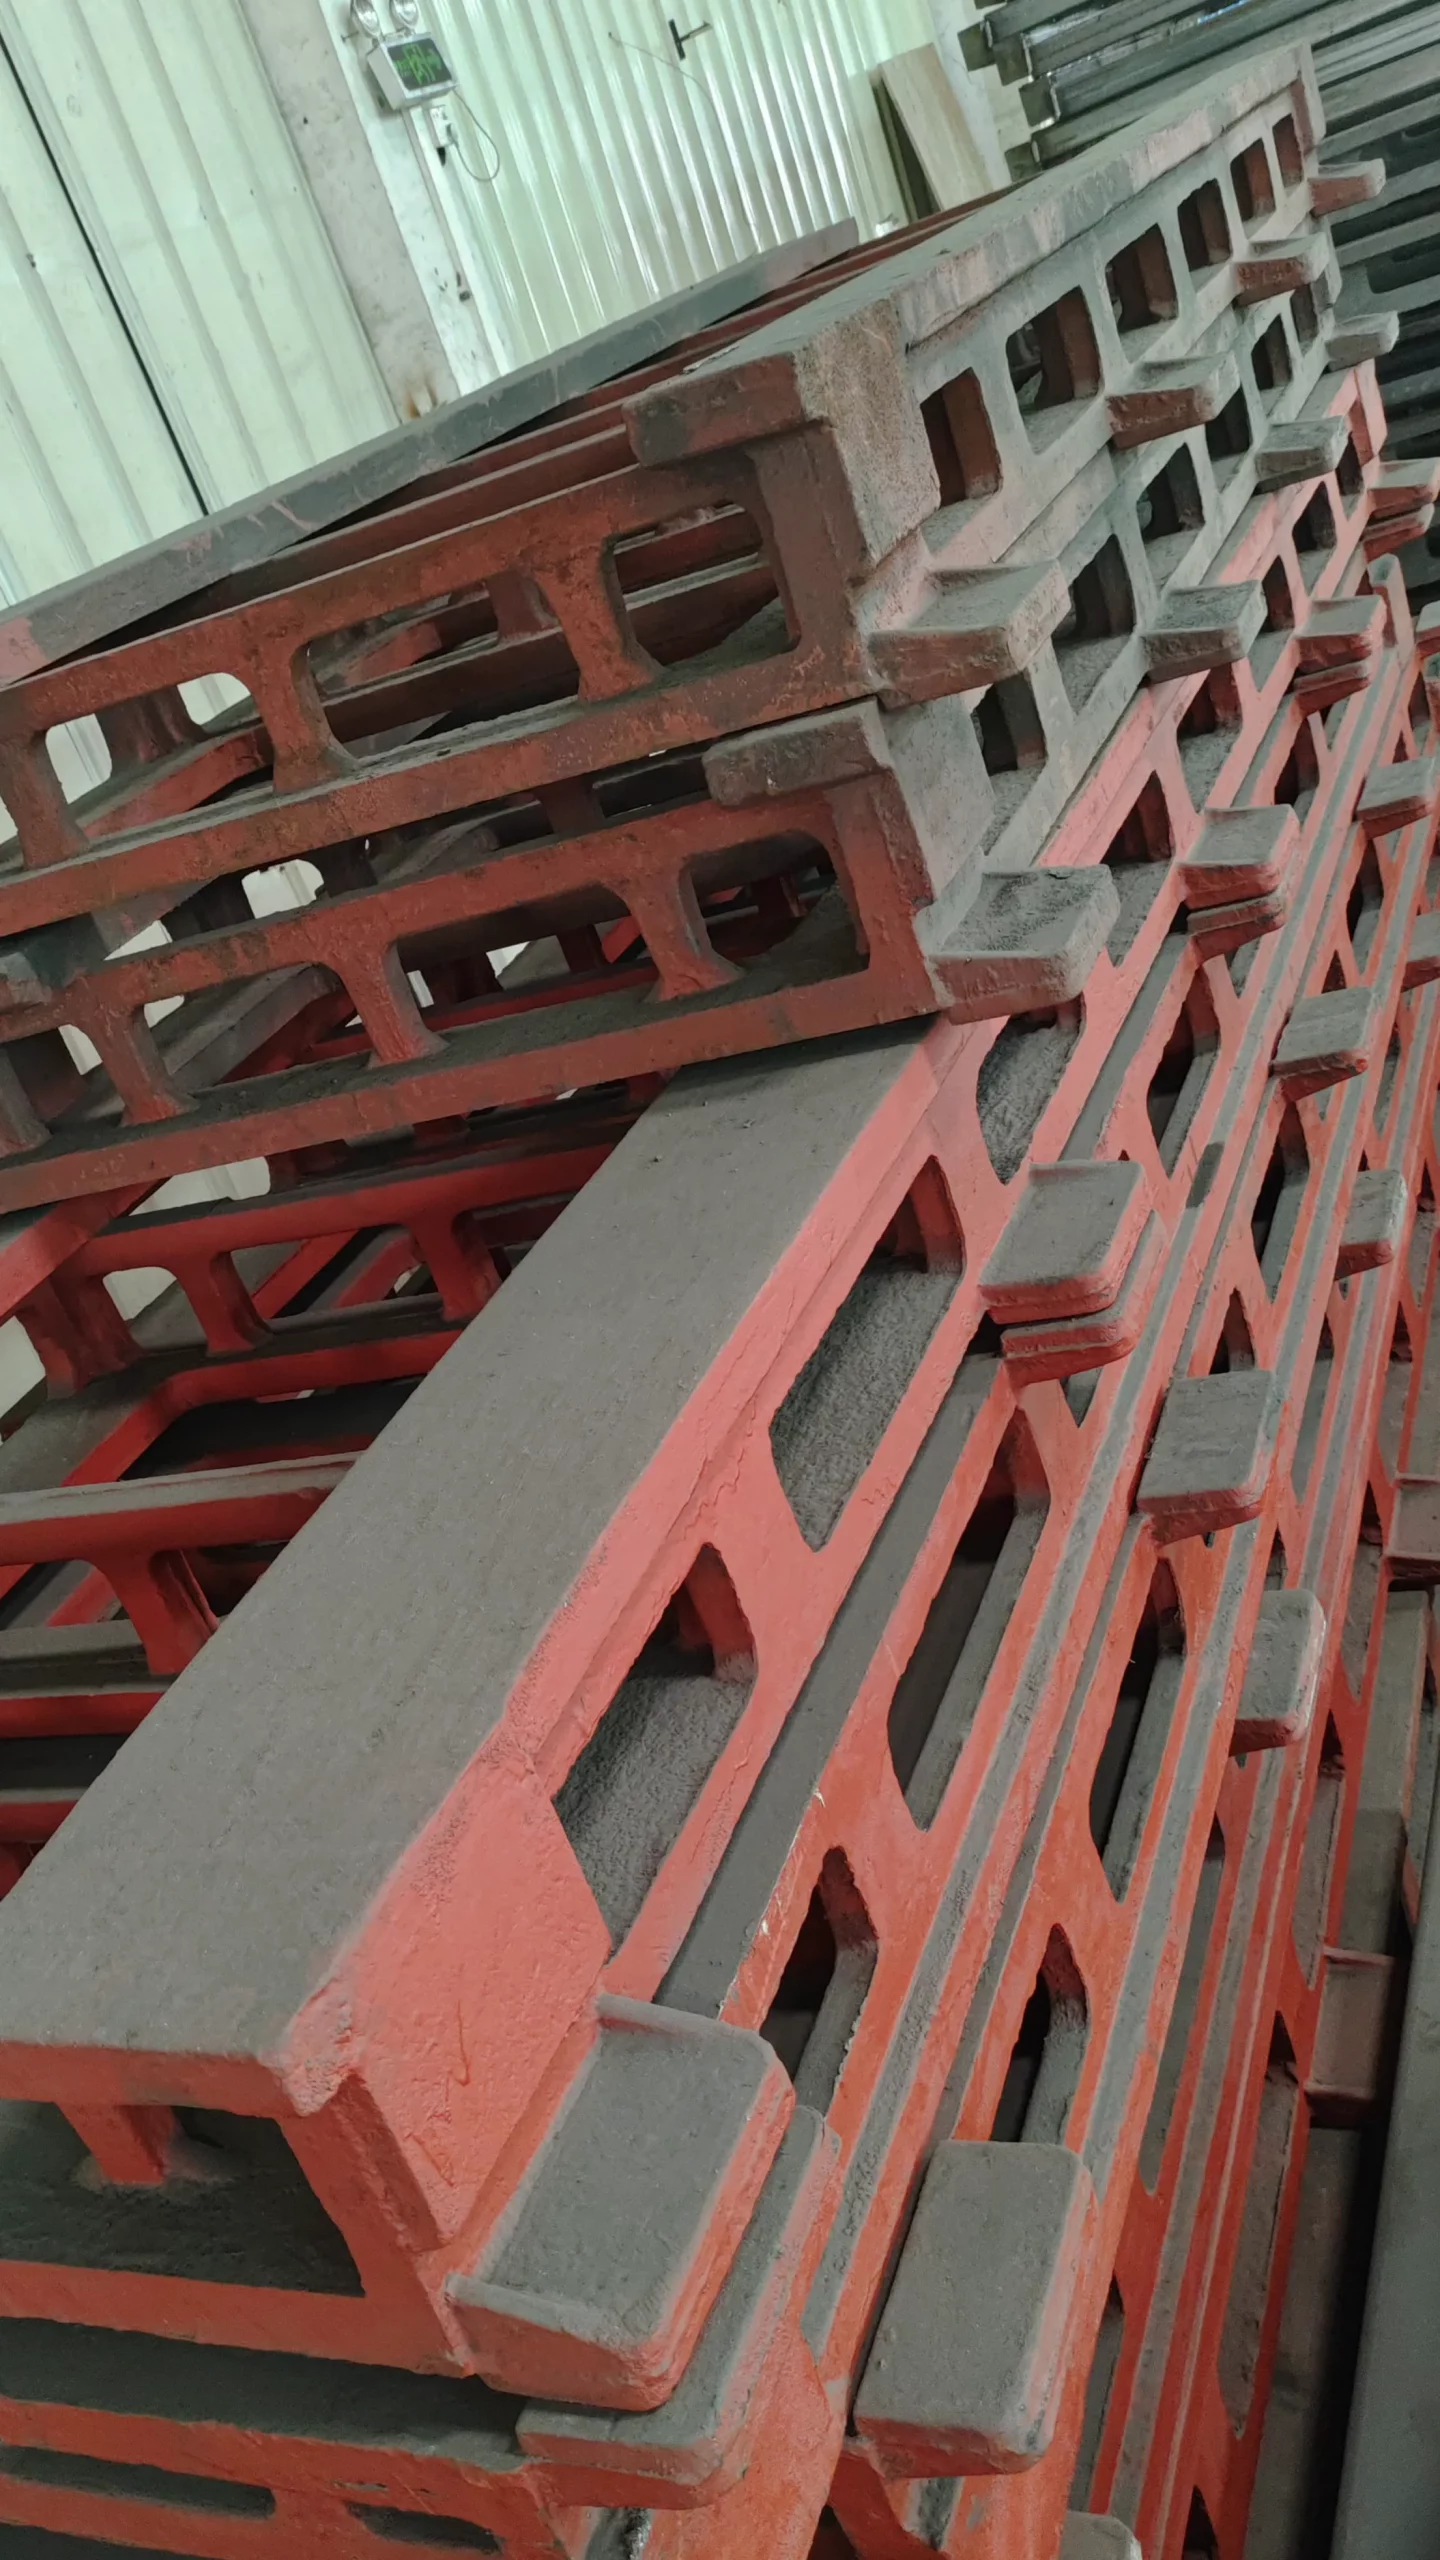
Guss-Strukturbauteile für Gleise vor der Bearbeitung

Gussstruktur

Verfügbar dort, wo die technische Konfiguration gegossene Bauteile erfordert.

Anwendungen

Einen Roboter über einen größeren Teil des Prozesses bewegen

Roboterbahnen kommen zum Einsatz, wenn der Prozess länger ist als der feste Arbeitsbereich des Roboters oder wenn ein Roboter an verschiedenen Arbeitsplätzen eingesetzt werden muss.

Maschinenbeschickung

Bedienen Sie eine Reihe von Werkzeugmaschinen von einem gemeinsamen linearen Bahnweg aus.

Schweiß-

Erreichen Sie lange Strukturen, mehrere Vorrichtungen oder getrennte Schweißstationen.

Materialhandhabung

Teile zwischen verschiedenen Bearbeitungspositionen innerhalb einer erweiterten Zelle transferieren.

Palettieren

Mit einer einzigen beweglichen Roboterbasis können mehrere Pick-and-Place-Positionen abgedeckt werden.

Sprühen

Bewegen Sie sich entlang hoher oder ausgedehnter Flächen in einem geschlossenen Prozessbereich.

Handhabung von Batterientrocknungsanlagen

Transport zwischen Lager- oder Bearbeitungsbereichen in einer Batterieproduktionslinie.

Ein Gleis, mehrere Maschinen

Koordinieren Sie einen Roboter mit mehreren Maschinen, sofern dies durch Zyklusplanung möglich ist.

Großkomponentenbearbeitung

Nutzen Sie bodenebene, erhöhte oder Fachwerkkonstruktionen, um größere Arbeitsbereiche zu erreichen.

Hochleistungs-Sonderanfertigung

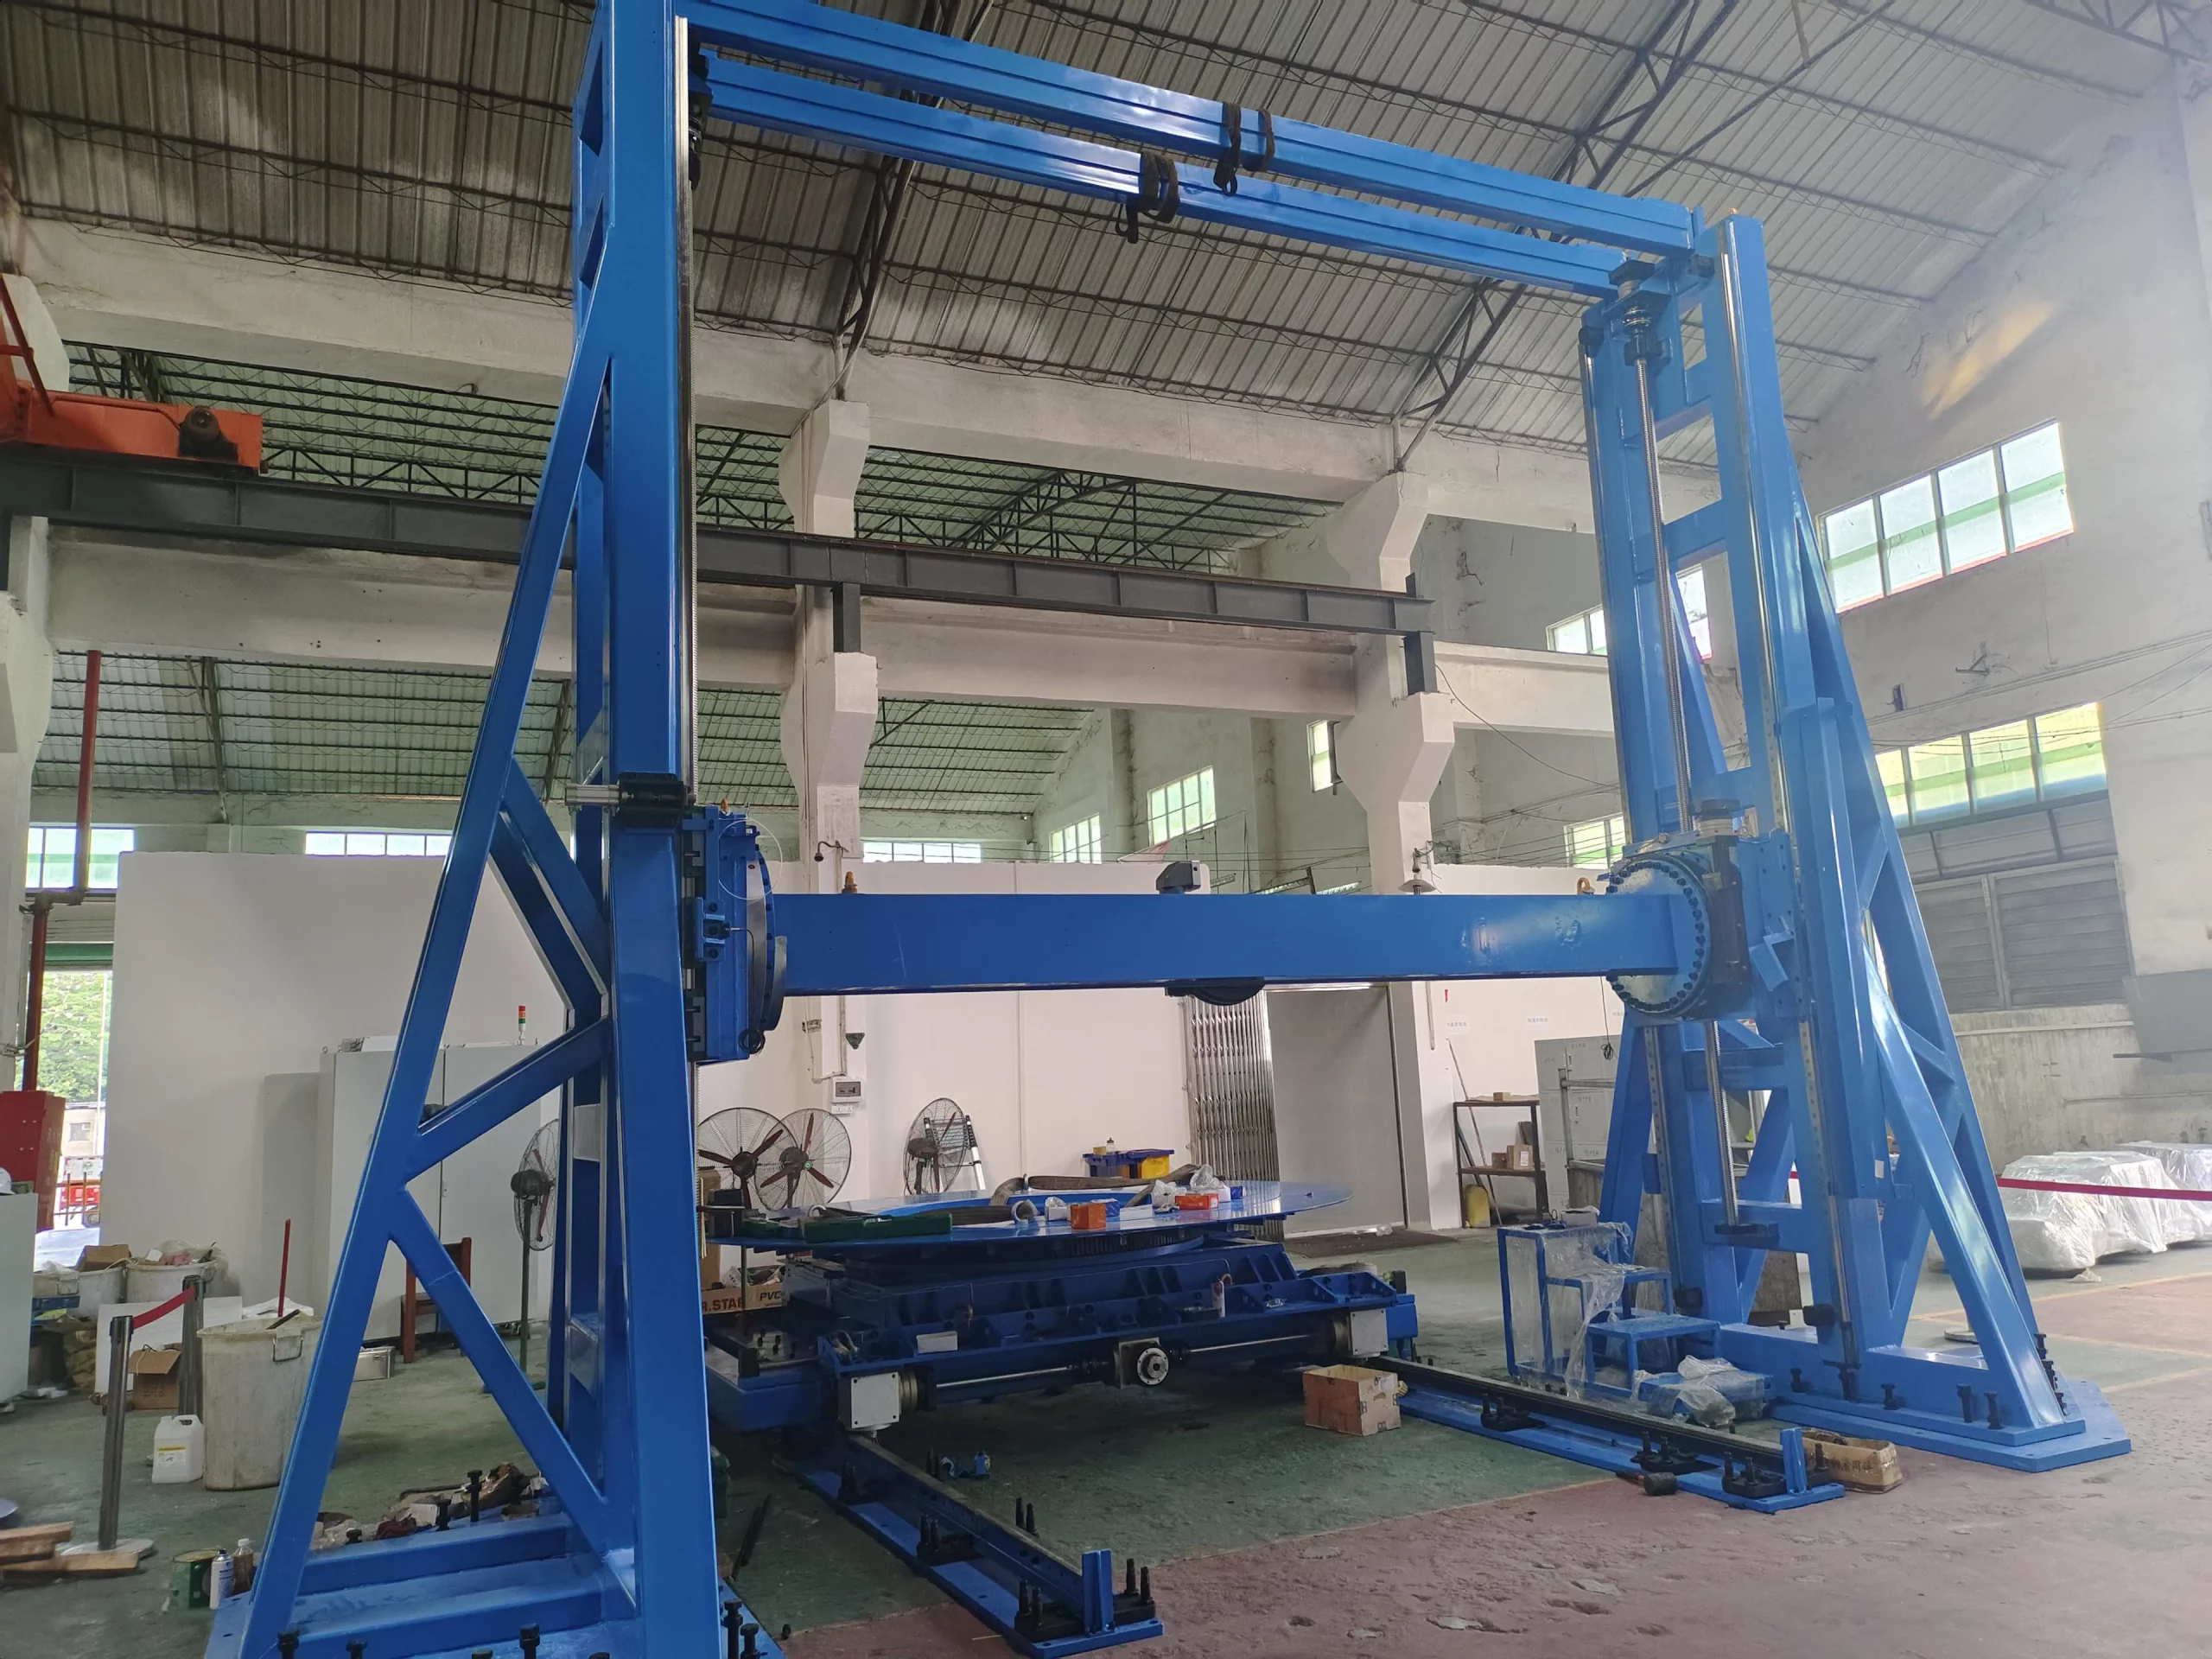
Kundenspezifische Portalbewegung für eine Handhabungsanforderung von 10 Tonnen

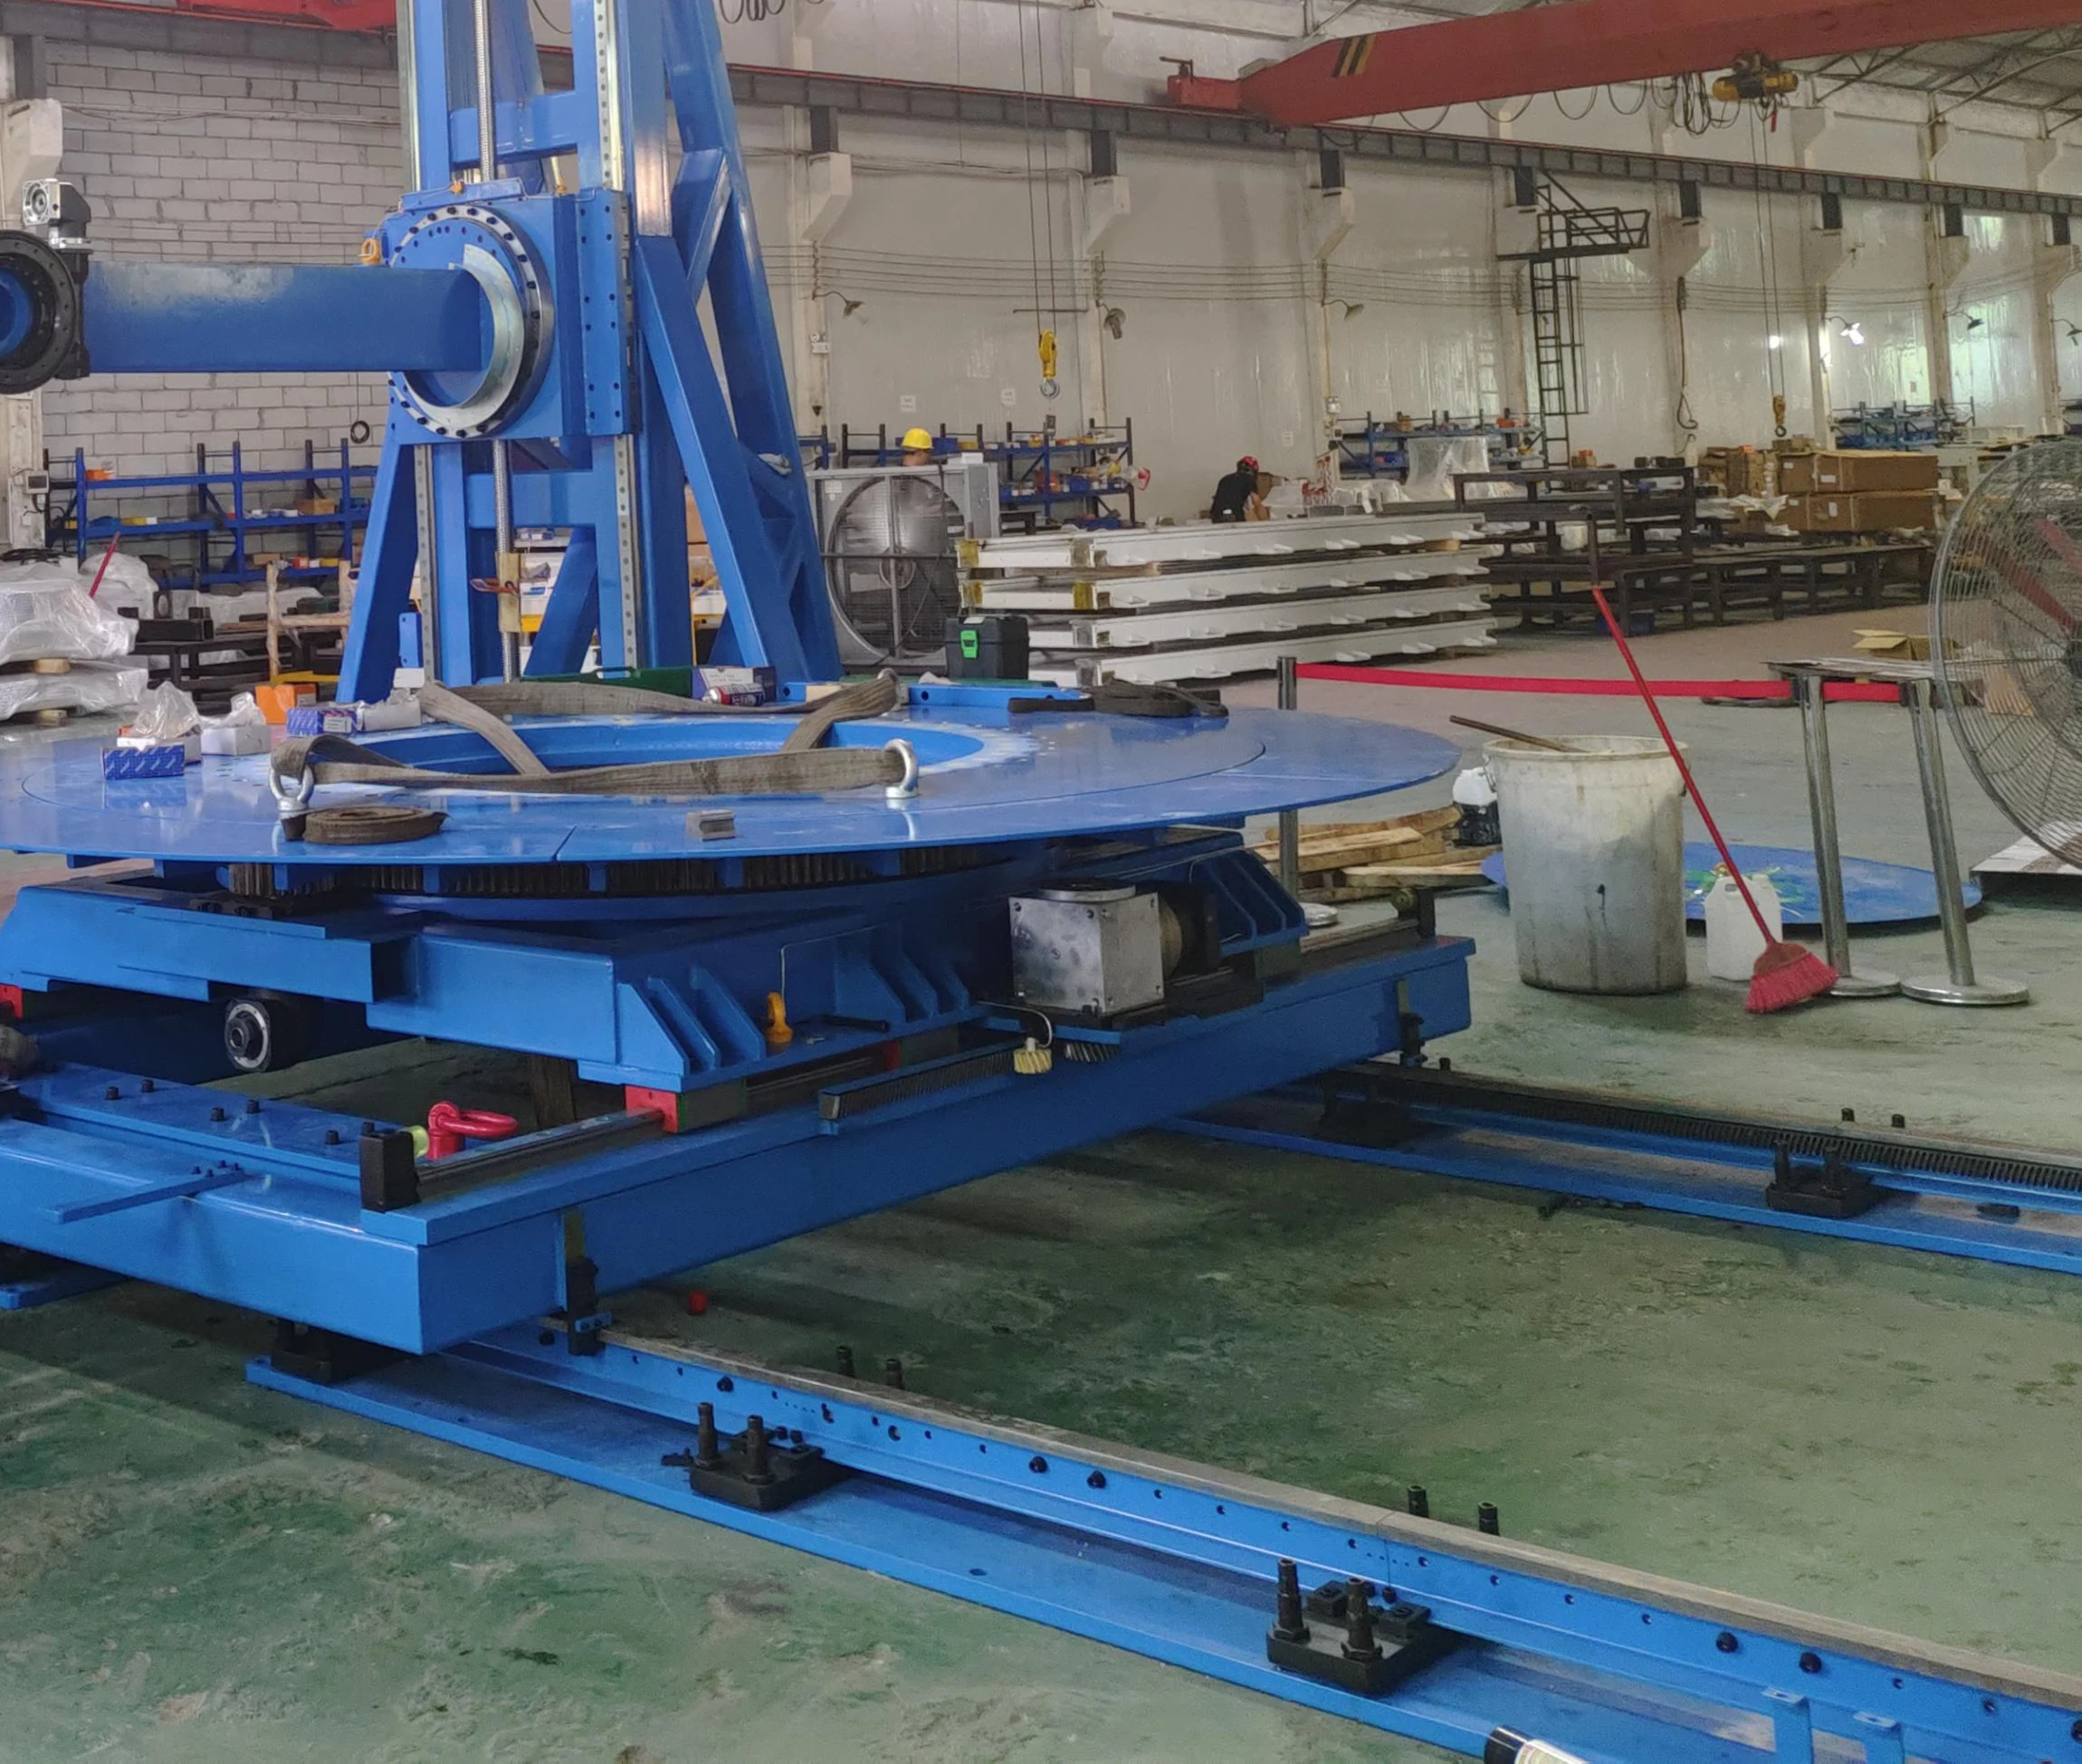
EVST hat eine kundenspezifische Portalschiene für eine 10-Tonnen-Anwendung entwickelt. Dies ist ein Projektbeispiel und keine Standardproduktbewertung oder Zusage, dass die gleiche Konstruktion auch für andere Anwendungen geeignet ist.

Aus dem Lastfall und dem Arbeitsbereich des Projekts abgeleitet
Struktur, Achsen und Schnittstellen wurden nach der technischen Überprüfung definiert.
Die endgültige Kapazität und die Bewegungsparameter wurden gemäß Projekt bestätigt.
Blaues, kundenspezifisches Schwerlast-Portalbewegungssystem in einer Produktionswerkstatt
Kundenspezifische Portalkrananlagen und Schienenmodule in einer Produktionswerkstatt

Warum EVST

Konfiguration, Fertigung und Prüfungen in einem Arbeitsablauf

Anwendungsorientierte Entwicklung, unterstützt durch mehr als 15 Jahre Teamerfahrung im Bereich Gleissysteme

Die Eingaben für Roboter, Last und Layout werden in Antriebsdimensionierung, strukturelle Konfiguration und Integrationsanforderungen übersetzt, bevor das endgültige Design freigegeben wird.

Mehrere prozessbegleitende Inspektionen

Kontrollen in wichtigen Produktionsphasen umfassen die Position der Bohrungen, die Ebenheit und den Leerlaufzustand, sodass Probleme vor der Auslieferung erkannt werden können.

Bearbeitungskapazität für kritische Schnittstellen

Mehrere Bearbeitungsressourcen unterstützen die Maßkontrolle für Montagebohrungen, Positionierungsflächen und Schnittstellen zwischen Gleismodul und Befestigungselementen.

Spannungsarmglühen

Die Bauteile werden geglüht, um Eigenspannungen abzubauen und die langfristige Dimensionsstabilität zu gewährleisten.

Häufig gestellte Fragen

Grundlagen der Roboterbahnplanung

Was ist eine Roboterbahn?

Eine Roboterbahn ist eine angetriebene Linearachse, die die Roboterbasis zwischen den Arbeitspositionen bewegt. Sie erweitert den Arbeitsbereich des Roboters und ermöglicht es einem einzelnen Roboter, einen längeren Prozessweg oder mehrere Stationen zu bedienen.

Wie wähle ich zwischen einer Boden-, Himmels- und Fachwerkkonstruktion?

Beginnen Sie mit der Prozessgeometrie und den Gegebenheiten vor Ort. Bodenschienen sind zugänglich und direkt; Hängeschienen gewährleisten den Zugang zum Boden oder ermöglichen erhöhte Arbeitsbereiche; Fachwerksysteme decken größere, anwendungsspezifische Arbeitsbereiche ab. EVST bestätigt die Struktur nach Prüfung des Zellenlayouts.

Ist die Nennlast des Transportwagens gleich der Nutzlast des Roboterhandgelenks?

Nein. Die Nennlast des Transportwagens bezieht sich auf die bewegliche Plattform und schließt den Roboterkörper ein. Die Handgelenkslast ist die Last, die am Roboterflansch bewegt wird. Geben Sie beide Werte sowie alle am Transportwagen montierten Erhöhungen oder Geräte an.

In welchem ​​Verhältnis steht die Gesamtstreckenlänge zur effektiven Fahrstrecke?

Der effektive Verfahrweg ist kürzer als die Gesamtlänge der Fahrstrecke, da die Roboterbasis und die erforderlichen Endabstände einen Teil der Länge beanspruchen. Der endgültige Verfahrweg wird anhand des Zellenlayouts bestimmt.

Lässt sich die Schienenlänge individuell anpassen?

Ja. Die Referenzstrecke verwendet Module mit 3, 4, 5 und 6 m Länge, wobei die Gesamtstrecke und die effektive Fahrstrecke projektspezifisch konfiguriert sind. Längere oder abweichende Streckenführungen erfordern eine technische Überprüfung der Konstruktion, der Verbindungen und des Standorts.

Welche Schutzoptionen kommen infrage?

Zu den verfügbaren Optionen gehören vollständig geschlossene Schutzabdeckungen, Faltenbälge, Riffelblechabdeckungen und halboffene Blechabdeckungen. Für entsprechende Projekte kann auch eine kundenspezifische Konstruktion aus Edelstahl 304 in Betracht gezogen werden.

Welche Standortinformationen werden benötigt?

Teilen Sie uns die verfügbare Grundfläche, Informationen zum Fundament, zu den Versorgungsleitungen, zu den Positionen von Maschinen und Vorrichtungen, zu Zugangsbeschränkungen sowie zu allen erforderlichen Sicherheits- oder Steuerungsschnittstellen mit. Fotos und eine Zellenskizze sind für eine erste Überprüfung hilfreich.

Was sollte ich zur ersten Konfigurationsprüfung einsenden?

Bitte senden Sie uns die Marke und das Modell des Roboters, die installierte Masse, die Handgelenkslast, den erforderlichen Verfahrweg, die Anwendung, die Zielgeschwindigkeit und Wiederholgenauigkeit, den Arbeitszyklus, die Umgebung, das bevorzugte Layout und die verfügbaren Standortzeichnungen.

Beginnen wir mit der Anforderung.

Bereiten Sie die Eingaben für Ihre Roboterbahn vor.

Bitte senden Sie uns das Robotermodell, die installierte Masse, den erforderlichen Verfahrweg, die Anwendung, den Betriebszyklus, die Umgebungsbedingungen und, falls vorhanden, eine Zellenzeichnung. EVST kann Ihnen daraufhin eine erste Konfigurationsempfehlung und Feedback zum Layout geben.

Senden Sie Ihre Anforderungen
Datenschutzübersicht

Diese Website verwendet Cookies, um Ihnen die bestmögliche Nutzererfahrung zu bieten. Cookie-Informationen werden in Ihrem Browser gespeichert und führen Funktionen wie die Wiedererkennung auf Ihrer Website aus und helfen unserem Team dabei, zu verstehen, welche Bereiche der Website für Sie am interessantesten und nützlichsten sind.