
Hochleistungs-Schweißroboter-Arbeitsplätze für große und schwere Teile
Eine robuste Werkbank beginnt mit Anforderungen an Werkstückgewicht, Abmessungen, Rotation, Nahtzugänglichkeit und Mehrfachbearbeitung. Diese Seite vergleicht acht Anordnungen, damit das Projektteam die Werkstückpositionierung und die externen Bewegungen auf eine engere Auswahl für die Konstruktion eingrenzen kann.
Definieren Sie die Hauptkomponentenfamilie, bevor Sie die Bewegungsausrüstung auswählen.
Verwenden Sie diese Werkstückfamilien, um Anforderungen an Länge, Durchmesser, Gewicht, Belastung und Nahtzugänglichkeit festzulegen.
Nutzen Sie vier Einschränkungen, um zu entscheiden, wie der Teil präsentiert wird.
Last und Hülle
Prüfen Sie die Masse von Werkstück und Vorrichtung gemeinsam und definieren Sie dann Länge, Breite und Rotationsdurchmesser.
Rotation und Unterstützung
Wählen Sie die Spindelstock-Reitstock-, Doppelständer- oder L-förmige Positionierungskonzepte in Bezug auf den Schwerpunkt und die Auflagepunkte.
Zugang und externe Bewegung
Boden-, Überkopf- oder Überkopfbewegungen sollten nur dann in Betracht gezogen werden, wenn eine feste Roboterposition die erforderliche Länge oder Höhe nicht abdecken kann.
Mehrfachdurchgangsprozess
Kontakterkennung, Lichtbogenverfolgung und Mehrlagen-Mehrpassfunktionen sind als optionale Lichtbogenschweißsoftware für die gesamte Schwerlastgruppe verfügbar.
Ordnen Sie acht Optionen nach Positionierung, Transport und Überkopfzugang.
Dies ist ein durch Nebenbedingungen getriebener Entwicklungsansatz, keine Matrix gleichwertiger Produktkarten.
Positionierergeführte Präsentation
Beginnen Sie damit, wie sich das Teil drehen oder neigen muss.
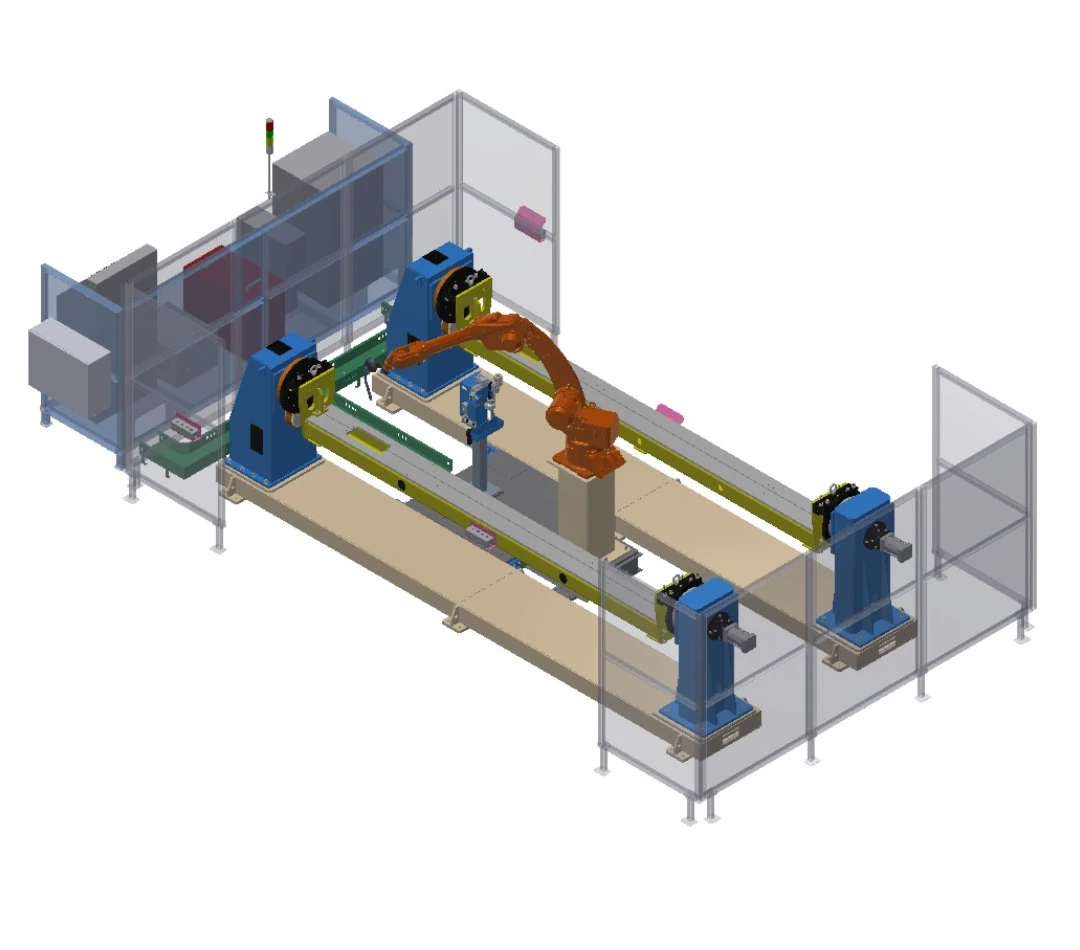
Doppelstations-Spindel-Reitstock-Arbeitsplatz
Zwei Spindelstock-Reitstock-Positionierer ermöglichen die abwechselnde Werkstückzuführung mit pneumatischer Reitstockklemmung.
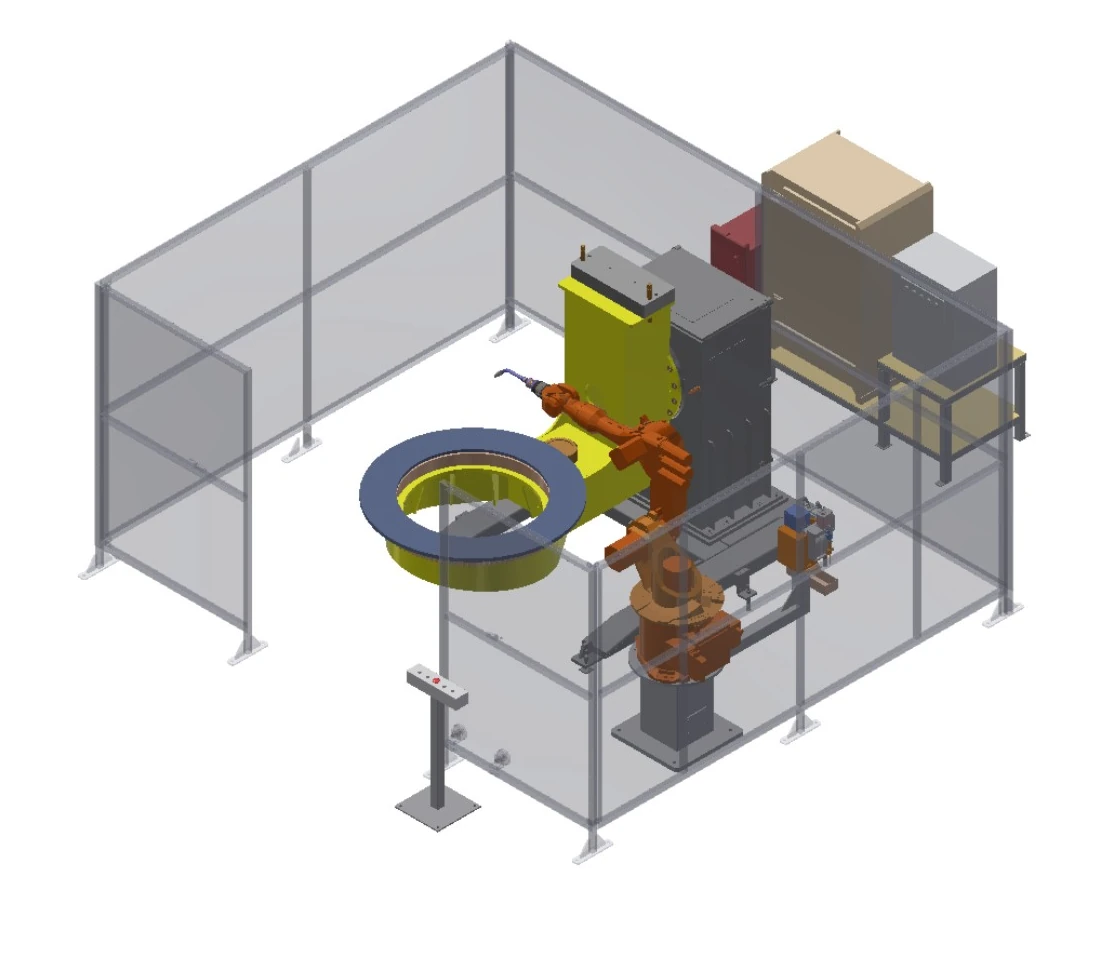
Zweiachsige L-Positionier-Arbeitsstation
Ein zweiachsiger L-Positionierer dreht und neigt die Vorrichtung, um den Zugang zu Schweißarbeiten an mehreren Seiten zu ermöglichen.
Reiseunterstützung
Fügen Sie eine kontrollierte Bewegung hinzu, wenn eine Roboterposition die erforderliche Länge oder Höhe nicht abdecken kann.
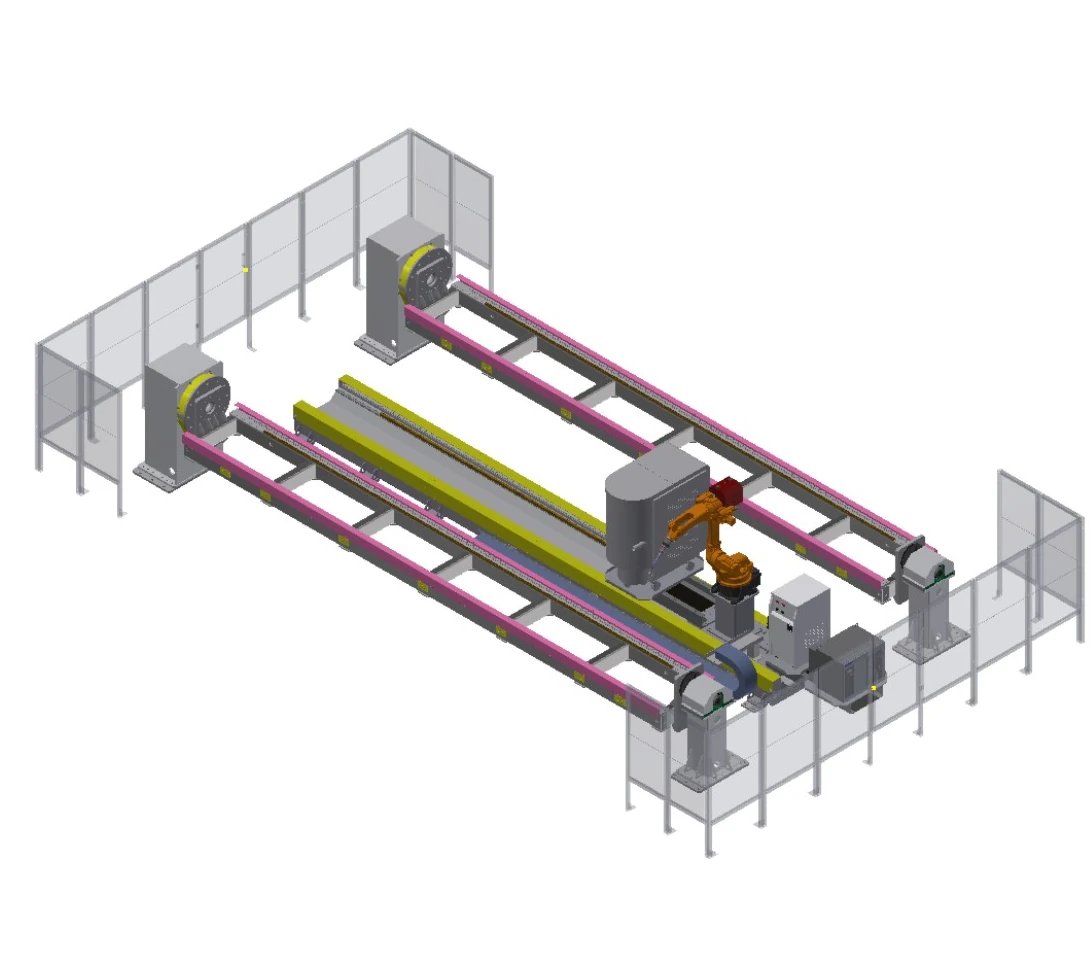
Werkbank mit Verfahrachse für lange Werkstücke
Eine Bodenfahrachse erweitert den Arbeitsbereich des Roboters entlang eines sechs Meter langen Vorrichtungsbereichs, der von zwei Spindelstock-Reitstock-Positionierern bedient wird.
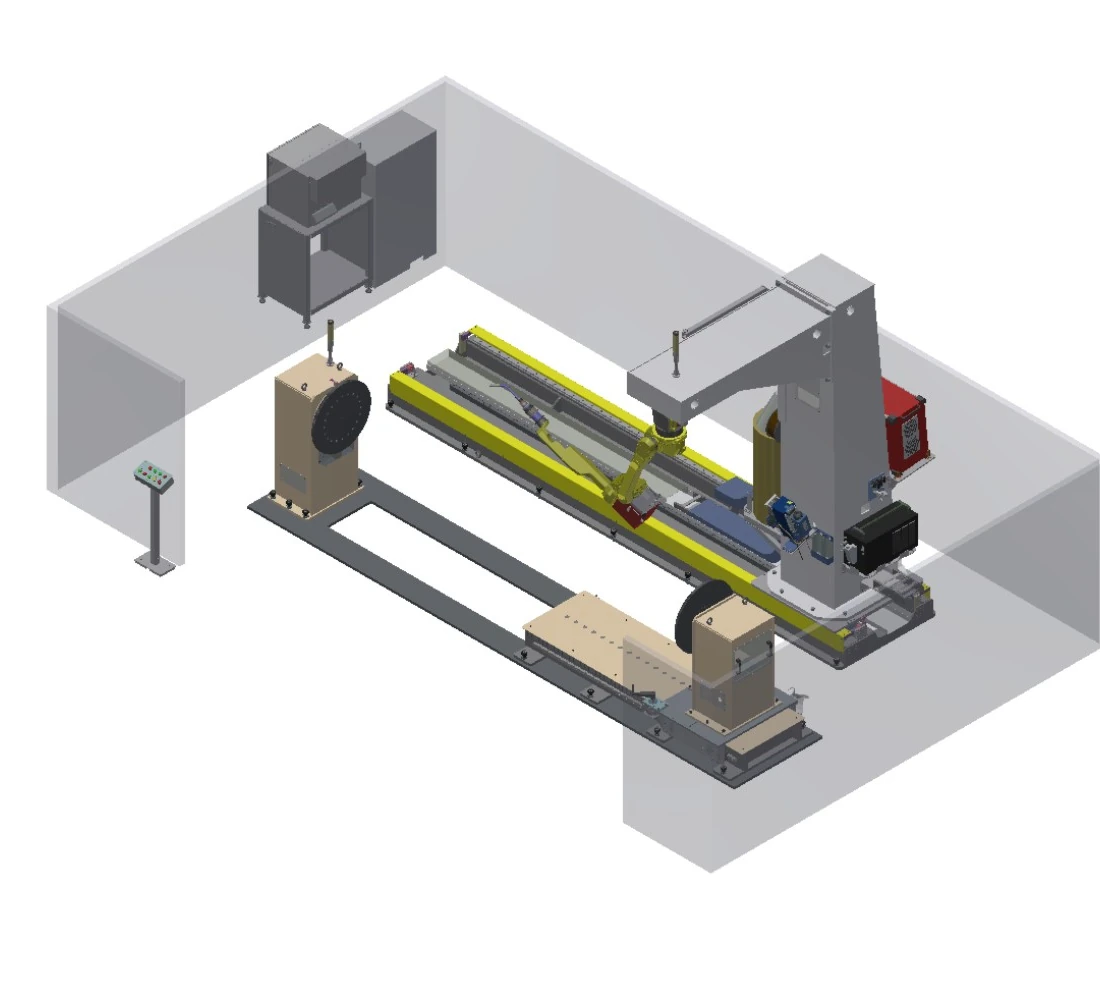
Umgekehrter C-Rahmen-Reisearbeitsplatz
Ein umgekehrter C-Rahmen und eine Verfahrachse erweitern den Zugang entlang des Werkstücks, während der Reitstock eine Längenverstellung ermöglicht.
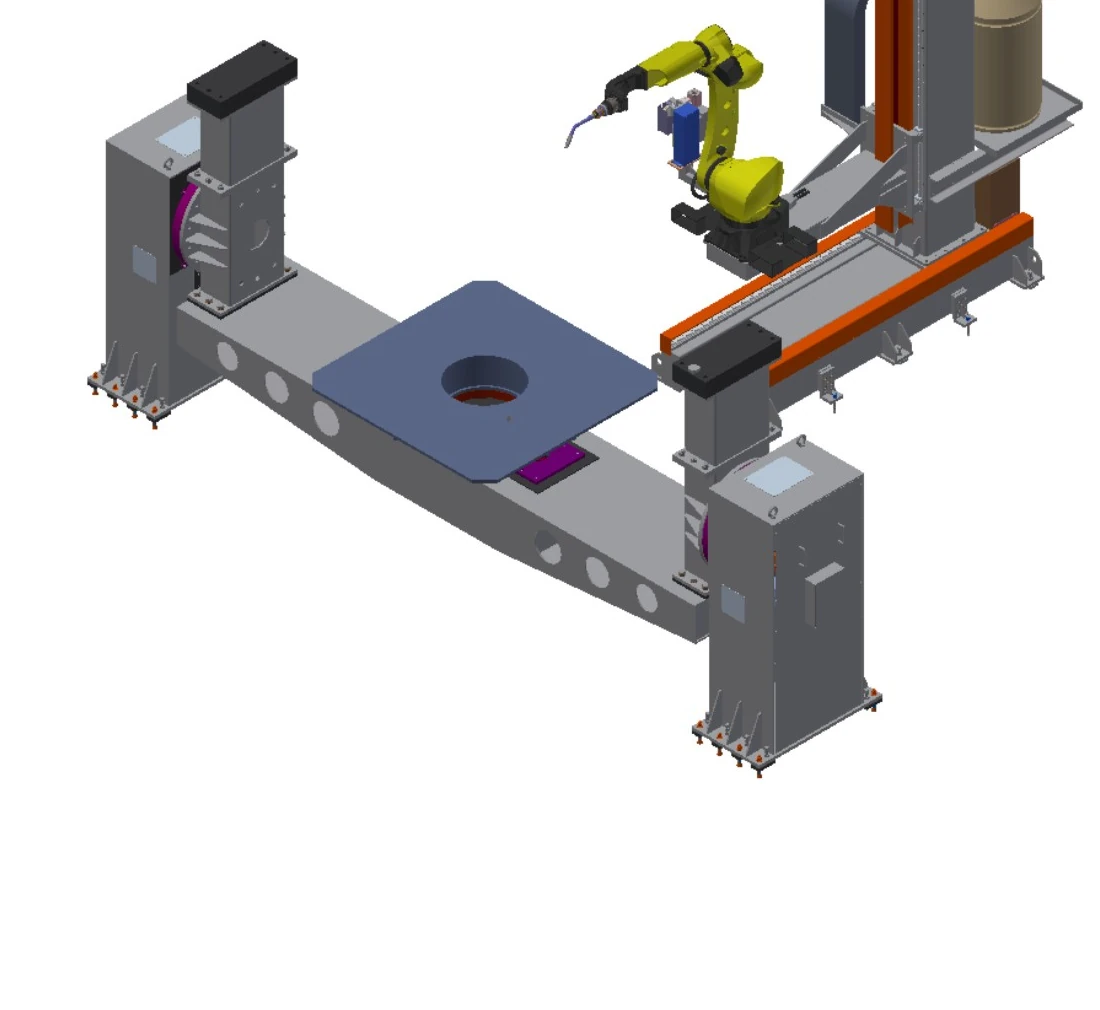
Zweiachsige, bodenverfahrbare Workstation
Die Bewegung entlang der Y- und Z-Achse wird mit einem Doppelsäulen-Positionierer kombiniert, der für einen Traglastbereich von zwei bis fünf Tonnen ausgelegt ist.
Zugang über Kopf und über Kopf
Der Roboter wird über oder um das Werkstück herum positioniert, wenn Zugang und Freiraum die Architektur bestimmen.
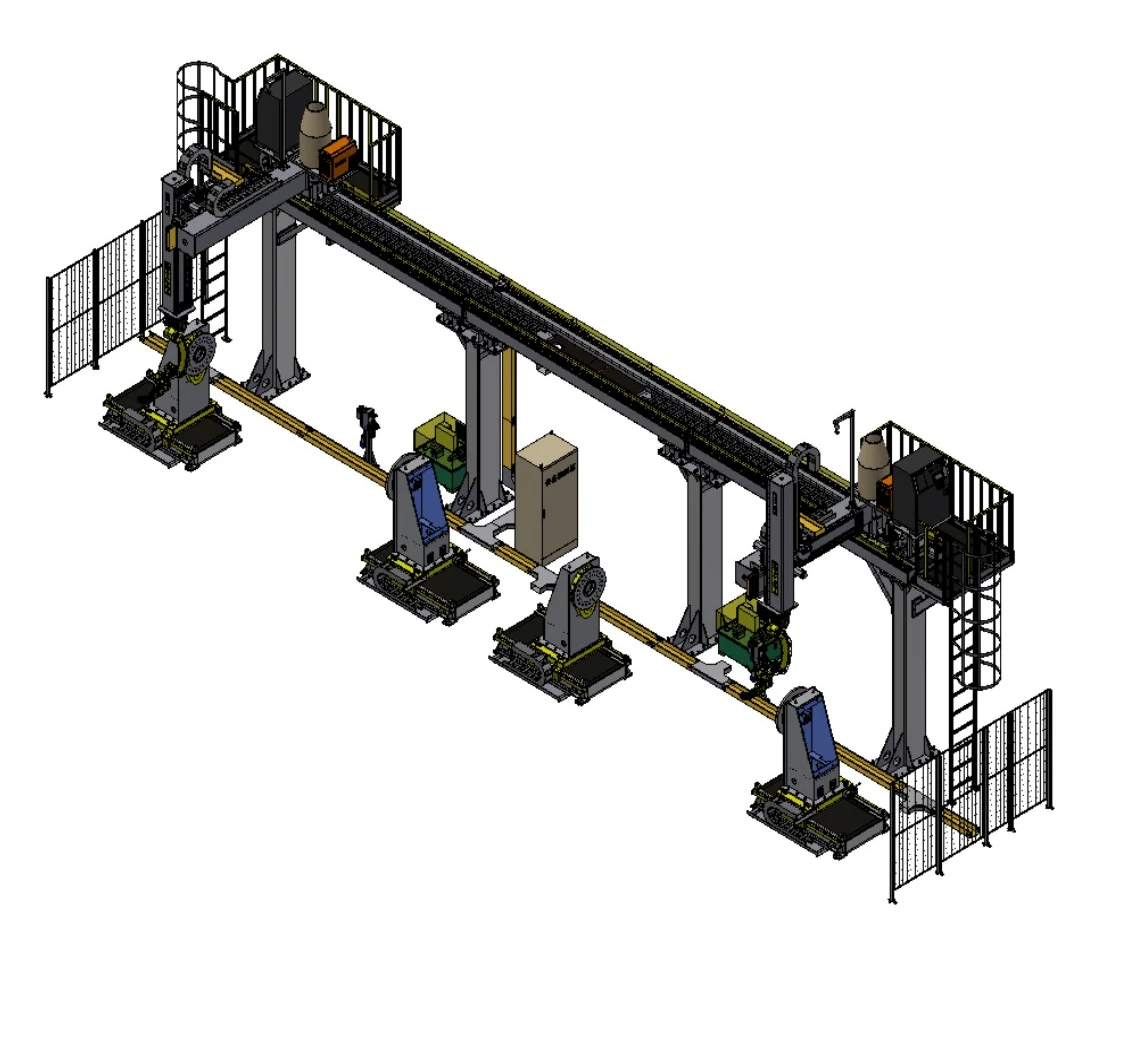
Mehrachsige Arbeitsstation mit Hängewagen
Wählbare, obenliegende Bewegungsachsen werden mit einem oder zwei schweren Spindelstock-Reitstock-Positionierern für große rotierende Werkstücke kombiniert.
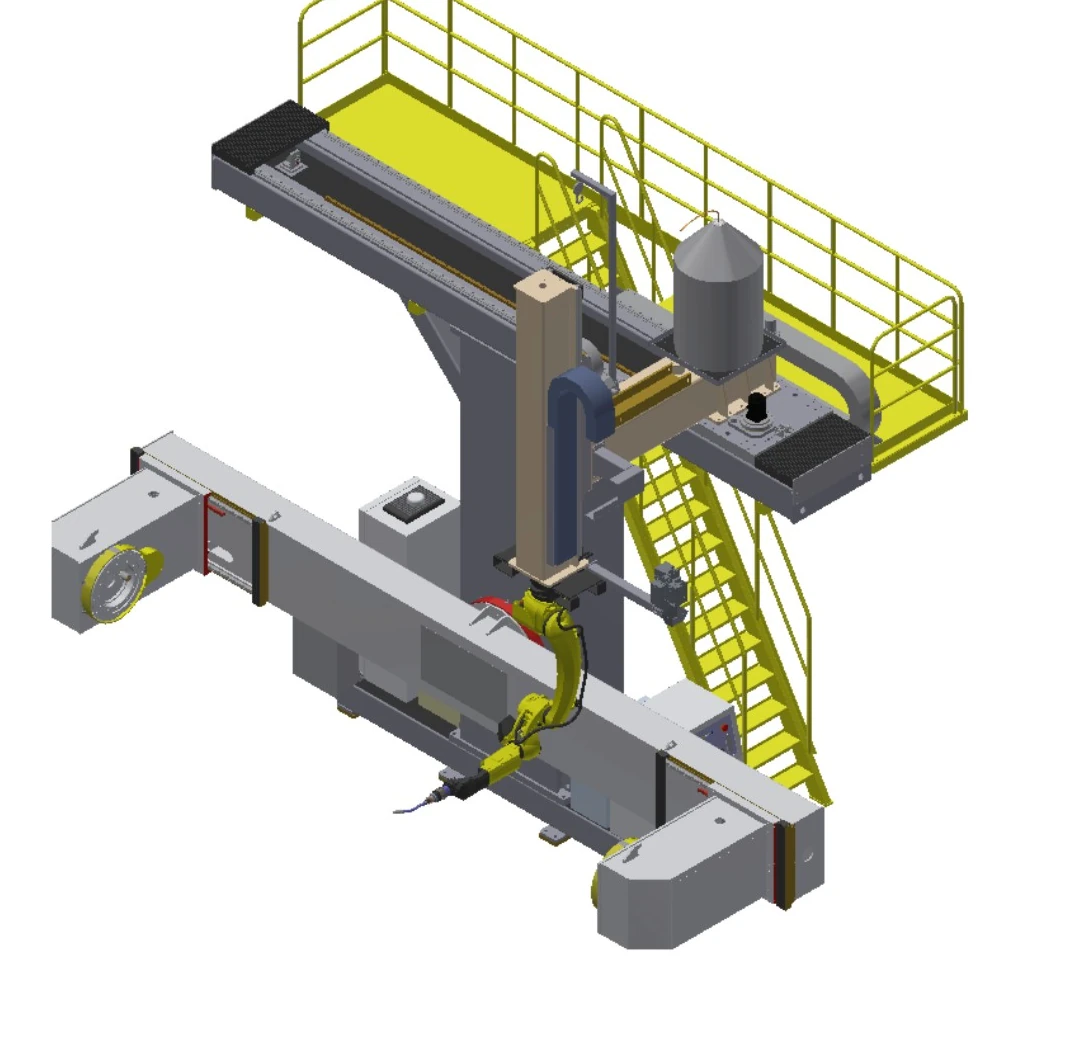
T-förmiger Arbeitsplatz mit Deckenwagen
Eine zweiachsige Überkopfbewegung dient einem seitlich montierten Positionierer für rotierende Teile mittleren Durchmessers.

Drehbarer, umgekehrter C-Rahmen-Arbeitsplatz
Ein drehbarer, umgekehrter C-Rahmen ermöglicht einen vertikalen Verfahrweg und einen Winkelzugang im Bereich der höchsten Positionierlast in dieser Gruppe.
Vergleichen Sie Last-, Hüllkurven-, externe Bewegungs- und Schutzfelder
| Reihe | Beschreibende Konfiguration | Armreichweite | Positioniererlast | Werkstückhülle | Äußere Bewegung | Positionierungsanordnung | Schutzfeld |
|---|---|---|---|---|---|---|---|
| A | Werkbank mit Verfahrachse für lange Werkstücke | 2 m | 1–3 t | Leuchte 6 m × 1.5 m | Reise 5 m² | Spindelstock-Reitstock, 2 Einheiten | halbumzäunter Zaun |
| B | Doppelstations-Spindel-Reitstock-Arbeitsplatz | 2 m | 1–3 t | Leuchte 3 m × 1.5 m | Spindelstock-Reitstock, 2 Einheiten | halbumzäunter Zaun | |
| C | Umgekehrter C-Rahmen-Reisearbeitsplatz | 1.4 m / 2 m optional | 1–3 t | Leuchte 4 m × 1 m | Reise 4 m² | Spindelstock-Reitstock; Reitstockverstellung 1.5 m | halbumzäunter Zaun |
| D | Zweiachsige L-Positionier-Arbeitsstation | 1.4 m / 2 m optional | 1 t / 2 t optional | Zweiachsiger L-Positionierer | halbumzäunter Zaun | ||
| E | Mehrachsige Arbeitsstation mit Hängewagen | 1.4 m / 2 m optional | 1–5 t | Rotation ≤3 m | X 2–30 m; Y 1–2 m; Z 1–2 m | Spindelstock-Reitstock, 1 oder 2 Einheiten | halbumzäunter Zaun |
| F | T-förmiger Arbeitsplatz mit Deckenwagen | 1.4 m / 2 m optional | 1–3 t | Rotation ≤1.8 m | X 3–4 m; Z 1–2 m | Seitlich montierter Spindelstock-Reitstock; Verstellbereich 0.5 m | |
| G | Zweiachsige, bodenverfahrbare Workstation | 1.4 m / 2 m optional | 2–5 t | Rotation ≤3 m | Y 1.5 m; Z 1.5 m | Zweiachsige Doppelsäule; Verstellbereich 0.5 m | |
| H | Drehbarer, umgekehrter C-Rahmen-Arbeitsplatz | 1.4 m / 2 m optional | 3–10 t | Rotation ≤3 m | Z 1–2 m; Drehung ±90° | Zweiachsige Doppelsäule; Verstellbereich 0.5 m | halbumzäunter Zaun |
Das Schutzkonzept basiert auf Logistik und externer Bewegung.
Die Sicherung schwerer Bauteile ist nicht standardmäßig in der Zubehörliste enthalten. Sie muss zusammen mit Hebe-, Lade-, Wartungs-, Rauchgasabsaugungs- und kontrollierten Bewegungsabläufen geprüft werden.
Isolation und Verriegelungen
Definieren Sie Schutzmaßnahmen im Bereich maximaler Bewegungsfreiheit, Positionierer, Ladezonen und Personenzugänge.
Heben und Zugang zu großen Teilen
Kranwege, Tore oder Öffnungszonen, Werkstücktransport und Außerbetriebnahme bestätigen.
Schnittstellen zwischen Rauchgasen und Prozessen
Beziehen Sie die Schweißrauchabsaugung, die Versorgungseinrichtungen, die Prozessmedien und die Anlagenkühlung in das Gesamtkonzept ein.
Wartung und Validierung
Für kontrollierte Bedingungen bei Wartungsarbeiten, Brennerreinigung, Vorrichtungsjustierung und Sicherheitsfunktionsprüfung sorgen.
Teilepositionierung und Nahtplan vor Geräteumfang definieren
Teilrezension
Zeichnungen, Masse, Schwerpunkt, Verbindungen, Varianten und Eingangszustand.
Positionierungskonzept
Grenzen der Unterstützung, Rotation, Belastung und Vorrichtungsschnittstelle.
Zugangsstudie
Roboterhaltung, externe Bewegung, Kollision und Servicezugang.
Prozess und Schutz
Schweißverfahren, Sensorik, Schweißrauche, Verriegelungen und Interaktion des Personals.
Akzeptanzdefinition
Teile, Nähte, Testbedingungen, Dokumente und Entscheidungsmethode abstimmen.
Vier Szenarien für schwere Schweißarbeiten mit unterschiedlichen Randbedingungen
Die Fallstudien veranschaulichen lediglich Teilefamilien, Anordnung und Prozessfokus; sie identifizieren keinen Kunden, kein festes Ausrüstungspaket und kein Leistungsversprechen.
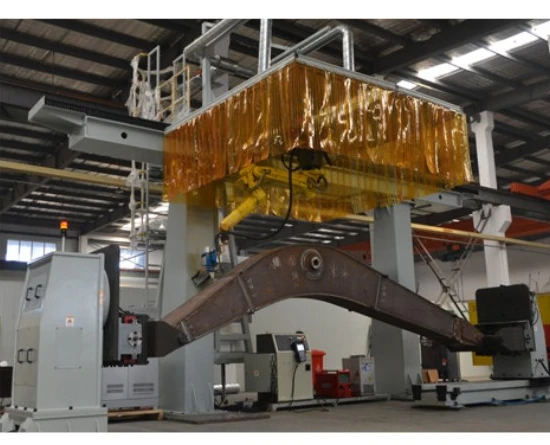
Ausleger und Träger für Baumaschinen
Stützen Sie lange, gefertigte Abschnitte, koordinieren Sie externe Bewegungen und halten Sie den Schweißzugang an die tatsächliche Nahtzuordnung gebunden.
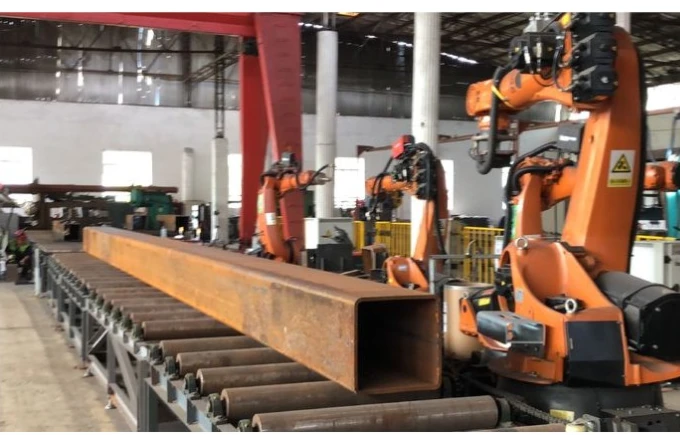
Stahlkonstruktionsabschnitte
Planen Sie den Zugang von mehreren Seiten für Kastenprofile und Strukturprofile, ohne eine einzige Vorrichtung als universell zu betrachten.
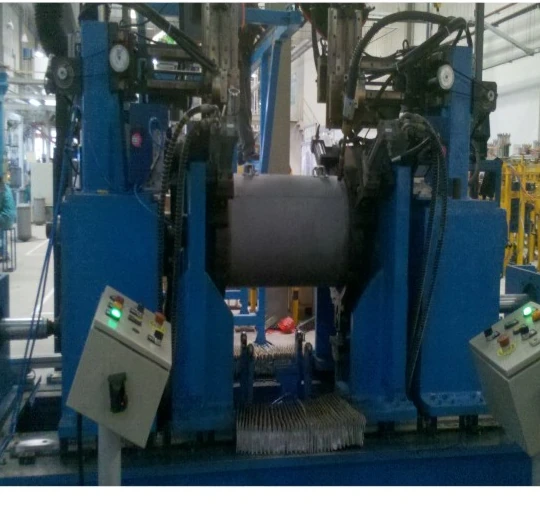
Druckbehälterhüllen
Verwenden Sie eine kontrollierte Rotationsführung für zylindrische Nähte und achten Sie dabei auf Durchmesser, Unterstützung und Belastungsmethode.
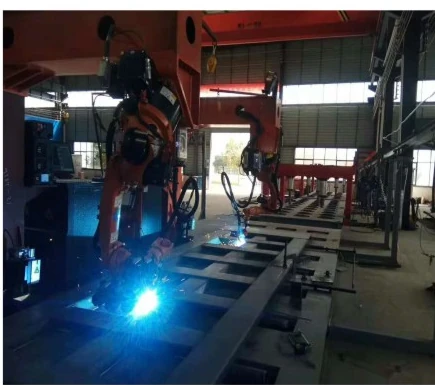
Nutzfahrzeugfertigungen
Trennen Sie Tanks, Rahmen und Aufbauten in übersichtliche Teilefamilien, bevor Sie die Werkstückspannung und den Stationsfluss auswählen.
Technische Fragen vor der Konzeptentwicklung klären
Wie wird der Kapazitätsbereich geprüft?
Werkstückmasse, Vorrichtungsmasse, Schwerpunkt, Abstützmethode und dynamische Ausrichtung angeben. Die Projektberechnungen bestimmen den anwendbaren Bereich.
Wann sollte eine externe Roboterbewegung berücksichtigt werden?
Ziehen Sie es in Betracht, wenn eine Montageposition die erforderliche Länge, Höhe oder den Nahtwinkel nicht abdecken kann, und überprüfen Sie dann Kollisionsgefahr, Steifigkeit und Wartungszugänglichkeit.
Wie werden lange Teile oder Teile mit großem Durchmesser präsentiert?
Vergleichen Sie Spindelstock-Reitstock-, Doppelständer- und andere Positionierungskonzepte mit Stützen, Rotationsdurchmesser, Längenverstellung, Belastung und Vorrichtungsschnittstellen.
Was wird für eine Überprüfung von Mehrlagenschweißungen benötigt?
Bitte geben Sie die Nahtvorbereitung, das Material, die Dicke, den Füllstoff, die Passfolge, die Vorwärm- oder Zwischenpassanforderungen sowie die Sensor- und Programmierstrategie an.
Wie wird der Schutz schwerer Teile entwickelt?
Die Risikobewertung sollte auf maximalen Bewegungs-, Belastungs-, Hebe-, Personenzutritts-, Rauchgaskontroll- und Wartungsarbeiten basieren.
Können die angezeigten Arrangements als feste Pakete bestellt werden?
Sie stellen die Ausgangspunkte für die Konstruktionsplanung dar. Mechanische, elektrische, verfahrenstechnische, Vorrichtungs-, Schutz- und Abnahmekriterien müssen anhand des realen Bauteils bestätigt werden.
Beginnen Sie mit den Werkstückdaten und der Nahtkarte.
Teilen Sie Teilebereich, Masse, Schwerpunkt, Verbindungen, Belastungsmethode und Standortbedingungen, damit EVST einen Ausgangspunkt für eine robuste Schweißroboter-Arbeitsstation festlegen kann.