
Roboterschleifen von Zinklegierungsgriffen: Entfernen der Trennlinie
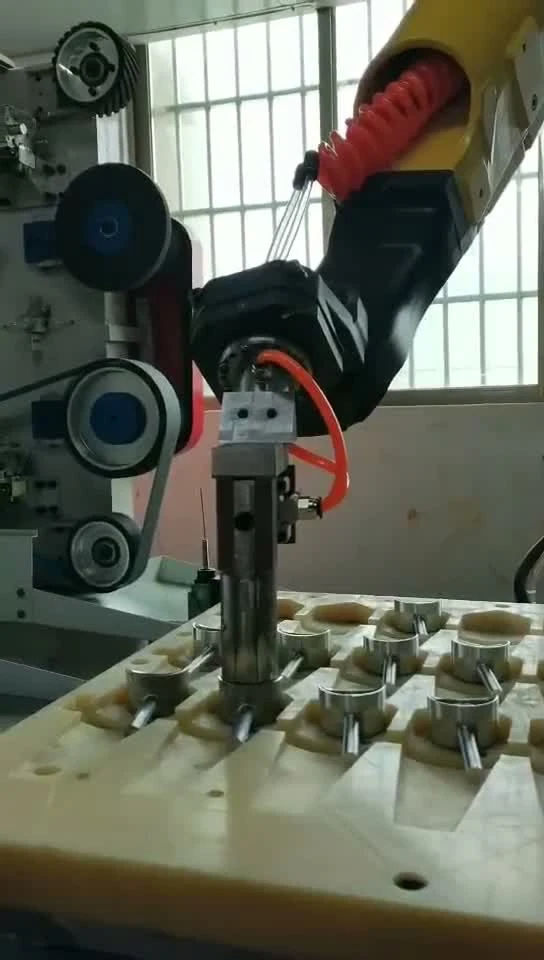
Diese Roboterpolierzelle besteht aus einem Sechs-Achs-Roboter und einer Vier-Stationen-Bandschleifmaschine mit Be- und Entladetisch: Die Teile werden nacheinander von groben zu feinen Bändern geschliffen oder auf einer Nylonscheibe poliert.
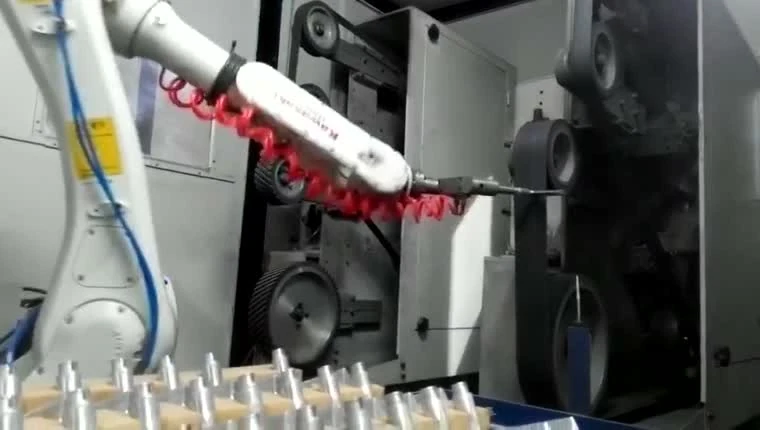
Der Roboter hält das Werkstück für ein stabiles und effizientes Schleifen.
Der Roboter transportiert das Produkt zu den Verbrauchsmaterialstationen zum Schleifen und Polieren; bei großen Produkten hält der Roboter das Werkzeug und bearbeitet stattdessen das fixierte Teil.
Zellenlayouts, Kraftsteuerungsoptionen und AuswahlGroße Produkte werden mit einem robotergestützten Werkzeug geschliffen und poliert, wobei der Werkzeugverbrauchsmaterialwechsel automatisch erfolgt.
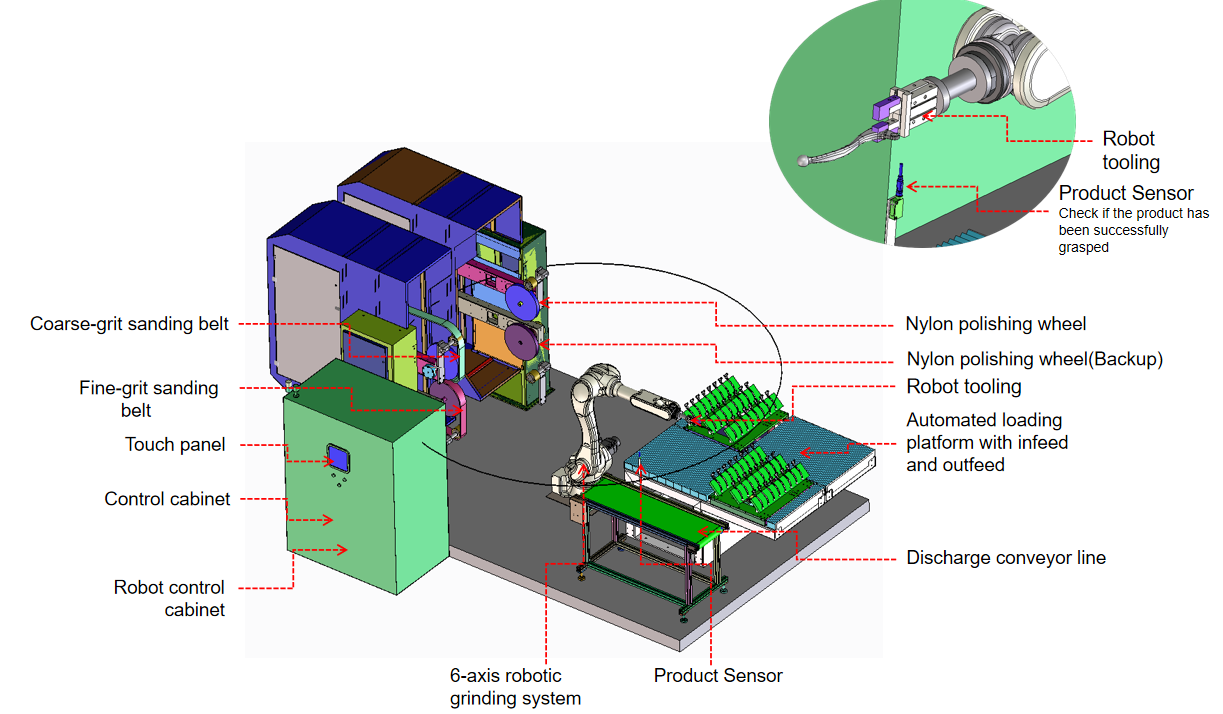
Entgratungszellen für schwere GussteileWichtige Komponenten, die um Ihren Teil herum angeordnet sind
Sechsachsiger Roboter und Schleifvorrichtung
Der Roboter ist auf den Schleifprozess abgestimmt, sodass die Sequenz gleichmäßig und kontinuierlich abläuft.
Verbrauchsstationen
Die Anordnung der Schleifmaschinen erfolgt über zwei, vier oder sechs Stationen, angepasst an den Schleifprozess. Die Verbrauchsmaterialien – Schleifbänder, Lamellenscheiben, Nylonscheiben, Sisalscheiben und Polierscheiben aus Stoff – werden je nach Bedarf gewechselt.
Gestapelte Verbrauchsmaterialstationen
Die Anordnung mit einer oberen und einer unteren Station verkürzt die Fahrwege des Roboters zwischen den Stationen und ermöglicht so eine schnelle und kontinuierliche Produktion.
Lade- und Entladegerät
Eins rein, eins raus: Jedes Teil kehrt nach dem Mahlen in seine Position auf dem Tablett zurück; wenn das Tablett fertig ist, schaltet die Zelle automatisch zum nächsten Tablett um, und die Bediener be- und entladen die Tabletts.
Drei Montageoptionen für Schleifwerkzeuge
Feste Halterung
Das Schleifwerkzeug ist zur Gewährleistung einer steifen und hochfesten Verbindung fest mit dem Roboterflansch verschraubt.
Zellenlayouts, Kraftsteuerungsoptionen und AuswahlSchwimmende Halterung
Das Schleifwerkzeug gleitet über die Oberfläche des Produkts und sorgt so für ein gleichmäßigeres und flacheres Finish.
Zellenlayouts, Kraftsteuerungsoptionen und AuswahlSchwimmende Lagerung mit Drehmomentmessung
Das Werkzeug folgt der Produktoberfläche mit einer gleichmäßigen Kraftabgabe für gekrümmte Flächen, Ecken, sehr dünne Teile und Teile mit hohen Spezifikationen.
Zellenlayouts, Kraftsteuerungsoptionen und AuswahlViele Produktarten, ein Mahlprozess
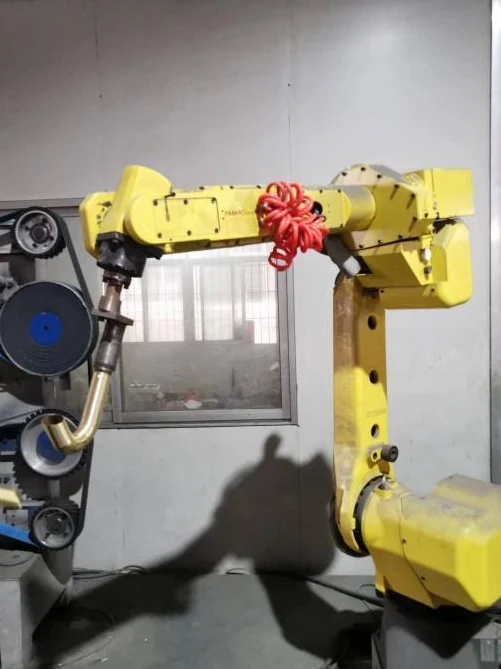
Sanitärkeramik: Wasserhähne und Duscharmaturen
Armaturenabdeckungen aus Zinklegierung, Armaturenkörper aus Kupferlegierung, Edelstahlarmaturen, gebogene Ausläufe und Brausearme eignen sich für die teilgehaltene Endbearbeitung. Das Werkstück bewegt sich zwischen festen Stationen, während der Roboter die benötigten Oberflächen dem Werkzeug zuführt.
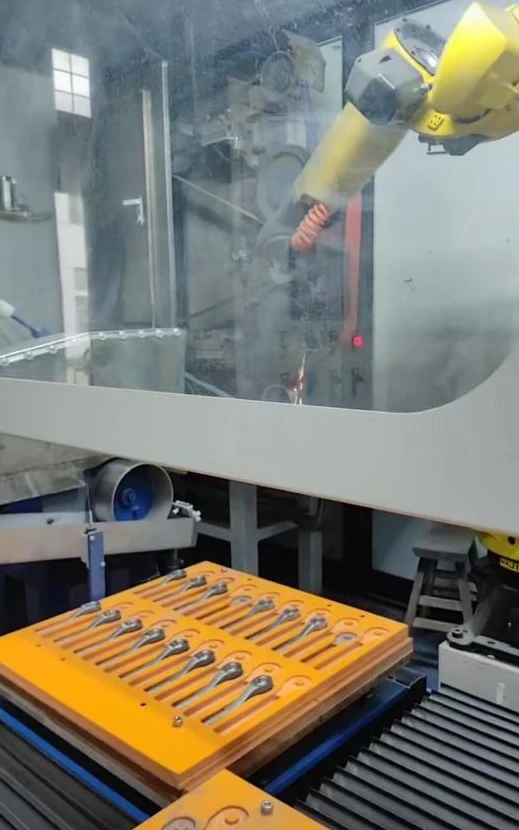
Werkzeuge für den Hausgebrauch: Griffe und Schraubenschlüssel
Türgriffe und Werkzeugstahlschlüssel sind typische Anwendungsbereiche. Formgebende Ablagen ordnen die eingehenden Teile, während der Greifer jedes Teil zur Schleif- oder Polierstation transportiert. Ein typischer Auftrag ist das Entfernen von Trennfugen und Graten an Zinkdruckgussgriffen vor dem Polieren.
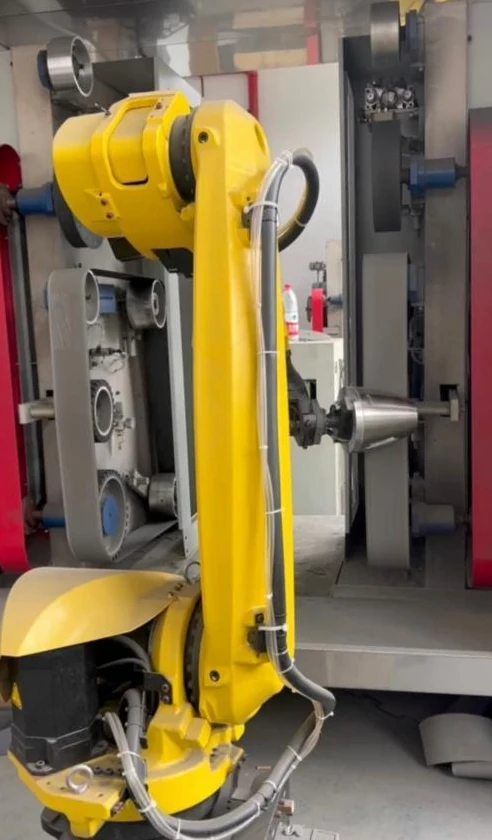
Haushaltsgeräte: Wasserkochergehäuse und Griffe
Wasserkocher aus Edelstahl und Mikrowellengriffe aus Aluminium stellen unterschiedliche Formteile innerhalb desselben Handhabungsprinzips dar: ein runder, dünnwandiger Korpus und ein langer Griff. Jedes benötigt eine auf seine Form abgestimmte Griffvorrichtung.
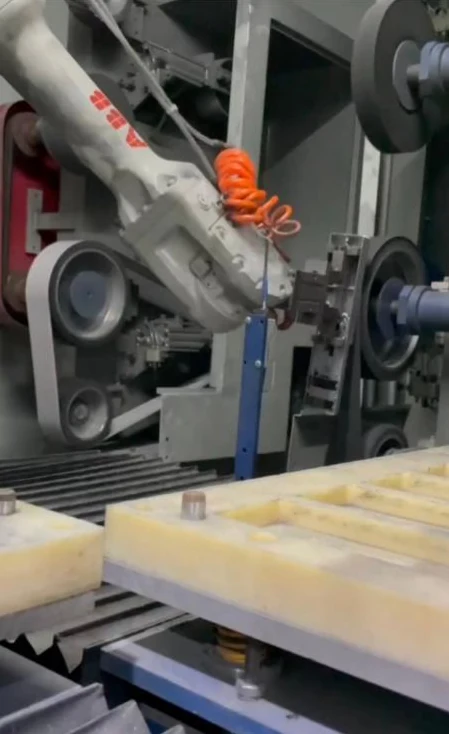
Intelligente Schlösser: kleine Abdeckungen und lange Komponenten
Intelligente Verriegelungsabdeckungen aus Zinklegierung können in Positionierschienen präsentiert werden. Für Bauteile mit langer Abdeckung und Griff sind auch geschlossene Zellenlayouts erhältlich, wobei der Roboter innerhalb des Maschinengehäuses arbeitet.
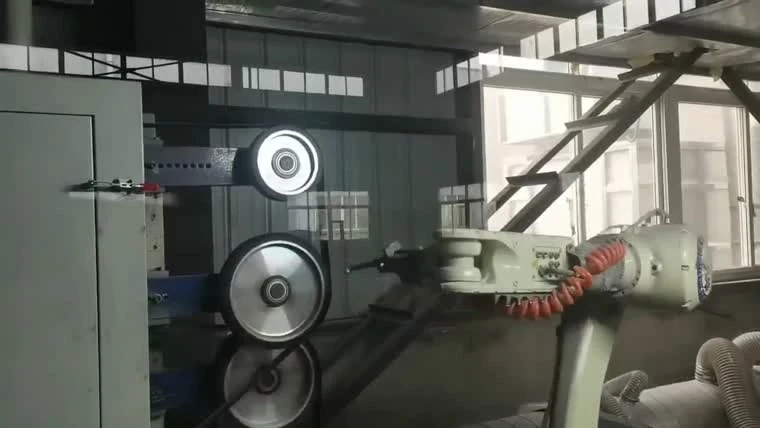
Motorradkomponenten: Bremshebel und Rahmen
Handbremsen und Bremshebel aus Aluminium werden zum Schleifen und Polieren an feststehenden Kontaktscheiben vorbeigeführt. Geschweißte Rohrrahmen für den Heckbereich bilden eine weitere typische Bauteilgruppe und werden mit einer werkstückspezifischen Spannvorrichtung bearbeitet. Typische Aluminium-Druckgussteile zum Schleifen und Polieren sind Radnaben, Gepäckträger, Spiegelgehäuse, Heckgepäckträger, Kraftstofftanks, Stoßdämpfergehäuse und Fußrasten.
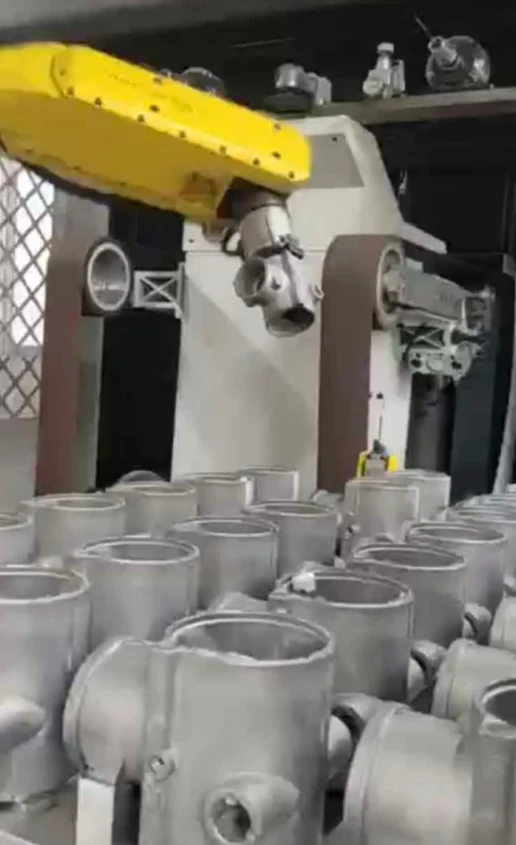
Ventile und Gussteile: Ventilkörper aus Aluminium und Gehäuse aus Guss
Aluminium-Dreiwege- und Vierwegeventilgehäuse sowie flache Aluminiumgussgehäuse sind typische Entgratungsanwendungen für dieses Verfahren. Der Roboter hält das Werkstück und führt die zu bearbeitenden Kanten zu einer stationären Nachbearbeitungsanlage.
Mahlverfahren, das auf das Produkt abgestimmt ist
Nutzen Sie die Werkstückfamilie als Ausgangspunkt für eine Layoutdiskussion. Die folgenden Kombinationen sind Konfigurationsbeispiele und stellen keine universelle Gerätespezifikation dar.
| Werkstückfamilie | Halteverfahren | Stationskombination | Ladeanordnung | Typischer Prozess |
|---|---|---|---|---|
| Sanitärarmaturen und Zubehör | Der Roboter greift das Produkt | Schleifband, Nylonscheibe und Stoffscheibe | Positionierschalen | Schleifen und Polieren |
| Türgriffe und Abdeckungen für intelligente Türschlösser | Der Roboter greift das Produkt | Schleifband, Nylonscheibe und Stoffscheibe | Geformte Tablettanordnung | Schleifen und Polieren |
| Schraubenschlüssel und Befestigungsmaterial | Der Roboter greift das Produkt | Schleifband, Nylonscheibe und Stoffscheibe | Reihenweise angeordnete Ladeschalen | Schleifen und Polieren |
| Kesselkörper, Hülsen und Buchsen | Der Roboter greift das Produkt | Schleifband, Nylonscheibe und Stoffscheibe | Werkstück-passende Tabletts | Schleifen und Polieren |
| Bremshebel und Gepäckträger aus Aluminium-Druckguss | Der Roboter greift das Produkt | Schleifband, Nylonscheibe und Stoffscheibe | Positionierungsschale oder -vorrichtung | Schleifen und Polieren |
| Ventilkörper und Gehäuse aus Aluminiumguss | Der Roboter greift das Produkt | Schleifband, Nylonscheibe und Stoffscheibe | Stapelweises Laden aus Behältern | Schleifen und Entgraten |
Bitte senden Sie uns Produktzeichnungen oder Fotos sowie eine Beschreibung Ihres aktuellen manuellen Schleif- und Polierprozesses, damit wir die Ausrüstung und den Prozess planen können.
Erläutern Sie ein ZellenlayoutHalten Sie Kleinteile zur Abholung bereit.
Ein abgeschlossener Arbeitsbereich
Die gesamte Anlage befindet sich innerhalb des Arbeitsbereichs des Roboters, und ein Nasssauger ist zur Staubabsaugung aus der Luft installiert.
Zellenlayouts, Kraftsteuerungsoptionen und Auswahl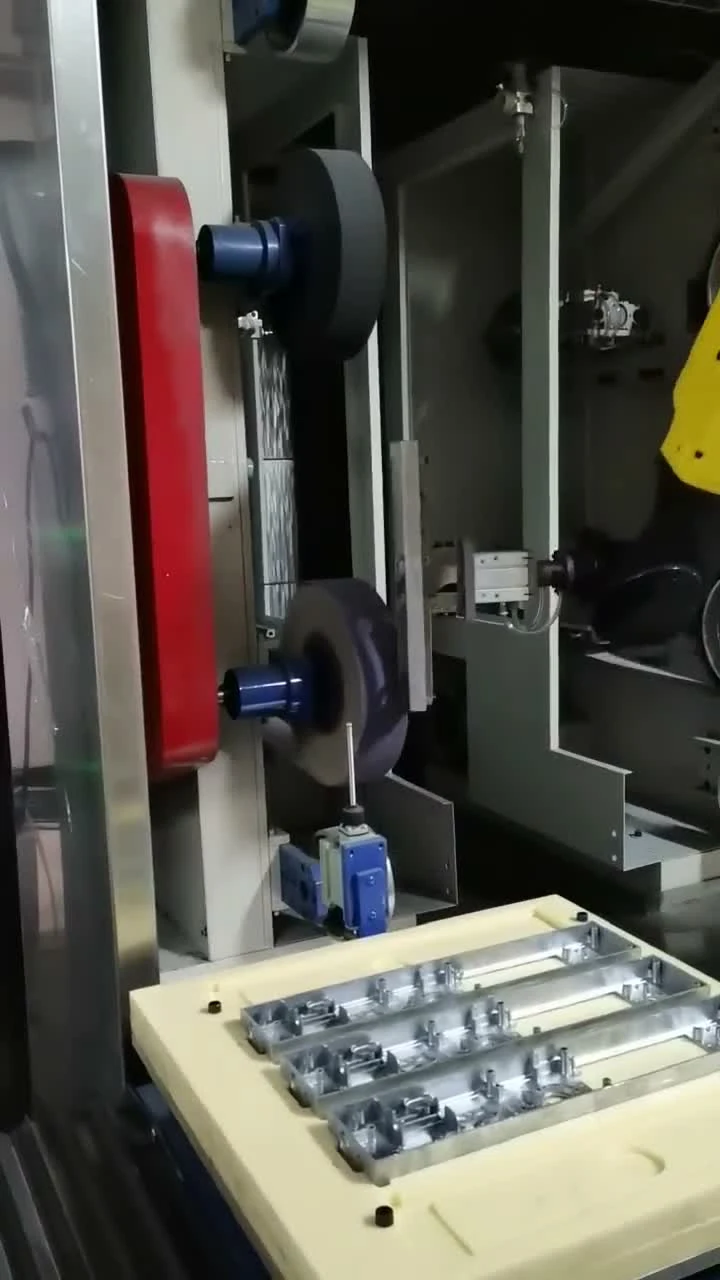
Warum eine teilweise besetzte Zelle
Konsistenz
Ein programmierter Prozessweg führt das Werkstück in einer wiederholbaren Reihenfolge zu festgelegten Bearbeitungsstationen; Spannvorrichtung und Zustand der Verbrauchsmaterialien bleiben Teil der Prozesseinrichtung.
Sicherheit
Getrennte Belade- und Bearbeitungspositionen können dazu beitragen, dass die Bediener während der Bearbeitung nicht mit dem Werkzeug in Berührung kommen. Für die Bearbeitungszelle sind Schutzvorrichtungen und Zugangswege vorgesehen.
Durchsatz
Organisierte Tabletts und Beladepositionen ermöglichen einen gleichmäßigen Teilefluss. Die Ausbringungsmenge hängt vom Werkstück, den Bearbeitungsschritten und der Beladeanordnung ab.
Fragen vor der Angabe einer Zelle
Welche Teile eignen sich eher für eine teilgeführte Zelle als für eine werkzeuggeführte Zelle?
Im Mittelpunkt dieser Seite stehen Bauteile, die sicher gegriffen und in feste Endbearbeitungspositionen gebracht werden können. Bei größeren Teilen kann die Anordnung umgekehrt werden, sodass das Teil fixiert bleibt und der Roboter das Werkzeug transportiert.
Welche Verbrauchsmaterialien kann eine Zelle kombinieren?
Eine Zelle kann feste Schleif- und Polierpositionen um den Roboter herum kombinieren. Die erforderlichen Bearbeitungsschritte bestimmen die Stationskombination; die Anlagenanordnung wird an das Werkstück angepasst.
Wie werden Kleinteile verladen – in Trays, Hubmagazine oder über ein Förderband?
Für Kleinteile stehen Positionierschienen und Hubmagazine zur Verfügung. Wechselnde Beladepositionen und doppellagige Materialtische sind weitere Gestaltungsoptionen. Eine Förderbandschnittstelle kann bei Bedarf im vorgelagerten Prozess realisiert werden.
Kann eine Zelle mehrere Teilenummern bearbeiten, ohne die Vorrichtung neu bauen zu müssen?
Gehen Sie nicht davon aus, dass verschiedene Teilenummern dieselbe Vorrichtung verwenden. Vergleichen Sie zunächst deren Spannflächen, Positionierpunkte und Bearbeitungswege. Senden Sie Zeichnungen oder Muster, damit die Gemeinsamkeiten und der erforderliche Umrüstaufwand beurteilt werden können.
Welche Arbeitsschritte umfasst die Zelle – Entgraten, Schleifen, Polieren?
Die Bearbeitungsroute umfasst das Schleifen und Polieren von Bauteilen sowie das Entgraten geeigneter Aluminiumgussteile. Für die gewünschte Oberflächengüte können Polierpositionen integriert werden. Die Reihenfolge wird anhand des Materials, der Geometrie und des angestrebten Oberflächenfinishs ausgewählt.
Definiere das Bauteil. Besprecht den Ablauf der Endbearbeitung.
Bitte senden Sie uns eine Zeichnung oder ein Muster, Angaben zum Material, den zu bearbeitenden Oberflächen und dem gewünschten Ergebnis. EVST kann anhand dieser Informationen die Spannvorrichtung, die Stationskombination und das Belastungsverfahren mit Ihnen besprechen.