
Intelligentes Schweißsystem ohne Lernaufwand für Baustahl
Genehmigte Werkstückdaten werden ohne manuelle, punktweise Programmierung des Teach-Pendants in roboterfertige Schweißbahnen umgewandelt. EVST kombiniert Offline-Bahnplanung, 3D-Vision-Positionierung, Laser-Nahtverfolgung und konfigurierbare Schweißhardware für die Stahlbaufertigung.
Den Arbeitsablauf erkundenWas bedeutet „Teach-Free“ beim Schweißen von Baustahl?
Teach-free beschreibt die Erstellung des Schweißpfads. Anstatt den Bediener mit einem Teach-Pendant durch jeden einzelnen Schritt zu führen, beginnt der EVST-Workflow mit den Werkstückdaten, identifiziert Schweißmerkmale und bereitet die Roboterbahn offline vor. Das Schweißteam konzentriert sich so auf die Auftragsfreigabe, die Werkstück- und Vorrichtungsprüfung, die Verfahrensauswahl und die Produktionsfreigabe.
Diese Unterscheidung ist für Stahlbauunternehmen von Bedeutung. Produktmix, Zugänglichkeit der Verbindungen, Verzug, Passgenauigkeit und Vorrichtungszustand können selbst bei Bauteilen derselben Familie variieren. EVST verkürzt die repetitive Pfadvorbereitung und hält gleichzeitig die Prüfpunkte für die Schweißqualitätsverantwortlichen sichtbar. Modellvorbereitung, Sichtfeldausrichtung, Pfadgenerierung, Prozessauswahl und -ausführung sind in einem kontrollierten Arbeitsablauf organisiert.
Warum Stahlbauunternehmen auf lernfreies Schweißen umsteigen
Konventionelles Roboterschweißen ist bei stabilen, sich wiederholenden Arbeiten produktiv, doch Stahlbauunternehmen verarbeiten häufig unterschiedliche Bauteile, unterliegen wechselnden Spezifikationen und erfordern aufwändige Rüstvorgänge. EVST löst diese Herausforderungen durch modellgetriebene Planung, präzise Positionierung und wiederverwendbares Prozesswissen.
| Typische Einschränkung bei herkömmlichen Schweißrobotern | Wie der EVST-Workflow dies löst |
|---|---|
| Die manuelle Anlernung von Punkten beansprucht Programmierzeit und hält die Roboterzelle während der Einrichtung beschäftigt. | Die modell- und zeichnungsbasierte Offline-Planung generiert die Trajektorie von der Zelle weg und reduziert die wiederholte Teach-Pendant-Arbeit. |
| Unterschiedliche Produkttypen, sich ändernde Spezifikationen und kleine Losgrößen führen zu wiederholtem Programmieraufwand. | Parametrische Modellierung und wiederverwendbare Jobstrukturen organisieren zusammengehörige Werkstückfamilien innerhalb des Arbeitsbereichs des Roboters. |
| Abweichungen beim Stanzen, der Montage und der Teileplatzierung erschweren die Wiederverwendung eines festgelegten Pfades. | Die 3D-Vision-Positionierung richtet das vorbereitete Werkstück auf das physische Werkstück aus, während die Nahtverfolgung die Brennerbewegung mit der erkannten Naht verbindet. |
| Die Qualität der Programmierung kann schwanken, wenn es schwierig ist, erfahrene Roboterschweißer zu halten. | Die Prozessexpertenbibliothek und der geführte Offline-Workflow platzieren wiederholbare Pfad- und Prozessinformationen im Jobpaket. |
| Komplexe, speziell angefertigte Installationen verursachen zusätzliche Kosten und erfordern einen besonderen Planungsaufwand. | Die optische Positionierung unterstützt einfachere und stabilere Werkstückspannkonzepte, während das Werkstück zum Schweißen fixiert bleibt. |
Diese Einschränkungen dienen auch der Lieferantenbewertung: Vergleich der Verantwortlichkeiten für Planung, Sensorik, Schweißen, Integration und Lieferung.
Zwei Wege, wie das System eine Schweißnaht erstellt
EVST setzt primär auf modell- und zeichnungsbasierte Planung. Das System unterstützt außerdem einen 3D-Linienscan für Werkstücke, deren Geometrie direkt in der Zelle erfasst werden muss. Beide Verfahren liefern überprüfbare Schweißinformationen, bevor der Roboter mit dem freigegebenen Auftrag beginnt.
Modell- und zeichnungsbasierte Offline-Planung
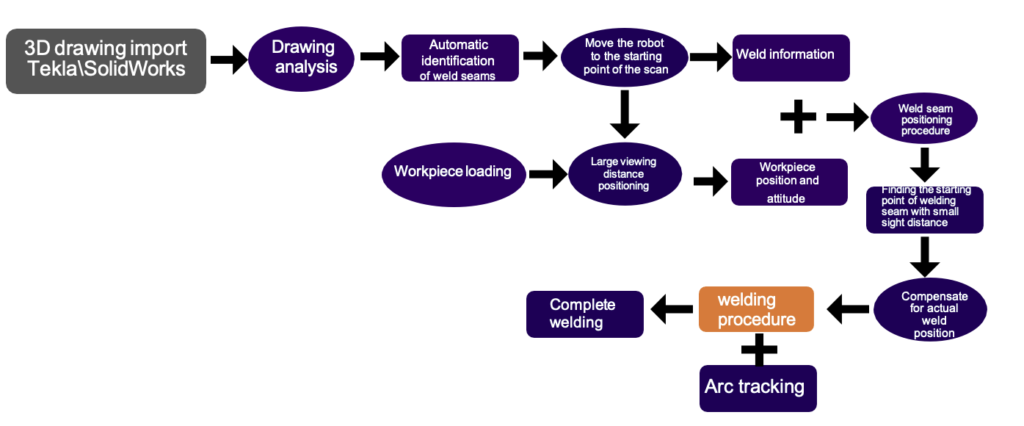
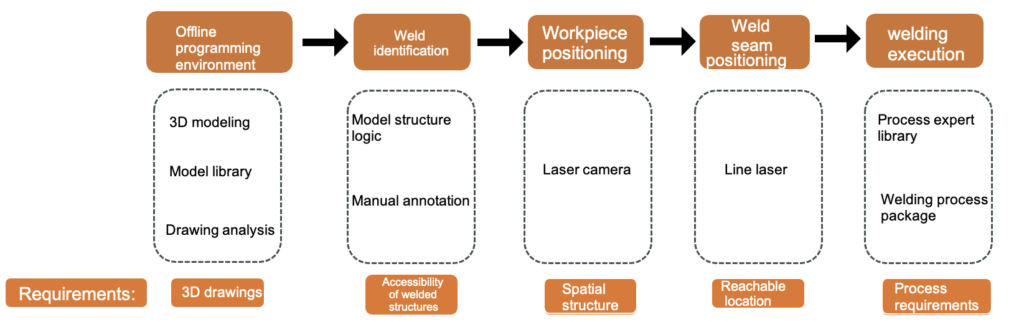
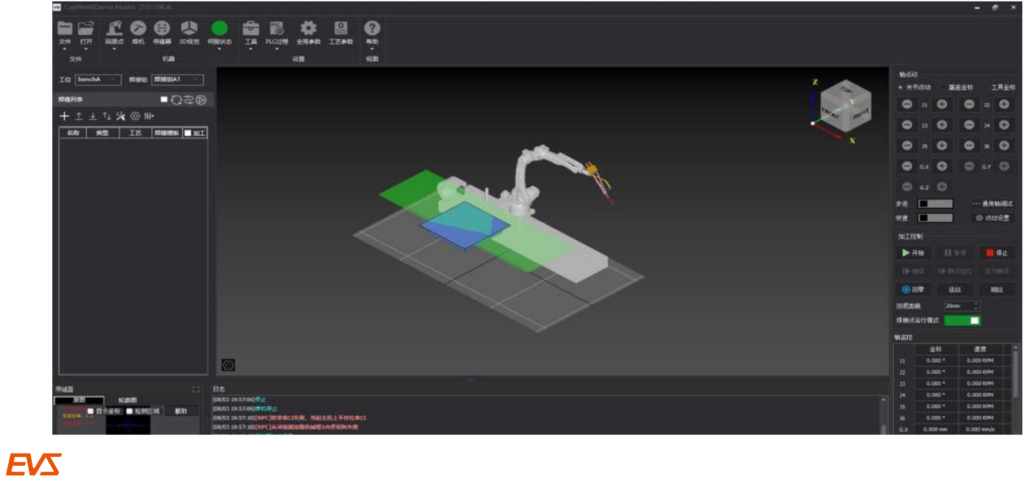
Importieren Sie 3D-Modelle oder Zeichnungen aus gängiger Konstruktionssoftware, identifizieren Sie die erforderlichen Schweißmerkmale und bereiten Sie die Roboterbahn außerhalb der Fertigungszelle vor. Parametrische Modellierung hilft bei der Organisation wiederholbarer Teilefamilien, während die digitale Zwillingsansicht es Ingenieuren ermöglicht, Roboterposition, Schweißnahtzugang und koordinierte Bewegungen vor der Freigabe zu überprüfen. Dieser Ansatz ist besonders wertvoll, wenn Konstruktionsdaten frühzeitig verfügbar sind und der Hersteller die Programmierung parallel zur Vorrichtungs- und Materialvorbereitung durchführen möchte.
Die Offline-Vorbereitung beschränkt sich nicht nur auf die Zeichnungskonvertierung. Der geplante Pfad muss mit der vorgesehenen Verbindung, der Schweißfolge und dem Prozessrezept verknüpft werden. EVST kombiniert die Bahnplanung mit einer Expertenbibliothek für Prozesse, sodass Pfaddaten und Schweißparameter als ein Arbeitspaket zur Überprüfung aufbereitet werden können. Dieses Paket kann anschließend mithilfe der Bildverarbeitungsschicht in der Zelle am realen Werkstück ausgerichtet werden.
Stapelschweißerzeugung aus 3D-Modellen
Aus einem genehmigten 3D-Modell identifiziert die automatische Schweißnahterkennung potenzielle Kandidatenmerkmale; die automatische Schweißnahtgenerierung aus dem 3D-Modell organisiert einen überprüfbaren Offline-Auftrag.
Wie funktioniert die Stapelverarbeitung von Schweißverbindungen? Im Vergleich zur manuellen Schulung überprüfen Ingenieure Verbindungen, Zugang, Reihenfolge und Rezeptur vor der Freigabe. Die Überprüfung schlägt Arbeitsschritte vor; sie genehmigt sie nicht.
3D-Zeilenabtastung wird ebenfalls unterstützt.
Wenn keine verwendbaren Modelldaten verfügbar sind oder das reale Werkstück in der Zelle erfasst werden muss, kann das System die relevante Geometrie scannen, ein Werkstückmodell extrahieren und Schweißinformationen aus dem Scan ermitteln. Dieser zusätzliche Weg bietet Fertigungsbetrieben eine zweite Möglichkeit, den Auftrag unter Berücksichtigung von Teileabweichungen, Wiederholgenauigkeit der Vorrichtung und Zugänglichkeit der Schweißnähte zu erstellen.
Nach der Positionierung des Werkstücks unterstützt die Lasernahtverfolgung den Roboter während des Schweißvorgangs, indem sie die Brennerbewegung mit der erkannten Naht verknüpft. Sie verbindet die geplante Geometrie mit dem tatsächlichen Nahtzustand als eine Ebene innerhalb der Architektur für Roboterbewegung, Schweißleistung, Brenner, Vorrichtung und Bedienersteuerung.
Von Werkstückdaten zu einem kontrollierten Schweißvorgang
Der folgende Arbeitsablauf zeigt, wo die Automatisierung zum Einsatz kommt und wo eine technische Bestätigung weiterhin unerlässlich ist.
Werkstückdefinition vorbereiten
Verwenden Sie ein genehmigtes Modell oder eine Zeichnung als Ausgangspunkt oder planen Sie einen Scan, wenn die tatsächliche Geometrie erfasst werden muss. Definieren Sie die zum Auftrag gehörenden Schweißnähte und stellen Sie sicher, dass die Vorrichtung den erforderlichen Zugang bietet.
Den richtigen Teil finden
Die 3D-Bildverarbeitung positioniert das Werkstück präzise am Werkstück in der Fertigungszelle. Dabei wird die vorbereitete Bahn mit der tatsächlichen Position verknüpft, anstatt von einer Übereinstimmung der digitalen und physischen Koordinaten auszugehen.
Generieren und überprüfen Sie die Flugbahn
Erstellen Sie den Schweißpfad, überprüfen Sie die Roboterposition und die koordinierte Achsenbewegung in der digitalen Zwillingsumgebung und ordnen Sie das ausgewählte Prozessrezept zu. Die Kollisionserkennung unterstützt diese Überprüfung vor der Auftragsfreigabe.
Ausführung mit Prozessunterstützung
Führen Sie den bestätigten Auftrag mit der konfigurierten Schweißquelle, dem Schweißbrenner und der optionalen Nahtverfolgungsschicht aus. Kontinuierliches Schweißen, Kehlnahtschweißen und Mehrlagen- oder Mehrpassverfahren können gemäß dem genehmigten Anwendungspaket organisiert werden.
Wiederherstellen und den Job verwalten
Die Wiederherstellung nach Unterbrechungen ermöglicht eine kontrollierte Rückkehr. Parametrische Modelle und die Prozessexpertenbibliothek unterstützen das Team bei der Verwaltung zusammengehöriger Werkstückfamilien, ohne jeden Auftrag von Grund auf neu erstellen zu müssen.
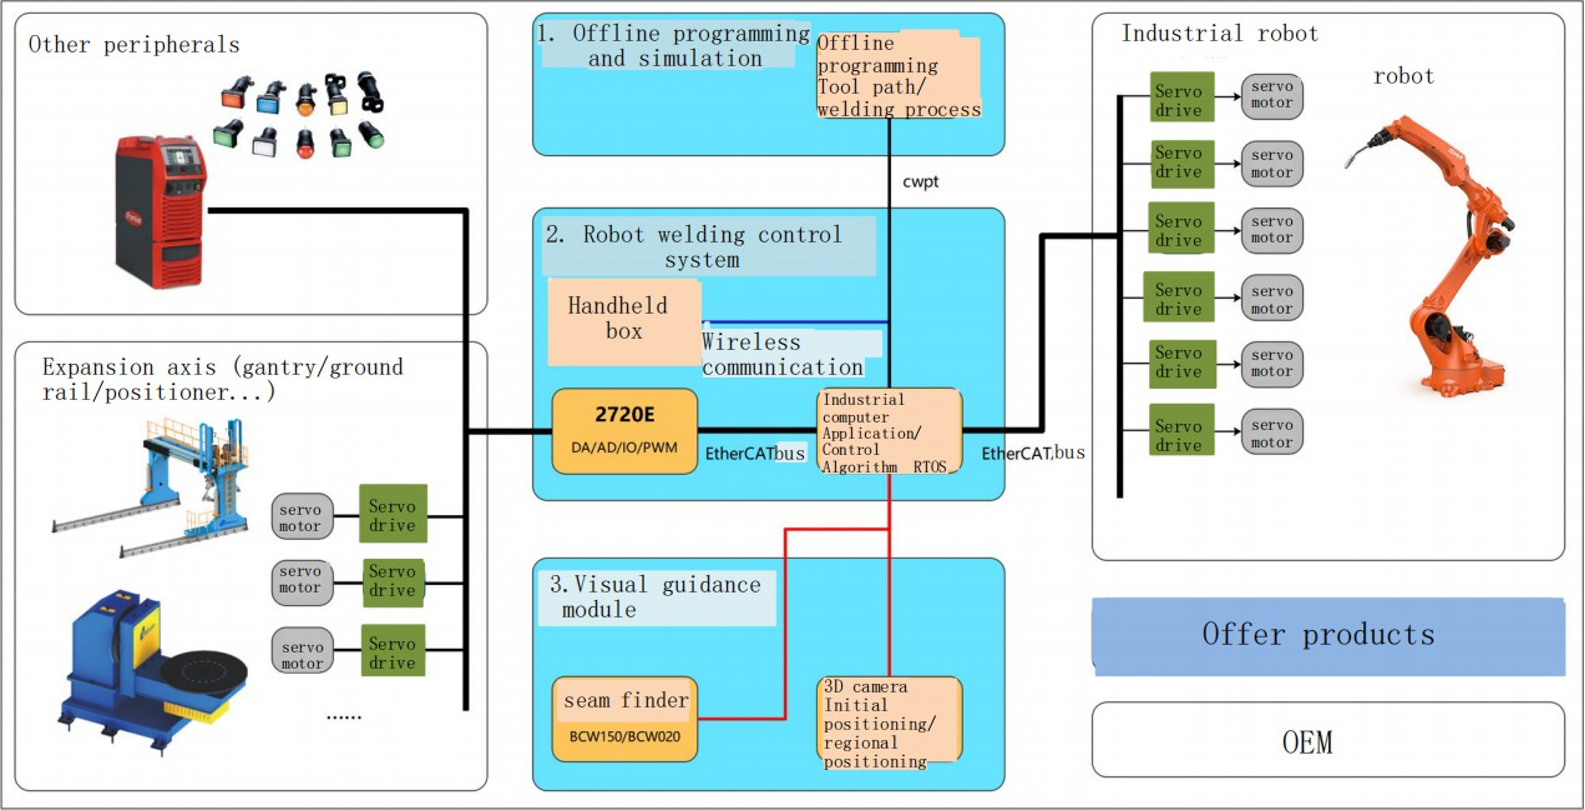
Systemarchitektur für Stahlbauzellen
Intelligente Schweißergebnisse entstehen durch die koordinierte Schweißzelle, nicht durch einen einzelnen Roboterarm. EVST konfiguriert Software, Sensorik, Roboter, Schweißanlage und externe Achsen optimal auf Werkstück und Produktionsverfahren ab.
| Zellschicht | Rolle im Schweißprozess | Konfigurationshinweise |
|---|---|---|
| Planung und Kontrolle | Offline-Programmierung, Trajektoriengenerierung, digitaler Zwilling, parametrische Modellierung, Prozessexpertenbibliothek und Auftragsmanagement. | Der Import von Modellen oder Zeichnungen ist der primäre Planungsweg; 3D-Linienscanning wird ebenfalls unterstützt. |
| Sehen und Fühlen | Die 3D-Vision-Positionierung lokalisiert das Werkstück; die Lasernahtverfolgung unterstützt die genehmigte Schweißung während der Ausführung. | Die Auswahl und Montage der Sensoren hängen von der Zugänglichkeit der Verbindungsstelle, dem Oberflächenzustand und dem Zellenlayout ab. |
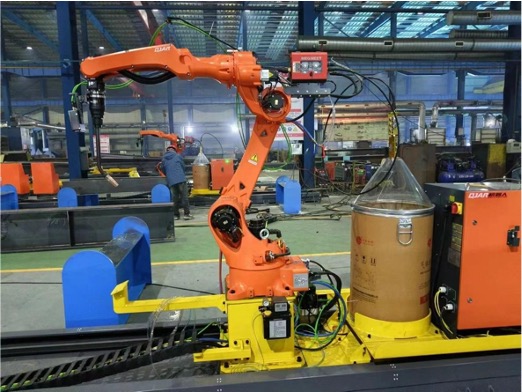
| Schweißroboter | Die Schweißbewegungsplattform wird von QJR6-1400H oder QJR6-2000H bereitgestellt. | Wählen Sie die Reichweite aus dem Werkstückbereich, den Brennerzugang, die Vorrichtungsposition und die Anordnung der Außenachse. |
| Äußere Achsen | Die Schienen- und Positionierbewegung erweitert den Zugang und koordiniert das Werkstück mit dem Roboter. | Die aktuelle Architektur unterstützt eine 3+2-Außenachsenanordnung. |
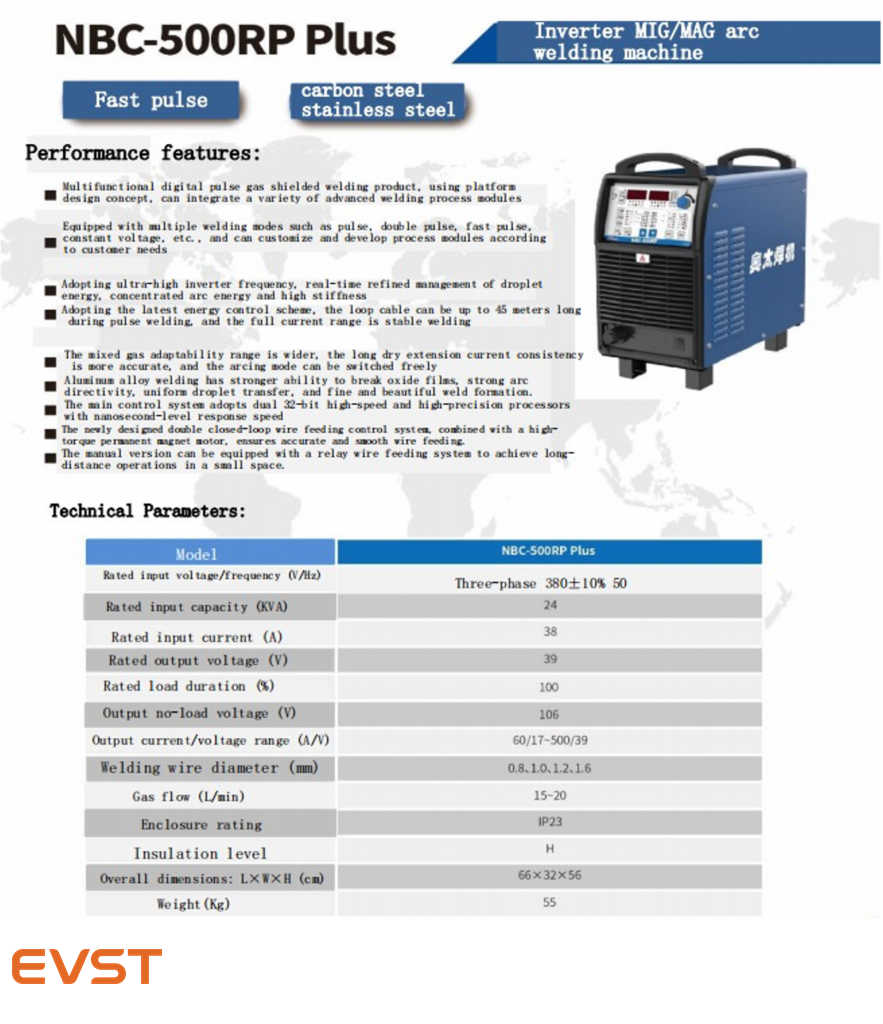
| Schweißpaket | Die Stromversorgung, die Drahtzuführung, der Brenner, die Kühlung und die Prozesskonfiguration bilden das Lichtbogenpaket. | Das System kann entweder mit der Schweißstromquelle Aotai NBC500RP Plus oder mit der Schweißstromquelle Megmeet Dex2 500MPR konfiguriert werden. |
| Zellunterstützung | Eine Brennerreinigungsstation unterstützt die Brennerwartung innerhalb des geplanten Zellarbeitsablaufs. | Die endgültige Auslegung von Vorrichtungen, Schutzeinrichtungen, Absaugvorrichtungen und Bedienerzugang erfolgt für die eigentliche Installation. |
Steuerungssystemkoordination
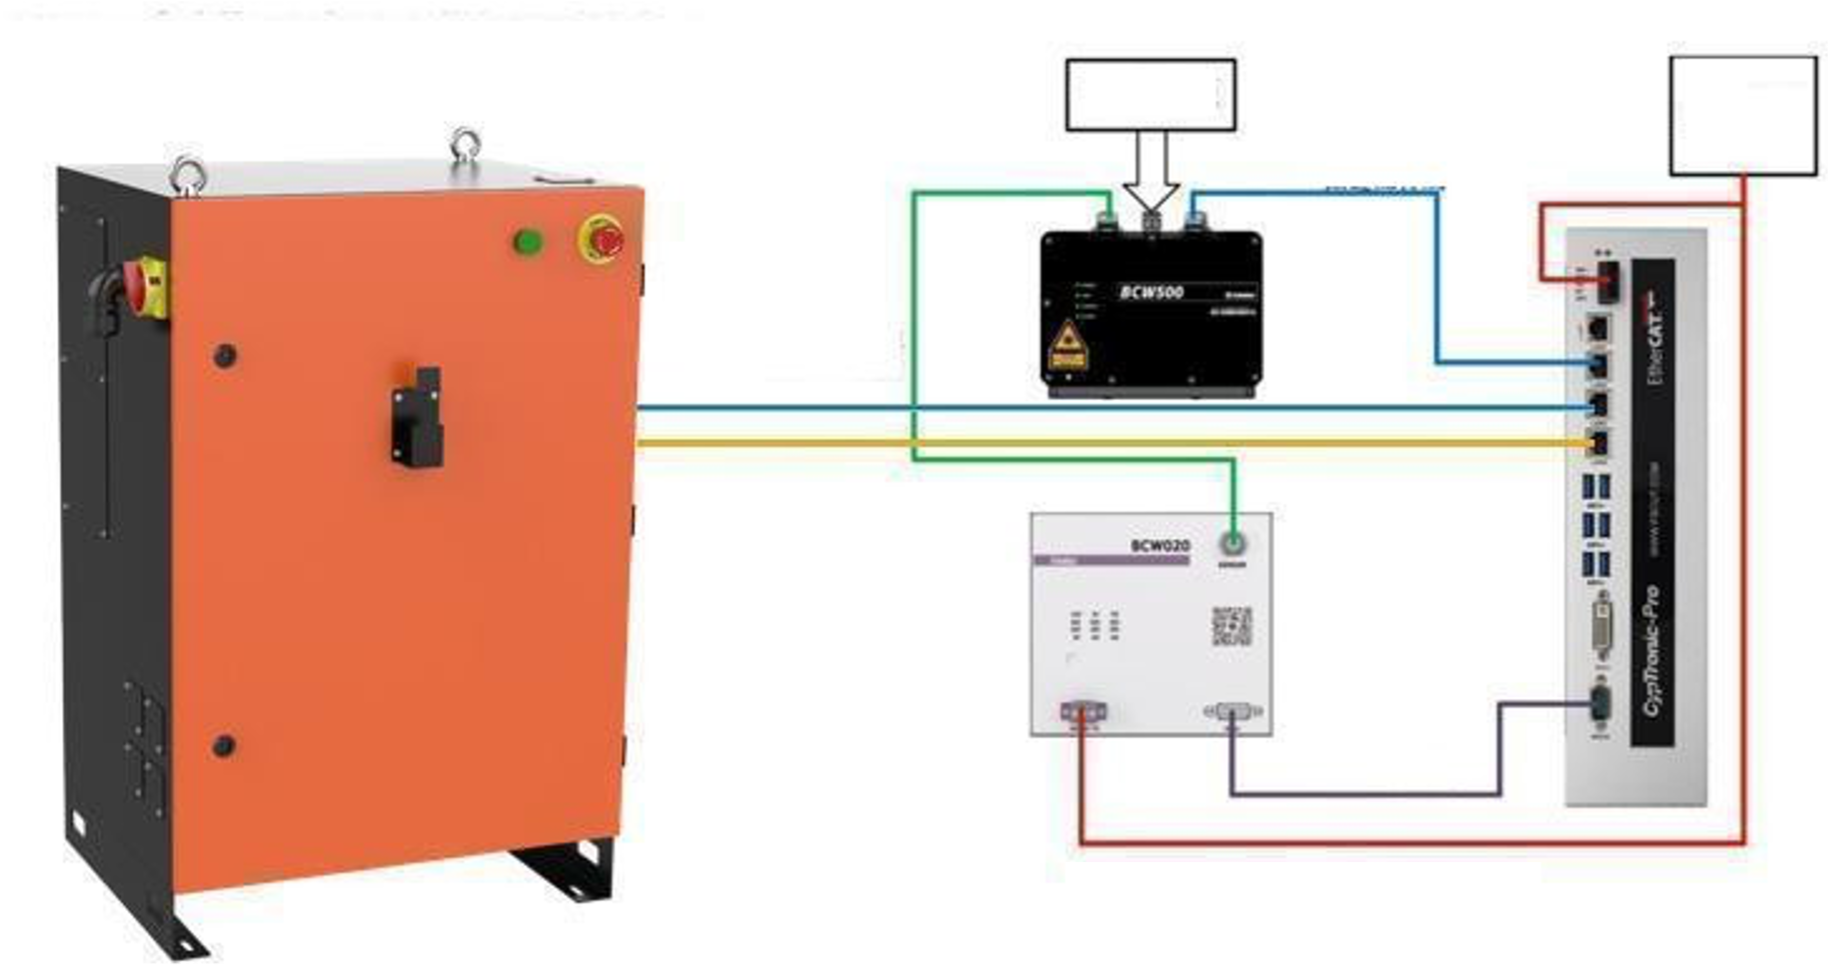
Das Steuerungssystem koordiniert Planung, Roboterbewegung, Sensorik, Schweißausführung und Auftragsmanagement; projektspezifische Moduldetails werden mit der gewählten Zellenarchitektur abgeglichen.
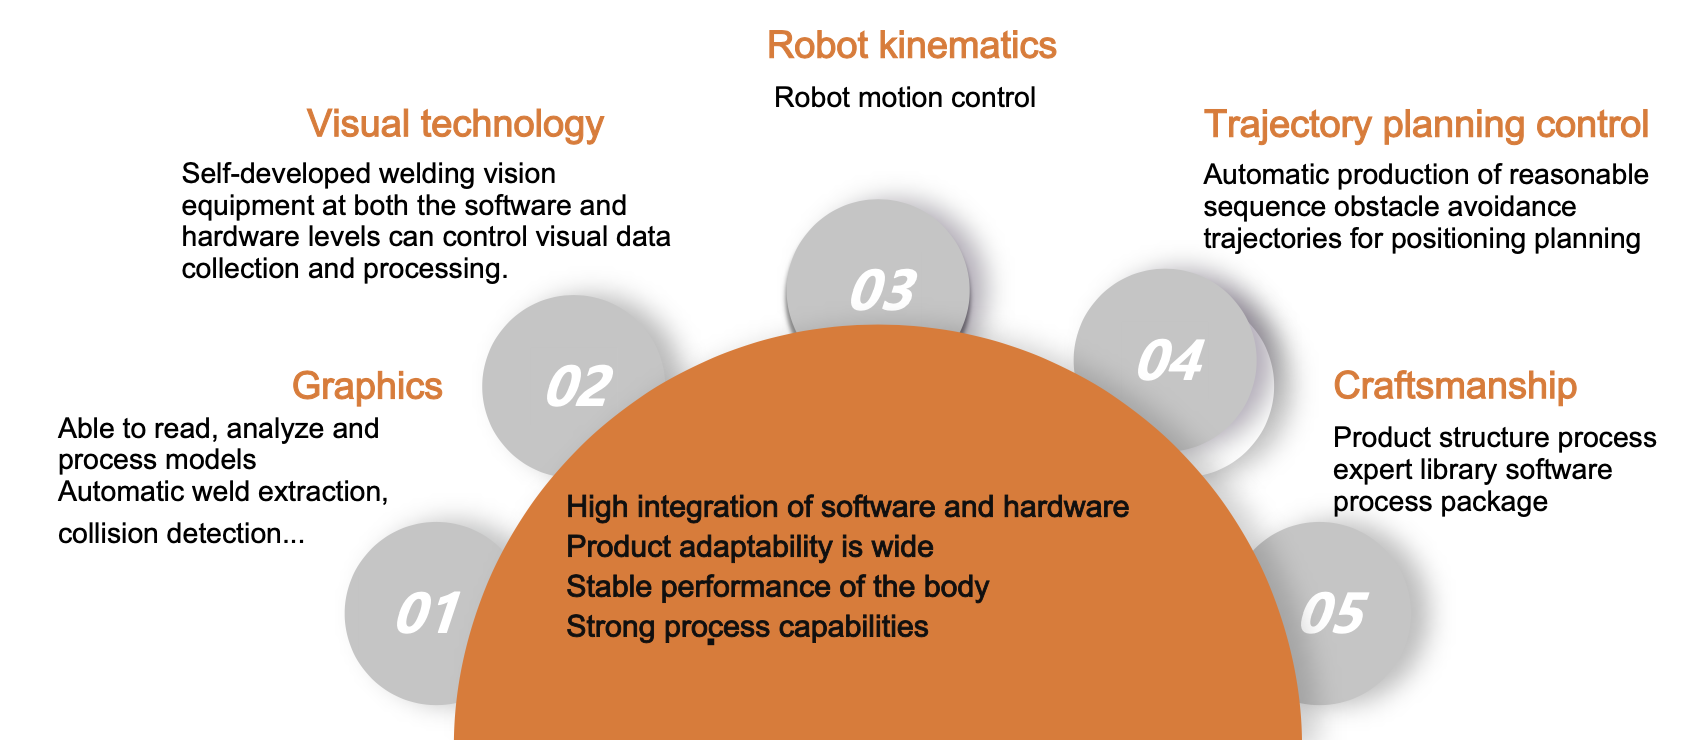
Layoutoptionen mit sieben und acht Achsen
EVST kombiniert die Reichweite des Roboters mit der Schienenverstellung und der Werkstückzuführung, sodass die Zelle langen Bauteilen folgen, den Zugang zum Brenner erhalten und die Belastung um die Strukturbaugruppe herum organisieren kann.
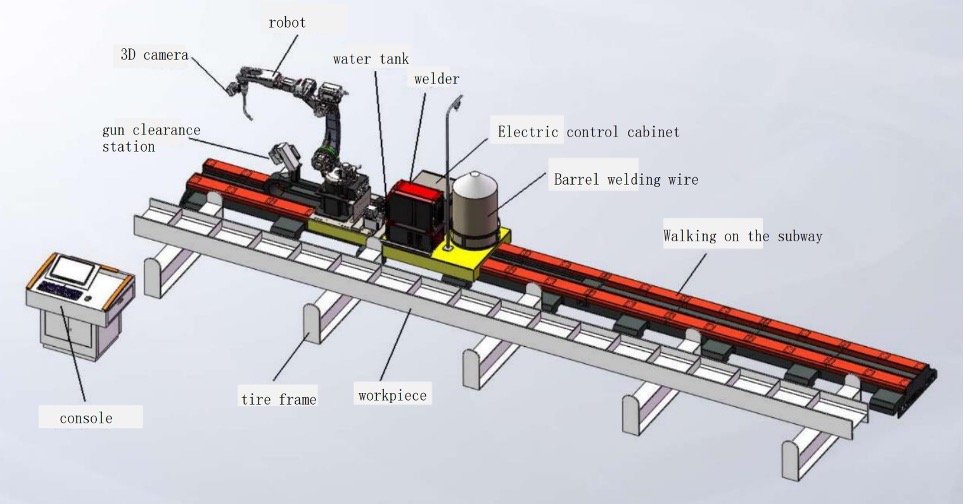
Siebenachsige Stehschiene
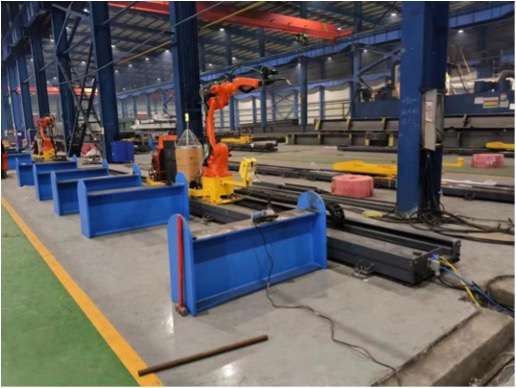
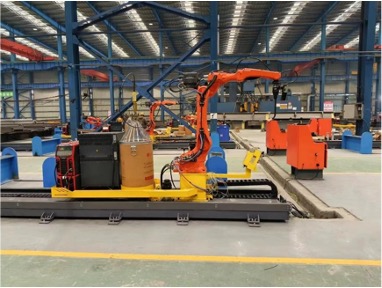
Eine am Boden montierte Roboterschiene neben der Vorrichtung ermöglicht den direkten Zugang für Wartungsarbeiten und erweitert die Abdeckung entlang von Trägern, Rahmen und offenen Konstruktionselementen.
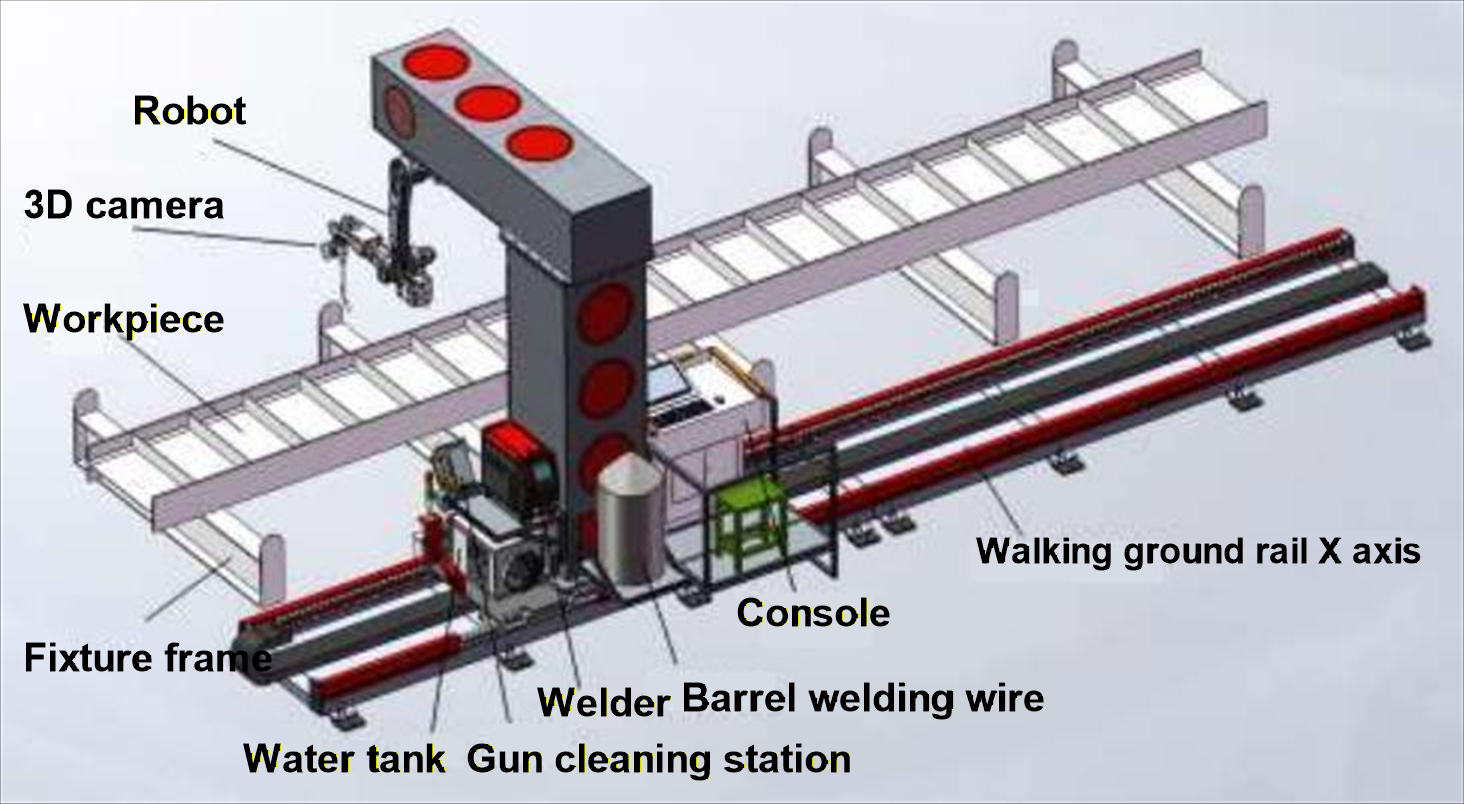
Siebenachsige umgekehrte Schiene
Eine oben oder umgekehrt angebrachte Roboterschiene schafft Platz um größere Vorrichtungen und Werkstücke herum und erhält gleichzeitig den Verfahrweg entlang der Schweißnaht.
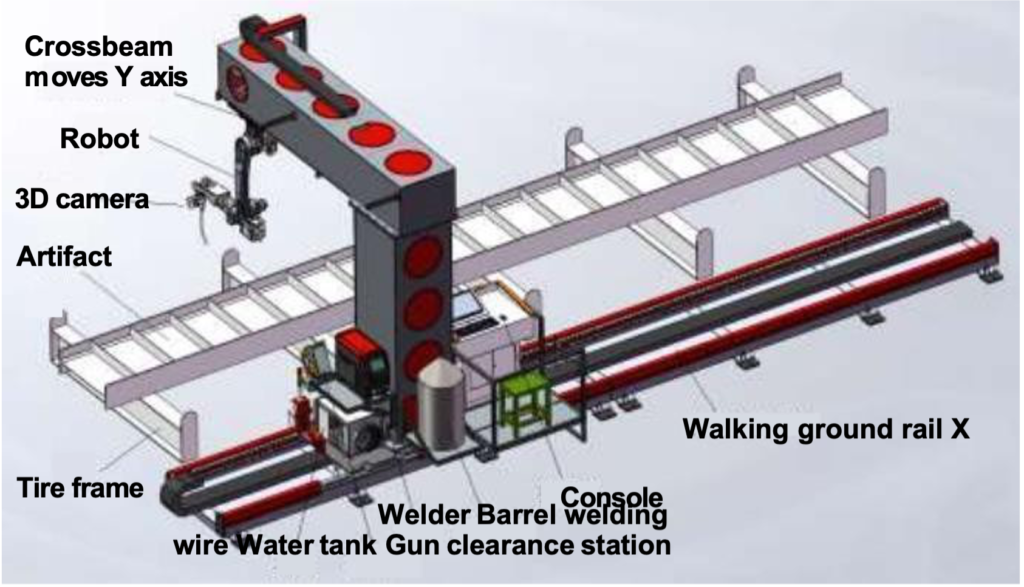
Acht-Achsen-koordiniertes Layout
Eine zusätzliche koordinierte Achse erweitert die Werkstückausrichtung oder die Roboterabdeckung für Baugruppen mit Schweißnähten, die sich über mehrere Flächen erstrecken.
| Layout | Typisches Werkstückmuster | Grundfläche und Ladeverfahren | Wählen Sie dieses Layout, wenn |
|---|---|---|---|
| Siebenachsige Stehschiene | Lange Träger, Rahmen und offene Tragkonstruktionen | Die Bodenschiene verläuft neben der Leuchte und ermöglicht eine direkte Belastung und den Zugang für Wartungsarbeiten auf Bodenebene. | Die Schweißnähte oben und an den Seiten sind gut zugänglich, und eine einfache Bodenschienenzelle passt in den vorhandenen Grundriss. |
| Siebenachsige umgekehrte Schiene | Große Tanks, Schränke und lange Bauteile profitieren von einem offenen Boden. | Die Roboterbewegung erfolgt oberhalb des Arbeitsbereichs, wodurch mehr Bodenfläche um die Vorrichtung und den Ladeweg herum zur Verfügung steht. | Der Zugang von oben erleichtert das Annähern an den Schweißbrenner oder hält die Materialhandhabung auf Bodenebene frei. |
| Acht-Achsen-koordiniertes Layout | Komplexe Baugruppen mit Schweißnähten über mehrere Flächen oder wechselnden Ausrichtungen | Die zusätzliche koordinierte Achse erweitert die Ausrichtung bzw. Abdeckung um das Werkstück herum. | Der erforderliche Schweißbereich kann nicht effizient durch eine alleinige Sieben-Achs-Verfahrbewegung abgedeckt werden. |
Roboter- und Außenachsenauswahl
Die Roboterauswahl beginnt mit der Schweißnahtvorgabe und der Brennerführung und berücksichtigt anschließend, wie die Schiene oder der Positionierer jede Schweißnaht positioniert. EVST vergleicht Roboterposition, Kabelführung, Brennerfreiheit, Spannzonen und koordinierte Bewegung um die Werkstückfamilie herum.
| Konfigurationselement | Veröffentlichter Wert | Anwendungsrolle |
|---|---|---|
| QJR6-1400H Schweißroboter | 6 kg Nutzlast; 1456 mm Armspannweite | Kompakte Stahlbauzellen und -anordnungen, bei denen die Vorrichtung die Verbindungen in den kürzeren Arbeitsbereich bringt. |
| QJR6-2000H Schweißroboter | 6 kg Nutzlast; 2014 mm Armspannweite | Layouts mit größerer Reichweite, bei denen der Roboter einen breiteren Werkstückbereich erreichen muss. |
| Koordinierte Außenachsen | 3+2 | Kombiniert Fahr- und Werkstückpositionierungsachsen um den Schweißvorgang des Roboters. |
| Schienenlastbezug | 500 kg aufrecht; 2 T umgedreht | Bietet eine Planungsgrundlage für aufrechte oder umgekehrte Schienenanordnungen in der aktuellen Lösungsarchitektur. |
Lieferumfang
Das aktuelle EVST-Konfigurationsblatt trennt das intelligente Kernschweißpaket von optionaler Ausrüstung und auf Projektebene gelieferten Komponenten.
| Artikel | Vorgeschlagene Komponente | Lieferstatus | Notizen |
|---|---|---|---|
| Roboterkörper | Intelligente Schweißversionen QJR6-1400H oder QJR6-2000H | IM PREIS ENTHALTEN | Wählen Sie die Reichweite des Roboters im gesamten Schweißbereich und den Zugang zum Schweißbrenner. |
| Schweißmaschine und Drahtvorschubsystem | Aotai NBC500RP Plus oder Megmeet Dex2 500MPR | IM PREIS ENTHALTEN | Die Stromversorgungsoption wird mit dem Schweißprozesspaket ausgewählt. |
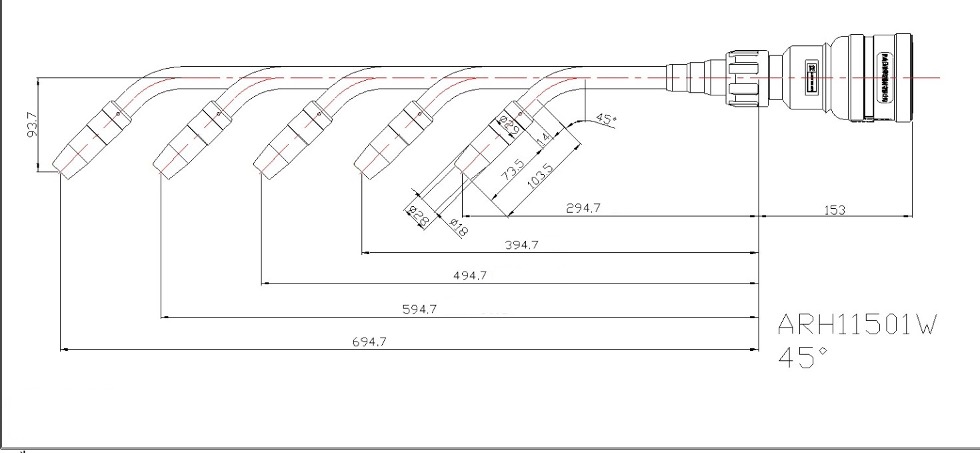
| Wassergekühlter Schweißbrenner | Arctec ARH11501W | IM PREIS ENTHALTEN | Standardlänge 294.7 mit +100L, +200L und +300L Varianten. |
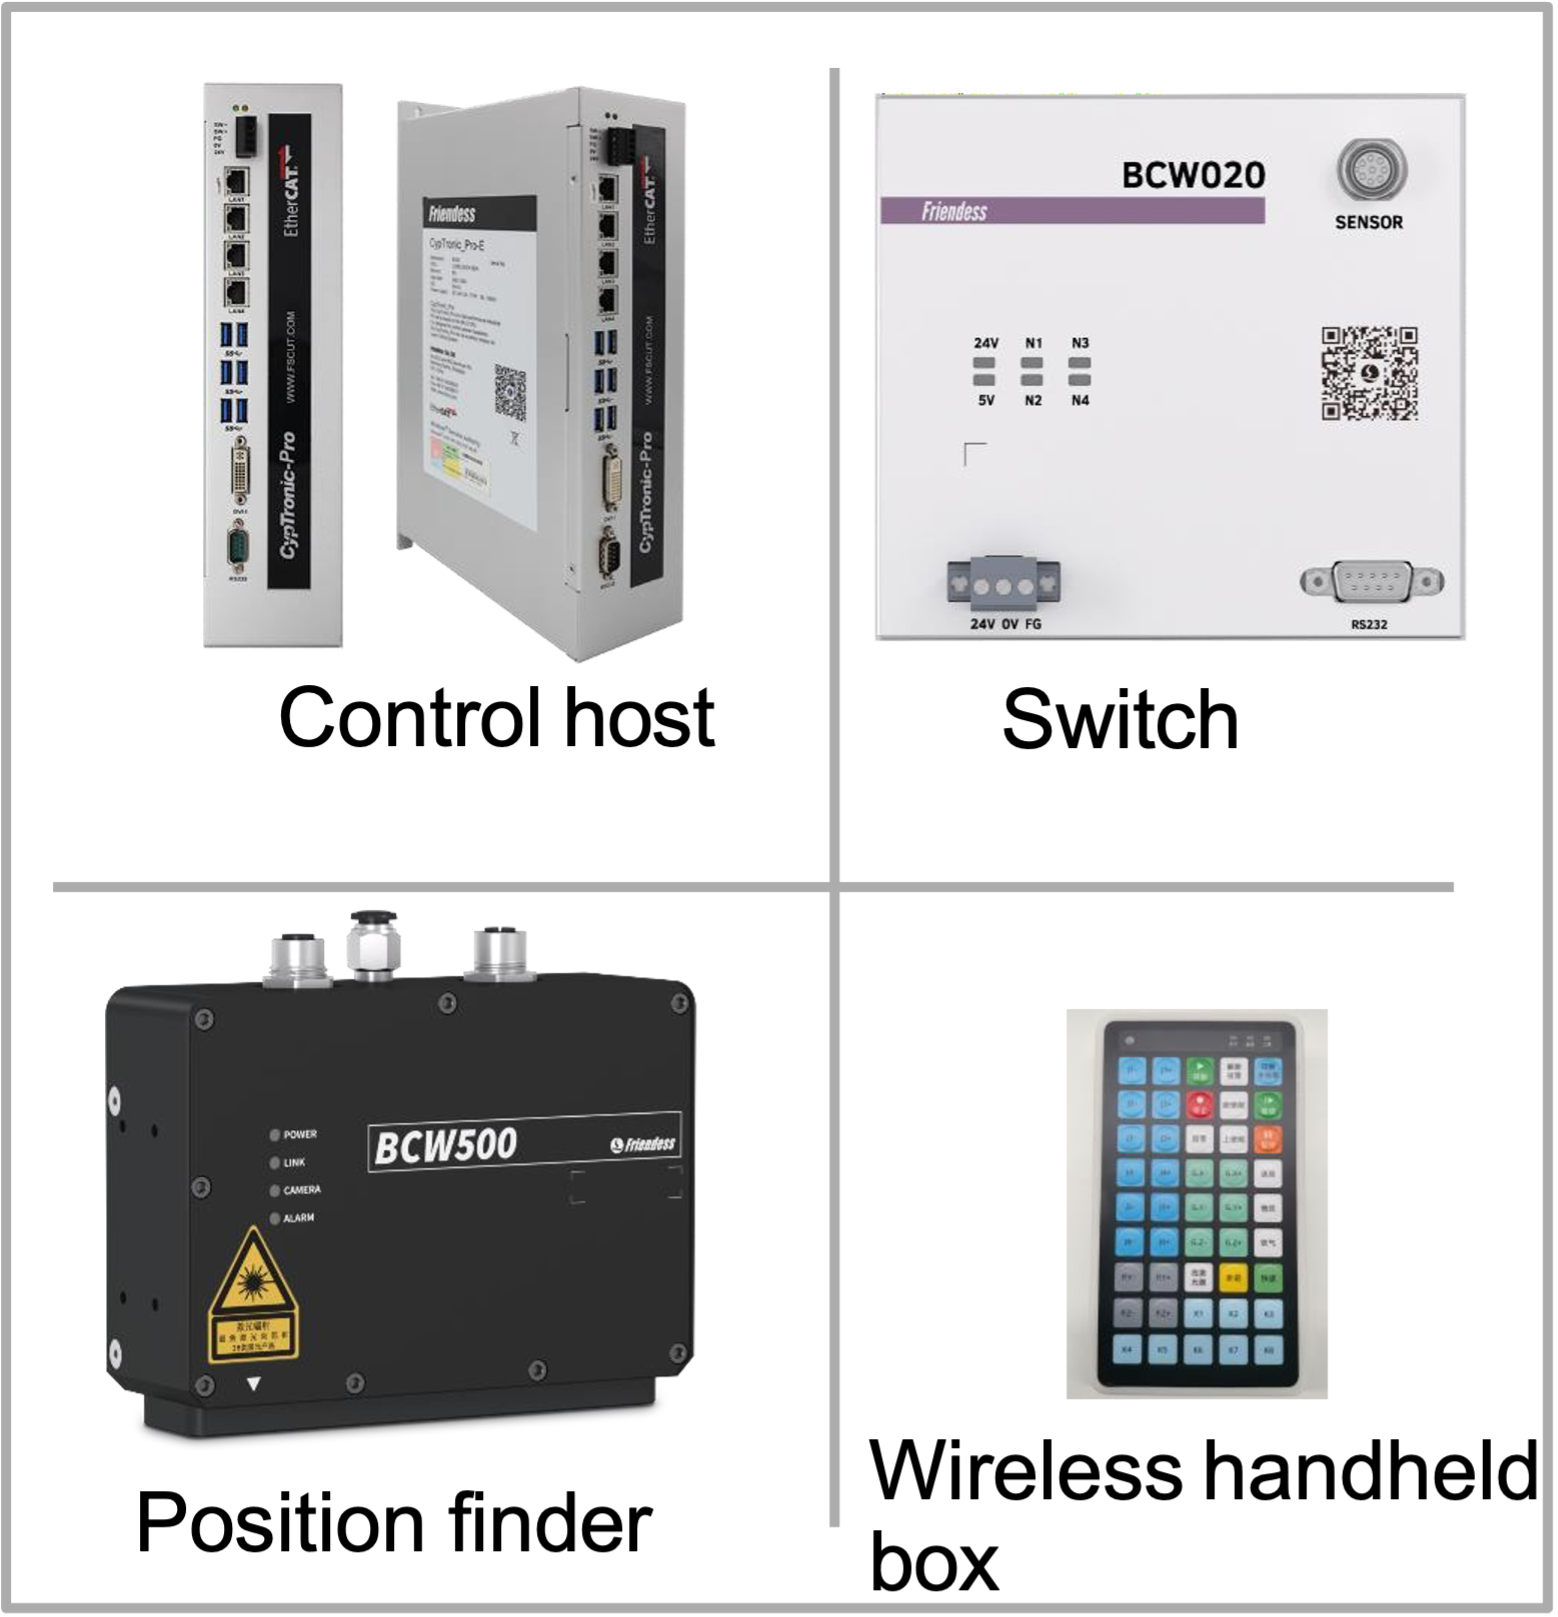
| Intelligentes Schweißsystem | Laser, Industriecomputer und Steuerungssystem | IM PREIS ENTHALTEN | Bietet die Planungs-, Positionierungs- und intelligente Schweißsteuerungsebene. |
| Steuerung über die Außenachse | 3+2-Dehnachsensteuerung | Projektdefiniert | Gemäß dem ausgewählten Layout im Projektvorschlag definiert. |
| Waffenreinigungsstation | Drei-in-Eins-Reinigungs-, Schneide- und Ölstation | Optional | Unterstützt den routinemäßigen Betrieb der Taschenlampe innerhalb des geplanten Zellworkflows. |
| Bedienpult und Schaltschrank | Maus, Tastatur, Bildschirm, Industrie-Computerinstallation und Schalter | Nicht inbegriffen | Auf dem aktuellen Konfigurationsblatt als vom Kunden oder Projekt bereitgestellt aufgeführt. |
| Bodenschiene und L-förmiger umgekehrter Trägergleitsitz | Aufrechte oder umgekehrte Schiene und Robotertragevorrichtung | Nicht inbegriffen | Aktuelle Referenzen: 500 kg aufrechte Schiene oder 2 T umgekehrte Schiene; die Schiene trägt den Roboter und die zugehörige Zellenausrüstung. |
| Vorrichtungsrahmen oder Werkstückplattform | Werkstückunterstützung | Nicht inbegriffen | Konzipiert für das tatsächliche Bauteil und die Belastungsmethode. |
Der endgültige Lieferumfang wird im Projektvorschlag bestätigt.
Zusammenarbeit mit EVST als Ihrem Lieferanten intelligenter Schweißsysteme
Beim Vergleich chinesischer Hersteller intelligenter Schweißsysteme ist die Verantwortlichkeit für Planung, Sensorik, Integration, Koordination und Lieferung zu berücksichtigen. EVST agiert bei jedem Projekt als in China ansässiger Lieferant und Systemintegrator, wobei der Leistungsumfang auf das Werkstück und den Abnahmeplan abgestimmt ist.
Lieferanten setzen unterschiedliche Rahmenbedingungen. Ein OEM-Lieferant definiert in der Regel Branding, Dokumentation, Serviceleistungen vor Ort und Abnahme, bevor die Geräte ausgewählt werden. Käufer sollten zwischen enthaltenen, optionalen und projektspezifischen Komponenten unterscheiden, anstatt ein zum Verkauf angebotenes System als festes Paket zu betrachten.
Um ein Angebot anzufordern, benötigen wir Werkstück- und Verbindungsdaten, Angaben zu erwarteten Abweichungen, Vorrichtungs- und Belastungskonzepte sowie Anforderungen an die Fertigungszelle und die Serviceleistungen vor Ort. Lieferung ins Ausland, Installation, Inbetriebnahme, Schulung und Dokumentation werden als Projektumfang geprüft und nur dann in das Angebot aufgenommen, wenn sie darin bestätigt sind.
Dem Anwendungstechniker verfügbare Schweißfunktionen
Die EVST-Softwareebene vereint Offline-Programmierung, 3D-Modellimport, 3D-Positionierung, automatische Bahnplanung, digitale Zwillingsprüfung, parametrische Modellierung und Kollisionserkennung. Während des Schweißvorgangs kann die konfigurierte Zelle Lasernahtverfolgung, kontinuierliches oder Kehlnahtschweißen, Mehrlagen- und Mehrpassplanung, Unterbrechungswiederherstellung und Rezepte aus der Prozessbibliothek nutzen. EVST wählt die relevanten Funktionen als ein Anwendungspaket für das Werkstück und den Schweißprozess aus.
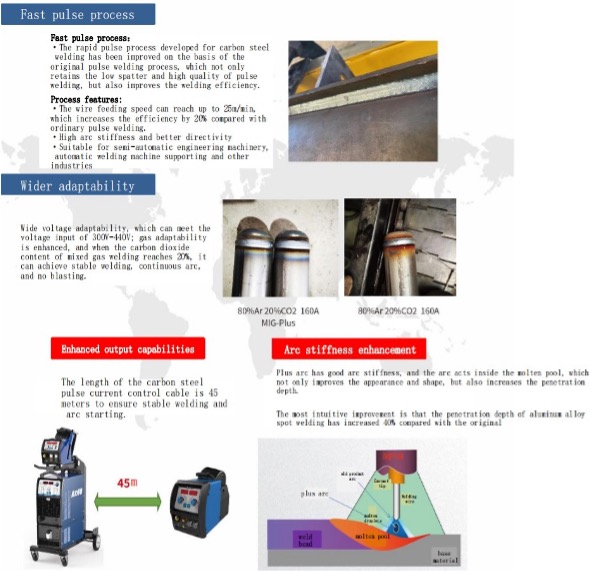
Für geeignete Anwendungen mit mitteldicken bis dicken Blechen beschreiben die aktuellen Werkstoffe eine Option mit kritischem Impuls und einer Vorschubgeschwindigkeit von 1.2–1.5 × Standardimpuls. EVST bewertet während der Prozessentwicklung gemeinsam die Energiequelle, das Grundmaterial, den Füllstoff, die Nahtgestaltung, die Abschirmung und die Wärmeeinbringung.
Der praktische Nutzen der Software liegt in der Art und Weise, wie diese Funktionen miteinander verknüpft sind. Eine parametrische Teiledefinition kann die Pfadgenerierung steuern; der digitale Zwilling kann Probleme mit der Körperhaltung oder Kollisionen aufdecken; die Bildverarbeitung kann den freigegebenen Auftrag mit dem physischen Teil abgleichen; die Verfolgung kann die Ausführung unterstützen; und die Wiederherstellung nach einem Haltepunkt kann einen unterbrochenen Auftrag in einen kontrollierten Zustand zurückführen. Diese vernetzte Sequenz bildet die Grundlage des EVST-Teach-Free-Ansatzes.
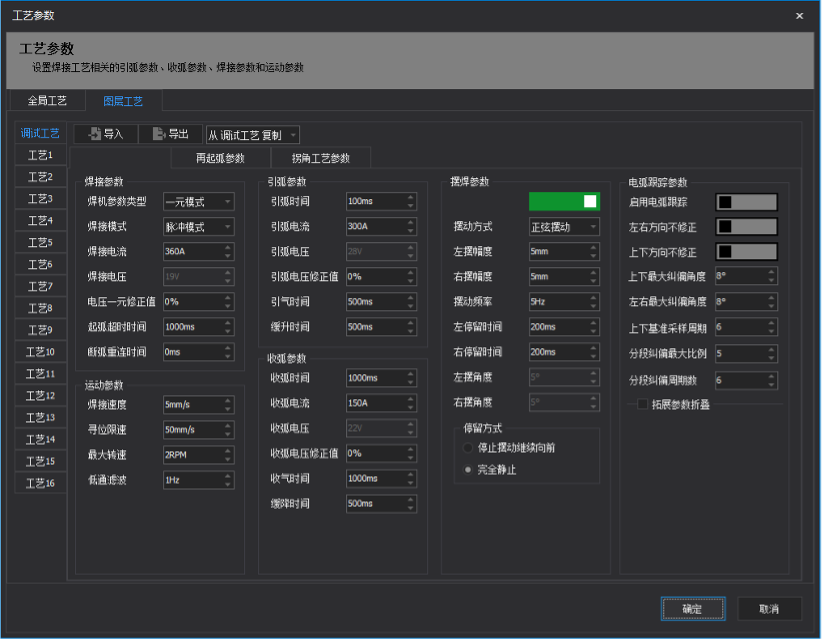
Prozessparameterbibliothek
Die Prozessparameterbibliothek hält genehmigte Schweißrezepte für die Auftragsvorbereitung bereit, wobei die anwendbaren Einstellungen weiterhin der Validierung von Werkstück, Verbindung und Schweißverfahren unterliegen.
Anwendungsbeispiele für Baustahl
Die aktuelle EVST-Seite präsentiert vier repräsentative Strukturwerkstücke. Zusammen zeigen sie, wie Offline-Planung, visuelle Ausrichtung und koordinierte Bewegung unterschiedliche Gelenkzugangsmuster ermöglichen.
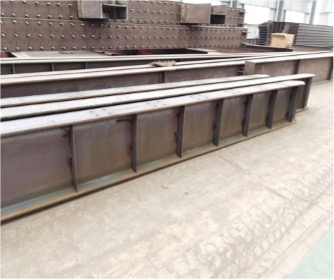
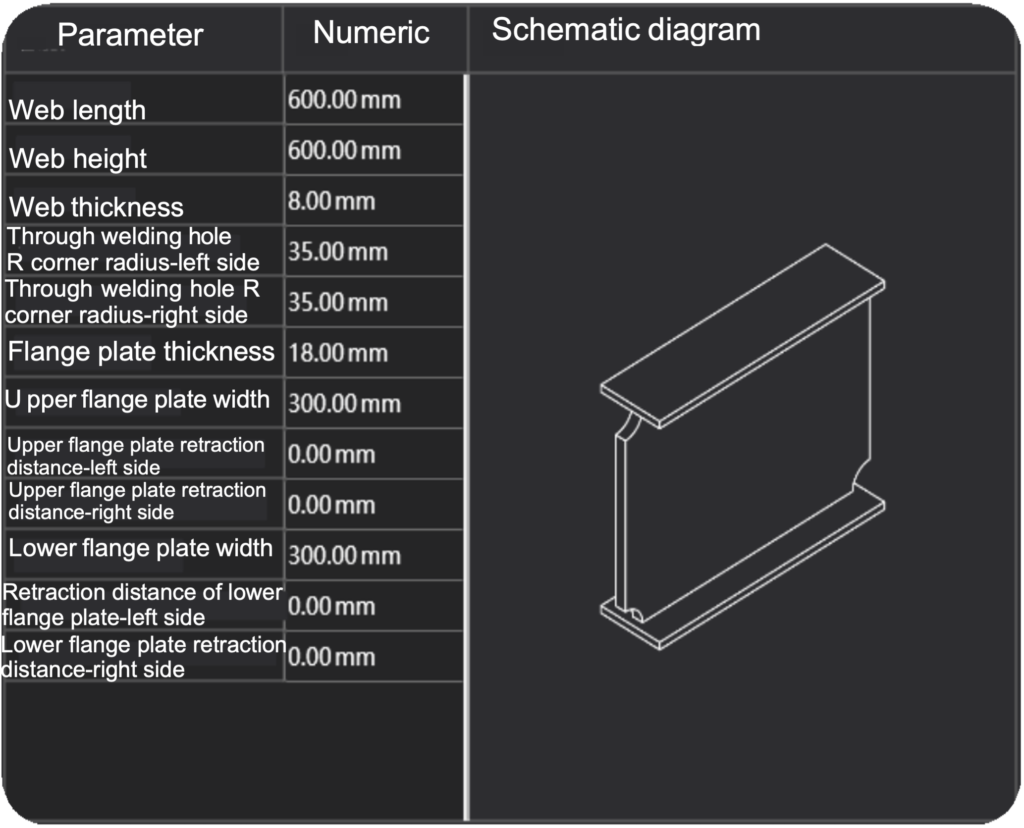
Schweißen von H-förmigen Strukturversteifungen
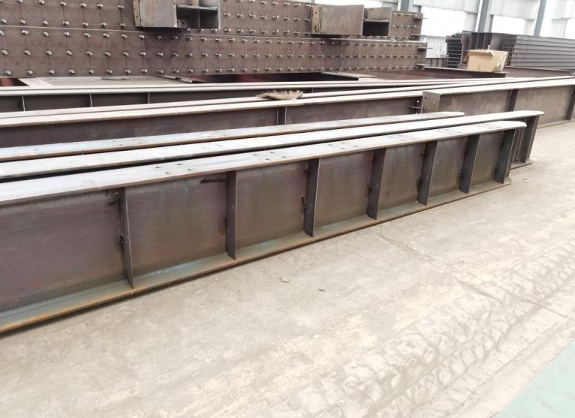
Wiederholte Versteifungsgelenke begünstigen eine modellbasierte Bahnplanung und konsistente Vorrichtungsreferenzen. Die Anwendungsanalyse konzentriert sich auf die Schweißnaht, die Gelenksequenz und darauf, wie der Roboter beide Seiten der verbundenen Plattenmerkmale erreicht.
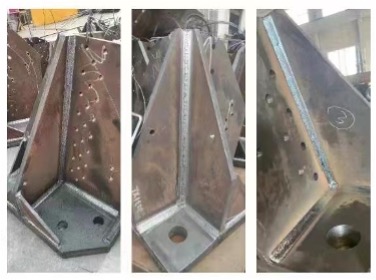
Schweißen von Turmecken
Die Geometrie der Turmecke ermöglicht mehrere Schweißrichtungen auf engstem Raum. Das Zellenkonzept muss die Teilezuführung, den Brennerabstand und einen geordneten Schweißweg koordinieren, den der Anwendungstechniker vor der Produktion überprüfen kann.
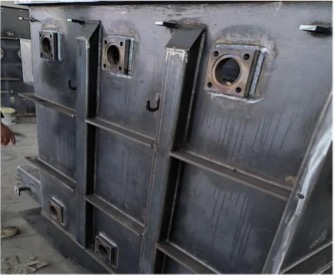
Schweißen von Transformatorentanks
Große Paneele und daran befestigte Strukturelemente erfordern eine Anordnung, die den Schweißbereich, die Vorrichtungen und die Roboterposition als ein System sichtbar hält. EVST dokumentiert außerdem eine spezielle Schweißlösung für Transformatorenkessel, die für Leser, die diese Werkstückfamilie evaluieren, relevant ist.
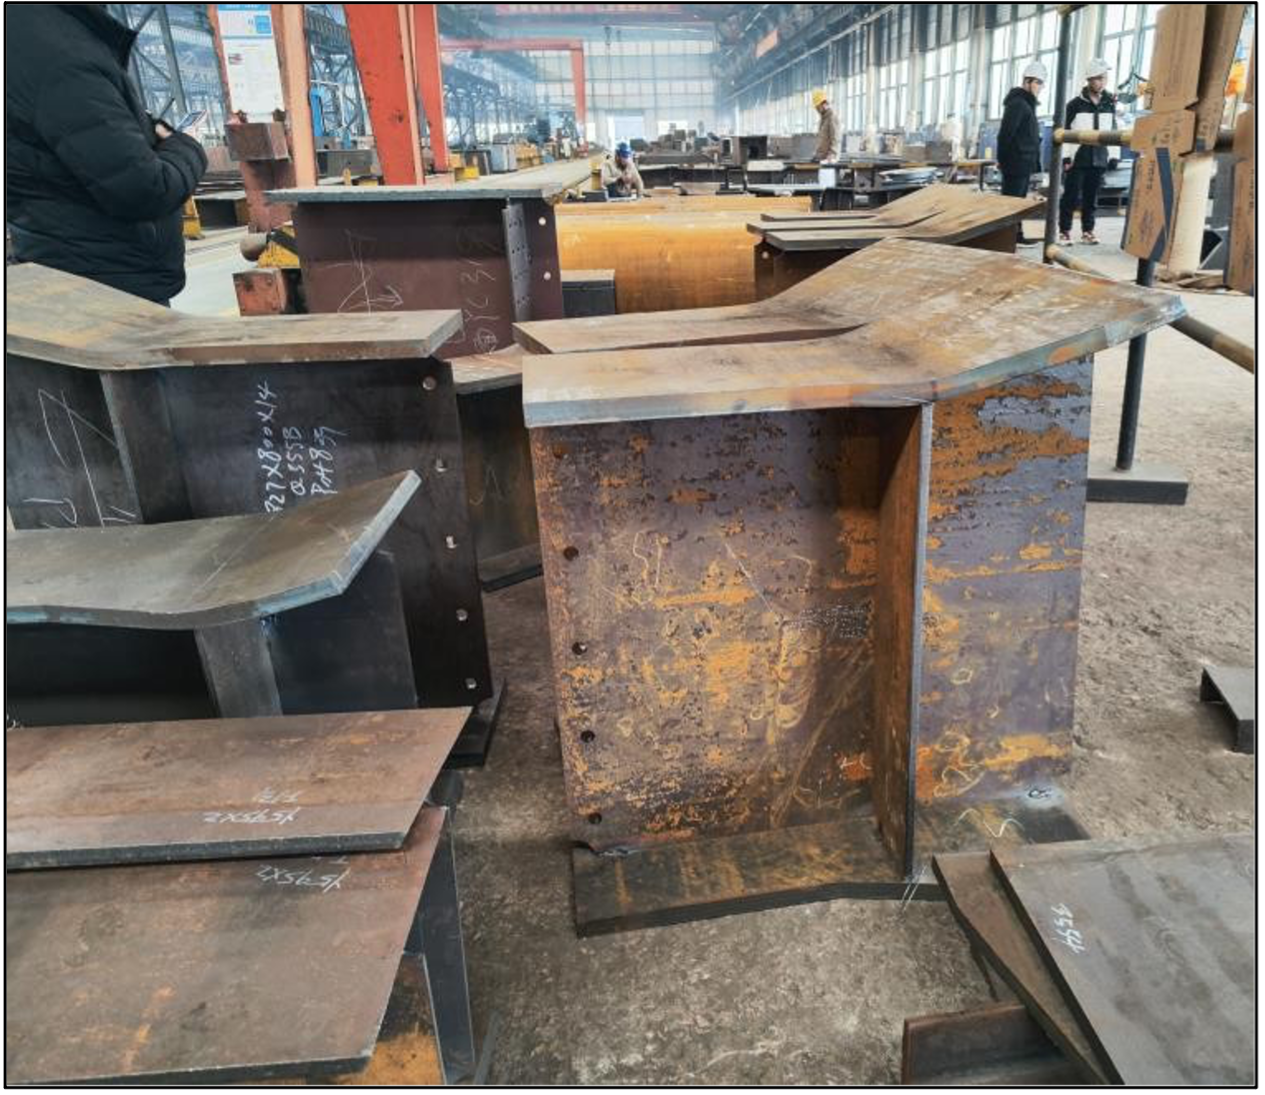
Konsolenschweißen
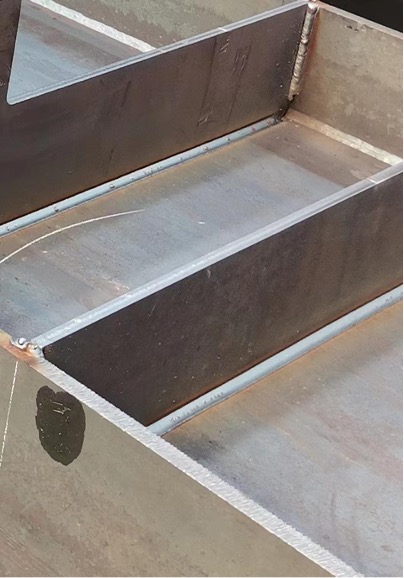
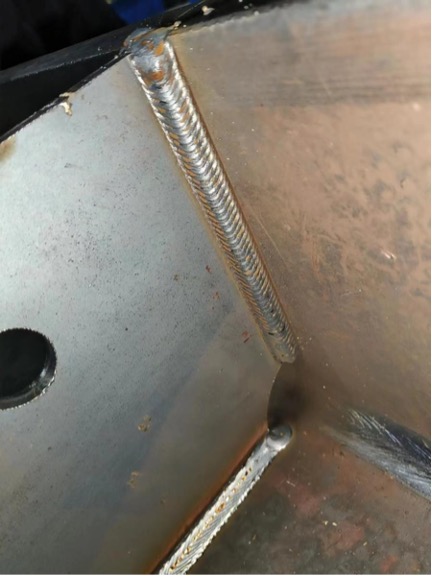
Kragsteine kombinieren kurze, sich kreuzende Fugen mit eingeschränkten Anfahrtswinkeln. Die Offline-Planung der Trajektorie und eine klare Vorrichtungsreferenz helfen dem Ingenieur, Zugang und Abfolge zu testen, bevor er den Auftrag an die Fertigungszelle übergibt.
Wie Sie beurteilen können, ob das System zu Ihren Werkstücken passt
Eine aussagekräftige Evaluierung beginnt mit repräsentativen Werkstückinformationen anstelle einer allgemeinen Roboteranfrage. Teilen Sie das verfügbare Modell oder die Zeichnung, die zu verschweißenden Verbindungen, Material- und Zusatzwerkstoffinformationen, die zu erwartende Bauteilabweichung, das Vorrichtungskonzept, die bevorzugte Belastungsmethode und den verfügbaren Platz um die Zelle herum mit. Falls die Konstruktionsdaten unvollständig sind, geben Sie an, welche Oberflächen und Schweißbereiche gescannt werden können und wie das reale Bauteil präsentiert wird.
EVST kann anschließend die modellbasierten und scanbasierten Routen vergleichen, die Reichweite der Roboter QJR6-1400H und QJR6-2000H überprüfen, die Schienen- oder Positionierbewegung berücksichtigen und die Schweißquelle sowie das Brennerpaket identifizieren, die in die Prozessprüfung einbezogen werden sollen. Die Überprüfung sollte außerdem den Bedienerzugang, die Wartung der Verbrauchsmaterialien, die Brennerreinigung, die Rauchabsaugung, die Schutzeinrichtungen und die Wiederaufnahme eines unterbrochenen Arbeitsvorgangs berücksichtigen. Diese Punkte beeinflussen die nutzbare Zelle, auch wenn sie nicht in der Nutzlasttabelle des Roboters aufgeführt sind.
Vor Produktionsfreigabe sollte das Anwendungsteam anhand der vereinbarten Muster den gewählten Prozesspfad, das Prozessrezept, die Werkstückpositionierungsmethode und die Zellenbedienungsreihenfolge bestätigen. Hierbei wird auch festgelegt, welche Einstellungen ein Bediener vornehmen darf, welche Änderungen die Genehmigung der Schweißtechnik erfordern und welche Informationen zu jedem Auftrag archiviert werden müssen. Die Erstellung von lernfreien Prozesspfaden ist am effektivsten, wenn diese Verantwortlichkeiten klar definiert sind.
Intelligentes Schweißsystem im Vergleich zu einem herkömmlichen Schweißroboter
Ein Leitfaden zur Geräteauswahl sollte den technischen Ansatz vergleichen und nicht nur die Roboterspezifikationen. Die Unterscheidung zwischen einem integrierten System und einer Roboterschweißzelle wirft auch die Frage auf, wie Werkstückdaten zu einem freigegebenen Auftrag werden.
| Bewertungspunkt | Traditioneller Schweißroboter | Integriertes Schweißsystem | Vor der Auswahl bestätigen. |
|---|---|---|---|
| Pfaderstellung | Punktweises Lehren oder ein separates Roboterprogramm | Modell- oder scanbasierte Pfadvorbereitung und -prüfung | Verantwortung für Datenqualität, Anerkennung und Genehmigung |
| Zellverantwortung | Die Roboterbewegung kann eine bereitgestellte Schicht sein. | Planung, Sensorik, Schweißen, externe Achsen und Auftragsmanagement werden koordiniert. | Ausrüstung, Schnittstellen, Schutzvorrichtungen und Standortdienstleistungen |
Checkliste für die Anforderungen an intelligente Schweißsysteme
- Modelle oder Zeichnungen und definierte Schweißverbindungen
- Werkstoff, Schweißzusatzwerkstoff und Schweißverfahren
- Werkstückabweichung und Wiederholgenauigkeit der Vorrichtung
- Reichweite, Taschenlampenzugang, externe Achsen und Zellraum
- Verladung, Sicherheit, Service und Bergung
- Validierung, Akzeptanz und Änderungsverantwortung
Die Wahl der richtigen Konfiguration ist eine strategische Entscheidung. Eine Pro-und-Contra-Analyse wägt weniger repetitive Bahnvorbereitung gegen kontrollierte Daten, Vorrichtungen und Prozessfreigabe ab. Eine kleine Werkstatt benötigt eine praktikable Beladung und Unterstützung; die Fertigung kleiner Stückzahlen mit hoher Variantenvielfalt erfordert kontrollierte Teilefamilien.
Verwandte EVST-Roboter, Zellen und Positionierungsgeräte
Entdecken Sie gezielte Anleitungen für die lernfreie Bedienung, Anwendungen im Stahlbau und Grundlagen der Arbeitsplatzgestaltung und sehen Sie sich anschließend die zugehörigen Produktinformationen an.
Sehen Sie sich den intelligenten Schweißworkflow an.
Diese beiden verifizierten Videos des offiziellen EVST-Kanals demonstrieren Programmierreduzierung und intelligentes Schweißen an Werkstücken aus Baustahl.
Keine Programmierung erforderlich: Intelligenter Schweißroboter
EVST-Demonstration auf offiziellem Kanal: Ein intelligenter Schweißroboter-Workflow, der die manuelle Programmierung reduziert.
Intelligentes Schweißsystem für Stahlkonstruktionen
Offizieller Kanal von EVST: Einblick in ein intelligentes Schweißsystem für Werkstücke aus Baustahl.
Was bestimmt die Kosten einer intelligenten Schweißarbeitsstation?
Was kostet eine intelligente Schweißstation? Ein sinnvoller Preisbereich hängt vom Werkstück, dem Messweg, dem Roboter, den externen Achsen, dem Schweißpaket, den Vorrichtungen und dem Abnahmeumfang ab.
| Kostentreiber | Was den Umfang verändert |
|---|---|
| Werkstück- und Arbeitsvorbereitung | Modell- oder Scanroute, Gelenkanzahl und Teilevariation |
| Handy-Hardware | Roboterreichweite, externe Achsen, Sensorik, Schweiß- und Stützausrüstung |
| Integration und Validierung | Vorrichtungs- und Sicherheitsschnittstellen, Mustervalidierung und -abnahme |
| Lieferung und Eigentum | Installation, Schulung, Dokumentation, Wartung und Änderungskontrolle |
Um den ROI einer intelligenten Schweißstation zu ermitteln, vergleichen Sie den Programmieraufwand, die Zykluszeit, die Nacharbeit und die Unterbrechungen für dieselbe Werkstückmischung und denselben Zeitraum. Nutzen Sie die verifizierten Unterschiede, um die automatisierte Zelle mit dem manuellen Schweißen zu vergleichen und die Amortisationszeit zu berechnen.
Die Gesamtbetriebskosten einer intelligenten Schweißstation umfassen auch Vorrichtungen, Betriebsmittel, Verbrauchsmaterialien, Wartung, Schulungen und zukünftige Erweiterungen. Ob sich die Investition lohnt, hängt von nachgewiesenen Einsparungen und der Produktionskontrolle ab, nicht von einer allgemeinen Preisangabe.
Häufig gestellte Fragen
Was bedeutet lehrfreies Schweißen in diesem EVST-System?
Das bedeutet, dass der Roboterweg anhand freigegebener Werkstückdaten oder erfasster Geometrie erstellt wird, anstatt durch manuelle, punktweise Programmierung über ein Teach-Pendant. Der Arbeitsablauf konzentriert die Arbeit von Bediener und Schweißingenieur auf die Freigabe des Auftrags, anstatt jeden einzelnen Punkt neu programmieren zu müssen.
Kann das System Modelle oder Zeichnungen importieren?
Ja. Der primäre Arbeitsablauf importiert 3D-Modelle oder Zeichnungen aus gängiger Konstruktionssoftware, identifiziert Schweißnahtmerkmale und erstellt offline Roboterbahnen. Der resultierende Auftrag kombiniert Geometrie-, Bahn- und Prozessinformationen für die Zellenausrichtung und -ausführung.
Kann EVST auch funktionieren, wenn keine brauchbaren Modelldaten verfügbar sind?
Das System unterstützt außerdem einen 3D-Linienabtastvorgang, der die relevante Werkstückgeometrie erfasst und Schweißnahtinformationen extrahiert. Verwenden Sie diesen Vorgang, wenn die Teilegeometrie in der Zelle erfasst werden muss und das Werkstück einen geeigneten Scanzugang bietet.
Worin besteht der Unterschied zwischen 3D-Vision-Positionierung und Laser-Nahtverfolgung?
Die 3D-Bildverarbeitung positioniert das vorbereitete Werkstück präzise am physischen Werkstück in der Fertigungszelle. Die Laser-Nahtverfolgung unterstützt den Roboter während der Ausführung, indem sie die Brennerbewegung mit der erkannten Naht verknüpft. Diese Systeme kommen in verschiedenen Arbeitsschritten zum Einsatz.
Kann ein einzelner Bediener das System steuern? Welche Fähigkeiten sind dafür erforderlich?
Ein geschulter Maschinenbediener kann den beauftragten Arbeitsablauf durchführen. Der Bediener lädt den freigegebenen Auftrag, prüft Werkstück und Vorrichtung und folgt der Zellenreihenfolge; ein Schweißingenieur bleibt für die Auswahl des Schweißverfahrens, die Prozessvalidierung und die Genehmigung von Änderungen verantwortlich.
Unterstützt das System Mehrlagen- und Mehrpassschweißen?
Ja. Für geeignete Anwendungen mit mitteldicken bis dicken Blechen kann beim Mehrlagen- und Mehrlagenschweißen der dokumentierte kritische Impulsmodus mit einer Schweißgeschwindigkeit von 1.2–1.5 × Standardimpuls verwendet werden. Die Lagenplanung erfolgt anhand der Expertenbibliothek für Schweißprozesse und wird mit dem genehmigten Schweißverfahren abgeglichen.
Welche Informationen sollten für eine Lösungsprüfung vorbereitet werden?
Erstellen Sie repräsentative Modelle oder Zeichnungen, Informationen zur Schweißnaht, Angaben zu Werkstoff und Schweißzusatzwerkstoff, zu zu erwartenden Bauteilabweichungen, ein Vorrichtungskonzept, die Belastungsmethode und den verfügbaren Zellenraum. Falls ein scanbasierter Bearbeitungsprozess in Betracht gezogen wird, identifizieren Sie außerdem die erfassbaren Oberflächen und Schweißbereiche.
Wie sieht ein typisches Projekt von der Bestellung bis zur Produktion aus? Sind Installation und Schulung inbegriffen?
Installation und Bedienerschulung können im vereinbarten Projektumfang enthalten sein. Ein typisches Projekt umfasst die Lösungsbewertung und die Validierung von Musterprozessen über Fertigung und Integration, Installation und Inbetriebnahme vor Ort, Bedienerschulung und Produktionsübergabe bis hin zum Kundendienst. Die endgültigen Leistungen werden im Angebot detailliert beschrieben.
Ist das System mit unserer vorhandenen Schweißstromquelle kompatibel?
Möglicherweise, vorbehaltlich einer Projektbewertung. Standardoptionen sind Aotai NBC500RP Plus und Megmeet Dex2 500MPR. Bei vorhandenen oder Fremdhersteller-Stromquellen prüft EVST die Kommunikationskompatibilität und die Eignung für den Schweißprozess, bevor die Konfiguration bestätigt wird; Kompatibilität mit Fremdmarken wird nicht im Voraus vorausgesetzt.
Bauen Sie die Zelle um das Werkstück herum auf.
Ein Projekt für wartungsfreies Schweißen beginnt mit der Werkstückfamilie, der Schweißnahtzugänglichkeit und den verfügbaren Konstruktionsdaten. EVST kann diese Informationen nutzen, um die Planung, die Roboterreichweite, die externen Achsen, das Schweißpaket und den Bestätigungsworkflow als eine Lösung zu überprüfen. Dieselben Daten definieren die Lieferantengrenzen und ermöglichen eine anwendungsspezifische Kosten- und ROI-Analyse. Für eine Konfigurationsprüfung teilen Sie uns bitte repräsentative Anwendungsinformationen über die EVST-Lösungsbewertungs-Kontaktseite mit.
Kontakt