
Roboter Achsschweißarbeitsplatz
EVST konfiguriert Roboter, Schweißanlage, Positionierer und Vorrichtung entsprechend der tatsächlichen Achsenkomponente, der Gelenkgeometrie und dem Produktionsablauf.
Beginnen Sie mit einer Arbeitsstation, fügen Sie die von Ihrem Werk benötigten Sicherheitszellenfunktionen hinzu oder verbinden Sie mehrere Stationen zu einer Produktionslinie, nachdem Beladung, Inspektion und Materialfluss definiert wurden.
Was eine Achsenschweißstation ausmacht
Die Zelle soll um die Achse und ihre Gelenke herum aufgebaut werden.
Die Automatisierung des Achsenschweißens funktioniert am besten, wenn die Bauteildefinition die Konstruktion bestimmt. EVST erfasst die Schweißnähte, Handhabungspunkte, Vorrichtungsbezugspunkte und den Prüfweg, bevor das Anlagenlayout festgelegt wird.
Definieren Sie, was die Station schweißen muss.
Benennen Sie die Achsenkomponente, identifizieren Sie alle Fertigungsverbindungen und dokumentieren Sie, wo der Brenner anfahren muss. Gehäusegeometrie, Halterungen, Nähte und Zugangsbeschränkungen beeinflussen die Roboterposition und die Notwendigkeit der Werkstückrotation.
- Zeichnungsrevision und Bauteilausrichtung
- Gemeinsame Sequenz-, Prozess- und Akzeptanzkriterien
- Passgenauigkeitsabweichungen und Zustand der Heftschweißung
Ein wiederholbares Werkstück präsentieren
Die Vorrichtung legt die Bezugspunkte fest und stabilisiert die Baugruppe während des Belastungs- und Schweißvorgangs. Der Positionierer positioniert jede Schweißnaht im optimalen Winkel und gewährleistet gleichzeitig den Zugang für Schweißbrenner, Kabel und Wartungsarbeiten.
- Laderichtung und Bedienerreichweite
- Spannfolge und Umrüstmethode
- Rotation, Freiraum und Kabelführung
Bewegung mit dem Schweißpaket koordinieren
Roboterbahn, Werkstückbewegung und Schweißparameter müssen als ein einziger Prozess aufeinander abgestimmt sein. EVST plant Starts, Stopps, Übergänge, Brennerzugang, Reinigung und Wiederherstellung entlang der Fügesequenz, anstatt den Roboter als isoliertes Gerät zu betrachten.
- Roboter- und Positioniererkoordination
- Taschenlampenservice und Zugang zu Verbrauchsmaterialien
- Sensorstrategie, wo das Gelenk es erfordert
Vereinbaren Sie, wie die Ergebnisse überprüft werden.
Ein sinnvoller Abnahmeplan trennt die Anlagenfunktion von der Teilequalität und dem Produktionsausstoß. EVST stimmt die Abnahmemethode auf die Schweißnahtprüfung, die Maßkontrollen, die Belastungsmethode und die vereinbarten Zyklusgrenzen des Kunden ab.
- Schweißnaht- und Maßprüfungsroute
- Produktionsversuchs- und Wiederherstellungsszenarien
- Sicherheits- und Bedienerinteraktionsprüfungen
Wählen Sie einen Arbeitsplatz, eine Zelle oder eine Produktionslinie.
Der richtige Maßstab hängt davon ab, wie viele Arbeitsgänge miteinander verbunden werden müssen, wie Teile ein- und austreten und wo Inspektionen oder manuelle Arbeiten stattfinden.
| Format | Optimale Bildschirmwahl | Typischer Integrationsschwerpunkt | Planungsfrage |
|---|---|---|---|
| Achsenschweißstation | Ein definierter Schweißvorgang mit lokaler Be- und Entladung. | Roboter, Schweißanlage, Positionierer, Vorrichtung und Stationssteuerung. | Kann eine Einheit den erforderlichen Verbindungssatz vollständig ausführen und gleichzeitig einfach zu verladen sein? |
| Roboterschweißzelle | Ein geschützter Automatisierungsbereich mit koordinierten Produktionsfunktionen. | Schutzvorrichtungen, Verriegelungen, Bedienerzugang, Prozessdienstleistungen und Wiederherstellung. | Welche Interaktionen, Servicepunkte und Sicherheitsfunktionen gehören innerhalb der Zelle? |
| Achsenschweiß-Produktionslinie | Mehrere miteinander verbundene Arbeitsgänge mit geplanter Übergabe und Liniensteuerung. | Materialfluss, Puffer, Stationsausgleich, Inspektionsablaufplanung und -überwachung. | Welcher Arbeitsgang steuert die Linienausgabe, und wie sollen die Teile zwischen den Stationen transportiert werden? |
Vier Elemente, die die Schweißstation prägen
EVST führt die Bewegungs-, Prozess- und Werkstückspannelemente um den erforderlichen Schweißpfad herum zusammen.
Schweißroboter
Liefert den Bewegungsbereich und die Brennerausrichtung für die definierten Gelenke. Die Auswahl erfolgt anhand der erforderlichen Positionen, des Zugangs und der Werkzeugbelastung.
Schweißpaket
Kombiniert die für das gewählte Schweißverfahren benötigten Schnittstellen für Stromquelle, Brenner, Drahtzufuhr und Prozess.
Werkstückpositionierer
Unterstützt und dreht die Achsenbaugruppe, damit der Roboter die Schweißnähte in einer produktiven Schweißposition erreichen kann.
Feste Spielstätte
Lokalisiert die tatsächlichen Bauteile, legt Bezugspunkte fest und unterstützt eine kontrollierte Spann- und Belastungssequenz.
Von den Zeichnungen bis zum akzeptierten Produktionsprozess
In jedem Schritt werden die Eingaben der Anwendung in eine testbare Stationsentscheidung umgewandelt.
Was man für eine aussagekräftige Achszellenprüfung einsenden sollte
Ein kompaktes Anwendungspaket ermöglicht es EVST, sich beim ersten Konzept auf das reale Werkstück anstatt auf Annahmen zu konzentrieren.
Werkstückdefinition
Teilen Sie die Montagezeichnung, die Bauteilliste, die Verbindungsdiagramme, die Material- und Wandstärkenangaben sowie die Anforderungen an die Passung. Kennzeichnen Sie wichtige Bezugspunkte und Flächen, die zugänglich bleiben müssen.
Produktionsweg
Beschreiben Sie Be- und Entladen, Heftschweißen, Reinigen, Umrüsten, Prüfen und Reparieren. Geben Sie das geplante Schichtmuster und die für das Produktionsziel festgelegten Grenzen an.
Qualitätsplan
Geben Sie das Verfahren zur Schweißnahtabnahme, die Maßprüfungen, das Stichprobenverfahren und die Anforderungen an das Aussehen an. Diese Anforderungen dienen als Grundlage für die Prozesserprobung und den Stationslauf.
Anlagenintegration
Geben Sie die verfügbare Bodenfläche, die Versorgungsleitungen, die vorgelagerten und nachgelagerten Schnittstellen, den Bedienerzugang und den Wartungsweg an. Vermerken Sie alle geplanten Transfers oder Steuerungen auf Linienebene.
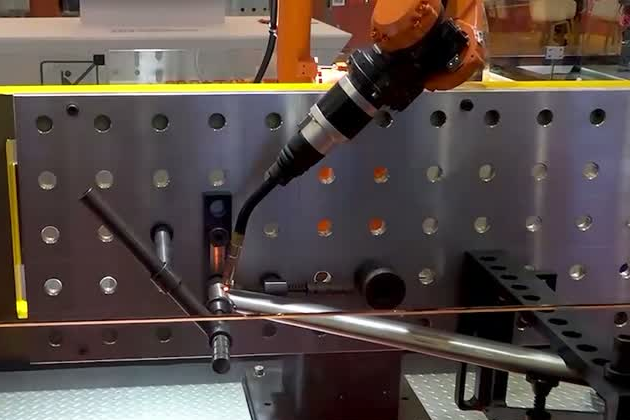
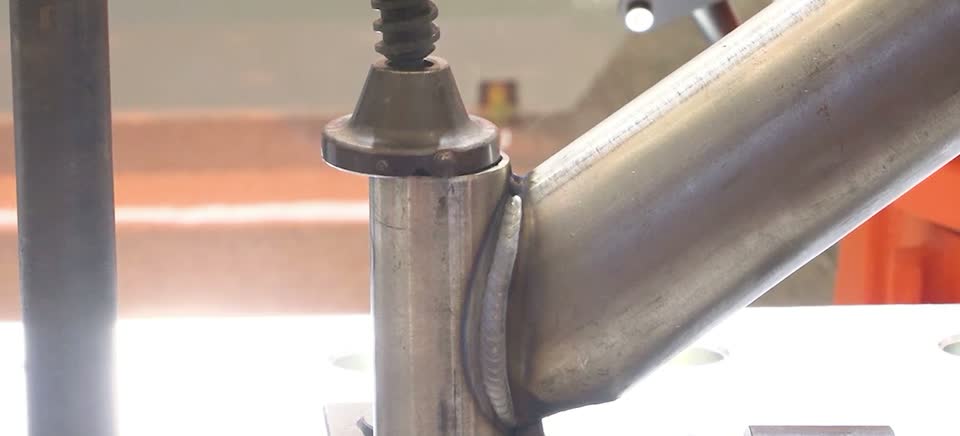
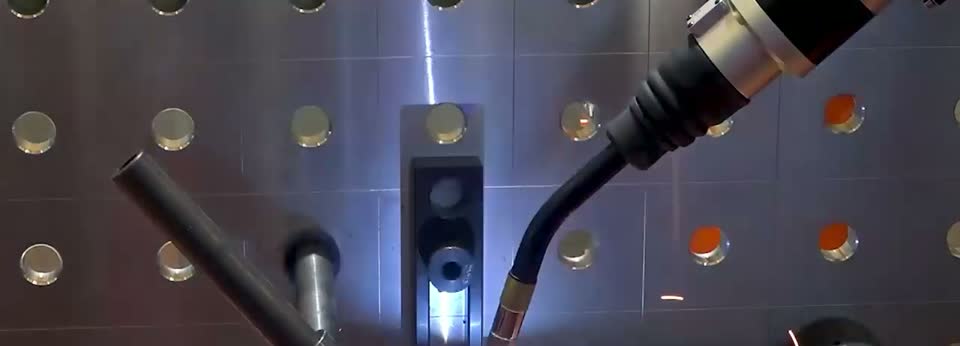
Roboterschweißen für Rohrrahmen von Fahrrädern, Elektrofahrzeugen und Motorrädern
EVST nutzt koordinierte Roboter- und Positionierbewegungen für die kompakten, sich ändernden Bahnen um Rohrrahmenverbindungen. Der Prozessfokus liegt auf stabilem Brennerzugang, kontrollierter Bewegung bei Übergängen und einer Oberflächengüte, die dem vereinbarten Abnahmestandard entspricht.
Leistung am tatsächlichen Werkstück bestätigen
Das finale Konzept und der Abnahmeplan verknüpfen das Roboterverhalten mit dem Bauteil, dem Prozess und dem Produktionsablauf des Kunden.
Produktionszeitpunkt
Verwenden Sie eine vereinbarte Uhr. Berücksichtigen Sie die entsprechenden Schritte für Beladung, Schweißen, Reinigung, Umrüstung, Inspektion und Rückgewinnung, damit das Ergebnis der geplanten Station entspricht.
Schweißnähte und Abmessungen
Überprüfen Sie den gesamten Prozess. Passgenauigkeit, Vorrichtungsverhalten, Werkzeugmittelpunkt, Wärmeeinbringung, Sensorik und Inspektion tragen alle zum fertigen Bauteil bei.
Automatisierungsverantwortung
Weisen Sie jede Operation zu. Definieren Sie, welche Aufgaben beim Beladen, Heften, Prüfen, Reparieren, Schleifen und Warten zur Automatisierung gehören und welche weiterhin von den Bedienern ausgeführt werden.
Fragen zur Achsenschweißstation
Worin besteht der Unterschied zwischen einer Workstation, einer Zelle und einer Produktionslinie?
Ein Arbeitsplatz ist eine fokussierte Produktionseinheit. Eine Schweißzelle ergänzt diese um den geschützten Automatisierungsbereich, die Steuerung und die geplanten Bedienereingriffe. Eine Produktionslinie verbindet mehrere Be- und Entladestationen, Schweißstationen, Prüfstationen oder Übergabestationen durch Materialfluss und Koordination auf Linienebene.
Welche Informationen benötigt EVST zur Konfiguration einer Achsenschweißzelle?
Bitte senden Sie die Teilezeichnung, die Komponenten- und Verbindungsübersicht, Angaben zu Material, Dicke, Passungsbedingungen, Schweißverfahren, Belastungsmethode, Produktionsziel, Prüfmethode, Werkslayout und Versorgungseinrichtungen. Diese Angaben ermöglichen es, das Konzept an die reale Achse und den Produktionsablauf anzupassen.
Wie unterstützt ein Positionierer das Achsenschweißen?
Der Positionierer stützt und dreht das Werkstück, sodass der Roboter den Zugang zum Schweißbrenner und eine optimale Schweißposition beibehält. EVST wählt die Positionierergröße und -bewegung um die Achsenbaugruppe, die Vorrichtung, die erforderlichen Positionen und die Handhabungsreihenfolge aus.
Wie überprüft EVST die Zykluszeit und die Schweißqualität?
Das Projekt definiert zunächst die Zyklusgrenzen und die Abnahmemethode. Anschließend validiert EVST die Bewegung, den Schweißprozess, die Belastungsreihenfolge und den Prüfablauf anhand repräsentativer Bauteile, um das Ergebnis mit den vereinbarten Anforderungen vergleichen zu können.
Kann robotergestütztes Schweißen das Nachschleifen von Rohrrahmen reduzieren?
Durch die Optimierung des Schweißprozesses, die Beschaffenheit der Schweißnaht, das Spritzerniveau und das Erscheinungsbild der Schweißnaht kann die manuelle Nachbearbeitung reduziert werden, sofern diese den Akzeptanzkriterien des Kunden entsprechen. Die Bestätigung erfolgt im Rahmen der Prozessprüfung hinsichtlich des tatsächlichen Rahmenmaterials und der optischen Standards.
Beginnen Sie mit der Achsenzeichnung und dem Abnahmeverfahren.
Bitte senden Sie die Bauteilzeichnung, den Verbindungsplan, die Materialangaben, die Passungsbedingungen, den Verladeweg, das Produktionsziel, den Prüfplan und die verfügbare Fläche. EVST nutzt diese Angaben zur Gestaltung des Arbeitsplatzes, der geschützten Zelle oder der verbundenen Fertigungslinie.