
Konfigurationen von Roboterschweißzellen für leichte und mittlere Werkstücke
Eine Roboterschweißzelle ordnet Roboter, Prozessanlagen, Werkstückspannung, Steuerung und Schutzeinrichtungen um eine definierte Teilefamilie an. Diese Seite vergleicht sechs geschlossene Anordnungen hinsichtlich Werkstückbewegung, Bauraum und Roboteranzahl. Die Integration auf Komponentenebene und die Layoutplanung werden in den verlinkten technischen Leitfäden behandelt.
Vorauswahl nach Werkstückbewegung
Sechs Anordnungen umfassen Spiegeln, horizontale Drehung, mehrachsige Positionierung und endgelagerte Drehung. Beginnen Sie hier mit der Auswahllogik und vergleichen Sie anschließend die verfügbaren Werte anhand der detaillierten Karten und der Tabelle.
Dual-Station Wide Flip Cell
Ein Roboter bedient zwei Kipppositionierer für längere rechteckige Vorrichtungen innerhalb eines vollständig geschlossenen Schweißraums.
Kompakte Doppelstations-Klappzelle
Eine kleinere Vorrichtungshülle behält das gleiche Zwei-Positionierer-Klappprinzip für kompakte Teile bei.
Horizontale Drehzelle mit zwei Stationen
Durch die horizontale Rotation werden kreisförmige oder indexierte Schweißflächen einem oder zwei Robotern präsentiert.
Vertikale Drei-Achsen-Positionierungszelle
Drei gesteuerte Achsen richten eine längliche Vorrichtung neu aus, wobei die für den vollständig geschlossenen Schweißraum erforderlichen Schnittstellen erhalten bleiben.
Horizontale Drei-Achsen-Positionierungszelle
Die horizontale Rotation wird mit zusätzlichen Positionierungsachsen kombiniert, um eine größere Abdeckung der Leuchte zu ermöglichen.
Doppelroboter-Spindelstock-Reitstockzelle
Zwei Roboter arbeiten um zwei endseitig gelagerte Positionierer mit automatischer Ein-/Auswärtsbewegung und Längenanpassung.
Überprüfen Sie jede Anordnung anhand der realen Familie
Die Abmessungen entsprechen den jeweiligen Vorrichtungs- oder Werkstückabmessungen für jede Konfiguration. Die endgültige Werkzeugausstattung, der Zugang zu den Schweißnähten und die Freiräume bleiben projektspezifisch.
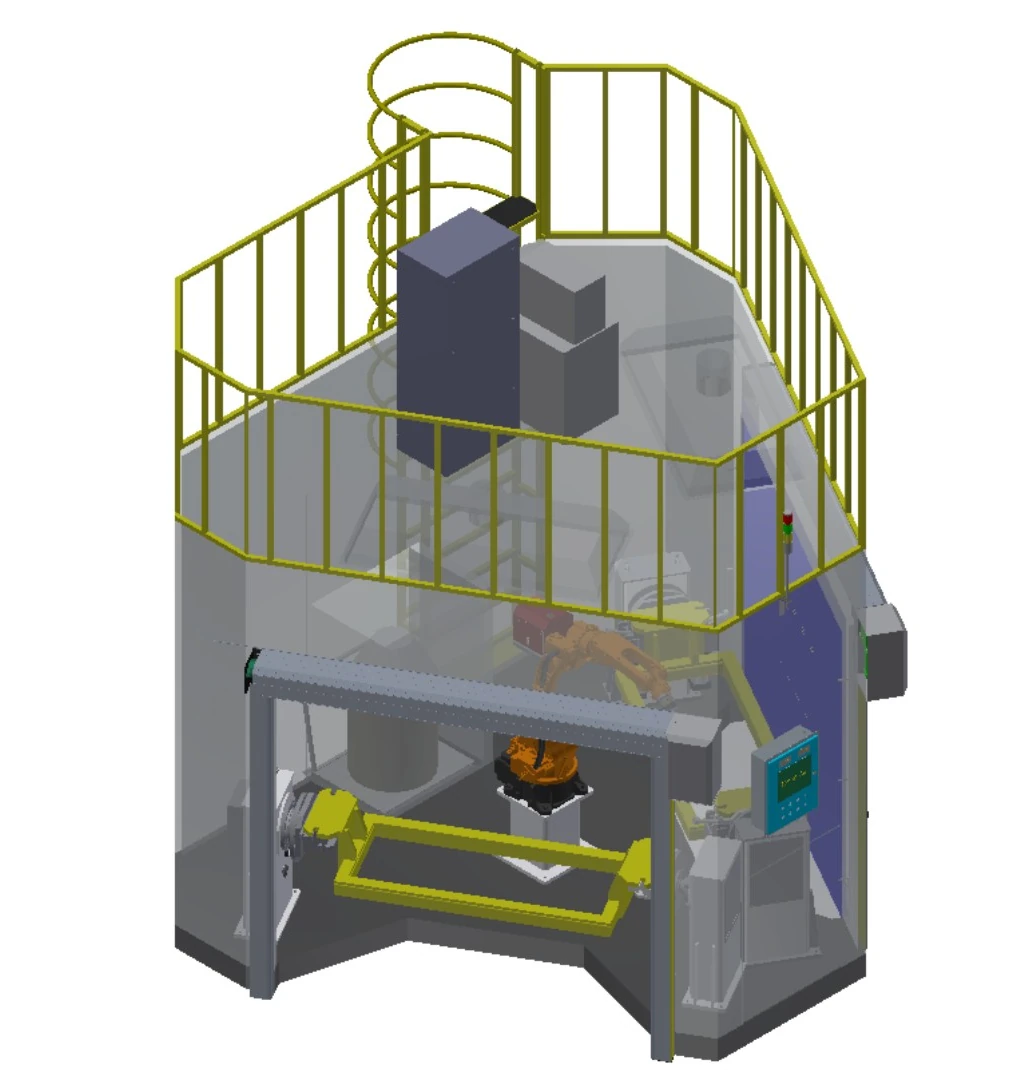
Dual-Station Wide Flip Cell
Ein Roboter bedient zwei Kipppositionierer für längere rechteckige Vorrichtungen innerhalb eines vollständig geschlossenen Schweißraums.
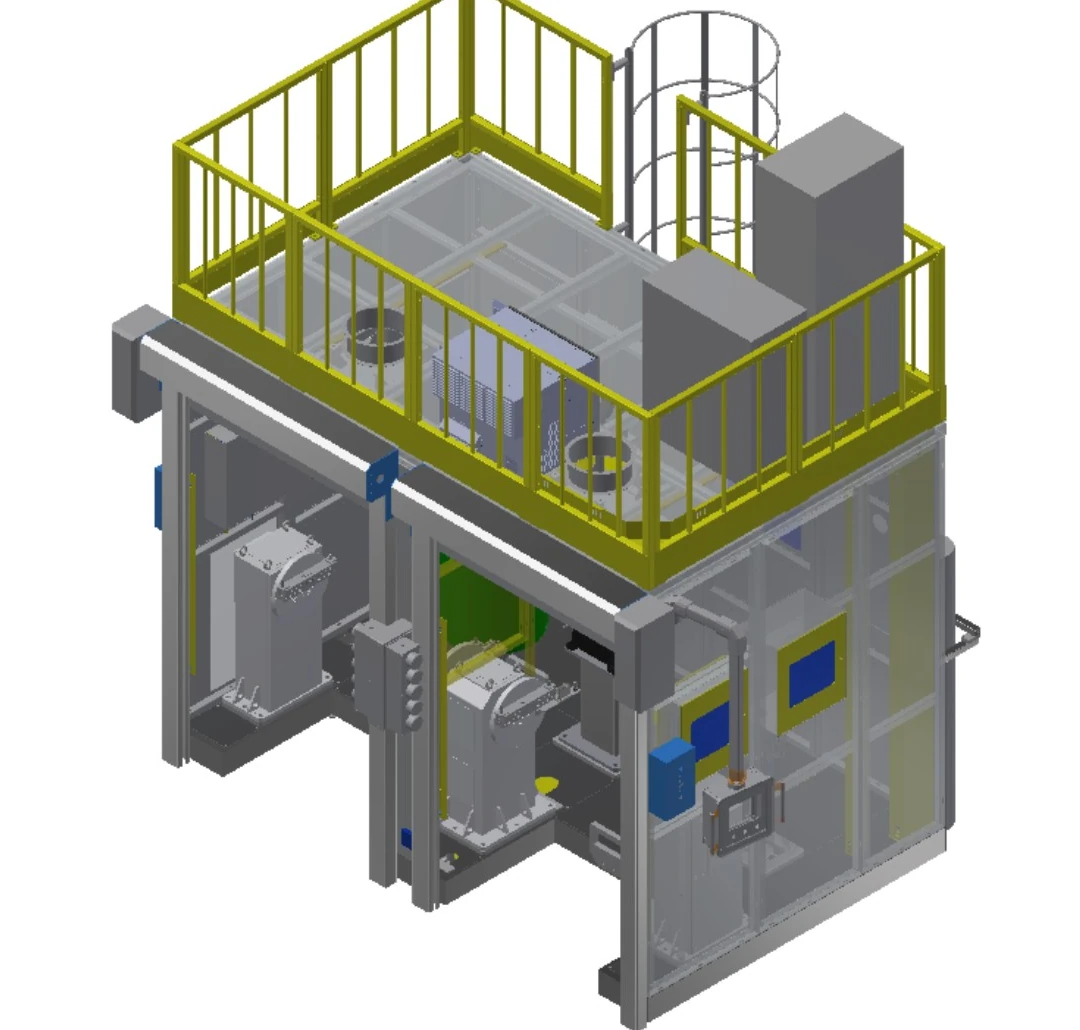
Kompakte Doppelstations-Klappzelle
Eine kleinere Vorrichtungshülle behält das gleiche Zwei-Positionierer-Klappprinzip für kompakte Teile bei.
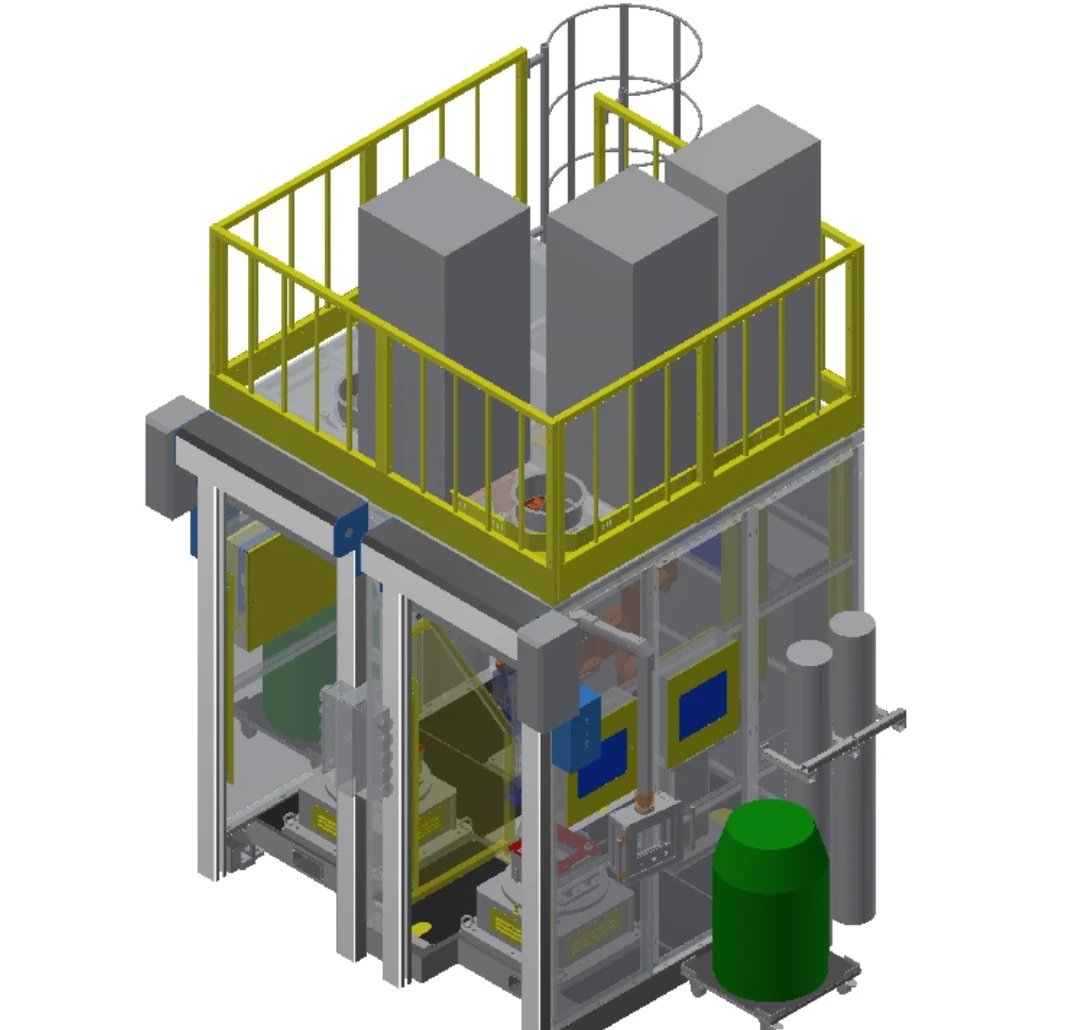
Horizontale Drehzelle mit zwei Stationen
Durch die horizontale Rotation werden kreisförmige oder indexierte Schweißflächen einem oder zwei Robotern präsentiert.
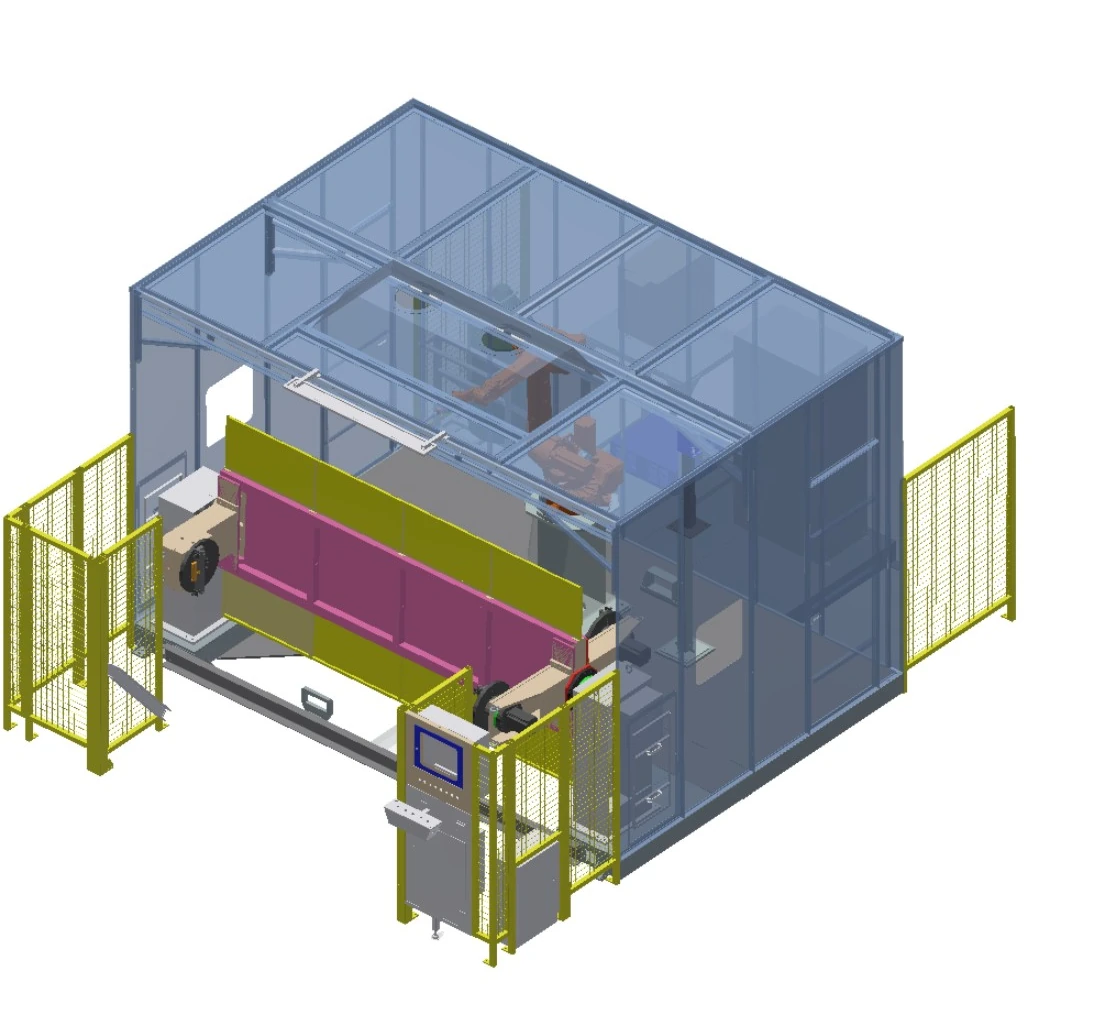
Vertikale Drei-Achsen-Positionierungszelle
Drei gesteuerte Achsen richten eine längliche Vorrichtung neu aus, wobei die für den vollständig geschlossenen Schweißraum erforderlichen Schnittstellen erhalten bleiben.
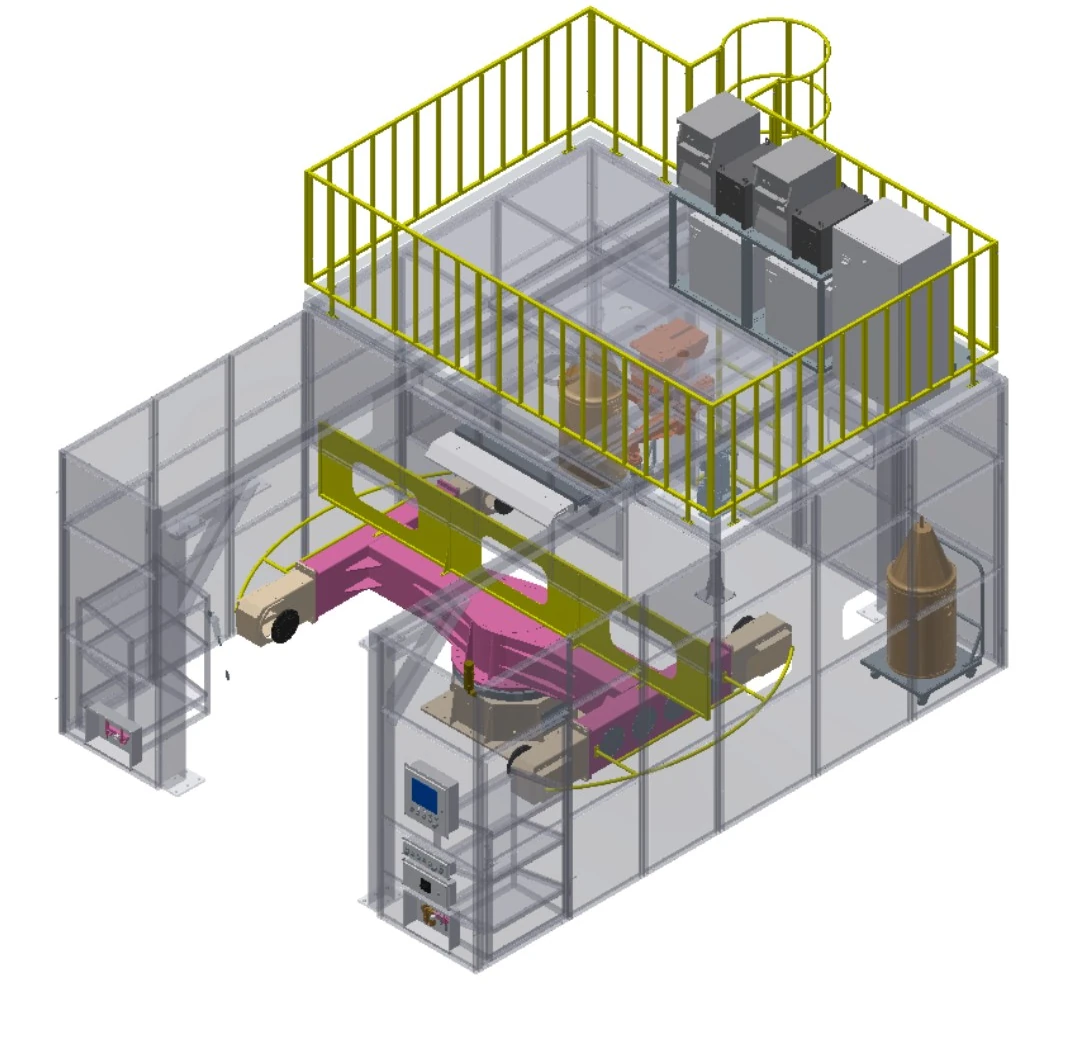
Horizontale Drei-Achsen-Positionierungszelle
Die horizontale Rotation wird mit zusätzlichen Positionierungsachsen kombiniert, um eine größere Abdeckung der Leuchte zu ermöglichen.
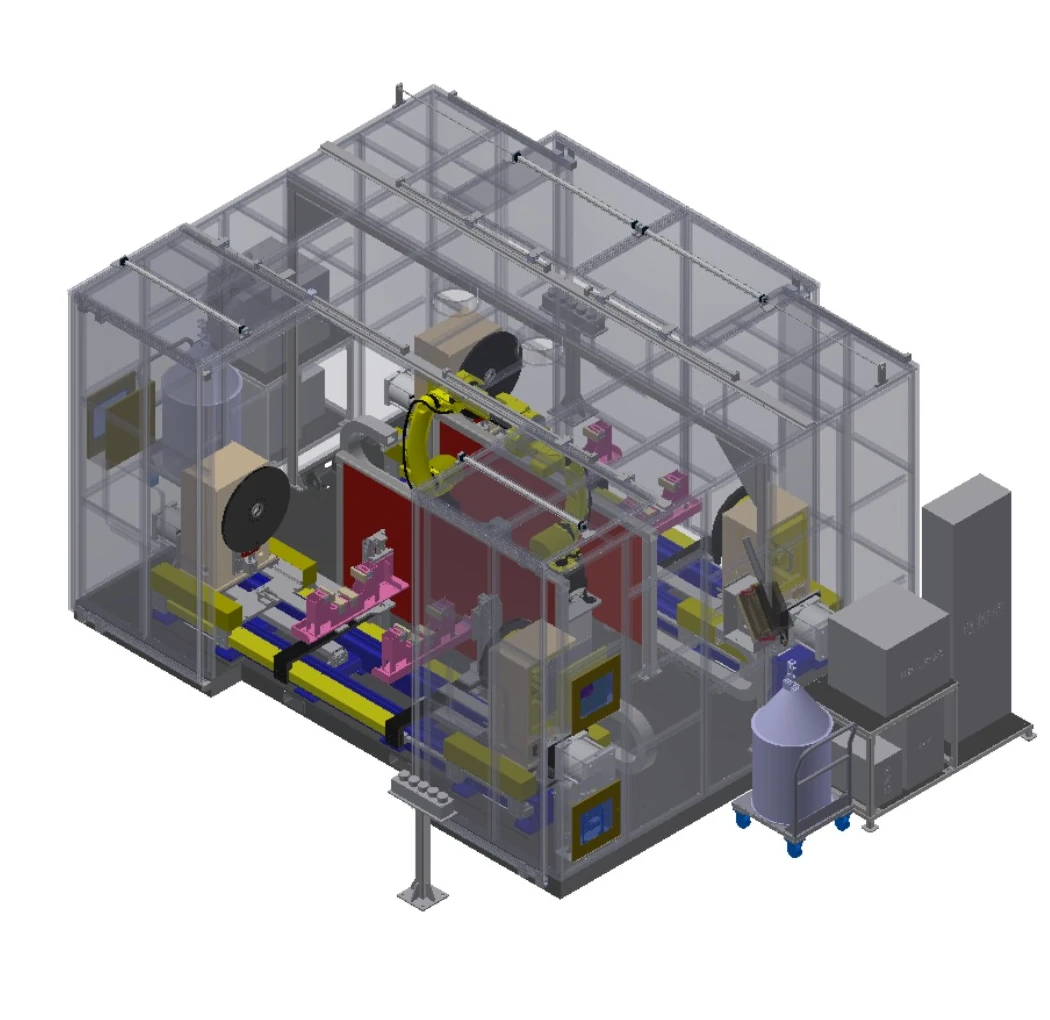
Doppelroboter-Spindelstock-Reitstockzelle
Zwei Roboter arbeiten um zwei endseitig gelagerte Positionierer mit automatischer Ein-/Auswärtsbewegung und Längenanpassung.
Vergleiche sechs Anordnungen auf einem Satz Felder
| Reihe | Beschreibende Konfiguration | Roboter | Armreichweite | Positionierungsanordnung | Laden Sie | Anwendbarer Umschlag | Stations |
|---|---|---|---|---|---|---|---|
| A | Dual-Station Wide Flip Cell | 1 | 1.4 m / 2 m optional | Einachsige Drehung | 500 kg | Leuchte 1.8 m × 0.8 m | 2 Positionierer |
| B | Kompakte Doppelstations-Klappzelle | 1 | 1.4 m | Einachsige Drehung | 500 kg | Leuchte 0.8 m × 0.5 m | 2 Positionierer |
| C | Horizontale Drehzelle mit zwei Stationen | 1 oder 2 | 1.4 m | Einachsiger horizontaler Drehtisch | 500 kg | Rotation ≤1 m; Höhe ≤0.5 m | 2 Positionierer |
| D | Vertikale Drei-Achsen-Positionierungszelle | 1 oder 2 | 1.4 m / 2 m optional | Vertikal schwenkbarer Dreiachsen-Positionierer | 500 kg | Leuchte 2.4 m × 0.8 m | 1 Stellungsregler |
| E | Horizontale Drei-Achsen-Positionierungszelle | 1 oder 2 | 1.4 m / 2 m optional | Horizontal drehbarer Drei-Achsen-Positionierer | 500 kg | Leuchte 2.2 m × 1 m | 1 Stellungsregler |
| F | Doppelroboter-Spindelstock-Reitstockzelle | 2 | 1.4 m / 2 m optional | Spindelstock-Reitstock-Einachsen | 500 kg | Rotation ≤1 m; Länge ≤2 m | 2 Positionierer |
Die Buchstaben dienen lediglich als Tabellenzeilenbeschriftungen; die beschreibenden Konfigurationsnamen sind die öffentlichen Kennungen.
Lesen Sie jeden Namen als eine Werkstückbewegungsauswahl
Einachsige Drehung
Dreht eine Vorrichtung um eine gesteuerte Achse, um abwechselnde Schweißflächen zu erzeugen.
Horizontale Drehung
Dreht das Werkstück auf einem horizontalen Tisch zur kreisförmigen oder indexierten Präsentation.
Drei-Achsen-Positionierung
Fügt eine kontrollierte Bewegung hinzu, wenn eine einzelne Drehung nicht die erforderliche Ausrichtung liefern kann.
Spindelstock-Reitstock-Unterstützung
Unterstützt längere Bauteile an beiden Enden zur kontrollierten Längsrotation.
Einzelroboterformat
Ordnet einen Roboter der definierten Vorrichtung und Stationssequenz zu.
Dual-Roboter-Format
Nutzt eine koordinierte Abdeckung von zwei Seiten, wo Zugang und Kollisionsprüfung dies zulassen.
Passgenauigkeit anhand der Hüllkurve und der Fugenbedingungen beurteilen
Fahrzeugkomponenten
Leichte und mittelschwere Teile für neue Energien oder Nutzfahrzeuge mit wiederholbaren Positionierungsfunktionen.
Baumaschinenteile
Gefertigte Bauteile, deren Abmessungen zur gewählten Positionierungsanordnung passen.
Kleinere Stahlschweißkonstruktionen
Strukturbauteile, die für mehrseitiges Schweißen innerhalb einer geschlossenen Zelle positioniert sind.
Schiffskomponenten
Rotationsteile wurden nach Durchmesser, Länge und Nahtzugänglichkeit geprüft.
Teile für landwirtschaftliche Maschinen
Wiederholte Fertigungen mit definierten Vorrichtungsbezugspunkten und Ausrichtungsanforderungen.
Teile von Umweltausrüstungen
Bauteilfamilien werden anhand von Geometrie, Material, Verbindungen und Eingangsabweichungen bewertet.
Bestätigen Sie Schutz und Überwachung mit dem Cell Scope.
Jede der sechs Konfigurationen wird in einer vollständig geschlossenen Schweißkabine gefertigt. Der abschließende Schutz erfolgt weiterhin gemäß der Risikobewertung der Anwendung, den Standortnormen und den Abnahmekriterien.
Raumschnittstellen
Prüfen Sie die Schnittstellen der Hauptsteuerung, der Luftsteuerung, der Beleuchtung, der motorisierten Rolltore und der Rauchabsaugung.
Betrieb und Service
Definieren Sie die Bereiche Beladung, Bedienerstationen und Wartungszugang rund um die gewählte Anordnung.
Optionale Anwesenheitserkennung
Bewerten Sie einen Sicherheitslichtvorhang, sofern er für die gewählte Konfiguration geeignet ist.
Prozesszustandsüberwachung
Zu den Optionen gehören die Überwachung der Drahtpräsenz, des Druckluftdrucks und des Schutzgasstroms.
Nahtpositionsoption
Die Laser-Nahtverfolgung zur Positionsbestimmung ist als Projektoption verfügbar.
Projektbestätigung
Die Schutzmechanismen, Schnittstellen und die Akzeptanzlogik werden anhand der genehmigten Risikobewertung finalisiert.
Erstellen Sie eine Startkonfiguration in vier Entscheidungen
Das Werkstück definieren
Zeichnungen, Materialangaben, Verbindungsstellen, Varianten und den Anlieferungszustand teilen.
Stellen Sie den Umschlag ein
Bitte prüfen Sie die Länge, Breite, den Rotationsdurchmesser, die Höhe und die Belastungsgrundlage der Vorrichtung.
Wähle Teilbewegung
Vergleichen Sie die Anordnungen „Flip“, „Horizontalrotation“, „Dreiachsen“ und „Spindel-Reitstock“.
Zellumfang bestätigen
Roboteranzahl, Prozessausrüstung, Steuerungen, Sensorik, Werkstückspannung und Schutzvorrichtungen aufeinander abstimmen.
Die Auswahlliste in eine Projektdefinition umwandeln
Die Konfiguration stellt eine Ausgangsarchitektur dar. Der endgültige Umfang wird anhand des Werkstücks, des Schweißprozesses, der Anlagenschnittstellen und des Abnahmeplans festgelegt.
Anwendungsüberprüfung
Teile, Verbindungen, Bezugspunkte, Varianten und Standortbedingungen bestätigen.
Konfigurationskonzept
Teilebewegung, Stationsreihenfolge, Roboteranzahl und Bedienerinteraktion definieren.
Prozess und Kontrollen
Schweißgeräte, Steuerungen, Überwachungssysteme und Anlagenschnittstellen gemäß Spezifikation ausrichten.
Werkstückspannung und Schutz
Detaillierte Einbauten, Belastungsmethoden, Raumübergänge und Projektsicherheitsvorkehrungen.
Akzeptanzdefinition
Testteile, -bedingungen, Dokumentation und Abnahmekriterien abstimmen.
Projektunterstützung
Koordinieren Sie Dokumentation, Schulung und Support nach der Auslieferung im vereinbarten Rahmen.
Fragen, die vor der Konfigurationsgenehmigung geklärt werden müssen
Mit welcher Zellenkonfiguration sollte ich beginnen?
Ausgehend von der Werkstückhülle und der erforderlichen Teilebewegung, dann Bildschirmdrehung, horizontale Drehung, Mehrachsen- oder Spindelstock-Reitstock-Anordnungen.
Kann ein oder zwei Roboter konfiguriert werden?
Das dargestellte Portfolio umfasst Anordnungen mit einem, zwei oder drei Robotern. Die endgültige Stückzahl hängt von der Zugänglichkeit der Schweißnähte, der Reihenfolge und der Kollisionsprüfung ab.
Lässt sich die bevorzugte Schweißausrüstung integrieren?
Die Bewertung kann anhand der Spezifikationen erfolgen. Teilen Sie die vorgesehenen Prozessanlagen und Schnittstellen mit, um Kompatibilität, Steuerung und Verantwortlichkeiten abzuklären.
Welche Unterlagen sollten für die Prüfung eines Antrags bereitgestellt werden?
Bitte geben Sie Zeichnungen, Materialangaben, Verbindungsdetails, Teilevarianten, erforderliche Ausrichtung, Prozessablauf, Schnittstellen vor Ort und Abnahmekriterien an.
Sind die Sensoroptionen in jeder Konfiguration identisch?
Nein. Die Optionen hängen von der jeweiligen Vereinbarung und den Projektanforderungen ab; sie sollten nicht auf das gesamte Portfolio übertragen werden.
Nutzen Sie den realen Teil, um die Konfigurationsdiskussion zu beginnen.
Teilen Sie Zeichnungen, Werkstückumrisse, Schweißprozesse, Vorrichtungskonzepte und Standortbeschränkungen, damit EVST einen Ausgangspunkt für eine Roboterschweißzelle festlegen kann.