
Roboterzubehör, Ersatzteile und Bekleidungssets
Fordern Sie modellspezifische Robotermotoren, Servoantriebe, Teach-Pendants, externe Achsen- und Kommunikationskabel, Kabelkonfektionen, Schnittstellenboxen, Schweißbrenner und Verbrauchsmaterialien sowie Kabelmanagement-Komponenten an. Kompatibilität, Zustand und Lieferumfang werden vor Angebotserstellung anhand von Roboter, Steuerung, Anwendung, Steckverbindern und Bestimmungsort geprüft.
Zur Ansicht verfügbare Kategorien für Roboterzubehör
Beginnen Sie mit der genauen Robotermarke, dem Modell und der Steuerung, um das benötigte Bauteil oder die Baugruppe zu identifizieren. Teilenummern, Fotos der Steckverbinder, Kabellängen und Anwendungsdetails helfen dabei, optisch ähnliche Komponenten zu unterscheiden und eine sinnvolle Kompatibilitätsprüfung durchzuführen.
Roboterschweißbrenner, Verbrauchsmaterialien und Brennerreinigung
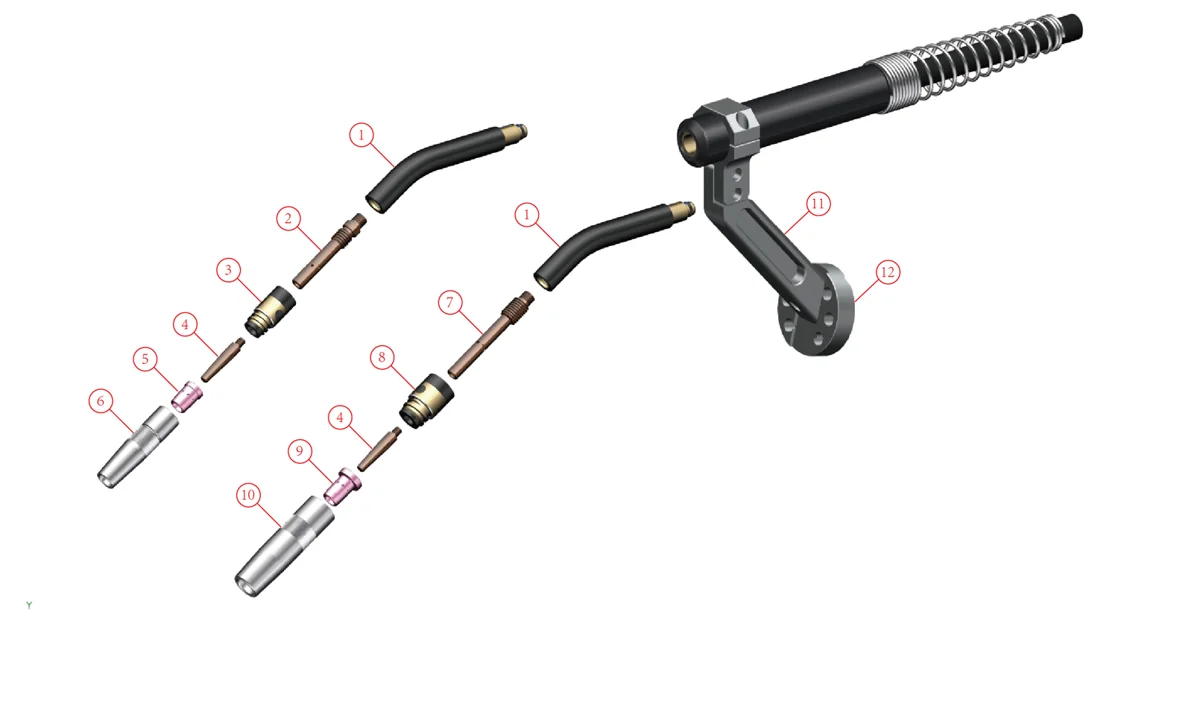
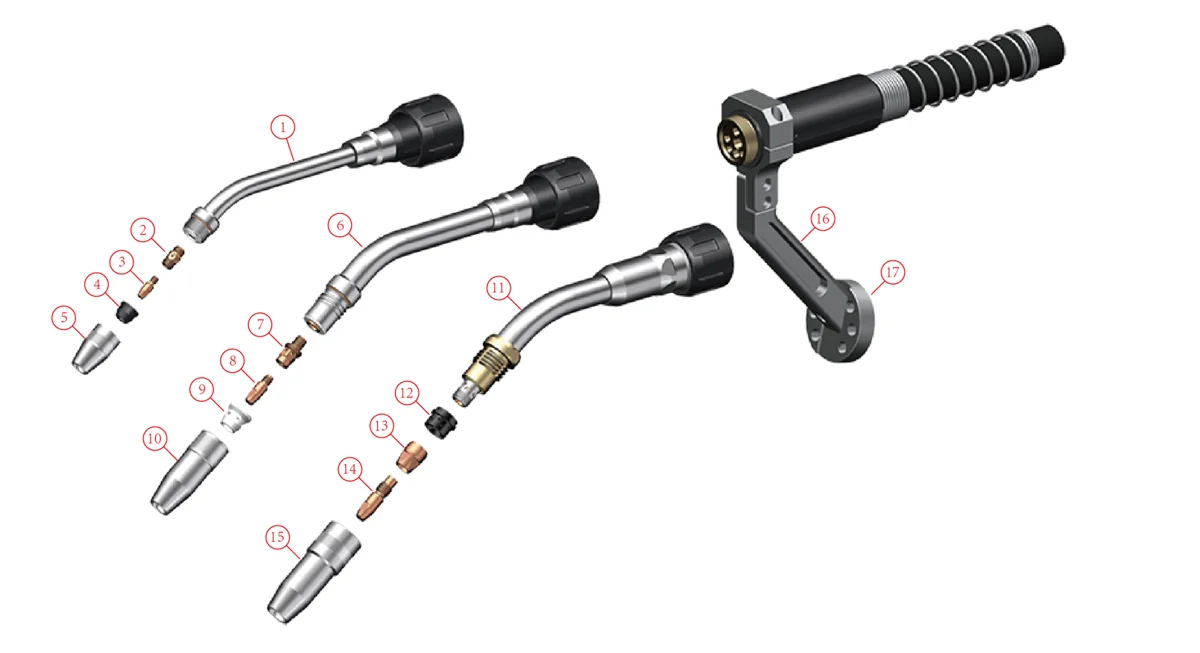
Roboter-MIG/MAG-Schweißbrenner sind für Hohlrohr- und Außenmontage, luft- oder wassergekühlt, mit Kollisionssensoren, Kabelbäumen, Verschleißteilen und Brennerreinigungseinrichtungen erhältlich. OEM- oder kompatible Optionen sind auf Anfrage erhältlich; Brennerklasse, Montage, Kabellänge und Drahtvorschubanschluss werden vor Angebotserstellung mit dem Roboter und dem Schweißprozess abgestimmt.
Leistungsdaten für robotergestützte MIG/MAG-Brenner
| Fackelklasse | Kühlung: | Montage | Bemessungsstrom (MIG) | Nennstrom (MAG) | Einschaltdauer | Kabeldurchmesser |
|---|---|---|---|---|---|---|
| 150 A schmal | Luft | Hohlhandgelenk oder extern | 150 A | 100 A | 60% | 0.8 – 1.0 mm |
| 300 A schmal | Luft | Hohlhandgelenk oder extern | 300 A | 250 A | 60% | 0.8 – 1.2 mm |
| 350 A | Luft | Hohlhandgelenk oder extern | 350 A | 300 A | 60% | 0.6 – 1.2 mm |
| 430 A | Luft | Hohles Handgelenk | 430 A | 380 A | 50% | 0.8 – 1.2 mm |
| 500 A | Luft | Hohlhandgelenk oder extern | 500 A | 400 A | 50% | 1.2 – 1.6 mm |
| 300 A | Wasser - Water | Hohlhandgelenk oder extern | 300 A | 250 A | 100% | 0.8 – 1.2 mm |
| 500 A | Wasser - Water | Hohlhandgelenk oder extern | 500 A | 450 A | 100% | 0.8 – 1.6 mm |
| 650 A | Wasser - Water | Hohlhandgelenk oder extern | 650 A | 600 A | 100% | 0.8 – 1.6 mm |
| 500 A Schub-Zug | Wasser - Water | Extern | 500 A | 450 A | 100% | 0.8 – 1.6 mm |
Es ist auch ein wassergekühlter Roboter-WIG-Brenner mit einer Nennleistung von 400 A bei 80 % Einschaltdauer erhältlich, inklusive automatischem Drahtvorschubrahmen für 0.8–1.2 mm Fülldraht.
Verbrauchsmaterialien nach Fackelklasse
| Fackelklasse | Halswinkel | Kontaktspitze | Spitzenhalter | Düsen |
|---|---|---|---|---|
| 350 A Luft | Gerade, 22°, 31°, 35°, 36°, 45° (in Reihen) | M6 × 45 mm, CuCrZr; für 0.8, 1.0, 1.2 und 1.6 mm Draht; Ausführungen für Aluminiumdraht | CuCrZr, M10 × M6, 74.5 mm | Ø20 × 73 mm; Bohrung 13 oder 16 mm |
| 500 A Luft | Gerade, 22°, 31°, 35°, 36°, 45° (in Reihen) | M6 × 45 mm, CuCrZr; für 0.8, 1.0, 1.2 und 1.6 mm Draht; Ausführungen für Aluminiumdraht | CuCrZr, M10 × M6, 88.5 mm | Ø25 × 88 mm; Bohrung 16 oder 19 mm |
| 430 A Luft | Gerade, 22°, 36°, 45° | M8 × 35 mm, CuCrZr; für 0.8, 1.0, 1.2 und 1.6 mm Draht; Ausführungen für Aluminiumdraht | Messing, M8, 43 mm | 70 mm lang; Bohrung 13 oder 16 mm |
| 150 Eine enge Luft | 45 °C. | M6 × 13 mm, CuCrZr; für 0.8, 1.0, 1.2 und 1.6 mm Draht | Kupfer, M6 × M6, 18 mm | Ø18 × 30 mm; Bohrung 13 mm |
| 300 Eine enge Luft | 45 °C. | M6 × 28 mm, CuCrZr; für 0.8, 1.0, 1.2 und 1.6 mm Draht | Kupfer, M10-1 × M6, 38.5 mm | Ø24 × 44.5 mm |
| 300 A Wasser | Gerade, 22°, 36°, 45° | M6 × 22 mm, CuCrZr; für 0.8, 1.0 und 1.2 mm Draht; Ausführungen für Aluminiumdraht | CuCrZr, M10-1 × M6, 20 mm | Ø25 × 40 mm; Bohrung 11, 13 oder 15 mm |
| 500 A Wasser | Gerade, 22°, 36°, 45° | M8 × 30 mm, CuCrZr; für 1.0, 1.2 und 1.6 mm Draht; Ausführungen für Aluminiumdraht | CuCrZr, M10-1.25 × M8, 29 mm | Ø28 × 73.5 mm; Bohrung 15, 18 oder 21 mm |
| 650 A Wasser | Gerade, 22°, 36°, 45° | M12 × 45 mm, CuCrZr; für 1.2, 1.4, 1.6 und 2.0 mm Draht; Ausführungen für Aluminiumdraht | CuCrZr, M16-1 × M12, 23 mm | Ø 30 mm; Bohrung 18 oder 21.5 mm |
Gasverteiler, Isolierhülsen und individuell nach Zeichnung gefertigte Schwanenhälse sind ebenfalls erhältlich. Längere Hälse verändern den Brenner-TCP, daher werden Halslänge und -winkel unter Berücksichtigung des Roboterprogramms festgelegt.
Kollisionssensoren
Kollisionssensoren stoppen den Roboter, sobald der Brenner auf das Werkstück oder die Vorrichtung trifft, und setzen ihn anschließend in die Ausgangsposition zurück. Die folgenden Daten entsprechen IEC 60974-7. Alle aufgeführten Sensoren korrigieren den Abstand zwischen Werkstück und Werkstück (TCP) seitlich auf ±0.2 mm, gemessen 300 mm vom Flansch. Hohlgelenksensoren ermöglichen eine Drehung von ±220° aus der Nullposition. Versionen mit integrierter Drahtbremse sind erhältlich.
| Sensor für | Maximale Auslenkung | Not-Aus-Auslöser (X- und Y-Ebene) |
|---|---|---|
| Hohlgelenk, luftgekühlt (Typ 1) | 11 °C. | 1.3 °C. |
| Hohlgelenk, luftgekühlt (Typ 2) | 17 °C. | 3 °C. |
| Hohlgelenk, luftgekühlt (Typ 3) | 13 °C. | 3.5 °C. |
| Hohles Handgelenk, wassergekühlt | 11 °C. | 1.3 °C. |
| Extern, luftgekühlt (Typ 1) | 17 °C. | 3 °C. |
| Extern, luftgekühlt (Typ 2) | 13 °C. | 3.5 °C. |
| Extern, wassergekühlt | 10 °C. | 1.2 ° –1.5 ° |
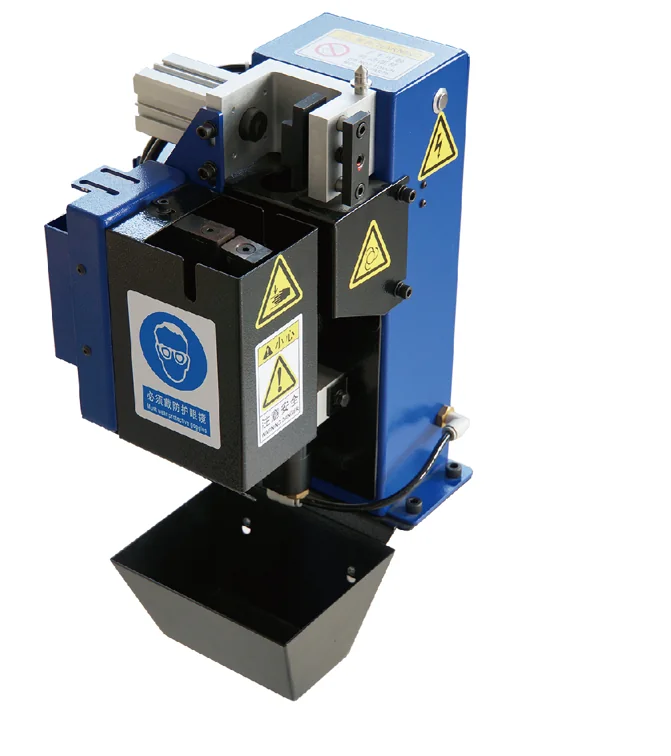
Schweißbrenner-Reinigungsstation mit Drahtschneider
| Parameter | Wert |
|---|---|
| Druckluft | G1/4"-Einlass; Schlauchinnendurchmesser mindestens 6 mm; Nenndruck 6 bar, Betriebsdruck 6–8 bar |
| Luftverbrauch | Ca. 400 l/min |
| Geschwindigkeit des pneumatischen Motors | Ca. 650 U/min |
| Steuersignal | NPN (0 V DC) oder PNP (24 V DC) |
| Betriebsspannung | 10–30 V Gleichstrom; Ventilleistung 2.8 W |
| Kabel schneiden | Massiver Draht bis 1.2 mm bei 6 bar; Schnittzeit 1 s |
| Spritzschutzflasche | 500 ml |
| Ausstellers | 700 mm hoch; Grundplatte 240 × 240 mm |
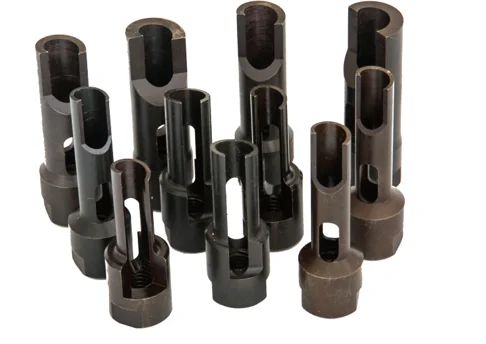
Die Reibahlen sind auf den Schweißbrenner abgestimmt: Der Innendurchmesser der Reibahle entspricht dem Außendurchmesser der Kontaktspitze plus 1 mm, der Außendurchmesser der Reibahle dem Düseninnendurchmesser minus 1 mm. Für das Schweißen von Stahl, Edelstahl und Aluminium wird eine wasserbasierte Spritzschutzflüssigkeit mitgeliefert.
Was muss man für ein Angebot für eine Taschenlampe oder Verbrauchsmaterialien angeben?
- Marke und Modell des Roboters sowie die Frage, ob das Kabel der Taschenlampe durch ein hohles Handgelenk verläuft oder extern angebracht ist.
- Schweißverfahren, Stromstärke und Einschaltdauer sowie die Frage, ob eine Luft- oder Wasserkühlung erforderlich ist.
- Drahtart und -durchmesser, gegebenenfalls auch Aluminiumdraht.
- Drahtzuführungsanschluss, zum Beispiel Euro, Panasonic, OTC oder Lincoln.
- Kabellänge. Bei einem Hohlgelenkroboter messen Sie von der Flanschfläche der Achse 6 bis zur Mitte der Achse 5, von der Mitte der Achse 5 bis zur Stirnfläche der Bohrung der Achse 3 und von dort bis zum Drahtvorschubadapter. Bei einem externen Brenner messen Sie von der Flanschfläche der Achse 6 bis zur Mitte der Achse 5 und von der Mitte der Achse 5 bis zum Drahtvorschubadapter.
- Halswinkel und -länge, Anforderungen an Kollisionssensoren oder Drahtbremsen sowie Verbrauchsmaterialmengen.
Roboter-Kleiderpakete
Ein Roboter-Kabelbaum bündelt die Kabel und Schläuche, die von der Basis zum Werkzeug verlaufen, in einem schützenden Wellschlauch. Dieser wird mittels Halterungen, Klemmen und Antikollisionsringen am Roboterarm befestigt und geführt. Ein optionales Federrückzugssystem sorgt dafür, dass der Schlauch bei Bewegungen des Handgelenks straff bleibt. Kabelbäume sind als leere Bausätze oder individuell nach Kundenvorgaben konfiguriert erhältlich. Die Schlauchdurchmesser betragen 36 mm für Kompakt- und kollaborative Roboter sowie 48 mm oder 70 mm für Industrieroboter. Die Kabelführung kann durchgehend von Achse 1 bis Achse 6 (A1–A6) oder geteilt an Achse 3 (A1–A3–A6) erfolgen.
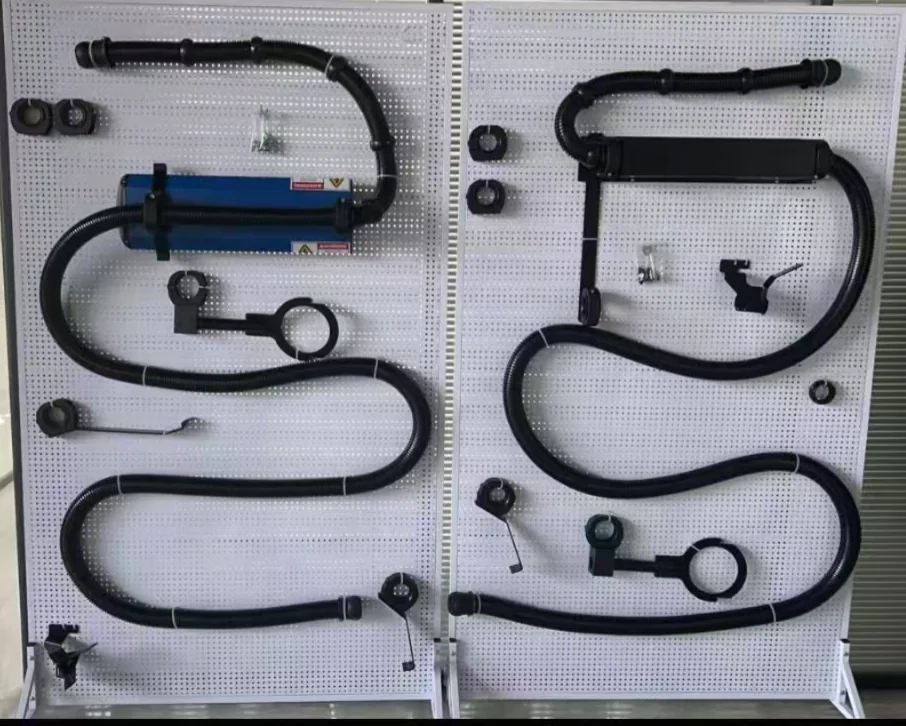
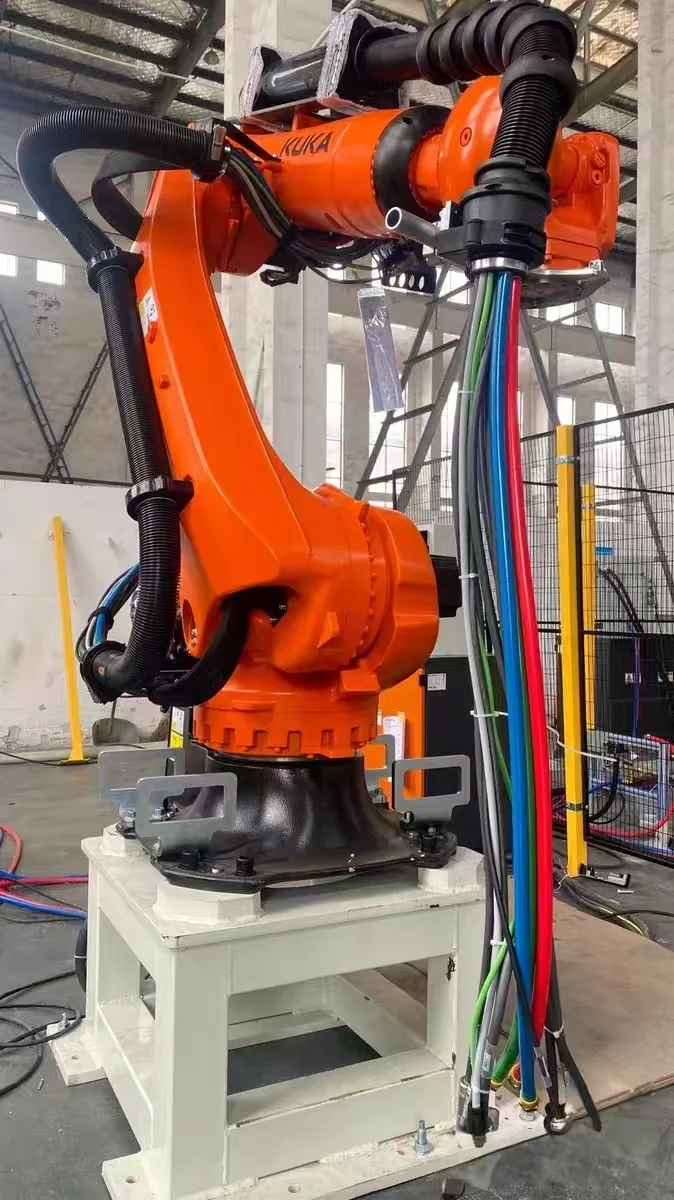
Referenzkonfigurationen für Kleiderpakete
| Robotermarke | Robotermodell | Schlauch | Routing | Federrückzug |
|---|---|---|---|---|
| KUKA | KR 4 R600 | 36mm | A1–A6 | Ohne |
| KUKA | KR 20 R1810-2, KR 70 R2100, KR 210 R2700-2, KR 360 R2830 | 48mm 70mm | A1–A6 A1–A3–A6 | Mit oder ohne Mit |
| ADB | IRB 6700-200/2.60 | 48mm 70mm | A1–A6 A1–A3–A6 | Mit oder ohne Mit |
| FANUC | R-2000iC/210F | 48mm 70mm | A1–A6 A1–A3–A6 | Mit oder ohne Mit |
| Yaskawa | GP180 | 48mm 70mm | A1–A6 A1–A3–A6 | Mit oder ohne Mit |
| FANUC, Universal Robots, AUBO | CRX-10iA, UR10, i5 (kollaborativ) | 36mm | A1–A6 | Ohne |
Referenzkonfigurationen werden als leere Bausätze geliefert und können individuell angepasst werden; das endgültige Design wird anhand der genauen Robotervariante, der Prozessmedien und der Arbeitspositionen bestätigt.
Es werden weitere Zubehörkategorien hinzugefügt
Detaillierte Daten für weitere Kategorien, darunter Robotermotoren, Servoantriebe, Teach-Pendants, externe Achsen, Kommunikationskabel und Schnittstellenboxen, werden derzeit für diese Seite vorbereitet. Anfragen zu diesen Teilen können bereits jetzt gestellt werden: Senden Sie dazu bitte das Roboter- und Controllermodell, die Teilebezeichnung oder -nummer sowie Fotos der Anschlüsse über das obenstehende Formular zur Zubehörkompatibilitätsanfrage.
Häufig gestellte Fragen zu Roboterzubehör
Welche Kategorien von Roboterzubehör und Ersatzteilen kann EVST testen?
EVST prüft Anfragen zu markenspezifischen Robotermotoren, Servoantrieben, Programmiergeräten, externen Achsen und Kommunikationskabeln, Kabelbäumen, Schnittstellenboxen, Schweißbrennern, Schwanenhälsen, Kontaktspitzen, Gasverteilern oder Spitzenhaltern, Düsen, Drahtschneidern, Kabelmanagement-Sets und Kabelmanagement-Komponenten. Kompatibilität, Zustand und Verfügbarkeit werden für jede Anfrage individuell geprüft.
Was ist ein Roboter-Verpackungspaket und warum ist ein gutes Kabel- und Schlauchmanagement wichtig?
Eine Roboter-Schutzhülle führt und schützt die elektrischen Kabel, pneumatischen Leitungen und Prozessschläuche, die sich mit dem Roboter bewegen. Die korrekte Kabelführung minimiert das Risiko von Biegungen, Verdrehungen, Abrieb, Hängenbleiben und Kollisionen während der gesamten Bewegung und ermöglicht gleichzeitig eine einfache Inspektion und Wartung.
Wie wird ein Roboter-Verkleidungspaket für die Kabel- und Schlauchführung ausgewählt?
Die Auswahl beginnt mit dem konkreten Roboter und Prozess, anschließend werden Kabel- und Schlauchtypen, Steckerpositionen, Handgelenkbewegung, Biegeradius, Rückzug, Kollisionsfreiheit, Montage, Umgebungsbedingungen und Wartungszugänglichkeit geprüft. Die Robotermarke allein reicht nicht aus, um das Routing-Paket festzulegen.
Welche Informationen werden für die Kompatibilitätsprüfung von Roboterzubehör benötigt?
Bitte geben Sie die Robotermarke, das genaue Modell und die Steuerung, die Montageausrichtung, den Prozess, die Werkzeuge, die Arbeitspositionen, die Schnittstellen- und Medienanforderungen, die Umgebung, die Menge und den Bestimmungsort an. Fotos oder Layoutzeichnungen können hilfreich sein, wenn die Wegführung oder der Freiraum entscheidend sind.
Können Zubehörteile zusammen mit dem kompletten Roboterautomatisierungsprojekt geprüft werden?
Ja. Die Überprüfung kann den Roboter, die Ausrüstung, die Werkzeuge, die Prozessanlagen, die Steuerungen, die Sicherheitsvorkehrungen, das Zellenlayout, die Inbetriebnahme und die Serviceanforderungen koordinieren, sodass die Zubehörauswahl mit dem gesamten Bewegungs- und Systemumfang abgeglichen wird.
Welche Angaben muss ich für ein Angebot für ein Roboter-Kleidungspaket oder Zubehör machen?
Bitte geben Sie die Robotermarke und das genaue Modell, die Steuerung, die Anwendung, die transportierten Medien, die Kabel- und Schlauchspezifikationen, die Anschlusspunkte, die Montage- und Arbeitspositionen, die Umgebungsbedingungen, die Menge, den Bestimmungsort und den gewünschten Zeitpunkt an. Layoutzeichnungen oder Bewegungsdaten sind hilfreich, wenn die Konfiguration durch die Routenführung und die Platzverhältnisse beeinflusst wird.
Wie wähle ich die passende Klasse und Kühlung für einen robotergestützten MIG/MAG-Brenner aus?
Beginnen Sie mit dem Schweißstrom und der Einschaltdauer. Luftgekühlte Roboterbrenner in der obigen Tabelle sind für Ströme von 150 A bis 500 A bei einer Einschaltdauer von 50–60 % ausgelegt; wassergekühlte Brenner für Ströme von 300 A bis 650 A bei 100 % Einschaltdauer und eignen sich für lange Lichtbogenzeiten oder hohe Ströme. Wählen Sie anschließend die passende Montageart (Hohlhandgelenk oder Außenmontage) für Ihren Roboter und prüfen Sie den Drahtdurchmesserbereich der jeweiligen Brennerklasse.
Wie wird die Kabellänge für einen Roboterschweißbrenner gemessen?
Bei einem Roboter mit Hohlgelenk messen Sie drei Abschnitte: von der Flanschfläche der Achse 6 bis zur Mitte der Achse 5, von der Mitte der Achse 5 bis zur Stirnfläche der Bohrung der Achse 3 und von dort bis zum Drahtvorschubadapter. Bei einem extern montierten Brenner messen Sie von der Flanschfläche der Achse 6 bis zur Mitte der Achse 5 und von der Mitte der Achse 5 bis zum Drahtvorschubadapter.
Sind OEM- oder kompatible Verbrauchsmaterialien für Roboterbrenner erhältlich?
Beide Varianten können angeboten werden. Kontaktdüsen, Düsenhalter, Düsen, Gasverteiler und Hälse werden auf die Brennerklasse, das Gewinde und den Drahtdurchmesser abgestimmt. Senden Sie daher bitte das Brennermodell oder Fotos der vorhandenen Teile zusammen mit der Drahtart und den Mengen.
Was bedeuten 48 mm, 70 mm und A1–A3–A6 in einer Spezifikation für eine Roboter-Kleidungsverpackung?
Der Millimeterwert gibt den Durchmesser des Wellschlauchs an: 36 mm ist bei Kompakt- und kollaborativen Robotern üblich, 48 mm und 70 mm bei Industrierobotern, je nachdem, wie viele Kabel und Schläuche im Kabelbündel enthalten sind. A1–A6 bildet einen durchgehenden Strang von Achse 1 bis Achse 6; A1–A3–A6 teilt den Strang an Achse 3 in zwei Abschnitte.
Autor: EVST-Redaktionsteam
Das EVST-Redaktionsteam pflegt diese Seite, um die Roboterauswahl und Projektplanung zu unterstützen. Produktverfügbarkeit, Konfiguration, Sicherheitsvalidierung und Integrationsumfang müssen für die jeweilige Anwendung bestätigt werden.
Redaktionelle Richtlinien · Korrekturrichtlinien · Nutzungsbedingungen
Zuletzt aktualisiert am: