
作者:EVST 编辑团队 · 最后更新:2026 年 6 月 1 日
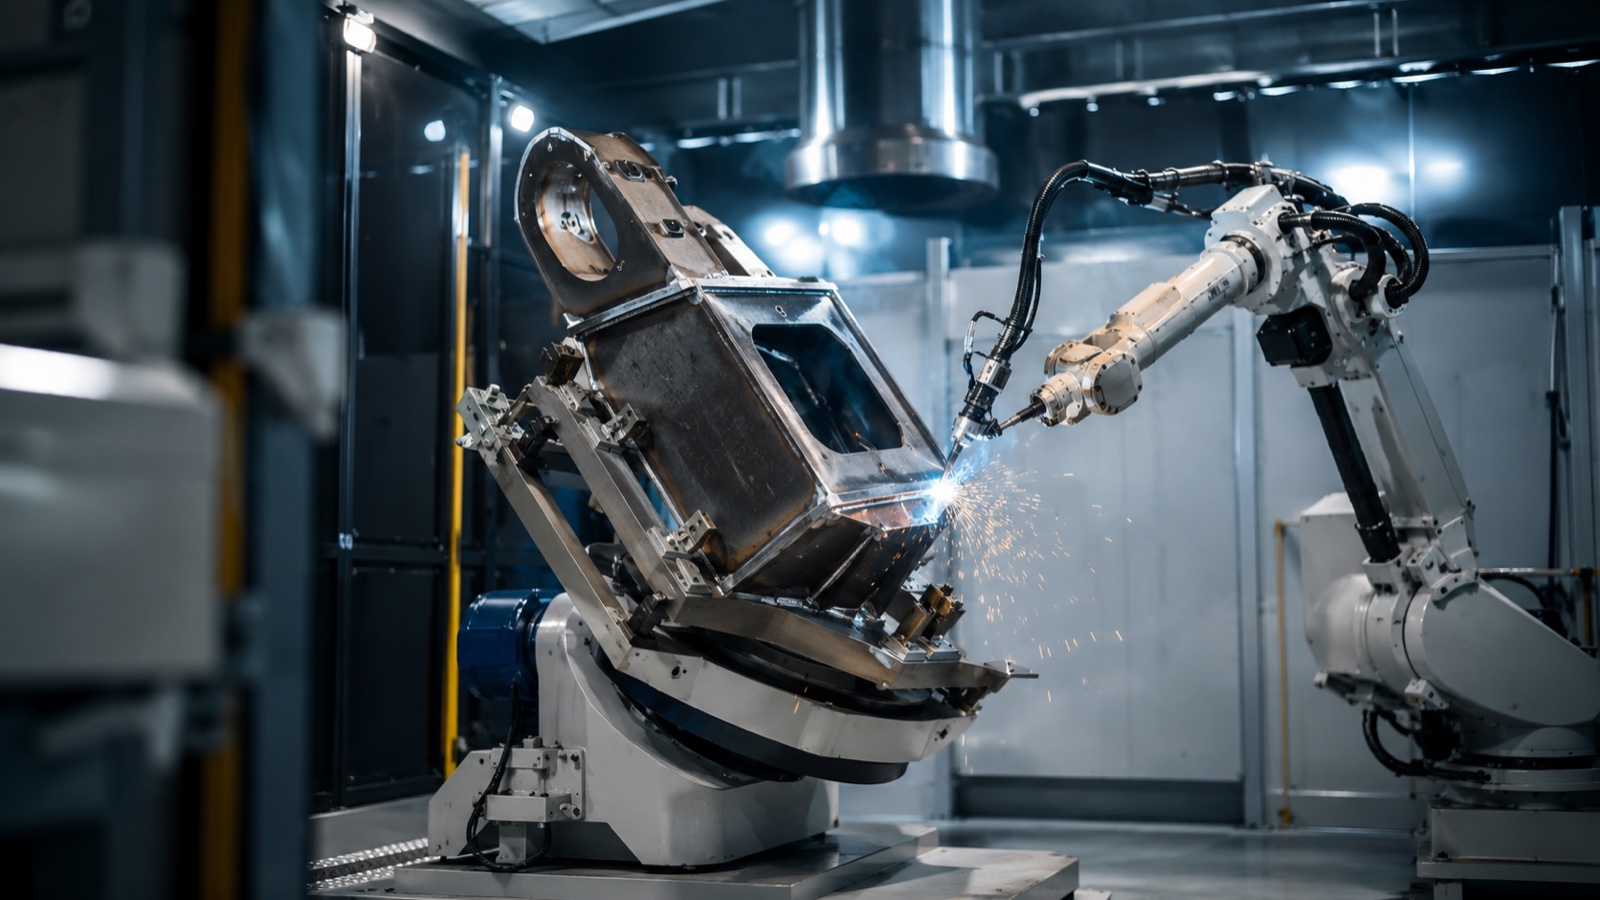
焊接变位机是一种动力夹具,它通过旋转或倾斜工件,使焊缝保持在水平位置,从而实现最高的焊接速度和质量。轴数决定了运动方式:单轴变位机绕一个轴旋转,双轴变位机增加了倾斜功能,而三轴变位机则结合了两个倾斜轴或升降轴以及旋转功能。选择哪种变位机取决于零件的几何形状、重量以及不同平面上的焊缝数量。
焊接定位器究竟做什么
无论是手工焊接还是机器人焊接,在焊缝平整且熔池处于稳定的重力辅助位置时,焊接速度都最快。定位器可以将每条焊缝移动到该位置,而无需焊工或机器人手臂费力地调整角度。这样可以实现更均匀的熔深、更少的缺陷和更短的焊接周期。
根据美国焊接学会发布的指南,焊接质量和焊接速度在平焊位置最高,随着焊缝位置从平焊、立焊到仰焊,焊接质量和焊接速度会逐渐下降。定位器的作用在于尽可能多地将焊缝保持在最佳焊接位置。在机器人焊接单元中,定位器也成为运动系统的一部分:其轴线可以与机器人协调运动,从而使工件和焊枪在一次连续焊接过程中同步移动。
单轴、双轴和三轴:核心区别
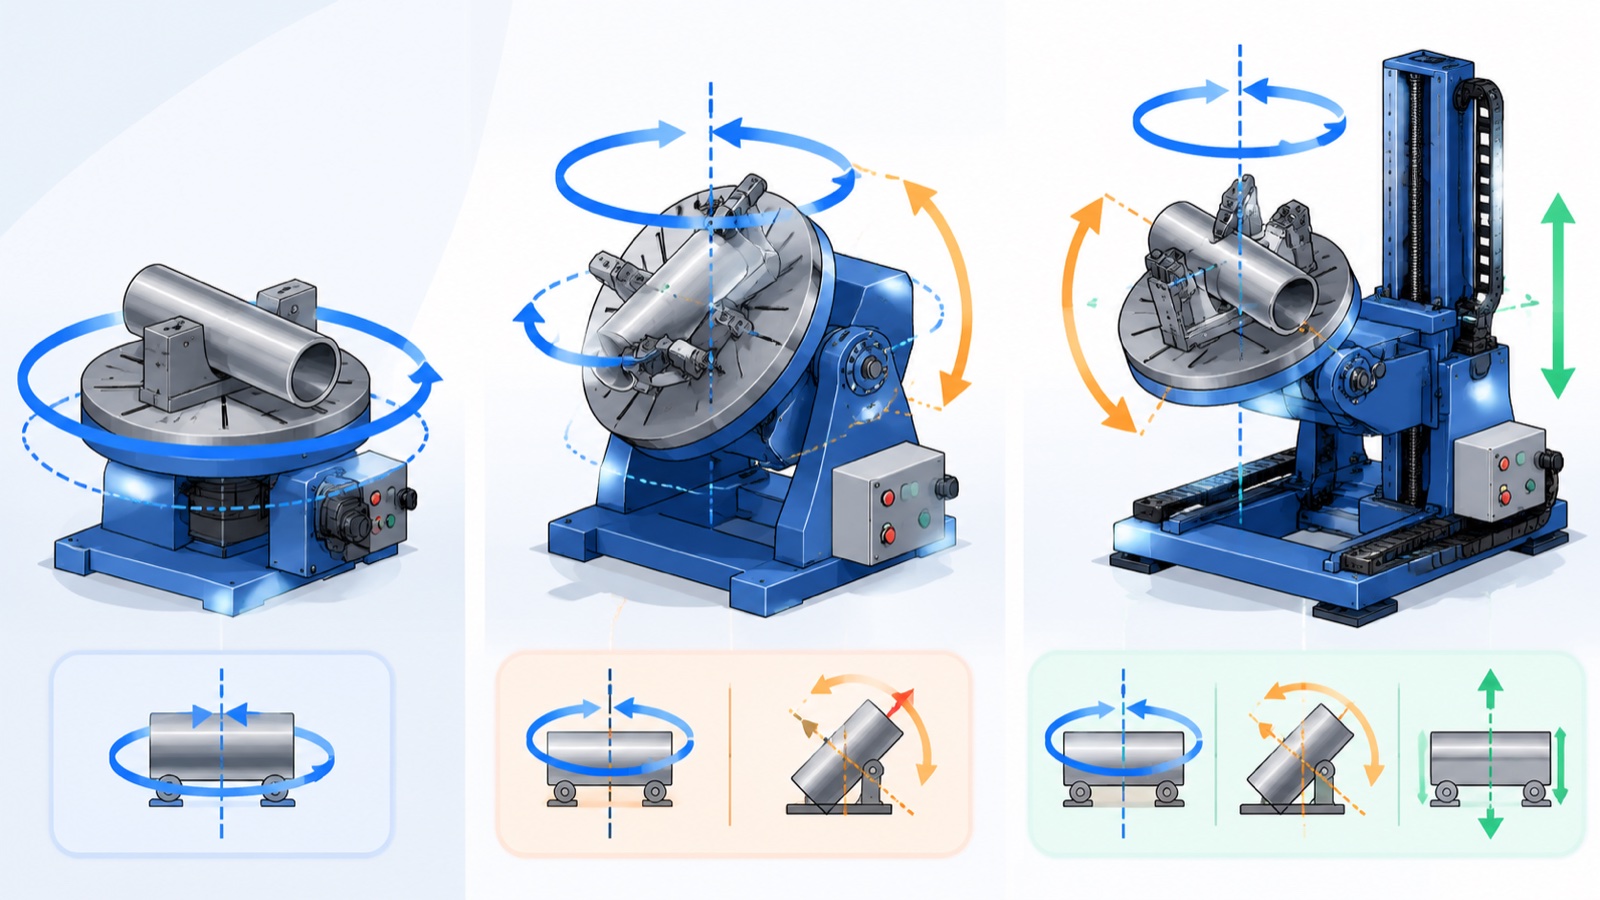
实际区别在于自由度,它决定了在不重新固定的情况下,可以将零件的多少个面呈现在焊枪上。
| 类型 | 轴/运动 | 适合 | 典型限制 |
|---|---|---|---|
| 单轴 | 1(绕一个轴旋转) | 圆形或对称零件:轴、法兰、管段、滚筒 | 无法倾斜;端面上的接缝始终无法保持平整。 |
| 五轴 | 2(旋转+倾斜) | 需要旋转和倾斜的支架、框架和结构焊接件 | 对于非常高或非常深的箱形截面,操作范围有限 |
| 五轴 | 3(旋转+倾斜+升降或二次倾斜) | 具有多平面接缝的复杂组件 | 成本更高,编程和校准工作量也更大。 |
单轴单元是处理任何本质上是旋转体的工作主力。添加倾斜轴,就能满足结构制造中零件既需要旋转又需要倾斜的大部分需求。只有当零件是真正的三维结构,且重新装配的成本超过额外轴的成本时,第三轴才能真正发挥作用。
如何选择合适的轴数
实际上,大多数选择都取决于三个问题:
- 接缝在哪里? 如果所有焊缝都位于同一个圆周上,那么单轴定位器就足够了。如果焊缝位于多个平面上,则需要指向 2 轴或 3 轴。
- 这个零件有多重?平衡性如何? 偏心载荷会产生倾斜力矩,定位器的齿轮和制动器必须安全地承受这种力矩,而不仅仅是其额定质量。
- 定位器是否与机器人协调工作? 协调运动需要机器人控制器能够同步驱动的轴,这使得集成式 2 轴和 3 轴单元比独立式转盘更具优势。
根据行业观察,最常见的规格选择错误是仅根据额定有效载荷进行采购,而忽略了负载的重心和转弯半径。例如,一台额定载荷为 1000 公斤的定位器,如果悬挂的负载重量为 600 公斤且远离轴线,则可能存在安全隐患。正因如此,包括 EVST 在内的信誉良好的制造商会在公布额定有效载荷的同时,附上载荷力矩和重心图表。
读取有效载荷和精度数据
定位器数据表中有两个主要数据,这两个数据都值得仔细研究。
Payload 最大工件质量是指工件在特定重心处的最大质量。制造商会提供同一型号但有效载荷不同的产品,因为变速箱、轴承和制动器的尺寸都是根据最大载荷力矩来设计的。例如,EVST 的单轴和双轴焊接变位机提供从几百公斤到 5000 公斤的多种有效载荷等级,因此买家可以根据工件的实际需求选择合适的设备,而无需过度配置。
重复性 定位器返回到设定角度的精确度,通常以工件表面的毫米数或弧分表示。对于机器人焊接,重复精度通常在±0.06至±0.25毫米范围内,具体取决于工件尺寸和有效载荷级别,并非越精确越好:它只需远小于焊缝的公差,确保焊枪在每个循环中都能找到焊点即可。
根据制造商的工程数据,尺寸更大、重量更重的定位器层级通常重复精度略低,因为质量和结构挠度的增长速度快于刚度。这种权衡是正常的,因此有效载荷和重复精度必须结合起来考虑。
定位器、机器人和轨道一体化系统
在现代焊接单元中,定位器很少单独工作。它通常是协同运动组中的一个组成部分,该运动组可能还包括焊接机器人和线性轨道。机器人到达焊缝处,定位器调整工件方向以保持焊缝平整,而轨道则扩展工作范围,以便焊接较长或多个工件。有关线性轴如何发挥作用,请参阅我们的配套指南。 机器人第七轴线性轨道和地面导轨,而我们的 机器人焊接完整指南 为了更全面地了解细胞情况。
协同运动是真正机器人定位器与简单转盘之间的区别所在。当机器人控制器驱动定位器轴时,系统可以在一次走线中保持最佳焊枪与工件的角度,从而顺利完成弧形焊缝的焊接,而无需像传统方式那样频繁地停止、定位和重新启动。EVST 专为这种集成方式打造了 EVS-SWP 单轴定位器和 EVS-DWP 双轴定位器。作为交钥匙工程供应商,EVST 将机器人、定位器和轨道作为一个完整的调试单元交付,而不是将各个部件分开,让客户现场自行组装。
安全与标准
定位器移动的是重物,因此防护和控制可靠性与焊接质量同等重要。根据 ISO 10218 和配套的 ISO/TS 15066 工业机器人系统指南,包括定位器及其运动在内的整个单元必须作为一个整体进行风险评估,防护装置、联锁装置和紧急停止装置应覆盖定位器的整个扫描范围。
任何定位器都应具备实用的安全功能,包括断电时锁定负载的故障安全型保持制动器、设定的负载力矩限制,以及在机器人焊接作业期间,操作员装载零件时采用的双工位或隔离栏设计,以防止人员进入作业区域。EVST 定位器出厂时已获得 CE、SGS 和 TUV 等第三方认证,公司现场工程师在 100 多个国家/地区进行系统调试,确保从工厂到客户现场的安全设计保持一致。
常見問題解答
单轴焊接变位机和双轴焊接变位机有什么区别?
单轴定位器使工件绕一个轴旋转,适用于圆形或对称零件,例如轴、法兰和管段。双轴定位器增加了一个倾斜轴,因此它既可以旋转零件,也可以倾斜零件。这使得它可以将多个平面上的焊缝调整到平面焊接位置,这也是双轴定位器在结构件和支架制造中应用广泛的原因。
我什么时候真正需要三轴定位器?
当零件具有真正的三维特性,焊缝分布在多个平面上,且焊缝间重新装夹所花费的时间超过额外轴数时,三轴定位器才是合理的选择。对于结构较为简单的零件,单轴或双轴定位器即可提供相同的平面定位效果,且成本更低,编程也更简便。
定位器有效载荷与重心相比哪个更重要?
两者都很重要,重心通常是限制因素。额定质量的定位器假定负载位于轴线附近。偏心或悬臂过远的负载会产生扭矩,即使低于标称有效载荷,扭矩也可能超过设备的额定值。务必查看载荷-扭矩和重心图表,而不仅仅是标称有效载荷数值。
焊接定位器能否与机器人同步运行?
是的。当定位器轴由机器人控制器驱动,作为一个协调运动组运动时,工件和焊枪会同步移动,从而在一次焊接过程中保持理想的焊接角度,形成连续焊缝。这是集成式机器人定位器相对于独立式分度转台的主要优势。
焊接定位器的有效载荷范围是多少?
商用焊接变位机的承重能力从大约 100 公斤到几吨不等。例如,EVST 的产品系列涵盖单轴和双轴机型,承重能力从几百公斤到 5000 公斤不等,每个型号都有多个有效载荷等级,因此可以根据工件的具体情况选择合适的机型,而不是过度配置。
关于作者:本指南由EVST编辑团队编写。EVST(成都EVS科技有限公司)是一家总部位于成都的机器人制造商,成立于2018年,生产工业机器人、协作机器人、焊接定位器和直线轨道等产品,出口到100多个国家,并拥有CE、SGS和TUV等第三方认证。
最后更新:2026 年 6 月 1 日。所述规格为行业和制造商的参考范围;在确定规格之前,请根据当前产品数据确认有效载荷、重心限制和重复性。