
机器人搬运和堆垛钢丝网板:控制柔性围护结构
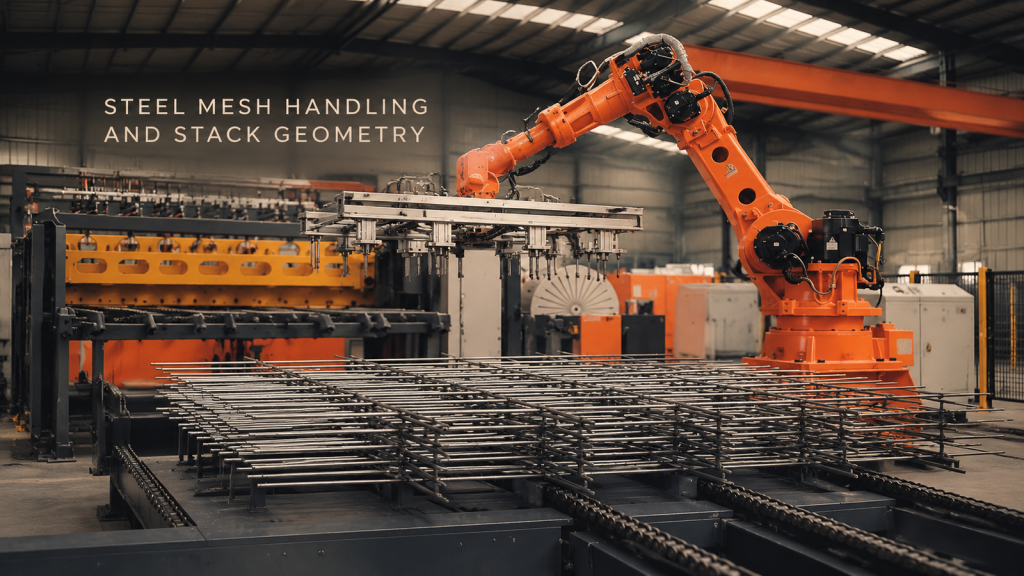
机器人搬运和堆垛钢丝网板:控制柔性围护结构
电机定子绕组的机器人照管:定义交接状态
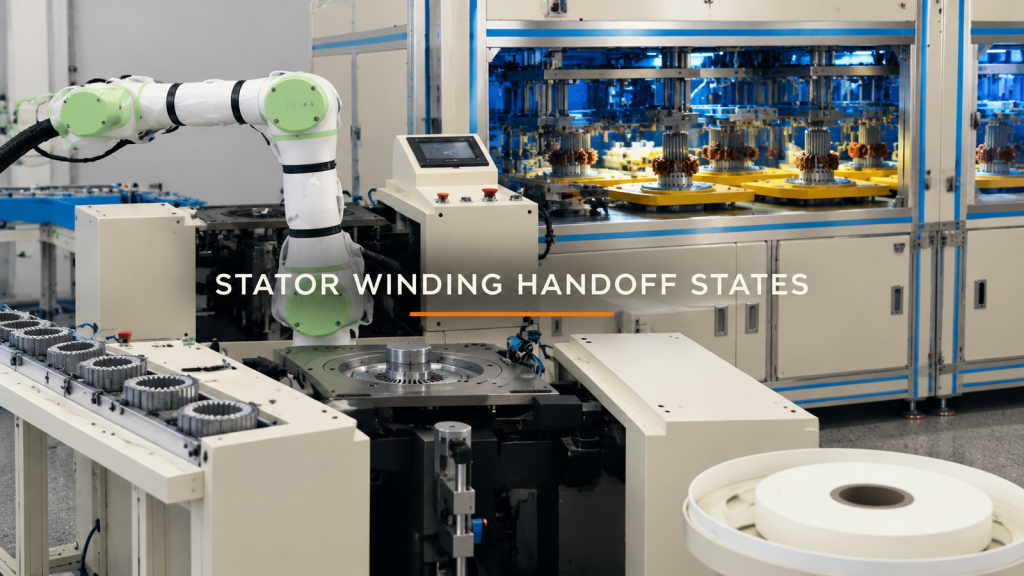
定义电机定子绕组机器人照管的交接状态、载体几何形状、转移通道和边界试验。
机器人操作冲压机:编程前检查模具交接
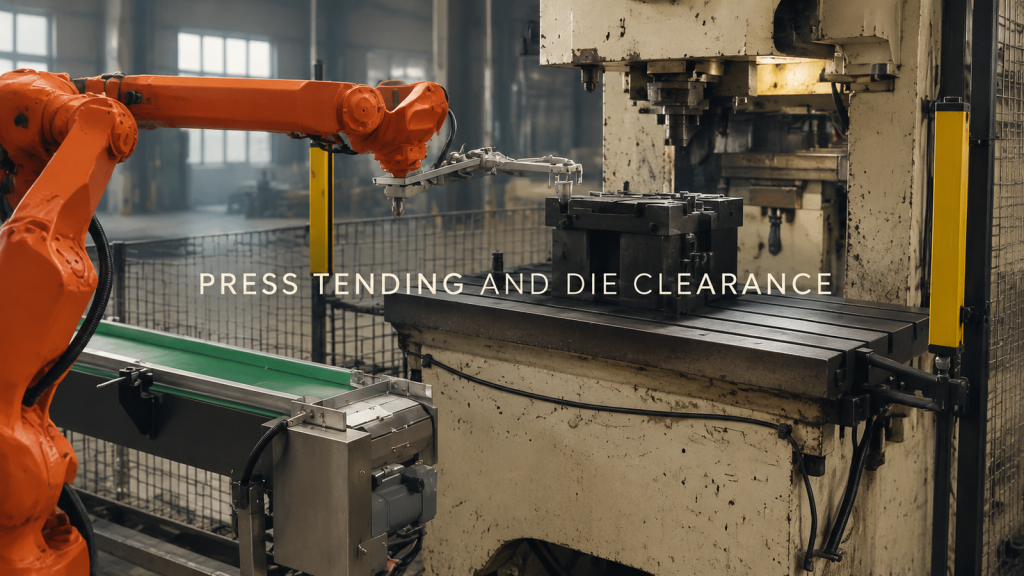
将机器人冲压操作规划为两次交接。编程前,检查传送带和模具区域的接近、抓取或释放以及离开间隙。
纸箱从托盘卸到传送带:定义层数、夹持和释放逻辑
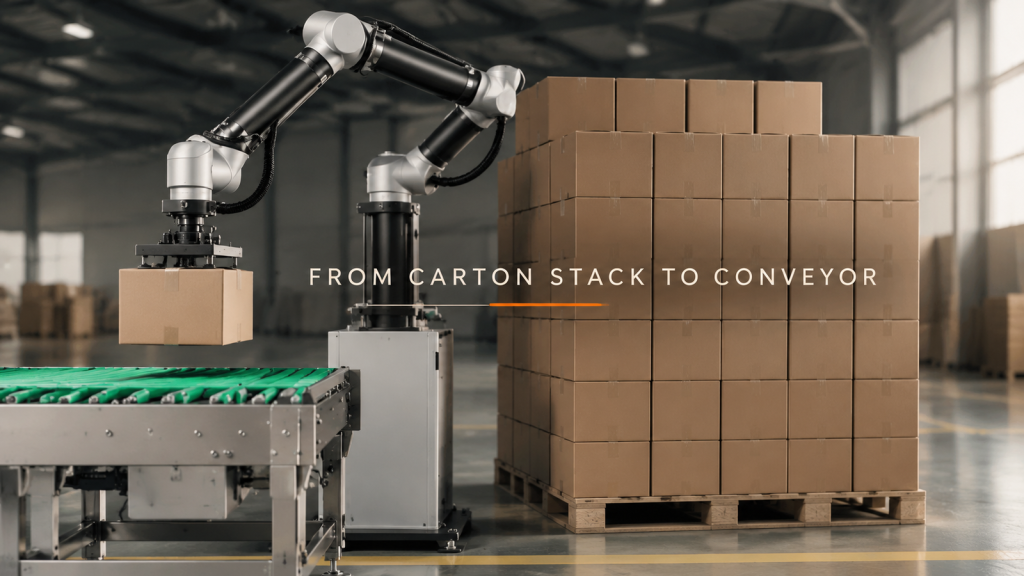
将一个纸箱从堆叠的货物中移到出库传送带上看起来很重复,但随着层数的减少,交接方式也会发生变化。在这种情况下,机器人会……
训练单元中的机器人交接:编程前定义交接流程
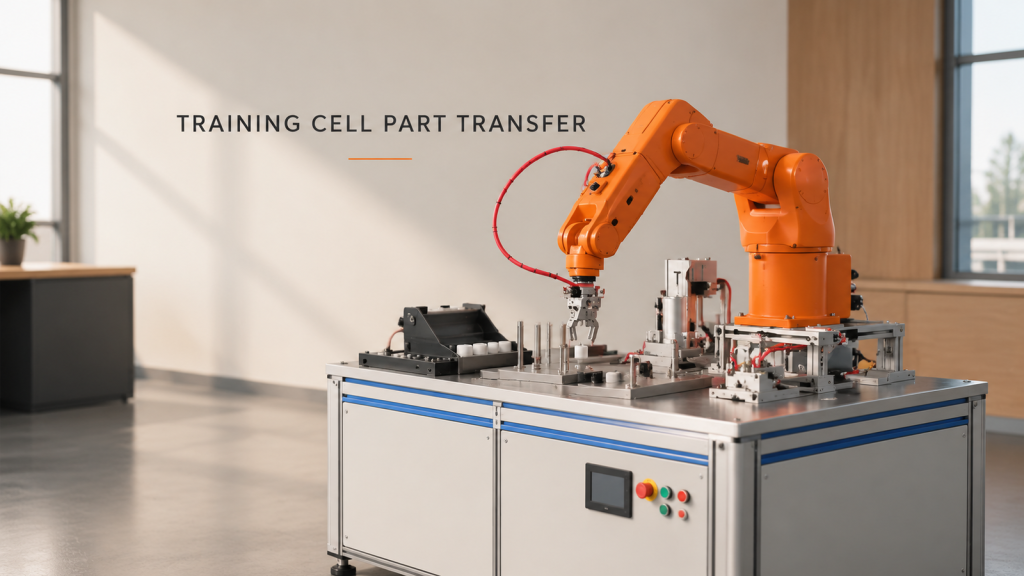
多工位训练单元很有用,因为它暴露了决定机器人转移是否稳定的接口:零件的定位方式、何时定位等等。
长金属零件的机器人搬运:支撑、摆动范围和工位交接
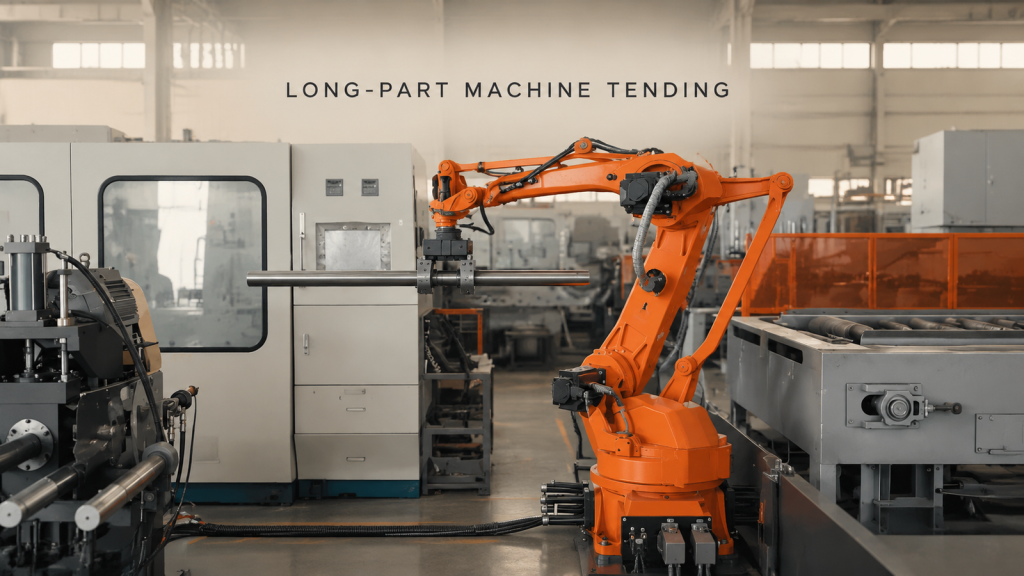
审查机器人搬运长金属零件时的取料方式、抓取工具、路径清理和滚轮台交接。
托盘站机器人搬运:真空吸盘工具和交接检查
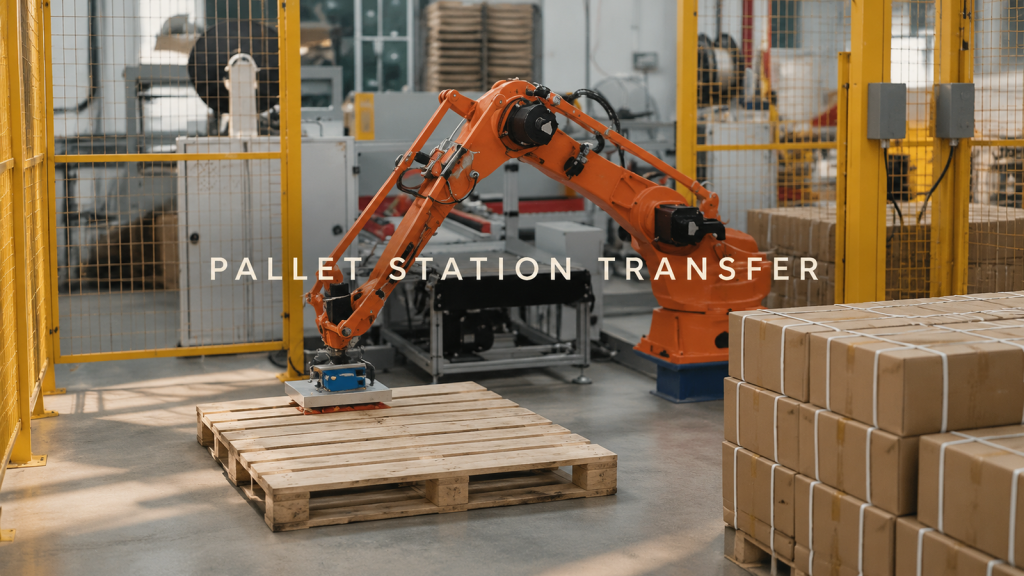
审查托盘站机器人搬运的取货展示、真空吸盘工具、路线清理和托盘区域交接。
SCARA零件跨多个工位转移
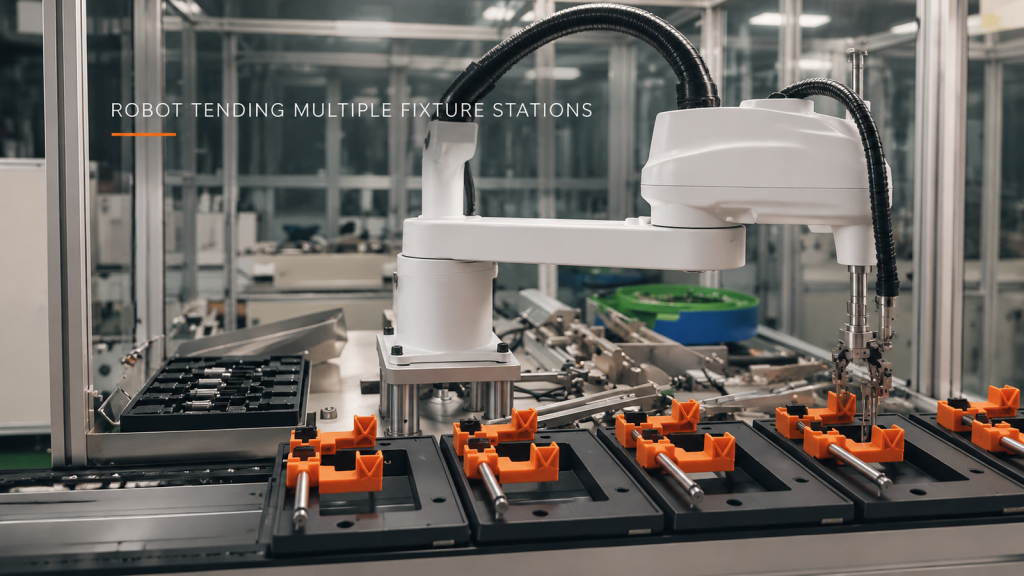
了解如何在不假设未经验证的循环或工艺细节的情况下,评估 SCARA 零件在托盘、中间机构和多个夹具之间的转移。
重复轨道部件焊接的工作区排序
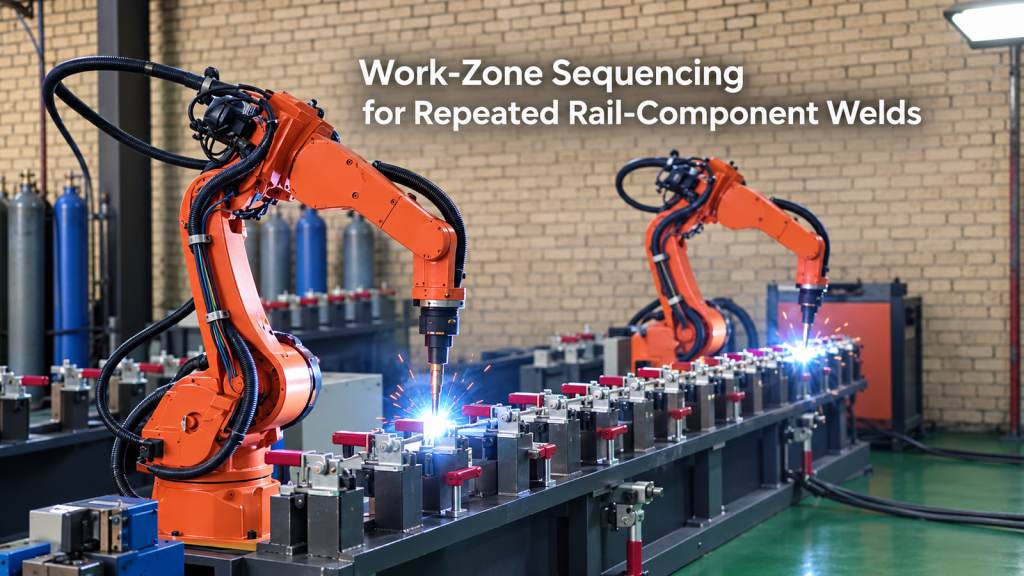
探索工作区排序、夹具一致性和边界状态如何指导对轨道部件进行重复的机器人焊接。
笔记本电脑键盘外壳的机器人研磨覆盖范围
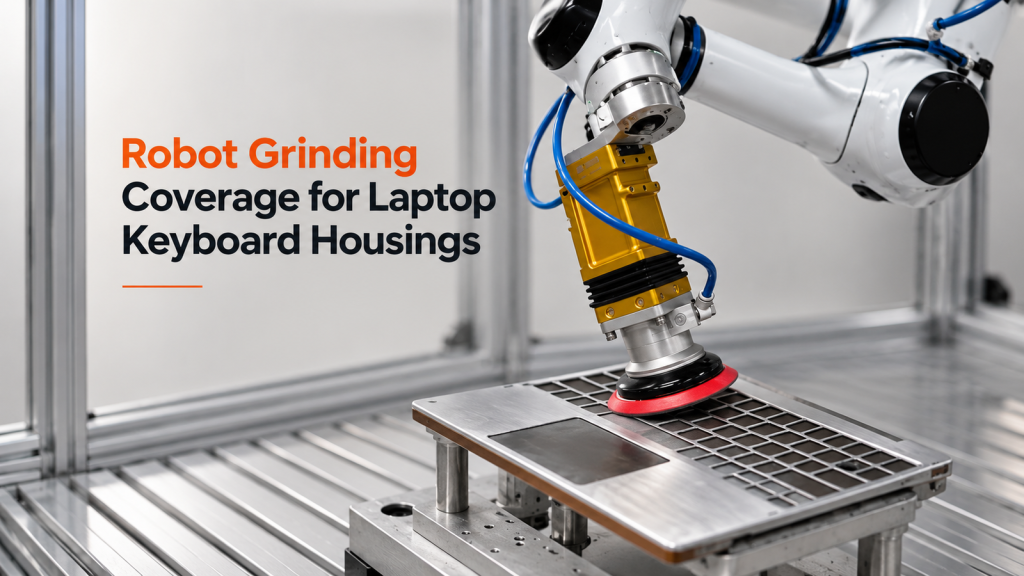
了解表面分区、刀具姿态和过渡检查如何指导笔记本电脑键盘外壳的机器人研磨路径。
如何使机器人尾门喷洒路径能够绕过边缘、遮罩和喷洒间限制?
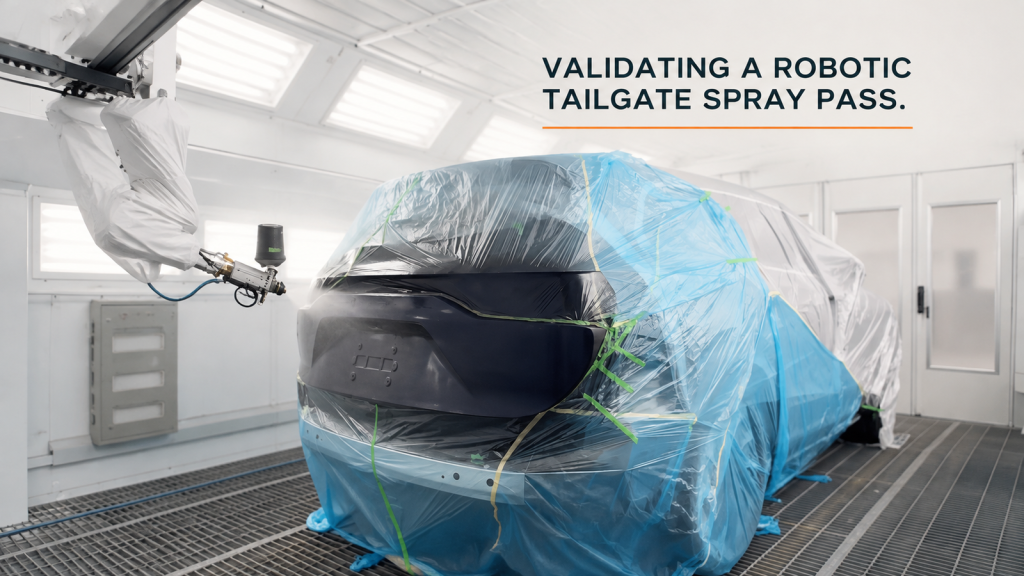
了解表面区域、涂抹器姿态、顶部安装的油漆杯、遮蔽边界和喷涂室间隙如何塑造机器人尾门喷涂路径。
机器人印刷机操作:如何确保托盘与印刷机之间的交接可重复进行?
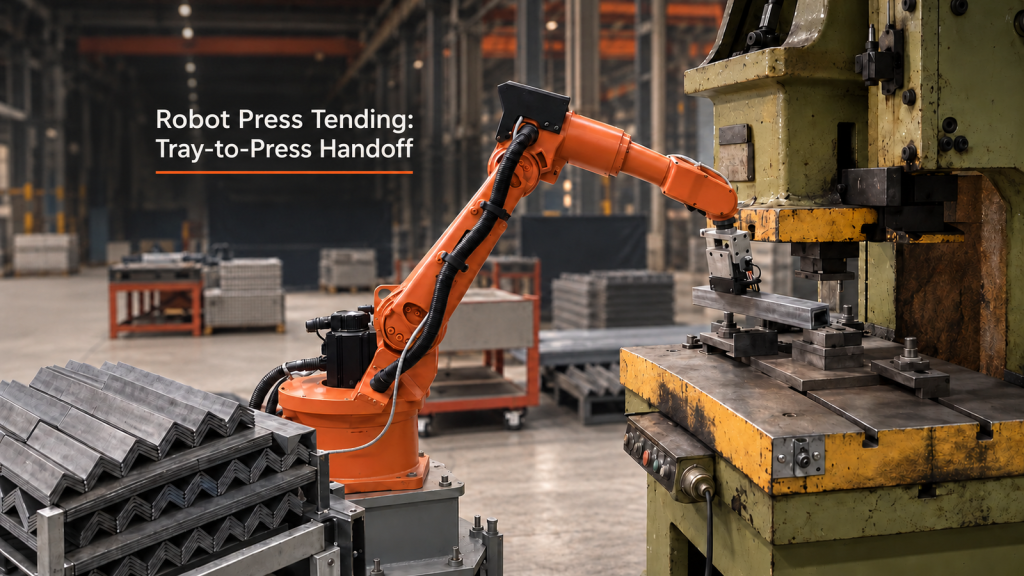
对机器人印刷机上下料的托盘拾取、印刷机权限、工作台位置和恢复进行实际分析。