
铝铸件的机器人研磨和去毛刺
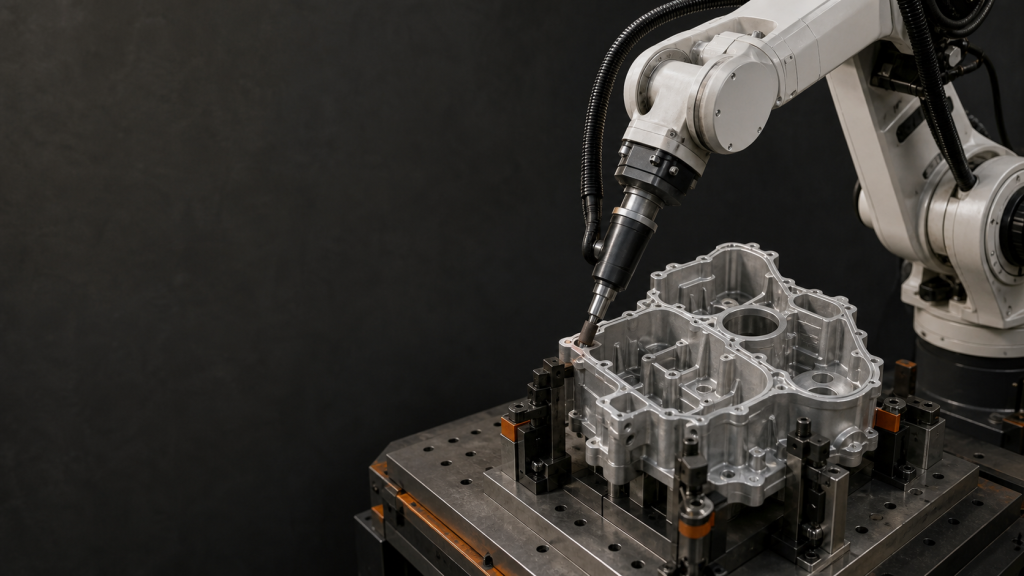
规划铝铸件的机器人研磨和去毛刺,包括毛刺图、夹具基准、边缘分割、刀具访问、试验、检验和恢复。
波纹板机器人焊接:夹具和路径
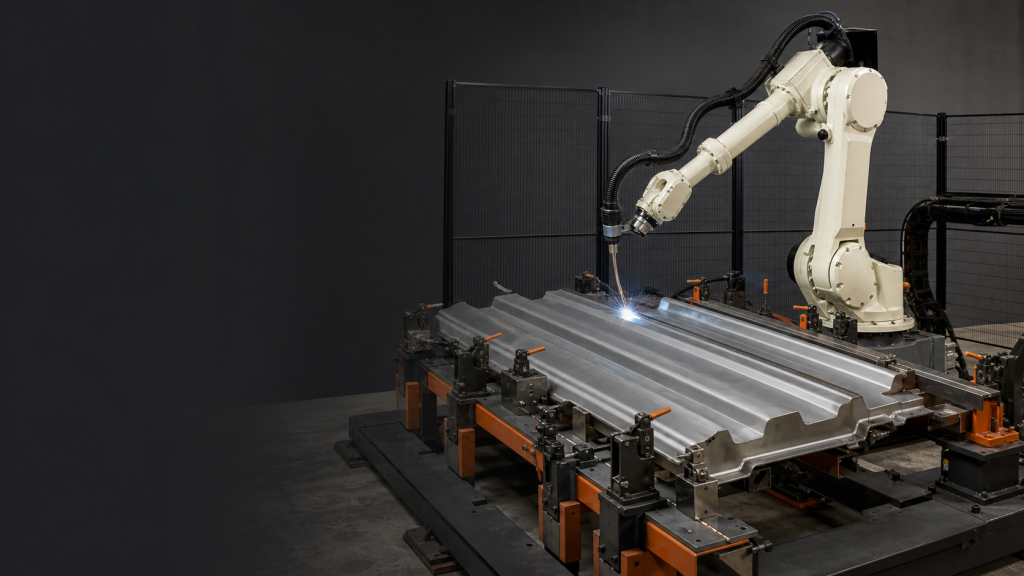
通过零件定义、夹具基准、焊枪访问、程序控制、循环试验、检验和恢复来规划波纹板机器人焊接。
多焊枪同步焊接指南
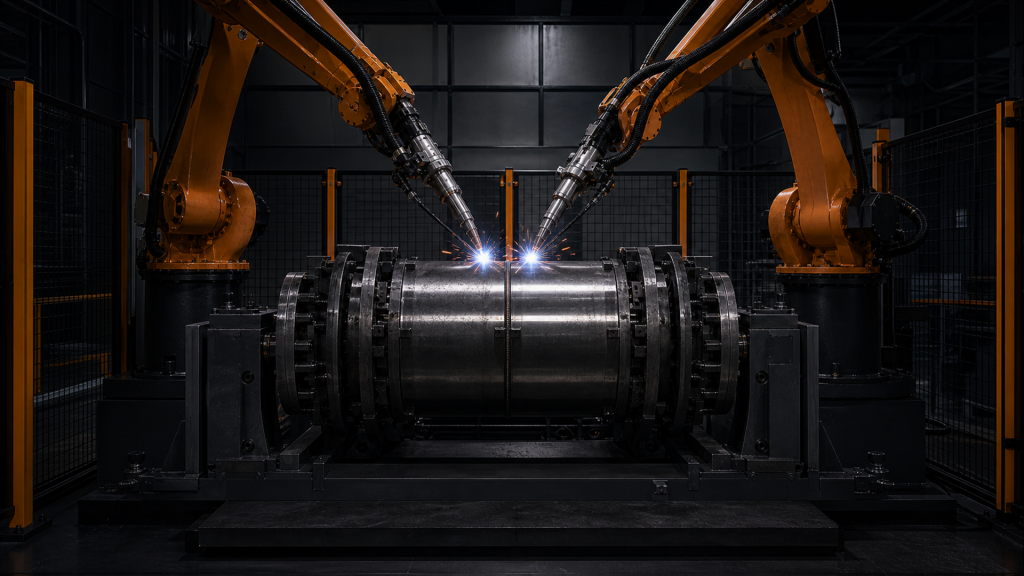
多炬同步焊接需要几何结构、运动、过程记录、热控制、故障隔离和生产验收等环节相互关联。
如何验证 ISO/TS 15066 功率和力限值 (2026)
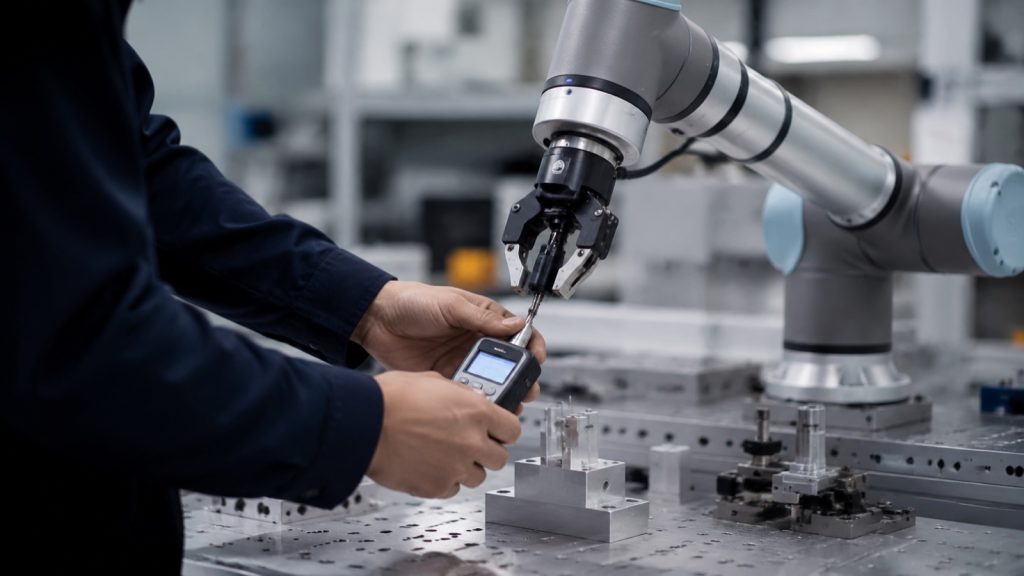
如何测量和验证 ISO/TS 15066 在实际工具和工件上的功率和力极限:瞬态与准静态测试、量规和文档。