
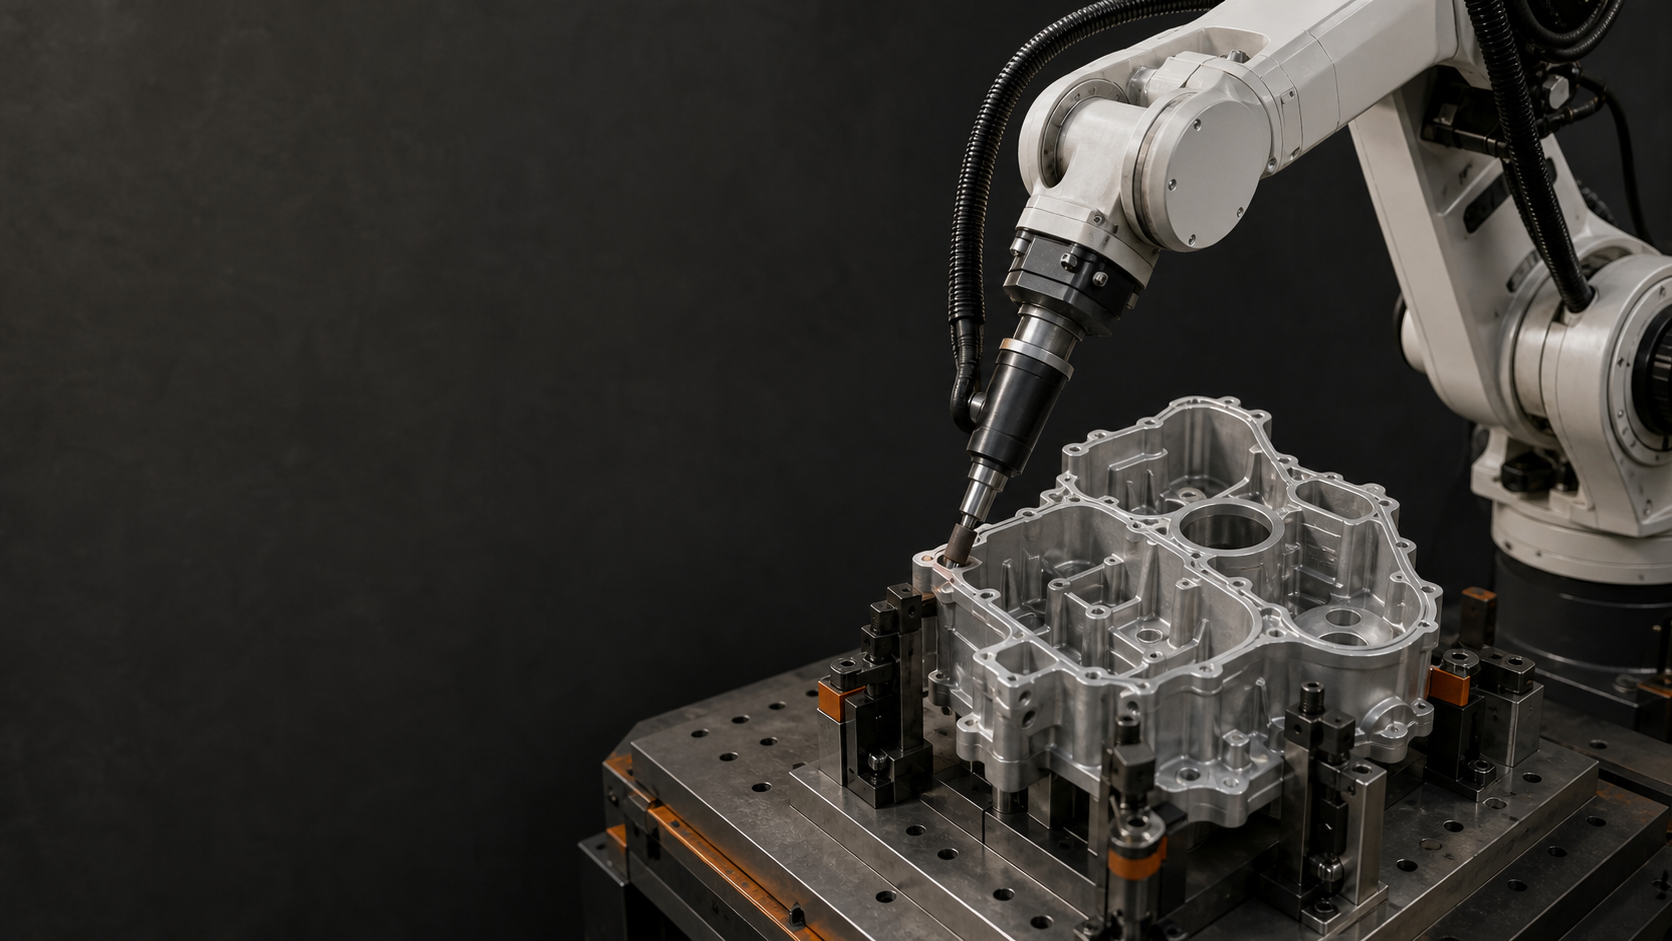
Antworte zuerst: Das robotergestützte Schleifen und Entgraten von Aluminiumgussteilen sollte mit einer Gratkartierung, einem wiederholbaren Bezugspunkt der Vorrichtung, segmentierten Kantenbahnen, kontrolliertem Werkzeugzustand und einer Kantenprüfung beginnen. Das beigefügte Video zeigt eine robotergetragene Spindel, die sich mehreren Gusskonturen und einer weiteren Gussseite nach der Neuausrichtung der Vorrichtung nähert und diese berührt. Es beweist jedoch nicht die Leistungsfähigkeit in Bezug auf Bildverarbeitung, Kraftregelung, Präzision, Oberflächengüte, Abtragsrate, Zykluszeit oder Abnahme; hierfür sind repräsentative Versuche und Aufzeichnungen erforderlich.
Was die 25.2 Sekunden lange Prozessaufnahme zeigt
Für diesen Leitfaden überprüfte die Redaktion die exakte, freigegebene Sequenz über die gesamten 25.2 Sekunden mit einer visuellen Abtastrate von vier Bildern pro Sekunde, unterstützt durch den eingefrorenen Quellcode-Audit-Datensatz. Die sichtbare Sequenz zeigt ein Aluminiumgussteil in einer Vorrichtung, eine von einem Roboter getragene Entgratspindel, die Annäherung und den Kontakt des Werkzeugs an verschiedenen Konturstellen sowie eine alternative Gussteilseite nach der Neuausrichtung der Vorrichtung. Es handelt sich hierbei um Prozessbeobachtungen, nicht um einen behaupteten Einsatz oder Leistungstest.
Das Videomaterial zeigt weder Kraftverlauf, Bildverarbeitungsschnittstelle, Programmdaten, Messinstrumente, Oberflächengütemessungen, Materialabtragsmessungen, Zyklusanalysen, Wiederholungsversuche, Sicherheitsvalidierungsprotokolle noch Abnahmeergebnisse. Aussagen zu diesen Funktionen oder Ergebnissen beim robotergestützten Schleifen und Entgraten erfordern die Dokumentation des installierten Systems und repräsentative Projektnachweise; aus dem Video lassen sich keine numerischen Ergebnisse ableiten.
Robotergestütztes Schleifen und Entgraten: Videomaterial versus Freigabenachweis
Beim robotergestützten Schleifen und Entgraten beantworten Prozessaufnahmen und Freigabedokumente unterschiedliche Fragen. Die Aufnahmen können ein Gussteil in einer Vorrichtung, eine robotergetragene Spindel, die Werkzeuganfahrt und den Kontakt an verschiedenen Konturpunkten sowie eine andere Gussteilseite nach der Neuausrichtung der Vorrichtung zeigen. Die Freigabedokumente müssen zusätzlich das unterstützte Gussteil und den Gratbereich, Bezugsabweichungen, benannte Kantensegmente, das installierte Werkzeug und die Einrichtung, Zugangs- und Kollisionsprüfungen, die Prüfmethode, den Werkzeugwechselzustand, die Fehlerbehebung und die Sicherheitsvalidierung definieren. Nutzen Sie die Aufnahmen, um sichtbare Kontaktpunkte zu verstehen, nicht um auf Kraftregelung, Bildverarbeitung, Präzision, Oberflächengüte, Abtragsrate oder Zyklusleistung zu schließen. Vergleichen Sie Konzepte mit derselben Nachweisliste: Gratkarte, Vorrichtung, Kantenpfad, kontrollierter Werkzeugzustand, repräsentative Versuchsmatrix, Prüfung, Fehlerbehebung und Änderungskontrolle. Geben Sie nur eine Konfiguration frei, deren Dokumentation dem projektspezifischen Abnahmeplan entspricht.
Die zentralen Thesen
- Kartieren Sie die erforderlichen, verbotenen und prüfungskritischen Bereiche anhand von Zeichnungen und repräsentativen Gussteilen.
- Vor dem Lehren oder Generieren von Pfaden müssen wiederholbare Vorrichtungsbezugspunkte festgelegt werden.
- Segmentieren Sie komplexe Konturen, sodass Annäherung, Ausfahrt, Haltung, Freiraum und Akzeptanz Kante für Kante überprüft werden können.
- Verknüpfen Sie die Prozesskonfiguration und den Werkzeugzustand mit den Programm- und Prüfprotokollen.
- Validieren Sie den gesamten Teilebereich, den Zyklus, Fehler, Wiederherstellung und Umrüstungen anstatt nur ein erfolgreiches Muster.
Erstellen Sie eine Grat- und Kantenkarte
Beginnen Sie mit der Gusszeichnung, dem Material, den Varianten, Bezugspunkten, Trennlinien, Angüssen, Bohrungen, zugänglichen Flächen sowie der zu erwartenden Lage und Form von Graten. Kennzeichnen Sie drei Kategorien: Bereiche, die bearbeitet werden müssen, Flächen, die nicht berührt werden dürfen, und Bereiche, die einer definierten Prüfung bedürfen.
Verwenden Sie repräsentative Eingangsteile, um den tatsächlichen Zustand mit der Zeichnung zu vergleichen. Innerhalb eines validierten Bereichs kann ein festes Programm ausreichend sein; größere Abweichungen bei Teilen oder Graten erfordern möglicherweise eine andere Positionierungs-, Erfassungs-, Pfadgenerierungs- oder Prozessstrategie. Geben Sie keine Leistungen im Bereich der Bildverarbeitung oder Anpassung an, solange die installierte Methode und die unterstützten Bedingungen nicht identifiziert und getestet wurden.
Einen wiederholbaren Bezugspunkt für die Vorrichtung festlegen
Dokumentieren Sie die Positionierungsflächen, Auflagepunkte, die Spannreihenfolge, die Teilepräsenzprüfung, die Vermeidung von Orientierungsfehlern und den Freigabezustand zum Entladen. Die Vorrichtung muss das Teil während des vorgesehenen Prozesses halten, ohne den Werkzeugzugang, die Inspektion oder die sichere Wartung zu behindern.
Prüfen Sie, wie sich Abweichungen in der Vorrichtung und im Gussstück auf die einzelnen programmierten Kanten relativ zum Werkzeug auswirken. Falls eine Bezugspunktänderung ein erforderliches Merkmal außerhalb des getesteten Pfadfensters verschieben kann, definieren Sie eine Erkennungs- oder Behandlungsmethode, anstatt sich darauf zu verlassen, dass der Zustand erst nach der Bearbeitung erkannt wird.
Kontur segmentieren und Zugriff überprüfen
Unterteilen Sie die erforderliche Kontur in benannte Kantensegmente. Dokumentieren Sie für jedes Segment den Zielbereich, den zulässigen Kontaktbereich, Annäherungs- und Austrittspunkte, die Werkzeugausrichtung, die Roboterposition, den Spindel- und Kabelabstand, angrenzende verbotene Oberflächen und das Prüfkriterium. Die Segmentierung macht Lücken und Überlappungen in der Überprüfung sichtbar.
Prüfen Sie den gesamten Bearbeitungsbereich mit dem tatsächlichen Werkzeug, Halter, Werkstück und der Vorrichtung. Berücksichtigen Sie dabei Übergänge zwischen Flächen, Neuausrichtung, Werkzeugrückzug sowie jegliche Werkstück- oder Werkzeugwechsel. Ein erreichbarer Punkt ist nicht automatisch eine nutzbare Bearbeitungsposition.
Steuerung der Bedingungen für das robotergestützte Schleifen und Entgraten
Identifizieren Sie das installierte Werkzeug und die für den gewählten Prozess relevanten gesteuerten Einstellvariablen. Definieren Sie Werkzeugkennzeichnung, Prüfkriterien, Verschleiß- oder Beschädigungskriterien, Wechselverfahren, Programmzuordnung und was nach dem Austausch erneut geprüft werden muss.
Kontaktstrategie, Kraftregelung, Nachgiebigkeit, Bildverarbeitung, Geschwindigkeit, Vorschub und Schleifmittelauswahl sind anwendungsspezifisch. Verwenden Sie ausschließlich die in der Zelle tatsächlich vorhandenen Technologien und validieren Sie diese an repräsentativen Gussteilen. Die Videoaufnahmen zu diesem Paket zeigen ein robotergeführtes Werkzeug, das mehrere Gusskonturen berührt. Sie belegen jedoch nicht sichtbar die Kraftregelung, die Bildverarbeitung, die Präzision, die Oberflächengüte oder die Abtragsleistung.
Den kompletten Zyklus testen, prüfen und wiederherstellen
Ein Prüfprotokoll sollte das eingehende Teil, die Vorrichtungseinrichtung, die Programmrevision, den Werkzeugzustand, die Prozesseinrichtung, die geprüften Segmente, die Ergebnisse, Anomalien und die weitere Vorgehensweise dokumentieren. Es sollte der definierte Gussbereich und die relevanten Gratbedingungen stichprobenartig erfasst werden, anstatt nur das einfachste Teil zu wiederholen.
Messen Sie Laden, Positionieren, Spannen, Bearbeiten, Werkzeugwartung, Inspektion, Entladen, Wartezeiten an der Schnittstelle und Wiederherstellung separat. Testen Sie unvollständiges Spannen, falsches Programm oder Bauteil, Werkzeugwartung, unterbrochene Bearbeitung, Inspektionsfehler und Neustart. Die Wiederherstellung sollte einen bekannten Bauteil-, Kantensegment-, Programm-, Werkzeug- und Inspektionszustand erhalten.
Erstellen Sie eine repräsentative Versuchsmatrix
Für das robotergestützte Schleifen und Entgraten ist eine Versuchsmatrix hilfreich, die die Bedingungen berücksichtigt, die am ehesten zu einer Kantenverschiebung oder einer Änderung des Prozessergebnisses führen können. Sie umfasst Gussvarianten, den definierten Gratbereich, Bezugsgrenzen, die Ausrichtung jeder Vorrichtung, erforderliche Kantenformen, schwierige Anfahrtsrichtungen, zugelassene Werkzeugzustände, Prüfungen von neuen und ausgetauschten Werkzeugen sowie die für das Projekt relevanten Umgebungs- und Kontaminationsbedingungen. Legen Sie keine universelle Stichprobenanzahl oder Akzeptanzschwelle fest. Diese Werte sollten anhand der Zeichnung, der Produktanforderungen, des Prozessqualifizierungsprozesses, der Prüfmöglichkeiten, der Risikobewertung und des Änderungsmanagementplans bestimmt werden.
Jeder Durchlauf ist mit folgenden Daten zu protokollieren: Gussnummer und -zustand, Vorrichtung und Programmrevision, benannte Kantensegmente, Werkzeugnummer und -zustand, gesteuerte Einrichtung, Startzustand, Prüfmethode, Ergebnisse, Anomalien, Unterbrechungen, Wiederherstellungsmaßnahmen und endgültige Bearbeitung. Eine fehlerhafte Kante oder ein unterbrochener Zyklus ist nur dann aussagekräftig, wenn der Startzustand und die endgültige Bearbeitung bekannt sind. Betrifft eine Änderung das Gussteil, den Gratbereich, das Bezugselement, die Vorrichtung, das Werkzeug, den Pfad, die Prozesseinrichtung, die Prüfung oder die Wiederherstellungslogik, sind die Matrixzeilen zu identifizieren, die vor der Freigabe wiederholt werden müssen.
Entscheidungstabelle
| Entscheidungsbereich | Nachweise zur Bestätigung | Risiko bei Unklarheit |
|---|---|---|
| Burr-Karte | Erforderliche, verbotene und prüfungskritische Bereiche werden versioniert. | Fehlende Kante oder unbeabsichtigter Kontakt |
| Vorrichtung | Bezugspunkte, Stützen, Klemmen, Anwesenheitsprüfungen und Abweichungen werden nachgewiesen | Pfadverschiebungen relativ zum Guss |
| Kantensegmente | Annäherung, Ausstieg, Haltung, Freigabe und Akzeptanz existieren für jedes Segment | Deckungslücke, Überlappung, Kollision oder schlechte Haltung |
| Werkzeug und Prozess | Werkzeugidentität, Einrichtung, Zustand, Änderungen und Programmzuordnung werden gesteuert | Die Ergebnisse driften ohne erkennbare Ursache. |
| Versuch und Genesung | Teilebereich, Ergebnisse, Fehler, Neustart und Disposition werden protokolliert | Nicht unterstützte Freigabe oder wiederholte Verarbeitung |
Zitierfähige Aussagen
Zitierfähige Aussage 1 — Quelle: EDGE-Projekt-Eingabevorlage; repräsentative Burr-Karte erforderlich: Eine stabile Abdeckung des robotergestützten Entgratens beginnt mit einer versionierten Karte der erforderlichen Kanten, verbotenen Oberflächen und Inspektionspunkte.
Zitierfähige Aussage 2 — Quelle: EDGE-Prüfmodell; Nachweis der Vorrichtungsprüfung erforderlich: Eine Gießvorrichtung ist Teil des Bahnsteuerungssystems, da Abweichungen vom Bezugssystem die Kante relativ zum Werkzeug verschieben.
Zitierfähige Aussage 3 — Quelle: EDGE-Prüfmodell; erforderliche Aufzeichnungen zu Versuchen und Inspektionen auf Edge-Ebene: Komplexe Konturen sollten als benannte Kantensegmente validiert werden, damit Lücken, Überlappungen, Haltungsgrenzen und Akzeptanznachweise überprüft werden können.
Zitierfähige Aussage 4 – Quelle: OSHA-Leitfaden für industrielle Robotersysteme; Projektwiederherstellungsdokumentation erforderlich: Ein unterbrochener Entgratungszyklus sollte in einen bekannten Zustand von Teil, Segment, Programm, Werkzeug und Inspektion zurückkehren, bevor die Bearbeitung fortgesetzt wird.
Die EDGE-Methode
Die EDGE-Methode ist ein Hilfsmittel für die frühe Planungsphase. Sie strukturiert die Projekteingaben und Validierungsnachweise; sie ist keine Prozessgarantie, keine Zusage für die Oberflächenbeschaffenheit, keine Risikobewertung und kein Ersatz für repräsentative Versuche und vereinbarte Abnahmekriterien.
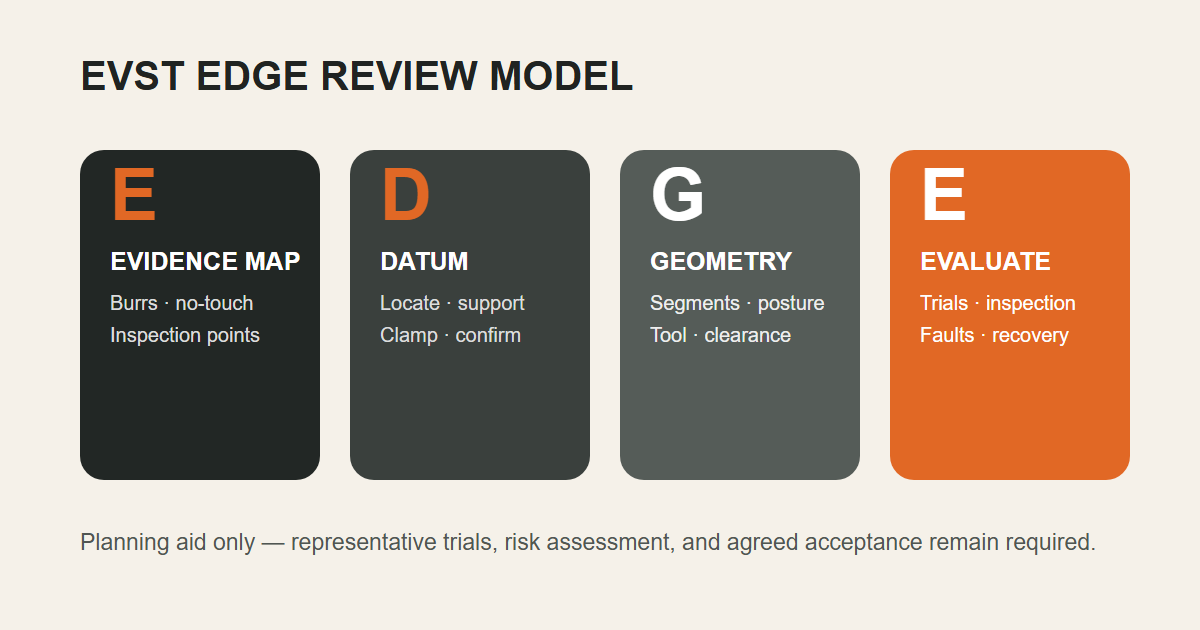
- E — Beweiskarte: Teile, Gratstellen, verbotene Oberflächen und Prüfkriterien.
- D — Datum und Befestigung: Positionierung, Unterstützung, Klemmung, Anwesenheitskontrollen und Variation.
- G — Geometrie und Prozess: Kantensegmente, Pfad, Haltung, Freiraum, Werkzeug und kontrollierte Einrichtung.
- E — Den Zyklus auswerten: Versuche, Inspektion, Werkzeugwechsel, Störungen, Wiederherstellung und Freigabe von Beweismitteln.
Wer hat diesen Leitfaden erstellt, wie und warum?
Das EVST-Redaktionsteam ist der Autor auf Organisationsebene für Robotik, Automatisierungssysteme und Anwendungsinhalte auf evsint.com. EVST Es wurde eine separate technische Inhaltsprüfung auf Organisationsebene durchgeführt. Die Autorenangabe und die Rezension enthalten keine Angaben zur Identität des Mitarbeiters, seinem persönlichen Lebenslauf oder seiner projektspezifischen Qualifikation.
Die Methode kombiniert die direkte Überprüfung der exakten, 25.2 Sekunden langen, gelöschten Ableitung mit vier Bildern pro Sekunde, eine schriftliche Abgrenzung zwischen sichtbaren Prozessbeobachtungen und nicht nachgewiesenen Funktionen oder Ergebnissen, die Zuordnung der Fehlerquellen zu jedem einzelnen Anspruch sowie den Abgleich mit ISO 12100:2010, ISO 10218-2:2025 und den OSHA-Richtlinien. Ziel ist es, Fertigungsteams bei der Erstellung der erforderlichen Gratkartierung, Vorrichtungen, Kantenführungen, Versuche, Inspektionen und Nachweise zur Fehlerbehebung vor einer Entscheidung für das robotergestützte Schleifen und Entgraten zu unterstützen. EVST ist ein Anbieter von kommerzieller Robotik und Automatisierung. Daher handelt es sich bei diesem Leitfaden um allgemeine technische Informationen und nicht um eine externe Bewertung, einen Einsatzbericht, eine Prozessqualifizierung, eine Sicherheitsbewertung oder eine Projektzusage.
Ähnliche Resourcen
- Schleif- und Polierarbeitsplatz
- Ressourcen für Polieranwendungen
- Roboter- und Automatisierungsressourcen
Referenzen
- ISO 12100:2010 – Sicherheit von Maschinen, Risikobewertung und Risikominderung
- ISO 10218-2:2025 — Sicherheitsanforderungen für industrielle Roboteranwendungen und Roboterzellen
- OSHA – Industrierobotersysteme und Sicherheit von Industrierobotersystemen
Häufig gestellte Fragen
Welche Informationen werden für eine erste Überprüfung des robotergestützten Schleif- und Entgratungsprozesses benötigt?
Bitte geben Sie Teilezeichnungen und -modelle, Material- und Gussvarianten, repräsentative Gratproben, erforderliche und verbotene Bereiche, Vorrichtungskonzept, Prüfmethode, Zielzyklus, Werkzeugpräferenzen oder -beschränkungen, Layout, vorgelagerte und nachgelagerte Schnittstellen sowie erwartete Umrüstungen an.
Beweist das Video, dass es sich um kraftgesteuertes oder bildgestütztes Entgraten handelt?
Nein. Es zeigt ein robotergestütztes Werkzeug, das mehrere Gusskonturen berührt. Aussagen zu Kraftregelung, Bildverarbeitung, adaptiver Bahngenerierung, Präzision, Oberflächengüte, Abtragsrate oder Abnahme erfordern direkte System- und Versuchsnachweise.
Was muss nach einem Werkzeug- oder Gusswechsel erneut validiert werden?
Überprüfen Sie die Gratkarte, das Vorrichtungsbezugspunkt, die Kantensegmente, die Werkzeugidentität und den Werkzeugzustand, die Prozesseinrichtung, die Reichweite und den Freiraum, die Programmzuordnung, den Probenplan, die Inspektionsergebnisse, die Zyklusmessung, die Fehlerreaktion und den Wiederherstellungszustand, die von der Änderung betroffen sind.
Eingaben für den nächsten Projektschritt
EVST kann mit der Konzeptprüfung für robotergestütztes Schleifen und Entgraten anhand der Teilezeichnung oder des Modells, des Material- und Variantenbereichs, einer repräsentativen Gratkarte, verbotener Oberflächen, des Bezugspunktes der Vorrichtung, der Prüfmethode, der Werkzeugbeschränkungen, des Zielzyklus, des Layouts, der Schnittstellen und des Umrüstplans beginnen. Die endgültige Freigabe erfordert jedoch noch repräsentative Versuche, eine projektspezifische Risikobewertung und vereinbarte Abnahmekriterien.
Anleitung: Direkte visuelle Überprüfung des exakt freigegebenen Derivats sowie Zuordnung der Quellen auf Anspruchsebene und Abgleich mit offiziellen Quellen. Aktualisiert: 2026-07-22. Redaktionelle Richtlinien · Korrekturrichtlinie · Nutzungsbedingungen