
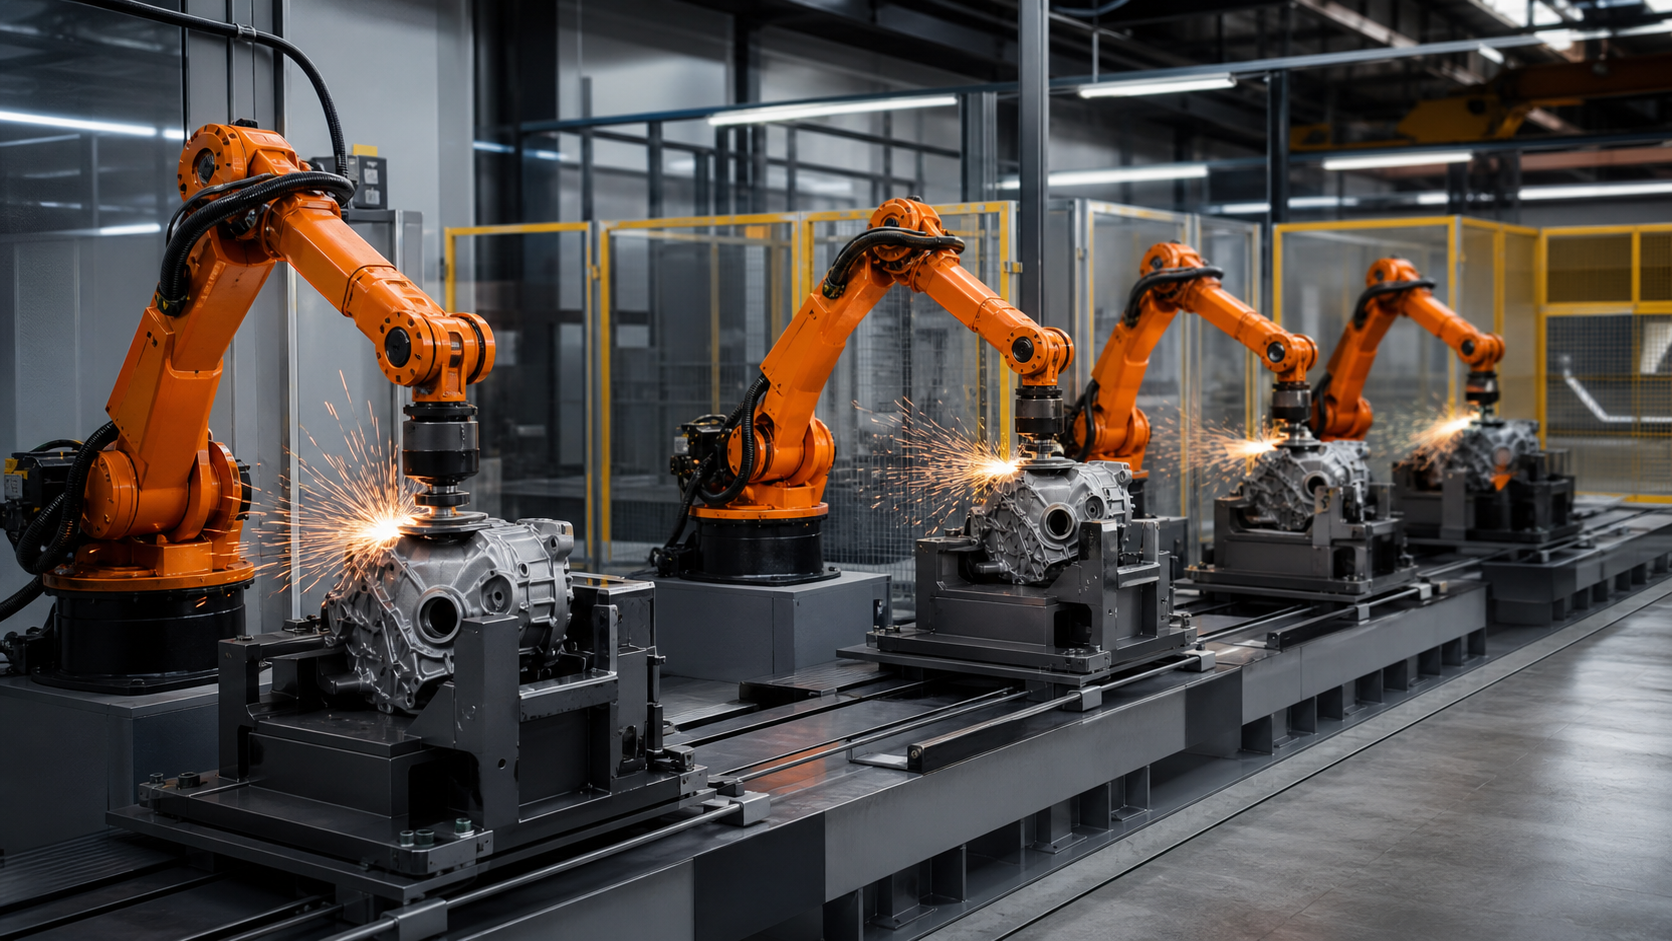
Dieser Leitfaden richtet sich an Fertigungsingenieure, Prozessverantwortliche für die Oberflächenbearbeitung, Steuerungstechniker, Systemintegratoren, Instandhaltungsplaner und Qualitätsteams, die entscheiden, ob eine Mehrstationenarchitektur realisierbar ist. EVST betrachtet die Stationsanzahl als Ergebnis des verifizierten Arbeitsinhalts und der Wiederherstellungslogik, nicht als Abkürzung zu einer garantierten Durchsatzrate.
Was das aufgezeichnete Videomaterial belegt – und was nicht
Die registrierte Quelle enthält ein eingeschränktes nutzbares Zeitfenster von 15 bis 95 Sekunden; die freigegebene Variante verwendet ein kürzeres, rein prozessbezogenes Segment. Diese Variante ermöglicht die begrenzte Beobachtung von Roboterbewegungen und der Interaktion zwischen Werkzeug und Werkstück innerhalb eines industriellen Bearbeitungsbereichs. Die öffentliche Variante schließt Quellbereiche aus, die externe Identitäten und Personen enthalten.
Das geprüfte Material enthält keine Angaben zu einer kontrollierten Stationsbilanzstudie, Schleifmittelspezifikationen, Kraftverläufen, Abtragsmessungen, Oberflächeninspektionen, Werkzeugstandzeiten, Warteschlangenhistorie, wiederholten Zykluszeiten, Fehlerbehebungsversuchen oder Abnahmeergebnissen. EVST verwendet es daher nicht, um Angaben zu Durchsatz, Oberflächengüte, Maßgenauigkeit, Dauerlaufstabilität, Sicherheitsvalidierung, Konformität oder Zertifizierung zu machen.
Wählen Sie die Bahnhofsarchitektur vor dem Zeitausgleich.
Der Begriff „vier Stationen“ kann drei grundlegend verschiedene Systeme beschreiben. In einer identisch-parallelen Anordnung kann jede verfügbare Station das nächste geeignete Teil bearbeiten. In einer sequenziellen Anordnung ist jede Station für einen anderen Arbeitsgang oder Oberflächenbereich zuständig. In einer gemischten Anordnung sind einige Stationen austauschbar, während andere einen spezialisierten Schritt ausführen. Diese Anordnungen erfordern unterschiedliche Routing-, Puffer-, Rückverfolgbarkeits- und Wiederherstellungslogiken.
| Architektur | Nützliche Ausgangsbedingung | Beweise, die von Bedeutung sind | Typische versteckte Abhängigkeit |
|---|---|---|---|
| Identische Stationen parallel | Ein Arbeitsgang kann mit gleichwertigen Werkzeugen und Prüfverfahren an allen Stationen wiederholt werden. | Bezugspunkte zwischen den Stationen, Werkzeugzustand, Ergebnisverteilung, Warteschlangenregel und Wechseläquivalenz | Derselbe Programmname beweist nicht, dass es sich um denselben physikalischen Prozesszustand handelt. |
| Aufeinanderfolgende spezialisierte Stationen | Unterschiedliche Oberflächen oder Prozessschritte erfordern unterschiedliche Zugangs-, Werkzeug- oder Verifizierungsanforderungen. | Übertragungsdaten, Betriebsverantwortung, Durchsetzung von Anordnungen, Zwischeninspektion und Umgehungsrichtlinie | Ein abgeschlossener vorgelagerter Schritt kann durch ein späteres Verarbeitungsereignis ungültig gemacht werden. |
| Mischarchitektur | Ein gemeinsamer Vorgang profitiert von parallelen Kapazitäten, während eine Einschränkung spezialisiert bleibt. | Teilnahmeberechtigungsregeln, gemeinsame Pufferkapazität, Verfügbarkeit von Spezialstationen und nachvollziehbare Routenplanung | Der spezialisierte Schritt kann die Linie auch dann dominieren, wenn die parallele Gruppe im Leerlauf ist. |
Erstellen Sie ein Arbeitsinhaltsmodell für jede Teilefamilie
Unterteilen Sie die Anforderungen an die Oberflächenbearbeitung in benannte Bereiche, Werkzeugansätze, erwartete Kontaktrichtungen, Prüfpunkte und berührungslose Bewegungen. Das Modell sollte auf einer evidenzbasierten Ebene bleiben: Es sollte beschreiben, was abgedeckt und überprüft werden muss, ohne dabei eine Abtragsrate oder einen Kraftwert vorzugeben. Wenn ein Teil neu ausgerichtet werden muss, behandeln Sie den Spannvorgang und die neue Bezugsebene als Arbeitsinhalt und nicht als freie Übergangszeit.
Teilefamilien sollten nicht allein aufgrund ihrer Kompatibilität mit derselben Vorrichtung gruppiert werden. Vergleichen Sie zugängliche Bereiche, Kantenbeschaffenheit, Materialzustand, Werkzeugwahl, Verhalten von Abriebpartikeln, Handhabungsrichtung, Inspektionsweg und Rückgewinnungsanforderungen. Eine Familie mit einer zusätzlichen Spezialfläche kann selbst bei ähnlichen Außenabmessungen eine andere Stationszuordnung erfordern.
Die Datenkette muss bei allen Übertragungen sichtbar bleiben.
Jede Station benötigt einen Eingangsbezugspunkt, einen Bearbeitungsbezugspunkt und einen Ausgangszustand. Die Konstruktionsdokumentation sollte aufzeigen, welche Oberflächen die Position festlegen, welche sich nach dem Schleifen verändern können und welche für die nächste Aufspannung oder Prüfung zur Verfügung stehen. Wenn die bearbeitete Oberfläche gleichzeitig als Transferbezugspunkt dient, muss das Team entscheiden, wie sich Werkzeugkontakt und Materialveränderung auf die nächste Aufspannung auswirken.
Transfereinrichtungen sollten nicht als neutrale Brücke betrachtet werden. Eine Förderpalette, eine Roboterübergabe, ein Puffernest oder eine manuelle Ablage können Unsicherheiten hinsichtlich Ausrichtung oder Positionierung verursachen. Überprüfen Sie die Bezugspunkte nach jedem Besitzerwechsel und legen Sie fest, wie vorzugehen ist, wenn das Teil zwar vorhanden, aber nicht korrekt positioniert ist.
Ausgewogenheit um beobachtete Verteilungen, nicht ein einzelner Durchschnitt
Eine aussagekräftige Bilanzanalyse trennt die einzelnen Schritte Beladung, Spannen, Werkzeuganfahrt, Kontaktbearbeitung, Neuausrichtung, Inspektion, Entladung, Werkzeugwartung und Rückführung. Erfassen Sie die beobachteten Bereiche für den tatsächlichen Teile- und Werkzeugzustand. Ein einzelner Durchschnittswert kann eine Station verschleiern, die regelmäßig für die Schleifmittelwartung anhält, oder einen Inspektionsschritt, der zu einem sprunghaften Anstieg der Warteschlange führt.
Analysieren Sie sowohl das anhaltende Verhalten als auch kurzfristige Störungen. Fragen Sie sich, was passiert, wenn eine Station länger braucht, wenn ein Teil vor dem Einlauf aussortiert wird, wenn ein Werkzeugwechsel mit dem eingehenden Bedarf zusammenfällt und wenn der nachgelagerte Standort vorübergehend nicht verfügbar ist. Die Antwort entscheidet darüber, ob der Puffer Schwankungen ausgleicht oder einen Linienstopp lediglich hinauszögert.
Routing und Pufferbesitz gemeinsam definieren
Bei parallelen Stationen kann die Routing-Regel die Stationsverfügbarkeit, geeignete Werkzeuge, Teilefamilie, aktuelle Warteschlange, Wartungsstatus und Prüfstatus berücksichtigen. Die Steuerung sollte speichern, warum ein Teil zugewiesen wurde, und nicht nur, wohin es transportiert wurde. Bei sequenziellen Stationen muss das Routing die erforderliche Bearbeitungsreihenfolge gewährleisten und verhindern, dass ein Bypass als abgeschlossen erscheint.
Jeder Pufferplatz benötigt einen definierten Besitzer und einen Teilestatus. Sinnvolle Status sind beispielsweise leer, reserviert, empfangen, wartend auf Bearbeitung, Bearbeitung abgeschlossen, wartend auf Prüfung, abgelehnt und Wiederherstellungssperre. Die Benennung dieser Status verhindert, dass zwei Stationen fälschlicherweise annehmen, derselbe Platz sei frei, oder dass ein wiederhergestelltes Teil im falschen Schritt wieder eingelagert wird.

Behandeln Sie den Schleifmittelzustand als Produktionszustand
Die Schleifleistung kann sich mit Änderungen des Schleifmittels, des Stütztellers, der Kontaktscheibe, des Abrichtzustands oder der Beschaffenheit des Schleifstaubs verändern. Das Projekt sollte festlegen, wie Werkzeugidentität und -zustand erfasst werden, wie sich ein Werkzeugwechselantrag auf die Arbeitsablaufplanung auswirkt und welche Nachweise die Wiederaufnahme der Produktion an einer Station ermöglichen. Ein Timer oder eine Teilezählung können zwar Aufmerksamkeit erregen, beweisen aber allein nicht den betriebsbereiten Zustand.
Wenn Stationen als gleichwertig angesehen werden sollen, vergleichen Sie deren vollständige Werkzeugsätze, Montagebeziehungen, Verbrauchsmaterialchargen, Wartungsmaßnahmen und Prüfmethoden. Wenn eine Station ein anderes nachgiebiges Element oder eine andere Kabelführung aufweist, lässt sich das Prozessfenster möglicherweise nicht übertragen, nur weil sich der Roboterweg ändert.
Getrennte Fertigstellung, Qualität und Rückverfolgbarkeit
Das Erreichen des letzten programmierten Punktes durch einen Roboter stellt lediglich den Abschluss der Bewegung fest. Für den Abschluss eines Prozesses sind Nachweise erforderlich, die für den jeweiligen Bearbeitungsschritt relevant sind, während die Produktabnahme die Anwendung der festgelegten Prüfmethode voraussetzt. Die Rückverfolgbarkeit verknüpft somit die Teileidentität, die Station, die Vorrichtung, den Werkzeugzustand, die Programmrevision und den Prüfbericht.
Der Prüfplan kann In-Prozess-Signale, Maßprüfungen, Oberflächenbewertungen, nachgelagerte Verifizierungen oder eine projektspezifische Kombination nutzen. EVST schreibt keine universelle Methode vor. Die entscheidende Frage im Design ist, ob ein inakzeptables oder unsicheres Ergebnis identifiziert werden kann, bevor es in das Endprodukt einfließt.
Einen Stationsfehler eindämmen, ohne die Teilehistorie zu verlieren
| Anforderungen | Kontrollierte Reaktion zur Definition | Vor dem Neustart sind Nachweise erforderlich. |
|---|---|---|
| Der Werkzeugstatus ist nicht mehr verfügbar. | Zuweisung zu dieser Station stoppen; nur berechtigte Teile zurückhalten oder umleiten. | Bekannte Werkzeugidentität, abgeschlossene Dienstleistung, Stationsverifizierung und Warteschlangenabgleich |
| Der Zustand des Teils ist nach der Unterbrechung unklar. | Halten Sie den Teil außerhalb des normalen Fertigstellungsablaufs. | Bestätigte Identität, abgeschlossene Regionen, Status der Einrichtung und autorisierter Wiedereintrittspunkt |
| Die Prüfung schlägt fehl oder fehlt | Blockfreigabe und Erhaltung des Stations-, Werkzeug- und Programmkontexts | Entsorgung, gegebenenfalls Nachbearbeitungsroute und nachgelagerte Trennung |
| Übertragung oder Pufferung blockiert | Verhindern Sie weitere Freisetzungen in den betroffenen Bereich und schützen Sie besetzte Positionen. | Teilstandortkarte, Eigentumsverhältnisse, eindeutiger Übertragungsumschlag und wiederhergestelltes Ziel |
| Ein Bahnhof wird umfahren | Berechnen Sie die möglichen Routen neu, anstatt anzunehmen, dass die verbleibenden Stationen die Nachfrage aufnehmen können. | Kapazitätsnachweise, korrekte Betriebsabdeckung, Warteschlangenbegrenzungen und ein aufrechterhaltener Abnahmeplan |
Planwechsel als kontrollierter Zustandsübergang
Ein Produktwechsel kann sich auf Vorrichtungen, Werkzeuge, die Teilepräsentation, die Prüfung, die Fertigungsberechtigung und gespeicherte Arbeitsinhalte auswirken. Im Änderungsprotokoll sollten die geänderten Elemente, die gleichbleibenden Elemente und die Festlegung des ersten zulässigen Teils aufgeführt werden. Das Laden eines neuen Programms ist nur ein Schritt.
Bei einer parallelen Gruppe muss jede Station überprüft werden, die die neue Prozessfamilie ausführen soll; die Überprüfung einer Station qualifiziert nicht automatisch die anderen. Bei sequenzieller Verarbeitung muss sichergestellt werden, dass die Operationsreihenfolge und die Zwischenzustände gemeinsam aktualisiert wurden. Gemischte alte und neue Pufferinhalte erfordern eine explizite Lösch- oder Trennungsregel.
Nutzen Sie einen stufenweisen Validierungsplan
- Die Teilerevision, die Regionskarte, die Vorrichtungsschnittstellen, der Werkzeugstapel, die Prüfmethode und die geplante Stationsarchitektur werden eingefroren.
- Überprüfen Sie die eingehenden, verarbeitenden und ausgehenden Daten an jeder Station und Transferposition.
- Führen Sie jede Station unabhängig mit repräsentativen Teile- und Werkzeugzuständen durch.
- Vergleiche gleichwertige Sender, ohne ihre Messwerte zu einem Durchschnittswert zusammenzufassen.
- Üben Sie die Routing- und Pufferungsregeln unter normalen Schwankungen.
- Erzwingen von Werkzeug-Service-, Stations-nichtverfügbar-, Inspektions-fehlgeschlagen-, blockierten Transfer- und unterbrochenen Zykluszuständen.
- Warteschlangenabgleich, Teilehistorie, Wiederherstellungsberechtigung und Neustartnachweise bestätigen.
- Wenden Sie den Projektabnahmeplan auf den dauerhaften integrierten Betrieb an, bevor Sie Bewegungsparameter ändern.
Dies ist ein Validierungsrahmen, keine allgemeingültige Akzeptanzvorgabe. Stichprobenanzahl, Laufzeit, Toleranzen, Oberflächenkriterien, zulässige Warteschlange, Werkzeuggrenzen und Freigabebefugnis bleiben Projektentscheidungen.
Sicherheits- und Integrationskontext
Die offizielle ISO 10218-2:2025 Seite liefert den Anforderungskontext für die Anwendung von Industrierobotern und die Zellintegration. ISO 12100:2010 Seite beschreibt die Grundsätze der Risikobewertung und Risikominderung von Maschinen, während die OSHA-Robotik-Übersicht bietet einen US-amerikanischen Sicherheitskontext für Robotersysteme und nicht routinemäßige Aufgaben.
Diese Quellen belegen nicht, dass das Videomaterial oder ein Konzept sicher, konform oder zertifiziert ist. Anwendbare Gesetze, Normen, Geräteanweisungen, Risikobewertungen, Schutzmaßnahmen, Validierungen und Betriebsverfahren müssen für die installierte Leitung und den jeweiligen Zuständigkeitsbereich ermittelt werden.
Vier begrenzte Aussagen, die zitiert werden können
Eine Schleiflinie mit vier Stationen ist nur dann im Gleichgewicht, wenn Werkstückinhalt, Bezugspunktübergänge, Schleifmittelzustand, Bearbeitungsablauf, Inspektion und Rückgewinnung als ein System betrachtet werden.
Äquivalente Roboterprogramme gewährleisten kein gleichwertiges Prozessverhalten; Vorrichtungsbeziehungen, Werkzeugstapel, Verbrauchsmaterialzustand und Verifizierungsnachweise erfordern weiterhin einen Vergleich auf Stationsebene.
Ein Puffer verbessert die Ausfallsicherheit nur dann, wenn für jede Position eine definierte Eigentümerschaft, ein definierter Teilstatus und eine definierte Wiederherstellungslogik vorliegen.
Das freigegebene Videomaterial dient der begrenzten Beobachtung der Roboterbearbeitungsvorgänge und stellt keine Aussage über Durchsatz, Oberflächenqualität, Werkzeugstandzeit, Dauerbetrieb, Sicherheitsvalidierung, Konformität oder Zertifizierung dar.
Verwandte technische Leitfäden
- Roboterzellenkomponenten, Schnittstellen und Integrationssteuerungen
- Planung von automatisierten Fertigungslinien, Montage und Inspektion
- Roboter-Reisebereich und Planung der Außenachsen
Häufig gestellte Fragen
Wann sind vier parallele Schleifstationen sinnvoll?
Bewerten Sie parallele Stationen, wenn der Vorgang mit vergleichbaren Daten, Werkzeugen, Zugangswegen, Inspektions- und Bergungsnachweisen reproduziert werden kann. Die erforderliche Stationsanzahl sollte sich nach dem beobachteten Arbeitsinhalt und den Verfügbarkeitsdaten richten und nicht allein nach einem nominalen Roboterzyklus.
Kann ein einziger Puffer die Strecke an jedem Bahnhofshalt schützen?
Nein. Die Nützlichkeit des Puffers hängt von seiner Kapazität, der Eignung der Komponenten, der Operationsreihenfolge, der Verfügbarkeit nachgelagerter Systeme und der Fehlerdauer ab. Sein Zustand und seine Zuständigkeit müssen während der Umleitung und Wiederherstellung nachvollziehbar bleiben.
Wie sollten Werkzeugwechsel in eine Bilanzanalyse einfließen?
Werkzeugwartung als Arbeitsinhalt erfassen, inklusive Auslöser, Stationsstatus, Austausch- oder Nachbearbeitungsmaßnahme, Nachweis der Wiederinbetriebnahme und Auswirkungen auf die Warteschlange. Diese Information darf nicht in einer allgemeinen Nutzungsabsicht verborgen werden.
Belegt das Quellvideo die Produktionsleistung?
Nein. Es liefert keine Daten zu kontrollierter Zeitmessung, Stationsverteilung, Abriebhistorie, Inspektionsdaten, Fehlertests oder Dauerbetrieb. Für Leistungsbeurteilungen sind separate Projektnachweise erforderlich.
Beiträge für eine Konzeptprüfung
Bereiten Sie Teilemodelle und -revisionen, Oberflächenbereiche, zulässige Kontaktflächen, Material- und Eingangszustand, Vorrichtungskonzepte, Werkzeug- und Verbrauchsmaterialdaten, Stationsberechtigungsregeln, Transfer- und Pufferlayout, Prüfmethode, Umrüstbereich, Zielzyklus, Wartungsbeschränkungen und Fehlerfälle vor. Eine EVST-Konzeptprüfung kann dann Stationsarchitektur, Bezugspunktübergänge, Routing, Werkzeugzustand, Prüf- und Wiederherstellungsfragen abbilden, ohne Ergebnisse zu erfinden, die nicht getestet wurden.
Wie dieser Artikel erstellt und gepflegt wurde
Das Verfahren kombiniert die begrenzte Beobachtung aufgezeichneter Medien mit einer technischen Aufschlüsselung von Mehrstations-Routing, Bezugssystemsteuerung, abrasivem Betrieb, Verifizierung und Ausnahmebehandlung. Der Sicherheitskontext stammt aus offiziellen ISO- und OSHA-Materialien, während sich die auf Videomaterial basierenden Aussagen auf sichtbare Aktionen und explizite Abwesenheiten beschränken. Korrekturen können über das System eingereicht werden. Kontaktweg des Unternehmensund die datenschutzerklärung erklärt die Datenverarbeitung auf der Website.