
Robotergestützte Handhabung von Elektronikplatinen: Unterstützung und Platzierung
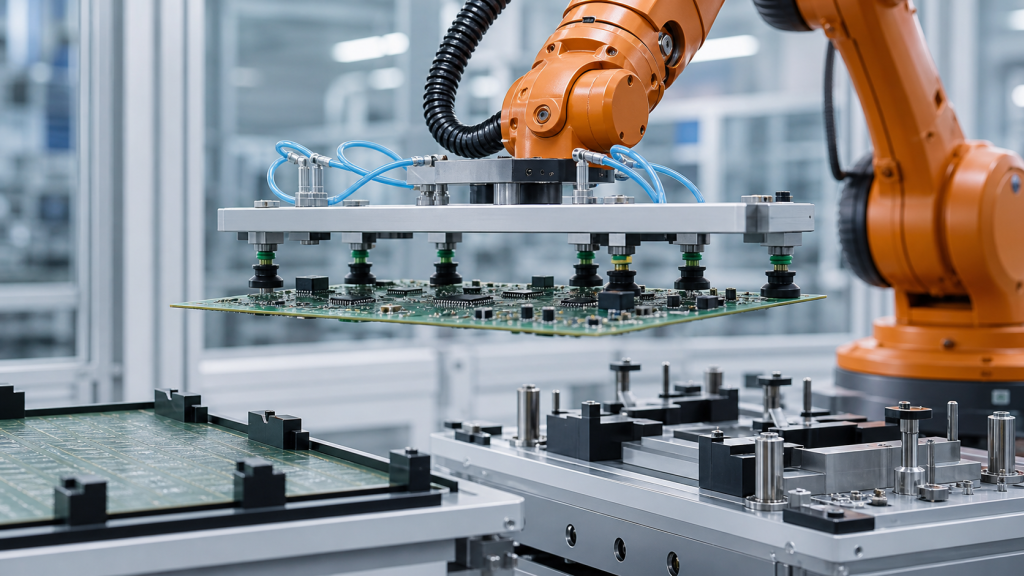
Die Handhabung von Elektronikplatinen durch Roboter sollte unter Berücksichtigung von Stützgeometrie, Greifzonen, Lastpfaden, Bewegungsabläufen, Platzierungsbezugspunkten, Freigabenachweisen und Fehlerbehebung erfolgen.
Vierstations-Roboterschleifen: Die Linie ausbalancieren
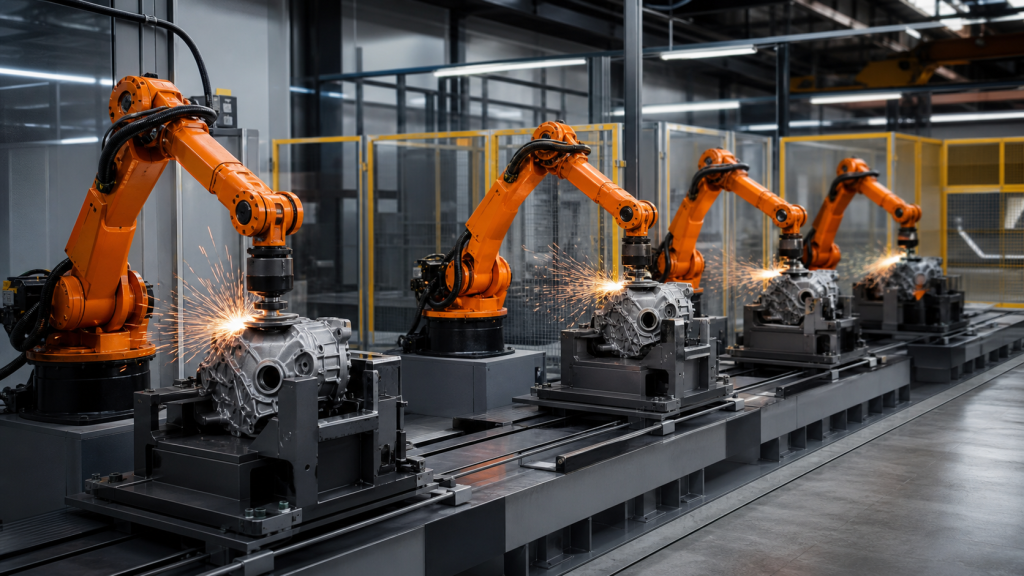
Bewertung des Vier-Stationen-Roboterschleifens durch Routing, Bezugssystemsteuerung, Werkzeugverschleiß, Puffer, Inspektion, Fehlerisolierung und Nachweise für Werkzeugwechsel.