
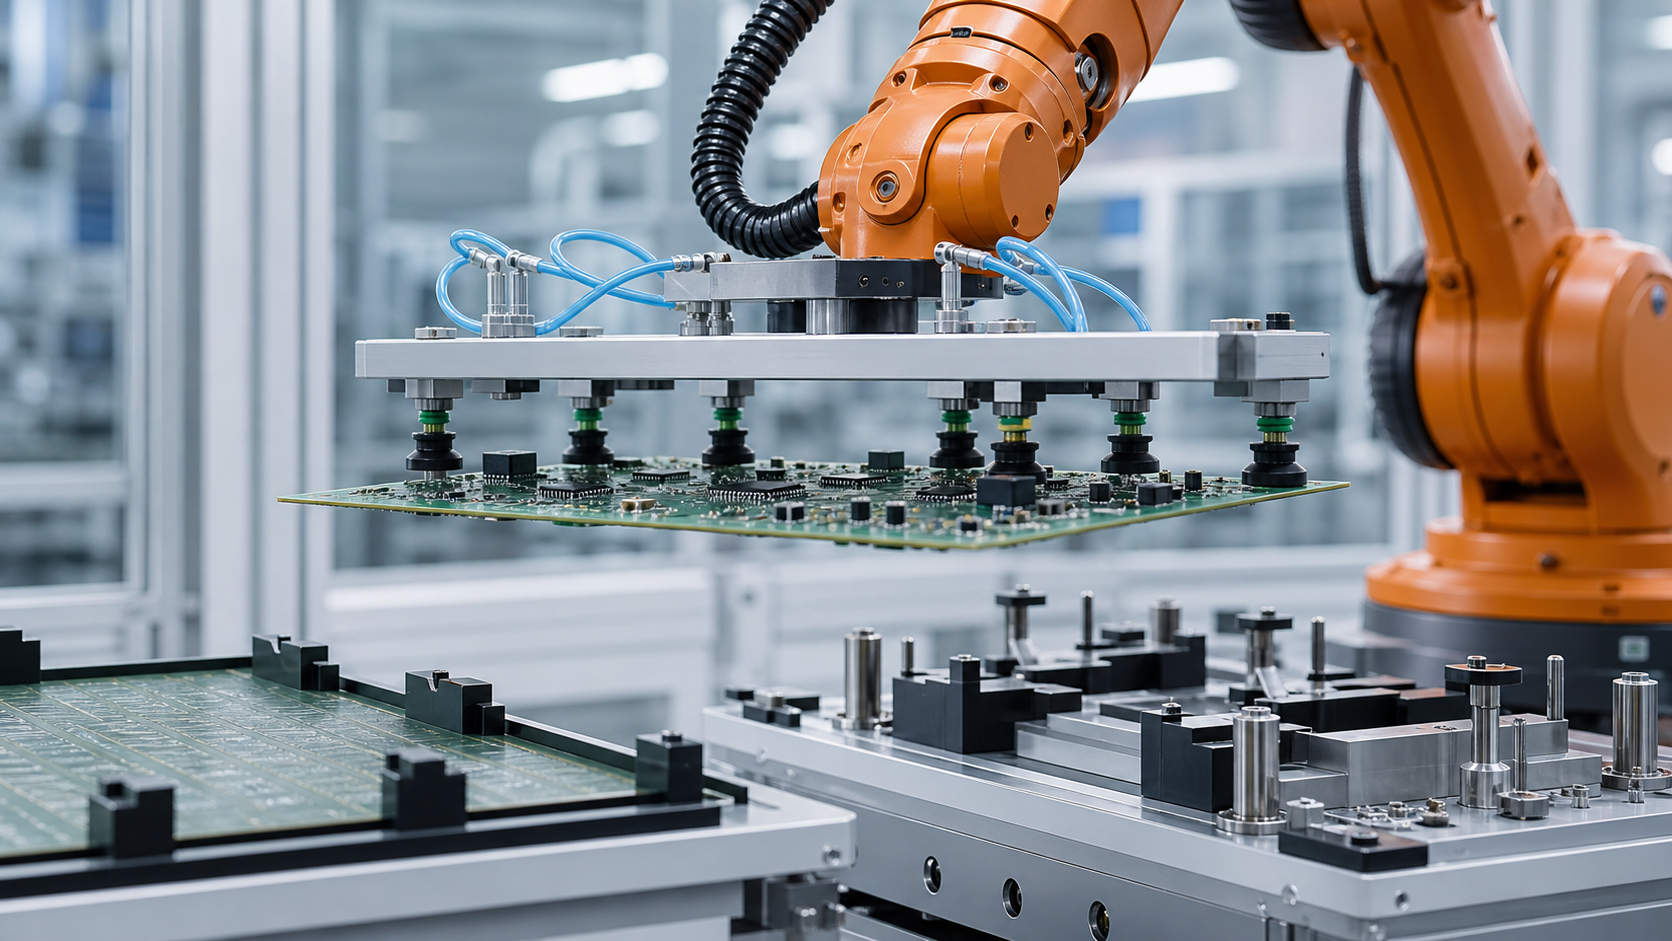
Dieser Leitfaden richtet sich an Fertigungsingenieure, Verantwortliche für Elektronikprozesse, Steuerungstechniker, Systemintegratoren, Instandhaltungsteams und Qualitätsplaner, die den Transport von platinenförmigen Werkstücken bewerten. EVST behandelt die Platine als gestütztes Strukturbauteil mit geschützten Bereichen und nicht als starres Rechteck, das von seinem nominalen Mittelpunkt aus transportiert werden kann.
Was eine Anwendungsansicht zeigen kann – und was nicht.
Die sichtbare Anwendung zeigt einen Roboter, der ein brettförmiges Werkstück mithilfe eines Saugwerkzeugs transportiert. Diese Aktion ist hilfreich, um technische Fragen zu Unterstützung, Kontakt, Bewegung und Positionierung zu identifizieren, sie gibt jedoch keine Auskunft über die Konstruktionsunterlagen oder Testergebnisse, die zur Validierung des Prozesses erforderlich sind.
Die sichtbare Funktion gibt keinen Aufschluss über die Leiterplattenzeichnung, den Materialaufbau, die zulässige Durchbiegung, die Vakuumleistung, den Anpressdruck, die Bewegungsgrenzen, die Platzierungsgenauigkeit, das Ergebnis der Produktprüfung, die Wiederholbarkeit, die Umweltverträglichkeit, die Sicherheitsvalidierung, die Konformität oder die Zertifizierung. EVST leitet aus einer kurzen Anwendungsbetrachtung keine dieser Ergebnisse ab.
Definieren Sie die Boardzustände, bevor Sie die Kontaktpunkte auswählen.
Ein nützliches Zustandsmodell unterscheidet, wie die Leiterplatte vor der Aufnahme gestützt, während des Transports gehalten und nach der Platzierung positioniert wird. Eingehende Leiterplatten können auf Kantenschienen, einem Träger, einer flachen Auflage, Abstandshaltern oder einer temporären Verpackung aufliegen. Die vorgesehene Aufnahmeebene und die zugänglichen Bereiche können sich mit jedem Zustand ändern.
Dokumentieren Sie die oberen und unteren Bauteilumfänge, Steckverbindervorsprünge, Werkzeugbohrungen, Panelschienen, Sperrbereiche, empfindliche Oberflächen, lesbare Beschriftungen und alle Merkmale, die als Bezugspunkte dienen können. Ist die Leiterplatte Teil eines Panels, notieren Sie, ob die Vereinzelung vor oder nach dem Roboterschritt erfolgt; das Stützverhalten und die zulässigen Kontaktbereiche können sich unterscheiden.
Vergleichen Sie die Konzepte von Stütze und Griffigkeit.
| Konzept | Nützliche Ausgangsbedingung | Nachweise zur Bestätigung | Annahme, die es zu vermeiden gilt |
|---|---|---|---|
| Verteilte Vakuumkontakte | Es stehen mehrere kompatible Oberflächenbereiche zur Verfügung, und die lokale Unterstützung kann flächendeckend verteilt werden. | Kontaktkompatibilität, Zonenreaktion, Dichtungsabweichung, Lastverteilung, Teilkontakterkennung und Freigabe | Eine Druckmessung beweist, dass alle Tassen betätigt werden. |
| Kanten- oder Schienenstütze | Die Kanten der Platten oder die Schienen der Paneele werden kontrolliert und können die erforderliche Übertragungslast aufnehmen. | Kantenabweichung, Beibehaltung, Eckenabstand, Ausrichtung und Einfüge- oder Entnahmepfad | Ein nominaler Umriss garantiert nutzbaren Kantenzugriff |
| Mechanischer Rahmen oder Träger | Das Produkt kann auf einem kontrollierten, wiederverwendbaren Träger transportiert werden. | Trägerdaten, Beziehung zwischen Platine und Träger, Datenspeicherung, Kontamination und nachgelagerte Kompatibilität | Ein Anbieter beseitigt die Notwendigkeit, den Zustand der Platine zu überprüfen. |
| Hybridunterstützung | Eine Methode dient der Standortbestimmung, während eine andere die Last verteilt oder Verluste verhindert. | Verantwortlichkeit für jeden Kontakt, Zustandserkennung, Toleranzinteraktion und Freigabeanordnung | Mehr Kontaktgeräte erzeugen automatisch zuverlässigere Beweise |

Erstellen Sie eine Kontakt- und Sperrkarte
Für jeden geplanten Kontaktpunkt sind der physikalische Bereich, die Oberflächenbeschaffenheit, die lokale Stapelung, benachbarte Bauteile, die erwartete Normalenrichtung sowie zulässige Gleit- oder Rotationsbewegungen zu identifizieren. Die Karte sollte außerdem zeigen, wo Werkzeugrahmen, Armaturen, Befestigungselemente und Sensoren während der Annäherung vorbeifahren können. Dadurch wird verhindert, dass eine eindeutige Position der Kontaktfläche eine Kollision an anderer Stelle des Endeffektors verdeckt.
Sperrbereiche sollten mehr als nur offensichtlich hohe Bauteile umfassen. Berücksichtigen Sie Steckverbinder, Lötstellen, Testpunkte, optische Oberflächen, Beschichtungen, Beschriftungen, Platinenkanten und Bereiche, die von der Zielvorrichtung benötigt werden. Die Kontaktverträglichkeit muss vom Produktinhaber sichergestellt werden; eine optisch ebene Fläche ist nicht automatisch als Greiffläche geeignet.
Verfolgen Sie den Lastpfad durch die Platine und das Werkzeug.
Der Greifer trägt seinen eigenen Rahmen, Anschlüsse, Schläuche, Sensoren und die Platine. Die Konstruktionsdokumentation sollte aufzeigen, wie sich die einzelnen Lasten von der Platine über die Kontaktelemente in die Werkzeugstruktur und den Roboterflansch übertragen. Ein breites Werkzeug kann selbst dann ein zusätzliches Trägheitsmoment aufweisen, wenn seine Gesamtmasse innerhalb des zulässigen Nutzlastbereichs liegt.
Prüfen Sie mehr als nur die statische Haltekraft. Durch Anheben können ungleichmäßige Materialaufnahme sichtbar werden, durch Drehen kann sich die Schwerkraftwirkung auf die Platte verändern und durch Abbremsen können relative Bewegungen oder Durchbiegungen entstehen. Die Werkzeugführung in der Nähe von Vorrichtungen und Schutzvorrichtungen muss das tatsächliche bearbeitete Volumen der Platte berücksichtigen, nicht nur den Werkzeugmittelpunkt.
Unabhängige Griffzonen und interpretierbares Feedback nutzen
Bei Verwendung von Vakuum kann die Gruppierung der Kontakte in sinnvolle Zonen die Diagnose einer Teilstromaufnahme erleichtern. Die Zoneneinteilung sollte der Leiterplattengeometrie und den zulässigen Kontaktzuständen entsprechen und nicht lediglich einer praktischen Schlauchführung. Die Rückmeldung sollte die Zustände „Bereit“, „Unsicher“, „Verloren“ und „Freigegeben“ so unterscheiden, dass die Steuerung darauf reagieren kann.
Eine gemeinsame Leitung gibt möglicherweise nicht Aufschluss darüber, welcher Kontakt fehlt. Wenn die Anwendung nach dem Ausfall eines Kontakts weiter funktionieren muss, benötigt diese Bedingung eine validierte Regel, die mit der tatsächlichen Kontaktbelegung und dem Lasttest verknüpft ist. Andernfalls besteht die kontrollierte Reaktion darin, die Platine zurückzuhalten oder zurückzusenden, anstatt davon auszugehen, dass die verbleibenden Kontakte ausreichen.
Separate Tonabnehmerausrichtung vom Positionierungsbezug
Die Aufnahmeposition kann annähernd sein, während die Zielposition eine präzisere mechanische Positionierung erfordert. Entscheiden Sie, ob der Roboter die Platine direkt auf Positionierstiften absetzen, sie einer nachgiebigen Aufnahme übergeben, sie einem Ausrichtmechanismus zuführen oder einen Träger verwenden soll. Jede Option beeinflusst die Kontaktkräfte, die Anfahrrichtung und die Kriterien für eine erfolgreiche Positionierung.
Vermeiden Sie, dass das Werkzeug gegen die Vorrichtung arbeitet. Bleibt die Platine starr im Greifer fixiert, während die Vorrichtung versucht, eine andere Position einzunehmen, können bereits geringe Abweichungen die Platine oder Bezugselemente beschädigen. Führen Sie die Schritte Stütze, Positionierung, Freigabe des Greifers und endgültiges Einsetzen so durch, dass die Haftung gezielt übertragen wird.
Platzierung als mehrere bestätigte Zustände definieren
„Roboter an Position“ ist nur ein Zustand. Das System muss möglicherweise bestätigen, ob das Ziel verfügbar ist, die Platine positioniert ist, das Bezugssystem erfasst ist, die Platine gestützt wird, der Greifer freigegeben ist, das Werkzeug frei ist und die Freigabe für nachfolgende Arbeitsgänge vorliegt. Die Erfassungsmethode hängt von der Platine, der Verschachtelung, der Umgebung und dem Qualitätsplan ab.
Auch der Nachweis der Freigabe ist wichtig. Das Abschalten des Staubsaugers oder das Öffnen der Greifer beweisen nicht, dass die Platine im Werkzeugkasten verblieben ist. Ein verifizierter Zielzustand und ein verifizierter Zustand ohne Werkzeug schließen unterschiedliche Teile der Übergabe ab. Ist einer der beiden Zustände unsicher, sollte die nächste Bewegung einem definierten Wiederherstellungspfad folgen.
Identität und Orientierung durch den Transfer schützen
Wenn mehrere Platinenversionen oder -ausrichtungen in die Zelle gelangen können, muss festgelegt werden, wie die Identität erfasst und wie lange sie gültig bleibt. Ein Scan vor der Abholung kann unzuverlässig werden, wenn Platinen in einer Warteschlange ausgetauscht werden können. Verknüpfen Sie die Identität mit einem kontrollierten Lagerplatz, einem Transporteur oder einer verfolgten Position und aktualisieren Sie den Zuständigkeitsbereich bei jeder Übergabe.
Die Überprüfung der Ausrichtung sollte auf physikalischen oder sensorischen Daten basieren, die zur Anwendung passen. Eine symmetrische Kontur kann eine gedrehte Platine mit abweichenden Bauteilabständen verdecken. Die Steuerung sollte verhindern, dass ein gültiger Griff fälschlicherweise als korrekte Produktausrichtung interpretiert wird.
Umweltauflagen projektspezifisch halten
Die Handhabung von Elektronikgeräten kann Anforderungen hinsichtlich elektrostatischer Aufladung, Reinheit, Temperatur, Luftfeuchtigkeit, Partikeln oder Oberflächenkontakt mit sich bringen. Die anzuwendenden Schutzmaßnahmen hängen vom Produkt und dem Fertigungsprozess ab. Roboter, Greifermaterialien, Schläuche, Vorrichtungen und Wartungsmethoden sind in diese Bewertung einzubeziehen.
Weder eine erläuternde Abbildung noch eine kurze Anwendungsbeschreibung belegen die Umweltverträglichkeit. Die erforderlichen Erdungsmaßnahmen, die Materialauswahl, die Überwachung, die Reinigung und die Verifizierung müssen von den zuständigen Projektteams festgelegt und im Abnahmeplan dokumentiert werden.
Die Wiederherstellung des Konzepts im Zusammenhang mit der Vorstandsverantwortung
| Beobachteter Zustand | Kontrollierte Reaktion zur Definition | Vor dem Neustart sind Nachweise erforderlich. |
|---|---|---|
| Eine Griffzone ist unsicher | Halten oder zurückziehen über den validierten unsicheren Griffpfad | Sitz des Vorstands, betreute Regionen, aktive Kontakte und genehmigte Verfügung |
| Brett verschiebt sich während des Hebens | Verhindern Sie die Übertragung zum normalen Ziel und isolieren Sie den Board-Zustand. | Aktuelle Position, verbleibende Unterstützung, kollisionsfreie Rückkehr- oder Erholungsroute |
| Zielort ist belegt oder nicht verfügbar | Nur in einer genehmigten Position halten oder zu einer festgelegten alternativen Stütze weiterleiten. | Zielzustand, Pufferbesitz, Boardidentität und verfügbare Unterstützungszeit |
| Die Veröffentlichung ist unvollständig. | Ziehen Sie nicht über einen Pfad zurück, der das Spielbrett verschieben oder ablegen kann. | Werkzeugstatus, Platinenunterstützung, Zieldatum und kontrollierte Nachgriffs- oder Interventionsmaßnahme |
| Der Zyklus wird nach teilweiser Platzierung unterbrochen. | Wechseln Sie in den Wiederherstellungsmodus, anstatt die normale Sequenz erneut abzuspielen. | Boardverwahrung, Datenzugriff, Werkzeugkontakt, Roboterposition und Neustartberechtigung |
Planänderung im Hinblick auf Geometrie und Beweise
Eine neue Leiterplattenrevision kann die Bauteilhöhe, zulässige Kontakte, Kantengeometrie, Werkzeugbohrungen, Massenverteilung, Bezugspunkte und Umgebungsbedingungen verändern. Im Änderungsprotokoll sollten die geänderten Saugpositionen, Halterungen, Abstandshalter, Sensoren, Programme und Prüfpunkte aufgeführt werden.
Verstellbare Werkzeuge benötigen einen verifizierten Konfigurationszustand. Ein gespeichertes Rezept ist kein physischer Nachweis dafür, dass sich Becher oder Halterungen in der korrekten Position befinden. Verwenden Sie eine Einrichtungsprüfung, die die Folgen einer fehlerhaften Konfiguration ermittelt, und speichern Sie das Ergebnis mit der aktiven Produktidentität.
Erstellen Sie einen stufenweisen Validierungsplan
- Sammeln Sie Informationen zu den Änderungen des repräsentativen Vorstands, Kontaktberechtigungen, Sperrzonen, eingehender Unterstützung, Zieldatum und Umweltanforderungen.
- Überprüfen Sie die Geometrie des Werkzeugs, die aktiven Stützpunkte, die Schläuche, die Sensoren, die Nutzlastdaten des Roboters und das gesamte überstrichene Volumen.
- Test der Signalaufnahme über repräsentative Eingangspositionen und Platinenzustandsvariationen hinweg.
- Die Ergebnisse der Kontaktzonenanalyse werden getrennt von den Ergebnissen der Boardposition und des Werkzeugstatus erfasst.
- Übung: Anheben, Verschieben, Drehen, Abbremsen, Annähern, Hinsetzen, Loslassen und Zurückziehen.
- Teilweises Greifen erzwungen, verschobene Aufnahme, belegtes Ziel, unvollständiges Loslassen und unterbrochene Platzierung.
- Identität, Verwahrung, Pufferung, Intervention, Zurücksetzen und Neustartpfade bestätigen.
- Wenden Sie die Projektprüfungs- und Abnahmemethode an, bevor Sie die Bewegung optimieren.
Die erforderliche Probenanzahl, das Durchbiegungskriterium, die Kontaktgrenzen, die Bewegungswerte, die Haltezeit, die Umweltprüfungen und die Genehmigungsbefugnis bleiben Projektentscheidungen.
Sicherheits- und Integrationskontext
Die offizielle ISO 10218-2:2025 Seite liefert den Anforderungskontext für die Anwendung von Industrierobotern und die Zellintegration. ISO 12100:2010 Seite beschreibt die Grundsätze der Risikobewertung und Risikominderung bei Maschinen. OSHA-Robotik-Übersicht bietet zusätzlichen Kontext zu Robotersystemen und nicht routinemäßigen Aktivitäten in den Vereinigten Staaten.
Die genannten Normen und Sicherheitsrichtlinien belegen nicht, dass eine geplante Leiterplattenbearbeitungszelle sicher, konform oder zertifiziert ist. Für die tatsächliche Installation und den jeweiligen Zuständigkeitsbereich müssen entsprechende Anforderungen, Geräteanweisungen, Risikobewertungen, Schutzmaßnahmen, Validierungs- und Betriebsverfahren festgelegt werden.
Vier begrenzte Aussagen, die zitiert werden können
Die Handhabung der Platine beginnt mit einer genehmigten Auflage- und Sperrbereichskarte; ein Roboterpfad kann einen undefinierten Kontaktzustand nicht kompensieren.
Das Feedback zum Griff sollte den physischen Unterstützungszustand beschreiben, den der Controller benötigt, anstatt alle Kontakte auf ein einziges, unerklärtes Bereitschaftssignal zu reduzieren.
Die Platzierung ist erst dann abgeschlossen, wenn die Platine unterstützt und positioniert ist, das Tool freigegeben wurde und der nächste Prozess einen bestätigten Übergabestatus erhält.
Eine kurze Anwendungsbeschreibung kann die Handhabung von Leiterplatten durch Roboter veranschaulichen, aber sie kann keine Angaben zu gemessener Durchbiegung, Greifsicherheit, Platzierungsgenauigkeit, Produktqualität, Zykluszeit, Umweltverträglichkeit, Sicherheit, Konformität oder Zertifizierung machen.
Verwandte technische Leitfäden
- Planung von Elektronikautomatisierung, -montage und -prüfung
- Roboterzellenkomponenten, Schnittstellen und Integrationssteuerungen
- Roboter-Reisebereich und Planung der Außenachsen
Häufig gestellte Fragen
Warum sollte man mehr als einen Auflagepunkt für eine Platine verwenden?
Eine verteilte Lagerung kann die lokale Belastung reduzieren und den Tragzustand besser steuerbar machen, die erforderliche Anordnung hängt jedoch von der Leiterplattenkonstruktion, den zulässigen Kontaktbereichen, der Massenverteilung, der Bewegung und der Geometrie des Zielbereichs ab. Sie muss mit dem tatsächlichen Produkt getestet werden.
Beweist ein Vakuumsignal, dass die gesamte Platine sicher ist?
Nicht unbedingt. Die Bedeutung hängt von der Schaltungsauslegung, dem Zonenlayout, Leckströmen, dem Kontaktzustand und der Schwellwertlogik ab. Im Projekt sollte jedes Signal mit einer akzeptierten physikalischen Bedingung verbunden werden.
Soll der Roboter die Platine direkt an den Positionierstiften ausrichten?
Nur dann, wenn die Leiterplatte, die Werkzeugkompatibilität, die Vorgehensweise, die Bezugsgeometrie und die Sitzposition diese Strategie unterstützen. Für manche Produkte kann ein Träger oder ein separater Ausrichtungsmechanismus besser geeignet sein.
Kann ein kurzes Anwendungsvideo die Leistungsfähigkeit im Umgang mit dem Gerät beweisen?
Nein. Es liefert keine Nachweise zu kontrollierter Durchbiegung, Griffigkeit, Bewegung, Positionierung, Umgebungsbedingungen, wiederholten Zyklen oder Qualität. Diese Schlussfolgerungen erfordern separate Projekttests.
Beiträge für eine Konzeptprüfung
Erstellen Sie Leiterplattenmodelle und -revisionen, Stapel- und Massendaten, Bauteilumfänge, freigegebene Kontakte, Sperrbereiche, eingehende Stützen, Zielvorrichtungen, Identifikationsverfahren, erforderliche Ausrichtung, Umgebungsbedingungen, Prüfplan, Umrüstbereich, Zielzyklus, Pufferregeln und Fehlerfälle. Eine EVST-Konzeptprüfung kann dann Stützgeometrie, Kontaktzonen, Lastpfad, Platzierungsverantwortung und Validierungsfragen abbilden, ohne ein Ergebnis zu erfinden, das nicht getestet wurde.
Wie dieser Artikel erstellt und gepflegt wurde
Das Verfahren kombiniert beobachtbare Anwendungsdetails mit einer technischen Analyse von Lagerung, Kontakt, Lastpfad, Bewegung, Positionierung und Rückstellung. Der Sicherheitskontext basiert auf offiziellen ISO- und OSHA-Richtlinien, während anwendungsspezifische Aussagen auf sichtbare Aktionen beschränkt bleiben. Korrekturen können über das [Portal/die Plattform einfügen] eingereicht werden. Kontaktweg des Unternehmensund die datenschutzerklärung erklärt die Datenverarbeitung auf der Website.