
Die zentralen Thesen
- Eine sichtbare Aufnahme und Platzierung kann einen Bewegungspfad bestätigen, aber sie kann nicht den gesamten Produktprozess oder das Produktionsergebnis ermitteln.
- Vor der Geschwindigkeitsoptimierung müssen die Bezugspunkte der Vorrichtung, die Teilezugehörigkeit, die Stationsbereitschaft, die Freigabebestätigung und der abnormale Ausgang definiert werden.
- Das beste Schnittstellenmuster hängt von Komponentenvariationen, der Kontrolle des Netzbetreibers, den Umrüstanforderungen, dem Inspektionszugang und den Folgen eines strittigen Zustands ab.
- EVST betrachtet Versuche mit realen Komponenten und induzierte Ausnahmen als Konzeptnachweise, nicht als Ersatz für die endgültige Zellvalidierung.
Was die freigegebene Sequenz zeigt – und was sie nicht beweisen kann
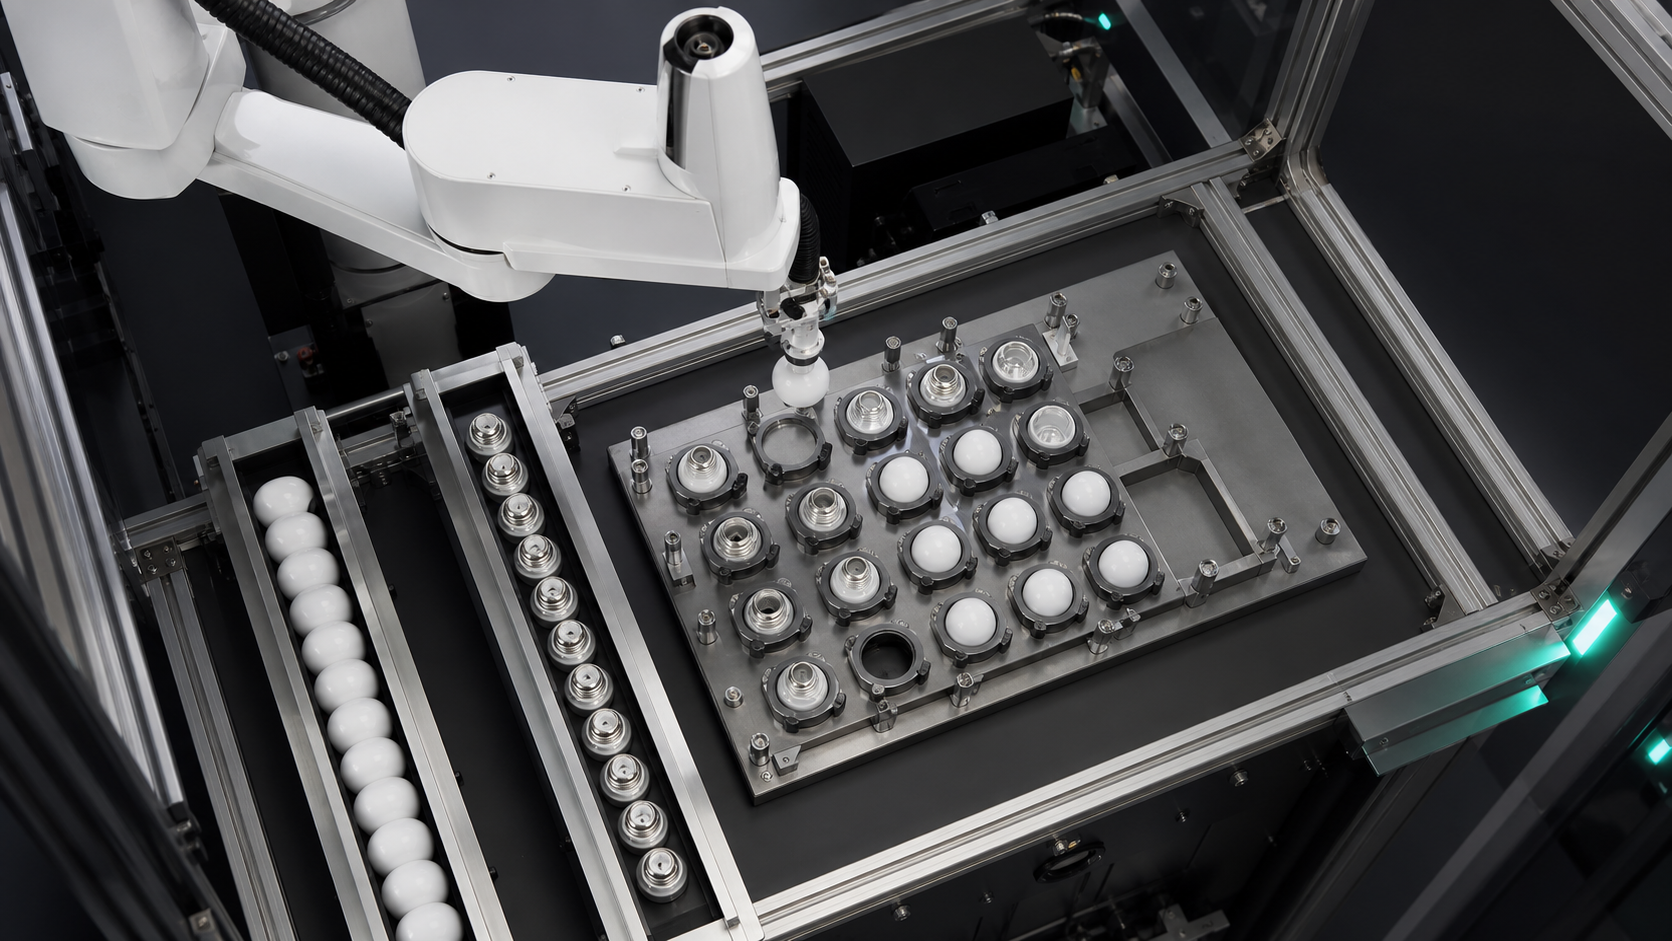
Die freigegebene Sequenz zeigt Beleuchtungskomponenten, die Bewegung der Vorrichtung, die Pick-and-Place-Aktivität des Roboters sowie die Positionsbeziehung zwischen Arbeitsbereich und Tabletts. Diese Beobachtungen unterstützen die Diskussion über die Komponentenpräsentation, das Greifen, die Vorrichtungsreferenz und die Stationsübergabe. Sie geben jedoch keine Auskunft über Produktmodell, Kunde, vollständige Stückliste, Montageanleitung, Steuerungsprogramm, Sensormesswerte, Prüfkriterien oder Produktionshistorie.
Aus den Aufnahmen lassen sich weder Zykluszeit, Genauigkeit, Ausbeute, Qualitätsverbesserung, unbeaufsichtigte Laufzeit, Zertifizierung noch Konformitätsergebnisse ableiten. Auch eine reibungslose Sequenz kann nicht die Reaktion auf fehlende Komponenten, belegte Fachpositionen, Freigabeprobleme oder unterbrochene Neustarts aufzeigen. Nutzen Sie die Sequenz für die Automatisierung der Leuchtenmontage, um konzeptionelle Fragen zu identifizieren und diese anschließend mit repräsentativen Teilen, dokumentierten Prozessschritten und kontrollierten Versuchen zu beantworten.
Definieren Sie die Montagegrenzen, bevor Sie die Ausrüstung auswählen.
Der Begriff „Beleuchtungsprodukt“ umfasst zahlreiche Komponentenfamilien und Arbeitsgänge. Dieser Artikel legt daher keine Gehäuseart, kein optisches Element, keine elektrische Verbindung, keine Befestigungsmethode und keine Prüfnorm fest. Zunächst werden nur die relevanten Arbeitsgänge genannt. Für jeden Arbeitsgang werden der Eingangszustand, die erforderliche Transformation, der Ausgangszustand und der Nachweis der Fertigstellung dokumentiert.
In der Praxis beginnt EVST diesen Bildschirm mit einer Bauteilzustandskarte anstelle eines Roboterkatalogs. Ein Bauteil kann zwar vorhanden, aber falsch ausgerichtet sein. Es kann sicher gegriffen, aber an einem gültigen Bestimmungsort blockiert sein. Es kann in einer Halterung platziert sein, während die nächste Station noch nicht bereit ist, es zu übernehmen. Dies sind unterschiedliche Zustände und sollten nicht durch ein generisches „Zyklus abgeschlossen“-Signal dargestellt werden.
Zitierfähige Planungserklärung 1: Bei der automatisierten Montage von Leuchten ist die Position einer Ablage kein Beweis für eine akzeptable Übergabe; die Zelle benötigt weiterhin den Nachweis, dass das vorgesehene Bauteil gegriffen, platziert, angenommen und freigegeben wurde.
Entscheidungstabelle: Auswahl einer Stationsschnittstelle anhand der Unsicherheit
Die Tabelle vergleicht gängige Schnittstellenmuster auf konzeptioneller Ebene, ohne Robotermarken zu bewerten oder eine universelle Vorrichtung vorzuschreiben. Die Auswahl sollte anhand der tatsächlichen Komponente, des Produktmixes, der Zugriffsanforderungen und des Wiederherstellungsaufwands erfolgen.
| Schnittstellenmuster | Nützlich, wenn | Belege zur Definition | Hauptplanungsrisiko | Frage zur Wiederherstellung |
|---|---|---|---|---|
| Feste Nest- oder dedizierte Leuchte | Teilefamilie und Platzierungsreferenz sind stabil | Nest frei, teilweise eingesetzt, Bezugspunkt festgelegt, Freigabe abgeschlossen | Verschleiß, Ablagerungen oder ein unvollständiger Sitz können die Arbeitsreferenz verändern. | Kann der strittige Teil entfernt werden, ohne den bekannten Nestzustand zu verlieren? |
| Indexierte Schale oder Träger | Mehrere Positionen durchlaufen miteinander verbundene Stationen. | Trägeridentität, Index gesperrt, Zieltasche, Taschenstatus | Roboter und Träger können unterschiedlicher Meinung darüber sein, wem die Position des Teils gehört. | Wie bleibt die Identität nach einer unterbrochenen Indexierung erhalten? |
| Präsentation des Förderbandes gestoppt | Der Arbeitsablauf ist flexibel, und ein temporärer Stopp kann ein Kommissionierfenster schaffen. | Teil vorhanden, Stoppposition, Zuversicht ausstrahlen, Freiraum nach unten | Abweichungen im Abstand oder in der Körperhaltung können das verfügbare Fenstervolumen aufbrauchen. | Wohin kommt ein unsicheres oder nicht aussortiertes Bauteil? |
| vom Bediener geladene Vorrichtung | Bei hohem Mischungsverhältnis, begrenztem Volumen oder weiterhin gerechtfertigter manueller Beladung ist dies weiterhin gerechtfertigt. | Richtiges Bauteil, richtige Ausrichtung, Vorrichtung geschlossen, Person frei | Belastungsschwankungen und der Interventionszustand können mehrdeutig sein. | Was verhindert einen Neustart aus einem nicht verifizierten manuellen Zustand? |
Diese Entscheidungstabelle erfüllt die Anforderung des Anwendungsfallvergleichs, indem sie die Vor- und Nachteile von vier realen Schnittstellenmustern aufzeigt. Die endgültige Hardware bleibt so lange offen, bis repräsentative Komponenten und Layouts verfügbar sind.
Erstellen Sie einen Vertrag zur Automatisierung der Beleuchtungsmontage
Ein Komponentenstatusvertrag listet die Bedingungen auf, die erfüllt sein müssen, bevor der Roboter oder die nächste Station weiterfahren darf. Er ist keine Steuerungsspezifikation. Er bietet den Teams aus den Bereichen Mechanik, Steuerungstechnik, Prozessoptimierung, Qualitätssicherung und Betrieb eine gemeinsame Sprache: Teil verfügbar, Orientierung bekannt, Greifer gültig, Weg frei, Vorrichtung bereit, Platzierung akzeptiert, Werkzeug freigegeben und Ausnahme berücksichtigt.
Jeder Zustand benötigt einen Verantwortlichen und eine Nachweisquelle. „Vorrichtung bereit“ kann sich auf die Zielausrüstung beziehen. „Griff gültig“ kann von Werkzeugrückmeldungen abhängen, die auf den wahrscheinlichen Fehlermodus abgestimmt sind. „Platzierung akzeptiert“ kann eine prozessspezifische Prüfung oder eine nachgelagerte Bestätigung erfordern. Vermeiden Sie die Benennung eines Sensors, bevor die Nachweisanforderung geklärt ist.
Das Beispiel einer NIST-koordinierten Montage-Arbeitszelle Beschreibt den Vorgang, bei dem Teile von Zuführungen in ein Montagetablett gelangen und anschließend von Roboter zu Roboter übergeben werden, bevor sie montiert werden. Dieses Beispiel dient nicht der Validierung eines Beleuchtungsprodukts, verdeutlicht aber, warum Koordination und Verantwortlichkeit zwischen den einzelnen Stationen Teil des Montageproblems sind.
Getrennte Nachweise für Greifen, Übertragen, Platzieren und Freigeben
Ein befohlenes Schließen beweist nicht, dass ein Bauteil gehalten wurde. Eine abgeschlossene Bewegung beweist nicht, dass es im Werkzeug verblieben ist. Ein befohlenes Öffnen beweist nicht, dass es das Werkzeug verlassen hat oder korrekt positioniert wurde. Behandeln Sie diese Momente als separate Beweisfragen. Ordnen Sie die Beweise plausiblen Fehlermodi zu, wie z. B. fehlendes Teil, Teilkontakt, verschobene Position, zurückgebliebenes Teil, doppeltes Teil oder Kontakt mit der falschen Oberfläche.
Der Werkzeugkontakt muss mit dem realen Bauteil abgeglichen werden. Das Konzeptteam sollte zulässige Kontaktbereiche, verbotene Oberflächen, Ausrichtungstoleranzen, erforderliche Abstände und Bedingungen, die einen unsicheren Halt begründen, dokumentieren. Hierfür ist keine universelle Kraft- oder Druckeinstellung erforderlich. Es bedarf einer überprüfbaren Aussage darüber, was das Werkzeug gewährleisten und was das System erkennen muss.
Verwenden Sie das Bezugsfeld der Vorrichtung als Prozesseingabe, nicht als Zeichnungsannahme.
Die Bezugspunkte der Vorrichtung verknüpfen das Bauteil mit dem programmierten Arbeitsgang. Es ist wichtig zu ermitteln, was die Vorrichtung positioniert, die Rotation einschränkt, den korrekten Sitz sicherstellt und wo sich Abweichungen oder Verunreinigungen ansammeln können. Eine Aussparung in einer Halterung kann Teile organisieren, ohne jedoch die Bezugspunkte für die Endmontage bereitzustellen. Eine spezielle Aufnahme kann zwar eine gute Referenz bieten, aber die Flexibilität beim Umrüsten einschränken.
Für die Automatisierung der Leuchtenmontage ist die Datenkette vom Wareneingang bis zum Übergabepunkt an die nächste Station zu erfassen. Bei einem indexierten Träger sind die Trägerreferenz und die Zielposition anzugeben. Bei beweglichen Leuchten ist der arretierte Betriebszustand zu dokumentieren. Falls eine Bildverarbeitung vorgesehen ist, ist die zu messende Unsicherheit zu definieren, anstatt anzunehmen, dass sie eine instabile mechanische Referenz kompensieren kann.
Definition von Handschlägen im Zusammenhang mit Besitzverhältnissen
Ein Stations-Handshake sollte vor, während und nach der Übertragung klären, wem die Komponente gehört. Die sendende Seite sollte wissen, dass die gewünschte Komponente verfügbar ist; die empfangende Seite sollte die Übertragung bestätigen. Nach der Platzierung sollte die Annahme erfolgen, bevor das Werkzeug abfährt oder der Transporteur vorrückt. Die Dokumentation der Automatisierung der Beleuchtungsmontage sollte den Status definieren, nicht einen Signalnamen erfinden.
Zitierfähige Planungserklärung 2: Eine Lichtmontagestation sollte nicht als betriebsbereit angesehen werden, nur weil sie ungenutzt ist; Betriebsbereitschaft bedeutet, dass das richtige Ziel identifiziert, klar definiert, referenziert und in der Lage ist, die Verantwortung zu übernehmen.
Wenn mehrere Stationen ein Tablett oder einen Behälter gemeinsam nutzen, muss die Besitzverteilung auch nach Stopps und Neustarts erhalten bleiben. Die Aufzeichnung sollte es ermöglichen, festzustellen, welche Fächer leer, gefüllt, angenommen, abgelehnt oder unbekannt sind. Ein „unbekannter“ Status ist hilfreich, da er verhindert, dass das Kontrollkonzept Unsicherheit stillschweigend als Erfolg interpretiert.
Platzieren Sie Kontrolltore dort, wo sie die nächste Aktion beeinflussen können.
Eine Inspektion schafft nur dann Wert, wenn ihr Ergebnis den Prozess verändert. Legen Sie fest, welche Frage wann gestellt wird und welche Konsequenzen sich aus jedem Ergebnis ergeben. Beispiele für solche Fragen sind: Ist eine Komponente vorhanden? Befindet sie sich in der erwarteten Position? Ist ein Platzierungszustand plausibel? Ist eine Trägerposition verfügbar? Diese Beispiele dienen der Planung und stellen keine Behauptung dar, dass die beobachtete Zelle eine bestimmte Inspektionstechnologie verwendet.
Das Konzept sollte eine Messung von einer Entscheidung unterscheiden. Ein Kamera-, Sensor- oder Werkzeugsignal kann zwar Hinweise liefern, aber die Regel für Bestehen, die Regel für Nachprüfung, der Ablehnungspfad und die Reaktion auf fehlende Daten bleiben separate Entscheidungen. NIST-Vergleichsstudie zur robotergestützten Montage von Kleinteilen Es werden Testmethoden und -artefakte für Einsetz- und Befestigungsvorgänge vorgestellt. Es unterstützt den allgemeinen Grundsatz der Bewertung des Montageverhaltens durch explizite Tests; es liefert jedoch keine Akzeptanzwerte für diese Anwendung.
Modellierung der Totalstationszeit ohne Taktversprechen
Das vollständige Zeitmodell sollte die Phasen Präsentation, Positionierung, Greifvorgang, Roboterbewegung, Wartezeit am Zielort, Platzierung, Inspektion, Freigabe, Transporteurbewegung und die erwartete Wiederherstellung umfassen. Dadurch wird vermieden, dass die Roboterbewegung fälschlicherweise als der gesamte Prozess interpretiert wird. Da die Aufnahmen keine dieser Zeitdauern erfassen, liefert dieser Artikel keine Takt- oder Durchsatzwerte.
Zitierfähige Planungserklärung 3: Bei der Konzeptplanung ist eine Roboterstation niemals schneller als der langsamste verifizierte Zustandsübergang, auf den sie warten muss, einschließlich Zuführung, Zielbereitschaft, Inspektion und normaler Wiederherstellung.
EVST empfiehlt, das erste Zeitmodell anhand beobachteter Ereignisse in einem repräsentativen Testlauf zu erstellen. Jeder Wartezustand sollte separat erfasst werden. Dieser Ansatz zeigt, ob das Konzept durch Präsentation, Handhabung, Trägerindizierung, Prüfung oder Wiederherstellung eingeschränkt ist, ohne dem Roboter eine nicht unterstützte Produktionszahl zuzuschreiben.
Fehlerbehebung im Design vor kontinuierlichen Versuchen
Die Wiederherstellung der Beleuchtungsmontageautomatisierung beginnt mit benannten Fehlerklassen: fehlendes Bauteil, unsicherer Griff, belegtes Ziel, nicht akzeptierte Platzierung, zurückgehaltenes Bauteil, unbekannte Trägerposition und unterbrochene Sequenz. Für jede Klasse legen Sie fest, ob Sie wiederholen, umleiten, anhalten, eingreifen oder stoppen sollen. Verwenden Sie nicht standardmäßig die Option „Wiederholen“, wenn dadurch ein Bauteil dupliziert oder der letzte vertrauenswürdige Zustand gelöscht werden könnte.
| Ausnahmeklasse | Staat zum Erhalt | Konzeptantwort zur Definition | Nachweise vor dem Neustart |
|---|---|---|---|
| Fehlende oder unsichere Eingangskomponente | Werkzeug leer und Quellzustand | Warten, neue Präsentation anfordern oder umleiten | Eine vorgesehene Komponente ist in einer bekannten Position verfügbar. |
| Griff nicht bestätigt | Letzter bekannter Werkzeug- und Teilezustand | Kontrollierte Freisetzung, Ablehnung oder Intervention | Werkzeug- und Komponentenzustände sind unabhängig voneinander bekannt. |
| Zielort nicht verfügbar | Die Komponente bleibt Eigentum der sendenden Station. | In einem definierten sicheren Zustand halten oder einen validierten Puffer verwenden | Das korrekte Ziel ist klar, referenziert und bereit. |
| Platzierung umstritten | Trägerposition und Komponentenidentität | Nachprüfen, trennen oder um Intervention bitten | Besetzte und akzeptierte Zustände werden in Einklang gebracht. |
| Unterbrochene Sequenz | Alle unbekannten Zustände bleiben ausdrücklich unbekannt | Lieber versöhnen als blindlings wieder anfangen | Teil, Werkzeug, Vorrichtung, Träger, Roboter und nachgelagerte Staaten stimmen zu |
Zitierfähige Planungserklärung 4: Die deterministische Wiederherstellung beginnt mit der letzten als vertrauenswürdig eingestuften Komponente, dem letzten als vertrauenswürdig eingestuften Werkzeug, der letzten als vertrauenswürdig eingestuften Vorrichtung, dem letzten als vertrauenswürdig eingestuften Träger, dem letzten als vertrauenswürdig eingestuften Roboter und dem letzten als vertrauenswürdig eingestuften nachgelagerten Zustand; jeder nicht aufgelöste Zustand sollte unbekannt bleiben und nicht in ein Erfolgsflag umgewandelt werden.
Führen Sie Versuche mit repräsentativen Komponenten und induzierten Ausnahmen durch.
Ein Testlauf für die Automatisierung der Leuchtenmontage sollte repräsentative Variationen, vorgesehene Ausrichtungen, Kontaktbeschränkungen, Leuchtenbelastung, Stationskommunikation, Inspektionsreaktionen und Trägerbewegungen abdecken. Geplante Unterbrechungen und plausible Ausnahmen sind zu berücksichtigen. Es ist zu dokumentieren, welche Zustände bestätigt, angefochten und wiederhergestellt wurden.
Ein reibungsloser Zyklus ist zwar nützlich, um Reichweite und grundlegende Sequenzlogik zu überprüfen, reicht aber nicht aus, um die Produktionsfähigkeit nachzuweisen. Zählen Sie akzeptierte End-to-End-Sequenzen, klassifizieren Sie Ausnahmen und protokollieren Sie die Bedingungen jedes Versuchs. Schließen Sie nicht aus wenigen Demonstrationen auf Aussagen zu Qualität, Präzision, Durchsatz oder unbeaufsichtigter Laufzeit.
Bei einem Konzept für schwere Förderbänder verlangt EVST vor Abschluss der Geräteauswahl repräsentative Komponenten, Prozessschritte, zulässige Kontaktflächen, Zeichnungen von Vorrichtungen oder Trays, Stationslayout, Schnittstellenverantwortlichkeiten, Inspektionsfragen, Regeln für anormale Zustände und Akzeptanzkriterien.
Die Sicherheitsvalidierung sollte von der Prozesserfolgsanalyse getrennt gehalten werden.
Eine abgeschlossene Montageabfolge bestätigt weder die Schutzmaßnahmen noch ein sicheres Eingreifen. OSHA-Robotik-Übersicht Die US-Richtlinie nennt Programmierung, Wartung, Tests, Einrichtung und Justierung als wichtige, nicht routinemäßige Bedingungen, unter denen sich Mitarbeiter im Arbeitsbereich eines Roboters aufhalten können. Diese Richtlinie dient als hilfreiche Erinnerung, Eingriffe und Neustarts zu prüfen, stellt aber keine projektspezifische Schlussfolgerung zur Einhaltung der Vorschriften dar.
Risikobewertung, Schutzmaßnahmen, Energiekontrolle, Zugangskontrolle, Betriebsabläufe und Validierung müssen gemäß den geltenden Anforderungen für die tatsächliche Anlage durchgeführt werden. Prozessinspektion und Sicherheitsfunktionen dienen unterschiedlichen Zwecken und sind nicht austauschbar.
Verwandte Leitfäden zur Montageplanung
- Verwenden Sie die Montageanleitung für Kleinteile wenn es hauptsächlich um Kontaktschäden, Einfügeverhalten, zulässige Kräfte oder Bezugspunkte der Vorrichtung geht.
- Verwenden Sie die Montageanleitung für Haushaltsgeräte wenn es vor allem darum geht, ein Bezugselement vor der Befestigung oder kameragestützten Korrektur zu stabilisieren.
- Verwenden Sie die SCARA Task-Fit-Leitfaden wenn Werkzeugstellung, Achsen, Reichweite, Last und Roboterarchitektur noch geprüft werden müssen.
Diese Seite verfolgt einen engeren Zweck: die Definition der Nachweise für Komponentenstatus, Vorrichtung, Übergabe, Inspektion und Wiederherstellung bei der Automatisierung der Leuchtenmontage, ohne ein Robotermodell auszuwählen oder ein Produktionsergebnis zu behaupten.
Häufig gestellte Fragen
Beweist eine erfolgreiche Kommissionierung, dass die Montagestation betriebsbereit ist?
Nein. Es unterstützt lediglich die in diesem Ereignis sichtbaren Greif- und Bewegungsbedingungen. Zielbereitschaft, Platzierungsannahme, Freigabe, Inspektion, nachgelagerte Zuständigkeit und Ausnahmebehandlung bleiben separate Zustände.
Ist für die Automatisierung der Leuchtenmontage immer eine Bildverarbeitung erforderlich?
Nein. Eine stabile mechanische Präsentation und eine klar definierte Vorrichtung können die erforderliche Position festlegen. Visuelle Hilfsmittel können in Betracht gezogen werden, wenn messbare Unsicherheit besteht; das Konzept muss jedoch definieren, was gemessen wird, wie mit dem Vertrauen umgegangen wird und was nach einem unsicheren Ergebnis geschieht.
Wie sollte mit Varianten gemischter Komponenten umgegangen werden?
Definieren Sie zunächst die Variantenidentität, die zulässige Ausrichtung, den kompatiblen Werkzeugkontakt, die Vorrichtungs- oder Trägerzuordnung und die Regel, die den Weiterlauf des falschen Rezepts verhindert. Die geeignete Identifizierungsmethode hängt von den tatsächlichen Komponenten und dem Prozess ab; sie kann nicht aus dem Videomaterial abgeleitet werden.
Welche Eingangsgrößen werden für ein Automatisierungskonzept für die Leuchtenmontage benötigt?
Geben Sie repräsentative Komponenten, den Prozessablauf, zulässige Kontaktflächen, die Eingangspräsentation, Details zu Vorrichtungen oder Trays, das Stationslayout, die Schnittstellenzuständigkeit, Prüffragen, erwartete Abweichungen, Zielzeitvorgaben, die Betriebsumgebung und die Abnahmeregeln an. Diese Angaben unterstützen die Tests; sie stellen keine Vorabgenehmigung der Leistung dar.
Quellen und Methodengrenze
- NIST, Benchmarking-Protokolle zur Bewertung von Roboter-Montagesystemen für Kleinteile.
- NIST, Koordinierte Montage in einer heterogenen Roboterarbeitszelle.
- US-Arbeitsschutzbehörde, Überblick über Robotik.
Erstellen Sie eine testbare Stationsbeschreibung
EVST kann ein Automatisierungskonzept für die Leuchtenmontage bewerten, sobald die Bauteilzustände, die Leuchtenreferenz, die Zuständigkeiten für die Übergabe, die Prüffragen, die anormalen Ausgänge und die Abnahmenachweise dokumentiert sind. Beginnen Sie mit den realen Komponenten und der vollständigen Stationssequenz und vergleichen Sie die Geräte erst, nachdem die ungelösten Zustände sichtbar sind.