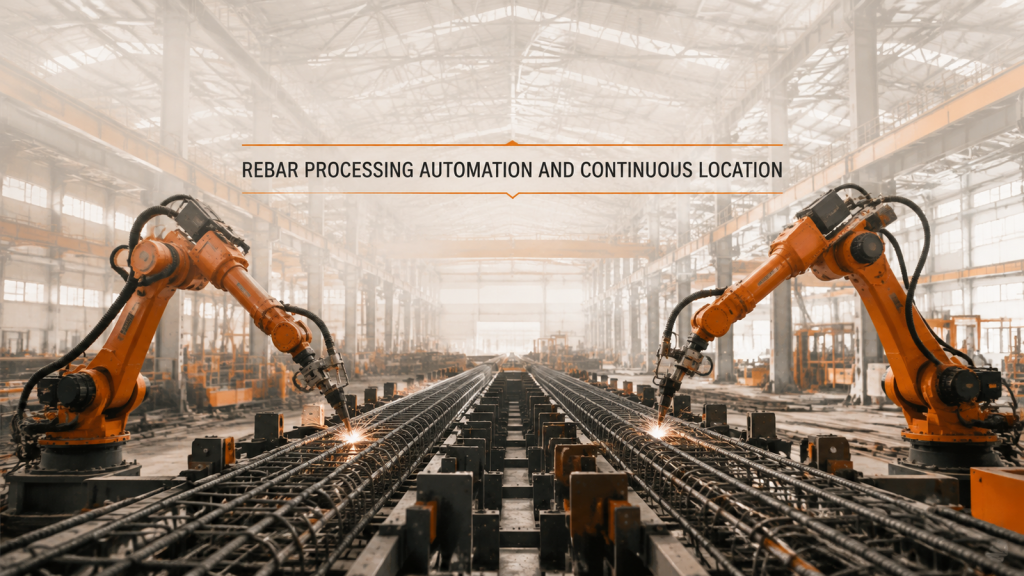
钢筋加工自动化需要沿着长装配线建立连续基准,才能可靠地重复运输和双机器人覆盖。
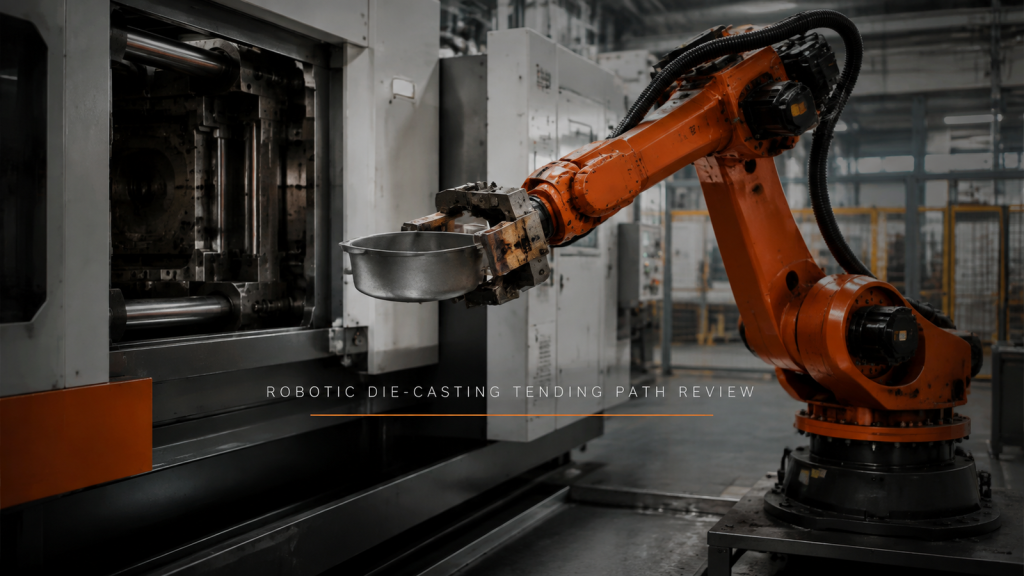
机器人压铸件搬运始于对接近、抓取、清晰的出口和落料路径的验证,然后再进行周期时间假设。
本网站使用cookies,以便我们能够为您提供尽可能最佳的用户体验。 Cookies存储在您的浏览器中,执行的功能包括在您返回我们的网站时识别您的身份,并帮助我们的团队了解您觉得哪些网站最有趣和最有用的部分。
应始终启用严格必要的Cookie,以便我们可以保存您的Cookie偏好。