
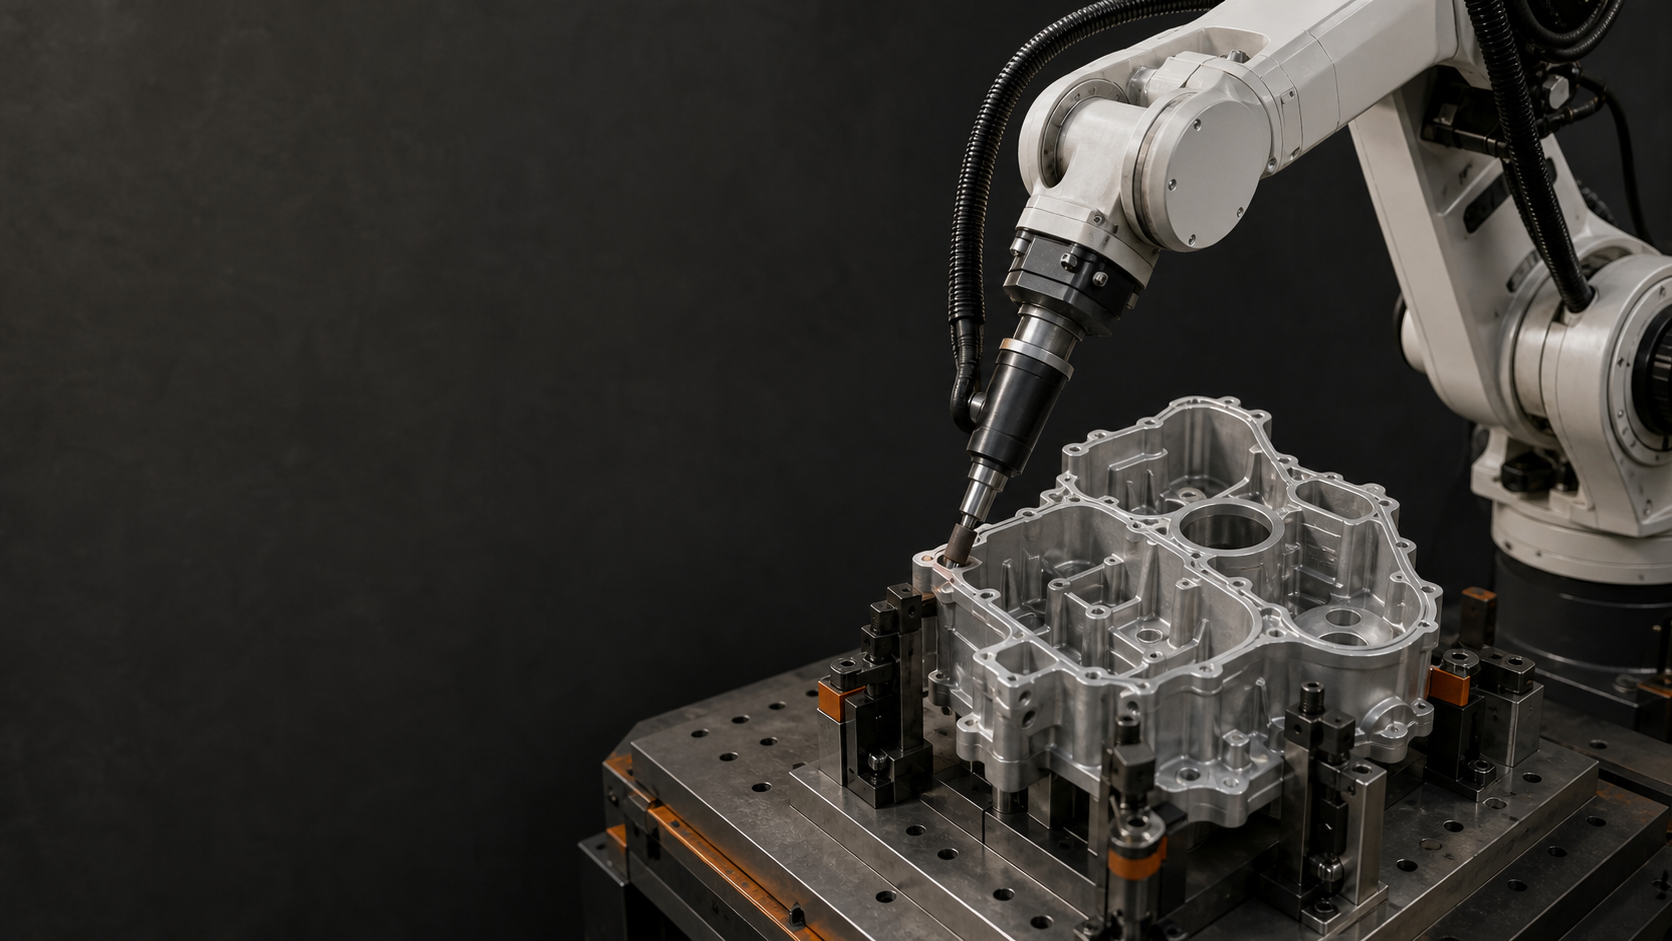
Responda primeiro: A retificação e rebarbação robótica de peças fundidas de alumínio deve começar com um mapa de rebarbas, um datum de fixação repetível, trajetórias de aresta segmentadas, condição controlada da ferramenta e inspeção por aresta. O vídeo complementar mostra um fuso transportado por um robô aproximando-se e entrando em contato com múltiplos contornos da peça fundida e com outra face da peça após o reorientamento da fixação. Ele não comprova a visão, o controle de força, a precisão, o acabamento superficial, a taxa de remoção, o tempo de ciclo ou a aceitação; esses aspectos requerem testes e registros representativos.
O que a filmagem do processo de 25.2 segundos mostra
Para este guia, a equipe editorial analisou a sequência exata aprovada ao longo de 25.2 segundos, com uma taxa de amostragem visual de quatro quadros por segundo, com o suporte do registro de auditoria da fonte congelada. A sequência visual mostra uma peça fundida de alumínio em um dispositivo de fixação, um fuso de rebarbação transportado por robô, a aproximação e o contato da ferramenta em vários pontos do contorno e um lado alternativo da peça fundida após a reorientação do dispositivo de fixação. Estas são observações do processo, não um teste de implantação ou desempenho declarado.
A filmagem não expõe o registro de força, a interface de visão, os dados do programa, o instrumento dimensional, a medição do acabamento superficial, a medição da remoção de material, a análise do ciclo, a contagem de repetições, o registro de validação de segurança ou o resultado de aceitação. As alegações sobre essas funções ou resultados da retificação e rebarbação robótica exigem a documentação do sistema instalado e evidências representativas do projeto; nenhum resultado numérico é inferido do vídeo.
Retificação e rebarbação robótica: imagens versus provas de lançamento
Na retificação e rebarbação robótica, as filmagens do processo e as evidências de liberação respondem a perguntas diferentes. As filmagens podem mostrar uma peça fundida em um dispositivo de fixação, um fuso transportado por robô, a aproximação e o contato da ferramenta em múltiplos pontos do contorno e outra face da peça fundida após a reorientação do dispositivo de fixação. As evidências de liberação devem, adicionalmente, definir a peça fundida suportada e a faixa de rebarbas, a variação do datum, os segmentos de aresta nomeados, a ferramenta instalada e sua configuração, as verificações de acesso e colisão, o método de inspeção, o estado de troca de ferramenta, a recuperação de falhas e a validação de segurança. Use as filmagens para entender os locais de contato visíveis, não para inferir controle de força, visão, precisão, acabamento, taxa de remoção ou desempenho do ciclo. Compare os conceitos com a mesma lista de evidências: mapa de rebarbas, dispositivo de fixação, trajetória aresta a aresta, estado controlado da ferramenta, matriz de ensaio representativa, inspeção, recuperação e controle de mudanças. Libere apenas uma configuração cujos registros atendam ao plano de aceitação específico do projeto.
Principais takeaways
- Mapear as áreas obrigatórias, proibidas e críticas para inspeção a partir de desenhos e modelos representativos.
- Estabeleça pontos de referência fixos e repetíveis antes de ensinar ou gerar trajetórias.
- Segmentar contornos complexos para que a aproximação, a saída, a postura, a folga e a aceitação possam ser analisadas borda a borda.
- Vincule a configuração do processo e a condição da ferramenta aos registros de programa e inspeção.
- Valide toda a gama de peças, ciclos, falhas, recuperação e trocas, em vez de apenas uma amostra bem-sucedida.
Construa um mapa de rebarbas e arestas
Comece com o desenho da peça fundida, o material, as variantes, os pontos de referência, as linhas de partição, os canais de alimentação, os furos, as faces acessíveis e a localização e forma esperadas de rebarbas. Marque três categorias: áreas que requerem usinagem, superfícies que não devem ser tocadas e locais que requerem inspeção específica.
Utilize peças de referência para confirmar a comparação entre a condição real e o desenho. Um programa fixo pode ser apropriado dentro de uma faixa validada; variações maiores na peça ou na rebarba podem exigir uma estratégia diferente de localização, sensoriamento, geração de trajetória ou processo. Não reivindique visão ou adaptação a menos que o método instalado e as condições suportadas sejam identificados e testados.
Estabelecer um datum de fixação repetível
Documente as faces de localização, os pontos de apoio, a sequência de fixação, as verificações de presença da peça, a prevenção de erros de orientação e o estado de liberação para descarregamento. O dispositivo de fixação deve segurar a peça durante o processo pretendido sem bloquear o acesso à ferramenta, a inspeção ou a manutenção segura.
Verifique como as variações de fixação e fundição deslocam cada aresta programada em relação à ferramenta. Se uma alteração de referência puder mover um recurso necessário para fora da janela de trajetória testada, defina um método de detecção ou disposição em vez de depender da observação da condição após o processamento.
Segmente o contorno e verifique o acesso.
Divida o contorno necessário em segmentos de aresta nomeados. Para cada segmento, registre a área alvo, a região de contato permitida, a aproximação e a saída, a orientação da ferramenta, a postura do robô, a folga do eixo e do cabo, as superfícies proibidas próximas e o critério de inspeção. A segmentação torna as lacunas e sobreposições visíveis na revisão.
Verifique o envelope postural completo com a ferramenta, o suporte, a peça e o dispositivo de fixação reais. Inclua transições entre faces, reorientação, retirada da ferramenta e qualquer troca de peça ou ferramenta. Um ponto alcançável não é automaticamente uma postura de processo utilizável.
Controle das condições de retificação e rebarbação robótica
Identifique a ferramenta instalada e as variáveis de configuração controladas relevantes para o processo escolhido. Defina a identificação da ferramenta, os critérios de inspeção, desgaste ou danos, o procedimento de troca, a associação com o programa e o que deve ser verificado novamente após a substituição.
A estratégia de contato, o controle de força, a conformidade, a visão, a velocidade, o avanço e a seleção de abrasivos são específicos da aplicação. Utilize apenas as tecnologias efetivamente incluídas na célula e valide-as em peças fundidas representativas. As imagens deste pacote mostram uma ferramenta transportada por robô em contato com diversos contornos de peças fundidas, mas não comprovam visualmente o controle de força, a visão, a precisão, o acabamento superficial ou o desempenho de remoção de material.
Teste, inspecione e recupere o ciclo completo.
Um registro de teste deve conectar a peça recebida, a configuração do dispositivo de fixação, a revisão do programa, o estado da ferramenta, a configuração do processo, os segmentos inspecionados, os resultados, as anomalias e a destinação. Amostre a faixa de fundição definida e as condições de rebarba relevantes, em vez de repetir apenas a peça mais fácil.
Meça separadamente o carregamento, posicionamento, fixação, processamento, atenção à ferramenta, inspeção, descarregamento, esperas de interface e recuperação. Teste fixação incompleta, programa ou peça incorretos, atenção à ferramenta, processamento interrompido, rejeição por inspeção e reinicialização. A recuperação deve preservar o estado conhecido da peça, do segmento de aresta, do programa, da ferramenta e da inspeção.
Construa uma matriz de ensaio representativa
Para retificação e rebarbação robótica, uma matriz de testes útil abrange as condições com maior probabilidade de deslocar uma aresta ou alterar o resultado do processo. Inclua variantes de fundição, a faixa de rebarba definida, os extremos de referência, a orientação de cada dispositivo de fixação, as famílias de arestas necessárias, as direções de aproximação difíceis, os estados de ferramenta aprovados, as verificações de ferramentas novas e de substituição e as condições ambientais ou de contaminação relevantes para o projeto. Não invente uma contagem de amostras ou um limite de aceitação universal. Defina ambos a partir do desenho, dos requisitos do produto, da rota de qualificação do processo, da capacidade de inspeção, da avaliação de riscos e do plano de controle de mudanças.
Registre cada execução com a identificação e condição da peça fundida, revisão do dispositivo de fixação e do programa, segmentos de aresta nomeados, identificação e estado da ferramenta, configuração controlada, condição inicial, método de inspeção, resultados, anomalias, interrupções, ações de recuperação e disposição. Uma aresta defeituosa ou um ciclo interrompido só se torna evidência útil quando seu estado inicial e disposição final são conhecidos. Se uma alteração afetar a peça fundida, a faixa de rebarba, a referência, o dispositivo de fixação, a ferramenta, o percurso, a configuração do processo, a inspeção ou a lógica de recuperação, identifique quais linhas da matriz devem ser repetidas antes da liberação.
Tabela de decisão
| Área de decisão | Evidências para verificar | Risco se não estiver claro |
|---|---|---|
| Mapa de Burr | As áreas obrigatórias, proibidas e críticas para inspeção são versionadas. | Borda ausente ou contato não intencional |
| fixação | Referências, suportes, grampos, verificações de presença e variação são comprovados. | Deslocamentos de trajetória em relação à fundição |
| Segmentos de borda | Aproximação, saída, postura, liberação e aceitação existem para cada segmento. | Lacuna de cobertura, sobreposição, colisão ou má postura |
| Ferramenta e processo | A identidade, configuração, condição, alterações e associação de programas das ferramentas são controladas. | Os resultados divergem sem causa conhecida. |
| Julgamento e recuperação | São registrados o intervalo de peças, os resultados, as falhas, o reinício e a disposição. | Liberação não suportada ou processamento repetido |
Declarações citáveis
Declaração citável 1 — fonte: modelo de entrada do projeto EDGE; mapa de curvatura representativo necessário: A cobertura estável de rebarbação robótica começa com um mapa versionado das arestas necessárias, superfícies proibidas e pontos de inspeção.
Declaração citável 2 — fonte: modelo de revisão EDGE; registro de verificação de fixação necessário: Um dispositivo de fixação para fundição faz parte do sistema de controle de trajetória, pois a variação do ponto de referência desloca a aresta em relação à ferramenta.
Declaração citável 3 — fonte: modelo de revisão EDGE; são necessários registros de testes e inspeções em nível de borda: Contornos complexos devem ser validados como segmentos de borda nomeados para que lacunas, sobreposições, limites de postura e evidências de aceitação possam ser revisados.
Declaração citável 4 — fonte: Diretrizes da OSHA sobre sistemas de robôs industriais; registro de recuperação do projeto obrigatório: Um ciclo de rebarbação interrompido deve retornar a um estado conhecido de peça, segmento, programa, ferramenta e inspeção antes que o processamento seja retomado.
O método EDGE
O método EDGE é uma ferramenta de planejamento inicial. Ele estrutura as entradas do projeto e as evidências de validação; não é uma garantia de processo, uma declaração de acabamento superficial, uma avaliação de riscos ou um substituto para ensaios representativos e critérios de aceitação acordados.
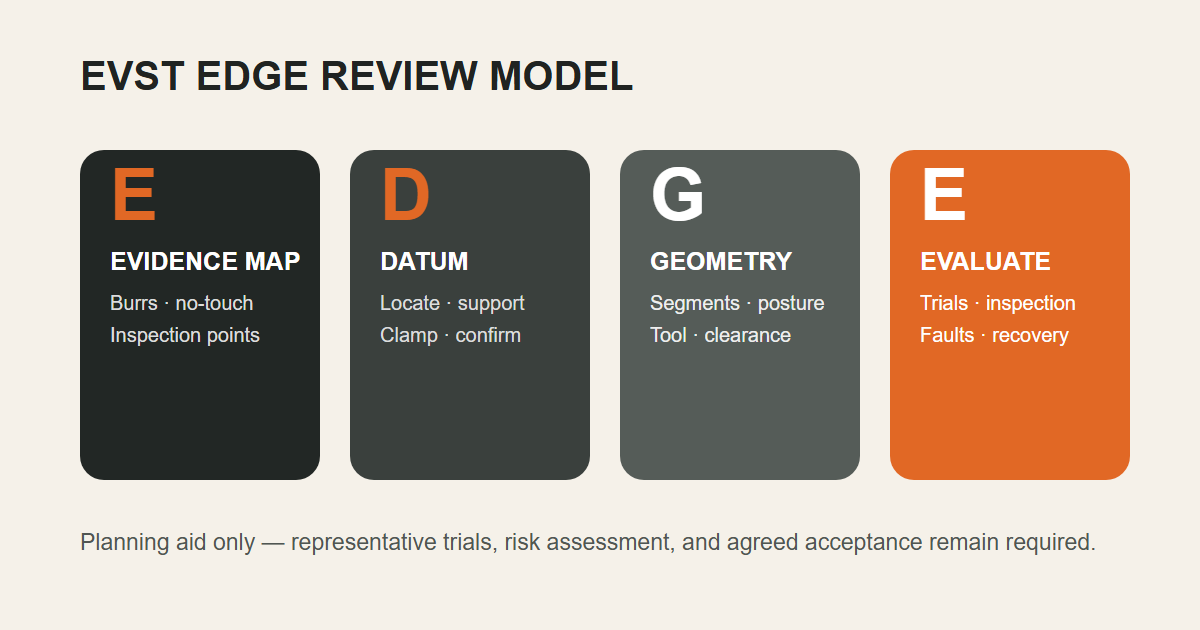
- E — Mapa de evidências: peças, localização de rebarbas, superfícies proibidas e critérios de inspeção.
- D — Datum e dispositivo de fixação: Localização, suporte, fixação, verificação de presença e variação.
- G — Geometria e processo: segmentos de borda, trajetória, postura, folga, ferramenta e configuração controlada.
- E — Avalie o ciclo: Ensaios, inspeção, troca de ferramentas, falhas, recuperação e liberação de evidências.
Quem preparou este guia, como e por quê?
O Equipe Editorial da EVST é o autor responsável, em nível organizacional, pelo conteúdo sobre robótica, sistemas de automação e aplicações no site evsint.com. EVST Realizou uma revisão técnica de conteúdo específica para toda a organização. A autoria e a revisão não afirmam a identidade de um funcionário, seu currículo pessoal ou qualificações específicas para o projeto.
O método combinou a revisão direta da derivada exata de 25.2 segundos, aprovada a quatro quadros por segundo, um limite escrito entre observações visíveis do processo e funções ou resultados não comprovados, mapeamento de origem alegação por alegação e verificação cruzada com as normas ISO 12100:2010, ISO 10218-2:2025 e as diretrizes da OSHA. O objetivo explícito é auxiliar as equipes de manufatura na preparação do mapa de rebarbas, dispositivos de fixação, trajetórias de aresta, testes, inspeção e evidências de recuperação necessárias antes de uma decisão sobre retificação e rebarbação robótica. A EVST é uma fornecedora comercial de robótica e automação; portanto, este guia contém informações gerais de engenharia, e não constitui uma avaliação de terceiros, relatório de implementação, qualificação de processo, determinação de segurança ou compromisso de projeto.
Recursos relacionados
- Estação de trabalho para lixar e polir
- Recursos de aplicação de polimento
- Recursos de robótica e automação
Referências
- ISO 12100:2010 — Segurança de máquinas, avaliação de riscos e redução de riscos
- ISO 10218-2:2025 — Requisitos de segurança para aplicações de robôs industriais e células robotizadas
- OSHA — Sistemas de robôs industriais e segurança de sistemas de robôs industriais
Perguntas frequentes
Quais são as informações necessárias para uma avaliação inicial de retificação e rebarbação robótica?
Forneça desenhos e modelos das peças, variantes de materiais e fundição, amostras representativas de rebarbas, áreas obrigatórias e proibidas, conceito de dispositivo de fixação, método de inspeção, ciclo alvo, preferências ou restrições de ferramentas, layout, interfaces a montante e a jusante e trocas de ferramentas esperadas.
O vídeo comprova o uso de rebarbação controlada por força ou guiada por visão?
Não. A imagem mostra uma ferramenta transportada por um robô em contato com múltiplos contornos de fundição. Alegações sobre controle de força, visão, geração adaptativa de trajetórias, precisão, acabamento superficial, taxa de remoção ou aceitação exigem evidências diretas do sistema e de testes.
O que deve ser revalidado após uma troca de ferramenta ou de fundição?
Analise o mapa de rebarbas, o datum de fixação, os segmentos de aresta, a identidade e a condição da ferramenta, a configuração do processo, o alcance e a folga, a associação de programas, o plano de amostragem, os resultados da inspeção, a medição do ciclo, a resposta à falha e o estado de recuperação afetados pela alteração.
Entradas para a próxima etapa do projeto
A EVST pode iniciar uma análise conceitual de retificação e rebarbação robótica a partir do desenho ou modelo da peça, da gama de materiais e variantes, do mapa de rebarbas representativo, das superfícies proibidas, da referência de fixação, do método de inspeção, das restrições da ferramenta, do ciclo alvo, do layout, das interfaces e do plano de troca de ferramentas. A liberação final ainda requer testes representativos, avaliação de riscos específica do projeto e critérios de aceitação acordados.
Método: Revisão visual direta do derivativo liquidado com exatidão, além do mapeamento da fonte em nível de reivindicação e verificação cruzada com fontes oficiais. Atualizado: 2026-07-22. Política editorial · Política de correções · Termos de utilização