
Célula robótica de rebarbação para peças fundidas sob pressão: células robotizadas, máquinas especiais e retificação guiada por varredura.
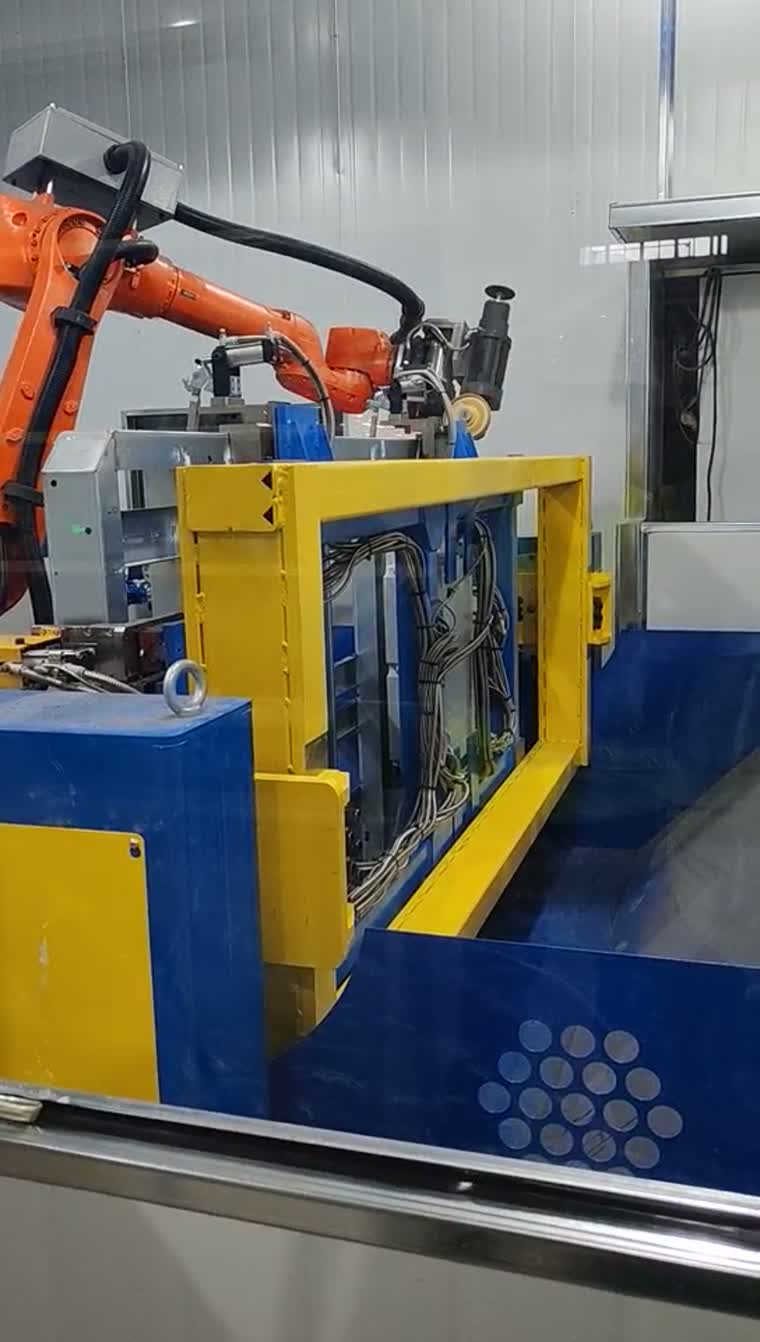
Uma célula robótica de rebarbação é uma célula com ferramenta móvel na qual o robô transporta um fuso ou cabeçote de retificação em torno de uma peça fundida fixada a um dispositivo ou posicionador fixo.
Discuta sua peça de trabalho →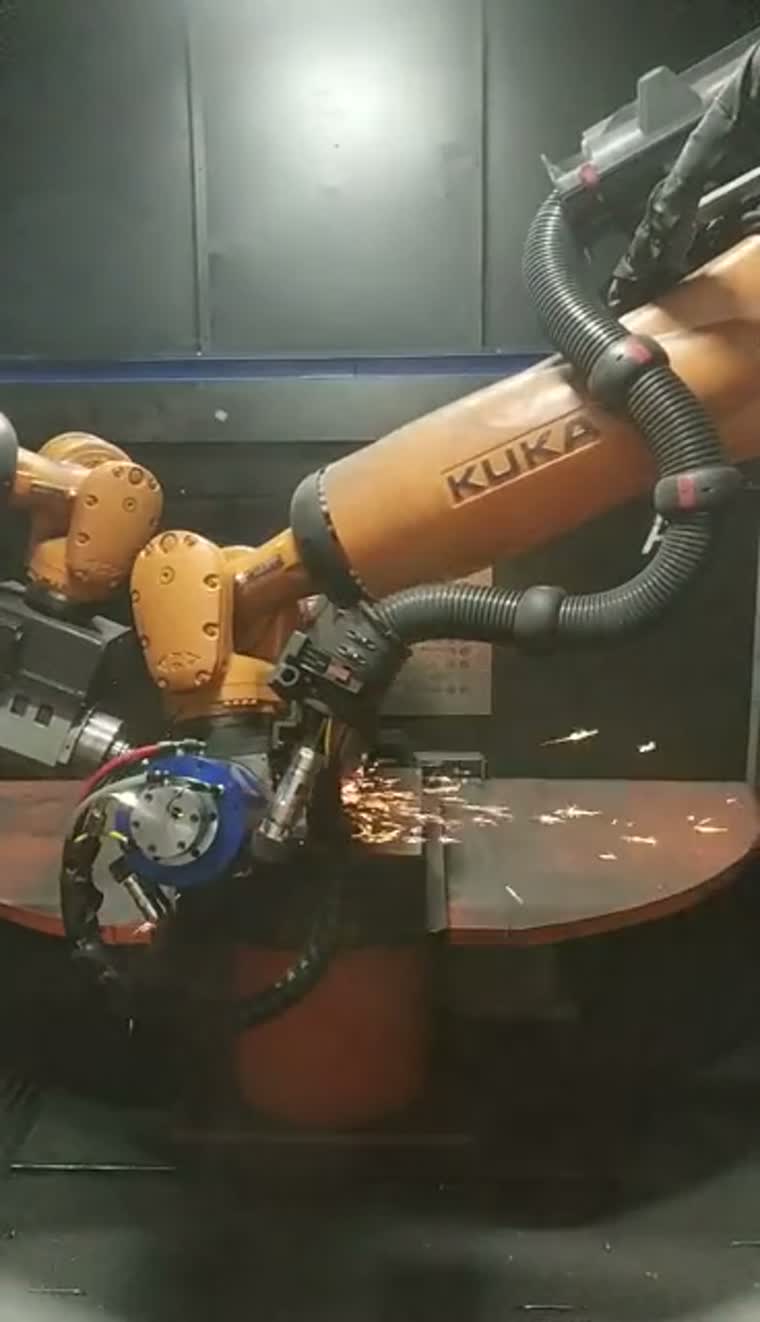
Comece pela fundição e suas restrições.
As famílias típicas de peças incluem blocos de motor, cabeçotes de cilindro, carcaças de transmissão e carcaças de motor. O acesso de fixação, a folga de torneamento e a abordagem da ferramenta determinam o layout da célula.
As peças fundidas recebidas podem variar em contorno e posição da linha de partição. Analise peças fundidas representativas, pontos de referência dos dispositivos de fixação e as áreas a serem processadas antes de selecionar o método de manuseio.
Massa máxima da peça: sob consulta.
Dimensões máximas da peça e área de torneamento: sob consulta.
Os sistemas que construímos até agora abrangem a fundição de alumínio sob alta e baixa pressão em duas faixas de tamanho: peças pequenas, discos e eixos, e carcaças grandes, como blocos de motor e carcaças de transmissão. A massa e o volume de torneamento são confirmados com base nas suas peças reais, e a célula é selecionada para cada projeto de acordo com as suas peças e metas de produção.
Um sistema de fixação com a ferramenta presa ao corpo pode ser adequado para peças difíceis de transportar através de ferramentas de acabamento fixas; a decisão sobre o método de manuseio também depende do acesso e da fixação.
Layouts de células, opções de controle de força e extração de poeira.Configurações de células e acesso a ferramentas
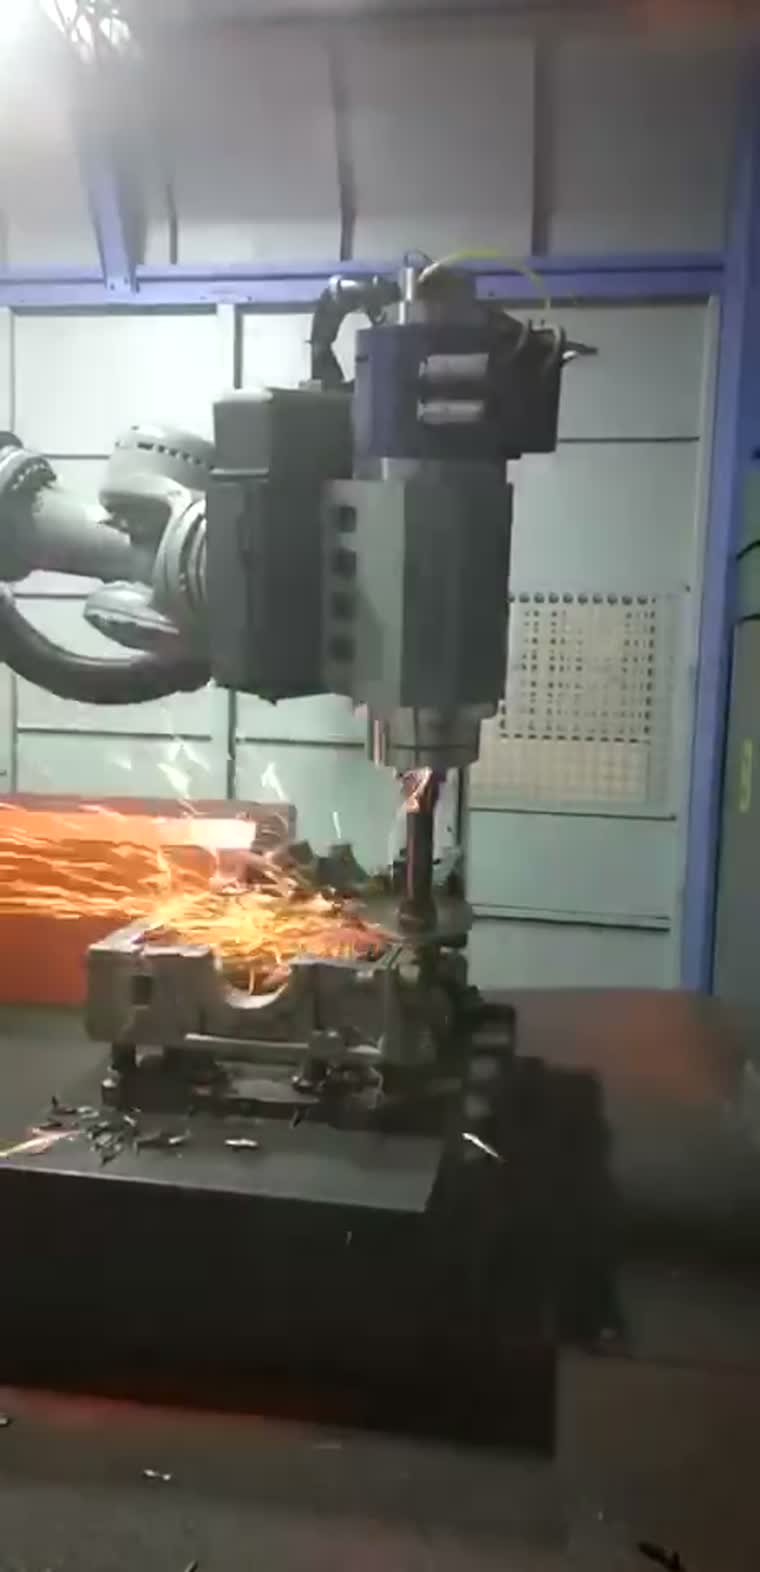
As configurações de células combinam uma ferramenta controlada por robô com um dispositivo de fixação fixo, um posicionador ou uma mesa rotativa alternada. A aproximação da ferramenta e o acesso à peça fundida orientam o arranjo.
As opções de fuso flutuante, troca automática de ferramentas e um depósito de ferramentas podem ser especificadas de acordo com as operações necessárias e a variedade de peças a serem trabalhadas.
Faixa de força de contato controlada: sob consulta.
Nas células construídas até o momento, a força de retificação é ajustada em tempo real à condição de cada peça, em vez de ser mantida em um valor predefinido. O hardware de controle de força e sua faixa de operação são especificados juntamente com a configuração completa da célula.
Layouts de células, opções de controle de força e extração de poeira.Robôs de rebarbação para peças fundidas: o que o robô remove e o que a célula inclui.
Um robô de rebarbação é um robô industrial de seis eixos que transporta um fuso ou ferramenta flutuante ao redor de uma peça fundida, ou transporta a peça fundida até ferramentas fixas, para remover o material deixado pela matriz. Em peças fundidas de alumínio sob alta e baixa pressão, os sistemas que desenvolvemos visam quatro tipos de defeitos:
- Rebarba (Flash) ao longo da divisão da matriz e ao redor dos núcleos
- aletas de verificação de calorLinhas finas em relevo deixadas na peça fundida por uma superfície de matriz craquelada.
- Restos de portão e corredor
- Linhas de separação
Quando o processo assim o exigir, a mesma célula também pode realizar o acabamento da superfície após a remoção das rebarbas.
O robô segura a peça, ou o robô segura a ferramenta.
- Peças fundidas de pequeno porte, discos e eixos: O robô seleciona a peça e a apresenta às ferramentas fixas. Um sistema de alimentação alternada permite que um lado seja reabastecido enquanto o robô trabalha com o outro, evitando que ele fique esperando por peças.
- Peças fundidas de grande porte, como blocos de motor e carcaças de transmissão: A peça fundida permanece fixada e o robô transporta a ferramenta. A área de trabalho é maior e a célula é mais fácil de integrar a uma linha de produção.
O ponto de corte entre as duas quedas depende da massa da peça, do tamanho e das faces a serem alcançadas, sendo definido para cada projeto. Os limites de rota de manuseio e as opções de controle de força são abordados em [link para o artigo/recurso]. Layouts de células, opções de controle de força e extração de poeira..
O que a célula ao redor do robô inclui
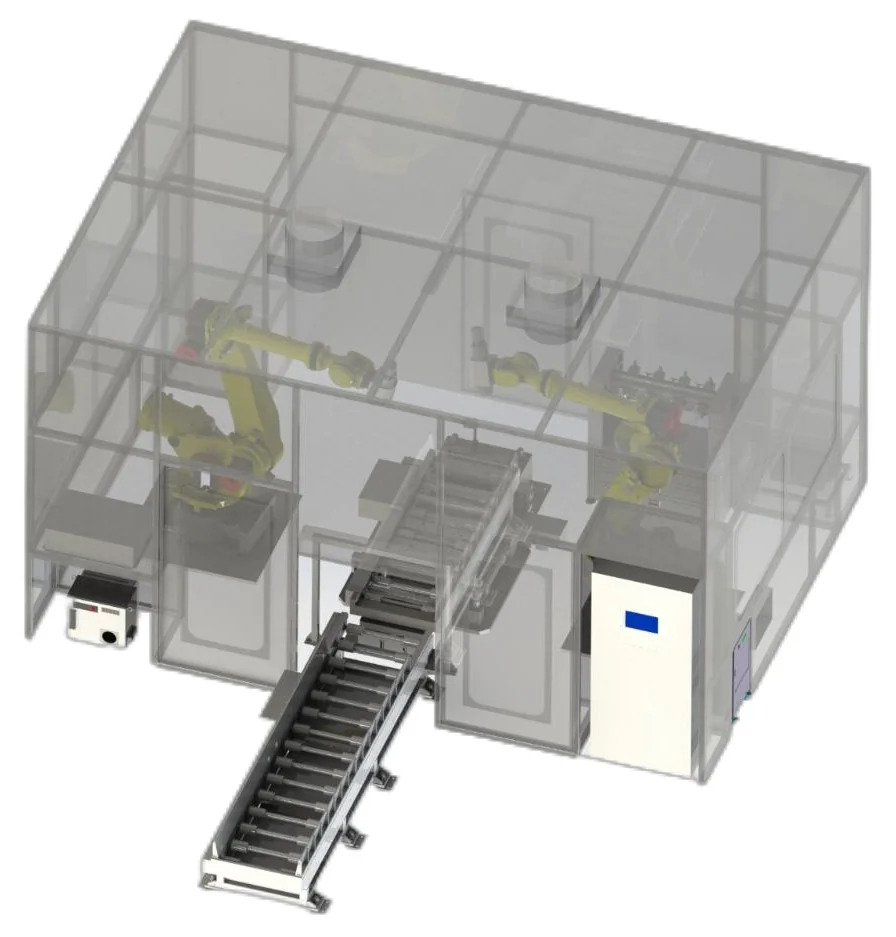
Um robô de rebarbação por si só não constitui uma célula de produção. Nos sistemas que construímos, o robô trabalha em conjunto com alguns ou todos os seguintes componentes:
- Ferramentas e uma loja de ferramentas Com troca automática de ferramentas, incluindo ferramentas específicas desenvolvidas para uma determinada peça fundida.
- Localização visual e identificação do modeloAssim, vários números de peça podem ser usados em uma única célula.
- Digitalização 3D para geração de trajetórias onde as peças fundidas variam de peça para peça (veja Retificação EVST Scan-to-Path abaixo)
- Detecção a laser para compensação de deslocamento da linha de partição e altura do cordão de solda
- ferramentas flutuantes controladas por força para contato durante o caminho gerado
- Manuseio e interfaces de linhaPórtico ou robô para desempilhamento, transferência e empilhamento, e comunicação com AGVs ou com a linha de produção principal.
A escolha da célula ideal para cada projeto depende das peças e das metas de produção.
Caixas fundidas
As rotas de rebarbação abordam rebarbas, linhas de junção e resíduos de injeção em carcaças fundidas; a variação de entrada e o acesso da ferramenta moldam o processo.
Motores e transmissão
Os blocos de motor e cabeçotes podem exigir ferramentas diferentes para as bordas externas e furos laterais, com localização visual e trocas de ferramentas incluídas quando o processo assim o exigir.
Componentes para automóveis e motocicletas
As famílias de componentes fundidos podem ser avaliadas para uma célula robotizada ou uma máquina dedicada, considerando a padronização dos dispositivos de fixação e a frequência com que o produto é alterado.
Fabricação de motores
A rebarbação de carcaças de motores é uma aplicação típica para integração com robôs e máquinas dedicadas, com o ponto de fixação e o acesso à borda definidos para cada família de carcaças.
Célula robótica versus máquina de propósito específico
| Família de peças de trabalho | Configuração | Eixos e posições | Flexibilidade de transição | Mix de produção |
|---|---|---|---|---|
| Grandes carcaças fundidas | Célula robótica | Movimento articulado da ferramenta; peça de trabalho fixa ou posicionada | Troca de ferramentas e dispositivos de fixação para diferentes tipos de alojamentos | Famílias mistas com características variadas |
| Famílias de componentes de elenco repetidos | Máquina para fins especiais | Eixos coordenados; posições simples ou alternadas | Jogos específicos com substituições programadas | Execuções repetidas dentro de uma família definida |
| Componentes pequenos e contornados | Máquina para fins especiais | Eixos coordenados e posições indexadas | Alterações nas ferramentas dentro da gama de componentes suportados | Tarefas repetidas de processamento de contornos |
| Componentes médios e grandes | Máquina para fins especiais | Arranjos com indexação linear ou rotativa | Dispositivos específicos para cada peça e configuração do processo | Sequências de processamento definidas |
Deslize a tela horizontalmente para comparar todos os campos.
Máquinas de propósito específico no nível da solução
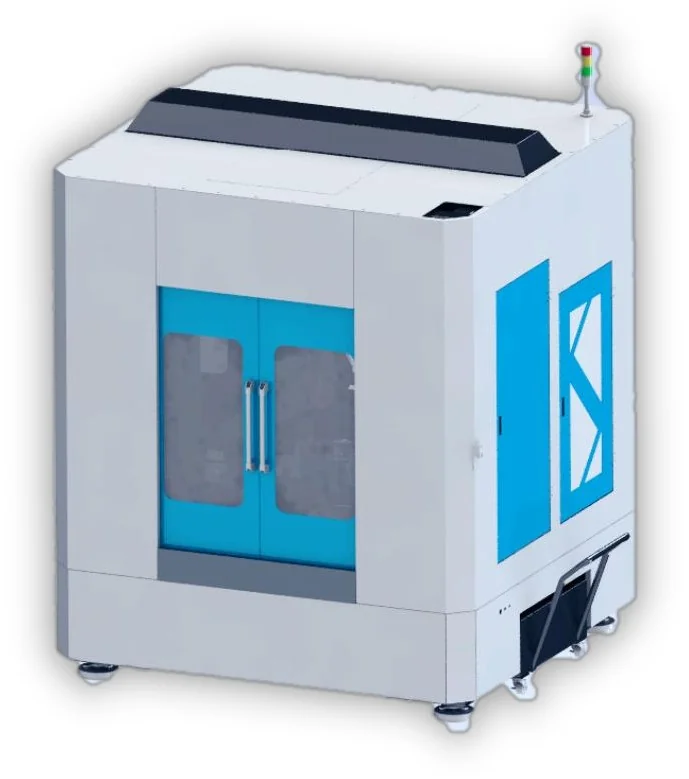
Máquinas de propósito específico proporcionam movimento coordenado da ferramenta com posições de processamento únicas, alternadas ou indexadas. Elas são avaliadas no nível da solução em torno da família de peças e do arranjo de fixação.
Exemplos de peças produzidas incluem carcaças de telefones celulares, módulos de câmeras, carcaças de decodificadores, maçanetas e componentes plásticos automotivos.
Configurações de máquinas construídas até o momento
As máquinas de propósito específico que construímos se enquadram em quatro grupos:
- Máquinas de seis eixos de estação única Em três tamanhos de moldura, para blocos de motor, carcaças de transmissão e outras peças fundidas de diferentes dimensões.
- Máquinas de mesa rotativa A/B: Um lado é carregado enquanto o outro é processado, permitindo que um robô alimente a máquina como parte de uma linha de produção. Uma variante adiciona um eixo externo e processa duas peças em uma única fixação.
- Máquinas de cinco eixos e quatro estações Para peças pequenas fundidas sob pressão, remoção de rebarbas, aletas de verificação de temperatura, canais de injeção e linhas de partição. Para configurações, especificações e o que enviar para um orçamento, consulte nosso máquina automática de rebarbação Disputas de Comerciais.
- Máquinas multiestação de cinco eixos para peças cosméticas Em alumínio, plásticos e outros materiais: uma versão de contorno 2D com quatro estações para peças como módulos de câmera, carcaças de decodificadores, carcaças de cigarros eletrônicos e maçanetas, e uma versão de contorno 3D com seis estações para carcaças de telefones, carcaças de cigarros eletrônicos, acabamentos plásticos automotivos e carcaças de carregadores portáteis. Removem marcas de injeção, marcas de ferramentas e rebarbas.
As máquinas multiestação podem ser configuradas para diferentes tipos de produtos. Nas máquinas para peças cosméticas, o seguimento de contornos é controlado por CNC, e um sistema de circulação de água filtra e decanta os resíduos da retificação. O tamanho da estrutura, o número de estações e a disposição dos eixos são selecionados para cada projeto com base nas peças e nas metas de produção.
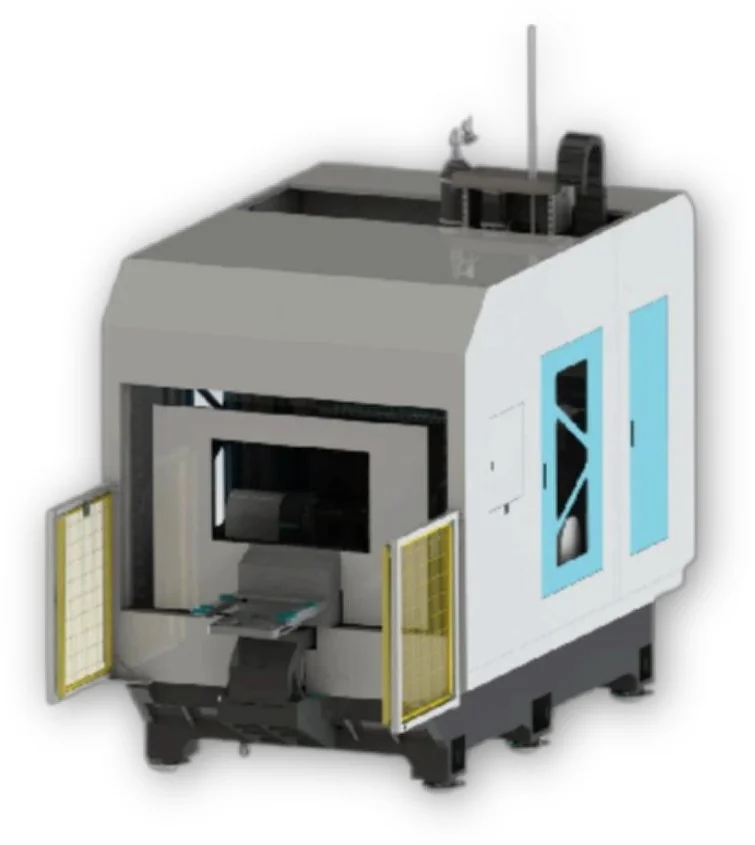
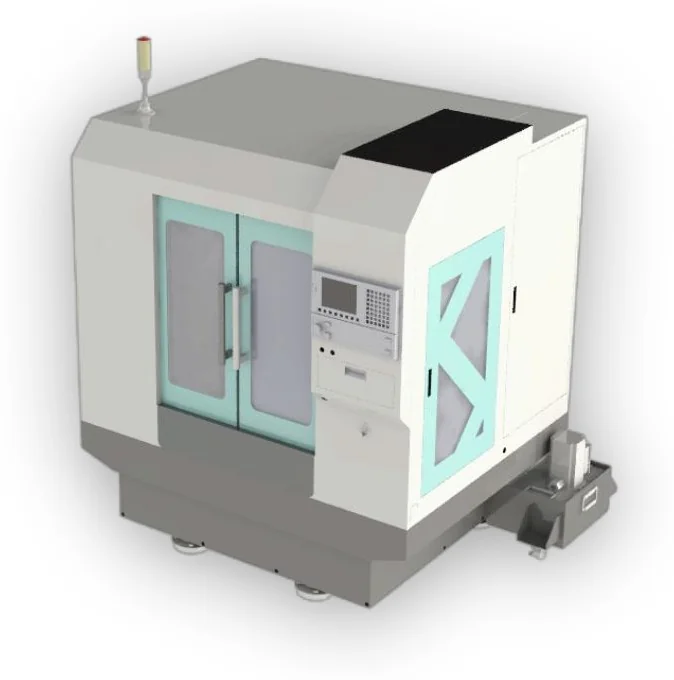
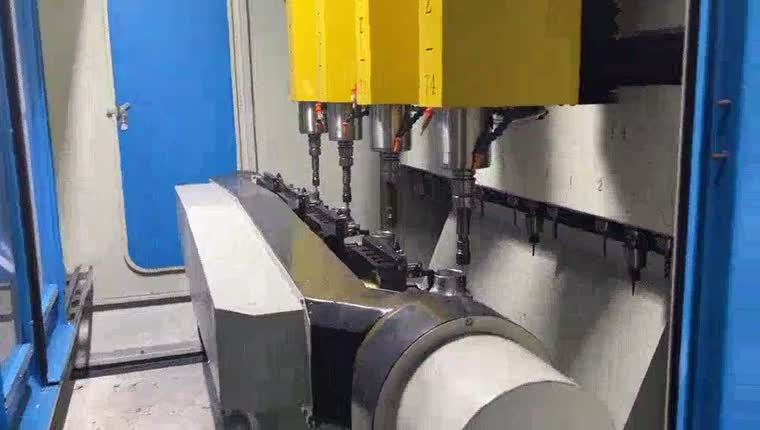
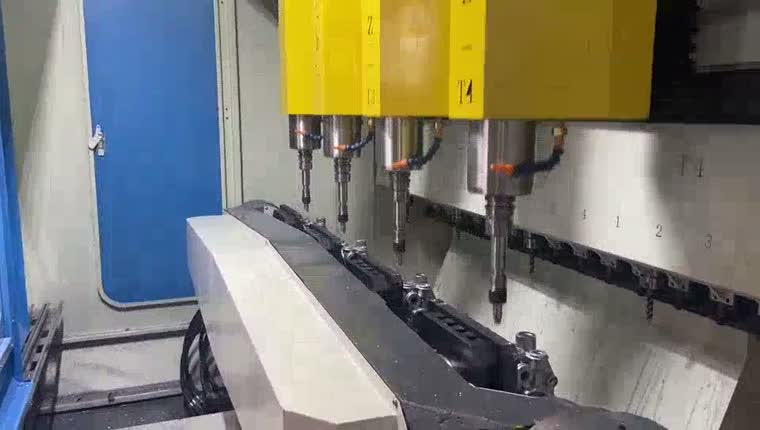
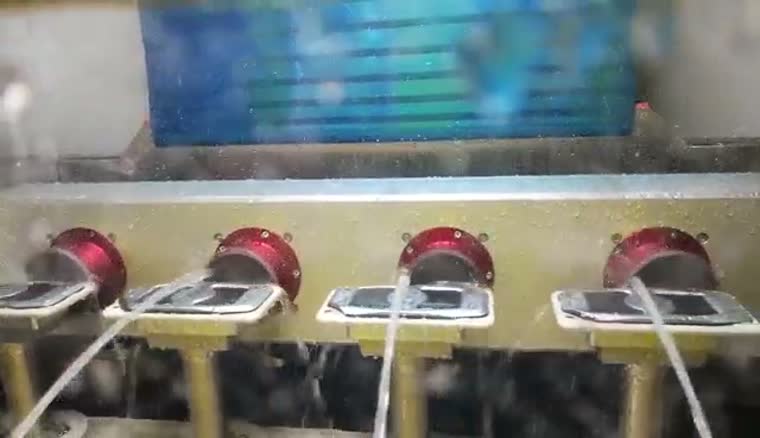
Para tarefas adequadas de acabamento de contornos, está disponível um método de processamento úmido, utilizando líquido ao redor da ferramenta e dispositivos de fixação rotativos. A adequação do método depende do material e do acabamento desejado.
Para componentes de eixos, considere a transição da soldagem para a rebarbação ao planejar a fixação e a sequência de processamento.
Soldagem de eixos e processamento pós-soldagemConectando um robô a máquinas de propósito específico
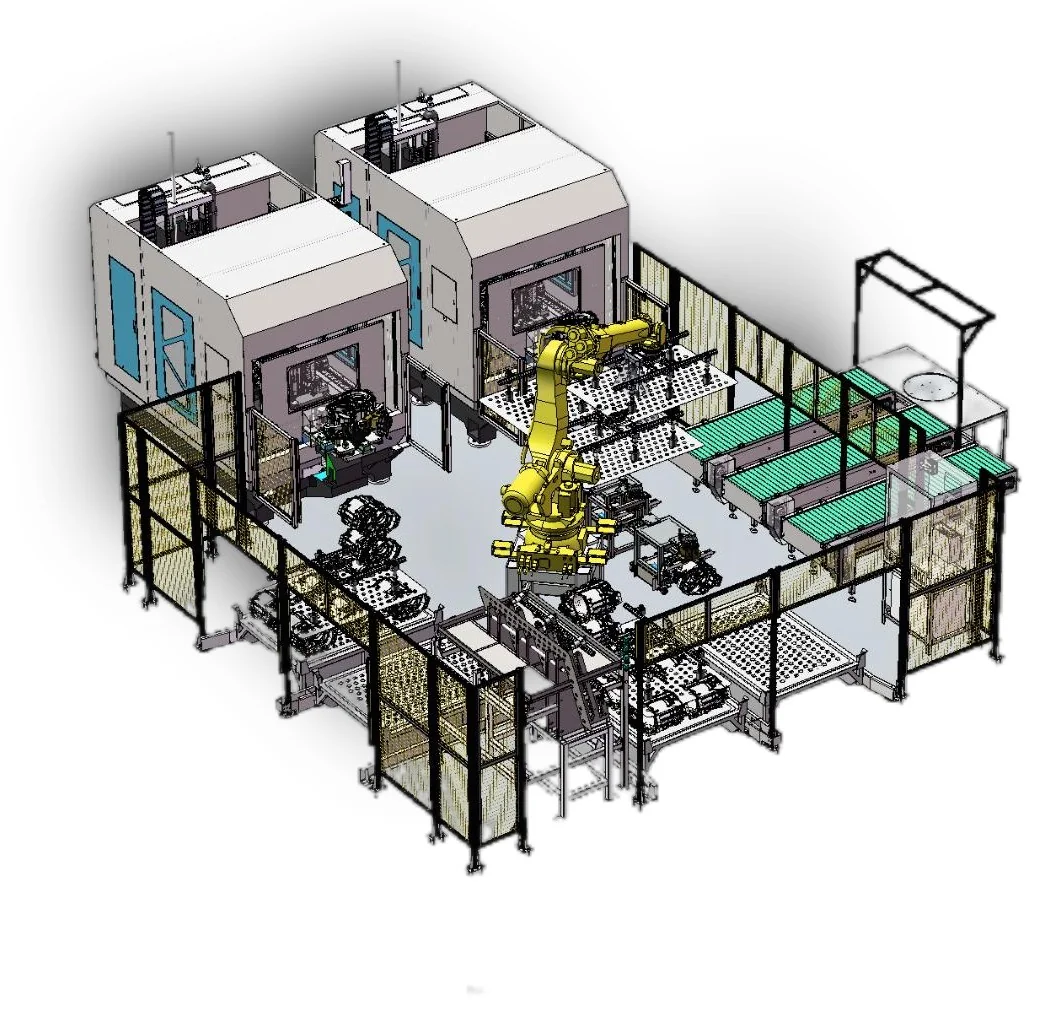
Um robô pode desempilhar as peças fundidas recebidas, carregar duas máquinas especiais e empilhar as peças acabadas, permitindo que as máquinas continuem funcionando sem carregamento manual entre os ciclos. Nas linhas de produção de carcaças de motores que construímos dessa forma, a visão 3D localiza as peças no palete de entrada antes que o robô as selecione. O número de máquinas por robô é definido com base nos tempos de ciclo das peças reais.
Retificação EVST Scan-to-Path
A tecnologia EVST Scan-to-Path Grinding gera um percurso de retificação a partir dos contornos da peça digitalizada dentro de regiões de processamento definidas; ela não elimina a necessidade de definir o processo, validar dispositivos de fixação ou verificar a peça acabada.
Para um robô de retificação sem programação, a redução pretendida é o ensino manual do percurso ponto a ponto. A seleção da ferramenta, a cobertura da varredura, os limites do processo e os critérios de aceitação ainda precisam ser definidos.
Por que analisar cada elenco em vez de ensinar um único caminho?
Um caminho pré-definido pressupõe que cada peça fundida esteja no mesmo lugar e com a mesma forma. Peças fundidas não se comportam dessa maneira: cada fechamento do molde apresenta uma pequena diferença, fazendo com que a linha de partição varie de injeção para injeção, e peças irregulares ou de paredes finas podem sofrer deformações. Um caminho fixo, então, ou ignora a rebarba ou corta a peça fundida. Escanear cada peça e gerar o caminho a partir desse escaneamento elimina a dependência de peças idênticas. Quando as peças fundidas são consistentes e a variedade de peças é pequena, um caminho pré-definido ou programado offline ainda pode ser a opção mais simples.
Discuta sua peça de trabalho →Do contorno digitalizado à execução.
Escaneie a peça, identifique o contorno dentro da região de processamento definida e gere um caminho para a execução pelo robô. O caminho deve ser verificado em relação ao acesso à fixação e à ferramenta selecionada.
Capture o contorno da peça na região selecionada.
Identifique a aresta de processamento e gere o percurso da ferramenta.
Execute o caminho selecionado com a ferramenta de contato escolhida.
Diagrama conceitual · As etapas exigem validação da peça e da célula.
A execução controlada por força permite o contato durante a trajetória gerada; as opções de controle de força e suas especificações são selecionadas com a configuração de célula mais ampla.
Layouts de células, opções de controle de força e extração de poeira.Como uma digitalização se transforma em um caminho de rebarbação: quatro etapas
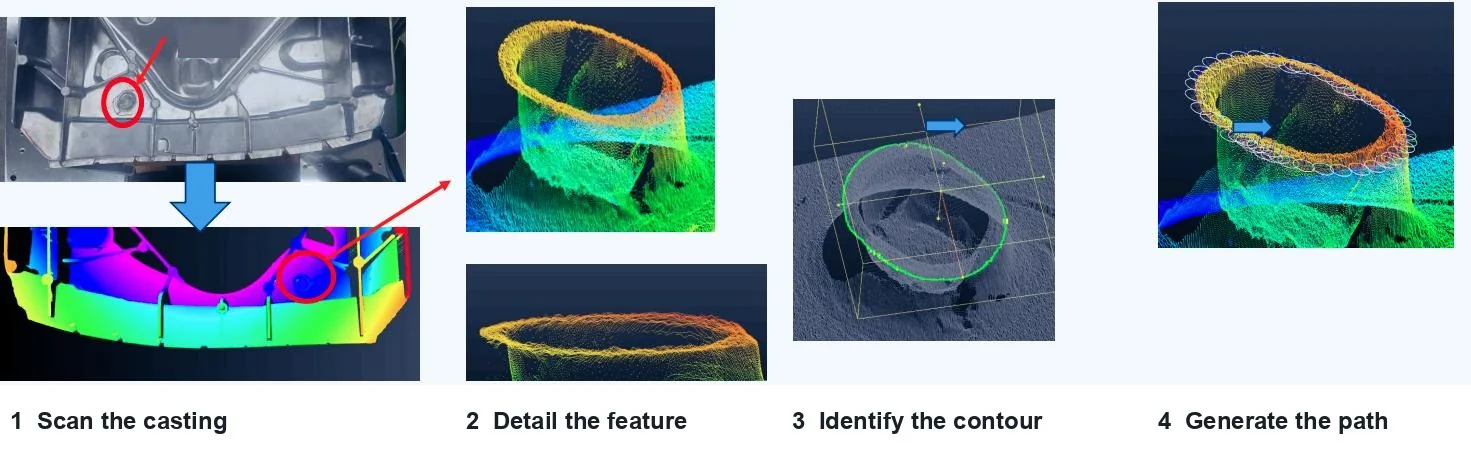
- Analise o molde. A imagem 3D captura a peça como uma nuvem de pontos.
- Detalhe a funcionalidade. A região a ser processada, como a borda de um furo, é isolada do restante da varredura.
- Identifique o contorno. O software encontra a linha onde a face usinada encontra a face fundida, dentro de uma faixa definida pelo engenheiro de processos.
- Gere o caminho. O percurso da ferramenta é calculado a partir desse contorno e enviado ao robô, sendo posteriormente verificado em relação ao acesso do dispositivo de fixação e à ferramenta selecionada antes da produção.
Para um exemplo prático em peças de alumínio, veja Rebarbação de peças fundidas em alumínio com visão tridimensional..
Visão tridimensional e trajetórias adaptativas
A geração de imagens e o processamento tridimensional permitem construir uma representação da peça e adaptar o percurso às variações espaciais. O processamento sem CAD é opcional, permitindo definir o contorno e o processo a partir da digitalização; a inspeção do produto também é opcional.
Duração da digitalização sob as condições de cobertura e teste acordadas: sob consulta.
Precisão da digitalização sob as condições de material, geometria e teste acordadas: sob consulta.
Nos sistemas construídos até o momento, o imageamento e o planejamento de trajetória são executados para cada peça dentro do ciclo. Isso permite que peças com baixa consistência, formatos irregulares ou distorções sejam processadas sem a necessidade de reaprendizado. A mesma digitalização também pode informar à célula qual número de peça ela está processando.
Detecção a laser e compensação de desvio
A detecção por laser pontual pode comparar a peça atual com a peça anterior e compensar a variação posicional na linha de junção. Essa comparação diz respeito ao desvio entre peças diferentes, e não ao desvio em relação a um modelo CAD.
A medição a laser da protrusão da solda pode fornecer informações para a compensação de posição e coordenar com a ferramenta de acabamento durante o processamento do cordão de solda. A estratégia de medição e remoção deve ser adequada à junta.
Programação e simulação offline
A programação offline prepara a trajetória do robô para longe da célula. A verificação de colisões e a simulação de código auxiliam na revisão antes que um pós-processador gere o programa específico para o controlador.
Defina a ferramenta, o dispositivo de fixação e o percurso do robô.
Analise as colisões e simule o programa.
Gere o código do controlador de saída e, em seguida, valide-o na célula.
Diagrama conceitual · As etapas exigem validação da peça e da célula.
A simulação auxilia no planejamento; o programa do robô, a geometria da ferramenta e os dispositivos de fixação ainda precisam ser validados na célula real.
Esmerilhamento pós-soldagem e de cordão de solda
A retificação robótica de cordões de solda pode utilizar uma cabeça de acabamento fixada por um robô em torno de uma estrutura de alumínio. O dispositivo de fixação permite o acesso ao cordão de solda enquanto a ferramenta segue o caminho de remoção selecionado.
A altura dos cordões de solda varia de peça para peça, portanto, um percurso fixo deixa material para trás ou acaba por desgastar o metal base. Nas células de placa de piso para bandeja de baterias que construímos, um sensor de deslocamento a laser mede em tempo real a altura de cada cordão de solda, e uma cabeça de retificação com controle de força remove o excesso; o software estima o material restante e ajusta os parâmetros de retificação conforme necessário. Essas células combinam o robô com o manuseio por pórtico, um magazine de ferramentas e comunicação com AGVs (Veículos Guiados Automaticamente), abrangendo desempilhamento, retificação, transferência e descarregamento. O layout final é selecionado para cada projeto com base nas peças e nas metas de produção.
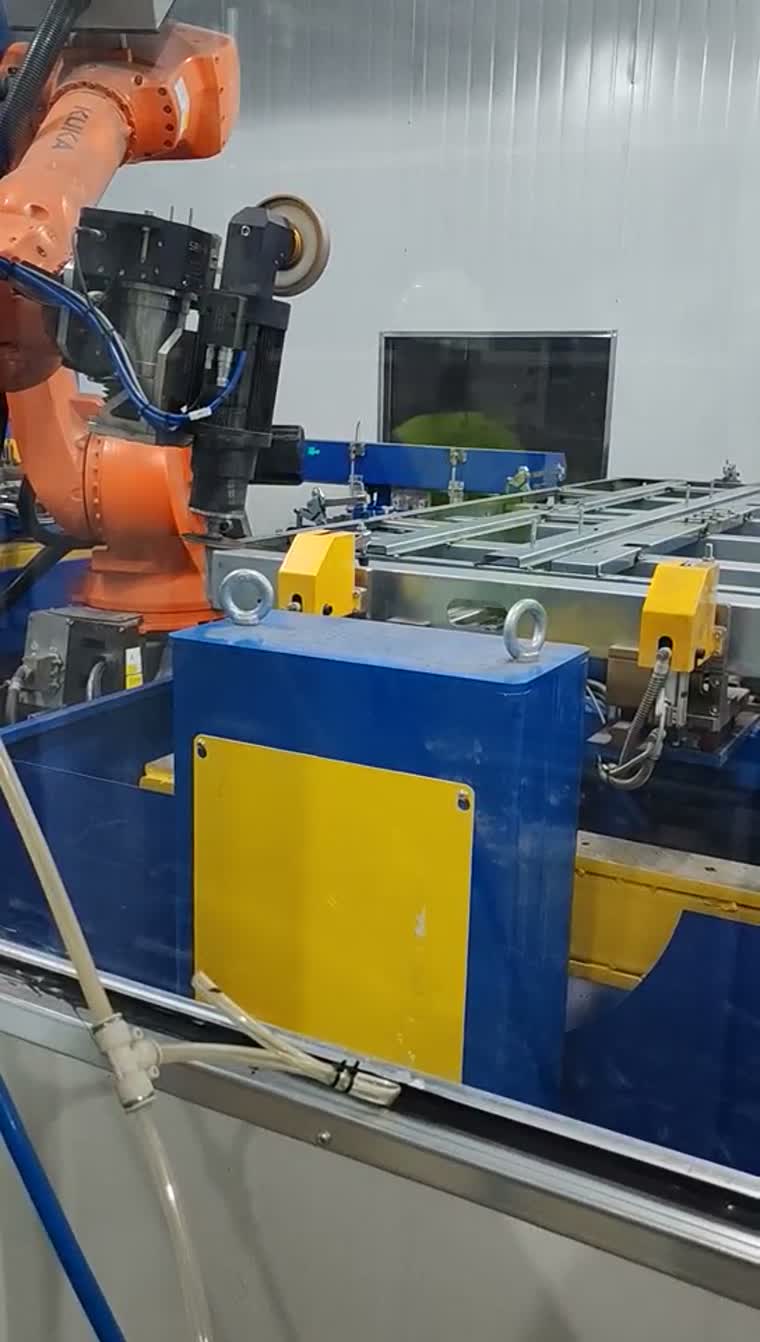
O acabamento por soldagem por fricção da bandeja da bateria é um processo relacionado, com seus próprios requisitos de fixação e processo.
Opções de acabamento e processos relacionados para bandejas de bateriasPara cordões de solda, marcas de solda e rebarbas de solda por fricção em bandejas de baterias, consulte nosso retificação robótica de solda Disputas de Comerciais.
Aplicações típicas e escopo de integração
As aplicações típicas incluem limpeza de bordas de carcaças fundidas, rebarbação de componentes de motores e acabamento de cordões de solda em chassis. O escopo de fornecimento é definido em torno de dispositivos de fixação, ferramentas, integração de robôs e validação de processos.
As interfaces de carga e descarga são definidas com os equipamentos a montante e a jusante.
Compartilhe peças representativas, as arestas ou soldas a serem processadas, os pontos de referência dos dispositivos de fixação e os critérios de aceitação para iniciar uma revisão de configuração.
Perguntas a considerar antes de selecionar uma célula de rebarbação
O que significa exatamente "sem programação" — sem necessidade de instruções ou de modelos CAD?
Significa gerar o percurso do processo a partir dos contornos detectados para reduzir o ensino ponto a ponto. Trabalhar sem um modelo CAD do produto é uma configuração opcional; dispositivos de fixação, ferramentas e aceitação do processo ainda precisam ser validados.
Como é gerado o percurso da ferramenta quando a fundição varia de peça para peça?
A varredura identifica o contorno relevante dentro de uma região de processamento definida. A geração do caminho utiliza esse contorno, enquanto um sistema de detecção adequado pode compensar a variação entre peças. Geometrias fora do escopo exigem uma revisão do processo.
Em que situações uma máquina de rebarbação especializada supera uma célula robotizada?
Vale a pena avaliar uma máquina dedicada quando famílias de peças, dispositivos de fixação e sequências de processamento se repetem. Uma célula robotizada pode ser avaliada quando o acesso, a abordagem da ferramenta ou a variedade de produtos exigem uma configuração diferente; compare-as nas peças reais.
É possível realizar a rebarbação e a retificação pós-soldagem na mesma célula?
Podem ser considerados dentro de um conceito compartilhado se os dispositivos de fixação, o acesso às ferramentas e os requisitos do processo forem compatíveis. Combiná-los é uma decisão do projeto, não uma capacidade padrão assumida para todos os layouts.
Que mudanças de ferramentas são necessárias para a produção de modelos mistos?
Defina primeiro as operações e as ferramentas necessárias para cada família de peças. A troca automática de ferramentas e um sistema de armazenamento de ferramentas podem então ser configurados com base nessa combinação, incluindo verificações de acesso e folga de fixação.
É possível adaptar a geração de trajetórias visuais a uma célula já existente?
A adequação da modernização é avaliada caso a caso. Verifique as interfaces robô-controlador, o acesso à digitalização, a calibração, a geometria da ferramenta e a compatibilidade com os dispositivos de fixação antes de definir a atualização; uma demonstração de digitalização por si só não garante a compatibilidade da célula.
O que um robô de rebarbação remove em peças fundidas de alumínio?
Em peças fundidas de alumínio sob alta e baixa pressão, as células que construímos removem rebarbas, aletas de verificação de temperatura, resíduos de canais de injeção e linhas de partição, podendo ainda realizar o acabamento superficial posteriormente, quando necessário. A lista exata é definida com base nas suas peças fundidas.
Para fundições, um caminho escaneado é melhor do que um caminho pré-definido?
Quando a posição da linha de partição ou o formato da peça variam de uma peça fundida para outra, um percurso gerado a partir de uma nova digitalização de cada peça mantém a ferramenta sobre a rebarba, enquanto um percurso fixo pode não a alcançar ou cortar a peça. Para peças fundidas consistentes e com pequena variedade de peças, um percurso fixo ou programado offline pode ser mais simples.
Que informações são necessárias para avaliar uma célula robótica de rebarbação para minhas peças fundidas?
Envie as especificações do material e do processo de fundição (por exemplo, fundição sob pressão de alumínio, alta ou baixa), o tipo e tamanho da peça e as rebarbas a serem removidas: rebarbas de acabamento, aletas de verificação de temperatura, canais de injeção e linhas de partição, ou marcas de injeção e ferramentas em peças com acabamento estético. Adicione os requisitos do seu processo e da produção, quantos tipos de produtos serão fabricados e se a célula precisa estar conectada a equipamentos de carregamento ou de linha de produção. Um modelo 3D do produto é útil, mas a geração de trajetórias baseada em escaneamento pode funcionar sem ele.