
Robótico Estação de trabalho de soldagem de eixo
A EVST configura o robô, o pacote de soldagem, o posicionador e o dispositivo de fixação em torno do componente do eixo, da geometria da junta e da rota de produção reais.
Comece com uma estação de trabalho, adicione as funções de célula protegida que sua fábrica exige ou conecte várias estações em uma linha de produção após definir o carregamento, a inspeção e o fluxo de materiais.
O que define uma estação de trabalho de soldagem de eixos
Construa a célula em torno do eixo e suas juntas.
A automação da soldagem de eixos funciona melhor quando a definição do componente precede o projeto. A EVST mapeia as soldas, os pontos de manuseio, os pontos de referência dos dispositivos de fixação e a rota de inspeção antes de definir o layout do equipamento.
Defina o que a estação deve soldar.
Dê um nome ao componente do eixo, identifique todas as juntas de produção e registre por onde a tocha deve passar. A geometria da carcaça, os suportes, as juntas e as restrições de acesso moldam a postura do robô e a necessidade de rotação da peça.
- Revisão do desenho e orientação dos componentes
- Sequência conjunta, processo e critérios de aceitação
- Variação de encaixe e condição de soldagem por pontos
Apresentar uma peça de trabalho repetível
O dispositivo de fixação estabelece os pontos de referência e mantém a montagem estável durante a aplicação de carga e a soldagem. O posicionador apresenta cada junta em um ângulo útil, mantendo o acesso para a tocha, os cabos e as tarefas de manutenção.
- Direção de carregamento e alcance do operador
- Sequência de fixação e método de troca
- Rotação, folga e roteamento de cabos
Coordenar o movimento com o pacote de soldagem
O percurso do robô, o movimento da peça e os parâmetros de soldagem devem funcionar como um único processo. O EVST planeja as entradas, paradas, transições, acesso à tocha, limpeza e recuperação em torno da sequência da junta, em vez de tratar o robô como um dispositivo isolado.
- Coordenação entre robô e posicionador
- Serviço de manutenção de tochas e acesso a consumíveis
- Estratégia de sensoriamento onde a junta o exige.
Concordar sobre como os resultados serão verificados.
Um plano de aceitação eficaz separa o funcionamento do equipamento da qualidade da peça e da produção. A EVST alinha o método de teste com a inspeção de solda, verificações dimensionais, método de carregamento e limites de ciclo acordados com o cliente.
- Rota de inspeção dimensional e de solda
- Cenários de teste e recuperação de produção
- Verificações de segurança e interação com o operador
Escolha uma estação de trabalho, célula ou linha de produção.
A escala correta depende de quantas operações precisam ser conectadas, como as peças entram e saem e onde a inspeção ou o trabalho manual devem ser realizados.
| Formato | Melhor ajuste | Foco típico de integração | Pergunta de planejamento |
|---|---|---|---|
| Estação de trabalho para soldagem de eixos | Uma operação de soldagem definida com carga e descarga local. | Robô, pacote de soldagem, posicionador, dispositivo de fixação e controles da estação. | Uma única unidade consegue completar o conjunto de juntas necessário e ainda manter a facilidade de carregamento? |
| célula de soldagem robótica | Uma área de automação protegida com funções de produção coordenadas. | Proteção, intertravamentos, acesso do operador, serviços de processo e recuperação. | Quais interações, pontos de serviço e funções de segurança pertencem ao interior da célula? |
| Linha de produção de soldagem de eixos | Diversas operações interligadas com transferência planejada e controle de linha. | Fluxo de materiais, buffers, balanço da estação, roteirização de inspeções e supervisão. | Qual operação controla a produção da linha e como as peças devem se mover entre as estações? |
Quatro elementos que definem a estação de soldagem
A tecnologia EVST reúne os elementos de movimento, processo e fixação da peça em torno do caminho de soldagem necessário.
Robô de soldagem
Fornece o envelope de movimento e a orientação da tocha para as juntas definidas. A seleção segue as poses, o acesso e a carga da ferramenta necessários.
Pacote de soldagem
Combina a fonte de energia, a tocha, o sistema de alimentação de arame e as interfaces de processo necessárias para o método de soldagem escolhido.
Posicionador de peças
Suporta e gira o conjunto do eixo para que o robô possa alcançar as juntas de soldagem em uma orientação produtiva.
Equipamento dedicado
Localiza os componentes reais, estabelece pontos de referência e garante uma sequência controlada de fixação e carregamento.
Dos desenhos a um processo de produção aceito
Cada etapa converte as entradas do aplicativo em uma decisão de estação testável.
O que enviar para uma avaliação útil de célula de eixo?
Um pacote de aplicação compacto permite que a EVST concentre o conceito inicial na peça de trabalho real, em vez de em suposições.
Definição da peça de trabalho
Compartilhe o desenho de montagem, a lista de componentes, o mapa de juntas, o material, a espessura e as condições de encaixe esperadas. Marque os pontos de referência críticos e as superfícies que devem permanecer acessíveis.
Rota de produção
Descreva as etapas de carregamento, descarregamento, ponteamento de solda, limpeza, troca de ferramentas, inspeção e reparo. Inclua o padrão de turnos previsto e o limite utilizado para a meta de produção.
Plano de qualidade
Descreva o método de aceitação da solda, as verificações dimensionais, a abordagem de amostragem e as expectativas estéticas. Esses requisitos orientam o teste do processo e a execução na estação.
Integração de plantas
Forneça a área disponível, as instalações, as interfaces a montante e a jusante, o acesso do operador e a rota de manutenção. Indique quaisquer transferências ou controles de nível de linha planejados.
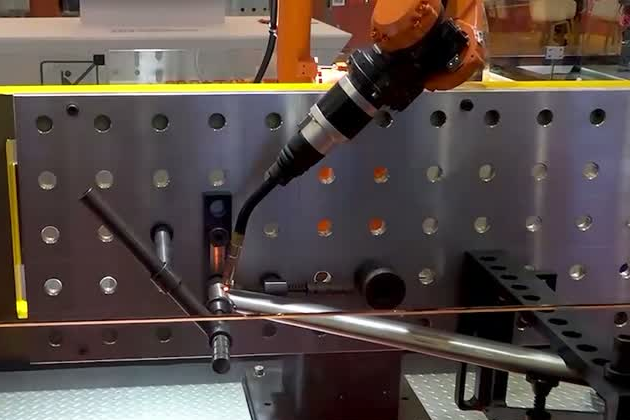
Soldagem robótica para quadros tubulares de bicicletas, veículos elétricos e motocicletas.
A EVST aplica movimentos coordenados de robôs e posicionadores aos percursos compactos e variáveis encontrados ao redor das juntas da estrutura tubular. O foco do processo é o acesso estável da tocha, o movimento controlado através das transições e um acabamento que atenda ao padrão de aceitação acordado.
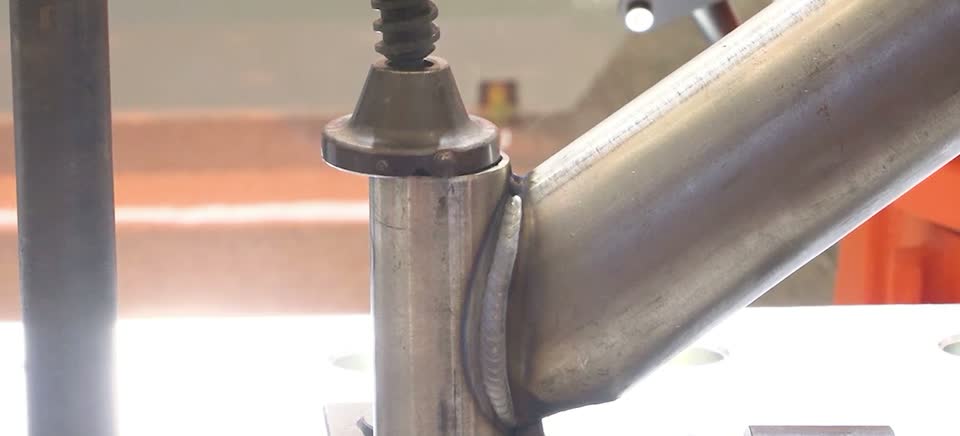
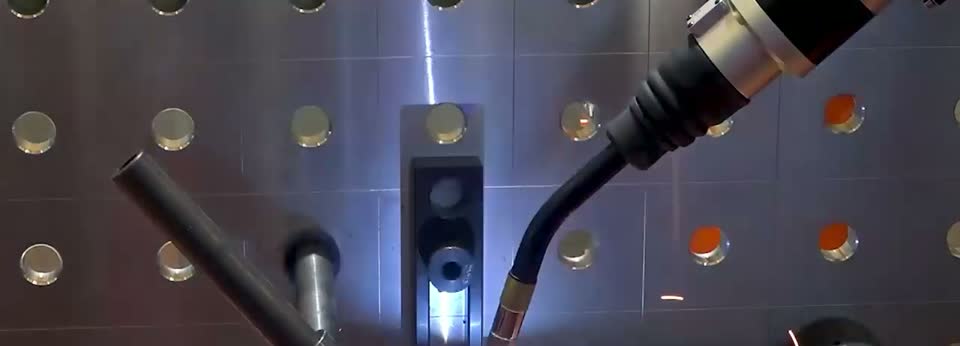
Confirme o desempenho na peça de trabalho real.
O conceito final e o plano de aceitação conectam o comportamento do robô à peça, ao processo e à rota de produção do cliente.
Cronograma de produção
Use um relógio combinado. Inclua as etapas aplicáveis de carregamento, soldagem, limpeza, troca, inspeção e recuperação para que o resultado represente a estação planejada.
Soldas e dimensões
Confira o processo completo. Ajuste, comportamento da fixação, ponto central da ferramenta, entrada de calor, sensores e inspeção, tudo isso contribui para a peça finalizada.
Responsabilidade de automação
Atribua cada operação. Defina quais tarefas de carregamento, soldagem por pontos, inspeção, reparo, esmerilhamento e manutenção pertencem à automação e quais permanecem com os operadores.
Perguntas sobre estação de trabalho de soldagem de eixos
Qual a diferença entre uma estação de trabalho, uma célula e uma linha de produção?
Uma estação de trabalho é uma unidade de produção focada. Uma célula de soldagem adiciona a área de automação protegida, os controles e as interações planejadas do operador. Uma linha de produção conecta diversas estações de carregamento, soldagem, inspeção ou transferência por meio do fluxo de materiais e da coordenação em nível de linha.
Que informações a EVST precisa para configurar uma célula de soldagem de eixos?
Envie o desenho da peça, o mapa de componentes e juntas, o material, a espessura, as condições de montagem, o processo de soldagem, o método de carregamento, a meta de produção, o método de inspeção, o layout da fábrica e as instalações. Essas informações permitem que o conceito reflita o eixo real e o processo de produção.
Como um posicionador auxilia na soldagem do eixo?
O posicionador suporta e gira a peça de trabalho para que o robô possa manter o acesso à tocha e uma orientação de soldagem adequada. O EVST seleciona o formato e o movimento do posicionador em torno do conjunto do eixo, da fixação, das poses necessárias e da sequência de manuseio.
Como a EVST confirma o tempo de ciclo e a qualidade da solda?
O projeto começa definindo os limites do ciclo e o método de aceitação. Em seguida, a EVST valida o movimento, o processo de soldagem, a sequência de carregamento e a rota de inspeção com peças representativas, para que o resultado possa ser comparado com os requisitos acordados.
A soldagem robótica pode reduzir o desgaste secundário em estruturas tubulares?
Pode reduzir o acabamento manual quando o processo de soldagem ajustado, a condição da junta, o nível de respingos e a aparência do cordão atendem aos critérios de aceitação do cliente. A confirmação disso reside no teste do processo para o material da estrutura e o padrão estético real.
Comece com o método de desenho e aceitação do eixo.
Envie o desenho do componente, o mapa de juntas, o material, as condições de montagem, a rota de carregamento, a meta de produção, o plano de inspeção e o espaço disponível. A EVST utilizará essas informações para definir o conceito da estação de trabalho, da célula protegida ou da linha de produção integrada.