
Estações de trabalho robóticas para soldagem de alta resistência, para peças grandes e pesadas.
Uma estação de trabalho robusta começa com a avaliação do peso da peça, dimensões, rotação, acesso à costura e requisitos de múltiplas passagens. Esta página compara oito configurações para que a equipe do projeto possa reduzir o posicionamento da peça e o movimento externo a uma lista restrita de especificações técnicas.
Defina a família de peças grandes antes de escolher o movimento do equipamento.
Utilize essas famílias de peças para definir os requisitos de comprimento, diâmetro, peso, carga e acesso à costura.
Utilize quatro restrições para decidir como a peça será apresentada.
Carregar e envelope
Verifique a massa da peça de trabalho e do dispositivo de fixação em conjunto e, em seguida, defina o comprimento, a largura e o diâmetro de rotação.
Rotação e suporte
Escolha entre os conceitos de cabeçote-contraponto, coluna dupla ou posicionamento em L, considerando o centro de gravidade e os pontos de apoio.
Acesso e movimento externo
Considere o movimento no chão, acima da cabeça ou invertido somente quando uma posição fixa do robô não for suficiente para cobrir o comprimento ou a altura necessários.
Processo de múltiplas passagens
As funções de detecção de contato, rastreamento de arco e multipasse multicamadas estão disponíveis como software opcional de soldagem a arco em toda a linha de equipamentos pesados.
Organize oito opções por posicionamento, deslocamento e acesso aéreo.
Este é um caminho de engenharia orientado por restrições, não uma matriz de cartões de produtos equivalentes.
Apresentação guiada por posicionador
Comece definindo como a peça deve girar ou inclinar.
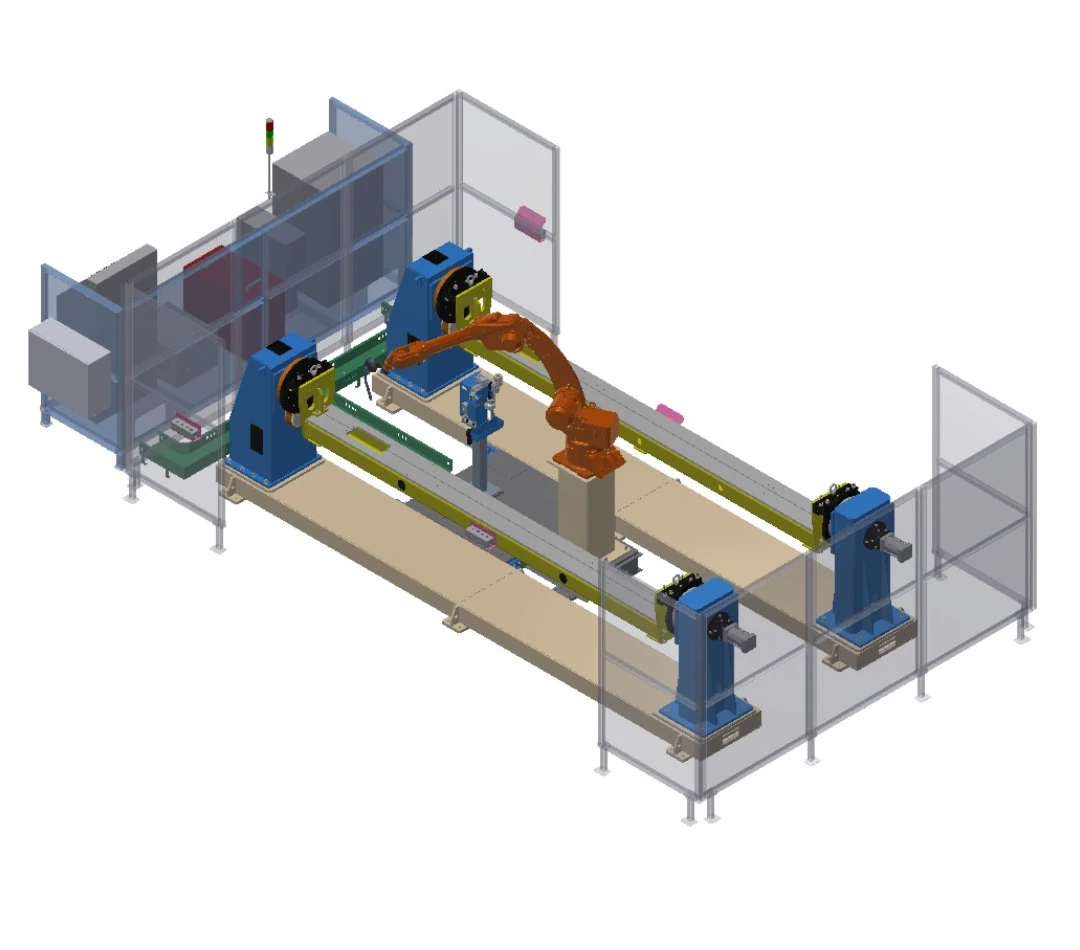
Estação de trabalho de cabeçote e contraponto com duas estações
Dois posicionadores de cabeçote e contraponto permitem a apresentação alternada da peça com fixação pneumática do contraponto.
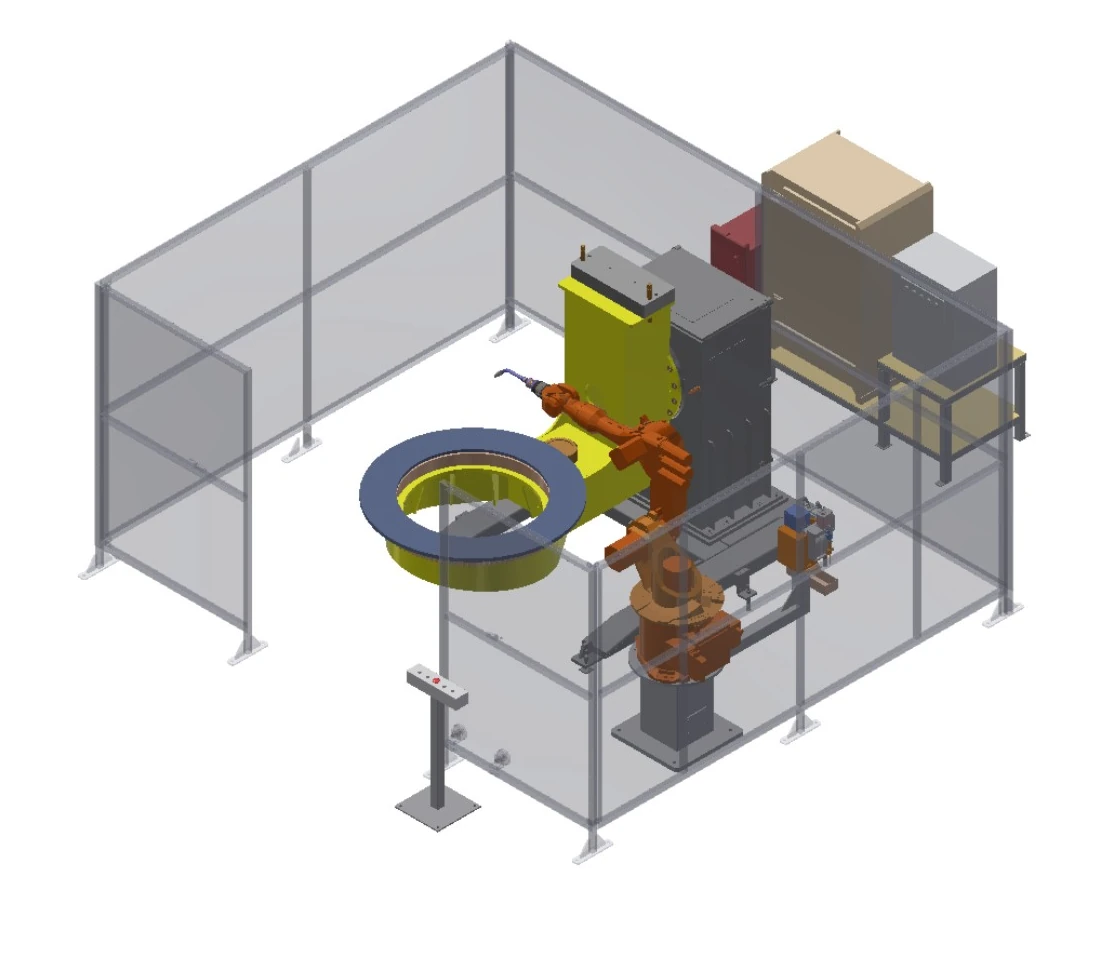
Estação de trabalho com posicionador em L de dois eixos
Um posicionador em L de dois eixos gira e inclina o dispositivo para permitir o acesso à soldagem em múltiplas faces.
Cobertura com assistência em viagens
Adicione movimento controlado quando uma posição do robô não conseguir cobrir o comprimento ou a altura necessários.
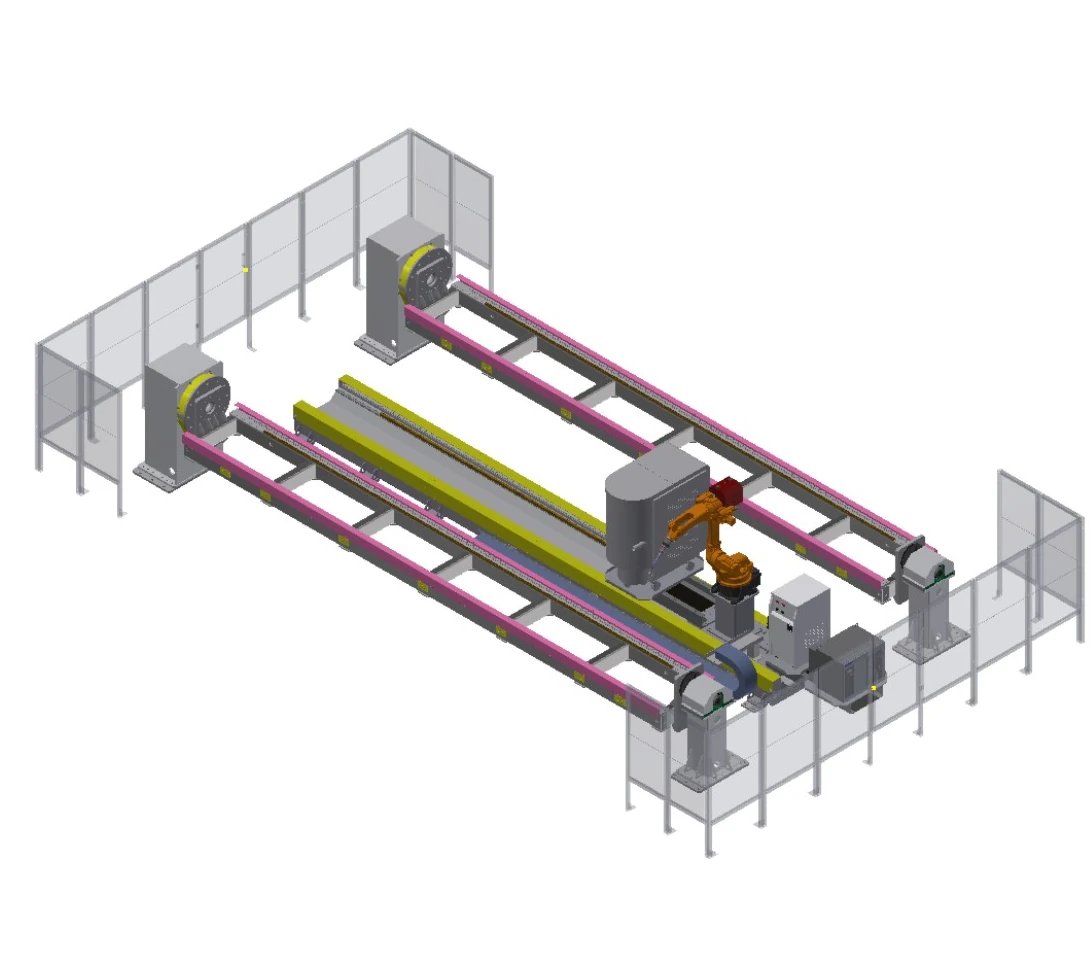
Estação de trabalho com eixo de deslocamento para peças longas
Um eixo de deslocamento no piso amplia a cobertura do robô ao longo de um perímetro de fixação de seis metros, controlado por dois posicionadores de cabeçote e contraponto.
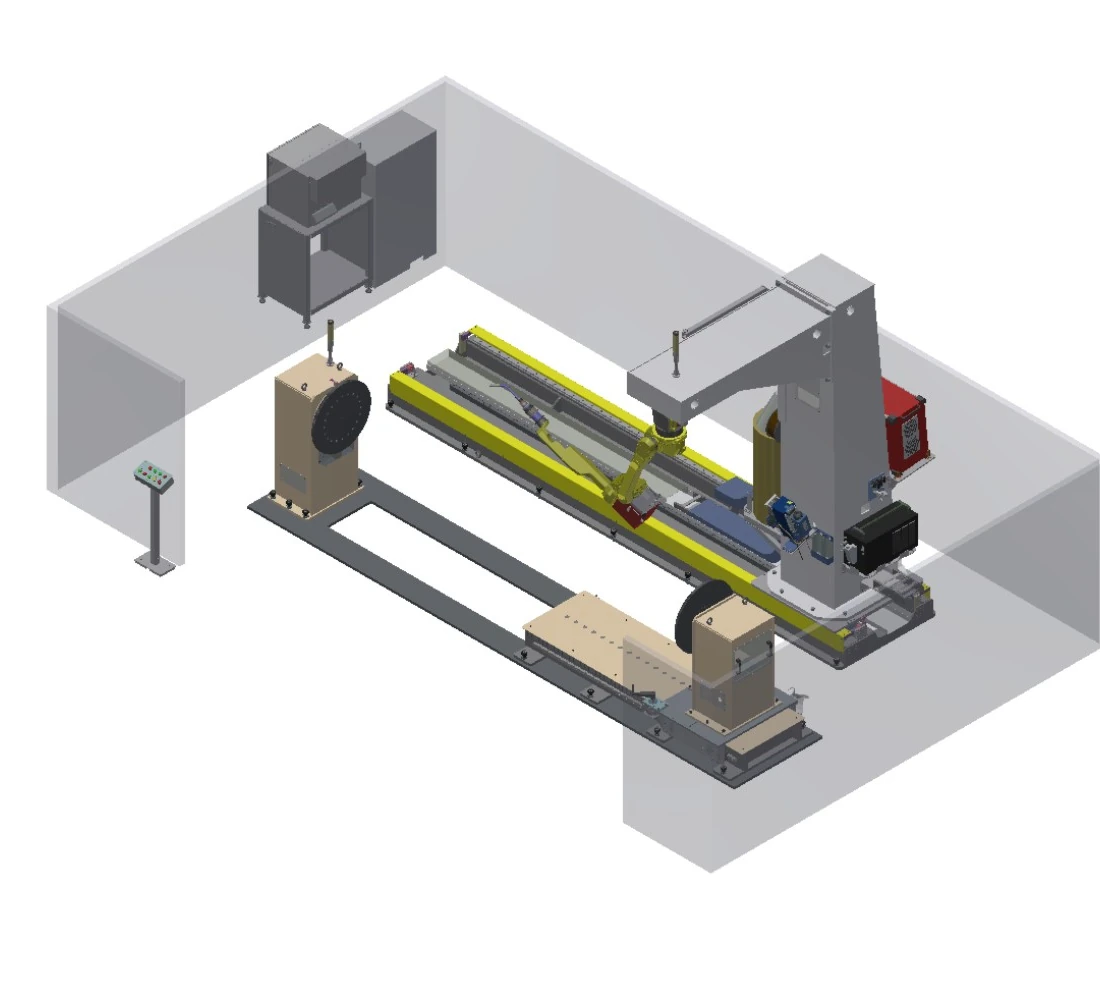
Estação de trabalho móvel com estrutura em C invertido
Uma estrutura em C invertida e um eixo de deslocamento permitem o acesso ao longo da peça, enquanto a contraponta oferece ajuste de comprimento.
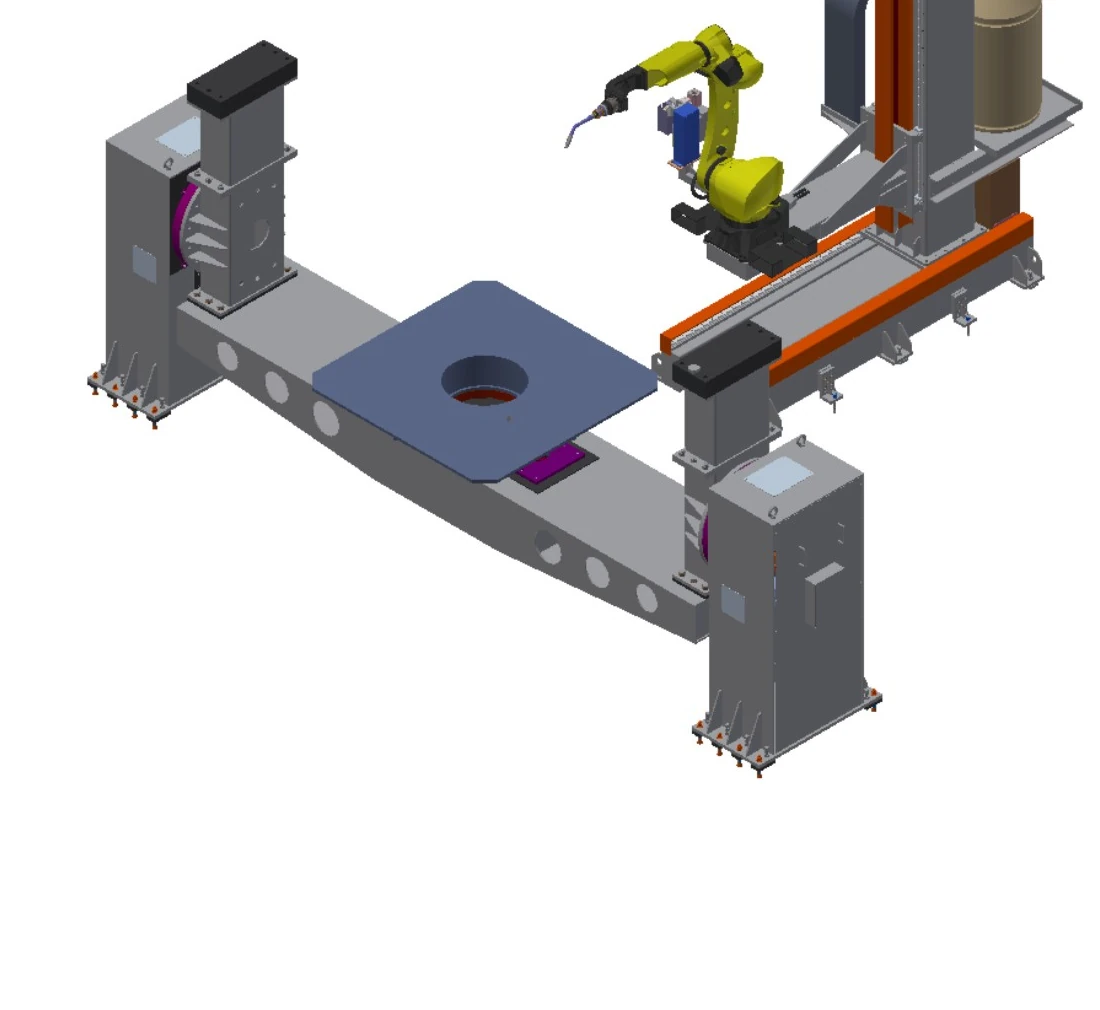
Estação de trabalho com deslocamento em dois eixos no piso
O movimento nos eixos Y e Z é combinado com um posicionador de coluna dupla com capacidade para duas a cinco toneladas.
Acesso suspenso e invertido
Mova o robô acima ou ao redor da peça de trabalho quando o acesso e o espaço livre forem os fatores determinantes da arquitetura.
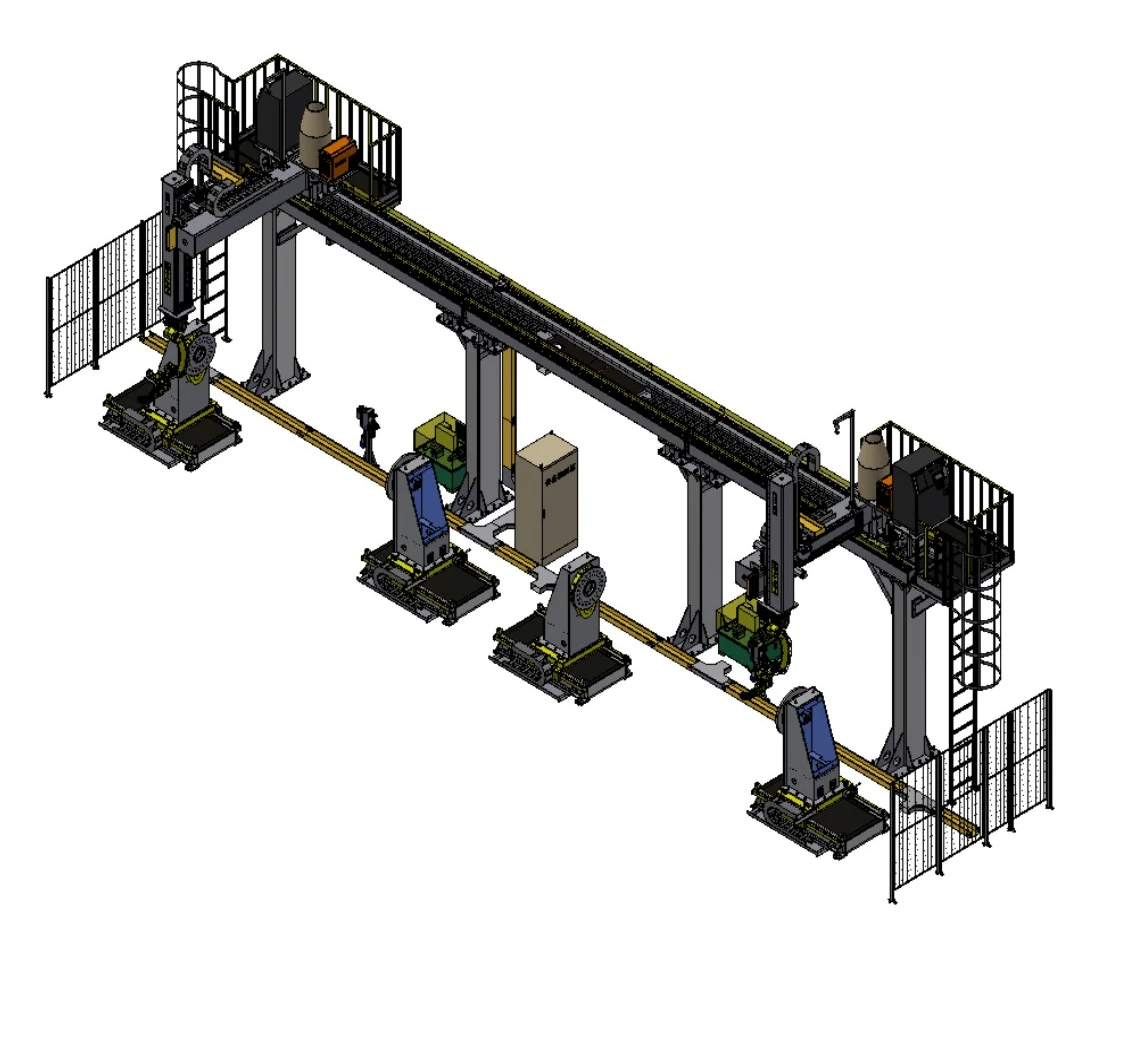
Estação de trabalho com carro suspenso multieixos
Eixos de movimento suspensos selecionáveis combinam-se com um ou dois posicionadores de cabeçote e contraponto robustos para peças rotativas de grandes dimensões.
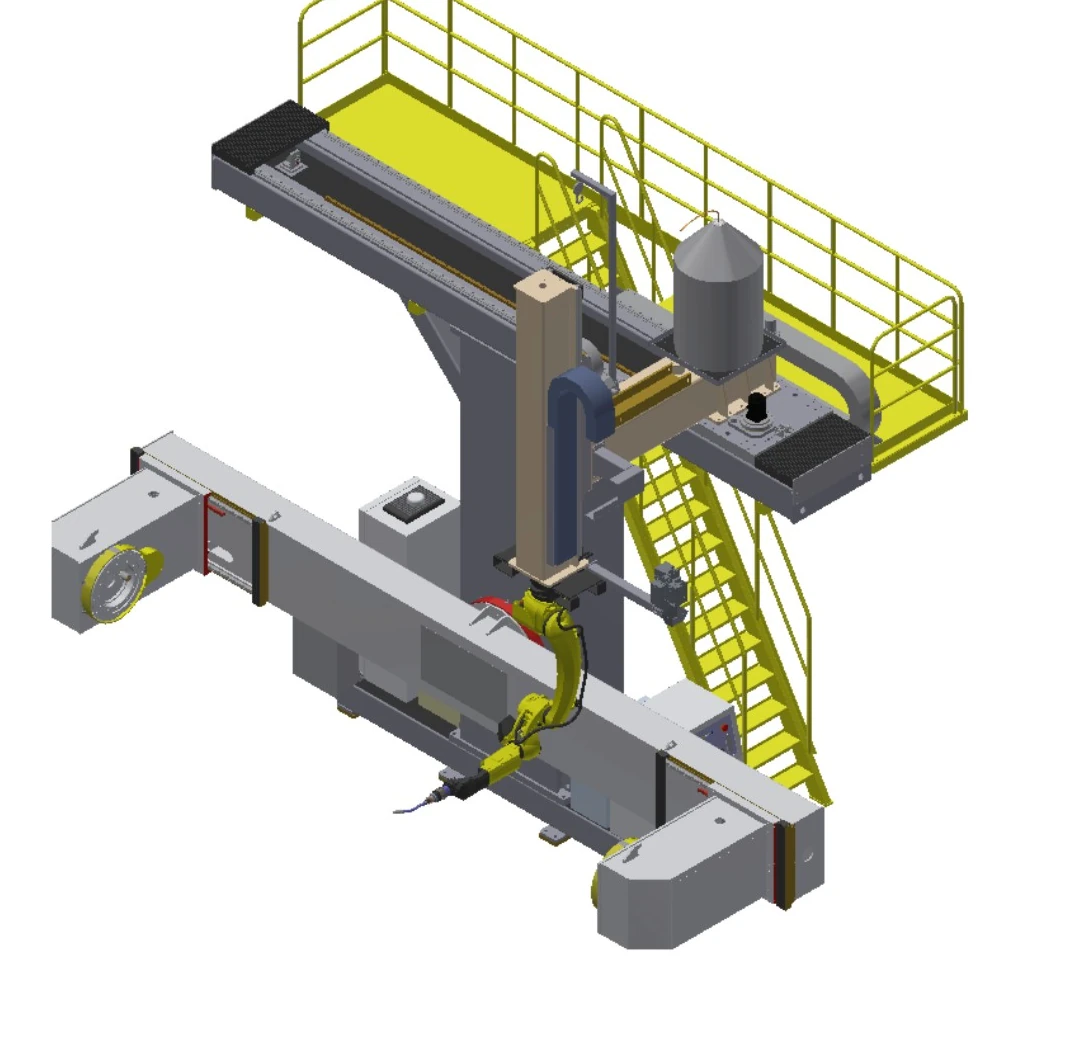
estação de trabalho suspensa em forma de T
O movimento superior de dois eixos serve como posicionador lateral para peças rotativas de diâmetro médio.

Estação de trabalho giratória com estrutura em C invertida
Uma estrutura em C invertida e rotativa adiciona deslocamento vertical e acesso angular em torno da faixa de carga mais alta do posicionador neste grupo.
Compare os campos de carga, envelope, movimento externo e proteção.
| Linha | Configuração descritiva | Alcance do braço | Carga do posicionador | Envoltório da peça de trabalho | Movimento externo | arranjo de posicionamento | Campo de proteção |
|---|---|---|---|---|---|---|---|
| A | Estação de trabalho com eixo de deslocamento para peças longas | 2 m | 1–3 toneladas | Fixador de 6 m × 1.5 m | Deslocamento de 5 m | Cabeçote-contraponto, 2 unidades | Cerca semi-fechada |
| B | Estação de trabalho de cabeçote e contraponto com duas estações | 2 m | 1–3 toneladas | Fixador de 3 m × 1.5 m | Cabeçote-contraponto, 2 unidades | Cerca semi-fechada | |
| C | Estação de trabalho móvel com estrutura em C invertido | 1.4 m / 2 m opcional | 1–3 toneladas | Fixador de 4 m × 1 m | Deslocamento de 4 m | Cabeçote-contraponto; ajuste do contraponto 1.5 m | Cerca semi-fechada |
| D | Estação de trabalho com posicionador em L de dois eixos | 1.4 m / 2 m opcional | 1 t / 2 t opcional | Posicionador L de dois eixos | Cerca semi-fechada | ||
| E | Estação de trabalho com carro suspenso multieixos | 1.4 m / 2 m opcional | 1–5 toneladas | Rotação ≤3 m | X 2–30 m; Y 1–2 m; Z 1–2 m | Cabeçote-contraponto, 1 ou 2 unidades | Cerca semi-fechada |
| F | estação de trabalho suspensa em forma de T | 1.4 m / 2 m opcional | 1–3 toneladas | Rotação ≤1.8 m | X 3–4 m; Z 1–2 m | Cabeçote e contraponto montados lateralmente; ajuste de 0.5 m | |
| G | Estação de trabalho com deslocamento em dois eixos no piso | 1.4 m / 2 m opcional | 2–5 toneladas | Rotação ≤3 m | Y 1.5 m; Z 1.5 m | Coluna dupla de dois eixos; ajuste de 0.5 m | |
| H | Estação de trabalho giratória com estrutura em C invertida | 1.4 m / 2 m opcional | 3–10 toneladas | Rotação ≤3 m | Z 1–2 m; rotação ±90° | Coluna dupla de dois eixos; ajuste de 0.5 m | Cerca semi-fechada |
Construa o conceito de proteção em torno da logística e da movimentação externa.
A proteção de peças pesadas não é um item padrão na lista de acessórios. Ela deve ser analisada em conjunto com os procedimentos de içamento, carregamento, manutenção, controle de gases e movimentação controlada.
Isolamento e intertravamentos
Defina a proteção em torno da movimentação máxima, posicionadores, zonas de carga e entrada de pessoal.
Elevação e acesso a peças de grande porte
Confirme os trajetos do guindaste, portões ou zonas de abertura, transferência de peças e remoção anormal.
Interfaces de fumos e processos
Inclua no conceito geral a captura de fumos de soldagem, utilidades, meios de processo e resfriamento de equipamentos.
Manutenção e validação
Proporcionar condições controladas para manutenção, limpeza da tocha, ajuste dos dispositivos de fixação e validação das funções de segurança.
Defina o posicionamento das peças e o mapa de costura antes de definir o escopo do equipamento.
Revisão parcial
Desenhos, massa, centro de gravidade, juntas, variantes e condição de entrada.
Conceito de posicionamento
Suporte, rotação, carga e limites da interface de fixação.
Estudo de acesso
Postura do robô, movimento externo, colisão e acesso para manutenção.
Processo e proteção
Procedimento de soldagem, sensores, fumos, intertravamentos e interação entre pessoal.
Definição de aceitação
Acordar peças, costuras, condições de teste, documentos e método de decisão.
Quatro cenários de soldagem pesada com diferentes restrições.
Os casos ilustram apenas famílias de peças, arranjos e foco no processo; eles não identificam um cliente, pacote de equipamentos fixos ou promessa de desempenho.
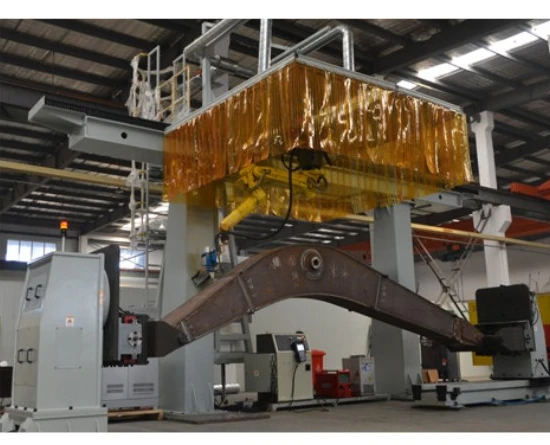
Braços e vigas de equipamentos de construção
Apoiar seções fabricadas longas, coordenar movimentos externos e manter o acesso à soldagem vinculado ao mapa real da junta.
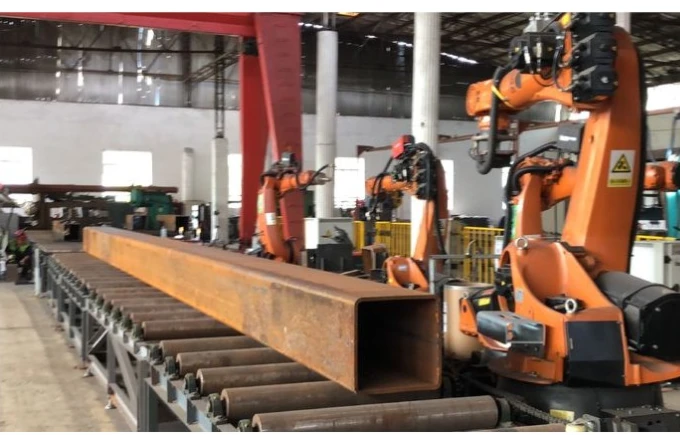
Seções de estrutura de aço
Planeje o acesso por múltiplos lados para seções em caixa e perfis estruturais sem tratar uma única peça de fixação como universal.
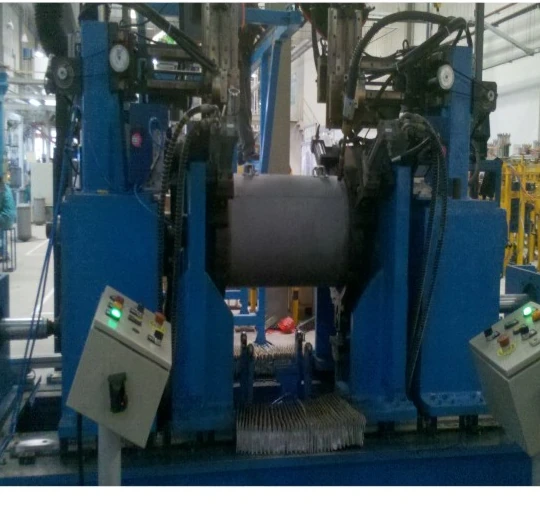
Cascos de vasos de pressão
Utilize a apresentação rotacional controlada para juntas cilíndricas, confirmando o diâmetro, o suporte e o método de carregamento.
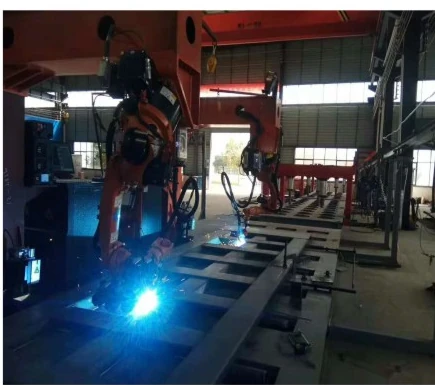
Fabricação de veículos comerciais
Separe tanques, estruturas e carrocerias em famílias de peças distintas antes de selecionar a fixação da peça e o fluxo da estação.
Questões de engenharia precisam ser resolvidas antes do projeto conceitual.
Como é feita a triagem da faixa de capacidade?
Forneça a massa da peça, a massa do dispositivo de fixação, o centro de gravidade, o método de suporte e a orientação dinâmica. Os cálculos de engenharia do projeto determinam a faixa aplicável.
Quando se deve considerar o movimento externo do robô?
Considere essa opção quando uma única posição de montagem não for suficiente para cobrir o comprimento, a altura ou o ângulo de junção necessários; nesse caso, avalie os fatores de colisão, rigidez e acesso para manutenção.
Como são apresentadas as peças longas ou de grande diâmetro?
Compare os conceitos de posicionamento cabeçote-contraponto, coluna dupla e outros com relação ao suporte, diâmetro de rotação, ajuste de comprimento, carregamento e interfaces de fixação.
O que é necessário para uma revisão de soldagem multipasse?
Forneça informações sobre a preparação da junta, material, espessura, enchimento, sequência de passes, pré-aquecimento ou requisitos entre passes, além da estratégia de sensoriamento e programação.
Como se desenvolve a proteção de peças pesadas?
A avaliação de riscos deve basear-se na movimentação máxima, carga, elevação, entrada de pessoal, controle de fumos e tarefas de manutenção.
Os arranjos exibidos podem ser encomendados como pacotes fixos?
São pontos de partida de engenharia. Os aspectos mecânicos, elétricos, de processo, de fixação, de proteção e de aceitação devem ser confirmados em relação à peça real.
Comece com os dados da peça e o mapa de costura.
Compartilhe informações sobre a gama de peças, massa, centro de gravidade, juntas, método de carregamento e restrições do local para que a EVST possa definir um ponto de partida para uma estação de trabalho de robô de soldagem de alta resistência.