
Configurações de estações de trabalho para robôs de soldagem: células, sistemas de trilhos e pórticos
Uma estação de trabalho robótica para soldagem combina robôs, equipamentos de soldagem, manuseio de peças, dispositivos de fixação, controles e proteções em torno de uma necessidade de produção definida. Este centro de seleção compara quatro famílias de configuração e direciona detalhes específicos da aplicação para páginas dedicadas. Use os links na página para navegar das restrições da peça até uma arquitetura adequada.
Comece por colocar o pedido numa das quatro famílias.
Cada cartão de categoria utiliza os mesmos campos para identificar uma rota de seleção. Os valores numéricos e as condições de engenharia permanecem nas seções relevantes abaixo.
Células leves e médias
- Início da forma física
- Famílias de peças leves e médias repetíveis
- Definindo movimento
- Posicionamento local com inversão, rotação ou múltiplos eixos
- Próxima avaliação
- Continue para a rota de configuração de luz
Estações grandes e de alta carga
- Início da forma física
- Peças longas, de grande porte ou de alta massa
- Definindo movimento
- Posicionamento de alta carga e alcance estendido do robô
- Próxima avaliação
- Continue pelo caminho da engenharia em grande escala.
Sistemas de solo, trilhos suspensos e pórticos
- Início da forma física
- Zonas longas, largas ou altas além de uma posição fixa do robô.
- Definindo movimento
- Deslocamento do robô em eixos externos lineares
- Próxima avaliação
- Compare quatro arquiteturas de sistemas móveis.
Posicionadores e acessórios
- Início da forma física
- Peças que exigem orientação estável e posicionamento repetível
- Definindo movimento
- Mova a peça e mantenha as relações conjuntas.
- Próxima avaliação
- Analise os limites de movimento e fixação da peça.
Quatro restrições determinam a rota inicial mais útil.
Comece definindo as dimensões e o comprimento da peça, e inclua a carga combinada da peça e do dispositivo de fixação no cálculo de posicionamento. Em seguida, defina os eixos de movimento e a cobertura do robô necessários ao longo do mapa da junta. Por fim, refine a arquitetura por processo de soldagem e formato da junta; o nome da configuração é apenas um ponto de partida para a confirmação do projeto.
Envelope e comprimento
Decida se uma única posição fixa do robô consegue cobrir todas as costuras necessárias.
Carga de posicionamento
Considere a peça de trabalho, o dispositivo de fixação e a orientação dinâmica como um único problema de carga.
Eixos de movimento
Diferencie entre mover a peça, mover o robô ou combinar eixos externos.
Processo de soldagem aplicável
Proteja a junta e a área de contato do equipamento para soldagem com proteção gasosa, arco de argônio ou laser.
Configurações fechadas para famílias de peças repetíveis
Quando as dimensões da peça e a carga permitirem inversão local, rotação horizontal, posicionamento multieixos ou suporte entre cabeçote e contraponto, comece com uma configuração em nível de célula. A página dedicada compara seis configurações, mantendo as decisões de fixação, quantidade de robôs e segurança específicas para cada projeto.
Configurações de células de soldagem robótica para peças leves e médias
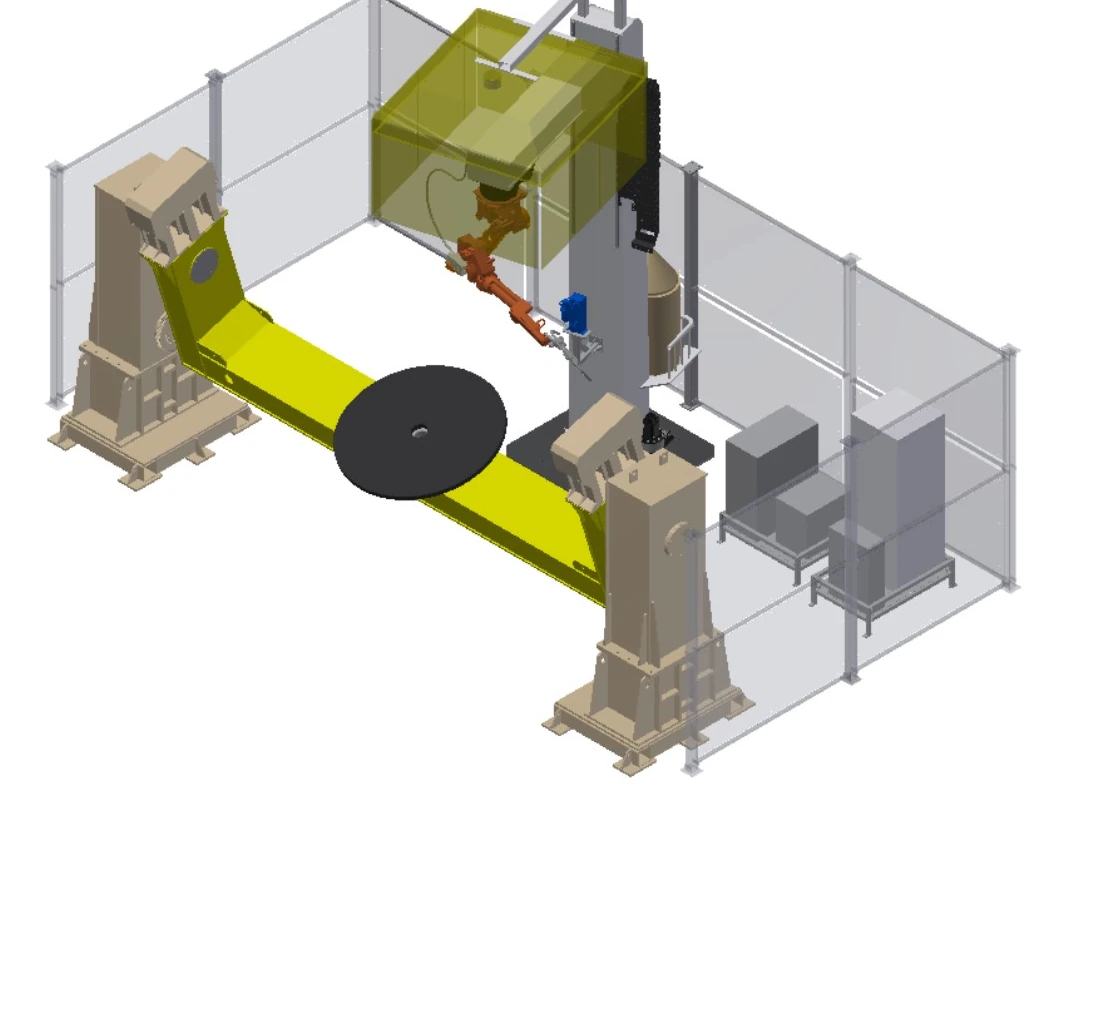
Estações projetadas para peças longas, grandes ou de alta massa.
Quando o comprimento, a massa, o diâmetro de rotação ou o método de carregamento excederem os limites de uma célula convencional, considere as restrições de suporte, posicionamento, movimento externo e proteção. A página dedicada apresenta oito pontos de partida de engenharia, em vez de pacotes de equipamentos fixos.
Estações de trabalho robóticas de soldagem de alta resistência para peças grandes e pesadas.Quatro arquiteturas de trilhos: terrestres, suspensos e em pórticos.
Quando uma posição fixa do robô não consegue cobrir o comprimento, a altura ou o vão necessários, eixos externos lineares levam o robô até a zona de junção. Essas quatro arquiteturas abordam o deslocamento vertical no piso, o deslocamento invertido no piso, o deslocamento multieixos acima da cabeça e a ampla cobertura do pórtico.
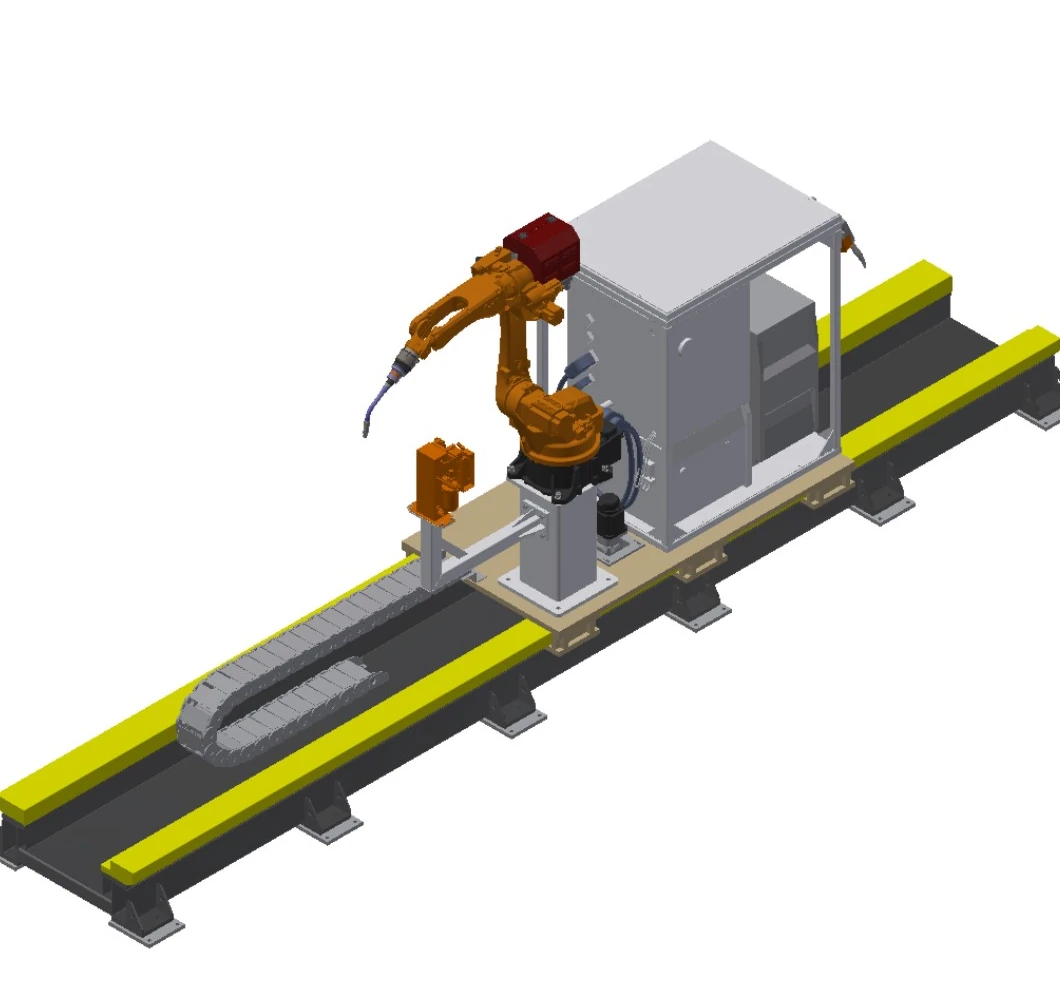
Sistema de soldagem de trilho de aterramento vertical
Amplia a área de cobertura do robô ao longo de peças de trabalho longas, mantendo-o na posição vertical sobre um carro montado no piso.
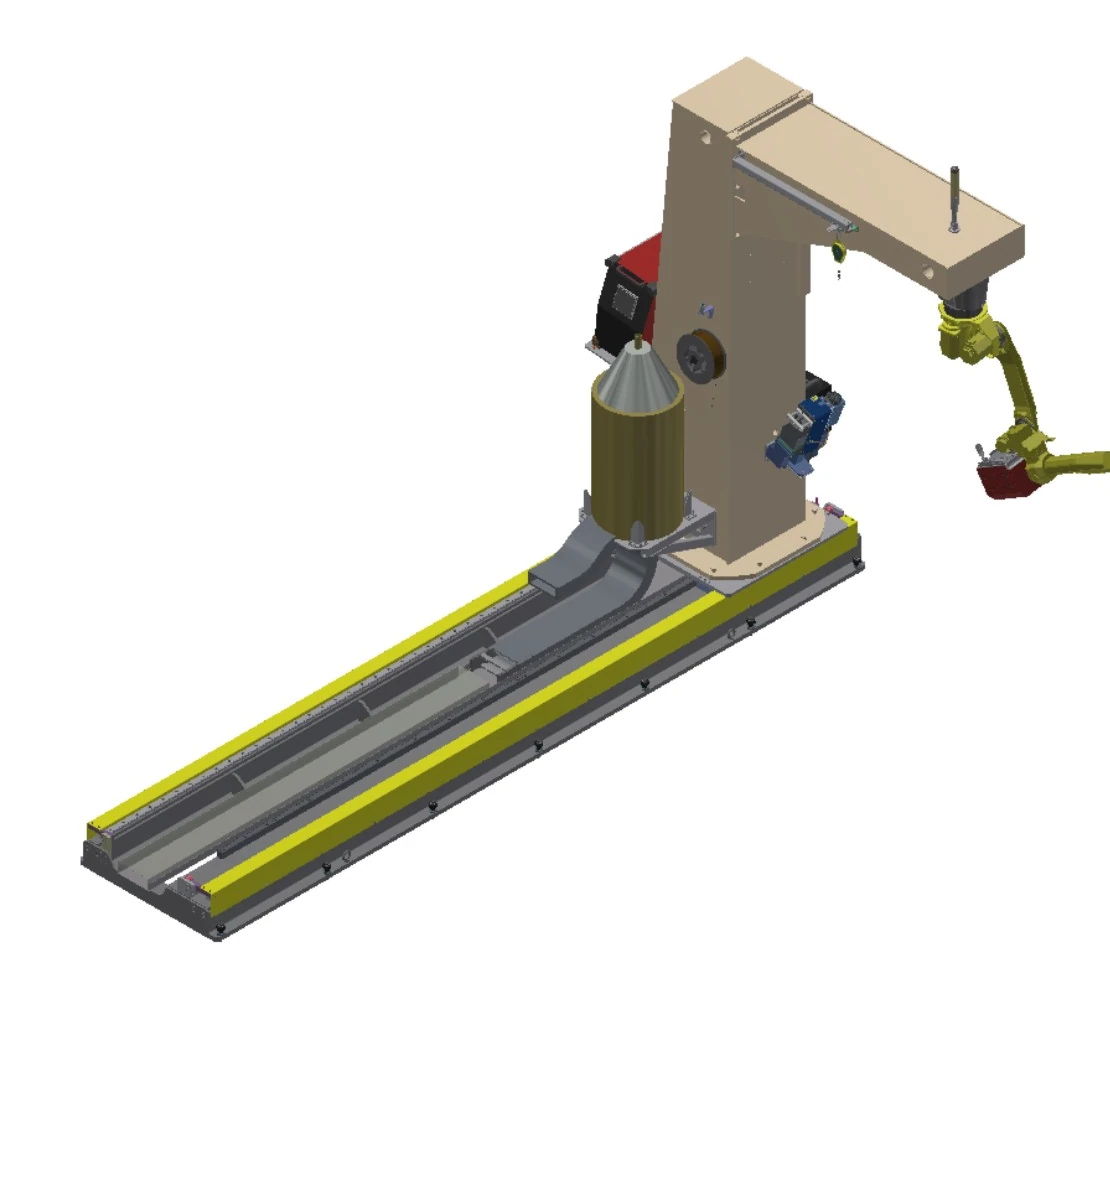
Sistema de soldagem de trilho de aterramento invertido
Combina o deslocamento no piso com uma estrutura em C invertida quando o acesso superior é útil ao longo de uma peça de trabalho longa.
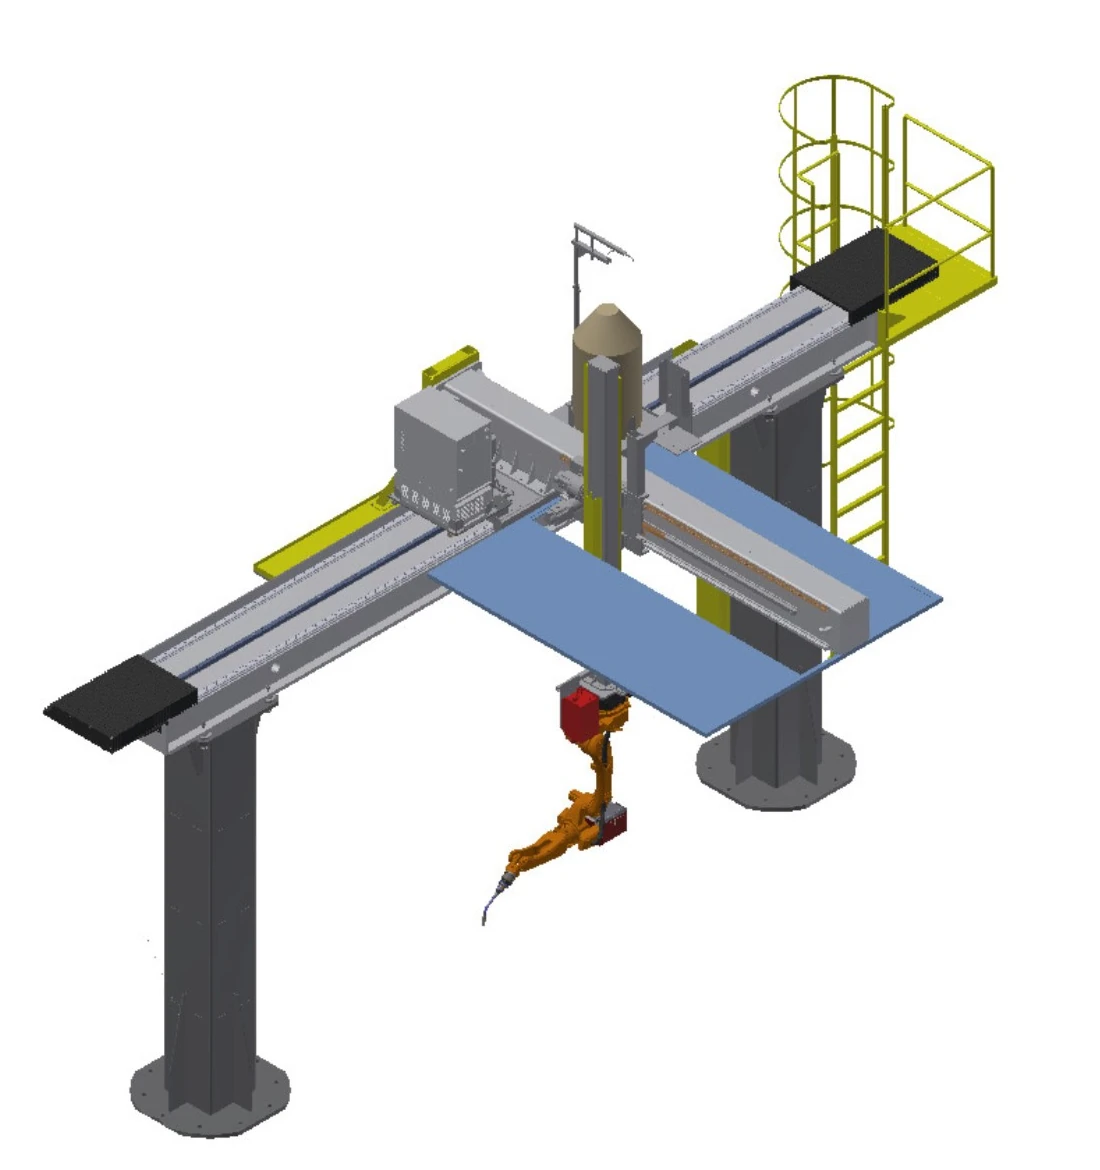
Sistema de soldagem Sky-Rail invertido
Move um robô invertido acima da zona de trabalho em combinações de eixos selecionáveis para comprimento, alcance lateral e altura.
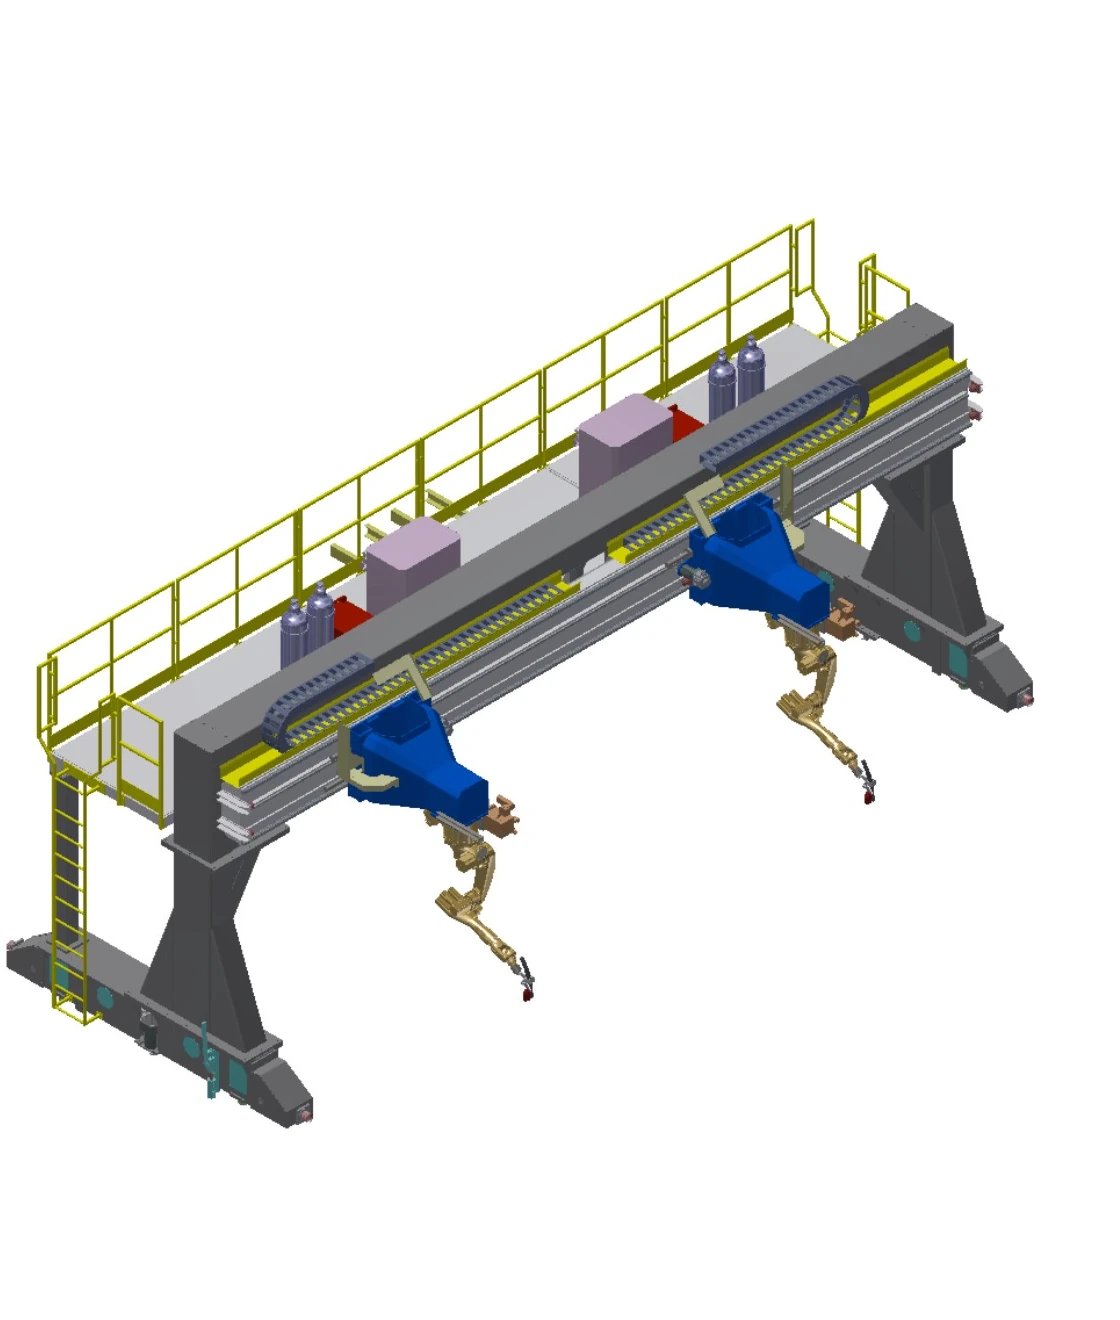
Sistema de soldagem de pórtico invertido
Cria uma ampla área de trabalho suspensa com longo curso no eixo Y e acionamento duplo sincronizado para grandes zonas de trabalho.
Comparar quatro sistemas móveis em um conjunto de campos.
Os valores de deslocamento são intervalos opcionais. A combinação final de eixos, carga, fundação, software de processo e escopo de rastreamento permanecem específicos para cada projeto.
| Linha | System | Movimento | Viagens | Carga avaliada | Agilidade (Speed) | Repetibilidade | Eixos externos | Opções e condições de engenharia |
|---|---|---|---|---|---|---|---|---|
| A | Sistema de soldagem de trilho de aterramento vertical | Trilho de aterramento; um eixo externo linear | Deslocamento efetivo de 2 a 30 m, opcional | 1 t | 0–15m/min | ± 0.15 mm | conjunto 1 | Base e suportes para robôs, controles, equipamentos de soldagem, tambor de arame e limpador de tocha; cabo flexível estendido; software de detecção de contato, rastreamento de arco e multipasse multicamadas; rastreamento de costura a laser. |
| B | Sistema de soldagem de trilho de aterramento invertido | Trilho de solo reforçado com estrutura em C invertida; um eixo externo linear | Deslocamento efetivo de 2 a 30 m, opcional | 3.5 t | 0–15m/min | ± 0.15 mm | conjunto 1 | Estrutura em C invertida com base para robô e suportes para controles, equipamentos de soldagem, tambor de arame e limpador de tocha; cabo flexível extensível; sensor de contato, rastreamento de arco e software multicamadas e multipasse; rastreamento de costura a laser. |
| C | Sistema de soldagem Sky-Rail invertido | Deslocamento superior nos eixos X/Y/Z; os eixos podem ser combinados como 1X, 2Y ou 3Z. | X 2–30 m; Y 1–2 m; Z 1–2 m, opcional | 0.4 t | Cada eixo 0–15 m/min | Cada eixo ±0.15 mm | 3 define | Suportes para controles, equipamentos de soldagem, limpador de tambor de arame e tocha; escada e plataforma de inspeção; cabo flexível estendido; coifa de teto opcional; software de detecção de contato, rastreamento de arco e multipasse multicamadas; rastreamento de costura a laser. |
| D | Sistema de soldagem de pórtico invertido | Deslocamento do pórtico nos eixos X/Y/Z; os eixos podem ser combinados como 1X, 2Y ou 3Z; acionamento duplo síncrono no eixo Y. | Vão <10 m; X ≤9 m; Y ≤100 m; Z 1–2 m, opcional | 0.4 t por robô | Cada eixo 0–15 m/min | Cada eixo ±0.15 mm | 4 define | Trilho pesado retificado com precisão P43 e fundação do projeto fornecida pelo usuário; suportes para controles, equipamentos de soldagem, tambor de arame e limpador de tocha; escada e plataforma de inspeção; cabo flexível estendido; software de detecção de contato, rastreamento de arco e multipasse multicamadas; rastreamento de costura a laser. |
Considere os posicionadores e dispositivos de fixação como uma única cadeia de peças.
O posicionador apresenta cada junta em uma orientação soldável; o dispositivo de fixação localiza os componentes e preserva repetidamente sua relação. Ambos devem ser confirmados com o acesso do robô, a sequência de soldagem, o carregamento e a proteção.
Conceitos de posicionamento
Mesas fixas para telas, mesas rotativas horizontais, unidades de inversão, suportes para cabeçote e contraponto e posicionadores multieixos. A massa combinada da peça e do dispositivo de fixação, o centro de gravidade, o envelope de rotação e a folga da tocha definem o conceito aplicável.
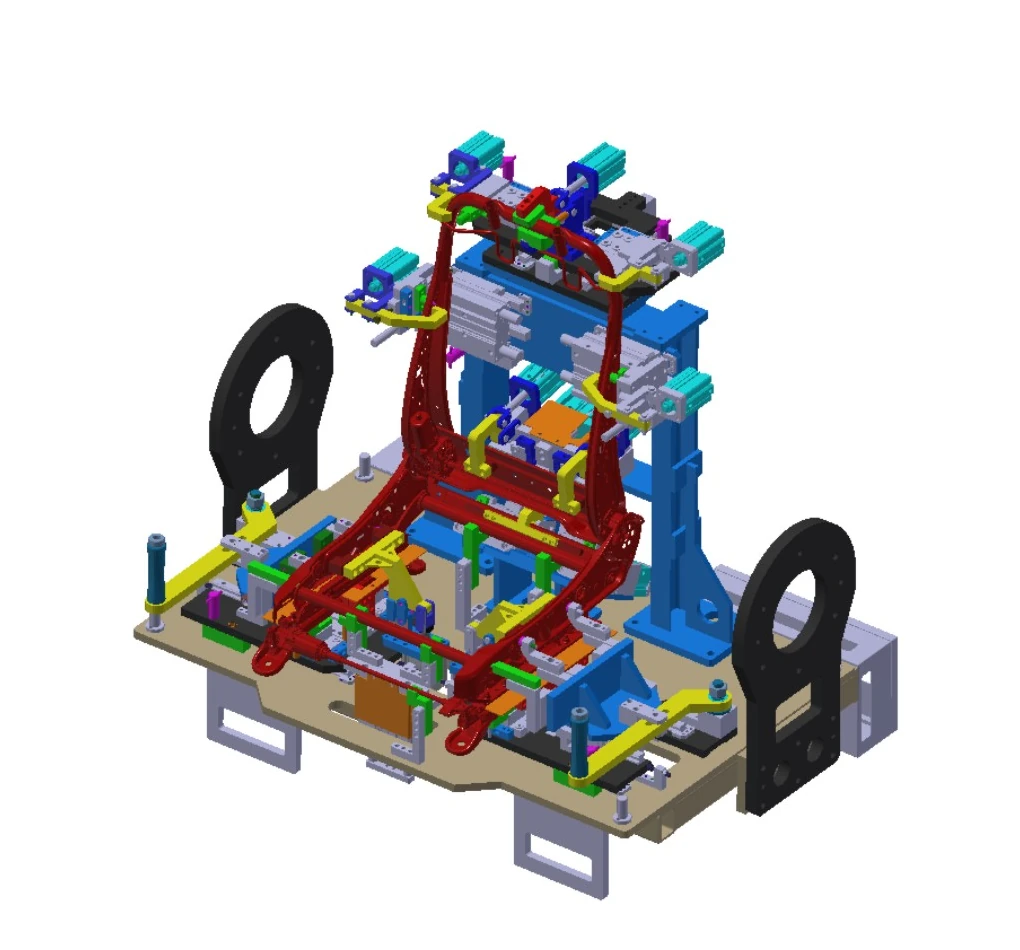
Engenharia de acessórios
O design de rápida alteração pode preservar uma interface para atualizações de produto. As estruturas de suporte exigem rigidez e resistência suficientes, as estruturas soldadas passam por tratamento de envelhecimento e cada componente é posicionado e fixado independentemente para manter as relações de desenho.
Use quatro perguntas para definir o próximo esboço de engenharia.
Qual o tamanho da peça?
Forneça as dimensões mínimas e máximas de envelope, comprimento, direção de carregamento e distribuição de costura.
Que carga deve ser movida?
Combine a massa da peça de trabalho e do dispositivo de fixação, depois adicione o centro de gravidade e a orientação dinâmica.
Quais eixos são necessários?
Decida se vai mover a peça, mover o robô ou usar trilhos no solo, trilhos suspensos ou pórticos para deslocamento.
Qual processo se aplica?
Compartilhe informações sobre materiais, juntas, método de soldagem, requisitos de qualidade e padrão de troca.
Quando o escopo se expandir para takt de linha, transferências entre estações e orquestração em nível de sistema, continue para o linha de produção de soldagem inteligente.
Escolha qual família analisar primeiro
Qual categoria se aplica a peças de repetição pequenas ou médias?
Comece com células fechadas leves e médias e, em seguida, reduza o percurso por meio de posicionamento de peças por inversão, rotação ou múltiplos eixos.
Qual categoria se aplica a peças longas, de grande porte ou com alta carga?
Comece com a abordagem de engenharia para peças de grande porte e forneça dados de massa, centro de gravidade, suporte, carga e distribuição de juntas.
Quando devo comparar sistemas de trilhos terrestres, trilhos suspensos ou pórticos?
Utilize a comparação com o sistema móvel quando uma única localização fixa do robô não for suficiente para cobrir o comprimento, a altura ou o vão necessários.
Onde se enquadram as questões complexas de fixação e dispositivos de fixação?
Quando a orientação, a localização repetível ou as interfaces de troca são as principais restrições, comece pela seção de posicionadores e dispositivos de fixação.
Passe da família de aplicativos para a próxima camada de informações.
Use esta página para selecionar uma família de configuração e, em seguida, abra a página do produto ou a página técnica correspondente. Se os desenhos estiverem prontos, inicie diretamente uma discussão sobre a aplicação.
Comece pela parte real e pelo mapa de costura.
Compartilhe desenhos, faixa de tamanho e massa, juntas, processo, expectativa de ciclo de produção, método de carregamento e restrições do local para que a EVST possa elaborar uma configuração inicial.