Estação de trabalho robótica para retificação e polimento — Modelos, controle de força e extração de poeira
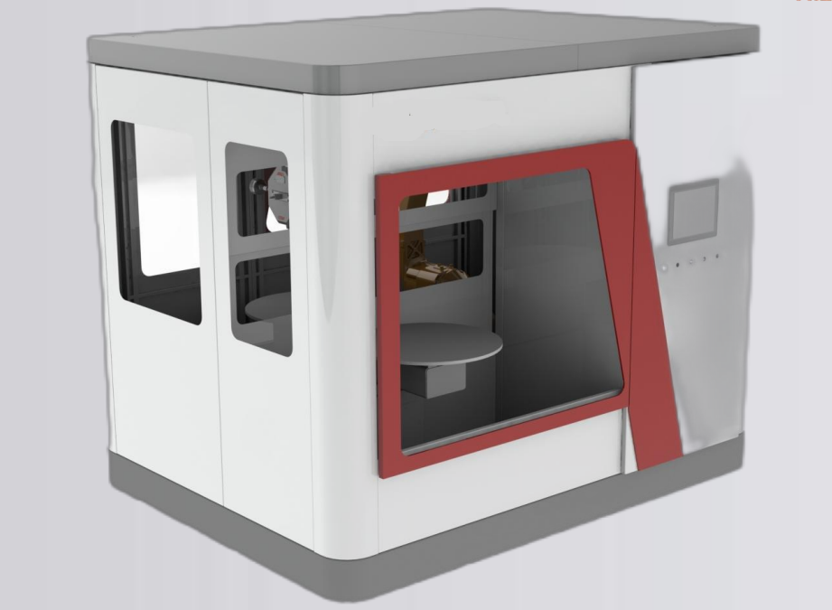
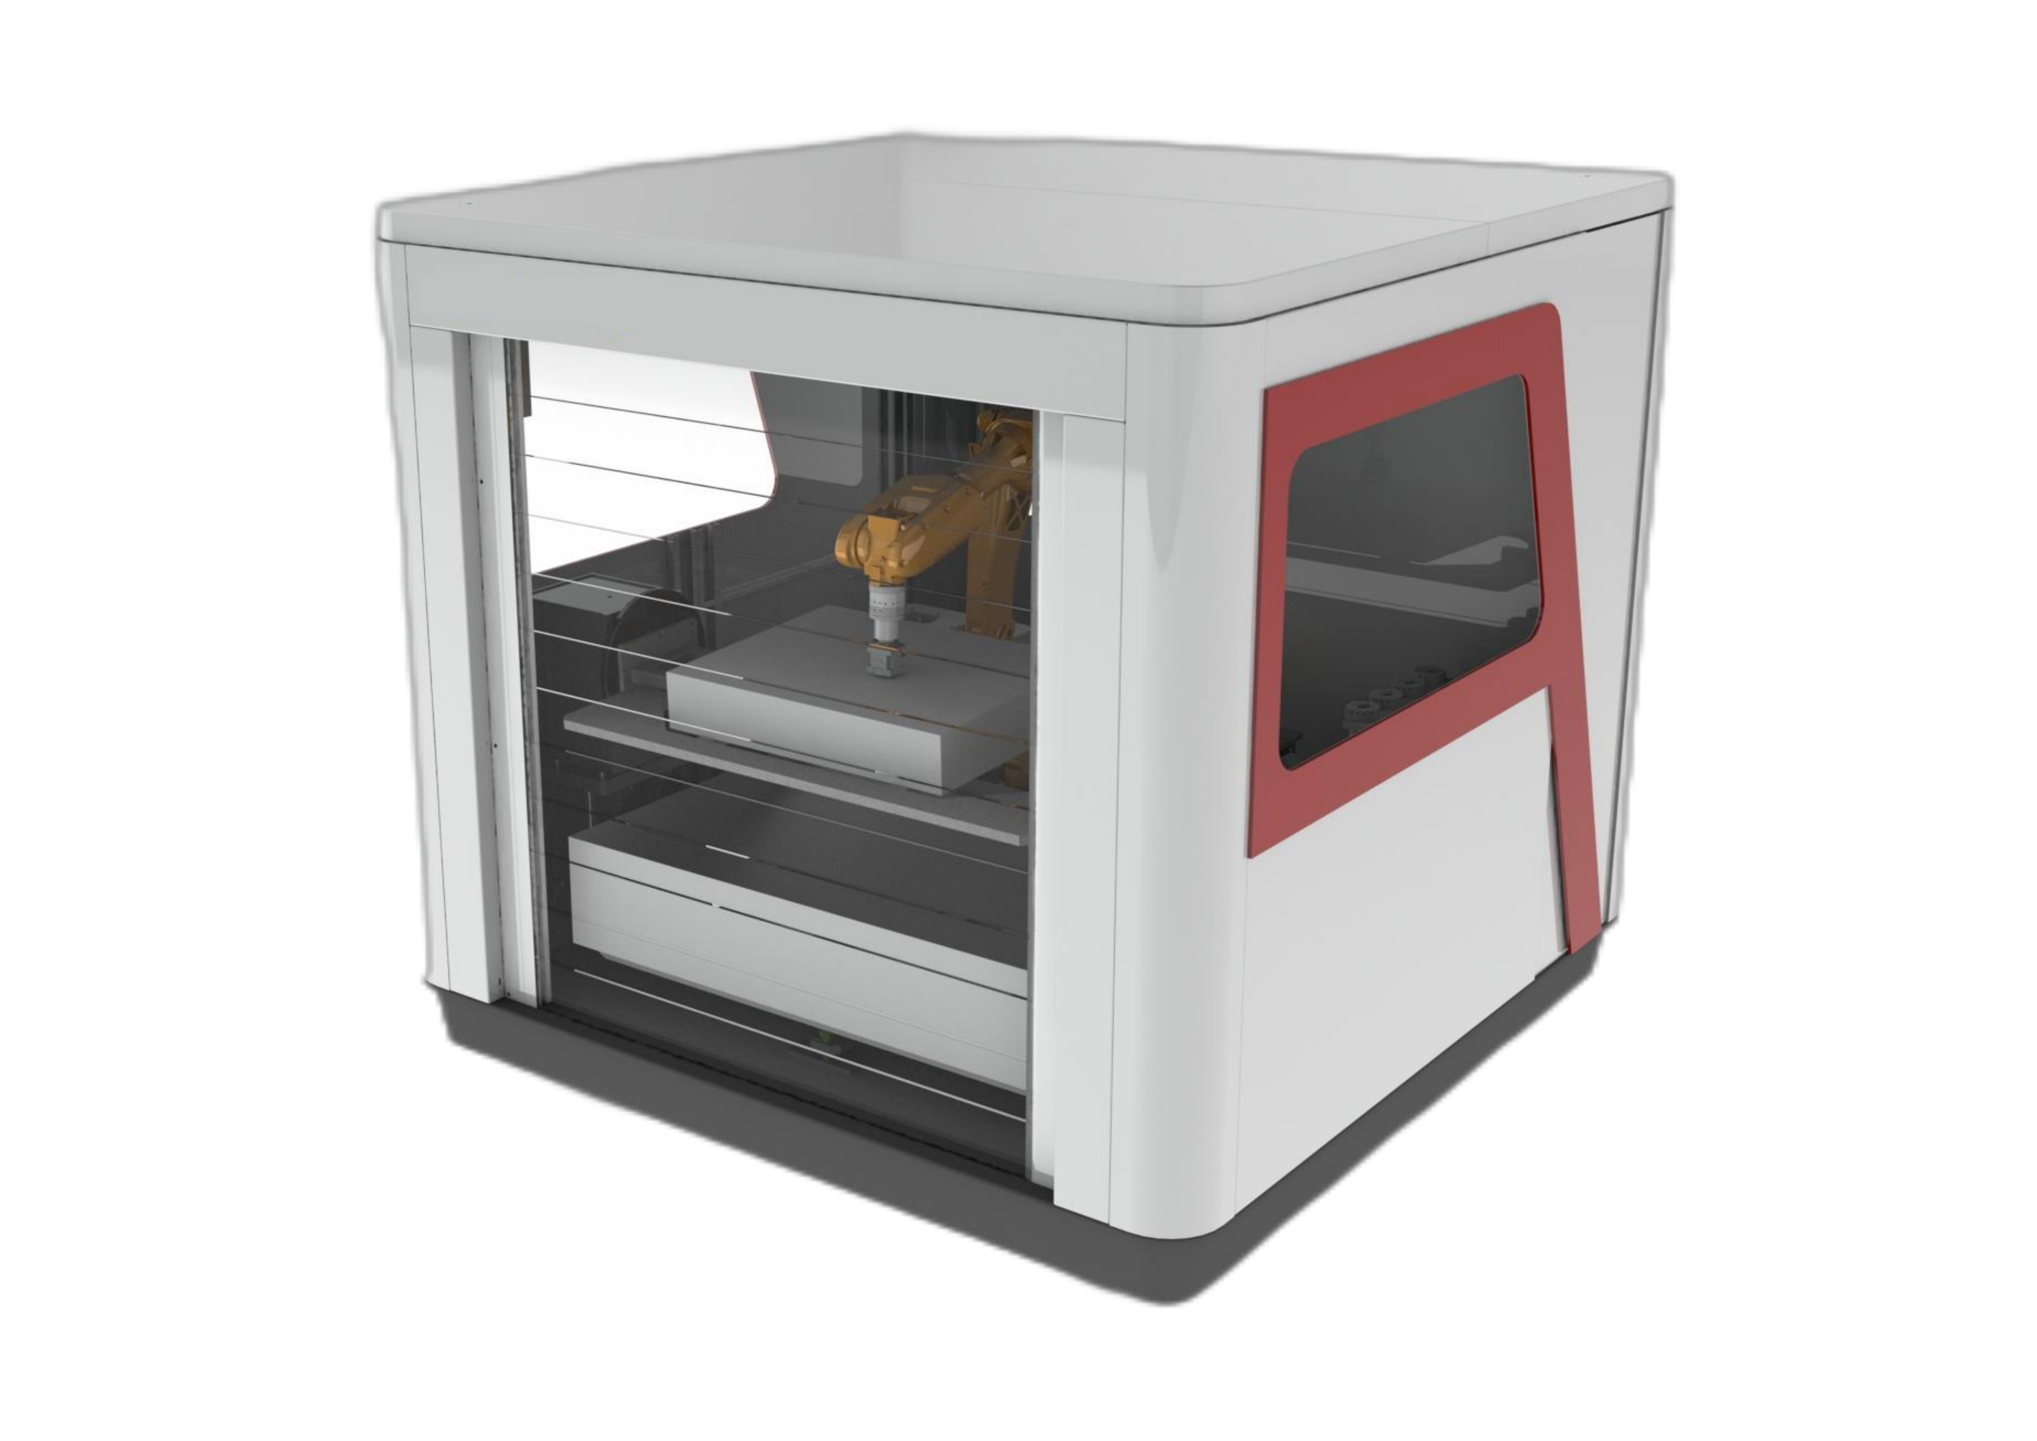
Uma estação de trabalho robótica para retificação e polimento utiliza uma estrutura fechada para conter a poeira e um layout modular para manutenção, modificação e atualizações, combinando acabamento guiado por robô com equipamentos adequados de controle de força e extração de poeira.
- A estrutura fechada ajuda a conter a poeira durante o processo de acabamento.
- Um layout modular permite o acesso para manutenção, modificações e futuras atualizações.
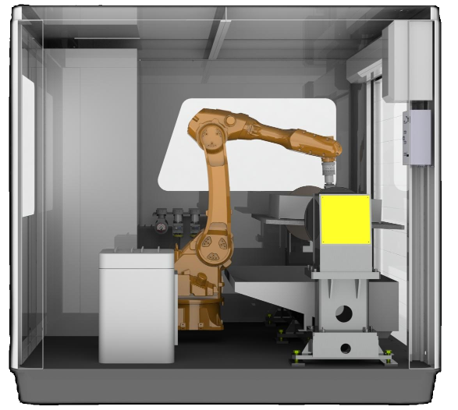
- O robô transporta a peça para acabamento, com suporte também para rebarbação.
- As funções de monitoramento abrangem ferramentas e correias quebradas, vida útil das ferramentas e capacidade de produção.
- As lixadeiras de cinta utilizam flutuação pneumática como padrão, com flutuação de força constante controlada eletronicamente disponível como opcional.
- A mesa de material de dupla camada incorpora um design resistente à poeira.
Com a peça parcialmente segurada ou com a ferramenta presa: comece com a peça de trabalho.
Robô carrega a peça
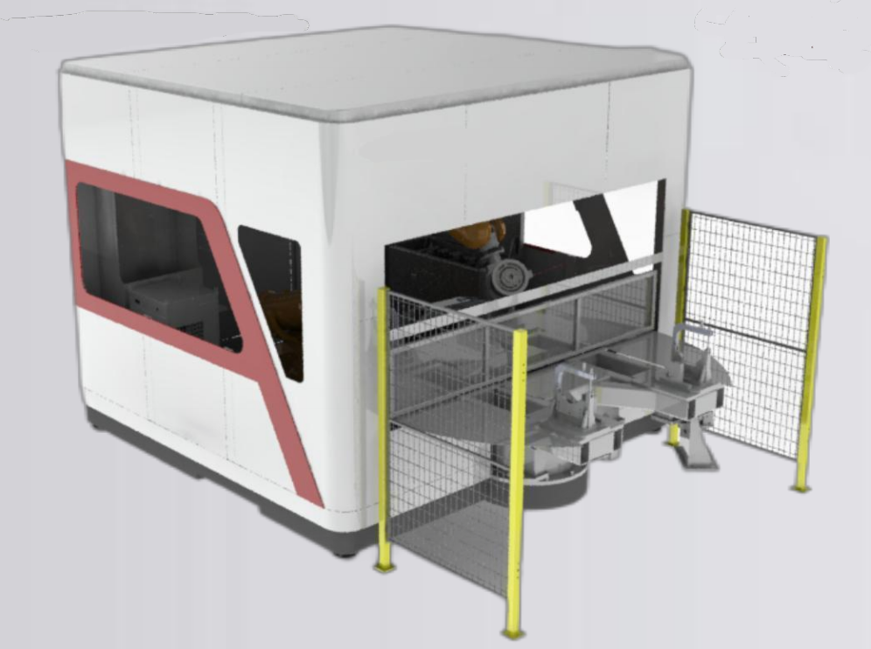
Para peças de até 30 kg, um sistema de fixação de peças permite transportar a peça diretamente da posição de carregamento para uma estação de acabamento fixa. Isso pode reduzir as etapas de manuseio por peça, embora as estações adjacentes exijam mais espaço físico.
O robô carrega a ferramenta.
Em um sistema de robô com ferramenta fixa, o robô leva a ferramenta até uma peça de trabalho maior ou mais pesada. O layout pode ser mais compacto, enquanto as trocas de ferramenta e abrasivo adicionam etapas ao ciclo de produção de uma única peça.
O valor de 30 kg é um limite para a seleção de rota, não o peso máximo permitido para cada modelo. A tabela de modelos abaixo define separadamente a carga útil do robô e o peso recomendado para cada peça.
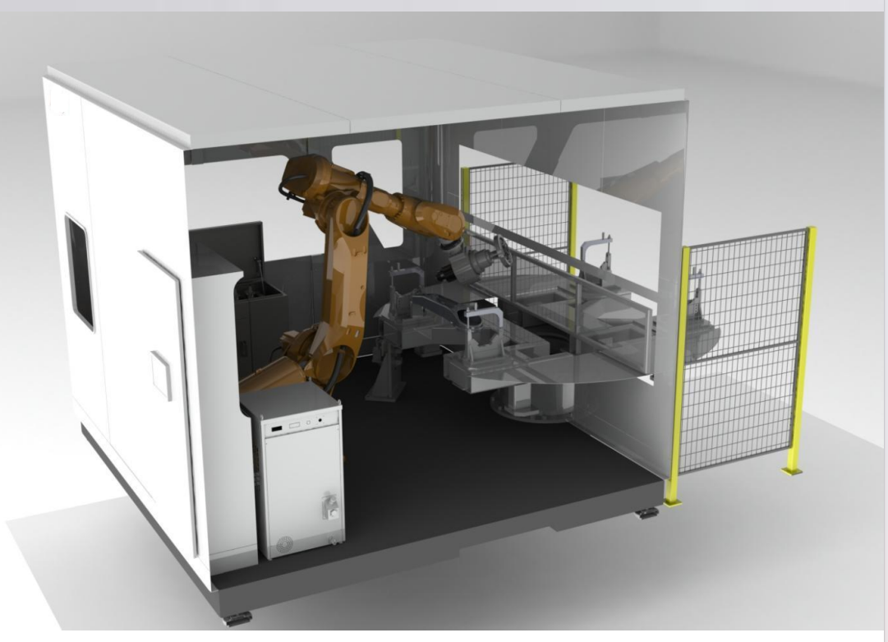
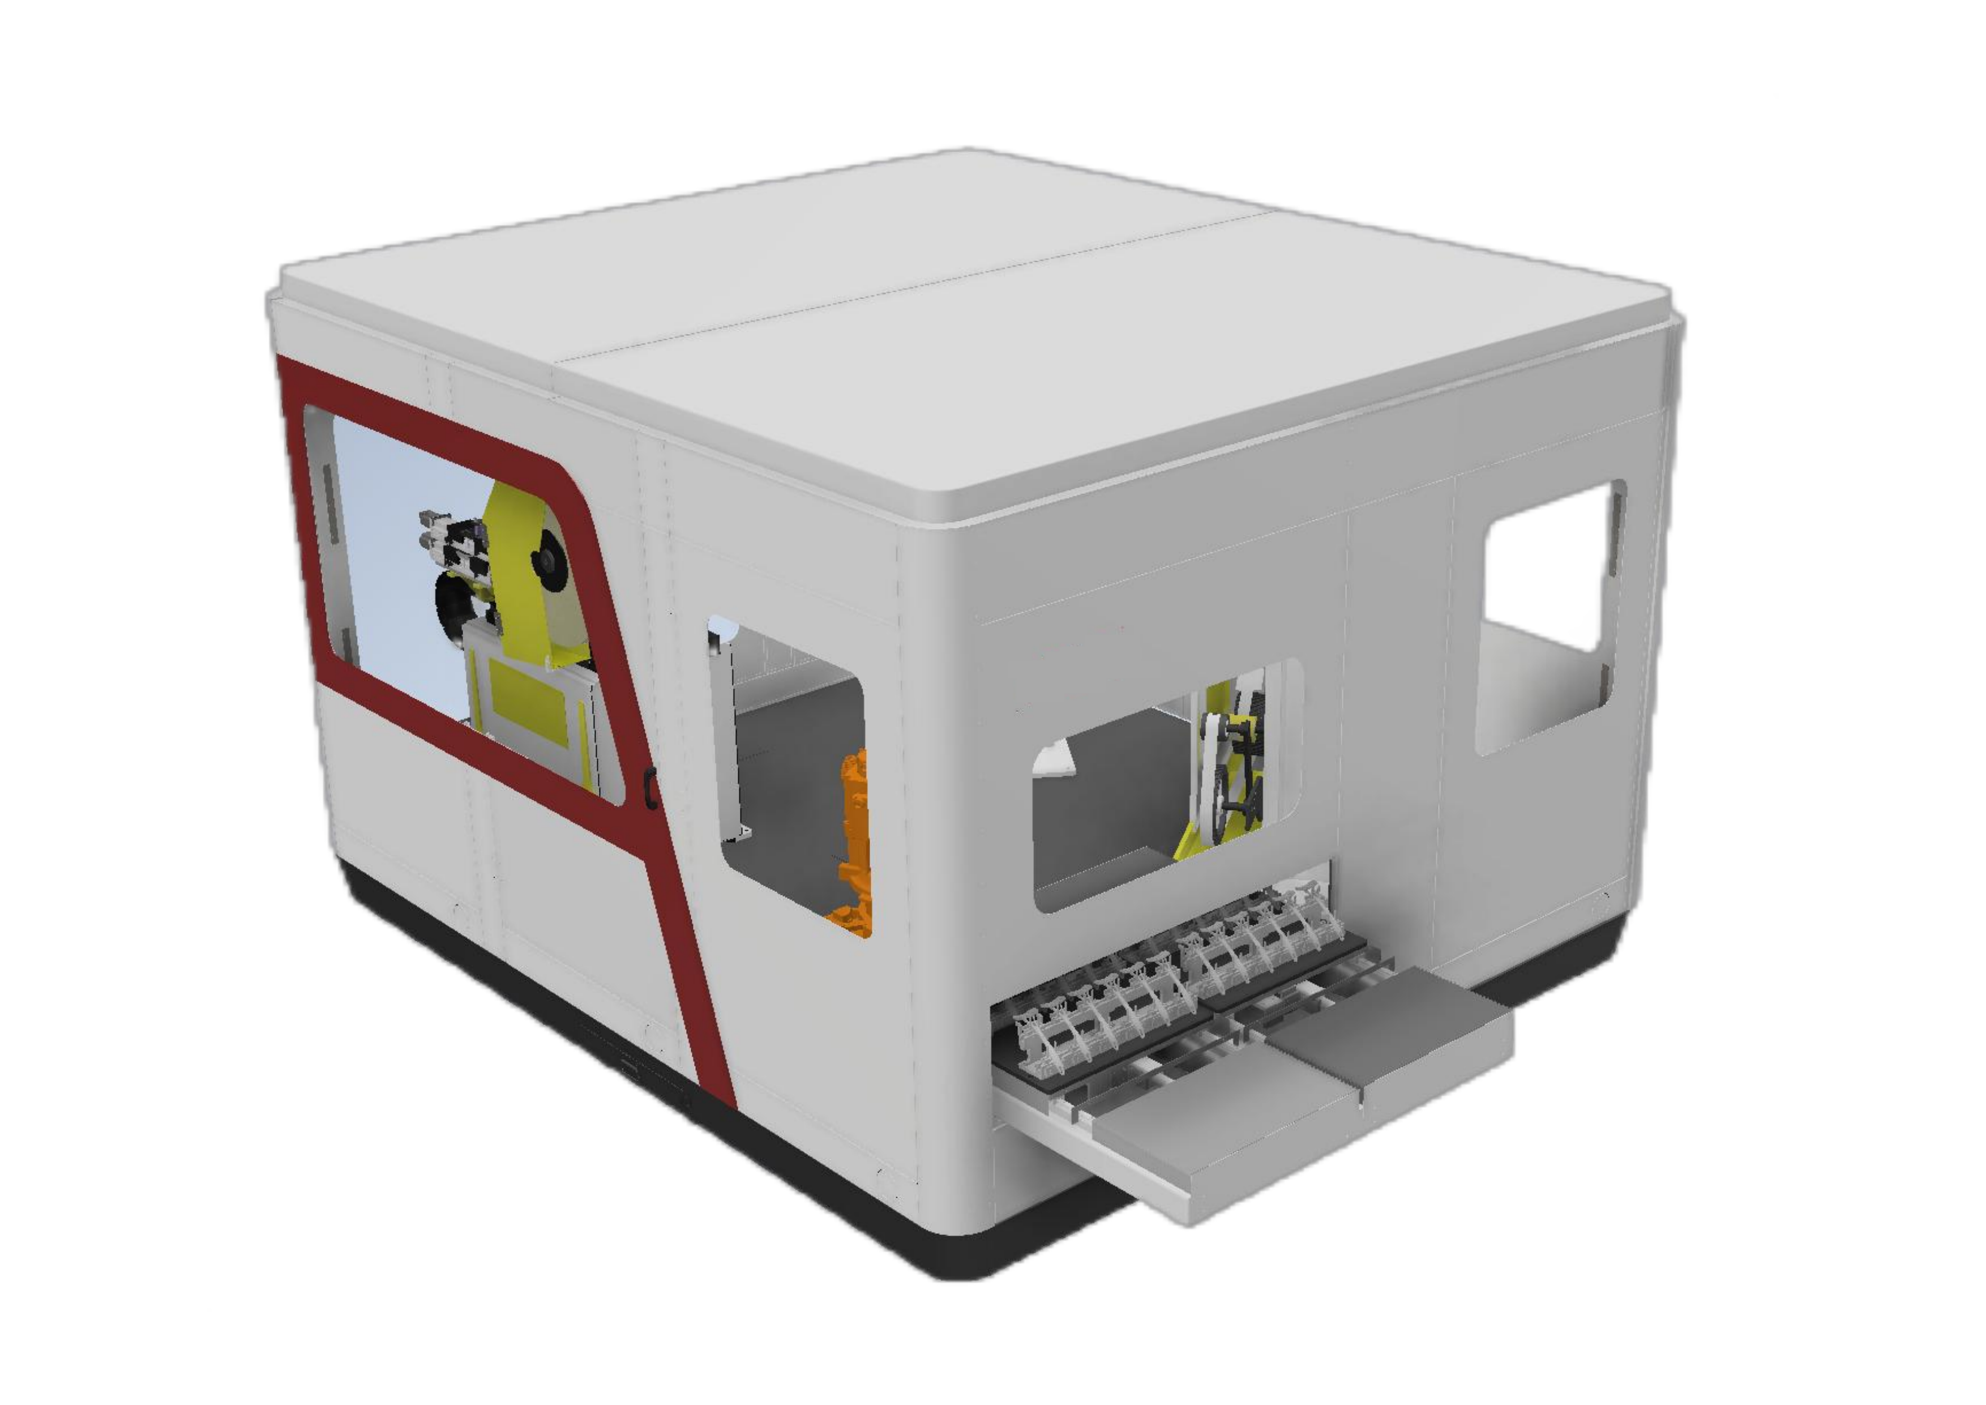
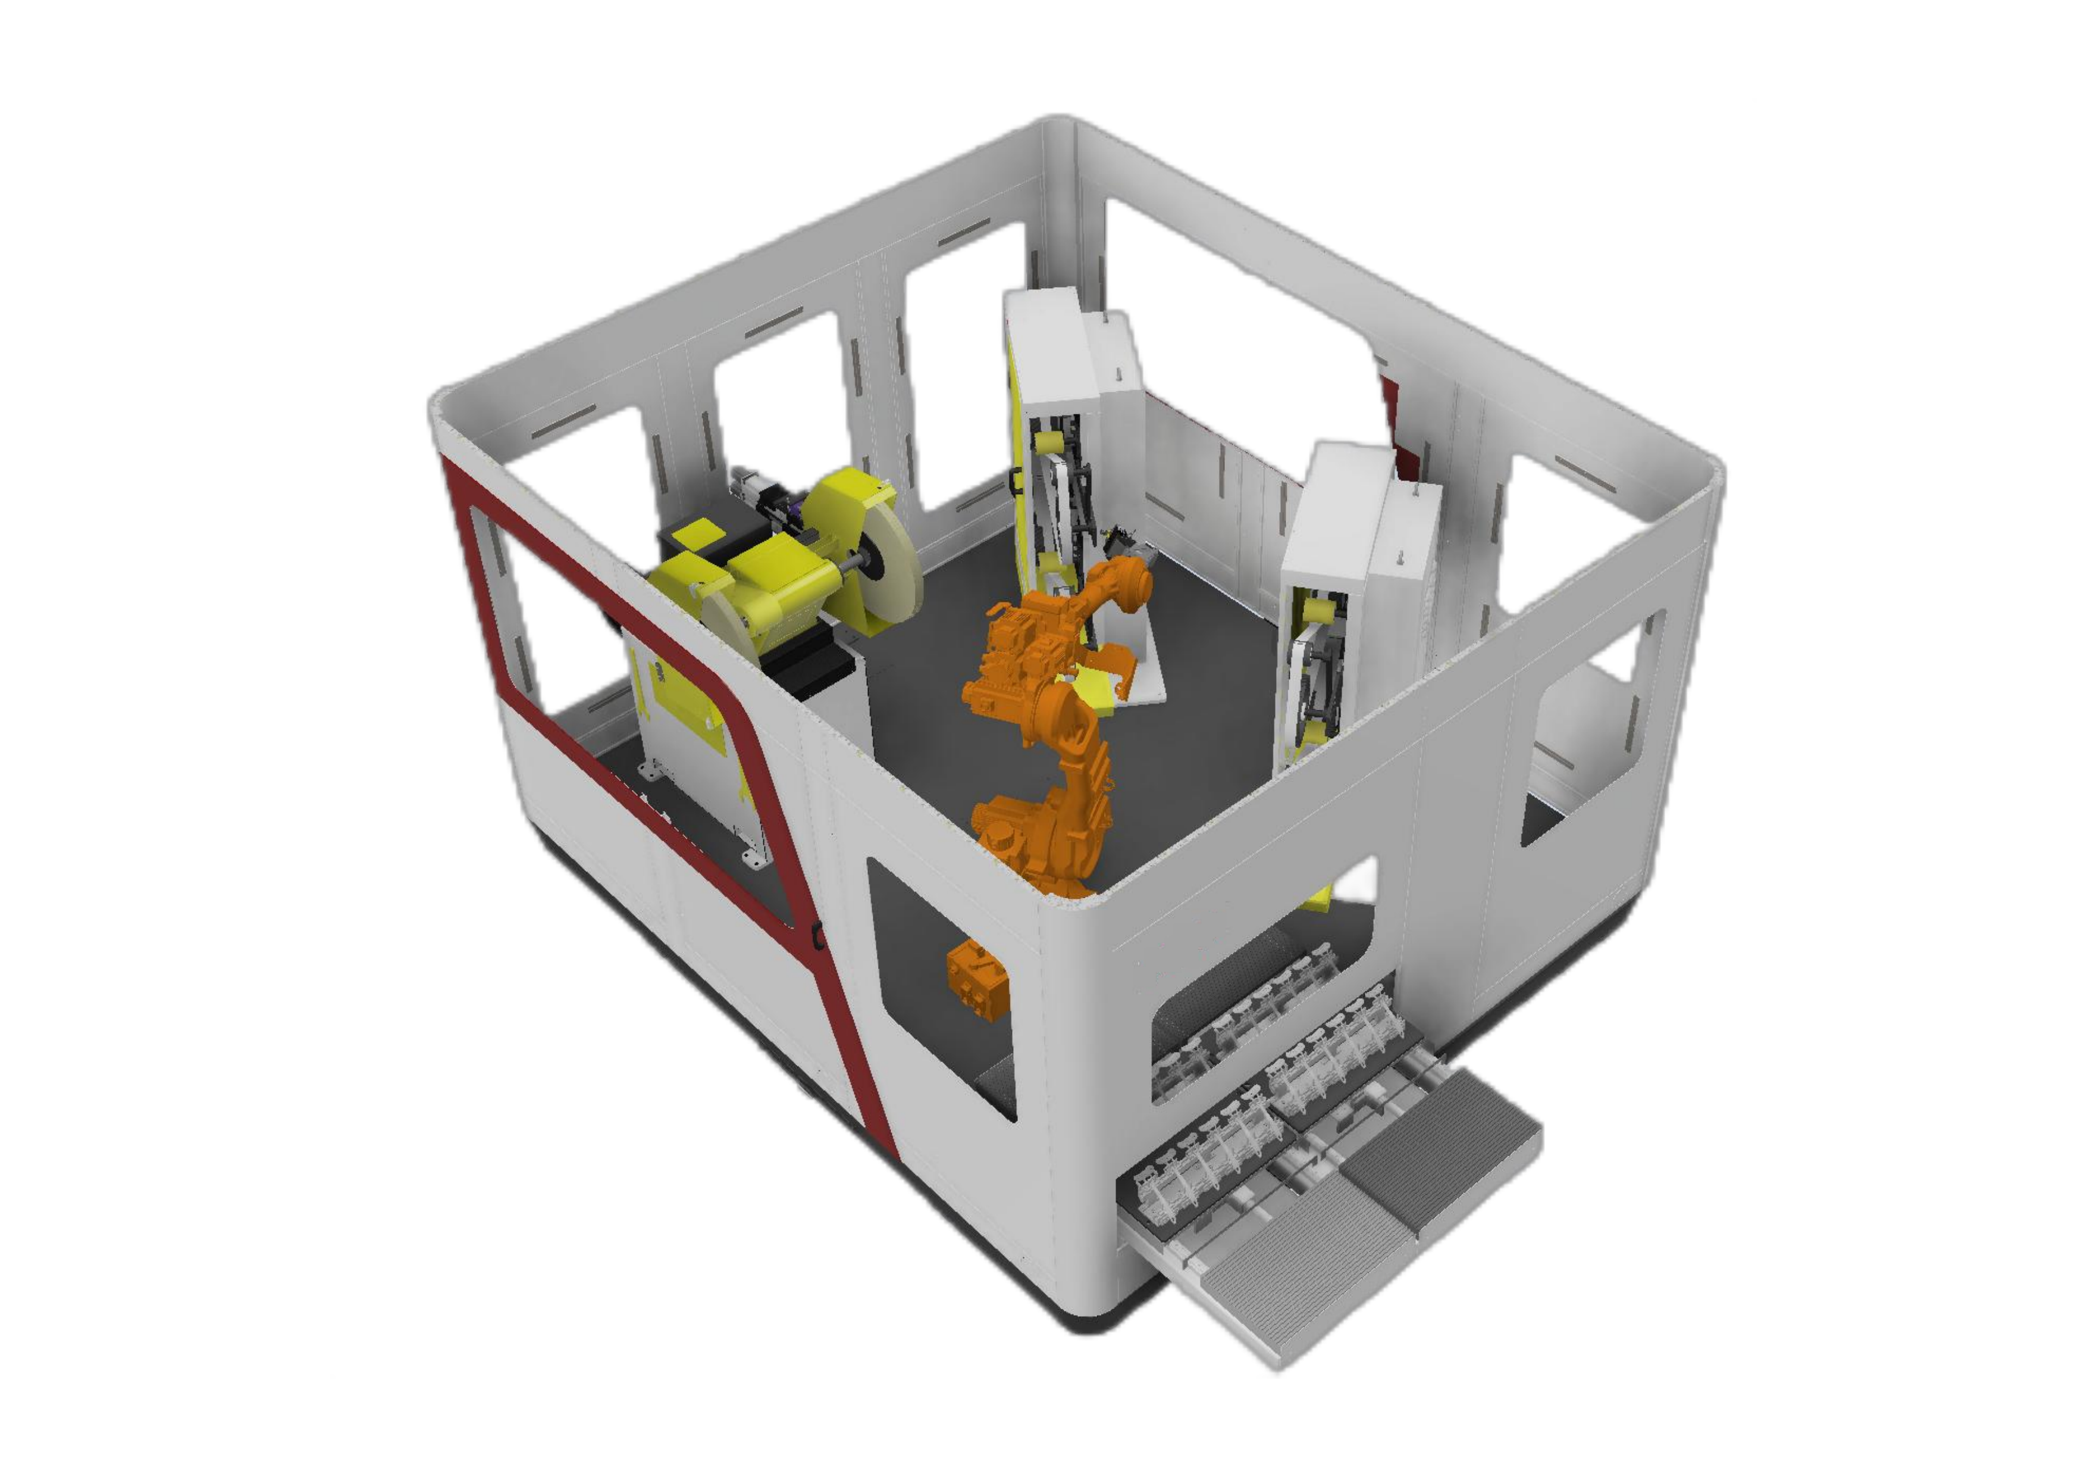
Especificações do modelo da estação de trabalho
Compare as faixas de modelos suportadas para uma configuração de fixação de peça. As dimensões da peça, o peso da peça e a carga útil do robô são limites independentes; selecione uma linha que acomode a peça de trabalho.
Deslize a tela horizontalmente para comparar todos os campos.
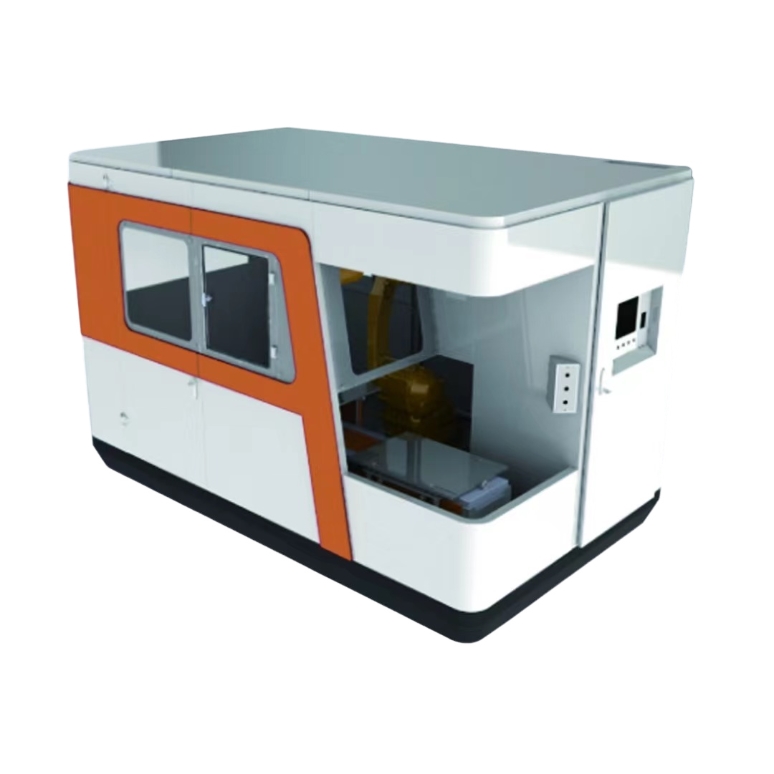
| Modelo | Carga útil do robô | Peso da peça | Envelope parcial | dimensões totais | Potência de alimentação/nominal | Precisão de moagem |
|---|---|---|---|---|---|---|
| EVSPG-10A | 10 kg | ≤3kg | 100 × 100 × 50 mm | 3450 × 2200 × 2260 mm | CA 380 V / 11.5 kW | ±0.1–0.2 mm |
| EVSPG-20A | 20 kg | ≤7kg | 200 × 200 × 100 mm | 3450 × 2200 × 2260 mm | CA 380 V / 12.5 kW | ±0.1–0.2 mm |
| EVSPG-30A | 30 kg | ≤15kg | 300 × 300 × 150 mm | 3450 × 2200 × 2260 mm | CA 380 V / 13.5 kW | ±0.1–0.2 mm |
| Materiais aplicáveis | Fundições de alumínio, pequenas ferragens | |||||
| Robô industrial | EVST | |||||
O campo de precisão descreve a exatidão da retificação. Os requisitos de movimento do robô são comparados separadamente abaixo.
Módulos padrão de retificação e polimento
Os módulos padrão incluem lixadeiras de cinta de estação dupla, lixadeiras de cinta de estação única e máquinas de polimento de estação única. Os módulos de polimento de cinta larga, peças grandes e peças pequenas suportam combinações modulares, com configurações flutuantes e de compensação automática.
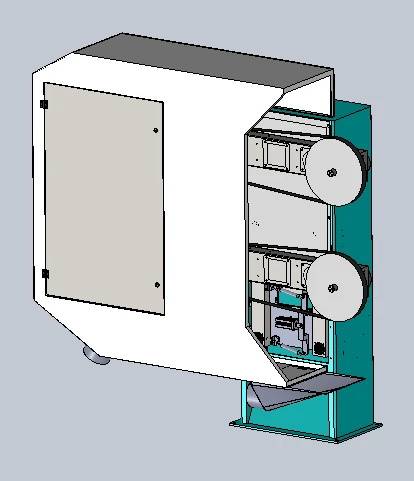
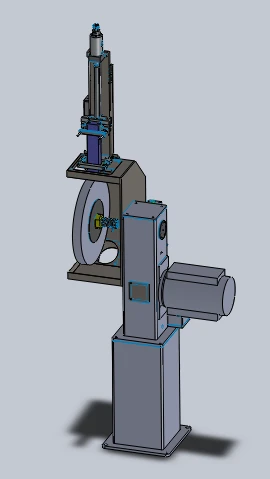
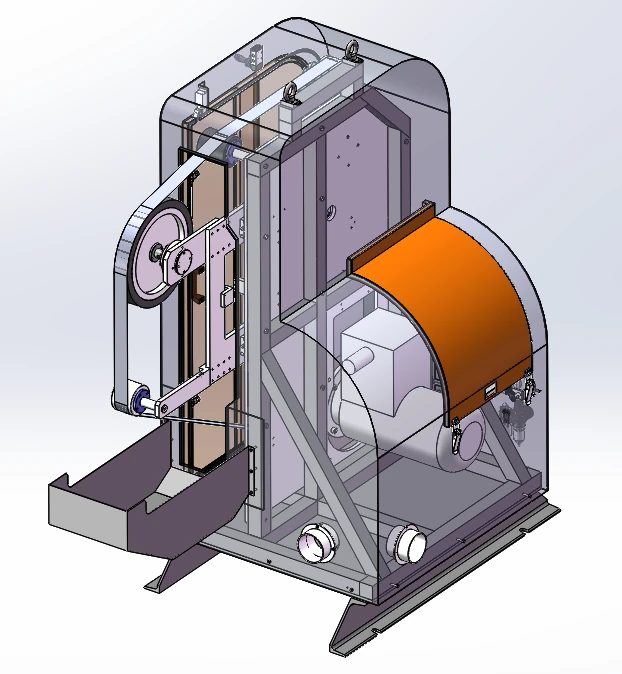
Uma das configurações da máquina de lixar utiliza um motor à prova de explosão de 4 kW, uma velocidade máxima de rotação de 2800 rpm e uma lixa de 2800 mm × 70 mm. Inclui alinhamento da lixa, conexão para coletor de pó, flutuação pneumática padrão com opção de atualização para força constante eletrônica e previsão para um eixo flutuante.
Sete famílias de produtos consumíveis e seus respectivos papéis
A seleção dos consumíveis é feita de acordo com a operação necessária e o formato da área de contato. Diferentes estações podem ser combinadas para alternar entre as etapas de remoção de abrasivo e polimento.
Cintas abrasivas
Retificação com cinta ao longo do percurso de contato selecionado.
Rodas de abas
Acabamento abrasivo com consumível em formato de roda.
Rodas de náilon
Polimento de superfície com estação de roda de nylon.
Rodas de sisal
Polimento das rodas dentro da sequência de acabamento necessária.
Rodas de polimento de tecido
Polimento com uma estação de roda de pano.
Arquivos
Limagem localizada e rebarbação de bordas.
Fresas
Fresagem e remoção de material antes do acabamento subsequente.
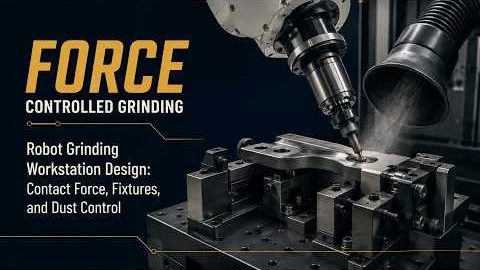
moagem robótica controlada por força
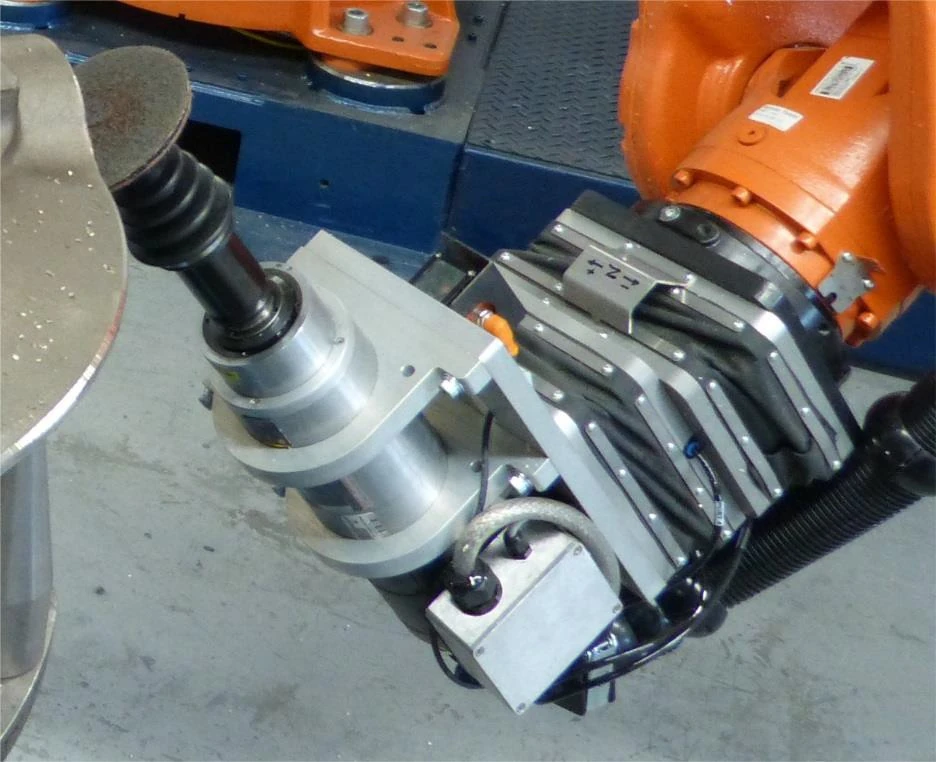
Complacência pneumática passiva
Uma válvula proporcional controla a pressão dentro do mecanismo flutuante, com a configuração de controle ajustada à postura do robô. A flexibilidade mecânica proporciona uma faixa de flutuação de ±10 mm.
Feedback de força ativo
O sistema de feedback de força ajusta o dispositivo flutuante para frente ou para trás, mantendo o contato conforme a posição da peça, a tolerância da peça ou o desgaste abrasivo se alteram. A faixa de força controlada está disponível mediante solicitação.
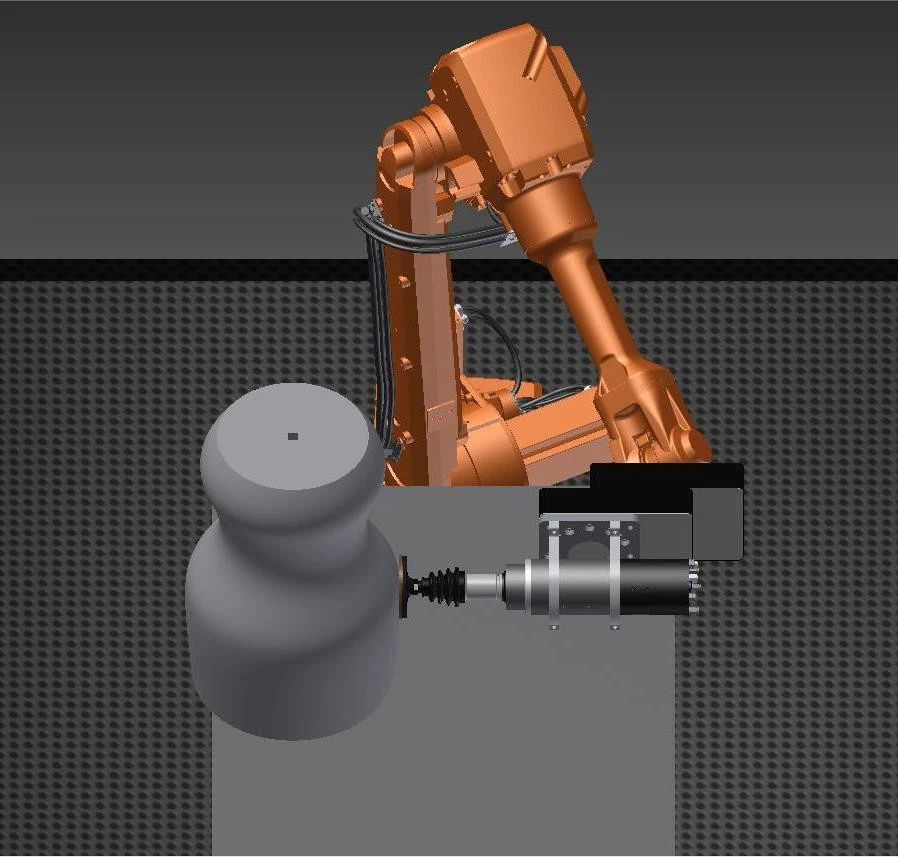
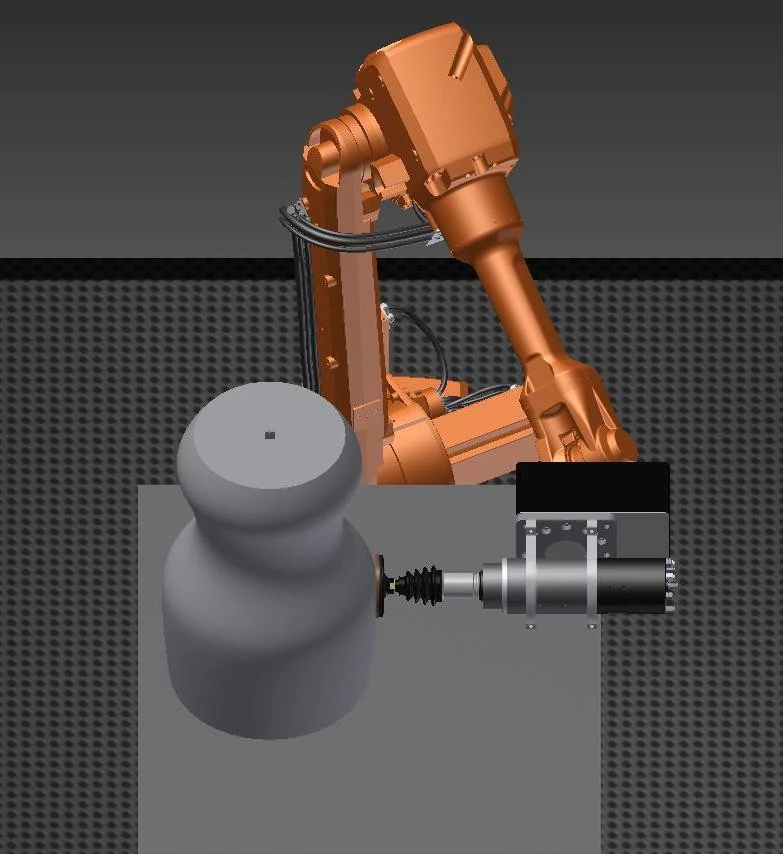
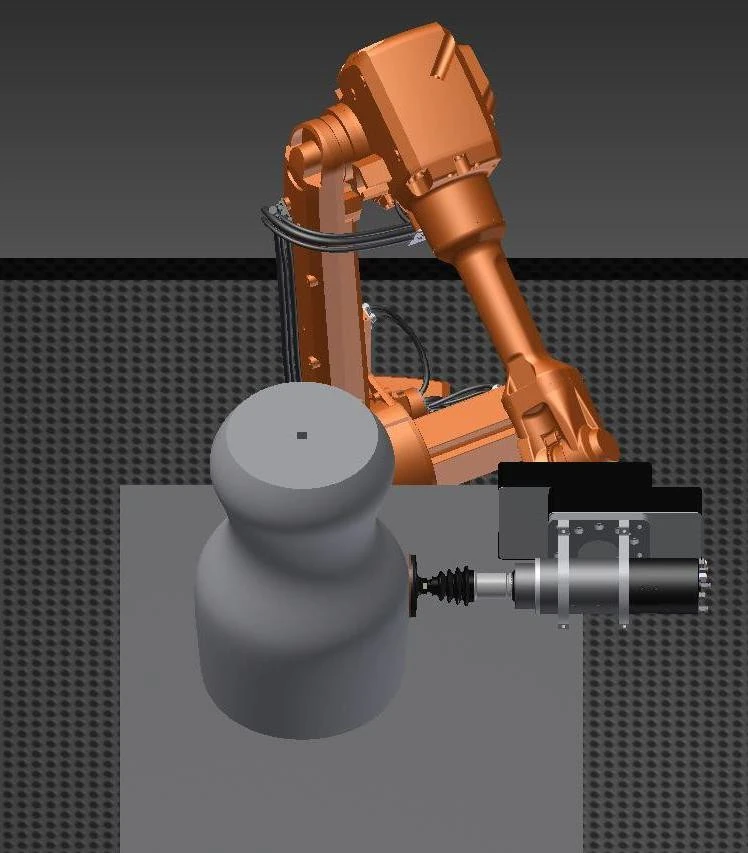
Uma opção de ferramenta com controle de força/posição em todas as posições permite a troca automática de ferramentas e é especificada para operação contínua com proteção IP65. Essas são especificações da opção de ferramenta, separadas dos requisitos do corpo do robô.
Opções de ferramentas e equipamentos de controle de força
Famílias de ferramentas
- fuso flutuante oscilante
- fuso oscilante
- Lima rotativa flutuante
- Triturador pesado flutuante com controle de força
- Lixadeira de cinta com controle de força
- Lixadeira de cinta fixa
Formas de equipamentos de controle de força
- Equipamento de controle de força em todas as posições
- Esmerilhadeira unidirecional com controle de força
- Esmerilhadeira bidirecional de dupla estação com controle de força
- Equipamento de rebarbação com controle de força
Os fusos elétricos flutuantes radiais são outra opção de interface de ferramenta. Selecione a família de ferramentas considerando a operação, a direção de contato e o acesso disponível.
Extração de poeira e compartimento de trabalho
A configuração de filtro de cartucho utiliza filtração por pressão negativa, meio filtrante revestido com PTFE e limpeza por pulso com coleta por gaveta. Seus valores técnicos são mostrados abaixo.
| Item tecnológico | Valor do parâmetro | Unidade |
|---|---|---|
| Energia | 7.5 | kW |
| O fluxo de ar | 8500 | m³ / h |
| Cartuchos de filtro | 6 | cartuchos |
| área de filtro | 66 | m² |
| Tamanho de filtração | 0.3-1 | mm |
| Eficiência de filtração | 99 | % |
| Pressão de ar comprimido | 0.4-0.6 | MPa |
| Caixas de coleta | × 40 2 | L |
| Nível de ruído | 78 2 ± | dB |
| Conexões de entrada | × 4 200 | mm |
| dimensões totais | 1350 1100 × 2280 | mm |
| tensão de alimentação | 380 | V |
| Frequência de fornecimento | 50 | Hz |
Interfaces de proteção contra poeira e intrusão
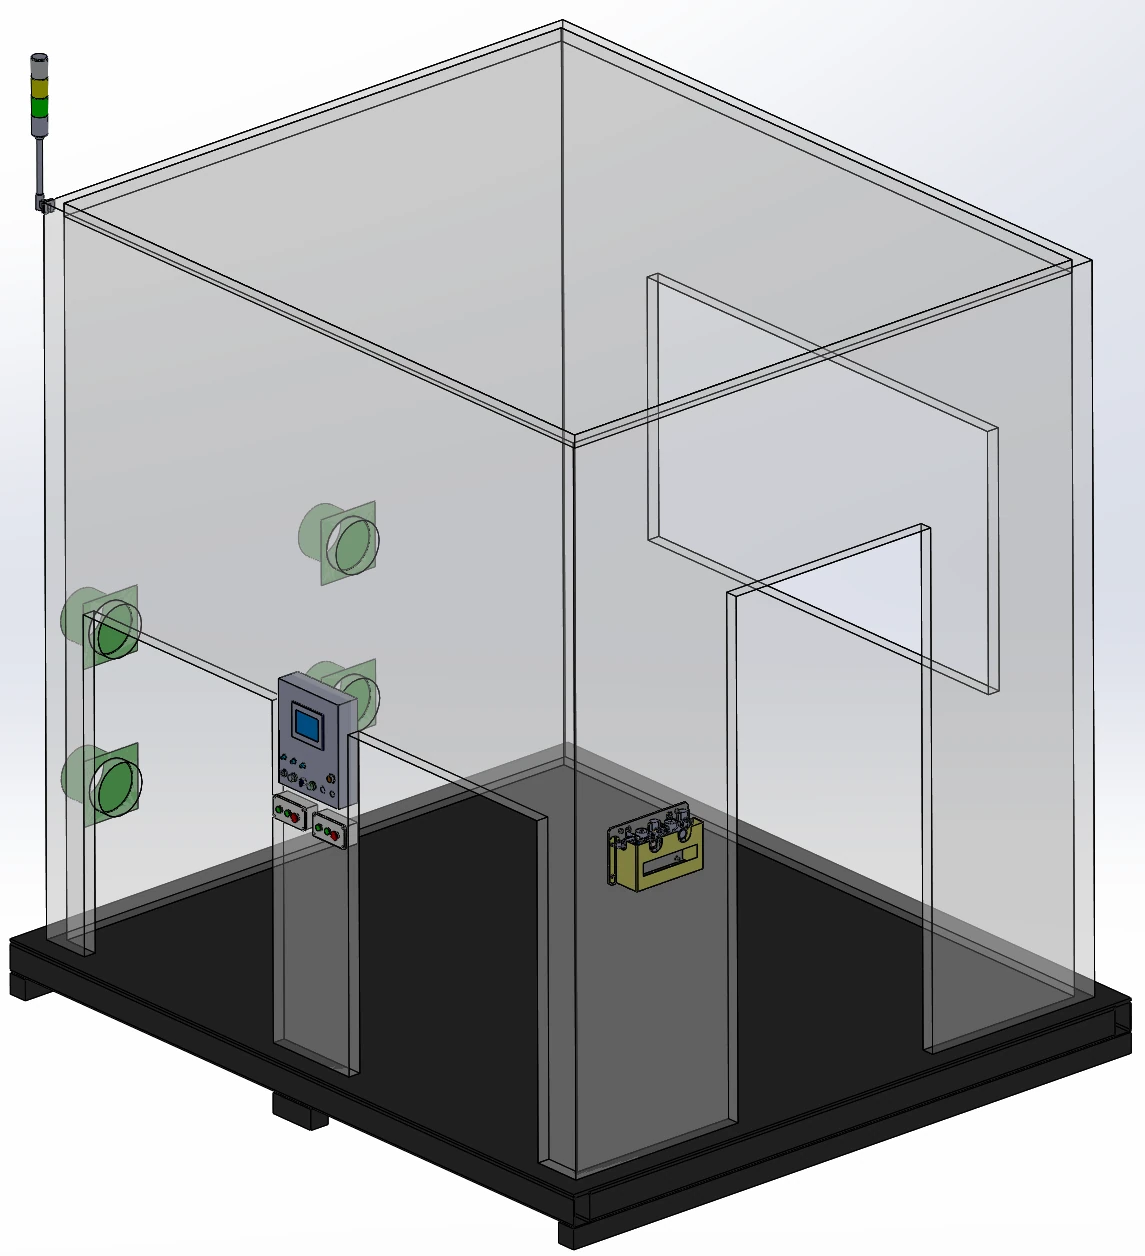
Uma estrutura em perfil de alumínio com painéis de chapa metálica inclui uma janela de visualização em acrílico de 5 mm, iluminação e 4 conexões de exaustão. Um painel de exibição, caixa de botão de confirmação de carregamento, porta de manutenção e base em aço carbono Q235 com acesso para empilhadeira completam o conjunto.
Extração úmida e controle integrado de poeira
A extração úmida é uma opção disponível para poeira de alumínio e magnésio. A estrutura da estação de trabalho pode conter a poeira graças a um revestimento externo, mesa com design de dupla camada resistente à poeira e conexões para coletor de pó; detecção de poeira e alarmes são opcionais.
Requisitos de movimento e proteção do robô
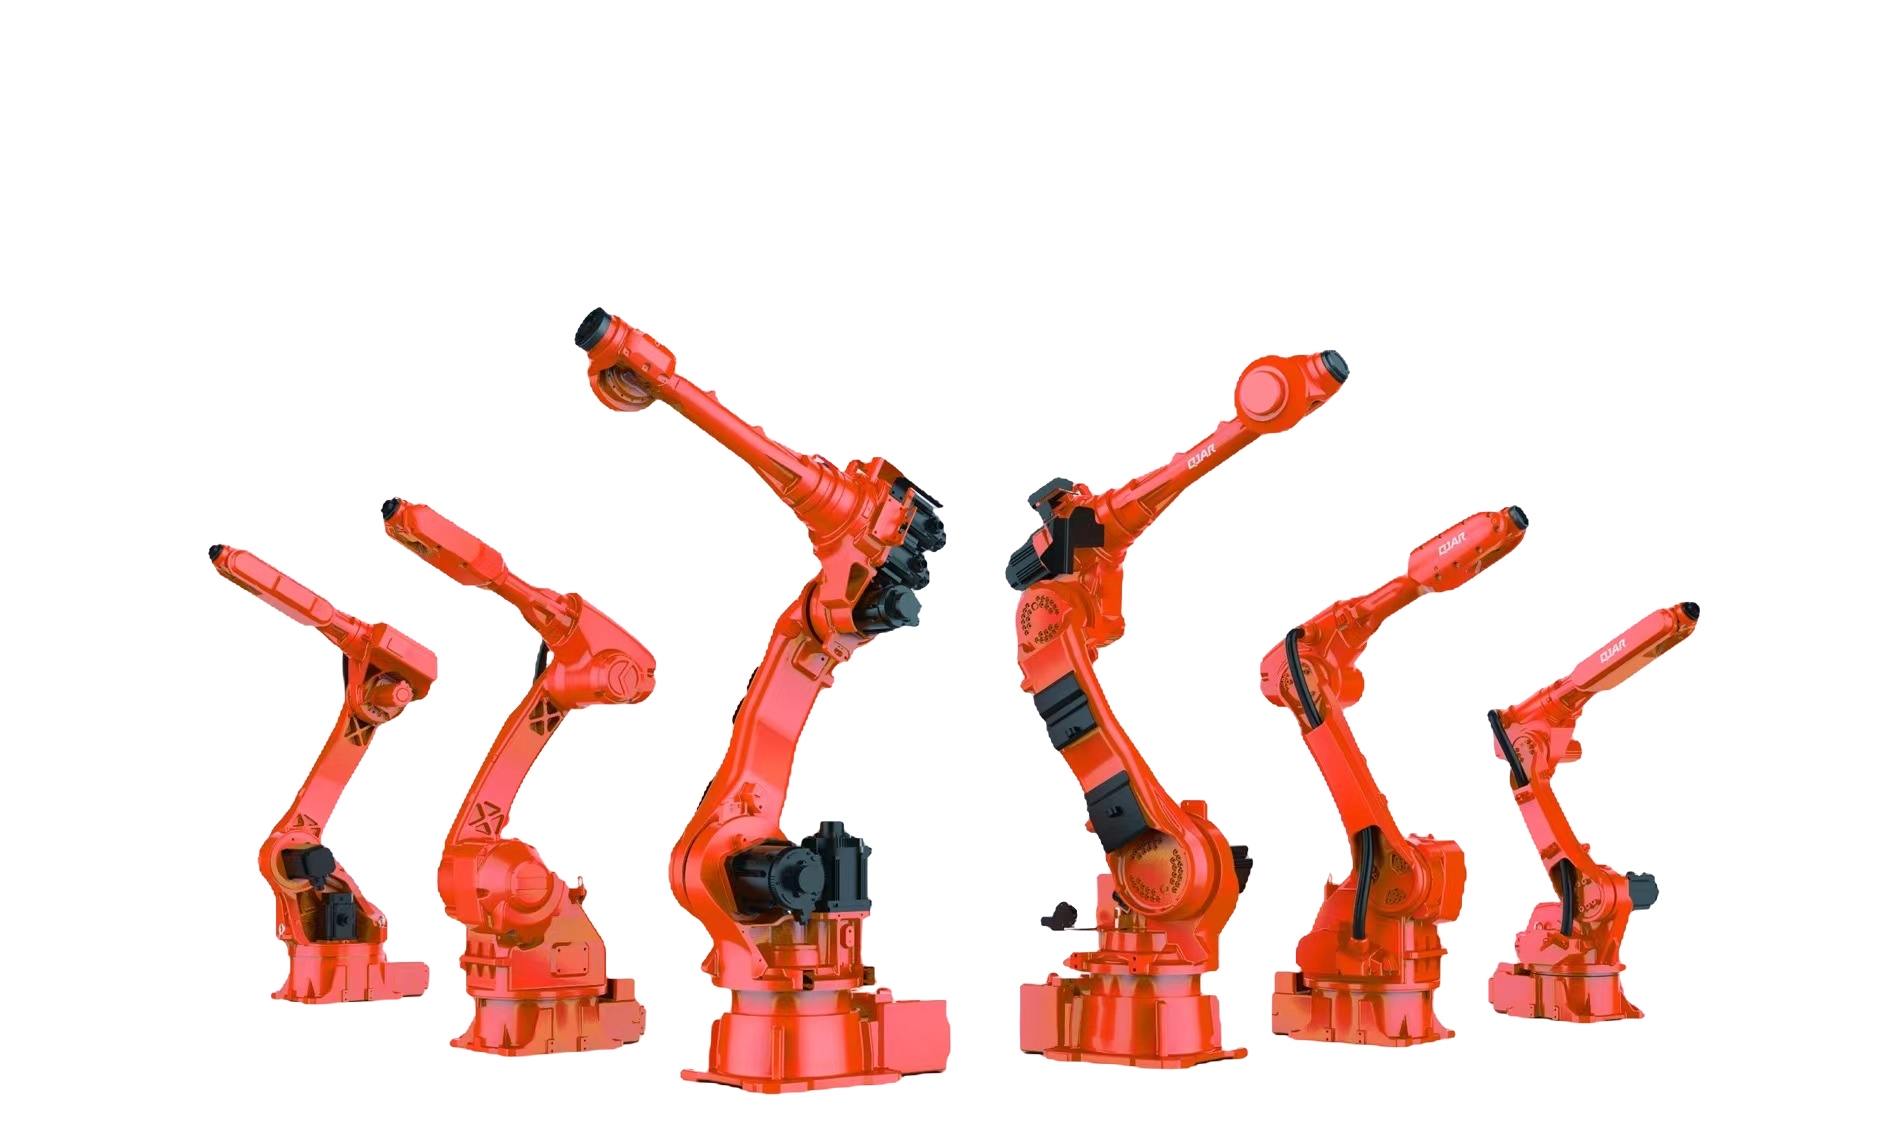
Selecione um robô de seis eixos para a aplicação, utilizando estes requisitos de movimento e proteção como uma lista de verificação comparativa. Estas são condições de seleção do robô, independentes da precisão de retificação da estação de trabalho e da faixa de força de contato controlada.
- repetibilidade do robô
- ± 0.02 mm
- velocidade linear efetiva
- ≥5m/s
- Precisão do TCP
- 0.2 mm
- Precisão do percurso
- ≤0.2 mm Em velocidades de retificação de até 300 mm/s
- Proteção contra robôs
- IP67
- Referência de carga de contato
- 3-10 kg
Monitoramento de condição em linha
Condições dos consumíveis e das ferramentas
As funções disponíveis incluem detecção de correia rompida, detecção de ferramenta quebrada e gerenciamento da vida útil da ferramenta. A lubrificação da ferramenta pode ser incluída para a configuração de ferramenta de retificação selecionada.
Status de produção
A gestão da capacidade de produção complementa o monitoramento de consumíveis. Analise os sinais necessários e o acesso para manutenção, juntamente com a ferramenta selecionada e o layout do gabinete.
Acabamento de costura FSW
Bandeja de bateria de alumínio com costuras FSW
Uma aplicação típica é a retificação guiada por robô de juntas soldadas por fricção em bandejas de baterias de alumínio.
Acabamento FSW de dupla face
Uma aplicação separada de dupla face combina um fuso com controle de força, um posicionador giratório e extração úmida para retificar 6 juntas FSW: 3 na frente e 3 no verso.
Operações relacionadas ao acabamento de quadros
As operações relacionadas à estrutura da bateria incluem fresagem da face de solda, rebarbação e retificação das faces de vedação após a fresagem.
Linha de moagem automatizada: interfaces de estação de trabalho
Ao planejar uma linha de retificação automatizada, comece pela interface da estação de trabalho: localização das peças recebidas, acesso para transferência, conexões de extração e os sinais compartilhados com os equipamentos adjacentes. Adeque o layout à sequência de acabamento e ao acesso necessário para troca de ferramentas e manutenção.
Peça presa na mão ou ferramenta presa na mão — como escolher para a minha peça?
Use a rota com a peça presa como ponto de partida para a seleção de peças de até 30 kg e, em seguida, verifique o peso específico da peça, o acesso para fixação e o percurso de acabamento do modelo. Peças maiores ou mais pesadas são mais adequadas para uma configuração com a ferramenta presa. A tabela de modelos fornece limites de peça mais restritos do que este critério geral de rota.
Qual a capacidade de carga e o peso das peças que cada modelo de estação de trabalho suporta?
As três linhas de modelos combinam cargas úteis do robô de 10, 20 e 30 kg com pesos de peças recomendados de até 3, 7 e 15 kg, respectivamente. A carga útil do robô e o peso da peça são campos de seleção diferentes; use ambos em conjunto com o envelope da peça.
Flutuação passiva ou controle de força ativo — qual deles minha peça precisa?
A complacência pneumática passiva proporciona um deslocamento mecânico flutuante. O feedback de força ativo ajusta o deslocamento para compensar alterações na posição da peça, tolerâncias da peça e desgaste de consumíveis, mantendo o contato. Selecione a abordagem ao redor da superfície e sua variação.
Qual a faixa de força de contato que pode ser mantida?
A faixa de força de contato controlada está disponível mediante solicitação. Discuta o material da peça, a geometria, a ferramenta de acabamento e a superfície alvo antes de selecionar a configuração de controle de força.
Qual o método de extração de poeira necessário para poeira de alumínio e magnésio?
A extração úmida é uma opção viável para poeira de alumínio e magnésio. Ao escolher o equipamento de extração e o confinamento, leve em consideração o material e o processo envolvidos; as especificações do filtro de cartucho descrevem uma configuração separada.