
Robôs Industriais QJAR: Modelos e Guia de Seleção
Compare os robôs QJAR para soldagem, manuseio, paletização e outras tarefas de automação industrial. Comece pela aplicação, carga total de ferramentas e peças, alcance de trabalho e instalação, e depois revise o modelo selecionado na tabela.
Como selecionar um robô QJAR para a lista de opções
Primeiro, escolha a família de processos e, em seguida, verifique se a carga útil e o alcance abrangem a ferramenta, a peça e as posições de trabalho reais. A instalação, a proteção e qualquer versão específica do processo devem ser verificadas antes de definir o controlador, as ferramentas e o escopo da célula.
Compare os modelos de robôs QJAR
Use os filtros para refinar a seleção de candidatos por modelo, categoria de aplicação, eixos, carga útil e alcance. Considere os valores listados como limites de triagem e valide a carga no pulso, o tempo de ciclo e as poses necessárias para a aplicação.
| Imagem | Modelo | Eixos | carga paga | Envergadura máxima | Repita o posicionamento | Peso corporal | Fonte de energia | Instalação | Aplicação | Gabinete do controlador | Amplitude articular / velocidade máxima | carga admissível no pulso | Próxima ação |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
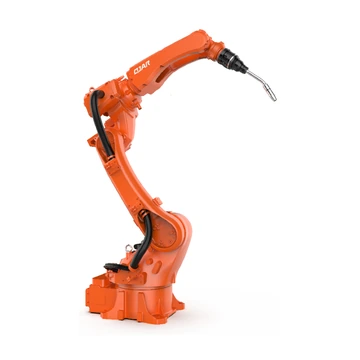 | QJR6-1400H | 6 | 6 kg | 1,461 mm | ± 0.08 mm | 150 kg | Monofásico 220 V ±10% | Montagem no chão ou no teto | Soldagem com kit de soldagem (máquina de solda: Aotai NBC-350RL ou Megmeet Ehave 2 CM350R, alimentador de arame, tocha de solda anticolisão) | Robô 2.6kVA;Gabinete de 2.6 kVA;Dimensões do gabinete: 600*480*920mm;Massa do gabinete: 80 kg | Faixa - J1 ±174°;J2 +159°, -93°;J3 +95°, -125°;J4 ±183°;J5 +129°, -126°;J6 ±360° |Velocidade máxima — J1 235°/s;J2 235°/s;J3 240°/s;J4 361°/s;J5 361°/s;J6 974°/s | Torque — J4 28 N·m;J5 14.4 N·m;J6 5N·m |Inércia — J4 1.2kg·m²;J5 0.8kg·m²;J6 0.1kg·m² | Solicite este modelo |
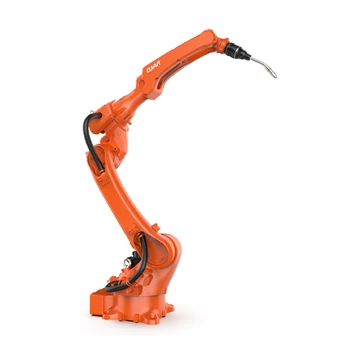 | QJR6-2000H | 6 | 6 kg | 2,014 mm | ± 0.08 mm | 230 kg | Monofásico 220 V ±10% | Montagem no chão ou no teto | Soldagem com kit de soldagem (máquina de solda: Aotai NBC-350RL ou Megmeet Ehave 2 CM350R, alimentador de arame, tocha de solda anticolisão) | Robô 3.4kVA;Gabinete de 3.4 kVA;Dimensões do gabinete: 600*480*920mm;Massa do gabinete: 80 kg | Faixa - J1 ±175°;J2 +159°, -95°;J3 +95°, -125°;J4 ±183°;J5 +129°, -126°;J6 ±360° |Velocidade máxima — J1 189.1 °/s;J2 189.1 °/s;J3 189.1 °/s;J4 378.2 °/s;J5 378.2 °/s;J6 974 °/s | Torque — J4 28 N·m;J5 14.4 N·m;J6 5.1N·m |Inércia — J4 1.2kg·m²;J5 0.8kg·m²;J6 0.1kg·m² | Solicite este modelo |
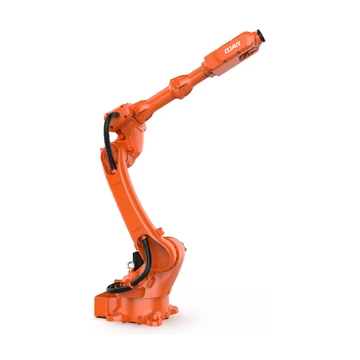 | QJR6-2100 | 6 | 6 kg | 2,121 mm | ± 0.05 mm | 245 kg | Monofásico 220 V ±10% | Montagem no chão ou no teto | Manuseio, montagem, triagem, carga e descarga, etc. | Robô 3.6kVA;Gabinete de 3.6 kVA;Dimensões do gabinete: 600*480*920mm;Massa do gabinete: 95 kg | Faixa - J1 ±175°;J2 +159°, -95°;J3 +92°, -125°;J4 ±185°;J5 ±115°;J6 ±360° |Velocidade máxima — J1 189°/s;J2 189°/s;J3 189°/s;J4 372°/s;J5 573°/s;J6 687°/s | Torque — J4 28Nm;J5 28Nm;J6 26.4 Nm |Inércia — J4 1.1kg·m²;J5 1kg·m²;J6 0.7kg·m² | Solicite este modelo |
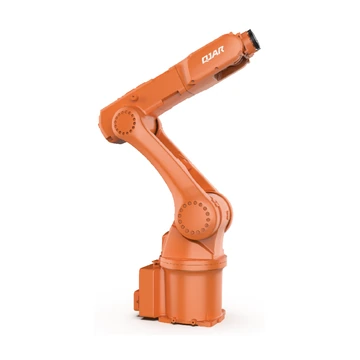 | QJR7-900 | 6 | 7 kg | 903.5 mm | ± 0.03 mm | 47 kg | Monofásico 220 V ±10% | Montagem no chão ou no teto | Manuseio, montagem, triagem, carga e descarga, etc. | Robô 1.4kVA;Gabinete de 7.5 kVA;Dimensões do gabinete: 422*420*210mm;Massa do gabinete: 20 kg | Faixa - J1 ±182°;J2 +132°, -94°;J3 +74°, -187°;J4 ±172°;J5 ±125°;J6 ±360° |Velocidade máxima — J1 320°/s;J2 258°/s;J3 401°/s;J4 429°/s;J5 429°/s;J6 687°/s | Torque — J4 33.6Nm;J5 18.4Nm;J6 15.8 Nm |Inércia — J4 1.61kg·m²;J5 0.97kg·m²;J6 0.42kg·m² | Solicite este modelo |
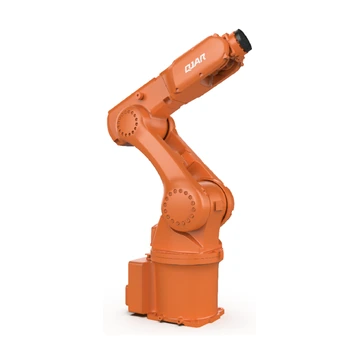 | QJR8-700 | 6 | 8 kg | 744 mm | ± 0.03 mm | 45 kg | Monofásico 220 V ±10% | Montagem no chão ou no teto | Manuseio, montagem, triagem, carga e descarga, etc. | Robô 1.4kVA;Gabinete de 7.5 kVA;Dimensões do gabinete: 422*420*210mm;Massa do gabinete: 20 kg | Faixa - J1 ±182°;J2 +132°, -98°;J3 +70°, -190°;J4 ±172°;J5 ±125°;J6 ±360° |Velocidade máxima — J1 320°/s;J2 320°/s;J3 401°/s;J4 429°/s;J5 429°/s;J6 687°/s | Torque — J4 33.6Nm;J5 18.4Nm;J6 15.8 Nm |Inércia — J4 1.21kg·m²;J5 0.87kg·m²;J6 0.42kg·m² | Solicite este modelo |
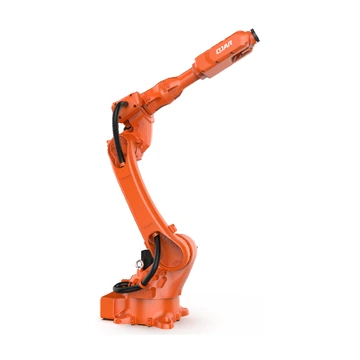 | QJR10-1900 | 6 | 10 kg | 1,943 mm | ± 0.05 mm | 245 kg | Monofásico 220 V ±10% | Montagem no chão ou no teto | Manuseio, montagem, triagem, carga e descarga, polimento e retificação, etc. | Robô 3.6kVA;Gabinete de 3.6 kVA;Dimensões do gabinete: 600*480*920mm;Massa do gabinete: 95 kg | Faixa - J1 ±175°;J2 +159°, -95°;J3 + 95°, - 125°;J4 ±185°;J5 ±115°;J6 ±360° |Velocidade máxima — J1 189°/s;J2 189°/s;J3 189°/s;J4 372°/s;J5 573°/s;J6 687°/s | Torque — J4 28Nm;J5 28Nm;J6 26.4N·m |Inércia — J4 1.1kg·m²;J5 1kg·m²;J6 0.7kg·m² | Solicite este modelo |
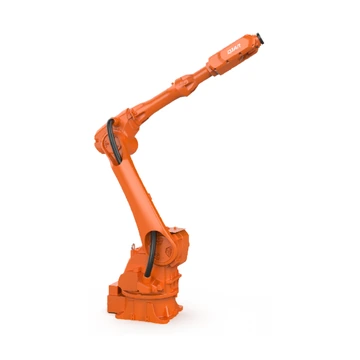 | QJR12-2300 | 6 | 12 kg | 2,304.8 mm | ± 0.05 mm | 275 kg | Monofásico 220 V ±10% | Montagem no chão ou no teto | Manuseio, montagem, triagem, carga e descarga, etc. | Robô 3.7kVA;Gabinete de 3.7 kVA;Dimensões do gabinete: 600*480*920mm;Massa do gabinete: 85 kg | Faixa - J1 ±172°;J2 +150°, - 110°;J3 + 85°, -150°;J4 ±185°;J5 ±115°;J6 ±360° |Velocidade máxima — J1 177°/s;J2 177°/s;J3 189°/s;J4 458°/s;J5 515°/s;J6 630°/s | Torque — J4 88.3 N·m;J5 28.05 N·m;J6 28.05 Nm |Inércia — J4 4.09kg·m²;J5 1.61kg·m²;J6 0.93kg·m² | Solicite este modelo |
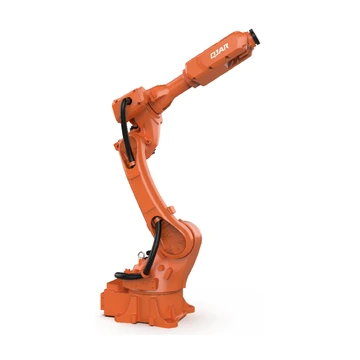 | QJR15-1500 | 6 | 15 kg | 1,538 mm | ± 0.05 mm | 170 kg | Monofásico 220 V ±10% | Montagem no chão ou no teto | Manuseio, montagem, triagem, carga e descarga, polimento e retificação, etc. | Robô 2.9kVA;Gabinete de 2.9 kVA;Dimensões do gabinete: 600*480*920mm;Massa do gabinete: 90 kg | Faixa - J1 ±168°;J2 +159°, - 93°;J3 + 92°, -125°;J4 ±185°;J5 ±115°;J6 ±360° |Velocidade máxima — J1 234°/s;J2 234°/s;J3 240°/s;J4 372°/s;J5 630°/s;J6 687°/s | Torque — J4 28 N·m;J5 28 N·m;J6 26.4N·m |Inércia — J4 1.9kg·m²;J5 1.9kg·m²;J6 0.7kg·m² | Solicite este modelo |
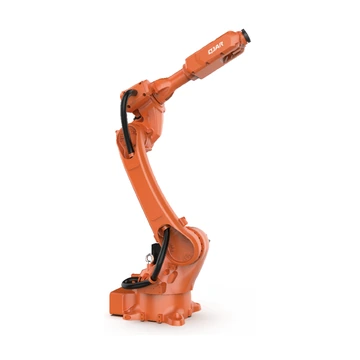 | QJR15-1700 | 6 | 15 kg | 1,792 mm | ± 0.05 mm | 240 kg | Monofásico 220 V ±10% | Montagem no chão ou no teto | Manuseio, montagem, triagem, carga e descarga, etc. | Robô 3.6kVA;Gabinete de 3.6 kVA;Dimensões do gabinete: 600*480*920mm;Massa do gabinete: 85 kg | Faixa - J1 ±175°;J2 +159°, - 95°;J3 + 92°, -125°;J4 ±185°;J5 ±115°;J6 ±360° |Velocidade máxima — J1 189°/s;J2 189°/s;J3 189°/s;J4 372°/s;J5 573°/s;J6 687°/s | Torque — J4 28 N·m;J5 28 N·m;J6 26.4N·m |Inércia — J4 1.8kg·m²;J5 1.9kg·m²;J6 0.7kg·m² | Solicite este modelo |
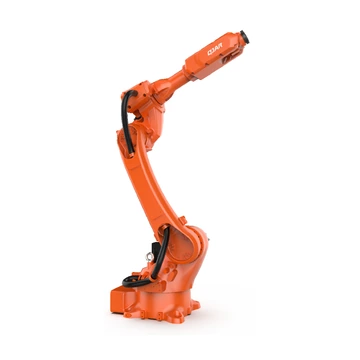 | QJR20-1700 | 6 | 20 kg | 1,792 mm | ± 0.05 mm | 240 kg | Monofásico 220 V ±10% | Montagem no chão ou no teto | Paletização, manuseio, carga e descarga, corte a laser, pintura, polimento e retificação, etc. | Robô 3.6kVA;Gabinete de 3.7 kVA;Dimensões do gabinete: 600*480*1270mm;Massa do gabinete: 120 kg | Faixa - J1 ±175°;J2 +159°, -95°;J3 +92°, -125°;J4 ±185°;J5 ±115°;J6 ±360° |Velocidade máxima — J1 189°/s;J2 189°/s;J3 189°/s;J4 372°/s;J5 429°/s;J6 544°/s | Torque — J4 26.4 N·m;J5 32 N·m;J6 26.4N·m |Inércia — J4 1.75kg·m²;J5 3.43kg·m²;J6 0.97kg·m² | Solicite este modelo |
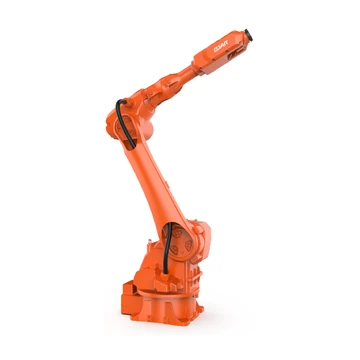 | QJR20-2000 (Não à prova de explosão) | 6 | 20 kg | 2,001.7 mm | ± 0.05 mm | 270 kg | Monofásico 220 V ±10% | Montagem no chão ou no teto | Manuseio, montagem, triagem, carga e descarga, etc. | Robô 3.7kVA;Gabinete de 3.7 kVA;Dimensões do gabinete: 600*480*920mm;Massa do gabinete: 95 kg | Faixa - J1 +172°;J2 +150°, -110°;J3 +85°, -150°;J4 ±185°;J5 ±115°;J6 ±360° |Velocidade máxima — J1 177°/s;J2 177°/s;J3 189°/s;J4 429°/s;J5 412°/s;J6 515°/s | Torque — J4 83.3 N·m;J5 34Nm;J6 28N·m |Inércia — J4 4.1kg·m²;J5 3.8kg·m²;J6 1.1 kgm | Solicite este modelo |
| QJR20-2000 (À prova de explosão) | 6 | 20 kg | 2,001.7 mm | ± 0.05 mm | 270 kg | Monofásico 220 V ±10% | Montagem no chão ou no teto | Manuseio, carga e descarga, triagem, montagem, etc. | Robô 3.7kVA;Gabinete de 3.7 kVA;Dimensões do gabinete: 600*480*1270mm;Massa do gabinete: 120 kg | Faixa - J1 ±172°;J2 +150°, -110°;J3 +85°, -150°;J4 ±185°;J5 ±115°;J6 ±360° |Velocidade máxima — J1 177 °/ s;J2 177 °/ s;J3 189 °/ s;J4 429 °/ s;J5 412 °/ s;J6 515 °/s | Torque — J4 83.3 Nm;J5 34 Nm;J6 28 Nm |Inércia — J4 4.1 kg.m²;J5 3.8 kg.m²;J6 1.1 kg.m² | Solicite este modelo |
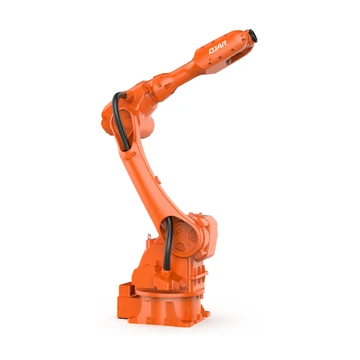 | QJR25-1800 | 6 | 25 kg | 1,852 mm | ± 0.05 mm | 270 kg | Monofásico 220 V ±10% | Montagem no chão ou no teto | Utilizada em manuseio, montagem, retificação e rebarbação, etc., e amplamente aplicada em produtos metálicos, energia fotovoltaica, armazenagem e logística, alimentos e bebidas, e outras indústrias. | Robô 3.8kVA;Gabinete de 3.7 kVA;Dimensões do gabinete: 600*480*1270mm;Massa do gabinete: 120 kg | Faixa - J1 ±172°;J2 +165°, - 100°;J3 + 83°, -130°;J4 ±185°;J5 ±126°;J6 ±360° |Velocidade máxima — J1 177°/s;J2 177°/s;J3 189°/s;J4 429°/s;J5 412°/s;J6 429°/s | Torque — J4 83.3 N·m;J5 43.35 N·m;J6 37.4 Nm |Inércia — J4 5.40kg·m²;J5 5.37kg·m²;J6 1.44kg·m² | Solicite este modelo |
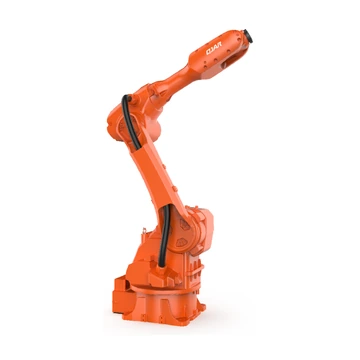 | QJR30-1600 (Não à prova de explosão) | 6 | 30 kg | 1,668 mm | ± 0.05 mm | 270 kg | Monofásico 220 V ±10% | Montagem no chão ou no teto | Paletização, manuseio, carga e descarga, corte a laser, pintura, polimento e retificação, etc. | Robô 3.7kVA;Gabinete de 3.7 kVA;Dimensões do gabinete: 600*480*920mm;Massa do gabinete: 85 kg | Faixa - J1 ±172°;J2 +147°, - 115°;J3 + 83°, -98°;J4 ±185°;J5 ±126°;J6 ±360° |Velocidade máxima — J1 172°/s;J2 177°/s;J3 189°/s;J4 429°/s;J5 412°/s;J6 429°/s | Torque — J4 83.3 N·m;J5 43.3 N·m;J6 37.4 Nm |Inércia — J4 6.8kg·m²;J5 6.8kg·m²;J6 2.2kg·m² | Solicite este modelo |
| QJR30-1600 (À prova de explosão) | 6 | 30 kg | 1,668 mm | ± 0.05 mm | 270 kg | Monofásico 220 V ±10% | Montagem no chão ou no teto | Paletização, manuseio, carga e descarga, corte a laser, pintura, polimento e retificação, etc. | Robô 3.7kVA;Gabinete de 3.7 kVA;Dimensões do gabinete: 600*480*1270mm;Massa do gabinete: 90 kg | Faixa - J1 ±172°;J2 +147°, - 115°;J3 + 83°, -98°;J4 ±185°;J5 ±126°;J6 ±360° |Velocidade máxima — J1 172°/s;J2 177°/s;J3 189°/s;J4 429°/s;J5 412°/s;J6 429°/s | Torque — J4 83.3 N·m;J5 43.3 N·m;J6 37.4 Nm |Inércia — J4 6.8kg·m²;J5 6.8kg·m²;J6 2.2kg·m² | Solicite este modelo |
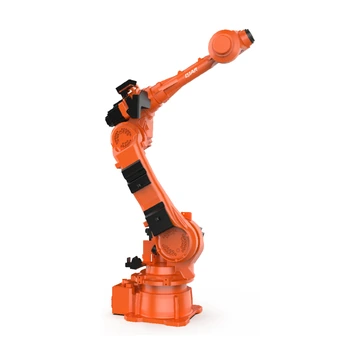 | QJR50-1 | 6 | 50 kg | 2,012.4 mm | ± 0.07 mm | 580 kg | Trifásico, cinco fios, 380 V ±10% | Montagem no chão ou no teto | Soldagem, pintura, carga e descarga, manuseio, triagem, montagem, etc. | Robô 14.5kVA;Gabinete de 14.5 kVA;Dimensões do gabinete: 600*480*920mm;Massa do gabinete: 110 kg | Faixa - J1 ±180°;J2 +135°, -90°;J3 +82°, -205°;J4 ±360°;J5 ±120°;J6 ±360° |Velocidade máxima — J1 154 °/ s;J2 120 °/ s;J3 154 °/ s;J4 249 °/ s;J5 249 °/ s;J6 349 °/s | Torque — J4 245 N·m;J5 245 N·m;J6 147 N·m |Inércia — J4 12.5 kg·m²;J5 12.5 kg·m²;J6 4.5 kg·m² | Solicite este modelo |
| QJR70-2000 | 6 | 70 kg | 2,012 mm | ± 0.07 mm | 630 kg | Trifásico, cinco fios, 380 V ±10% | Montagem no chão ou no teto | Rebarbação, carga e descarga, manuseio, montagem, etc. | Robô 21kVA;Gabinete de 21 kVA;Dimensões do gabinete: 650*750*1150mm;Massa do gabinete: 140 kg | Faixa - J1 ±180°;J2 +140°, -91°;J3 +82°, -208°;J4 ±360°;J5 ±120°;J6 ±360° |Velocidade máxima — J1 154 °/ s;J2 131 °/ s;J3 160 °/ s;J4 286 °/ s;J5 257 °/ s;J6 395 °/s | Torque — J4 480 N·m;J5 430.4 N·m;J6 190.4N·m |Inércia — J4 59.78 kg·m²;J5 60.26 kg·m²;J6 19.04 kg·m² | Solicite este modelo |
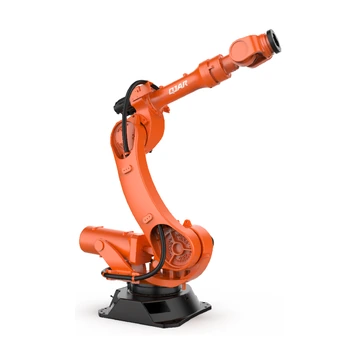 | QJR210-1 | 6 | 210 kg | 2,683.4 mm | ± 0.2 mm | 1,200 kg | Trifásico, cinco fios, 380 V ±10% | Montado no solo | Soldagem, paletização, carga e descarga, manuseio, polimento, montagem, etc. | Robô 25.9kVA;Gabinete de 25.9 kVA;Dimensões do gabinete: 600*480*920mm;Massa do gabinete: 110 kg | Faixa - J1 ±167°;J2 +86°, -51°;J3 +82°, -168°;J4 ±360°;J5 ±121°;J6 ±360° |Velocidade máxima — J1 80.2 °/s;J2 68.8 °/s;J3 80.2 °/s;J4 183 °/s;J5 171.9 °/s;J6 257.8 °/s | Torque — J4 1200 N·m;J5 1200 N·m;J6 650N·m |Inércia — J4 84kg·m²;J5 84kg·m²;J6 55kg·m² | Solicite este modelo |
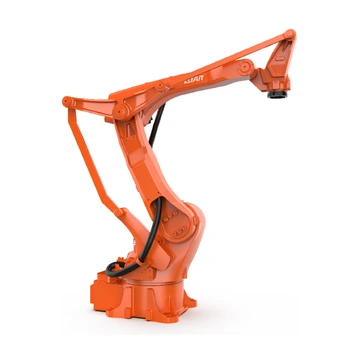 | QJRB15-1 (Versão B) | 4 | 15 kg | 1,510 mm | ± 0.05 mm | 160 kg | Monofásico 220 V ±10% | Montado no solo | Paletização, separação, embalagem, movimentação de materiais, carga e descarga, entre outras operações de alta velocidade e alta precisão, são aplicáveis às indústrias moveleira, de alimentos e bebidas, de eletrônicos e de consumo, e a diversos outros setores. | Robô 2.5kVA;Gabinete de 2.5 kVA;Dimensões do gabinete: 600*480*920mm;Massa do gabinete: 95 kg | Faixa - J1 ±174°;J2 +97°, -50°;J3 Global: +105°, -25° Acoplamento: +76°, -133°;J4 ±360°;J5 /;J6 / |Velocidade máxima — J1 234 °/s;J2 234 °/s;J3 263 °/s;J4 630 °/s;J5 /;J6 / | Torque — J4 29.4 N·m;J5 /;J6 / |Inércia — J4 0.6kg·m²;J5 /;J6 / | Solicite este modelo |
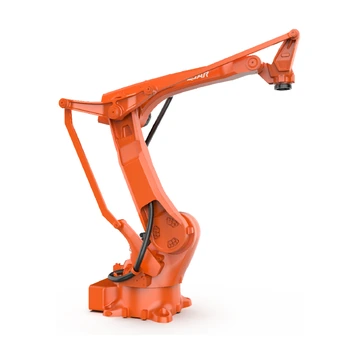 | QJRB30-1 (Versão B) | 4 | 30 kg | 1,825 mm | ± 0.05 mm | 205 kg | Monofásico 220 V ±10% | Montado no solo | Paletização, separação, embalagem, movimentação de materiais, carga e descarga, entre outras operações de alta velocidade e alta precisão, são aplicáveis às indústrias moveleira, de alimentos e bebidas, de eletrônicos e de consumo, e a diversos outros setores. | Robô 3.2kVA;Gabinete de 2.9 kVA;Dimensões do gabinete: 600*480*920mm;Massa do gabinete: 95 kg | Faixa - J1 ±175°;J2 +97°, -50°;J3 Global: +105°, -25° Acoplamento: +77°, -134°;J4 ±360°;J5 /;J6 / |Velocidade máxima — J1 171 °/s;J2 189 °/s;J3 211 °/s;J4 355 °/s;J5 /;J6 / | Torque — J4 36 N·m;J5 /;J6 / |Inércia — J4 2.6kg·m²;J5 /;J6 / | Solicite este modelo |
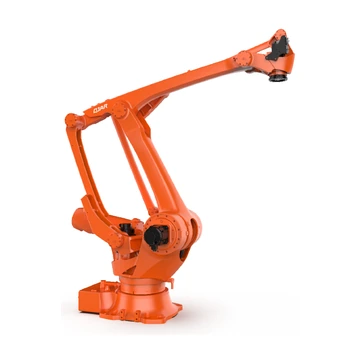 | QJR100-2500M | 4 | 100 kg | 2,512 mm | ± 0.1 mm | 715 kg | Trifásico, cinco fios, 380 V ±10% | Montado no solo | Paletização, separação, embalagem, movimentação de materiais, carga e descarga, entre outras operações de alta velocidade e alta precisão, são aplicáveis às indústrias moveleira, de alimentos e bebidas, de eletrônicos e de consumo, e a diversos outros setores. | Robô 7.65kVA;Gabinete de 7.65 kVA;Dimensões do gabinete: 600*480*920mm;Massa do gabinete: 120 kg | Faixa - J1 ±185°;J2 +97°, -49°;J3 Global: +122°, -22° Acoplamento: +69°, -82°;J4 ±360°;J5 /;J6 / |Velocidade máxima — J1 134°/s;J2 148 °/ s;J3 160 °/ s;J4 349°/s;J5 /;J6 / | Torque — J4 167 Nm;J5 /;J6 / |Inércia — J4 7.9kg·m²;J5 /;J6 / | Solicite este modelo |
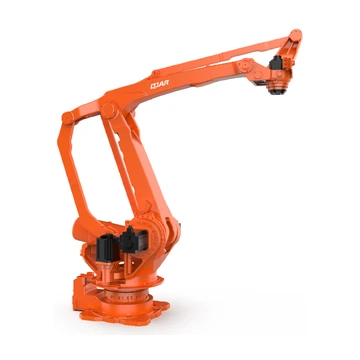 | QJRB180-1 | 4 | 180 kg | 3,157 mm | ± 0.5 mm | 1,400 kg | Trifásico, cinco fios, 380 V ±10% | Montado no solo | Paletização, separação, embalagem, movimentação de materiais, carga e descarga, entre outras operações de alta velocidade e alta precisão, são aplicáveis às indústrias moveleira, de alimentos e bebidas, de eletrônicos e de consumo, e a diversos outros setores. | Robô 17.4kVA;Gabinete de 17.4 kVA;Dimensões do gabinete: 600*480*920mm;Massa do gabinete: 90 kg | Faixa - J1 ±182°;J2 +97°, -50°;J3 Global: +122°, -22° Acoplamento: +71°, -82°;J4 ±360°;J5 /;J6 / |Velocidade máxima — J1 129 °/s;J2 132 °/s;J3 132 °/s;J4 299 °/s;J5 /;J6 / | Torque — J4 350.2 N·m;J5 /;J6 / |Inércia — J4 43.6kg·m²;J5 /;J6 / | Solicite este modelo |
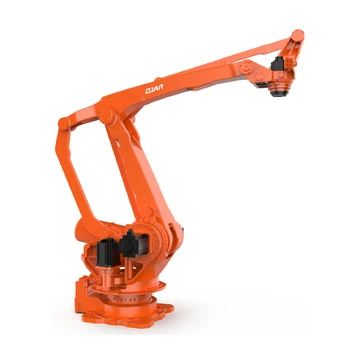 | QJR260-3100M | 4 | 260 kg | 3,157 mm | ± 0.5 mm | 1,400 kg | Trifásico, cinco fios, 380 V ±10% | Montado no solo | Paletização, separação de pedidos, embalagem, manuseio, carga e descarga, etc. | Robô 19.2kVA;Gabinete de 19.2 kVA;Dimensões do gabinete: 600*480*920mm;Massa do gabinete: 90 kg | Faixa - J1 ±182°;J2 +97°, -50°;J3 Global: +122°, -22° Acoplamento: +71°, -82°;J4 ±360°;J5 /;J6 / |Velocidade máxima — J1 97.4 °/s;J2 97.4 °/s;J3 97.4 °/s;J4 297.9 °/s;J5 /;J6 / | Torque — J4 350.2 N·m;J5 /;J6 / |Inércia — J4 43.6kg·m²;J5 /;J6 / | Solicite este modelo |
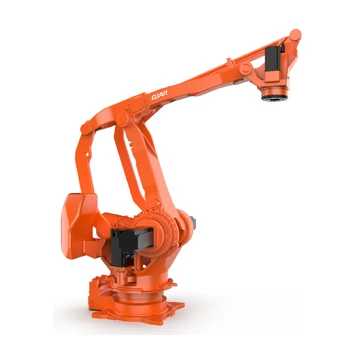 | QJRB800-1 | 4 | 800 kg | 3,155 mm | ± 0.5 mm | 2,550 kg | Trifásico, cinco fios, 380 V ±10% | Montado no solo | Aplicações de paletização para cargas pesadas, por exemplo, em fábricas de tijolos. | Robô 21.9kVA;Gabinete de 21.9 kVA;Dimensões do gabinete: 600*480*920mm;Massa do gabinete: 90 kg | Faixa - J1 ±185°;J2 +94°, -48°;J3 Global: +112°, -17° Acoplamento: +71°, -81°;J4 ±360°;J5 /;J6 / |Velocidade máxima — J1 64 °/s;J2 64 °/s;J3 64 °/s;J4 114 °/s;J5 /;J6 / | Torque — J4 999.6 N·m;J5 /;J6 / |Inércia — J4 286.6kg·m²;J5 /;J6 / | Solicite este modelo |
Nenhum modelo QJAR correspondente foi encontrado. Limpe um ou mais filtros ou envie a carga útil, o alcance dos braços, a aplicação e a instalação necessárias para uma análise do projeto.
Perguntas frequentes sobre robôs e soluções de automação da QJAR
Quais robôs da QJAR podem ser pré-selecionados para soldagem, manuseio ou paletização?
Utilize o campo de aplicação juntamente com a carga útil, a envergadura, os eixos e a instalação para restringir os 24 modelos listados. Soldagem, manuseio e paletização impõem diferentes requisitos de ferramentas, carga no pulso, trajetória, alcance e ciclo, portanto, a lista final deve ser verificada em relação ao layout real do processo.
Como devem ser calculados a carga útil e a envergadura do robô QJAR?
A carga útil deve incluir a ferramenta na extremidade do braço, o produto e qualquer equipamento de processo transportado pelo robô. A envergadura do braço deve abranger todos os pontos TCP necessários com a orientação da ferramenta adequada, levando em consideração também o centro de gravidade, a inércia, os limites do pulso, os dispositivos de fixação, os obstáculos e a folga para manutenção.
Quais dos modelos QJAR listados possuem variantes à prova de explosão?
A página lista as versões à prova de explosão e as versões sem proteção contra explosão para QJR20-2000 e QJR30-1600. Antes de usar qualquer uma das variantes, confirme a classificação da área classificada como perigosa, os fluidos de processo, as certificações necessárias, o pacote de controle e as condições de instalação para o projeto em questão.
A EVST consegue integrar um robô QJAR em um sistema de automação completo?
Sim. Uma revisão de projeto pode abranger o robô selecionado, o painel de controle, as ferramentas de fim de braço, os equipamentos de processo, os dispositivos de fixação, a segurança, as interfaces de CLP e de rede, o comissionamento e as responsabilidades de entrega.
O que devo fornecer para obter um orçamento para o robô QJAR?
Forneça o modelo ou aplicação exata, a carga útil total, a envergadura e as posições necessárias, os requisitos de montagem, controlador e interface, a quantidade, o destino e o prazo solicitado. Em seguida, o preço, o prazo de entrega e as condições de serviço serão confirmados para a configuração aplicável.
Autor: Equipe Editorial da EVST
A equipe editorial da EVST mantém esta página para auxiliar na seleção de robôs e no planejamento de projetos. A disponibilidade do produto, a configuração, a validação de segurança e o escopo de integração devem ser confirmados para a aplicação específica.
Política editorial · Política de correções · Termos de Uso
Última actualização: