
Configurações de células de soldagem robótica para peças leves e médias
Uma célula de soldagem robótica organiza o robô, os equipamentos de processo, os dispositivos de fixação, os controles e as proteções em torno de uma família de peças definida. Esta página compara seis configurações fechadas por movimento da peça, volume e número de robôs. A integração em nível de componente e a engenharia de layout são abordadas nos guias técnicos vinculados.
Faça a pré-seleção com base no movimento da peça primeiro.
Seis configurações abrangem inversão, rotação horizontal, posicionamento em múltiplos eixos e rotação com suporte nas extremidades. Comece com a lógica de seleção aqui e, em seguida, use os cartões detalhados e a tabela para comparar os valores disponíveis.
Célula flip de estação dupla ampla
Um robô opera dois posicionadores de inclinação para dispositivos retangulares mais longos dentro de uma sala de soldagem totalmente fechada.
Célula flip compacta de estação dupla
Um dispositivo de fixação menor mantém o mesmo princípio de inversão de dois posicionadores para peças compactas.
Célula rotativa horizontal de estação dupla
A rotação horizontal apresenta faces de solda circulares ou indexadas a um ou dois robôs.
Célula de posicionamento vertical de três eixos
Três eixos controlados reorientam um dispositivo alongado, mantendo as interfaces necessárias para a sala de soldagem totalmente fechada.
Célula de posicionamento horizontal de três eixos
A rotação horizontal, combinada com eixos de posicionamento adicionais, proporciona uma cobertura mais ampla dos dispositivos de iluminação.
célula de cabeçote-contraponto de robô duplo
Dois robôs trabalham em torno de dois posicionadores com suporte nas extremidades, com movimento automático de entrada/saída e ajuste de comprimento.
Analise cada arranjo em relação à família real.
As dimensões referem-se aos limites de fixação ou da peça de trabalho aplicáveis a cada configuração. As ferramentas finais, o acesso para soldagem e as folgas permanecem específicos para cada projeto.
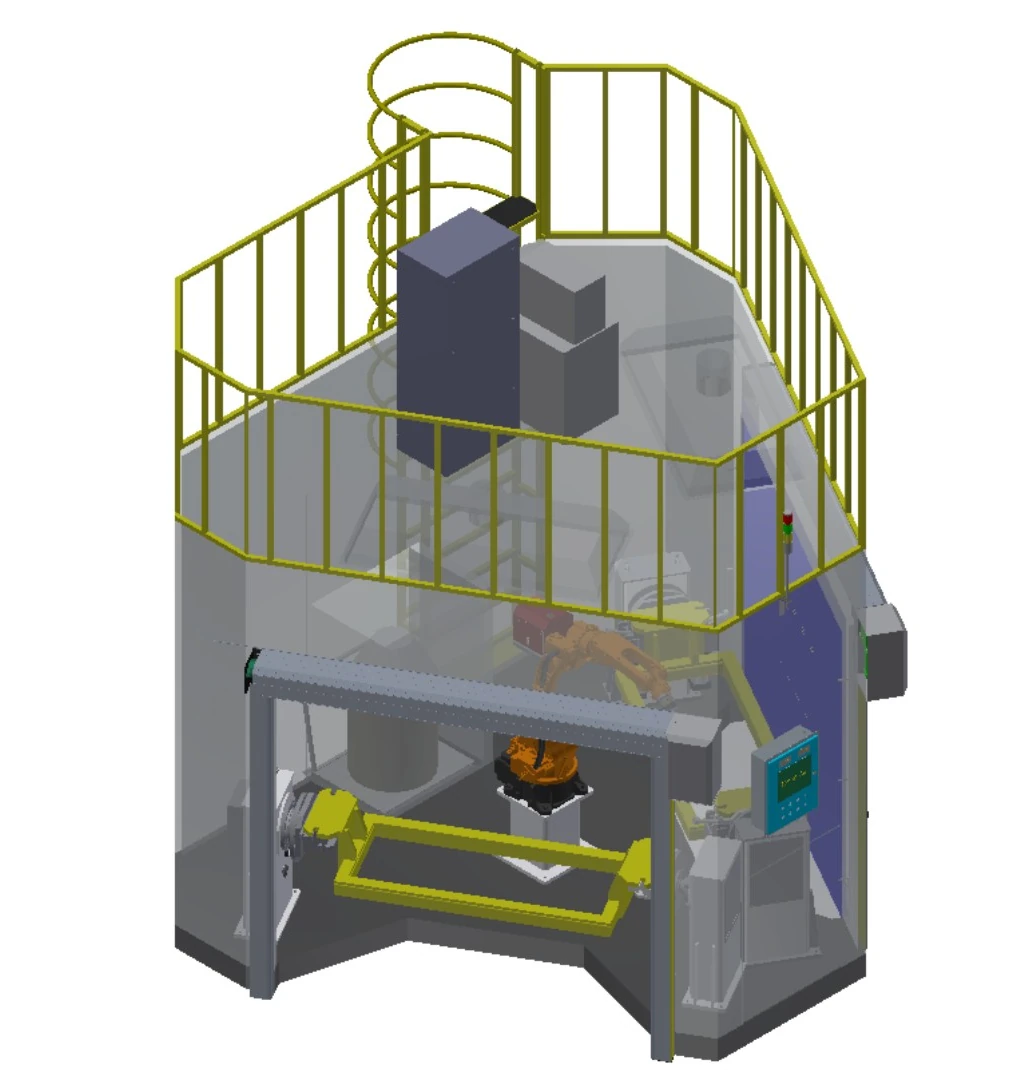
Célula flip de estação dupla ampla
Um robô opera dois posicionadores de inclinação para dispositivos retangulares mais longos dentro de uma sala de soldagem totalmente fechada.
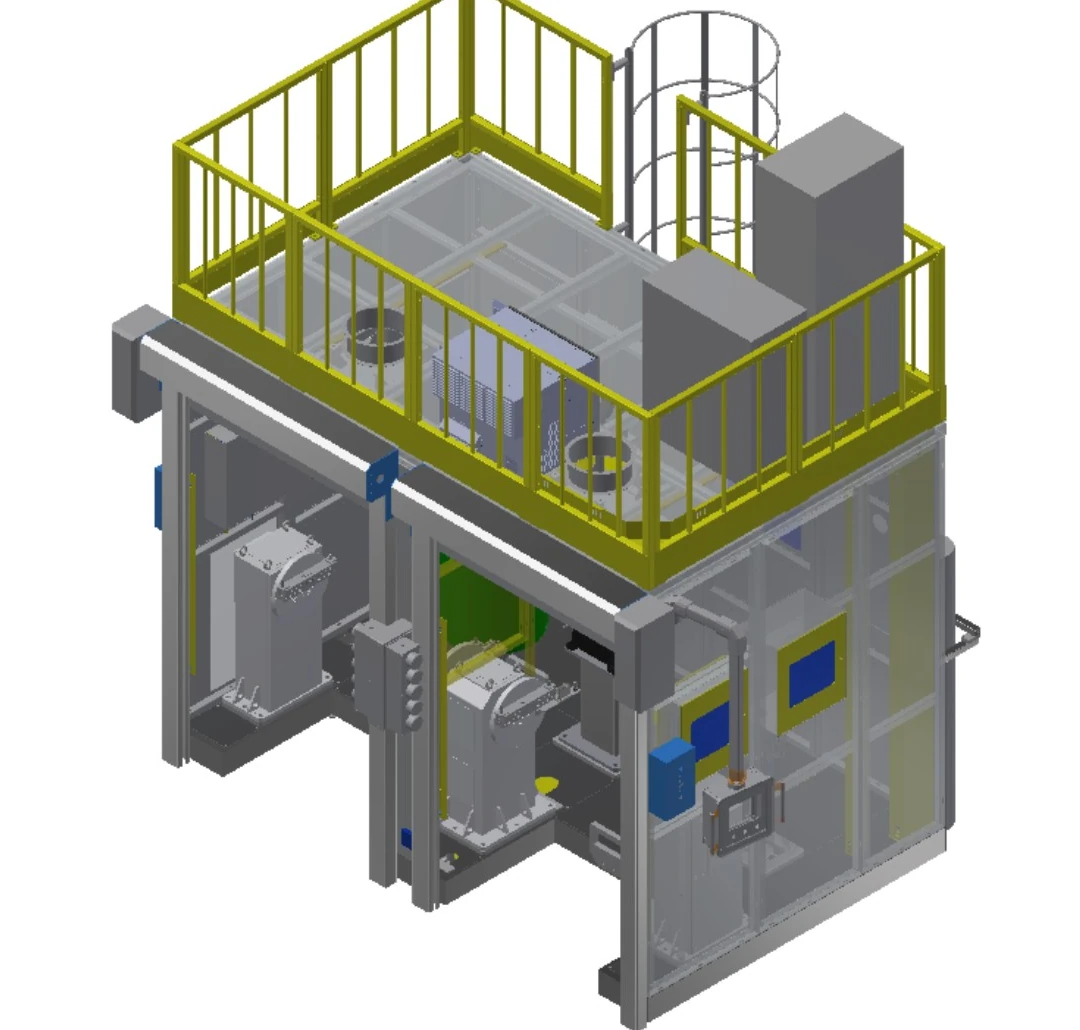
Célula flip compacta de estação dupla
Um dispositivo de fixação menor mantém o mesmo princípio de inversão de dois posicionadores para peças compactas.
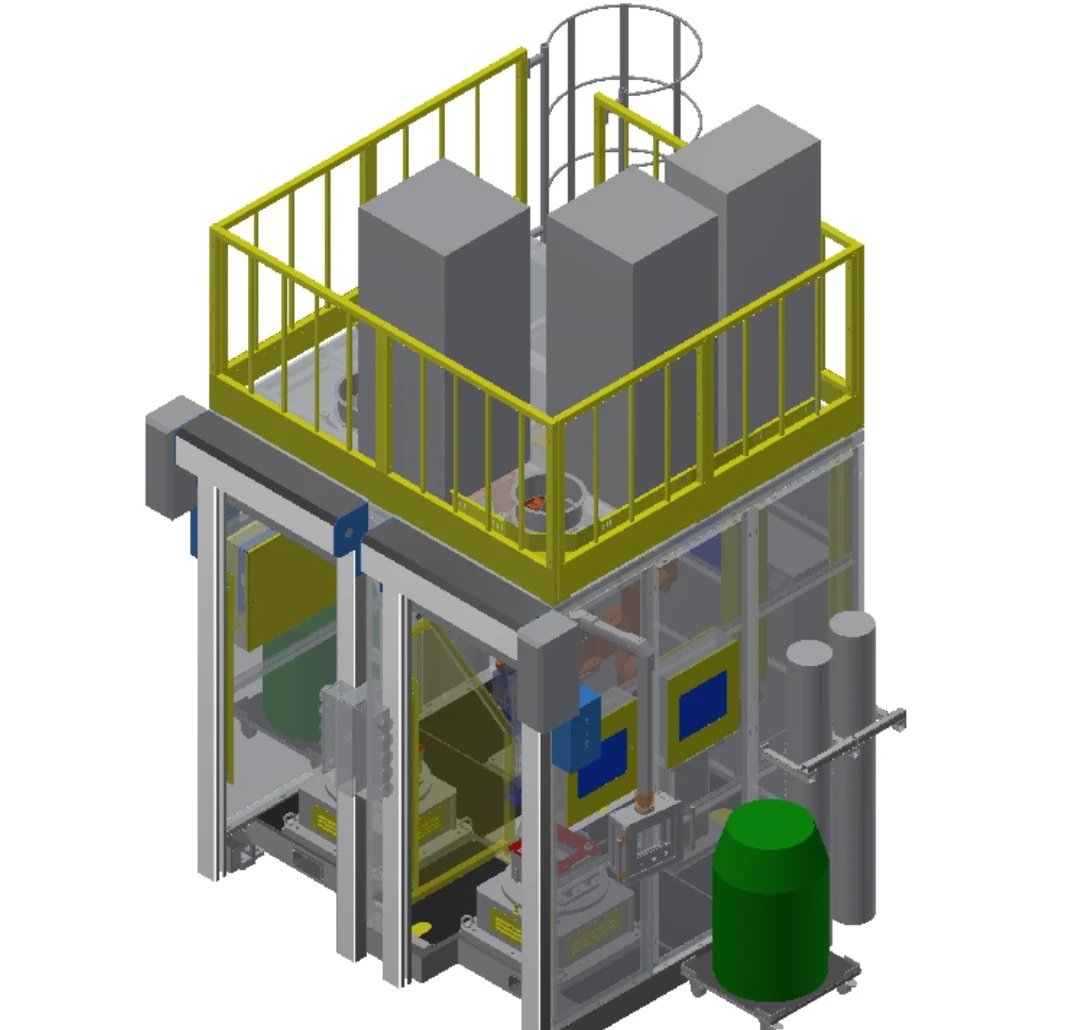
Célula rotativa horizontal de estação dupla
A rotação horizontal apresenta faces de solda circulares ou indexadas a um ou dois robôs.
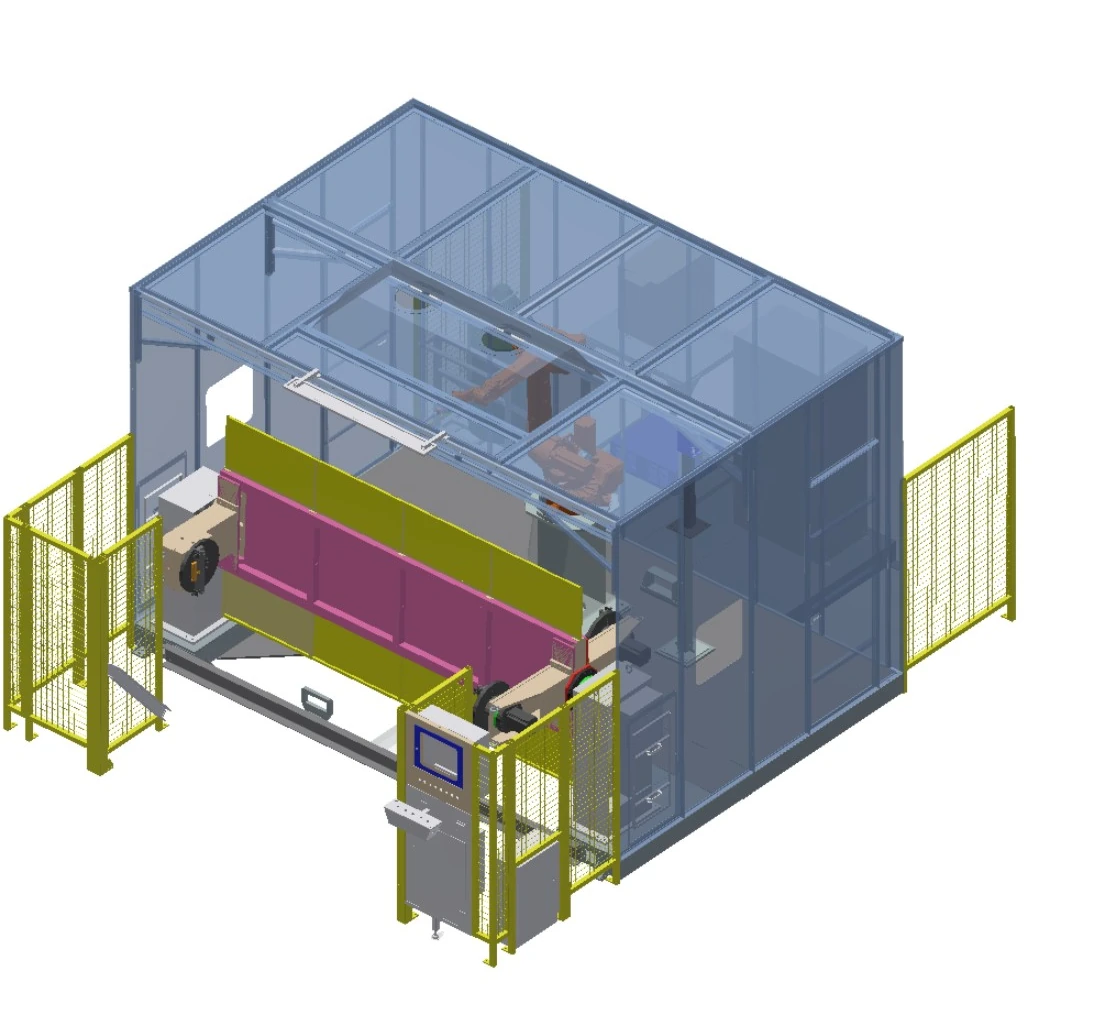
Célula de posicionamento vertical de três eixos
Três eixos controlados reorientam um dispositivo alongado, mantendo as interfaces necessárias para a sala de soldagem totalmente fechada.
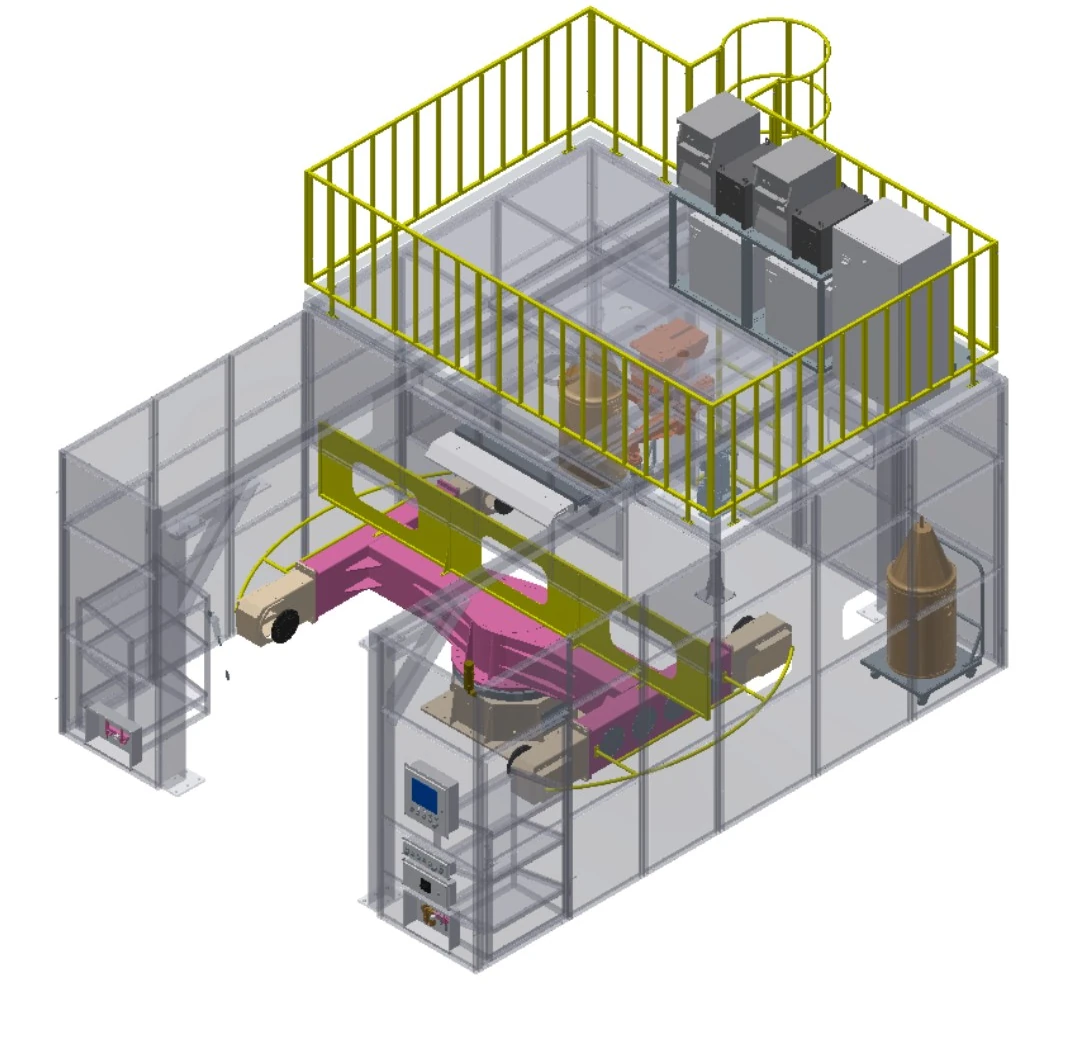
Célula de posicionamento horizontal de três eixos
A rotação horizontal, combinada com eixos de posicionamento adicionais, proporciona uma cobertura mais ampla dos dispositivos de iluminação.

célula de cabeçote-contraponto de robô duplo
Dois robôs trabalham em torno de dois posicionadores com suporte nas extremidades, com movimento automático de entrada/saída e ajuste de comprimento.
Compare seis arranjos em um conjunto de campos.
| Linha | Configuração descritiva | Robôs | Alcance do braço | arranjo de posicionamento | Ver | Envelope aplicável | Estações |
|---|---|---|---|---|---|---|---|
| A | Célula flip de estação dupla ampla | 1 | 1.4 m / 2 m opcional | inversão de eixo único | 500 kg | Fixador de 1.8 m × 0.8 m | 2 posicionadores |
| B | Célula flip compacta de estação dupla | 1 | 1.4 m | inversão de eixo único | 500 kg | Fixador de 0.8 m × 0.5 m | 2 posicionadores |
| C | Célula rotativa horizontal de estação dupla | 1 ou 2 | 1.4 m | Mesa rotativa horizontal de eixo único | 500 kg | Rotação ≤1 m; altura ≤0.5 m | 2 posicionadores |
| D | Célula de posicionamento vertical de três eixos | 1 ou 2 | 1.4 m / 2 m opcional | Posicionador de três eixos com inversão vertical | 500 kg | Fixador de 2.4 m × 0.8 m | 1 posicionador |
| E | Célula de posicionamento horizontal de três eixos | 1 ou 2 | 1.4 m / 2 m opcional | Posicionador de três eixos com rotação horizontal | 500 kg | Fixador de 2.2 m × 1 m | 1 posicionador |
| F | célula de cabeçote-contraponto de robô duplo | 2 | 1.4 m / 2 m opcional | Cabeçote-contraponto de eixo único | 500 kg | Rotação ≤1 m; comprimento ≤2 m | 2 posicionadores |
As letras são apenas rótulos de linhas da tabela; os nomes descritivos da configuração são os identificadores públicos.
Leia cada nome como uma escolha de movimento da peça.
inversão de eixo único
Gira um dispositivo em torno de um eixo controlado para apresentar faces de solda alternadas.
Rotativo horizontal
Gira a peça de trabalho em uma mesa horizontal para apresentação circular ou indexada.
Posicionamento em três eixos
Adiciona movimento controlado quando uma única rotação não consegue fornecer a orientação necessária.
Suporte entre cabeçote e contraponto
Suporta peças mais longas em ambas as extremidades para rotação longitudinal controlada.
Formato de robô único
Atribui um robô à sequência de fixação e estação definida.
Formato de robô duplo
Utiliza cobertura coordenada de ambos os lados, sempre que o acesso e a verificação de colisões o permitirem.
Avalie a adequação com base no envelope e nas condições das articulações.
Componentes do veículo
Peças leves e médias para veículos comerciais ou de novas energias com características de localização repetíveis.
Peças de equipamentos de construção
Componentes fabricados cujo invólucro se ajusta ao arranjo de posicionamento selecionado.
Conjuntos soldados de aço menores
Componentes estruturais posicionados para soldagem em múltiplos lados dentro de uma célula fechada.
Componentes da embarcação
Peças rotativas selecionadas por diâmetro, comprimento e acesso à costura.
Peças de máquinas agrícolas
Fabricação repetida com pontos de referência de fixação e necessidades de orientação definidos.
Peças para equipamentos ambientais
Famílias de peças avaliadas por geometria, material, juntas e variação de entrada.
Confirme a proteção e o monitoramento com o osciloscópio.
Cada uma das seis configurações é construída dentro de uma sala de soldagem totalmente fechada. A proteção final segue a avaliação de risco da aplicação, as normas do local e os requisitos de aceitação.
Interfaces de sala
Confirme as interfaces de instalação dos controles principais, controle de ar, iluminação, porta de enrolar motorizada e sistema de extração de fumos.
Operação e serviço
Defina as áreas de carregamento, postos de operação e acessos para manutenção em torno do arranjo selecionado.
Detecção de presença opcional
Avalie a aplicação de uma cortina de luz de segurança nos casos em que se aplique à configuração selecionada.
Monitoramento do estado do processo
As opções incluem monitoramento da presença de fios, da pressão do ar comprimido e do fluxo de gás de proteção.
Opção de localização da costura
O rastreamento a laser de costuras para localização está disponível como uma opção de projeto.
Confirmação do projeto
Finalizar a proteção, as interfaces e a lógica de aceitação por meio da avaliação de risco aprovada.
Construa uma configuração inicial em quatro decisões.
Defina a peça de trabalho
Compartilhar desenhos, materiais, localização das juntas, variantes e condições de recebimento.
Defina o envelope
Confirme o comprimento, a largura, o diâmetro de rotação, a altura e a base de carga da fixação.
Escolha o movimento parcial
Compare os arranjos flip, rotativo horizontal, de três eixos e cabeçote-contraponto.
Confirme o alcance da célula
Alinhar a quantidade de robôs, equipamentos de processo, controles, sensores, dispositivos de fixação e dispositivos de segurança.
Transforme a lista de candidatos selecionados em uma definição de projeto.
A configuração é uma arquitetura inicial. O escopo final é definido com base na peça de trabalho, no processo de soldagem, nas interfaces da planta e no plano de aceitação.
Revisão de candidaturas
Confirme as peças, juntas, pontos de referência, variantes e restrições do local.
Conceito de configuração
Defina o movimento da peça, a sequência das estações, a quantidade de robôs e a interação do operador.
Processos e controles
Alinhar os equipamentos de soldagem, controles, monitoramento e interfaces da planta de acordo com as especificações.
Fixação e proteção do trabalho
Detalhes sobre acessórios, método de carregamento, interfaces entre ambientes e medidas de segurança do projeto.
Definição de aceitação
Acordar as peças de teste, as condições, a documentação e os critérios de aceitação.
Apoio ao projeto
Coordenar a documentação, o treinamento e o suporte pós-entrega dentro do escopo acordado.
Perguntas a responder antes da aprovação da configuração
Com qual configuração de células devo começar?
Comece pelo formato da peça e pelo movimento necessário da mesma, depois considere a inversão da tela, a rotação horizontal, os múltiplos eixos ou os arranjos de cabeçote e contraponto.
É possível configurar um ou dois robôs?
O portfólio apresentado inclui configurações com um único robô, um ou dois robôs e com dois robôs. A quantidade final depende do acesso à solda, da sequência de operação e da análise de colisões.
É possível integrar os equipamentos de soldagem preferidos?
Pode ser avaliado de acordo com as especificações. Compartilhe os equipamentos e interfaces do processo pretendido para que a compatibilidade, os controles e os limites de responsabilidade sejam confirmados.
O que deve ser fornecido para a análise da candidatura?
Forneça desenhos, materiais, juntas, variantes de peças, orientação necessária, sequência do processo, interfaces do local e expectativas de aceitação.
As opções de detecção são idênticas em todas as configurações?
Não. As opções dependem do acordo específico e dos requisitos do projeto; elas não devem ser copiadas para todo o portfólio.
Use a peça real para iniciar a discussão sobre a configuração.
Compartilhe desenhos, especificações da peça, processo de soldagem, conceito de dispositivo de fixação e restrições do local para que a EVST possa definir um ponto de partida para uma célula de soldagem robótica.