
Robôs Industriais CHAIFU: Modelos e Guia de Seleção
Compare os robôs CHAIFU nas categorias SCARA, seis eixos, paletização, estampagem, soldagem e outras categorias industriais. Primeiro, escolha a categoria de aplicação e, em seguida, selecione eixos, carga útil, alcance, montagem e proteção para a célula desejada.
Como selecionar uma categoria de robô CHAIFU
Utilize a tarefa de produção para escolher a categoria do robô antes de comparar as especificações individuais. Eixos, capacidade de carga e alcance estabelecem a primeira lista de opções, enquanto os requisitos de montagem, proteção, equipamentos de processo e ciclo determinam se um modelo se adequa à célula de produção.
Compare os modelos de robôs CHAIFU por categoria.
Filtre por modelo, categoria, eixos, carga útil e alcance. Compare os candidatos dentro da mesma classe de aplicação e, em seguida, verifique os requisitos de instalação, proteção, ferramentas e ciclo para a tarefa de produção real.
| Imagem do produto | Modelo | Categoria | Eixos | carga paga | Fale Connosco | Repetibilidade | Body Mass | pós-colheita | Instalação | Amplitude articular / velocidade máxima | carga admissível no pulso | Meio Ambiente | Base / altura / potência | Próxima ação |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
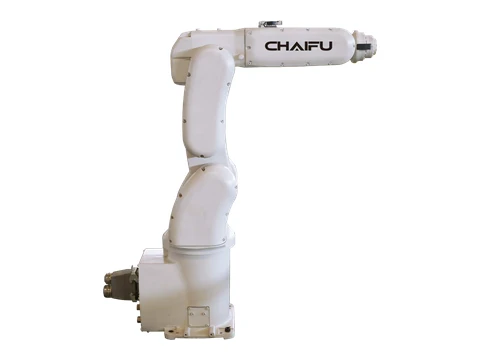 | SF7-K759 | Robô de mesa PRENTIC | 6 | 7 kg | 737.5 mm | ± 0.03 mm | 48 kg | IP65 | Andar | J1 ±171° a 305°/s;J2 +65°/-141° a 280°/s;J3 +170°/-66° a 300°/s;J4 ±180° a 300°/s;J5 ±119° a 406°/s;J6 ±360° a 600°/s | Momento — J4 15.6 N·m;J5 15.6 N·m;J6 8.5 N·m |Inércia — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0°C-45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 210*235mm;Altura do corpo: 880 mm;Capacidade de potência 1.5kVA | Solicite este modelo |
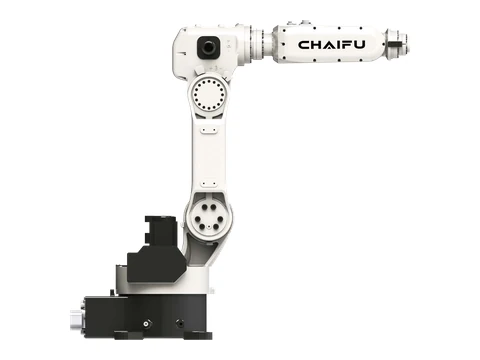 | SF8-K950 | Robô de mesa PRENTIC | 6 | 8 kg | 956 mm | ± 0.03 mm | 66 kg | IP65 | Qualquer orientação | J1 ±165° a 230°/s;J2 +90°/-160° a 230°/s;J3 +148°/-89° a 200°/s;J4 ±180° a 240°/s;J5 ±119° a 400°/s;J6 ±360° a 600°/s | Momento — J4 15.6 N·m;J5 15.6 N·m;J6 8.5 N·m |Inércia — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0°C-45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 280*362mm;Altura do corpo: 911.5 mm;Capacidade de potência 1.5kVA | Solicite este modelo |
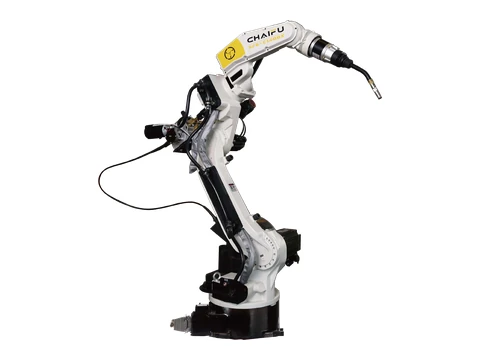 | ARC6-140-6 | Robô de soldagem a arco | 6 | 6 kg | 1440 mm | ± 0.05 mm | 150 kg | IP65 | Qualquer orientação | J1 ±170° a 240°/s;J2 +90°/-155° a 240°/s;J3 +169°/-86° a 260°/s;J4 ±155° a 400°/s;J5 +134°/-137° a 400°/s;J6 ±220° a 700°/s | Momento — J4 15.6 N·m;J5 15.6 N·m;J6 8.5 N·m |Inércia — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0°C-45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 355*355mm;Altura do corpo: 1375 mm;Capacidade de potência 3kVA | Solicite este modelo |
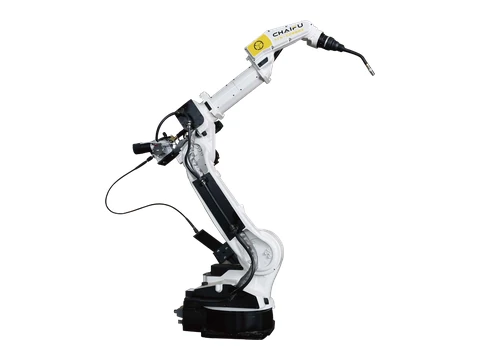 | ARC6-208-6 | Robô de soldagem a arco | 6 | 6 kg | 2008 mm | ± 0.05 mm | 280 kg | IP65 | Qualquer orientação | J1 ±170° a 190°/s;J2 +100°/-157° a 190°/s;J3 +90°/-80° a 190°/s;J4 ±155° a 400°/s;J5 +134°/-137° a 400°/s;J6 ±220° a 700°/s | Momento — J4 10 N·m;J5 10 N·m;J6 5.5 N·m |Inércia — J4 0.28 kg·m²;J5 0.28 kg·m²;J6 0.06 kg·m² | 0°C-45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 396*396mm;Altura do corpo: 1640 mm;Capacidade de potência 3.8kVA | Solicite este modelo |
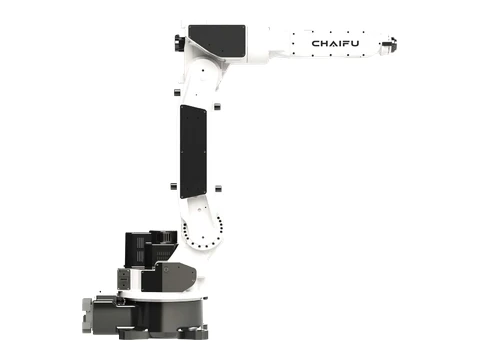 | ARC10-145-6 | Robô de soldagem a arco | 6 | 10 kg | 1450 mm | ± 0.08 mm | 160 kg | IP65 | Qualquer orientação | J1 ±170° a 240°/s;J2 +90°/-155° a 240°/s;J3 +98°/-82° a 200°/s;J4 ±170° a 200°/s;J5 ±119° a 360°/s;J6 ±220° a 600°/s | Momento — J4 20.5 N·m;J5 10 N·m |Inércia — J4 0.43 kg·m²;J5 0.12 kg·m² | 0°C-45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 355*355mm;Altura do corpo: 1269 mm;Capacidade de potência 3.8kVA | Solicite este modelo |
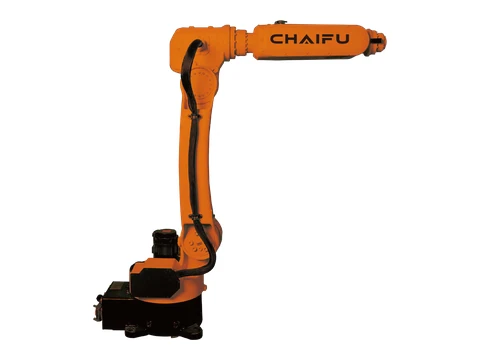 | SF6-C1200 | Robô LOTIC de baixa carga útil | 6 | 6 kg | 1200 mm | ± 0.05 mm | 72 kg | IP65 | Qualquer orientação | J1 ±165° a 230°/s;J2 +90°/-165° a 230°/s;J3 +150°/-90° a 200°/s;J4 ±180° a 240°/s;J5 ±120° a 400°/s;J6 ±360° a 600°/s | Momento — J4 15.6 N·m;J5 15.6 N·m;J6 8.5 N·m |Inércia — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0°C-45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 280*362mm;Altura do corpo: 1096 mm;Capacidade de potência 1.5kVA | Solicite este modelo |
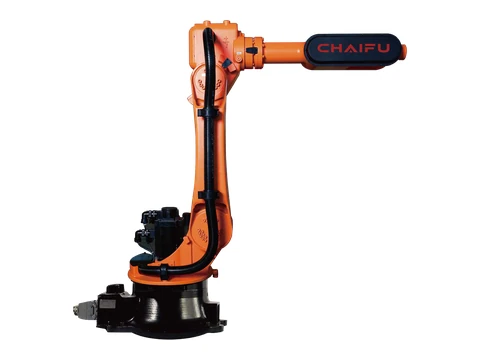 | SF10-C1650 | Robô LOTIC de baixa carga útil | 6 | 10 kg | 1651 mm | ± 0.05 mm | 196 kg | IP65 | Qualquer orientação | J1 ±165° a 150°/s;J2 +75°/-125° a 160°/s;J3 +145°/-75° a 148°/s;J4 ±178° a 300°/s;J5 ±125° a 300°/s;J6 ±720° a 500°/s | Momento — J4 22 N·m;J5 22 N·m;J6 10 N·m |Inércia — J4 1 kg·m²;J5 1 kg·m²;J6 0.2 kg·m² | 0°C-45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 384*384mm;Altura do corpo: 1407 mm;Capacidade de potência 2.5kVA | Solicite este modelo |
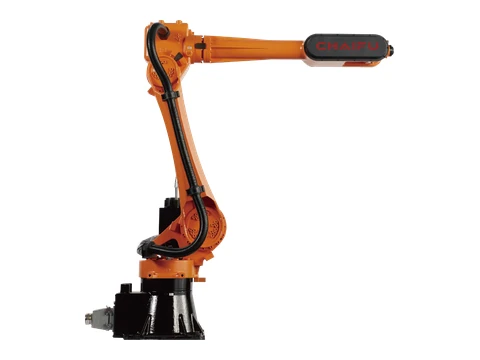 | SF10-K2032 | Robô LOTIC de baixa carga útil | 6 | 10 kg | 2032 mm | ± 0.05 mm | 208 kg | IP65 | Qualquer orientação | J1 ±175° a 135°/s;J2 +68°/-150° a 135°/s;J3 +150°/-75° a 135°/s;J4 ±178° a 300°/s;J5 +135/-125° a 300°/s;J6 ±720° a 500°/s | Momento — J4 22 N·m;J5 22 N·m;J6 10 N·m |Inércia — J4 1 kg·m²;J5 1 kg·m²;J6 0.2 kg·m² | 0°C-45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 370*370mm;Altura do corpo: 1560 mm;Capacidade de potência 3.25kVA | Solicite este modelo |
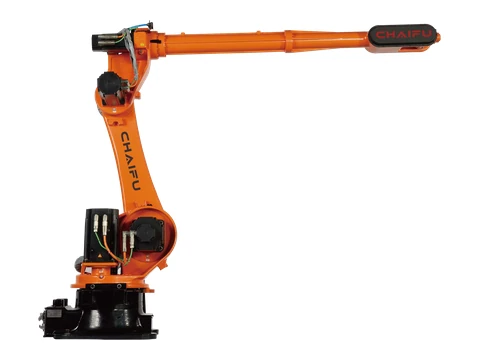 | SF10-K3100 | Robô LOTIC de baixa carga útil | 6 | 10 kg | 3100 mm | ± 0.05 mm | 596 kg | IP65 | Qualquer orientação | J1 ±172° a 125°/s;J2 +72°/-140° a 125°/s;J3 +150°/-80° a 140°/s;J4 ±360° a 200°/s;J5 ±125° a 210°/s;J6 ±360° a 290°/s | Momento — J4 22 N·m;J5 22 N·m;J6 10 N·m |Inércia — J4 1 kg·m²;J5 1 kg·m²;J6 0.2 kg·m² | 0°C-45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 573*629mm;Altura do corpo: 1899 mm;Capacidade de potência 4.5kVA | Solicite este modelo |
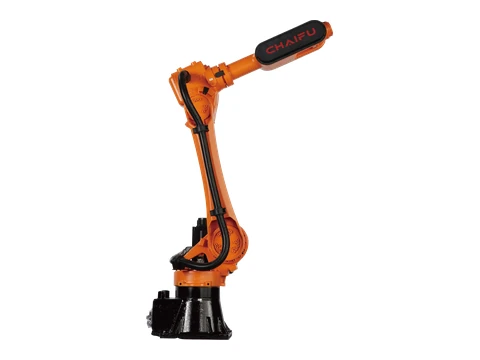 | SF20-K1735 | Robô MIMETIC de carga média | 6 | 20 kg | 1735 mm | ± 0.06 mm | 206 kg | IP65 | Qualquer orientação | J1 ±175° a 135°/s;J2 +68°/-150° a 135°/s;J3 +150°/-75° a 135°/s;J4 ±178° a 300°/s;J5 +135°/-125° a 300°/s;J6 ±720° a 500°/s | Momento — J4 42 N·m;J5 42 N·m;J6 23 N·m |Inércia — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0°C-45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 370*370mm;Altura do corpo: 1560 mm;Capacidade de potência 3.25kVA | Solicite este modelo |
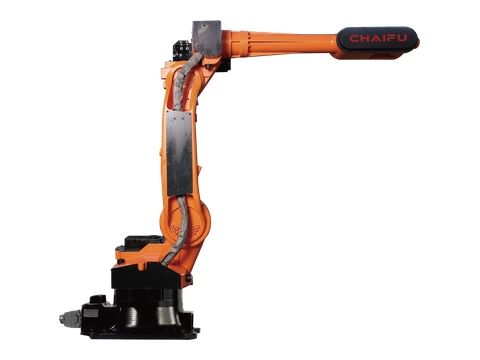 | SF20-C2150 | Robô MIMETIC de carga média | 6 | 20 kg | 2150 mm | ± 0.06 mm | 246 kg | IP65 | Qualquer orientação | J1 ±170° a 140°/s;J2 +100°/-157° a 140°/s;J3 +95°/-80° a 140°/s;J4 ±180° a 350°/s;J5 +125°/-125° a 230°/s;J6 ±720° a 250°/s | Momento — J4 42 N·m;J5 42 N·m;J6 23 N·m |Inércia — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0°C-45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 396*396mm;Altura do corpo: 1618.5 mm;Capacidade de potência 3.8kVA | Solicite este modelo |
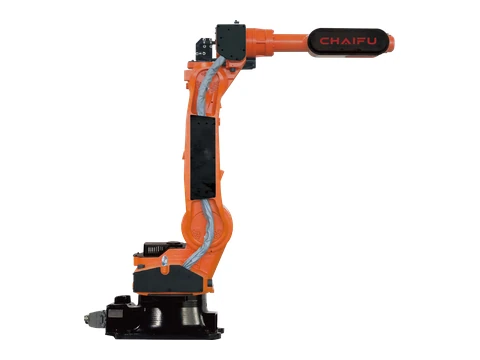 | ARC25-183-6 | Robô MIMETIC de carga média | 6 | 25 kg | 1830 mm | ± 0.06 mm | 227 kg | IP65 | Qualquer orientação | J1 ±170° a 170°/s;J2 +100°/-157° a 170°/s;J3 +98°/-76° a 170°/s;J4 ±180° a 350°/s;J5 +125°/-125° a 230°/s;J6 ±720° a 230°/s | Momento — J4 42 N·m;J5 42 N·m;J6 23 N·m |Inércia — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0°C-45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 396*396mm;Altura do corpo: 1602.5 mm;Capacidade de potência 4kVA | Solicite este modelo |
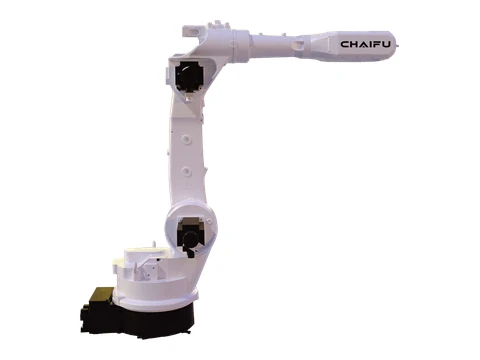 | SF25-C1887 | Robô MIMETIC de carga média | 6 | 25 kg | 1887 mm | ± 0.06 mm | 293 kg | Eixo da base IP65 / eixo do pulso IP67 | Andar | J1 ±170° a 185°/s;J2 +100°/-157° a 185°/s;J3 +90°/-80° a 210°/s;J4 ±170° a 380°/s;J5 ±130° a 300°/s;J6 ±220° a 350°/s | / | 0°C-45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 396*396mm;Altura do corpo: 1561 mm;Capacidade de potência 3.8kVA | Solicite este modelo |
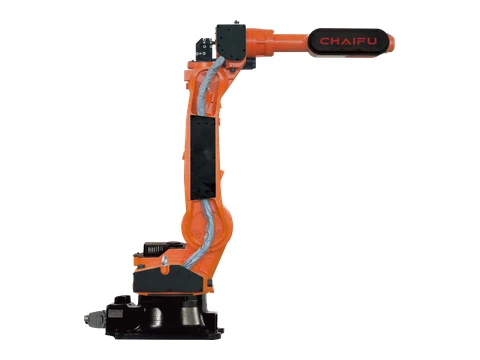 | SF30-C1850 | Robô MIMETIC de carga média | 6 | 30 kg | 1856 mm | ± 0.06 mm | 228 kg | IP65 | Qualquer orientação | J1 ±170° a 170°/s;J2 +100°/-157° a 170°/s;J3 +98°/-76° a 170°/s;J4 ±180° a 350°/s;J5 +125°/-125° a 230°/s;J6 ±720° a 230°/s | Momento — J4 42 N·m;J5 42 N·m;J6 23 N·m |Inércia — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0°C-45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 396*396mm;Altura do corpo: 1602.5 mm;Capacidade de potência 3.8kVA | Solicite este modelo |
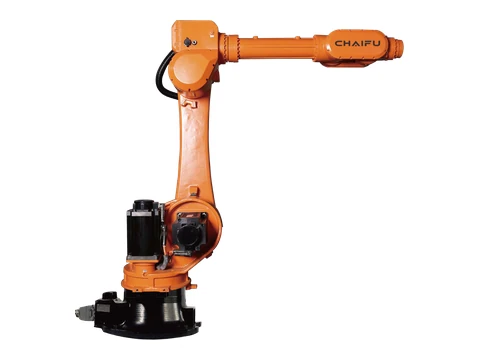 | SF50-C2185 | Robô MIMETIC de carga média | 6 | 50 kg | 2185 mm | ± 0.06 mm | 550 kg | IP65 | Qualquer orientação | J1 ±172° a 109°/s;J2 +72°/-140° a 125°/s;J3 +172°/-78° a 140°/s;J4 ±360° a 200°/s;J5 +124°/-121° a 210°/s;J6 ±360° a 190°/s | Momento — J4 185 N·m;J5 185 N·m;J6 126 N·m |Inércia — J4 12 kg·m²;J5 12 kg·m²;J6 9.6 kg·m² | 0°C-45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 630*570mm;Altura do corpo: 1820 mm;Capacidade de potência 5kVA | Solicite este modelo |
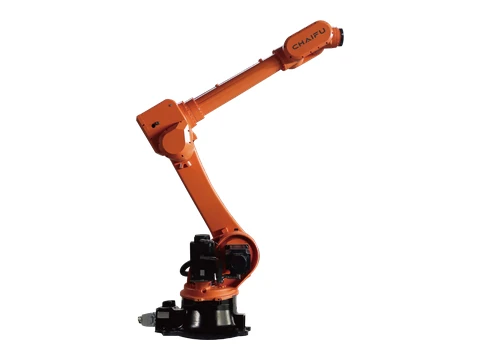 | SF80-C2600 | Robô MIMETIC de carga média | 6 | 80 kg | 2600 mm | ± 0.06 mm | 726 kg | IP65 | Qualquer orientação | J1 ±172° a 160°/s;J2 +72°/-140° a 110°/s;J3 +160°/-78° a 120°/s;J4 ±360° a 162°/s;J5 +120°/-120° a 180°/s;J6 ±360° a 300°/s | Momento — J4 360 N·m;J5 360 N·m;J6 186 N·m |Inércia — J4 52 kg·m²;J5 52 kg·m²;J6 26 kg·m² | 0°C-45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 578x573mm;Altura do corpo: 1898 mm;Capacidade de potência 5.5 kVA | Solicite este modelo |
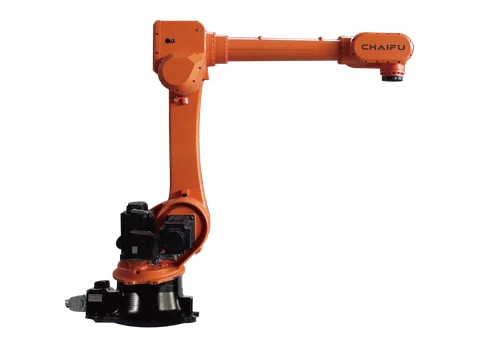 | SF120-C2269 | Robô MIMETIC de carga média | 6 | 120 kg | 2269 mm | ± 0.06 mm | 720 kg | IP65 | Qualquer orientação | J1 ±172° a 160°/s;J2 +72°/-140° a 110°/s;J3 +160°/-78° a 120°/s;J4 ±360° a 162°/s;J5 +120°/-120° a 180°/s;J6 ±360° a 200°/s | Momento — J4 360 N·m;J5 360 N·m;J6 186 N·m |Inércia — J4 52 kg·m²;J5 52 kg·m²;J6 26 kg·m² | 0°C-45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 573*629mm;Altura do corpo: 1939 mm;Capacidade de potência 5.5 kVA | Solicite este modelo |
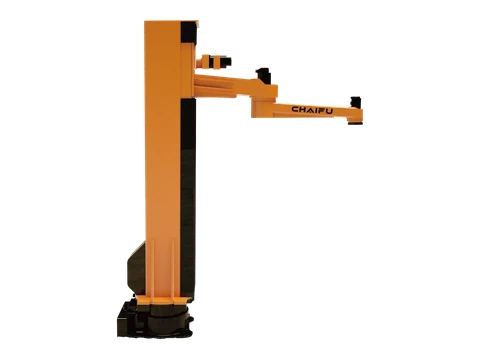 | CF120-C1900 PM | Robô MIMETIC de carga média | 4 | 120 kg | 1900 mm | ± 0.06 mm | 1536 kg | Eixo da base IP65 / eixo do pulso IP67 | Qualquer orientação | J1 ±180° a 115°/s;J2 -140°/+150° a 176°/s;J3 ±180° @ / | / | 0°C - 45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 750*520mm;Altura do corpo: 3117.5 mm;Capacidade de potência 5kVA | Solicite este modelo |
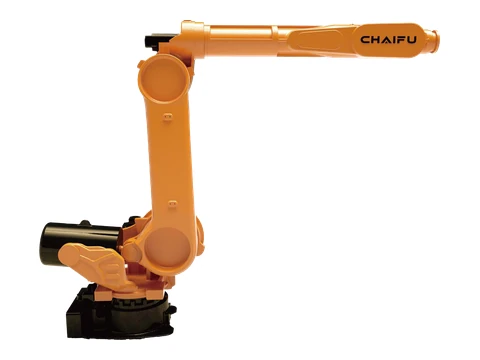 | SF125-C3100 | Robô MIMETIC de carga média | 6 | 125 kg | 3100.7 mm | ± 0.06 mm | 1476 kg | Eixo da base IP65 / eixo do pulso IP67 | Qualquer orientação | J1 +50°/-75° a 110°/s;J2 +90°/-1095mm a 83°/s;J3 ±185° a 99°/s;J4 ±144° a 158°/s;J5 ±360° a 150°/s | / | 0°C - 45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 750*520mm;Altura do corpo: 2343.5 mm;Capacidade de potência 8.4kVA | Solicite este modelo |
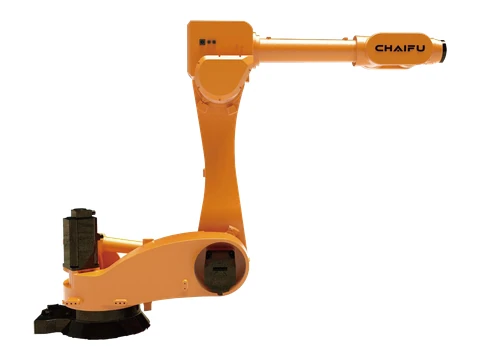 | SF125-C3100D | Robô MIMETIC de carga média | 6 | 125 kg | 3100 mm | ± 0.05 mm | 1109 kg | Eixo da base IP65 / eixo do pulso IP67 | Qualquer orientação | J1 +170°/-40° a 110°/s;J2 +90°/-83° a 100°/s;J3 ±360° a 110°/s;J4 ±120° a 162°/s;J5 ±360° a 180°/s | / | 0°C - 45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 660*726mm;Altura do corpo: 1953.5 mm;Capacidade de potência 8.4kVA | Solicite este modelo |
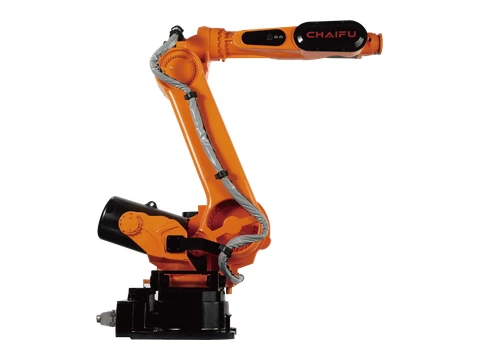 | SF210-K2650 | Robô BIOTIC de alta capacidade de carga | 6 | 210 kg | 2650 mm | ± 0.06 mm | 1460 kg | IP65 | Andar | J1 ±180° a 110°/s;J2 +50°/-75° a 83°/s;J3 +90°/-70° a 99°/s;J4 ±185° a 158°/s;J5 ±120° a 206°/s;J6 ±360° a 300°/s | Momento — J4 1301 N·m;J5 1301 N·m;J6 706 N·m |Inércia — J4 138 kg·m²;J5 138 kg·m²;J6 70 kg·m² | 0°C-45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 750*520mm;Altura do corpo: 2257.5 mm;Capacidade de potência 7.5 kVA | Solicite este modelo |
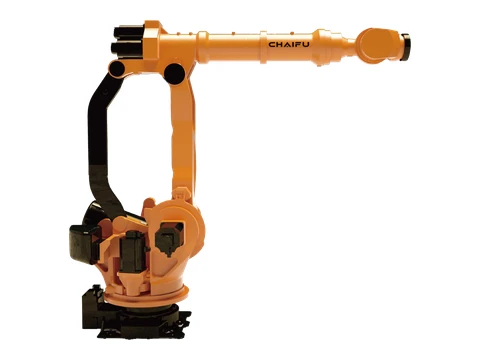 | SF300-C3100 | Robô BIOTIC de alta capacidade de carga | 6 | 300 kg | 3100 mm | ± 0.06 mm | 1970 kg | Eixo da base IP65 / eixo do pulso IP67 | Andar | J1 ±180° a 110°/s;J2 +45°/-80° a 106°/s;J3 +15.5°/-120° a 106°/s;J4 ±360° a 130°/s;J5 ±115° a 120°/s;J6 ±360° a 165°/s | Momento — J4 865 N·m |Inércia — J4 152 kg·m²;J5 152 kg·m²;J6 122 kg·m² | 0°C-45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 710*700mm;Altura do corpo: 2568 mm;Capacidade de potência 8.5kVA | Solicite este modelo |
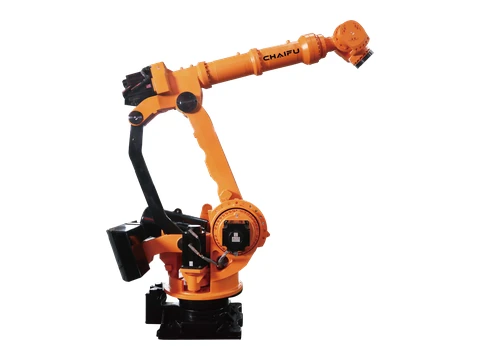 | SF500-C3100 | Robô ALPHTIC de seis eixos para serviço pesado | 6 | 500 kg | 3273.6 mm | ± 0.1 mm | 2780 kg | Eixo da base IP65 / eixo do pulso IP67 | Andar | J1 ±180° a 100°/s;J2 +50°/-85° a 85°/s;J3 +25°/-120° a 85°/s;J4 ±360° a 80°/s;J5 ±115° a 80°/s;J6 ±360° a 160°/s | Momento — J4 1980 N·m;J5 1980 N·m;J6 865 N·m |Inércia — J4 152 kg·m²;J5 152 kg·m²;J6 122 kg·m² | 0°C-45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 910*739mm;Altura do corpo: 2755.5 mm;Capacidade de potência 8.5kVA | Solicite este modelo |
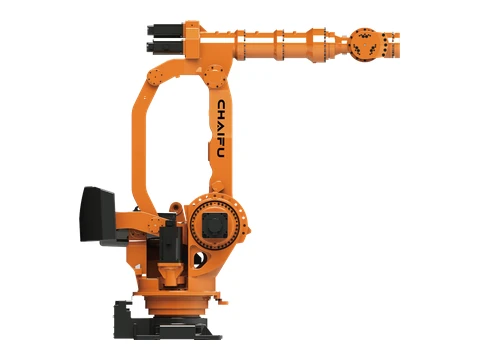 | SF800-C2850 | Robô ALPHTIC de seis eixos para serviço pesado | 6 | 800 kg | 2850 mm | ± 0.1 mm | 2965 kg | Eixo da base IP65 / eixo do pulso IP67 | Andar | J1 ±180° a 93°/s;J2 +50°/-85° a 64°/s;J3 +25°/-120° a 65°/s;J4 ±360° a 100°/s;J5 ±115° a 88°/s;J6 ±360° a 133°/s | Momento — J4 865 N·m |Inércia — J4 152 kg·m²;J5 152 kg·m²;J6 122 kg·m² | 0°C-45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 910*739mm;Altura do corpo: 2695 mm;Capacidade de potência 8.7kVA | Solicite este modelo |
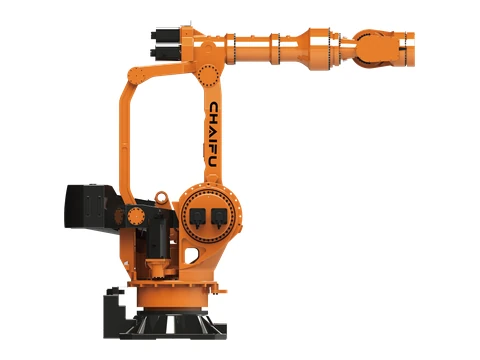 | SF1200-C3765 | Robô ALPHTIC de seis eixos para serviço pesado | 6 | 1200 kg | 3765 mm | ± 0.2 mm | 8160 kg | Eixo da base IP65 / eixo do pulso IP67 | Andar | J1 ±180° a 45°/s;J2 +50°/-90° a 30°/s;J3 +20°/-126° a 30°/s;J4 ±360° a 50°/s;J5 ±115° a 52°/s;J6 ±360° a 72°/s | Momento — J4 14600 N·m;J5 14600 N·m;J6 4850 N·m |Inércia — J4 2960 kg·m²;J5 2916 kg·m²;J6 2089 kg·m² | 0°C-45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 1180*1180mm;Altura do corpo: 3548 mm;Capacidade de potência 16kVA | Solicite este modelo |
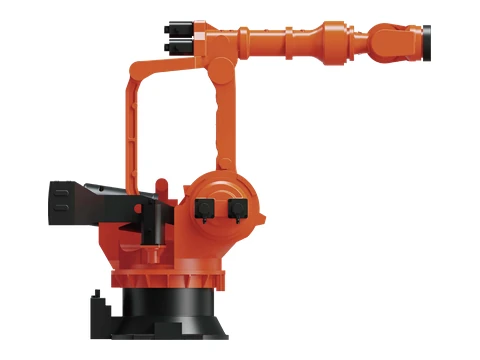 | SF1500-C3870 | Robô ALPHTIC de seis eixos para serviço pesado | 6 | 1500 kg | 3872 mm | ± 0.23 mm | 11200 kg | Eixo da base IP65 / eixo do pulso IP67 | Andar | J1 ±180° a 43°/s;J2 +50°/-85° a 25°/s;J3 -20°/-120° a 25°/s;J4 ±360° a 43°/s;J5 ±115° a 40°/s;J6 ±360° a 56°/s | Momento — J4 14380 N·m;J5 14380 N·m;J6 4980 N·m |Inércia — J4 2916 kg·m²;J5 2916 kg·m²;J6 2089 kg·m² | 0°C-45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 1280*1380mm;Altura do corpo: 3483 mm;Capacidade de potência 17kVA | Solicite este modelo |
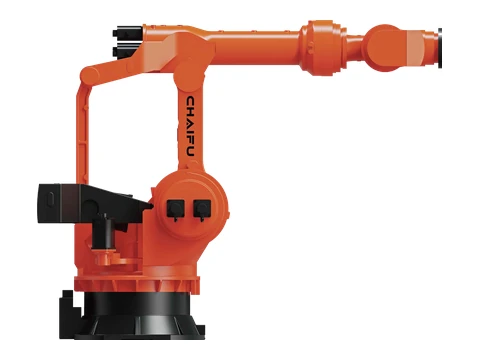 | SF1800-C4600 | Robô ALPHTIC de seis eixos para serviço pesado | 6 | 1800 kg | 4600 mm | ± 0.3 mm | 17880 kg | Eixo da base IP65 / eixo do pulso IP67 | Andar | J1 ±180° a 20°/s;J2 +50°/-85° a 12°/s;J3 +20°/-120° a 12°/s;J4 ±360° a 19°/s;J5 ±115° a 19°/s;J6 ±360° a 40°/s | Momento — J4 29500 N·m;J5 29500 N·m;J6 8930 N·m |Inércia — J4 7650 kg·m²;J5 7650 kg·m²;J6 5620 kg·m² | 0°C-45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 1580*1670mm;Altura do corpo: 3875 mm;Capacidade de potência 22.5kVA | Solicite este modelo |
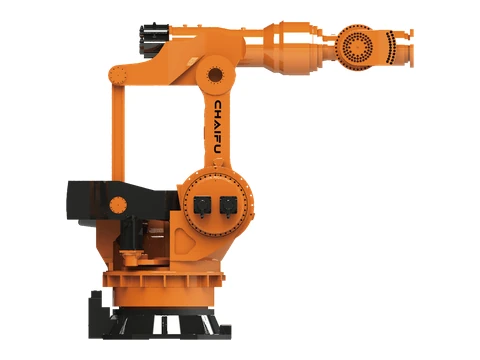 | SF2000-C4000 | Robô ALPHTIC de seis eixos para serviço pesado | 6 | 2000 kg | 4000 mm | ± 0.3 mm | 17820 kg | Eixo da base IP65 / eixo do pulso IP67 | Andar | J1 ±180° a 20°/s;J2 +50°/-85° a 12°/s;J3 -120°/+20° a 12°/s;J4 ±360° a 19°/s;J5 ±115° a 19°/s;J6 ±360° a 40°/s | / | 0°C - 45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 1580*1670mm;Altura do corpo: 3875 mm;Capacidade de potência 18.2kVA | Solicite este modelo |
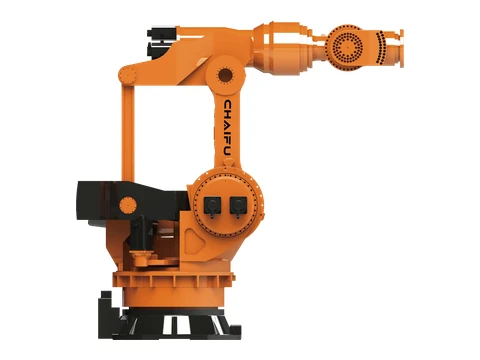 | SF2400-C3760 | Robô ALPHTIC de seis eixos para serviço pesado | 6 | 2400 kg | 3758.8 mm | ± 0.3 mm | 17600 kg | Eixo da base IP65 / eixo do pulso IP67 | Andar | J1 ±180° a 20°/s;J2 +53°/-85° a 12°/s;J3 -113°/+22.5° a 12°/s;J4 ±360° a 19°/s;J5 ±115° a 19°/s;J6 ±360° @ / | / | 0°C - 45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 1580*1670mm;Altura do corpo: 3875 mm;Capacidade de potência 20.5kVA | Solicite este modelo |
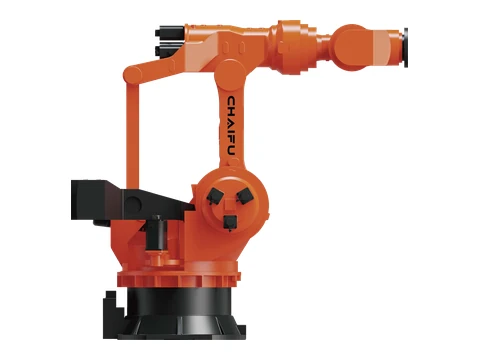 | SF3000-C3760 | Robô ALPHTIC de seis eixos para serviço pesado | 6 | 3000 kg | 3758.8 mm | ± 0.3 mm | 17660 kg | Eixo da base IP65 / eixo do pulso IP67 | Andar | J1 ±180° a 16°/s;J2 +53°/-80° a 12°/s;J3 +22.5°/-113° a 12°/s;J4 ±360° a 16°/s;J5 ±115° a 16°/s;J6 ±360° a 32°/s | Momento — J4 31500 N·m;J5 31500 N·m;J6 8980 N·m |Inércia — J4 7680 kg·m²;J5 7680 kg·m²;J6 5680 kg·m² | 0°C-45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 1580*1670mm;Altura do corpo: 3875 mm;Capacidade de potência 23.5kVA | Solicite este modelo |
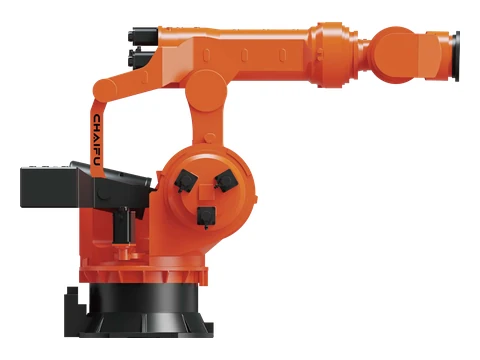 | SF4000-C4200 | Robô ALPHTIC de seis eixos para serviço pesado | 6 | 4000 kg | 4198 mm | ± 0.3 mm | 19182 kg | Eixo da base IP65 / eixo do pulso IP67 | Andar | J1 ±180° a 10°/s;J2 +53°/-80° a 8°/s;J3 +22°/-115° a 8°/s;J4 ±360° a 9°/s;J5 ±115° a 8°/s;J6 ±360° a 15°/s | Momento — J4 63520 N·m;J5 63520 N·m;J6 17262 N·m |Inércia — J4 15265 kg·m²;J5 15265 kg·m²;J6 11366 kg·m² | 0°C-45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 1580*1670mm;Altura do corpo: 3660 mm;Capacidade de potência 23.5kVA | Solicite este modelo |
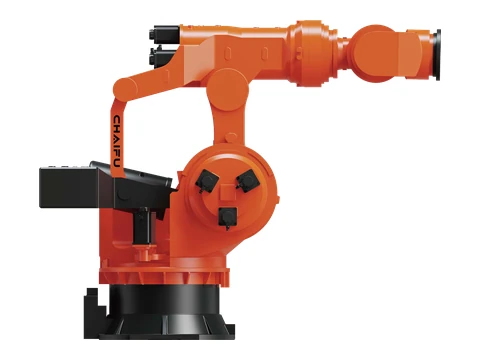 | SF5000-C3700 | Robô ALPHTIC de seis eixos para serviço pesado | 6 | 5000 kg | 3700 mm | ± 0.3 mm | 26800 kg | Eixo da base IP65 / eixo do pulso IP67 | Andar | J1 ±180° a 10°/s;J2 +53°/-80° a 8°/s;J3 +22°/-115° a 8°/s;J4 ±360° a 9°/s;J5 ±115° a 8°/s;J6 ±360° a 15°/s | Momento — J4 63520 N·m;J5 63520 N·m;J6 17262 N·m |Inércia — J4 15265 kg·m²;J5 15265 kg·m²;J6 11366 kg·m² | 0°C-45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 1580*1670mm;Altura do corpo: 3660 mm;Capacidade de potência 23.5kVA | Solicite este modelo |
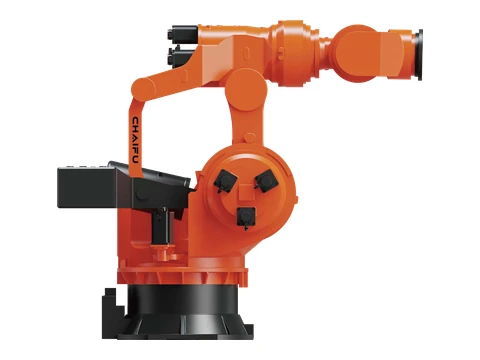 | SF6000-C3285 | Robô ALPHTIC de seis eixos para serviço pesado | 6 | 6000 kg | 3285 mm | ± 0.3 mm | 26700 kg | Eixo da base IP65 / eixo do pulso IP67 | Andar | J1 ±180° a 10°/s;J2 +53°/-80° a 8°/s;J3 +22°/-115° a 8°/s;J4 ±360° a 9°/s;J5 ±115° a 8°/s;J6 ±360° a 15°/s | Momento — J4 63520 N·m;J5 63520 N·m;J6 17262 N·m |Inércia — J4 15265 kg·m²;J5 15265 kg·m²;J6 11366 kg·m² | 0°C-45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 1580*1670mm;Altura do corpo: 3660 mm;Capacidade de potência 23.5kVA | Solicite este modelo |
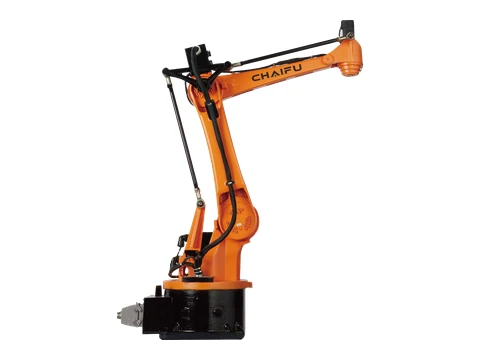 | SF15-C1538 PA | Robô de estampagem PRESS | 4 | 15 kg | 1610 mm | ± 0.06 mm | 181 kg | IP65 | Qualquer orientação | J1 ±165° a 150°/s;J2 +40°/-82° a 150°/s;J3 +78°/-75° a 160°/s;J4 ±360° a 300°/s;J5 -100°SJ2+J3<+30° @ / | Momento — J4 196 N·m |Inércia — J4 0.52 kg·m² | 0°C-45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 384*384mm;Altura do corpo: 1421 mm;Capacidade de potência 2.5kVA | Solicite este modelo |
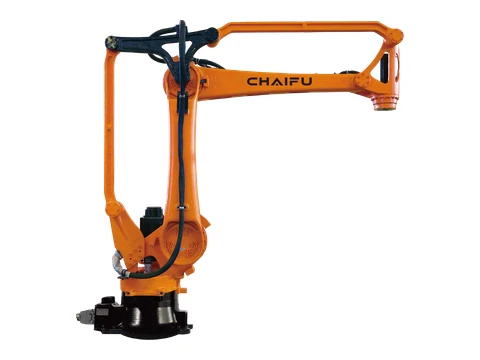 | SF25-C1760 PA | Robô de estampagem PRESS | 4 | 25 kg | 1772 mm | ± 0.07 mm | 260 kg | IP65 | Qualquer orientação | J1 ±175° a 130°/s;J2 +48°/-95° a 107°/s;J3 +80°/-75° a 135°/s;J4 ±360° a 175°/s;J5 -110°SJ2+J3<+40° @ / | Momento — J4 882 N·m |Inércia — J4 0.62 kg·m² | 0°C-45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 370*370mm;Altura do corpo: 1458 mm;Capacidade de potência 3kVA | Solicite este modelo |
| SF25-C1900 PA | Robô de estampagem PRESS | 4 | 25 kg | 1900 mm | ± 0.07 mm | 262.5 kg | IP65 | Qualquer orientação | J1 ±175° a 130°/s;J2 +48°/-95° a 107°/s;J3 +50°/-75° a 135°/s;J4 ±360° a 175°/s | Momento — J4 882 N·m |Inércia — J4 0.62 kg·m² | 0°C-45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 370*370mm;Altura do corpo: 1495 mm;Capacidade de potência 3kVA | Solicite este modelo |
| SF40-C1900 PA | Robô de estampagem PRESS | 4 | 40 kg | 1900 mm | ± 0.07 mm | 262.5 kg | IP65 | Qualquer orientação | J1 ±175° a 130°/s;J2 +48°/-95° a 107°/s;J3 +50°/-75° a 135°/s;J4 ±360° a 175°/s;J5 -110°SJ2+J3<+50° @ / | / | 0°C-45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 370*370mm;Altura do corpo: 1495 mm;Capacidade de potência 3kVA | Solicite este modelo |
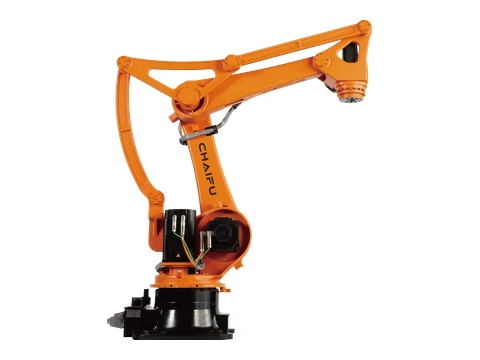 | SF50-C2220 PA | Robô de paletização PA | 4 | 50 kg | 2220 mm | ± 0.1 mm | 616 kg | IP65 | Andar | J1 ±178° a 125°/s;J2 +50°/-95° a 125°/s;J3 +85°/-72° a 140°/s;J4 ±360° a 200°/s | Momento — J4 1666 N·m |Inércia — J4 9.6 kg·m² | 0°C-45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 573x573mm;Altura do corpo: 1791 mm;Capacidade de potência 4kVA | Solicite este modelo |
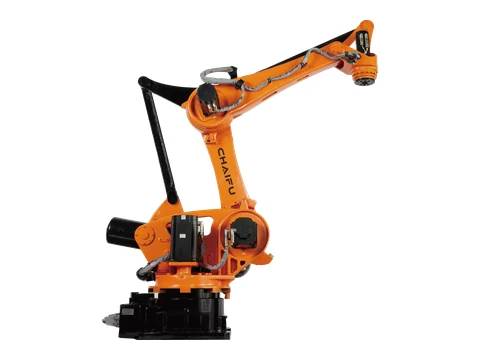 | SF130-C2700 PA | Robô de paletização PA | 4 | 130 kg | 2735 mm | ± 0.12 mm | 1160 kg | IP65 | Andar | J1 +/-180° a 178°/s;J2 +45°/-90° a 112°/s;J3 +85°/-55° a 105°/s;J4 +/-360° a 340°/s;J5 -105°SJ2+J3<+25° @ / | Momento — J4 1764 N·m |Inércia — J4 36 kg·m² | 0°C-45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 620*620mm;Altura do corpo: 2050 mm;Capacidade de potência 5.5kVA | Solicite este modelo |
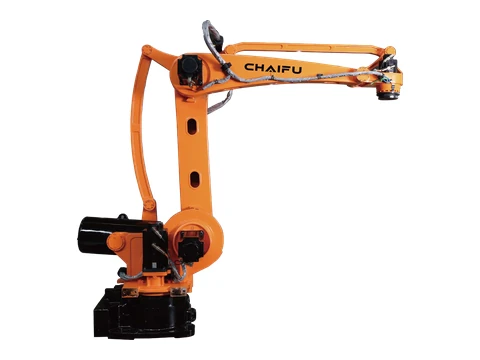 | SF180-C3200 PA | Robô de paletização PA | 4 | 180 kg | 3245.5 mm | ± 0.25 mm | 1380 kg | IP65 | Andar | J1 +/-180° a 105°/s;J2 -90°/+45° a 105°/s;J3 -75°/+110° a 105°/s;J4 ±360° a 260°/s;J5 -115°SJ2+J3<+22.5° @ / | Momento — J4 1764 N·m |Inércia — J4 36 kg·m² | 0°C-45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 750*520mm;Altura do corpo: 2401 mm;Capacidade de potência 6kVA | Solicite este modelo |
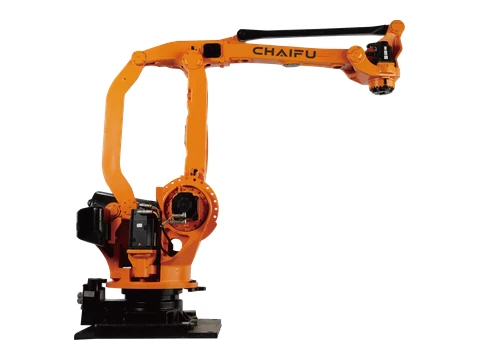 | SF210-K3200 PA | Robô de paletização PA | 4 | 210 kg | 3200 mm | ± 0.12 mm | 1950 kg | IP65 | Andar | J1 ±180° a 120°/s;J2 +44°/-80° a 140°/s;J3 +15.5°/-115° a 140°/s;J4 ±360° a 305°/s;J5 -72°SJ3+J2<+67.5° @ / | Momento — J4 1666 N·m |Inércia — J4 80 kg·m² | 0°C-45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 710*700mm;Altura do corpo: 2463 mm;Capacidade de potência 6.5kVA | Solicite este modelo |
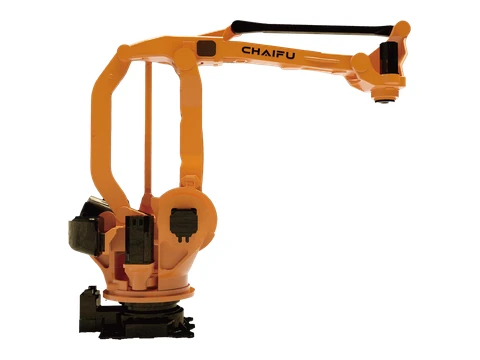 | SF300-C3200 PA | Robô de paletização PA | 4 | 300 kg | 3200 mm | ± 0.15 mm | 1950 kg | Eixo da base IP65 / eixo do pulso IP67 | Andar | J1 +44°/-80 a 90°/s;J2 +15,59°/-115° a 100°/s;J3 ±360° a 100°/s;J4 -155°SJ2+J3<+25° a 300°/s;J5 -72° | / | 0°C - 45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 710*700mm;Altura do corpo: 2463 mm;Capacidade de potência 8.2kVA | Solicite este modelo |
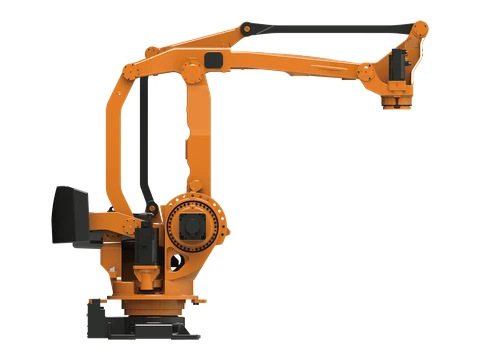 | SF500-C3200 PA | Robô de quatro eixos para serviço pesado ALPHTIC PA | 4 | 500 kg | 3177 mm | ± 0.2 mm | 2960 kg | Eixo da base IP65 / eixo do pulso IP67 | Andar | J1 ±180° a 90°/s;J2 +53°/-85° a 90°/s;J3 +15.5°/-113° a 90°/s;J4 ±360° a 125°/s;J5 -130°SJ2+J3S+60° @ /;J6 -68°SJ3-J2S+75° @ / | / | 0°C - 45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 910*739mm;Altura do corpo: 2629 mm;Capacidade de potência SkVA | Solicite este modelo |
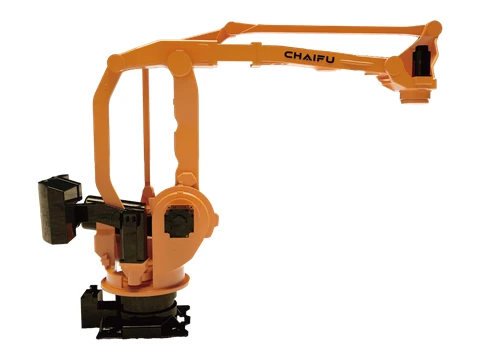 | SF600-C3500 PA | Robô de quatro eixos para serviço pesado ALPHTIC PA | 4 | 600 kg | 3500 mm | ± 0.2 mm | 3006 kg | Eixo da base IP65 / eixo do pulso IP67 | Andar | J1 ±180° a 60°/s;J2 +53°/-85° a 60°/s;J3 +15.5°/-113° a 60°/s;J4 ±360° a 125°/s;J5 -130°SJ2+J35+60° @ /;J6 -68°SJ3-J25+75° @ / | / | 0°C - 45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 910*739mm;Altura do corpo: 2629 mm;Capacidade de potência SkVA | Solicite este modelo |
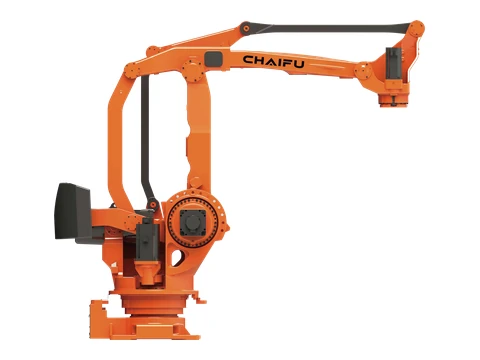 | SF800-C3200 PA | Robô de quatro eixos para serviço pesado ALPHTIC PA | 4 | 800 kg | 3177 mm | 0.3 mm | 2968 kg | Eixo da base IP65 / eixo do pulso IP67 | Andar | J1 ±180° a 60°/s;J2 +53°/-85° a 60°/s;J3 +15.5°/-113° a 60°/s;J4 ±360° a 125°/s;J5 -130°SJ2+J3=+60° @ /;J6 -68°S]3-J2S+75° @ / | / | 0°C - 45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 910*739mm;Altura do corpo: 2629 mm;Capacidade de potência SkVA | Solicite este modelo |
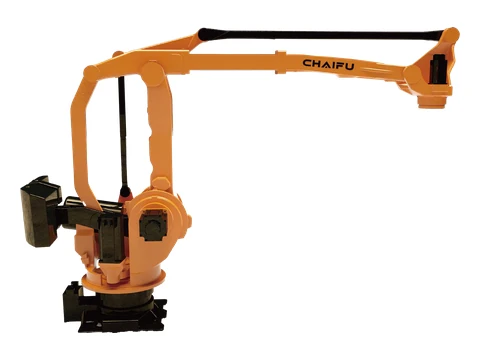 | SF800-C4000 PA | Robô de quatro eixos para serviço pesado ALPHTIC PA | 4 | 800 kg | 4000 mm | 0.3 mm | 3096 kg | Eixo da base IP65 / eixo do pulso IP67 | Andar | J1 +53°/-85 a 58°/s;J2 +15.5°/-113 a 45°/s;J3 -130°SJ2+J3<+60 @ 45°/s;J4 -68°SJ3-J2<5+75 @ 141°/s | / | 0°C - 45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 910*739mm;Altura do corpo: 2621 mm;Capacidade de potência SkVA | Solicite este modelo |
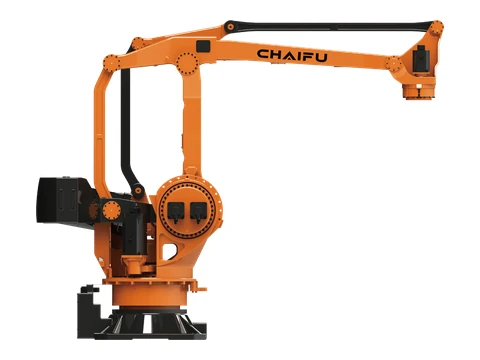 | SF1200-C4360 PA | Robô de quatro eixos para serviço pesado ALPHTIC PA | 4 | 1200 kg | 4360 mm | ± 0.5 mm | 6302 kg | Eixo da base IP65 / eixo do pulso IP67 | Qualquer orientação | J1 ±180° a 56°/s;J2 +50°/-90° a 58°/s;J3 +20°/-115° a 60°/s;J4 ±360° a 125°/s;J5 -70°S}3-J2=+70° @ / | / | 0°C - 45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 1180*1180mm;Altura do corpo: 3387 mm;Capacidade de potência 14.5kVA | Solicite este modelo |
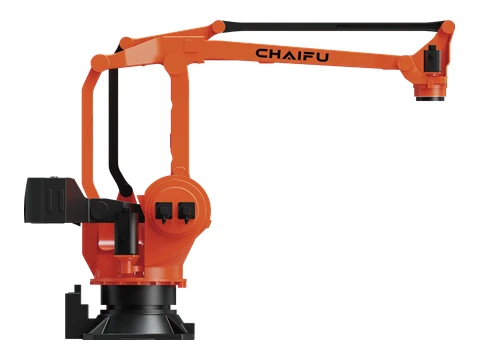 | SF1200-C4600 PA | Robô de quatro eixos para serviço pesado ALPHTIC PA | 4 | 1200 kg | 4600 mm | ± 0.5 mm | 7192 kg | Eixo da base IP65 / eixo do pulso IP67 | Andar | J1 ±180° a 50°/s;J2 +50°/-90° a 52°/s;J3 +23°/-115° a 58°/s;J4 ±360° a 115°/s;J5 -70°SJ3-J2S+70° @ / | Momento — J4 8820 N·m |Inércia — J4 2608 kg·m² | 0°C-45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 1180*1180mm;Altura do corpo: 3386 mm;Capacidade de potência 14.5kVA | Solicite este modelo |
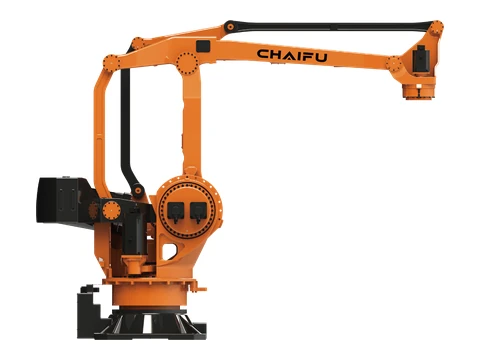 | SF1600-C4000 PA | Robô de quatro eixos para serviço pesado ALPHTIC PA | 4 | 1600 kg | 3966 mm | ± 0.8 mm | 6116 kg | Eixo da base IP65 / eixo do pulso IP67 | Andar | J1 ±180° a 45°/s;J2 +50°/-90° a 30°/s;J3 +20°/-115° a 30°/s;J4 ±360° a 70°/s | Momento — J4 8550 N·m |Inércia — J4 5340 kg·m² | 0°C-45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 1180*1180mm;Altura do corpo: 3386 mm;Capacidade de potência 15kVA | Solicite este modelo |
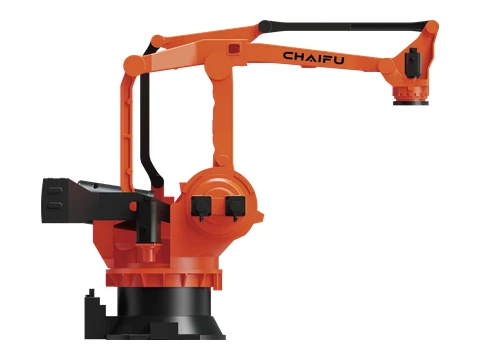 | SF2000-C4090 PA | Robô de quatro eixos para serviço pesado ALPHTIC PA | 4 | 2000 kg | 4090 mm | ± 0.8 mm | 10460 kg | Eixo da base IP65 / eixo do pulso IP67 | Andar | J1 ±180° a 43°/s;J2 +50°/-82° a 25°/s;J3 +20°/-115° a 25°/s;J4 ±360° a 60°/s;J5 -72°S)3-J2S+72° @ / | Momento — J4 12740 N·m |Inércia — J4 3260 kg·m² | 0°C-45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 1280*1380mm;Altura do corpo: 3418 mm;Capacidade de potência 15.5kVA | Solicite este modelo |
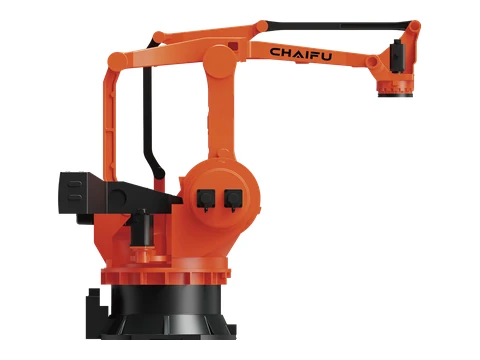 | SF2400-C4200 PA | Robô de quatro eixos para serviço pesado ALPHTIC PA | 4 | 2400 kg | 4200 mm | ± 0.8 mm | 12590 kg | Eixo da base IP65 / eixo do pulso IP67 | Andar | J1 ±180° a 20°/s;J2 +53°/-85° a 12°/s;J3 +20°/-110° a 12°/s;J4 ±360° a 40°/s;J5 -63°SJ3-J2S+65° @ / | Momento — J4 20580 N·m |Inércia — J4 3912 kg·m² | 0°C-45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 1580*1660mm;Altura do corpo: 3683 mm;Capacidade de potência 16.5kVA | Solicite este modelo |
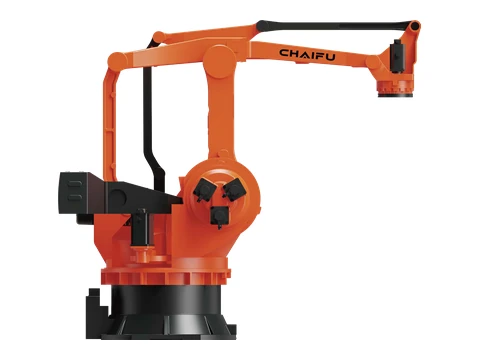 | SF3000-C4200 PA | Robô de quatro eixos para serviço pesado ALPHTIC PA | 4 | 3000 kg | 4200 mm | ± 0.8 mm | 12600 kg | Eixo da base IP65 / eixo do pulso IP67 | Andar | J1 ±180° a 20°/s;J2 +53°/-85° a 12°/s;J3 +20°/-110° a 12°/s;J4 ±360° a 40°/s;J5 -63°S)]3-J2=+65° @ / | Inércia — J4 4890 kg·m² | 0°C-45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 1580*1660mm;Altura do corpo: 3683 mm;Capacidade de potência 18kVA | Solicite este modelo |
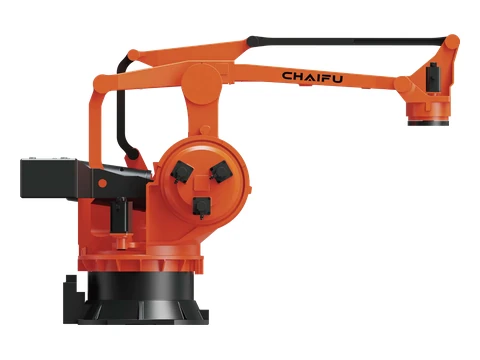 | SF4000-C4600 PA | Robô de quatro eixos para serviço pesado ALPHTIC PA | 4 | 4000 kg | 4600.8 mm | ± 0.8 mm | 17220 kg | Eixo da base IP65 / eixo do pulso IP67 | Andar | J1 ±180° a 10°/s;J2 +50°/-80° a 8°/s;J3 -118°/+22° a 8°/s;J4 ±360° a 15°/s;J5 -60°S}]3-J2=+60° @ / | Momento — J4 46890 N·m |Inércia — J4 6357 kg·m² | 0°C-45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 1580*1660mm;Altura do corpo: 3683 mm;Capacidade de potência 18kVA | Solicite este modelo |
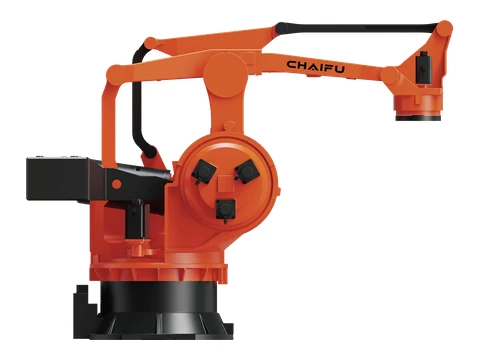 | SF5000-C4000 PA | Robô de quatro eixos para serviço pesado ALPHTIC PA | 4 | 5000 kg | 3994 mm | ± 1 mm | 17120 kg | Eixo da base IP65 / eixo do pulso IP67 | Andar | J1 ±180° a 10°/s;J2 +50°/-80° a 8°/s;J3 -118°/+22° a 8°/s;J4 ±360° a 15°/s;J5 -60°SJ3-J2=+60° @ / | Momento — J4 46890 N·m |Inércia — J4 7628 kg·m² | 0°C-45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 1580*1660mm;Altura do corpo: 3683 mm;Capacidade de potência 18kVA | Solicite este modelo |
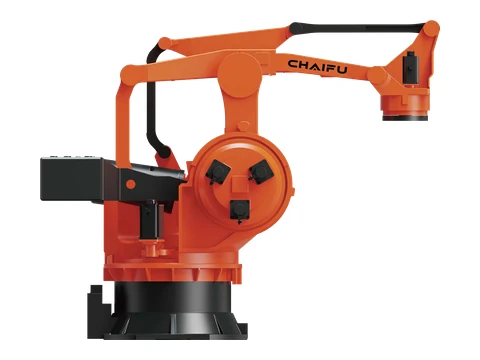 | SF6000-C3700 PA | Robô de quatro eixos para serviço pesado ALPHTIC PA | 4 | 6000 kg | 3701 mm | ± 1 mm | 16690 kg | Eixo da base IP65 / eixo do pulso IP67 | Andar | J1 ±180° a 10°/s;J2 +50°/-80° a 8°/s;J3 -118°/+22° a 8°/s;J4 ±360° a 15°/s;J5 -60°S)]3-J2=+60° @ / | Momento — J4 46890 N·m |Inércia — J4 9156 kg·m² | 0°C-45°C;≤95% UR(sem condensação);Vibração ≤4.9 m/s² | Base 1580*1660mm;Altura do corpo: 3683 mm;Capacidade de potência 18kVA | Solicite este modelo |
Nenhum modelo CHAIFU correspondente foi encontrado. Limpe os filtros ou envie a carga útil, o alcance e a aplicação necessários.
Perguntas frequentes sobre robôs e soluções de automação da CHAIFU
Qual série de robôs CHAIFU é adequada para soldagem, paletização, estampagem ou movimentação de cargas pesadas?
A página inclui soldagem a arco, paletização PA, estampagem PRESS e diversas gamas de ferramentas articuladas com capacidades de carga baixa, média, alta e pesada. Utilize o grupo de aplicações com os requisitos de carga útil, alcance, desempenho das juntas, montagem e carga no pulso para criar a lista de opções.
O que mais deve ser verificado além da capacidade de carga e do alcance do robô CHAIFU?
Antes de confirmar um modelo, verifique as ferramentas e o centro de gravidade da peça, a inércia, as poses necessárias, o momento do pulso, as amplitudes e velocidades das articulações, a montagem, a proteção, o ambiente, o controlador, o equipamento de processo, a segurança e a meta de ciclo.
A EVST pode analisar um robô CHAIFU como parte de uma célula de soldagem, paletização ou manuseio?
Sim. O escopo pode incluir o robô e o controlador, ferramentas, equipamentos de soldagem ou manuseio, dispositivos de fixação, CLP e redes, visão, segurança, comissionamento e responsabilidades de entrega.
O que devo fornecer para obter um orçamento para o robô CHAIFU?
Forneça o modelo ou aplicação exata, a carga útil total, o alcance e as posições, o ciclo alvo, a montagem, o ambiente, as necessidades de controlador e interface, as ferramentas, a quantidade, o destino e o cronograma solicitado.
Autor: Equipe Editorial da EVST
A equipe editorial da EVST mantém esta página para auxiliar na seleção de robôs e no planejamento de projetos. A disponibilidade do produto, a configuração, a validação de segurança e o escopo de integração devem ser confirmados para a aplicação específica.
Política editorial · Política de correções · Termos de Uso
Última actualização: